

Pars roboti chirurgici deficit, et aegrotus laeditur. Hoc est verum problema post omnem electionem in hoc campo. Praecisio, biocompatibilitas, et obsequium cum legibus non solum magnae notiones sunt — decernunt utrum chirurgia prosit necne.
Mercatus hanc pressionem ostendit. Grand View Research dicit industriam roboticae chirurgicae globalem USD 14.1 miliarda anno 2025 valuisse, crescentem CAGR 14.9% usque ad annum 2033. Towards Healthcare similem momentum refert: USD 13.79 miliarda anno 2025 et CAGR 16.54% usque ad annum 2035.
| Source | Magnitudo Mercatus 2025 | CAGR |
| Research View magnam | LXXXII billion USD | 14.9% (2026–2033) |
| Ad Curam Salutis | LXXXII billion USD | 16.54% (2026–2035) |
Ingeniarii et turmae emptionum difficilem provocationem subeunt. Processus fabricationis, electiones materiarum, et requisita tolerantiae partium roboti chirurgici cum severis normis medicis librare debent. Una falsa actio in componente roboti chirurgici totum systema periculo subiicere potest.
Processus Machinationis pro Partibus Roboticis Chirurgicis
Recta methodus eligenda determinat utrum pars roboti chirurgici eo modo quo designata est operetur necne. Automata chirurgica hoc processu fabricationis ad partes roboti chirurgici fabricandas nituntur, praebentes accuratam qualitatem quam chirurgia requirit.
Quinque-Axis CNC Machining
Geometrica cura
Machina CNC quinque-axium partem ex multis angulis uno apparatu secat. Illa unica apparatus clavis est ad fabricationem gradus chirurgici. Pars in uno systemate referentiali manet, ita errores ordinationis non accumulantur. Pro robotis medicis, hoc significat formas complexas fideles manere modelo CAD. Programma mutationes orientationis moderatur, quod accumulationem tolerantiae minuit. Quidam fabricator dicit se tolerantias tam strictas quam ±0.020 mm pro partibus robotis chirurgici tenere posse. Hic gradus accuratiae interest cum pars instrumentum intra aegrotum moderatur. Hae partes qualitatem constantem omni tempore praebere debent.
Superficiei Finis Imperium
Superficies aeque magni momenti est. Superficies aspera in instrumento medico frictionem causare vel bacteria capere potest. Machinatio quinque-axium hoc corrigit instrumento secante in angulo optimo pro qualibet superficie servato. Instrumentum leniter per facies curvas movetur. Hoc sectionem mundiorem facit et vitam instrumenti extendit. In robotis medicis, bona superficies opus secundarium minuit.
EDM et EDM Filo
Obduratum Materials
Electroerosione filo (EDM) perspicuum commodum praebet partibus ex materiis duris factis. Quodvis metallum conductivum, quantumvis durum sit, secat. Hoc includit chalybem inoxidabilem seriei 400 induratum, gradus 420 ad 440, quem instrumenta medica saepe requirunt. Wolframium et molybdenum quoque facile secant. Filum numquam materiam tangit, ita nulla pressio instrumenti est ad partes tenues deflectendas. Hic est unus ex illis processibus fabricationis specialibus qui materias duras tractabiles reddit pro robotis medicis.
Sectio Subtilis Lineamentorum
Ad subtilitates faciendas, electroerosione filaria (EDM) egregie fungitur. Angulos acutos radio minimo efficit. Foramina longa et accurata creat quae aliae methodi aequare non possunt. Nullae lampae aut vestigia instrumentorum post sectionem manent. Superficies ad subtilitatem 3 microunciarum Ra perveniunt. Cum configurationibus tardioribus, tolerantiae ±0.0002 uncias pervenire possunt. Hic gradus praecisionis fabricationis maximi momenti est pro partibus robotarum medicarum altae praecisionis. Partes cum formis complexis aut parvis foraminibus ordinationis ex hac methodo utilitatem capiunt. Accuratio hic directe salutem aegrotorum afficit.
Machinatio Helvetica et Processus Laser
Parvae Intricatae Partes
Machinatio Helvetica est electio praecipua pro partibus parvis et subtilibus. Automata medica saepe requirunt axes, paxillorum, vel connectores minuti intra bracchium roboticum. Torni Helvetici materiam per bullam ductoriam praebent et materiam in ipso puncto sectionis sustinent. Hoc permittit machinae tolerantias strictas in partibus longis et tenuibus tenere. Pro magnis voluminibus, machinatio Helvetica est efficax et celeris.
Sectio et Soldatura Laser Microscalae
Processus laserici partes nimis parvas instrumentis communibus tractant. Radius directus metalla tenuia, tubos, et plastica minima propagatione caloris secat. Margines mundi manent cum parva zona calore affecta. Ferrumina laserica minima elementa iungit sine pondere addito. Hae partes roboticae chirurgicae inclinationem ad instrumenta minora, minus invasiva sustinent.
Fabricatio Additiva pro Prototypis et Geometriis Complexis
Impressio tridimensionalis (3D) partes adiuvantes in fabricatione robotorum chirurgicorum agit. Prototypa et formas complexas tractat, quarum machinatio nimis cara esset. Ingeniarii consilia cum partibus impressis probant antequam productioni se committant. Haec technologia fabricationis formas complexas validare adiuvat. Quaedam partes usus finalis cum formis organicis etiam ex hac methodo utilitatem habent. Pro operationibus machinationis praecisionis, impressio tridimensionalis formas fere perfectas creat quae ad CNC pro tolerantiis finalibus mittuntur. Partes robotorum medicorum hoc modo factae libertatem designandi cum accuratione subtractiva coniungunt. Materiae hic adhibitae etiam normas medicas satisfacere debent.
Additiva et Laminae Metallicae in Fabricatione Robotorum Chirurgicorum
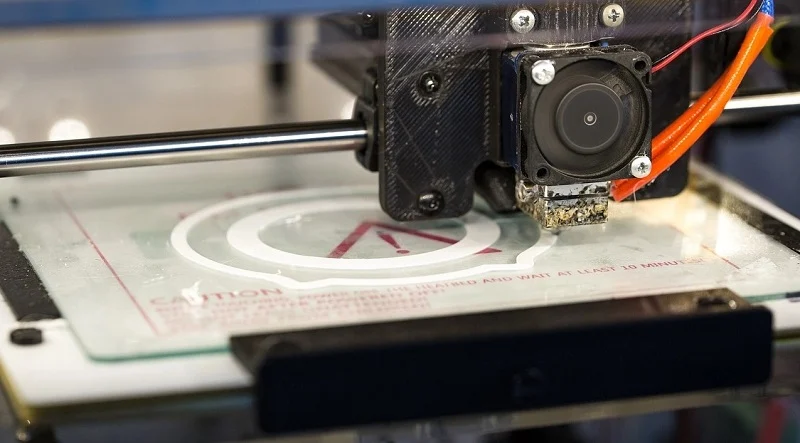
Impressio Tridimensionalis pro Partibus Roboticis Chirurgicis
celeri Prototyping
Celeritas magni momenti est cum novum instrumenti designum perpetuo mutas. Impressio tridimensionalis permittit ingeniariis partem veram intra dies, non hebdomades, tenere. Haec celeris responsio problemata designi invenit antequam instrumenta sumptuosa fabricantur. Pro partibus robotis chirurgici, prototypum impressum aptationem et tactum mature inspicere potest. Prototypa impressa partes machinatas finales non substituunt — viam ad eas tantum tutiorem reddunt.
Complexa Geometries
Quaedam formae instrumento rotatorio secari paene impossibile est. Impressio tridimensionalis eas stratis stratis construit. Canales interni, structurae clathratae, et curvae organicae omnia possibilia fiunt. Re vera, haec libertas designandi robotis medicis adiuvat ut pondus amittant sine rigiditate amittenda. Idem processus impressionis tridimensionalis etiam formas fere perfectas creat quae postea ad CNC pro praecisione finali mittuntur.
Picea sheet metallum
Sectio et Flexio Laser
Non omnis pars roboti chirurgici accuratiam micronis requirit. Structurae, fulcra, et laminae montatoriae saepe ex laminis planis incipiunt. Laser lineamenta secat, deinde prelum flexorium in formam flectit. Hic processus fabricationis celer est et repetibilis in magnitudine. Sumptus pro maioribus partibus structuralibus roboti chirurgici minuit.
Ferruminatio pro Chassis et Quadris
Post flexionem, partes illae iunguntur. Et soldadura TIG et soldadura punctata bene operantur pro structuris tenuibus. Chassis rigidum bracchium stabile servat per chirurgiam, ita qualitas soldadurae directe afficit efficaciam. Instrumenta ad aptationem per soldaduram tenendam sunt, quod geometriam totam protegit. Levamen tensionis post soldaduram fortasse necessarium est pro coetibus criticis.
Fusio Aluminii et Ferri
Partes Metallicae Structurales
Fusio metallum liquefactum in formam infundit ad figuram formandam. Apta est partibus structuralibus magnis, ut basibus et receptaculis iuncturarum. Aluminium leve fundit et corrosioni resistit. Chalybs fortiter fundit et onera gravia tolerat. Utrumque artificibus libertatem dat pro costis et protuberantibus quae sumptuosa essent ex materia solida fabricari.
Pretium efficax productio
Instrumentatio pecuniam initio constat, itaque fusura cum maioribus voluminibus prodest. Pretium per partem decrescit cum quantitates crescunt. Quod eam apte aptam reddit partibus robotarum medicarum in seriebus constantibus productis. Machinatio deinde superficies criticas perficit. Haec mixtura fusurae et machinationis sumptum cum tolerantiis strictis quas opus chirurgicum postulat aequat.
Considerationes Designandi pro Partibus Robotis Chirurgicis
Designatio Minimaliter Invasiva
Miniaturizatio et Articulatio
Partes minores maximi momenti sunt ad opera minimaliter invasiva. Partes roboticae chirurgicae parvae sed robustae esse debent. Canales internos egent pro fluidis, opticis, vel funibus. Micro-machinatio CNC hoc permittit. Articulatio maiorem complexitatem addit. Capsae rotarum praecisionis et receptacula ferculorum cum exacta ordinatione motum laxum minuunt. Hoc positionem repetibilem servat, quod magni momenti est ad responsum hapticum in systematibus magistri-servi.
Automata medica trecentos sexaginta gradus rotant et motus naturales manuum cum minore tremore imitantur. Haec facultas in spatiis angustis intra corpus iuvat. Instrumenta flexibilia funibus mota systemata brachiorum vectis substituunt, ita motus intra corpus fit. Funes actuantes circiter 110 micron lati per canales tantum 40 micron latiores transire debent. Hoc ancoram exactam et spatia angusta requirit.
Sterilisation compatibilitas
Omnis pars sterilisationem repetitam sine dissolutione tolerare debet. Autoclavis vaporaria, irradiatio gamma, et VHP methodi communes sunt. Materiam rectam eligere magni momenti est. Titanium, PEEK, et chalybs inoxidabilis 316LVM sub his condicionibus bene operantur. Copulae filetatae autoclavibus resistentes et superficies cum Ra ≤0.2 μm pro superficiebus labentibus etiam adiuvant. Biocompatibilitas directe conexa est. Pars quae sub calore vel chemicis deficit particulas in aegrotum emittere potest.
integritatem compagem
Partes Onus Ferentes
Partes oneris portantes in robotis medicis vires magnas tolerare debent. Fercula volubilia decussa onera radialia, axialia, et momenta simul administrant. Magnam rigiditatem articulationibus brachiorum et basibus rotantibus praebent. Fercula tenui sectionis pondus servant dum onera ex multis directionibus sustinent. In praxi, genus ferculi quod eligis totum brachium format. Fercula minima ex chalybe inoxidabili bene operantur in impulsionibus catheterum et articulatione endoscopii.
lassitudine resistitur
Onus repetitum partes tempore deteri facit. Experimenta lassitudinis plerumque per quinque ad decem miliones cyclorum currit, oneribus quae usui vero congruunt. Partes fusae lassitudinem melius resistunt, quia fluxus granorum formam partis sequitur. Caulis coxae fusus diutius durat quam fusus vel machinatus. Chalybs inoxidabilis specialis magnam firmitatem minore pretio praebet. Fercula ceramica integra rubiginem resistunt et nullam lubricationem requirunt, quae ea apta sunt robotis medicis MRI-compatibilibus.
Design for Manufacturability
Analysis Accumulationis Tolerantiae
Accumulatio tolerantiae decernit utrum congeries recte fungatur. Parvi errores per partes quae inter se aptantur accumulantur. Una dispositio in machina quinque-axium accumulationem minuit quia pars in uno quadro referentiali manet. Designatores accumulationes pessimas casuum et statisticas mature simulare debent. Hoc problemata antequam instrumenta secantur invenit.
Feature Accessibility
Instrumenta ad omnem partem pertingere debent. Alveoli profundi, incisiones subterraneae, et canales interni cultros obstruere aut vestigia relinquere possunt. Machinatio Helvetica bene operatur pro partibus parvis et intricatis. Machinatio electroerosionis filaria angulos acutos et foramina longa et precisa sine lavis facit. Designatores qui aditum ad instrumenta mature disponunt, gradus superfluos vitant et qualitatem altam servant.
Materiae pro Partibus Robotorum Chirurgicorum
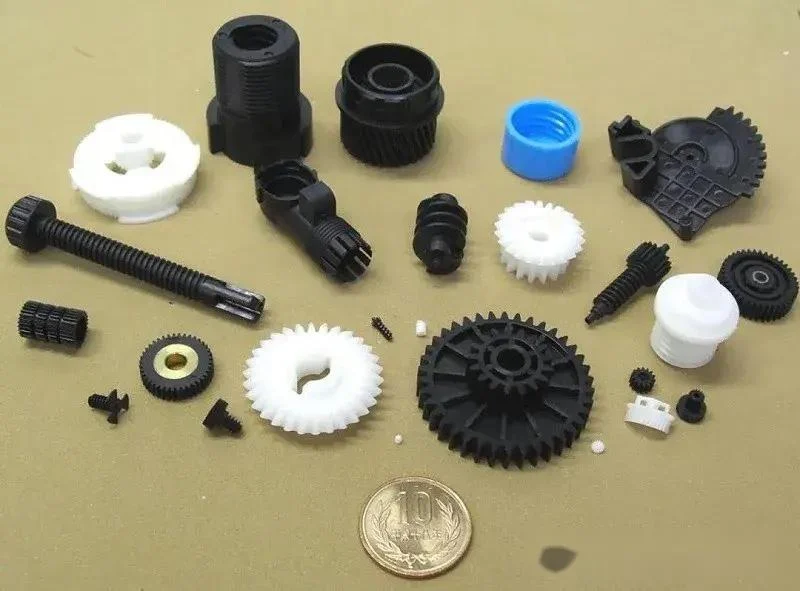
Materia quam eligis determinat quomodo pars intra corpus, sub calore, et post milia cyclorum operatur. Si eligas eam falsam, problema apparet in chirurgia. Quam ob rem biocompatibilitas, necessitates mechanicae, et sterilizatio simul valent.
Metallum
Titanium Alloys
Titanium est electio praecipua pro partibus quae intra corpus ingrediuntur vel onera gravia ferunt. Superficies eius TiO2 adiuvat os directe super se crescere sine textu molli interposito. Stratum oxidi stabile in humoribus corporis manet, ita iones metallici vix per decennia emanant. Ti-6Al-4V habet robur tensile 895–1,100 MPa et robur specificum 202–248 MPa·cm³/g. Hoc tam validum est quam chalybs sed circiter 45% levius. Titanium etiam 4–5 vicibus rigidius est quam os, dum chalybs inoxidabilis circiter 10 vicibus rigidior est. Haec congruentia artior minus pressionis in textus proximos imponit. Automata medica sicut Systema Chirurgicum da Vinci saepe titanium ob has causas utuntur.
Aliquam Steel Gradibus
Chalybs inoxidabilis multis usibus chirurgicis minore pretio aptus est. Genus 316L rubiginem bene resistit et multos cyclos autoclavium tolerat, itaque communis est pro instrumentis, acubus, et partibus non implantatis. Robur tensile eius est 485–580 MPa, et tolerantia lassitudinis est 200–250 MPa per cyclos 10⁷. Genus 316LVM corrosioni etiam magis resistit pro implantationibus brevibus. Chalybs inoxidabilis est circiter decies rigidior quam os, itaque melius operatur pro partibus structuralibus rigidis quam pro contactu osseo. Pro receptaculis articulationum et connectoribus rotantibus qui tensionem constantem subeunt, chalybs inoxidabilis et titanium ambo aluminium in vita lassitudinis superant.
Aluminium Alloys
Mixturae aluminii, ut 7075-T6, magnam vim specificam (203 MPa·cm³/g) pondere parvo praebent. Vis tensilis ad 570 MPa pervenit. Sed aluminium plerumque intra corpus non adhibetur propter sollicitudines de toxicitate. In fixuris externis et apparatu non necessario inveniri potest. In usu medico, aluminium ad usum externum aptum est, sed foveas formare potest et tegumenta protectora requirit. Pro partibus robotis chirurgici quae numquam textus attingunt, optio utilis manet.
Plastics
PEEK et PEI
PEEK est polymerum optimum pro partibus onus portantibus in robotis chirurgicis. Plus quam 3,000 cyclos sterilisationis ad 134°C supervivit, modulum elasticitatis ossi humano propinquum habet, nec radios X impedit. Haec radioluciditas ad imagines in chirurgia formandas iuvat. PEI (Ultem) centenas cyclorum cum vapore, gamma, et EtO tolerat. PPSU (Radel) plus quam 1,000 cyclos autoclavis ad 134°C durat, sed resistentiam chemicam limitatam habet comparatum cum PEEK. Hi polymeri altae efficaciae ISO 10993-1, normam biocompatibilitatis periculi fundatam quae regulas antiquiores USP Classis VI substituit, satisfaciunt.
PTFE et Fluoropolymera
PTFE est chemica inactivum et valde biocompatibile. Resistit EtO et radiationi gamma, sed dissolvi potest sub sterilisatione altae temperaturae. Frictio eius humilis id optimum facit pro fulcris, sigillis, et involucris catheterum. Compromissum est quod sub onere repit et difficile est ad copulandum. Alia polymera munera specifica implent. Polycarbonatum aptum est pro involucris pellucidis quae tantum paucos cyclos sterilisationis requirunt. Nylon fulcris et rotis dentatis in usibus parvi oneri tractat. Acetal (POM) rotis dentatis praecisionis et partibus labentibus convenit. Elastomera siliconica actuatoribus roboticis mollibus et articulationibus flexibilibus, quae corpori tuta sunt, serviunt. Quaeque electio ad functionem partis et expositionem sterilisationis refertur.
LATERAMEN
Alumina et Zirconia
Ceramicae aluminae et zirconiae praeclaram resistentiam attritionis et duritiem offerunt. Rubigini resistunt et formam suam per multos cyclos sterilisationis servant. Zirconia alumina durior est, ita melius operatur superficiebus oneris portantibus quae moventur. Alumina optima est ubi duritia et stabilitas chemica maxime valent. Ambae materiae in superficiebus portantibus et partibus praecisionis apparent ubi partes metallicae attritionis non acceptabiles essent.
Biocompatibilitas et Resistentia ad Attritionem
Ceramicae naturaliter corpori tutae sunt nec iones metallicos emittunt. Quod eas attractivas reddit pro partibus robotis chirurgici implantabilibus diuturnis. Resistentia earum ad attritionem facit ut partes diutius durent in usibus frequentibus. Incommodum est quod fragiles sunt. Designatio diligens circa puncta tensionis necessaria est. Ex prospectu practico, ceramicae optime funguntur cum coniunguntur cum fulcro flexibili quod onera ictus absorbet.
Delectus materiae et certificatio directe cum proprietatibus et effectu materiae coniunguntur. Omnis electio biocompatibilitatem, compatibilitatem sterilisationis, fabricabilitatem, documenta regulatoria, et stabilitatem catenae commeatus satisfacere debet. Haec est imago completa partium robotorum chirurgicorum.
Tolerantiae et Superficies Superficiales pro Partibus Robotorum Chirurgicorum
Dimensiones tolerantiae
Tolerantiae Proprietatum Criticarum
Tolerantiae quas eligis decernunt utrum pars roboti chirurgici eodem modo omni tempore moveatur an in chirurgia fluctuet. Pro instrumentis medicis, tolerantiae magnitudinis normales a ±0.025 mm ad ±0.127 mm variant. Illa basis angustior fit ad articulationes et superficies moventes quae inter se congruunt.
| Subtilitas Level | Typical TOLERATIO Range |
| Machinatio ordinaria | ±0.005″ (0.13 mm) |
| precision machining | ±0.001″ ad ±0.002″ (0.025–0.051 mm) |
| Alta praecisione (foramina alesata) | ±0.0005″ (0.013 mm) |
| Ultra-precision | ±0.0002″ (0.005 mm) |
Partes robotorum chirurgicorum plerumque limites altos vel ultra-praecisionis requirunt. Hoc motum tutum et repetibilem servat. Opus ultra-praecisionis apparatum specialem requirit, itaque plus constat et diutius consumit.
GD&T et Inspectio
Methodus GD&T (Definitio et Transformatio Machinae et Transformationis) id quod pars facere debet in numeros quos metiri potes convertit. Tolerantia positionis cum Conditione Materialis Maxima (Maximal Material Condition) tolerantiam addit dum lineamenta a MMC (Maximum Material Condition) recedunt. Hoc efficit ut partes inter se congruant dum sumptus fabricationis minuitur. Moderationes loci, ut positio vera, zonas tolerantiae rotundae creant, quae melius quam tolerantia coordinatarum rectangularium operantur. Moderationes orientationis, ut perpendicularitas et angularitas, angulos rectos ad interfacies congregationis servant. Modificatores Conditionis Materialis (MMC, LMC, RFS) tolerantias geometricas cum magnitudine actuali lineamenti mutari permittunt. Haec instrumenta directe curant ut puncta cardinis, foramina montandi, et superficies congruentes requisitis repetibilitatis, salutis, et fidelitatis congregationis satisfaciant. Inspectio deinde has vocationes cum CMM (Methodis Multiplexibus Computatralibus) et methodis opticis inspicit.
Superficiem Conclusio Requisita
Valores et Functio Ra
Asperitas superficiei afficit quantum pars munda fiat, quantum frictionis habeat, et periculum biopelliculae. Superficies diversae diversa Ra proposita requirunt.
| Type superficiem | Ra commendata (µm) | process |
| Instrumenta chirurgica (purgabilia) | 0.4 0.8, | Passivation |
| Superficies articulatae (ultra-laevae) | non specificatis | |
| Zonae ossea contactantes | 3 6, | non specificatis |
Instrumenta chirurgica generalia cum Ra supra 0.8 µm periculum biofilm habent et non adhibenda sunt. Electropolitura Ra 30%–50% demittit, ad 0.4–0.8 µm in partibus chalybis inoxidabilis machinis CNC factis perveniens. Etiam minimas abacas removet et stratum passivum chromio dives construit.
Politura et Passivatio
Politura mechanica Ra paulum demittit, sed fortasse minutas striae relinquit. Passivatio chemica ferrum liberum removet sine Ra emendanda. Politura electrolytica utrumque facit — superficiem laevat et stratum passivum chromio dives construit.
Norma ASTM F86-21 praeparationem superficiei et notationem implantationum metallicarum tractat, passivationem inclusam ad sordes removendas et pelliculam oxidi protectivam formandam. Superficies post omnes gradus post-processus validanda est — passivatio proprietates superficiei mutat.
Munditia et Sterilizatio
Vestibulum purus
Operatio conclavis puri limites particularum normae ISO 14644-1 et requisita qualitatis FDA 21 CFR Part 820 sequi debet. ISO 7 (Classis 10,000) valet pro componentibus quae contactum directum cum aegroto habent ante sterilisationem terminalem. Mutationes aeris 60-90 ACH cum filtratione HEPA ad efficientiam 99.97% pro particulis 0.3 µm fiunt. Numerus maximus particularum ad 352,000 particulas ≥0.5 µm per metrum cubicum in statu operationis manet. Monitorium environmentalem numerationem particularum aere transportatarum, probationes microbiales, et probationes integritatis filtri HEPA includit.
Validatio Processus Purgationis
Methodi sterilisationis terminales — EtO, gamma, et autoclaves — particulas inclusas e machinatione removere non possunt. Penetratio gasis EtO accumulatione particularum impeditur. Radiatio gamma particulis physice protegi potest. Calor et vapor autoclavis particulas inclusas expellere non possunt. Hae particulae microorganismos ab agentibus sterilizantibus protegere possunt, producta non sterilia producentes, quamvis cyclus validatus sit. Onus biologicum limites ISO 11737-1 ante sterilisationem satisfacere debet. Liquores secantes, particulae, et lubricantia machinarum sub aestimatione periculi biologici ISO 10993-1 aestimanda sunt.
Obsequium et Cura Qualitatis pro Partibus Robotis Chirurgicis
Obsequentia partibus roboti chirurgici aegrotis tutas servat. Systema bonae qualitatis plus quam quadrata notanda facit. Vitas protegit.
Ingeniarii designatores intra limites a regulis FDA, systematibus administrationis qualitatis ISO 13485, et normis biocompatibilitatis sicut ISO 10993 statutis laborant. Omnis electio designatoris — materiarum selectio, superficiei statutio, tolerantiarum assignatio — et quam facile pars fabricari possit et utrum approbetur afficit.
Hae regulae omnem partem quae in chirurgiam ingreditur formant.
ISO 13485 et Normae Medicae
Qualis Management Systems
ISO 13485 regulas fundamentales qualitatis instrumentorum medicorum statuit. Hoc systema venditores partium robotarum chirurgicorum sequi debent. Haec norma omnia amplectitur, a materiis acquirendis ad emissionem finalem. Qualitatem eandem per omnem seriem servat. Venditor hac certificatione praeditus veram dedicationem fabricationi ad gradum chirurgicum demonstrat. Regulas quae aegros tutos custodiunt, norunt.
Gubernatio Periculi et Investigabilitas
ISO 14971 periculum per totum cyclum vitae producti tractat. Fabricatores problemata in designando invenire debent. Partes in condicionibus chirurgicis realibus probant antequam productio incipiat. Investigabilitas te sinit partem a materia prima ad productum perfectum sequi.
| Requisitum ISO 13485 | Quid significat pro partibus roboti chirurgici |
| risk Management | Methodi periculo fundatae per totum cyclum vitae producti valent. Fasciculus proprius administrationis periculorum pro quolibet genere instrumenti exstare debet. |
| traceability | Acta identificationes machinarum cum gregibus productionis, partibus partium, et actis distributionis coniungere debent. Historiam producti totam reconstruere debes posse. |
Si venditor materiam malam nuntiat, acta vestigabilitatis te adiuvant ut robotas exactos affectos invenias. Hoc aegros tutos servat et revocationes per totum mercatum impedit.
Inspectionis et Testis
CMM et Inspectio Optica
Inspectio probat partem designo congruere. Machina CMM dimensiones magna cum praecisione inspicit. Curat ut lineamenta critica intra tolerantiam maneant. Inspectio optica vitia superficialia invenit. Striae vel laevae problemata in usu aegrotorum causare possunt. Pro partibus robotis medicis, hoc gradus inspectionis normalis est. Omnis pars diligenter inspicitur antequam progreditur.
Material certificaciones
Omnis materiae series certificatum requirit. Certificatum Conformitatis seriem cum officina coniungit. Pro partibus corpus tangentibus, probationes ISO 10993 salutem probant. Certificationes materiarum sunt vestigia documentaria quae conformitatem ostendit. Pars fundamentalis bonae fabricationis sunt.
Documenta et Traceability
Acta Historiae Instrumentorum
Documentatio systema qualitatis cohaeret. Acta Magistra Instrumenti tibi narrant quomodo instrumentum construere. Acta Historiae Instrumenti probant te recte id construxisse.
| Elementum DHR | Requiritur Content | Nexus Investigabilitatis |
| Identificatio instrumenti | Numerus partis, recensio, numerus serialis/sortis | Nexus ad revisionem delineationis DMR |
| Acta componentium | Provisor, numerus partis, referentia CoC | Nexus ad acta inspectionis advenientis |
| Acta productionis | Scheda itineris, ordo operationum, identificationes operatorum | Nexus ad revisionem instructionum operis |
| Inspectionis records | Identificatio relationis inspectionis, eventus, successus/repulsus, inspector | Nexus ad acta revisionis delineationis et calibrationis |
In robotis medicis, DHR omnia connectit. Si quid problematis accidit, DHR est primum inspiciendum. ISO 13485 de his actis clare dicit. Clausula 7.5.9 vestigabilitatem requirit. Clausula 7.5.1 productionem regit. Bonus DHR aegros per chirurgiam protegit.
Supplementum Quality Management
Postrema pars est administratio qualitatis supplitorum. Indicem Supplitorum Approbatorum requiris. Revisiones regulares socios ad rationem reddendam cogunt. Pacta firma cum supplitoribus periculum moderantur. Sociis tuis confidere debes ut regulas sequantur. Pro fabricatione partium robotorum chirurgicorum, boni supplitores meliores robotas medicos construunt. Adiuvant ad praecisionem praebendam ubi maxime interest.
Partes Formatae et Extrusae pro Partibus Robotorum Chirurgicorum
Tubus Viae Fluidi
Extrusio Processus
Extrusio tubos longos cavos, qui fluida intra robotum chirurgicum portant, producit. Materia liquefacta per matricem impellitur, et forma continua una exit. Pro partibus roboti chirurgici, extrusio microforaminis tubos parvos cum diametris internis infra millimetrum producit. Extrusio multiluminis plures canales intra unum tubum inserit. Quisque canalis fluidum vel funem diversum portare potest. Hoc consilium bracchium roboticum nitidum servat. Extrusio PEEK calorem magnum tolerat et formam suam per sterilisationem repetitam retinet.
Electio material
Materia flexibilis sed robusta manere debet. Sterilizationem sine fractione superare debet. Tubus lubricus frictionem minuit cum tubus intra systema traditionis catheteris labitur. Hoc roboto instrumenta cum accurate movere adiuvat. Axis firmati plexum intra parietem habent ad robur augendum. Pro catheteribus orientabilibus, materia ad apicem flecti debet cum fili moderatores eam trahunt. Bonae materiae directe afficiunt quomodo robotus in chirurgia fungitur. Rectae materiae etiam sterilizationem faciliorem et certiorem reddunt.
Partes et Sigilla Formata
Partes Reusabilis Consuetudinariae
Iniectione fusa partes pro involucris robotorum et manubriis moderandis fabricantur. Partes robotorum medicorum tolerantias strictas requirunt. Superfusa stratum molle adhaesivum super nucleum durum ponit. Microfusa minuta sigilla fabricat quae intra articulationes parvas aptantur. Hae partes reutilizabiles lavantur et sterilizantur post quamque operationem. Instrumenta formae plus constant initio, sed quaeque pars minus constat pro volumine. Robota medica his partibus constantibus nituntur pro motu certo. Hic processus efficientem fabricationem robotorum chirurgicorum sustinet.
Partes disposable
Quaedam partes aegrotum tangunt deinde abiciuntur. Vela chirurgica bracchium roboticum tegunt ut campus sterilis maneat. Pellicula sterilis tegens a contaminatione protegit. Vaginae insulationis fila et instrumenta teguntur. Partes metallicae substitutoriae e plastica fusa factae pondus et sumptum servant. Hae partes abiciendae periculum infectionis minuunt. Formam plene formatam relinquunt sine ullo processu addito. Probationes qualitatis in prelo fiunt ut vitia celeriter deprehendantur.
Summus Volume Productio
Efficacia Formandi
Postquam forma facta est, forma iniecta celeriter procedit. Forma multicavitatum plures partes in unoquoque cyclo producit. Haec celeritas magni momenti est robotis medicis in magna demanda. Lineae viginti quattuor horas per diem currunt cum minimo auxilio operatoris. Processus materiam minimam perdit quia fragmenta iterum adhibentur. Rhythmus fabricationis constans catenam commeatus moventem tenet. Roboti medici hoc producto nituntur ad programmata nosocomiorum implenda.
Regimen quālitātis
Formatio strictam qualitatis inspectionem requirit. Quaeque cavitas tempore deteritur et dimensiones partium mutat. Automata medica instrumentis stabilibus nituntur ad productionem constantem. Imperium statisticum processus errorem deprehendit antequam partes extra tolerantiam exeant. Inspectores visuales fulgura et iactus breves inspiciunt. Series materiarum ad constantiam probantur. Hi gradus efficiunt ut quaeque series priori congruat. Partes certae aegros per chirurgiam protegunt.
Deligendo Fabricatore pro Partibus Roboticis Chirurgicis
Eligendo socium rectum ad fabricationem partium robotorum chirurgicorum magna est sententia. Electio erronea tempus, pecuniam, et fortasse etiam revocationem tibi constare potest. Quomodo igitur optimum a ceteris discernis?
manufacturing capabilities
Equipment and Technology
Socius serius machinas rectas possidet. Systemata CNC multiaxialia, apparatum EDM, et instrumenta inspectionis CMM quaere. Haec permittunt eos tolerantias strictas in partibus roboticis chirurgicis complexis attingere. Etiam facultates uno loco offerre debent — machinationem, perficiendum, et qualitatem moderandam sub uno tecto. Hoc te servat a multis venditoribus iactando.
Ex prospectu practico, peritia technica fabricatoris in fabricatione provecta et robotica maximi momenti est. Experientia cum systematibus chirurgicis roboticis magni momenti est, quia haec systemata complexa sunt et artes coordinatas requirunt. Facultates provectae, ut automatio, machinatio laserica, et fabricatio cellularum necessariae sunt pro componentibus complexis.
Experientia Instrumentorum Medicorum
Experientia comprobata in partibus robotorum chirurgicorum necessaria est. Exempla prototyporum intricatorum et strictae tolerantiae ab eis traditorum pete. Socius qui robota medica novit pericula intellegit. Peritiam etiam in materiis sicut SS630, SS316, AL7075-T6, PEEK, et PEI requirit. NOBLE, societas fabricatoria praestans in Sinis, hoc genus peritiae machinationis professionalis affert. Turma eorum clientibus adiuvat ut a prototypis ad productionem magnam efficaciter progrediantur.
Qualitas et Obsequium
Certificationes et Auditus
Certificationes multa tibi indicant. ISO 9001 et ISO 14001 systema administrationis aptum ad sectorem roboticae chirurgicae ostendunt. ISO 13485 ulterius progreditur — est norma aurea pro qualitate instrumentorum medicorum. Auditus regulares socios honestos servant. Provisor cum his testimoniis veram dedicationem ad fabricationem gradus chirurgici ostendit.
Continua emendationem
Boni fabri numquam desinunt emendare. Vitia investigant, causas principales examinant, et processus poliunt. Moderatio statistica processus errores deprehendit antequam partes extra tolerantiam exeant. Haec mens aegros per chirurgiam protegit. Interroga socios potentiales quomodo actiones correctivas tractant et utrum in novam technologiam pecuniam investiant.
Sumptus, Qualitas, et Tempus Ducendi
Total Custus Occupatio
Saepe vilissima aestimatio postea plus constat. Cogita de sumptibus totius possessionis — inspectione, retractatione, tempore inactivo, et periculo obsequii legibus. Socius cum systematibus qualitatis validis sumptus occultos minuit. Pro partibus robotorum medicorum, fides semper pretium vile superat.
Scalabilitas et Catena Suppletoria
Socius tuus tecum crescere debet. Num prototypum iam expedire potest, deinde ad magnum volumen progredi? Robur catenae commeatus quoque interest. Rete stabile suppeditatorum materiarum productionem in progressu servat. Hic est brevis index ad socios aestimandos:
- Instrumenta: systemata CNC, EDM, et CMM praecisionis
- Technologia: machinatio uno loco, post-finitio, et qualitas inspectio
- Experientia: partes roboticae chirurgicae probatae et prototypa tolerantiae strictae
- Materiae: SS630, SS316, AL7075-T6, PEEK, peritia PEI
- Finitio: passivatio pro chalybe inoxidabili, anodisatio pro aluminio
- Qualitas: probationes dimensionales et instrumenta inspectionis provecta
NOBLE haec requisita implet. Eorum officia machinationis accuratae et compositionis clientibus adiuvant ut opera celerius perficiant. Pro partibus robotorum chirurgicorum, huiusmodi socius omnem differentiam facit.
NOBILIS: Socius pro Fabricatione Partium Roboticarum Chirurgicarum

Processus Metallorum et Plasticorum
Machinatio CNC et Helvetica
NOBLE partes robotarum chirurgicorum et ex metallo et ex plastica fabricat. Hoc significat te non opus esse ut diversis praebitoribus pro diversis materiis utaris. Officina eorum machinas CNC provectas et tornos Helveticos habet. Haec mixtura interest. Arca rigida articulationis et parvus clavus actuatorius configurationes valde diversas requirunt. Unus socius utrumque tegens viam a delineatione ad partem perfectam abbreviat. Ex prospectu practico, hic est ubi praecisio vera facultas machinalis fit, non solum verbum.
Iniectio CUMATIUM plastic
Iniectio plasticae formae alteram partem operis complectitur. Tegumenta, sigilla, partes tegumentorum abiciendae, et partes itineris fluidi omnes e prelo cum magnitudinibus repetibilibus veniunt. Superformatio et microformatio partes parvas et subtiles tractant quas robotae medicae requirunt. Instrumenta intra domum fiunt. Hoc circuitum responsionis brevem servat cum designum mutatur.
Certificationes et Qualitas
ISO 9001: 2015
ISO 9001:2015 systema administrationis fundamentale statuit. Demonstrat processus scriptos, praebitores moderatos, et emendationem mensurabilem esse. Emptoribus, hoc significat productionem praedicibilem de serie ad seriem.
ISO 13485: 2016
ISO 13485:2016 ulterius progreditur. Lingua instrumentorum medicorum loquitur. Cogitationem periculorum fundatam, vestigabilitatem, et systema qualitatis ad usum chirurgicum constructum requirit. Hae duae certificationes simul ostendunt officinam posse et clientibus industrialibus et medicis servire sine ullis compendiis.
| certificatione | Quid tegit? |
| ISO 9001: 2015 | Systema generale administrationis qualitatis |
| ISO 13485: 2016 | Systema administrationis qualitatis instrumentorum medicorum |
Finis-ad-finem Services
Design for Vestibulum
Turma NOBLE designum tuum ante primam frustulam secandi examinat. Proprietates quas sector attingere non potest notat. Tolerantias quae sumptum augent sine functione addita indicant. Etiam electiones materiarum quae cyclum sterilisationis oppugnant notant. Haec prima consultatio opus refectum postea vitat.
Conventus et Packaging
Index servitiorum non ad productionem sistit. Compositio, inspectio, et convasatio sub uno tecto fiunt. Ita partes ad gradum proximum paratae advenerunt. Haec continuitas qualitatem protegit et tempora productionis abbreviat. Pro partibus robotis chirurgici in chirurgiam ingredientibus, pauciores traditiones significant pauciores casus erroris.
Eligendo processum, materiam, et tolerantiam rectam pro partibus roboti chirurgici magna res est. Deinde decernitur utrum processus bene procedat necne. Sequi ISO 13485 etiam non est optio. Regula fundamentalis est pro omni provisore partium roboti medici.
Socium quoque tibi opus est qui et technicam et regularum partem intellegat. Ea mixtura difficilis est invenire. In futuro, impressio tridimensionalis, materiae intelligentes, et maior automatio robotas chirurgicas mutabunt. Itaque socios tuos his punctis utens inspice. Deinde NOBLE pro necessitatibus partium robotarum chirurgicarum tuarum contange.
Frequenter Interrogata de Parte Robotica Chirurgica
Quas tolerantias partes robotorum chirurgicorum ferre possunt?
Partes roboticae chirurgicae plerumque limites altos ad ultra-praecisionem requirunt. Machinatio ordinaria ±0.13 mm attingit. Opus ultra-praecisionis ±0.005 mm attingit. Elementa critica hos limites strictos requirunt. Hoc motum tutum et repetibilem per chirurgiam servat.
Quae materiae optime aptantur partibus robotorum chirurgicorum?
Mixturae titanii magnam firmitatem pondere parvo praebent. Chalybs inoxidabilis minus constat et cyclos autoclavium bene tolerat. PEEK per plus quam tria milia cyclorum sterilisationis durat. Ceramicae sicut zirconia detritionem in superficiebus mobilibus intra corpus egregie resistunt.
Quas certificationes habere debet venditor partium robotarum chirurgicorum?
ISO 13485:2016 est norma suprema. Requisita sunt vestigabilitatem et cogitationem periculorum fundatam. ISO 9001:2015 ostendit qualitatem generalem moderandam. Ambae certificationes ostendunt verum studium fabricationi chirurgicae gradus et saluti aegrotorum.
Quomodo sterilizatio partes robotorum chirurgicorum afficit?
Autoclavis vaporaria, irradiatio gamma, et VHP sunt modi communes. Partes e titanio, PEEK, et chalybe inoxidabili 316LVM factae has condiciones bene tolerant. Cyclos repetitos sine dissolutione aut particulis in aegros emissis superesse debent.
Adhibeturne impressio tridimensionalis ad partes robotorum chirurgicorum fabricandas?
Ita, sed plerumque pro prototypis et formis complexis. Ingeniarii hoc modo exempla ante productionem probant. Quaedam partes usus finalis cum formis organicis etiam prosunt. Formae prope perfectae saepe ad CNC pro praecisione finali eunt.
Quid partes robotorum chirurgicorum a partibus machinatis communibus differt?
Tolerantias strictiores et materias corpori tutas requirunt. Superficies incrementum bacteriorum impedire debent. Fabricatio systemata qualitatis ISO 13485 sequitur. Omnis pars a materia prima ad productum perfectum investigari potest.
Quomodo fabricatorem partium robotorum chirurgicorum eligis?
Certificationem ISO 13485 et experientiam in instrumentis medicis quaere. Instrumenta eorum inspice — CNC quinque-axium, EDM, et CMM. Socius qui officia integra offert, translationes minuit. Hoc qualitatem per totum processum protegit.






