
Automata medica in nosocomiis, centris rehabilitationis, et domibus curae senum operantur. Brachia robotica inter partes gravissimas robotorum medicarum numerantur. Motus gubernant, opera accurata perficiunt, et robotis auxiliantur ut tuto cum aegrotis et instrumentis medicis interagant.
Bracchium roboticum medicinae destinatum multas partes parvas et accuratas habet. Hae partes includunt articulationes, axes rotantes, fulcra, receptacula, rotas dentatas, et effectores finales. Partes diversae diversam efficaciam requirunt. Electio materiae directe mutat robur, pondus, vitam utilem, et stabilitatem operandi brachii.
Materiae communes sunt mixtura aluminii, chalybs inoxidabilis, mixtura titanii, et PEEK plastica altae efficaciae. Officinae late utuntur machinatione CNC accurata , tornatione, trituratione, et iniectione formanda ad has partes fabricandas.
Hic articulus de generibus partium principalium, materiis communibus, usibus in mundo reali, et methodis fabricationis partium brachii robotici ad usum medicinae pertinentium disserit. Explicat etiam quomodo partes roboticas altae qualitatis et fidissimas per fabricationem accuratam obtineantur.
1. Quid sunt automatae curationis valetudinis?
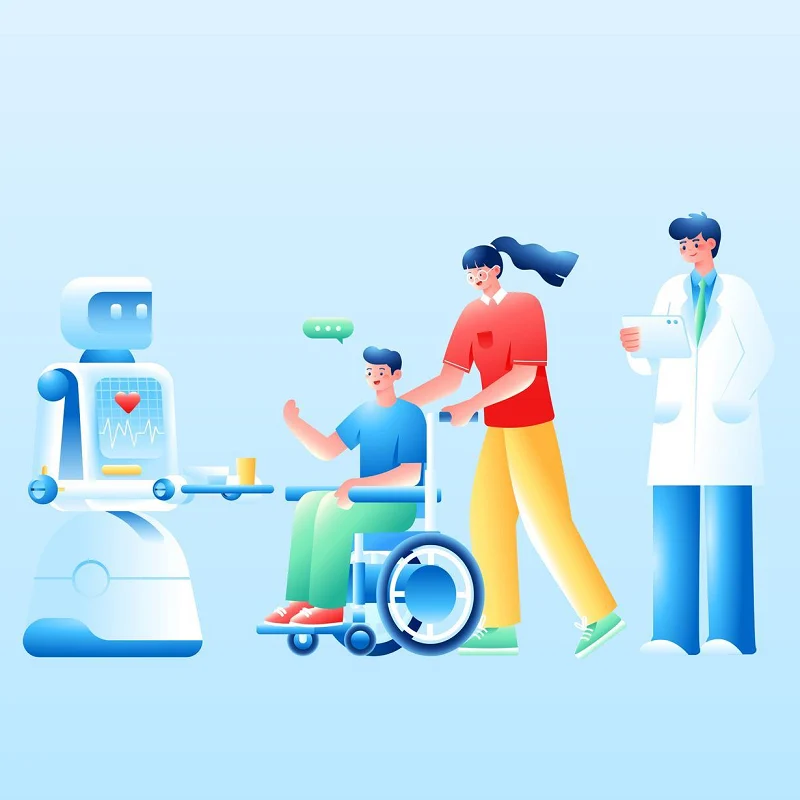
Automata medica technologiam roboticam, intelligentiam artificialem, sensoria, et moderationem automaticam coniungunt. In curatione medica, rehabilitatione, et cura senum operantur. Adiuvare possunt perficienda officia qualia sunt cura, exercitatio rehabilitationis, auxilium mobilitatis, monitorium valetudinis, et subsidium vitae quotidianae secundum varias usus condiciones.
Dissimiles robotis industrialibus traditis, robota curationis valetudinis salutem humanam, commoditatem usus, et coordinationem motuum considerare debent. Robota plerumque motus humanos et mutationes ambientales per sensoria sentire et motus suos secundum data collecta accommodare debent.
Typici roboti ad curam valetudinis pertinentes sunt roboti rehabilitationis, roboti curae, roboti exosceleti, roboti translationis aegrotorum, et roboti adiutores. Pressionem laboris pro operariis medicis minuunt. Etiam meliorem auxilium praebent senibus, aegrotis, et hominibus mobilitate limitata.
In structura, robota medica plerumque brachia robotica, articulationes, systemata impulsoria, fulcra sensoria, partes connectentes, et effectores finales habent. Materiae partium, accuratio machinationis, et qualitas compositionis efficientiam totalem roboti determinant.
2. Genera principalia brachiorum roboticorum ad usum medicinae
Automata medica varia officia curae et auxilii perficiunt. Itaque brachia robotica structuras et functiones diversas habent. Ea secundum usum, gradum libertatis, et modum motus dividere possumus.
2.1 Bracchium Roboticum Usus Generalis
Haec structura communis est robotis medicinalibus. Corpori principali robotis vel basi mobili fixa est. Articuli multiplices eum vertere, extendere, et res prehendere sinunt.
Puncta Clavis: Motus articulationum multiplicium; amplus ambitus laboris; res prehendere et portare potest; aptus ad opera complexa
Haec brachia merces portant, medicamenta colligunt, usoribus edendi auxilium ferunt, et opera curae simplicia perficiunt.
2.2 Bracchium Roboticum Collaborativum
Brachia robotica collaborativa praecipue in condicionibus adhibentur ubi contactus propinquus cum hominibus requiritur. Hoc maiorem vim in salute et gubernatione flexibili ponit.
Automata vires externas per sensoria virium et sensoria positionis sentire possunt. Cum bracchium roboticum corpus humanum tangit vel resistentiam insolitam offendit, celeritatem suam minuere vel moveri desistere potest.
Communia applicationes comprehendunt:
- Adiuva aegros in movendo
- Necessaria quotidiana praebe
Exercitatio rehabilitationis
- Cura collaborativa inter hominem et machinam
2.3 Bracchium roboticum adiutorium rehabilitationis
Brachia robotica adiuvantia rehabilitationem imprimis adhibentur ad adiuvandos aegros perficiendum exercitationem motuum membrorum superiorum vel inferiorum.
Hoc genus brachii robotici plerumque stabile corpori humano coniunctum esse debet, et vis adiuvanda secundum facultatem motus aegroti accommodanda est.
Praecipua requisita
- motus precise
- Potentia stabilis moderatio
- Consolatoria ad gerunt
Diu fideliter operatur
Adhibi potest ad aegros ictu affectus, homines mobilitate imminuta, et ad exercitationem rehabilitationis postoperativam.
2.4 Bracchium roboticum exosceleti
Bracchium mechanicum exosceleti directe in brachio vel crure humano installatur. Vim auxiliarem per motorem, reductorem, et articulationem praebet.
Brachia robotica ordinaria comparata, brachia mechanica exosceleti plus attentionis ad congruentiam inter articulationes humanas et articulationes roboticas attendunt.
Structurae communes includunt:
- Modulus articulationis humeri
Modulus articulationis cubiti
- Modulus articulationis carpi
Firmamentum frame
- Pars nexus fasciae
2.4 Bracchium Roboticum Exosceleti
Brachia robotica exosceleti directe in brachiis vel cruribus humanis geruntur. Motores, reductores, et partes articulares vim additam praebent.
Collatis cum bracchiis roboticis ordinariis, exosceleta bonam congruentiam inter articulationes roboticas et articulationes corporis humani requirunt.
Structurae communes: Modulus articulationis humeri, Modulus articulationis cubiti, Modulus articulationis carpi, Structurae sustentatrices, Partes connectentes fasciae
2.5 Quomodo Brachia Robotica Varia Eligantur
Variae applicationum condiciones delectum diversarum structurarum brachii robotici requirunt.
Ergo, bracchium roboticum curationis medicae non est una structura mechanica. Genera varia bracchiorum roboticorum designanda sunt secundum munera curationis, modos contactus humani, requisita oneris, amplitudinem motus, et normas salutis.
Ex prospectu fabricationis, involucrum articulationis, partes connectentes, axes rotantes, structurae sustentatrices, et effectores finales brachii robotici omnes partes clavis sunt. Hae partes plerumque per processus ut machinationem accuratam CNC, formationem iniectam, et impressionem 3D metallorum fabricandae sunt, et inspectionem dimensionalem strictam et verificationem coacervationis superare debent ut stabilis operatio brachii robotici confirmetur.
3. Materiae pro Brachiis Roboticis Curae Salutis
Brachia robotica ad usum medicinae pertinentia levia, magnam firmitatem, longam vitam utilem, salutem, et bonam accuratam machinationem requirunt. Plerumque plus quam una materia adhibetur. Materias secundum functionem cuiusque partis eligimus.
Aluminium offensionibus (VI)LXIII
Mixtura aluminii est una ex materiis vulgo adhibitis in brachiis roboticis medicinae.
Levitate, magna robore, facili tractatione, et resistentia corrosionis praeditum est, quae pondus totum brachii robotici efficaciter minuere possunt.
Communia applicationes comprehendunt:
- Corpus principale brachii robotici
- Testa articularis
Firmamentum frame
- Basis fulcri motoris
- Pars coniungens
Inter ea, et mixturae aluminii 6061 et 7075 aptae sunt ad fabricandas partes praecisionis per machinationem CNC.
Aliquam Steel 3.2
Chalybs inoxidabilis bonam habet firmitatem, resistentiam attritionis, et resistentiam corrosionis.
Idoneum est partibus quae magna onera ferunt vel operationem stabilem diuturnam requirunt.
Communia applicationes comprehendunt:
- Axis rotans praecisione
- Partes connexionis filis instructae
- Tegumentum ferendi
- Partes internae articulationis
Chalybs inoxidabilis etiam egregiam vim purgandi et conservandi apparatum medicum et curatorium habet.
3.3 Mixtura Titanii
Mixturae titanii magnam firmitatem, densitatem humilem, et optimam resistentiam corrosionis habent.
Pondus brachii robotici minuere possunt, robur structurae servato.
Quapropter, mixturae titanii aptae sunt ad usum in componentibus cum magnis requisitis ponderis et roboris, ut puta:
- Conectores altae firmitatis
- Structura articularis
Partes sustentatrices praecisionis
Difficultas autem processus et sumptus materiae mixturarum titanii plerumque maiores sunt quam eorum mixturarum aluminii, ergo electio secundum usus specificos facienda est.
3.4 PEEK Plastica machinalis
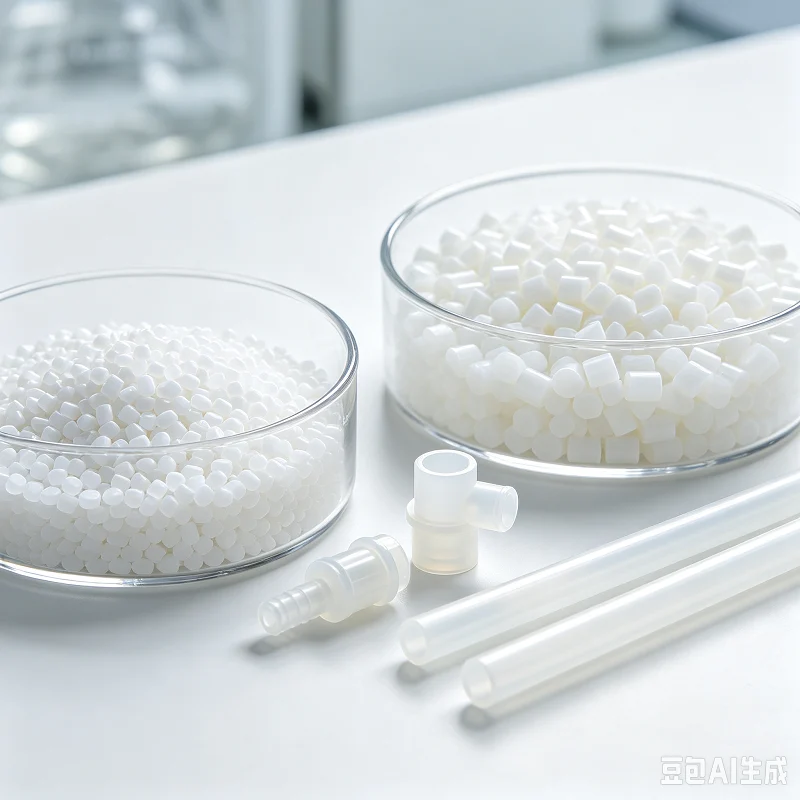
PEEK est plastica machinalis summae efficacitatis et magnum usum in campo apparatuum medicorum habet.
Habet:
- magno robore
- Resistens altae temperaturae
- Resistens corrosioni chemicae
- Bonum dimensiva stabilitas
PEEK ad fabricandum adhiberi potest:
Partes insulantes
- Bushing
Fulcrum sensorium
Leve structuram principalem
PEEK commoda manifesta habet pro componentibus roboticis quae ponderis deminutionem vel insulationem electricam requirunt.
3.5 Aliae Materiae Plasticae Ingeniariae
Praeter PEEK, ABS, PC, POM, et PPS etiam in robotis curationis valetudinis adhibentur.
Ad haec adhibentur: Tegumenta exteriora robotum, Tegumenta tutelaria, Tegumenta sensorum, Partibus connectivis parvis, Partibus structurae interioribus.
Partes plasticae per iniectionem formandam vel machinationem CNC ad productionem magnam fieri possunt.
3.6 Materia Composita Fibrae Carbonis
Materia fibrae carbonis levis, robusta, et rigida est. Exosceletis levibus et structuris brachiorum roboticorum aptatur.
Usus communes: Structurae sustentatrices exosceleti, vectes brachiorum roboticorum, Structurae principales leves
Fibra carbonis pondus partium roboticarum mobilium minuit et pressionem in systemata impulsoria levat.
3.7 Quomodo Materias Idoneas Eligendae Sunt
| Material | pelagus commoda, | Quod usus non typical |
| aluminium offensionibus | Leve, facile ad machinam | Involucra, fulcra, partes connectentes |
| Stainless chalybs | Altae fortitudinis, rubigini resistens | Arbes rotantes, sedes ferentes |
| titanium alloy | Fortis et levis | Articuli, partes connectentes |
| PEEK | Calori resistens, chemicis resistens | Manicae axis, partes insulationis |
| Aliae materiae plasticae ingeniariae | Levis, aptus ad productionem massalem | Tegumenta exteriora, tegumenta tutelaria |
| Fibra carbonis composita | Fortis et levissima | Exosceleta, structurae brachiorum roboticorum |
Materias elige secundum functionem partis, pondus, firmitatem, resistentiam attritionis, difficultatem machinationis, et sumptum productionis. Materias varias miscere potes ut firmitatem, pondus et sumptum aequemus.
4. Methodi Fabricationis Brachiorum Roboticorum Medicinae
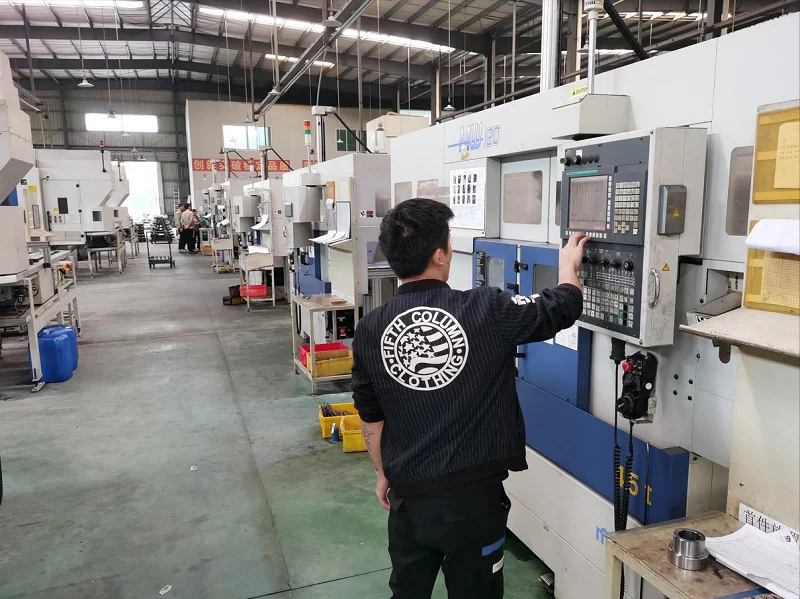
Inter producta brachiorum roboticorum sunt articulationes, partes connectentes, fulcra, partes axis, receptacula, et effectores finales. Partes diversae diversas regulas habent pro accuratione, robore, et ornatu superficiei. Saepe plures modos fabricationis simul utimur. Bonae electiones processus accurationem partium augent et sumptus productionis minuunt.
4.1 Machinatio CNC Praecisa
Machinatio CNC accurata late ad partes brachii robotici curationis valetudinis adhibetur.
Haec facit: involucra articulationum, partes connectentes brachiorum roboticorum, bases montatorias motorum, fulcra sustentatoria, sedes ferculorum praecisionis.
Machina CNC praebet magnam accuratam dimensionem formis complexis. Officinae machinas CNC trium, quattuor, vel quinque axium secundum designum partis eligunt.
4.2 muri latere cnc
Opera tornationis pro partibus rotundis et rotantibus.
Partes communes: Arbores rotantes Arbores impulsores Arbores clavati Manicae axum Partes connectentes filis
Partes axis pro iuncturis roboticis bonam concentricitatem et superficiem laevigatam requirunt. Tornus accuratus his necessitatibus satisfacit.
4.3 CNC Molendum
Torsio vel fresatura sola interdum requisitis accuratiae strictis satisfacere non possunt. Trituratio accuratiam dimensionalem, levitatem superficiei, rotunditatem, et concentricitatem ulterius auget.
Homines trituram adhibent pro partibus clavis, ut axibus praecisis et superficiebus congruentibus ferculorum.
Metallum MMXX 3D Edition
Impressio tridimensionalis metallica partes complexas et leves construit. Materiam superfluam ex machinatione tradita secat. Formas difficiles ad producendum methodis antiquis reddere potest.
Usus communes: Structurae brachiorum roboticorum levium; Partes connectentes complexae; Structurae sustentatrices ad usum fabricatae.
Aptum est operibus investigationis et progressionis et mandatis parvarum copiarum.
4.5 iniectio CUMATIUM
Brachia robotica medica multas partes plasticas habent. Forma iniecta producit: involucra exteriora, tegumenta tutelaria, capsulas sensorum, custodes filorum, partes structurales parvas.
Cum producta in productionem magnam veniunt, formatio iniecta celeritatem auget et sumptum pro singulis partibus deminuit.
4.6 Machinatio Laminarum Metallicarum
Nonnullae structurae roboticae magnae machinationem laminarum metallicarum utuntur. Gradus principales: Sectio laserica, Flexio, Soldatura, tractatio superficiei.
Machinatio laminae metallicae structuras externas, structuras protectorias, et receptacula instrumentorum construit.
4.7 Superficies Curatio
Multae partes post machinationem curationem superficialem requirunt. Electiones communes: Anodizatio, Passivatio, Sabulatio Iactatio, Politura, Electrolytica
Tractatio superficiei resistentiam rubiginis, resistentiam attritionis, et aspectum superficiei auget.
4.8 Inspectio Praecisionis
Partes principales perfectae probationes qualitatis superare debent. Machinae probatoriae communes: Machina Coordinatarum Mensurarum (CMM), instrumenta mensurae opticae, probatores asperitatis, instrumenta mensurae lasericae.
Inspectio magnitudinem, tolerantiam, positionem foraminis, et superficiem congruere cum requisitis delineationis confirmat.
4.9 Quomodo Rectas Methodos Fabricationis Eligantur
| Pars | Modi Fabricationis Communes | Key Requirements |
| Domus iuncturae | cnc machining | Accuratio, rigiditas |
| Subtilitas hastile | Torsio + abrasio | Concentricitas, superficies politurae |
| Firmamentum frame | Machinatio CNC / impressio tridimensionalis | Robur, levitas |
| Involucrum externum roboti | Iniectio formandi/laminarum metallicarum machinatio | Aspectus, sumptus moderatio |
| Sustentatio sensoria | Machinatio CNC / iniectio formans | Dimensiones stabiles |
| Pars coniungens | cnc machining | Robur, accuratio aptationis |
Breviter, fabricatio partium brachii robotici ad usum medicinae raro ab uno tantum processu pendet. Processus elige secundum formam partis, materiam, necessitates accuratae, quantitatem ordinatae, et sumptum. Pro gradibus investigationis et progressionis, machinationem CNC et impressionem tridimensionalem ad exempla celeria adhibita. Pro productione magna, formam iniectabilem, machinationem accuratam, et inspectionem automaticam coniunge. Hoc celeritatem productionis auget et qualitatem producti constantem servat.
5. Usus Robotarum Curae Salutis in Mundo Reali
Automata curationis valetudinis ex nosocomiis in communitates et domos migrant, et eorum applicationes magis magisque variae fiunt. In sequentes categorias imprimis dividi possunt.
5.1 Categoria exercitationis rehabilitationis
- Robot exosceletus membri inferioris: Aegros laesos medullae spinalis et apoplexia habentes in exercitatione incessus adiuvat.
Robot rehabilitationis membri superioris: Aegros ictu affectos adiuvat ut functiones brachiorum et manuum restituant.
- Automata rehabilitationis manus: Adiuvat in exercitatione flexionis et extensionis digitorum per impulsum flexibilem vel modos pneumaticos.
5.2 Categoria Auxilii Vitae
- Lectus curationis callidus: Versio automatica, aptatio positionis, et praeventio ulcerum decubitus
- Automata adiuvantia translationis: Aegros adiuvat ut tuto inter lectum et sellam rotalem transferantur.
- Automata adiuvantia cibum: Adiumentum cenandi autonomum praebet hominibus cum perturbatione membri superioris.
5.3 Categoria Monitorii et Societatis
- Automata ad salutem monitorandam: Collectio in tempore reali datorum signorum vitalium, ut pulsus cordis, oxygenium sanguinis, et temperatura corporis.
- Automatum casus detegens: Casus per visum vel sensoria identificat et automatice alarmum emittit.
- Automata sodalitatis affectivae: Interactionem vocalem et exercitationem cognitivam praebet ad solitudinem senum levandam.
5.4 Classis Auxilii Muneris
- Automata ad logisticam tradendam: medicamenta, specimina, et cibos intra nosocomia transportantes
- Automata disinfectionis: Lucem ultraviolaceam vel hydrogenii peroxidum ad disinfectionem ambitalem adhibet.
6. Quae sunt requisita machinationis pro robotis curationis valetudinis?
Requisita ad partes roboticas curandas in curatione valetudinis tractandas multo altiora sunt quam ea quae pro productis industrialibus generalibus, quod imprimis in sequentibus aspectibus demonstratur:
6.1 Alta praecisio et stabilitas dimensionalis
Tolerantiae partium transmissionis articulationis et sedium sensoriarum fulciendarum intra ±0.005mm ad ±0.025mm moderandae sunt ut accuratio motus et accuratio datorum sensoriarum confirmentur.
Coaxialitas positionum foraminis clavis debet esse < 0.01 mm; alioquin, resistentiam inaequalem in motu articulationis vel deviationem positionis efficiet.
Partes sub constantibus temperaturae condicionibus tractandae sunt ne mutationes temperaturae in constantiam dimensionalem influant.
6.2 Varietas materiae et tractabilitas
Pro mixtura aluminii (6061/7075), problema deformationis durante processu tenuium parietum tractandum est. Tensio per processum asperum et subtilem separatum et naturalem senescentem liberari potest.
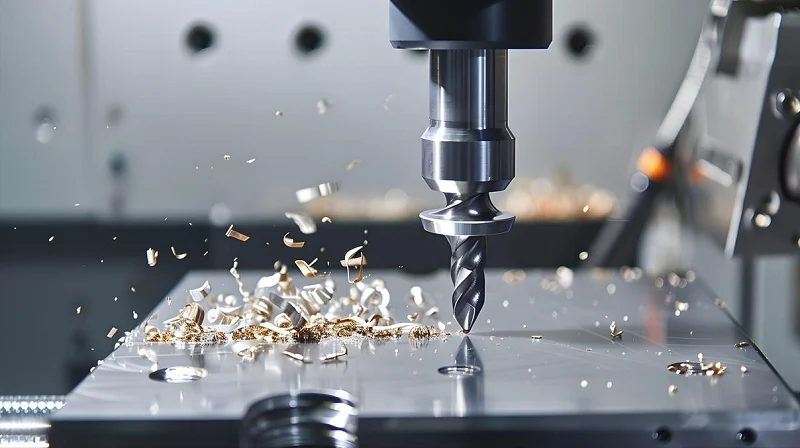
Materiae plasticae machinales, ut PEEK, conductivitatem thermalem malam habent, ergo instrumenta adamantino obducta adhibenda sunt, et celeritas sectionis moderanda est ne liquefiat localiter.
Processus mixturae titanii refrigerationem altae pressionis et fixationes rigidas requirit ut cum eius celeris duritiem laboris resistat.
6.3 Qualitas superficiei et post-tractatio
Asperitas superficiei partium quae cum cute in contactu sunt Ra≤0.8μm attingere debet ne molestiae frictionis fiant.
Partes diu adhibitae anodisationem vel passivationem subire debent ut resistentia corrosionis et attritionis augeatur.
Omnes acies acutae rotundandae sunt ut usus tutus sit.
6.4 Munditia et biocompatibilitas
Partes in ambiente mundo, adipe et particulis carentes, producendae et convasandae sunt.
Materia probationem biocompatibilitatis ISO 10993 superare debet neque irritationem cutis neque reactiones allergicas causare.
6.5 Systema Investigabilitatis et Qualitatis
Quaeque pars a materiis crudis ad producta perfecta plene vestigari debet, requisitis systematis qualitatis administrationis ISO 13485 satisfaciens.
Necesse est acta inspectionis qualitatis completa constituere, inter quae relationes magnitudinum, certificata materiarum, et eventus probationum tractationis superficialis.
7. Cur Nobilem Eligas? ut fabricator Partes Brachii Robotici Medicae
NOBLE est societas metallurgica probata cum plus duodecim annis experientiae in fabricatione partium metallicarum altae qualitatis.
Ex locis nostris Shenzhen in Sinis, laminas metallicas tractandas et partes mechanicas praecisionis pro sectoribus autocinetico, industriali, et medico praebemus. Ab anno 2012, socii fidelis pro fabricatoribus partium vehiculorum industrialium et machinarum agriculturalium egimus, iter productionis integrum a processu initiali usque ad partes perfectas offerentes.
Quod nos distinguit est studium nostrum in innovatione technologica et continua emendatione. Automationem provectam cum arte perita coniungendo, curamus ut quaeque pars normas qualitatis rigorosas impleat. Officinae nostrae ad normas ISO 9001 et ISO 13485 certificatae sunt, quod fidem nostram ad administrationem qualitatis, responsabilitatem erga res naturales, et salutem in loco laboris confirmat.
Hoc societatibus sicut vestrae socium fidum praebet pro componentibus constantibus et summae praecisionis, plena vestigabilitate, et plena observatione normarum internationalium. A fabricationibus laminarum metallicarum complexis ad componentes mechanicos pro usibus exigentibus, turma nostra instructa est ad proposita vestra productionis assequenda.
ab FAQs Automata Medica APartes rm
1. Quomodo machinatio CNC comparatur ad Iniectio CUMATIUM metallum (MIM) pro parvis partibus robotorum?
Machinatio CNC praebet superficiem eximiam, tolerantias geometricas strictiores, et iterationem designandi celeriorem pro voluminibus parvis et mediis. Machinatio MIM (Machinatio Multiplex) complexitatem formae retialis in voluminibus magnis consequi potest, sed saepe machinationem secundariam requirit pro notis criticis et pericula porositatis inducere potest quae sterilisationem vel vitam lassitudinis imminuunt.
2. Quas tolerantias machinatio CNC pro robotis medicis sustinere potest? apartes rm?
Pleraque elementa roboticorum chirurgicorum criticorum tolerantias inter ±0.005 mm et ±0.025 mm requirunt, prout res sit foramen fulcri, sedes dentata, an interfacies instrumenti. Tolerantiae artiores ambitus machinationis temperatura moderata et verificationem CMM intra processum postulant.
3. Quid est, V-axis machining praefertur pro brachiis medicis?
Formas complexas et ergonomicas uno apparatu tractat. Hoc errores minuit et praecisionem magnam, quae chirurgiae necessaria est, praestat.
4. Quae tolerantiae in machinatione medica obtineri possunt?
Officinae professionales typice ad ±0.005 mm vel melius perveniunt. Hoc a materia et geometria partis specificae pendet.
5. Quae materiae optimae sunt ad curationem valetudinis brachia robotica?
Chalybs inoxidabilis 316L et Titanium Ti6Al4V normae sunt. Optimum aequilibrium roboris et biocompatibilitatis offerunt.






