

Un ingegnere robotico ha a disposizione un modello CAD e deve decidere come trasformarlo in un prototipo reale. Ciò significa scegliere il materiale e il processo produttivo. La domanda principale è: quali processi e materiali di produzione sono più adatti per i componenti di un prototipo di robot con intelligenza artificiale? E in che modo influenzano la progettazione e la produzione? Questo articolo tratta le opzioni relative ai materiali, le tecniche di lavorazione e le decisioni a livello di sistema. Ci concentriamo su consigli utili per la scelta e la costruzione di sistemi robotici personalizzati. Resistenza, peso e precisione guidano la scelta dei materiali. Anche i tempi e il budget sono fattori importanti. Tralasciamo il contesto storico e forniamo consigli pratici per ingegneri e appassionati. Esempi concreti di prototipi, come bracci robotici umanoidi e robot mobili, mostrano queste decisioni in pratica.
Considerazioni di progettazione per i componenti del prototipo di un robot dotato di intelligenza artificiale.
Ogni robot dotato di intelligenza artificiale inizia con cinque sistemi principali: controllo, sensori, attuatori, alimentazione e telaio strutturale. In robotica, questi sistemi richiedono caratteristiche diverse dai componenti che utilizzano. È fondamentale scegliere i componenti fin dalle prime fasi del progetto, poiché influiscono su tolleranze, assemblaggio e costi. Ecco cosa conta davvero.
Forza, peso e precisione
Parti portanti e parti non portanti
Alcune parti sopportano carichi reali. Giunti, collegamenti e elementi del telaio necessitano di elevata resistenza e rigidità. Le leghe di alluminio sono molto diffuse in questi casi, in quanto offrono un ottimo equilibrio tra peso e rigidità. Coperture e pannelli della carrozzeria sono soggetti a sollecitazioni molto inferiori, per le quali la plastica si presta perfettamente. È fondamentale definire queste funzioni fin dalle prime fasi di progettazione, poiché tale scelta influenzerà tutto il resto.
Tolleranza e finitura superficiale
La precisione inizia con le tolleranze corrette. La precisione è fondamentale soprattutto nelle interfacce. Le sedi dei cuscinetti e i supporti delle guide richiedono tolleranze comprese tra ±0.01 e ±0.05 mm. Componenti come i cambi utensili e le pinze richiedono una ripetibilità nell'intervallo da 0.015 a 0.02 mm per una manipolazione affidabile. Attenzione però all'accumulo delle tolleranze. Quando molti componenti si accoppiano, anche i piccoli errori si sommano. Una specifica di ±0.02 mm potrebbe causare giunzioni bloccate. Riducete le tolleranze solo dove la funzionalità lo richiede. Passare da 0.5 mm a 0.02 mm raddoppia i costi di produzione. Spingersi a 0.01 mm li triplica.
La tolleranza influisce direttamente sulla precisione del robot. Se le staffe non sono allineate correttamente, l'effettore finale non raggiunge il bersaglio. Una buona progettazione per la producibilità significa pensare all'adattamento fin dalle prime fasi. Decisioni di progettazione intelligenti incidono sui costi e sulla qualità. La stessa logica si applica a tutti i processi produttivi. Chiedetevi: ogni superficie necessita di un controllo preciso, o solo quelle critiche?
Fattori ambientali e termici
Temperatura ed esposizione chimica
Dove lavora il tuo robot? Nelle fabbriche le temperature si alzano molto. I robot che lavorano all'aperto sono esposti a sostanze chimiche. Le plastiche standard come ABS e HDPE si deteriorano a temperature superiori ai 100 °C. È necessario utilizzare invece PTFE o PEEK. Il PEEK resiste al calore continuo fino a 260 °C. Per l'esposizione a sostanze chimiche, PTFE, PEEK e polipropilene resistono a solventi aggressivi. Il titanio e l'acciaio inossidabile 316 sono i metalli migliori per gli ambienti corrosivi. La scelta di questi materiali è direttamente correlata alle prestazioni sotto stress.
La tecnologia di tenuta per i robot da esterno utilizza elastomeri avanzati. Il fluoroprene XP e l'EPDM resistono ai raggi UV e ai detergenti. Pensa all'ambiente quando effettui la tua scelta.
Resistenza alle vibrazioni e agli urti
I robot si muovono velocemente e si fermano bruscamente. Le vibrazioni, con il tempo, allentano le viti. Gli urti possono incrinare i componenti fragili. Il POM, i nylon rinforzati con fibra di vetro e altre plastiche resistenti sopportano bene le sollecitazioni ripetute. Assorbono energia senza rompersi. Il titanio offre un'elevata resistenza senza aggiungere peso, ma costa di più. È fondamentale adattare lo smorzamento delle vibrazioni del materiale ai sistemi robotici. Un robot mobile personalizzato che urta contro le pareti necessita di componenti più resistenti rispetto a un braccio fisso in un impianto industriale.
Costi, tempi di consegna e scalabilità
Prototipo vs. budget di produzione
Un singolo prototipo ha un costo unitario più elevato. Lo stesso componente, se prodotto in grandi volumi, risulta più economico. È fondamentale pianificare in anticipo. La lavorazione CNC offre precisione senza costi di attrezzaggio per le prime fasi di test. Le produzioni ad alto volume utilizzano lo stampaggio a iniezione per ridurre il costo unitario. La scelta dei componenti dipende dal volume di produzione e dagli obiettivi di budget. I sistemi robotici personalizzati spesso iniziano con componenti lavorati meccanicamente per poi passare a quelli stampati.
Attrezzature di supporto e produzioni a basso volume
La prototipazione intermedia colma il divario tra un singolo prototipo e i processi di produzione completi per i componenti dei prototipi di robot con intelligenza artificiale. Utilizza stampi temporanei per piccoli volumi, consentendo di testare pezzi simili a prototipi e di verificarne l'adattamento prima di investire in stampi definitivi. La fusione in uretano è ideale per produzioni da 10 a 100 pezzi. Questo approccio permette di validare il progetto e la produzione in fase iniziale, risparmiando tempo e denaro prima di aumentare la produzione.
Materiali comuni per i componenti dei prototipi di robot con intelligenza artificiale
Scegliere il materiale giusto è metà del lavoro. Bisogna puntare su resistenza, leggerezza e un prezzo accettabile per il team finanziario. Le opzioni si dividono in tre gruppi: metalli, plastiche e materiali compositi. Ognuno ha i suoi pro e contro. Analizziamoli insieme.
Metalli
I metalli sono la scelta principale per le strutture in robotica. Sono rigidi, resistenti e prevedibili. Tuttavia, metalli diversi si comportano in modi diversi.
Leghe di alluminio per telai leggeri
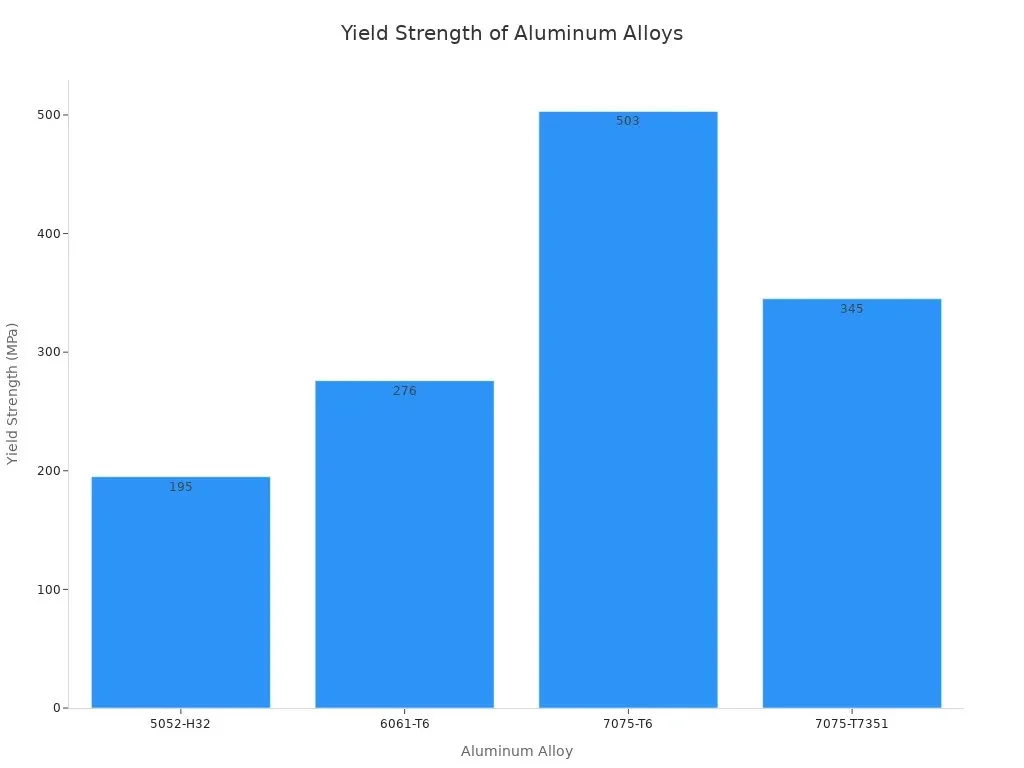
L'alluminio è la prima scelta per la maggior parte dei telai. Tra tutte le leghe, la 6061-T6 è la scelta standard per prototipi e componenti strutturali generici. Resiste bene alla corrosione, è facile da lavorare e si salda meglio di molte alternative più resistenti. Il suo carico di snervamento è di 276 MPa, sufficiente per staffe, piastre e elementi strutturali lavorati meccanicamente.
Se hai bisogno di maggiore resistenza, l'acciaio 7075-T6 raggiunge i 503 MPa. Questo lo rende adatto per strutture aeronautiche sottoposte a forti sollecitazioni e per bracci di droni di alta qualità. Ecco un rapido confronto tra le leghe più comuni:
| Lega di alluminio | Resa di rendimento (MPa) | Utilizzo tipico nei telai per robotica/UAV |
| 6061-T6 | 276 | Telai per uso generale, bracci robotici, telai per corse FPV |
| 7075-T6 | 503 | Cellule aeronautiche ad alta resistenza, strutture per UAV militari, bracci per droni di alta qualità |
| 5052-H32 | 195 | Involucri in lamiera e alloggiamenti per batterie |
| 7075-T7351 | 345 | UAV militari, da corsa o ad alto carico utile |
Acciaio inossidabile 17-4 PH per componenti soggetti ad usura
Quando è necessaria un'elevata resistenza all'usura, l'acciaio inossidabile 17-4 PH è la soluzione ideale. Nello stato H900, la sua resistenza alla trazione raggiunge circa 1,310-1,379 MPa. Il carico di snervamento è compreso tra 1,172 e 1,276 MPa. La durezza raggiunge valori compresi tra HRC 40 e 47. Può essere lavorato con macchine CNC o prodotto tramite DMLS. Queste caratteristiche lo rendono perfetto per alberi, perni e elementi di fissaggio strutturali sottoposti a carichi elevati. Inoltre, si flette molto meno sotto carico rispetto all'alluminio, aspetto fondamentale per le piastre di montaggio di precisione.
Titanio Ti-6Al-4V per applicazioni ad alta resistenza
La lega di titanio Ti-6Al-4V offre elevata resistenza e peso ridotto. I componenti strutturali dei robot umanoidi spesso combinano alluminio, titanio e acciaio. Il titanio costa di più, ma dà il meglio di sé dove ogni grammo conta. Utilizzatelo per giunti e giunzioni critiche soggette a carichi pesanti e ripetuti.
Plastica
La plastica riduce il peso e il costo. Inoltre, è adatta a lavori in cui i metalli sarebbero troppo costosi.
ABS e PLA per la prototipazione rapida
ABS e PLA sono i materiali più utilizzati nella stampa FDM. Permettono di testare rapidamente forma e dimensioni. Nessuno dei due resiste bene alle alte temperature, quindi è meglio tenerli lontani da motori e superfici calde. Tuttavia, per i prototipi iniziali, sono difficili da battere.
POM e PEEK per ingranaggi e cuscinetti
Il POM, spesso venduto come Delrin, è un materiale eccellente per ingranaggi e cuscinetti. Presenta un basso coefficiente di attrito e un'ottima stabilità dimensionale. L'assorbimento di umidità dopo 24 ore è solo dello 0.25%, rispetto all'1.5-3.0% del nylon. Ciò si traduce in un minore rigonfiamento e una maggiore precisione nel tempo. Il Delrin AF 100 sopporta carichi elevati ad alte velocità con minore usura. Non presenta praticamente alcun fenomeno di slittamento-adesione poiché i suoi coefficienti di attrito statico e dinamico sono quasi uguali. Il PEEK si spinge oltre, resistendo a temperature continue fino a 260 °C. Entrambi i polimeri resistono bene agli agenti chimici, il che li rende ottime scelte per applicazioni impegnative.
Materiali compositi e speciali
I materiali compositi offrono il miglior rapporto resistenza-peso. Sono utilizzati in applicazioni in cui il peso è un fattore critico o in applicazioni leggere.
Polimeri rinforzati con fibra di carbonio
Il CFRP rivoluziona il settore dei bracci robotici. Un laminato in fibra di carbonio T700S pesa 1.55 g/cm³ contro i 2.70 g/cm³ dell'alluminio 6061-T6. Si tratta di circa il 43% più leggero. La sua rigidità specifica raggiunge circa 45 GPa·cm³/g, circa 1.7 volte quella dell'alluminio. Una ricerca pubblicata su IEEE Access ha riportato la validazione di un braccio ibrido con una riduzione di massa del 24.32% rispetto a un design interamente in alluminio. Ogni grammo in meno rispetto al giunto riduce l'inerzia, la coppia dell'attuatore e il consumo energetico.
Nylon rinforzati con fibra di vetro e UHMW
I nylon rinforzati con fibra di vetro conferiscono rigidità ai componenti in plastica senza costi eccessivi. L'UHMW offre un'eccezionale resistenza agli urti e una superficie a basso attrito. Questi materiali sono adatti per paraurti, guide e strisce antiusura. Assorbono le vibrazioni e resistono a sollecitazioni ripetute senza incrinarsi.
La scelta dei materiali è direttamente collegata ai processi produttivi e alla selezione dei componenti. Se si fa la scelta giusta fin dalle prime fasi, la realizzazione del vostro progetto personalizzato rispetterà il budget e le tempistiche previste.
Processi di produzione per componenti di prototipi di robot con intelligenza artificiale
I metodi più comuni per realizzare componenti per robot includono il taglio, lo stampaggio a iniezione, la lavorazione CNC, la fusione e la stampa 3D. Ogni metodo si adatta a esigenze diverse. La scelta dipende dalla forma del componente, dalla quantità necessaria e dal budget a disposizione. Analizziamo le opzioni principali.
Lavorazione e taglio CNC
La lavorazione CNC permette di ottenere componenti estremamente precisi e resistenti. È applicabile sia ai metalli che alle materie plastiche. Per i prototipi di robot dotati di intelligenza artificiale, questo metodo viene spesso utilizzato come prima opzione.
Lavorazione a 3 assi vs. a 5 assi
Le macchine a tre assi tagliano in una sola direzione. Le macchine a cinque assi muovono l'utensile e il pezzo contemporaneamente. Questo movimento aggiuntivo è fondamentale per le forme complesse.
La lavorazione a cinque assi è ideale quando un pezzo presenta superfici inclinate, cavità profonde o fori orientati in direzioni diverse. Gli alloggiamenti delle giunzioni dei robot hanno fori laterali, fori per cuscinetti e superfici di riferimento. Queste caratteristiche devono essere pianificate congiuntamente. Quando si realizzano fori di precisione sulle superfici superiori, laterali e inclinate, ogni rotazione del pezzo introduce piccoli errori. Questi errori possono superare la normale precisione della macchina. La lavorazione a cinque assi mantiene tutto in un'unica configurazione stabile.
Consideriamo gli alloggiamenti cavi delle giunzioni robotiche. Presentano fori filettati lungo tutto il perimetro esterno e sporgenze di montaggio sulle superfici curve. Il lavoro su tre assi richiede da quattro a sei riposizionamenti manuali dei blocchi. Questo disallinea i fori interni dei cuscinetti con le superfici esterne del motore. La percentuale di successo al primo tentativo con 3 assi è solo del 59%. Con un'unica configurazione a cinque assi, sale al 96%.
| Situazione parziale | Valutazione consigliata | Ragione |
| Fori laterali su una parte cilindrica | 4 assi | Riduce le operazioni manuali di ribaltamento e riposizionamento |
| Fori regolari multifacciali | 4 assi o 3+2 | Bilancia i costi e la stabilità dell'installazione |
| Superfici di montaggio del sensore angolate | 5 assi | Riduce i cambi di attrezzatura e le interferenze con gli utensili. |
| Telai robot leggeri | 5 assi | Migliora l'accesso degli utensili alle tasche e alle nervature |
| Staffe multifacciali a parete sottile | 5 assi con lavorazione a stadi | Aiuta a gestire il bloccaggio e la deriva del punto di riferimento |
| Componenti a basso volume con precisione ripetibile | Valutazione a 5 assi | Il processo del primo articolo può essere ripetuto per il lotto |
Avanzamenti, velocità e selezione degli utensili
Le velocità di avanzamento e di rotazione dipendono dal materiale. L'alluminio si taglia velocemente con alte velocità del mandrino. Il titanio richiede velocità inferiori e una maggiore quantità di liquido refrigerante. Anche la scelta dell'utensile è importante. Gli utensili in metallo duro sono adatti alla maggior parte delle lavorazioni. Gli utensili diamantati sono più indicati per i materiali compositi con rugosità elevata. Un partner specializzato nella produzione su misura come NOBLE può aiutarvi a definire questi valori per il vostro progetto specifico.
Produzione di lamiere per la robotica
La lavorazione della lamiera è un metodo rapido per realizzare telai e involucri. La produzione di robot spesso inizia proprio da qui, con la realizzazione del telaio.
Taglio laser, piegatura e saldatura
Il taglio laser crea sagome piane con bordi netti. La piegatura dà forma alla sagoma tridimensionale. La saldatura unisce i pezzi. Questa sequenza funziona bene per staffe, supporti e piastre di base. Ogni fase aggiunge valore senza costi elevati per gli utensili.
Realizzazione di telai e chassis
I telai dei robot mobili devono essere rigidi ma non pesanti. La lamiera offre entrambe le caratteristiche. È possibile aggiungere nervature e rinforzi nei punti di maggiore sollecitazione. Le aperture consentono di rimuovere materiale dove non è necessario. Questo approccio mantiene i sistemi robotici leggeri e rigidi.
Stampaggio a iniezione, fusione e stampa 3D
Questi tre metodi coprono ogni aspetto, dai singoli prototipi alle produzioni in serie.
Stampaggio a iniezione per gusci e coperture
Lo stampaggio a iniezione permette di realizzare gusci, coperture, guanti e parti esterne del corpo del robot. Riduce il peso, protegge le parti interne e conferisce al robot il suo aspetto. L'ABS è una scelta comune. Lo spessore delle pareti raccomandato per l'ABS è compreso tra 1.14 e 3.56 mm. Pareti più sottili di 1 mm sono difficili da riempire in modo uniforme. Lo stampo ha un costo iniziale maggiore, ma il costo per pezzo diminuisce rapidamente con l'aumentare delle produzioni.
Fusione in uretano e produzione di ponti
La fusione in uretano colma il divario tra prototipo e produzione. Gli stampi in silicone durano da 10 a 100 pezzi. Si ottengono pezzi che sembrano quelli stampati senza dover sostenere i costi di attrezzature rigide. Questa produzione intermedia consente di testare l'adattamento e la funzionalità prima di acquistare stampi in acciaio.
FDM, SLA e SLS per geometrie complesse
La stampa 3D ha rivoluzionato il modo in cui vengono realizzati i robot umanoidi. Consente la creazione di forme complesse e la prototipazione rapida, impossibili con i metodi tradizionali. La tecnologia FDM è ideale per prototipi veloci. La tecnologia SLA offre superfici lisce per i modelli visivi. La tecnologia SLS permette di realizzare componenti in nylon resistenti senza necessità di strutture di supporto.
Per SLS e MJF, prevedere una precisione dimensionale di circa ±0.3%. Successivamente, eseguire la lavorazione o l'alesatura di eventuali fori per cuscinetti. I componenti in nylon PA12 realizzati con SLS presentano una superficie ruvida che necessita di essere sigillata. La levigatura a vapore migliora la finitura superficiale come fase di produzione in serie. Le soluzioni SLS di TPM3D raggiungono una precisione di circa ±0.2 mm per 100 mm. Ciò garantisce un accoppiamento preciso per i prototipi di effettori finali.
Ciascuno di questi processi di produzione per i componenti dei prototipi di robot con intelligenza artificiale ha la sua specifica utilità. La scelta dipende dalla forma, dalla quantità e dalle prestazioni richieste per il componente.
Applicazioni dei componenti prototipo dei robot basati sull'intelligenza artificiale
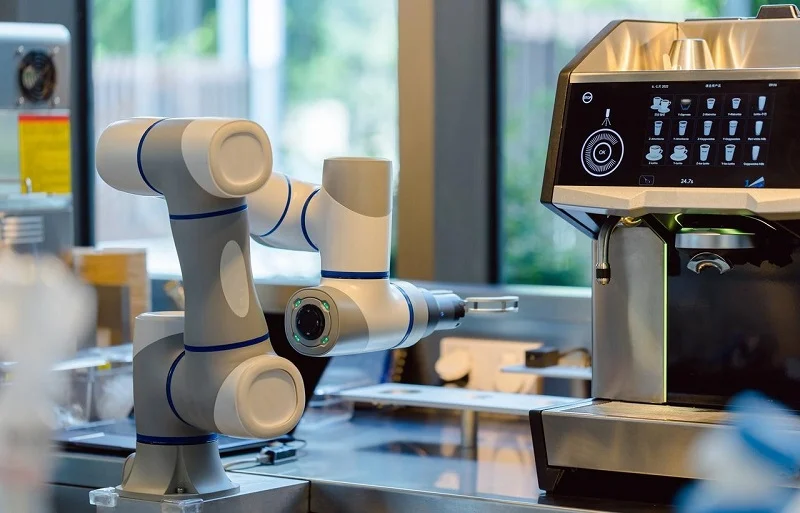
Scelte concrete sui materiali e su come realizzare i componenti si riflettono in progetti reali. Ecco tre utilizzi comuni e le relative motivazioni.
Prototipo di braccio robotico umanoide
L'articolazione della spalla sostiene l'intero braccio. Deve muoversi senza oscillazioni. In un prototipo reale, il cliente richiedeva una tolleranza di ±0.01 mm. La lavorazione CNC di precisione ha soddisfatto tale requisito per ogni sede del cuscinetto e supporto del motore.
In questo caso, le regole di progettazione per la produzione si rivelano fondamentali. I fori per i cuscinetti raggiungono una tolleranza H7 con una rotondità precisa. Lo spessore minimo della parete è di 1.8 mm. Gli angoli interni hanno uno spessore minimo di 1.5 mm. Le forme sottosquadro consentono agli utensili a 5 assi di raggiungere la superficie. Non sono presenti cavità chiuse. I rinforzi per i fori filettati mantengono i componenti in posizione. Le alette di serraggio garantiscono la stabilità del pezzo. Ogni bordo presenta una piccola smussatura. Sia i sistemi di cuscinetti che gli alloggiamenti dei giunti beneficiano di queste regole. Questo approccio di progettazione per la produzione assicura prestazioni ottimali dei sistemi robotici fin dall'inizio. La scelta dei componenti giusti significa che il prototipo funziona al primo tentativo.
Telaio per robot mobili e supporti per sensori
La lamiera di alluminio 5052-H32 è una scelta comune. Si piega facilmente ed è resistente alla ruggine. I pannelli più spessi aggiungono rigidità dove necessario. Le aperture consentono di ridurre il peso in altre zone. I supporti per i sensori utilizzano alluminio 6061-T6 per una maggiore precisione. Il costo totale rimane basso perché gli utensili per la lavorazione della lamiera sono economici. Questa soluzione è ideale per sistemi robotici personalizzati che richiedono modifiche rapide. Altri impieghi includono piccoli robot per le consegne e piattaforme per magazzini.
Prototipi di effettore finale e pinza
Il nylon SLS è resistente in rapporto al suo peso. Può sopportare milioni di utilizzi. Si stampa senza bisogno di supporti. La polvere non sinterizzata mantiene il pezzo in posizione durante la stampa. Ciò consente di realizzare canali interni e strutture reticolari, riducendo il peso.
I meccanismi flessibili rappresentano un'applicazione fondamentale. Queste giunzioni si piegano attorno agli oggetti senza bisogno di motori aggiuntivi. La sottodeterminazione consente di utilizzare un numero maggiore di giunzioni con un minor numero di motori, con conseguente risparmio di peso e denaro. È possibile realizzare forme bioispirate, come le dita umane. Per i punti di fissaggio più importanti, gli inserti metallici lavorati garantiscono la precisione necessaria. Questa combinazione unisce il meglio di entrambi i mondi. Gli ingegneri robotici apprezzano questa flessibilità per la realizzazione di componenti di precisione personalizzati in nuovi progetti.
Questi esempi di applicazioni concrete dimostrano come la teoria trovi applicazione nella pratica in diversi sistemi robotici.
Tendenze future nei componenti per prototipi di robot con intelligenza artificiale
Stampa ibrida e multimateriale
Le macchine ibride ora combinano metodi additivi e sottrattivi in un'unica configurazione. Stampano una forma grezza, quindi la fresano fino alle dimensioni finali. Questo consente di risparmiare tempo nella realizzazione di forme complesse. La stampa multimateriale si spinge oltre. Un singolo processo di stampa può combinare plastiche rigide con parti flessibili. I percorsi conduttivi vengono integrati direttamente negli alloggiamenti. Anche i materiali intelligenti come le leghe a memoria di forma stanno entrando in uso. Questi progressi consentono di creare supporti per sensori e componenti strutturali come un'unica unità. Un minor numero di fasi di assemblaggio si traduce in un minor numero di punti di guasto. Questo cambiamento nella produzione per la robotica sta trasformando il modo in cui gli ingegneri concepiscono la progettazione.
Progettazione per la producibilità basata sull'intelligenza artificiale e progettazione generativa
Gli strumenti di intelligenza artificiale ora aiutano gli ingegneri a scegliere automaticamente le fasi di produzione. Il flusso di lavoro segue un ordine preciso. Gli ingegneri iniziano definendo obiettivi come "rendere il componente più leggero" o "rendere il componente più resistente". Il software crea quindi centinaia di possibili progetti. Ciascuno di essi viene testato sotto l'azione di forze reali. I progetti meno performanti vengono scartati. Le opzioni più resistenti e leggere vengono ottimizzate per rispettare i limiti di produzione.
La precisione di questi test continua a migliorare. La progettazione generativa riduce il peso del 20-60% per i componenti lavorati a CNC. Per i componenti stampati in 3D, la riduzione di peso è del 40-80%. I bracci robotici più leggeri consentono cicli di lavorazione più rapidi.
Le applicazioni pratiche confermano questi risultati. Le pinze per auto pesano il 40% in meno dopo l'ottimizzazione, pur mantenendo la stessa precisione nel trasporto del carico. Le pinze a ventosa per la produzione di componenti elettronici beneficiano di una riduzione di peso del 50%. Le attrezzature per la lavorazione degli alimenti traggono vantaggio da superfici lisce e curve, facili da pulire.
Diversi strumenti sono all'avanguardia in questo settore. nTopology ha ridotto del 30% il peso di una pinza freno Ford mantenendone inalterata la resistenza. Siemens NX ha ridotto del 22% il peso di una staffa in titanio per il settore aerospaziale. Leo AI integra conoscenze specifiche per la robotica direttamente nel processo di progettazione. La stampa 3D permette di realizzare i design organici e ottimizzati per la forma che questi strumenti sono in grado di creare. I sistemi ora suggeriscono autonomamente le combinazioni di materiali e processi. Il lavoro personalizzato per i sistemi robotici diventa più rapido e intelligente. Gli ingegneri possono ora testare i progetti personalizzati senza dover ricorrere a prove manuali.
Materiali sostenibili e riciclaggio
Oggi la sostenibilità guida la scelta dei materiali in questo settore. Le leghe di alluminio riciclato offrono prestazioni quasi pari a quelle del metallo nuovo, ma a un costo inferiore. Le plastiche di origine biologica rappresentano un'alternativa alle plastiche derivate dal petrolio per rivestimenti e involucri. Queste scelte riducono l'impatto ambientale senza compromettere le prestazioni.
Anche la pianificazione del fine vita è importante. Le costruzioni modulari consentono di sostituire le parti usurate anziché interi gruppi. Alcuni produttori offrono programmi di ritiro per le parti metalliche. Queste tendenze si rafforzeranno con l'inasprirsi delle normative. Fare scelte intelligenti oggi renderà più facile rispettare le regole in futuro.
Il futuro si prospetta roseo. Strumenti ibridi, metodi basati sull'intelligenza artificiale e approcci sostenibili lavorano in sinergia. Gli ingegneri che adottano queste tendenze costruiscono robot migliori più velocemente.
NOBLE: Partner per la realizzazione di componenti per prototipi di robot con intelligenza artificiale

NOBLE è un'azienda specializzata nella lavorazione di metallo e plastica per la produzione di prototipi di robot basati sull'intelligenza artificiale. L'azienda supporta gli ingegneri che necessitano di componenti reali, non solo di disegni. Offre un unico partner per la lavorazione, lo stampaggio e la stampa 3D, consentendo di risparmiare tempo e di mantenere la stessa qualità in ogni lotto di produzione.
Lavorazione CNC, stampaggio a iniezione e produzione additiva
NOBLE integra diversi processi in un unico stabilimento. La lavorazione CNC si occupa di metalli e plastiche con tolleranze ristrette. Lo stampaggio a iniezione realizza gusci, coperchi e alloggiamenti una volta che il progetto è stato definito. La produzione additiva colma le lacune per forme complesse e tempi di consegna rapidi. Tu scegli il processo più adatto al tuo componente e NOBLE si occupa del resto.
La finitura superficiale è importante quanto il taglio. La levigatura e la lucidatura rimuovono le linee di stratificazione e i segni degli utensili, conferendo ai componenti in ABS una superficie liscia e lucida, simile a quella dei pezzi lavorati a macchina. La levigatura a vapore utilizza vapori di acetone per dissolvere parzialmente lo strato superficiale di ABS, eliminando rapidamente le linee di stratificazione e conferendo un aspetto simile a quello di uno stampaggio a iniezione. La verniciatura e il rivestimento aggiungono colore, nascondono piccoli difetti e aumentano la resistenza ai graffi e agli agenti chimici. La testurizzazione riproduce la sensazione al tatto di uno stampaggio a iniezione, maschera i difetti e migliora la presa. Ogni opzione presenta dei compromessi. La levigatura a vapore può alterare le dimensioni, quindi è consigliabile effettuare dei test prima della produzione. Le vernici a base di solventi possono corrodere l'ABS, pertanto è opportuno verificarne la compatibilità.
ISO 9001:2015 e ISO 13485:2016
NOBLE possiede le certificazioni ISO 9001:2015 e ISO 13485:2016. La prima riguarda la gestione generale della qualità. La seconda si applica ai dispositivi medici ed è fondamentale quando il robot entra in contatto con i pazienti o con gli strumenti chirurgici. In base alla norma ISO 13485:2016, i controlli di progettazione e sviluppo regolano ogni iterazione del prototipo. La verifica della progettazione conferma che ogni componente soddisfa le specifiche. La validazione della progettazione conferma che il sistema assemblato funziona in sicurezza in scenari realistici. Le modifiche di progettazione non documentate vengono bloccate.
La gestione del rischio è conforme alla norma ISO 14971. I prototipi vengono controllati per individuare possibili guasti, come contaminazioni o difetti dei connettori, prima di essere consegnati ai pazienti. L'identificazione e la tracciabilità dei dispositivi consentono a NOBLE di ricostruire la storia del prodotto, dalle materie prime alla distribuzione. Se un fornitore segnala un difetto, il team può risalire ai lotti interessati. I controlli sugli acquisti impongono ai fornitori certificati di informare NOBLE di eventuali modifiche di produzione che influiscono sulle caratteristiche dei componenti. I controlli di produzione e di processo garantiscono la coerenza dei lotti di prototipi. Audit interni e azioni correttive chiudono il cerchio in caso di problemi.
Progettazione per la prototipazione (DFM), prototipazione, produzione e assemblaggio finale.
NOBLE non si ferma alla fase di produzione. Il team inizia con revisioni di fattibilità producibile. Vengono individuate le caratteristiche che fanno lievitare i costi o causano un accumulo di tolleranze. Successivamente, si realizzano prototipi, si producono lotti di prova a basso volume e si passa alla produzione su larga scala. L'assemblaggio finale è parte integrante del processo. Il risultato è un sottosistema completo, non una scatola di componenti sfusi.
Questo approccio completo è ideale per le lavorazioni personalizzate. Una pinza su misura potrebbe richiedere inserti in metallo lavorati e dita in nylon realizzate con tecnologia SLS. Un telaio personalizzato potrebbe combinare lamiera e coperture stampate. NOBLE coordina tutte queste fasi in modo che i componenti si incastrino perfettamente. Per gli ingegneri che progettano sistemi robotici personalizzati, questo unico punto di contatto elimina molti ostacoli. La produzione su misura funziona al meglio quando un unico team controlla l'intera catena produttiva. NOBLE si posiziona proprio in questa posizione.
Iniziate definendo le vostre esigenze di progettazione. Scegliete come realizzare il componente in base alla sua forma e alla quantità necessaria. Abbinate i materiali alle forze e all'ambiente a cui sarà sottoposto. Valutate attentamente i compromessi nell'intero sistema. I prototipi di robot con intelligenza artificiale funzionano al meglio quando la progettazione e la produzione vengono considerate come un unico flusso continuo. Verificate resistenza, peso, precisione e costi per il vostro progetto robotico. I sistemi robotici personalizzati richiedono questo tipo di pianificazione preliminare dei processi. Strumenti ibridi e metodi basati sull'intelligenza artificiale aumentano la precisione in ogni sistema. Queste tendenze semplificano la prototipazione futura, riducendo gli errori e consentendo agli ingegneri di testare idee complesse con meno tentativi. Cicli più rapidi portano a robot migliori e costi inferiori, migliorando l'efficienza dell'intero processo. Contattate NOBLE per il vostro prossimo progetto di prototipo di robot con intelligenza artificiale.
Domande frequenti sui componenti del prototipo di robot AI
Come scelgo il materiale giusto per il prototipo del mio robot?
Iniziate considerando la funzione che il componente deve svolgere. I pezzi portanti richiedono metalli come alluminio o acciaio. Coperture e involucri funzionano bene in plastica. Considerate anche l'ambiente di utilizzo. Ambienti caldi o con presenza di sostanze chimiche aggressive richiedono PEEK o titanio. Scegliete il materiale più adatto alle forze e alle condizioni a cui sarà sottoposto.
Quando è preferibile optare per la lavorazione a 5 assi anziché a 3 assi?
Scegliete la lavorazione a 5 assi quando il vostro pezzo presenta superfici angolate, cavità profonde o fori orientati in direzioni diverse. Gli alloggiamenti per giunti robotici spesso richiedono questa configurazione. Un'unica impostazione mantiene tutto allineato. Il tasso di successo al primo tentativo passa dal 59% al 96% rispetto a più configurazioni a 3 assi.
Quale tolleranza devo specificare per le sedi dei cuscinetti?
Le sedi dei cuscinetti richiedono in genere tolleranze comprese tra ±0.01 e ±0.05 mm. Tuttavia, non stringete ogni superficie. Passare da 0.5 mm a 0.02 mm raddoppia i costi, mentre arrivare a 0.01 mm li triplica. Stringete le tolleranze solo dove la funzionalità lo richiede.
La stampa 3D è sufficientemente valida per realizzare componenti funzionali per robot?
Sì, per molte applicazioni. Il nylon SLS resiste a milioni di cicli ed è perfetto per le dita prensili. Si stampa senza supporti, quindi è possibile realizzare canali interni e forme reticolari. Per i punti di fissaggio critici, è possibile aggiungere inserti metallici lavorati per una maggiore precisione. Questa combinazione offre il meglio di entrambi i metodi.
Quanti pezzi si possono produrre con la tecnica di stampaggio del poliuretano?
Gli stampi in silicone durano da 10 a 100 pezzi. Questa produzione intermedia consente di testare l'adattamento e la funzionalità prima di acquistare stampi in acciaio. Colma il divario tra un singolo prototipo e lo stampaggio a iniezione completo. Si ottengono pezzi che sembrano e si percepiscono come quelli stampati, senza dover investire in attrezzature specifiche.
Qual è la differenza tra budget per prototipo e budget per la produzione?
Un singolo prototipo ha un costo unitario più elevato. Lo stesso componente diventa più economico all'aumentare dei volumi di produzione. La lavorazione CNC offre precisione senza costi di attrezzaggio per i test iniziali. Le produzioni ad alto volume utilizzano lo stampaggio a iniezione per ridurre il costo unitario. Pianifica il tuo budget in base alla quantità prevista.
Posso utilizzare l'ABS per le parti del robot in prossimità dei motori?
No. ABS e PLA non resistono bene alle alte temperature. Teneteli lontani da motori e superfici calde. Per queste aree, utilizzate invece il PEEK. Resiste al calore continuo fino a 260 °C. Anche il POM è adatto per ingranaggi e cuscinetti, grazie al basso attrito e alla buona stabilità dimensionale.
Quali sono le caratteristiche che rendono la fibra di carbonio adatta ai bracci robotici?
Il CFRP offre un eccellente rapporto resistenza-peso. Un laminato in fibra di carbonio T700S pesa 1.55 g/cm³ contro i 2.70 g/cm³ dell'alluminio. Si tratta di circa il 43% più leggero. Ogni grammo in meno rispetto al punto di giunzione riduce l'inerzia, la coppia dell'attuatore e il consumo energetico. Questo è di fondamentale importanza nella robotica, dove velocità ed efficienza sono cruciali.






