
Robot perawatan kesehatan bekerja di rumah sakit, pusat rehabilitasi, dan panti jompo. Lengan robot adalah salah satu bagian terpenting dari robot perawatan kesehatan. Lengan robot mengontrol pergerakan, melakukan pekerjaan yang presisi, dan membantu robot berinteraksi dengan aman dengan pasien dan perangkat medis.
Lengan robot perawatan kesehatan memiliki banyak bagian kecil dan presisi. Bagian-bagian ini meliputi sambungan, poros putar, penyangga, rumah, roda gigi, dan ujung lengan robot. Bagian yang berbeda membutuhkan kinerja yang berbeda. Pilihan material secara langsung memengaruhi kekuatan, berat, masa pakai, dan stabilitas kerja lengan robot.
Bahan umum yang digunakan adalah paduan aluminium, baja tahan karat, paduan titanium, dan plastik PEEK berkinerja tinggi. Pabrik-pabrik secara luas menggunakan pemesinan presisi CNC , pembubutan, penggerindaan, dan pencetakan injeksi untuk membuat komponen-komponen ini.
Artikel ini membahas tentang jenis-jenis bagian utama, material umum, penggunaan di dunia nyata, dan metode pembuatan bagian lengan robot perawatan kesehatan. Artikel ini juga menjelaskan cara mendapatkan bagian robot yang berkualitas tinggi dan andal melalui manufaktur presisi.
1. Apa Itu Robot Perawatan Kesehatan?
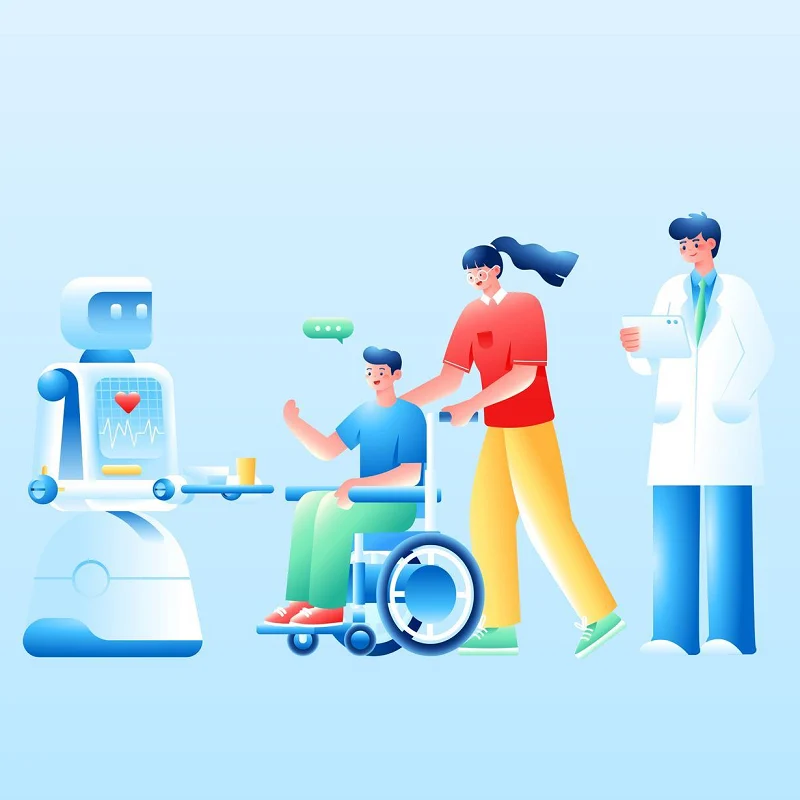
Robot perawatan kesehatan menggabungkan teknologi robot, kecerdasan buatan, sensor, dan kontrol otomatis. Mereka bekerja dalam perawatan medis, rehabilitasi, dan perawatan lansia. Mereka dapat membantu menyelesaikan tugas-tugas seperti perawatan, pelatihan rehabilitasi, bantuan mobilitas, pemantauan kesehatan, dan dukungan kehidupan sehari-hari sesuai dengan berbagai skenario penggunaan.
Berbeda dengan robot industri tradisional, robot perawatan kesehatan perlu mempertimbangkan keselamatan manusia, kenyamanan penggunaan, dan koordinasi gerakan. Robot biasanya perlu mendeteksi gerakan manusia dan perubahan lingkungan melalui sensor dan menyesuaikan gerakannya berdasarkan data yang dikumpulkan.
Robot perawatan kesehatan yang umum meliputi robot rehabilitasi, robot perawatan, robot eksoskeleton, robot pemindahan pasien, dan robot pembantu. Robot-robot ini mengurangi tekanan kerja bagi tenaga medis. Mereka juga memberikan dukungan yang lebih baik bagi orang lanjut usia, orang sakit, dan orang dengan keterbatasan mobilitas.
Secara struktur, robot perawatan kesehatan biasanya memiliki lengan robot, rangkaian sambungan, sistem penggerak, penyangga sensor, bagian penghubung, dan efektor ujung. Material komponen, akurasi pemesinan, dan kualitas perakitan menentukan kinerja keseluruhan robot.
2. Jenis-Jenis Utama Lengan Robot Perawatan Kesehatan
Robot perawatan kesehatan melakukan berbagai tugas perawatan dan dukungan. Oleh karena itu, lengan robot memiliki struktur dan fungsi yang berbeda. Kita dapat membaginya berdasarkan kasus penggunaan, derajat kebebasan, dan gaya pergerakan.
2.1 Lengan Robot Serbaguna
Ini adalah struktur umum untuk robot perawatan kesehatan. Struktur ini terpasang pada badan utama robot atau alas yang dapat bergerak. Beberapa sendi memungkinkan robot untuk berputar, meregangkan tubuh, dan menggenggam objek.
Poin-poin penting: Gerakan sendi yang beragam; jangkauan kerja yang luas; dapat menggenggam dan membawa barang; cocok untuk pekerjaan yang kompleks.
Lengan-lengan ini mengantarkan barang, mengambil obat, membantu pengguna makan, dan melakukan pekerjaan perawatan sederhana.
2.2 Lengan Robot Kolaboratif
Lengan robot kolaboratif terutama digunakan dalam skenario di mana kontak dekat dengan manusia diperlukan. Hal ini menempatkan penekanan yang lebih besar pada keselamatan dan kontrol yang fleksibel.
Robot dapat merasakan gaya eksternal melalui sensor gaya dan sensor posisi. Ketika lengan robot bersentuhan dengan tubuh manusia atau mengalami hambatan abnormal, robot dapat mengurangi kecepatannya atau berhenti bergerak.
Aplikasi umum meliputi:
- Membantu pasien dalam berpindah tempat.
- Mengantarkan kebutuhan sehari-hari
Pelatihan rehabilitasi
- Perawatan kolaboratif manusia-mesin
2.3 Lengan robotik bantuan rehabilitasi
Lengan robotik untuk rehabilitasi terutama digunakan untuk membantu pasien menyelesaikan pelatihan gerakan anggota tubuh bagian atas atau bawah.
Jenis lengan robot ini biasanya perlu dihubungkan secara stabil ke tubuh manusia, dan gaya bantu harus disesuaikan sesuai dengan kemampuan gerak pasien.
Persyaratan utama
- Gerakan yang tepat
- Kontrol daya yang stabil
- Nyaman dipakai
Perangkat ini beroperasi dengan andal dalam jangka waktu yang lama.
Metode ini dapat diterapkan pada pasien stroke, orang dengan mobilitas terbatas, dan pelatihan rehabilitasi pasca operasi.
2.4 Lengan Robot Eksoskeleton
Lengan mekanik eksoskeleton dipasang langsung pada lengan atau kaki manusia. Alat ini menyediakan tenaga tambahan melalui motor, reduktor, dan rakitan sambungan.
Dibandingkan dengan lengan robot biasa, lengan mekanik eksoskeleton lebih memperhatikan kesesuaian antara persendian manusia dan persendian robot.
Struktur umum meliputi:
- Modul sendi bahu
Modul sendi siku
- Modul sendi pergelangan tangan
Bingkai dukungan
- Bagian penghubung tali
2.4 Lengan Robot Eksoskeleton
Lengan robot eksoskeleton dikenakan langsung pada lengan atau kaki manusia. Motor, reduktor, dan bagian sambungan memberikan daya tambahan.
Dibandingkan dengan lengan robot biasa, eksoskeleton membutuhkan kesesuaian yang baik antara sendi robot dan sendi tubuh manusia.
Struktur umum: Modul sendi bahu, Modul sendi siku, Modul sendi pergelangan tangan, Rangka penyangga, Bagian penghubung tali.
2.5 Cara Memilih Lengan Robot yang Berbeda
Skenario aplikasi yang berbeda memerlukan pemilihan struktur lengan robot yang berbeda pula.
Oleh karena itu, lengan robot perawatan kesehatan bukanlah struktur mekanik tunggal. Berbagai jenis lengan robot perlu dirancang berdasarkan tugas perawatan, metode kontak manusia, persyaratan beban, rentang gerak, dan standar keselamatan.
Dari perspektif manufaktur, rumah sambungan, bagian penghubung, poros putar, rangka penyangga, dan ujung lengan robot merupakan komponen kunci. Bagian-bagian ini biasanya perlu diproduksi melalui proses seperti pemesinan presisi CNC, pencetakan injeksi, dan pencetakan 3D logam, dan harus melewati inspeksi dimensi dan verifikasi perakitan yang ketat untuk memastikan pengoperasian lengan robot yang stabil.
3. Material untuk Lengan Robot Perawatan Kesehatan
Lengan robot perawatan kesehatan membutuhkan bobot ringan, kekuatan tinggi, masa pakai yang lama, keamanan, dan akurasi pemesinan yang baik. Biasanya, lebih dari satu material digunakan. Kami memilih material berdasarkan fungsi setiap bagian.
3.1 Aluminium Alloy
Paduan aluminium adalah salah satu material yang umum digunakan dalam lengan robot perawatan kesehatan.
Material ini memiliki fitur ringan, kekuatan tinggi, kemudahan pemrosesan, dan ketahanan terhadap korosi, yang secara efektif dapat mengurangi berat keseluruhan lengan robot.
Aplikasi umum meliputi:
- Bagian utama dari lengan robot
- Cangkang sambungan
Bingkai dukungan
- Dudukan dasar motor
- Bagian penghubung
Di antara keduanya, paduan aluminium 6061 dan 7075 sama-sama cocok untuk pembuatan komponen presisi melalui permesinan CNC.
3.2 Stainless Steel
Baja tahan karat memiliki kekuatan, ketahanan aus, dan ketahanan korosi yang baik.
Produk ini cocok untuk komponen yang menanggung beban besar atau membutuhkan pengoperasian yang stabil dalam jangka panjang.
Aplikasi umum meliputi:
- Poros putar presisi
- Bagian sambungan berulir
- Perumahan bantalan
- Bagian dalam sendi
Baja tahan karat juga memiliki kinerja pembersihan dan perawatan yang sangat baik untuk peralatan medis dan keperawatan.
3.3 Paduan Titanium
Paduan titanium memiliki kekuatan tinggi, kepadatan rendah, dan ketahanan korosi yang sangat baik.
Mereka dapat mengurangi berat lengan robot sambil tetap mempertahankan kekuatan strukturalnya.
Oleh karena itu, paduan titanium cocok untuk diaplikasikan pada komponen dengan persyaratan berat dan kekuatan yang tinggi, seperti:
- Konektor berkekuatan tinggi
- Struktur sambungan
Komponen pendukung presisi
Namun, kesulitan pemrosesan dan biaya material paduan titanium biasanya lebih tinggi daripada paduan aluminium, sehingga pilihan harus dibuat berdasarkan aplikasi spesifik.
3.4 PEEK Plastik rekayasa
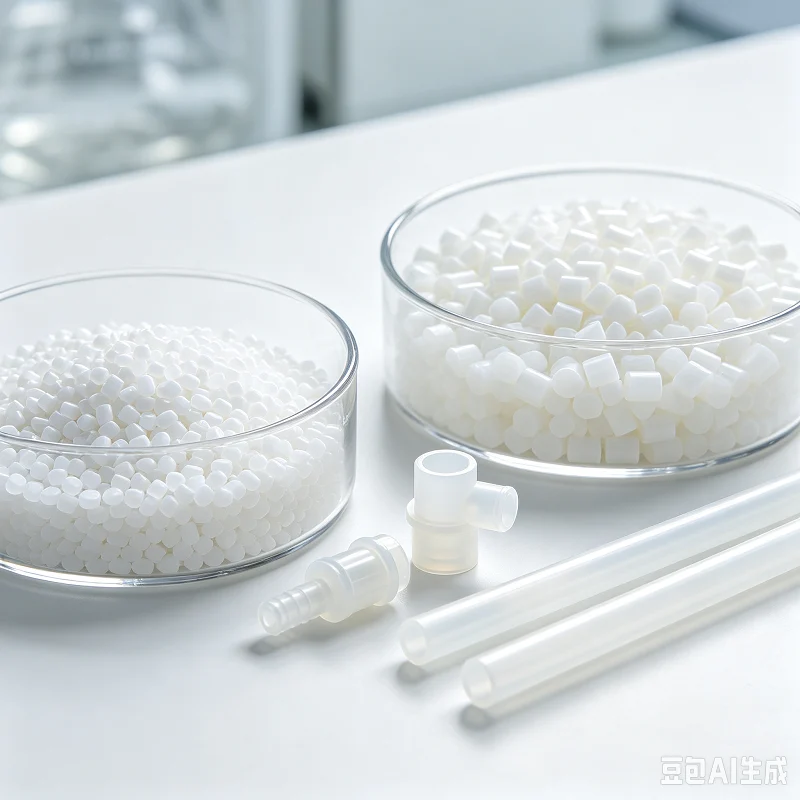
PEEK adalah plastik rekayasa berkinerja tinggi dan memiliki nilai aplikasi yang tinggi di bidang peralatan medis.
Memiliki:
- Kekuatan tinggi
- Tahan suhu tinggi
- Tahan terhadap korosi kimia
- Stabilitas dimensi yang baik
PEEK dapat digunakan untuk memproduksi:
Bagian isolasi
- bos
Braket sensor
Komponen struktural ringan
PEEK memiliki keunggulan yang jelas untuk komponen robot yang membutuhkan pengurangan berat atau isolasi listrik.
3.5 Plastik Teknik Lainnya
Selain PEEK, ABS, PC, POM, dan PPS juga digunakan untuk robot perawatan kesehatan.
Digunakan untuk: Casing luar robot, penutup pelindung, casing sensor, komponen penghubung kecil, dan komponen struktur internal.
Komponen plastik dapat dibuat dengan metode pencetakan injeksi atau pemesinan CNC untuk produksi massal.
3.6 Material Komposit Serat Karbon
Material serat karbon ringan, kuat, dan kaku. Material ini cocok untuk kerangka luar (exoskeleton) ringan dan struktur lengan robot.
Penggunaan umum: Rangka penyangga eksoskeleton, batang lengan robot, rangka utama ringan.
Serat karbon mengurangi bobot bagian-bagian robot yang bergerak dan meringankan tekanan pada sistem penggerak.
3.7 Cara Memilih Bahan yang Sesuai
| Bahan | Keuntungan utama | Penggunaan Khas |
| Paduan aluminium | Ringan, mudah dikerjakan | Rumah, penyangga, bagian penghubung |
| Stainless steel | Kekuatan tinggi, tahan karat | Poros berputar, dudukan bantalan |
| Paduan titanium | Kuat dan ringan | Sambungan, bagian penghubung |
| MENGINTIP | Tahan panas, tahan bahan kimia | Selongsong poros, bagian isolasi |
| Plastik rekayasa lainnya | Ringan, cocok untuk produksi massal. | Casing luar, penutup pelindung |
| Komposit serat karbon | Kuat dan sangat ringan | Eksoskeleton, struktur lengan robot |
Pilih material berdasarkan fungsi bagian, berat, kekuatan, ketahanan aus, kesulitan pemesinan, dan biaya produksi. Anda dapat mencampur berbagai material untuk menyeimbangkan kekuatan, berat, dan biaya.
4. Metode Pembuatan Lengan Robot untuk Layanan Kesehatan
Produk lengan robot meliputi sambungan, bagian penghubung, penyangga, bagian poros, rumah, dan ujung efektor. Bagian yang berbeda memiliki aturan yang berbeda untuk akurasi, kekuatan, dan penyelesaian permukaan. Kami sering menggunakan beberapa metode manufaktur secara bersamaan. Pilihan pemrosesan yang baik meningkatkan akurasi bagian dan mengurangi biaya produksi.
4.1 Pemesinan Presisi CNC
Pemesinan presisi CNC banyak digunakan untuk komponen lengan robot perawatan kesehatan.
Pabrik ini memproduksi barang-barang berikut: rumah sambungan, bagian penghubung lengan robot, alas dudukan motor, rangka penyangga, dan dudukan bantalan presisi.
CNC memberikan akurasi dimensi tinggi untuk bentuk-bentuk kompleks. Pabrik memilih mesin CNC 3 sumbu, 4 sumbu, atau 5 sumbu sesuai dengan desain komponen.
4.2 CNC Pembubutan
Pengerjaan bubut untuk bagian-bagian yang bulat dan berputar.
Komponen umum: Poros putar, poros penggerak, poros pin, selongsong poros, bagian penghubung berulir.
Komponen poros untuk sambungan robot membutuhkan konsentrisitas yang baik dan permukaan yang halus. Pembubutan presisi memenuhi kebutuhan ini.
4.3 Penggilingan CNC
Proses pembubutan atau penggilingan saja terkadang tidak dapat memenuhi kebutuhan akurasi yang ketat. Penggilingan lebih lanjut meningkatkan akurasi dimensi, kehalusan permukaan, kebulatan, dan konsentrisitas.
Orang-orang menggunakan proses penggerindaan untuk bagian-bagian penting seperti poros presisi dan permukaan bantalan yang saling berpasangan.
4.4 Metal 3D Printing
Pencetakan 3D logam memungkinkan pembuatan komponen yang kompleks dan ringan. Teknologi ini mengurangi pemborosan material dari proses permesinan tradisional. Teknologi ini dapat membuat bentuk-bentuk yang sulit diproduksi dengan metode lama.
Kegunaan umum: Struktur lengan robot ringan; Bagian penghubung yang kompleks; Rangka penyangga yang dibuat khusus.
Produk ini cocok untuk pekerjaan penelitian dan pengembangan serta pesanan dalam jumlah kecil.
4.5 Cetakan Injeksi
Lengan robot perawatan kesehatan memiliki banyak komponen plastik. Pencetakan injeksi menghasilkan: Casing luar, penutup pelindung, wadah sensor, pelindung kabel, dan bagian struktural kecil.
Ketika produk diproduksi secara massal, pencetakan injeksi meningkatkan kecepatan dan menurunkan biaya untuk setiap unitnya.
4.6 Pemesinan Lembaran Logam
Beberapa struktur robot besar menggunakan pemesinan lembaran logam. Langkah-langkah utamanya: Pemotongan laser, Pembengkokan, Pengelasan, dan perawatan permukaan.
Pemesinan lembaran logam menghasilkan rangka luar, struktur pelindung, dan wadah perangkat.
4.7 Perawatan Permukaan
Banyak komponen memerlukan perlakuan permukaan setelah proses pemesinan. Pilihan umum: Anodisasi, Pasivasi, Sandblasting, Pemolesan, Elektroplating
Perlakuan permukaan meningkatkan ketahanan terhadap karat, ketahanan terhadap keausan, dan penampilan permukaan.
4.8 Inspeksi Presisi
Komponen utama yang sudah jadi harus melewati pemeriksaan kualitas. Mesin pengujian umum: Mesin Pengukur Koordinat (CMM), instrumen pengukuran optik, penguji kekasaran permukaan, perangkat pengukuran laser.
Inspeksi memastikan ukuran, toleransi, posisi lubang, dan hasil akhir permukaan sesuai dengan persyaratan gambar.
4.9 Cara Memilih Metode Manufaktur yang Tepat
| Bagian | Cara Pembuatan Umum | Persyaratan Utama |
| Perumahan bersama | Mesin CNC | Akurasi, kekakuan |
| Poros presisi | Pembubutan + penggerindaan | Konsentrisitas, penyelesaian permukaan |
| Bingkai dukungan | Pemesinan CNC/pencetakan 3D | Kekuatan, ringan |
| Casing luar robot | Pencetakan injeksi/pemesinan lembaran logam | Penampilan, pengendalian biaya |
| Dukungan sensor | Pemesinan CNC/pencetakan injeksi | Dimensi stabil |
| Bagian penghubung | Mesin CNC | Kekuatan, akurasi pemasangan |
Singkatnya, pembuatan komponen lengan robot perawatan kesehatan jarang hanya bergantung pada satu proses. Pilih proses berdasarkan bentuk komponen, material, kebutuhan akurasi, jumlah pesanan, dan biaya. Untuk tahap penelitian dan pengembangan, gunakan permesinan CNC dan pencetakan 3D untuk sampel cepat. Untuk produksi massal, kombinasikan pencetakan injeksi, permesinan presisi, dan inspeksi otomatis. Hal ini meningkatkan kecepatan produksi dan menjaga kualitas produk yang konsisten.
5. Penerapan Robot Perawatan Kesehatan di Dunia Nyata
Robot perawatan kesehatan kini tidak lagi digunakan di rumah sakit, melainkan di masyarakat dan rumah-rumah, dan skenario aplikasinya pun semakin beragam. Secara umum, robot-robot ini dapat diklasifikasikan ke dalam kategori-kategori berikut.
5.1 Kategori pelatihan rehabilitasi
- Robot eksoskeleton tungkai bawah: Membantu pasien dengan cedera sumsum tulang belakang dan stroke dalam pelatihan berjalan.
Robot rehabilitasi anggota tubuh bagian atas: Membantu pasien stroke memulihkan fungsi lengan dan tangan mereka.
- Robot rehabilitasi tangan: Robot ini membantu dalam pelatihan fleksi dan ekstensi jari melalui penggerak fleksibel atau metode pneumatik.
5.2 Kategori Bantuan Hidup
- Ranjang menyusui pintar: Pembalikan otomatis, penyesuaian posisi, dan pencegahan luka tekan.
- Robot bantuan transfer: Membantu pasien berpindah dengan aman antara tempat tidur dan kursi roda.
- Robot bantuan makan: Memberikan dukungan makan secara mandiri bagi orang dengan disfungsi anggota tubuh bagian atas.
5.3 Kategori Pemantauan dan Pendampingan
- Robot pemantau kesehatan: Pengumpulan data tanda vital secara real-time seperti detak jantung, oksigen darah, dan suhu tubuh.
- Robot pendeteksi jatuh: Mengidentifikasi jatuh melalui penglihatan atau sensor dan secara otomatis membunyikan alarm.
- Robot pendamping emosional: Menawarkan interaksi suara dan pelatihan kognitif untuk mengurangi kesepian para lansia.
5.4 Kelas Dukungan Pekerjaan
- Robot pengiriman logistik: Mengangkut obat-obatan, spesimen, dan makanan di dalam rumah sakit.
- Robot disinfeksi: Menggunakan sinar ultraviolet atau hidrogen peroksida untuk disinfeksi lingkungan.
6. Apa saja persyaratan pemesinan untuk robot perawatan kesehatan?
Persyaratan pemrosesan komponen untuk robot perawatan kesehatan jauh lebih tinggi daripada untuk produk industri umum, terutama tercermin dalam aspek-aspek berikut:
6.1 Presisi tinggi dan stabilitas dimensi
Toleransi bagian transmisi sambungan dan dudukan pemasangan sensor harus dikontrol dalam rentang ±0.005 mm hingga ±0.025 mm untuk memastikan akurasi gerakan dan akurasi data sensor.
Koaksialitas posisi lubang kunci harus < 0.01 mm; jika tidak, akan menyebabkan resistensi yang tidak merata pada pergerakan sendi atau penyimpangan posisi.
Komponen-komponen tersebut perlu diproses dalam kondisi suhu konstan untuk menghindari pengaruh perubahan suhu terhadap konsistensi dimensi.
6.2 Keragaman material dan kemampuan pengolahan
Untuk paduan aluminium (6061/7075), masalah deformasi selama pemrosesan dinding tipis perlu diatasi. Tegangan dapat dilepaskan melalui pemrosesan kasar dan halus secara terpisah serta penuaan alami.
Plastik rekayasa seperti PEEK memiliki konduktivitas termal yang buruk, sehingga alat yang dilapisi berlian harus digunakan, dan kecepatan pemotongan harus dikontrol untuk mencegah peleburan lokal.
Pemrosesan paduan titanium memerlukan pendinginan bertekanan tinggi dan perlengkapan yang kokoh untuk mengatasi karakteristik pengerasan kerja yang cepat.
6.3 Kualitas permukaan dan perawatan pasca-pengolahan
Kekasaran permukaan bagian yang bersentuhan dengan kulit harus mencapai Ra≤0.8μm untuk menghindari ketidaknyamanan akibat gesekan.
Komponen yang telah digunakan dalam jangka panjang perlu menjalani perawatan anodisasi atau pasivasi untuk meningkatkan ketahanan korosi dan ketahanan ausnya.
Semua ujung yang tajam harus dibulatkan untuk memastikan penggunaan yang aman.
6.4 Kebersihan dan biokompatibilitas
Komponen-komponen tersebut harus diproduksi dan dikemas dalam lingkungan yang bersih, bebas dari lemak dan residu partikel.
Bahan tersebut harus lulus uji biokompatibilitas ISO 10993 dan tidak menyebabkan iritasi kulit atau reaksi alergi.
6.5 Ketertelusuran dan Sistem Mutu
Setiap bagian harus dapat dilacak sepenuhnya mulai dari bahan baku hingga produk jadi, memenuhi persyaratan sistem manajemen mutu ISO 13485.
Penting untuk membuat catatan inspeksi kualitas yang lengkap, termasuk laporan ukuran, sertifikat material, dan hasil uji perlakuan permukaan.
7. Mengapa Memilih Noble? sebagai produsen Bagian Lengan Robot Perawatan Kesehatan
NOBLE adalah perusahaan pengolahan logam bersertifikasi dengan pengalaman lebih dari 12 tahun dalam memproduksi komponen logam berkualitas tinggi.
Dari lokasi kami di Shenzhen, Tiongkok, kami menyediakan pemrosesan lembaran logam dan komponen mekanik presisi untuk sektor otomotif, industri, dan medis. Sejak 2012, kami telah bertindak sebagai mitra tepercaya bagi produsen komponen untuk kendaraan industri dan mesin pertanian, menawarkan jalur produksi lengkap mulai dari pemrosesan awal hingga suku cadang jadi.
Yang membedakan kami adalah fokus kami pada inovasi teknologi dan peningkatan berkelanjutan. Dengan menggabungkan otomatisasi canggih dengan keahlian ahli, kami memastikan setiap komponen memenuhi standar kualitas yang ketat. Fasilitas kami bersertifikasi ISO 9001 & ISO 13485, memperkuat komitmen kami terhadap manajemen kualitas, tanggung jawab lingkungan, dan keselamatan kerja.
Hal ini memberikan perusahaan seperti Anda mitra yang andal untuk komponen yang konsisten dan presisi tinggi, ketelusuran lengkap, dan kepatuhan penuh terhadap standar internasional. Mulai dari fabrikasi lembaran logam yang kompleks hingga komponen mekanik untuk penggunaan yang menuntut, tim kami siap memenuhi tujuan produksi Anda.
FAQ dari Robot Medis ABagian rm
1. Bagaimana perbandingan antara permesinan CNC dengan Cetakan Injeksi Logam (MIM) untuk bagian-bagian robot kecil?
Pemesinan CNC menawarkan hasil akhir permukaan yang superior, toleransi geometris yang lebih ketat, dan iterasi desain yang lebih cepat untuk volume rendah hingga menengah. MIM dapat mencapai kompleksitas bentuk akhir pada volume yang sangat tinggi tetapi seringkali memerlukan pemesinan sekunder untuk fitur-fitur penting dan dapat menimbulkan risiko porositas yang membahayakan sterilisasi atau masa pakai kelelahan.
2. Seberapa besar toleransi yang dapat dipertahankan oleh pemesinan CNC untuk robot medis? asuku cadang rm?
Sebagian besar komponen robot bedah yang kritis memerlukan toleransi antara ±0.005 mm dan ±0.025 mm, tergantung pada apakah fitur tersebut berupa lubang bantalan, dudukan roda gigi, atau antarmuka instrumen. Toleransi yang lebih ketat membutuhkan lingkungan pemesinan yang terkontrol suhunya dan verifikasi CMM selama proses berlangsung.
3. Mengapa mesin 5-sumbu lebih disukai untuk bidang medis?
Alat ini mampu menangani bentuk-bentuk ergonomis yang kompleks dalam satu pengaturan. Hal ini mengurangi kesalahan dan memastikan presisi tinggi yang dibutuhkan untuk pembedahan.
4. Toleransi apa yang dapat dicapai dalam pemesinan medis?
Bengkel profesional biasanya mencapai akurasi ±0.005 mm atau lebih baik. Hal ini bergantung pada material dan geometri bagian tertentu.
5. Bahan apa yang terbaik untuk perawatan kesehatan? lengan robot?
Baja tahan karat 316L dan titanium Ti6Al4V adalah standar yang digunakan. Keduanya menawarkan keseimbangan terbaik antara kekuatan dan biokompatibilitas.






