
Az egészségügyi robotok kórházakban, rehabilitációs központokban és idősek otthonában dolgoznak. A robotkarok az egészségügyi robotok egyik legfontosabb részét képezik. Ezek irányítják a mozgásokat, precíz munkát végeznek, és segítik a robotokat a betegekkel és az orvostechnikai eszközökkel való biztonságos interakcióban.
Egy egészségügyi robotkar számos apró és pontos alkatrészből áll. Ezek az alkatrészek közé tartoznak az ízületek, forgó tengelyek, tartók, házak, fogaskerekek és effektorok. A különböző alkatrészeknek eltérő teljesítményre van szükségük. Az anyagválasztás közvetlenül befolyásolja a kar szilárdságát, súlyát, élettartamát és munkastabilitását.
Gyakori anyagok az alumíniumötvözet, a rozsdamentes acél, a titánötvözet és a nagy teljesítményű műanyag PEEK. A gyárak széles körben használnak CNC precíziós megmunkálást , esztergálást, köszörülést és fröccsöntést ezeknek az alkatrészeknek a gyártásához.
Ez a cikk az egészségügyi robotkarok alkatrészeinek főbb alkatrésztípusairól, gyakori anyagairól, valós felhasználási módjairól és gyártási módszereiről szól. Azt is elmagyarázza, hogyan lehet kiváló minőségű és megbízható robotalkatrészeket előállítani precíziós gyártással.
1. Mik azok az egészségügyi robotok?
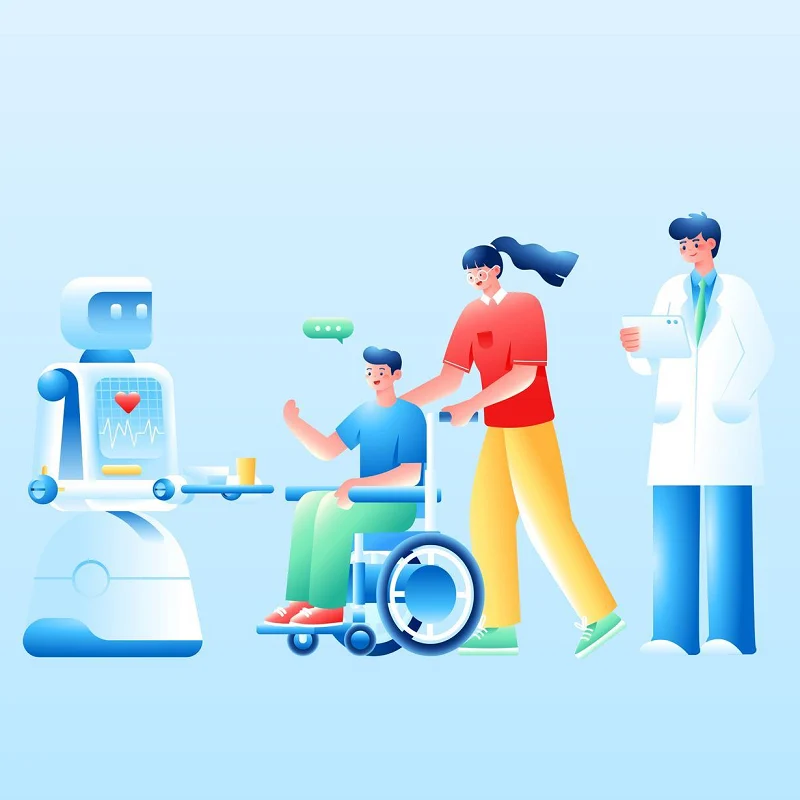
Az egészségügyi robotok a robottechnológiát, a mesterséges intelligenciát, az érzékelőket és az automatikus vezérlést ötvözik. Orvosi kezelések, rehabilitáció és idősgondozás területén dolgoznak. Különböző felhasználási forgatókönyvek szerint segíthetnek olyan feladatok elvégzésében, mint az ápolás, a rehabilitációs képzés, a mobilitás segítése, az egészségügyi állapot monitorozása és a mindennapi élet támogatása.
A hagyományos ipari robotokkal ellentétben az egészségügyi robotoknak figyelembe kell venniük az emberi biztonságot, a használat kényelmét és a mozgáskoordinációt. A robotoknak általában szenzorok segítségével kell érzékelniük az emberi mozgást és a környezeti változásokat, és a gyűjtött adatok alapján módosítaniuk kell mozgásukat.
Tipikus egészségügyi robotok a rehabilitációs robotok, az ápolórobotok, az exoskeleton robotok, a betegszállító robotok és a segítő robotok. Csökkentik az egészségügyi dolgozók munkaterhelését. Emellett jobb támogatást nyújtanak az időseknek, a betegeknek és a korlátozott mozgásképességűeknek.
Az egészségügyi robotok felépítése általában robotkarokból, ízületekből, hajtásrendszerekből, érzékelőtartókból, összekötő alkatrészekből és effektorokból áll. Az alkatrészek anyagai, a megmunkálási pontosság és az összeszerelés minősége határozza meg a robot összteljesítményét.
2. Az egészségügyi robotkarok főbb típusai
Az egészségügyi robotok különböző gondozási és támogatási feladatokat látnak el. Tehát a robotkarok eltérő felépítésűek és funkciókkal rendelkeznek. Feloszthatjuk őket felhasználási eset, szabadságfok és mozgásstílus szerint.
2.1 Általános célú robotkar
Ez egy gyakori szerkezet az egészségügyi robotoknál. A robot fő testéhez vagy mozgó alapjához van rögzítve. Több ízület teszi lehetővé a tárgyak forgatását, nyújtását és megfogását.
Főbb pontok: Több ízületi mozgás; nagy munkatartomány; tárgyak megfogására és szállítására alkalmas; alkalmas összetett munkákhoz
Ezek a karok árut szállítanak, gyógyszereket vesznek fel, segítenek a felhasználóknak az étkezésben és egyszerű ápolási munkákat végeznek.
2.2 Együttműködő robotkar
Az együttműködő robotkarokat főként olyan helyzetekben használják, ahol szoros kapcsolatra van szükség az emberekkel. Ez nagyobb hangsúlyt fektet a biztonságra és a rugalmas irányításra.
A robotok erő- és helyzetérzékelők segítségével képesek érzékelni a külső erőket. Amikor a robotkar hozzáér az emberi testhez, vagy rendellenes ellenállásba ütközik, csökkentheti a sebességét, vagy leállíthatja a mozgást.
Gyakori alkalmazások:
- Segítsd a betegeket a mozgásban
- Napi szükségleti cikkek kiszállítása
Rehabilitációs képzés
- Ember-gép együttműködésen alapuló ellátás
2.3 Rehabilitációs asszisztens robotkar
A rehabilitációs robotkarokat elsősorban a betegek felső vagy alsó végtagjainak mozgástréningjének elvégzésére használják.
Az ilyen típusú robotkart általában stabilan kell az emberi testhez rögzíteni, és a rásegítő erőt a beteg mozgásképességéhez kell igazítani.
Főbb követelmények
- Pontos mozgás
- Stabil teljesítményszabályozás
- Kényelmes viselet
Hosszú ideig megbízhatóan működik
Alkalmazható stroke-betegek, mozgáskorlátozottak és posztoperatív rehabilitációs képzésben részesülők számára.
2.4 Exoskeleton Robotkar
Az exoskeleton mechanikus kar közvetlenül az emberi karra vagy lábra van szerelve. Segédáramot biztosít a motoron, a reduktoron és az ízületi szerelvényen keresztül.
A hagyományos robotkarokkal összehasonlítva az exoskeleton mechanikus karok nagyobb figyelmet fordítanak az emberi és a robotízületek közötti illeszkedésre.
Gyakori struktúrák a következők:
- Vállízületi modul
Könyökízületi modul
- Csuklóízületi modul
Támasztó keret
- Pántcsatlakozó darab
2.4 Exoskeleton robotkar
Az exoskeleton robotkarokat közvetlenül az emberi karokra vagy lábakra helyezik. A motorok, reduktorok és ízületek extra teljesítményt biztosítanak.
A hagyományos robotkarokkal összehasonlítva az exoskeletonok esetében a robotízületeknek és az emberi test ízületeinek jó illeszkedésre van szükségük.
Gyakori szerkezetek: Vállízületi modul, Könyökízületi modul, Csuklóízületi modul, Támasztókeretek, Pánt összekötő részek
2.5 Hogyan válasszunk különböző robotkarokat
A különböző alkalmazási forgatókönyvek eltérő robotkar-szerkezetek kiválasztását igénylik.
Ezért az egészségügyi robotkar nem egyetlen mechanikus szerkezet. Különböző típusú robotkarokat kell tervezni az ellátási feladatok, az emberi érintkezési módok, a terhelési követelmények, a mozgástartomány és a biztonsági szabványok alapján.
Gyártási szempontból a robotkar illesztési háza, összekötő alkatrészei, forgótengelyei, tartókeretei és effektorai mind kulcsfontosságú alkatrészek. Ezeket az alkatrészeket általában olyan eljárásokkal kell gyártani, mint a CNC precíziós megmunkálás, fröccsöntés és fém 3D nyomtatás, és szigorú méretellenőrzésen és összeszerelési ellenőrzésen kell átesniük a robotkar stabil működésének biztosítása érdekében.
3. Egészségügyi robotkarokhoz használt anyagok
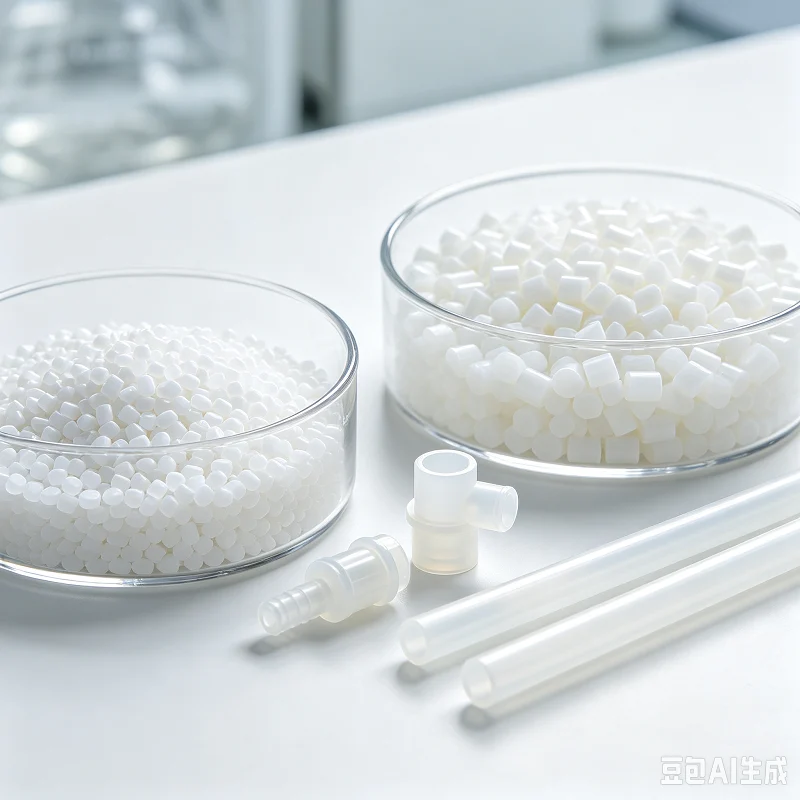
Az egészségügyi robotkaroknak könnyűnek, nagy szilárdságúnak, hosszú élettartamúnak, biztonságosnak és jó megmunkálási pontosságúnak kell lenniük. Általában egynél több anyagot használnak. Az anyagokat az egyes alkatrészek funkciója alapján választjuk ki.
3.1 alumínium ötvözet
Az alumíniumötvözet az egészségügyi robotkarokban gyakran használt anyagok egyike.
Könnyű, nagy szilárdságú, könnyen feldolgozható és korrózióálló, ami hatékonyan csökkentheti a robotkar össztömegét.
Gyakori alkalmazások:
- A robotkar fő teste
- Ízületi héj
Támasztó keret
- Motortartó alap
- Csatlakozó darab
Közülük mind a 6061, mind a 7075 alumíniumötvözetek alkalmasak precíziós alkatrészek CNC megmunkálással történő gyártására.
3.2 Stainless Steel
A rozsdamentes acél jó szilárdsággal, kopásállósággal és korrózióállósággal rendelkezik.
Alkalmas nagy terhelést viselő vagy hosszú távú stabil működést igénylő alkatrészekhez.
Gyakori alkalmazások:
- Precíziós forgótengely
- Menetes csatlakozó alkatrészek
- Csapágyház
- Az ízület belső részei
A rozsdamentes acél kiváló tisztítási és karbantartási teljesítményt is nyújt orvosi és ápolási berendezésekhez.
3.3 Titánötvözet
A titánötvözetek nagy szilárdságúak, alacsony sűrűségűek és kiváló korrózióállósággal rendelkeznek.
Csökkenthetik a robotkar súlyát, miközben megőrzik a szerkezeti szilárdságot.
Ezért a titánötvözetek alkalmasak olyan alkatrészekben való alkalmazásra, ahol nagy a súly- és szilárdsági követelmény, például:
- Nagy szilárdságú csatlakozók
- ízületi szerkezet
Precíziós tartóelemek
A titánötvözetek feldolgozási nehézsége és anyagköltsége azonban általában magasabb, mint az alumíniumötvözeteké, ezért a választást az adott alkalmazások alapján kell meghozni.
3.4 PEEK műszaki műanyag
A PEEK egy nagy teljesítményű műszaki műanyag, amely nagy alkalmazási értékkel bír az orvostechnikai berendezések területén.
Rendelkezik:
- Nagy szilárdságú
- Magas hőmérsékletnek ellenálló
- Ellenáll a kémiai korróziónak
- Jó méretstabilitás
A PEEK felhasználható a következők gyártására:
Szigetelő alkatrészek
- persely
Érzékelő tartó
Könnyű szerkezeti elemek
A PEEK nyilvánvaló előnyökkel rendelkezik a súlycsökkentést vagy elektromos szigetelést igénylő robotalkatrészek esetében.
3.5 Egyéb műszaki műanyagok
A PEEK mellett ABS-t, PC-t, POM-ot és PPS-t is használnak az egészségügyi robotokban.
Felhasználási területük: Robot külső házak Védőburkolatok Érzékelőházak Kis csatlakozó alkatrészek Belső szerkezeti alkatrészek
A műanyag alkatrészek tömeggyártás céljából fröccsöntéssel vagy CNC megmunkálással készülhetnek.
3.6 Szénszálas kompozit anyag
A szénszálas anyag könnyű, erős és merev. Könnyű külső vázakhoz és robotkar-szerkezetekhez illik.
Gyakori felhasználási módok: Exoskeleton tartókeretek, robotkar-rudak, könnyű főkeretek
A szénszál csökkenti a mozgó robotalkatrészek súlyát és enyhíti a meghajtórendszerekre nehezedő nyomást.
3.7 Hogyan válasszunk megfelelő anyagokat
| Anyag | Fő előnyei | Tipikus felhasználások |
| Alumínium ötvözet | Könnyű, könnyen megmunkálható | Házak, tartók, összekötő alkatrészek |
| Rozsdamentes acél | Nagy szilárdságú, rozsdaálló | Forgótengelyek, csapágyülések |
| Titánötvözet | Erős és könnyű | Csatlakozások, összekötő alkatrészek |
| KANDIKÁL | Hőálló, vegyszerálló | Tengelyhüvelyek, szigetelő alkatrészek |
| Egyéb műszaki műanyagok | Könnyű, alkalmas tömeggyártásra | Külső burkolatok, védőburkolatok |
| Szénszálas kompozit | Erős és nagyon könnyű | Exoskeletonok, robotkar-szerkezetek |
Válasszon anyagokat az alkatrész funkciója, súlya, szilárdsága, kopásállósága, megmunkálási nehézsége és gyártási költsége alapján. Különböző anyagokat keverhet a szilárdság, a súly és a költség egyensúlyba hozása érdekében.
4. Egészségügyi robotkarok gyártási módszerei
A robotkar-termékek közé tartoznak az illesztések, összekötő darabok, tartók, tengelyalkatrészek, házak és effektorok. A különböző alkatrészekre eltérő szabályok vonatkoznak a pontosság, a szilárdság és a felületkezelés tekintetében. Gyakran több gyártási módszert is alkalmazunk együtt. A jó feldolgozási döntések javítják az alkatrészek pontosságát és csökkentik a termelési költségeket.
4.1 CNC precíziós megmunkálás
A CNC precíziós megmunkálást széles körben használják az egészségügyi robotkarok alkatrészeinek gyártásában.
Ezeket a termékeket gyártja: Csatlakozóházak, robotkar-összekötő alkatrészek, motortartó alapok, tartókeretek, precíziós csapágyülések
A CNC nagy méretpontosságot biztosít összetett formákhoz. A gyárak az alkatrésztervezés alapján választanak 3, 4 vagy 5 tengelyes CNC gépeket.
4.2 CNC esztergálás
Esztergálási munkák kerek és forgó alkatrészekhez.
Közös alkatrészek: Forgótengelyek Hajtótengelyek Csaptengelyek Tengelyhüvelyek Menetes csatlakozó alkatrészek
A robotillesztésekhez használt tengelyalkatrészeknek jó koncentrikusságot és sima felületet kell biztosítaniuk. A precíziós esztergálás megfelel ezeknek az igényeknek.
4.3 CNC csiszolás
Az esztergálás vagy marás önmagában néha nem képes kielégíteni a szigorú pontossági követelményeket. A köszörülés tovább javítja a méretpontosságot, a felület simaságát, a kerekdedséget és a koncentrikusságot.
Az emberek kulcsfontosságú alkatrészek, például precíziós tengelyek és csapágyillesztési felületek csiszolását végzik.
4.4 fém 3D nyomtatás
A fém 3D nyomtatás összetett és könnyű alkatrészeket hoz létre. Csökkenti a hagyományos megmunkálásból származó anyaghulladékot. Olyan formákat hozhat létre, amelyeket a régi módszerekkel nehéz volt előállítani.
Gyakori felhasználási módok: Könnyű robotkar-szerkezetek; Komplex csatlakozóelemek; Egyedi tartókeretek
Kutatási és fejlesztési munkákhoz, valamint kis tételű megrendelésekhez is alkalmas.
4.5 Fröccsöntés
Az egészségügyi robotkarok számos műanyag alkatrészből állnak. A fröccsöntés a következőket gyártja: külső házak, védőburkolatok, érzékelőházak, vezetékvédők, kis szerkezeti alkatrészek.
Amikor a termékek tömeggyártásba kerülnek, a fröccsöntés növeli a sebességet és csökkenti az egyes darabok költségét.
4.6 Lemezmegmunkálás
Néhány nagyméretű robotszerkezet lemezmegmunkálást alkalmaz. Fő lépések: lézervágás, hajlítás, hegesztés, felületkezelés
A lemezmegmunkálás külső kereteket, védőszerkezeteket és készülékházakat épít.
4.7 Felületkezelés
Sok alkatrész felületkezelést igényel a megmunkálás után. Gyakori választási lehetőségek: eloxálás, passziválás, homokfúvás, polírozás, galvanizálás
A felületkezelés javítja a rozsdaállóságot, a kopásállóságot és a felület megjelenését.
4.8 Precíziós ellenőrzés
A kész kulcsfontosságú alkatrészeknek minőségellenőrzésen kell átesniük. Gyakori vizsgálógépek: koordináta mérőgép (CMM), optikai mérőműszerek, érdességmérők, lézeres mérőeszközök.
Az ellenőrzés megerősíti, hogy a méret, a tűréshatár, a furat helyzete és a felületkezelés megfelel a rajzi követelményeknek.
4.9 A megfelelő gyártási módszerek kiválasztása
| Rész | Gyakori gyártási módok | Kulcskövetelmények |
| Közös lakhatás | CNC megmunkálás | Pontosság, merevség |
| Precíziós tengely | Esztergálás + köszörülés | Koncentrikusság, felületkezelés |
| Támasztó keret | CNC megmunkálás/3D nyomtatás | Erős, könnyű |
| Robot külső burkolat | Fröccsöntés/lemezmegmunkálás | Megjelenés, költségkontroll |
| Érzékelő támogatás | CNC megmunkálás/fröccsöntés | Stabil méretek |
| Csatlakozó rész | CNC megmunkálás | Erő, illeszkedési pontosság |
Röviden, az egészségügyi robotkarok alkatrészeinek gyártása ritkán függ egyetlen folyamattól. Válassza ki a folyamatokat az alkatrész alakja, anyaga, pontossági igényei, rendelési mennyisége és költsége alapján. A kutatási és fejlesztési szakaszokban CNC megmunkálást és 3D nyomtatást használjon a gyors mintákhoz. Tömegtermeléshez kombinálja a fröccsöntést, a precíziós megmunkálást és az automatikus ellenőrzést. Ez növeli a termelési sebességet és állandó termékminőséget biztosít.
5. Az egészségügyi robotok valós felhasználása
Az egészségügyi robotok a kórházakból a közösségekbe és az otthonokba költöznek, és alkalmazási forgatókönyveik egyre változatosabbak. Főként a következő kategóriákba sorolhatók:
5.1 Rehabilitációs képzési kategória
- Alsó végtagi exoskeleton robot: Segíti a gerincvelő-sérült és stroke-os betegeket a járástréningben
Felső végtag rehabilitációs robotja: Segít a stroke-betegeknek helyreállítani a karjuk és a kezük funkcióit
- Kézrehabilitációs robot: Rugalmas meghajtással vagy pneumatikus módszerekkel segíti az ujjak hajlítását és nyújtását
5.2 Életmentés kategória
- Okos ápolóágy: Automatikus átfordítás, pozícióbeállítás és a felfekvések megelőzése
- Áthelyezést segítő robot: Segíti a betegeket a biztonságos áthelyezésben az ágy és a kerekesszék között
- Etetést segítő robot: Autonóm étkezési támogatást nyújt felső végtagi diszfunkcióval küzdőknek
5.3 Megfigyelés és társaság kategória
- Egészségügyi monitorozó robot: Létfontosságú adatok, például pulzusszám, vér oxigénszintje és testhőmérséklet valós idejű gyűjtése
- Esésérzékelő robot: Látás vagy érzékelők segítségével azonosítja az eséseket, és automatikusan riaszt
- Érzelmi társaságot nyújtó robot: Hangalapú interakciót és kognitív tréninget kínál az idősek magányának enyhítésére
5.4 Munkahelyi támogatási osztály
- Logisztikai szállítórobotok: Gyógyszerek, minták és ételek szállítása kórházakon belül
- Fertőtlenítő robot: Ultraibolya fényt vagy hidrogén-peroxidot használ a környezet fertőtlenítéséhez
6. Milyen megmunkálási követelmények vonatkoznak az egészségügyi robotokra?
Az egészségügyi robotok alkatrész-feldolgozási követelményei sokkal magasabbak, mint az általános ipari termékeké, ami főként a következő szempontokban tükröződik:
6.1 Nagy pontosság és méretstabilitás
Az összekötő átviteli alkatrészek és az érzékelő rögzítőülések tűrését ±0.005 mm és ±0.025 mm között kell szabályozni a mozgás pontosságának és az érzékelőadatok pontosságának biztosítása érdekében.
A kulcslyuk pozíciók koaxialitásának < 0.01 mm-nek kell lennie; ellenkező esetben egyenetlen ellenállást eredményez az ízület mozgásában, vagy pozicionálási eltérést.
Az alkatrészeket állandó hőmérsékleti körülmények között kell feldolgozni, hogy elkerüljük a hőmérsékletváltozások méretkonzisztenciára gyakorolt hatását.
6.2 Anyagok sokfélesége és feldolgozhatósága
Az alumíniumötvözet (6061/7075) esetében a vékonyfalú megmunkálás során fellépő deformáció problémáját kezelni kell. A feszültséget külön durva és finom megmunkálással, valamint természetes öregítéssel lehet feloldani.
A PEEK-hez hasonló műszaki műanyagok rossz hővezető képességgel rendelkeznek, ezért gyémántbevonatú szerszámokat kell használni, és a vágási sebességet szabályozni kell a helyi olvadás elkerülése érdekében.
A titánötvözet feldolgozása nagynyomású hűtést és merev rögzítéseket igényel a gyors alakváltozási keményedési jellemzőinek való megfeleléshez.
6.3 Felületminőség és utókezelés
A bőrrel érintkező alkatrészek felületi érdességének el kell érnie az Ra≤0.8 μm értéket a súrlódási kellemetlenségek elkerülése érdekében.
A hosszú távon használt alkatrészeket eloxálásnak vagy passziválásnak kell alávetni a korrózióállóság és a kopásállóság növelése érdekében.
Minden éles szélet le kell kerekíteni a biztonságos használat érdekében
6.4 Tisztaság és biokompatibilitás
Az alkatrészeket tiszta, zsír- és részecskemaradványoktól mentes környezetben kell gyártani és csomagolni.
Az anyagnak meg kell felelnie az ISO 10993 biokompatibilitási tesztnek, és nem okozhat bőrirritációt vagy allergiás reakciókat.
6.5 Nyomonkövethetőség és minőségbiztosítási rendszer
Minden alkatrésznek teljes mértékben nyomon követhetőnek kell lennie a nyersanyagoktól a késztermékekig, megfelelve az ISO 13485 minőségirányítási rendszer követelményeinek.
Teljes körű minőségellenőrzési nyilvántartást kell létrehozni, beleértve a méretjelentéseket, az anyagtanúsítványokat és a felületkezelési vizsgálati eredményeket.
7. Miért válassza a Noble-t? mint a gyártója egészségügyi robotkar alkatrészek
A NOBLE egy tanúsított fémmegmunkáló vállalat, több mint 12 éves tapasztalattal a kiváló minőségű fém alkatrészek gyártásában.
Kínai, sencseni telephelyeinkről lemezmegmunkálást és precíziós mechanikai alkatrészeket szállítunk az autóipar, az ipar és az orvostudomány számára. 2012 óta megbízható partnerként működünk az ipari járművek és mezőgazdasági gépek alkatrészgyártóinak, teljes gyártási folyamatot kínálva a kezdeti feldolgozástól a kész alkatrészekig.
Ami megkülönböztet minket, az a technológiai innovációra és a folyamatos fejlesztésre való összpontosításunk. A fejlett automatizálás és a szakértői szakértelem párosításával biztosítjuk, hogy minden alkatrész megfeleljen a szigorú minőségi előírásoknak. Létesítményeink ISO 9001 és ISO 13485 tanúsítvánnyal rendelkeznek, ami megerősíti elkötelezettségünket a minőségirányítás, a környezettudatosság és a munkahelyi biztonság iránt.
Ezáltal az Önhöz hasonló vállalatok megbízható partnert kapnak az állandó, nagy pontosságú alkatrészek, a teljes nyomon követhetőség és a nemzetközi szabványoknak való teljes megfelelés terén. Az összetett lemezmegmunkálásoktól az igényes felhasználási területekre szánt mechanikus alkatrészekig csapatunk felkészült arra, hogy megfeleljen termelési céljainak.
GYIK Orvosi robot Arm alkatrészek
1. Hogyan viszonyul a CNC megmunkálás a többihez? Fém fröccsöntés (MIM) kis robotalkatrészekhez?
A CNC megmunkálás kiváló felületminőséget, szigorúbb geometriai tűréshatárokat és gyorsabb tervezési iterációt kínál kis és közepes volumen esetén. A MIM nagyon nagy volumenben is elérheti a nettó alakzat komplexitását, de a kritikus jellemzőkhöz gyakran másodlagos megmunkálásra van szükség, és porozitási kockázatokat okozhat, amelyek veszélyeztetik a sterilizálást vagy a kifáradási élettartamot.
2. Milyen tűréshatárokat tarthat a CNC megmunkálás orvosi robotok esetében? arm alkatrészek?
A legtöbb kritikus sebészeti robotalkatrész ±0.005 mm és ±0.025 mm közötti tűréshatárokat igényel, attól függően, hogy csapágyfuratról, fogaskerék-ülékről vagy műszercsatlakozóról van-e szó. A szigorúbb tűréshatárok hőmérséklet-szabályozott megmunkálási környezetet és folyamat közbeni koordináta-mérőgépes ellenőrzést igényelnek.
3. Miért lett 5 tengelyes megmunkálás előnyben részesítik az orvosi fegyverekhez?
Egyetlen beállítással kezeli az összetett, ergonomikus formákat. Ez csökkenti a hibákat és biztosítja a műtéthez szükséges nagy pontosságot.
4. Milyen tűréshatárok érhetők el az orvosi megmunkálás során?
A professzionális műhelyek általában ±0.005 mm-es vagy annál jobb pontosságot érnek el. Ez az anyagtól és az adott alkatrész geometriájától függ.
5. Mely anyagok a legjobbak az egészségügy számára robotkarok?
A 316L rozsdamentes acél és a Ti6Al4V titán a szabványos anyagok. Ezek kínálják a legjobb egyensúlyt a szilárdság és a biokompatibilitás között.






