
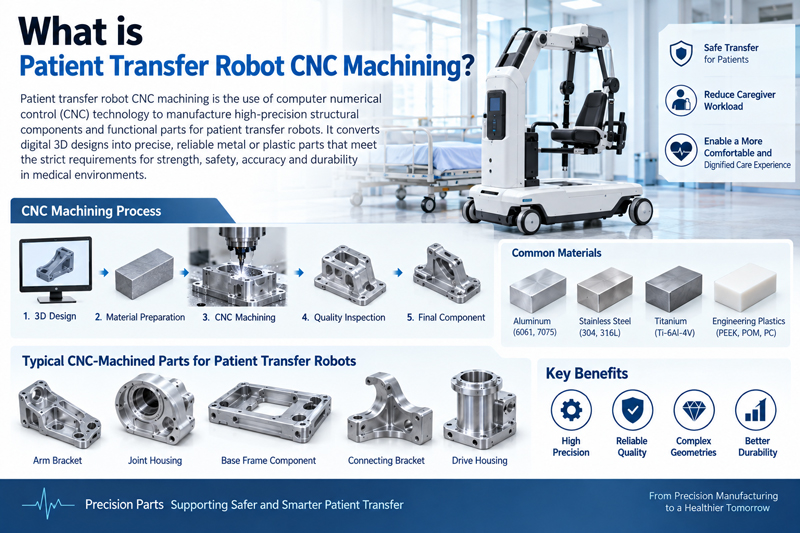
1. एचएमबी क्या है? रोगी स्थानांतरण रोबोट सीएनसी मशीनिंग
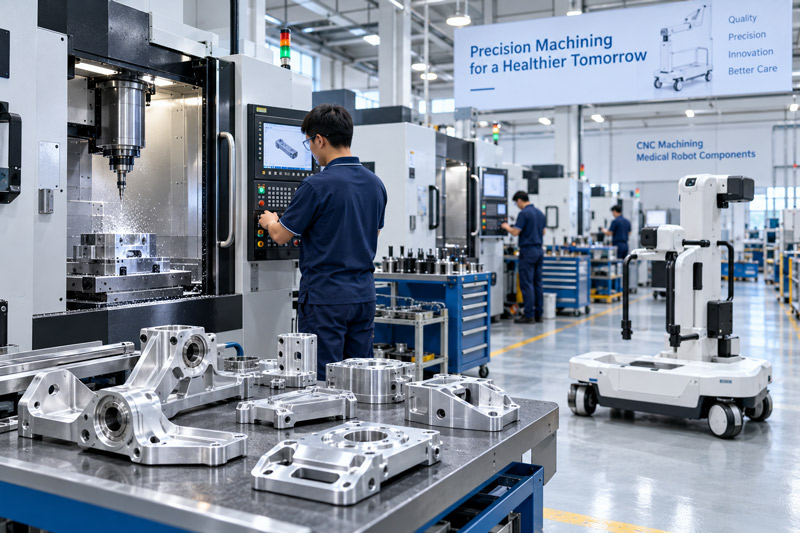
रोगी स्थानांतरण रोबोट मरीजों को बिस्तरों, व्हीलचेयरों और स्नानघरों के बीच सुरक्षित रूप से स्थानांतरित करने में मदद करते हैं। इसके मुख्य घटकों में लिफ्टिंग आर्म, चेसिस फ्रेम, पुश रॉड और सेंसर ब्रैकेट शामिल हैं। न्यूमेरिकल कंट्रोल मशीनिंग का कार्य इन घटकों के लिए उच्च परिशुद्धता और अत्यधिक विश्वसनीय पुर्जों का निर्माण करना है।

1.1 कैसे सीएनसी मशीनिंग रोगी स्थानांतरण रोबोट प्रणालियों का समर्थन करता है
चेसिस लोड-बेयरिंग फ्रेम, जॉइंट हाउसिंग, लीड स्क्रू और बेयरिंग हाउसिंग की सीएनसी मशीनिंग और निर्माण से उपकरण का सुचारू रूप से उठाना और पार्श्व गति सुनिश्चित होती है। सटीक बल प्रतिक्रिया और स्थिति डेटा सुनिश्चित करने और गलत संचालन को रोकने के लिए सेंसर माउंटिंग सीट का निर्माण किया जाता है। पतली दीवार वाली डिज़ाइन और वजन कम करने वाले छेदों के माध्यम से उपकरण का स्वयं का वजन कम किया जाता है, जिससे सुवाह्यता बढ़ती है।
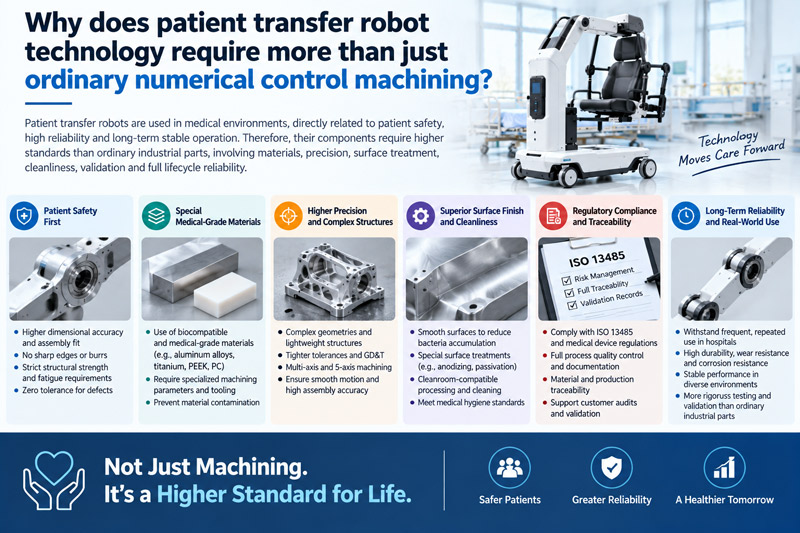
1.2 रोगी स्थानांतरण रोबोट प्रौद्योगिकी को साधारण संख्यात्मक नियंत्रण मशीनिंग से कहीं अधिक की आवश्यकता क्यों होती है?
रोगी स्थानांतरण रोबोट विकलांग रोगियों के सीधे संपर्क में आता है, और इसके पुर्जों की खराबी से व्यक्तिगत चोट लग सकती है। इसलिए, उच्च सुरक्षा स्तर और उच्च स्तर की थकान प्रतिरोधकता आवश्यक है; एक चिकनी और खुरदरी सतह (Ra < 0.8 μm); ISO 13485 गुणवत्ता प्रणाली के तहत पूर्ण प्रक्रिया अनुरेखण सुनिश्चित करता है कि प्रत्येक पुर्जे को कच्चे माल और प्रक्रिया मापदंडों तक ट्रैक किया जा सके। सामान्य मशीनिंग इन चिकित्सा-स्तरीय आवश्यकताओं को पूरा नहीं कर सकती।
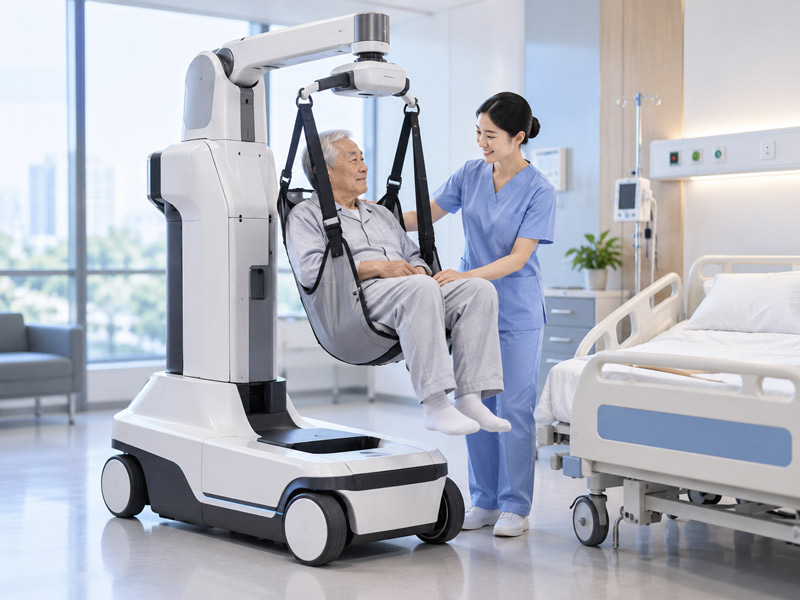
2. रोगी स्थानांतरण रोबोट के कौन से पुर्जे सीएनसी मशीनिंग द्वारा निर्मित होते हैं?
रोबोट जोड़ों, गति प्रणालियों, संरचनात्मक घटकों, सेंसरों और एंड इफेक्टर्स में सीएनसी मशीनिंग का व्यापक रूप से उपयोग किया जाता है। चूंकि प्रत्येक घटक की कार्यात्मक आवश्यकताएं अलग-अलग होती हैं, इसलिए मशीनिंग रणनीति में घटक की भार वहन विधि, आसन्न भागों की स्थिति निर्धारण विधि और गति पर पड़ने वाले प्रभाव को पूरी तरह से ध्यान में रखा जाना चाहिए।
2.1 हाउसिंग और मोटर माउंट को जोड़ना
सामान्य गतिशील पुर्जों में शाफ्ट, कपलिंग, पुली, गियरबॉक्स हाउसिंग, बॉल स्क्रू ब्रैकेट और प्लेनेटरी रोलर स्क्रू इंटरफेस शामिल हैं। सीएनसी टर्निंग , मिलिंग और टर्निंग-एंड-मिलिंग संयुक्त प्रक्रियाओं द्वारा इंस्टॉलेशन फीचर्स, जर्नल, होल और रेफरेंस सरफेस बनाए जा सकते हैं। हालांकि, गियर, बॉल स्क्रू और प्लेनेटरी रोलर स्क्रू के लिए पारंपरिक सीएनसी मशीनिंग के अलावा विशेष ग्राइंडिंग, रोलिंग, हीट ट्रीटमेंट या फिनिशिंग प्रक्रियाओं की भी आवश्यकता हो सकती है।
2.2 संरचना और हल्के घटक
रोबोट आर्म, लिम्ब कनेक्टर, ट्रंक फ्रेम, एंड इफेक्टर बॉडी, लाइटवेट ब्रैकेट और पतली दीवार वाले हाउसिंग में मजबूती, कठोरता और कम वजन के बीच संतुलन होना आवश्यक है। अत्यधिक सामग्री से जड़त्व बढ़ेगा, जबकि अत्यधिक वजन घटाने से प्रसंस्करण और क्लैम्पिंग के दौरान पुर्जों में विकृति आने की संभावना बढ़ जाएगी। इसलिए, टूल पाथ, वर्कपीस क्लैम्पिंग और प्रसंस्करण क्रम को कठोरता सुनिश्चित करते हुए आवश्यक दीवार की मोटाई प्राप्त करनी चाहिए।
2.3 सेंसर, विज़न और एंड इफ़ेक्टर घटक
| रोबोट प्रणाली | सीएनसी मशीनिंग वाले भाग | प्रमुख आवश्यकताएं | सामान्य सामग्री |
| जोड़ों | हाउसिंग, मोटर माउंट | अक्ष संरेखण, बेयरिंग फिट | 6061, 7075, स्टील |
| मोशन सिस्टम | शाफ्ट, कपलिंग | शाफ्ट व्यास रनआउट, शाफ्ट संरेखण | स्टील, स्टेनलेस स्टील |
| संरचना | हथियार, फ्रेम | वजन, कठोरता | एल्युमिनियम, टाइटेनियम |
| सेंसर | माउंटिंग ब्रैकेट, बेस | समतलता, स्थिति | एल्युमिनियम, स्टेनलेस स्टील |
| अंत प्रभावकारक | ग्रिपर, इंटरफेस | पुनरावृत्ति क्षमता, संरेखण | एल्युमिनियम, स्टील |
टॉर्क सेंसर माउंट, कैमरा माउंट, कैलिब्रेशन प्लेट, ग्रिपर बॉडी और टूल चेंज इंटरफेस सभी सटीक माउंटिंग संदर्भों और छेद की स्थिति पर निर्भर करते हैं। समतलता और लंबवतता सेंसर और कैमरों को संरेखण बनाए रखने में मदद करती है। नियंत्रित इंटरफेस ज्यामिति ग्रिपर परिवर्तन, कैलिब्रेशन, असेंबली और संचालन के दौरान दोहराव योग्य स्थिति सुनिश्चित करती है।
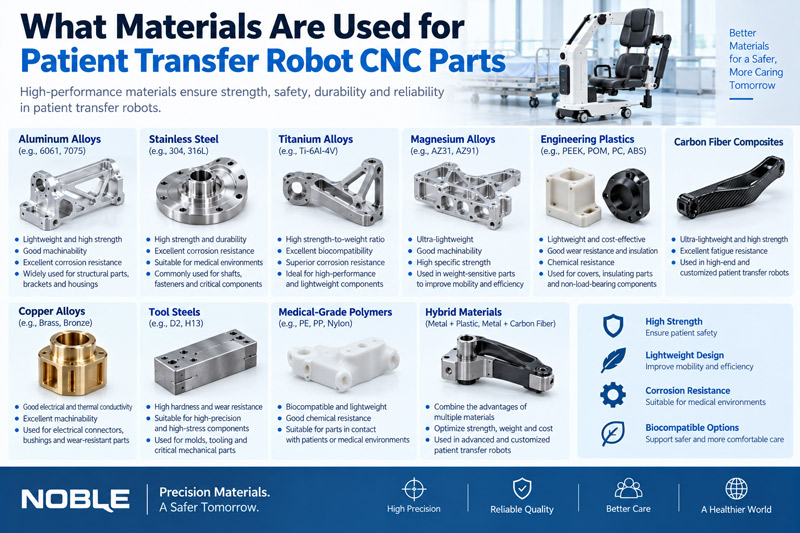
3. रोगी स्थानांतरण रोबोट के सीएनसी पुर्जों के लिए किन सामग्रियों का उपयोग किया जाता है?
रोबोट सीएनसी पुर्जों के लिए सामग्री का चयन करते समय भार, वजन, कठोरता, तापमान, घिसाव, जंग, विद्युत आवश्यकताएं और कार्य वातावरण जैसे कारकों पर विचार करना चाहिए। सर्वोत्तम सामग्री हमेशा सबसे मजबूत नहीं होती। इसे व्यावहारिक मशीनिंग, स्थिर सहनशीलता, सतह उपचार और संयोजन की आवश्यकताओं को भी पूरा करना चाहिए।
3.1 एल्युमीनियम मिश्र धातु 6061 और 7075
रोबोट के संख्यात्मक नियंत्रण भागों के लिए सामग्री का चयन करते समय भार, वजन, कठोरता, तापमान, घिसाव, संक्षारण, विद्युत आवश्यकताएं और कार्य वातावरण जैसे कारकों को ध्यान में रखना चाहिए। सर्वोत्तम सामग्री हमेशा सबसे मजबूत नहीं होती। इसमें वास्तविक प्रसंस्करण, स्थिर सहनशीलता, सतह उपचार और संयोजन की आवश्यकताओं को पूरा करने की क्षमता भी होनी चाहिए।
3.2 एल्युमीनियम मिश्र धातु 6061 और 7075
एल्युमीनियम मिश्र धातु 6061 का उपयोग रोबोट फ्रेम, शेल, ब्रैकेट, मोटर ब्रैकेट और सामान्य संरचनात्मक घटकों में व्यापक रूप से किया जाता है, क्योंकि इसमें उत्कृष्ट प्रसंस्करण क्षमता, संक्षारण प्रतिरोध और सतह उपचार के कई विकल्प उपलब्ध हैं। एल्युमीनियम मिश्र धातु 7075 अधिक मजबूत होती है और भारी-भरकम यांत्रिक भुजाओं, संयुक्त संरचनाओं और अधिक वजन वाले कॉम्पैक्ट घटकों के लिए उपयुक्त है। हालांकि, इसका प्रत्यास्थता मापांक 6061 की तुलना में बहुत अधिक नहीं है, इसलिए भाग की ज्यामिति कठोरता पर महत्वपूर्ण प्रभाव डालती है। पतली दीवारों, गहरी गुहाओं या जहां अवशिष्ट तनाव विरूपण का कारण बन सकता है, ऐसे मामलों में दोनों मिश्र धातुओं के प्रसंस्करण अनुक्रम और उपकरण फिटिंग को सख्ती से नियंत्रित करना आवश्यक है।
3.2 स्टेनलेस स्टील और उच्च शक्ति वाला स्टील
स्टेनलेस स्टील का उपयोग अक्सर शाफ्ट, कनेक्टर, जंग-रोधी संरचनाओं, सटीक इंटरफेस और कठोर वातावरण में काम करने वाले घटकों के निर्माण में किया जाता है। मिश्र धातु इस्पात और उच्च-शक्ति इस्पात बल-वहन करने वाले शाफ्ट, संचरण घटकों, बेयरिंग सतहों और घिसाव-रोधी तंत्रों के निर्माण के लिए अधिक उपयुक्त हैं। एल्युमीनियम की तुलना में, ये सामग्रियां अधिक ऊष्मा उत्पन्न करती हैं और औजारों का घिसाव भी अधिक होता है। कुछ इस्पात घटकों को अंतिम यांत्रिक गुणों और आयामी आवश्यकताओं को पूरा करने के लिए अभी भी ऊष्मा उपचार, पिसाई, सतह सख्त करने या कठोरता परीक्षण से गुजरना पड़ता है।
टाइटेनियम और इंजीनियरिंग प्लास्टिक
टाइटेनियम में उच्च शक्ति, कम घनत्व और संक्षारण प्रतिरोधकता जैसे गुण होते हैं, जो इसे हल्के ढांचों और कठोर रोबोटिक वातावरण के लिए उपयुक्त बनाते हैं। हालांकि, कटाई के दौरान उत्पन्न होने वाली अत्यधिक ऊष्मा प्रसंस्करण को कठिन बना देती है। पीईईके, पीओएम और यूएचएमडब्ल्यू जैसे इंजीनियरिंग प्लास्टिक का उपयोग इंसुलेटर, गाइड रेल, स्लाइडिंग तत्व, घिसाव-प्रतिरोधी स्ट्रिप्स और कम घर्षण वाले घटकों के रूप में किया जा सकता है। इन सामग्रियों का चयन करते समय, केवल प्रसंस्करण क्षमता के बजाय तापमान, भार, आर्द्रता, आयामी स्थिरता और घर्षण गुणांक जैसे कारकों को भी ध्यान में रखना चाहिए।
| सामग्री | मुख्य लाभ | मशीनिंग संबंधी विचार | रोबोट के विशिष्ट भाग |
| एक्सएनएनएक्स एल्यूमिनियम | मशीनिंग में आसानी और जंग प्रतिरोध | पतली दीवार विरूपण | हाउसिंग, ब्रैकेट |
| एक्सएनएनएक्स एल्यूमिनियम | उच्च शक्ति | अवशिष्ट तनाव | भुजाएँ, संयुक्त संरचनाएँ |
| स्टेनलेस स्टील | शक्ति और संक्षारण प्रतिरोध | गर्मी से होने वाली क्षति और औजारों का घिसाव | शाफ्ट, इंटरफेस |
| मिश्र इस्पात | भार वहन क्षमता और घिसाव प्रतिरोध | ऊष्मा उपचार विरूपण | पारेषण भागों |
| टाइटेनियम | शक्ति-से-भार अनुपात | ऊष्मा सांद्रता | हल्के ढांचे |
| इंजीनियरिंग प्लास्टिक | इन्सुलेशन और कम घर्षण | बर्र और विरूपण | गाइड, इन्सुलेटर |
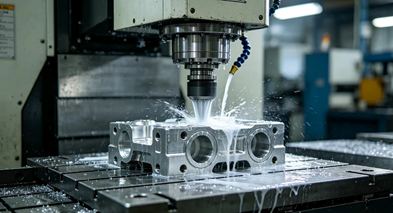
4. रोगी स्थानांतरण रोबोट के पुर्जों के लिए आमतौर पर कौन सी सीएनसी मशीनिंग प्रक्रियाएं उपयोग की जाती हैं?
रोबोट के कई प्रकार के घटक उपलब्ध हैं, जिनमें साधारण माउंटिंग प्लेट से लेकर मल्टी-एक्सिस जॉइंट हाउसिंग और सटीक शाफ्ट तक शामिल हैं। उपयुक्त न्यूमेरिकल कंट्रोल मशीनिंग प्रक्रिया ज्यामितीय आकार, फीचर की दिशा, टॉलरेंस संबंध, उत्पादन मात्रा और पुर्जे को विश्वसनीय रूप से पूरा करने के लिए आवश्यक क्लैम्पिंग की संख्या पर निर्भर करती है।
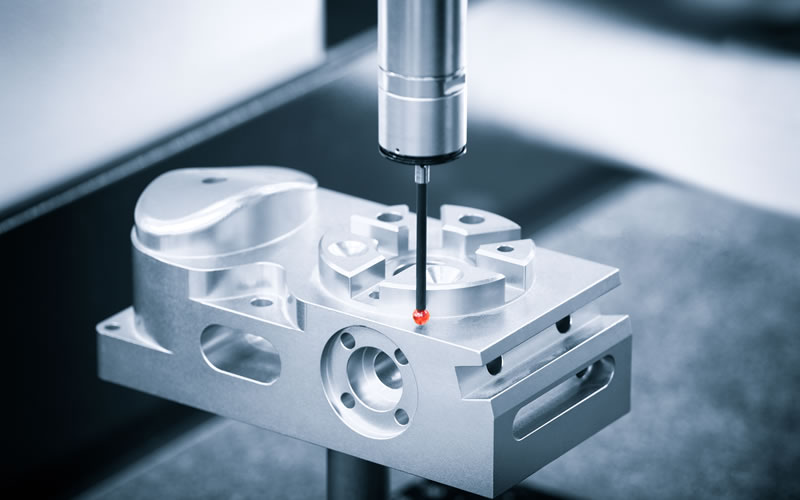
4.1 सीएनसी मिलिंग और 5-अक्ष मशीनिंग
तीन-अक्षीय मिलिंग समतल सतहों, छेदों, खांचों, गुहाओं और संरचनात्मक घटकों के लिए उपयुक्त है जिनकी मुख्य विशेषताओं को पारंपरिक दिशाओं से मशीनिंग किया जा सकता है। कई दिशाओं में स्थित विशेषताओं के लिए, 3+2-अक्षीय मशीनिंग और 5-अक्षीय मशीनिंग उपकरण की पहुंच और गति नियंत्रण के विभिन्न स्तर प्रदान कर सकती हैं। 3+2-अक्षीय मशीनिंग में, काटने से पहले वर्कपीस को एक निश्चित कोण पर रखा जाता है, जिससे झुकी हुई विशेषताओं को संसाधित करने के लिए छोटे और अधिक कठोर उपकरणों का उपयोग संभव हो पाता है।
जटिल घुमावदार सतहों, झुकी हुई सतहों, गहरी संरचनाओं और कम क्लैम्पिंग समय की आवश्यकता वाले पुर्जों के लिए पांच-अक्षीय लिंकेज मशीनिंग अधिक उपयुक्त है। हालांकि, सभी रोबोट पुर्जों के लिए पांच-अक्षीय मशीनिंग आवश्यक नहीं होती है। जब ज्यामितीय आकार और सहनशीलता संबंध पांच-अक्षीय लिंकेज की आवश्यकता नहीं होती है, तो स्थिर तीन-अक्षीय या 3+2-अक्षीय मशीनिंग अधिक किफायती हो सकती है।
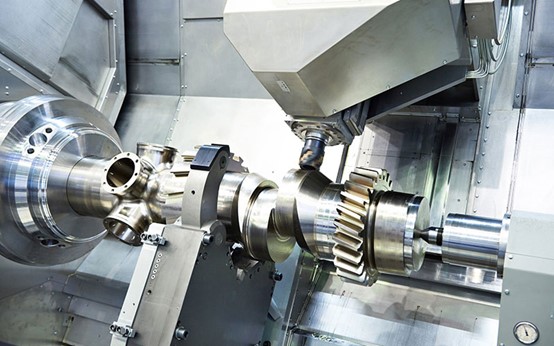
4.2 सीएनसी टर्निंग और टर्निंग एवं मिलिंग कंपाउंड मशीनिंग
रोबोट शाफ्ट, पिन, स्लीव, कपलिंग, बेयरिंग इंटरफेस और थ्रेडेड कनेक्टर की प्रोसेसिंग के लिए अक्सर सीएनसी टर्निंग का उपयोग किया जाता है। यह व्यास, शोल्डर, ग्रूव, थ्रेड और कॉन्सेंट्रिक रोटेशन जैसी विशेषताओं को प्रभावी ढंग से नियंत्रित कर सकता है। टर्निंग और मिलिंग कंपाउंड मशीनिंग से पार्ट्स को किसी अन्य मशीन टूल पर स्थानांतरित किए बिना ऑफ-एक्सिस छेद, प्लेन, ग्रूव या मिलिंग इंटरफेस जोड़े जा सकते हैं। बार-बार क्लैंप करने की संख्या कम होने से टर्निंग और मिलिंग विशेषताओं के बीच स्थितिगत संबंध बेहतर हो सकता है, विशेष रूप से एक्चुएटर शाफ्ट, कपलिंग और कॉम्पैक्ट ट्रांसमिशन कंपोनेंट्स के लिए।
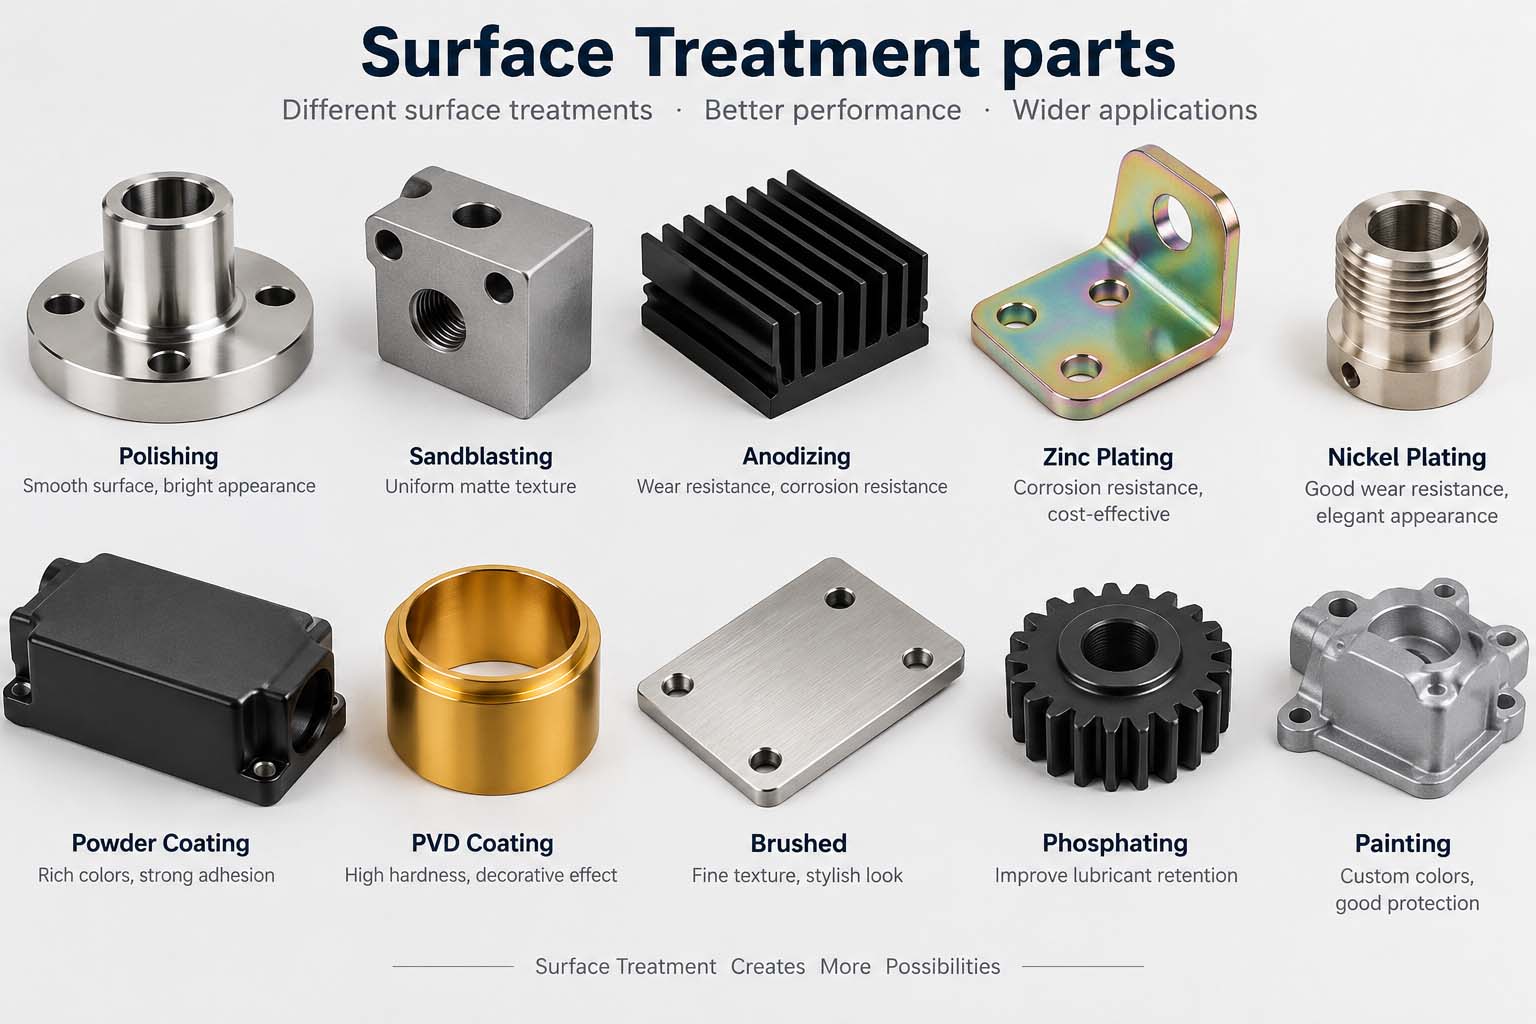
5. रोगी स्थानांतरण रोबोटों के लिए द्वितीयक संचालन और सतह उपचार
रोबोट के पुर्जों को अभी भी ग्राइंडिंग, इलेक्ट्रिकल डिस्चार्ज मशीनिंग, हीट ट्रीटमेंट, एनोडाइजिंग, पैसिवेशन, इलेक्ट्रोप्लेटिंग, सैंडब्लास्टिंग या लेजर मार्किंग जैसी प्रक्रियाओं से गुजारना पड़ सकता है। ग्राइंडिंग से बियरिंग या शाफ्ट की मुख्य सतहों को सटीक रूप से प्रोसेस किया जा सकता है, जबकि इलेक्ट्रिकल डिस्चार्ज मशीनिंग से संकीर्ण खांचे और ऐसी संरचनाएं बनाई जा सकती हैं जिन्हें पारंपरिक प्रक्रियाओं से संभालना मुश्किल होता है। हीट ट्रीटमेंट से यांत्रिक गुण बदल सकते हैं, लेकिन इससे विरूपण भी हो सकता है। कोटिंग और सतह उपचार से छेद का व्यास, शाफ्ट का व्यास, थ्रेड, विद्युत संपर्क क्षेत्र और फिट में बदलाव आ सकता है। प्रोसेसिंग से पहले, आयामी क्षतिपूर्ति, मास्किंग निर्देश, टॉलरेंस प्लानिंग और अंतिम स्थिति निरीक्षण के माध्यम से इन प्रभावों को ध्यान में रखा जाना चाहिए।
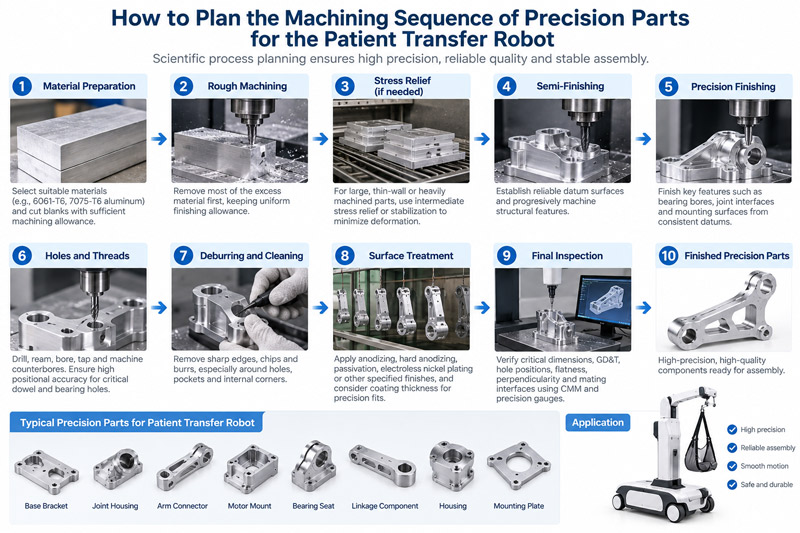
6. रोगी स्थानांतरण रोबोट के लिए सटीक पुर्जों की मशीनिंग अनुक्रम की योजना कैसे बनाई जानी चाहिए?
रोगी स्थानांतरण रोबोटों के लिए परिशुद्ध पुर्जों के प्रसंस्करण अनुक्रम को पुर्जों की कार्यात्मक आवश्यकताओं, संरचनात्मक जटिलता और सामग्री गुणों के आधार पर व्यवस्थित रूप से योजनाबद्ध किया जाना चाहिए ताकि अंतिम आयामी सटीकता और संयोजन में एकरूपता सुनिश्चित हो सके। पूरी प्रक्रिया को चार चरणों में विभाजित किया जा सकता है: "रफ मशीनिंग → सेमी-फिनिशिंग → फिनिशिंग → पोस्ट-ट्रीटमेंट"।
चरण 1: रफ मशीनिंग और तनाव निवारण। पार्ट के ब्लैंक (आमतौर पर 7075 एल्युमीनियम मिश्र धातु या 304 स्टेनलेस स्टील बार/प्लेट) की पहले पूरी तरह से रफ मशीनिंग की जाती है ताकि अधिकांश अतिरिक्त मार्जिन को जल्दी से हटाया जा सके और फाइन मशीनिंग के लिए 0.5-1.0 मिमी का मार्जिन छोड़ा जा सके। पतली दीवारों वाले फ्रेम और लिफ्टिंग आर्म शेल के लिए, रफ मशीनिंग के बाद आंतरिक कटिंग तनाव को दूर करने और बाद में होने वाले विरूपण को रोकने के लिए प्राकृतिक एजिंग (24-48 घंटे) या कृत्रिम एजिंग की व्यवस्था की जानी चाहिए।
चरण 2: अर्ध-परिष्करण और संदर्भ सुधार। रफ मशीनिंग के बाद प्रमुख सतहों (जैसे कि इंस्टॉलेशन की निचली सतह या मुख्य शाफ्ट का छेद) को स्थिति निर्धारण संदर्भ मानते हुए, छेद की स्थिति और आकृति को और अधिक सही करने के लिए अर्ध-परिष्करण किया जाता है, जिसमें 0.1-0.2 मिमी का अंतिम मार्जिन रखा जाता है। साथ ही, थ्रेडेड बॉटम होल और ऑयल ग्रूव जैसी गैर-महत्वपूर्ण विशेषताओं को भी पूरा किया जाता है।
चरण 3: सूक्ष्म प्रसंस्करण और प्रमुख विशेषताओं का निर्माण। सभी प्रमुख विशेषताओं को एक ही क्लैम्पिंग में सूक्ष्मता से मशीनीकृत किया जाता है, जिसमें बेयरिंग होल (सहनशीलता ±0.01 मिमी), सेंसर माउंटिंग सतहें (समतलता < 0.02 मिमी), लोकेटिंग पिन होल और थ्रेड शामिल हैं। बार-बार पलटने से होने वाली संचयी त्रुटि को कम करने के लिए पांच-अक्षीय लिंकेज या उच्च-सटीकता वाले तीन-अक्षीय मशीन टूल्स का उपयोग किया जाता है।
चरण 4: परिशोधन और अंतिम निरीक्षण। बारीक प्रसंस्करण पूरा होने के बाद, डिबरिंग, सफाई और सतह उपचार (जैसे हार्ड एनोडाइजिंग) किया जाता है। सभी प्रमुख आयामों को सीएमएम कोऑर्डिनेट मेजरिंग मशीन का उपयोग करके पुनः मापा जाना चाहिए। विचलन न होने की पुष्टि होने के बाद ही इन्हें असेंबली के लिए भेजा जा सकता है। आईएसओ 13485 की ट्रेसिबिलिटी आवश्यकताओं को पूरा करने के लिए पूरी प्रक्रिया के संपूर्ण रिकॉर्ड बनाए रखना आवश्यक है।
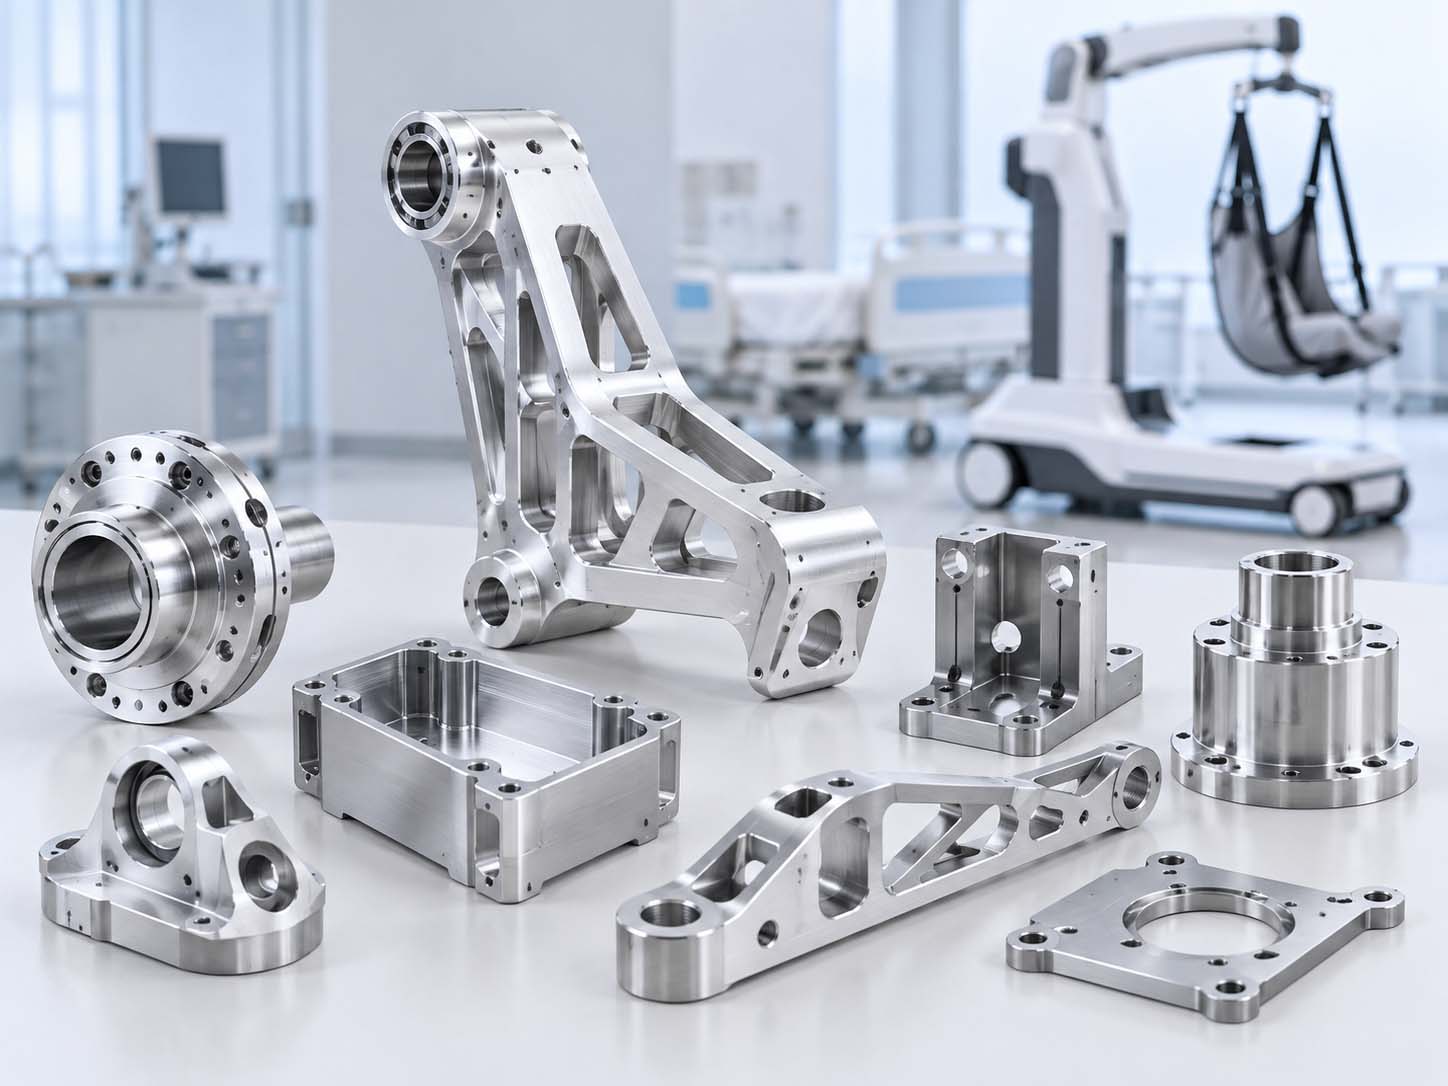
7. रोगी स्थानांतरण रोबोट के सटीक पुर्जों की मशीनिंग में क्या कठिनाइयाँ हैं?
- पतली दीवार के कारण विरूपण: फ्रेम और उठाने वाली भुजाओं की दीवार की मोटाई केवल 2-3 मिमी होती है। कटाई के दौरान इनमें विकृति और मुड़ने की संभावना रहती है।
- बहु-छिद्र संकेंद्रण: बियरिंग माउंटिंग छेद का संकेंद्रण 0.01 मिमी के भीतर नियंत्रित होना चाहिए। कई सेटअपों के कारण इसकी गारंटी देना मुश्किल हो जाता है।
- सतह सुरक्षा संबंधी आवश्यकताएँ: मानव शरीर के संपर्क में आने वाले भागों की सतह की खुरदरापन Ra < 0.8 μm होनी चाहिए। किसी भी प्रकार की खुरदरी सतह या नुकीले किनारे की अनुमति नहीं है।
- कठिन सामग्रियां: 7075 एल्युमीनियम और 304 स्टेनलेस स्टील को पतली दीवारों वाली स्थितियों में काटते समय नियंत्रित करना मुश्किल होता है।
- पूर्ण ट्रेसबिलिटी: ISO 13485 ट्रेसबिलिटी आवश्यकताओं को पूरा करने के लिए प्रत्येक भाग के लिए प्रक्रिया मापदंडों को पूरी तरह से रिकॉर्ड किया जाना चाहिए।
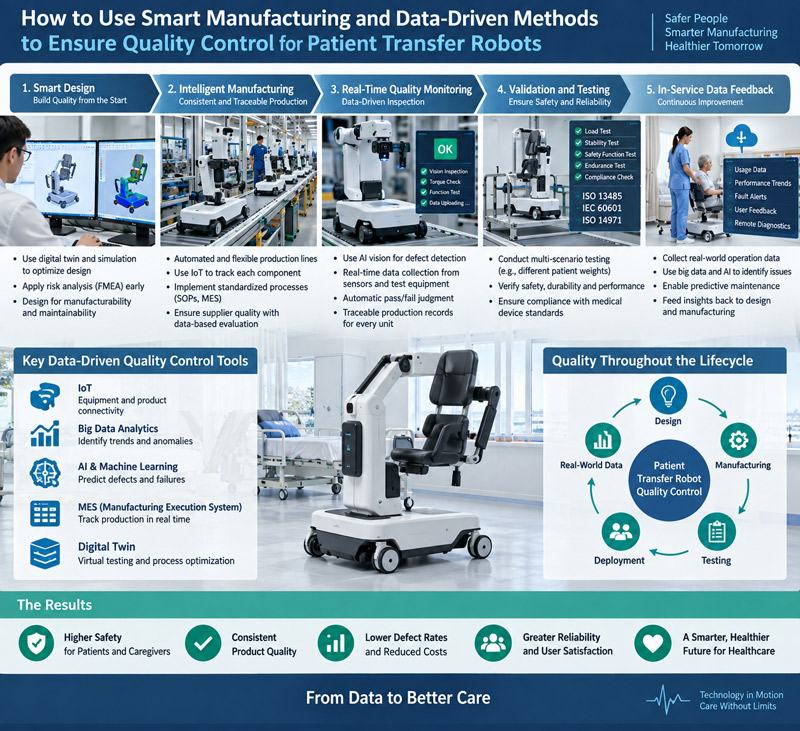
8. रोगी स्थानांतरण रोबोटों के लिए गुणवत्ता नियंत्रण सुनिश्चित करने हेतु स्मार्ट विनिर्माण और डेटा-संचालित विधियों का उपयोग कैसे करें
ऑनलाइन निगरानी और रीयल-टाइम फीडबैक के माध्यम से, सेंसर का उपयोग प्रसंस्करण के दौरान कटिंग बल और कंपन की निगरानी के लिए किया जाता है। बड़े डेटा विश्लेषण के साथ, उपकरण घिसाव और आयामी विचलन का पूर्वानुमान लगाया जाता है और प्रारंभिक हस्तक्षेप किया जाता है। SPC सांख्यिकीय प्रक्रिया नियंत्रण को रीयल-टाइम में प्रमुख आयामों को एकत्र और विश्लेषण करने के लिए अपनाया जाता है। प्रवृत्ति में विचलन का पता चलने पर स्वचालित अलार्म बजता है। कच्चे माल के बैच, प्रसंस्करण मापदंडों और परीक्षण परिणामों को एक एकीकृत प्लेटफॉर्म पर एकीकृत करके एक पूर्ण जीवन चक्र गुणवत्ता अनुरेखण प्रणाली स्थापित की जाती है, ताकि प्रत्येक भाग के लिए "वन-कोड अनुरेखण" प्राप्त किया जा सके और ISO 13485 आवश्यकताओं का अनुपालन सुनिश्चित किया जा सके। साथ ही, AI दृश्य निरीक्षण के माध्यम से सतह दोषों (खरोंच, बर्र) की स्वचालित रूप से पहचान की जाती है, जिससे मैन्युअल दृश्य निरीक्षण की जगह निरीक्षण की दक्षता और निरंतरता में वृद्धि होती है।
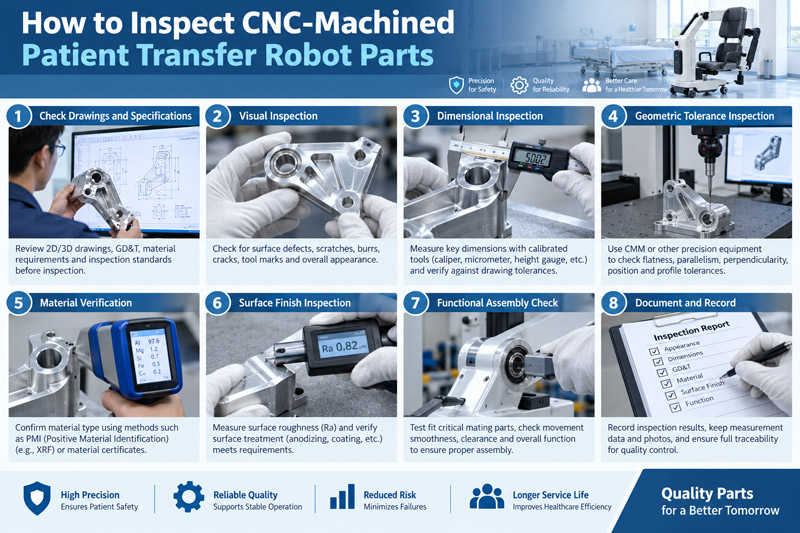
9. सीएनसी मशीन से निर्मित रोगी स्थानांतरण रोबोट के पुर्जों का निरीक्षण कैसे करें
निरीक्षण प्रक्रिया को तीन चरणों में विभाजित किया गया है: सामग्री रिपोर्ट और ब्लैंक के आकार को सत्यापित करने के लिए आने वाली सामग्री का निरीक्षण। प्रक्रिया निरीक्षण प्रारंभिक निरीक्षण, गश्ती निरीक्षण और अंतिम निरीक्षण के माध्यम से किया जाता है। तीन-निर्देशांक मापन मशीन (सीएमएम) का उपयोग करके प्रमुख आयामों का यादृच्छिक रूप से ऑनलाइन निरीक्षण किया जाता है। तैयार उत्पाद निरीक्षण में सभी प्रमुख विशेषताओं (एपर्चर, समतलता, सतह खुरदरापन) का 100% परीक्षण किया जाता है।
साथ ही, कार्यात्मक परीक्षण भी किए जाते हैं: बेयरिंग होल की समाक्षता को सत्यापित करने के लिए असेंबली का अनुकरण किया जाता है, और इंस्टॉलेशन सतह की सटीकता को सत्यापित करने के लिए बल सेंसर का उपयोग किया जाता है। प्रत्येक भाग के साथ एक परीक्षण रिपोर्ट भी दी जाती है ताकि ड्राइंग की आवश्यकताओं और ISO 13485 ट्रेसिबिलिटी मानकों का अनुपालन सुनिश्चित हो सके।
10. मेडिकल रोबोट के पुर्जों के लिए सीएनसी मशीनिंग आपूर्तिकर्ता का चयन कैसे करें
आपूर्तिकर्ता से पूछें कि क्या वे असेंबली टॉलरेंस चेन, बेयरिंग और मोटर इंटरफेस, हल्के ढांचे, मल्टी-एक्सिस मोशन पार्ट्स और प्रोटोटाइप और उत्पादन के बीच डिजाइन परिवर्तनों को समझते हैं। प्रासंगिक इंजीनियरिंग अनुभव केवल "रोबोट पार्ट्स" बनाने का दावा करने से कहीं अधिक महत्वपूर्ण है।
10.1 सिद्ध सटीकता और प्रक्रिया क्षमता
समान पुर्जों, निरीक्षण रिपोर्टों, सामग्रियों, कार्य धारण विधियों और महत्वपूर्ण आयाम नियंत्रण की समीक्षा करें। पुष्टि करें कि आपूर्तिकर्ता न केवल व्यक्तिगत नमूनों में, बल्कि पूरे बैच में एकरूपता बनाए रख सकता है। मशीन विनिर्देश उपकरण की संभावित क्षमता का वर्णन करते हैं। वे प्रक्रिया स्थिरता को सिद्ध नहीं करते।
10.2 गुणवत्ता प्रणाली और पता लगाने की क्षमता
लागू आईएसओ प्रमाणपत्रों, सामग्री नियंत्रण, संशोधन प्रबंधन, प्रथम उत्पाद निरीक्षण (एफएआई) और निरीक्षण अभिलेखों, गैर-अनुरूप सामग्री प्रबंधन और बैच ट्रेसिबिलिटी की जाँच करें। इन नियंत्रणों से प्रत्येक वितरित भाग को सही ड्राइंग संशोधन, सामग्री बैच, उत्पादन बैच और निरीक्षण परिणामों से जोड़ा जाना चाहिए।
10.3 इंजीनियरिंग प्रतिक्रिया और वितरण क्षमता
डीएफएम फीडबैक की गुणवत्ता, कोटेशन संबंधी मान्यताओं की स्पष्टता, प्रोटोटाइप और उत्पादन लीड टाइम, और इंजीनियरिंग परिवर्तनों पर प्रतिक्रिया की गति का मूल्यांकन करें। रोबोट परियोजनाओं के लिए, आपूर्तिकर्ताओं को उच्च-मिश्रण, कम मात्रा वाले उत्पादन और दोहराए जाने वाले ऑर्डरों को पूरा करने की अपनी वास्तविक क्षमता भी प्रदर्शित करनी चाहिए।
| मूल्यांकन क्षेत्र | क्या जांचना है | चेतावनी के संकेत |
| शुद्धता | समान भाग और रिपोर्ट | केवल मशीन की विशिष्टताएँ |
| रोबोट अनुभव | असेंबली और मोशन इंटरफेस | सामान्य क्षमता दावे |
| गुणवत्ता | एफएआई, पता लगाने की क्षमता, संशोधन नियंत्रण | कोई दस्तावेजी प्रक्रियाएँ नहीं |
| अनुमापकता | प्रोटोटाइप से उत्पादन तक की योजना बनाएं | केवल एक बार सफल |
| संचार | स्पष्ट डीएफएम और मान्यताएं | तकनीकी समीक्षा के बिना उद्धरण |
11. NOBLE को क्यों चुनें?r मेडिकल भागों निर्माता?
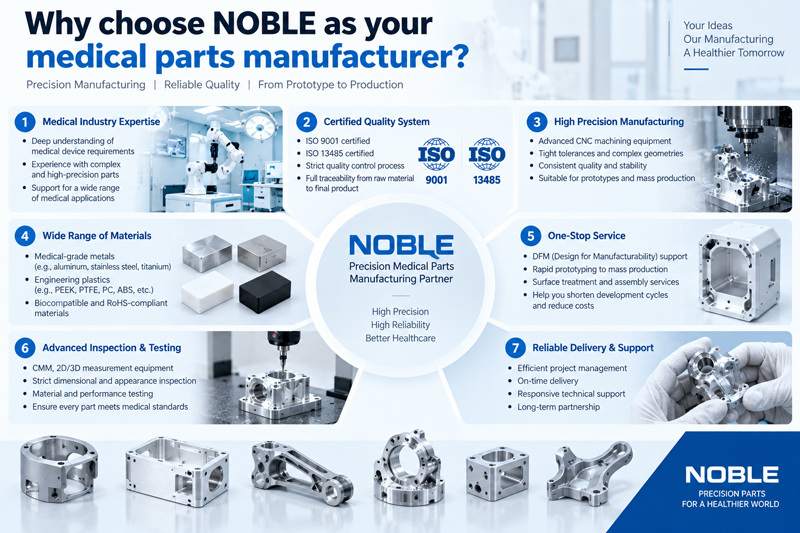
NOBLE एक प्रमाणित धातु निर्माण कंपनी है जिसे उच्च गुणवत्ता वाले धातु घटकों के निर्माण में 12 वर्षों से अधिक का अनुभव है।
चीन के शेन्ज़ेन स्थित हमारे संयंत्रों से, हम ऑटोमोटिव, रोबोटिक्स और चिकित्सा उद्योगों के लिए शीट मेटल मशीनिंग और सटीक यांत्रिक घटक प्रदान करते हैं। 2012 से, हम औद्योगिक वाहनों और रोबोट के पुर्जों के निर्माताओं के लिए एक विश्वसनीय भागीदार रहे हैं, जो प्रारंभिक प्रक्रिया से लेकर तैयार पुर्जों तक संपूर्ण उत्पादन प्रक्रिया प्रदान करते हैं।
हमें जो बात दूसरों से अलग बनाती है, वह है तकनीकी नवाचार और निरंतर सुधार पर हमारा ज़ोर। उन्नत स्वचालन को विशेषज्ञ शिल्प कौशल के साथ मिलाकर, हम यह सुनिश्चित करते हैं कि प्रत्येक घटक कठोर गुणवत्ता मानकों को पूरा करे। हमारी सुविधाओं को ISO 9001 और ISO 13485 का प्रमाणन प्राप्त है, जो गुणवत्ता प्रबंधन, पर्यावरणीय ज़िम्मेदारी और कार्यस्थल सुरक्षा के प्रति हमारी प्रतिबद्धता को और मज़बूत करता है।
इससे आपकी जैसी कंपनियों को उच्च परिशुद्धता वाले घटकों, पूर्ण ट्रेसबिलिटी और अंतरराष्ट्रीय मानकों के पूर्ण अनुपालन के लिए एक विश्वसनीय भागीदार मिलता है। जटिल शीट मेटल फैब्रिकेशन से लेकर कठिन उपयोगों के लिए यांत्रिक घटकों तक, हमारी टीम आपके उत्पादन लक्ष्यों को पूरा करने के लिए सुसज्जित है।
Fरोगी स्थानांतरण रोबोट की मुख्य विशेषताएं:
1. सीएनसी मिल और रोबोटिक आर्म में क्या अंतर है?
मेरे अनुभव के आधार पर, मुख्य अंतर संरचना और कार्यप्रणाली में निहित है। एक सीएनसी मिल एक कठोर, उच्च परिशुद्धता वाली मशीन है—मिलिंग और ड्रिलिंग जैसे घटाव कार्यों के लिए आदर्श, जो अक्सर ±0.005 मिमी की सहनशीलता प्राप्त करती है। इसके विपरीत, एक रोबोटिक आर्म 6+ डिग्री ऑफ़ फ़्रीडम के साथ अधिक लचीलापन प्रदान करता है, जिससे यह पिक-एंड-प्लेस, वेल्डिंग या हल्की मशीनिंग जैसे बहु-कार्य कार्यों के लिए उपयुक्त होता है। हालांकि, दृष्टि प्रणालियों से उन्नत होने तक इसकी स्थितिगत सटीकता आमतौर पर कम होती है—लगभग ±0.05 मिमी।
2. रोबोटिक्स में सीएनसी क्या है?
सीएनसी मशीन टूल्स को डिजिटल रूप से नियंत्रित करती है। रोबोटिक्स में, यह रोबोट संरचनाओं के लिए सटीक यांत्रिक भागों को संसाधित करती है।
3. क्या रोबोटिक आर्म का उपयोग घटकों की सीएनसी मिलिंग के लिए उपयुक्त है?
जी हां, रोबोटिक आर्म का इस्तेमाल सीएनसी मिलिंग के लिए किया जा सकता है, खासकर बड़े या जटिल पुर्जों के लिए। मैंने ऐसे सेटअप पर काम किया है जहां 6-एक्सिस रोबोटिक आर्म ने ±0.1 मिमी की सटीकता के साथ फ्रीफॉर्म सतहों को संभाला है। हालांकि ये पारंपरिक सीएनसी मिलों की कठोरता या ±0.002 मिमी की सटीकता से मेल नहीं खाते, लेकिन ये लचीलेपन, पहुंच और बहु-कोण टूल पथों में उत्कृष्ट हैं—कंपोजिट, बड़े मोल्डों की ट्रिमिंग या सीमित स्थान की स्थिति में ये आदर्श हैं।
4. सीएनसी रोबोटिक आर्म कैसे बनाएं?
रोबोटिक आर्म की संरचना डिजाइन करें, पुर्जों का चयन करें, सीएनसी मशीनिंग करें, असेंबल करें और उसमें मौजूद त्रुटियों को ठीक करें।
5. ऑटोमोटिव उद्योग में रोबोटिक्स का उपयोग कैसे किया जाता है?
रोबोट वेल्डिंग, असेंबली और पेंटिंग का काम संभालते हैं, जिससे कार बनाने की गति और उत्पाद की गुणवत्ता में सुधार होता है।







