
Terveydenhuollon robotteja käytetään sairaaloissa, kuntoutuskeskuksissa ja vanhainkodeissa. Robottikädet ovat yksi terveydenhuollon robottien tärkeimmistä osista. Ne ohjaavat liikkeitä, suorittavat tarkkaa työtä ja auttavat robotteja olemaan turvallisesti vuorovaikutuksessa potilaiden ja lääkinnällisten laitteiden kanssa.
Terveydenhuollon robottikäsivarressa on monia pieniä ja tarkkoja osia. Näitä osia ovat nivelet, pyörivät akselit, tuet, kotelot, hammaspyörät ja efektorit. Eri osilla on oltava erilainen suorituskyky. Materiaalivalinnat vaikuttavat suoraan käsivarren lujuuteen, painoon, käyttöikään ja työvakauteen.
Yleisiä materiaaleja ovat alumiiniseos, ruostumaton teräs, titaaniseos ja korkean suorituskyvyn muovi PEEK. Tehtaat käyttävät laajalti CNC-tarkkuuskoneistusta , sorvausta, hiontaa ja ruiskuvalua näiden osien valmistukseen.
Tässä artikkelissa käsitellään terveydenhuollon robottikäsivarsien tärkeimpiä osatyyppejä, yleisiä materiaaleja, käytännön käyttötarkoituksia ja valmistusmenetelmiä. Se selittää myös, miten tarkkuusvalmistuksen avulla saadaan aikaan korkealaatuisia ja luotettavia robotin osia.
1. Mitä ovat terveydenhuollon robotit?
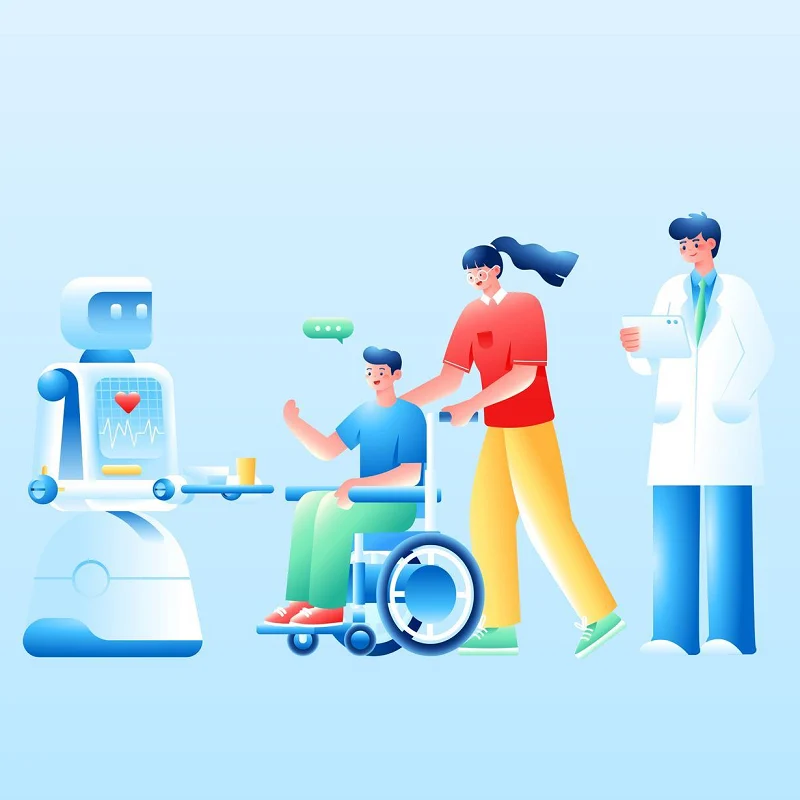
Terveydenhuollon robotit yhdistävät robottiteknologiaa, tekoälyä, sensoreita ja automaattista ohjausta. Ne työskentelevät lääketieteellisessä hoidossa, kuntoutuksessa ja vanhustenhoidossa. Ne voivat auttaa suorittamaan tehtäviä, kuten hoitoa, kuntoutuskoulutusta, liikkuvuuden avustamista, terveyden seurantaa ja päivittäisen elämän tukemista erilaisissa käyttötilanteissa.
Toisin kuin perinteisten teollisuusrobottien, terveydenhuollon robottien on otettava huomioon ihmisten turvallisuus, käyttömukavuus ja liikkeen koordinaatio. Robottien on yleensä havaittava ihmisten liikkeet ja ympäristön muutokset antureiden avulla ja mukautettava liikkeitään kerätyn tiedon perusteella.
Tyypillisiä terveydenhuollon robotteja ovat kuntoutusrobotit, hoivarobotit, tukirankarobotit, potilassiirtorobotit ja apurobotit. Ne vähentävät terveydenhuollon työntekijöiden työpaineita. Ne tarjoavat myös parempaa tukea vanhuksille, sairaille ja liikuntarajoitteisille.
Terveydenhuollon robottien rakenteessa on yleensä robottikäsivarret, nivelsarjat, käyttöjärjestelmät, anturituet, liitososat ja efektorit. Osien materiaalit, työstötarkkuus ja kokoonpanon laatu määräävät robotin kokonaissuorituskyvyn.
2. Terveydenhuollon robottikäsivarsien päätyypit
Terveydenhuollon robotit suorittavat erilaisia hoito- ja tukitehtäviä. Siksi robottikäsivarsilla on erilaiset rakenteet ja toiminnot. Voimme jakaa ne käyttötarkoituksen, vapausasteen ja liikkumistyylin mukaan.
2.1 Yleiskäyttöinen robottikäsivarsi
Tämä on yleinen terveydenhuoltorobottien rakenne. Se on kiinnitetty robotin runkoon tai liikkuvaan alustaan. Useiden nivelten ansiosta se voi kääntyä, venyä ja tarttua esineisiin.
Keskeiset kohdat: Useita nivelliikkeitä; laaja työskentelyalue; tarttuu ja kantaa esineitä; soveltuu monimutkaiseen työhön
Nämä käsivarret toimittavat tavaroita, noutavat lääkkeitä, auttavat käyttäjiä syömään ja suorittavat yksinkertaisia hoitotöitä.
2.2 Yhteistyörobottikäsivarsi
Yhteistyössä toimivia robottikäsivarsia käytetään pääasiassa tilanteissa, joissa vaaditaan läheistä kontaktia ihmisten kanssa. Tämä korostaa turvallisuutta ja joustavaa hallintaa.
Robotit voivat aistia ulkoisia voimia voima- ja asentoantureiden avulla. Kun robottikäsivarsi koskettaa ihmiskehoa tai kohtaa epänormaalia vastusta, se voi hidastaa nopeuttaan tai pysähtyä.
Yleisiä sovelluksia ovat:
- Auta potilaita liikkumisessa
- Toimita päivittäiset välttämättömyystarvikkeet
Kuntoutuskoulutus
- Ihmisen ja koneen yhteistyöhön perustuva hoito
2.3 Kuntoutusavustava robottikäsivarsi
Kuntoutustapua varten tarkoitettuja robottikäsivarsia käytetään pääasiassa auttamaan potilaita suorittamaan ylä- tai alaraajojen liikeharjoittelua.
Tämän tyyppinen robottikäsivarsi on yleensä kiinnitettävä tukevasti ihmiskehoon, ja avustusvoimaa on säädettävä potilaan liikkumiskyvyn mukaan.
Tärkeimmät vaatimukset
- Tarkka liike
- Vakaa tehonsäätö
- Mukava käyttää
Se toimii luotettavasti pitkään
Sitä voidaan soveltaa aivohalvauspotilaisiin, liikuntarajoitteisiin henkilöihin ja leikkauksen jälkeiseen kuntoutuskoulutukseen.
2.4 Tukiranka Robottikäsivarsi
Mekaaninen tukirankakäsi asennetaan suoraan ihmisen käsivarteen tai jalkaan. Se tarjoaa apuvoimaa moottorin, vaihteensiirtimen ja nivelkokoonpanon kautta.
Verrattuna tavallisiin robottikäsivarsiin, eksoskeleton-mekaanisissa käsivarsissa kiinnitetään enemmän huomiota ihmisen ja robotin nivelten yhteensopivuuteen.
Yleisiä rakenteita ovat:
- Olkanivelen moduuli
Kyynärnivelmoduuli
- Ranteenivelmoduuli
Tukikehys
- Hihnan liitoskappale
2.4 Exoskeleton-robottikäsivarsi
Eksoskeleton-robottikäsivarret kiinnitetään suoraan ihmisen käsivarsiin tai jalkoihin. Moottorit, vaihteistot ja nivelosat antavat lisätehoa.
Tavallisiin robottikäsivarsiin verrattuna eksoskeletonien on oltava hyvin yhteensopivia robotin ja ihmiskehon nivelten välillä.
Yleisiä rakenteita: Olkanivelmoduuli, Kyynärnivelmoduuli, Ranteenivelmoduuli, Tukikehykset, Hihnan yhdistävät osat
2.5 Erilaisten robottikäsivarsien valitseminen
Erilaiset sovellusskenaariot vaativat erilaisten robottikäsivarsien rakenteiden valintaa.
Siksi terveydenhuollon robottikäsivarsi ei ole yksittäinen mekaaninen rakenne. Erilaisia robottikäsivarsia on suunniteltava hoitotehtävien, ihmiskontaktien, kuormitusvaatimusten, liikeradan ja turvallisuusstandardien perusteella.
Valmistuksen näkökulmasta robottikäsivarren nivelkotelo, liitososat, pyörivät akselit, tukirungot ja päätyefektorit ovat kaikki keskeisiä komponentteja. Nämä osat on yleensä valmistettava esimerkiksi CNC-tarkkuuskoneistuksella, ruiskuvalulla ja metallin 3D-tulostuksella, ja niiden on läpäistävä tiukat mittatarkastukset ja kokoonpanotarkastukset robottikäsivarren vakaan toiminnan varmistamiseksi.
3. Terveydenhuollon robottikäsivarsien materiaalit
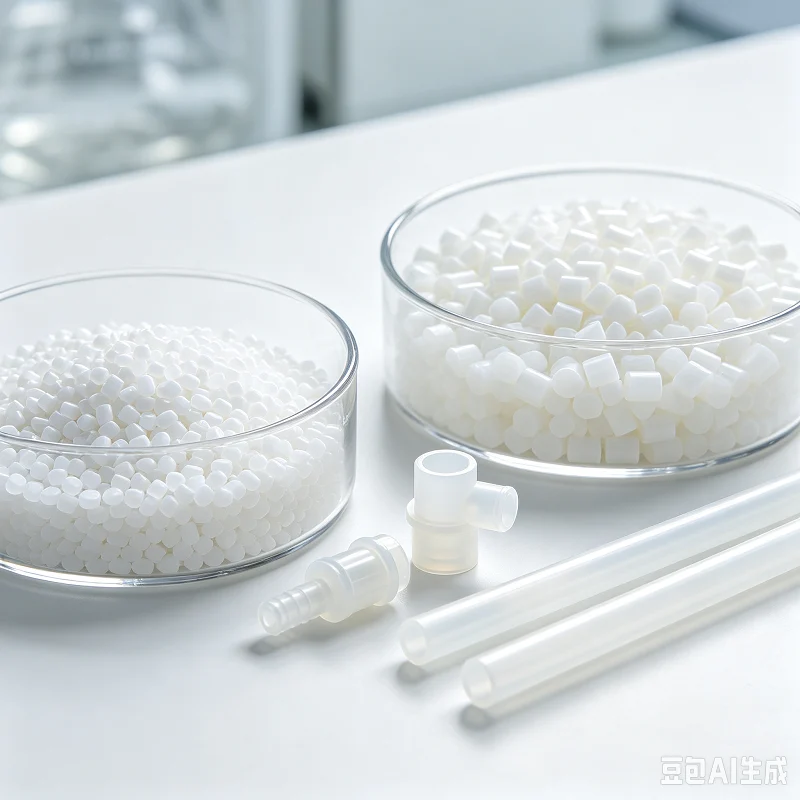
Terveydenhuollon robottikäsivarsien on oltava kevyitä, lujia, pitkäikäisiä, turvallisia ja niillä on oltava hyvä työstötarkkuus. Yleensä käytetään useampaa kuin yhtä materiaalia. Valitsemme materiaalit kunkin osan toiminnon perusteella.
3.1 alumiiniseos
Alumiiniseos on yksi yleisimmin käytetyistä materiaaleista terveydenhuollon robottikäsivarsissa.
Se on kevyt, erittäin luja, helppo käsitellä ja korroosionkestävyys, mikä voi tehokkaasti vähentää robottikäsivarren kokonaispainoa.
Yleisiä sovelluksia ovat:
- Robottikäden päärunko
- Nivelkuori
Tukikehys
- Moottorin kiinnitysalusta
- Yhdyskappale
Niistä sekä 6061- että 7075-alumiiniseokset soveltuvat tarkkuusosien valmistukseen CNC-koneistuksen avulla.
3.2 Ruostumaton teräs
Ruostumattomalla teräksellä on hyvä lujuus, kulutuskestävyys ja korroosionkestävyys.
Se sopii osille, jotka kantavat suuria kuormia tai vaativat pitkäaikaista vakaata toimintaa.
Yleisiä sovelluksia ovat:
- Tarkkuuspyörivä akseli
- Kierreliitososat
- Laakeripesä
- Nivelen sisäosat
Ruostumattomalla teräksellä on myös erinomaiset puhdistus- ja huoltoominaisuudet lääketieteellisissä ja hoitolaitteissa.
3.3 Titaaniseos
Titaaniseoksille on ominaista korkea lujuus, alhainen tiheys ja erinomainen korroosionkestävyys.
Ne voivat vähentää robottikäsivarren painoa säilyttäen samalla rakenteellisen lujuuden.
Siksi titaaniseokset soveltuvat käytettäväksi komponenteissa, joilla on korkeat paino- ja lujuusvaatimukset, kuten:
- Korkean lujuuden liittimet
- Nivelrakenne
Tarkkuustukiosat
Titaaniseosten käsittelyvaikeudet ja materiaalikustannukset ovat kuitenkin yleensä korkeammat kuin alumiiniseosten, joten valinta tulisi tehdä tiettyjen sovellusten perusteella.
3.4 PEEK-muovit
PEEK on erittäin suorituskykyinen tekninen muovi, jolla on korkea käyttöarvo lääketieteellisissä laitteissa.
Sillä on:
- Voimakas
- Korkean lämpötilan kestävä
- Kestää kemiallista korroosiota
- Hyvä mittapysyvyys
PEEKiä voidaan käyttää seuraavien valmistukseen:
Eristävät osat
- holkki
Anturin kiinnike
Kevyet rakenneosat
PEEKillä on ilmeisiä etuja robottikomponenteissa, jotka vaativat painonpudotusta tai sähköeristystä.
3.5 Muut tekniset muovit
PEEKin lisäksi terveydenhuollon roboteissa käytetään ABS:ää, PC:tä, POM:ia ja PPS:ää.
Niitä käytetään: Robottien ulkokoteloihin Suojakansiin Anturikoteloihin Pieniin liitososiin Sisäisiin rakenneosiin
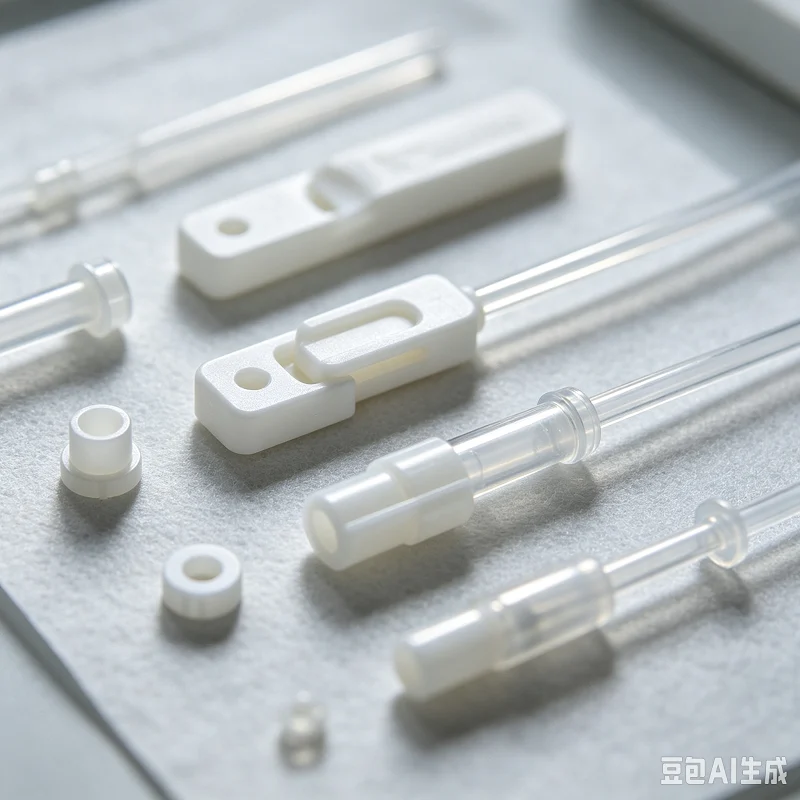
Muoviosat voidaan valmistaa ruiskuvalulla tai CNC-koneistamalla massatuotantoa varten.
3.6 Hiilikuitukomposiittimateriaali
Hiilikuitumateriaali on kevyttä, vahvaa ja jäykkää. Se sopii kevyisiin ulkoisiin tukirankoihin ja robottikäsivarsiin.
Yleisiä käyttötarkoituksia: Tukirungon tukirungot, robotin käsivarren tangot, kevyet päärungot
Hiilikuitu vähentää liikkuvien robotin osien painoa ja helpottaa käyttöjärjestelmiin kohdistuvaa painetta.
3.7 Sopivien materiaalien valinta
| Materiaali | Tärkeimmät edut | Tyypilliset käyttötavat |
| Alumiinilejeeringit | Kevyt, helppo koneistaa | Kotelot, tuet, liitososat |
| Ruostumaton teräs | Korkea lujuus, ruostumaton | Pyörivät akselit, laakeripesät |
| Titaaniseos | Vahva ja kevyt | Liitokset, liitososat |
| KURKISTAA | Lämmönkestävä, kemikaalinkestävä | Akseliholkit, eristysosat |
| Muut tekniset muovit | Kevyt, sopii hyvin massatuotantoon | Ulkokotelot, suojakannet |
| Hiilikuitukomposiitti | Vahva ja erittäin kevyt | Eksoskeletonit, robottikäsivarren rakenteet |
Valitse materiaalit osan funktion, painon, lujuuden, kulutuskestävyyden, työstövaikeuden ja tuotantokustannusten perusteella. Voit sekoittaa eri materiaaleja tasapainottaaksesi lujuuden, painon ja kustannukset.
4. Terveydenhuollon robottikäsivarsien valmistusmenetelmät
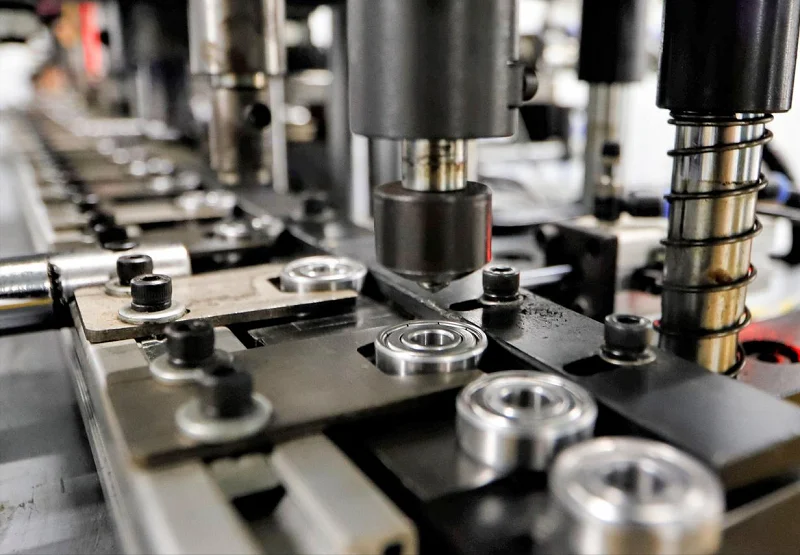
Robottikäsivarsituotteisiin kuuluvat nivelet, liitososat, tuet, akselin osat, kotelot ja efektorit. Eri osilla on erilaiset tarkkuus-, lujuus- ja pinnanlaatuvaatimukset. Käytämme usein useita valmistusmenetelmiä yhdessä. Hyvät prosessointivalinnat parantavat osien tarkkuutta ja leikkaavat tuotantokustannuksia.
4.1 CNC-tarkkuuskoneistus
CNC-tarkkuuskoneistusta käytetään laajalti terveydenhuollon robottikäsivarsien osissa.
Se valmistaa seuraavia tuotteita: nivelkoteloita, robottikäsivarren liitososia, moottorin kiinnitysalustoja, tukikehyksiä, tarkkuuslaakeripesiä
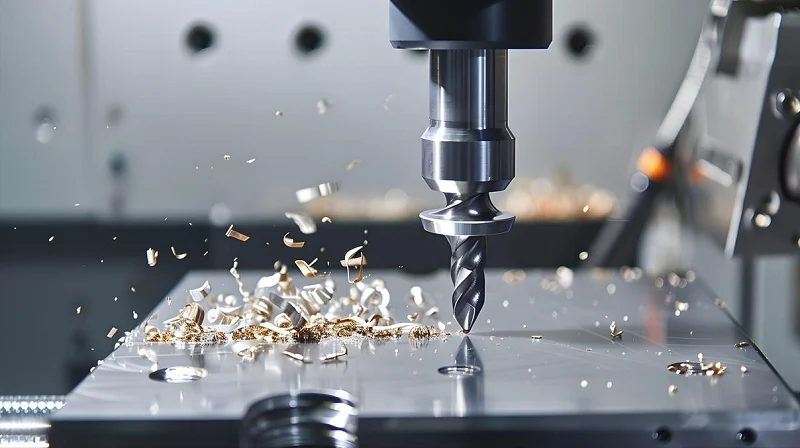
CNC tarjoaa korkean mittatarkkuuden monimutkaisille muodoille. Tehtaat valitsevat 3-, 4- tai 5-akselisia CNC-koneita osan suunnittelun perusteella.
4.2 CNC-sorvaus
Sorvaustyöt pyöreille ja pyöriville kappaleille.
Yhteisiä osia: Pyörivät akselit Käyttöakselit Tappiakselit Akseliholkit Kierreliitososat
Robottiliitosten akseliosien on oltava hyvin samankeskisiä ja niissä on oltava sileä pinta. Tarkkuussorvaus täyttää nämä vaatimukset.
4.3 CNC-hionta
Pelkkä sorvaus tai jyrsintä ei aina pysty täyttämään tiukkoja tarkkuusvaatimuksia. Hionta parantaa entisestään mittatarkkuutta, pinnan sileyttä, pyöreyttä ja samankeskisyyttä.
Hiontaa käytetään tärkeiden osien, kuten tarkkuusakseleiden ja laakereiden sovituspintojen, hiomiseen.
4.4-metalli 3D-tulostus
Metallien 3D-tulostus mahdollistaa monimutkaisten ja kevyiden osien valmistuksen. Se vähentää perinteisen koneistuksen materiaalihukkaa. Se voi tehdä muotoja, joita on vaikea tuottaa vanhoilla menetelmillä.
Yleisiä käyttötarkoituksia: Kevyet robottikäsivarren rakenteet; Monimutkaiset liitososat; Räätälöidyt tukirungot
Se sopii tutkimus- ja kehitystyöhön sekä pieniin erätilauksiin.
4.5 Ruiskuvalu
Terveydenhuollon robottikäsivarsissa on paljon muoviosia. Ruiskuvalu tuottaa: ulkokoteloita, suojakansia, anturikoteloita, lankasuojia ja pieniä rakenneosia.
Kun tuotteet menevät massatuotantoon, ruiskuvalu lisää nopeutta ja alentaa jokaisen yksittäisen kappaleen kustannuksia.
4.6 Levymetallin työstö
Joissakin suurissa robottirakenteissa käytetään ohutlevyn työstöä. Päävaiheet: laserleikkaus, taivutus, hitsaus, pintakäsittely
Peltityöstöllä rakennetaan ulkokehyksiä, suojarakenteita ja laitekoteloita.
4.7 Pintakäsittely
Monet osat tarvitsevat pintakäsittelyä koneistuksen jälkeen. Yleisiä vaihtoehtoja: anodisointi, passivointi, hiekkapuhallus, kiillotus, galvanointi
Pintakäsittely parantaa ruosteenestokykyä, kulutuskestävyyttä ja pinnan ulkonäköä.
4.8 Tarkkuustarkastus
Valmiiden avainosien on läpäistävä laatutarkastukset. Yleisiä testauskoneita: koordinaattimittauskone (CMM), optiset mittauslaitteet, karheusmittarit, lasermittauslaitteet.
Tarkastus varmistaa, että koko, toleranssi, reiän sijainti ja pinnanlaatu vastaavat piirustusten vaatimuksia.
4.9 Oikeiden valmistusmenetelmien valinta
| Osa | Yleiset valmistustavat | Tärkeimmät vaatimukset |
| Yhteinen asuminen | CNC-koneistus | Tarkkuus, jäykkyys |
| Tarkkuus akseli | Sorvaus + hionta | Samankeskisyys, pinnan viimeistely |
| Tukikehys | CNC-koneistus / 3D-tulostus | Vahva, kevyt |
| Robotin ulkokotelo | Ruiskuvalu/levymetallin työstö | Ulkonäkö, kustannusten hallinta |
| Anturituet | CNC-koneistus/ruiskuvalu | Vakaat mitat |
| Liitososa | CNC-koneistus | Lujuus, sovitustarkkuus |
Lyhyesti sanottuna terveydenhuollon robottikäsivarsien osien valmistus riippuu harvoin vain yhdestä prosessista. Valitse prosessit osan muodon, materiaalin, tarkkuusvaatimusten, tilausmäärän ja kustannusten perusteella. Tutkimus- ja kehitysvaiheissa käytä CNC-koneistusta ja 3D-tulostusta nopeiden näytteiden saamiseksi. Massatuotantoon yhdistä ruiskuvalu, tarkkuuskoneistus ja automaattinen tarkastus. Tämä lisää tuotantonopeutta ja pitää tuotteen laadun tasaisena.
5. Terveydenhuollon robottien käyttö todellisessa maailmassa
Terveydenhuollon robotit siirtyvät sairaaloista yhteisöihin ja koteihin, ja niiden sovellusskenaariot monipuolistuvat. Ne voidaan luokitella pääasiassa seuraaviin luokkiin
5.1 Kuntoutuskoulutusluokka
- Alaraajojen tukirankarobotti: Auttaa selkäydinvamma- ja aivohalvauspotilaita kävelyharjoittelussa
Yläraajojen kuntoutusrobotti: Auttaa aivohalvauspotilaita palauttamaan käsivarsien ja käsien toiminnot
- Käden kuntoutusrobotti: Se avustaa sormien koukistamisessa ja ojentamisessa joustavan käytön tai pneumaattisten menetelmien avulla.
5.2 Hengenpelastusluokka
- Älykäs hoitosänky: Automaattinen kääntö, asennon säätö ja painehaavojen ehkäisy
- Siirtymäavustinrobotti: Auttaa potilaita siirtymään turvallisesti sängyn ja pyörätuolin välillä
- Ruokinta-avustajarobotti: Tarjoaa itsenäistä ruokailutukea yläraajojen toimintahäiriöistä kärsiville
5.3 Seuranta- ja seuraluokka
- Terveydentilan seurantarobotti: Reaaliaikainen elintoimintojen tietojen, kuten sykkeen, veren happipitoisuuden ja ruumiinlämmön, kerääminen
- Putoamisen havaitseva robotti: Tunnistaa putoamiset näköaistin tai antureiden avulla ja hälyttää automaattisesti
- Tunnekumppanuusrobotti: Tarjoaa äänivuorovaikutusta ja kognitiivista harjoittelua ikääntyneiden yksinäisyyden lievittämiseksi
5.4 Työtukiluokka
- Logistiikkarobotit: Lääkkeiden, näytteiden ja aterioiden kuljettaminen sairaaloissa
- Desinfiointirobotti: Käyttää ultraviolettivaloa tai vetyperoksidia ympäristön desinfiointiin
6. Mitkä ovat terveydenhuollon robottien koneistusvaatimukset?
Terveydenhuollon robottien osien käsittelyvaatimukset ovat paljon korkeammat kuin yleisten teollisuustuotteiden, mikä heijastuu pääasiassa seuraavissa näkökohdissa:
6.1 Korkea tarkkuus ja mittapysyvyys
Nivelten siirto-osien ja anturin kiinnityspaikkojen toleranssien tulisi olla ±0.005 mm - ±0.025 mm, jotta varmistetaan liikkeen ja anturitietojen tarkkuus.
Avaimenreikien asentojen koaksiaalisuuden tulisi olla < 0.01 mm; muuten se johtaa epätasaiseen nivelen liikkeen vastukseen tai paikan poikkeamaan.
Osat on käsiteltävä vakiolämpötilassa, jotta vältetään lämpötilan muutosten vaikutus mittatasaisuuteen.
6.2 Materiaalien monimuotoisuus ja prosessoitavuus
Alumiiniseoksen (6061/7075) muodonmuutosongelma ohutseinäisen prosessoinnin aikana on ratkaistava. Jännitys voidaan poistaa erillisellä karkealla ja hienolla prosessoinnilla sekä luonnollisella vanhentamisella.
Teknisillä muoveilla, kuten PEEK:lla, on huono lämmönjohtavuus, joten tulisi käyttää timanttipäällysteisiä työkaluja ja leikkausnopeutta tulisi hallita paikallisen sulamisen estämiseksi.
Titaaniseoksen työstö vaatii korkeapainejäähdytystä ja jäykkiä kiinnittimiä, jotta se kestää nopean muokkauslujittumisen
6.3 Pinnan laatu ja jälkikäsittely
Ihon kanssa kosketuksissa olevien osien pinnan karheuden tulisi olla Ra≤0.8μm kitkaepämukavuuden välttämiseksi.
Pitkäaikaisesti käytetyt osat tarvitsevat anodisointi- tai passivointikäsittelyn korroosion- ja kulumiskestävyyden parantamiseksi.
Kaikki terävät reunat on pyöristettävä turvallisen käytön varmistamiseksi
6.4 Puhtaus ja bioyhteensopivuus
Osat on valmistettava ja pakattava puhtaassa ympäristössä, jossa ei ole rasvaa tai hiukkasjäämiä.
Materiaalin on läpäistävä ISO 10993 -bioyhteensopivuustesti, eikä se saa aiheuttaa ihoärsytystä tai allergisia reaktioita.
6.5 Jäljitettävyys ja laatujärjestelmä
Jokaisen osan on oltava täysin jäljitettävissä raaka-aineista valmiisiin tuotteisiin, ja se täyttää ISO 13485 -laatujärjestelmän vaatimukset.
On tarpeen laatia täydelliset laaduntarkastusrekisterit, mukaan lukien kokoraportit, materiaalisertifikaatit ja pintakäsittelytestien tulokset.
7. Miksi valita Noble valmistajana terveydenhuollon robotin käsivarren osat
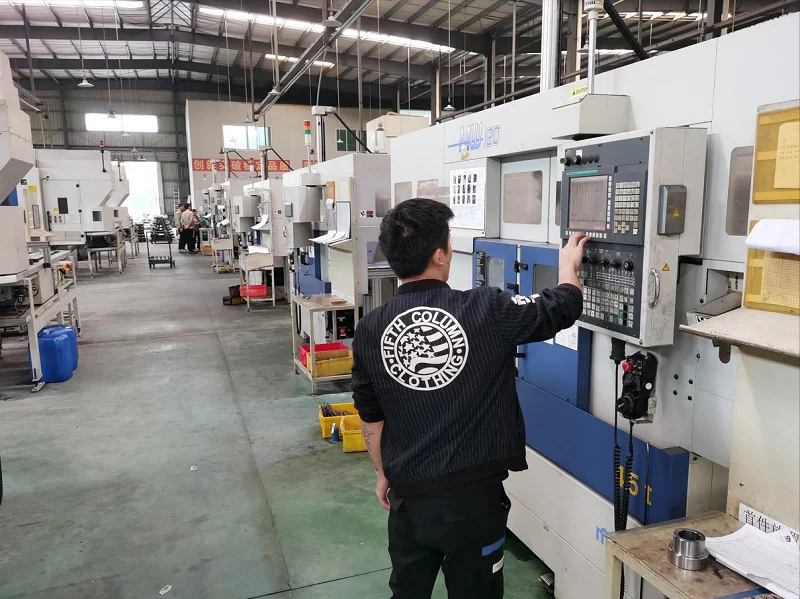
NOBLE on sertifioitu metallintyöstöyritys, jolla on yli 12 vuoden kokemus korkealaatuisten metallikomponenttien valmistuksesta.
Kiinan Shenzhenissä sijaitsevista toimipisteistämme käsin tarjoamme ohutlevyjen työstöä ja tarkkuusmekaanisia komponentteja auto-, teollisuus- ja lääketieteen aloille. Vuodesta 2012 lähtien olemme toimineet luotettavana kumppanina teollisuusajoneuvojen ja maatalouskoneiden komponenttien valmistajille ja tarjonneet koko tuotantopolun alkukäsittelystä valmiisiin osiin.
Meidät erottaa keskittymisemme teknologiseen innovaatioon ja jatkuvaan parantamiseen. Yhdistämällä edistyneen automaation asiantuntevaan ammattitaitoon varmistamme, että jokainen komponentti täyttää tiukat laatustandardit. Laitoksellamme on ISO 9001- ja ISO 13485 -sertifikaatit, mikä vahvistaa sitoutumistamme laadunhallintaan, ympäristövastuuseen ja työturvallisuuteen.
Tämä antaa kaltaisillesi yrityksille luotettavan kumppanin yhdenmukaisten, erittäin tarkkojen komponenttien, täydellisen jäljitettävyyden ja kansainvälisten standardien täydellisen noudattamisen varmistamiseksi. Monimutkaisista ohutlevytuotteista vaativiin käyttötarkoituksiin tarkoitettuihin mekaanisiin komponentteihin, tiimimme on valmiina saavuttamaan tuotantotavoitteesi.
Usein kysytyt kysymykset Lääketieteellinen robotti Arm-osat
1. Miten CNC-työstö vertautuu muihin Metallin ruiskuvalu (MIM) pienille robotin osille?
CNC-työstö tarjoaa erinomaisen pinnanlaadun, tarkemmat geometriset toleranssit ja nopeamman suunnitteluiteraation pienillä ja keskisuurilla volyymeilla. MIM voi saavuttaa verkkomuodon monimutkaisuuden erittäin suurilla volyymeilla, mutta vaatii usein toissijaista työstöä kriittisille ominaisuuksille ja voi aiheuttaa huokoisuusriskejä, jotka vaarantavat steriloinnin tai väsymiskestävyyden.
2. Mitä toleransseja CNC-työstö voi pitää lääketieteellisessä robotissa arm-osat?
Useimmat kriittiset kirurgiset robottikomponentit vaativat toleransseja ±0.005 mm ja ±0.025 mm välillä riippuen siitä, onko kyseessä laakerin reikä, hammaspyörän istukka vai instrumenttiliitäntä. Tiukemmat toleranssit vaativat lämpötilasäädeltyjä työstöympäristöjä ja prosessinaikaista koordinaattimittarilla tehtävää todentamista.
3. Mikä tekee 5-akselinen työstö mieluummin lääketieteellisiin aseisiin?
Se käsittelee monimutkaisia, ergonomisia muotoja yhdellä asetuksella. Tämä vähentää virheitä ja varmistaa kirurgiassa tarvittavan suuren tarkkuuden.
4. Mitä toleransseja lääketieteellisessä koneistuksessa voidaan saavuttaa?
Ammattikorjaamot saavuttavat tyypillisesti ±0.005 mm:n tai paremman tarkkuuden. Tämä riippuu materiaalista ja kappaleen geometriasta.
5. Mitkä materiaalit sopivat parhaiten terveydenhuoltoon robottikäsivarret?
Ruostumaton teräs 316L ja titaani Ti6Al4V ovat standardimateriaaleja. Ne tarjoavat parhaan tasapainon lujuuden ja bioyhteensopivuuden välillä.






