Robot eramangarri bat gorputzean mugitzen laguntzeko eramaten duzun gailu elektrikoa da, eta bost robot eramangarri osagai nagusi behar ditu: sentsoreak, aktuadoreak, egiturazko osagaiak, elikatze-iturriak eta kontrol-sistemak. Robot eramangarriaren osagai bakoitza bere modu berezian egiten da. Sentsoreak fotolitografia erabiliz egiten dira, egiturazko piezak CNC mekanizazioarekin moldatzen dira, karkasak injekzio-moldeaketaz eratzen dira, kontrol-sistemak PCB muntaketarekin eraikitzen dira eta elikatze-iturriak bateria-zelulen ekoizpena behar dute. Teknologia eramangarri honen merkatuak 11,889.36 milioi dolar izatea espero da 2030erako, % 43.45eko hazkunde tasa metatuarekin. Imajinatu exoeskeleto industrial bat edo protesi adimendun bat. Robot eramangarriaren osagai hauek elkarrekin lan egiten dute tentsioa arintzeko eta funtzioa berreskuratzeko. Ikus dezagun nola egiten dituzten materialek eta fabrikazioak benetako.
Sentsoreak sartu Roboten osagai eramangarriak
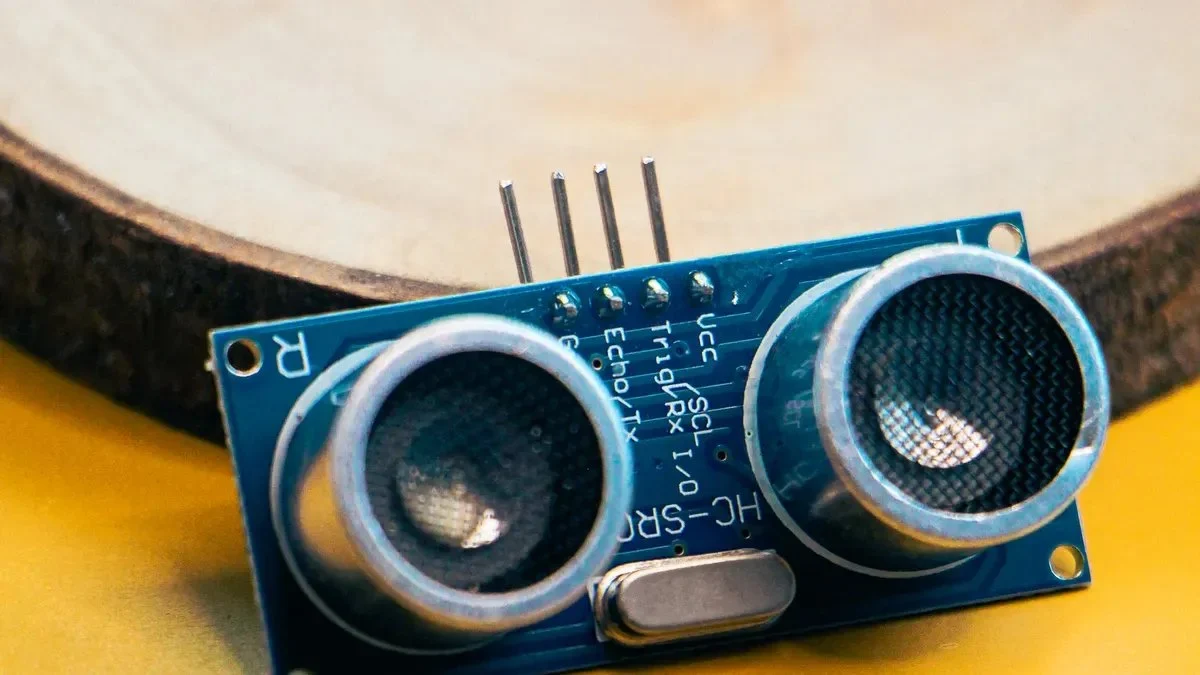
Zer egiten dute sentsoreek
Sentsoreek robot eramangarri baten nerbio-sistemaren antzera jokatzen dute. Erabiltzailearen eta inguruko ingurunearen mugimendua, indarra, posizioa eta gorputz-seinaleak detektatzen dituzte. Sentsorerik gabe, gailuak ez luke jakingo noiz ibiltzen, altxatzen edo geldirik zauden.
Pentsa ezazu exoeskeleto industrial batean. Zure aldaka-angelua, kargari egiten diozun indarra eta zure giharretan dagoen jarduera elektrikoa jakin behar ditu. Informazio hori kontrolatzailera doa, eta hark erabakitzen du zenbat momentu laguntzaile eman. Sentsazioa okerra bada, robotak zure aurka lan egiten du lagundu beharrean.
Inertzia neurketa unitateak (IMU) adibide ona dira. Azelerometroak, MEMS giroskopioak eta fusio algoritmoak nahasten dituzte mugimendu datu zehatzak emateko eta kontrol adimenduna sustatzeko. Horri esker, exoeskeletoek erabiltzaileak nahi duenari erantzuten diote eta modu naturalean egokitzen dira. Exoeskeleto bigunetan, IMUek denbora errealeko mugimendu datuak biltzen dituzte, hala nola angelua, azelerazio angeluarra eta abiadura angeluarra. Horri esker, kontrol sistemak lurrak ezagutu eta mugimendu moduak zehaztasunez doitu ditzake.
IMUek barneko espazioetatik kanpo ere ibiltzeko analisia egitea ahalbidetzen dute, mugimendua harrapatzeko sistema tradizionalen mugak konponduz. Giza mugimenduaren asmoa kalkulatzea ahalbidetzen dute, eta hori funtsezkoa da exoeskeletoak kontrolatzeko. IMU sistemek erreferentziazko datuak ematen dituzte laguntza-estrategietarako, nahi diren ibilbideak lortzeko. Gorputz-segmentu desberdinetan jarritako hainbat IMUk datu konplexuak biltzen dituzte eta, sentsoreen fusioaren bidez, zinematika eta artikulazioen angeluak kalkulatzen dituzte.
Nola fabrikatzen diren sentsoreak
Gailu hauen fabrikazio metodoak sentsore motaren arabera aldatzen dira. Mikrosentsoreak, IMU baten barruko MEMS giroskopioak bezala, fotolitografiaren eta MEMS fabrikazioaren menpe daude. Prozesu hauek siliziozko obleetan egitura mekaniko txikiak eraikitzen dituzte, geruzaz geruza, zehaztasun harrigarriarekin.
Sentsore malgu eta luzagarriek bide desberdina jarraitzen dute. Serigrafiak tinta eroaleak jartzen ditu polimero substratuetan, sentsore-elementu mehe eta tolesgarriak sortuz. Metodo hau ondo funtzionatzen du sentsoreak gorputz-gainazal kurbatuetara egokitu behar duen aplikazio eramangarrietarako.
Sentsore-moduluak muntaketa-prozesu batetik igarotzen dira, ondoren, pick-and-place prozesutik. Makinek osagai txikiak zirkuitu-plaketan jartzen dituzte abiadura handian, eta birsoldadura bidez eusten diete. Praktikan, urrats honek fidagarritasuna erabakitzen du beste edozeinek baino gehiago.
Txinako fabrikazio-enpresa liderra den NOBLE bezalako enpresek zerbitzu-gaitasun bikainak eta mekanizazio-espezializazio profesionala ekartzen dituzte etapa honetara. Bezeroei prototipoetatik robot-osagai eramangarrien ekoizpen masiborako modu eraginkorrean igarotzen laguntzen diete, eta horrek garapen-zikloak asko laburtzen ditu.
Sentsore mota arruntak
Hainbat sentsore-familia agertzen dira behin eta berriz robotika eramangarrietan. Inertzia-neurketa unitateek mugimenduaren jarraipena kudeatzen dute. Indarrarekiko erresistentziek presioa eta helduleku-indarra neurtzen dituzte. Elektromiografia-sentsoreek (EMG) muskulu-jarduera elektrikoa irakurtzen dute protesien kontrolerako. Kodetzaileek artikulazioen errotazioa jarraitzen dute industria-robot besoetan.
EMG sentsorearen errendimendua oso garrantzitsua da protesi mioelektrikoetarako. Kontuan hartu zehaztapen hauek:
| zehaztapena | Myoware gihar sentsorea | Garatutako EMG sentsorea |
| SNR | 23.39 dB | 32.95 dB |
| Sentsibilitate | 0.159 V/N | 0.2943 V/N |
| Gorantz denbora | 323 ms | 136 ms |
| Udazkeneko garaia | 261 ms | 408 ms |
Garatutako EMG sentsoreak SNR balioak 1.4 aldiz handiagoak eta % 45eko sentikortasun handiagoa erakutsi zituen merkataritzako EMG sentsorearekin alderatuta. Gainera, proposatutako sentsorea % 57 azkarragoa izan zen irteerako erantzuna sortzeko orduan, merkataritzako sentsorearekin alderatuta.
Protesien kontrolerako, erantzun-denbora laburragoa (300 ms baino gutxiago) eta intuiziotasun-maila handia duen EMG gailu bat behar da.
Erantzun-denbora atalase horrek azaltzen du zergatik sentsoreen hautaketa ez den zehaztasunari buruzkoa soilik. Abiadurak eta intuizioak erabakitzen dute erabiltzaileak gailuan konfiantza duen ala ez. Berandu erreakzionatzen duen eramangarri bat hautsita dagoela sentitzen da, nahiz eta bere irakurketak perfektuak izan.
Eragileak robot eramangarrien osagaietan
Aktuadoreen eginkizuna
Eragileek energia mugimendu bihurtzen dute. Hori da azaltzeko modurik errazena. Robot eramangarri batean, giharren antzera funtzionatzen dute. Energia elektrikoa erabiltzen dute altxatzen, ibiltzen edo heltzen laguntzen dizun mugimendua egiteko.
Aktuadore gehienak motor batekin hasten dira. Motorra azkar biratzen da, baina ez du momentu handirik sortzen. Transmisio-sistema batek eta murrizketa-engranajeek arazo hori konpontzen dute. Biraketa moteltzen dute eta indarra handitzen dute. Transmisioek indar hori junturara edo muturreko efektorera bidaltzen dute. Kate osoak garrantzia du. Engranaje-kaxa ahul batek motor sendo bat alferrik galtzen du.
Serieko aktuadore elastikoek malguki bat gehitzen dute motorraren eta kargaren artean. Diseinu honek talkarekiko tolerantzia naturala eta malgutasun segurua ematen ditu. Hori garrantzitsua da errehabilitazioko exoeskeletoetan gizakiaren eta robotaren arteko elkarrekintza fisikoarentzat. Malgukiak bat-bateko indarrak hartzen ditu zure gorputzera pasa beharrean.
Abantailak benetako erabileran agertzen dira:
- Giza-robot interakzio gardenek % 10-15 murrizten dute ibiltzean kostu metabolikoa.
- Atzeraka gidatzeko indar-kontrolak trazuaren berreskurapena laguntzen du, H2 exoeskeletoan erakusten den bezala.
- Inpedantzia aldakorreko diseinuek giharrak ahulduta dituzten adineko erabiltzaileen egokitzapena hobetzen dute.
Zenbaki hauek errehabilitazio ikerketatik datoz. Erakusten dute zergatik betetzea ez den gehigarri polita soilik. Segurtasun ezaugarri bat da.
Nola fabrikatzen diren aktuadoreak
Aktuadoreen ekoizpena urrats anitzeko prozesua da. Urrats bakoitzak tolerantzia estuak behar ditu. Etapa bateko akats txiki batek unitate osoa hondatu dezake.
CNC mekanizazioak motorraren karkasa moldatzen du lehenik. Karkasak estatorea eta errotorea lerrokatze perfektuan eutsi behar ditu. Edozein dardarak bibrazioa eta zarata sortzen ditu. Ondoren, bobinaren harilkatzea dator. Makinek kobrezko haria biltzen dute estatorearen nukleoaren inguruan tentsio zehatzarekin. Bobina solteek energia xahutzen dute bero gisa. Bobina estuek haria hausteko arriskua dute.
Imanaren muntaketa jarraitzen du. Iman iraunkorrak errotorean sartzen dira posizio zehatzarekin. Haien orientazioak motorraren momentu-konstantea zehazten du. Engranajeen ebaketak erredukzio-engranajeak egiten ditu ondoren. Torloju-makinek eta moldatzeko makinek leunki engranatzen diren hortzak mozten dituzte. Gaizki ebakitako engranajeak azkar higatzen dira eta eraginkortasuna galtzen dute.
Kodetzailearen integrazioak eraikuntza amaitzen du. Kodetzaileak motorraren posizioa eta abiadura jarraitzen ditu. Datu horiek kontrolatzailera bidaltzen ditu. Hori gabe, aktuadorea ezin da agindutako posizio batera mugitu. Kontrol-begizta feedback honen araberakoa da.
Ikuspegi praktiko batetik, kate honetako urrats bakoitzak azken errendimenduan eragiten du. Engranaje-kutxa txar batekin motor bikain batek motor txar baten antzera funtzionatzen du. Fabrikatzaileek kalitatea kontrolatu behar dute etapa bakoitzean.
Aktuadore bigunak eta pneumatikoak
Ez dute robot eramangarri guztiek motor eta engranaje zurrunak erabiltzen. Robotika bigunak bide desberdina hartzen du. Sistema hauek aktuadore bigunak, ehuna eta material malguak erabiltzen dituzte. Gorputzarekin batera tolestu eta luzatzen dira, harekin borrokatu beharrean.
Robotika leunak ingeniarien aktuazioari buruzko pentsaera aldatzen du. Artikulazio bakoitzean motor baten ordez, robotika leunak airea edo fluidoen presioa erabiltzen du. Gihar artifizial pneumatikoak dira adibide ohikoa. Uzkurtu egiten dira aireak txirikordatutako mahuka baten barruan dagoen maskuria betetzen duenean. Txirikordak maskuria laburtu eta zabaltzera behartzen du. Mugimendu horrek benetako gihar bat kopiatzen du.
Aktuadore hauek egiteak moldeatzea eta fabrikazioa dakar. Silikonazko edo kautxua molde batean sartzen da maskuria osatzeko. Txirikordazko mahuka inguratzen du. Geruzak itsasgarri edo beroaren bidez lotzen dira elkarrekin. Amaitutako aktuadorea arina eta malgua da.
Robotika bigunak abantaila argiak eskaintzen ditu eramangarri diren gailuetarako. Materialak gorputzera egokitzen dira. Presio puntuak murrizten dituzte. Gainera, inpaktuak hobeto xurgatzen dituzte pieza zurrunek baino. Pazienteei edo fabrikako langileei istripuak egiten laguntzen dien eramangarri den robot batentzat, erosotasunak erabakitzen du jendeak benetan erabiltzen duen ala ez.
Robotika bigunak baditu alde txarrak. Aktuadore hauek motorrek baino indar gutxiago sortzen dute. Hodi pneumatikoak edo ponpak behar dituzte. Horrek bolumena gehitzen du. Hala ere, robotika biguna hazten ari da errehabilitazio eta laguntza-gailuetan. Robotika bigunaren arloak ikerketa-finantzaketa erakartzen jarraitzen du. Robotika bigunak aktuadore zurrunak ordezkatu ditzake eramangarri diren aplikazio askotan. Robotika bigunak aldaketa handia dakar ingeniariek gizakientzako egokiak diren makinetara nola hurbiltzen diren. Robotika bigunaren etorkizuna itxaropentsua dirudi eramangarri den teknologiarentzat.
Robot eramangarrien osagai estrukturalak
Egitura-elementuen funtzioak
Egitura-zatiek ematen diote robot eramangarri bati forma eta indarra. Kargak eramaten dituzte, gainerako osagai guztiak lekuan eusten dituzte eta indarrak gorputzeko puntu egokietara eramaten dituzte. Pentsa ezazu eskeletoa dela. Marko sendo bat gabe, sentsoreek eta aktuadoreek ez lukete ezer izango lotzeko.
Egitura-piezen zerrenda jende gehienak uste duena baino luzeagoa da. Oinarria, gorputza, markoa, txasisa, muturreko efektoreak eta sarrera-gailuak barne hartzen ditu. Oinarriak eta txasisak plataforma nagusia osatzen dute. Markoak junturak eta loturak lotzen ditu. Muturreko efektoreak erabiltzailearekin edo ingurunearekin kontaktuan dauden piezak dira, heldulekua edo oin-plaka bezala. Sarrera-gailuek, hala nola botoiek edo joystickek, ere egitura-muntaketa behar dute.
Egiturazko Piezen Fabrikazioa
Xafla metalikoen fabrikazioak marko eta txasis gehienak maneiatzen ditu. Laser bidezko mozketak zehaztasun handiz moldatzen ditu piezak. Tolestu-makinek metala hiru dimentsioko formetan tolesten dute. Soldadurak piezak unitate zurrun bakarrean lotzen ditu. Kate honek ondo funtzionatzen du pieza ertain eta handietarako.
CNC mekanizazioak hartzen du zehaztasun-piezak. Junturen euskarriek, errodamenduen eserlekuek eta muntaketa-plakek tolerantzia estuak behar dituzte. CNC fresagailu edo tornu batek metala neurri zehatzetara mozten du. Injekzio-moldeoak polimerozko karkasak estaltzen ditu. Urtutako plastikoak altzairuzko molde bat betetzen du, hozten da eta amaitutako oskola bezala ateratzen da. Metodo hau egokia da estalkien eta karkasen bolumen handiko ekoizpenerako.
Egituretarako materialak
Materialaren aukeraketak pisua, erresistentzia eta kostua baldintzatzen ditu. Hona hemen ohiko aukerak nola alderatzen diren:
| Material | Gako-jabetza | Erabilera tipikoa |
| Aluminio aleazioak | Arina, sendoa, mekanizatzeko erraza | Markoak, euskarriak |
| titaniozko | Erresistentzia handiko pisua | Karga-euskarri junturak |
| Karbono-zuntzezko konposatuak | Oso gogorra, oso arina | Besoak, estekak |
| Ingeniaritzako plastikoak | Merkea, malgua, isolatzailea | Karkasak, estalkiak |
Aluminiozko aleazioek puntu gozoa dute robot higagarrien osagai askorentzat. Azkar mekanizatzen dute eta korrosioari aurre egiten diote. Titanioa garestiagoa da, baina bere erresistentzia-pisu erlazioa merezi du karga handiko junturetan. Karbono-zuntz konpositeek zurruntasun bikaina eskaintzen dute pisu txikian, eta hori garrantzitsua da egun osoan kulunkatzen diren beso-loturetarako. Ingeniaritza-plastikoek osatzen dute zerrenda karkasetarako eta kargarik gabeko piezen kasuan.
Material egokiak aukeratzea oreka kontua da. Marko astunago batek sendoa ematen du, baina erabiltzailea nekatzen du. Arinago batek kargapean tolestu egin daiteke. Fase honetan, fabrikazio erabaki onek erabakitzen dute azken gailu eramangarria tresna edo zama bat bezala sentitzen den.
Kontrol Sistemak Robot Osagai Higigarrietan
Robotaren garuna.
Kontrol sistemak robot eramangarri baten garunaren antzera funtzionatzen du. Sentsore guztietatik datuak hartzen ditu, hurrengoa zer egin behar den erabakitzen du eta aktuadoreei zer egin behar duten esaten die. Ziklo hau segundo bakoitzean hainbat aldiz gertatzen da. Motelegia bada, robotak dardarka sentituko du erabiltzailearentzat.
Sistemak lau atal nagusi ditu. Kontrolatzailea logika exekutatzen duen prozesadorea da. Kontrol unitateak potentzia elektronika eta seinaleen egokitzapena ditu. Softwareak hardwareari zer arau jarraitu behar dituen esaten dio. Sarrera gailuen interfazeek botoiak, joystickak edo telefono aplikazioak plaka nagusira konektatzen dituzte. Elkarrekin, atal hauek seinale gordinak mugimendu leun eta seguru bihurtzen dituzte.
Fabrikazio Kontrol Hardwarea
Kontrol-plaka eraikitzea PCBa egitearekin hasten da. Kobrezko lerroak beira-zuntzezko plaka batean grabatzen dira. Ondoren, plaka gainazaleko muntaketa teknologiako (SMT) muntaketara igarotzen da. Makinek txip txikiak jartzen dituzte plakan, eta birsoldadura bidez eusten diete lekuan.
SMT oso garrantzitsua da robot bigunen zirkuitu malguetarako. Zulo eta soldadura juntura gutxiagok huts egin dezaketen puntu gutxiago esan nahi du.
Gainera, zulo eta soldadura juntura gutxiago izateak robota fidagarriagoa egiten du. Konexio puntu gutxiagorekin, gauzak gaizki atera daitezkeen leku gutxiago daude. Horrek esan nahi du sistema robotikoek denbora gehiagoz funtziona dezaketela konponketarik behar izan gabe.
Muntaketaren ondoren, mikrokontrolagailuak eta txipak gehitzen dira. Ondoren, plaka kaxa batean zigilatzen da hauts, izerdi eta kolpeetatik babesteko. Urrats honek elektronikak eguneroko erabilera jasan dezakeen erabakitzen du.
Softwarea eta Firmwarea
Firmwarea mikrokontrolagailuan gordetako kodea da. Sentsoreen integrazioa kudeatzen du, IMUetatik, indar-sentsoreetatik eta kodetzaileetatik datuak korronte bakarrean ateraz. Sentsoreen fusioak irakurketa horiek erabiltzailearen mugimenduaren irudi argi bakar batean konbinatzen ditu.
Denbora errealeko kontrol algoritmoek irudi hori erabiltzen dute. Kalkulatzen dute zenbat momentu eman behar duen aktuadore bakoitzak. Kontrol begiztak azkar amaitu behar du, bestela robota erabiltzailearen atzean geratzen da. Firmware onak segurtasun egiaztapenak ere kudeatzen ditu, hala nola, arazo bat agertzen denean potentzia moztea.
Ikuspegi praktiko batetik, softwareak eta hardwareak elkarrekin lan egin behar dute. Firmware txarra duen plaka bikain batek ere hautsita dagoela dirudi. Ingeniariek bi piezak sistema bakar gisa probatzen dituzte edozein robot eramangarri bidali aurretik.
Roboten osagai eramangarrien mekanizazio prozesuak
Fabrikazio kenkorra
Kenketa-metodoek materiala kentzen diote bloke solido bati azken forma geratu arte. CNC mekanizazioa da talde honetako aukerarik onena. Biraketa-erreminta batek metala zehaztasun handiz mozten du, eta 5 ardatzeko makinek 3 ardatzeko konfigurazioek ezin dituzten angeluak lor ditzakete. Aluminiozko exoeskeleto junturetarako, 5 ardatzeko CNC mekanizazioak Ra 0.2 µm-ko gainazal-akabera lortzen du. Aluminiozko aleazioen mekanizazio estandarra normalean Ra 0.8 µm-ra iristen da. Tarte hori garrantzitsua da piezak elkarren aurka irristatzen direnean edo karga astunak eramaten dituztenean.
Laser bidezko ebaketak eta ur-zorrotada bidezko ebaketak xafla eta pieza lauak maneiatzen dituzte. Metodo bakoitzak bere alde onak ditu roboten osagai higagarrietarako. Ikusi nola alderatzen diren karbono-zuntz konpositeekin:
| Attribute | Laser Cutting | Ureztatzeko mozketa |
| Ebakiduraren zabalera | Ebaki estua | Laserra baino ebaki zabalagoa |
| Ertzaren kalitatea | Ertz karratu eta zorrotza; beroak eragindako eremu txikia | Ertz satinatu leuna; beroak eragindako eremurik ez |
| Karbono-zuntzaren egokitasuna | Ez da gomendagarria — ke toxikoak | Gomendatua — higadura hotzak egitura osorik uzten du |
Laser bidezko ebaketako sistemak zehaztasun paregabea ematen du 5 mm-tik beherako karbono-zuntz xafla meheetarako. Kontakturik gabeko prozesuak erremintaren higadura kentzen du. Hala ere, kalte termikoak arriskua dago. Ezarpen okerrek erretxina-loturak ahuldu ditzakete. Ur-zorrotada bidezko ebaketa bikaina da 10 mm-tik gorako karbono-zuntz lodietarako, bero-distortsiorik gabe. Urratzaile-jarioak konposite geruzatuak ezin hobeto maneiatzen ditu. Abiadura motelagoak eta toberaren higaduragatik mantentze-kostu handiagoak dira alde txarrak. Xafla meheak laserrera joaten dira. Plaka lodiak ur-zorrotada bidez. Forma sinpleek biekin funtzionatzen dute. Hiru dimentsioko kurbek CNC behar dute.
Fabrikazio Gehigarria
3D inprimaketak piezak geruzaz geruza eraikitzen ditu fitxategi digitaletatik abiatuta. Prozesu hau bikaina da prototipoak egiteko eta pieza pertsonalizatuen ekoizpenean. FDM-k urtutako plastikoa tobera batetik bultzatzen du. Merkea eta azkarra da, eta hasierako diseinu-egiaztapenetara egokitzen da. SLA-k laser bat erabiltzen du erretxina likidoa sendatzeko. Gainazal leunagoak eta xehetasun finagoak sortzen ditu. SLS-k hautsa laser batekin fusionatzen du, euskarri-egiturarik gabeko pieza sendoak sortuz.
Roboten osagai eramangarrietarako, gehigarrizko fabrikazioak asko murrizten ditu epeak. Lehen asteak behar ziren protesi-entxufe pertsonalizatu bat egun gutxitan inprima daiteke orain. Ingeniariek azkarrago iterazioak egiten dituzte, pieza fisikoak lehenago eusten dituztelako. Materialak PLA oinarrizkotik hasi eta ingeniaritza-mailako nylonera eta karbono-zuntzez betetako harizpietaraino doaz. Aukera bakoitzak erresistentzia, pisua eta kostua modu ezberdinean orekatzen ditu.
Formazio eta Bateratze Prozesuak
Metodo eratzaileek materiala moldatzen dute moztu gabe. Injekzio bidezko moldeatzeak plastiko urtua altzairuzko molde batera behartzen du. Plastikoa hoztu eta amaitutako oskola bezala ateratzen da. Prozesu hau egokia da karkasa eta estalkien bolumen handiko ekoizpenerako. Termoformazioak plastikozko xafla bat berotzen du bigundu arte, eta gero molde baten gainean jartzen du. Ondo funtzionatzen du kaskoen oskolak edo gorputzeko panelak bezalako pieza handi eta meheetarako.
Lotura-prozesuek piezak elkarrekin eusten dituzte. Soldadurak metalezko piezak beroarekin edo presioarekin fusionatzen ditu. Itsasgarrizko loturak lotura kimikoak erabiltzen ditu gainazalak lotzeko. Itsasgarriek tentsioa modu uniformean banatzen dute eta material desberdinetan funtzionatzen dute. Aluminiozko euskarri bati lotutako karbono-zuntzezko beso batek onura ateratzen du ikuspegi honetatik. Lotura-metodo egokia karga motaren, material bikotearen eta ingurumen-esposizioaren araberakoa da. Ikuspegi praktiko batetik, robot-osagai higagarrien fabrikazio-prozesu onenak askotan hainbat metodo konbinatzen ditu muntaketa bakarrean.
Diseinu-kontuan hartu beharrekoak dira jantzi daitezkeen robot-osagaiak
Pisua, erosotasuna eta ergonomia
Gehiegi pisatzen duen robot eramangarri batek ez dio inori laguntzen. Jendeak erabiltzeari uzten dio, besterik gabe. Gramo bakoitzak garrantzia du zortzi orduko txandan. Ingeniariek material arinak aukeratzen dituzte, hala nola aluminioa eta karbono-zuntza. Behar ez den materiala kentzen dute. Erosotasuna gailuak zure gorputzean duen egokitzapenaren araberakoa da. Uhalek betegarria behar dute. Artikulazioek zure mugimendu naturalarekin bat etorri behar dute. Egokitzapen txar batek marruskadura eta mina eragiten ditu.
Ergonomia arauek egokitzapen egokia lortzen laguntzen dute. ISO 11228 arauak altxatzeko eta eramateko arauak ezartzen ditu. Diseinatzaileei zenbat pisu den segurua eta zein esku-posizio diren egokienak esaten die. Adibidez, eskumutur neutro batekin helduleku sendoa iradokitzen du eta angelu muturrekoen aurka ohartarazten du. Horrek zuzenean baldintzatzen du exoeskeletoen beso-euskarriak nola eraikitzen diren. Beste arau batek, ISO 11226 arauak, lan-jarrera estatikoak jorratzen ditu. Langileak denbora luzez geldirik egoten diren diseinuetarako arauak ematen ditu. Fabriketako eskumuturreko exoeskeletoentzat, eskuzko manipulazioari eta jarrera estatikoari buruzko arau hauek dira jarraibiderik erabilgarrienak.
Arau hauek ingeniariei euskarria non gehitu eta mugimendua libreki non utzi erabakitzen laguntzen diete. Diseinu on batek modu naturalean tolestu ahal izango zara robotak karga eramaten duen bitartean.
Iraunkortasuna eta Segurtasuna
Roboten piezek izerdia, hautsa eta etengabeko estresa jasaten dituzte. Astebete igaro ondoren pitzatzen den euskarri bat alferrikakoa da. Iraunkortasuna material egokia aukeratzearekin hasten da. Metalek herdoilari eutsi behar diote. Plastikoek inpaktuei eutsi behar diete. Beroaren kudeaketak ere garrantzia du. Motorrak berotu egiten dira erabiltzean. Beroa pilatzen bada, piezak huts egiten dute edo erabiltzailea erre egiten da. Diseinatzaileek aireztapen-zuloak edo bero-hustugailuak gehitzen dituzte tenperaturak baxuak mantentzeko.
Segurtasun-arauak onargarri denaren mugak ezartzen dituzte. ISO 13482 arauak zaintza pertsonaleko robotak hartzen ditu barne. Zerbitzu-robot mugikorrak, laguntzaile fisikoko robotak (exoeskeletoak barne hartzen dituztenak) eta pertsonak eramateko robotak barne hartzen ditu. Exoeskeletoei dagokienez, arauak hiru kategoriatan sailkatutako ezaugarri espezifikoak eskatzen ditu:
- Berez segurua den diseinu mekanikoa — puntu-koska babesa, gainazalaren malgutasuna eta egonkortasuna.
- Segurtasun funtzionala eta kontrola — larrialdiko geldialdiak, abiaduraren kontrola, indar/momentu mugatzea eta ingurumen-sentsazioa.
- Portaera aurreikusgarria eta kontrolagarria — asmo-seinale argiak, larrialdi-geldialdi eskuragarria eta degradazio dotorea.
Eskakizun hauek diseinatzaileak zerk huts egin dezakeen pentsatzera bultzatzen dituzte. Sentsore bat apurtzen da. Bateria agortzen da altxatze-prozesuan. Robotak segurtasunez huts egin behar du. Arau hauek betetzeak merkatuak irekitzen ditu eta konfiantza sortzen du.
Lesioak murrizteko diseinua
Exoeskeleto baten helburu nagusia lesioak murriztea da. Lantegietan, langileek bizkarra mindu egiten dute pisu handia altxatzeagatik. Exoeskeletoek bizkarrezurra eusten dute eta karga horren zati bat hartzen dute. Eraikuntza-guneetan, goiko lanek sorbaldak tenkatzen dituzte. Beso-euskarriak pisua eusten dute. Erabiltzailearen gorputzetik indarrak urrunduz, gailu hauek gihar eta hezurrei kalteak eragiten hasi aurretik saihesten dituzte.
Gailu medikoek ideia bera jarraitzen dute. Errehabilitazioko exoeskeleto batek iktusa izan duten pazienteei berriro ibiltzen laguntzen die. Baina erorketetatik ere babestu behar ditu. Sentsoreek pazientea ezegonkorra denean detektatzen dute. Kontrol-sistemak energia mozten du edo euskarria doitzen du. Diseinatzaileek betegarria gehitzen dute kontaktu-puntuetan. Markoak moldatzen dituzte hezurretan tentsioa saihesteko. Xehetasun guztiek sendatzea dute helburu, ez kaltetzea.
Diseinu onak erabiltzaileari laguntzea baino gehiago egiten du. Erabiltzailea aktiboki babesten du. Ondo egokitutako gailu bat naturala da. Libreki mugitzen zara, eta robotak laguntzen du oztopatu gabe. Diseinu txarrak arrisku berriak sortzen ditu, hala nola, estutu edo gehiegi berotzea. Horregatik dira garrantzitsuak estandarrak eta horregatik dira probak funtsezkoak. Ingeniariek gauzak ondo egiten dituztenean, makina hauek lan arriskutsuak seguruagoak egiten dituzte eta jendeari lesioetatik azkarrago sendatzen laguntzen diote.
Roboten osagai eramangarrietarako materialak
Metalak eta aleazioak
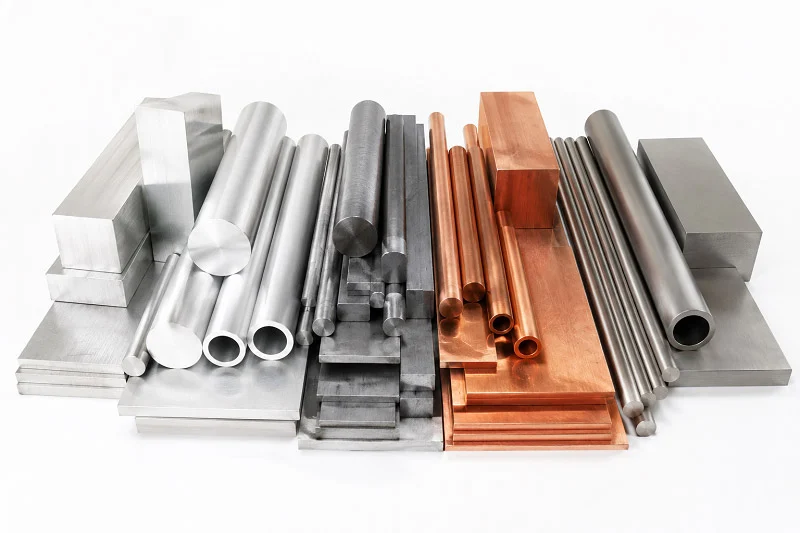
Metalek egiten dute lan astuna robot gehienen osagai higagarrietan. Aluminiozko aleazioak dira aukerarik onena marko eta euskarrietarako. Arinak, sendoak eta erraz mekanizatzen dira. Titanioak garestiagoa da, baina pisu-erresistentzia erlazio handiak ezin hobea egiten du karga-euskarri diren junturetarako. Altzairu herdoilgaitza da zerrenda osoa duena. Herdoilaren aurka egiten du eta tentsio handia jasaten du, eta hori egokia da egitura-pin eta lotura-elementuetarako.
Metal egokia aukeratzea lanari dagokio. Aldakako exoeskeleto baten markoak zurruntasuna behar du pisu gehigarririk gabe. Aluminioak ondo kudeatzen du hori. Kolpe errepikatuak jasaten dituen belauneko artikulazio batek titanioa behar izan dezake. Altzairu herdoilgaitza izerdiari eta eguraldiari aurre egiten dioten piezetarako egokia da. Metal bakoitzak bere pisu, erresistentzia eta kostu oreka du.
Polimeroak eta Konpositeak
Plastikoek eta konpositeek karkasetatik hasi eta beso-loturetaraino dena hartzen dute. ABSa ingeniaritza-plastiko orokor bat da. Inpaktuarekiko erresistentzia ona du, erraz moldeatzen da eta pinturak eta akaberak ondo jasaten ditu. Horrek kontsumo-elektronikako karkasetarako eta ekipoen itxituretarako estandar bihurtzen du. Polikarbonatoak (PC) inpaktuarekiko erresistentzia are handiagoa eskaintzen du. Dimentsio-egonkortasuna eta argitasun optikoa ere eskaintzen ditu kalitate naturalean. Kanpoko erabilerarako UV izpien erresistenteak diren kalitateak daude eskuragarri.
| Plastic | Eraginaren erresistentzia |
| ABS | High |
| Polikarbonatoa (PC) | oso High |
PC/ABS nahasketek inpaktu hobea eta prozesatzeko errazagoa ematen dute betegarririk gabeko PC baino. Higadura bidezko robot osagaien kasuan, garrantzitsua da estalkiak erorketak eta eguneroko higadura jasan behar dituztenean. Karbono zuntz konpositeek zurruntasun bikaina eskaintzen dute pisu txikian. Beira-zuntzek gutxiago balio dute eta erresistentzia gehitzen dute oraindik. Nylona engranajeetarako eta higadura-piezetarako erabiltzen da. Material hauek ingeniariei pisua murrizteko aukera ematen diete iraunkortasuna galdu gabe.
Material adimendunak eta funtzionalak
Material adimendunek forma edo propietateak aldatzen dituzte aktibatzen direnean. Forma-memoria duten aleazioek forma finko batera itzultzen dira berotzen direnean. Horregatik, erabilgarriak dira aktuadore trinkoetarako. Material piezoelektrikoek karga sortzen dute estutzen direnean. Forma ere alda dezakete tentsioa aplikatzen zaienean. Material hauek espazio estuetan detekzioa eta mugimendua ahalbidetzen dute.
Ehun eroaleek robotika bigunak bizia ematen dute. Seinaleak eta energia ehunaren bidez eramaten dituzte. Horri esker, robotika bigunak gorputzarekin batera tolestu eta luzatu daiteke. Robotika bigunak material malgu hauen mende dago erosotasuna lortzeko. Robotika bigunak presioa hautemateko ere erabiltzen ditu. Robotika bigunak zurrun sentitu gabe eroaten diren ehunen onura du. Robotika bigunak urtero material adimendun berriak hartzen jarraitzen du. Robotika biguneko ikertzaileek ehun eroaleak probatzen dituzte giharren antzeko aktuaziorako. Robotika bigunak egunen batean pieza zurrunak ordezkatu ditzake eramangarri diren gailu askotan. Robotika biguna dagoeneko agertzen da errehabilitazio eskularruetan eta laguntza-jantzietan. Robotika bigunak aldaketa handia dakar ingeniariek gizakientzako egokiak diren makinak eraikitzeko moduan.
Robot Osagai Higagarrien Aplikazioak
Industria eta Fabrikazio Aplikazioak
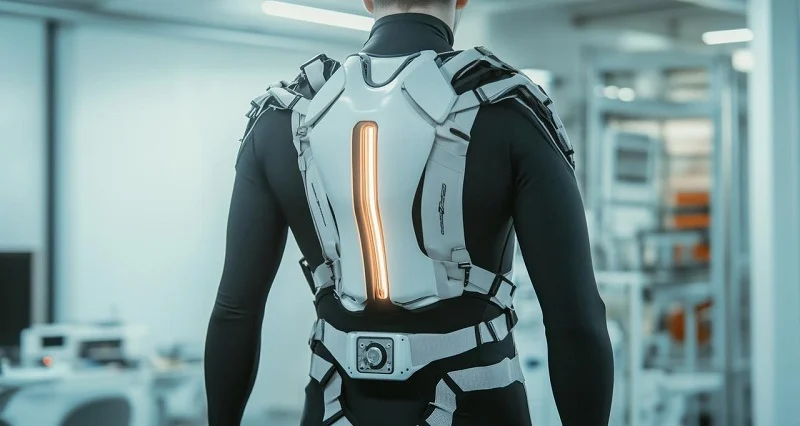
Fabrikek egunero erabiltzen dituzte robot eramangarrien osagaiak. Langileek exoeskeletoak jartzen dituzte muntaketa-kate batean txanda luze baten aurretik. Gailu hauek bizkarra, sorbaldak eta hankak eusten dituzte behin eta berriz egiten dituzun zereginetan. Industria-robot eramangarri batek ez du langilea ordezkatzen. Horren ordez, zama fisikoa eramaten laguntzen du.
Automobilgintzako enpresek goiz hasi ziren erabiltzen. Orduz besoak buruaren gainetik altxatzen dituzten muntaketa-langileek beso-euskarri gisa exoeskeletoak lortzen dituzte. Gailuak erremintaren pisua eusten du, sorbaldako muskuluak atseden har dezaten. Egun osoan kaxak altxatzen dituzten logistika-langileek bizkarraldeko euskarri-jantziak janzten dituzte. Erabilera hauek nekea murrizten dute eta langileen eraginkortasuna areagotzen dute txandan zehar. Pieza berdinak agertzen dira eraikuntzan, nekazaritzan eta biltegiratzean. Ezarpen bakoitzak sentsore, aktuadore eta marko nahasketa desberdina behar du.
Medikuntza eta Errehabilitazio Aplikazioak
Medikuek eta terapeutek robot eramangarrien piezak modu indartsuan erabiltzen dituzte. Robot eramangarri mediko batek pazienteei ibiltzen laguntzen die berriro, iktus edo bizkarrezur-muineko lesio baten ondoren. Exoeskeleto elektrikoek hankak gidatzen dituzte ibiltzeko eredu natural baten bidez. Errehabilitazio gailu hauek bezalakoek terapeutei aurrerapenean zentratzen uzten diete, pazientea eutsi beharrean. Artikulazio elektrikoak dituzten protesiek heldulekua eta oreka berreskuratzen diete anputazioak dituzten pertsonei. Kirurgia-laguntzako robotek ere sentsore eta aktuadore teknologia bera erabiltzen dute.
Klinikako emaitzek hau berresten dute. Iktus baten ondorengo ikerketa batean, exoeskeletoa erabili zuten 9 pazienteetatik 7k hobekuntza lortu zuten ibiltzeko. 2tik 4ra bitarteko mailara iritsi ziren ibiltzeko proba batean. Bitartean, exoeskeletoa erabili ez zuten 8 pazienteetatik 6k maila baxuenetan jarraitu zuten (0tik 1era). Bizi-kalitatearen puntuazioak askoz altuagoak izan ziren exoeskeleto taldean, 0.767ko batez besteko puntuazioarekin, beste taldeko 0.434rekin alderatuta. Ez zen gertaera txar larririk gertatu.
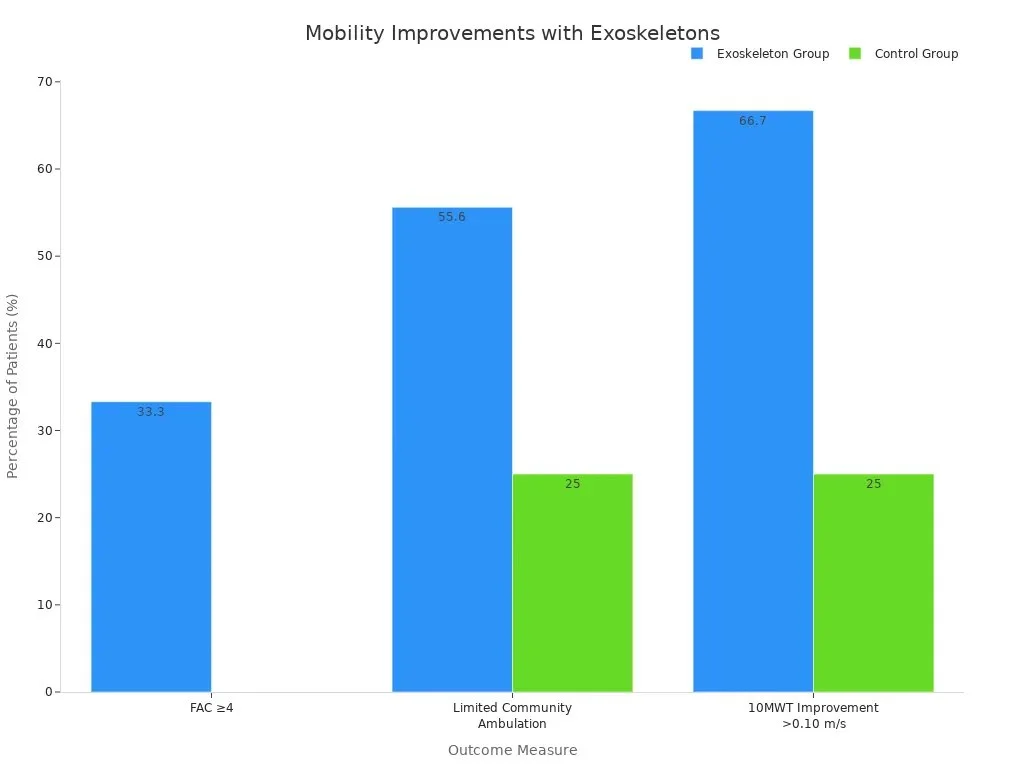
Erabiltzaileek segurtasuna eta erosotasuna 5etik 4.5eko puntuazio ertainarekin baloratu zituzten. Batzuek pisuaz eta iraupen luzeaz kexatu ziren oraindik. Iritzi horrek ingeniariak bultzatzen ditu pieza guztiak hobetzen jarraitzera.
Langileen Segurtasuna Hobetzeko Aplikazioak
Makina hauen etekin handiena langileen segurtasuna areagotzea da. Bizkarreko lesioek, sorbaldako tentsioek eta artikulazioetako higadurak lan fisiko zorrotzak kaltetzen dituzte. Giharretako eta hezurretako lesioek milaka milioi kostatzen diete enpresei urtero galdutako denboran. Roboten pieza higagarriek indarra gorputzetik urrundu eta egiturara eramaten dute. Aldaketa soil horrek kalteak hasi aurretik gelditzen ditu.
Jarrera ona laguntzeak garrantzi handiena du pisuak behin eta berriz altxatzean. Exoeskeleto batek bizkarrezurra kurba seguru batean mantentzen du eta karga partekatzen du. Langileak denbora gehiagoz dira produktiboak eta minik gabe joaten dira etxera. Ikuspegi praktiko batetik, segurtasuna eta produktibitatea ez dira kontrajarriak hemen. Elkarrekin hazten dira. Robotika leunak beste geruza bat gehitzen du traje hauek arinagoak eta erosoagoak eginez. Robotika leunak gailua gorputzarekin batera tolestea ahalbidetzen du, hari aurre egin beharrean. Osasungintzan, biltegiratzean eta fabrikazioan erabilerak zabaltzen jarraitzen dute teknologia hobetzen den heinean.
NOBLE: Roboten osagai eramangarriak egitea
Metal eta Plastikoen Mekanizazioan Trebetasuna
NOBLE metalarekin eta plastikoarekin lan egiteagatik da ezaguna, eta arreta horrek robot higagarrien piezetara egokitzen da ondo. Markoek, euskarriek eta junturen karkasek neurri zehatzak eta akabera leunak behar dituzte beti. Enpresak CNC mekanizazioa, xafla metalikoen lana eta injekziozko moldeoa egiten ditu leku bakarrean. Nahasketa honek aluminiozko markoak, titaniozko junturak eta plastikozko estalkiak hartzen ditu barne, lana beste tailer batzuetara bidali gabe.
Metalezko zein plastikozko euskarrietarako bazkide bakarra erabiltzeak denbora aurrezten du. Euskarri baten diseinua aldatzen bada, ez duzu hornitzaile berri bat bilatu beharrik. Ingeniariek CAD fitxategia aldatzen dute, eta tailerrak bertsio berri bat egiten du. Proba-eredu askotatik igarotzen diren gailu eramangarrientzat, abiadura hori garrantzitsua da.
Ziurtagiriak eta Kalitatea
Kalitate sistemek erakusten dute zein fabrikatzaile diren serioak eta zein ez. NOBLEk ISO 9001:2015 eta ISO 13485:2016 ziurtagiriak ditu. Bigarrena oso garrantzitsua da produktu medikoak edo osasun-produktuak egiten dituen edonorentzat.
ISO 13485 ziurtagiriak gailu medikoen fabrikazioan kalitate, segurtasun eta legezko bikaintasun estandar gorenekiko konpromisoa erakusten du.
Konpromiso horrek emaitza onak ematen ditu. Hornitzaile ziurtatuek sarritan lortzen dute:
- Gailu medikoen enpresa handiek hornitzaile fidagarri gisa onartzea.
- Prezio altuagoak, bezeroek lan gutxiago dutelako horiek egiaztatzeko.
- Bezeroen auditoria gutxiago, ISO ziurtagiriak berrikuspen-eskakizun asko betetzen dituelako.
- Gailu medikoen bezero berrien izen-emate azkarragoa.
Gailu esterilen kontratu bidezko fabrikatzaile batek ISO 13485 lortu zuen eta bezeroen onarpen denbora 12 hilabetetik 4 hilabetera murriztu zuen. Auditoria bisitak urtean lau aldiz izatetik urtean behin izatera jaitsi ziren. Kontratuen balioak % 25 igo ziren kokapen hobeagoari esker, eta enpresak itxita ziruditen Europako merkatuetan sartu zen. Emaitza horiek erakusten dute zer egin dezakeen kalitate sistema sendo batek eramangarri den robot programa batentzat.
Zerbitzu osoa, diseinutik muntaketaraino
NOBLEk makinak martxan jartzeaz gain, ez du egiten. Taldeak diseinutik muntaketarainoko bide osoan laguntzen du. Fabrikaziorako diseinuari buruzko iritzia ematen hasten da. Ingeniariek mekanizatzeko edo moldatzeko zailak izango diren ezaugarriak adierazten dituzte tresnak moztu aurretik. Ondoren, proba-ereduak datoz, gero ekoizpen-tresnak, eta azkenik, muntaketa eta probak.
Ikuspegi oso honek robot eramangarrien piezetara egokitzen da, piezek elkarrekin lan egiten baitute. Sentsore-euskarria markoarekin lerrokatu behar da. Karkasak eragingailurako lekua utzi behar du. Talde batek urrats guztiak kudeatzen dituenean, konexio horiek goiz egiaztatzen dira. Proiektu bat buruan duten irakurleek NOBLErekin harremanetan jar daitezke eta elkarrizketa hori has dezakete.
Robot eramangarri batek bost atal nagusi behar ditu: sentsoreak, aktuadoreak, egitura-osagaiak, elikatze-iturriak eta kontrol-sistemak. Fotolitografiak MEMS sentsore txikiak sortzen ditu. Bobinaren bidezko bobinatzeak eta CNC mekanizazioak eraikitzen dituzte aktuadoreak. CNC mekanizazioak markoak ere moldatzen ditu. Injekzio-moldeaketa plastikozko karkasak sortzen ditu. PCB muntaketak kontrol-plakak eraikitzen ditu. Baterien ekoizpenak gailu osoa elikatzen du. Karbono-zuntzak bezalako materialek pisua baxua mantentzen dute indarra galdu gabe. Diseinu onak lesioak murrizten laguntzen du eta langileak seguru mantentzen ditu txanda luzeetan. Fabrikazio aurreratuak robotika eramangarria aurrera eramaten du urtero material eta metodo hobeak erabiliz. Robot eramangarri baten proiektu bat baduzu, NOBLEk laguntza osoa eskaintzen du diseinutik muntaketaraino.
Robot eramangarrien osagaien maiz egiten diren galderak
Zeintzuk dira eramangarri diren roboten osagai nagusiak?
Bost kategoria nagusik ia gailu guztiak hartzen dituzte: sentsoreak, aktuadoreak, egitura-pieza, elikatze-iturriak eta kontrol-sistemak. Sentsoreek mugimendua eta indarra irakurtzen dituzte. Aktuadoreek mugimendua sortzen dute. Egitura-pieza guztiak elkarrekin eusten dituzte. Elikatze-iturriek elektronika martxan jartzen dute. Kontrol-sistemek dena lotzen dute eta ondoren zer gertatzen den erabakitzen dute.
Zein fabrikazio-prozesuk egiten du osagai bakoitza?
Robot eramangarriaren osagai bakoitzak bere prozesua du. Fotolitografiak eta MEMS fabrikazioak mikrosentsoreak eraikitzen dituzte. CNC mekanizazioak eta bobina-biribilkatzeak aktuadoreak moldatzen dituzte. Xafla metalikoen lanak eta injekzio-moldaketak markoak eta karkasak osatzen dituzte. PCB muntaketak kontrol-plakak eraikitzen ditu. Baterien zelula-ekoizpenak elikatze-iturriak egiten ditu.
Zergatik dira sentsoreak hainbeste garrantzitsuak robot eramangarri batean?
Sentsoreek robotari esaten diote zer egiten ari den zure gorputza. IMU batek artikulazioen angeluak jarraitzen ditu. Indarrarekiko sentikorra den erresistentzia batek heldulekua neurtzen du. EMG sentsore batek giharretako seinaleak irakurtzen ditu. Sentsazioa gaizki badago, gailuak lagundu beharrean borrokatzen zaitu. Erantzun denborak ere garrantzia du: protesien kontrolak 300 ms baino gutxiagoko irakurketak behar ditu naturala izateko.
Zein da aktuadore zurrunen eta bigunen arteko aldea?
Aktuadore zurrunek motorrak, engranajeak eta transmisioak erabiltzen dituzte. Indar handia eta kontrol zehatza ematen dute. Aktuadore bigunek aire-presioa, ehuna eta material malguak erabiltzen dituzte. Zure gorputzarekin batera tolesten dira eta inpaktuak hobeto xurgatzen dituzte. Ordezkoa indar-irteera txikiagoa da, eta askotan ponpak edo aire-hodiak behar dituzte.
Zein material dira egokienak egitura-piezetarako?
Lanaren araberakoa da. Aluminiozko aleazioak arinak eta mekanizatzeko errazak dira, beraz, marko eta euskarrietarako balio dute. Titanioak pisuarekiko erresistentzia erlazio handia du karga-euskarri junturetarako. Karbono-zuntz konpositeek zurrun mantentzen dira pisu txikian. Ingeniaritzako plastikoek karkasak eta estalkiak kostu baxuan maneiatzen dituzte.
Segurtasun-arauak bete behar al dituzte jantzita dauden robotek?
Bai, eta arauak erabileraren araberakoak dira. ISO 13482 arauak zaintza pertsonaleko robotak hartzen ditu barne, exoeskeletoak barne. Pintza-puntuen babesa, larrialdiko geldialdiak eta indar-mugak eskatzen ditu. ISO 11228 eta ISO 11226 arauek altxatzeko eta jarrera estatikoetarako diseinu ergonomikoa gidatzen dute. Arau hauek betetzeak konfiantza sortzen du eta merkatuak irekitzen ditu.
3D inprimaketak CNC mekanizazioa ordezkatu al dezake pieza hauetarako?
Ez guztiz. Gehigarrizko fabrikazioa bikaina da prototipoak egiteko eta lan pertsonalizatuetarako. Lehen asteak behar zituen protesi-entsamolde pertsonalizatu bat egun gutxitan inprima daiteke. Baina ekoizpen-markoek eta junturek oraindik CNC mekanizazioa behar dute tolerantzia estuak eta gainazal leunak lortzeko. Eraikuntza gehienek bi metodoak konbinatzen dituzte, eta bolumen handiko karkasetarako injekzio-moldeaketa.
Nola aukeratzen dut fabrikazio bazkide bat?
Bilatu metalaren eta plastikoaren prozesamendua teilatu beraren azpian, markoak, junturak eta karkasak elkarrekin egokitzen baitira. Egiaztatu kalitate ziurtagiriak — ISO 9001:2015ak kalitate orokorra hartzen du barne, eta ISO 13485:2016ak gailu medikoetarako balio du. Diseinuaren iritzia, prototipoak eta azken muntaketa kudeatzen dituen bazkide batek denbora aurrezten du eta egokitzapen arazoak goiz detektatzen ditu.