
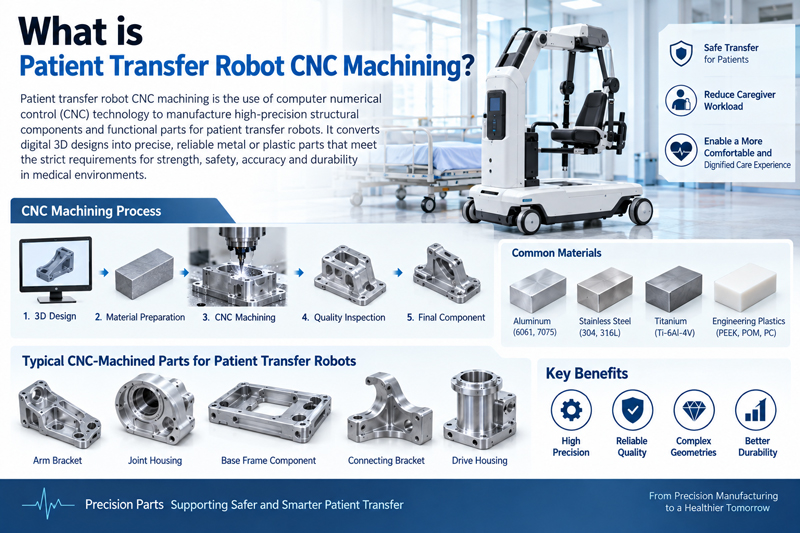
1. Hvad er Patientoverførselsrobot CNC-bearbejdning
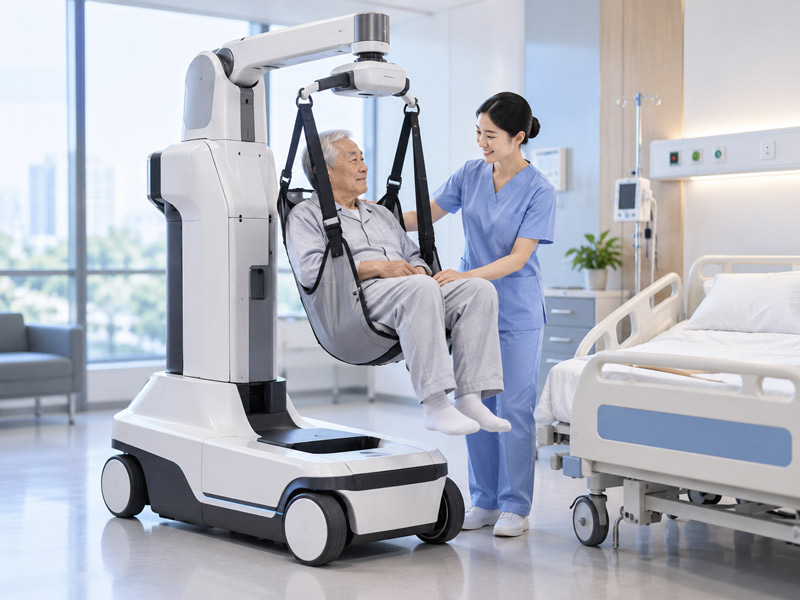
Patientforflytningsrobotter hjælper med at flytte patienter sikkert mellem senge, kørestole og badefaciliteter. Kernekomponenterne omfatter løftearmen, chassisrammen, skubbestangen og sensorbeslaget. Opgaven med numerisk styret bearbejdning er at fremstille højpræcisions- og yderst pålidelige dele til disse komponenter.

1.1 Hvordan CNC Machining Understøtter robotsystemer til patientoverførsel
CNC-bearbejdning og fremstilling af chassisets bærende ramme, ledhus, ledeskrue og lejehus sikrer jævn løft og lateral bevægelse af udstyret. Fremstilling af sensormonteringssæder for at sikre nøjagtig kraftfeedback og positionsdata og forhindre fejlbetjening. Enhedens egenvægt reduceres gennem tyndvægget design og vægtreducerende huller, hvilket forbedrer bærbarheden.
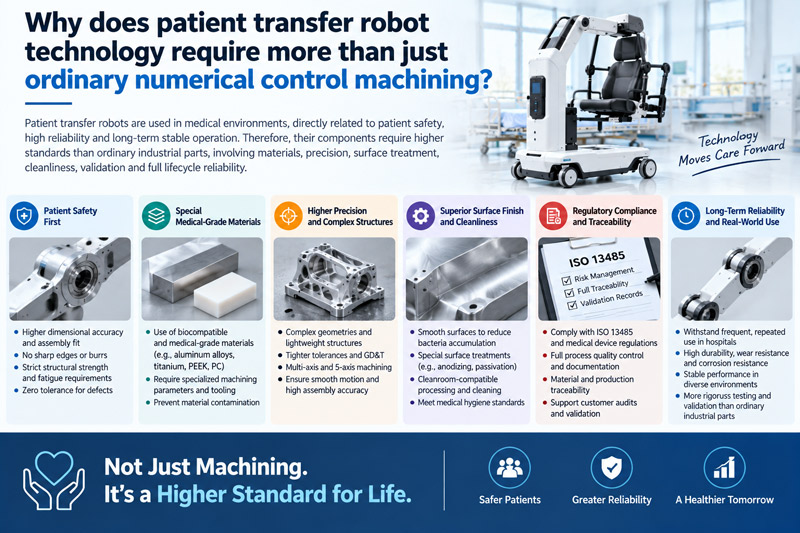
1.2 Hvorfor kræver robotteknologi til patientforflytning mere end blot almindelig numerisk styret bearbejdning
Patienttransportrobotten kommer i direkte kontakt med handicappede patienter, og svigt af dens dele kan forårsage personskade. Derfor kræves der højere sikkerhedsredundans og udmattelseslevetid; en glat og gratfri overflade (Ra < 0.8 μm); fuld processporbarhed under ISO 13485-kvalitetssystemet sikrer, at hver del kan spores tilbage til råmaterialerne og procesparametrene. Almindelig bearbejdning kan ikke opfylde disse medicinske krav.
2. Hvilke dele af patientoverførselsrobotten er CNC-bearbejdet
CNC-bearbejdning anvendes i vid udstrækning i robotsamlinger, bevægelsessystemer, strukturelle komponenter, sensorer og effektorer. Da hver komponent har forskellige funktionelle krav, bør bearbejdningsstrategien fuldt ud tage højde for komponentens lastbærende metode, positioneringsmetoden for tilstødende dele og effekten på bevægelse.
2.1 Saml huse og motorophæng
Typiske bevægelige dele omfatter aksler, koblinger, remskiver, gearkassehuse, kugleskruebeslag og planetariske rulleskrueforbindelser. CNC-drejning , fræsning og drejning og fræsning af forbindelser kan danne installationsfunktioner, akseltapper, huller og referenceflader. Gear, kugleskruer og planetariske rulleskruer kan dog også kræve specielle slibnings-, valsnings-, varmebehandlings- eller efterbehandlingsprocesser ud over traditionel CNC-bearbejdning.
2.2 Struktur og letvægtskomponenter
Robotarmen, lemforbindelsen, bagagerumsrammen, endeeffektorhuset, det lette beslag og det tyndvæggede hus skal finde en balance mellem styrke, stivhed og let vægt. For meget materiale vil øge inertien, mens for stor vægtreduktion vil gøre delene tilbøjelige til deformation under bearbejdning og fastspænding. Derfor skal værktøjsbanen, emnefastspændingen og bearbejdningssekvensen sikre stivhed, samtidig med at den nødvendige vægtykkelse opnås.
2.3 Sensorer, vision og sluteffektorkomponenter
| Robotsystem | CNC-bearbejdede dele | Vigtige krav | Fælles materialer |
| Fuger | Huse, motorophæng | Aksejustering, lejetilpasning | 6061, 7075, stål |
| Bevægelsessystem | Aksler, koblinger | Akseldiameterkast, akseljustering | Stål, rustfrit stål |
| Struktur | Arme, rammer | Vægt, stivhed | Aluminium, titanium |
| Sensorer | Monteringsbeslag, baser | Fladhed, position | Aluminium, rustfrit stål |
| Sluteffektorer | Gribere, grænseflader | Gentagelsesnøjagtighed, justering | Aluminium, stål |
Momentsensorbeslag, kamerabeslag, kalibreringsplader, griberhuse og værktøjsskiftgrænseflader er alle afhængige af præcise monteringsreferencer og hulpositioner. Fladhed og vinkelrethed hjælper sensorer og kameraer med at opretholde justeringen. Kontrolleret grænsefladegeometri understøtter gentagelig positionering under griberskift, kalibrering, montering og drift.
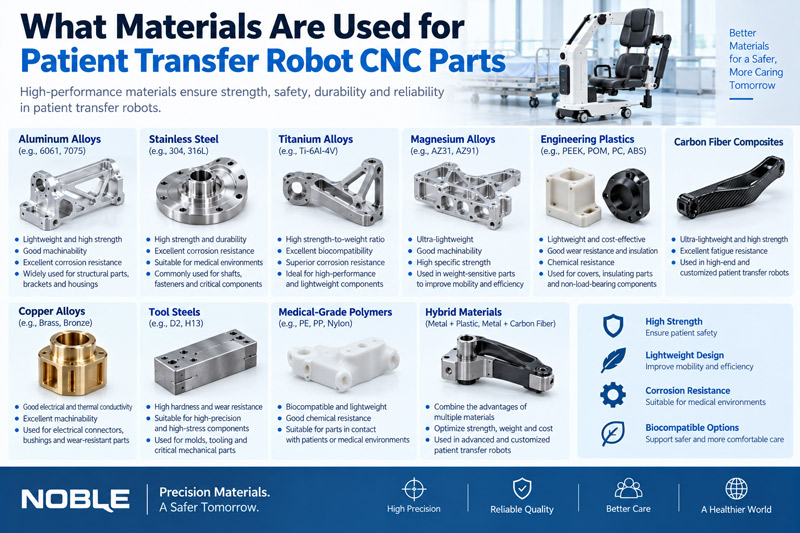
3. Hvilke materialer bruges til CNC-dele til patientoverførselsrobotter
Materialevalg til robot-CNC-dele bør tage højde for belastning, vægt, stivhed, temperatur, slid, korrosion, elektriske krav og arbejdsmiljø. Det bedste materiale er ikke altid det stærkeste. Det skal også opfylde krav til praktisk bearbejdning, stabile tolerancer, overfladebehandling og montering.
3.1 Aluminiumlegeringer 6061 og 7075
Materialevalget til numeriske styringsdele til robotter bør tage højde for faktorer som belastning, vægt, stivhed, temperatur, slid, korrosion, elektriske krav og arbejdsmiljø. Det bedste materiale er ikke altid det stærkeste. Det skal også være i stand til at opfylde kravene til den faktiske bearbejdning, stabile tolerancer, overfladebehandling og samling.
3.2 Aluminiumlegeringer 6061 og 7075
Aluminiumlegering 6061 anvendes i vid udstrækning i robotrammer, skaller, beslag, motorbeslag og generelle strukturelle komponenter på grund af dens fremragende forarbejdningsevne, korrosionsbestandighed og en bred vifte af overfladebehandlingsmuligheder. Aluminiumlegering 7075 har højere styrke og er velegnet til tunge mekaniske arme, samlingsstrukturer og kompakte komponenter med høje vægtkrav. Dens elasticitetsmodul er dog ikke signifikant højere end 6061's, så delens geometri har stadig en betydelig indflydelse på stivheden. Begge legeringer skal strengt kontrollere forarbejdningssekvensen og værktøjsbeslag, når de er tyndvæggede, har dybe hulrum eller hvor restspænding kan forårsage deformation.
3.2 Rustfrit stål og højstyrkestål
Rustfrit stål bruges ofte til at fremstille aksler, forbindelsesstykker, korrosionsbestandige strukturer, præcisionsgrænseflader og komponenter, der er udsat for barske miljøer. Legeret stål og højstyrkestål er mere egnede til fremstilling af kraftbærende aksler, transmissionskomponenter, lejeflader og slidstærke mekanismer. Sammenlignet med aluminium genererer disse materialer mere skærevarme og værktøjsslid. Nogle stålkomponenter skal stadig gennemgå varmebehandling, slibning, overfladehærdning eller hårdhedsprøvning for at opfylde de endelige mekaniske egenskaber og dimensionskrav.
Titanium og tekniske plasttyper
Titanium kombinerer høj styrke, lav densitet og korrosionsbestandighed, hvilket gør det velegnet til lette strukturer og barske robotmiljøer. Den koncentrerede varme, der genereres under skæring, øger dog vanskeligheden ved bearbejdning. Tekniske plastmaterialer, såsom PEEK, POM og UHMW, kan bruges som isolatorer, føringsskinner, glideelementer, slidstærke strimler og lavfriktionskomponenter. Ved valg af disse materialer bør faktorer som temperatur, belastning, fugtighed, dimensionsstabilitet og friktionskoefficient tages i betragtning snarere end blot bearbejdningsevne.
| Materiale | vigtigste fordele | Bearbejdningsovervejelser | Typiske robotdele |
| 6061 Aluminium | Bearbejdelighed og korrosionsbestandighed | Tyndvægsdeformation | Huse, beslag |
| 7075 Aluminium | Højere styrke | Reststress | Arme, ledstrukturer |
| Rustfrit stål | Styrke og korrosionsbestandighed | Varmeskader og slid på værktøj | Aksler, grænseflader |
| Alloy Steel | Belastningsevne og slidstyrke | Deformation af varmebehandling | Transmissionsdele |
| Titanium | Styrke-til-vægt-forhold | Varmekoncentration | Letvægtskonstruktioner |
| Ingeniørplast | Isolering og lav friktion | Grater og deformation | Styringer, isolatorer |
4. Hvilke CNC-bearbejdningsprocesser anvendes almindeligvis til dele til patientoverførselsrobotter
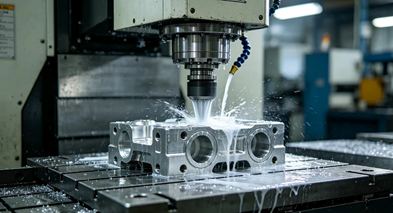
Der findes en bred vifte af robotkomponenter, lige fra simple monteringsplader til fleraksede ledhuse og præcisionsaksler. Den passende numerisk styrede bearbejdningsproces afhænger af den geometriske form, formretningen, toleranceforholdet, produktionsmængden og antallet af fastspændingstider, der kræves for at færdiggøre emnet pålideligt.
4.1 CNC-fræsning og 5-akset bearbejdning
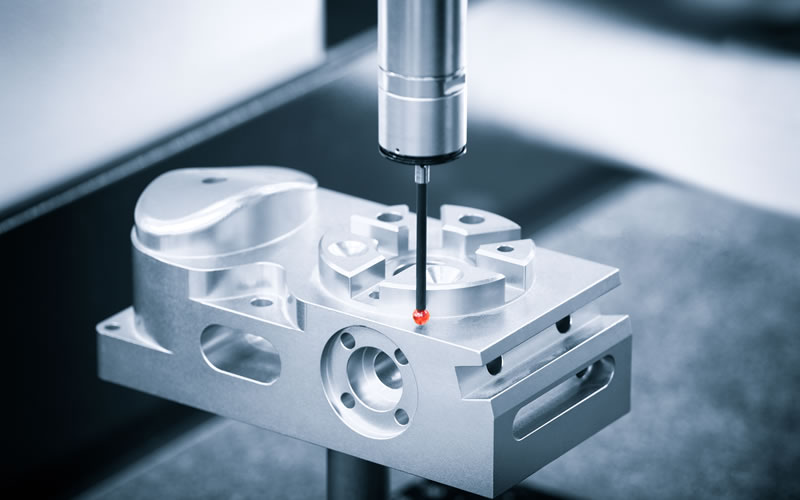
Treakset fræsning er velegnet til planer, huller, riller, hulrum og strukturelle komponenter, hvis hovedfunktioner kan bearbejdes fra konventionelle retninger. For funktioner placeret i flere retninger kan 3+ 2-akset bearbejdning og 5-akset bearbejdning give varierende grader af værktøjsadgang og bevægelseskontrol. Ved 3+ 2-akset bearbejdning placeres emnet i en fast vinkel før skæring, hvilket muliggør brugen af kortere og mere stive værktøjer til at bearbejde skrå funktioner.
Femakset koblingsbearbejdning er mere velegnet til komplekse buede overflader, skrå grænseflader, dybe træk og dele, der kræver reducerede fastspændingstider. Dog kræver ikke alle robotdele femakset bearbejdning. Når den geometriske form og toleranceforholdet ikke kræver femakset kobling, kan stabil treakset eller 3+ 2-akset bearbejdning være mere økonomisk.
4.2 CNC-drejning og dreje- og fræsebearbejdning
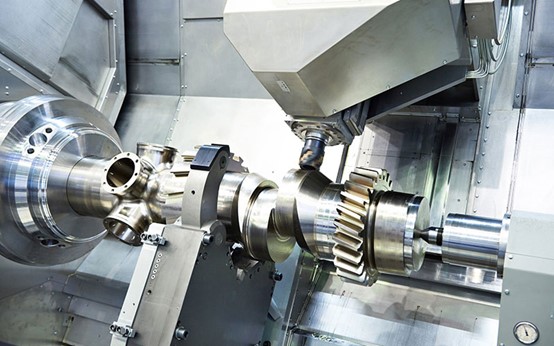
CNC-drejning bruges ofte til bearbejdning af robotaksler, stifter, muffer, koblinger, lejegrænseflader og gevindforbindelser. Det kan effektivt styre diameter-, skulder-, not-, gevind- og koncentriske rotationsfunktioner. Drejning og fræsning af sammensatte bearbejdninger kan tilføje huller, planer, riller eller fræsegrænseflader uden for aksen uden at overføre delene til en anden maskine. At reducere antallet af omspændinger kan forbedre positionsforholdet mellem dreje- og fræsefunktioner, især for aktuatoraksler, koblinger og kompakte transmissionskomponenter.
5. Sekundære operationer og overfladebehandling af patientforflytningsrobotter
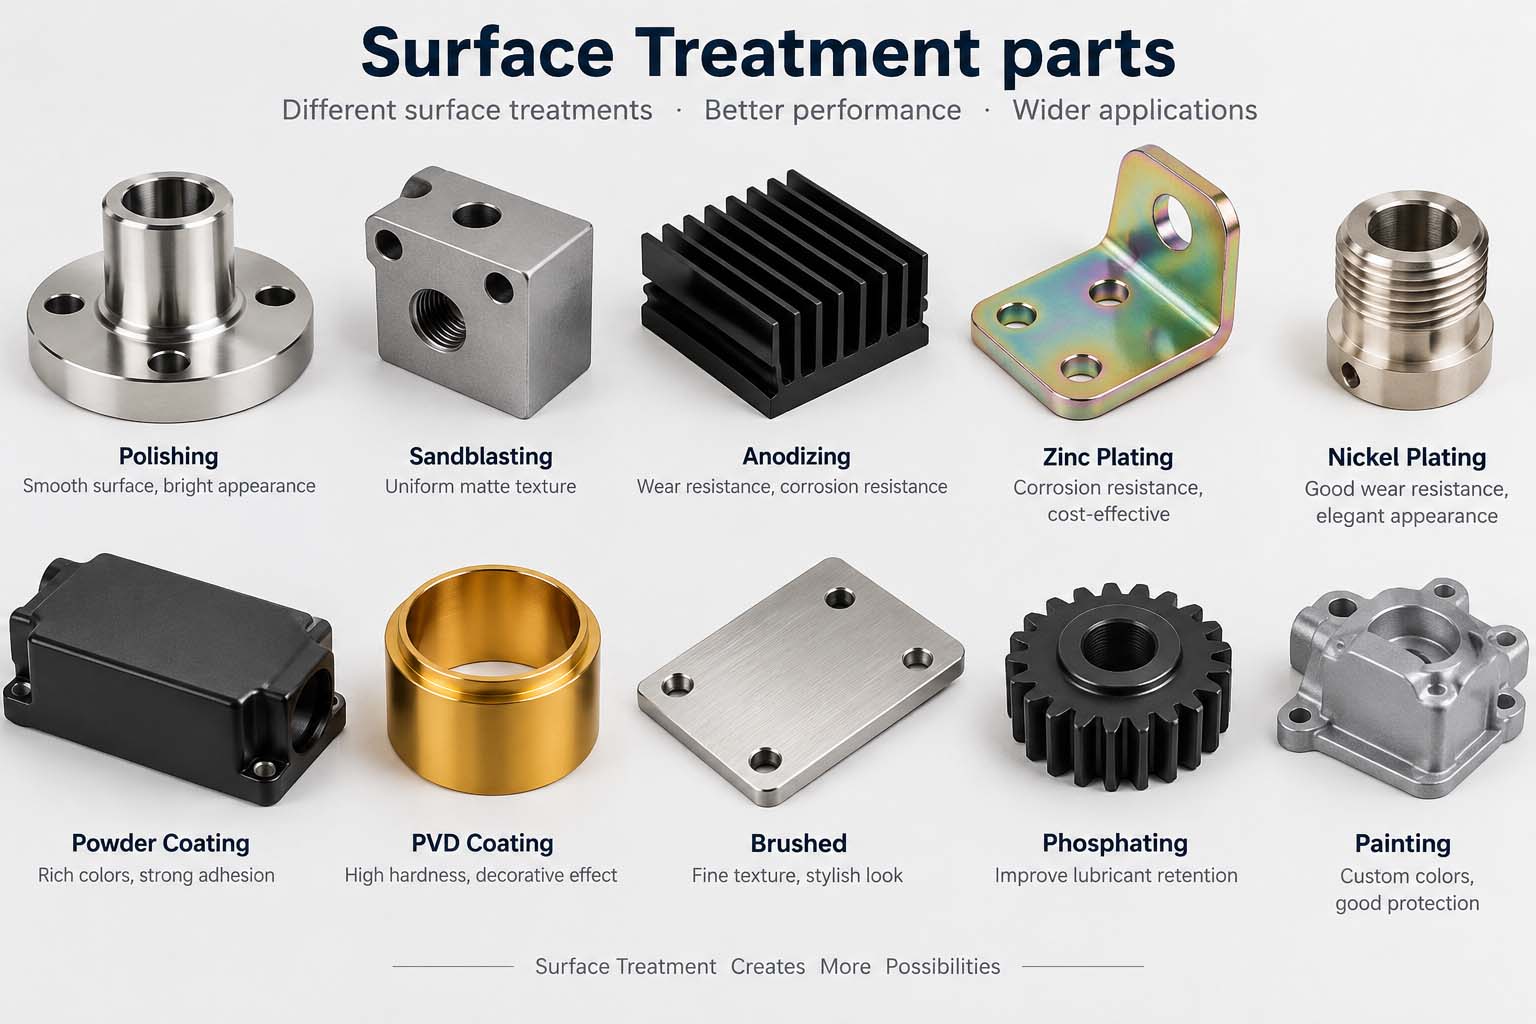
Robotdele skal muligvis stadig gennemgå behandlinger såsom slibning, elektrisk udladningsbearbejdning, varmebehandling, anodisering, passivering, galvanisering, sandblæsning eller lasermærkning. Slibning kan præcist bearbejde nøgleoverfladerne på lejer eller aksler, mens elektrisk udladningsbearbejdning kan bearbejde smalle riller og funktioner, der er vanskelige at håndtere med traditionel bearbejdning. Varmebehandling kan ændre mekaniske egenskaber, men det kan også forårsage deformation. Belægning og overfladebehandling kan ændre huldiameter, akseldiameter, gevind, elektrisk kontaktareal og pasform. Før bearbejdning bør disse påvirkninger tages i betragtning gennem dimensionskompensation, maskeringsinstruktioner, toleranceplanlægning og endelig tilstandsinspektion.
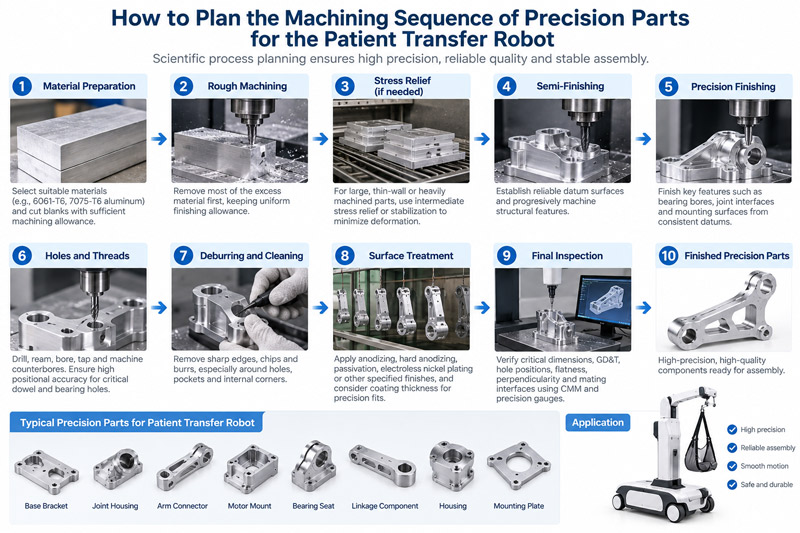
6. Hvordan skal bearbejdningssekvensen af præcisionsdele til patientforflytningsrobotten planlægges?
Bearbejdningssekvensen af præcisionsdele til patienttransportrobotter skal systematisk planlægges baseret på de funktionelle krav, den strukturelle kompleksitet og delenes materialeegenskaber for at sikre den endelige dimensionsnøjagtighed og ensartet samling. Den samlede proces kan opdeles i fire faser: "grovbearbejdning → halvsletbearbejdning → sletbearbejdning → efterbehandling".
Trin 1: Grovbearbejdning og spændingsaflastning. Emnet på emnet (normalt 7075 aluminiumlegering eller 304 rustfri stålstang/plade) udsættes først for grovbearbejdning som helhed for hurtigt at fjerne det meste af tolerancen, hvilket efterlader et tolerance på 0.5-1.0 mm til finbearbejdning. For tyndvæggede rammer og løftearmsskaller bør naturlig ældning (24-48 timer) eller kunstig ældning foretages efter grovbearbejdningen for at frigive intern skærespænding og forhindre efterfølgende deformation.
Trin 2: Semi-sletbearbejdning og referencekorrektion. Ved at bruge nøglefladerne efter grovbearbejdning (såsom installationsbundfladen eller hovedakselhullet) som positioneringsreference, udføres semi-sletbearbejdning for yderligere at korrigere hullets position og kontur, idet der reserveres en sletbearbejdningstolerance på 0.1-0.2 mm. Samtidig færdiggøres ikke-kritiske funktioner såsom gevindbundshullet og oliesporet.
Trin 3: Finbearbejdning og formning af nøglefunktioner. Alle nøglefunktioner finbearbejdes i én fastspænding, inklusive lejehuller (tolerance ±0.01 mm), sensormonteringsflader (planhed < 0.02 mm), styrepindshuller og gevind. Brug femakset kobling eller højpræcisions treaksede værktøjsmaskiner for at reducere den kumulative fejl forårsaget af flere vip.
Trin 4: Efterbehandling og slutinspektion. Efter finbearbejdning udføres afgratning, rengøring og overfladebehandling (såsom hårdanodisering). Alle nøgledimensioner skal måles igen med en CMM-koordinatmålemaskine. Først efter at det er bekræftet, at der ikke er nogen afvigelser, kan de overføres til montage. Hele processen skal føre komplette procesregistre for at opfylde sporbarhedskravene i ISO 13485.
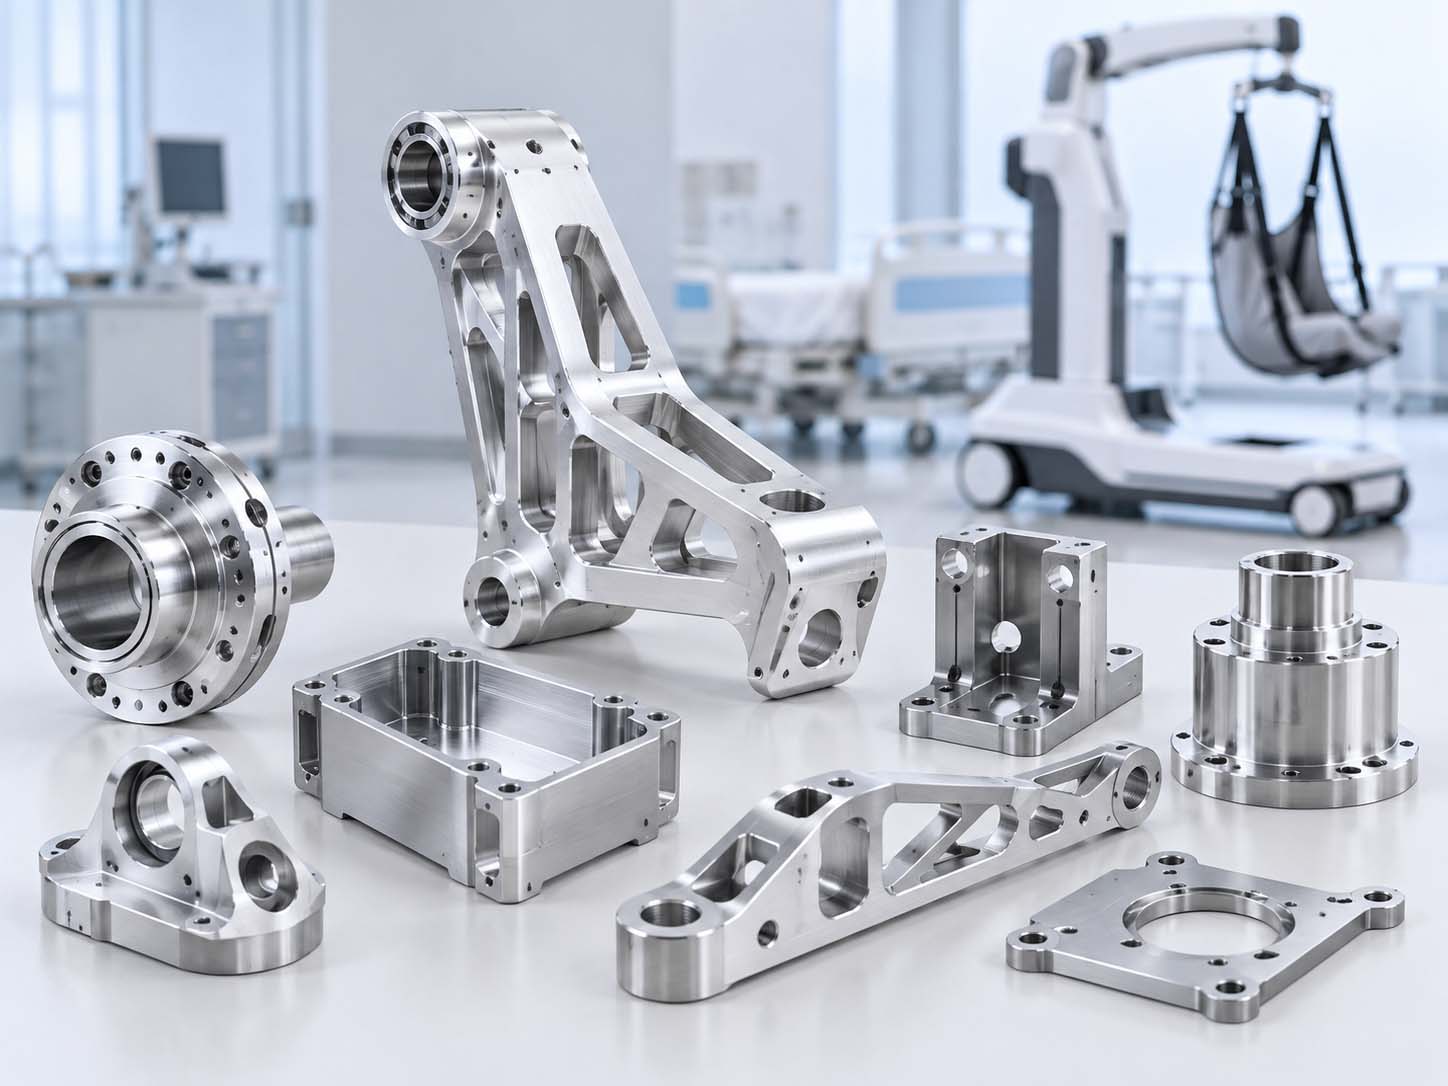
7. Hvad er vanskelighederne ved bearbejdning af præcisionsdele til patientoverførselsrobotter?
- Tyndvægsdeformation: Rammer og løftearme har en vægtykkelse på kun 2-3 mm. De er tilbøjelige til vridning og deformation under skæring.
- Koncentricitet ved flere huller: Koncentriciteten af lejets monteringshul skal kontrolleres inden for 0.01 mm. Flere opsætninger gør dette vanskeligt at garantere.
- Krav til overfladesikkerhed: Dele, der er i kontakt med menneskekroppen, skal have en overfladeruhed Ra < 0.8 μm. Ingen grater eller skarpe kanter er tilladt.
- Vanskelige materialer: 7075 aluminium og 304 rustfrit stål er svære at kontrollere i tyndvæggede forhold under skæring.
- Fuld sporbarhed: Procesparametre for hver del skal registreres fuldt ud for at opfylde ISO 13485-sporbarhedskravene.
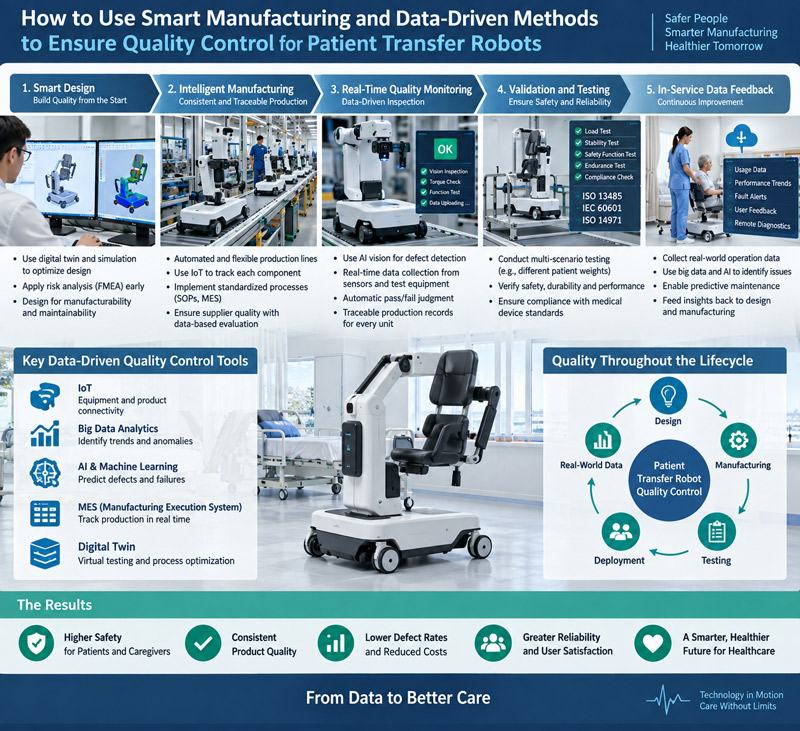
8. Sådan bruger du smart produktion og datadrevne metoder til at sikre kvalitetskontrol for patientforflytningsrobotter
Gennem online overvågning og feedback i realtid bruges sensorer til at overvåge skærekraft og vibrationer under bearbejdning. Kombineret med big data-analyse forudsiges værktøjsslid og dimensionsafvigelser, og der udføres tidlig intervention. Statistisk SPC-proceskontrol anvendes til at indsamle og analysere nøgledimensioner i realtid. En automatisk alarm udløses, når der registreres en trendforskydning. Etabler et system til sporbarhed af livscykluskvalitet, der integrerer råmaterialebatcher, behandlingsparametre og testresultater på en samlet platform for at opnå "sporbarhed med én kode" for hver del og sikre overholdelse af ISO 13485-kravene. Samtidig identificeres overfladefejl (ridser, grater) automatisk gennem visuel inspektion af kunstig intelligens, hvilket erstatter manuel visuel inspektion og forbedrer inspektionseffektiviteten og -konsistensen.
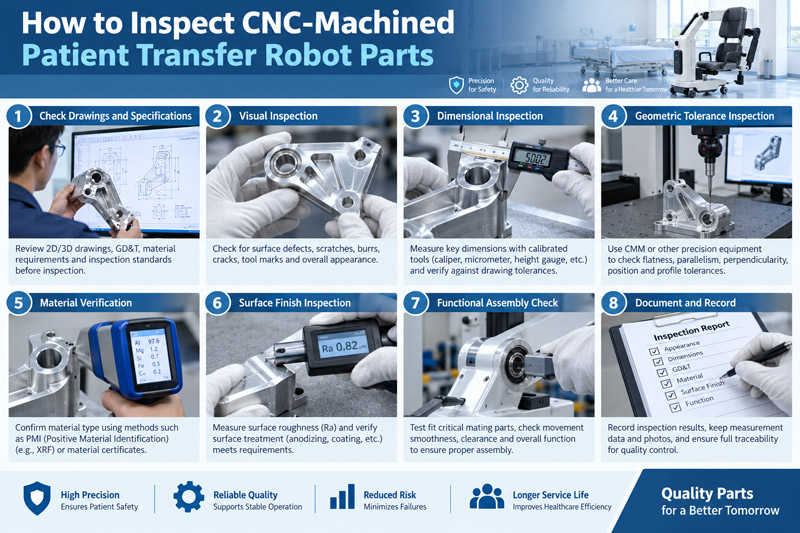
9. Sådan inspiceres dele af CNC-bearbejdede patientoverførselsrobotter
Inspektionsprocessen er opdelt i tre faser: inspektion af indgående materiale for at verificere materialerapporten og emnets størrelse. Procesinspektion udføres gennem indledende inspektion, patruljeinspektion og slutinspektion. Nøgledimensioner inspiceres tilfældigt online ved hjælp af en trekoordinatmålemaskine (CMM). Produktinspektionen udfører 100% test af alle nøglefunktioner (åbning, planhed, overfladeruhed).
Samtidig udføres funktionelle tests: simulering af samling for at verificere koaksialiteten af lejehullerne, og brug af kraftsensorer til at verificere nøjagtigheden af installationsfladen. Hver del ledsages af en testrapport for at sikre overholdelse af tegningskravene og ISO 13485-sporbarhedsstandarderne.
10. Sådan vælger du en leverandør af CNC-bearbejdningsdele til medicinske robotter
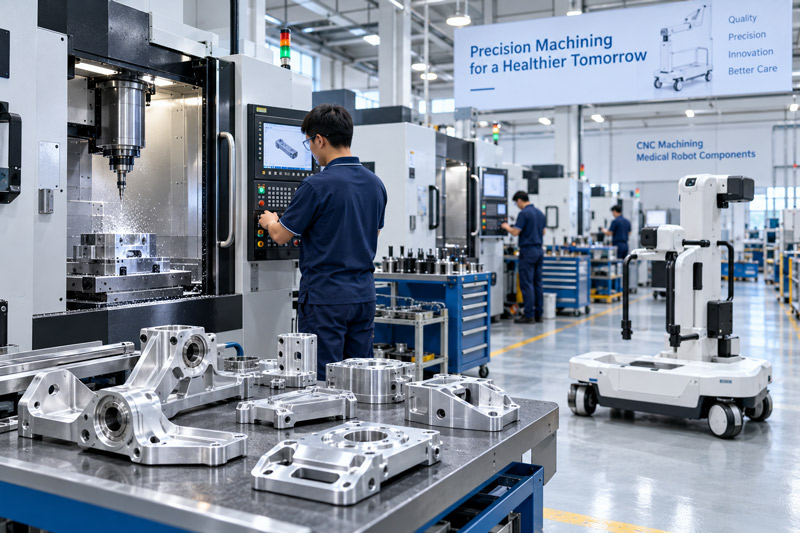
Spørg leverandøren, om de forstår tolerancekæder for montering, leje- og motorgrænseflader, letvægtsstrukturer, bevægelsesdele med flere akser og designændringer mellem prototype og produktion. Relevant ingeniørerfaring er vigtigere end blot at påstå at have lavet "robotdele".
10.1 Dokumenteret nøjagtighed og proceskapacitet
Gennemgå lignende dele, inspektionsrapporter, materialer, metoder til fastholdelse af arbejdsemner og kontrol af kritiske dimensioner. Bekræft, at leverandøren kan opretholde ensartethed på tværs af hele batcher, ikke kun individuelle prøver. Maskinspecifikationer beskriver udstyrets potentielle kapacitet. De beviser ikke processtabilitet.
10.2 Kvalitetssystem og sporbarhed
Kontroller gældende ISO-certificeringer, materialekontrol, revisionsstyring, førstegangsinspektion (FAI) og inspektionsregistreringer, håndtering af ikke-overensstemmende materialer og sporbarhed af batcher. Disse kontroller skal forbinde hver leveret del med den korrekte tegningsrevision, materialebatch, produktionsbatch og inspektionsresultater.
10.3 Teknisk respons og leveringskapacitet
Evaluer kvaliteten af DFM-feedback, klarheden af tilbudsforudsætninger, prototype- og produktionstider samt responshastighed på tekniske ændringer. For robotprojekter bør leverandører også vise deres faktiske evne til at understøtte højmiks-, lavvolumenproduktion og gentagne ordrer.
| Evalueringsområde | Hvad skal man tjekke | Advarselsskilte |
| Nøjagtighed | Lignende dele og rapporter | Kun maskinspecifikationer |
| Robotoplevelse | Monterings- og bevægelsesgrænseflader | Generelle kapacitetskrav |
| Kvalitet | FAI, sporbarhed, revisionskontrol | Ingen dokumenterede processer |
| Skalerbarhed | Plan fra prototype til produktion | Kun succesfuld én gang |
| Kommunikation | Klar DFM og antagelser | Tilbud uden teknisk gennemgang |
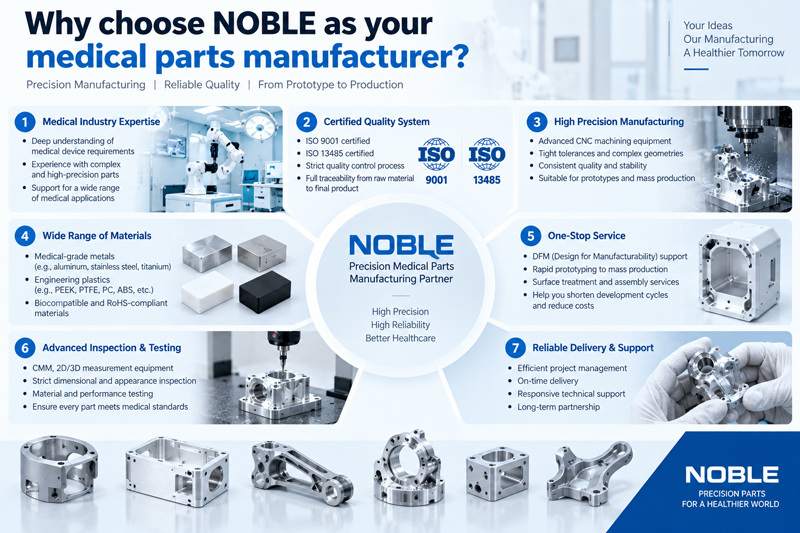
11. Hvorfor vælge NOBLE som dinr medicinsk dele fabrikant?
NOBLE er en certificeret metalbearbejdningsvirksomhed med over 12 års erfaring i fremstilling af metalkomponenter af høj kvalitet.
Fra vores lokationer i Shenzhen, Kina, leverer vi pladebearbejdning og præcisionsmekaniske komponenter til bil-, robot- og medicinalindustrien. Siden 2012 har vi fungeret som en betroet partner for producenter af komponenter til industrikøretøjer og robotdele og tilbyder en komplet produktionsproces fra den indledende bearbejdning til de færdige dele.
Det, der adskiller os, er vores fokus på teknologisk innovation og konstant forbedring. Ved at kombinere avanceret automatisering med eksperthåndværk sikrer vi, at hver komponent opfylder strenge kvalitetsstandarder. Vores faciliteter er certificeret i henhold til ISO 9001 og ISO 13485, hvilket styrker vores engagement i kvalitetsstyring, miljøansvar og sikkerhed på arbejdspladsen.
Dette giver virksomheder som din en pålidelig partner for ensartede komponenter med høj præcision, fuld sporbarhed og fuld overholdelse af internationale standarder. Fra komplekse metalpladefabrikationer til mekaniske komponenter til krævende anvendelser er vores team udstyret til at opfylde dine produktionsmål.
FAQ'er for patientoverførselsrobotten:
1. Hvad er forskellen mellem en CNC-fræser og en robotarm?
Ud fra min erfaring ligger den vigtigste forskel i struktur og funktion. En CNC-fræser er en stiv, højpræcisionsmaskine – ideel til subtraktive opgaver som fræsning og boring, der ofte opnår en tolerance på ±0.005 mm. I modsætning hertil tilbyder en robotarm større fleksibilitet med 6+ frihedsgrader, hvilket gør den velegnet til multitask-operationer som pick-and-place, svejsning eller let bearbejdning. Dens positionsnøjagtighed er dog typisk lavere – omkring ±0.05 mm – medmindre den forbedres med visionssystemer.
2. Hvad er en CNC inden for robotteknologi?
CNC styrer værktøjsmaskiner digitalt. Inden for robotteknologi bearbejder den præcise mekaniske dele til robotstrukturer.
3. Er en robotarm egnet til CNC-fræsning af komponenter?
Ja, en robotarm kan bruges til CNC-fræsning, især til store eller komplekse dele. Jeg har arbejdet på opsætninger, hvor 6-aksede robotarme håndterede friformsoverflader med en nøjagtighed på ±0.1 mm. Selvom de ikke matcher stivheden eller præcisionen på ±0.002 mm hos traditionelle CNC-fræsere, udmærker de sig ved fleksibilitet, rækkevidde og værktøjsbaner i flere vinkler – ideelle til beskæring af kompositmaterialer, store forme eller når der er pladsmangel.
4. Hvordan laver man en CNC-robotarm?
Design strukturen, vælg dele, bearbejd med CNC, saml og fejlfind robotarmen.
5. Hvordan bruges robotteknologi i bilindustrien?
Robotter håndterer svejsning, montering og lakering, hvilket forbedrer bilproduktionshastigheden og produktkonsistensen.







