

CNC-bearbejdning med kirurgiske robotter foregår i seks trin: design, programmering, opsætning, bearbejdning, inspektion og færdiggørelse. Hvert trin bidrager til at opnå de snævre tolerancer og den præcision, som kirurgiske robotter har brug for til komplekse kirurgiske opgaver.
En fejl på 0.01 mm er ikke blot en defekt, men en sikkerhedsrisiko, der kan påvirke liv. At opnå en tolerance på ±0.005 mm på en 5-akset titaniumforbindelse kræver streng termisk driftstyring; selv en ændring på 2°C i spindeltemperaturen kan forårsage kassering af emner. Termisk kompensation i realtid og miljømæssig klimakontrol sikrer, at robotforbindelser, led og sensorhuse passer ensartet.
Dette præcisionsniveau er vigtigt for fremstilling af kirurgiske robotter. CNC-bearbejdningsprocessen sikrer, at hver komponent opfylder strenge kvalitetsstandarder for kirurgiske anvendelser. Disse kirurgiske robotter kræver præcis tilpasning for sikker drift.
Oversigt over kirurgisk robot CNC-bearbejdning
Hvad er kirurgisk robot CNC-bearbejdning
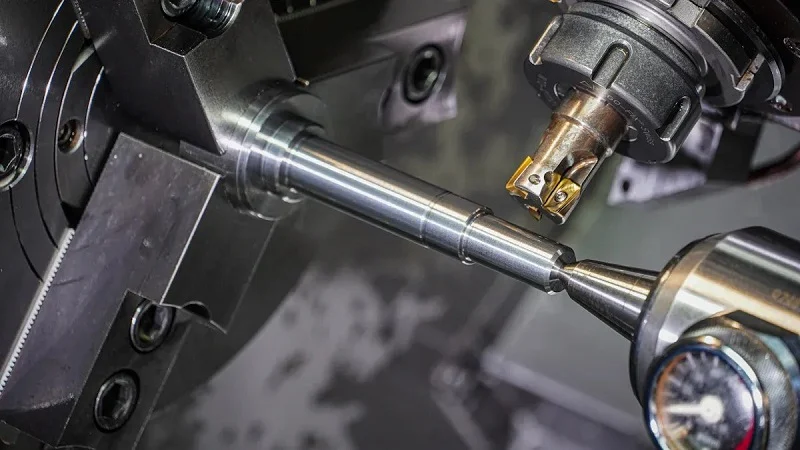
CNC-bearbejdning af kirurgiske robotter bruger computerstyrede værktøjer til at skære, forme og færdiggøre materialer til kirurgiske robotter. En CNC-maskine følger en digital plantegning for at skabe dele med ekstrem nøjagtighed. Systemet arbejder med metaller som titanium og rustfrit stål. Det bearbejder polymerer som PEEK og PTFE. Det håndterer også kompositter som kulfiber. Denne materialefleksibilitet er en af de vigtigste fordele ved CNC-bearbejdningsteknologi til fremstilling af kirurgiske robotter. Designere vælger det bedste materiale til hver opgave uden at bekymre sig om produktionsbegrænsninger.
Repeterbarhed adskiller denne metode. Kirurgisk robot-CNC-bearbejdning garanterer identiske dele på tværs af hver produktionskørsel. Hver komponent matcher den næste inden for mikrometer. Dette niveau af præcision og konsistens er vigtigt, når man fremstiller dele til menneskekroppen. Denne bearbejdningsmetode leverer ensartede resultater. Kirurgisk robot-CNC-bearbejdning giver den pålidelighed, som medicinske teams er afhængige af. Processen sikrer, at hvert stykke passer og fungerer som tilsigtet.
Hvorfor præcision er vigtig i kirurgisk robotteknologi
Forskellige kirurgiske anvendelser kræver forskellige niveauer af nøjagtighed. Nogle dele kræver ekstremt snævre tolerancer. Andre giver mere plads. Her er en oversigt over typiske tolerancer for forskellige komponenter:
| Komponent / Proces | Typisk dimensionstolerance | Applikationskontekst |
| Multiakset CNC-fræsning til kirurgiske navigationshuse | ± 0.002 mm | Ortopædiske navigationssystemer |
| Navigationskomponenter (kritiske grænseflader, justeringsfunktioner) | ±0.02–0.05 mm | Ortopædiske navigationssystemer |
| Præcisionskomponenter til robotkirurgiske instrumenter (3D-visualiseringssystemer) | 0.2 mm | Robotkirurgiske instrumenter |
En tolerance på 0.2 mm fungerer godt til visualiseringshuse. Men navigationsdele kræver meget strammere kontrol. Tolerancen på ±0.002 mm på multiaksede fræsede huse viser, hvor krævende robotproduktion til kirurgi kan være. En lille fejl kan forårsage et forkert justeret instrument under en procedure.
Fra et praktisk perspektiv opnår kirurgisk robot-CNC-bearbejdning disse tolerancer konsekvent. Bearbejdningsprocessen overvåger alle variabler fra værktøjshastighed til kølevæsketemperatur. Denne præcisionsfremstillingsteknologi hjælper producenter med at opfylde strenge medicinske standarder. Den beskytter patienter under komplekse procedurer. Den kirurgiske robot-CNC-bearbejdning skal opfylde disse krævende krav hver eneste gang.
Nøglekomponenter produceret
CNC-bearbejdning skaber mange kritiske dele til kirurgiske robotter. Kirurgiske instrumenter udgør en hovedkategori. Disse omfatter værktøjer, der griber, skærer og syr under procedurer. De har brug for skarpe kanter og glatte overflader. Inventar og strukturelle elementer danner robottens ramme. De skal være stærke, men lette.
Væskehåndteringsdele styrer strømmen af luft og medicin under operationer. Huse beskytter følsom elektronik inde i robotten. Stik forbinder forskellige dele af systemet. Hver af disse kirurgiske robotkomponenter kræver omhyggelig bearbejdning.
Fremstilling af medicinsk udstyr drager stor fordel af denne proces. Den håndterer komplekse geometrier, der ville være umulige med manuelle metoder. Medicinsk udstyr har brug for komponenter, der passer præcist. Robotkirurgiske komponenter har ofte indviklede former med stramme kurver og fine detaljer. Processen leverer præcisionskomponenter, der passer perfekt sammen. CNC-bearbejdning af kirurgiske robotter er det bedste valg til fremstilling af kirurgiske robotdele. Det giver den nøjagtighed, som fremstilling af kirurgiske robotdele kræver. Hvert stykke skal fungere pålideligt.
Trin-for-trin kirurgisk robot CNC-bearbejdningsproces
Hvert trin i processen kræver omhyggelig planlægning. Målet er altid præcisionsbearbejdning. Kirurgisk robot-CNC-bearbejdning forvandler digitale designs til meget komplekse og præcise dele.
Trin 1: Design og CAD-modellering
Oprettelse af detaljerede CAD-modeller
Hver del starter som en 3D-model i CAD-software. Ingeniører definerer alle funktioner. Dette inkluderer huller, kurver og gevind. Modellen skal være præcis. Enhver fejl fører til en forkert del. For kirurgiske robotter har modeller ofte komplekse former. Disse kan være smalle kanaler eller skarpe kanter. CAD-filen bliver den primære tegning. Den indfanger alle vinkler og dimensioner.
Design til fremstillingsevne
En perfekt CAD-model betyder ikke, at delen kan bearbejdes. DFM kontrollerer for problemer. Skarpe indvendige hjørner kan kræve en større værktøjsradius. Dybe lommer kan kræve specialværktøj. DFM sparer tid og forhindrer redesign. Dette er en af de vigtigste fordele ved kirurgisk robot-CNC-bearbejdning.
Tolerance og materialevalg
Tolerancer definerer tilladt variation. Nogle funktioner kræver snævre tolerancer. Andre er mindre kritiske. Materialevalg betyder også noget. Titanium er stærkt, men hårdt mod værktøjer. PEEK er blødere, men kan vride sig under varme. Overfladefinish er lige så vigtig. Generelle overflader kræver en Ra på 0.4-0.8 µm. Funktionelle overflader som skærkanter kræver en Ra < 0.2 µm.
De fleste producenter vælger elektropolering frem for mekanisk polering alene – det reducerer overfladeruheden med omkring 50 %, samtidig med at det opbygger et passivt oxidlag, der modstår korrosion gennem gentagne autoklavecyklusser.
Denne kombination definerer komponenterne til den kirurgiske robot.
Trin 2: CAM-programmering og værktøjsstier
Konvertering af CAD til CAM
Når designet er klar, går det over til CAM-software. CAM står for Computer-Aided Manufacturing (computerstøttet fremstilling). Den læser 3D-modellen og laver værktøjsbaner. For kirurgisk robot-CNC-bearbejdning er dette trin komplekst. Geometrien er ofte indviklet. Softwaren bestemmer den bedste skærerækkefølge. Den vælger også de rigtige værktøjer til hver operation.
Simulering af værktøjsbaner
Før der sker nogen form for skæring, simulerer CAM-systemet værktøjsbanerne. Det viser den nøjagtige værktøjsbevægelse. Det kontrollerer for sammenstød med emnet eller fiksturen. Simulering opdager problemer tidligt. Et enkelt sammenstød kan ødelægge et emne eller beskadige maskinen. Dette er afgørende for fremstilling af kirurgiske robotdele. Simulering forudsiger også cyklustider. Det hjælper med at finde flaskehalse.
Optimering af skæreparametre
Optimering betyder justering af tilspændingshastigheder, spindelhastigheder og overgange. Ved CNC-bearbejdning med kirurgiske robotter er både cyklustid og overfladefinish vigtige. Adaptiv tilspændingshastighedskontrol hjælper. Den justerer hastighederne baseret på værktøjsslid eller skærekræfter. Multiakset simultanbearbejdning reducerer antallet af opsætninger. Dette kan forbedre nøjagtigheden betydeligt.
- Regulerings- og kvalitetsstandarderISO 13485 kræver procesvalidering.
- Adaptiv tilspændingskontrolRealtidsjusteringer muliggør aggressiv skæring.
- Multiakset simultanbearbejdningReducerer fejl ved ompositionering.
- KollisionsundgåelseKorteste sikre ruter til repositionering.
- Minimering af materialespildBesparelser på 5-12% gennem indlejring.
- Integreret CAM-optimeringSimuleringer forudsiger flaskehalse.
- Machine learning og AIAnalyserer data for at optimere parametre.
Denne kombination sikrer både præcision og konsistens.
Trin 3: Opsætning og emneopspænding
Valg af den rigtige CNC-maskine
Multi-axis CNC machining is common for surgical robots. A 5-axis machine can reach the part from any angle. This cuts down on manual repositioning. It also improves accuracy. For delicate parts, machine rigidity and thermal control are key. Even a 2°C change in spindle temperature can cause rejection. Real-time compensation keeps tolerances steady.
Fikseringsdesign til komplekse geometrier
Emnefastholdelse er afgørende for små, sarte dele. Hvis delen forskyder sig, kan snævre tolerancer ikke overholdes. Forskellige metoder fungerer til forskellige former.
| Metode til fastholdelse af emner | Nøgleegenskab | Relevans for dele |
| Præcisionsskruestikker | God til rektangulære dele | Kan forvrænge tyndvæggede komponenter |
| Brugerdefinerede armaturer | Fremragende repeterbarhed | Høj startpris, men pålidelig |
| Vakuumborde | Ensartet klemkraft | Ideel til tyndvæggede dele |
| Spændetangsbaserede systemer | Høj repeterbarhed for runde dele | Begrænset til specifikke geometrier |
Nulpunkts-spændesystemer opnår en repeterbarhed helt ned til 0.003 mm. Enkeltopsætnings 5-akset bearbejdning forbedrer den geometriske nøjagtighed med op til 33.98 %.
Værktøjsvalg og kalibrering
Værktøjsvalg afhænger af materiale og størrelse. Mikroværktøjer kan være nødvendige til fine detaljer. Kalibrering sikrer, at værktøjet er i den nøjagtige position. Værktøjsslid skal overvåges nøje. Sløve værktøjer påvirker overfladefinish og tolerancer. Dette er især vigtigt for kirurgiske instrumenter. Automatiserede værktøjsskiftere og sonder hjælper med at holde tingene ensartede.
Denne proces viser udfordringerne ved kirurgisk robot-CNC-bearbejdning. Hvert trin kræver bearbejdningsnøjagtighed på mikronniveau og streng procesovervågning. Optimering af værktøjsbanen understøtter præcisionskontrol på mikronniveau.
Materialer og overfladebehandling i kirurgisk robot-CNC-bearbejdning
Almindelige materialer til kirurgiske robotter
Kirurgiske robotter bruger metaller, plast og kompositmaterialer. Hvert materiale har sine egne fordele. Valget påvirker, hvordan delen fungerer under en procedure. Det bestemmer også, hvor godt delen håndterer sterilisering.
Titanlegeringer optræder ofte i dele til kirurgiske robotter. De er lette og sikre for kroppen. Rustfrit stål forekommer også i mange værktøjer. Disse metaller giver styrke og pålidelighed gennem gentagne steriliseringscyklusser.
Plastik spiller også en stor rolle. PEEK- og kulfiberkompositter lader røntgenstråler passere igennem. De modstår også høje temperaturer og kemikalier. Andre medicinske polymerer kan klare gentagen sterilisering, mens de bevarer deres form. Nogle biokompatible plasttyper kan have snævre tolerancer. Andre plasttyper kan have brug for noget løsere tolerancer, men fungerer godt til mange anvendelser.
| Materiale | Nøgleegenskaber | Bearbejdningsnoter |
| PEEK | Radiolucent, steriliserbar | Snævre tolerancer; høj termisk udvidelse kræver grov bearbejdning plus afslapning |
| Andre medicinske polymerer | Radiolucent, tåler sterilisering | God til sensorhuse og navigationsværktøjer |
| Rustfrit stål | Korrosionsbestandig, stærk | Udbredt anvendt i kirurgiske værktøjer og midlertidige implantater |
| Titanium legeringer | Letvægts, biokompatibel | Ideel til implantater og præcisionsinstrumenter |
| Andre biokompatible plasttyper | Biokompatibel plastik | Opretholder snævre tolerancer |
| Andre medicinske plasttyper | Medicinsk plastik | Stramme tolerancer |
Denne variation viser, hvorfor fremstilling af kirurgiske robotdele kræver bred materialeekspertise.
Materialets indflydelse på bearbejdningsparametre
Materialeegenskaber påvirker direkte, hvordan du skærer en del. Hårdhed er en vigtig faktor. Titanlegeringer er relativt hårde. Denne hårdhed fremskynder værktøjsslid. Du skal bruge belagte hårdmetal- eller keramiske værktøjer for at skære dem effektivt.
Varmeledningsevne er lige så vigtig. Titaniums varmeledningsevne er meget lav. Varme kan ikke undslippe skærezonen. Den ophobes og beskadiger værktøjet. Derfor anvendes passende skærehastigheder og kølevæskestrategier. Højtrykskølevæske hjælper med at kontrollere temperaturen.
PEEK præsenterer en anden udfordring. Dens høje termiske udvidelse betyder, at du først skal grovbearbejde emnet. Derefter lader du det slappe af. Derefter færdiggør du det. Denne totrinsproces holder tolerancerne snævre. Materialet producerer kontinuerlige spåner, når det er duktilt. Spånbrydere hjælper med at håndtere dette.
For rustfrit stål er skærekræfterne høje. Maskinopsætningen kræver stivhed. Vibrationer forårsager vibrationsmærker på overfladen. Disse mærker ødelægger overfladefinishen. Du skal kontrollere tilspændingshastighederne omhyggeligt.
Hvert materiale kræver forskellige skærehastigheder, værktøjsvalg og kølemiddelstrategier. Derfor kræver kirurgisk robot-CNC-bearbejdning af materialer dybdegående materialekendskab. At gøre det forkert betyder kasserede dele.
Overfladebehandling til infektionskontrol
Overfladefinish påvirker direkte patientsikkerheden. Bakterieceller varierer fra 0.5 til 2 mikrometer i størrelse. Hvis overfladen har træk i samme område, finder bakterier ly der. Disse små sprækker beskytter organismer mod forskydningskræfter under rengøring. De forsinker også antimikrobielle skylninger.
Forskning viser, at en Ra på 0.2 µm er en meningsfuld tærskel. Under denne værdi reducerer yderligere reduktion af ruhed ikke bakterieophobning signifikant. En målretning mod en Ra på mindre end 0.2 µm minimerer bakteriel adhæsion. Det er standarden for kirurgiske robotdele, der er i kontakt med væv.
Ruere overflader giver flere sprækker, hvor bakterier gemmer sig. Lavere Ra-værdier reducerer disse skjulesteder. De understøtter en mere pålidelig sterilisering på tværs af gentagne cyklusser.
Derfor er overfladebehandling vigtig i fremstillingen af medicinsk udstyr. Elektropolering reducerer overfladeruheden med omkring 50 % sammenlignet med mekanisk polering alene. Det opbygger også et passivt oxidlag på metallet. Dette lag modstår korrosion gennem gentagne autoklavecyklusser.
For surgical robots, every component that enters the sterile field needs this level of finish. The production process must account for final surface requirements from the start. Tool selection, cutting parameters, and finishing all affect the result.
Denne sans for detaljer adskiller kirurgiske komponenter af høj kvalitet fra almindelige maskinbearbejdede dele. Præcision i hvert trin sikrer, at delen fungerer sikkert på operationsstuen.
Kvalitetskontrol i kirurgisk robot CNC-bearbejdning
Inspektionsteknikker under processen
Det koster tid og penge at opdage problemer, efter emnet er færdigt. Smarte værksteder overvåger skæringen, mens den sker. Overvågning af værktøjets tilstand i realtid bruger akustisk emission, skærekræfter, vibrationer og temperatur til at spore processen. Disse signaler afslører værktøjsslid, før det ødelægger overfladen. En operatør kan derefter justere parametre undervejs. Dette reducerer skrothastigheden og holder overfladeruheden inden for grænserne.
Forskellige registreringsmetoder registrerer forskellige problemer. Vibrationsanalyse registrerer vibrationer og ubalance, hvilket beskytter overfladefinishen og forhindrer mikrorevner. Termisk overvågning sporer emnets og spindeltemperaturen, hvilket stopper vridning og opretholder dimensionsstabilitet. Akustisk registrering lytter efter værktøjsslid eller -brud, så et slidt værktøj udskiftes, før det beskadiger emnet. Hvert snit genererer data om spindelhastighed, værktøjsslid og aksepositionering. AI-algoritmer markerer subtile mønstre, som en lille stigning i vibration, længe før fejlen viser sig i emnet.
Endelig dimensions- og overfladeinspektion
Når bearbejdningen er afsluttet, gennemgår delen en fuld inspektion. Koordinatmålemaskiner kontrollerer alle kritiske dimensioner i forhold til CAD-modellen. Overfladefinishen verificeres også. For kirurgiske robotter er målet ofte en Ra på mindre end 0.2 µm. Denne tærskel er vigtig, fordi bakterier varierer fra 0.5 til 2 mikrometer. En glattere overflade efterlader færre skjulesteder og understøtter pålidelig sterilisering.
Inspektører kontrollerer også for grater, revner og værktøjsmærker. Disse defekter kan fange snavs eller skabe spændingspunkter. En enkelt fejl kan afvise hele delen. Det er en af udfordringerne ved kirurgisk robot-CNC-bearbejdning. Inspektionstrinnet bekræfter, at hver komponent opfylder designintentionen, før den går videre til montering.
Standarder og certificeringer
ISO 13485:2016 danner rygraden i kvalitetskontrollen her. ISO 13485 er bygget til medicinsk udstyr. Den tilføjer risikostyring på tværs af produktets livscyklus, forskriftsmæssig dokumentation som f.eks. Device Master Records og kontamineringskontroller, som generel produktion ikke kræver. Klausul 7.5.9 kræver sporbarhed fra råmateriale til slutkunde. Klausul 7.1 knytter risikostyring til ISO 14971. Klausul 7.5.6 kræver procesvalidering, hvor inspektion ikke kan bekræfte overensstemmelse, såsom overfladefinish.
Certificering beviser, at et værksteds kvalitetsstyringssystem er effektivt implementeret og vedligeholdt. Akkrediterede tredjepartsorganer reviderer systemet, før de tildeler certificering. For kirurgisk robot-CNC-bearbejdning betyder dette dokumenteret ændringskontrol, statistisk proceskontrol og fuld materialesporbarhed. Det giver kunderne tillid til, at præcision og ensartethed gælder på tværs af hvert parti.
Anvendelser og komponenter i CNC-bearbejdning med kirurgiske robotter
Minimalt invasive kirurgiske instrumenter
Laparoskopi, endoskopi og robotassisterede operationer er afhængige af omhyggeligt fremstillede kirurgiske instrumenter. Disse værktøjer skal gribe, skære og sy gennem små åbninger. CNC-bearbejdning gør dette muligt. Processen skaber skarpe kanter og glatte overflader. Den har tolerancer, som manuelle metoder ikke kan nå.
Et typisk laparoskopisk værktøj bruges hundredvis af gange, og hver brug inkluderer sterilisering. Instrumentet skal bevare sin form og skarphed. Bearbejdning fra en solid blok giver ensartede egenskaber og fjerner svage punkter, der findes i svejsede dele. Til robotkirurgi forbindes værktøjerne direkte til robotarmen. Hvert led skal passe præcist, fordi en løs forbindelse påvirker kontrollen under operationen. Stram bearbejdning sikrer ensartet ydeevne.
Det er vigtigt at vælge det rigtige materiale. Rustfrit stål kan steriliseres mange gange i autoklaver. Titanium er lettere, så det fungerer godt til bevægelige dele. Hvert materiale kræver sine egne skæreindstillinger. Kirurgisk robot CNC-bearbejdning tilpasser sig disse behov. Resultatet er pålidelige værktøjer, som kirurger kan stole på.
Huse og stik
Huse beskytter den følsomme elektronik i kirurgiske robotter. Stik forbinder forskellige dele. Begge dele skal fremstilles omhyggeligt. Et hus med en dårlig forsegling lader fugt trænge ind i de interne kredsløb. Det kan forårsage, at robotten svigter under operationen.
Snævre tolerancer sikrer korrekt pasform til tætninger og stik. Denne præcision er afgørende for vandtætning og EMI-afskærmning. Uden den risikerer robotten signalforstyrrelser eller væskeindtrængning. Tætningsdesignet skal tage højde for den valgte steriliseringsmetode. Forskellige metoder stiller forskellige krav til materialer.
| Steriliseringsmetode | Temperaturområde | Nøglefordel | Kompatible materialer |
| Autoklave (damp) | Høj temperatur | Effektiv og økonomisk | Rustfrit stål, titanium, visse polymerer |
| Ethylenoxid (EtO) | Lav temperatur | Lavtemperaturproces | De fleste metaller, varmefølsomme polymerer |
| Gammastråling | Ambient | Ingen varme nødvendig, yderst effektiv | Metaller, de fleste polymerer |
| Elektronstråle | Ambient | Hurtig behandling | Materialer svarende til gamma-kompatibelt sæt |
Steriliseringsmetoden påvirker, hvilke materialer der kan anvendes. Den påvirker også, hvordan tætningerne er designet. Overfladefinishen skal være glat med afrundede hjørner. Dette forhindrer ophobning af bakterier. Kirurgiske robotdele skal opfylde disse krav.
Fremstilling af kirurgiske robotdele involverer også samling i renrum. Dette holder snavs væk, før interne dele sættes i. For at følge reglerne skal virksomheder have ISO 13485:2016-certificering. Detaljerede optegnelser og proceskontroller er meget vigtige. Dokumentation af biokompatibilitet beviser, at materialet er sikkert for kroppen. Disse trin gør huse og stik til pålidelige medicinske apparater.
Brugerdefinerede implantater og enheder
CNC-bearbejdning med kirurgiske robotter gør det muligt at skabe brugerdefinerede implantater og enheder til hver patient. Disse kan fungere sammen med kirurgiske robotter. Et patientspecifikt implantat begynder med en CT-scanning. Ingeniørerne omdanner scanningen til en CAD-model. Maskinen skærer implantatet ud af massivt titanium eller PEEK.
Denne metode giver kirurger meget præcise værktøjer til vanskelige tilfælde. En specialfremstillet kranieplade kan inkludere plads til robotmarkører. Robotten justerer sig selv ved hjælp af disse markører under operationen. Pladen skal passe perfekt til patientens kranium. Bearbejdningsprocessen skaber denne pasform.
Den samme metode bruges til brugerdefinerede guider. Disse guider fastgøres til knogler og styrer robottens værktøjer. De sørger for, at den rigtige mængde materiale fjernes. Denne præcision reducerer restitutionstiden. Moderne teknologi ændrer, hvordan hospitaler håndterer vanskelige procedurer. De kan bestille brugerdefinerede værktøjer, der matcher patientens krop. Kirurgiske robotter følger planen med stabil nøjagtighed.
Hvorfor vælge NOBLE til Kirurgisk robot CNC-bearbejdning
Det er en stor ting at vælge en produktionspartner til dele til kirurgiske robotter. Du har brug for et værksted, der forstår, hvor meget der står på spil. NOBLE specialiserer sig i metal- og plastbearbejdning til fremstilling af kirurgiske robotter. Teamet arbejder med titanium, rustfrit stål, PEEK og andre medicinske materialer hver dag. Den daglige øvelse opbygger ægte færdigheder.
Ekspertise inden for metal- og plastbearbejdning
NOBLE bearbejder både metaller og plast til kirurgiske robotter. Titanium og rustfrit stål kræver belagte værktøjer og højtrykskølevæske. PEEK og ULTEM kræver omhyggelig varmekontrol for at forhindre vridning. NOBLEs maskinarbejdere kender disse forskelle godt. De ændrer hastigheder, fremføringer og værktøjsbaner for hvert materiale.
Denne dobbelte færdighed er vigtig for kirurgiske robotdele. Én robot kan blande metalsamlinger med plastikhuse. Én værksted, der gør begge dele, holder tolerancerne stabile på tværs af hele samlingen. Du undgår det skyldspil, der opstår, når to leverandører peger fingre ad hinanden for et pasformsproblem.
ISO 13485: 2016-certificeret
Certificering er ikke bare en plakette på væggen. Det beviser, at et kvalitetssystem virkelig fungerer. NOBLE har ISO 13485:2016. Standarden er lavet til medicinsk udstyr. Den kræver risikostyring, fuld sporbarhed og streng kontamineringskontrol.
| Beviskategori | Detaljer |
| Registrering af kvalitetssystem | NOBLEs kvalitetssystem er registreret i henhold til ISO 13485:2016. |
| Support til procesvalidering | Procesvalideringsafdelingen leverer IQ/OQ-, MSV-, PQ/PPQ-, TMV-, DOE- og risikoanalyser. |
| Valideringserfaring | Mere end 1,700 procesvalideringer udført for medicinske implantater og udstyr i klasse II og III. |
| OEM erfaring | Erfaring med 18 af de førende OEM'er inden for medicinsk udstyr. |
Den historik giver dig tillid. Det er værd at bemærke, at 1,700 valideringer ikke er et lille antal. Det viser, at teamet har oplevet mange procesudfordringer før.
Fuld service fra design til montering
NOBLE gør mere end at skære metal. Virksomheden hjælper dig fra design til montering. Den tidlige involvering betaler sig. Robert Austring fra Lighthouse Imaging påpeger, at det at inddrage en erfaren partner fra starten, ikke kun når produktet "anses for klar", kan reducere tidslinjen for kommerciel levedygtighed betydeligt.
Vores teams kan gennemgå stackups, materialer, via-strukturer, fine-feature-krav, kontrolleret impedans, fabrikationstegninger og produktionsdata, før fabrikationen begynder. Dette tidlige teamwork hjælper ingeniørteams med at identificere mulige produktionsproblemer, mens der stadig er tid til at løse dem effektivt.
I praksis betyder dette færre redesign-loops. Vadlamudi bemærker, at prototyping og 3D-printning gør det muligt at fremstille et produkt meget hurtigere end med traditionelle metoder. Mason tilføjer, at adgang til teknologi på tværs af brancher reducerede verifikationstiden for sterilisering betydeligt. NOBLE bringer den samme full-service-tankegang til alle CNC-bearbejdningsprojekter med kirurgiske robotter. Du får ét team til design, bearbejdning, færdiggørelse og montering. Det sparer tid og holder præcisionen stabil fra den første skitse til den endelige komponent.
CNC-bearbejdning af kirurgiske robotter gennemgår seks trin: design, programmering, opsætning, bearbejdning, inspektion og efterbehandling. Hvert trin hjælper med at opbygge præcision i den endelige del. Materialer som titanium og PEEK ændrer, hvordan skæringen udføres. Overfladebehandling under Ra 0.2 µm forhindrer bakterier i at gemme sig. Kvalitetskontrol i henhold til ISO 13485:2016 sikrer, at hver komponent opfylder dens designhensigt. Så når du vælger en partner til kirurgiske robotter, skal du se på hele processen, ikke kun skæringen. Et værksted, der håndterer design til montering, holder kirurgiske værktøjer sikre og pålidelige. Det fulde overblik er det, der adskiller god bearbejdning fra fantastiske resultater.
Ofte stillede spørgsmål om Kirurgisk robot CNC-bearbejdning
Hvilke tolerancer kan kirurgisk robot-CNC-bearbejdning virkelig holde?
Det afhænger af emnet. Flerakset fræsning til navigationshuse kan nå ±0.002 mm. Navigationsgrænseflader kører normalt på ±0.02-0.05 mm. Visualiseringshuse tillader ca. 0.2 mm. Den rigtige tolerance skal passe til jobbet. At gøre hver funktion for stram øger omkostningerne uden at gøre den mere sikker.
Hvorfor er titanium så svært at bearbejde til kirurgiske robotter?
Titanlegeringer er relativt hårde, så de slider værktøjer hurtigt. Deres varmeledningsevne er meget lav, hvilket fanger varme i snittet. Belagt hårdmetalværktøj og højtrykskølevæske holder temperaturerne under kontrol. Skærehastigheder reduceres generelt for at styre varmen.
Hvor glat skal overfladen på et kirurgisk instrument være?
Sigt efter en Ra-værdi under 0.2 µm på dele, der berører væv. Bakterier varierer fra 0.5 til 2 mikrometer, så egenskaber i den størrelse giver dem ly. Under Ra 0.2 µm reducerer ekstra polering ikke rigtig bakterieophobning. Elektropolering bringer dig derhen og tilføjer et passivt oxidlag.
Hvilke steriliseringsmetoder virker med maskinbearbejdede kirurgiske robotdele?
Autoklavdamp fungerer godt til rustfrit stål, titanium og nogle polymerer. Ethylenoxid er egnet til varmefølsom plast. Gamma- og elektronstrålesterilisering sker ved stuetemperatur. Materialevalget skal stemme overens med steriliseringsplanen.
Hvilke kvalitetsstandarder skal et maskinværksted have?
Se efter ISO 13485:2016. Standarden er udviklet til medicinsk udstyr. Den kræver risikostyring, fuld sporbarhed af materialer og kontamineringskontrol. Klausul 7.5.9 kræver sporbarhed fra råmateriale til slutkunden. Certificering beviser, at systemet rent faktisk kører og ikke kun findes på papiret.
Kan CNC-bearbejdning håndtere både metal- og plastikkomponenter til robotter?
Ja, og den fleksibilitet er vigtig. Én robot kan parre titaniumsamlinger med PEEK-huse. Et værksted, der bearbejder, holder tolerancerne ensartede på tværs af hele samlingen. PEEK kræver grovbearbejdning, derefter afspænding og derefter sletbearbejdning på grund af sin høje termiske udvidelse. Metaller kræver forskellige hastigheder, tilspændinger og kølemiddelstrategier.
Hvordan opdager inspektion undervejs problemer tidligt?
Realtidsovervågning sporer akustisk emission, skærekræfter, vibrationer og temperatur. Disse signaler afslører værktøjsslid, før det ødelægger overfladen. Vibrationsanalyse fanger vibrationer. Termisk overvågning stopper vridning. AI markerer subtile mønstre, som en lille stigning i vibrationer, længe før fejlen viser sig i emnet.
Hvad adskiller specialfremstillede implantater fra standardbearbejdede dele?
Et specialfremstillet implantat starter med en CT-scanning, ikke en generisk tegning. Ingeniører omdanner scanningen til en CAD-model og skærer derefter delen ud af massivt titanium eller PEEK. Resultatet passer til en patients anatomi. Robotmarkører kan indbygges direkte i designet, så robotten justerer sig selv under operationen.






