

Hospitalrobotter har brug for dele, der fungerer korrekt hver gang. En lille fejl i en kirurgisk arm kan forårsage store problemer. Derfor er CNC-bearbejdning af hospitalsrobotter så vigtig. Det giver disse maskiner den præcision og pålidelighed, de har brug for. Så hvordan tager man et kirurgisk robotdesign fra en prototype til en produktionsklar del? Man skal overholde snævre tolerancer, holde omkostningerne under kontrol og vælge de rigtige materialer. Medicinske robotter giver ikke plads til fejl. God CNC-bearbejdning løser det. Det kræver dygtighed og den rigtige partner. NOBLE, en førende produktionsvirksomhed i Kina, hjælper kunder med at gå fra prototype til masseproduktion. Vores team kender CNC-bearbejdning af hospitalsrobotter meget godt. Denne artikel guider dig gennem design, materiale, præcision og partnervalg.
Grundlæggelse af hospitalsrobot CNC-bearbejdning
CNC-bearbejdningsteknologi til hospitalsrobotter er den primære støtte til nutidens medicinske robotteknologi. Hver del af en kirurgisk robot skal have nøjagtige mål. Menneskekroppen kan ikke håndtere fejl. Derfor er præcisionsfremstillingsteknologi så vigtig her. Medicinske robotter har brug for dele, der passer perfekt hver gang.
CNC-bearbejdningsteknologiens rolle i medicinsk robotteknologi
Kirurgiske robotdele såsom effektorer og drivsystemer kræver ekstrem omhu. Chassiset, der holder alt, kræver også stram kontrol. CNC-bearbejdningsteknologi udfører alle disse opgaver med resultater, der gentages.
Opnåelse af tolerancer på under millimeter
Forestil dig en robotarm, der holder en skalpel. Den skal bevæge sig med en nøjagtighed ned til bittesmå brøkdele af en millimeter. CNC-drejning i schweizisk stil med styrebøsningsstøtte gør dette muligt. Den holder lange, slanke dele tæt på skæreværktøjet. Dette forhindrer afbøjning og holder alt centreret. Dele, der er omkring 300 mm lange og 5 mm brede, kan have tolerancer på plus eller minus 0.005 mm.
Materialevalg påvirker også præcisionen. 17-4PH H900 rustfrit stål giver en hårdhed på 40 til 45 HRC til kæber og blade. 316L rustfrit stål bekæmper grubetæring i ventiler og porte. Titanium Grade 5 fungerer til biokompatible komponenter med høj styrke. Disse materialer holder deres form gennem gentagne steriliseringscyklusser. Brug af CNC-bearbejdning her er afgørende for patientsikkerheden. CMM-dimensionsinspektion kontrollerer hver eneste del. Dette sikrer den nøjagtighed, der er nødvendig for klinisk arbejde. Avanceret CNC-bearbejdningsteknologi fremstiller også overflader, der modstår bakterievækst.
Konsistens på tværs af produktionsbatcher
Én perfekt del er aldrig nok. Medicinsk robotteknologi kræver, at alle dele matcher den forrige. Konsistens på tværs af batcher kommer fra tæt kontrollerede processer. Closed-loop feedback-systemer overvåger altid ydeevnen. De justerer sig selv for at overholde tolerancer. Dette er vigtigt for kirurgiske robotter, der gennemgår mange cyklusser uden fejl.
Automatiseret drift giver meget høj og repeterbar konsistens. Manuelt arbejde ændrer sig med hver operatør. Fejlraten for programmerede automatiserede opgaver forbliver tæt på nul. Produktionspræcision afhænger af denne repeterbarhed. Kvalitet kommer fra processer, der ikke udelukkende er afhængige af menneskelig dømmekraft. Medicinske robotter har brug for dette niveau af kontrol for at forblive sikre under procedurer.
Fremskridt inden for fremstilling af kirurgiske robotter med CNC
Integration af automation og AI
Fremstilling af kirurgiske robotter bruger nu AI til at øge produktionen. AI-drevet procesoptimering studerer tidligere produktionsdata. Den finder de bedste indstillinger for hvert materiale og geometri. Dette giver overlegne resultater hver gang. AI-drevet prædiktiv kvalitet bevæger sig fra at opdage defekter til at stoppe dem. Den studerer CMM- og visionsdata for at finde små afvigelser. Problemer opdages, før dele kommer ud af specifikationerne.
Robotarme håndterer lastning og losning af råmaterialer. Dette muliggør kontinuerlig drift uden lys. Maskinerne kører 24/7 uden menneskelig tilstedeværelse. Dette øger outputtet betydeligt, samtidig med at præcisionen opretholdes. Automatiserede celler kan tilføjes eller omprogrammeres hurtigt. Opskalering kræver ikke ansættelse af nye folk. Avanceret teknologi og udstyr gør disse medicinske robotter mere overkommelige. Fem-aksede CNC-maskiner skærer komplekse former fra mange vinkler.
| AI / Automatiseringsteknologi | Hvad det gør | Indvirkning på produktionen |
| Robotisk lastning/aflæsning | Håndterer materiale kontinuerligt | Muliggør 24/7 lysudkobling |
| overvågning i realtid | Sporer vibrationer og varme | Forhindrer slidskader på værktøjet |
| Prædiktive kvalitetssystemer | Analyserer historiske CMM-data | Opfanger fejl, før de opstår |
Højhastighedsbearbejdning til komplekse geometrier
Fremstilling af kirurgiske robotter er afhængig af højhastighedsbearbejdning til komplekse former. Endeeffektorer har buede overflader og indvendige funktioner. Højhastighedsbearbejdning fjerner materiale hurtigt uden at miste nøjagtighed. Præcisionen i CNC-bearbejdningsteknologi muliggør tynde vægge og skarpe detaljer. Dele bliver lavet rigtigt første gang. Dette reducerer skrot og sparer penge. For medicinske robotter betyder komplekse geometrier færre monteringstrin. Én bearbejdet del kan erstatte flere samlede dele. Dette gør hele fremstillingsprocessen renere og hurtigere.
Forbedring af medicinske robotter med AI og automatisering
Efterspørgslen efter medicinske robotter bliver ved med at vokse. Hver medicinsk robot har brug for hundredvis af præcisionsdele. Disse medicinske robotter gennemgår strenge tests, før de når hospitalerne. Kunstig intelligens og automatisering gør denne skala mulig.
Robotisk læsning/aflæsning og maskinbetjening
Robotarme udfører det gentagne arbejde. De indlæser råmaterialer og aflæsser færdige dele. Dygtige maskinarbejdere kan fokusere på de mere krævende opsætningsopgaver. Robotterne bliver aldrig trætte. De arbejder hele natten. Dette forkorter leveringstiderne for hospitalsrobot-CNC-bearbejdningsprojekter.
Automatiseret maskinbetjening forbedrer også sikkerheden. Mennesker behøver ikke at række ind i maskiner i bevægelse. Risikoen for skader falder betydeligt. For produktionskørsler betyder det hurtigere ekspeditionstid. En prototype kan blive en produktionsdel på uger i stedet for måneder. Medicinske robotter drager direkte fordel af denne hastighed.
Procesovervågning i realtid
Sensorer på CNC-maskiner sporer vibrationer, temperatur og lyd. Hvis et værktøj begynder at blive slidt, registrerer systemet det med det samme. Det udskifter værktøjet, før emnet bliver beskadiget. Dette sikrer en overlegen overfladefinish og forhindrer materialevridning.
Kontaktløs laserscanning indfanger millioner af overfladedatapunkter på få sekunder. Den kontrollerer hurtigt komplekse friformsgeometrier. Processinspektion med automatiserede sonder måler kritiske funktioner inde i maskinen. Fejl opstår midt i processen. Dette sparer tid og materiale. Kassationsraten falder betydeligt. For medicinsk teknologi er denne overvågning afgørende. Den samme CNC-bearbejdningsmetode gælder også for proteser og implantater. Alle medicinske robotkomponenter skal være perfekte, når de forlader værkstedet. Dette kvalitetsniveau definerer moderne medicinsk robotteknologi. Præcision i bearbejdning holder patienterne sikre under hver procedure. Medicinske robotter transformerer kirurgi én del ad gangen.
Materialevalg til CNC-bearbejdning af hospitalsroboter
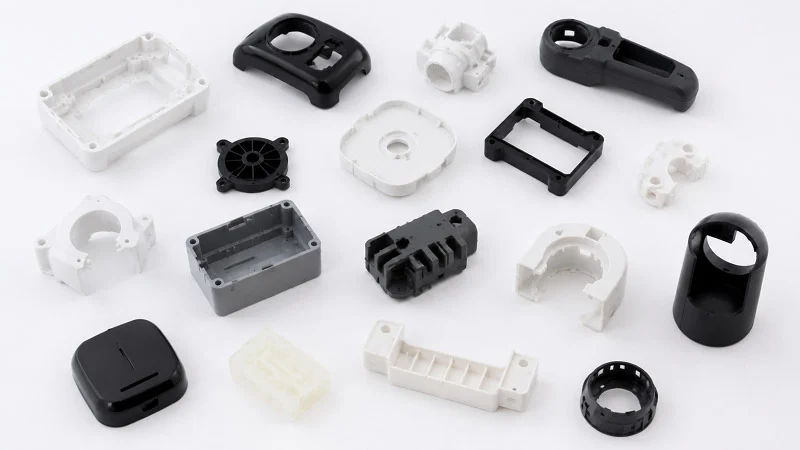
At vælge det rigtige materiale er halvdelen af arbejdet inden for CNC-bearbejdning af hospitalsroboter. En kirurgisk arm skal være stiv, let og sikker at sterilisere. Et hus skal beskytte elektronikken uden at tilføje fylde. Hvert valg påvirker omkostninger, cyklustid og myndighedernes godkendelse. Så hvordan beslutter du dig? Du matcher materialet til jobbet og kontrollerer derefter, at det kan overleve i hospitalsmiljøet.
Metaller til styrke og slid
Metaller udfører stadig det tunge arbejde i de fleste medicinske robotter. De holder gevind, modstår slid og bevarer deres form efter tusindvis af cyklusser.
Rustfrit stål (303, 316, 17-4 PH)
303 rustfri stålkvalitet klarer nemt maskiner og fungerer godt til beslag og ikke-implantatmonterede fiksturer. 316L bekæmper grubetæring, så det er et solidt valg til ventiler og væskeporte, der skal rengøres gentagent. 17-4 PH kræver varmebehandling for at nå 40 til 45 HRC, så den er velegnet til kæber, klinger og andre slidflader. Disse kvaliteter er almindelige i kirurgiske robotdele, fordi de balancerer styrke med rengøringsvenlighed.
Aluminiumslegeringer (6061-T6, 7075-T6)
Aluminium holder vægten nede, og det er vigtigt for arme, der bevæger sig hurtigt. 6061-T6 er arbejdshesten - nem at bearbejde, svejsbar og korrosionsbestandig. 7075-T6 er stærkere, men sværere at svejse, så den passer til strukturelle led og beslag, hvor stivhed overgår svejsbarhed. Ingen af kvaliteterne er ideelle til slidstærke overflader, men begge skinner igennem i chassis- og rammekomponenter.
Plast til vægt og isolering
Plastik reducerer vægten og tilføjer elektrisk isolering. Det åbner også døren for dele, som metaller ikke nemt kan matche.
PEEK og dens kemiske resistens
PEEK er stjernen inden for avanceret medicinsk robotteknologi. Den håndterer gentagen dampsterilisering over 130 °C uden at miste mekanisk integritet. Den håndterer også gammastråling og ethylenoxidbehandling. Denne fleksibilitet er vigtig, fordi hospitaler bruger forskellige steriliseringsmetoder. PEEK er modstandsdygtig over for syrer, baser og kulbrinter, og den udviser stærk hydrolysebestandighed. Højtryksdamp og vand nedbryder det ikke over lange perioder. Det er biokompatibelt og kan modstå hundredvis af steriliseringscyklusser uden at nedbrydes. Til kirurgiske robotdele, der skal overleve autoklavering, er PEEK ofte førstevalget.
Polycarbonat og acetal til huse
Polycarbonat giver slagfasthed og klarhed, så det er velegnet til dæksler og afskærmninger. Acetal tilbyder god stivhed og lav friktion, hvilket er velegnet til gear og glidende komponenter. Ingen af delene matcher PEEK, når det gælder steriliseringsstyrke, men begge holder omkostningerne nede for ikke-kritiske huse.
Matching af materialer til bearbejdningsprocesser
Materialevalg ændrer, hvordan en del fremstilles. Det ændrer også, hvilke certificeringer den færdige del kræver.
Maskinbearbejdningspåvirkning på cyklustid
Aluminium 6061-T6 er standarden for nem bearbejdning. Det kører med 300-600 m/min, har en værktøjslevetid på 60-120 minutter pr. skærkant og afleder varme hurtigt. PEEK er en anden historie. Det har meget lav varmeledningsevne - omkring 0.25 W/(m·K), cirka 1/500 af aluminium. Varme opbygges ved værktøjsspidsen og kan forårsage smeltning, udtværing eller dimensionel ustabilitet. Værktøjslevetiden er 120-180 minutter pr. skærkant, men hastighederne skal forblive konservative. Resultatet er en relativ bearbejdningstid på 1.5-2.5 gange i forhold til aluminium.
| Materiale | bearbejdelighed | Skærehastighed | Værktøjsliv | Termisk adfærd | Relativ bearbejdningstid |
| Aluminium 6061-T6 | Fremragende; branchebenchmark | 300–600 m/min | 60–120 min. pr. kant | Varme spredes hurtigt; lav risiko for termisk deformation | 1.0x (basislinje) |
| Medicinsk kvalitet PEEK | Moderat; kræver specialiseret behandling | Ikke specificeret (skal køre med konservative hastigheder) | 120–180 min. pr. kant | Meget lav varmeledningsevne (0.25 W/(m·K), ~1/500 af aluminium); varme akkumuleres ved værktøjsspidsen, hvilket forårsager smeltning, udtværing og dimensionel ustabilitet | 1.5–2.5x vs. aluminium |
En del, der tager 20 minutter i 6061 aluminium, kan tage 35 minutter i 316L rustfrit stål og 50 minutter i PEEK. Årsagen er, at bearbejdningsparametrene skal sænkes. Aluminium 6061 bearbejdes hurtigt med aggressive tilspændinger og hastigheder (300+ SFM med hårdmetal), lang værktøjslevetid og korte cyklustider. PEEK og andre tekniske plasttyper er bløde, men slibende, og den virkelige udfordring er varme: Plast leder ikke varme væk gennem spånen på samme måde som metaller, så varmen forbliver i delen. Hvis PEEK bliver for varm, kan den udgløde og miste mekaniske egenskaber. Som et resultat kræves konservative hastigheder, lette finishovergange og en omhyggelig kølevæskestrategi. En kompleks PEEK-del kan nemt tage 3 gange så lang bearbejdningstid som den samme geometri i aluminium, og da de fleste værksteder prissætter efter bearbejdningstid, går den 3x direkte til tilbuddet.
Krav til certificering af biokompatibilitet
Ikke alle materialer kræver implantatkvalitetspapirer. Men enhver del, der berører væv eller sidder i et sterilt felt, kræver dokumenteret biokompatibilitet. ISO 10993 dækker testrammen. Anvendelsen af CNC-bearbejdning ændrer ikke materialets kemi, men den kan efterlade rester. Kølevæske, spåner og afgratningsmedier skal kontrolleres. Et værksted, der forstår medicinsk robotteknologi, vil spore lotnumre og udstede materialecertifikater. Denne sporbarhed understøtter lovgivningsmæssige indsendelser og sikrer problemfri kvalitetsrevisioner.
Designovervejelser ved CNC-bearbejdning med robotter på hospitaler
Måden, du designer en del på, bestemmer dens endelige pris. Design til fremstilling (DFM) finder problemer tidligt. Smart fremstilling begynder i planlægningsfasen. At løse et problem på papir koster nul kroner. At løse det i metal koster meget. For CNC-bearbejdning med hospitalsrobotter betyder god DFM færre testversioner og lavere byggeomkostninger. God CNC-bearbejdning er afhængig af smart design. Medicinske robotter har brug for denne omhu.
Design af kirurgiske robotdele til bearbejdning
Vægtykkelse og indvendige funktioner
Tynde vægge bøjer under skæring. Tykke vægge koster mere. Den bedste balance holder emnet stærkt. Dybe lommer forårsager problemer. De kræver lange værktøjer, der kan bøjes. Undgå dybe lommer og skarpe indvendige hjørner for at forhindre behovet for små, skrøbelige endefræsere og ekstra operationer. Standard hulstørrelser sænker omkostningerne og forbedrer kvaliteten. Brug af det samme bor til hele emnet betyder færre værktøjsskift. Det sparer tid og produktionsomkostninger. Den CNC-bearbejdningsmetode, du vælger, skal passe til funktionerne i dine kirurgiske robotdele. Nøjagtighed kommer fra denne pasform.
Udkastvinkler og hjørneradier
Skarpe indvendige hjørner kræver meget små pindfræsere. Disse værktøjer knækker hurtigt. Ved at undgå skarpe indvendige hjørner ved at tilføje en rimelig radius kan du bruge et normalt værktøj. Dette forbedrer kvaliteten og sparer tid. Udkastvinkler hjælper med at fjerne spåner. De gør også emnet klar til sprøjtestøbning senere. Begge funktioner holder fremstillingsprocessen gnidningsfri. Dele fremstillet på denne måde koster mindre pr. stk.
Geometriske begrænsninger for sterilisering
Glatte overflader og reduktion af sprækker
Bakterier gemmer sig i ru overflader. For kirurgiske robotdele forhindrer en overfladefinish under Ra 0.4 μm proteiner i at klæbe. Kromoxidlaget forbliver stærkt. Sprækker er lige så vigtige. Damp fra sterilisering trænger ind i små huller. Et virkeligt tilfælde viste, at værktøjssamlinger svigtede efter 50 rengøringscyklusser. Gevindskårne huller havde ru kanter, der fangede vand. Skift til gevindfræsning og elektropolering fik værktøjets levetid til at vare over 500 cyklusser. Passivering med salpetersyre eller citronsyre gendanner kromoxidlaget og fjerner frit jernforurening. Elektropolering udglatter elektrokemisk mikroskopiske toppe på komplekse interne kanaler, hvilket skaber en bakterieresistent overflade. Denne CNC-metode fungerer bedst til medicinsk fremstilling. Medicinske robotter er afhængige af disse overfladestandarder.
Materialekompatibilitet med rengøringsmidler
Forskellige rengøringsvæsker skader forskellige materialer. Rustfrit stål kan håndtere hospitalsdesinfektionsmidler. Men plastik skal kontrolleres. PEEK modstår de fleste kemikalier. Polycarbonat kan revne med visse opløsninger. Passivering i henhold til ASTM A967 fjerner løst jern fra rustfri dele. Dette trin beskytter oxidlaget. Elektropolering udglatter små buler efter bearbejdning. Det virker kun, når startfinishen allerede er god. Disse trin sikrer kvalitet på tværs af alle medicinske robotdele. Enhver medicinsk robot i brug er afhængig af denne tankegang.
Toleranceopbygning i robotaggregater
Håndtering af kumulative fejl
Hver del har en tolerance. Sæt fem dele sammen, og fejlen akkumuleres. Et mellemrum på 0.01 mm pr. del bliver til 0.05 mm på samlingsniveau. Det er vigtigt, når en robotarm har brug for en nøjagtighed, der er mindre end et riskorn. Omhyggelig planlægning holder samlingen inden for grænserne. Den samme omhu gælder for proteser og andre medicinske dele. Medicinske robotter har brug for dette fokus på nøjagtighed.
Funktionelle vs. evnebaserede tolerancer
Ikke alle størrelser kræver den snævreste tolerance. Tolerancer baseret på maskinens ydeevne koster mere. At køre med ±0.005 mm hver gang kræver lavere hastigheder. Funktionelle tolerancer spørger: hvad gør denne del? En positioneringsstift kræver stram kontrol. Det gør en kabelklemme ikke. Spænd kun det, der betyder noget. Det sparer penge uden at forringe ydeevnen. God medicinsk robotteknologi bruger denne tankegang.
Fra prototype til produktion af hospitalsrobot CNC-bearbejdning
Det kræver tålmodighed at forvandle en kirurgisk robot fra en idé til et rigtigt produkt. En prototype viser, at ideen virker. Men det er ofte i processen at fremstille mange dele, at teams går i stå. At gå fra én del til tusindvis kræver omhyggelig planlægning. Hver fase medfører sine egne problemer. Den rigtige plan sparer tid og penge. Den sikrer også den samme kvalitet hver gang.
Hurtig prototyping til designvalidering
En prototype sætter enhver idé på prøve. Kirurgiske robotter udfører meget delikat arbejde. Så man laver én del først. Man tjekker, hvordan den passer og bevæger sig. Derefter reparerer man det, der er galt.
Enkeltstående kørsel og hurtig ekspeditionstid
Det kræver stadig dygtighed at lave blot én del. Opsætningstiden kan være lige så lang som for hundrede dele. Du har brug for et værksted, der arbejder hurtigt. CNC-bearbejdningsteknologi skærer en enkelt del ud af en solid blok. Der er ikke behov for forme. Ingen ventetid på værktøj. Et godt værksted færdiggør en prototype på få dage. Den hastighed er vigtig, når du tester et nyt design til medicinske robotter. Multiaksecentre former komplekse dele i én opsætning.
Iterative feedback-løkker
Du tester delen. Du finder et problem. Du retter designet. Du bearbejder en ny del. For kirurgiske robotdele bringer hver runde dig tættere på en perfekt pasform. CNC-bearbejdning holder denne cyklus kort. Skift CAD-filen om aftenen. Få en ny del om morgenen. Dette mindsker risikoen. Du opdager problemer, før værktøjerne fremstilles. Præcisionen fra tidlige prototyper fortæller dig meget. For medicinske robotter er denne frem-og-tilbage-tilgang et must.
Skalering af medicinske robotter fra prototype til produktion
Nu har du brug for hundredvis af dele, der alle er ens. Det ændrer den måde, du tænker på produktion. Prototypeprocessen tilpasses til hvert job. Produktionen har brug for en fast struktur.
Jig- og fiksturdesign for repeterbarhed
En prototype kan stå i en skruestik. Produktionen kræver fiksturer, der er bygget til jobbet. Disse skabeloner holder hver del på samme sted. Godt fiksturdesign fjerner forskelle mellem delene. Det skaber et fundament af kvalitet. For hospitalsrobot-CNC-bearbejdning er det altafgørende at gøre det samme hver gang. God fiksturproduktion gør det muligt. Fiksuren styrer, hvor præcis hver del er. Resultatet er hurtigere cyklusser og færre fejl.
Automatiserede produktionsceller
Én operatør indlæser materiale i en robotcelle. Robotten føder CNC-maskinen hele natten lang. Lysslukket drift kører 24 timer i døgnet. Dette øger produktionen uden at øge lønomkostningerne. Automatiserede celler gør dele mere ensartede. Robotten bliver aldrig træt. For medicinske robotter er denne stabilitet afgørende. Sensorer overvåger processen. Hvis et værktøj slides ned, justerer systemet sig. Automatiserede celler er den måde, kirurgiske robotdele fremstilles i stor skala på. Denne fremstillingsmetode afhænger af opsætninger, der gentages. Disse celler fremstiller komplekse dele med snævre tolerancer.
Omkostningsstyring og produktionseffektivitet
At gå over til produktion ændrer, hvordan du tænker på omkostninger. En prototype er en engangsudgift. Produktionsomkostningerne vender tilbage.
Materialeomkostninger vs. bearbejdningsomkostninger
Prisen på råmaterialer er kun begyndelsen. Bearbejdningstiden koster ofte mere. En blok PEEK kan koste meget. Men maskintiden til at skære den kan være tre gange så lang. Kan man ændre designet for at reducere maskintiden? Kan man bruge et materiale, der bearbejdes hurtigere? Disse valg påvirker den endelige pris for hver enhed. En del, der tager 20 minutter i aluminium, kan tage 35 minutter i 316L rustfrit stål. Det løber hurtigt op. Materialevalget ændrer hele fremstillingsprocessen. Det påvirker også hver enkelt komponent.
Reduktion af skrot gennem simulering
Skrot spilder både materiale og tid. For titanium er skrot dyrt. Simuleringsværktøjer hjælper dig med at undgå det. Kør først værktøjsbanen i softwaren. Simuleringen fanger nedbrud. Den viser, hvor værktøjet ryster. Ret problemer på computeren. Ikke på maskinen. CNC-bearbejdningsprocessen drager fordel af denne kontrol.
En startup-virksomhed havde brug for Ti-6Al-4V-dele til en kirurgisk robot. Deres første leverandør havde en høj afvisningsrate. Skiftet til enkeltopsætning af 5-akset CNC og CMM-inspektion under processen for hver femte del reducerede defektraten drastisk. De overholdt snævre tolerancer på tværs af tusindvis af enheder. Leveringstiden faldt betydeligt med nul feltreturneringer og fremragende proceskapacitet.
Disse planer fungerer til ethvert medicinsk robotprojekt. De holder delene de samme. De fungerer også til dele som proteser. En god partner gør denne ændring problemfri. NOBLE, som en førende produktionsvirksomhed i Kina, understøtter hele livscyklussen fra tidlige prototyper til storproduktion.
Præcision i hospitalsrobot CNC-bearbejdning
Præcision er mere end bare et ord her. Det afgør, om en robot hjælper eller skader. Hvert snit, hver måling og hver finish tæller. Så hvor præcis skal CNC-bearbejdning med hospitalsrobot være? Mere præcis, end de fleste værksteder kan klare.
Definition af præcision for kirurgiske robotdele
GD&T og tolerancer for sand position
Lineære tolerancer lader en del bevæge sig diagonalt. Et hul ved X=2.000″, Y=1.500″ med ±0.005″ lineær tolerance sidder inden for en firkantet zone. Denne firkants diagonal er omkring 0.014″. En del kan være 0.007″ væk fra det faktiske centrum og stadig bestå. True Position løser dette problem. Den bruger i stedet en rund zone. Den samme 0.007″ fejl bestås, men zonen passer til en rund stift. For runde dele, der passer sammen, sikrer True Position, at de passer, hvor lineære tolerancer måske ikke passer.
Datumreferencer binder alt sammen. Når dyvelstifter og lejeboringer på forskellige flader skal flugte, holder en fælles datumramme dem på samme origo. MMC giver maskinarbejdere bonustolerance, når hullerne bliver større. RFS holder tolerancen konstant for prespasninger. Disse valg påvirker omkostninger og funktion.
Typiske områder (±0.005 mm)
Kirurgiske robotdele kræver meget høj nøjagtighed. Ved brug af schweizisk CNC-drejning kan tolerancer på ±0.005 mm opnås. For nogle kritiske funktioner kan endnu snævrere tolerancer være nødvendige. En kirurgisk robotarms samling kræver ofte ±0.005 mm for at undgå løshed under fint arbejde.
Overfladefinish for rengørbarhed
Ra-værdier under 0.4 µm
Overfladefinishen bestemmer, hvor ren en del kan være. For kirurgiske robotledkomponenter skal overfladefinishen være glat nok (typisk Ra < 0.4 μm), så proteiner ikke let kan hæfte, og kromoxidlaget forbliver ubrudt. Sprækkefrit design er lige så vigtigt: Under autoklavering kan damp trænge ind i de mindste mellemrum mellem et skruehoved og et ledhus, så CNC-fræsning skal producere perfekt flade kontaktflader for at forhindre fugtindfangning og indvendig rust.
Afgratning og kantbearbejdning
Flertrinsafgratning ved hjælp af centrifugal cylinderfinish og ultralydsafgratning fjerner mikroskopiske grater fra effektorkæber og remskiver. Kanterne inspiceres under 50x forstørrelse og afrundes for at forhindre løsrivelse af materiale inde i huset. Elektropolering udglatter elektrokemisk mikroskopiske toppe på komplekse interne kanaler og skaber en bakterieresistent overflade.
Inspektion og kvalitetskontrol under processen
CMM- og laserscanningsverifikation
Koordinatmålemaskiner kontrollerer den sande position som afstand fra det sande centrum. Laserscanning indfanger millioner af overfladepunkter på få sekunder. Den kontrollerer komplekse friformsgeometrier hurtigt. Prober i processen måler nøglefunktioner inde i maskinen. Fejl opstår midt i processen. Skrot falder. Kvaliteten forbliver høj.
Første artikelinspektion (FAI)
Første artikelinspektion bekræfter processen, før den fulde produktion starter. Den kontrollerer alle dimensioner mod tegningen. Den verificerer materialecertifikater og overfladefinish. Ved CNC-bearbejdning med hospitalsrobotter finder FAI problemer tidligt. Den samme metode gælder for proteser og andre medicinske dele. En solid FAI betyder, at produktionskørslen starter korrekt.
Partnerskab med NOBLE om CNC-bearbejdning med robotter til hospitaler

At vælge den rigtige partner kan være afgørende for dit CNC-bearbejdningsprojekt til en hospitalsrobot. NOBLE er en førende produktionsvirksomhed i Kina. De arbejder med både metal og plastik. Denne dobbelte færdighed er vigtig, når din robot har brug for titaniumbeslag og PEEK-huse i samme konstruktion.
Præcisionsbearbejdning af metal- og plastdele
Højstyrkelegeringer og medicinske polymerer
NOBLE bearbejder de legeringer, som medicinske robotter har brug for. Titanium Grade 5, 17-4 PH rustfrit stål og 316L går alle gennem deres værksted. Disse materialer tåler gentagen sterilisering. Til plast arbejder de med PEEK, polycarbonat og acetal. PEEK-dele overlever dampautoklavering over 130°C. Polycarbonatdæksler beskytter elektronik uden at tilføje fylde. Dette sortiment betyder, at du får én partner til hvert materiale på din tegning.
Schweiziske bearbejdnings- og multiaksecentre
Drejning i schweizisk stil med styrebøsningsstøtte holder lange, slanke dele tæt på skæreværktøjet. Det forhindrer afbøjning og holder alt centreret. NOBLE kører også multiaksecentre, der former komplekse geometrier i én opsætning. Færre opsætninger betyder strammere tolerancer og hurtigere cyklustider. For kirurgiske robotdele som drivaksler og effektorkoblinger gør dette udstyr forskellen mellem en del, der fungerer, og en, der ikke godkendes ved inspektion.
Certificeringer: Streng kvalitetskontrol og sporbarhed
NOBLE har certificeringer inden for kvalitetsstyring, der sikrer kontrollerede bearbejdningsprocesser, validerede produktionsparametre, leverandørrevisioner og komplette enhedshistorikoptegnelser (DHR). Dette viser, at en CNC-partner har et kvalitetsstyringssystem, der er i stand til at sikre ensartet, sporbar og valideret produktion. Det er den globale baseline, som OEM'er inden for medicinske robotter forventer.
Den rette leverandør tilbyder validerede processer, dokumenterede proceskontroller, sporbarhedssystemer på lotniveau knyttet til serialiserede komponenter og en kvalitetskultur bygget op omkring kvalitetsstyring og FDA-registrering. Med forventningsafstemmende regler skal CNC-partneren have dokumentation og sporbarhedsinfrastruktur klar til revision for at holde patienter og udstyr på markedet sikre.
Alle dele, som NOBLE leverer, leveres med materialecertifikater og inspektionsrapporter. Lotnumrene er knyttet til råmaterialet. Denne sporbarhed understøtter dine regulatoriske indsendelser. Når en revisor beder om procesvalideringsregistre, har du dem. Denne dokumentation holder din enhed på markedet og dine patienter sikre.
Fuld service: Fra design til montering
Ingeniørsupport til prototype-iterationer
NOBLE skærer ikke kun i metal. Deres ingeniører gennemgår dine CAD-filer og identificerer DFM-problemer tidligt. Tynde vægge, dybe lommer og skarpe hjørner får alle opmærksomhed, før spånerne flyver. Denne feedback-loop forkorter prototypecyklusserne. Du ændrer designet på papiret, ikke på maskinen. Resultatet er færre iterationer og lavere udviklingsomkostninger.
Montering og kitning til produktionsklare dele
Når dit design er færdigt, kan NOBLE samle delkomponenter og udstyre dem til din produktionslinje. Det betyder, at du modtager en installationsklar enhed, ikke en kasse med løse dele. Denne service reducerer din indkommende inspektionstid og reducerer håndteringsskader. Fra den første prototype til fuld produktion understøtter NOBLE hele livscyklussen. Deres avancerede teknologi og udstyr holder produktionseffektiviteten høj, samtidig med at de opretholder den præcision, dine medicinske robotter kræver.
Teams, der planlægger fremad, klarer sig bedre, når de går fra en prototype til fuld produktion. DFM finder tynde vægge og dybe lommer, mens de stadig er på papiret. Valg af materialer som PEEK eller 17-4 PH fastsætter cyklustid og hvor længe dele overlever sterilisering. Høj præcision forhindrer samlinger i at løsne sig. En partner med kvalitetsstyring for medicinsk udstyr holder kvaliteten nedskrevet og let at spore. NOBLE håndterer alle fire, fra schweizisk drejning til den endelige kitting.
Fremtiden ser spændende ud. AI-drevet kinematik holder TCP-nøjagtigheden meget høj, og adaptiv styring reducerer cyklustiderne betydeligt. Lights-slow-celler fremstiller allerede mange dele på én nat. I takt med at CNC-bearbejdning fortsætter med at ændre sig, vil medicinske robotter kun blive smartere og sikrere.
Ofte stillede spørgsmål om CNC-bearbejdning af hospitalsroboter
Hvilke tolerancer kan CNC-bearbejdning fra hospitalsrobotter virkelig holde?
Ved hjælp af teknikker som schweizisk CNC-drejning kan kirurgiske robotdele have tolerancer på ±0.005 mm. Kirurgiske robotdele kræver meget høj nøjagtighed. Det vigtigste er at matche tolerancen med, hvad delen rent faktisk gør.
Hvilket materiale fungerer bedst til dele, der skal dampsteriliseres?
PEEK tåler gentagen dampautoklavering over 130 °C uden at miste styrke. Det modstår også gammastråling og ethylenoxid. Rustfrit stål som 316L og 17-4 PH holder også godt. Dit valg afhænger af, om du har brug for isolering, lavere vægt eller slidstyrke.
Hvor lang tid tager det at gå fra en prototype til fuld produktion?
Det afhænger af delens kompleksitet og materiale. Én opstartsvirksomhed inden for kirurgisk robot reducerede leveringstiden betydeligt efter skift til enkeltopsætning af 5-akset CNC og CMM-inspektion undervejs. Selve hurtig prototyping tager dage, ikke uger, fordi der ikke er behov for værktøj.
Hvilken overfladefinish skal kirurgiske robotdele have?
For kirurgiske robotledskomponenter skal overfladefinishen være glat nok (typisk Ra < 0.4 μm), så proteiner ikke let kan hæfte, og kromoxidlaget forbliver ubrudt. Afgratning fjerner små grater, der kan ridse væv eller fange bakterier.
Hvorfor er toleranceopbygning vigtig i robotmonteringer?
Hver del har sin egen tolerance. Stables fem dele sammen, akkumuleres fejlene. Det er vigtigt, når en robotarm kræver høj nøjagtighed. Funktionelle tolerancer holder omkostningerne nede uden at forringe ydeevnen.
Hvilke certificeringer skal en partner inden for CNC-bearbejdning af hospitalsrobotter have?
Kig efter certificeringer for kvalitetsstyring, især en certificering bygget til medicinsk arbejde, der dækker kontrollerede processer, validerede parametre, leverandørrevisioner og enhedshistorik. Denne sporbarhed understøtter dine regulatoriske indsendelser og sikrer problemfri kvalitetsrevisioner.
Hvordan påvirker materialevalg omkostningerne ved CNC-bearbejdning med hospitalsrobotter?
Bearbejdningstiden koster ofte mere end råmaterialet. En del, der tager 20 minutter i aluminium, kan tage 35 minutter i 316L rustfrit stål og 50 minutter i PEEK. PEEKs lave varmeledningsevne tvinger konservative hastigheder frem. Den ekstra bearbejdningstid går direkte til tilbuddet.






