

En robotingeniør har en CAD-model og skal beslutte, hvordan den skal laves om til en rigtig prototype. Det betyder at vælge materiale og proces. Hovedspørgsmålet er: Hvilke fremstillingsprocesser og materialer fungerer bedst til prototypedele til AI-robotter? Og hvordan påvirker de design og produktion? Denne artikel dækker materialemuligheder, bearbejdningsteknikker og beslutninger på systemniveau. Vi fokuserer på nyttige tips til valg og konstruktion af brugerdefinerede robotsystemer. Styrke, vægt og præcision styrer materialevalg. Timing og budget betyder også noget. Vi springer baggrundshistorien over og giver praktiske råd til ingeniører og hobbyfolk. Eksempler på rigtige prototyper fra menneskelignende arme og mobile robotter viser disse beslutninger i praksis.
Designovervejelser for prototypedele til AI-robotter
Enhver AI-robot starter med fem hovedsystemer: kontrol, sensorer, aktuatorer, strømforsyning og den strukturelle ramme. Inden for robotteknologi kræver disse systemer alle forskellige ting ud fra de dele, de bruger. Beslut dig for dine valg tidligt. De påvirker tolerancer, samling og omkostninger. Her er det, der betyder noget.
Styrke, vægt og præcision
Bærende vs. ikke-bærende dele
Nogle dele bærer reelle belastninger. Led, led og chassisdele kræver høj styrke og stivhed. Aluminiumlegeringer er populære her. De balancerer vægt med stivhed ret godt. Dæksler og karrosseripaneler udsættes for meget mindre belastning. Plastik håndterer disse roller fint. Planlæg disse funktioner tidligt, når du planlægger. Det valg påvirker alt senere.
Tolerance og overfladefinish
Nøjagtighed starter med de rigtige tolerancer. Præcision er vigtigst ved grænseflader. Lejesæder og skinnebeslag skal have tolerancer inden for ±0.01 til ±0.05 mm. Komponenter som værktøjsvekslere og gribere kræver repeterbarhed i området 0.015 til 0.02 mm for pålidelig håndtering. Men vær opmærksom på toleranceopbygning. Når mange dele passer sammen, akkumuleres små fejl. En specifikation på ±0.02 mm kan forårsage bindende samlinger. Stram kun tolerancerne, hvor funktionen kræver det. At gå fra 0.5 mm til 0.02 mm fordobler dine produktionsomkostninger. At gå til 0.01 mm tredobler det.
Tolerance påvirker direkte robottens nøjagtighed. Hvis beslagene er forkerte, rammer sluteffektoren ikke sit mål. Godt design med henblik på fremstillingsevne betyder, at man tænker på pasform tidligt. Smarte designbeslutninger påvirker omkostninger og kvalitet. Den samme logik gælder for alle fremstillingsprocesser. Spørg dig selv: Har alle overflader brug for stram kontrol, eller kun de kritiske?
Miljømæssige og termiske faktorer
Temperatur og kemisk eksponering
Hvor arbejder din robot? Fabrikker bliver varme. Udendørs robotter står over for kemikalier. Standardplast som ABS og HDPE svigter over 100°C. Du skal bruge PTFE eller PEEK i stedet. PEEK kan modstå kontinuerlig varme op til 260°C. Ved kemisk eksponering modstår PTFE, PEEK og polypropylen barske opløsningsmidler. Titanium og rustfrit stål 316 er de bedste metaller til korrosive miljøer. Disse materialevalg er direkte forbundet med ydeevne under belastning.
Tætningsteknologien til udendørsrobotter bruger avancerede elastomerer. Fluoroprene XP og EPDM er modstandsdygtige over for UV-stråling og rengøringsmidler. Tænk på miljøet, når du træffer dit valg.
Vibrations- og slagfasthed
Robotter bevæger sig hurtigt og stopper hårdt. Vibrationer løsner skruer over tid. Stød kan revne sprøde komponenter. POM, glasfyldt nylon og andre hårde plasttyper håndterer gentagen belastning godt. De absorberer energi uden at knække. Titanium tilbyder høj styrke uden ekstra vægt, men koster mere. Tilpas materialedæmpning til dine robotsystemer. En specialbygget mobil robot, der støder ind i vægge, kræver stærkere dele end en stationær arm på et fabriksgulv.
Omkostninger, leveringstid og skalerbarhed
Prototype vs. produktionsbudget
Et enkelt prototypestykke koster mere pr. enhed. Den samme komponent i volumen bliver billigere. Planlæg på forhånd. CNC-bearbejdning giver præcision uden værktøjsomkostninger til tidlig testning. Store serier bruger sprøjtestøbning til at reducere omkostningerne pr. enhed. Komponentvalg afhænger af volumen og budgetmål. Brugerdefinerede robotsystemer starter ofte med maskinbearbejdede stykker og går videre til støbte.
Broværktøj og lavvolumenløb
Broværktøj udfylder hullet mellem en enkelt prototype og komplette fremstillingsprocesser for prototypedele til AI-robotter. Det bruger midlertidige forme til lave volumener. Dette giver dig mulighed for at teste prototypelignende dele og validere pasformen, før du investerer i hårdt værktøj. Urethanstøbning fungerer godt til 10 til 100 dele. Denne tilgang validerer dit design og din produktion tidligt, hvilket sparer penge og tid, før du skalerer op.
Almindelige materialer til prototypedele til AI-robotter
At vælge det rigtige materiale er halvdelen af arbejdet. Du ønsker styrke, lav vægt og en pris, som dit økonomiteam kan acceptere. Valgmulighederne findes i tre grupper: metaller, plast og kompositmaterialer. Hver af dem har sine egne fordele og ulemper. Lad os gennemgå dem.
Metaller
Metaller er det bedste valg til strukturarbejde i robotteknologi. De er stive, stærke og forudsigelige. Men forskellige metaller opfører sig på forskellige måder.
Aluminiumlegeringer til letvægtsrammer
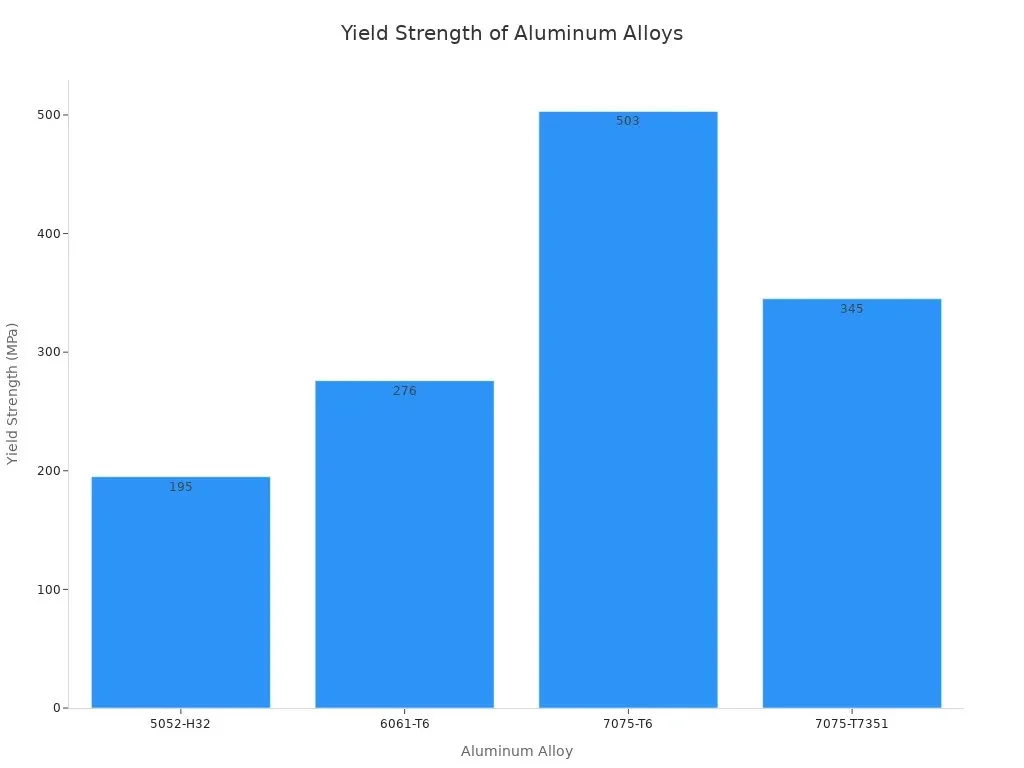
Aluminium er det første valg til de fleste stel. Af alle kvaliteterne er 6061-T6 standardvalget til prototyper og generelle strukturelle dele. Det modstår korrosion godt, bearbejdes let og svejses bedre end mange stærkere alternativer. Dets flydespænding er 276 MPa. Det er nok til bearbejdede beslag, plader og strukturelle led.
Hvis du har brug for mere styrke, når 7075-T6 503 MPa. Det gør den god til højbelastningsarbejde på flystel og dronearme af høj kvalitet. Her er en hurtig sammenligning af de almindelige kvaliteter:
| Aluminum Alloy | Yield Strength (MPa) | Typisk anvendelse i robot-/dronerammer |
| 6061-T6 | 276 | Generelle rammer, robotarme, FPV-racerchassis |
| 7075-T6 | 503 | Højspændingsflystel, militære dronestrukturer, førsteklasses dronearme |
| 5052-H32 | 195 | Pladeindkapslinger og batterihuse |
| 7075-T7351 | 345 | Militære, racer- eller højnyttelast-droner |
Rustfrit stål 17-4 PH til sliddele
Når du har brug for stærk slidstyrke, klarer 17-4 PH rustfrit stål opgaven. I H900-tilstanden når dens ultimative trækstyrke omkring 1,310 til 1,379 MPa. Flydespændingen ligger mellem 1,172 og 1,276 MPa. Hårdheden når HRC 40 til 47. Du kan bearbejde det med CNC eller bygge det gennem DMLS. Disse tal gør det velegnet til højbelastede aksler, stifter og strukturelle fastgørelseselementer. Det bøjer også langt mindre under belastning end aluminium, hvilket er vigtigt for præcisionsmonteringsplader.
Titanium Ti-6Al-4V til højstyrkeapplikationer
Titanlegeringen Ti-6Al-4V giver dig høj styrke og lav vægt. Strukturdele i humanoide robotter blander ofte aluminium, titanium og stål. Titanium koster mere, men det fungerer bedst, hvor hvert gram tæller. Brug det til kritiske led og samlinger, der udsættes for store gentagne belastninger.
Plast
Plastik sænker vægten og omkostningerne. De kan også bruges, hvor metaller ville være for meget.
ABS og PLA til hurtig prototyping
ABS og PLA er arbejdshestene inden for FDM-printning. De giver dig mulighed for hurtigt at teste pasform og form. Ingen af dem tåler høj varme godt, så hold dem væk fra motorer og varme overflader. Til mockups i den tidlige fase er de dog svære at slå.
POM og PEEK til gear og lejer
POM, ofte solgt som Delrin, fungerer fantastisk i gear og lejer. Det har en lav friktionskoefficient og fremragende dimensionsstabilitet. Fugtabsorptionen efter 24 timer er kun 0.25 % sammenlignet med 1.5-3.0 % for nylon. Det betyder mindre hævelse og bedre præcision over tid. Delrin AF 100 håndterer høje belastninger ved høje hastigheder med mindre slid. Det har næsten ingen slip-stick-adfærd, fordi dets statiske og dynamiske friktionskoefficienter er næsten ens. PEEK går endnu længere og håndterer kontinuerlig varme op til 260 °C. Begge polymerer modstår kemikalier godt, hvilket gør dem til solide valg til krævende applikationer.
Kompositter og specialmaterialer
Kompositmaterialer giver dig de bedste styrke-til-vægt-forhold. De bruges i vægtkritiske eller lette applikationer.
Kulfiberforstærkede polymerer
CFRP ændrer spillereglerne for robotarme. Et T700S kulfiberlaminat vejer 1.55 g/cm³ mod 2.70 g/cm³ for 6061-T6 aluminium. Det er omkring 43 % lettere. Dens specifikke stivhed når cirka 45 GPa·cm³/g, cirka 1.7 gange så meget som aluminium. Forskning i IEEE Access har rapporteret en valideret hybridarm med en massereduktion på 24.32 % sammenlignet med et design udelukkende i aluminium. Hvert gram væk fra samlingen reducerer inerti, aktuatormoment og energiforbrug.
Glasfyldte nyloner og UHMW
Glasfyldte nyloner tilføjer stivhed til plastdele uden store omkostninger. UHMW giver enestående slagfasthed og en lavfriktionsoverflade. Disse materialer er velegnede til kofangere, føringer og slidlister. De absorberer vibrationer og håndterer gentagen belastning uden at revne.
Materialevalg er direkte forbundet med fremstillingsprocesser og komponentvalg. Gør det rigtigt tidligt, og din specialbyggede konstruktion holder sig inden for budgettet og tidsplanen.
Fremstillingsprocesser for AI-robotprototypedele
Almindelige måder at fremstille robotdele på omfatter skæring, sprøjtestøbning, CNC-bearbejdning, støbning og 3D-printning. Hver metode passer til forskellige behov. Dit valg afhænger af delens form, hvor mange du har brug for, og dit budget. Lad os se på de vigtigste muligheder.
CNC-bearbejdning og -skæring
CNC-bearbejdning giver dig meget præcise og stærke dele. Det fungerer på både metaller og plast. Til prototypedele med AI-robotter bruges denne metode ofte først.
3-akset vs. 5-akset bearbejdning
Treaksede maskiner skærer kun fra én retning. Femaksede maskiner bevæger værktøjet og emnet sammen. Den ekstra bevægelse er virkelig vigtig for komplekse former.
Femakset bearbejdning er bedst, når en del har skrå overflader, dybe lommer eller huller, der peger i forskellige retninger. Robotledhuse har sidehuller, lejehuller og referenceflader. Disse funktioner bør planlægges sammen. Når du laver præcisionshuller på top-, side- og skrå flader, tilføjer hver vending af delen små fejl. Disse fejl kan være større end maskinens normale nøjagtighed. Femakset bearbejdning holder alt i én stabil opsætning.
Overvej hule robotledhuse. De har gevindhuller rundt om ydersiden og monteringsbump på buede overflader. Tre-akset arbejde kræver fire til seks manuelle omspændinger. Dette skæver de indvendige lejehuller i forhold til de udvendige motoroverflader. Succesraten ved første gennemløb med 3-akser er kun 59%. Med fem-akset enkeltopsætning springer den op til 96%.
| Delsituation | Anbefalet evaluering | Årsag |
| Sidehuller på en cylindrisk del | 4-akse | Reducerer manuel spejling og omdatering |
| Almindelige multi-face huller | 4-akset eller 3+2 | Balancerer omkostninger og opsætningsstabilitet |
| Vinklede sensormonteringsflader | 5-akse | Reducerer fiksturskift og værktøjsforstyrrelser |
| Letvægts robotrammer | 5-akse | Forbedrer værktøjets adgang til lommer og ribber |
| Tyndvæggede flersidede beslag | 5-akset med trinvis bearbejdning | Hjælper med at håndtere fastspænding og datumdrift |
| Lavvolumendele med gentagelsesnøjagtighed | 5-akset evaluering | Første artikelproces kan gentages for batchen |
Fremføringer, hastigheder og værktøjsvalg
Tilspænding og hastigheder afhænger af dit materiale. Aluminium skærer hurtigt med høje spindelhastigheder. Titanium kræver lavere hastigheder og mere kølevæske. Værktøjsvalg er også vigtigt. Hårdmetalværktøjer klarer de fleste opgaver. Diamantbelagte værktøjer fungerer bedre til ru kompositmaterialer. En specialfremstillingspartner som NOBLE kan hjælpe dig med at indstille disse værdier til dit specifikke design.
Pladefremstilling til robotteknologi
Plademetal er en hurtig måde at fremstille rammer og kabinetter på. Produktion til robotteknologi starter ofte her for chassisarbejde.
Laserskæring, bøjning og svejsning
Laserskæring skaber flade mønstre med rene kanter. Bukning danner 3D-formen. Svejsning forbinder delene. Denne rækkefølge fungerer godt til beslag, monteringer og bundplader. Hvert trin tilføjer værdi uden høje værktøjsomkostninger.
Stel- og chassisfremstilling
Mobile robotchassis skal være stive, men ikke tunge. Plademetal giver dig begge dele. Du kan tilføje ribber og foldeknuder, hvor belastningen er høj. Udskæringer fjerner materiale, hvor det ikke er nødvendigt. Denne tilgang holder robotsystemer lette og stive.
Sprøjtestøbning, støbning og 3D-printning
Disse tre metoder dækker alt fra enkelte prototyper til fulde produktionsserier.
Sprøjtestøbning til skaller og dæksler
Sprøjtestøbning fremstiller skaller, overtræk, handsker og ydre kropsdele. Det reducerer vægten, beskytter indvendige dele og giver robotten dens udseende. ABS er et almindeligt valg. Den anbefalede vægtykkelse til ABS er mellem 1.14 og 3.56 mm. Vægge tyndere end 1 mm er svære at fylde jævnt. Støbeværktøjet koster mere i starten, men prisen pr. del falder hurtigt, når man laver mange.
Urethanstøbning og broproduktion
Urethanstøbning udfylder hullet mellem prototype og produktion. Silikoneforme holder til 10 til 100 dele. Du får dele, der føles som støbte dele, uden at bruge hårdt værktøj. Denne broproduktion giver dig mulighed for at teste pasform og funktion, før du køber stålforme.
FDM, SLA og SLS til komplekse geometrier
3D-printning har ændret måden, hvorpå menneskelignende robotter fremstilles. Det muliggør komplekse former og hurtig prototyping, som ældre metoder ikke kan matche. FDM er godt til hurtige mockups. SLA giver glatte overflader til visuelle modeller. SLS fremstiller stærke nylondele uden støttestrukturer.
For SLS og MJF skal der planlægges en dimensionsnøjagtighed på ca. ±0.3%. Bearbejd eller oprives eventuelle lejehuller bagefter. SLS nylon PA12-dele har en ru overflade, der skal forsegles. Dampudjævning forbedrer overfladefinishen som et batchtrin. TPM3Ds SLS-løsninger opnår ca. ±0.2 mm pr. 100 mm. Det giver en præcis pasform til prototyper af sluteffektorer.
Disse fremstillingsprocesser for prototypedele til AI-robotter har hver deres plads. Vælg baseret på din dels form, mængde og ydeevnebehov.
Anvendelser af AI-robotprototypedele
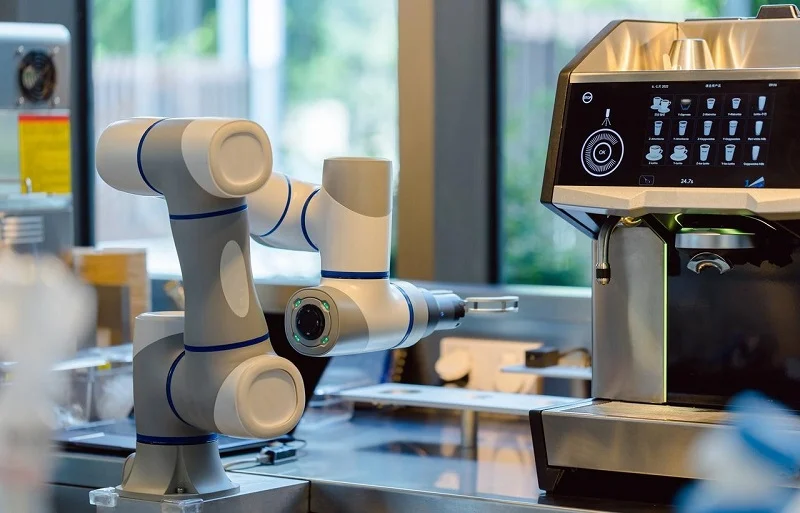
Reelle valg af materialer og hvordan man får dele til at se ud i virkelige byggeri. Her er tre almindelige anvendelser og årsagerne bag dem.
Humanoid robotarmprototype
Skulderleddet holder hele armen. Det skal bevæge sig uden at vakle. I en rigtig prototype krævede klienten en tolerance på ±0.01 mm. Præcisions-CNC-bearbejdning opfyldte dette for hvert lejesæde og motorophæng.
Regler for fremstillingsdesign hjælper her. Lejehuller får H7-tolerance med tæt rundhed. Minimum vægtykkelse er 1.8 mm. Indvendige hjørner er mindst 1.5 mm. Underskårne former lader 5-aksede værktøjer nå. Der er ingen lukkede lommer. Forstærkede nakker holder gevindhuller. Spændeører holder delen stabil. Hver kant har en lille affasning. Både lejesystemer og ledhuse drager fordel af disse regler. Denne design-tilgang til fremstilling sikrer god robotsystemydelse fra starten. Valg af de rigtige dele betyder, at prototypen fungerer i første forsøg.
Mobil robotchassis og sensorbeslag
Aluminium 5052-H32-plade er et almindeligt valg. Den bøjer let og bekæmper rust. Tykkere paneler tilføjer stivhed, hvor det er nødvendigt. Udskæringer fjerner vægt andre steder. Sensorbeslag bruger 6061-T6 for bedre nøjagtighed. Den samlede pris forbliver lav, fordi metalpladeværktøj er billigt. Dette fungerer til brugerdefinerede robotsystemer, der kræver hurtige skift. Andre anvendelser omfatter små leveringsrobotter og lagerplatforme.
Prototyper af endeeffektorer og gribere
SLS-nylon er stærk i forhold til sin vægt. Den kan klare millioner af anvendelser. Den printes uden behov for støtte. Usintret pulver holder emnet fast under printning. Dette gør det muligt at spare vægt på indvendige kanaler og gitterformer.
Kompatible mekanismer er en vigtig anvendelse. Disse led bøjer sig omkring objekter uden ekstra motorer. Underaktivering bruger færre motorer til flere led. Det sparer vægt og penge. Bioinspirerede former som menneskefingre er mulige. Til vigtige monteringspunkter giver maskinbearbejdede metalindsatser den nødvendige nøjagtighed. Denne blanding kombinerer det bedste fra begge verdener. Robotingeniører værdsætter denne fleksibilitet til brugerdefinerede præcisionsdele i nye designs.
Disse anvendelser fra den virkelige verden viser, hvordan teori møder praksis på tværs af forskellige robotsystemer.
Fremtidige tendenser inden for AI-robotprototypedele
Hybrid- og multimaterialeprintning
Hybridmaskiner kombinerer nu additive og subtraktive metoder i én opsætning. De printer en grov form og fræser den derefter til den endelige størrelse. Dette sparer tid på komplekse former. Multimaterialeprintning tager det endnu et skridt videre. En enkelt opbygning kan blande hård plast med fleksible dele. Ledende baner indbygges direkte i husene. Smarte materialer som formhukommelseslegeringer kommer også i brug. Disse fremskridt giver dig mulighed for at skabe sensorbeslag og strukturdele som én enhed. Færre monteringstrin fører til færre fejlpunkter. Denne ændring i fremstillingen af robotteknologi ændrer, hvordan ingeniører tænker på design.
AI-drevet DFM og generativt design
AI-værktøjer hjælper nu ingeniører med automatisk at vælge produktionstrin. Arbejdsgangen følger en klar rækkefølge. Ingeniører starter med at sætte mål som "gør det lettere" eller "gør det stærkere". Softwaren opretter derefter hundredvis af mulige designs. Den tester hvert enkelt under virkelige kræfter. Svage designs bliver kasseret. De stærkeste og letteste muligheder forbedres for at nå produktionsgrænserne.
Nøjagtigheden af disse tests bliver konstant bedre. Generativt design reducerer vægten med 20-60 % for CNC-dele. For 3D-printede dele er vægttabet 40-80 %. Lettere robotarme kører hurtigere cyklusser.
Praktisk brug bekræfter disse resultater. Bilgribere vejer 40 % mindre efter optimering. De bærer stadig den samme belastning med samme nøjagtighed. Vakuumgribere til elektronikproduktion opnår 50 % vægtreduktion. Fødevarehåndteringsudstyr drager fordel af glatte, buede overflader, der er lette at rengøre.
Forskellige værktøjer fører an i dette område. nTopology skar 30% af en Ford-bremsekaliber, samtidig med at den bevarede styrken. Siemens NX skar 22% af en titaniumbeslag til luftfart. Leo AI tilføjer robotspecifik viden direkte til designprocessen. 3D-printning skaber de organiske, formoptimerede designs, som disse værktøjer skaber. Systemerne foreslår nu selv materiale- og procesblandinger. Specialarbejde til robotsystemer bliver hurtigere og smartere. Ingeniører kan nu teste specialdesigns uden at udføre manuelle forsøg.
Bæredygtige materialer og genbrug
Bæredygtighed styrer nu materialevalg i branchen. Genbrugte aluminiumlegeringer fungerer næsten lige så godt som nyt metal til en lavere pris. Biobaseret plast tilbyder et alternativ til oliebaseret plast til dæksler og kabinetter. Disse valg reducerer miljøskader uden at forringe ydeevnen.
Planlægning ved udtjent levetid er også vigtig. Modulære konstruktioner giver dig mulighed for at udskifte slidte dele i stedet for hele samlinger. Nogle producenter kører returprogrammer for metaldele. Disse tendenser vil vokse i takt med at reglerne bliver strammere. Smarte valg i dag gør fremtidens regler lettere at følge.
Fremtiden ser lys ud. Hybride værktøjer, AI-drevne metoder og bæredygtige tilgange arbejder sammen. Ingeniører, der anvender disse tendenser, bygger bedre robotter hurtigere.
NOBLE: Partner inden for prototypedele til AI-robotter

NOBLE er en producent, der arbejder med metal og plastik til prototypedele til AI-robotter. Virksomheden hjælper ingeniører, der har brug for rigtige dele, ikke bare tegninger. Du får én partner til bearbejdning, støbning og trykning. Det sparer tid og holder kvaliteten den samme på tværs af hvert parti.
CNC-bearbejdning, sprøjtestøbning og additiv fremstilling
NOBLE kører flere processer på ét sted. CNC-bearbejdning håndterer metaller og plast med snævre tolerancer. Sprøjtestøbning tager sig af skaller, dæksler og huse, når dit design er stabilt. Additiv fremstilling udfylder hullet for komplekse former og hurtige drejninger. Du vælger den proces, der passer til din del, og NOBLE klarer resten.
Overfladebehandling er lige så vigtigt som skæring. Slibning og polering fjerner laglinjer og værktøjsmærker, og de giver ABS-dele en glat, blank overflade ligesom maskinbearbejdede dele. Dampudglatning bruger acetonedamp til delvist at opløse ABS-overfladelaget, hvilket hurtigt sletter laglinjer og efterlader et sprøjtestøbt udseende. Maling og belægning tilføjer farve, skjuler små fejl og øger ridse- eller kemisk modstandsdygtighed. Teksturering kopierer en sprøjtestøbt fornemmelse, maskerer defekter og forbedrer grebet. Hver mulighed har kompromiser. Dampudglatning kan ændre dimensioner, så test før produktion er klogt. Opløsningsmiddelbaserede malinger kan korrodere ABS, så kompatibilitetstjek er kloge.
ISO 9001:2015 og ISO 13485:2016
NOBLE har ISO 9001:2015- og ISO 13485:2016-certificeringer. Den første dækker generel kvalitetsstyring. Den anden gælder for medicinsk udstyr, og det er vigtigt, når din robot rører patienter eller kirurgiske værktøjer. I henhold til ISO 13485:2016 styrer design- og udviklingskontroller hver prototype-iteration. Designverifikation bekræfter, at hver komponent opfylder specifikationerne. Designvalidering bekræfter, at det samlede system fungerer sikkert i realistiske scenarier. Udokumenterede designændringer blokeres.
Risikostyring følger ISO 14971. Prototypedele kontrolleres for mulige fejl som kontaminering eller defekter i forbindelser, før de når patienterne. Identifikation og sporbarhed af enheder gør det muligt for NOBLE at genopbygge produkthistorikken fra råmaterialer til distribution. Hvis en leverandør rapporterer en defekt, kan teamet spore de berørte partier. Indkøbskontroller kræver, at certificerede leverandører informerer NOBLE om produktionsændringer, der påvirker komponentegenskaber. Produktions- og proceskontroller sikrer, at prototypepartier er konsistente. Interne revisioner og korrigerende handlinger lukker kredsløbet, når noget går galt.
DFM, prototyping, produktion og slutmontering
NOBLE stopper ikke ved produktionen. Teamet starter med design med henblik på produktionsbarhedsevalueringer. De identificerer funktioner, der øger omkostningerne eller forårsager ophobning af tolerancer. Derefter bygger de prototyper, kører bro-batcher i lav volumen og skalerer til fuld produktion. Slutmontering er en del af pakken. Du får et færdigt delsystem, ikke en kasse med løse dele.
Denne komplette tilgang er egnet til specialfremstillede opgaver. En specialfremstillet griber kan have brug for maskinbearbejdede metalindsatser og SLS-nylonfingre. Et specialfremstillet chassis kan blande metalplader og støbte dæksler. NOBLE koordinerer disse trin, så delene passer sammen. For ingeniører, der bygger specialfremstillede robotsystemer, fjerner dette ene kontaktpunkt en masse friktion. Specialfremstilling fungerer bedst, når ét team ejer hele kæden. NOBLE positionerer sig præcis der.
Start med dine designbehov først. Vælg, hvordan du vil fremstille delen baseret på dens form og hvor mange du har brug for. Match materialerne med de kræfter og omgivelser, de vil stå over for. Tænk grundigt over afvejninger på tværs af hele systemet. AI-robotprototypedele fungerer bedst, når specialbyggede dele behandler produktion og design som én jævn strøm. Kontroller styrke, vægt, præcision og omkostninger for dit robotprojekt. Specialbyggede robotsystemer har brug for denne form for tidlig tænkning om processer. Hybridværktøjer og AI-drevne metoder øger nøjagtigheden i alle systemer. Disse tendenser gør fremtidig prototyping lettere. De reducerer fejl hurtigere og lader ingeniører teste hårde ideer med færre forsøg. Hurtigere cyklusser giver bedre robotter og lavere omkostninger. Det får hele processen til at fungere bedre. Tal med NOBLE for dit næste AI-robotprototypeprojekt.
Ofte stillede spørgsmål om AI-robotprototypedele
Hvordan vælger jeg det rigtige materiale til min robotprototype?
Start med den opgave, som delen skal udføre. Bærende dele kræver metaller som aluminium eller stål. Dæksler og skaller fungerer fint i plastik. Tjek også miljøet. Varme eller kemikalietunge omgivelser kræver PEEK eller titanium. Tilpas materialet til de kræfter og forhold, det vil blive udsat for.
Hvornår skal jeg vælge 5-akset bearbejdning frem for 3-akset?
Vælg 5-akset, når din del har vinklede flader, dybe lommer eller huller, der peger i forskellige retninger. Robotsamlinger har ofte brug for dette. Én opsætning holder alt justeret. Succesraten ved første gennemløb stiger fra 59 % til 96 % sammenlignet med flere 3-aksede opsætninger.
Hvilken tolerance skal jeg specificere for lejesæder?
Lejesæder kræver typisk tolerancer inden for ±0.01 til ±0.05 mm. Men spænd ikke alle overflader. At gå fra 0.5 mm til 0.02 mm fordobler dine omkostninger. At gå op til 0.01 mm tredobler det. Spænd kun tolerancerne, hvor funktionen kræver det.
Er 3D-printning godt nok til funktionelle robotdele?
Ja, til mange anvendelser. SLS-nylon håndterer millioner af cyklusser og fungerer godt til griberfingre. Det trykker uden understøtninger, så interne kanaler og gitterformer er mulige. Til kritiske monteringspunkter kan du tilføje maskinbearbejdede metalindsatser for at opnå præcision. Denne blanding giver dig det bedste fra begge metoder.
Hvor mange dele kan urethanstøbning producere?
Silikoneforme holder til 10 til 100 dele. Denne broproduktion giver dig mulighed for at teste pasform og funktion, før du køber stålforme. Den udfylder hullet mellem en enkelt prototype og fuld sprøjtestøbning. Du får dele, der føles som støbte, uden investeringen i værktøj.
Hvad er forskellen mellem prototype- og produktionsbudgettering?
Et enkelt prototypestykke koster mere pr. enhed. Den samme komponent bliver billigere i volumen. CNC-bearbejdning giver præcision uden værktøjsomkostninger til tidlig testning. Store serier bruger sprøjtestøbning til at reducere omkostningerne pr. enhed. Planlæg dit budget omkring din forventede mængde.
Kan jeg bruge ABS til robotdele i nærheden af motorer?
Nej. ABS og PLA tåler ikke høj varme godt. Hold dem væk fra motorer og varme overflader. Brug i stedet PEEK til disse områder. Det tåler kontinuerlig varme op til 260 °C. POM fungerer også til gear og lejer med lav friktion og god dimensionsstabilitet.
Hvad gør kulfiber godt til robotarme?
CFRP tilbyder fremragende styrke-til-vægt-forhold. Et T700S kulfiberlaminat vejer 1.55 g/cm³ mod 2.70 g/cm³ for aluminium. Det er omkring 43 % lettere. Hvert gram væk fra samlingen reducerer inerti, aktuatormoment og energiforbrug. Dette er meget vigtigt inden for robotteknologi, hvor hastighed og effektivitet tæller.






