
Sundhedsrobotter arbejder på hospitaler, rehabiliteringscentre og plejehjem. Robotarme er en af de vigtigste dele af sundhedsrobotter. De styrer bevægelser, udfører præcist arbejde og hjælper robotter med at interagere sikkert med patienter og medicinsk udstyr.
En robotarm til sundhedssektoren har mange små og præcise dele. Disse dele omfatter led, roterende aksler, understøtninger, huse, gear og effektorer. Forskellige dele kræver forskellig ydeevne. Materialevalg ændrer direkte armens styrke, vægt, levetid og arbejdsstabilitet.
Almindelige materialer er aluminiumlegering, rustfrit stål, titanlegering og højtydende plastik PEEK. Fabrikker bruger i vid udstrækning CNC-præcisionsbearbejdning , drejning, slibning og sprøjtestøbning til at fremstille disse dele.
Denne artikel omhandler de vigtigste deltyper, almindelige materialer, anvendelser i den virkelige verden og fremstillingsmetoder til robotarmdele til sundhedssektoren. Den forklarer også, hvordan man får robotdele af høj kvalitet og pålidelighed gennem præcisionsfremstilling.
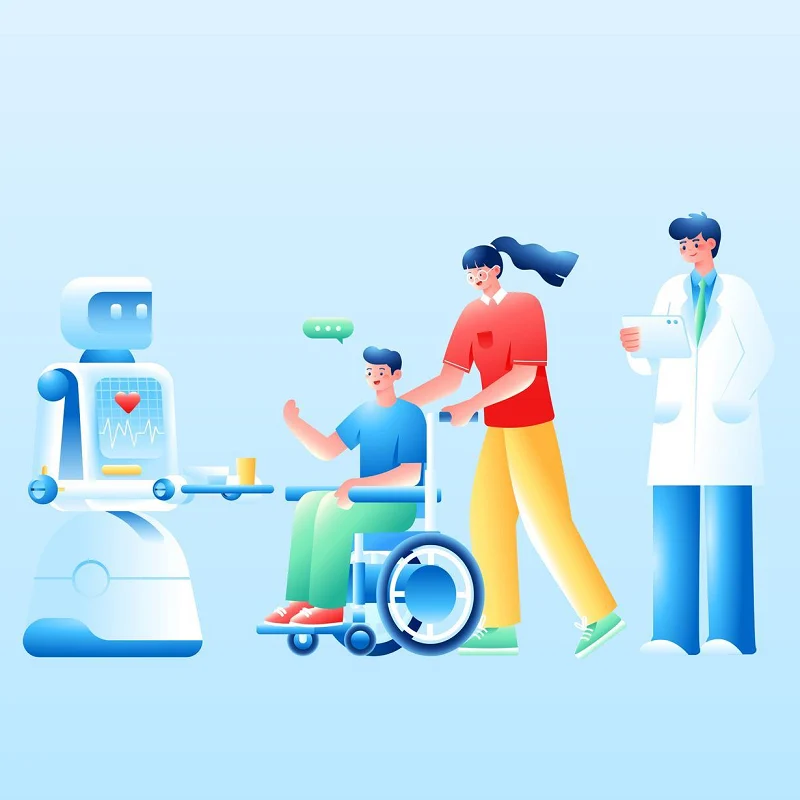
1. Hvad er sundhedsrobotter?
Sundhedsrobotter kombinerer robotteknologi, kunstig intelligens, sensorer og automatisk styring. De bruges inden for medicinsk behandling, rehabilitering og ældrepleje. De kan hjælpe med at udføre opgaver som pleje, rehabiliteringstræning, mobilitetsassistance, sundhedsovervågning og daglig livsstøtte i henhold til forskellige brugsscenarier.
I modsætning til traditionelle industrirobotter skal sundhedsrobotter tage hensyn til menneskers sikkerhed, brugerkomfort og bevægelseskoordination. Robotter skal normalt registrere menneskelige bevægelser og miljøændringer gennem sensorer og justere deres bevægelser baseret på de indsamlede data.
Typiske sundhedsrobotter er rehabiliteringsrobotter, plejerobotter, exoskeletrobotter, patienttransportrobotter og hjælperobotter. De reducerer arbejdspresset for sundhedspersonale. De giver også bedre støtte til ældre, syge og personer med begrænset mobilitet.
Strukturelt set har sundhedsrobotter normalt robotarme, ledsæt, drivsystemer, sensorunderstøtninger, forbindelsesdele og effektorer. Delmaterialer, bearbejdningsnøjagtighed og monteringskvalitet bestemmer robottens samlede ydeevne.
2. Hovedtyper af robotarme til sundhedsvæsenet
Sundhedsrobotter udfører forskellige pleje- og støtteopgaver. Derfor har robotarme forskellige strukturer og funktioner. Vi kan opdele dem efter anvendelsesscenarie, frihedsgrad og bevægelsesstil.
2.1 Generel robotarm
Dette er en almindelig struktur for sundhedsrobotter. Den er fastgjort til robottens hoveddel eller bevægelige base. Flere led gør det muligt for den at dreje, strække og gribe fat i genstande.
Nøglepunkter: Bevægelse af flere led; stort arbejdsområde; kan gribe og bære genstande; egnet til komplekst arbejde
Disse arme leverer varer, afhenter medicin, hjælper brugerne med at spise og udfører simpelt plejearbejde.
2.2 Samarbejdsrobotarm
Kollaborative robotarme bruges primært i scenarier, hvor tæt kontakt med mennesker er påkrævet. Dette lægger større vægt på sikkerhed og fleksibel styring.
Robotter kan registrere eksterne kræfter gennem kraftsensorer og positionssensorer. Når robotarmen kommer i kontakt med menneskekroppen eller møder unormal modstand, kan den reducere sin hastighed eller stoppe med at bevæge sig.
Almindelige applikationer inkluderer:
- Hjælp patienter med at bevæge sig
- Lever daglige fornødenheder
Rehabiliteringstræning
- Samarbejde mellem menneske og maskine
2.3 Robotarm til rehabiliteringshjælp
Robotarme til rehabiliteringshjælp bruges primært til at hjælpe patienter med at gennemføre træning i bevægelse af øvre eller nedre lemmer.
Denne type robotarm skal normalt være stabilt forbundet med menneskekroppen, og hjælpekraften bør justeres i henhold til patientens bevægelsesevne.
Vigtigste krav
- Præcis bevægelse
- Stabil strømstyring
- Komfortabel at bære
Den fungerer pålideligt i lang tid
Det kan anvendes til patienter med slagtilfælde, personer med nedsat mobilitet og postoperativ rehabiliteringstræning.
2.4 Exoskelet Robotarm
Den mekaniske arm i exoskelettet er direkte installeret på den menneskelige arm eller ben. Den leverer hjælpekraft via motoren, reduktionsgearet og ledenheden.
Sammenlignet med almindelige robotarme lægger mekaniske arme i exoskeletter mere vægt på matchningen mellem menneskeled og robotled.
Almindelige strukturer omfatter:
- Skulderledsmodul
Albueledsmodul
- Håndledsledsmodul
Støtteramme
- Remforbindelsesstykke
2.4 Eksoskelet-robotarm
Exoskelet-robotarme bæres direkte på menneskearme eller -ben. Motorer, reduktionsgear og leddele giver ekstra kraft.
Sammenlignet med almindelige robotarme kræver eksoskeletter en god matchning mellem robotled og menneskekroppens led.
Almindelige strukturer: Skulderledsmodul, Albueledsmodul, Håndledsledsmodul, Støtterammer, Remforbindelsesdele
2.5 Sådan vælger du forskellige robotarme
Forskellige anvendelsesscenarier kræver valg af forskellige robotarmstrukturer.
Derfor er en robotarm til sundhedspleje ikke én enkelt mekanisk struktur. Forskellige typer robotarme skal designes baseret på plejeopgaver, menneskelige kontaktmetoder, belastningskrav, bevægelsesområde og sikkerhedsstandarder.
Fra et produktionsperspektiv er robotarmens ledhus, forbindelsesdele, roterende aksler, støtterammer og endeeffektorer alle nøglekomponenter. Disse dele skal normalt fremstilles ved hjælp af processer som CNC-præcisionsbearbejdning, sprøjtestøbning og 3D-printning af metal, og de skal bestå streng dimensionsinspektion og monteringsverifikation for at sikre robotarmens stabile drift.
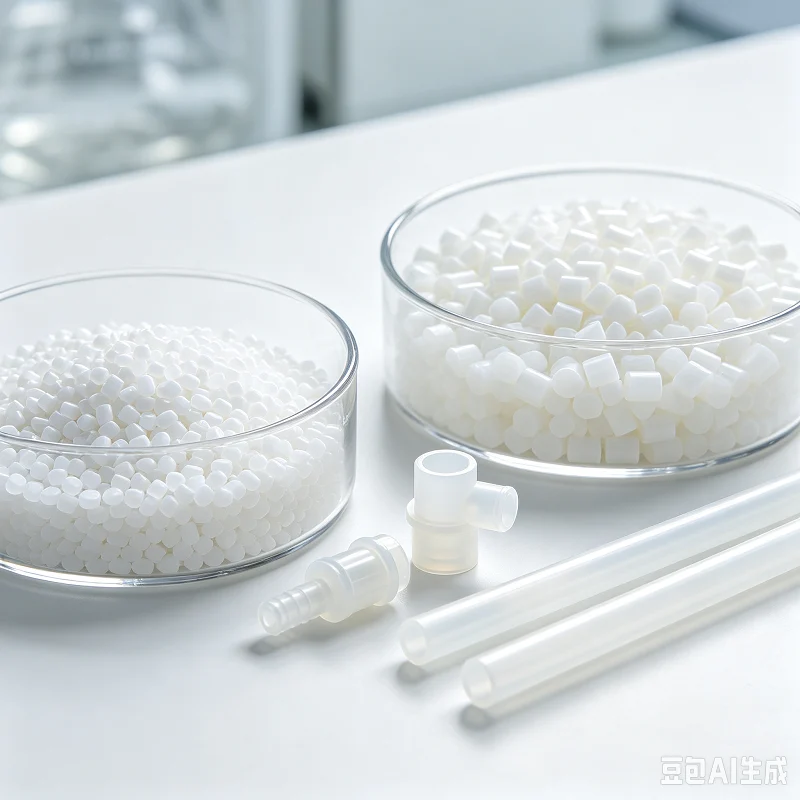
3. Materialer til robotarme til sundhedspleje
Robotarme til sundhedssektoren kræver lav vægt, høj styrke, lang levetid, sikkerhed og god bearbejdningsnøjagtighed. Normalt anvendes mere end ét materiale. Vi vælger materialer baseret på hver dels funktion.
3.1 Aluminiumlegering
Aluminiumslegering er et af de almindeligt anvendte materialer i robotarme til sundhedspleje.
Den er let, har høj styrke, er nem at forarbejdse og har korrosionsbestandighed, hvilket effektivt kan reducere robotarmens samlede vægt.
Almindelige applikationer inkluderer:
- Robotarmens hoveddel
- Ledskal
Støtteramme
- Motormonteringsbase
- Forbindelsesstykke
Blandt dem er både 6061 og 7075 aluminiumlegeringer egnede til fremstilling af præcisionsdele gennem CNC-bearbejdning.
3.2 Stainless Steel
Rustfrit stål har god styrke, slidstyrke og korrosionsbestandighed.
Den er velegnet til dele, der bærer store belastninger eller kræver langvarig stabil drift.
Almindelige applikationer inkluderer:
- Præcisionsroterende aksel
- Gevindforbindelsesdele
- Lejehus
- De indre dele af leddet
Rustfrit stål har også fremragende rengørings- og vedligeholdelsesegenskaber til medicinsk og plejeudstyr.
3.3 Titaniumlegering
Titanlegeringer har høj styrke, lav densitet og fremragende korrosionsbestandighed.
De kan reducere robotarmens vægt, samtidig med at den strukturelle styrke opretholdes.
Derfor er titanlegeringer velegnede til anvendelse i komponenter med høje krav til vægt og styrke, såsom:
- Højstyrkeforbindelser
- Ledstruktur
Præcisionsstøttedele
Imidlertid er bearbejdningsvanskeligheden og materialeomkostningerne for titanlegeringer normalt højere end for aluminiumlegeringer, så valget bør træffes ud fra specifikke anvendelser.
3.4 PEEK teknisk plast
PEEK er en højtydende teknisk plast og har høj anvendelsesværdi inden for medicinsk udstyr.
Det har:
- Høj styrke
- Højtemperaturbestandig
- Modstandsdygtig over for kemisk korrosion
- God dimensionel stabilitet
PEEK kan bruges til at fremstille:
Isolerende dele
- bøsning
Sensor beslag
Letvægts strukturelle komponenter
PEEK har åbenlyse fordele for robotkomponenter, der kræver vægtreduktion eller elektrisk isolering.
3.5 Andre tekniske plasttyper
Udover PEEK bruges ABS, PC, POM og PPS også til robotter til sundhedssektoren.
De bruges til: Ydre robothuse Beskyttelsesdæksler Sensorhuse Små forbindelsesdele Indvendige strukturelle dele
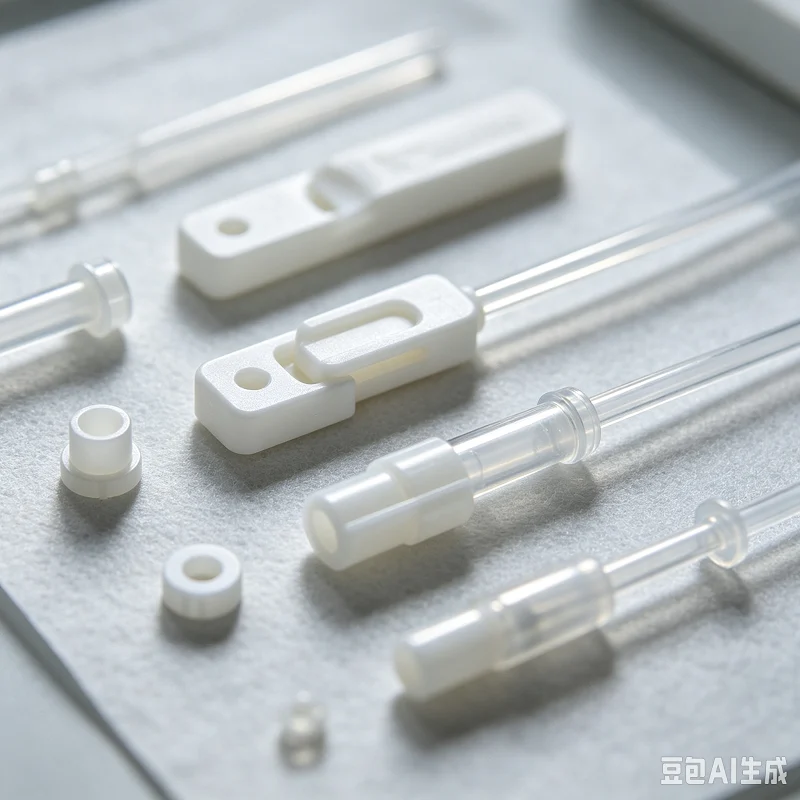
Plastdele kan fremstilles ved sprøjtestøbning eller CNC-bearbejdning til masseproduktion.
3.6 Kulfiberkompositmateriale
Kulfibermateriale er let, stærkt og stift. Det passer til lette eksoskeletter og robotarmstrukturer.
Almindelige anvendelser: Støtterammer for exoskelet, robotarmstænger, lette hovedrammer
Kulfiber reducerer vægten af bevægelige robotdele og letter trykket på drivsystemerne.
3.7 Sådan vælger du egnede materialer
| Materiale | vigtigste fordele | Typiske anvendelser |
| Aluminium legering | Let, let at bearbejde | Huse, understøtninger, forbindelsesdele |
| Rustfrit stål | Høj styrke, rustfri | Roterende aksler, lejesæder |
| Titaniumlegering | Stærk og let | Samlinger, forbindelsesdele |
| PEEK | Varmebestandig, kemikalieresistent | Akselmuffer, isoleringsdele |
| Andre tekniske plasttyper | Letvægts, god til masseproduktion | Ydre huse, beskyttelsesdæksler |
| Kulfiber komposit | Stærk og meget let | Exoskeletter, robotarmstrukturer |
Vælg materialer efter delfunktion, vægt, styrke, slidstyrke, bearbejdningsvanskelighed og produktionsomkostninger. Du kan blande forskellige materialer for at afbalancere styrke, vægt og omkostninger.
4. Fremstillingsmetoder til robotarme til sundhedssektoren
Robotarmprodukter omfatter samlinger, forbindelsesstykker, understøtninger, akseldele, huse og effektorer. Forskellige dele har forskellige regler for nøjagtighed, styrke og overfladefinish. Vi bruger ofte flere fremstillingsmetoder sammen. Gode forarbejdningsvalg forbedrer delens nøjagtighed og reducerer produktionsomkostningerne.
4.1 CNC-præcisionsbearbejdning
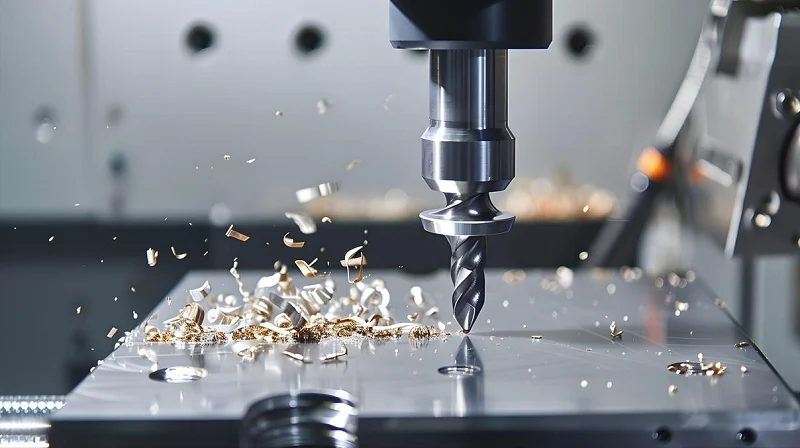
CNC-præcisionsbearbejdning er meget udbredt til robotarmdele til sundhedssektoren.
Den fremstiller disse varer: Ledhuse, forbindelsesdele til robotarmene, motormonteringsbaser, støtterammer, præcisionslejesæder
CNC giver høj dimensionsnøjagtighed til komplekse former. Fabrikker vælger 3-aksede, 4-aksede eller 5-aksede CNC-maskiner efter emnedesign.
4.2 CNC Drejning
Drejearbejde til runde og roterende dele.
Fællesdele: Roterende aksler Drivaksler Stiftaksler Akselmuffer Gevindforbindelsesdele
Akseldele til robotsamlinger kræver god koncentricitet og en glat overflade. Præcisionsdrejning opfylder disse behov.
4.3 CNC slibning
Drejning eller fræsning alene kan nogle gange ikke opfylde strenge præcisionskrav. Slibning forbedrer yderligere dimensionsnøjagtigheden, overfladeglatheden, rundheden og koncentriciteten.
Folk bruger slibning til nøgledele såsom præcisionsaksler og lejematchningsflader.
4.4 Metal 3D Printing
3D-printning af metal bygger komplekse og lette dele. Det reducerer materialespild fra traditionel bearbejdning. Det kan gøre former svære at producere med gammeldags metoder.
Almindelige anvendelser: Letvægts robotarmstrukturer; Komplekse forbindelsesdele; Specialfremstillede støtterammer
Det passer til forsknings- og udviklingsarbejde og små serieordrer.
4.5 Sprøjtestøbning
Robotarme til sundhedspleje har mange plastkomponenter. Sprøjtestøbning producerer: Ydre huse, beskyttelsesdæksler, sensorhuse, ledningsbeskyttere, små strukturelle dele
Når produkter går i masseproduktion, øger sprøjtestøbning hastigheden og sænker omkostningerne for hvert enkelt stykke.
4.6 Bearbejdning af metalplader
Nogle store robotstrukturer bruger pladebearbejdning. Hovedtrin: Laserskæring, bøjning, svejsning, overfladebehandling
Pladebearbejdning konstruerer ydre rammer, beskyttelsesstrukturer og apparathuse.
4.7 Overfladebehandling
Mange dele kræver overfladebehandling efter bearbejdning. Almindelige valg: Anodisering, passivering, sandblæsning, polering, galvanisering
Overfladebehandling forbedrer rustbestandighed, slidstyrke og overfladeudseende.
4.8 Præcisionsinspektion
Færdige nøgledele skal bestå kvalitetskontroller. Almindelige testmaskiner: Koordinatmålemaskine (CMM), optiske måleinstrumenter, ruhedstestere, lasermålere
Inspektion bekræfter størrelse, tolerance, hulposition og overfladefinish i overensstemmelse med tegningens krav.
4.9 Sådan vælger du de rigtige fremstillingsmetoder
| Del | Almindelige fremstillingsmetoder | Vigtige krav |
| Fælles bolig | CNC bearbejdning | Nøjagtighed, stivhed |
| Præcisionsskaft | Drejning + slibning | Koncentricitet, overfladefinish |
| Støtteramme | CNC-bearbejdning/3D-printning | Styrke, letvægt |
| Robottens ydre hus | Sprøjtestøbning/bearbejdning af metalplader | Udseende, omkostningskontrol |
| Sensorstøtte | CNC-bearbejdning/sprøjtestøbning | Stabile dimensioner |
| Forbindelsesdel | CNC bearbejdning | Styrke, monteringsnøjagtighed |
Kort sagt afhænger fremstilling af dele til robotarmer til sundhedssektoren sjældent af kun én proces. Vælg processer efter delform, materiale, nøjagtighedsbehov, ordremængde og omkostninger. Brug CNC-bearbejdning og 3D-printning til hurtige prøver i forsknings- og udviklingsfaser. Kombinér sprøjtestøbning, præcisionsbearbejdning og automatisk inspektion til masseproduktion. Dette øger produktionshastigheden og sikrer ensartet produktkvalitet.
5. Anvendelse af sundhedsrobotter i den virkelige verden
Sundhedsrobotter flytter fra hospitaler til lokalsamfund og hjem, og deres anvendelsesscenarier bliver stadig mere forskelligartede. De kan hovedsageligt klassificeres i følgende kategorier.
5.1 Kategori for rehabiliteringstræning
- Robot til eksoskelet i underekstremiteter: Hjælper patienter med rygmarvsskade og slagtilfælde med gangtræning
Robot til rehabilitering af øvre lemmer: Hjælper slagtilfældepatienter med at genoprette deres arme og hænders funktioner
- Håndrehabiliteringsrobot: Den hjælper med fingerfleksions- og ekstensionstræning gennem fleksibelt drev eller pneumatiske metoder.
5.2 Livshjælpskategori
- Smart plejeseng: Automatisk vending, positionsjustering og forebyggelse af tryksår
- Forflytningsrobot: Hjælper patienter med sikker forflytning mellem seng og kørestol
- Madningsassistentrobot: Yder autonom spisestøtte til personer med dysfunktion i de øvre lemmer
5.3 Kategori for overvågning og ledsagelse
- Sundhedsovervågningsrobot: Indsamling af vitale tegn i realtid, såsom puls, ilt i blodet og kropstemperatur
- Falddetekteringsrobot: Identificerer fald gennem syn eller sensorer og udløser automatisk alarm
- Emotionel kammeratskabsrobot: Tilbyder stemmeinteraktion og kognitiv træning for at afhjælpe ældres ensomhed
5.4 Jobstøtteklasse
- Logistikleveringsrobotter: Transport af medicin, prøver og måltider på hospitaler
- Desinfektionsrobot: Bruger ultraviolet lys eller brintoverilte til miljødesinfektion
6. Hvad er bearbejdningskravene til sundhedsrobotter?
Kravene til bearbejdning af dele til sundhedsrobotter er meget højere end for generelle industriprodukter, hvilket primært afspejles i følgende aspekter:
6.1 Høj præcision og dimensionsstabilitet
Tolerancerne for ledtransmissionsdelene og sensormonteringssæderne skal kontrolleres inden for ±0.005 mm til ±0.025 mm for at sikre bevægelsesnøjagtigheden og nøjagtigheden af sensordataene.
Koaksialiteten af nøglehullernes positioner skal være < 0.01 mm; ellers vil det føre til ujævn modstand i ledbevægelse eller positioneringsafvigelse.
Delene skal bearbejdes under konstante temperaturforhold for at undgå påvirkning af temperaturændringer på dimensionskonsistensen
6.2 Materialediversitet og forarbejdningsevne
For aluminiumlegering (6061/7075) skal problemet med deformation under tyndvægget bearbejdning løses. Spænding kan frigives gennem separat grov- og finbearbejdning samt naturlig ældning.
Tekniske plasttyper som PEEK har dårlig varmeledningsevne, så diamantbelagte værktøjer bør anvendes, og skærehastigheden bør kontrolleres for at forhindre lokal smeltning.
Bearbejdning af titanlegeringer kræver højtrykskøling og stive beslag for at klare dens hurtige hærdningsegenskaber.
6.3 Overfladekvalitet og efterbehandling
Overfladeruheden på dele i kontakt med huden skal nå Ra≤0.8 μm for at undgå friktionsubehag.
Dele, der er blevet brugt længe, skal anodiseres eller passiveres for at forbedre deres korrosionsbestandighed og slidstyrke.
Alle skarpe kanter skal være afrundede for at sikre sikker brug
6.4 Renlighed og biokompatibilitet
Delene skal produceres og emballeres i et rent miljø, fri for fedt og partikelrester
Materialet skal bestå ISO 10993 biokompatibilitetstesten og må ikke forårsage hudirritation eller allergiske reaktioner.
6.5 Sporbarheds- og kvalitetssystem
Hver del skal være fuldt sporbar fra råmaterialer til færdige produkter og opfylde kravene i ISO 13485 kvalitetsstyringssystemet.
Det er nødvendigt at etablere komplette kvalitetsinspektionsregistre, herunder størrelsesrapporter, materialecertifikater og resultater af overfladebehandlingstest.
7. Hvorfor vælge Noble som producent af Armdele til sundhedsroboter
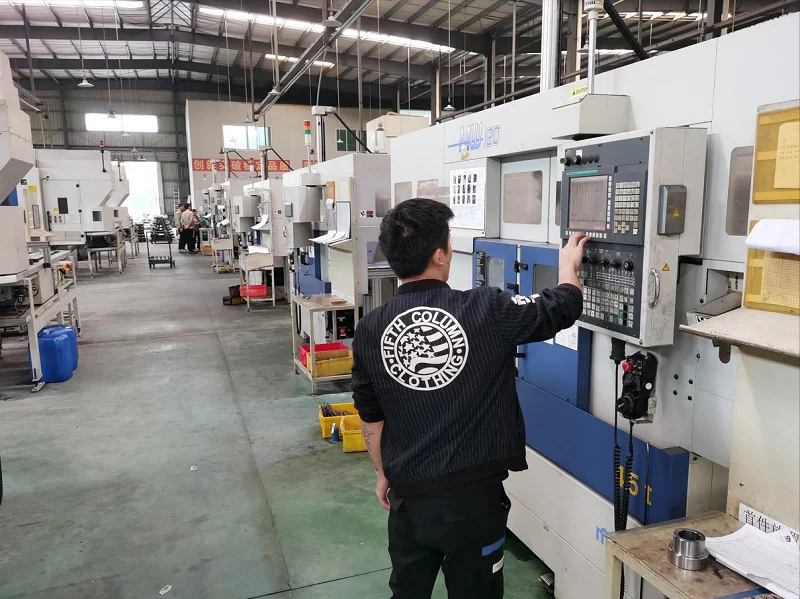
NOBLE er en certificeret metalbearbejdningsvirksomhed med over 12 års erfaring i fremstilling af metalkomponenter af høj kvalitet.
Fra vores lokationer i Shenzhen, Kina, leverer vi pladebearbejdning og præcisionsmekaniske komponenter til bil-, industri- og medicinalsektoren. Siden 2012 har vi fungeret som en betroet partner for producenter af komponenter til industrikøretøjer og landbrugsmaskiner og tilbyder en komplet produktionsproces fra den indledende bearbejdning til de færdige dele.
Det, der adskiller os, er vores fokus på teknologisk innovation og konstant forbedring. Ved at kombinere avanceret automatisering med eksperthåndværk sikrer vi, at alle komponenter opfylder strenge kvalitetsstandarder. Vores faciliteter er certificeret i henhold til ISO 9001 og ISO 13485, hvilket styrker vores engagement i kvalitetsstyring, miljøansvar og sikkerhed på arbejdspladsen.
Dette giver virksomheder som din en pålidelig partner for ensartede komponenter med høj præcision, fuld sporbarhed og fuld overholdelse af internationale standarder. Fra komplekse metalpladefabrikationer til mekaniske komponenter til krævende anvendelser er vores team udstyret til at opfylde dine produktionsmål.
Ofte stillede spørgsmål om Medicinsk robot Arm-dele
1. Hvordan er CNC-bearbejdning i forhold til Metalindsprøjtning (MIM) til små robotdele?
CNC-bearbejdning tilbyder overlegen overfladefinish, strammere geometriske tolerancer og hurtigere designiteration for lave til mellemstore volumener. MIM kan opnå nettoformkompleksitet ved meget høje volumener, men kræver ofte sekundær bearbejdning for kritiske funktioner og kan introducere porøsitetsrisici, der kompromitterer sterilisering eller udmattelseslevetid.
2. Hvilke tolerancer kan CNC-bearbejdning holde for medicinske robotter arm dele?
De fleste kritiske kirurgiske robotkomponenter kræver tolerancer mellem ±0.005 mm og ±0.025 mm, afhængigt af om funktionen er en lejeboring, et tandhjulssæde eller en instrumentgrænseflade. Større tolerancer kræver temperaturkontrollerede bearbejdningsmiljøer og CMM-verifikation i processen.
3. Hvorfor er 5-akset bearbejdning foretrukket til medicinske våben?
Den håndterer komplekse, ergonomiske former i én opsætning. Dette reducerer fejl og sikrer den høje præcision, der er nødvendig for kirurgi.
4. Hvilke tolerancer kan opnås ved medicinsk bearbejdning?
Professionelle værksteder når typisk op på ±0.005 mm eller bedre. Dette afhænger af materialet og den specifikke delgeometri.
5. Hvilke materialer er bedst til sundhedspleje robotarme?
Rustfrit stål 316L og titanium Ti6Al4V er standarderne. De tilbyder den bedste balance mellem styrke og biokompatibilitet.






