

সার্জিক্যাল রোবট সিএনসি মেশিনিং ছয়টি ধাপে কাজ করে: ডিজাইন, প্রোগ্রামিং, সেটআপ, মেশিনিং, পরিদর্শন এবং ফিনিশিং। প্রতিটি ধাপ সেই সূক্ষ্ম সহনশীলতা এবং নির্ভুলতা অর্জনে সহায়তা করে যা জটিল অস্ত্রোপচারের কাজের জন্য সার্জিক্যাল রোবটগুলোর প্রয়োজন।
০.০১ মিমি-এর একটি ত্রুটি শুধু একটি খুঁত নয়, বরং এটি একটি নিরাপত্তা ঝুঁকি যা জীবনকে প্রভাবিত করতে পারে। একটি ৫-অক্ষীয় টাইটানিয়াম জয়েন্টে ±০.০০৫ মিমি টলারেন্স পেতে কঠোর থার্মাল ড্রিফট ম্যানেজমেন্ট প্রয়োজন; এমনকি স্পিন্ডলের তাপমাত্রায় ২°C পরিবর্তনও যন্ত্রাংশ বাতিলের কারণ হতে পারে। রিয়েল-টাইম থার্মাল কম্পেনসেশন এবং এনভায়রনমেন্টাল ক্লাইমেট কন্ট্রোল রোবোটিক জয়েন্ট, লিঙ্কেজ এবং সেন্সর হাউজিংগুলোকে ধারাবাহিকভাবে সঠিক ফিটিং অবস্থায় রাখে।
সার্জিক্যাল রোবট তৈরির ক্ষেত্রে এই স্তরের মেশিনিং নির্ভুলতা অত্যন্ত গুরুত্বপূর্ণ। সিএনসি মেশিনিং প্রক্রিয়া নিশ্চিত করে যে প্রতিটি উপাদান অস্ত্রোপচারের জন্য কঠোর গুণমানের মানদণ্ড পূরণ করে। নিরাপদ পরিচালনার জন্য এই সার্জিক্যাল রোবটগুলোর সঠিক মাপ প্রয়োজন।
সার্জিক্যাল রোবট সিএনসি মেশিনিং এর সংক্ষিপ্ত বিবরণ
সার্জিক্যাল রোবট সিএনসি মেশিনিং কী?
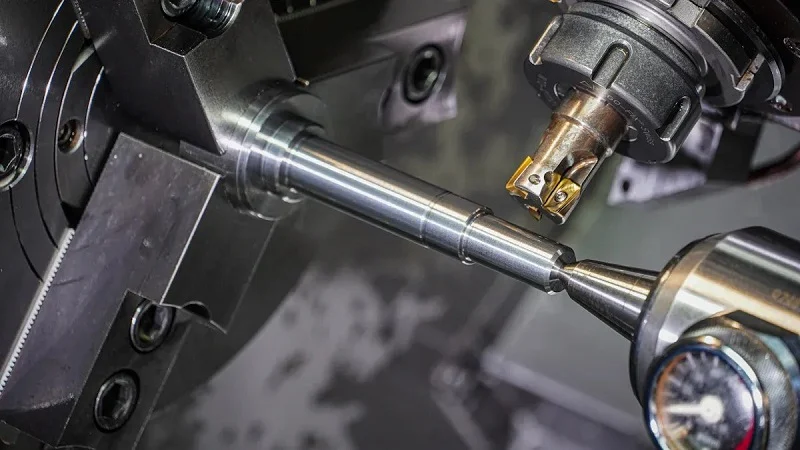
সার্জিক্যাল রোবট সিএনসি মেশিনিং-এ কম্পিউটার-নিয়ন্ত্রিত সরঞ্জাম ব্যবহার করে সার্জিক্যাল রোবটের জন্য উপকরণ কাটা, আকার দেওয়া এবং ফিনিশিং করা হয়। একটি সিএনসি মেশিন অত্যন্ত নির্ভুলতার সাথে যন্ত্রাংশ তৈরি করার জন্য একটি ডিজিটাল ব্লুপ্রিন্ট অনুসরণ করে। এই সিস্টেমটি টাইটানিয়াম এবং স্টেইনলেস স্টিলের মতো ধাতু নিয়ে কাজ করে। এটি PEEK এবং PTFE-এর মতো পলিমারও প্রক্রিয়াজাত করে। এটি কার্বন ফাইবারের মতো কম্পোজিটও পরিচালনা করতে পারে। উপকরণের এই নমনীয়তা সার্জিক্যাল রোবট তৈরির জন্য সিএনসি মেশিনিং প্রযুক্তির অন্যতম প্রধান সুবিধা হিসেবে কাজ করে। ডিজাইনাররা উৎপাদনের সীমাবদ্ধতা নিয়ে চিন্তা না করেই প্রতিটি কাজের জন্য সেরা উপকরণটি বেছে নেন।
পুনরাবৃত্তিযোগ্যতাই এই পদ্ধতিকে স্বতন্ত্র করে তোলে। সার্জিক্যাল রোবট সিএনসি মেশিনিং প্রতিটি উৎপাদন চক্রে অভিন্ন যন্ত্রাংশের নিশ্চয়তা দেয়। প্রতিটি উপাদান মাইক্রনের মধ্যে তার পরেরটির সাথে মিলে যায়। মানবদেহের জন্য যন্ত্রাংশ তৈরির ক্ষেত্রে এই স্তরের নির্ভুলতা এবং সামঞ্জস্যতা অত্যন্ত গুরুত্বপূর্ণ। এই মেশিনিং পদ্ধতি ধারাবাহিক ফলাফল প্রদান করে। সার্জিক্যাল রোবট সিএনসি মেশিনিং সেই নির্ভরযোগ্যতা প্রদান করে যার উপর চিকিৎসা দলগুলো নির্ভর করে। এই প্রক্রিয়াটি নিশ্চিত করে যে প্রতিটি অংশ উদ্দেশ্য অনুযায়ী সঠিকভাবে বসে এবং কাজ করে।
সার্জিক্যাল রোবোটিক্সে নির্ভুলতা কেন গুরুত্বপূর্ণ
বিভিন্ন অস্ত্রোপচার সংক্রান্ত প্রয়োগের জন্য বিভিন্ন মাত্রার নির্ভুলতা প্রয়োজন হয়। কিছু যন্ত্রাংশের জন্য অত্যন্ত সূক্ষ্ম সহনশীলতা প্রয়োজন। অন্যগুলোর ক্ষেত্রে কিছুটা ছাড় দেওয়া হয়। নিচে বিভিন্ন উপাদানের সাধারণ সহনশীলতার একটি বিবরণ দেওয়া হলো:
| উপাদান / প্রক্রিয়া | সাধারণ মাত্রিক সহনশীলতা | অ্যাপ্লিকেশন প্রসঙ্গ |
| সার্জিক্যাল নেভিগেশন হাউজিংয়ের জন্য মাল্টি-অ্যাক্সিস সিএনসি মিলিং | ± 0.002 মিমি | অর্থোপেডিক নেভিগেশন সিস্টেম |
| নেভিগেশন-গ্রেড উপাদান (গুরুত্বপূর্ণ ইন্টারফেস, অ্যালাইনমেন্ট বৈশিষ্ট্য) | ±০.০১–০.০২ মিমি | অর্থোপেডিক নেভিগেশন সিস্টেম |
| রোবোটিক সার্জিক্যাল যন্ত্রপাতির জন্য নির্ভুল উপাদান (3D ভিজ্যুয়ালাইজেশন সিস্টেম) | 0.2 মিমি | রোবোটিক সার্জিক্যাল যন্ত্রপাতি |
ভিজ্যুয়ালাইজেশন হাউজিংয়ের জন্য ০.২ মিমি টলারেন্স বেশ কার্যকর। কিন্তু নেভিগেশন যন্ত্রাংশের জন্য আরও কঠোর নিয়ন্ত্রণ প্রয়োজন। মাল্টি-অ্যাক্সিস মিলড হাউজিংয়ের ক্ষেত্রে ±০.০০২ মিমি টলারেন্সটি দেখায় যে অস্ত্রোপচারের জন্য রোবট উৎপাদন কতটা কঠিন হতে পারে। একটি ক্ষুদ্র ত্রুটির কারণে অস্ত্রোপচারের সময় যন্ত্রটি ভুলভাবে স্থাপিত হতে পারে।
ব্যবহারিক দৃষ্টিকোণ থেকে, সার্জিক্যাল রোবট সিএনসি মেশিনিং ধারাবাহিকভাবে এই সহনশীলতাগুলো অর্জন করে। মেশিনিং প্রক্রিয়াটি টুলের গতি থেকে শুরু করে কুল্যান্টের তাপমাত্রা পর্যন্ত প্রতিটি পরিবর্তনশীল বিষয় পর্যবেক্ষণ করে। এই নির্ভুল উৎপাদন প্রযুক্তি নির্মাতাদের কঠোর চিকিৎসা মান পূরণে সহায়তা করে। এটি জটিল পদ্ধতির সময় রোগীদের সুরক্ষা দেয়। সার্জিক্যাল রোবট সিএনসি মেশিনিংকে অবশ্যই প্রতিবার এই সুনির্দিষ্ট প্রয়োজনীয়তাগুলো পূরণ করতে হবে।
উৎপাদিত মূল উপাদান
সিএনসি মেশিনিং সার্জিক্যাল রোবটের জন্য অনেক গুরুত্বপূর্ণ যন্ত্রাংশ তৈরি করে। সার্জিক্যাল যন্ত্রপাতি এর একটি প্রধান বিভাগ। এর মধ্যে এমন সরঞ্জাম অন্তর্ভুক্ত যা অস্ত্রোপচারের সময় কোনো কিছু আঁকড়ে ধরে, কাটে এবং সেলাই করে। এগুলোর ধারালো প্রান্ত এবং মসৃণ পৃষ্ঠ থাকা প্রয়োজন। ফিক্সচার এবং কাঠামোগত উপাদানগুলো রোবটের কাঠামো তৈরি করে। এগুলোকে অবশ্যই শক্তিশালী অথচ হালকা হতে হবে।
অস্ত্রোপচারের সময় ফ্লুইড-হ্যান্ডলিং যন্ত্রাংশগুলো বাতাস এবং ওষুধের প্রবাহ নিয়ন্ত্রণ করে। হাউজিংগুলো রোবটের ভেতরের সংবেদনশীল ইলেকট্রনিক্সকে সুরক্ষিত রাখে। কানেক্টরগুলো সিস্টেমের বিভিন্ন অংশকে সংযুক্ত করে। সার্জিক্যাল রোবটের এই প্রতিটি উপাদানের জন্য সতর্ক মেশিনিং প্রয়োজন।
চিকিৎসা সরঞ্জাম উৎপাদন এই প্রক্রিয়া থেকে ব্যাপকভাবে উপকৃত হয়। এটি এমন জটিল জ্যামিতিক আকার সামলাতে পারে যা হাতে করা পদ্ধতিতে অসম্ভব। চিকিৎসা সরঞ্জামের এমন যন্ত্রাংশ প্রয়োজন যা নিখুঁতভাবে খাপ খায়। রোবোটিক সার্জিক্যাল যন্ত্রাংশগুলিতে প্রায়শই আঁটসাঁট বাঁক এবং সূক্ষ্ম বিবরণ সহ জটিল আকার থাকে। এই প্রক্রিয়াটি এমন নির্ভুল যন্ত্রাংশ সরবরাহ করে যা একে অপরের সাথে পুরোপুরি খাপ খায়। সার্জিক্যাল রোবটের যন্ত্রাংশ উৎপাদনের জন্য সার্জিক্যাল রোবট সিএনসি মেশিনিং হলো সেরা পছন্দ। এটি সার্জিক্যাল রোবটের যন্ত্রাংশ উৎপাদনের জন্য প্রয়োজনীয় নির্ভুলতা প্রদান করে। প্রতিটি অংশকে অবশ্যই নির্ভরযোগ্যভাবে কাজ করতে হবে।
ধাপে ধাপে সার্জিক্যাল রোবট সিএনসি মেশিনিং প্রক্রিয়া
প্রক্রিয়ার প্রতিটি ধাপে সতর্ক পরিকল্পনা প্রয়োজন। লক্ষ্য সর্বদা নির্ভুল যন্ত্রাংশ তৈরি করা। সার্জিক্যাল রোবট সিএনসি মেশিনিং ডিজিটাল ডিজাইনকে অত্যন্ত জটিল এবং নির্ভুল যন্ত্রাংশে রূপান্তরিত করে।
ধাপ ১: ডিজাইন এবং সিএডি মডেলিং
বিস্তারিত CAD মডেল তৈরি করা
প্রতিটি যন্ত্রাংশ CAD সফটওয়্যারে একটি 3D মডেল হিসেবে শুরু হয়। প্রকৌশলীরা এর প্রতিটি বৈশিষ্ট্য নির্ধারণ করেন। এর মধ্যে ছিদ্র, বক্রতা এবং প্যাঁচ অন্তর্ভুক্ত থাকে। মডেলটি অবশ্যই নিখুঁত হতে হবে। যেকোনো ভুলের ফলে ভুল যন্ত্রাংশ তৈরি হয়। সার্জিক্যাল রোবটের ক্ষেত্রে, মডেলগুলোর আকৃতি প্রায়শই জটিল হয়। এগুলো হতে পারে সরু নালী বা ধারালো প্রান্ত। CAD ফাইলটিই মূল নকশা হয়ে ওঠে। এটি প্রতিটি কোণ এবং মাত্রা ধারণ করে।
উত্পাদনের জন্য ডিজাইন
একটি নিখুঁত CAD মডেলের মানে এই নয় যে যন্ত্রাংশটি মেশিনিং করা যাবে। DFM সমস্যাগুলো পরীক্ষা করে। তীক্ষ্ণ অভ্যন্তরীণ কোণার জন্য হয়তো আরও বড় টুল রেডিয়াসের প্রয়োজন হতে পারে। গভীর পকেটের জন্য বিশেষ টুলিংয়ের প্রয়োজন হতে পারে। DFM সময় বাঁচায় এবং পুনরায় নকশা করার প্রয়োজনীয়তা দূর করে। এটি সার্জিক্যাল রোবট CNC মেশিনিংয়ের অন্যতম প্রধান সুবিধা।
সহনশীলতা এবং উপাদান নির্বাচন
টলারেন্স অনুমোদিত তারতম্যকে সংজ্ঞায়িত করে। কিছু বৈশিষ্ট্যের জন্য কঠোর টলারেন্স প্রয়োজন। অন্যগুলো ততটা গুরুত্বপূর্ণ নয়। উপাদান নির্বাচনও একটি গুরুত্বপূর্ণ বিষয়। টাইটানিয়াম শক্তিশালী হলেও যন্ত্রপাতির জন্য ক্ষতিকর। PEEK তুলনামূলকভাবে নরম, কিন্তু তাপে বেঁকে যেতে পারে। পৃষ্ঠতলের মসৃণতাও ঠিক ততটাই গুরুত্বপূর্ণ। সাধারণ পৃষ্ঠতলের জন্য Ra ০.৪–০.৮ µm প্রয়োজন। কাটিং এজের মতো কার্যকরী পৃষ্ঠতলের জন্য Ra < ০.২ µm প্রয়োজন।
বেশিরভাগ নির্মাতাই শুধু যান্ত্রিক পলিশিংয়ের পরিবর্তে ইলেক্ট্রোপলিশিং বেছে নেন — এটি পৃষ্ঠের অমসৃণতা প্রায় ৫০% কমিয়ে দেয় এবং একটি নিষ্ক্রিয় অক্সাইড স্তর তৈরি করে যা বারবার অটোক্লেভ চক্রের মাধ্যমে ক্ষয় প্রতিরোধ করে।
এই সংমিশ্রণটি সার্জিক্যাল রোবটের উপাদানগুলোকে সংজ্ঞায়িত করে।
ধাপ ২: CAM প্রোগ্রামিং এবং টুলপাথ
CAD কে CAM এ রূপান্তর করা হচ্ছে
ডিজাইন প্রস্তুত হয়ে গেলে, এটি CAM সফটওয়্যারে চলে যায়। CAM-এর পূর্ণরূপ হলো কম্পিউটার-এইডেড ম্যানুফ্যাকচারিং। এটি 3D মডেলটি পড়ে এবং টুলপাথ তৈরি করে। সার্জিক্যাল রোবট CNC মেশিনিংয়ের ক্ষেত্রে এই ধাপটি বেশ জটিল। এর জ্যামিতি প্রায়শই জটিল হয়ে থাকে। সফটওয়্যারটি কাটার সর্বোত্তম ক্রম নির্ধারণ করে। এটি প্রতিটি অপারেশনের জন্য সঠিক টুলও বেছে নেয়।
টুলপাথ অনুকরণ করা
যেকোনো কাটিং শুরু হওয়ার আগে, CAM সিস্টেমটি টুলপাথগুলো সিমুলেট করে। এটি টুলের সঠিক গতিবিধি দেখায়। এটি পার্ট বা ফিক্সচারের সাথে কোনো সংঘর্ষ হচ্ছে কিনা তা পরীক্ষা করে। সিমুলেশন সমস্যাগুলো আগেভাগেই ধরে ফেলে। একটি মাত্র সংঘর্ষ একটি পার্ট নষ্ট করে দিতে পারে বা মেশিনের ক্ষতি করতে পারে। সার্জিক্যাল রোবটের যন্ত্রাংশ তৈরির জন্য এটি অত্যন্ত গুরুত্বপূর্ণ। সিমুলেশন সাইকেল টাইমও অনুমান করে। এটি বাধাগুলো খুঁজে বের করতে সাহায্য করে।
কাটিং পরামিতি অপ্টিমাইজ করা
অপ্টিমাইজেশন মানে হলো ফিড রেট, স্পিন্ডল স্পিড এবং স্টেপওভার সমন্বয় করা। সার্জিক্যাল রোবট সিএনসি মেশিনিংয়ের ক্ষেত্রে সাইকেল টাইম এবং সারফেস ফিনিশ উভয়ই গুরুত্বপূর্ণ। অ্যাডাপ্টিভ ফিড রেট কন্ট্রোল এক্ষেত্রে সাহায্য করে। এটি টুলের ক্ষয় বা কাটিং ফোর্সের ওপর ভিত্তি করে গতি সমন্বয় করে। মাল্টি-অ্যাক্সিস সাইমালটেনিয়াস মেশিনিং সেটআপের সংখ্যা কমিয়ে দেয়। এটি নির্ভুলতা অনেক বাড়াতে পারে।
- নিয়ন্ত্রক এবং গুণমানের মানISO 13485-এর জন্য প্রক্রিয়া যাচাইকরণ প্রয়োজন।
- অভিযোজিত ফিড রেট নিয়ন্ত্রণরিয়েল-টাইম সমন্বয়ের মাধ্যমে জোরালোভাবে কাটা যায়।
- বহু-অক্ষ যুগপত যন্ত্রপুনঃস্থাপনজনিত ত্রুটি হ্রাস করে।
- সংঘর্ষের পরিহারঅবস্থান পরিবর্তনের জন্য সংক্ষিপ্ততম নিরাপদ পথ।
- উপাদান বর্জ্য হ্রাসনেস্টিংয়ের মাধ্যমে ৫-১২% সাশ্রয়।
- সমন্বিত CAM অপ্টিমাইজেশনসিমুলেশনগুলো প্রতিবন্ধকতার পূর্বাভাস দেয়।
- মেশিন লার্নিং এবং এআইপ্যারামিটার অপ্টিমাইজ করার জন্য ডেটা বিশ্লেষণ করে।
এই সমন্বয় নির্ভুলতা ও ধারাবাহিকতা উভয়ই নিশ্চিত করে।
ধাপ ৩: সেটআপ এবং ওয়ার্কহোল্ডিং
সঠিক সিএনসি মেশিন নির্বাচন করা
সার্জিক্যাল রোবটের জন্য মাল্টি-অ্যাক্সিস সিএনসি মেশিনিং একটি প্রচলিত পদ্ধতি। একটি ৫-অ্যাক্সিস মেশিন যেকোনো কোণ থেকে যন্ত্রাংশটিতে পৌঁছাতে পারে। এর ফলে হাতে করে যন্ত্রাংশের অবস্থান পরিবর্তনের প্রয়োজন কমে যায়। এটি নির্ভুলতাও বাড়ায়। সূক্ষ্ম যন্ত্রাংশের ক্ষেত্রে মেশিনের দৃঢ়তা এবং তাপ নিয়ন্ত্রণ অত্যন্ত গুরুত্বপূর্ণ। স্পিন্ডলের তাপমাত্রায় মাত্র ২° সেলসিয়াস পরিবর্তনও যন্ত্রাংশ বাতিলের কারণ হতে পারে। রিয়েল-টাইম কম্পেনসেশন টলারেন্সকে স্থির রাখে।
জটিল জ্যামিতির জন্য ফিক্সচার ডিজাইন
ছোট ও সূক্ষ্ম যন্ত্রাংশের জন্য ওয়ার্কহোল্ডিং অত্যন্ত গুরুত্বপূর্ণ। যন্ত্রাংশটি সরে গেলে সূক্ষ্ম মাপ বজায় রাখা যায় না। বিভিন্ন আকারের জন্য বিভিন্ন পদ্ধতি কার্যকর।
| ওয়ার্কহোল্ডিং পদ্ধতি | মূল বৈশিষ্ট্য | অংশগুলির সাথে প্রাসঙ্গিকতা |
| যথার্থ ভিসা | আয়তক্ষেত্রাকার অংশের জন্য ভালো | পাতলা দেয়ালের উপাদানগুলিকে বিকৃত করতে পারে |
| কাস্টম ফিক্সচার | দুর্দান্ত পুনরাবৃত্তি | প্রাথমিক খরচ বেশি কিন্তু নির্ভরযোগ্য |
| ভ্যাকুয়াম টেবিল | অভিন্ন ক্ল্যাম্পিং বল | পাতলা দেয়ালযুক্ত অংশের জন্য আদর্শ |
| কোলেট-ভিত্তিক সিস্টেম | গোলাকার অংশগুলির জন্য উচ্চ পুনরাবৃত্তিযোগ্যতা | নির্দিষ্ট জ্যামিতির মধ্যে সীমাবদ্ধ |
জিরো-পয়েন্ট ক্ল্যাম্পিং সিস্টেম ০.০০৩ মিমি-এর মতো কম পুনরাবৃত্তিযোগ্যতা অর্জন করে। সিঙ্গেল-সেটআপ ৫-অক্ষ মেশিনিং জ্যামিতিক নির্ভুলতা ৩৩.৯৮% পর্যন্ত উন্নত করে।
টুল নির্বাচন এবং ক্রমাঙ্কন
উপকরণ এবং বৈশিষ্ট্যের আকারের উপর টুলের নির্বাচন নির্ভর করে। সূক্ষ্ম কাজের জন্য মাইক্রো টুলের প্রয়োজন হতে পারে। ক্যালিব্রেশন নিশ্চিত করে যে টুলটি সঠিক অবস্থানে আছে। টুলের ক্ষয়ের দিকে কড়া নজর রাখতে হবে। ভোঁতা টুল পৃষ্ঠতলের মসৃণতা এবং সহনশীলতাকে প্রভাবিত করে। অস্ত্রোপচারের যন্ত্রপাতির ক্ষেত্রে এটি বিশেষভাবে গুরুত্বপূর্ণ। স্বয়ংক্রিয় টুল চেঞ্জার এবং প্রোব সবকিছু সামঞ্জস্যপূর্ণ রাখতে সাহায্য করে।
এই প্রক্রিয়াটি সার্জিক্যাল রোবট সিএনসি মেশিনিংয়ের চ্যালেঞ্জগুলো তুলে ধরে। প্রতিটি পর্যায়ে মাইক্রন-স্তরের মেশিনিং নির্ভুলতা এবং কঠোর প্রক্রিয়া তত্ত্বাবধান প্রয়োজন। টুলপাথ অপটিমাইজেশন মাইক্রন-স্তরের সূক্ষ্ম নিয়ন্ত্রণকে সমর্থন করে।
সার্জিক্যাল রোবট সিএনসি মেশিনিং-এ উপকরণ এবং পৃষ্ঠতল ফিনিশিং
সার্জিক্যাল রোবটের জন্য সাধারণ উপকরণ
সার্জিক্যাল রোবট তৈরিতে ধাতু, প্লাস্টিক এবং কম্পোজিট ব্যবহার করা হয়। প্রতিটি উপাদানেরই নিজস্ব সুবিধা রয়েছে। এর নির্বাচন একটি অস্ত্রোপচারের সময় যন্ত্রাংশটির কার্যকারিতাকে প্রভাবিত করে। এটি যন্ত্রাংশটি জীবাণুমুক্তকরণ কতটা ভালোভাবে সামলাতে পারবে, তাও নির্ধারণ করে।
সার্জিক্যাল রোবটের যন্ত্রাংশে প্রায়শই টাইটানিয়াম সংকর ধাতু দেখা যায়। এগুলো হালকা এবং শরীরের জন্য নিরাপদ। অনেক যন্ত্রপাতিতে স্টেইনলেস স্টিলও ব্যবহৃত হয়। বারবার জীবাণুমুক্তকরণের মাধ্যমে এই ধাতুগুলো শক্তি ও নির্ভরযোগ্যতা প্রদান করে।
প্লাস্টিকেরও একটি বড় ভূমিকা রয়েছে। PEEK এবং কার্বন ফাইবার কম্পোজিট এক্স-রে ভেদ করতে দেয়। এগুলো উচ্চ তাপমাত্রা এবং রাসায়নিক পদার্থও প্রতিরোধ করে। অন্যান্য মেডিকেল-গ্রেড পলিমারগুলো তাদের আকৃতি অক্ষুণ্ণ রেখে বারবার জীবাণুমুক্তকরণ সহ্য করতে পারে। কিছু বায়োকম্প্যাটিবল প্লাস্টিক খুব সূক্ষ্ম মাপ বজায় রাখতে পারে। অন্যান্য প্লাস্টিকের ক্ষেত্রে কিছুটা শিথিল মাপের প্রয়োজন হতে পারে, কিন্তু সেগুলোও বিভিন্ন কাজে ভালোভাবে কাজ করে।
| উপাদান | কী বৈশিষ্ট্যাবলী | মেশিনিং নোটস |
| উঁকি | রেডিওলুসেন্ট, জীবাণুমুক্তকরণযোগ্য | কঠোর সহনশীলতা; উচ্চ তাপীয় প্রসারণের জন্য প্রাথমিক মেশিনিং এবং শিথিলকরণের প্রয়োজন হয়। |
| অন্যান্য চিকিৎসা-মানের পলিমার | তেজস্ক্রিয় স্বচ্ছ, জীবাণুমুক্তকরণ প্রতিরোধ করে | সেন্সর হাউজিং এবং নেভিগেশন টুলের জন্য ভালো |
| মরিচা রোধক স্পাত | জারা-প্রতিরোধী, শক্তিশালী | অস্ত্রোপচারের সরঞ্জাম এবং অস্থায়ী ইমপ্লান্টে ব্যাপকভাবে ব্যবহৃত হয় |
| টাইটানিয়াম অ্যালোয় | হালকা, জৈব-সামঞ্জস্যপূর্ণ | ইমপ্লান্ট এবং সূক্ষ্ম যন্ত্রপাতির জন্য আদর্শ |
| অন্যান্য জৈব-সামঞ্জস্যপূর্ণ প্লাস্টিক | জৈব-সামঞ্জস্যপূর্ণ প্লাস্টিক | শক্ত সহনশীলতা বজায় রাখে |
| অন্যান্য চিকিৎসা-মানের প্লাস্টিক | মেডিকেল-গ্রেড প্লাস্টিক | কড়া সহনশীলতা |
এই বৈচিত্র্যই দেখিয়ে দেয় কেন সার্জিক্যাল রোবটের যন্ত্রাংশ তৈরিতে ব্যাপক উপাদানগত দক্ষতার প্রয়োজন।
মেশিনিং প্যারামিটারের উপর উপাদানের প্রভাব
উপাদানের বৈশিষ্ট্য সরাসরি নির্ধারণ করে আপনি কীভাবে একটি যন্ত্রাংশ কাটবেন। কাঠিন্য একটি প্রধান নির্ধারক। টাইটানিয়াম সংকর ধাতু তুলনামূলকভাবে কঠিন। এই কাঠিন্য টুলের ক্ষয় দ্রুততর করে। এগুলোকে কার্যকরভাবে কাটার জন্য আপনার প্রলেপযুক্ত কার্বাইড বা সিরামিক টুল প্রয়োজন।
তাপ পরিবাহিতা ঠিক ততটাই গুরুত্বপূর্ণ। টাইটানিয়ামের তাপ পরিবাহিতা খুব কম। কাটিং জোন থেকে তাপ বের হতে পারে না। এটি জমা হয়ে টুলের ক্ষতি করে। তাই, উপযুক্ত কাটিং স্পিড এবং কুল্যান্ট কৌশল প্রয়োগ করা হয়। উচ্চ-চাপের কুল্যান্ট তাপমাত্রা নিয়ন্ত্রণে সাহায্য করে।
PEEK একটি ভিন্ন চ্যালেঞ্জ উপস্থাপন করে। এর উচ্চ তাপীয় প্রসারণের কারণে প্রথমে যন্ত্রাংশটিকে প্রাথমিক পর্যায়ে মেশিনিং করতে হয়। তারপর এটিকে স্বাভাবিক অবস্থায় ফিরতে দিতে হয়। এরপর চূড়ান্ত পর্যায়ের কাজ করতে হয়। এই দুই-ধাপের প্রক্রিয়াটি টলারেন্সকে নিখুঁত রাখে। নমনীয় অবস্থায় উপাদানটি থেকে অবিচ্ছিন্ন চিপ তৈরি হয়। চিপ ব্রেকার এই কাজটি নিয়ন্ত্রণ করতে সাহায্য করে।
স্টেইনলেস স্টিলের ক্ষেত্রে কাটিং ফোর্স বেশি হয়। মেশিনের সেটআপে দৃঢ়তা থাকা প্রয়োজন। কম্পনের ফলে পৃষ্ঠে চ্যাটার মার্ক তৈরি হয়। এই দাগগুলো পৃষ্ঠের মসৃণতা নষ্ট করে দেয়। আপনাকে অবশ্যই ফিড রেট সাবধানে নিয়ন্ত্রণ করতে হবে।
প্রতিটি উপাদানের জন্য ভিন্ন ভিন্ন কাটিং স্পিড, টুলের পছন্দ এবং কুল্যান্ট কৌশল প্রয়োজন হয়। একারণেই সার্জিক্যাল রোবট সিএনসি মেশিনিংয়ের জন্য উপাদান সম্পর্কে গভীর জ্ঞান থাকা আবশ্যক। এতে ভুল হলে যন্ত্রাংশ বাতিল হয়ে যায়।
পৃষ্ঠ সমাপ্তি সংক্রমণ নিয়ন্ত্রণের জন্য
পৃষ্ঠতলের মসৃণতা রোগীর সুরক্ষাকে সরাসরি প্রভাবিত করে। ব্যাকটেরিয়ার কোষের আকার ০.৫ থেকে ২ মাইক্রোমিটার পর্যন্ত হয়ে থাকে। যদি পৃষ্ঠতলে এই একই পরিসরের বৈশিষ্ট্য থাকে, তবে ব্যাকটেরিয়া সেখানে আশ্রয় খুঁজে নেয়। এই ক্ষুদ্র ফাটলগুলো পরিষ্কার করার সময় সৃষ্ট চাপ থেকে জীবাণুগুলোকে রক্ষা করে। এগুলো জীবাণুনাশক ধোয়ার গতিও কমিয়ে দেয়।
গবেষণায় দেখা গেছে যে, Ra-এর মান ০.২ µm একটি অর্থবহ সীমা। এই মানের নিচে, অমসৃণতা আরও কমালেও ব্যাকটেরিয়ার জমা হওয়া উল্লেখযোগ্যভাবে কমে না। Ra-এর মান ০.২ µm-এর কম রাখলে ব্যাকটেরিয়ার আসঞ্জন সর্বনিম্ন পর্যায়ে থাকে। সার্জিক্যাল রোবটের যে অংশগুলো টিস্যুর সংস্পর্শে আসে, তাদের জন্য এটিই আদর্শ মান।
অমসৃণ পৃষ্ঠতলে বেশি খাঁজ থাকে যেখানে ব্যাকটেরিয়া লুকিয়ে থাকতে পারে। কম Ra মান এই লুকানোর জায়গাগুলো কমিয়ে দেয়। এগুলো বারবার ব্যবহারের মাধ্যমে আরও নির্ভরযোগ্য জীবাণুমুক্তকরণে সহায়তা করে।
এই কারণেই চিকিৎসা সরঞ্জাম তৈরিতে পৃষ্ঠতলের মসৃণকরণ গুরুত্বপূর্ণ। শুধুমাত্র যান্ত্রিক পলিশিংয়ের তুলনায় ইলেক্ট্রোপলিশিং পৃষ্ঠতলের অমসৃণতা প্রায় ৫০% কমিয়ে দেয়। এটি ধাতুর উপর একটি নিষ্ক্রিয় অক্সাইড স্তরও তৈরি করে। এই স্তরটি বারবার অটোক্লেভ চক্রের মাধ্যমে ক্ষয় প্রতিরোধ করে।
সার্জিক্যাল রোবটের ক্ষেত্রে, জীবাণুমুক্ত পরিবেশে ব্যবহৃত প্রতিটি উপাদানেরই এই মানের ফিনিশিং প্রয়োজন। উৎপাদন প্রক্রিয়ায় শুরু থেকেই চূড়ান্ত পৃষ্ঠতলের প্রয়োজনীয়তা বিবেচনা করতে হবে। টুল নির্বাচন, কাটিং প্যারামিটার এবং ফিনিশিং—এই সবকিছুই ফলাফলের ওপর প্রভাব ফেলে।
এই সূক্ষ্মতার প্রতি মনোযোগই উন্নত মানের অস্ত্রোপচারের যন্ত্রাংশকে সাধারণ যন্ত্রনির্মিত যন্ত্রাংশ থেকে আলাদা করে। প্রতিটি ধাপে নির্ভুলতা নিশ্চিত করে যে যন্ত্রাংশটি অপারেশন কক্ষে নিরাপদে কাজ করে।
মান নিয়ন্ত্রণ সার্জিক্যাল রোবট সিএনসি মেশিনিং-এ
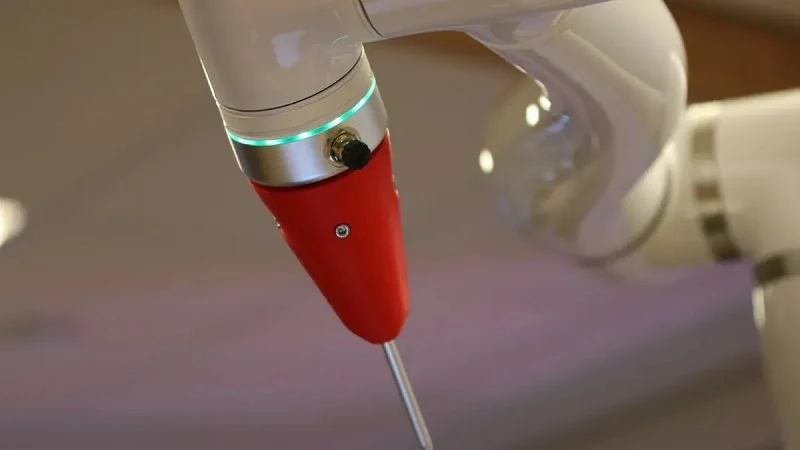
প্রক্রিয়াধীন পরিদর্শন কৌশল
যন্ত্রাংশটি তৈরি হয়ে যাওয়ার পর সমস্যা ধরতে গেলে সময় ও অর্থ দুটোই নষ্ট হয়। স্মার্ট শপগুলো কাটার সময়ই তা পর্যবেক্ষণ করে। রিয়েল-টাইম টুল কন্ডিশন মনিটরিং প্রক্রিয়াটি ট্র্যাক করতে অ্যাকোস্টিক এমিশন, কাটিং ফোর্স, ভাইব্রেশন এবং তাপমাত্রা ব্যবহার করে। এই সংকেতগুলো পৃষ্ঠতল নষ্ট করার আগেই টুলের ক্ষয় প্রকাশ করে। এরপর একজন অপারেটর তাৎক্ষণিকভাবে প্যারামিটারগুলো সামঞ্জস্য করতে পারেন। এটি স্ক্র্যাপের হার কমায় এবং পৃষ্ঠতলের অমসৃণতা সীমার মধ্যে রাখে।
বিভিন্ন সেন্সিং পদ্ধতি বিভিন্ন সমস্যা শনাক্ত করে। ভাইব্রেশন অ্যানালাইসিস কম্পন এবং ভারসাম্যহীনতা শনাক্ত করে, যা সারফেস ফিনিশকে রক্ষা করে এবং মাইক্রো-ক্র্যাক প্রতিরোধ করে। থার্মাল মনিটরিং ওয়ার্কপিস এবং স্পিন্ডলের তাপমাত্রা ট্র্যাক করে, যা বেঁকে যাওয়া বন্ধ করে এবং ডাইমেনশনাল স্ট্যাবিলিটি বজায় রাখে। অ্যাকোস্টিক সেন্সিং টুলের ক্ষয় বা ভাঙন শনাক্ত করে, ফলে যন্ত্রাংশটি ক্ষতিগ্রস্ত হওয়ার আগেই একটি ক্ষয়প্রাপ্ত টুল পরিবর্তন করা হয়। প্রতিটি কাট স্পিন্ডলের গতি, টুলের ক্ষয় এবং অ্যাক্সিস পজিশনিং সম্পর্কিত ডেটা তৈরি করে। যন্ত্রাংশে ত্রুটি প্রকাশ পাওয়ার অনেক আগেই এআই অ্যালগরিদমগুলো কম্পনের সামান্য বৃদ্ধির মতো সূক্ষ্ম প্যাটার্ন চিহ্নিত করে।
চূড়ান্ত মাত্রিক এবং পৃষ্ঠ পরিদর্শন
মেশিনিং শেষ হলে যন্ত্রাংশটির একটি পূর্ণাঙ্গ পরিদর্শন করা হয়। কোঅর্ডিনেট মেজারিং মেশিন (Coordinate measures machines) ক্যাড মডেলের (CAD model) সাথে মিলিয়ে প্রতিটি গুরুত্বপূর্ণ মাত্রা পরীক্ষা করে। পৃষ্ঠতলের মসৃণতাও যাচাই করা হয়। সার্জিক্যাল রোবটের ক্ষেত্রে, লক্ষ্যমাত্রা প্রায়শই Ra ০.২ µm-এর কম রাখা হয়। এই সীমাটি গুরুত্বপূর্ণ, কারণ ব্যাকটেরিয়ার আকার ০.৫ থেকে ২ মাইক্রোমিটার পর্যন্ত হয়ে থাকে। একটি মসৃণ পৃষ্ঠতলে লুকিয়ে থাকার জায়গা কম থাকে এবং এটি নির্ভরযোগ্য জীবাণুমুক্তকরণে সহায়তা করে।
পরিদর্শকরা অমসৃণ প্রান্ত, ফাটল এবং যন্ত্রের দাগও পরীক্ষা করেন। এই ত্রুটিগুলো ময়লা আটকে রাখতে পারে বা পীড়ন বিন্দু তৈরি করতে পারে। একটিমাত্র ত্রুটির কারণে পুরো যন্ত্রাংশটিই বাতিল হয়ে যেতে পারে। সার্জিক্যাল রোবট সিএনসি মেশিনিংয়ের ক্ষেত্রে এটি একটি অন্যতম চ্যালেঞ্জ। এই পরিদর্শন ধাপটি নিশ্চিত করে যে, সংযোজনের জন্য পাঠানোর আগে প্রতিটি উপাদান নকশার উদ্দেশ্য পূরণ করছে।
মান এবং শংসাপত্র
এখানে গুণমান নিয়ন্ত্রণের মূল ভিত্তি হলো ISO 13485:2016। ISO 13485 চিকিৎসা যন্ত্রপাতির জন্য তৈরি করা হয়েছে। এটি পণ্যের জীবনচক্র জুড়ে ঝুঁকি ব্যবস্থাপনা, ডিভাইস মাস্টার রেকর্ডের মতো নির্দেশনামূলক নথিপত্র এবং দূষণ নিয়ন্ত্রণ ব্যবস্থা যুক্ত করে, যা সাধারণ উৎপাদনে প্রয়োজন হয় না। এর ধারা ৭.৫.৯ কাঁচামাল থেকে চূড়ান্ত গ্রাহক পর্যন্ত উৎস শনাক্তকরণযোগ্যতার দাবি করে। ধারা ৭.১ ঝুঁকি ব্যবস্থাপনাকে ISO 14971-এর সাথে সংযুক্ত করে। ধারা ৭.৫.৬-এ প্রক্রিয়া যাচাইকরণের প্রয়োজন হয়, যেখানে পরিদর্শন দ্বারা সামঞ্জস্য নিশ্চিত করা যায় না, যেমন পৃষ্ঠতলের মসৃণতা।
সার্টিফিকেশন প্রমাণ করে যে একটি কারখানার মান ব্যবস্থাপনা ব্যবস্থা কার্যকরভাবে বাস্তবায়িত ও রক্ষণাবেক্ষণ করা হয়। সার্টিফিকেশন প্রদানের আগে স্বীকৃত তৃতীয়-পক্ষীয় সংস্থাগুলো এই ব্যবস্থা নিরীক্ষা করে। সার্জিক্যাল রোবট সিএনসি মেশিনিংয়ের ক্ষেত্রে, এর অর্থ হলো নথিভুক্ত পরিবর্তন নিয়ন্ত্রণ, পরিসংখ্যানগত প্রক্রিয়া নিয়ন্ত্রণ এবং উপকরণের সম্পূর্ণ উৎস শনাক্তকরণযোগ্যতা। এটি গ্রাহকদের এই আস্থা দেয় যে প্রতিটি ব্যাচ জুড়ে নির্ভুলতা এবং ধারাবাহিকতা বজায় থাকে।
সার্জিক্যাল রোবট সিএনসি মেশিনিং-এর প্রয়োগ এবং উপাদানসমূহ
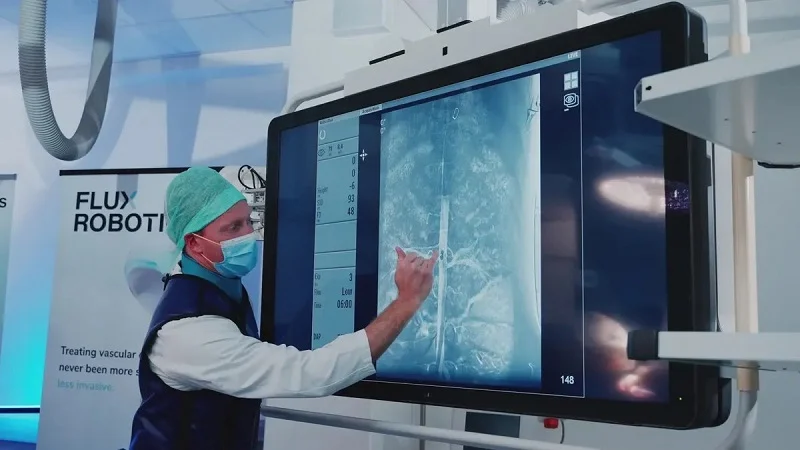
ন্যূনতম আক্রমণাত্মক অস্ত্রোপচার সরঞ্জাম
ল্যাপারোস্কোপি, এন্ডোস্কোপি এবং রোবটিক-সহায়তাযুক্ত সার্জারিতে যত্নসহকারে তৈরি অস্ত্রোপচারের যন্ত্রপাতির ওপর নির্ভর করা হয়। এই সরঞ্জামগুলোকে অবশ্যই ছোট ছিদ্রের মধ্য দিয়ে আঁকড়ে ধরতে, কাটতে এবং সেলাই করতে হয়। সিএনসি মেশিনিং এটি সম্ভব করে তোলে। এই প্রক্রিয়াটি ধারালো প্রান্ত এবং মসৃণ পৃষ্ঠ তৈরি করে। এটি এমন সূক্ষ্ম সহনশীলতা বজায় রাখে যা হস্তচালিত পদ্ধতিতে অর্জন করা সম্ভব নয়।
একটি সাধারণ ল্যাপারোস্কোপিক যন্ত্র শত শত বার ব্যবহৃত হয় এবং প্রতিটি ব্যবহারের সময় এটিকে জীবাণুমুক্ত করা হয়। যন্ত্রটিকে অবশ্যই তার আকৃতি এবং ধারালো ভাব বজায় রাখতে হবে। একটি নিরেট ব্লক থেকে মেশিনিং করার ফলে এর বৈশিষ্ট্যগুলো অভিন্ন হয় এবং ঝালাই করা অংশে থাকা দুর্বল স্থানগুলো দূর হয়। রোবোটিক সার্জারির ক্ষেত্রে, যন্ত্রগুলো সরাসরি রোবটের বাহুর সাথে সংযুক্ত থাকে। প্রতিটি সংযোগস্থলকে অবশ্যই নিখুঁতভাবে খাপ খাওয়াতে হয়, কারণ একটি ঢিলে সংযোগ অস্ত্রোপচারের সময় নিয়ন্ত্রণকে প্রভাবিত করে। নিখুঁতভাবে মেশিনিং করার ফলে এর কার্যকারিতা সামঞ্জস্যপূর্ণ থাকে।
সঠিক উপাদান নির্বাচন করা গুরুত্বপূর্ণ। স্টেইনলেস স্টিলকে অটোক্লেভে বহুবার জীবাণুমুক্ত করা যায়। টাইটানিয়াম হালকা হওয়ায় এটি চলমান যন্ত্রাংশের জন্য ভালোভাবে কাজ করে। প্রতিটি উপাদানের নিজস্ব কাটিং সেটিংস প্রয়োজন। সার্জিক্যাল রোবট সিএনসি মেশিনিং এই প্রয়োজন অনুযায়ী নিজেকে সামঞ্জস্য করে নেয়। এর ফলে এমন নির্ভরযোগ্য সরঞ্জাম তৈরি হয়, যার ওপর সার্জনরা আস্থা রাখতে পারেন।
হাউজিং এবং সংযোগকারী
সার্জিক্যাল রোবটের ভেতরের সংবেদনশীল ইলেকট্রনিক্সকে হাউজিং সুরক্ষিত রাখে। কানেক্টর বিভিন্ন অংশকে একসাথে যুক্ত করে। উভয়ই যত্ন সহকারে তৈরি করতে হবে। একটি দুর্বল সিলযুক্ত হাউজিংয়ের মাধ্যমে ভেতরের সার্কিটে আর্দ্রতা প্রবেশ করতে পারে। এর ফলে অস্ত্রোপচারের সময় রোবটটি বিকল হয়ে যেতে পারে।
সিল এবং কানেক্টরের সঠিক মাপ নিশ্চিত করার জন্য টাইট টলারেন্স প্রয়োজন। ওয়াটারপ্রুফিং এবং ইএমআই শিল্ডিংয়ের জন্য এই নির্ভুলতা অত্যন্ত গুরুত্বপূর্ণ। এটি ছাড়া, রোবটের সিগন্যাল ইন্টারফেয়ারেন্স বা তরল প্রবেশের ঝুঁকি থাকে। সিলের নকশায় নির্বাচিত জীবাণুমুক্তকরণ পদ্ধতি অবশ্যই বিবেচনা করতে হবে। বিভিন্ন পদ্ধতির জন্য ব্যবহৃত উপকরণের উপর ভিন্ন ভিন্ন চাহিদা তৈরি হয়।
| নির্বীজন পদ্ধতি | তাপমাত্রা সীমা | মূল সুবিধা | সামঞ্জস্যপূর্ণ উপকরণ |
| অটোক্লেভ (বাষ্প) | উচ্চ তাপমাত্রা | কার্যকর এবং সাশ্রয়ী | স্টেইনলেস স্টিল, টাইটানিয়াম, নির্দিষ্ট পলিমার |
| ইথিলিন অক্সাইড (EtO) | কম তাপমাত্রা | নিম্ন-তাপমাত্রার প্রক্রিয়া | বেশিরভাগ ধাতু, তাপ-সংবেদনশীল পলিমার |
| গামা বিকিরণ | চারিপার্শ্বিক | তাপের প্রয়োজন নেই, অত্যন্ত কার্যকর | ধাতু, বেশিরভাগ পলিমার |
| ইলেক্ট্রন মরীচি | চারিপার্শ্বিক | দ্রুত প্রক্রিয়াকরণ | গামা-উপযোগী সেটের অনুরূপ উপকরণ |
জীবাণুমুক্তকরণ পদ্ধতি ব্যবহৃত উপকরণের উপর প্রভাব ফেলে। এটি সিলের নকশার উপরও প্রভাব ফেলে। এর পৃষ্ঠতল অবশ্যই মসৃণ এবং কোণাগুলো গোলাকার হতে হবে। এটি জীবাণুর জমতে বাধা দেয়। সার্জিক্যাল রোবটের যন্ত্রাংশকে অবশ্যই এই শর্তগুলো পূরণ করতে হবে।
সার্জিক্যাল রোবটের যন্ত্রাংশ তৈরির ক্ষেত্রে ক্লিনরুম অ্যাসেম্বলিও অন্তর্ভুক্ত থাকে। এর ফলে অভ্যন্তরীণ যন্ত্রাংশ স্থাপনের আগে ময়লা-আবর্জনা দূরে থাকে। নিয়মকানুন মেনে চলার জন্য কোম্পানিগুলোর ISO 13485:2016 সার্টিফিকেশন প্রয়োজন হয়। বিস্তারিত রেকর্ড এবং প্রক্রিয়া যাচাই অত্যন্ত গুরুত্বপূর্ণ। বায়োকম্প্যাটিবিলিটি ডকুমেন্টেশন প্রমাণ করে যে উপাদানটি শরীরের জন্য নিরাপদ। এই পদক্ষেপগুলো হাউজিং এবং কানেক্টরগুলোকে নির্ভরযোগ্য চিকিৎসা যন্ত্রে পরিণত করে।
কাস্টম ইমপ্লান্ট এবং ডিভাইস
সার্জিক্যাল রোবট সিএনসি মেশিনিংয়ের মাধ্যমে প্রতিটি রোগীর জন্য বিশেষভাবে তৈরি ইমপ্লান্ট এবং ডিভাইস তৈরি করা সম্ভব হয়। এগুলো সার্জিক্যাল রোবটের সাহায্যে কাজ করতে পারে। একজন রোগীর জন্য নির্দিষ্ট ইমপ্লান্ট তৈরির প্রক্রিয়া একটি সিটি স্ক্যানের মাধ্যমে শুরু হয়। প্রকৌশলীরা সেই স্ক্যানকে একটি ক্যাড (CAD) মডেলে রূপান্তরিত করেন। মেশিনটি নিরেট টাইটানিয়াম বা পিক (PEEK) থেকে ইমপ্লান্টটি কেটে তৈরি করে।
এই পদ্ধতিটি শল্যচিকিৎসকদের কঠিন অস্ত্রোপচারের জন্য অত্যন্ত নির্ভুল সরঞ্জাম সরবরাহ করে। একটি বিশেষভাবে তৈরি স্কাল প্লেটে রোবোটিক মার্কারের জন্য নির্দিষ্ট স্থান থাকতে পারে। অস্ত্রোপচারের সময় রোবট এই মার্কারগুলো ব্যবহার করে নিজেকে সঠিক অবস্থানে স্থাপন করে। প্লেটটিকে অবশ্যই রোগীর মাথার খুলির সাথে নিখুঁতভাবে খাপ খেতে হবে। মেশিনিং প্রক্রিয়ার মাধ্যমেই এই সঠিক মাপটি তৈরি করা হয়।
কাস্টম গাইডের ক্ষেত্রেও একই পদ্ধতি ব্যবহার করা হয়। এই গাইডগুলো হাড়ের সাথে সংযুক্ত হয়ে রোবটের সরঞ্জামগুলোকে পথ দেখায়। এগুলো নিশ্চিত করে যে সঠিক পরিমাণে উপাদান অপসারণ করা হয়েছে। এই নির্ভুলতা আরোগ্য লাভের সময় কমিয়ে দেয়। আধুনিক প্রযুক্তি হাসপাতালগুলোর জটিল অস্ত্রোপচার পরিচালনার পদ্ধতি বদলে দিয়েছে। তারা রোগীর শরীরের সাথে মেলে এমন কাস্টম সরঞ্জাম অর্ডার করতে পারে। সার্জিক্যাল রোবটগুলো অবিচল নির্ভুলতার সাথে সেই পরিকল্পনা অনুসরণ করে।
কেন নোবেল বেছে নেবেন সার্জিক্যাল রোবট সিএনসি মেশিনিং
সার্জিক্যাল রোবটের যন্ত্রাংশ তৈরির জন্য একজন উৎপাদন অংশীদার নির্বাচন করা একটি অত্যন্ত গুরুত্বপূর্ণ বিষয়। আপনার এমন একটি প্রতিষ্ঠান প্রয়োজন, যারা এর সাথে জড়িত ঝুঁকির গুরুত্ব বোঝে। নোবেল (NOBLE) সার্জিক্যাল রোবট উৎপাদনের জন্য ধাতু ও প্লাস্টিক মেশিনিং-এ বিশেষায়িত। এই দলটি প্রতিদিন টাইটানিয়াম, স্টেইনলেস স্টিল, PEEK এবং অন্যান্য মেডিকেল-গ্রেড উপকরণ নিয়ে কাজ করে। এই দৈনন্দিন অনুশীলনই প্রকৃত দক্ষতা তৈরি করে।
ধাতু এবং প্লাস্টিক মেশিনিং দক্ষতা
নোবেল সার্জিক্যাল রোবটের জন্য ধাতু এবং প্লাস্টিক উভয়ই মেশিনিং করে। টাইটানিয়াম এবং স্টেইনলেস স্টিলের জন্য প্রলেপযুক্ত টুল এবং উচ্চ-চাপের কুল্যান্ট প্রয়োজন। বেঁকে যাওয়া রোধ করতে PEEK এবং ULTEM-এর জন্য সতর্ক তাপ নিয়ন্ত্রণ প্রয়োজন। নোবেলের মেশিনিস্টরা এই পার্থক্যগুলো ভালোভাবে জানেন। তারা প্রতিটি উপাদানের জন্য গতি, ফিড এবং টুলপাথ পরিবর্তন করেন।
সার্জিক্যাল রোবটের যন্ত্রাংশের ক্ষেত্রে এই দ্বৈত দক্ষতা গুরুত্বপূর্ণ। একটি রোবটে হয়তো ধাতব জোড়ের সাথে প্লাস্টিকের আবরণ মেশানো হতে পারে। কিন্তু যে কারখানাটি উভয় কাজই করে, তারা পুরো অ্যাসেম্বলি জুড়ে সহনশীলতার মাত্রা স্থির রাখে। এর ফলে, কোনো একটি ফিট সমস্যার জন্য যখন দুটি সরবরাহকারী একে অপরের দিকে আঙুল তোলে, তখন যে দোষারোপের খেলা শুরু হয়, তা এড়ানো যায়।
ISO 13485: 2016 প্রত্যয়িত
সার্টিফিকেশন শুধু দেয়ালে ঝোলানো একটি ফলক নয়। এটি প্রমাণ করে যে একটি মান ব্যবস্থা সত্যিই কার্যকর। নোবেল ISO 13485:2016 সনদপ্রাপ্ত। এই মানটি চিকিৎসা যন্ত্রপাতির জন্য তৈরি। এর জন্য ঝুঁকি ব্যবস্থাপনা, সম্পূর্ণ উৎস শনাক্তকরণযোগ্যতা এবং কঠোর দূষণ নিয়ন্ত্রণ প্রয়োজন।
| প্রমাণ বিভাগ | বিস্তারিত |
| গুণমান সিস্টেম নিবন্ধন | নোবেল-এর গুণমান ব্যবস্থা ISO 13485:2016 দ্বারা নিবন্ধিত। |
| প্রক্রিয়া যাচাইকরণ সমর্থন | প্রসেস ভ্যালিডেশন ডিপার্টমেন্ট IQ/OQ, MSV, PQ/PPQ, TMV, DOE এবং ঝুঁকি বিশ্লেষণ প্রদান করে। |
| যাচাইকরণ অভিজ্ঞতা | দ্বিতীয় ও তৃতীয় শ্রেণীর মেডিকেল ইমপ্লান্ট এবং ডিভাইসের জন্য ১,৭০০টিরও বেশি প্রসেস ভ্যালিডেশন সম্পন্ন করা হয়েছে। |
| OEM অভিজ্ঞতা | শীর্ষস্থানীয় ১৮টি মেডিকেল ডিভাইস প্রস্তুতকারক সংস্থার সাথে কাজের অভিজ্ঞতা। |
এই পূর্ববর্তী কাজের অভিজ্ঞতা আত্মবিশ্বাস জোগায়। উল্লেখ্য যে, ১,৭০০টি যাচাইকরণ কোনো ছোট সংখ্যা নয়। এটি প্রমাণ করে যে দলটি আগেও অনেক প্রক্রিয়াগত চ্যালেঞ্জের সম্মুখীন হয়েছে।
ডিজাইন থেকে অ্যাসেম্বলি পর্যন্ত সম্পূর্ণ পরিষেবা
নোবেল শুধু ধাতু কাটার চেয়েও বেশি কিছু করে। কোম্পানিটি আপনাকে ডিজাইন থেকে শুরু করে অ্যাসেম্বলি পর্যন্ত সাহায্য করে। এই প্রাথমিক সম্পৃক্ততার সুফল পাওয়া যায়। লাইটহাউস ইমেজিং-এর রবার্ট অস্ট্রিং উল্লেখ করেন যে, পণ্যটি কেবল “প্রস্তুত বলে বিবেচিত” হওয়ার পরেই নয়, বরং একেবারে শুরু থেকেই একজন অভিজ্ঞ অংশীদারকে যুক্ত করলে বাণিজ্যিক সম্ভাব্যতা অর্জনের সময়সীমা উল্লেখযোগ্যভাবে কমে আসতে পারে।
ফ্যাব্রিকেশন শুরু হওয়ার আগেই আমাদের টিমগুলো স্ট্যাকআপ, উপকরণ, ভায়া স্ট্রাকচার, সূক্ষ্ম বৈশিষ্ট্যের প্রয়োজনীয়তা, নিয়ন্ত্রিত ইম্পিডেন্স, ফ্যাব্রিকেশন ড্রয়িং এবং ম্যানুফ্যাকচারিং ডেটা পর্যালোচনা করতে পারে। এই প্রাথমিক দলগত কাজ ইঞ্জিনিয়ারিং টিমগুলোকে সম্ভাব্য উৎপাদনগত সমস্যাগুলো চিহ্নিত করতে সাহায্য করে, যাতে সেগুলো দক্ষতার সাথে সমাধান করার জন্য যথেষ্ট সময় থাকে।
বাস্তবে, এর অর্থ হলো পুনরায় ডিজাইন করার পুনরাবৃত্তি কমে যাওয়া। ভাদলামুদি উল্লেখ করেন যে, প্রোটোটাইপিং এবং থ্রিডি প্রিন্টিংয়ের মাধ্যমে প্রচলিত পদ্ধতির চেয়ে অনেক দ্রুত একটি পণ্য তৈরি করা যায়। মেসন আরও যোগ করেন যে, বিভিন্ন শিল্পের মধ্যে প্রযুক্তির সহজলভ্যতা জীবাণুমুক্তকরণ যাচাইয়ের সময়কে উল্লেখযোগ্যভাবে কমিয়ে দেয়। নোবেল প্রতিটি সার্জিক্যাল রোবট সিএনসি মেশিনিং প্রকল্পে সেই একই পূর্ণাঙ্গ পরিষেবা প্রদানের মানসিকতা নিয়ে আসে। আপনি ডিজাইন, মেশিনিং, ফিনিশিং এবং অ্যাসেম্বলির জন্য একটিই দল পান। এটি সময় বাঁচায় এবং প্রথম স্কেচ থেকে চূড়ান্ত উপাদান পর্যন্ত নির্ভুলতা অটুট রাখে।
সার্জিক্যাল রোবট সিএনসি মেশিনিং ছয়টি ধাপের মধ্য দিয়ে যায়: ডিজাইন, প্রোগ্রামিং, সেটআপ, মেশিনিং, পরিদর্শন এবং ফিনিশিং। প্রতিটি ধাপ চূড়ান্ত যন্ত্রাংশে নির্ভুলতা আনতে সাহায্য করে। টাইটানিয়াম এবং PEEK-এর মতো উপকরণ কাটার পদ্ধতিকে পরিবর্তন করে দেয়। Ra 0.2 µm-এর নিচে সারফেস ফিনিশিং ব্যাকটেরিয়াকে লুকিয়ে থাকতে বাধা দেয়। ISO 13485:2016-এর অধীনে গুণমান নিয়ন্ত্রণ নিশ্চিত করে যে প্রতিটি উপাদান তার নকশার উদ্দেশ্য পূরণ করছে। তাই যখন আপনি সার্জিক্যাল রোবটের জন্য একজন অংশীদার বেছে নেবেন, তখন শুধু কাটিং নয়, পুরো প্রক্রিয়াটি দেখুন। যে প্রতিষ্ঠান ডিজাইন থেকে শুরু করে অ্যাসেম্বলি পর্যন্ত সবকিছু পরিচালনা করে, তারা সার্জিক্যাল সরঞ্জামগুলোকে নিরাপদ এবং নির্ভরযোগ্য রাখে। এই পূর্ণাঙ্গ চিত্রই ভালো মেশিনিংকে চমৎকার ফলাফল থেকে আলাদা করে।
এর FAQs সার্জিক্যাল রোবট সিএনসি মেশিনিং
সার্জিক্যাল রোবট সিএনসি মেশিনিং প্রকৃতপক্ষে কী পরিমাণ সহনশীলতা বজায় রাখতে পারে?
এটি যন্ত্রাংশের উপর নির্ভর করে। নেভিগেশন হাউজিংয়ের জন্য মাল্টি-অ্যাক্সিস মিলিং ±০.০০২ মিমি পর্যন্ত হতে পারে। নেভিগেশন-গ্রেড ইন্টারফেসের ক্ষেত্রে সাধারণত ±০.০২–০.০৫ মিমি পর্যন্ত হয়ে থাকে। ভিজ্যুয়ালাইজেশন হাউজিংয়ের ক্ষেত্রে প্রায় ০.২ মিমি পর্যন্ত ছাড় দেওয়া হয়। সঠিক টলারেন্স কাজের সাথে সামঞ্জস্যপূর্ণ হওয়া উচিত। প্রতিটি ফিচারকে অতিরিক্ত নিখুঁত করলে তা নিরাপদ না হয়েও খরচ বাড়িয়ে দেয়।
সার্জিক্যাল রোবটের জন্য টাইটানিয়ামকে মেশিনিং করা এত কঠিন কেন?
টাইটানিয়াম সংকর ধাতু তুলনামূলকভাবে শক্ত হওয়ায় এগুলোর কারণে টুল দ্রুত ক্ষয় হয়ে যায়। এদের তাপ পরিবাহিতা খুব কম, যা কাটার স্থানে তাপ আটকে রাখে। প্রলেপযুক্ত কার্বাইড টুলিং এবং উচ্চ-চাপের কুল্যান্ট তাপমাত্রা নিয়ন্ত্রণে রাখে। তাপ নিয়ন্ত্রণের জন্য সাধারণত কাটার গতি কমিয়ে আনা হয়।
অস্ত্রোপচারের যন্ত্রের পৃষ্ঠতল কতটা মসৃণ হওয়া প্রয়োজন?
টিস্যুর সংস্পর্শে থাকা অংশগুলিতে Ra ০.২ µm-এর নিচে রাখার লক্ষ্য রাখুন। ব্যাকটেরিয়ার আকার ০.৫ থেকে ২ মাইক্রোমিটার পর্যন্ত হয়, তাই এই আকারের বৈশিষ্ট্যগুলো তাদের আশ্রয় দেয়। Ra ০.২ µm-এর নিচে হলে, অতিরিক্ত পলিশিং ব্যাকটেরিয়ার বৃদ্ধিকে তেমনভাবে কমাতে পারে না। ইলেকট্রোপলিশিং এই লক্ষ্যে পৌঁছাতে সাহায্য করে এবং একটি নিষ্ক্রিয় অক্সাইড স্তর তৈরি করে।
যন্ত্রনির্মিত সার্জিক্যাল রোবটের যন্ত্রাংশের ক্ষেত্রে কোন জীবাণুমুক্তকরণ পদ্ধতিগুলো কার্যকর?
স্টেইনলেস স্টিল, টাইটানিয়াম এবং কিছু পলিমারের জন্য অটোক্লেভের বাষ্প ভালোভাবে কাজ করে। তাপ-সংবেদনশীল প্লাস্টিকের জন্য ইথিলিন অক্সাইড উপযুক্ত। গামা এবং ইলেকট্রন রশ্মি দ্বারা জীবাণুমুক্তকরণ কক্ষ তাপমাত্রায় সম্পন্ন হয়। ব্যবহৃত উপকরণের নির্বাচন অবশ্যই জীবাণুমুক্তকরণ পরিকল্পনার সাথে সামঞ্জস্যপূর্ণ হতে হবে।
একটি মেশিন শপের কী ধরনের গুণগত মানদণ্ড বজায় রাখা উচিত?
ISO 13485:2016 সন্ধান করুন। এই স্ট্যান্ডার্ডটি চিকিৎসা যন্ত্রপাতির জন্য তৈরি করা হয়েছে। এর জন্য ঝুঁকি ব্যবস্থাপনা, উপকরণের সম্পূর্ণ উৎস শনাক্তকরণযোগ্যতা এবং দূষণ নিয়ন্ত্রণ প্রয়োজন। ধারা ৭.৫.৯ কাঁচামাল থেকে চূড়ান্ত গ্রাহক পর্যন্ত উৎস শনাক্তকরণযোগ্যতার দাবি করে। সার্টিফিকেশন প্রমাণ করে যে সিস্টেমটি বাস্তবে কাজ করে, শুধু কাগজে-কলমে এর অস্তিত্ব নেই।
সিএনসি মেশিনিং কি ধাতু এবং প্লাস্টিক উভয় ধরণের রোবট যন্ত্রাংশ তৈরি করতে পারে?
হ্যাঁ, এবং এই নমনীয়তা গুরুত্বপূর্ণ। একটি রোবট টাইটানিয়াম জয়েন্টের সাথে PEEK হাউজিং যুক্ত করতে পারে। যে কারখানায় উভয়ই মেশিনিং করা হয়, সেখানে পুরো অ্যাসেম্বলি জুড়ে টলারেন্স সামঞ্জস্যপূর্ণ থাকে। PEEK-এর উচ্চ তাপীয় প্রসারণের কারণে, প্রথমে রাফ মেশিনিং, তারপর রিলাক্সেশন এবং সবশেষে ফিনিশিং প্রয়োজন হয়। বিভিন্ন ধাতুর জন্য ভিন্ন ভিন্ন গতি, ফিড এবং কুল্যান্ট কৌশল প্রয়োজন।
প্রক্রিয়া চলাকালীন পরিদর্শন কীভাবে সমস্যাগুলো আগেভাগে শনাক্ত করে?
রিয়েল-টাইম মনিটরিং অ্যাকোস্টিক এমিশন, কাটিং ফোর্স, ভাইব্রেশন এবং তাপমাত্রা ট্র্যাক করে। এই সংকেতগুলো পৃষ্ঠতল নষ্ট করার আগেই টুলের ক্ষয় প্রকাশ করে। ভাইব্রেশন অ্যানালাইসিস চ্যাটার শনাক্ত করে। থার্মাল মনিটরিং বেঁকে যাওয়া রোধ করে। যন্ত্রাংশে ত্রুটি প্রকাশ পাওয়ার অনেক আগেই এআই ভাইব্রেশনের সামান্য বৃদ্ধির মতো সূক্ষ্ম প্যাটার্ন চিহ্নিত করে।
কাস্টম ইমপ্লান্ট এবং সাধারণ মেশিনে তৈরি যন্ত্রাংশের মধ্যে পার্থক্য কী?
একটি কাস্টম ইমপ্লান্ট কোনো সাধারণ নকশা দিয়ে নয়, বরং সিটি স্ক্যান দিয়ে শুরু হয়। প্রকৌশলীরা সেই স্ক্যানকে একটি ক্যাড মডেলে রূপান্তরিত করেন, তারপর নিরেট টাইটানিয়াম বা পিক (PEEK) থেকে অংশটি কেটে তৈরি করেন। এর ফলে যা তৈরি হয়, তা একজন নির্দিষ্ট রোগীর শারীরিক গঠনের সাথে পুরোপুরি মিলে যায়। নকশার মধ্যেই রোবোটিক মার্কার যুক্ত করা যেতে পারে, ফলে অস্ত্রোপচারের সময় রোবটটি নিজেই সঠিক অবস্থানে চলে আসে।






