
Здравните роботи работят в болници, рехабилитационни центрове и домове за възрастни хора. Роботизираните ръце са едни от най-важните части на здравните роботи. Те контролират движенията, извършват прецизна работа и помагат на роботите да взаимодействат безопасно с пациенти и медицински устройства.
Роботизираната ръка за здравеопазване има много малки и прецизни части. Тези части включват шарнири, въртящи се валове, опори, корпуси, зъбни колела и крайни ефектори. Различните части изискват различна производителност. Изборът на материал директно променя здравината, теглото, експлоатационния живот и работната стабилност на ръката.
Често срещани материали са алуминиева сплав, неръждаема стомана, титаниева сплав и високоефективна пластмаса PEEK. Фабриките широко използват прецизна CNC обработка , струговане, шлайфане и шприцване за производството на тези части.
Тази статия разглежда основните видове части, често срещаните материали, реалните приложения и методите за производство на части за рамена на роботи за здравеопазване. Обяснява се също как да се получат висококачествени и надеждни части за роботи чрез прецизно производство.
1. Какво представляват роботите в здравеопазването?
Роботите в здравеопазването съчетават роботна технология, изкуствен интелект, сензори и автоматично управление. Те работят в медицинско лечение, рехабилитация и грижи за възрастни хора. Те могат да помогнат за изпълнението на задачи като грижи, рехабилитационно обучение, подпомагане на мобилността, наблюдение на здравето и ежедневна поддръжка в зависимост от различните сценарии на употреба.
За разлика от традиционните промишлени роботи, роботите в здравеопазването трябва да вземат предвид безопасността на хората, комфорта при използване и координацията на движенията. Роботите обикновено трябва да усещат човешки движения и промени в околната среда чрез сензори и да коригират движенията си въз основа на събраните данни.
Типични роботи в здравеопазването са рехабилитационни роботи, роботи за грижи, роботи с екзоскелет, роботи за преместване на пациенти и роботи-помощници. Те намаляват натоварването на медицинските работници. Те също така предоставят по-добра подкрепа на възрастни хора, болни хора и хора с ограничена подвижност.
По структура, роботите в здравеопазването обикновено имат роботизирани рамена, комплекти шарнири, задвижващи системи, сензорни опори, свързващи части и крайни ефектори. Материалите на частите, точността на обработка и качеството на сглобяване определят общата производителност на робота.
2. Основни видове роботизирани ръце в здравеопазването
Роботите в здравеопазването изпълняват различни задачи за грижи и поддръжка. Така че роботизираните ръце имат различни структури и функции. Можем да ги разделим по случай на употреба, степен на свобода и стил на движение.
2.1 Роботизирана ръка с общо предназначение
Това е често срещана структура за роботи в здравеопазването. Тя е фиксирана върху основното тяло на робота или подвижната му основа. Множество стави му позволяват да се завърта, разтяга и захваща предмети.
Ключови характеристики: Многократно движение на ставите; голям работен обхват; възможност за захващане и носене на предмети; подходящ за сложна работа
Тези ръце доставят стоки, вземат лекарства, помагат на потребителите да се хранят и извършват прости грижи.
2.2 Съвместно роботизирано рамо
Колаборативните роботизирани ръце се използват главно в сценарии, където е необходим близък контакт с хора. Това поставя по-голям акцент върху безопасността и гъвкавия контрол.
Роботите могат да усещат външни сили чрез сензори за сила и сензори за положение. Когато роботизираната ръка влезе в контакт с човешкото тяло или срещне необичайно съпротивление, тя може да намали скоростта си или да спре да се движи.
Общите приложения включват:
- Подпомагане на пациентите при движение
- Доставяйте ежедневни нужди
Обучение за рехабилитация
- Съвместна грижа човек-машина
2.3 Роботизирана ръка за рехабилитационна помощ
Роботизираните ръце за рехабилитационна помощ се използват главно за подпомагане на пациентите да завършат обучение за движение на горните или долните крайници.
Този тип роботизирана ръка обикновено трябва да бъде стабилно свързана с човешкото тяло, а силата на подпомагане трябва да се регулира според способността за движение на пациента.
Основни изисквания
- Прецизно движение
- Стабилен контрол на мощността
- Удобни за носене
Работи надеждно дълго време
Може да се прилага при пациенти с инсулт, хора с намалена подвижност и по време на следоперативно рехабилитационно обучение.
2.4 Екзоскелетна роботизирана ръка
Механичната ръка на екзоскелета се монтира директно върху човешката ръка или крак. Тя осигурява спомагателно захранване чрез мотора, редуктора и шарнирния възел.
В сравнение с обикновените роботизирани ръце, екзоскелетните механични ръце обръщат повече внимание на съвпадението между човешките стави и ставите на роботите.
Често срещаните структури включват:
- Модул за раменна става
Модул за лакътна става
- Модул за киткова става
Поддържаща рамка
- Свързващ елемент за каишка
2.4 Екзоскелетна роботизирана ръка
Екзоскелетните роботизирани ръце се носят директно върху човешки ръце или крака. Мотори, редуктори и ставни части осигуряват допълнителна мощност.
В сравнение с обикновените роботизирани рамена, екзоскелетите се нуждаят от добро съвпадение между ставите на робота и ставите на човешкото тяло.
Общи структури: Модул за раменна става, Модул за лакътна става, Модул за киткова става, Опорни рамки, Свързващи части за каишка
2.5 Как да изберете различни роботизирани рамена
Различните сценарии на приложение изискват избора на различни структури на роботизирано рамо.
Следователно, роботизираната ръка за здравеопазване не е единична механична структура. Различни видове роботизирани ръце трябва да бъдат проектирани въз основа на задачите за грижи, методите за контакт с човека, изискванията за натоварване, обхвата на движение и стандартите за безопасност.
От гледна точка на производството, корпусът на шарнира, свързващите части, въртящите се валове, носещите рамки и крайните ефектори на роботизираната ръка са ключови компоненти. Тези части обикновено трябва да бъдат произведени чрез процеси като прецизна CNC обработка, шприцване и 3D печат на метал и трябва да преминат строга проверка на размерите и проверка на сглобката, за да се гарантира стабилната работа на роботизираната ръка.
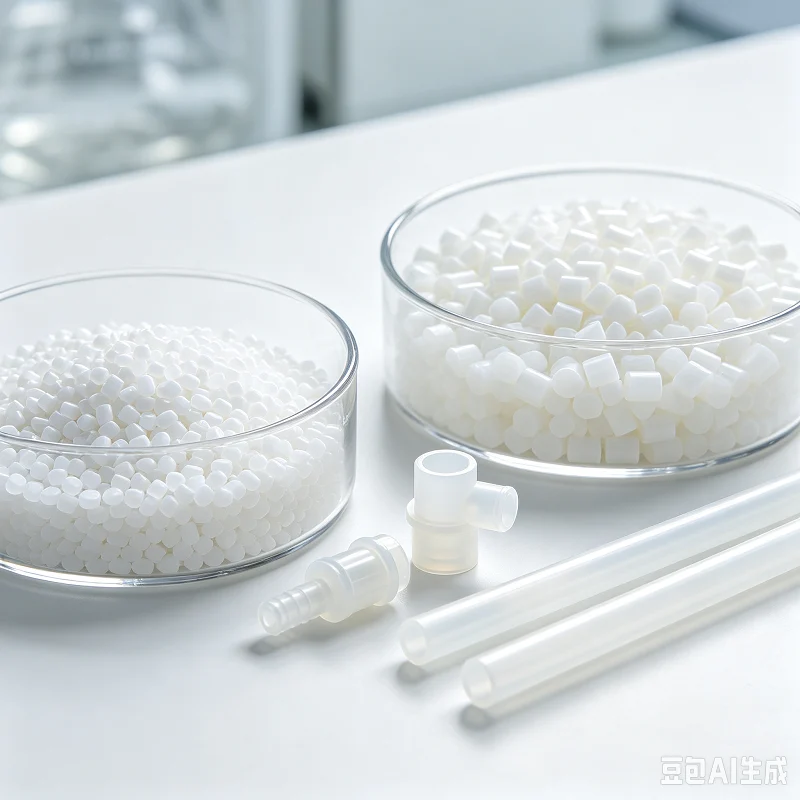
3. Материали за роботизирани ръце в здравеопазването
Роботизираните рамена за здравеопазване се нуждаят от леко тегло, висока здравина, дълъг експлоатационен живот, безопасност и добра точност на обработка. Обикновено се използва повече от един материал. Избираме материали въз основа на функцията на всяка част.
Алуминиева сплав 3.1
Алуминиевата сплав е един от най-често използваните материали в роботизираните рамена в здравеопазването.
Той се отличава с лекота, висока якост, лесна обработка и устойчивост на корозия, което може ефективно да намали общото тегло на роботизираното рамо.
Общите приложения включват:
- Основното тяло на роботизираната ръка
- Ставна обвивка
Поддържаща рамка
- Основа за монтаж на мотор
- Свързващо парче
Сред тях, както алуминиевите сплави 6061, така и 7075 са подходящи за производство на прецизни части чрез CNC обработка.
3.2 от неръждаема стомана
Неръждаемата стомана има добра якост, устойчивост на износване и устойчивост на корозия.
Подходящ е за части, които понасят големи натоварвания или изискват дългосрочна стабилна работа.
Общите приложения включват:
- Прецизно въртящ се вал
- Резбови свързващи части
- Корпус на лагера
- Вътрешни части на ставата
Неръждаемата стомана също така има отлични почистващи и поддържащи свойства за медицинско и медицинско оборудване.
3.3 Титаниева сплав
Титановите сплави се характеризират с висока якост, ниска плътност и отлична устойчивост на корозия.
Те могат да намалят теглото на роботизираната ръка, като същевременно запазят структурната здравина.
Следователно, титановите сплави са подходящи за приложение в компоненти с високи изисквания за тегло и якост, като например:
- Високоякостни конектори
- Структура на ставите
Прецизни опорни части
Въпреки това, трудността при обработката и цената на материалите на титановите сплави обикновено са по-високи от тези на алуминиевите сплави, така че изборът трябва да се прави въз основа на специфичните приложения.
3.4 PEEK инженерна пластмаса
PEEK е високоефективна инженерна пластмаса и има висока приложна стойност в областта на медицинското оборудване.
То има:
- Висока здравина
- Устойчив на високи температури
- Устойчив на химическа корозия
- Добра стабилност на размерите
PEEK може да се използва за производството на:
Изолационни части
- втулка
Скоба на сензора
Леки структурни компоненти
PEEK има очевидни предимства за компоненти на роботи, които изискват намаляване на теглото или електрическа изолация.
3.5 Други инженерни пластмаси
Освен PEEK, за роботите в здравеопазването се използват и ABS, PC, POM и PPS.
Използват се за: Външни корпуси на роботи; Защитни капаци; Корпуси на сензори; Малки свързващи части; Вътрешни структурни части
Пластмасовите части могат да бъдат изработени чрез шприцване или CNC обработка за масово производство.
3.6 Композитен материал от въглеродни влакна
Карбоновите влакна са леки, здрави и твърд. Подходящи са за леки екзоскелети и роботизирани рамена.
Често срещани приложения: Опорни рамки за екзоскелети, лостове за роботизирани рамена, леки основни рамки
Въглеродните влакна намаляват теглото на движещите се части на робота и облекчават натиска върху задвижващите системи.
3.7 Как да изберем подходящи материали
| Материал | Основни предимства | Типични приложения |
| алуминиева сплав | Лек, лесен за обработка | Корпуси, опори, свързващи части |
| Неръждаема стомана | Висока якост, устойчива на ръжда | Въртящи се валове, лагерни гнезда |
| Титанова сплав | Силен и лек | Съединения, свързващи части |
| PEEK | Устойчив на топлина, устойчив на химикали | Втулки на вала, изолационни части |
| Други инженерни пластмаси | Лек, подходящ за масово производство | Външни корпуси, защитни капаци |
| Композит от въглеродни влакна | Здрав и много лек | Екзоскелети, конструкции на роботизирани рамена |
Изберете материали според функцията на детайла, теглото, здравината, износоустойчивостта, трудността на обработка и производствените разходи. Можете да комбинирате различни материали, за да балансирате здравината, теглото и цената.
4. Методи за производство на роботизирани ръце за здравеопазването
Продуктите за роботизирано рамо включват съединения, свързващи елементи, опори, части от валове, корпуси и крайни ефектори. Различните части имат различни правила за точност, здравина и повърхностна обработка. Често използваме няколко производствени метода едновременно. Добрият избор на обработка подобрява точността на частите и намалява производствените разходи.
4.1 Прецизна обработка с ЦПУ
Прецизната CNC обработка се използва широко за части от роботизирани рамена в здравеопазването.
Произвежда следните артикули: корпуси за шарнири, свързващи части за роботни рамена, основи за монтаж на двигатели, опорни рамки, прецизни лагерни легла
CNC осигурява висока размерна точност за сложни форми. Фабриките избират 3-осни, 4-осни или 5-осни CNC машини според дизайна на детайлите.
4.2 CNC завъртане
Струговането работи за кръгли и въртящи се части.
Общи части: Въртящи се валове Задвижващи валове Валове с щифтове Втулки на валове Резбови свързващи части
Частите на валовете за роботизирани съединения се нуждаят от добра концентричност и гладка повърхност. Прецизното струговане отговаря на тези нужди.
4.3 CNC шлифоване
Само струговането или фрезоването понякога не могат да отговорят на строги изисквания за точност. Шлайфането допълнително подобрява точността на размерите, гладкостта на повърхността, кръглостта и концентричността.
Хората използват шлифоване за ключови части като прецизни валове и повърхности за съвпадение на лагери.
4.4 XNUMX метал 3D печат
3D печатът с метал изгражда сложни и леки части. Той намалява разхищението на материали от традиционната машинна обработка. Може да направи формите трудни за производство по старите методи.
Често срещани приложения: Леки конструкции с роботизирани рамена; Сложни свързващи части; Поръчкови носещи рамки
Подходящ е за научноизследователска и развойна работа и малки партидни поръчки.
4.5 Инжекционно формоване
Роботизираните рамена за здравеопазване имат много пластмасови компоненти. Шприцването произвежда: Външни корпуси, защитни капаци, корпуси на сензори, телени предпазители, малки структурни части
Когато продуктите влязат в масово производство, шприцването повишава скоростта и намалява разходите за всяка отделна бройка.
4.6 Обработка на ламарина
Някои големи роботизирани конструкции използват обработка на ламарина. Основни стъпки: лазерно рязане, огъване, заваряване, обработка на повърхността
Обработката на листов метал изгражда външни рамки, защитни конструкции и корпуси на устройства.
4.7 Повърхностна обработка
Много части се нуждаят от повърхностна обработка след машинна обработка. Често срещани варианти: анодиране, пасивация, пясъкоструене, полиране, галванично покритие
Повърхностната обработка подобрява устойчивостта на ръжда, износоустойчивостта и външния вид на повърхността.
4.8 Прецизна инспекция
Готовите ключови части трябва да преминат проверки за качество. Често срещани машини за изпитване: Координатна измервателна машина (CMM), оптични измервателни инструменти, измервателни уреди за грапавост, лазерни измервателни устройства
Проверката потвърждава, че размерът, допустимото отклонение, позицията на отвора и обработката на повърхността съответстват на изискванията на чертежа.
4.9 Как да изберем правилните методи на производство
| Част | Общи начини на производство | Ключови изисквания |
| Съвместно жилище | CNC машинна обработка | Точност, твърдост |
| Прецизен вал | Струговане + шлифоване | Концентричност, повърхностна обработка |
| Поддържаща рамка | CNC обработка/ 3D печат | Здравина, лекота |
| Външен корпус на робота | Шприцване/обработка на ламарина | Външен вид, контрол на разходите |
| Поддържане на сензора | CNC обработка/шприцване | Стабилни размери |
| Свързваща част | CNC машинна обработка | Здравина, точност на монтаж |
Накратко, производството на части за рамо на медицински робот рядко зависи само от един процес. Изберете процеси според формата на частта, материала, изискванията за точност, количеството на поръчката и цената. За етапите на научноизследователска и развойна дейност използвайте CNC обработка и 3D печат за бързи проби. За масово производство комбинирайте шприцване, прецизна обработка и автоматична проверка. Това повишава скоростта на производство и поддържа постоянно качество на продукта.
5. Реални приложения на роботите в здравеопазването
Роботите в здравеопазването се преместват от болниците в общностите и домовете, а сценариите им на приложение стават все по-разнообразни. Те могат да бъдат класифицирани главно в следните категории
5.1 Категория на обучението по рехабилитация
- Робот с екзоскелет за долни крайници: Подпомага пациенти с травма на гръбначния мозък и инсулт при обучение за походка
Робот за рехабилитация на горни крайници: Помага на пациенти с инсулт да възстановят функциите на ръцете и дланите си
- Робот за рехабилитация на ръцете: Той подпомага тренирането на сгъване и разгъване на пръстите чрез гъвкаво задвижване или пневматични методи.
5.2 Категория „Животопомощ“
- Умно легло за кърмене: Автоматично обръщане, регулиране на позицията и предотвратяване на декубитални рани
- Робот за подпомагане на преместването: Помага на пациентите безопасно да се преместват между леглото и инвалидната количка
- Робот за подпомагане на храненето: Осигурява автономна поддръжка при хранене на хора с дисфункция на горните крайници
5.3 Категория „Мониторинг и придружителство“
- Робот за наблюдение на здравето: Събиране на данни за жизненоважни показатели в реално време, като сърдечна честота, кислород в кръвта и телесна температура
- Робот за откриване на падания: Идентифицира падания чрез зрение или сензори и автоматично алармира.
- Робот за емоционално общуване: Предлага гласово взаимодействие и когнитивно обучение за облекчаване на самотата на възрастните хора
5.4 Клас за подкрепа на работата
- Роботи за доставка на логистика: Транспортиране на лекарства, проби и храна в болниците
- Дезинфекционен робот: Използва ултравиолетова светлина или водороден пероксид за дезинфекция на околната среда
6. Какви са изискванията за машинна обработка на роботи в здравеопазването
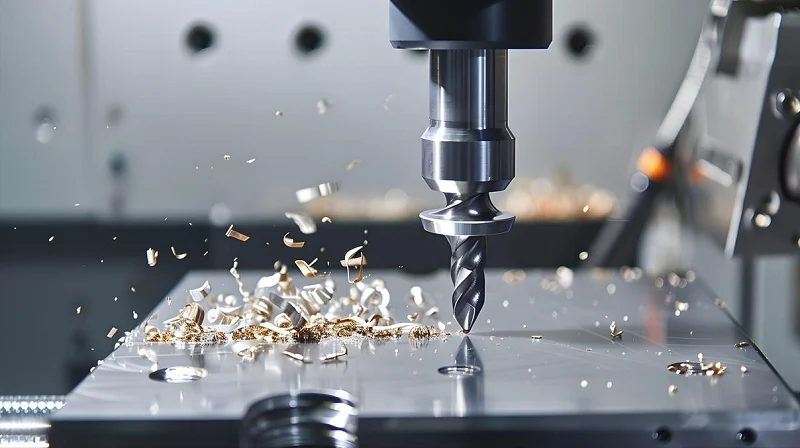
Изискванията за обработка на части за роботи в здравеопазването са много по-високи от тези за общи промишлени продукти, което се отразява главно в следните аспекти:
6.1 Висока прецизност и размерна стабилност
Допустимите отклонения на частите на съединителната трансмисия и местата за монтаж на сензора трябва да се контролират в рамките на ±0.005 мм до ±0.025 мм, за да се гарантира точността на движението и точността на данните от сензора.
Коаксиалността на позициите на ключовите отвори трябва да бъде < 0.01 мм; в противен случай това ще доведе до неравномерно съпротивление при движение на ставата или отклонение в позиционирането.
Частите трябва да се обработват при постоянни температурни условия, за да се избегне влиянието на температурните промени върху размерната консистенция.
6.2 Разнообразие на материалите и обработваемост
За алуминиевите сплави (6061/7075) е необходимо да се обърне внимание на проблема с деформацията по време на обработката на тънки стени. Напрежението може да се освободи чрез отделна груба и фина обработка и естествено стареене.
Инженерните пластмаси като PEEK имат лоша топлопроводимост, така че трябва да се използват инструменти с диамантено покритие, а скоростта на рязане трябва да се контролира, за да се предотврати локално топене.
Обработката на титаниеви сплави изисква охлаждане под високо налягане и твърди приспособления, за да се справи с характеристиките на бързо втвърдяване.
6.3 Качество на повърхността и последваща обработка
Грапавостта на повърхността на частите, които са в контакт с кожата, трябва да достигне Ra ≤ 0.8 μm, за да се избегне дискомфорт от триене.
Дългосрочно използваните части трябва да преминат през анодиране или пасивация, за да се подобри тяхната устойчивост на корозия и износоустойчивост.
Всички остри ръбове трябва да бъдат заоблени, за да се осигури безопасна употреба
6.4 Чистота и биосъвместимост
Частите трябва да бъдат произведени и опаковани в чиста среда, без мазнини и остатъци от частици
Материалът трябва да премине теста за биосъвместимост по ISO 10993 и да не причинява кожно дразнене или алергични реакции.
6.5 Система за проследяване и качество
Всяка част трябва да бъде напълно проследима от суровините до готовите продукти, отговаряйки на изискванията на системата за управление на качеството ISO 13485.
Необходимо е да се създадат пълни записи за проверка на качеството, включително протоколи за размери, сертификати за материали и резултати от тестове за повърхностна обработка.
7. Защо да изберете Noble като производител на Части за ръката на здравния робот
NOBLE е сертифицирана компания за металообработване с над 12 години опит в производството на висококачествени метални компоненти.
От нашите локации в Шенжен, Китай, ние предлагаме обработка на листов метал и прецизни механични компоненти за автомобилния, индустриалния и медицинския сектор. От 2012 г. действаме като доверен партньор за производителите на компоненти за индустриални превозни средства и селскостопанска техника, предлагайки пълен производствен път от първоначалната обработка до готовите части.
Това, което ни отличава, е фокусът ни върху технологичните иновации и постоянното усъвършенстване. Чрез съчетаване на усъвършенствана автоматизация с експертна изработка, ние гарантираме, че всеки компонент отговаря на строги стандарти за качество. Нашите съоръжения са сертифицирани по ISO 9001 и ISO 13485, което затвърждава ангажимента ни към управление на качеството, екологична отговорност и безопасност на работното място.
Това дава на компании като вашата надежден партньор за постоянни, високопрецизни компоненти, пълна проследимост и пълно съответствие с международните стандарти. От сложни изделия от листов метал до механични компоненти за взискателни приложения, нашият екип е оборудван да постигне вашите производствени цели.
Често задавани въпроси за Медицински робот Aчасти за RM
1. Как се сравнява CNC обработката с Метално леене под налягане (MIM) за малки части от роботи?
CNC обработката предлага превъзходно повърхностно покритие, по-строги геометрични допуски и по-бърза итерация на дизайна за малки до средни обеми. MIM може да постигне сложност на нетната форма при много големи обеми, но често изисква вторична обработка за критични елементи и може да въведе рискове от порьозност, които компрометират стерилизацията или умората на материала.
2. Какви толеранси може да поддържа CNC обработката за медицински робот aчасти за RM?
Повечето критични компоненти на хирургически роботи изискват толеранси между ±0.005 мм и ±0.025 мм, в зависимост от това дали елементът е отвор за лагер, легло на зъбно колело или интерфейс на инструмента. По-строгите толеранси изискват контролирана температура при обработка и проверка с CMM по време на процеса.
3. Защо е 5-осна обработка предпочитан за медицински оръжия?
Той обработва сложни, ергономични форми с една настройка. Това намалява грешките и осигурява висока прецизност, необходима за операцията.
4. Какви допуски могат да бъдат постигнати при медицинската обработка?
Професионалните работилници обикновено достигат ±0.005 мм или по-добра точност. Това зависи от материала и специфичната геометрия на детайла.
5. Кои материали са най-подходящи за здравеопазване роботизирани ръце?
Неръждаема стомана 316L и титан Ti6Al4V са стандартите. Те предлагат най-добрия баланс между здравина и биосъвместимост.






