
Robot y tế làm việc trong bệnh viện, trung tâm phục hồi chức năng và viện dưỡng lão. Cánh tay robot là một trong những bộ phận quan trọng nhất của robot y tế. Chúng điều khiển chuyển động, thực hiện các công việc chính xác và giúp robot tương tác an toàn với bệnh nhân và thiết bị y tế.
Cánh tay robot y tế có nhiều bộ phận nhỏ và chính xác. Các bộ phận này bao gồm khớp nối, trục quay, giá đỡ, vỏ, bánh răng và đầu thao tác. Mỗi bộ phận cần hiệu năng khác nhau. Việc lựa chọn vật liệu ảnh hưởng trực tiếp đến độ bền, trọng lượng, tuổi thọ và độ ổn định hoạt động của cánh tay robot.
Các vật liệu thường dùng là hợp kim nhôm, thép không gỉ, hợp kim titan và nhựa PEEK hiệu năng cao. Các nhà máy sử dụng rộng rãi gia công chính xác CNC , tiện, mài và ép phun để sản xuất các bộ phận này.
Bài viết này đề cập đến các loại linh kiện chính, vật liệu thông dụng, ứng dụng thực tế và phương pháp chế tạo các bộ phận của cánh tay robot y tế. Bài viết cũng giải thích cách thức sản xuất các bộ phận robot chất lượng cao và đáng tin cậy thông qua quy trình sản xuất chính xác.
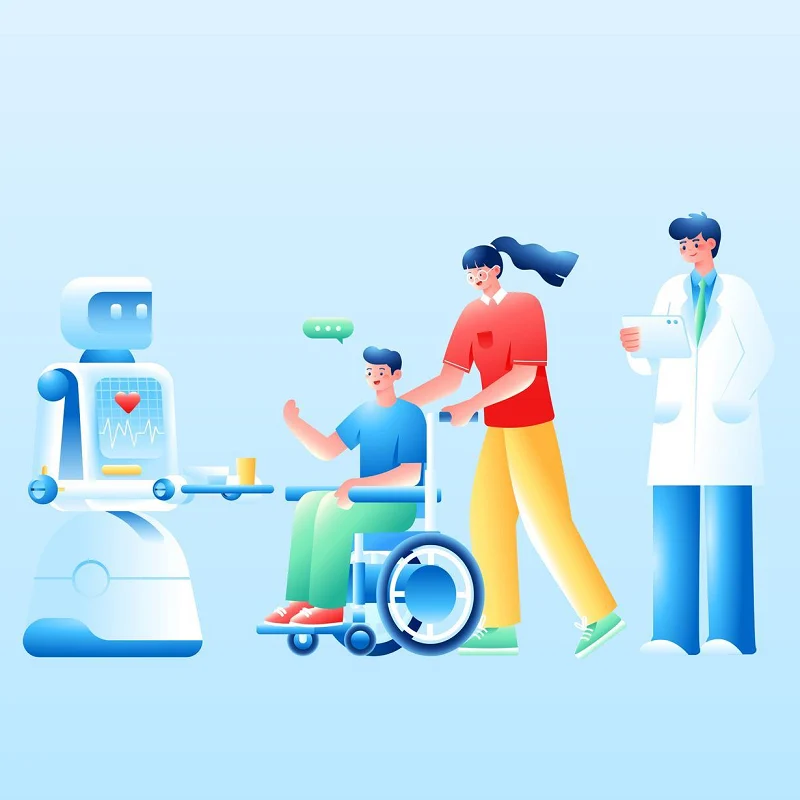
1. Robot y tế là gì?
Robot y tế kết hợp công nghệ robot, trí tuệ nhân tạo, cảm biến và điều khiển tự động. Chúng hoạt động trong điều trị y tế, phục hồi chức năng và chăm sóc người cao tuổi. Chúng có thể giúp hoàn thành các nhiệm vụ như chăm sóc, huấn luyện phục hồi chức năng, hỗ trợ di chuyển, theo dõi sức khỏe và hỗ trợ sinh hoạt hàng ngày tùy theo các tình huống sử dụng khác nhau.
Khác với các robot công nghiệp truyền thống, robot chăm sóc sức khỏe cần phải tính đến sự an toàn của con người, sự thoải mái khi sử dụng và khả năng phối hợp chuyển động. Robot thường cần cảm nhận chuyển động của con người và những thay đổi của môi trường thông qua các cảm biến và điều chỉnh chuyển động của chúng dựa trên dữ liệu thu thập được.
Các robot y tế điển hình bao gồm robot phục hồi chức năng, robot chăm sóc, robot khung xương ngoài, robot di chuyển bệnh nhân và robot hỗ trợ. Chúng giúp giảm áp lực công việc cho nhân viên y tế. Chúng cũng hỗ trợ tốt hơn cho người già, người bệnh và người bị hạn chế khả năng vận động.
Về cấu trúc, robot y tế thường bao gồm cánh tay robot, bộ khớp nối, hệ thống truyền động, giá đỡ cảm biến, các bộ phận kết nối và bộ phận cuối. Vật liệu cấu thành, độ chính xác gia công và chất lượng lắp ráp quyết định hiệu suất tổng thể của robot.
2. Các loại cánh tay robot y tế chính
Robot y tế thực hiện nhiều nhiệm vụ chăm sóc và hỗ trợ khác nhau. Do đó, cánh tay robot có cấu trúc và chức năng khác nhau. Chúng ta có thể phân loại chúng theo trường hợp sử dụng, mức độ tự do và kiểu chuyển động.
2.1 Cánh tay robot đa năng
Đây là cấu trúc phổ biến của robot y tế. Nó được gắn cố định trên thân chính hoặc đế di động của robot. Nhiều khớp nối cho phép nó xoay, duỗi và kẹp các vật thể.
Điểm nổi bật: Khả năng chuyển động đa khớp; phạm vi làm việc rộng; có thể cầm nắm và mang vác vật dụng; phù hợp với các công việc phức tạp.
Những cánh tay robot này vận chuyển hàng hóa, lấy thuốc, giúp người dùng ăn uống và thực hiện các công việc chăm sóc đơn giản.
2.2 Cánh tay robot cộng tác
Các cánh tay robot cộng tác chủ yếu được sử dụng trong các tình huống cần tiếp xúc gần với con người. Điều này đặt trọng tâm lớn hơn vào sự an toàn và khả năng điều khiển linh hoạt.
Robot có thể cảm nhận các lực tác động từ bên ngoài thông qua các cảm biến lực và cảm biến vị trí. Khi cánh tay robot tiếp xúc với cơ thể người hoặc gặp phải lực cản bất thường, nó có thể giảm tốc độ hoặc dừng chuyển động.
Các ứng dụng phổ biến bao gồm:
- Hỗ trợ bệnh nhân di chuyển
- Cung cấp nhu yếu phẩm hàng ngày
Đào tạo phục hồi chức năng
- Chăm sóc phối hợp giữa con người và máy móc
2.3 Cánh tay robot hỗ trợ phục hồi chức năng
Cánh tay robot hỗ trợ phục hồi chức năng chủ yếu được sử dụng để giúp bệnh nhân hoàn thành quá trình luyện tập vận động chi trên hoặc chi dưới.
Loại cánh tay robot này thường cần được kết nối ổn định với cơ thể người, và lực hỗ trợ cần được điều chỉnh theo khả năng vận động của bệnh nhân.
Yêu cầu chính
- Chuyển động chính xác
- Điều khiển nguồn điện ổn định
- Thoải mái để mặc
Nó hoạt động đáng tin cậy trong thời gian dài.
Phương pháp này có thể áp dụng cho bệnh nhân đột quỵ, người bị hạn chế khả năng vận động và trong quá trình phục hồi chức năng sau phẫu thuật.
2.4 Cánh tay robot dạng khung xương ngoài
Cánh tay cơ khí dạng khung xương ngoài được lắp đặt trực tiếp lên cánh tay hoặc chân của người. Nó cung cấp năng lượng phụ trợ thông qua động cơ, bộ giảm tốc và cụm khớp nối.
So với các cánh tay robot thông thường, cánh tay robot dạng khung xương ngoài chú trọng hơn đến sự khớp nối giữa các khớp của con người và các khớp của robot.
Các cấu trúc phổ biến bao gồm:
- Mô-đun khớp vai
Mô-đun khớp khuỷu
- Mô-đun khớp cổ tay
Khung hỗ trợ
- Bộ phận kết nối dây đeo
2.4 Cánh tay robot khung xương ngoài
Cánh tay robot dạng khung xương ngoài được đeo trực tiếp lên cánh tay hoặc chân của con người. Động cơ, bộ giảm tốc và các bộ phận khớp nối cung cấp thêm sức mạnh.
So với các cánh tay robot thông thường, khung xương ngoài cần sự khớp nối tốt giữa các khớp của robot và các khớp trên cơ thể người.
Cấu trúc chung: Mô-đun khớp vai, Mô-đun khớp khuỷu tay, Mô-đun khớp cổ tay, Khung đỡ, Các bộ phận kết nối dây đeo
2.5 Cách lựa chọn các loại cánh tay robot khác nhau
Các kịch bản ứng dụng khác nhau đòi hỏi việc lựa chọn cấu trúc cánh tay robot khác nhau.
Do đó, cánh tay robot y tế không phải là một cấu trúc cơ khí đơn lẻ. Các loại cánh tay robot khác nhau cần được thiết kế dựa trên nhiệm vụ chăm sóc, phương pháp tiếp xúc với người, yêu cầu tải trọng, phạm vi chuyển động và tiêu chuẩn an toàn.
Từ góc độ sản xuất, vỏ khớp nối, các bộ phận kết nối, trục quay, khung đỡ và đầu cuối của cánh tay robot đều là những thành phần quan trọng. Những bộ phận này thường cần được sản xuất bằng các quy trình như gia công chính xác CNC, ép phun và in 3D kim loại, và phải trải qua kiểm tra kích thước và xác minh lắp ráp nghiêm ngặt để đảm bảo hoạt động ổn định của cánh tay robot.
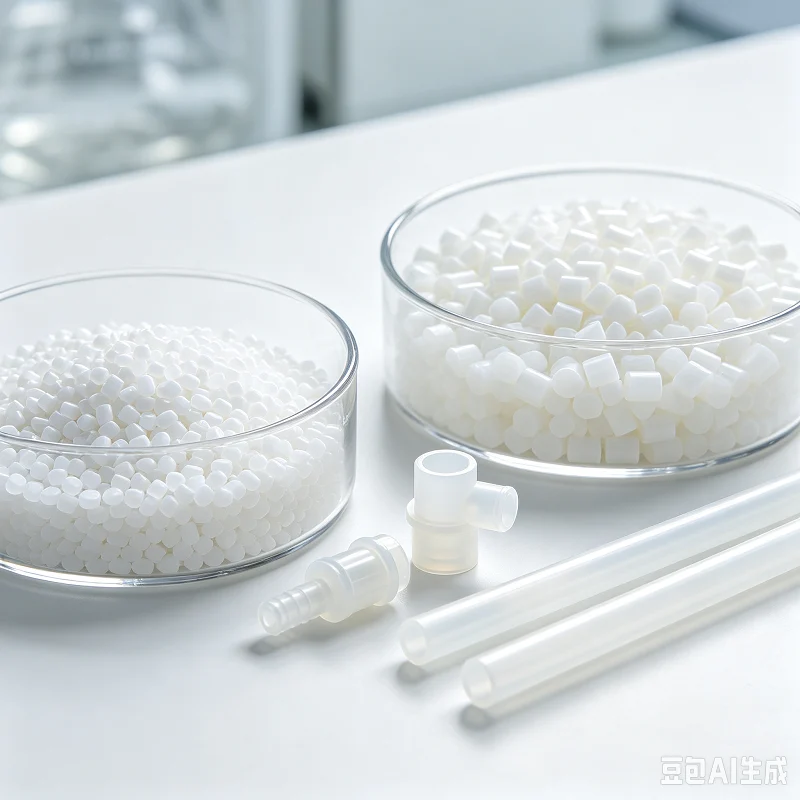
3. Vật liệu chế tạo cánh tay robot chăm sóc sức khỏe
Cánh tay robot y tế cần có trọng lượng nhẹ, độ bền cao, tuổi thọ dài, an toàn và độ chính xác gia công tốt. Thông thường, người ta sử dụng nhiều hơn một loại vật liệu. Chúng tôi lựa chọn vật liệu dựa trên chức năng của từng bộ phận.
Hợp kim nhôm 3.1
Hợp kim nhôm là một trong những vật liệu thường được sử dụng trong cánh tay robot y tế.
Nó có đặc điểm nhẹ, độ bền cao, dễ gia công và chống ăn mòn, giúp giảm trọng lượng tổng thể của cánh tay robot một cách hiệu quả.
Các ứng dụng phổ biến bao gồm:
- Phần thân chính của cánh tay robot
- Vỏ khớp
Khung hỗ trợ
- Đế lắp đặt động cơ
- Kết nối mảnh
Trong số đó, cả hợp kim nhôm 6061 và 7075 đều thích hợp để chế tạo các chi tiết chính xác bằng phương pháp gia công CNC.
3.2 thép không gỉ
Thép không gỉ có độ bền tốt, khả năng chống mài mòn và chống ăn mòn.
Sản phẩm này phù hợp với các bộ phận chịu tải trọng lớn hoặc yêu cầu hoạt động ổn định lâu dài.
Các ứng dụng phổ biến bao gồm:
- Trục quay chính xác
- Các bộ phận kết nối ren
- Nhà ở mang
- Các bộ phận bên trong của khớp
Thép không gỉ cũng có khả năng làm sạch và bảo trì tuyệt vời đối với các thiết bị y tế và điều dưỡng.
3.3 Hợp kim Titan
Hợp kim titan có độ bền cao, mật độ thấp và khả năng chống ăn mòn tuyệt vời.
Chúng có thể giảm trọng lượng của cánh tay robot mà vẫn duy trì được độ bền cấu trúc.
Do đó, hợp kim titan thích hợp để ứng dụng trong các bộ phận có yêu cầu cao về trọng lượng và độ bền, chẳng hạn như:
- Đầu nối cường độ cao
- Cấu trúc chung
Các bộ phận hỗ trợ chính xác
Tuy nhiên, độ khó gia công và chi phí vật liệu của hợp kim titan thường cao hơn so với hợp kim nhôm, vì vậy việc lựa chọn cần dựa trên các ứng dụng cụ thể.
3.4 Nhựa kỹ thuật PEEK
PEEK là một loại nhựa kỹ thuật hiệu năng cao và có giá trị ứng dụng cao trong lĩnh vực thiết bị y tế.
Nó có:
- Cường độ cao
- Chịu được nhiệt độ cao
- Chống ăn mòn hóa học
- Độ ổn định kích thước tốt
PEEK có thể được sử dụng để sản xuất:
Các bộ phận cách điện
- Bushing
Khung cảm biến
Các thành phần cấu trúc nhẹ
PEEK có những ưu điểm rõ rệt đối với các bộ phận robot cần giảm trọng lượng hoặc cách điện.
3.5 Các loại nhựa kỹ thuật khác
Bên cạnh PEEK, ABS, PC, POM và PPS cũng được sử dụng cho robot chăm sóc sức khỏe.
Chúng được sử dụng cho: Vỏ ngoài của robot, vỏ bảo vệ, vỏ cảm biến, các bộ phận kết nối nhỏ, các bộ phận cấu trúc bên trong.
Các bộ phận bằng nhựa có thể được sản xuất hàng loạt bằng phương pháp ép phun hoặc gia công CNC.
3.6 Vật liệu composite sợi carbon
Vật liệu sợi carbon nhẹ, bền và cứng. Nó phù hợp với các cấu trúc khung xương ngoài và cánh tay robot trọng lượng nhẹ.
Ứng dụng phổ biến: Khung đỡ bộ xương ngoài, thanh đỡ cánh tay robot, khung chính trọng lượng nhẹ.
Sợi carbon giúp giảm trọng lượng của các bộ phận chuyển động của robot và giảm áp lực lên hệ thống truyền động.
3.7 Cách chọn vật liệu phù hợp
| Vật liệu | Ưu điểm chính | Sử dụng điển hình |
| Hợp kim nhôm | Nhẹ, dễ gia công | Vỏ, giá đỡ, các bộ phận kết nối |
| Thép không gỉ | Độ bền cao, chống gỉ | Trục quay, ổ đỡ |
| Hợp kim titan | Mạnh mẽ và nhẹ nhàng | Các khớp nối, các bộ phận kết nối |
| TUẦN | Chịu nhiệt, kháng hóa chất | Ống lót trục, các bộ phận cách điện |
| Các loại nhựa kỹ thuật khác | Nhẹ, thích hợp cho sản xuất hàng loạt. | Vỏ ngoài, vỏ bảo vệ |
| Hợp chất sợi carbon | Chắc chắn và rất nhẹ | Khung xương ngoài, cấu trúc cánh tay robot |
Chọn vật liệu dựa trên chức năng, trọng lượng, độ bền, khả năng chống mài mòn, độ khó gia công và chi phí sản xuất của chi tiết. Bạn có thể kết hợp nhiều loại vật liệu khác nhau để cân bằng giữa độ bền, trọng lượng và chi phí.
4. Các phương pháp sản xuất cánh tay robot y tế
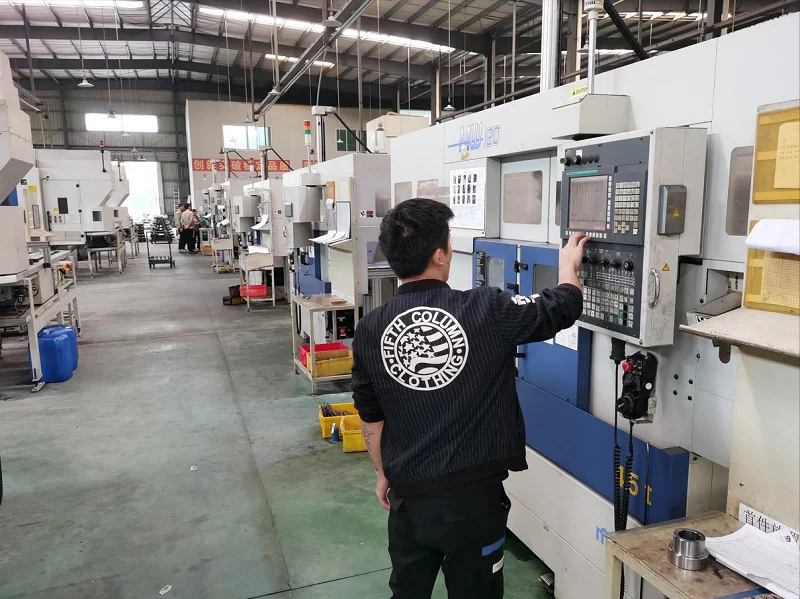
Các sản phẩm cánh tay robot bao gồm khớp nối, các chi tiết kết nối, giá đỡ, các bộ phận trục, vỏ và đầu kẹp. Mỗi bộ phận có những yêu cầu khác nhau về độ chính xác, độ bền và độ hoàn thiện bề mặt. Chúng tôi thường sử dụng kết hợp nhiều phương pháp sản xuất. Lựa chọn quy trình gia công tốt sẽ cải thiện độ chính xác của sản phẩm và giảm chi phí sản xuất.
4.1 Gia công chính xác CNC
Gia công chính xác bằng máy CNC được sử dụng rộng rãi để chế tạo các bộ phận cho cánh tay robot y tế.
Công ty này sản xuất các mặt hàng sau: Vỏ khớp nối, các bộ phận kết nối tay robot, đế gắn động cơ, khung đỡ, ổ đỡ chính xác.
Gia công CNC mang lại độ chính xác kích thước cao cho các hình dạng phức tạp. Các nhà máy lựa chọn máy CNC 3 trục, 4 trục hoặc 5 trục dựa trên thiết kế của chi tiết.
4.2 CNC Turning
Gia công tiện các chi tiết tròn và quay.
Các bộ phận thông dụng: Trục quay, trục truyền động, trục chốt, ống lót trục, các bộ phận nối ren.
Các chi tiết trục cho khớp robot cần có độ đồng tâm tốt và bề mặt nhẵn. Gia công tiện chính xác đáp ứng được những yêu cầu này.
4.3 Máy mài CNC
Gia công tiện hoặc phay đơn thuần đôi khi không đáp ứng được yêu cầu độ chính xác khắt khe. Mài giúp cải thiện hơn nữa độ chính xác về kích thước, độ nhẵn bề mặt, độ tròn và độ đồng tâm.
Người ta sử dụng phương pháp mài cho các bộ phận quan trọng như trục chính xác và bề mặt khớp ổ bi.
4.4 Metal In ấn 3D
Công nghệ in 3D kim loại cho phép chế tạo các bộ phận phức tạp và nhẹ. Nó giúp giảm thiểu lãng phí vật liệu so với gia công truyền thống. Công nghệ này có thể tạo ra các hình dạng khó sản xuất bằng các phương pháp cũ.
Ứng dụng phổ biến: Cấu trúc cánh tay robot trọng lượng nhẹ; Các bộ phận kết nối phức tạp; Khung đỡ được chế tạo theo yêu cầu.
Nó phù hợp cho công tác nghiên cứu và phát triển cũng như các đơn đặt hàng số lượng nhỏ.
4.5 injection Molding
Cánh tay robot y tế có nhiều bộ phận bằng nhựa. Khuôn ép phun tạo ra: Vỏ ngoài, vỏ bảo vệ, vỏ cảm biến, lưới bảo vệ dây dẫn, các bộ phận cấu trúc nhỏ.
Khi sản phẩm được sản xuất hàng loạt, ép phun giúp tăng tốc độ và giảm chi phí cho mỗi sản phẩm.
4.6 Gia công kim loại tấm
Một số cấu trúc robot cỡ lớn sử dụng gia công kim loại tấm. Các bước chính: Cắt laser, Uốn, Hàn, xử lý bề mặt.
Gia công kim loại tấm tạo ra các khung ngoài, cấu trúc bảo vệ và vỏ thiết bị.
4.7 Xử lý bề mặt
Nhiều chi tiết cần xử lý bề mặt sau khi gia công. Các phương pháp phổ biến bao gồm: Anod hóa, thụ động hóa, phun cát, đánh bóng, mạ điện.
Xử lý bề mặt giúp cải thiện khả năng chống gỉ, chống mài mòn và vẻ ngoài của bề mặt.
4.8 Kiểm tra chính xác
Các chi tiết quan trọng sau khi hoàn thiện phải trải qua kiểm tra chất lượng. Các máy kiểm tra thông dụng bao gồm: Máy đo tọa độ (CMM), dụng cụ đo quang học, máy đo độ nhám, thiết bị đo laser.
Việc kiểm tra xác nhận kích thước, dung sai, vị trí lỗ và độ hoàn thiện bề mặt phù hợp với yêu cầu bản vẽ.
4.9 Cách lựa chọn phương pháp sản xuất phù hợp
| Phần | Các phương pháp sản xuất thông thường | Yêu cầu chính |
| Nhà ở chung | Cơ khí CNC | Độ chính xác, độ cứng |
| Trục chính xác | Gia công tiện + mài | Độ đồng tâm, độ hoàn thiện bề mặt |
| Khung hỗ trợ | Gia công CNC/ In 3D | Sức mạnh, trọng lượng nhẹ |
| Vỏ ngoài của robot | Ép phun/gia công kim loại tấm | Ngoại hình, kiểm soát chi phí |
| Hỗ trợ cảm biến | Gia công CNC/ ép phun | Kích thước ổn định |
| phần kết nối | Cơ khí CNC | Độ bền, độ chính xác khi lắp đặt |
Tóm lại, việc chế tạo các bộ phận cánh tay robot y tế hiếm khi chỉ phụ thuộc vào một quy trình duy nhất. Hãy lựa chọn quy trình dựa trên hình dạng bộ phận, vật liệu, yêu cầu độ chính xác, số lượng đặt hàng và chi phí. Đối với giai đoạn nghiên cứu và phát triển, hãy sử dụng gia công CNC và in 3D để tạo mẫu nhanh. Đối với sản xuất hàng loạt, hãy kết hợp ép phun, gia công chính xác và kiểm tra tự động. Điều này giúp tăng tốc độ sản xuất và duy trì chất lượng sản phẩm ổn định.
5. Ứng dụng thực tiễn của robot trong chăm sóc sức khỏe
Robot chăm sóc sức khỏe đang dần được chuyển từ bệnh viện sang cộng đồng và gia đình, và các kịch bản ứng dụng của chúng ngày càng đa dạng. Chúng chủ yếu có thể được phân loại thành các nhóm sau:
5.1 Danh mục đào tạo phục hồi chức năng
- Robot khung xương ngoài chi dưới: Hỗ trợ bệnh nhân bị tổn thương tủy sống và đột quỵ trong quá trình tập đi.
Robot phục hồi chức năng chi trên: Giúp bệnh nhân đột quỵ phục hồi chức năng của cánh tay và bàn tay.
- Robot phục hồi chức năng bàn tay: Hỗ trợ luyện tập gập và duỗi ngón tay thông qua cơ cấu truyền động linh hoạt hoặc phương pháp khí nén.
5.2 Hạng mục Hỗ trợ Sinh hoạt
- Giường chăm sóc trẻ sơ sinh thông minh: Tự động xoay trở, điều chỉnh tư thế và ngăn ngừa loét do tỳ đè.
- Robot hỗ trợ di chuyển: Giúp bệnh nhân di chuyển an toàn giữa giường và xe lăn.
- Robot hỗ trợ ăn uống: Cung cấp hỗ trợ ăn uống tự động cho người bị rối loạn chức năng chi trên.
5.3 Danh mục Giám sát và Đồng hành
- Robot theo dõi sức khỏe: Thu thập dữ liệu dấu hiệu sinh tồn theo thời gian thực như nhịp tim, nồng độ oxy trong máu và nhiệt độ cơ thể.
- Robot phát hiện té ngã: Nhận diện té ngã thông qua thị giác hoặc cảm biến và tự động báo động.
- Robot bầu bạn về mặt cảm xúc: Cung cấp khả năng tương tác bằng giọng nói và huấn luyện nhận thức để giảm bớt sự cô đơn của người cao tuổi.
5.4 Lớp hỗ trợ việc làm
- Robot giao hàng hậu cần: Vận chuyển thuốc men, mẫu vật và thức ăn trong bệnh viện.
- Robot khử trùng: Sử dụng tia cực tím hoặc hydrogen peroxide để khử trùng môi trường.
6. Các yêu cầu gia công cơ khí đối với robot chăm sóc sức khỏe là gì?
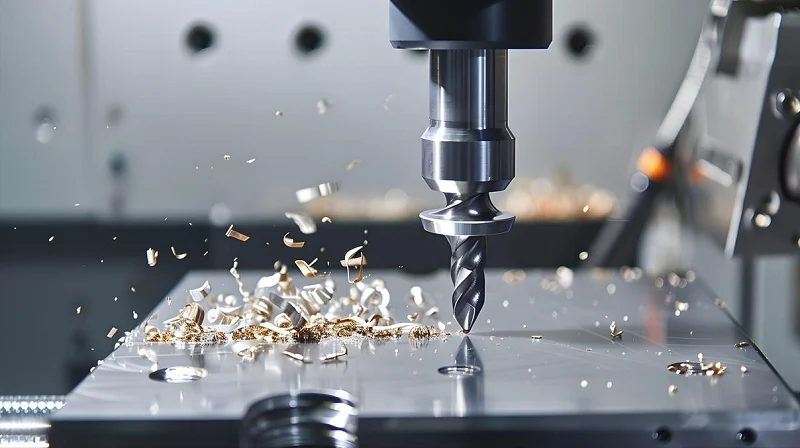
Yêu cầu về gia công linh kiện đối với robot y tế cao hơn nhiều so với các sản phẩm công nghiệp thông thường, chủ yếu thể hiện ở các khía cạnh sau:
6.1 Độ chính xác cao và tính ổn định về kích thước
Sai số cho phép của các bộ phận truyền động khớp nối và các vị trí lắp đặt cảm biến phải được kiểm soát trong khoảng ±0.005mm đến ±0.025mm để đảm bảo độ chính xác của chuyển động và độ chính xác của dữ liệu cảm biến.
Độ đồng trục của vị trí các lỗ khóa phải nhỏ hơn 0.01 mm; nếu không, sẽ dẫn đến lực cản không đều trong chuyển động khớp hoặc sai lệch vị trí.
Các chi tiết cần được gia công trong điều kiện nhiệt độ ổn định để tránh ảnh hưởng của sự thay đổi nhiệt độ đến tính nhất quán về kích thước.
6.2 Sự đa dạng vật liệu và khả năng gia công
Đối với hợp kim nhôm (6061/7075), vấn đề biến dạng trong quá trình gia công thành mỏng cần được giải quyết. Ứng suất có thể được giải phóng thông qua quá trình gia công thô và tinh riêng biệt cùng với quá trình lão hóa tự nhiên.
Các loại nhựa kỹ thuật như PEEK có độ dẫn nhiệt kém, do đó cần sử dụng dụng cụ phủ kim cương và phải kiểm soát tốc độ cắt để tránh hiện tượng nóng chảy cục bộ.
Gia công hợp kim titan đòi hỏi làm mát ở áp suất cao và các dụng cụ cố định chắc chắn để đối phó với đặc tính hóa cứng nhanh của nó.
6.3 Chất lượng bề mặt và xử lý sau gia công
Độ nhám bề mặt của các bộ phận tiếp xúc với da cần đạt Ra≤0.8μm để tránh gây khó chịu do ma sát.
Các bộ phận sử dụng lâu dài cần được xử lý bằng phương pháp anot hóa hoặc thụ động hóa để tăng cường khả năng chống ăn mòn và chống mài mòn.
Tất cả các cạnh sắc nhọn phải được bo tròn để đảm bảo an toàn khi sử dụng.
6.4 Độ sạch và khả năng tương thích sinh học
Các bộ phận phải được sản xuất và đóng gói trong môi trường sạch sẽ, không có dầu mỡ và cặn bẩn.
Vật liệu phải vượt qua bài kiểm tra khả năng tương thích sinh học theo tiêu chuẩn ISO 10993 và không gây kích ứng da hoặc phản ứng dị ứng.
6.5 Hệ thống truy xuất nguồn gốc và chất lượng
Mỗi bộ phận phải được truy xuất nguồn gốc đầy đủ từ nguyên liệu thô đến thành phẩm, đáp ứng các yêu cầu của hệ thống quản lý chất lượng ISO 13485.
Cần phải lập hồ sơ kiểm tra chất lượng đầy đủ, bao gồm báo cáo kích thước, chứng nhận vật liệu và kết quả kiểm tra xử lý bề mặt.
7. Tại sao nên chọn Noble với tư cách là nhà sản xuất của Các bộ phận cánh tay robot chăm sóc sức khỏe
NOBLE là một công ty gia công kim loại được chứng nhận với hơn 12 năm kinh nghiệm trong sản xuất các linh kiện kim loại chất lượng cao.
Từ các cơ sở của chúng tôi tại Thâm Quyến, Trung Quốc, chúng tôi cung cấp dịch vụ gia công kim loại tấm và các linh kiện cơ khí chính xác cho ngành ô tô, công nghiệp và y tế. Từ năm 2012, chúng tôi đã là đối tác đáng tin cậy cho các nhà sản xuất linh kiện cho xe công nghiệp và máy móc nông nghiệp, cung cấp quy trình sản xuất hoàn chỉnh từ khâu gia công ban đầu đến thành phẩm cuối cùng.
Điều làm nên sự khác biệt của chúng tôi là sự tập trung vào đổi mới công nghệ và cải tiến liên tục. Bằng cách kết hợp tự động hóa tiên tiến với tay nghề chuyên nghiệp, chúng tôi đảm bảo mọi linh kiện đều đáp ứng các tiêu chuẩn chất lượng nghiêm ngặt. Các cơ sở sản xuất của chúng tôi được chứng nhận theo tiêu chuẩn ISO 9001 & ISO 13485, khẳng định cam kết của chúng tôi về quản lý chất lượng, trách nhiệm môi trường và an toàn lao động.
Điều này mang đến cho các công ty như của bạn một đối tác đáng tin cậy về linh kiện chất lượng cao, độ chính xác tuyệt đối, khả năng truy xuất nguồn gốc đầy đủ và tuân thủ hoàn toàn các tiêu chuẩn quốc tế. Từ các sản phẩm gia công kim loại tấm phức tạp đến các linh kiện cơ khí cho các ứng dụng đòi hỏi cao, đội ngũ của chúng tôi được trang bị đầy đủ để đáp ứng mục tiêu sản xuất của bạn.
Câu hỏi thường gặp về Robot y tế APhụ tùng RM
1. Gia công CNC so với các phương pháp khác như thế nào? Đúc kim loại (MIM) cho các bộ phận robot nhỏ?
Gia công CNC mang lại chất lượng bề mặt vượt trội, dung sai hình học chặt chẽ hơn và tốc độ thiết kế nhanh hơn cho sản lượng thấp đến trung bình. Gia công MIM có thể đạt được độ phức tạp về hình dạng cuối cùng ở sản lượng rất cao nhưng thường yêu cầu gia công thứ cấp cho các chi tiết quan trọng và có thể gây ra rủi ro về độ xốp, ảnh hưởng đến khả năng khử trùng hoặc tuổi thọ mỏi.
2. Gia công CNC có thể đáp ứng những dung sai nào đối với robot y tế? aCác bộ phận RM?
Hầu hết các bộ phận quan trọng của robot phẫu thuật yêu cầu dung sai từ ±0.005 mm đến ±0.025 mm, tùy thuộc vào việc đó là lỗ ổ trục, đế bánh răng hay giao diện dụng cụ. Dung sai chặt chẽ hơn đòi hỏi môi trường gia công được kiểm soát nhiệt độ và xác minh bằng máy đo tọa độ (CMM) trong quá trình sản xuất.
3. Tại sao lại là Gia công 5 trục Loại nào được ưa chuộng hơn cho cánh tay dùng trong y tế?
Nó xử lý các hình dạng phức tạp, đòi hỏi sự khéo léo về mặt công thái học chỉ trong một lần thiết lập. Điều này giúp giảm thiểu sai sót và đảm bảo độ chính xác cao cần thiết cho phẫu thuật.
4. Trong gia công cơ khí y tế, mức độ dung sai nào là tối đa?
Các xưởng gia công chuyên nghiệp thường đạt độ chính xác ±0.005 mm hoặc tốt hơn. Điều này phụ thuộc vào vật liệu và hình dạng cụ thể của chi tiết.
5. Những vật liệu nào là tốt nhất cho ngành chăm sóc sức khỏe? Cánh tay robot?
Thép không gỉ 316L và titan Ti6Al4V là những vật liệu tiêu chuẩn. Chúng mang lại sự cân bằng tốt nhất giữa độ bền và khả năng tương thích sinh học.






