
Kamakailan lamang, isang papel ang inilathala sa journal na Nature. Ang pangkat ng pananaliksik mula sa University of California, San Diego, ay gumamit ng isang humanoid robot na binuo ng Unitree Robotics upang magsagawa ng dalawang cholecystectomies sa mga buhay na baboy. Ito ang unang pagkakataon na ang isang humanoid robot ay nagsagawa ng mga totoong operasyon sa operasyon sa mga buhay na organismo.
Nauna nang matapang na sinabi ni Elon Musk na mas magagampanan ng mga robot ang mga bihasang siruhano sa loob ng ilang taon, at malalagpasan ang pinakamahuhusay na siruhano sa loob ng humigit-kumulang limang taon. Ang paglabas ng pinakabagong pag-aaral na ito ay nagdulot ng matinding pagkabigla sa industriya.
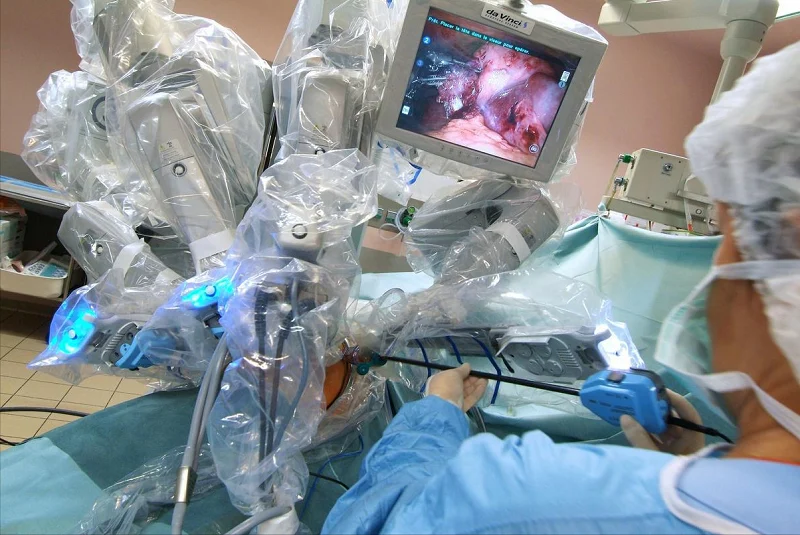
Bakit mabilis ang pag-unlad ng mga surgical robot? Paano sila naiiba sa mga ordinaryong robot? At paano makokontrol ng mga tagagawa ang mga error sa dimensional habang pinoproseso at ginawa? Ngayon, tatalakayin natin nang malaliman ang mga paksang ito.
Ang mga surgical robot ay isang bagong uri ng kagamitang medikal na pinagsasama ang machine learning at mga precision mechanical system upang maisagawa ang mga operasyong pang-operasyon. Kayang-kaya ng mga doktor na tumpak na patakbuhin ang mga robotic arm at robotic hand sa control console upang maisagawa ang mga operasyon. Hindi lamang pinahuhusay ng teknolohiyang ito ang katumpakan at kahusayan ng mga operasyon kundi binabawasan din nito ang pangangailangan para sa direktang pakikipag-ugnayan sa pagitan ng mga pasyente at mga kawani ng medikal, na nagpapakilala ng mas ligtas at mas advanced na mga pamamaraan ng paggamot sa larangan ng medisina.
Ano ang mga Uri ng Surgical Robots?
Maraming uri ng mga surgical robot. Kabilang sa mga karaniwang uri ang mga Da Vinci robot, orthopedic surgical robot, laparoscopic surgical robot, cardiac surgical robot, urological surgical robot, at single-port surgical robot.
Kabilang sa mga ito, ang mga orthopedic surgical robot at endoscopic surgical robot ay dalawang karaniwang uri ng surgical robot. Ang mga orthopedic surgical robot ay pangunahing ginagamit para sa mga orthopedic procedure. Ginagamit ang mga ito sa joint at spinal replacement surgery. Ang mga laparoscopic surgical robot ay tinatawag ding endoscopic surgical robot. Pangunahing ginagamit ang mga ito para sa minimally invasive surgery.
Ano ang mahahalagang bahagi ng mga medical surgical robot, at ano ang mga pamamaraan ng pagproseso ng mga ito?
Mga Pangunahing Bahagi ng mga Medical Surgical Robot
Ang mga surgical robot ay umaasa sa maraming mahahalagang bahagi. Kabilang dito ang mga braso ng robot, mga surgical manipulator, mga kagamitang pang-operasyon, mga remote-control system, mga bahagi ng vision system, at mga bahagi ng navigation system.
Ang braso ng robot ay responsable sa pagdadala at pagpapatakbo ng mga kagamitang pang-operasyon. Ang mga remote control system ay nagbibigay-daan sa mga doktor na magpatakbo ng mga robot mula sa malayo. Ang mga vision system ay nagpapakita ng malinaw na real-time na mga imahe ng operasyon. Ginagarantiyahan ng mga navigation system ang tumpak na operasyon. Ang mga surgical tool ay tumutulong sa mga robot na makumpleto ang mga kumplikadong hakbang sa operasyon at maghatid ng malinaw na tactile feedback. Ang lahat ng mga bahaging ito ay nagtutulungan. Ginagawa nitong tumpak at maaasahan ang mga surgical robot para sa klinikal na paggamit.
Mga Paraan ng Pagma-machine para sa mga Bahagi ng Surgical Robot
Makinarya sa Kontrol na Numerikal ng Kompyuter (CNC)
Gumagamit ito ng mga makinang pangkamay na kontrolado ng computer. Ang mga paunang-program na software ang nagtutulak sa paggalaw ng mga kagamitang pangputol. Ang CNC machining ay maaaring gumawa ng mga bahagi na may mataas na katumpakan at kumplikadong geometry. Gumagana ito para sa parehong metal at plastik na materyales.
3D Pagpi-print (Additibong Paggawa)
Gumagawa ito ng mga bahagi sa pamamagitan ng pagpapatong-patong ng mga materyales nang patong-patong. Direktang ginagawa nitong mga tapos na bahagi ang mga digital na modelo. Mabilis na nakakagawa ang 3D printing ng mga customized na bahagi. Naaangkop ito sa maliliit na batch na produksyon at mga bahaging may masalimuot na geometric na hugis.
Laser Cutting & Laser Welding
Gumagamit ito ng mga high-energy laser beam upang tumpak na putulin at hinangin ang mga metal at di-metal na materyales. Ang laser cutting ay naghahatid ng mataas na katumpakan at malinis na mga gilid. Ginagamit ang laser welding upang pagdugtungin ang magkakahiwalay na bahagi.
Paghubog ng Injection
Ang tinunaw na plastik ay iniinject sa mga molde at pinapalamig upang mabuo ang mga natapos na bahagi. Ang injection molding ay angkop para sa malawakang produksyon ng mga plastik na bahagi. Tinitiyak nito ang mataas na katumpakan at pare-parehong kalidad ng bahagi.
Electrical Discharge Machining (EDM)
Kinakalawang nito ang mga materyales na metal sa pamamagitan ng mga electric spark. Nalalapat ito sa matitigas na materyales na mahirap iproseso sa pamamagitan ng regular na pagma-machining. Nakakamit ng EDM ang mataas na katumpakan at kumplikadong mga profile. Malawakang ginagamit ito para sa mga molde at masalimuot na bahagi.
Sheet Metal Fabrication
Saklaw nito ang mga proseso ng pagputol, pagbaluktot, at paghubog upang makagawa ng mga bahaging sheet metal. Ang pagproseso ng sheet metal ay karaniwang ginagamit sa paggawa ng mga enclosure, bracket at iba pang mga bahaging istruktural.
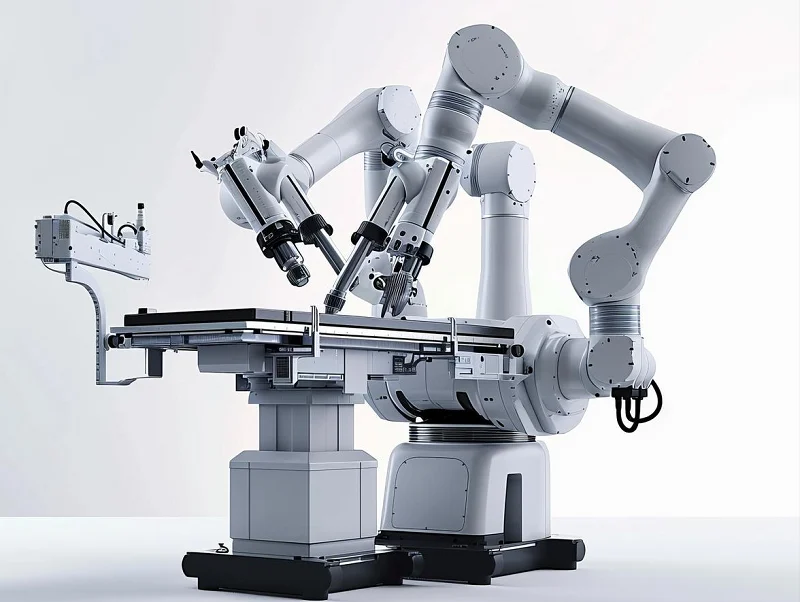
Paano ang mga Bahagi ng Medical Surgical Robot Tipunin?
Ang mga bahagi ng mga medical robot ay kailangang dumaan sa maraming mahahalagang hakbang. Una, tinatapos ng mga team ang detalyadong pagpaplano ng pag-assemble. Pangalawa, nagsasagawa sila ng kumpletong pagsusuri sa kalidad sa bawat bahagi. Pangatlo, pinagsasama-sama ng mga manggagawa ang lahat ng mekanikal na istruktura. Pang-apat, ini-install nila ang lahat ng elektronikong module. Panglima, nagsasagawa ang mga staff ng kumpletong pag-debug at pagsusuri sa pagganap ng makina. Pang-anim, nagse-set up sila ng mga human-machine operation interface. Panghuli, ang buong robot ay sumasailalim sa mga pangwakas na pagsusuri sa pagtanggap.
Tinitiyak ng mga hakbang na ito ang katumpakan ng mga robotic arm, joints, sensors, at iba pang mga bahagi. Pagkatapos ng pag-assemble, dapat pumasa ang robot sa mga pangwakas na pagsubok sa pagtanggap. Kailangan din ng robot ng mga pagsubok sa surgical simulation. Pinatutunayan ng mga pagsubok na ito ang pagganap at pagiging maaasahan. Tinitiyak nito na ligtas at tumpak na maisasagawa ng robot ang mga gawaing operasyon.
Bakit Mas Mahirap Gawin ang mga Surgical Robot?
Kapag ang mga surgical robot ay sumasailalim sa clinical validation at small-batch production, ang bawat bahagi ay dapat na maingat na kontrolin. Ang kalidad ng machining ng bawat bahagi ay nagiging lubhang mahalaga.
Ang mga indibidwal na bahagi tulad ng mga joint housing, manipulator connector, at sensor bracket ay maaaring pumasa sa mga pagsubok sa laki nang hiwalay. Gayunpaman, maaaring lumitaw ang mga problema pagkatapos na maisama ang mga bahagi sa buong robot. Kabilang sa mga halimbawa ang hindi matatag na feedback ng puwersa at pag-alog ng mga kagamitang pang-opera. Ang mga sealing surface ay hindi rin mahigpit na nakakandado.
Mabilis na lumalago ang merkado para sa mga humanoid robot at surgical robot. Ang high-precision part processing ay nagiging isang mahirap na problema para sa mga research team.
Ang mga ordinaryong industrial robot ay nakatuon lamang sa lakas ng istruktura at paulit-ulit na katumpakan ng pagpoposisyon. Ang mga medical robot ay nagdaragdag ng tatlong karagdagang mahigpit na tuntunin. Kailangan nila ng matatag at pangmatagalang pagganap, malinis na mga ibabaw, at ganap na pagsubaybay sa produksyon. Ang isang minimally invasive na upuan ng koneksyon ng instrumento ay maaaring may paglihis sa posisyon ng butas na 0.01mm lamang, ngunit kapag umabot na ito sa dulo ng instrumento, magreresulta ito sa mga pagbabago sa postura ng pag-clamping at kurba ng feedback ng puwersa.
Mas sensitibo rin ang mga materyales. Ang Al7075 ay angkop para sa paggawa ng mga high-strength lightweight structural component, ngunit ang manipis na dingding na shell ay maglalabas ng stress pagkatapos ng magaspang na machining. Ang PEEK ay kadalasang ginagamit sa mga insulating pad, heat insulation block, at mga wear-resistant limit parts. Kapag ang cutting heat ay umabot sa mataas na temperatura, ang mga burr at dimensional rebound ay madaling mangyari. Ang maliliit na shaft ng stainless steel at mga bahagi ng titanium alloy adapter ay mangangailangan din ng surface roughness at kalinisan. Sa huli, para sa mga bahagi ng medical robot, hindi lamang ito tungkol sa pagsulat ng maliliit na tolerance; ang susi ay ang paggamit ng parehong wika para sa mga pamantayan sa pagproseso, inspeksyon, at pag-assemble.
Mga Plano ng Proseso upang Kontrolin ang mga Panganib ng Micron ng mga Surgical Robot: I-lock ang Buong Reference Chain
5.1 Gumamit ng mga makinang CNC na may 5-axis linkage
Ang mga joint housing ay kadalasang may mga butas na nakatagilid, mga pabilog na lukab, at mga uka na umiiwas sa gilid. Ang paulit-ulit na muling pag-clamping ay nagdudulot ng mga error sa pagpoposisyon. Pinoproseso ng mga 5-axis na makina ang lahat ng mga pangunahing butas at mga ibabaw ng pagkakabit sa ilalim ng isang pinag-isang sanggunian. Pinoputol nito ang karamihan sa mga hindi malinaw na paglihis sa pag-assemble.
5.2 Pagtugmain ang mga vacuum chuck at malambot na panga
Dapat gamitin nang magkasama ang mga vacuum fixture at malalambot na panga. Ang mga manipis na dingding na bahaging aluminyo ay hindi dapat ikabit nang masyadong mahigpit. Ang labis na puwersa ng pag-clamping ay maaaring magdulot ng deformasyon pagkatapos tanggalin ang fixture.
Para sa malalaki at manipis na mga ibabaw: Ang mga vacuum fixture ay maaaring pantay na ipamahagi ang puwersa ng pag-clamping. Para sa mga hindi regular na bahagi ng pagkonekta: Ang malalambot na panga at mga locating pin ay maaaring magbigay ng mas matatag na posisyon. Ang prosesong ito ay maaaring mukhang simple. Gayunpaman, maaari nitong lubos na mabawasan ang muling paggawa habang ginagawa.
5.3 Hatiin ang mga hakbang sa machining upang mailabas ang stress
Ang mga piyesang aluminyo ng 7075 ay may nakapirming daloy: magaspang na makinarya → maikling paghinto sa pag-alis ng stress → kalahating pagtatapos → muling pagsusuri ng laki → pangwakas na tumpak na pagputol. Sinusuri muli ng mga manggagawa ang mga pangunahing posisyon ng sanggunian bago ang huling paggupit.
Para sa mga plastik na piyesa ng PEEK, kinokontrol ng mga pabrika ang bilis ng spindle at ang talas ng tool. Naiiwasan ng mababang init sa pagputol ang paglipat ng laki ng butas.
5.4 Magtakda ng mga pamantayan sa pagpapaubaya sa proseso na may patong-patong
Pinaghihiwalay ng mga manggagawa ang dalawang uri ng mga pamantayan sa pagkontrol ng tampok. Kabilang sa mga pangunahing bahagi ang mga butas ng bearing, mga base ng encoder, at mga butas na pangkonekta ng tool. Ang kanilang target na tolerance ay nananatili sa loob ng ±0.005 mm. Ang mga ordinaryong uka para sa pagbawas ng timbang at mga lugar na iniiwasan ang paggamit ng mga maluwag na tuntunin sa tolerance.
Sinusubukan ng mga makinang panukat ng koordinado ng CMM ang distansya, coaxiality, verticality, at flatness ng butas. Itinatala ng mga pangkat ang datos ng unang sample assembly para sa lahat ng posisyong sensitibo sa assembly. Ang kumpletong tala ay nagpapababa ng pangmatagalang gastos sa muling paggawa.
6. Buong Proseso ng Pag-assemble ng mga Bahagi ng Surgical Robot
Ang lahat ng bahagi ng medical robot ay sumusunod sa mga karaniwang hakbang sa pag-assemble. Ang mga pangkat ay unang gumagawa ng detalyadong plano sa pag-assemble. Pagkatapos ay nagsasagawa sila ng kumpletong inspeksyon sa kalidad para sa bawat bahagi. Susunod, tinatapos ng mga manggagawa ang mekanikal na pag-assemble at pag-install ng elektronikong bahagi.
Panghuli, kinukumpleto ng mga kawani ang pag-debug ng makina at mga pagsubok sa pagganap sa maraming yugto. Inilalagay nila ang mga control panel ng tao-makina sa huli. Ang buong makina ay pumasa sa mahigpit na pangwakas na pagtanggap.
Ginagarantiyahan ng lahat ng hakbang ang mahigpit na koordinasyon ng mga braso, kasukasuan, at sensor. Pagkatapos ng pag-assemble, ang robot ay nagsasagawa ng mga totoong pagsubok sa simulasyon ng operasyon. Kinukumpirma ng pagsubok ang kaligtasan at katumpakan ng pagpapatakbo nito.
Ang pag-assemble ng mga bahagi ng mga medical surgical robot ay nangangailangan ng pagdaan sa isang kumpletong hanay ng mga standardized na pamamaraan. Ang unang hakbang ay ang paggawa ng isang detalyadong plano ng pag-assemble. Inaayos ng mga kawani ang lahat ng bahagi at tinutukoy ang pagkakasunud-sunod ng pag-assemble upang maiwasan ang mga error sa pag-install. Kasunod nito, isinasagawa ang isang buong proseso ng inspeksyon sa kalidad. Ang bawat bahagi, tulad ng robotic arm, sensor, at casing, ay dapat suriin para sa anumang mga depekto sa laki at hitsura.
Matapos makapasa sa inspeksyon, kinukumpleto muna ng mga manggagawa ang pag-assemble ng mga mekanikal na istruktura tulad ng robotic arm at mga joint, at pagkatapos ay nag-i-install ng mga internal circuit board, drive module, at iba pang elektronikong bahagi. Paulit-ulit na inayos ng mga technician ang kagamitan, itinuwid ang mga problema tulad ng jitter at positioning deviation, at pagkatapos ay inayos ang touch operation screen at iba pang human-machine interaction interface.
Matapos mabuo ang buong makina, pumasok ito sa huling yugto ng pagtanggap. Nagsagawa ang mga inhinyero ng maraming kunwaring pagsusuri sa operasyon upang komprehensibong mapatunayan ang katumpakan, katatagan, at kaligtasan ng kagamitan. Kapag naipasa na ang lahat ng pagsusuri, saka lamang mailalabas ang kagamitan mula sa pabrika, na tinitiyak ang ligtas at tumpak na pagkumpleto ng iba't ibang minimally invasive na operasyon sa panahon ng mga klinikal na operasyon.
7. Mga Pangunahing Tanong para sa mga Pangkat ng R&D at Pagkuha para sa mga Bahagi ng Surgical Robot
Dapat na malinaw na talakayin ang mga pangunahing kinakailangan sa yugto ng pagsipi.
Una, markahan ang lahat ng pangunahing sukat ng katangian ayon sa pagkakabanggit.
Ipaalam sa supplier kung aling mga bahagi ang maaaring gamitin bilang mga sanggunian sa pag-assemble, alin ang tumutugma sa motor o sensor, at alin ang mga bakanteng lugar lamang na maiiwasan. Masyadong maraming maliliit na pangkalahatang tolerasyon ang nagsasayang ng mga gastos sa pagproseso.
Pangalawa, kumpirmahin ang kumpletong mga pamantayan sa pagsusuri.
Ang mga piyesa ng medical robot ay nangangailangan ng pormal na mga ulat ng inspeksyon sa unang sample, kumpletong talaan ng pagsubok sa keyhole, kumpletong mga batch file ng materyal, at mga file ng paggamot sa ibabaw. Ang maliliit na batch na may 5 o 10 piraso ay kailangan ding mahigpit na siyasatin. Dapat gawin ng pangkat ang mga tamang bahagi sa unang pagsubok.
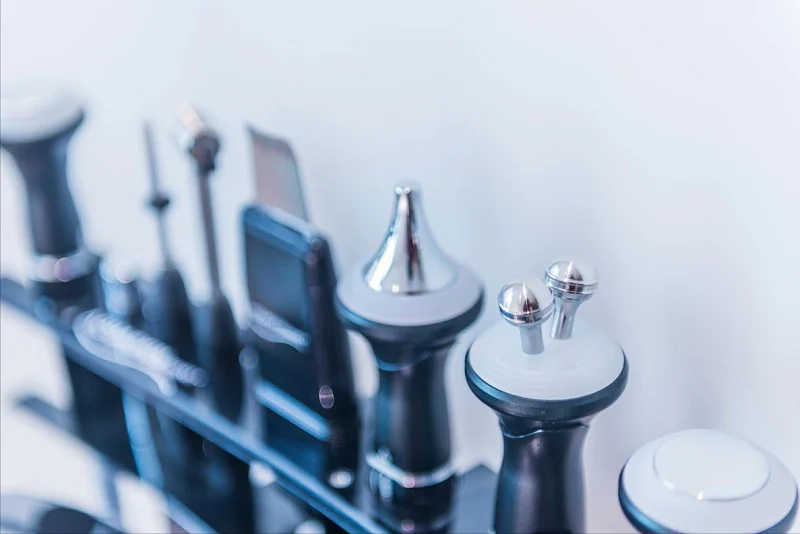
8. Payo para sa mga Koponan na Bumibili ng mga Bahagi ng Surgical Robot
Kung naghahanap ka ng supplier ng high-precision machining para sa mga surgical robot parts, huwag lamang tumuon sa presyo at oras ng paghahatid. Dapat mo ring suriin ang kakayahan ng supplier sa paggawa. Kabilang sa mahahalagang tanong ang:
- Mayroon bang 5-axis linkage processing equipment ang pabrika?
- Anong mga paraan ng pag-clamping ang ginagamit nila para sa mga bahaging may manipis na dingding?
- Mayroon ba silang matatag at mature na mga parameter sa pagproseso para sa 7075 aluminum at PEEK?
- Makontrol ba nila ang key feature tolerance sa loob ng ±0.005 mm habang nasa mass production?
- Maaari ba silang magbigay ng kumpletong ulat sa pagsukat ng mga coordinate ng CMM kasama ang mga unang sample?
9. Bakit Piliin ang NOBLE
Ginagawang mga tapos na prototype at mga piyesa ng malawakang produksyon ng mga ideya ng produkto ang mga natapos na prototype at mga piyesa na gawa sa maramihan. Karamihan sa mga supplier ay nag-aalok lamang ng mga serbisyo ng prototype. Nagbibigay ang Noble ng one-stop full manufacturing support. Saklaw ng aming serbisyo ang pag-optimize ng disenyo, pagproseso, pagtatapos ng ibabaw, at pangwakas na pag-assemble.
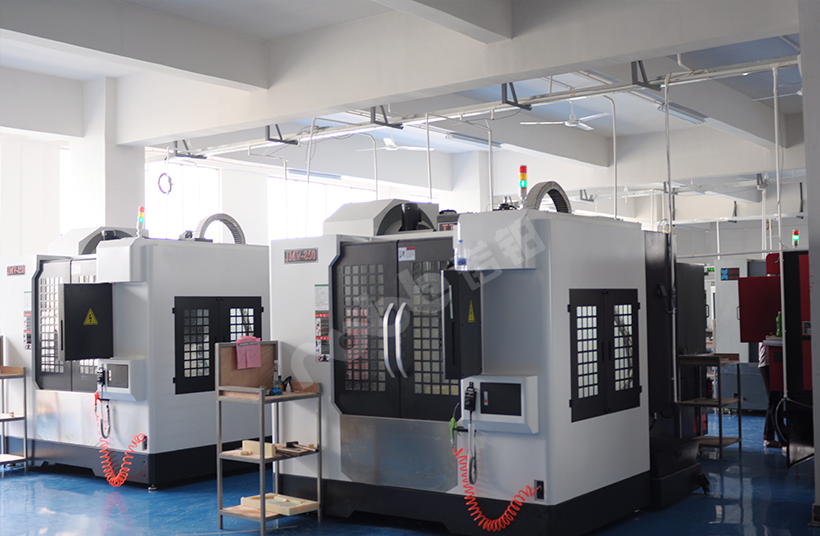
NOBLE's Mabilis na Paggawa ng Silicone Prototyping Kakayahang
Ang produksyon ng silicone prototype ay kumokonekta sa aming iba pang mga linya ng pagmamanupaktura. Ang mga inhinyero ay nagbibigay ng suporta sa disenyo sa buong daloy ng produksyon. Ang mga CNC machine ay gumagawa ng mga precision master mold. Sinusuportahan ng injection molding ang malakihang produksyon. Kinukumpleto ng aming koponan ang surface treatment at final assembly sa loob ng kumpanya. Ang mga kliyente ay nakikipagtulungan lamang sa isang supplier para sa lahat ng link.
Mga Pormal na Sertipikasyon sa Kalidad
Ang aming sistema ng pamamahala ng kalidad ay mayroong opisyal na sertipikasyon na may kumpletong dokumentasyon.
- ISO 9001:2015: Kinokontrol nito ang pangkalahatang kalidad ng pagmamanupaktura. Ginagarantiyahan ng mga karaniwang tuntunin sa pagproseso ang matatag na resulta ng produksyon. Sinusuri ng kumpletong mga hakbang sa inspeksyon ang laki ng bahagi at kalidad ng ibabaw.
- ISO 13485:2016: Nagdaragdag ito ng mahigpit na mga patakaran sa produksyon ng mga aparatong medikal. Kinakailangan nito ang ganap na pagsubaybay sa mga bahagi at ganap na pagpapatunay ng proseso.
Mga Madalas Itanong Tungkol sa mga Bahagi ng Surgical Robot
1: Ano ang pagkakaiba sa pagitan ng 304 hindi kinakalawang na asero at 316L hindi kinakalawang na asero para sa medikal na paggamit?
Mahina ang resistensya ng 304 stainless steel sa kalawang. Bihirang gamitin ito ng mga pabrika para sa mga medikal na piyesa. Ang 316L low-carbon stainless steel ay naglalaman ng molybdenum. Lumalaban ito sa chloride liquid sa loob ng mga likido sa katawan ng tao. Gumagawa ang mga pabrika ng mga kagamitang pang-operasyon at pansamantalang mga bahagi ng implant gamit ang 316L stainless steel.
2: Maaari ka bang magbigay ng kumpletong mga file ng pagsubaybay sa materyal para sa aking mga bahagi?
Oo. Nagbibigay kami ng kumpletong opisyal na dokumento. Kabilang dito ang mga ulat sa pagsusuri ng hilaw na materyales (MTR) at mga sertipiko ng pagsunod sa natapos na bahagi (CoC). Ang buong kadena ng impormasyon sa produksyon ay nananatiling masusubaybayan.
3. Ano ang passivation? Bakit mahalaga ang passivation para sa medikal na hindi kinakalawang na asero?
Ang passivation ay isang kemikal na proseso. Tinatanggal nito ang maliliit na butil ng bakal na naiwan ng mga cutting tool sa mga ibabaw ng bakal. Ang maliliit na butil na ito ay nagdudulot ng kalawang nang walang passivation. Pinapabuti ng passivation ang natural na kakayahang kontra-kaagnasan ng bakal. Mahalaga ang katangiang ito para sa mga bahaging sumasailalim sa steam sterilization. Ang passivation ay isang nakapirming hakbang sa aming daloy ng produksyon.
4. Ano ang karaniwang oras ng paghahanda para sa mga prototype ng mga medikal na aparato?
Ang oras ng paghahanda para sa medikal na prototype ay 2 hanggang 4 na linggo. Ang eksaktong oras ay nakadepende sa pagiging kumplikado ng bahagi at suplay ng hilaw na materyales. Pinapanatili namin ang malinaw na komunikasyon sa lahat ng oras. Itinutugma namin ang lahat ng trabaho sa mga iskedyul ng pananaliksik at produksyon ng aming mga kliyente.
5. Paano ko makukumpirma na akma ang NOBLE sa aking proyekto?
Mangyaring makipag-ugnayan sa aming pangkat ng inhinyero. Nagsasagawa kami ng mga kumpidensyal na talakayan tungkol sa lahat ng iyong mga pangangailangan sa proyekto. Ibinabahagi namin ang aming buong sistema ng kalidad, mga nakaraang kaso sa industriya ng medikal, at kinukumpleto ang mga plano sa pagproseso na na-customize. Ang lahat ng aming mga hakbang sa produksyon ay sumusunod sa mahigpit na pamantayan ng industriya ng medikal.







