

วิศวกรหุ่นยนต์มีแบบจำลอง CAD และต้องตัดสินใจว่าจะสร้างต้นแบบจริงได้อย่างไร ซึ่งหมายถึงการเลือกวัสดุและกระบวนการผลิต คำถามหลักคือ กระบวนการผลิตและวัสดุใดที่เหมาะสมที่สุดสำหรับชิ้นส่วนต้นแบบหุ่นยนต์ AI และสิ่งเหล่านี้ส่งผลต่อการออกแบบและการผลิตอย่างไร บทความนี้ครอบคลุมถึงตัวเลือกวัสดุ เทคนิคการกลึง และการตัดสินใจในระดับระบบ เราเน้นที่เคล็ดลับที่เป็นประโยชน์สำหรับการเลือกและการสร้างระบบหุ่นยนต์แบบกำหนดเอง ความแข็งแรง น้ำหนัก และความแม่นยำเป็นปัจจัยสำคัญในการเลือกวัสดุ นอกจากนี้ เวลาและงบประมาณก็มีความสำคัญเช่นกัน เราข้ามประวัติความเป็นมาและให้คำแนะนำเชิงปฏิบัติสำหรับวิศวกรและผู้ที่ชื่นชอบ ตัวอย่างต้นแบบจริงจากแขนหุ่นยนต์ฮิวมานอยด์และหุ่นยนต์เคลื่อนที่แสดงให้เห็นถึงการตัดสินใจเหล่านี้ในทางปฏิบัติ
ข้อควรพิจารณาในการออกแบบชิ้นส่วนต้นแบบหุ่นยนต์ AI
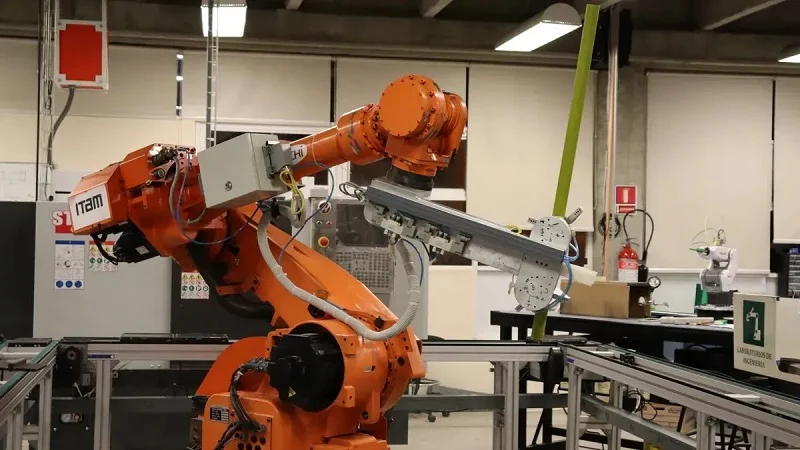
หุ่นยนต์ AI ทุกตัวเริ่มต้นด้วยระบบหลักห้าอย่าง ได้แก่ ระบบควบคุม เซ็นเซอร์ ตัวขับเคลื่อน แหล่งจ่ายไฟ และโครงสร้างหลัก ในด้านหุ่นยนต์ ระบบเหล่านี้ล้วนต้องการชิ้นส่วนที่แตกต่างกันออกไป ตัดสินใจเลือกชิ้นส่วนตั้งแต่เนิ่นๆ เพราะจะส่งผลต่อความคลาดเคลื่อน การประกอบ และต้นทุน นี่คือสิ่งที่สำคัญ
ความแข็งแกร่ง น้ำหนัก และความแม่นยำ
ชิ้นส่วนรับน้ำหนักและชิ้นส่วนไม่รับน้ำหนัก
ชิ้นส่วนบางชิ้นรับน้ำหนักมาก ข้อต่อ ตัวเชื่อมต่อ และโครงสร้างตัวถังต้องการความแข็งแรงและความแข็งแกร่งสูง โลหะผสมอะลูมิเนียมเป็นที่นิยมในส่วนนี้ เพราะมีความสมดุลระหว่างน้ำหนักและความแข็งแกร่งได้ดี ส่วนฝาครอบและแผงตัวถังรับแรงกดน้อยกว่า พลาสติกจึงเหมาะสมกับงานเหล่านี้ ควรเลือกวัสดุที่ใช้ในส่วนนี้ตั้งแต่เนิ่นๆ ในขั้นตอนการวางแผน เพราะการเลือกวัสดุจะมีผลต่อทุกอย่างในภายหลัง
ความอดทนและการตกแต่งพื้นผิว
ความถูกต้องเริ่มต้นด้วยค่าความคลาดเคลื่อนที่เหมาะสม ความแม่นยำมีความสำคัญที่สุดในจุดเชื่อมต่อต่างๆ ที่นั่งแบริ่งและรางยึดต้องการค่าความคลาดเคลื่อนภายใน ±0.01 ถึง ±0.05 มม. ชิ้นส่วนต่างๆ เช่น ตัวเปลี่ยนเครื่องมือและตัวจับยึดต้องการความสามารถในการทำซ้ำในช่วง 0.015 ถึง 0.02 มม. เพื่อการใช้งานที่เชื่อถือได้ แต่ระวังการสะสมของค่าความคลาดเคลื่อน เมื่อชิ้นส่วนจำนวนมากประกอบกัน ข้อผิดพลาดเล็กๆ น้อยๆ จะสะสมกัน ข้อกำหนด ±0.02 มม. อาจทำให้ข้อต่อติดขัด ควรปรับค่าความคลาดเคลื่อนเฉพาะในส่วนที่จำเป็นต่อการใช้งานเท่านั้น การเพิ่มจาก 0.5 มม. เป็น 0.02 มม. จะทำให้ต้นทุนการผลิตเพิ่มขึ้นเป็นสองเท่า การเพิ่มเป็น 0.01 มม. จะทำให้ต้นทุนเพิ่มขึ้นเป็นสามเท่า
ค่าความคลาดเคลื่อนส่งผลโดยตรงต่อความแม่นยำของหุ่นยนต์ หากชิ้นส่วนยึดไม่ตรงกัน ปลายแขนหุ่นยนต์ก็จะพลาดเป้าหมาย การออกแบบที่ดีเพื่อการผลิตหมายถึงการคิดถึงเรื่องความพอดีตั้งแต่เนิ่นๆ การตัดสินใจออกแบบที่ชาญฉลาดส่งผลต่อต้นทุนและคุณภาพ หลักการเดียวกันนี้ใช้ได้กับกระบวนการผลิตทั้งหมด ถามตัวเองว่า: ทุกพื้นผิวจำเป็นต้องควบคุมอย่างเข้มงวดหรือไม่ หรือเฉพาะพื้นผิวที่สำคัญเท่านั้น?
ปัจจัยด้านสิ่งแวดล้อมและอุณหภูมิ
อุณหภูมิและการสัมผัสสารเคมี
หุ่นยนต์ของคุณทำงานที่ไหน? โรงงานมักมีอุณหภูมิสูง หุ่นยนต์กลางแจ้งต้องเผชิญกับสารเคมี พลาสติกมาตรฐานอย่าง ABS และ HDPE จะเสียหายได้ที่อุณหภูมิสูงกว่า 100°C คุณจึงต้องใช้ PTFE หรือ PEEK แทน PEEK ทนความร้อนต่อเนื่องได้ถึง 260°C สำหรับการสัมผัสกับสารเคมี PTFE, PEEK และโพลีโพรพีลีนทนต่อตัวทำละลายที่รุนแรงได้ดี ไทเทเนียมและสแตนเลส 316 เป็นโลหะที่ดีที่สุดสำหรับสภาพแวดล้อมที่มีการกัดกร่อน การเลือกใช้วัสดุเหล่านี้มีความสัมพันธ์โดยตรงกับประสิทธิภาพภายใต้สภาวะความเครียด
เทคโนโลยีการซีลสำหรับหุ่นยนต์กลางแจ้งใช้วัสดุอีลาสโตเมอร์ขั้นสูง ฟลูออโรพรีน XP และ EPDM ทนต่อรังสี UV และสารทำความสะอาด คำนึงถึงสิ่งแวดล้อมเมื่อคุณเลือกผลิตภัณฑ์
การสั่นสะเทือนและความต้านทานแรงกระแทก
หุ่นยนต์เคลื่อนที่เร็วและหยุดกะทันหัน การสั่นสะเทือนทำให้สกรูหลวมเมื่อเวลาผ่านไป แรงกระแทกอาจทำให้ชิ้นส่วนที่เปราะแตกได้ พลาสติก POM ไนลอนเสริมใยแก้ว และพลาสติกที่แข็งแรงอื่นๆ ทนต่อแรงกดซ้ำๆ ได้ดี พวกมันดูดซับพลังงานโดยไม่แตกหัก ไทเทเนียมมีความแข็งแรงสูงโดยไม่เพิ่มน้ำหนัก แต่มีราคาสูงกว่า เลือกวัสดุที่มีคุณสมบัติในการลดแรงสั่นสะเทือนให้เหมาะสมกับระบบหุ่นยนต์ของคุณ หุ่นยนต์เคลื่อนที่แบบกำหนดเองที่ชนกำแพงต้องการชิ้นส่วนที่แข็งแรงกว่าแขนหุ่นยนต์ที่อยู่กับที่ในโรงงาน
ต้นทุน ระยะเวลานำส่ง และความสามารถในการขยายขนาด
ต้นแบบเทียบกับงบประมาณการผลิต
ชิ้นงานต้นแบบชิ้นเดียวมีต้นทุนต่อหน่วยสูงกว่า การผลิตชิ้นส่วนเดียวกันในปริมาณมากจะมีต้นทุนต่ำกว่า ควรวางแผนล่วงหน้า การใช้เครื่องจักร CNC ให้ความแม่นยำโดยไม่ต้องเสียค่าใช้จ่ายด้านเครื่องมือสำหรับการทดสอบในระยะแรก การผลิตในปริมาณมากจะใช้การฉีดขึ้นรูปเพื่อลดต้นทุนต่อหน่วย การเลือกชิ้นส่วนขึ้นอยู่กับปริมาณการผลิตและงบประมาณที่ตั้งเป้าไว้ ระบบหุ่นยนต์แบบกำหนดเองมักเริ่มต้นด้วยชิ้นส่วนที่ผ่านการกลึงและค่อยๆ เปลี่ยนไปใช้ชิ้นส่วนที่ขึ้นรูปด้วยการฉีด
การผลิตเครื่องมือสะพานและการผลิตปริมาณน้อย
การใช้แม่พิมพ์ชั่วคราว (Bridge tooling) ช่วยเติมเต็มช่องว่างระหว่างการสร้างต้นแบบชิ้นเดียวและการผลิตชิ้นส่วนต้นแบบหุ่นยนต์ AI อย่างเต็มรูปแบบ โดยใช้แม่พิมพ์ชั่วคราวสำหรับการผลิตในปริมาณน้อย ซึ่งช่วยให้คุณสามารถทดสอบชิ้นส่วนที่คล้ายกับต้นแบบและตรวจสอบความพอดีก่อนที่จะลงทุนในแม่พิมพ์ถาวร การหล่อด้วยยูรีเทนเหมาะสำหรับการผลิต 10 ถึง 100 ชิ้น วิธีการนี้ช่วยตรวจสอบความถูกต้องของการออกแบบและการผลิตตั้งแต่เนิ่นๆ ช่วยประหยัดเงินและเวลา ก่อนที่จะขยายขนาดการผลิต
วัสดุทั่วไปสำหรับชิ้นส่วนต้นแบบหุ่นยนต์ AI
การเลือกวัสดุที่เหมาะสมถือเป็นครึ่งหนึ่งของความสำเร็จ คุณต้องการวัสดุที่แข็งแรง น้ำหนักเบา และราคาที่ทีมการเงินของคุณยอมรับได้ ตัวเลือกมีอยู่สามกลุ่ม ได้แก่ โลหะ พลาสติก และวัสดุผสม แต่ละกลุ่มมีข้อดีและข้อเสียแตกต่างกันไป มาดูกันทีละกลุ่ม
โลหะมีค่า
โลหะเป็นวัสดุยอดนิยมสำหรับการใช้งานโครงสร้างในหุ่นยนต์ เนื่องจากมีความแข็ง ทนทาน และคาดเดาได้ แต่โลหะแต่ละชนิดก็มีคุณสมบัติแตกต่างกัน
โลหะผสมอลูมิเนียมสำหรับเฟรมน้ำหนักเบา
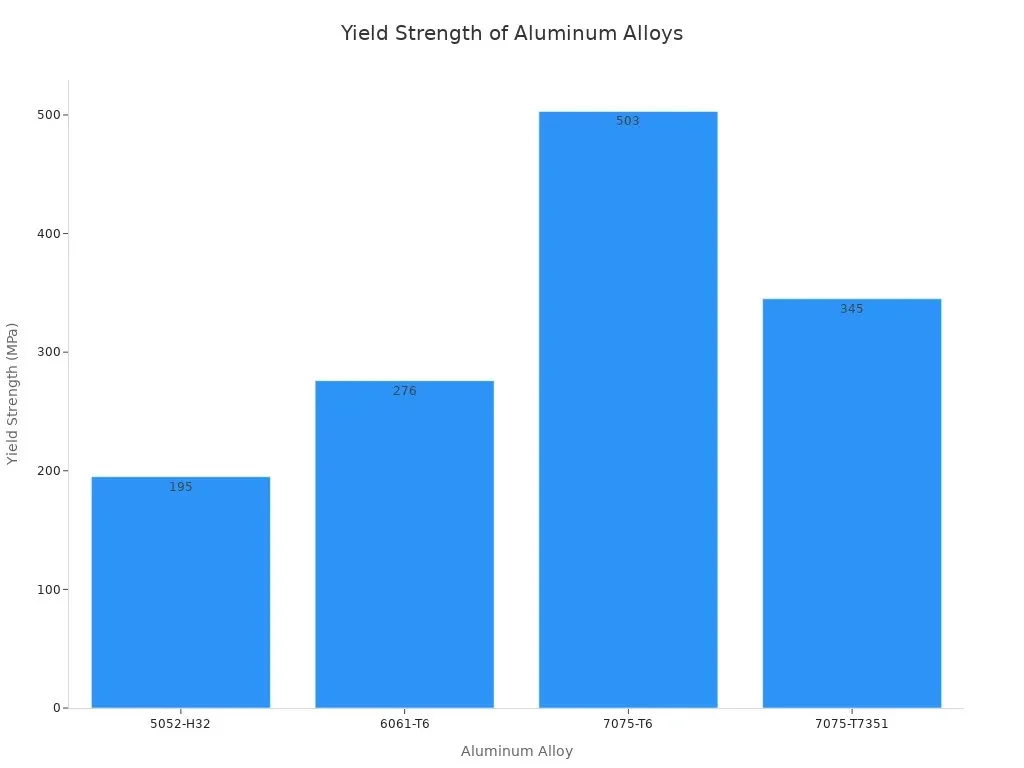
อะลูมิเนียมเป็นวัสดุที่นิยมใช้เป็นอันดับแรกสำหรับโครงสร้างส่วนใหญ่ ในบรรดาเกรดต่างๆ อะลูมิเนียม 6061-T6 ถือเป็นมาตรฐานสำหรับชิ้นงานต้นแบบและชิ้นส่วนโครงสร้างทั่วไป มีคุณสมบัติทนต่อการกัดกร่อนได้ดี ขึ้นรูปง่าย และเชื่อมได้ดีกว่าวัสดุที่มีความแข็งแรงมากกว่าหลายชนิด มีความแข็งแรงคราค 276 MPa ซึ่งเพียงพอสำหรับชิ้นส่วนยึด แผ่น และข้อต่อโครงสร้างที่ผ่านการขึ้นรูปด้วยเครื่องจักร
หากคุณต้องการความแข็งแรงมากขึ้น เหล็กกล้า 7075-T6 มีความแข็งแรงถึง 503 MPa ทำให้เหมาะสำหรับงานโครงสร้างเครื่องบินที่ต้องการแรงกดสูงและแขนโดรนระดับพรีเมียม ต่อไปนี้เป็นการเปรียบเทียบอย่างรวดเร็วระหว่างเกรดทั่วไป:
| อลูมิเนียม | ความแข็งแรง (MPa) | การใช้งานทั่วไปในโครงสร้างหุ่นยนต์/โดรน |
| 6061-T6 | 276 | เฟรมอเนกประสงค์, แขนหุ่นยนต์, แชสซีสำหรับแข่ง FPV |
| 7075-T6 | 503 | โครงสร้างลำตัวเครื่องบินที่รับแรงสูง โครงสร้างโดรนทางทหาร แขนโดรนคุณภาพสูง |
| 5052-H32 | 195 | แผ่นปิดและตัวเรือนแบตเตอรี่ |
| 7075-T7351 | 345 | โดรนสำหรับใช้ในกองทัพ การแข่งขัน หรือบรรทุกสัมภาระหนัก |
เหล็กกล้าไร้สนิม 17-4 PH สำหรับชิ้นส่วนสึกหรอ
เมื่อคุณต้องการความทนทานต่อการสึกหรอสูง เหล็กกล้าไร้สนิม 17-4 PH ก็ตอบโจทย์ได้ ในสภาพ H900 ความแข็งแรงดึงสูงสุดอยู่ที่ประมาณ 1,310 ถึง 1,379 MPa ความแข็งแรงครากอยู่ที่ระหว่าง 1,172 ถึง 1,276 MPa ความแข็งอยู่ที่ HRC 40 ถึง 47 คุณสามารถขึ้นรูปด้วยเครื่อง CNC หรือสร้างด้วย DMLS ได้ คุณสมบัติเหล่านี้ทำให้เหมาะสำหรับเพลา พิน และตัวยึดโครงสร้างที่รับน้ำหนักสูง นอกจากนี้ยังงอได้น้อยกว่าอลูมิเนียมภายใต้แรงกด ซึ่งสำคัญสำหรับแผ่นยึดที่ต้องการความแม่นยำสูง
ไทเทเนียม Ti-6Al-4V สำหรับการใช้งานที่ต้องการความแข็งแรงสูง
โลหะผสมไทเทเนียม Ti-6Al-4V ให้ความแข็งแรงสูงและน้ำหนักเบา ชิ้นส่วนโครงสร้างของหุ่นยนต์ฮิวมานอยด์มักผสมอลูมิเนียม ไทเทเนียม และเหล็ก ไทเทเนียมมีราคาสูงกว่า แต่ใช้งานได้ดีที่สุดในส่วนที่ทุกๆ กรัมมีความสำคัญ ใช้สำหรับข้อต่อและส่วนเชื่อมต่อที่สำคัญซึ่งรับน้ำหนักซ้ำๆ จำนวนมาก
พลาสติก
พลาสติกมีน้ำหนักเบาและต้นทุนต่ำกว่า นอกจากนี้ยังสามารถใช้งานในกรณีที่โลหะมีน้ำหนักมากเกินไปได้อีกด้วย
ABS และ PLA สำหรับการสร้างต้นแบบอย่างรวดเร็ว
ABS และ PLA เป็นวัสดุหลักที่ใช้ในการพิมพ์ FDM ช่วยให้คุณทดสอบการประกอบและขึ้นรูปได้อย่างรวดเร็ว อย่างไรก็ตาม วัสดุทั้งสองชนิดไม่ทนความร้อนสูง ดังนั้นควรเก็บให้ห่างจากมอเตอร์และพื้นผิวที่ร้อน แต่สำหรับการสร้างแบบจำลองในระยะเริ่มต้นแล้ว วัสดุทั้งสองชนิดนี้ก็ยอดเยี่ยมมาก
POM และ PEEK สำหรับเฟืองและตลับลูกปืน
POM ซึ่งมักจำหน่ายในชื่อ Delrin นั้นใช้งานได้ดีเยี่ยมในเฟืองและตลับลูกปืน มีค่าสัมประสิทธิ์แรงเสียดทานต่ำและมีความเสถียรทางมิติที่ดีเยี่ยม การดูดซับความชื้นหลังจาก 24 ชั่วโมงอยู่ที่เพียง 0.25% เท่านั้น เมื่อเทียบกับ 1.5–3.0% สำหรับไนลอน นั่นหมายถึงการบวมน้อยลงและความแม่นยำที่ดีขึ้นเมื่อเวลาผ่านไป Delrin AF 100 สามารถรับน้ำหนักสูงที่ความเร็วสูงได้โดยมีการสึกหรอน้อยลง แทบไม่มีพฤติกรรมการลื่นไถลเนื่องจากค่าสัมประสิทธิ์แรงเสียดทานสถิตและไดนามิกเกือบเท่ากัน PEEK ทำได้ดียิ่งกว่า โดยสามารถทนความร้อนต่อเนื่องได้ถึง 260°C โพลิเมอร์ทั้งสองชนิดทนต่อสารเคมีได้ดี ทำให้เป็นตัวเลือกที่แข็งแกร่งสำหรับการใช้งานที่ต้องการความทนทานสูง
วัสดุคอมโพสิตและวัสดุพิเศษ
วัสดุคอมโพสิตให้ความแข็งแรงต่อน้ำหนักที่ดีที่สุด จึงนิยมใช้ในงานที่ต้องการควบคุมน้ำหนักอย่างเข้มงวด หรืองานที่ต้องการความเบา
โพลีเมอร์เสริมคาร์บอนไฟเบอร์
วัสดุ CFRP เปลี่ยนโฉมวงการแขนหุ่นยนต์ แผ่นลามิเนตคาร์บอนไฟเบอร์ T700S มีน้ำหนัก 1.55 กรัม/ซม³ ในขณะที่อะลูมิเนียม 6061-T6 มีน้ำหนัก 2.70 กรัม/ซม³ ซึ่งเบากว่าประมาณ 43% ความแข็งแกร่งจำเพาะของมันสูงถึงประมาณ 45 GPa·cm³/g ซึ่งมากกว่าอะลูมิเนียมประมาณ 1.7 เท่า งานวิจัยใน IEEE Access รายงานว่าแขนหุ่นยนต์แบบไฮบริดที่ได้รับการตรวจสอบแล้ว มีการลดน้ำหนักลง 24.32% เมื่อเทียบกับแบบที่ทำจากอะลูมิเนียมทั้งหมด ทุกๆ กรัมที่ลดลงจากข้อต่อ จะช่วยลดแรงเฉื่อย แรงบิดของตัวขับเคลื่อน และการใช้พลังงาน
ไนลอนเสริมใยแก้วและ UHMW
ไนลอนเสริมใยแก้วช่วยเพิ่มความแข็งแรงให้กับชิ้นส่วนพลาสติกโดยไม่ทำให้ต้นทุนสูงขึ้นมากนัก ส่วน UHMW (Ultra High Melting Alloy) มีคุณสมบัติทนทานต่อแรงกระแทกได้ดีเยี่ยมและมีพื้นผิวที่มีแรงเสียดทานต่ำ วัสดุเหล่านี้เหมาะสำหรับกันชน รางนำ และแถบกันสึก สามารถดูดซับแรงสั่นสะเทือนและรับแรงกดซ้ำๆ ได้โดยไม่แตกหัก
การเลือกใช้วัสดุมีความเกี่ยวข้องโดยตรงกับกระบวนการผลิตและการเลือกชิ้นส่วน หากเลือกได้อย่างถูกต้องตั้งแต่เนิ่นๆ การสร้างชิ้นงานตามสั่งของคุณก็จะอยู่ในงบประมาณและกำหนดเวลาที่วางไว้
กระบวนการผลิตชิ้นส่วนต้นแบบหุ่นยนต์ AI
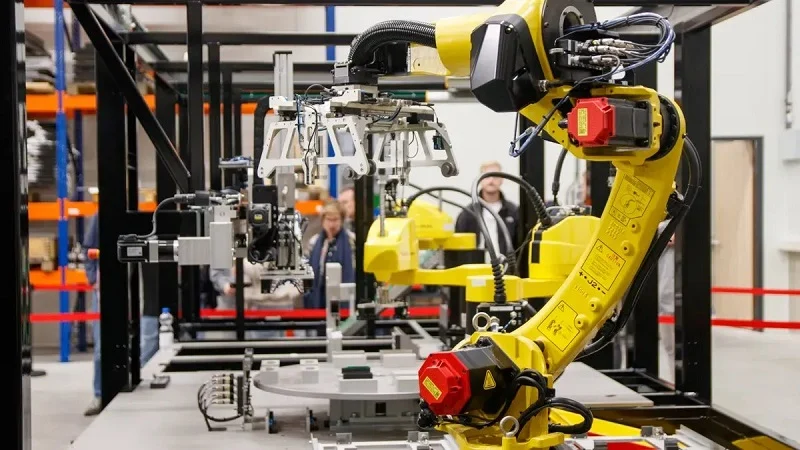
วิธีการผลิตชิ้นส่วนหุ่นยนต์ทั่วไป ได้แก่ การตัด การฉีดขึ้นรูป การกลึง CNC การหล่อ และการพิมพ์ 3 มิติ แต่ละวิธีเหมาะสมกับความต้องการที่แตกต่างกัน การเลือกของคุณขึ้นอยู่กับรูปทรงของชิ้นส่วน จำนวนที่ต้องการ และงบประมาณของคุณ มาดูกันว่ามีตัวเลือกหลักอะไรบ้าง
การกลึงและการตัดด้วยเครื่อง CNC
การตัดเฉือนด้วยเครื่อง CNC ช่วยให้ได้ชิ้นส่วนที่มีความแม่นยำและแข็งแรงสูง สามารถใช้งานได้ทั้งกับโลหะและพลาสติก สำหรับชิ้นส่วนต้นแบบของหุ่นยนต์ AI วิธีนี้มักถูกนำมาใช้เป็นอันดับแรก
การกลึง 3 แกน เทียบกับการกลึง 5 แกน
เครื่องจักรสามแกนตัดจากทิศทางเดียวเท่านั้น ส่วนเครื่องจักรห้าแกนจะเคลื่อนเครื่องมือและชิ้นงานไปพร้อมกัน การเคลื่อนที่เพิ่มเติมนี้มีความสำคัญอย่างยิ่งสำหรับรูปทรงที่ซับซ้อน
การกลึงห้าแกนเหมาะที่สุดสำหรับชิ้นส่วนที่มีพื้นผิวเอียง ร่องลึก หรือรูที่ชี้ไปในทิศทางต่างๆ ตัวเรือนข้อต่อของหุ่นยนต์มีรูด้านข้าง รูสำหรับแบริ่ง และพื้นผิวอ้างอิง ควรวางแผนคุณสมบัติเหล่านี้ร่วมกัน เมื่อคุณเจาะรูที่มีความแม่นยำสูงบนด้านบน ด้านข้าง และพื้นผิวเอียง การพลิกชิ้นส่วนแต่ละครั้งจะเพิ่มข้อผิดพลาดเล็กๆ น้อยๆ ข้อผิดพลาดเหล่านี้อาจใหญ่กว่าความแม่นยำปกติของเครื่องจักร การกลึงห้าแกนช่วยให้ทุกอย่างอยู่ในตำแหน่งที่มั่นคงเพียงตำแหน่งเดียว
ลองพิจารณาตัวเรือนข้อต่อหุ่นยนต์แบบกลวง พวกมันมีรูเกลียวรอบนอกและมีส่วนยื่นสำหรับยึดบนพื้นผิวโค้ง การทำงานแบบสามแกนต้องใช้การหนีบใหม่ด้วยมือถึงสี่ถึงหกครั้ง ซึ่งทำให้รูแบริ่งภายในไม่ตรงกับพื้นผิวมอเตอร์ภายนอก อัตราความสำเร็จในการติดตั้งครั้งแรกด้วยระบบสามแกนจึงอยู่ที่เพียง 59% เท่านั้น แต่ถ้าใช้ระบบห้าแกนแบบตั้งค่าครั้งเดียว อัตราความสำเร็จจะเพิ่มขึ้นเป็น 96%
| สถานการณ์บางส่วน | การประเมินที่แนะนำ | เหตุผล |
| รูด้านข้างบนชิ้นส่วนทรงกระบอก | 4 แกน | ลดการพลิกภาพและการกำหนดจุดอ้างอิงใหม่ด้วยตนเอง |
| รูหลายหน้าปกติ | 4 แกน หรือ 3+2 | สร้างสมดุลระหว่างต้นทุนและความเสถียรในการติดตั้ง |
| พื้นผิวยึดเซ็นเซอร์แบบทำมุม | 5 แกน | ลดการเปลี่ยนอุปกรณ์จับยึดและการรบกวนของเครื่องมือ |
| โครงหุ่นยนต์น้ำหนักเบา | 5 แกน | ช่วยให้เข้าถึงเครื่องมือในช่องและร่องต่างๆ ได้ง่ายขึ้น |
| วงเล็บเหลี่ยมหลายด้านแบบผนังบาง | เครื่องจักรกล 5 แกน พร้อมระบบการตัดเฉือนแบบหลายขั้นตอน | ช่วยจัดการการหนีบและการเคลื่อนตัวของจุดอ้างอิง |
| ชิ้นส่วนปริมาณน้อยที่มีความแม่นยำในการผลิตซ้ำ | การประเมิน 5 แกน | กระบวนการผลิตชิ้นงานตัวอย่างแรกสามารถทำซ้ำได้สำหรับล็อตการผลิต |
การป้อนวัสดุ ความเร็ว และการเลือกเครื่องมือ
อัตราการป้อนและรอบความเร็วขึ้นอยู่กับวัสดุที่คุณใช้ อลูมิเนียมตัดได้เร็วด้วยความเร็วรอบสูง ไทเทเนียมต้องการความเร็วรอบที่ต่ำกว่าและน้ำหล่อเย็นมากกว่า การเลือกเครื่องมือก็สำคัญเช่นกัน เครื่องมือคาร์ไบด์ใช้งานได้ดีกับงานส่วนใหญ่ เครื่องมือเคลือบเพชรทำงานได้ดีกว่าสำหรับวัสดุคอมโพสิตที่หยาบ บริษัทผู้ผลิตตามสั่งอย่าง NOBLE สามารถช่วยคุณกำหนดค่าเหล่านี้ให้เหมาะสมกับการออกแบบเฉพาะของคุณได้
การผลิตชิ้นส่วนโลหะแผ่นสำหรับหุ่นยนต์
การขึ้นรูปโลหะแผ่นเป็นวิธีที่รวดเร็วในการทำโครงและกล่องหุ้ม การผลิตชิ้นส่วนหุ่นยนต์มักเริ่มต้นจากขั้นตอนนี้สำหรับการทำโครงสร้างตัวถัง
การตัด การดัด และการเชื่อมด้วยเลเซอร์
การตัดด้วยเลเซอร์ทำให้ได้ชิ้นงานแบนเรียบที่มีขอบคม การดัดขึ้นรูปทำให้เกิดรูปทรงสามมิติ การเชื่อมทำให้ชิ้นส่วนต่างๆ เข้าด้วยกัน ลำดับขั้นตอนเหล่านี้ใช้ได้ผลดีกับชิ้นส่วนยึด ตัวยึด และแผ่นฐาน แต่ละขั้นตอนเพิ่มมูลค่าโดยไม่ต้องเสียค่าใช้จ่ายในการผลิตเครื่องมือสูง
การผลิตโครงและตัวถัง
โครงสร้างของหุ่นยนต์เคลื่อนที่ต้องแข็งแรงแต่ไม่หนักเกินไป แผ่นโลหะให้คุณสมบัติทั้งสองอย่าง คุณสามารถเพิ่มโครงเสริมและแผ่นยึดในบริเวณที่มีแรงเค้นสูงได้ การเจาะช่องช่วยลดปริมาณวัสดุในส่วนที่ไม่จำเป็น วิธีนี้ทำให้ระบบหุ่นยนต์มีน้ำหนักเบาและแข็งแรง
การฉีดขึ้นรูป การหล่อ และการพิมพ์ 3 มิติ
วิธีการทั้งสามนี้ครอบคลุมทุกอย่างตั้งแต่ต้นแบบชิ้นเดียวไปจนถึงการผลิตจำนวนมาก
การฉีดขึ้นรูปสำหรับเปลือกและฝาครอบ
การฉีดขึ้นรูปใช้ในการผลิตเปลือก ฝาครอบ ถุงมือ และชิ้นส่วนภายนอกของตัวหุ่นยนต์ ช่วยลดน้ำหนัก ปกป้องชิ้นส่วนภายใน และทำให้หุ่นยนต์มีรูปลักษณ์ที่สวยงาม วัสดุ ABS นิยมใช้กันทั่วไป ความหนาของผนังที่แนะนำสำหรับ ABS อยู่ระหว่าง 1.14 ถึง 3.56 มม. ผนังที่บางกว่า 1 มม. จะฉีดขึ้นรูปให้สม่ำเสมอได้ยาก ต้นทุนในการทำแม่พิมพ์จะสูงกว่าในตอนแรก แต่ต้นทุนต่อชิ้นจะลดลงอย่างรวดเร็วเมื่อผลิตในปริมาณมาก
การหล่อยูรีเทนและการผลิตสะพาน
การหล่อด้วยยูรีเทนช่วยเติมเต็มช่องว่างระหว่างต้นแบบและการผลิต แม่พิมพ์ซิลิโคนมีอายุการใช้งาน 10 ถึง 100 ชิ้น คุณจะได้ชิ้นส่วนที่ให้ความรู้สึกเหมือนชิ้นส่วนที่ขึ้นรูปด้วยแม่พิมพ์โดยไม่ต้องเสียค่าใช้จ่ายกับเครื่องมือขึ้นรูปที่แข็งแรง การผลิตแบบนี้ช่วยให้คุณทดสอบความพอดีและการทำงานก่อนที่จะซื้อแม่พิมพ์เหล็ก
FDM, SLA และ SLS สำหรับรูปทรงเรขาคณิตที่ซับซ้อน
การพิมพ์ 3 มิติได้เปลี่ยนแปลงวิธีการผลิตหุ่นยนต์ฮิวมานอยด์ไปอย่างสิ้นเชิง ทำให้สามารถสร้างรูปทรงที่ซับซ้อนและสร้างต้นแบบได้อย่างรวดเร็ว ซึ่งวิธีการแบบเก่าทำไม่ได้ FDM เหมาะสำหรับการสร้างแบบจำลองอย่างรวดเร็ว SLA ให้พื้นผิวเรียบสำหรับแบบจำลองเพื่อการแสดงผล SLS สร้างชิ้นส่วนไนลอนที่แข็งแรงโดยไม่ต้องใช้โครงสร้างรองรับ
สำหรับ SLS และ MJF ให้วางแผนความแม่นยำของขนาดไว้ประมาณ ±0.3% ทำการกลึงหรือขยายรูแบริ่งเพิ่มเติมในภายหลัง ชิ้นส่วนไนลอน PA12 ที่ผลิตด้วย SLS มีพื้นผิวหยาบที่ต้องทำการเคลือบผิว การพ่นไอน้ำช่วยปรับปรุงผิวให้เรียบเนียนขึ้นในขั้นตอนการผลิตจำนวนมาก โซลูชัน SLS ของ TPM3D ให้ความแม่นยำประมาณ ±0.2 มม. ต่อ 100 มม. ซึ่งทำให้ได้ขนาดที่พอดีสำหรับต้นแบบปลายแขนกล
กระบวนการผลิตชิ้นส่วนต้นแบบหุ่นยนต์ AI เหล่านี้ต่างก็มีประโยชน์ในแต่ละด้าน เลือกใช้ตามรูปทรง ปริมาณ และประสิทธิภาพที่ต้องการของชิ้นส่วนนั้นๆ
การประยุกต์ใช้ชิ้นส่วนต้นแบบหุ่นยนต์ AI
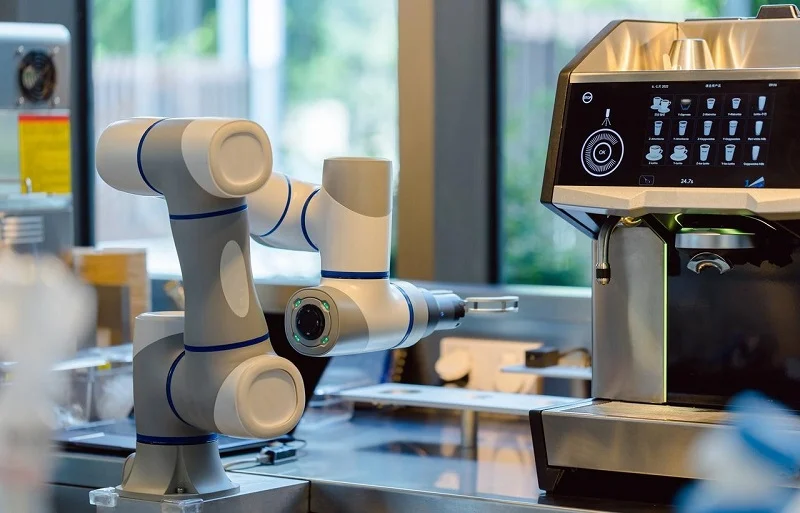
การเลือกใช้วัสดุและวิธีการสร้างชิ้นส่วนต่างๆ ในงานสร้างจริงนั้นเป็นสิ่งที่ควรพิจารณา นี่คือตัวอย่างการใช้งานทั่วไป 3 แบบ และเหตุผลเบื้องหลังการใช้งานเหล่านั้น
ต้นแบบแขนหุ่นยนต์ฮิวมานอยด์
ข้อต่อหัวไหล่เป็นส่วนที่ยึดแขนทั้งหมดไว้ มันต้องเคลื่อนไหวได้อย่างมั่นคงโดยไม่โยกเยก ในต้นแบบจริง ลูกค้าต้องการค่าความคลาดเคลื่อน ±0.01 มม. การผลิตด้วยเครื่อง CNC ที่มีความแม่นยำสูงตอบโจทย์ความต้องการนี้ได้สำหรับทุกส่วนของฐานรองลูกปืนและแท่นยึดมอเตอร์
กฎการออกแบบเพื่อการผลิตช่วยได้มาก รูรับลูกปืนมีค่าความคลาดเคลื่อน H7 และมีความกลมที่แม่นยำ ความหนาของผนังขั้นต่ำคือ 1.8 มม. มุมด้านในต้องมีความหนาอย่างน้อย 1.5 มม. รูปทรงที่เว้าช่วยให้เครื่องมือ 5 แกนเข้าถึงได้ ไม่มีช่องปิด ส่วนยึดที่เสริมความแข็งแรงช่วยยึดรูเกลียว ส่วนยึดช่วยให้ชิ้นส่วนมีความมั่นคง ขอบทุกด้านมีการลบมุมเล็กน้อย ระบบรับลูกปืนและตัวเรือนข้อต่อต่างได้รับประโยชน์จากกฎเหล่านี้ แนวทางการออกแบบเพื่อการผลิตนี้ช่วยให้มั่นใจได้ถึงประสิทธิภาพที่ดีของระบบหุ่นยนต์ตั้งแต่เริ่มต้น การเลือกชิ้นส่วนที่ถูกต้องหมายความว่าต้นแบบจะทำงานได้ตั้งแต่ครั้งแรก
โครงตัวถังหุ่นยนต์เคลื่อนที่และแท่นยึดเซ็นเซอร์
แผ่นอลูมิเนียม 5052-H32 เป็นตัวเลือกที่นิยมใช้กันทั่วไป มันดัดงอได้ง่ายและทนทานต่อสนิม แผ่นที่หนาขึ้นจะเพิ่มความแข็งแรงในจุดที่ต้องการ การเจาะรูจะช่วยลดน้ำหนักในส่วนอื่นๆ ฐานยึดเซ็นเซอร์ใช้อลูมิเนียม 6061-T6 เพื่อความแม่นยำที่ดีกว่า ต้นทุนโดยรวมยังคงต่ำเนื่องจากเครื่องมือตัดแผ่นโลหะราคาถูก วัสดุนี้เหมาะสำหรับระบบหุ่นยนต์แบบกำหนดเองที่ต้องการการเปลี่ยนแปลงอย่างรวดเร็ว การใช้งานอื่นๆ ได้แก่ หุ่นยนต์ส่งของขนาดเล็กและแท่นวางในคลังสินค้า
ต้นแบบปลายแขนและตัวจับยึด
ไนลอน SLS มีความแข็งแรงเมื่อเทียบกับน้ำหนัก สามารถใช้งานได้นับล้านครั้ง พิมพ์ได้โดยไม่ต้องใช้ตัวรองรับ ผงที่ไม่ผ่านการเผาผนึกจะยึดชิ้นส่วนไว้ในระหว่างการพิมพ์ ทำให้สามารถสร้างช่องภายในและรูปทรงตาข่ายเพื่อลดน้ำหนักได้
กลไกที่ยืดหยุ่นได้เป็นประโยชน์หลักอย่างหนึ่ง ข้อต่อเหล่านี้สามารถโค้งงอไปรอบๆ วัตถุได้โดยไม่ต้องใช้มอเตอร์เพิ่มเติม การควบคุมแบบ Underactuation ใช้มอเตอร์น้อยลงสำหรับข้อต่อจำนวนมากขึ้น ซึ่งช่วยประหยัดน้ำหนักและค่าใช้จ่าย รูปทรงที่ได้รับแรงบันดาลใจจากธรรมชาติ เช่น นิ้วมือมนุษย์ก็เป็นไปได้ สำหรับจุดยึดที่สำคัญ การใช้ชิ้นส่วนโลหะที่ผ่านการกลึงอย่างแม่นยำจะให้ความแม่นยำที่ต้องการ การผสมผสานนี้เป็นการรวมเอาสิ่งที่ดีที่สุดจากทั้งสองโลกเข้าด้วยกัน วิศวกรหุ่นยนต์ให้คุณค่ากับความยืดหยุ่นนี้สำหรับชิ้นส่วนที่มีความแม่นยำสูงตามสั่งในงานออกแบบใหม่ๆ
ตัวอย่างการใช้งานจริงเหล่านี้แสดงให้เห็นว่าทฤษฎีผสานเข้ากับการปฏิบัติจริงได้อย่างไรในระบบหุ่นยนต์ที่หลากหลาย
แนวโน้มในอนาคตของชิ้นส่วนต้นแบบหุ่นยนต์ AI
การพิมพ์แบบไฮบริดและการพิมพ์หลายวัสดุ
เครื่องพิมพ์ไฮบริดในปัจจุบันผสมผสานวิธีการเพิ่มวัสดุและการลดวัสดุเข้าไว้ในขั้นตอนเดียว โดยจะพิมพ์รูปทรงคร่าวๆ ก่อน แล้วจึงทำการกัดขึ้นรูปให้ได้ขนาดสุดท้าย ซึ่งช่วยประหยัดเวลาในการสร้างรูปทรงที่ซับซ้อน การพิมพ์หลายวัสดุทำให้ก้าวไปอีกขั้น สามารถผสมพลาสติกแข็งกับชิ้นส่วนที่ยืดหยุ่นได้ในการพิมพ์ครั้งเดียว เส้นทางนำไฟฟ้าถูกสร้างขึ้นภายในตัวเรือน วัสดุอัจฉริยะ เช่น โลหะผสมที่จดจำรูปร่างได้ก็เริ่มมีการนำมาใช้เช่นกัน ความก้าวหน้าเหล่านี้ทำให้คุณสามารถสร้างฐานยึดเซ็นเซอร์และชิ้นส่วนโครงสร้างเป็นหน่วยเดียวได้ ขั้นตอนการประกอบที่น้อยลงนำไปสู่จุดที่อาจเกิดความเสียหายได้น้อยลง การเปลี่ยนแปลงในการผลิตสำหรับหุ่นยนต์นี้เปลี่ยนวิธีคิดของวิศวกรเกี่ยวกับการออกแบบ
DFM ที่ขับเคลื่อนด้วย AI และการออกแบบเชิงสร้างสรรค์
เครื่องมือ AI ในปัจจุบันช่วยให้วิศวกรเลือกขั้นตอนการผลิตได้โดยอัตโนมัติ กระบวนการทำงานเป็นไปตามลำดับที่ชัดเจน วิศวกรเริ่มต้นด้วยการตั้งเป้าหมาย เช่น “ทำให้เบาขึ้น” หรือ “ทำให้แข็งแรงขึ้น” จากนั้นซอฟต์แวร์จะสร้างแบบจำลองที่เป็นไปได้หลายร้อยแบบ และทดสอบแต่ละแบบภายใต้แรงในโลกแห่งความเป็นจริง แบบจำลองที่อ่อนแอจะถูกคัดทิ้ง แบบจำลองที่แข็งแรงและเบาที่สุดจะได้รับการปรับปรุงให้เหมาะสมกับข้อจำกัดในการผลิต
ความแม่นยำของการทดสอบเหล่านี้ดีขึ้นเรื่อยๆ การออกแบบเชิงสร้างสรรค์ช่วยลดน้ำหนักของชิ้นส่วน CNC ได้ 20–60% สำหรับชิ้นส่วนที่พิมพ์ด้วยเครื่องพิมพ์ 3 มิติ น้ำหนักจะลดลง 40–80% แขนหุ่นยนต์ที่เบากว่าจะทำงานได้เร็วขึ้น
การใช้งานจริงยืนยันผลลัพธ์เหล่านี้ ตัวจับยึดชิ้นส่วนรถยนต์มีน้ำหนักเบาลง 40% หลังจากการปรับปรุงประสิทธิภาพ แต่ยังคงรับน้ำหนักได้เท่าเดิมและมีความแม่นยำเท่าเดิม ตัวจับยึดแบบสุญญากาศสำหรับการผลิตชิ้นส่วนอิเล็กทรอนิกส์มีน้ำหนักลดลง 50% อุปกรณ์จัดการอาหารได้รับประโยชน์จากพื้นผิวเรียบโค้งมนที่ทำความสะอาดง่าย
เครื่องมือต่างๆ เป็นผู้นำในด้านนี้ nTopology ลดต้นทุน 30% จากคาลิเปอร์เบรกของ Ford โดยยังคงความแข็งแรงไว้ได้ Siemens NX ลดต้นทุน 22% จากตัวยึดไทเทเนียมสำหรับอุตสาหกรรมการบินและอวกาศ Leo AI เพิ่มความรู้เฉพาะด้านหุ่นยนต์เข้าไปในกระบวนการออกแบบโดยตรง การพิมพ์ 3 มิติทำให้ได้การออกแบบที่มีรูปทรงที่เหมาะสมและเป็นธรรมชาติ ซึ่งเป็นสิ่งที่เครื่องมือเหล่านี้สร้างขึ้น ระบบต่างๆ สามารถแนะนำส่วนผสมของวัสดุและกระบวนการผลิตได้เอง การทำงานแบบกำหนดเองสำหรับระบบหุ่นยนต์จึงรวดเร็วและชาญฉลาดขึ้น วิศวกรสามารถทดสอบการออกแบบที่กำหนดเองได้โดยไม่ต้องทำการทดลองด้วยตนเองอีกต่อไป
วัสดุและการรีไซเคิลที่ยั่งยืน
ความยั่งยืนเป็นแนวทางสำคัญในการเลือกใช้วัสดุในปัจจุบัน โลหะผสมอะลูมิเนียมรีไซเคิลใช้งานได้ดีเกือบเท่าโลหะใหม่ในราคาที่ต่ำกว่า พลาสติกชีวภาพเป็นทางเลือกแทนพลาสติกที่ผลิตจากน้ำมันสำหรับฝาครอบและตัวเรือน การเลือกใช้วัสดุเหล่านี้ช่วยลดผลกระทบต่อสิ่งแวดล้อมโดยไม่ลดทอนประสิทธิภาพการทำงาน
การวางแผนเมื่อสิ้นสุดอายุการใช้งานก็มีความสำคัญเช่นกัน การออกแบบแบบแยกส่วนช่วยให้คุณเปลี่ยนเฉพาะชิ้นส่วนที่สึกหรอแทนที่จะเปลี่ยนทั้งชุดประกอบ ผู้ผลิตบางรายมีโครงการรับคืนชิ้นส่วนโลหะ แนวโน้มเหล่านี้จะเติบโตขึ้นเรื่อย ๆ เมื่อกฎระเบียบเข้มงวดขึ้น การเลือกอย่างชาญฉลาดในวันนี้จะทำให้การปฏิบัติตามกฎระเบียบในอนาคตง่ายขึ้น
อนาคตดูสดใส เครื่องมือแบบไฮบริด วิธีการที่ขับเคลื่อนด้วย AI และแนวทางที่ยั่งยืนจะทำงานร่วมกัน วิศวกรที่นำแนวโน้มเหล่านี้ไปใช้จะสร้างหุ่นยนต์ที่ดีกว่าได้เร็วขึ้น
NOBLE: พันธมิตรด้านชิ้นส่วนต้นแบบหุ่นยนต์ AI

NOBLE คือผู้ผลิตที่ทำงานกับโลหะและพลาสติกสำหรับชิ้นส่วนต้นแบบหุ่นยนต์ AI บริษัทนี้ช่วยวิศวกรที่ต้องการชิ้นส่วนจริง ไม่ใช่แค่แบบร่าง คุณจะได้พันธมิตรเพียงรายเดียวสำหรับการกลึง การขึ้นรูป และการพิมพ์ ซึ่งช่วยประหยัดเวลาและรักษาคุณภาพให้คงที่ในทุกชุดการผลิต
การตัดเฉือนด้วยเครื่อง CNC, การฉีดขึ้นรูป และการผลิตแบบเพิ่มเนื้อวัสดุ
NOBLE ดำเนินการหลายกระบวนการในที่เดียว การตัดเฉือนด้วยเครื่อง CNC เหมาะสำหรับโลหะและพลาสติกที่มีความแม่นยำสูง การฉีดขึ้นรูปเหมาะสำหรับชิ้นส่วนเปลือก ฝาครอบ และตัวเรือน เมื่อแบบของคุณมีความเสถียรแล้ว การผลิตแบบเพิ่มเนื้อวัสดุ (Additive Manufacturing) ช่วยเติมเต็มช่องว่างสำหรับรูปทรงที่ซับซ้อนและการหมุนที่รวดเร็ว คุณเลือกกระบวนการที่เหมาะสมกับชิ้นส่วนของคุณ และ NOBLE จะจัดการส่วนที่เหลือ
การตกแต่งพื้นผิวมีความสำคัญไม่แพ้การตัด การขัดและการขัดเงาช่วยขจัดรอยเส้นชั้นและรอยเครื่องมือ และทำให้ชิ้นส่วน ABS มีพื้นผิวเรียบมันเงาเหมือนชิ้นส่วนที่ผ่านการกลึง การพ่นไอระเหยใช้ไออะซิโตนละลายชั้นผิวของ ABS บางส่วน ซึ่งช่วยลบรอยเส้นชั้นได้อย่างรวดเร็วและทำให้ได้รูปลักษณ์เหมือนชิ้นส่วนที่ขึ้นรูปด้วยการฉีด การทาสีและการเคลือบช่วยเพิ่มสีสัน ปกปิดข้อบกพร่องเล็กๆ และเพิ่มความทนทานต่อรอยขีดข่วนหรือสารเคมี การทำพื้นผิวให้มีลวดลายเลียนแบบความรู้สึกของชิ้นส่วนที่ขึ้นรูปด้วยการฉีด ปกปิดข้อบกพร่อง และเพิ่มการยึดเกาะ แต่ละวิธีมีข้อดีข้อเสีย การพ่นไอระเหยอาจทำให้ขนาดเปลี่ยนแปลง ดังนั้นการทดสอบก่อนการผลิตจึงเป็นสิ่งสำคัญ สีที่มีส่วนผสมของตัวทำละลายอาจกัดกร่อน ABS ดังนั้นการตรวจสอบความเข้ากันได้จึงเป็นสิ่งสำคัญ
ISO 9001:2015 และ ISO 13485:2016
บริษัท NOBLE ได้รับการรับรองมาตรฐาน ISO 9001:2015 และ ISO 13485:2016 มาตรฐานแรกครอบคลุมการจัดการคุณภาพทั่วไป ส่วนมาตรฐานที่สองใช้กับอุปกรณ์ทางการแพทย์ ซึ่งมีความสำคัญเมื่อหุ่นยนต์ของคุณสัมผัสกับผู้ป่วยหรือเครื่องมือผ่าตัด ภายใต้มาตรฐาน ISO 13485:2016 การควบคุมการออกแบบและการพัฒนาจะควบคุมทุกขั้นตอนของการสร้างต้นแบบ การตรวจสอบการออกแบบยืนยันว่าแต่ละส่วนประกอบเป็นไปตามข้อกำหนด การตรวจสอบความถูกต้องของการออกแบบยืนยันว่าระบบที่ประกอบแล้วทำงานได้อย่างปลอดภัยในสถานการณ์จริง การเปลี่ยนแปลงการออกแบบที่ไม่ได้รับการบันทึกไว้จะถูกระงับ
การบริหารความเสี่ยงเป็นไปตามมาตรฐาน ISO 14971 ชิ้นส่วนต้นแบบจะได้รับการตรวจสอบหาข้อบกพร่องที่อาจเกิดขึ้น เช่น การปนเปื้อนหรือความบกพร่องของขั้วต่อ ก่อนที่จะถึงมือผู้ป่วย การระบุตัวตนและการตรวจสอบย้อนกลับของอุปกรณ์ช่วยให้ NOBLE สามารถสร้างประวัติผลิตภัณฑ์ขึ้นใหม่ได้ตั้งแต่ต้นทางจนถึงการจัดจำหน่าย หากซัพพลายเออร์รายงานข้อบกพร่อง ทีมงานสามารถตรวจสอบย้อนกลับล็อตที่ได้รับผลกระทบได้ การควบคุมการจัดซื้อกำหนดให้ซัพพลายเออร์ที่ได้รับการรับรองต้องแจ้ง NOBLE เกี่ยวกับการเปลี่ยนแปลงการผลิตที่ส่งผลต่อคุณลักษณะของชิ้นส่วน การควบคุมการผลิตและกระบวนการช่วยให้ชุดการผลิตต้นแบบมีความสม่ำเสมอ การตรวจสอบภายในและการดำเนินการแก้ไขช่วยปิดวงจรเมื่อเกิดข้อผิดพลาด
การออกแบบเพื่อการผลิต (DFM), การสร้างต้นแบบ, การผลิต และการประกอบขั้นสุดท้าย
NOBLE ไม่ได้หยุดแค่เพียงการผลิต ทีมงานเริ่มต้นด้วยการตรวจสอบการออกแบบเพื่อการผลิต พวกเขาจะระบุคุณสมบัติที่ทำให้ต้นทุนสูงขึ้นหรือทำให้เกิดการสะสมของค่าความคลาดเคลื่อน จากนั้นพวกเขาสร้างต้นแบบ ผลิตในปริมาณน้อยเพื่อทดสอบประสิทธิภาพ และขยายขนาดไปสู่การผลิตเต็มรูปแบบ การประกอบขั้นสุดท้ายเป็นส่วนหนึ่งของกระบวนการ คุณจะได้รับระบบย่อยที่เสร็จสมบูรณ์ ไม่ใช่กล่องชิ้นส่วนที่กระจัดกระจาย
แนวทางที่ครอบคลุมนี้เหมาะสำหรับงานสั่งทำพิเศษ ตัวจับยึดแบบกำหนดเองอาจต้องการชิ้นส่วนโลหะที่ผ่านการกลึงและนิ้วไนลอน SLS โครงสร้างแบบกำหนดเองอาจผสมผสานแผ่นโลหะและฝาครอบขึ้นรูป NOBLE ประสานงานขั้นตอนเหล่านั้นเพื่อให้ชิ้นส่วนต่างๆ ประกอบเข้าด้วยกันได้อย่างลงตัว สำหรับวิศวกรที่สร้างระบบหุ่นยนต์แบบกำหนดเอง จุดติดต่อเพียงจุดเดียวนี้ช่วยลดความยุ่งยากได้มาก การผลิตแบบกำหนดเองจะได้ผลดีที่สุดเมื่อทีมเดียวเป็นเจ้าของห่วงโซ่ทั้งหมด NOBLE วางตำแหน่งตัวเองอยู่ตรงนั้นพอดี
เริ่มต้นด้วยความต้องการด้านการออกแบบของคุณก่อน เลือกวิธีการผลิตชิ้นส่วนตามรูปทรงและจำนวนที่ต้องการ จับคู่วัสดุให้เหมาะสมกับแรงและสภาพแวดล้อมที่ชิ้นส่วนนั้นจะต้องเผชิญ คิดอย่างรอบคอบเกี่ยวกับข้อแลกเปลี่ยนในระบบทั้งหมด ชิ้นส่วนต้นแบบหุ่นยนต์ AI จะทำงานได้ดีที่สุดเมื่อการสร้างแบบกำหนดเองนั้นมองการผลิตและการออกแบบเป็นกระบวนการที่ต่อเนื่องกัน ตรวจสอบความแข็งแรง น้ำหนัก ความแม่นยำ และต้นทุนสำหรับโครงการหุ่นยนต์ของคุณ ระบบหุ่นยนต์แบบกำหนดเองต้องการการคิดเกี่ยวกับกระบวนการตั้งแต่เนิ่นๆ แบบนี้ เครื่องมือแบบไฮบริดและวิธีการที่ขับเคลื่อนด้วย AI ช่วยเพิ่มความแม่นยำในทุกระบบ แนวโน้มเหล่านี้ทำให้การสร้างต้นแบบในอนาคตง่ายขึ้น ลดข้อผิดพลาดได้เร็วขึ้น และช่วยให้วิศวกรทดสอบแนวคิดที่ยากได้ด้วยจำนวนครั้งที่น้อยลง วงจรที่เร็วขึ้นนำมาซึ่งหุ่นยนต์ที่ดีขึ้นและต้นทุนที่ต่ำลง ทำให้กระบวนการทั้งหมดทำงานได้ดีขึ้น ติดต่อ NOBLE สำหรับโครงการต้นแบบหุ่นยนต์ AI ครั้งต่อไปของคุณ
คำถามที่พบบ่อยเกี่ยวกับชิ้นส่วนต้นแบบหุ่นยนต์ AI
ฉันจะเลือกวัสดุที่เหมาะสมสำหรับหุ่นยนต์ต้นแบบของฉันได้อย่างไร?
เริ่มต้นด้วยหน้าที่ที่ชิ้นส่วนนั้นต้องทำ ชิ้นส่วนรับน้ำหนักต้องใช้โลหะ เช่น อลูมิเนียมหรือเหล็ก ส่วนฝาครอบและเปลือกหุ้มนั้นทำจากพลาสติกได้ดี ตรวจสอบสภาพแวดล้อมด้วย สภาพแวดล้อมที่ร้อนจัดหรือมีสารเคมีมากควรใช้ PEEK หรือไทเทเนียม เลือกวัสดุให้เหมาะสมกับแรงและสภาวะที่ชิ้นส่วนนั้นจะต้องเผชิญ
ฉันควรเลือกใช้เครื่องจักร 5 แกนแทนเครื่องจักร 3 แกนเมื่อใด?
เลือกใช้ระบบ 5 แกนเมื่อชิ้นส่วนของคุณมีพื้นผิวเอียง ช่องลึก หรือรูที่ชี้ไปในทิศทางต่างๆ ส่วนประกอบข้อต่อของหุ่นยนต์มักต้องการระบบนี้ การตั้งค่าเพียงครั้งเดียวจะช่วยให้ทุกอย่างอยู่ในแนวเดียวกัน อัตราความสำเร็จในครั้งแรกจะเพิ่มขึ้นจาก 59% เป็น 96% เมื่อเทียบกับการตั้งค่าแบบ 3 แกนหลายครั้ง
ฉันควรระบุค่าความคลาดเคลื่อนสำหรับที่นั่งแบริ่งเป็นเท่าใด?
โดยทั่วไปแล้ว เบ้าแบริ่งต้องการค่าความคลาดเคลื่อนภายใน ±0.01 ถึง ±0.05 มม. แต่ไม่ควรขันให้แน่นเกินไปทุกพื้นผิว การเพิ่มค่าความคลาดเคลื่อนจาก 0.5 มม. เป็น 0.02 มม. จะทำให้ต้นทุนเพิ่มขึ้นเป็นสองเท่า การเพิ่มเป็น 0.01 มม. จะทำให้ต้นทุนเพิ่มขึ้นเป็นสามเท่า ควรขันค่าความคลาดเคลื่อนให้แน่นเฉพาะในส่วนที่จำเป็นต่อการใช้งานเท่านั้น
การพิมพ์ 3 มิติ ดีพอสำหรับการผลิตชิ้นส่วนหุ่นยนต์ที่ใช้งานได้จริงหรือไม่?
ใช่แล้ว สำหรับการใช้งานหลายอย่าง ไนลอน SLS ทนทานต่อการพิมพ์หลายล้านรอบและใช้งานได้ดีเยี่ยมสำหรับนิ้วจับชิ้นงาน สามารถพิมพ์ได้โดยไม่ต้องใช้ตัวรองรับ ทำให้สามารถสร้างช่องภายในและรูปทรงตาข่ายได้ สำหรับจุดยึดที่สำคัญ ควรเพิ่มชิ้นส่วนโลหะที่ผ่านการกลึงเพื่อความแม่นยำ การผสมผสานนี้ให้ข้อดีที่สุดของทั้งสองวิธี
การหล่อด้วยยูรีเทนสามารถผลิตชิ้นส่วนได้กี่ชิ้น?
แม่พิมพ์ซิลิโคนมีอายุการใช้งาน 10 ถึง 100 ชิ้น การผลิตแบบนี้ช่วยให้คุณทดสอบความพอดีและการทำงานก่อนที่จะซื้อแม่พิมพ์เหล็ก มันช่วยเติมเต็มช่องว่างระหว่างการผลิตต้นแบบชิ้นเดียวและการฉีดขึ้นรูปเต็มรูปแบบ คุณจะได้ชิ้นส่วนที่ให้ความรู้สึกเหมือนชิ้นส่วนที่ขึ้นรูปด้วยแม่พิมพ์โดยไม่ต้องลงทุนกับเครื่องมือ
การจัดทำงบประมาณสำหรับการสร้างต้นแบบและการจัดทำงบประมาณสำหรับการผลิตแตกต่างกันอย่างไร?
การผลิตชิ้นส่วนต้นแบบเพียงชิ้นเดียวมีต้นทุนต่อหน่วยสูงกว่า แต่ต้นทุนจะถูกลงหากผลิตในปริมาณมาก การใช้เครื่องจักร CNC ช่วยให้ได้ความแม่นยำโดยไม่ต้องเสียค่าใช้จ่ายด้านเครื่องมือสำหรับการทดสอบในระยะแรก การผลิตในปริมาณมากจะใช้การฉีดขึ้นรูปเพื่อลดต้นทุนต่อหน่วย วางแผนงบประมาณของคุณโดยพิจารณาจากปริมาณที่คาดว่าจะผลิต
ฉันสามารถใช้ ABS สำหรับชิ้นส่วนหุ่นยนต์ใกล้กับมอเตอร์ได้หรือไม่?
ไม่ครับ ABS และ PLA ไม่ทนความร้อนสูง ควรเก็บให้ห่างจากมอเตอร์และพื้นผิวที่ร้อน สำหรับบริเวณเหล่านั้น ควรใช้ PEEK แทน เพราะทนความร้อนต่อเนื่องได้ถึง 260°C นอกจากนี้ POM ก็ใช้ได้ดีสำหรับเฟืองและตลับลูกปืน เนื่องจากมีแรงเสียดทานต่ำและมีเสถียรภาพทางมิติที่ดี
อะไรทำให้คาร์บอนไฟเบอร์เหมาะสำหรับแขนหุ่นยนต์?
CFRP มีอัตราส่วนความแข็งแรงต่อน้ำหนักที่ดีเยี่ยม แผ่นลามิเนตคาร์บอนไฟเบอร์ T700S มีน้ำหนัก 1.55 กรัม/ซม³ ในขณะที่อะลูมิเนียมมีน้ำหนัก 2.70 กรัม/ซม³ ซึ่งเบากว่าประมาณ 43% ทุกๆ กรัมที่ลดลงจากจุดเชื่อมต่อ จะช่วยลดแรงเฉื่อย แรงบิดของตัวขับเคลื่อน และการใช้พลังงาน ซึ่งมีความสำคัญอย่างมากในด้านหุ่นยนต์ที่ความเร็วและประสิทธิภาพเป็นสิ่งสำคัญ






