
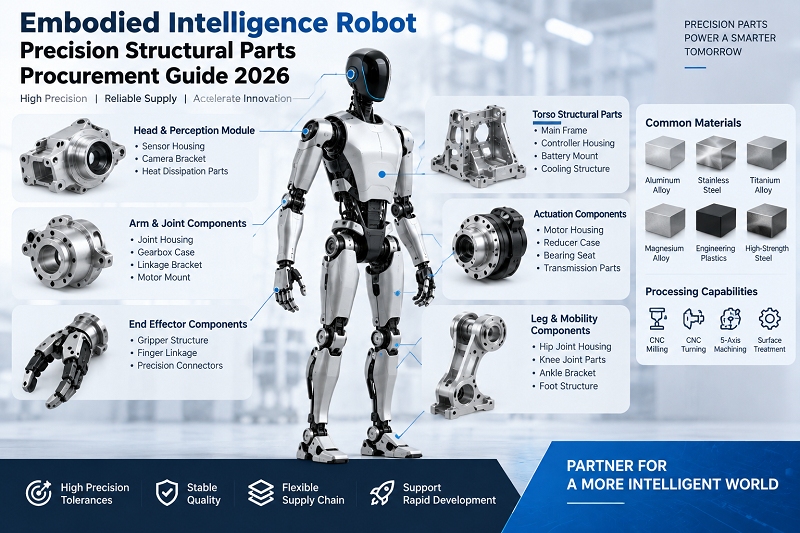
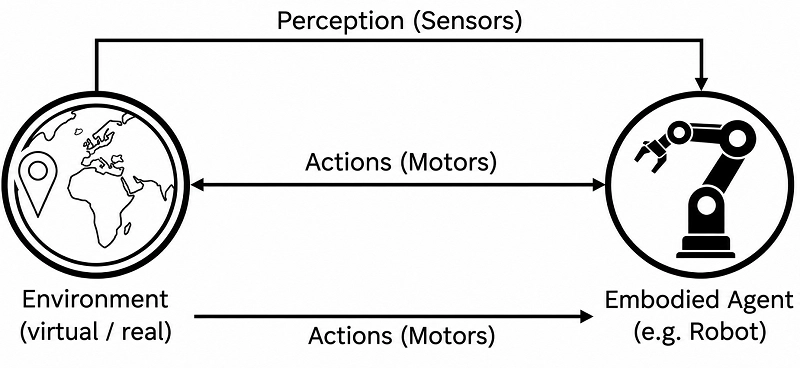
Under senare år, med genombrott inom AI-teknik, såsom stora språkmodeller, har en ny form av intelligens gradvis dykt upp i vårt perspektiv: robotar med förkroppsligad intelligens. Till skillnad från virtuell intelligens som ChatGPT och DeepSeek är dessa konkreta, berörbara och uppfattbara enheter. De kan inte bara föra dagliga samtal utan också gripa tag i objekt för att förbättra fabrikseffektiviteten. Detta innebär dock också att de delar som krävs för robotar med förkroppsligad intelligens kräver mycket höga krav på både materialval och bearbetningsteknik. Detta har orsakat många tvivel och oro hos ingenjörer och inköpspersonal. Den här guiden kommer att ge ett omfattande svar på alla dina frågor.
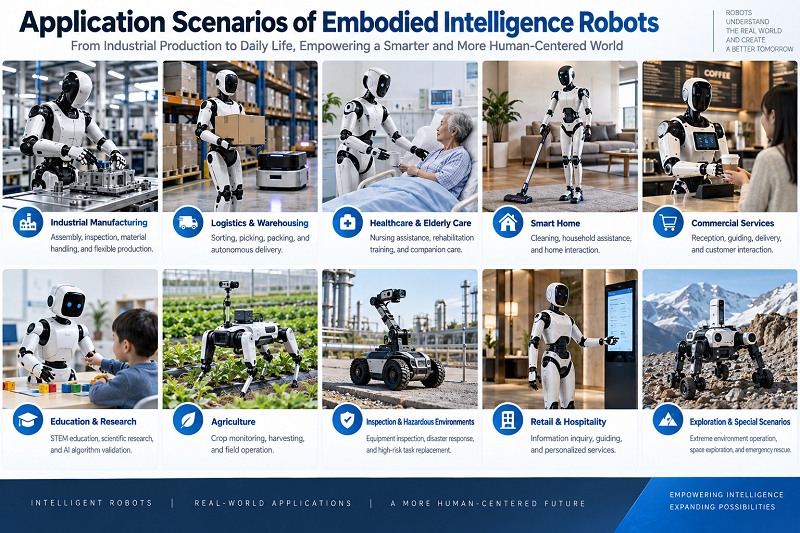
1. Vilka är tillämpningsscenarierna för förkroppsligade intelligensrobotar?
I takt med att stora språkmodeller fortsätter att iterera och uppgraderas, expanderar tillämpningsgränserna för robotar med kroppslig intelligens ständigt. Från mörka fabriker till smarta kontor och intelligent kundservice görs genombrott inom segmenterade områden. Inom det medicinska området har, förutom med hjälp av da Vinci-kirurgirobotar, även många patientöverföringsrobotar och exoskelettrehabiliteringsrobotar anslutit sig. De finns också inom högteknologiska områden, såsom robotar som skickar kommandon inom flyg- och rymdteknik och intelligent körning inom fordonsindustrin. Tillämpningsområdet fortsätter att expandera.

2. Vilka är de viktigaste utmaningarna vid upphandling av strukturella delar till Embodied Intelligence-robotar?
Bearbetning av precisionsstrukturdelar för robotar med förkroppsligad intelligens står inför flera unika utmaningar som direkt påverkar upphandlingsbeslut och leverantörsgallring.
2.1 Snabb FoU-iteration och frekventa ändringar av ritningsversioner.
Branschen befinner sig fortfarande i en snabb iterationsfas. Ramrevisioner och optimeringar av ställdon är nästan normen. Leverantörer måste ha förmågan att leverera små partier med flera versioner parallellt.
2.2 Komplexa monteringsförhållanden och extremt låg tolerans för kritiska dimensioner.
En enda karossram kan samtidigt ha monteringshål, styrhål, lagersäten, kontaktytor och sensormonteringsytor. Eventuella avvikelser i hålpositionen kan orsaka monteringsproblem för hela maskinen.
2.3 Svår deformationskontroll för tunnväggiga delar.
För att minska vikten har ställdonshöljen och konstruktionsdelar för fingerfärdiga händer ofta väggtjocklekar på endast 1–3 mm. De är benägna att deformeras under skärning. Som feedback från branschen visar är det ett av de praktiska hindren för implementering av scenarier att hårdvarans prestandaindikatorer är svåra att uppfylla, med tanke på begränsad utrustningsvikt.
2.4 Brist på enhetliga branschstandarder.
Som Jiao Jichao från UBTECH konstaterar saknar storskalig massproduktion av robotar enhetliga processer och inspektionsstandarder. Det betyder att huruvida en leverantörs kvalitetskontrollsystem är komplett direkt avgör de levererade delarnas enhetlighet.
3. Vilka är de vanligaste materialen för Förkroppsligad intelligensrobot Precisionsstrukturdelar?
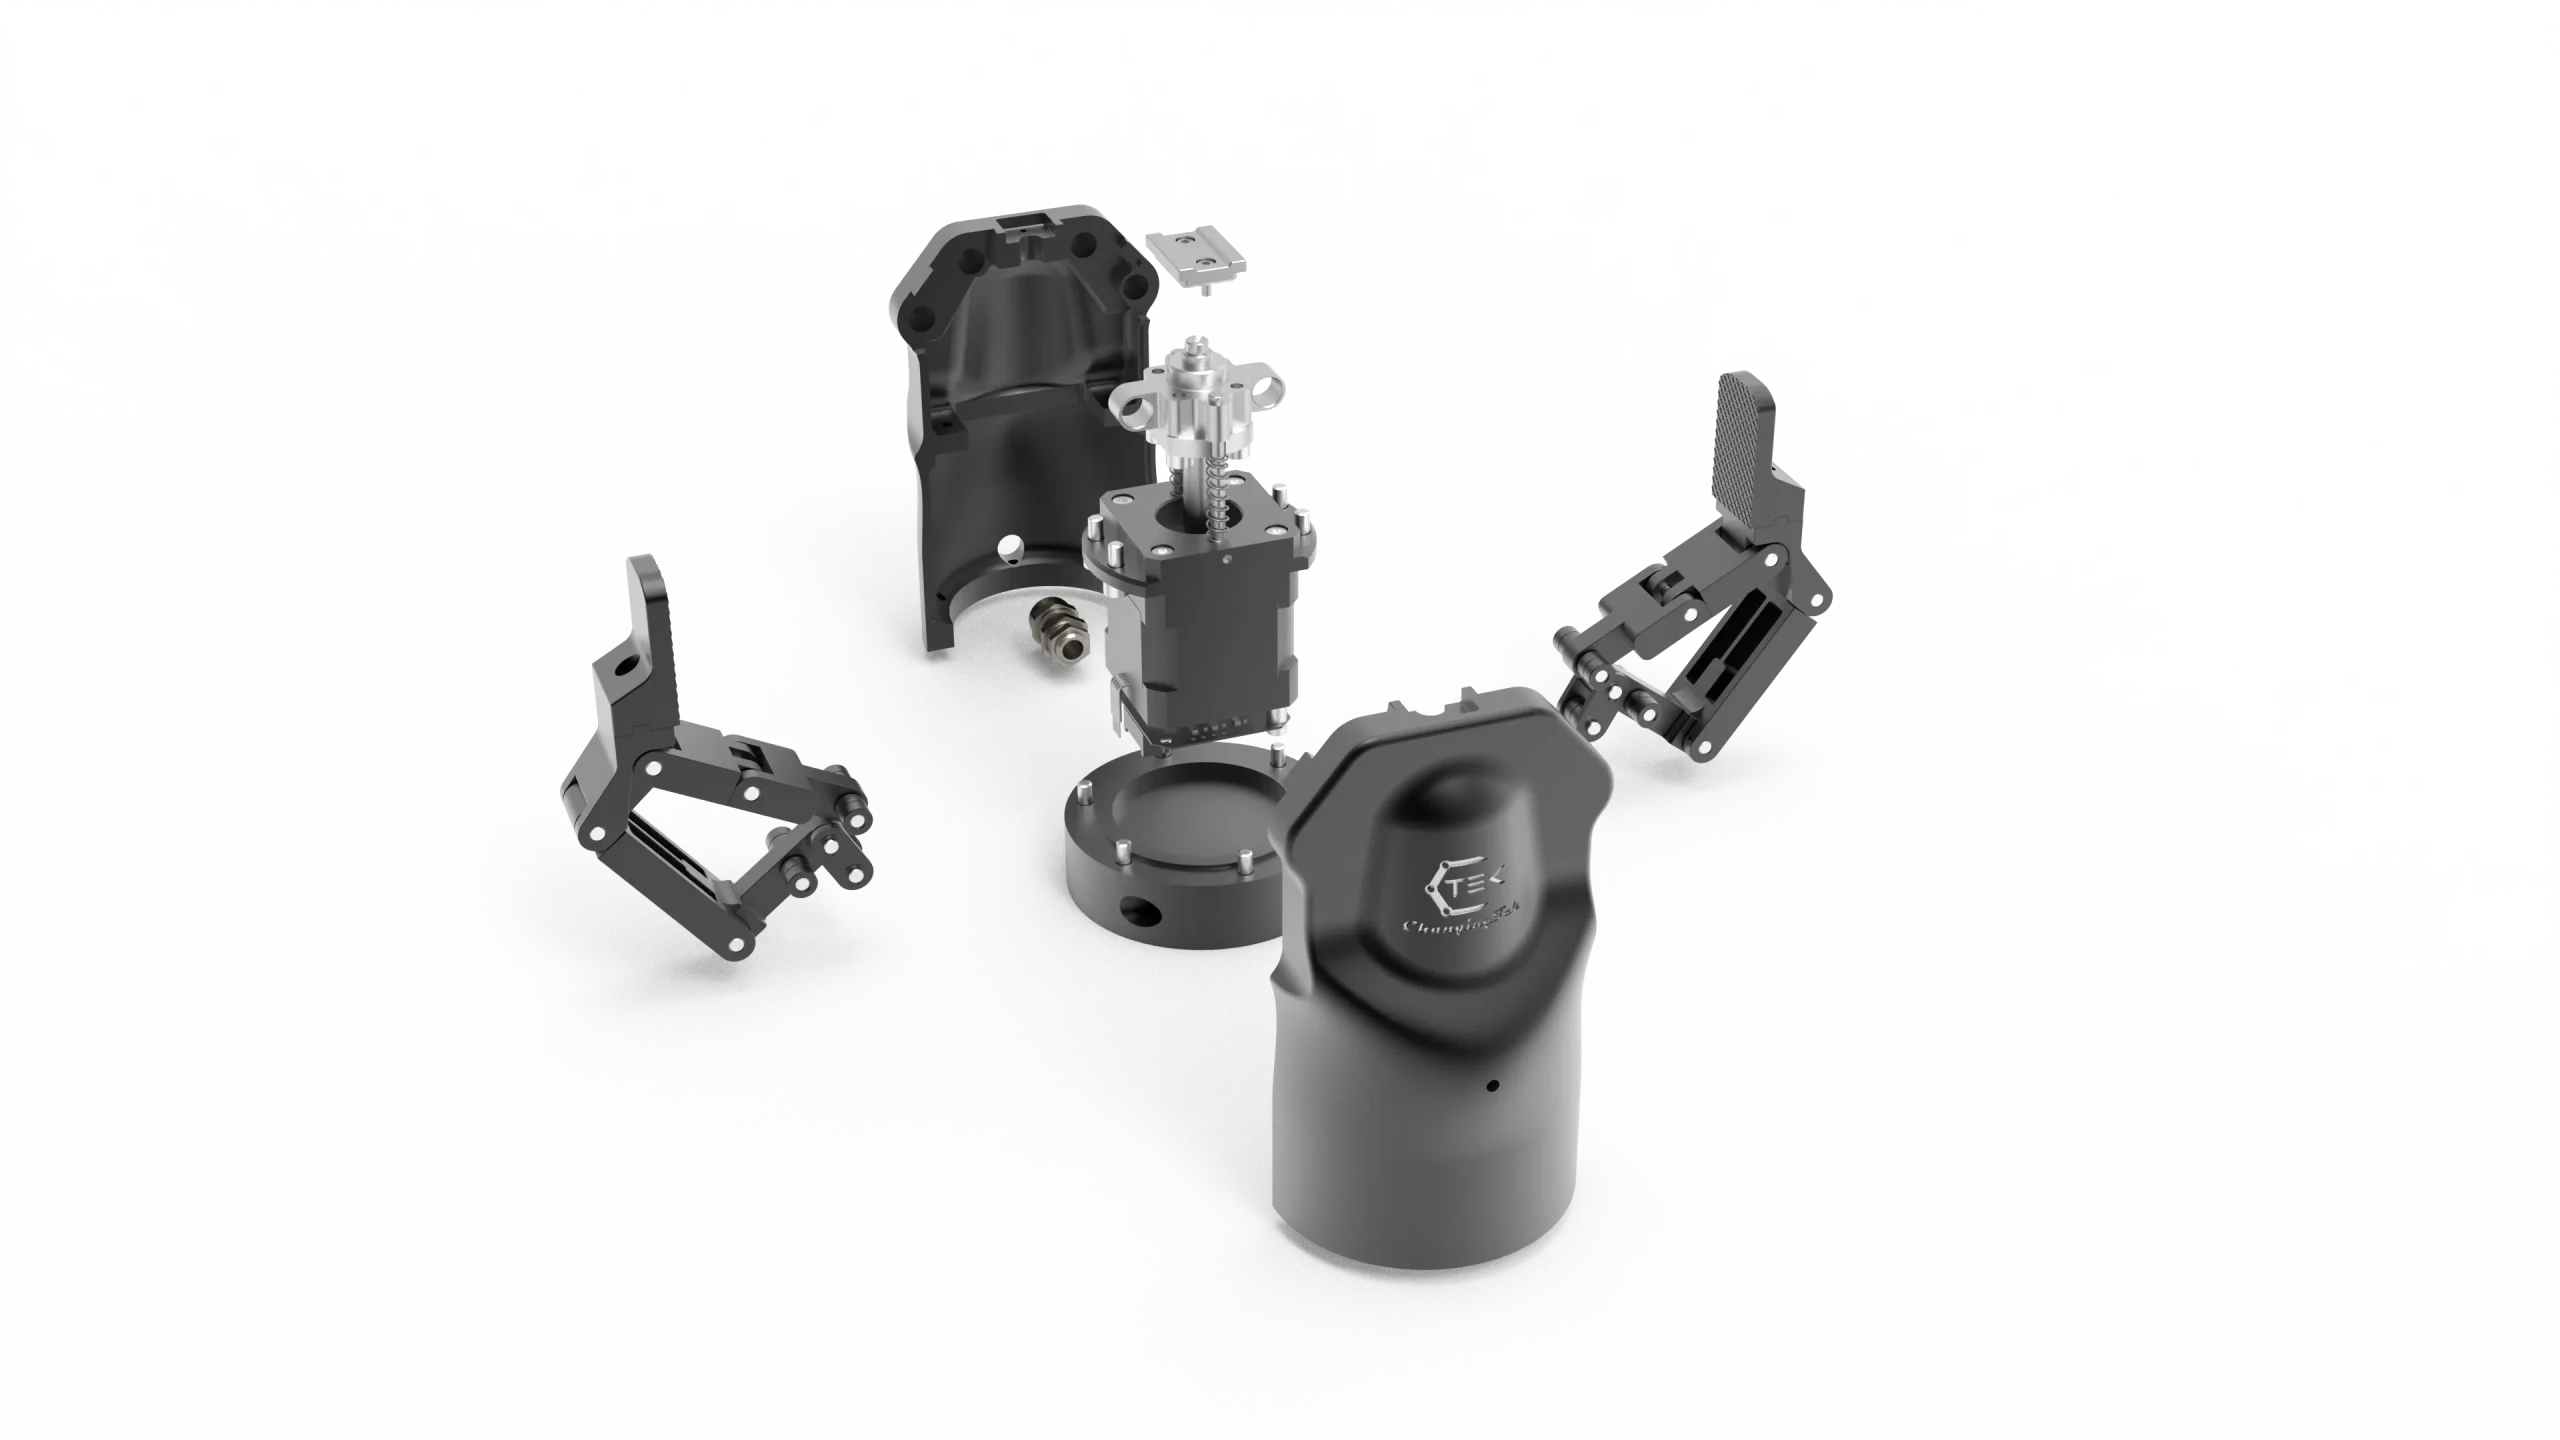
Materialvalet avgör direkt de mekaniska egenskaperna, vikten, bearbetningssvårigheten och kostnaden för konstruktionsdelar. Vanligt förekommande material för konstruktionsdelar till robotar med förkroppsligad intelligens täcker fyra huvudkategorier: lätta legeringar, höghållfasta stål, tekniska plaster och kompositmaterial. Tabellen nedan jämför de viktigaste egenskaperna och tillämpliga scenarierna för varje material.
| Materialkategori | Typiska betyg | Densitet (g / cm³) | Draghållfasthet (MPa) | kärn Fördelar | Typiska användningsområden |
| 6-seriens aluminiumlegering | 6061-T6, 6063-T5 | 2.7 | 310 | Lätt, enkel att bearbeta, anodiserbar, måttlig kostnad | Karosseriramar, ledhus, motorhus |
| 7-seriens aluminiumlegering | 7075-T6, 7050-T7451 | 2.81 | 570 | Hög hållfasthet, hög hårdhet, utmattningsbeständig | Bärande fästen, kopplingskopplingar, reducerhus |
| Höghållfast, robust aluminiumlegering | Nya specialbyggda legeringar | ~ 2.75 | ≥ 380 | Balanserad styrka och seghet, hög utmattningshållfasthet | Ledfästen, sidosvängramar och andra kritiska lastbärande delar |
| Titanlegering | TC4 (Ti-6Al-4V) | 4.43 | 950 | Extremt hög specifik hållfasthet, korrosionsbeständig, biokompatibel | Medicinska robotar, ledkopplingar, avancerade fingerfärdiga händer |
| Rostfritt stål | 304/316, 17-4PH | 7.93 | 520-1100 | Hög hållfasthet, korrosionsbeständig, slitstark, lätt att svetsa | Axeldelar, fästelement, sensorfästen |
| Kopparlegering | Mässing H62, Berylliumkoppar C17200 | 8.5-8.9 | 240-1200 | God elektrisk och termisk ledningsförmåga, slitstark, icke-magnetisk | Motorkomponenter, ledande släpringar, kylflänsar |
| Teknikplast | PEEK, POM, PA66+GF | 1.3-1.4 | 90-150 | Lätt, självsmörjande, isolerande, stötdämpande | Fingerfärdiga fingertoppar, kugghjul, dekorativa delar för höljet |
| Kolfiberkomposit | Kolfiberplast (T700/T800) | 1.5-1.6 | ≥ 1500 | Extremt hög specifik hållfasthet, utmattningsbeständig, god dämpning | Robotarmslänkar, benlänkar |
4. Hur väljer man de bearbetningsprocesser som används för precisionsstrukturdelar från Embodied Intelligence Robot?
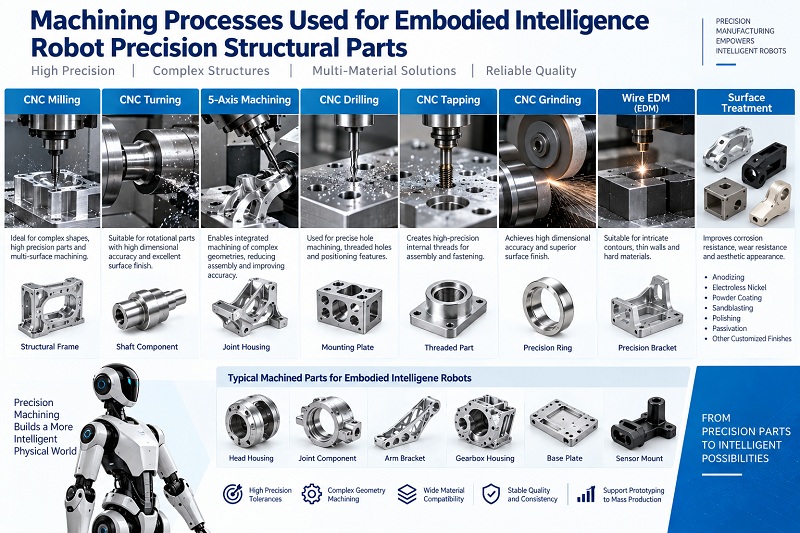
Valet av bearbetningsprocess påverkar direkt detaljernas precision, ytkvalitet, kostnad och leveranscykel. Processerna som är involverade i precisionsstrukturdelar från robotar med förkroppsligad intelligens är olika. De måste väljas noggrant baserat på detaljernas komplexitet, batchstorlek, precisionskrav och materialegenskaper.
4.1 Jämförelse av kärnbearbetningsprocesser
| Process typ | Processegenskaper | Precisionsområde | Lämplig batchstorlek | Typiska applikationsdelar |
| 3-axlig CNC-fräsning | Mångsidig, låg kostnad, lämplig för plana ytor och enkla hålrum | ±0.02~0.05mm | 1-500-datorer | Enkla fästen, plattor, flänsar |
| 5-axlig CNC-fräsning | Flerytsbearbetning i en uppställning, hög geometrisk noggrannhet, lämplig för komplexa ytor | ±0.005~0.02mm | 1-1000-datorer | Ledhus, oregelbundet böjda delar, impeller |
| CNC Turning | Effektiv bearbetning av roterande delar, hög inre/utre koncentricitet | ±0.005~0.02mm | 10-5000-datorer | Axlar, hylsor, flänsar, gängade delar |
| Fräs- och svarvkomposit | Svarvning + fräsning i ett steg, minskade uppställningsfel, hög effektivitet | ±0.005~0.01mm | 50-5000-datorer | Komplexa axlar, ventilhus, kontakter |
| Vakuumgjutning + CNC-finish | Komplexa strukturer formade i ett stycke, hög materialutnyttjandegrad (85%+), mekaniska egenskaper nära smidesgods | Gjutning ±0.05 mm, finbearbetning ±0.01 mm | 100-10000-datorer | Kroppsramar, benstrukturdelar, ledhus |
| Precisionsslipning | Ultrahög precision och ytkvalitet; Ra kan nå under 0.02 μm | ±0.001~0.005mm | Efter behov | Lagersäten, anliggningsytor, tätningsytor |
| EDM/Trådskärning | Kan bearbeta superhårda material, komplexa hålrum och smala spår; ingen skärkraft | ±0.005~0.01mm | 1-100-datorer | Formar, hårdmetalldelar, oregelbundna hål |
| 3D Utskrifter | Ingen form behövs, snabb validering, hög geometrisk frihet | ±0.1~0.3mm | 1–10 st (för validering) | Konceptvalideringsprototyper, funktionella prototyper, fixturer |
4.2 Beslutsramverk för processval
När processplanen fastställs med leverantörer rekommenderas upphandlande parter att utvärdera enligt följande logik:
Steg 1: Förtydliga delens viktigaste egenskaper: precisionskrav, material, komplexitet, batchstorlek och utseendekrav.
Steg 2: Lista 2–3 genomförbara processalternativ. Be leverantörerna att tillhandahålla offerter, ledtider och förväntad avkastning för varje alternativ.
Steg 3: Utvärdera livscykelkostnaderna noggrant. Titta inte bara på bearbetningskostnaden per styck, utan beakta även avskrivningar av formkostnader, efterbehandlingskostnader, utbytesförlust, omarbetningskostnader och kostnader för versionsbyte. För små serier är CNC vanligtvis bättre. För medelstora serier erbjuder pressgjutning + efterbehandling bättre värde. För stora serier kan formsprutning eller smide + bearbetning övervägas.
Steg 4: Bekräfta leverantörens process fullständighet. Strukturdelar kräver ofta flera processkombinationer, såsom svarvning + fräsning + slipning + ytbehandling. Huruvida leverantören kan slutföra dessa i ett enda stopp påverkar direkt leveranscykler och kvalitetsledningseffektivitet.
NOBLE Smart Manufacturing använder CNC som sin kärnprocess, inklusive CNC-borrning och gängning, svarvning, precisionsgravering och skärning. Företaget integrerar även kompletta tillverkningsresurser uppströms och nedströms, såsom olika snabb- och produktionsgjutformar, SLA- och SLS 3D-utskrift samt olika ytbehandlingsprocesser. Detta ger kunderna en komplett service.
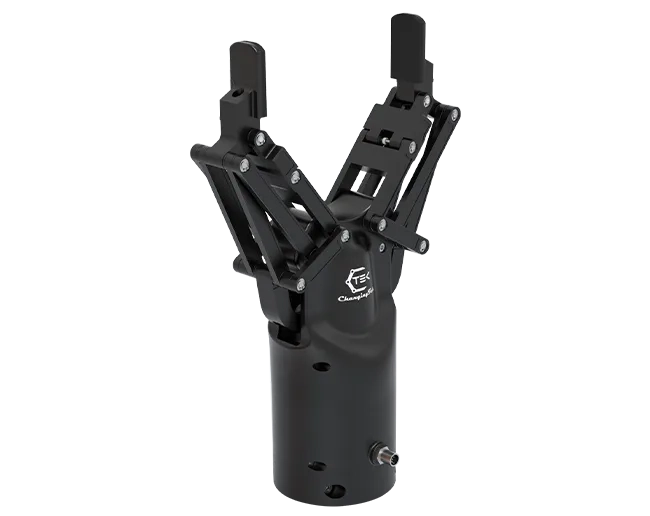
5. Vilken typ av ytbehandling används för precisionsstrukturdelar från Embodied Intelligence Robots?
Ytbehandling påverkar direkt slitstyrka, korrosionsbeständighet och passformsprecision. Olika funktionella områden kräver zonindelad behandling.
5.1 Anodisering
Vanligast för aluminiumlegeringar. Filmtjocklek 5–15 μm, hårdhet 200–300 HV. Lämplig för både ytor och allmänna monteringsytor. Cirka 50 % av oxidfilmen växer utåt. Precisionshål behöver kompensation på 0.01–0.03 mm.
5.2 Hårdanodisering
Filmtjocklek 50-100 μm, hårdhet 300-500HV. Slitstyrkan förbättrad 10-20 gånger. Lämplig för att lokalisera ytor, lagerpassningar och områden med högfrekvent friktion. Behöver 0.02-0.05 mm tolerans.
5.3 Sandblästrad anodisering
Tillför sandblästring före anodisering för att skapa en matt textur. Lämplig för ytor med äkta yta. Sandblästringskornstorleken är vanligtvis 120-220 mesh.
5.4 Passivering
Främst för rostfritt stål. Avlägsnar fritt järn från ytan. Filmtjockleken är endast några få nanometer. Ändrar inte dimensioner. Lämplig för precisionsmonteringsytor och desinfektionsbeständiga områden.
5.5 Förnickling
Elektrolös nickelplätering har god jämnhet. Filmtjocklek 5-25 μm. Efter värmebehandling kan hårdheten nå över HV1000. Lämplig för stift, mikrokugghjul och högfrekventa rörelsefogar. Behöver reservera pläteringstjockleken.
5.6 Svartning
Kemisk oxidation för stålytor. Filmtjocklek 1-3 μm. Lämplig för interna strukturdelar och ytor som inte ser ut att vara synliga. Begränsad korrosionsbeständighet.
5.7 Principer för zonindelad behandling:
- Utseendeytor: Sandblästring eller standardanodisering
- Monteringsytor: Standardanodisering eller passivering; undvik för hög filmtjocklek
- Lokaliseringsytor: Hårdanodisering eller nickelplätering
- Isolerande ytor: Bibehåll isolering, lokalt maskeringsskydd
Kärnprinciper: Funktion först, dimensionskompensation, zonindelad hantering, ommätning av kritiska dimensioner efter behandling.
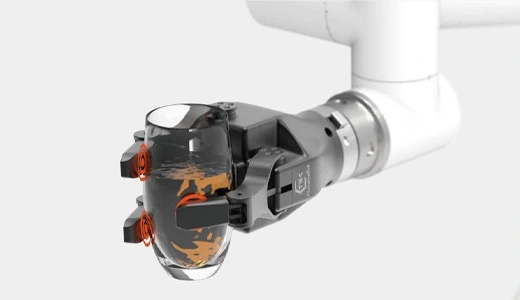
6. Vilka är de viktigaste kritiska dimensionerna hos precisionsstrukturdelar från förkroppsligade intelligensrobotar?
Nyckeldimensioner avgör direkt resultaten av funktionstestning och montering. De inkluderar huvudsakligen: positionsnoggrannhet och håldiametertolerans för installationshålen och positioneringshålen, lagerpositionens koaxialitet och rundhet, sensorns installationsyta planhet och vinkelräthet, kontaktytans planhet, de rumsliga dimensionerna för kablageundvikningspositionen, likformigheten hos väggtjockleken i det lätta spåret, samt kvalificeringen av hålavståndet och gängans gång- och stoppmått.
Vid precisionsbearbetning av medicintekniska produkter kan toleransen för den yttre diametern kontrolleras inom ±0.005 mm, koaxialfelet är < 0.01 mm och ytjämnheten Ra är < 0.4 μm. Precisionskraven för robotstrukturkomponenter varierar beroende på del, men toleranserna för viktiga kontaktytor behöver vanligtvis kontrolleras inom ±0.01 mm.
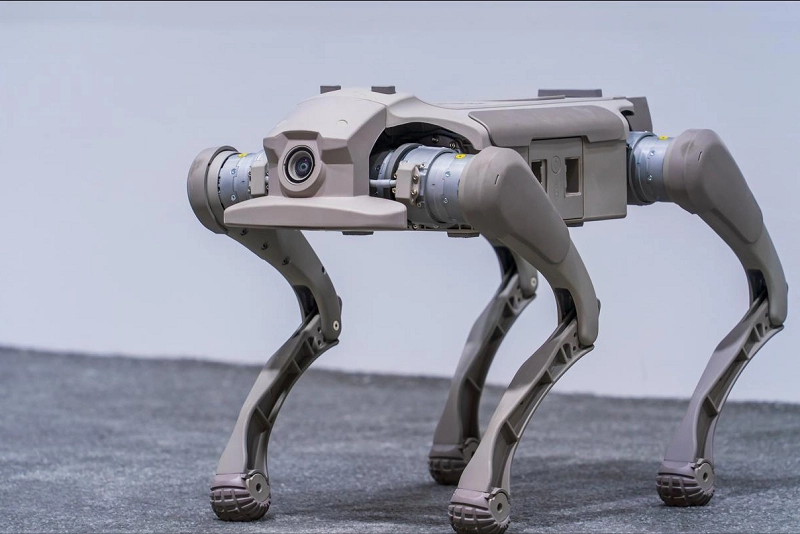
7. Vilka inspektions- och leveransstandarder krävs för precisionsstrukturdelar från Embodied Intelligence Robots?
Att fastställa tydliga inspektions- och leveransstandarder är inte bara nödvändigt för kvalitetssäkring utan också grunden för att minska tvister mellan utbuds- och efterfrågesidan och förbättra kommunikationseffektiviteten.
7.1 Krav på inspektionsutrustning och kapacitet
Den viktigaste inspektionsutrustningen och funktionerna som en leverantör bör ha inkluderar:
| Inspektionsobjekt | Huvudutrustning | Precisionskrav | BESKRIVNING |
| Fullständig dimensionsinspektion | Koordinatmätmaskin (CMM) | Mätosäkerhet ≤0.002 mm | Första artikeln måste ha en fullständig dimensionskontroll; batchprovtagningsförhållande ≥5% |
| Geometrisk toleransinspektion | CMM, rundhetsprovare, cylindricitetsprovare | Rundhet ≤0.0005 mm | Koncentricitet, rundhet, cylindricitet, planhet etc. |
| Ytsträvhet | Ytjämnhetstestare, vitljusinterferometer | Ra-upplösning 0.001 μm | Kritiska kontaktytor och utseendeytor måste inspekteras |
| Hårdhetstest | Rockwell/Vickers hårdhetsprovare | Uppfyller GB/T 230-standarden | Verifierar värmebehandlingseffekt och materialtillstånd |
| Utseendebesiktning | Visuellt stereomikroskop | Prover per gräns | Sprickor, repor, deformation, missfärgning etc. |
| Materialsammansättningsanalys | Spektrometer (PMI) | Uppfyller materialkvalitetsstandarder | Materialcertifikat för varje råmaterialbatch; kritiska delar kan provtas |
| Trådinspektion | Gängmätare för gänggång/-inga-gång, gängmätinstrument | 6H/6g precision | Pluggmätare för invändig gänga, ringmätare för utvändig gänga |
8. Vilka bearbetningsmöjligheter krävs för en precisionsstrukturdel baserad på förkroppsligad intelligensrobot?
5-axlig CNC-bearbetning förmåga:
Har erfarenhet av bearbetning av komplexa krökta ytor, positioner med flera hål och tunnväggiga delar, med förmåga att slutföra flersidig bearbetning med en enda uppspänning.
Snabb responskapacitet:
Den kan anpassa sig till förändringar i ritningsversioner under FoU-fasen och bibehålla leveransrytmen under förhållanden med små batcher och flera versioner som körs parallellt.
Kvalitetssystem och spårbarhetskapacitet:
Varje del kan spåras tillbaka till batchen av råvaror, bearbetningsutrustning och processparametrar.
För robotdelar som används i medicinska tillämpningar är ISO 13485-systemet en nödvändig tröskel.
Möjligheten att förena monteringsstandarder:
Den kan bearbeta karosseridelar, ledmoduler, sensorfästen och ändeffektordelar på ett samordnat sätt, förena monteringsstandarder och minska ackumuleringen av toleranser mellan olika leverantörer.
9. Hur kan du hitta lämpliga reservdelar till din robot?
Första steget: Förtydliga specifikationerna för delarna. Bestäm material, precisionskrav, kvantitet och ytbehandlingsmetod. Förbered 3D-modellen och 2D-ritningarna.
Steg 2: Bedöm leverantörens kapacitet. De viktigaste punkterna att titta på är fyra: om den har kärnutrustning såsom femaxlig CNC; Finns det någon bearbetningserfarenhet inom robotik- eller medicinindustrin. Om den har klarat kvalitetssystemcertifieringar såsom ISO 13485; Kan en enda service från bearbetning till ytbehandling tillhandahållas?
Steg 3: Bekräfta leverans och spårbarhet. Be leverantören att tillhandahålla en testrapport för att bekräfta att de viktigaste dimensionerna är kvalificerade. Varje del ska vara spårbar till råvarupartiet och processparametrarna.
Steg 4: Provproduktion först, sedan massproduktion. Verifiera monteringsförhållandena och noggrannheten genom provproduktion i små serier. Lägg endast bulkordrar efter att ha bekräftat att det inte finns några fel.
10. Varför välja NOBLE som din leverantör?
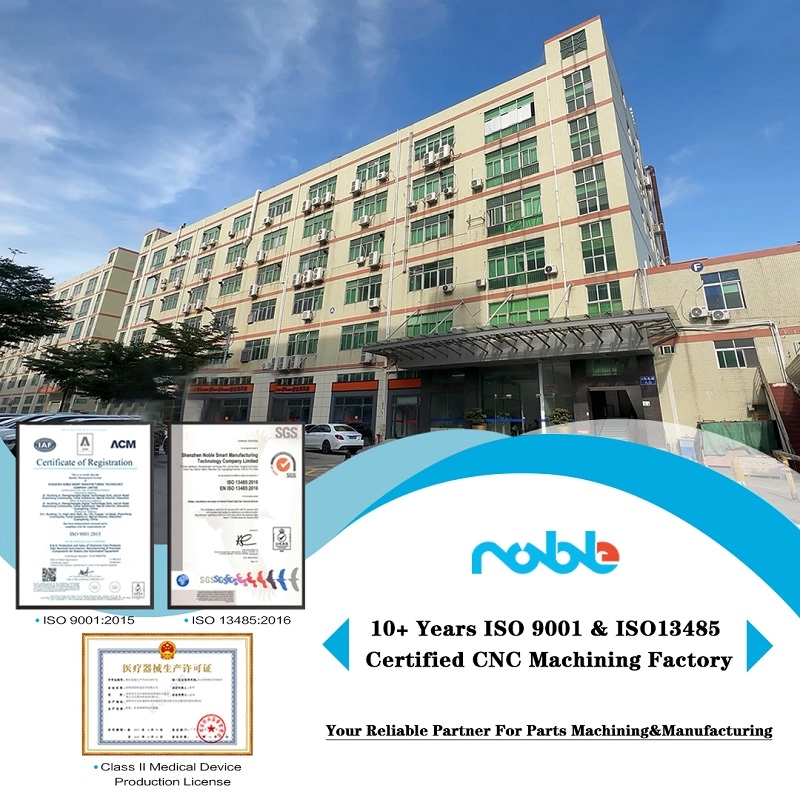
Noble är ett kinesisk-brittiskt joint venture med 14 års utvecklingshistorik. Vi är fullt utrustade med kompletta bearbetnings- och inspektionsanläggningar och har stor erfarenhet av utländska marknader för att snabbt kunna möta olika kundkrav.
Vi äger flera 5-axliga CNC-maskiner för att bearbeta högprecisions- och komplexa detaljer i massproduktion. Vårt erfarna ingenjörsteam kan optimera ritningar för bättre tillverkningsbarhet. Vi är certifierade enligt kvalitetsledningssystemen ISO9001 och ISO13485. Alla delar tillverkas i en säker och ren verkstad med full spårbarhet.
Vi använder CMM, automatiska 2.5D-visionsmätmaskiner, höjdmätare och annan precisionsinspektionsutrustning för att garantera att varje levererad del uppfyller kvalitetskraven. Vårt erfarna eftermarknadsteam är bekant med olika länders import- och exporttullpolicyer och hjälper dig att få varorna så snart som möjligt och påskynda ditt projektframsteg.
Vanliga frågor om Förkroppsligad intelligensrobot
1. Vilka material används vanligtvis för strukturella delar av robotar med förkroppsligad intelligens?
Huvudsakligen aluminiumlegering 6061/7075, rostfritt stål 304/17-4PH, PEEK, PI och andra tekniska plaster. Vi kan välja material utifrån era krav på vikt, hållfasthet, korrosionsbeständighet och biokompatibilitet.
2. Vilka kvalitetscertifieringar har er fabrik för precisionsdelar till robotar?
Vi har certifieringar enligt ISO9001:s allmänna kvalitetsledningssystem och ISO13485:s medicinska kvalitetssystem. Alla delar kan uppnå full spårbarhet i produktionen, lämpliga för rehabiliteringsrobotar och medicinskt förkroppsligade robotprojekt.
3. Kan ni bearbeta komplexa högprecisionskomponenter för inbyggda robotar? Vilken utrustning har ni?
Ja. Vi har flera 5-axliga CNC-maskiner. Vårt kvalitetskontrolllabb är utrustat med en CMM, en automatisk 2.5D-visionsmätmaskin, en ytjämnhetsmätare och annan inspektionsutrustning för att garantera snäva GD&T-toleranser.
4. Vilket stöd kan ert ingenjörsteam erbjuda under ritningsfasen?
Våra erfarna ingenjörer granskar dina ritningar och ger förslag på DFM (Design for Manufacturability). Vi hjälper till att optimera designen för att minska tillverkningskostnaderna och förbättra produktionsutbytet.
5. Hur är det med leverans och tullsupport för utländska beställningar?
Vi har omfattande erfarenhet av utländska projekt. Vårt erfarna team är bekant med olika länders tullregler. Vi kan hjälpa till med dokumentation för att förkorta ledtiden och påskynda ditt projektframsteg.





