

En robotingenjör har en CAD-modell och måste bestämma hur den ska bli en riktig prototyp. Det innebär att välja material och process. Huvudfrågan är: vilka tillverkningsprocesser och material fungerar bäst för prototypdelar till AI-robotar? Och hur påverkar de design och produktion? Den här artikeln behandlar materialval, bearbetningstekniker och beslut på systemnivå. Vi fokuserar på användbara tips för att välja och bygga anpassade robotsystem. Styrka, vikt och precision vägleder materialval. Tidpunkt och budget spelar också roll. Vi hoppar över bakgrundshistorik och ger praktiska råd för ingenjörer och hobbyister. Verkliga prototypexempel från humanoida armar och mobila robotar visar dessa beslut i praktiken.
Designöverväganden för prototypdelar till AI-robotar
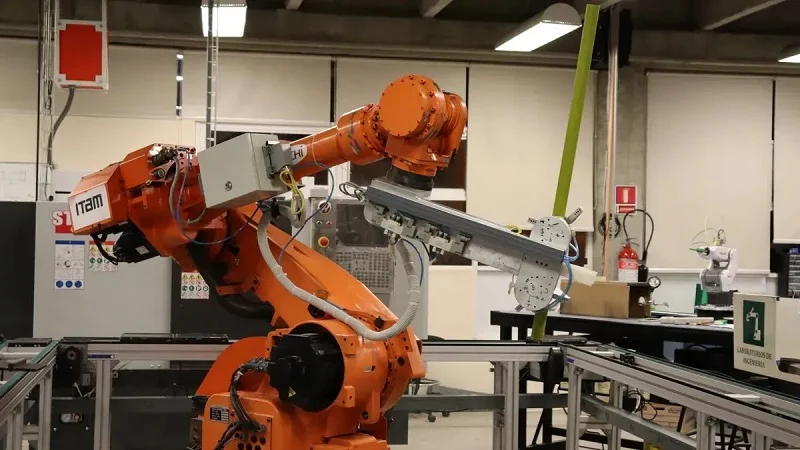
Varje AI-robot börjar med fem huvudsystem: styrning, sensorer, ställdon, strömförsörjning och den strukturella ramen. Inom robotteknik behöver dessa system olika saker från de delar de använder. Bestäm dina val tidigt. De påverkar toleranser, montering och kostnad. Här är vad som är viktigt.
Styrka, vikt och precision
Bärande kontra icke-bärande delar
Vissa delar bär rejäla belastningar. Leder, länkar och chassielement behöver hög hållfasthet och styvhet. Aluminiumlegeringar är populära här. De balanserar vikt med styvhet ganska bra. Kåpor och karosspaneler utsätts för mycket mindre belastning. Plast hanterar dessa roller bra. Ordna dessa funktioner tidigt när du planerar. Det valet påverkar allt senare.
Tolerans och ytfinish
Noggrannhet börjar med rätt toleranser. Precision är viktigast vid gränssnitten. Lagersäten och skenfästen behöver toleranser inom ±0.01 till ±0.05 mm. Komponenter som verktygsväxlare och gripdon kräver repeterbarhet i intervallet 0.015 till 0.02 mm för tillförlitlig hantering. Men se upp för toleransupphopning. När många delar passar ihop ackumuleras små fel. En specifikation på ±0.02 mm kan orsaka bindningar. Dra endast åt toleranser där funktionen kräver det. Att gå från 0.5 mm till 0.02 mm fördubblar din tillverkningskostnad. Att öka till 0.01 mm tredubblar den.
Tolerans påverkar direkt robotens noggrannhet. Om fästena är felaktiga missar sluteffektorn sitt mål. Bra design för tillverkningsbarhet innebär att tänka på passform tidigt. Smarta designbeslut påverkar kostnad och kvalitet. Samma logik gäller för alla tillverkningsprocesser. Fråga dig själv: behöver varje yta noggrann kontroll, eller bara de kritiska?
Miljömässiga och termiska faktorer
Temperatur och kemisk exponering
Var arbetar din robot? Fabriker blir varma. Utomhusrobotar utsätts för kemikalier. Standardplaster som ABS och HDPE går sönder över 100 °C. Du behöver PTFE eller PEEK istället. PEEK klarar kontinuerlig värme upp till 260 °C. Vid kemisk exponering motstår PTFE, PEEK och polypropen starka lösningsmedel. Titan och rostfritt stål 316 är de bästa metallerna för korrosiva miljöer. Dessa materialval är direkt kopplade till prestanda under belastning.
Tätningstekniken för utomhusrobotar använder avancerade elastomerer. Fluoropren XP och EPDM är motståndskraftiga mot UV-strålning och rengöringsmedel. Tänk på miljön när du gör ditt val.
Vibrations- och slagtålighet
Robotar rör sig snabbt och stannar hårt. Vibrationer lossar skruvar med tiden. Stötar kan orsaka sprickor i spröda komponenter. POM, glasfyllda nyloner och andra tuffa plaster hanterar upprepad belastning bra. De absorberar energi utan att gå sönder. Titan erbjuder hög hållfasthet utan extra vikt, men kostar mer. Matcha materialdämpningen med dina robotsystem. En specialbyggd mobil robot som stöter in i väggar behöver tuffare delar än en stationär arm på ett fabriksgolv.
Kostnad, ledtid och skalbarhet
Prototyp kontra produktionsbudget
En enda prototyp kostar mer per enhet. Samma komponent i volym blir billigare. Planera i förväg. CNC-bearbetning ger noggrannhet utan verktygskostnader för tidig testning. Högvolymkörningar använder formsprutning för att sänka kostnaden per enhet. Komponentvalet beror på volym och budgetmål. Anpassade robotsystem börjar ofta med maskinbearbetade delar och övergår till gjutna.
Broverktyg och lågvolymskörningar
Bryggverktyg fyller gapet mellan en enskild prototyp och fullständiga tillverkningsprocesser för prototypdelar till AI-robotar. Det använder tillfälliga formar för låga volymer. Detta låter dig testa prototypliknande delar och validera passformen innan du investerar i hårda verktyg. Uretangjutning fungerar bra för 10 till 100 delar. Denna metod validerar din design och produktion tidigt, vilket sparar pengar och tid innan du skalar upp.
Vanliga material för prototypdelar till AI-robotar
Att välja rätt material är halva arbetet. Du vill ha styrka, låg vikt och ett pris som ditt ekonomiteam kan acceptera. Alternativen finns i tre grupper: metaller, plaster och kompositer. Var och en har sina egna för- och nackdelar. Låt oss gå igenom dem.
Metaller
Metaller är det bästa valet för strukturellt arbete inom robotteknik. De är styva, starka och förutsägbara. Men olika metaller fungerar på olika sätt.
Aluminiumlegeringar för lätta ramar
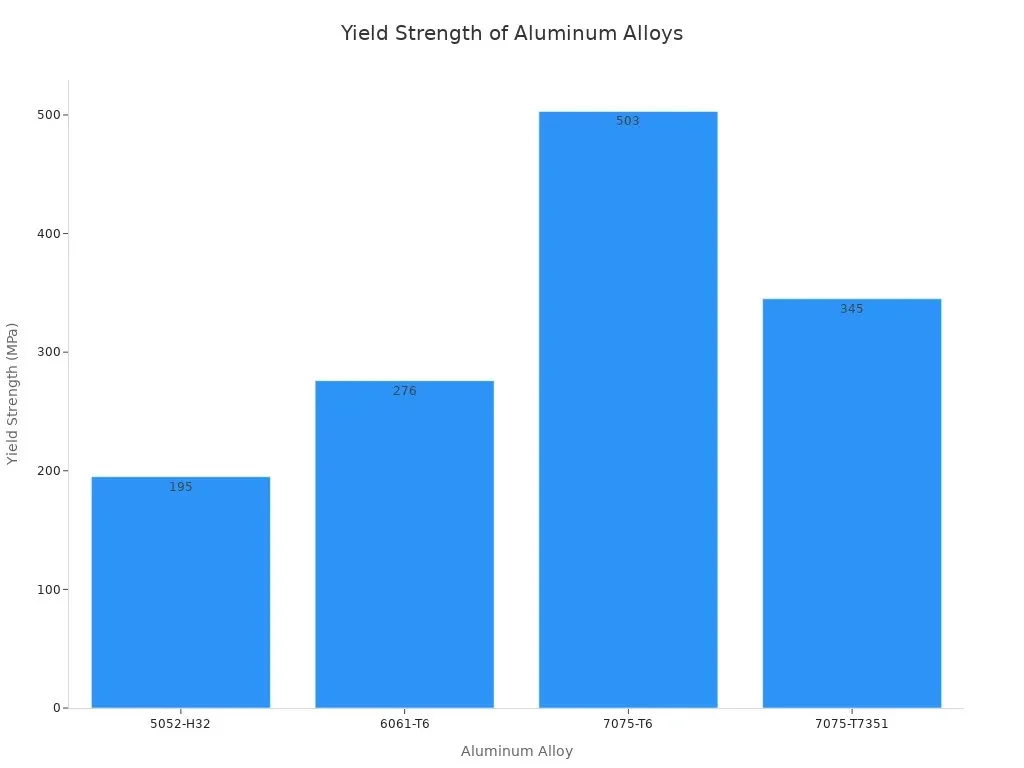
Aluminium är förstahandsvalet för de flesta ramar. Av alla kvaliteter är 6061-T6 standardvalet för prototyper och allmänna konstruktionsdelar. Det motstår korrosion väl, är lätt att bearbeta och svetsas bättre än många starkare alternativ. Dess sträckgräns är 276 MPa. Det räcker för bearbetade fästen, plattor och konstruktionslänkar.
Om du behöver mer styrka når 7075-T6 503 MPa. Det gör den bra för högbelastade flygkroppsarbeten och premium drönararmar. Här är en snabb jämförelse av de vanligaste kvaliteterna:
| aluminium~~POS=TRUNC | Yield Strength (MPa) | Typisk användning i robot-/drönare |
| 6061-T6 | 276 | Allmänna ramar, robotarmar, FPV-racingchassin |
| 7075-T6 | 503 | Högbelastat flygkropp, militära UAV-strukturer, premium drönararmar |
| 5052-H32 | 195 | Plåtkapslingar och batterihöljen |
| 7075-T7351 | 345 | Militära, racing- eller drönare med hög nyttolast |
Rostfritt stål 17-4 PH för slitdelar
När du behöver stark slitstyrka gör 17-4 PH rostfritt stål jobbet. I H900-tillstånd når dess draghållfasthet cirka 1 310 till 1 379 MPa. Sträckgränsen ligger mellan 1 172 och 1 276 MPa. Hårdheten når HRC 40 till 47. Du kan bearbeta det med CNC eller bygga det genom DMLS. Dessa siffror gör det utmärkt för axlar, stift och strukturella fästelement med hög belastning. Det böjer sig också mycket mindre under belastning än aluminium, vilket är viktigt för precisionsmonteringsplattor.
Titan Ti-6Al-4V för höghållfasta tillämpningar
Titanlegeringen Ti-6Al-4V ger dig hög hållfasthet och låg vikt. Strukturdelar i humanoida robotar blandar ofta aluminium, titan och stål. Titan kostar mer, men det fungerar bäst där varje gram räknas. Använd det för kritiska länkar och fogar som utsätts för tunga upprepade belastningar.
Plast
Plast minskar vikt och kostnad. De utför även jobb där metaller skulle vara för mycket.
ABS och PLA för snabb prototypframställning
ABS och PLA är arbetshästarna inom FDM-utskrift. De låter dig testa passform och form snabbt. Ingen av dem klarar hög värme så bra, så håll dem borta från motorer och heta ytor. För mockups i tidigt skede är de dock svåra att slå.
POM och PEEK för kugghjul och lager
POM, ofta säljs som Delrin, fungerar utmärkt i kugghjul och lager. Det har en låg friktionskoefficient och utmärkt dimensionsstabilitet. Fuktabsorptionen efter 24 timmar är endast 0.25 %, jämfört med 1.5–3.0 % för nylon. Det innebär mindre svullnad och bättre precision över tid. Delrin AF 100 hanterar höga belastningar vid höga hastigheter med mindre slitage. Det har nästan ingen glidning eftersom dess statiska och dynamiska friktionskoefficienter är nästan lika. PEEK går längre och hanterar kontinuerlig värme upp till 260 °C. Båda polymererna motstår kemikalier väl, vilket gör dem till stabila val för krävande applikationer.
Kompositer och specialmaterial
Kompositer ger dig de bästa hållfasthets-viktförhållandena. De används i viktkritiska eller lätta applikationer.
Kolfiberförstärkta polymerer
CFRP förändrar spelet för robotarmar. Ett T700S-kolfiberlaminat väger 1.55 g/cm³ jämfört med 2.70 g/cm³ för 6061-T6-aluminium. Det är cirka 43 % lättare. Dess specifika styvhet når ungefär 45 GPa·cm³/g, cirka 1.7 gånger så mycket som för aluminium. Forskning i IEEE Access rapporterade en validerad hybridarm med en massreduktion på 24.32 % jämfört med en design helt i aluminium. Varje gram bort från leden minskar tröghet, ställdonsmoment och energiförbrukning.
Glasfyllda nyloner och UHMW
Glasfyllda nyloner ger styvhet till plastdelar utan större kostnad. UHMW ger enastående slagtålighet och en yta med låg friktion. Dessa material passar stötfångare, styrningar och slitlister. De absorberar vibrationer och hanterar upprepad belastning utan att spricka.
Materialval är direkt kopplat till tillverkningsprocesser och komponentval. Gör det rätt tidigt, så håller sig din specialbyggda konstruktion inom budget och schema.
Tillverkningsprocesser för prototypdelar till AI-robotar
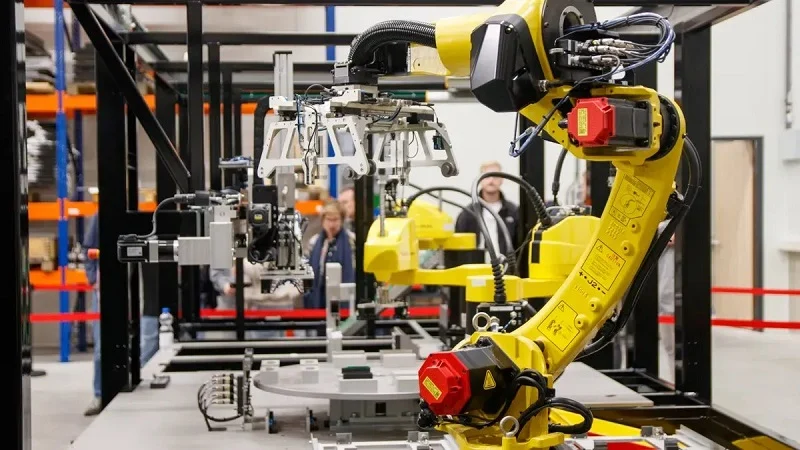
Vanliga sätt att tillverka robotdelar inkluderar skärning, formsprutning, CNC-bearbetning, gjutning och 3D-utskrift. Varje metod passar olika behov. Ditt val beror på delens form, hur många du behöver och din budget. Låt oss titta på de viktigaste alternativen.
CNC-bearbetning och skärning
CNC-bearbetning ger dig mycket exakta och starka delar. Det fungerar på både metaller och plaster. För prototypdelar till AI-robotar används ofta denna metod först.
3-axlig vs. 5-axlig bearbetning
Treaxliga maskiner skär endast från en riktning. Femaxliga maskiner flyttar verktyget och detaljen tillsammans. Den extra rörelsen är verkligen viktig för komplexa former.
Femaxlig bearbetning är bäst när en detalj har sneda ytor, djupa fickor eller hål som pekar i olika riktningar. Robotledhus har sidohål, lagerhål och referensytor. Dessa funktioner bör planeras tillsammans. När du gör precisionshål på topp-, sido- och sneda ytor, lägger varje vändning av detaljen till små fel. Dessa fel kan vara större än maskinens normala noggrannhet. Femaxlig bearbetning håller allt i en stabil uppställning.
Överväg ihåliga robotledhus. De har gängade hål runt utsidan och monteringsbulor på böjda ytor. Treaxligt arbete kräver fyra till sex manuella omspänningar. Detta gör att de interna lagerhålen inte justeras i förhållande till motorns externa ytor. Lyckandegraden vid första passagen med 3-axlar är bara 59 %. Med femaxlig enkeluppsättning hoppar den till 96 %.
| Delsituation | Rekommenderad utvärdering | Orsak |
| Sidohål på en cylindrisk del | 4-axel | Minskar manuell vändning och omdatering |
| Vanliga flersidiga hål | 4-axlig eller 3+2 | Balanserar kostnad och installationsstabilitet |
| Vinklade sensormonteringsytor | 5-axel | Minskar fixturbyten och verktygsstörningar |
| Lätta robotramar | 5-axel | Förbättrar verktygsåtkomst till fickor och ribbor |
| Tunnväggiga flersidiga fästen | 5-axlig med stegvis bearbetning | Hjälper till att hantera fastspänning och referensavdrift |
| Lågvolymdelar med repetitionsnoggrannhet | 5-axlig utvärdering | Första artikelprocessen kan upprepas för batchen |
Matningar, hastigheter och verktygsval
Matningar och hastigheter beror på ditt material. Aluminium skär snabbt med höga spindelhastigheter. Titan behöver lägre hastigheter och mer kylvätska. Verktygsvalet är också viktigt. Hårdmetallverktyg hanterar de flesta jobb. Diamantbelagda verktyg fungerar bättre för grova kompositer. En specialtillverkningspartner som NOBLE kan hjälpa dig att ställa in dessa värden för din specifika design.
Plåttillverkning för robotar
Plåt är ett snabbt sätt att tillverka ramar och höljen. Tillverkning för robotteknik börjar ofta här för chassiarbeten.
Laserskärning, bockning och svetsning
Laserskärning skapar platta mönster med rena kanter. Bockning formar 3D-formen. Svetsning sammanfogar delarna. Denna sekvens fungerar bra för fästen, monteringar och bottenplattor. Varje steg ger mervärde utan höga verktygskostnader.
Ram- och chassitillverkning
Mobila robotchassin måste vara styva men inte tunga. Plåt ger dig båda. Du kan lägga till ribbor och vinkelhakar där belastningen är hög. Urskärningar tar bort material där det inte behövs. Denna metod håller robotsystemen lätta och styva.
Formsprutning, gjutning och 3D-utskrift
Dessa tre metoder täcker allt från enskilda prototyper till fullständiga produktionsserier.
Formsprutning för skal och lock
Formsprutning gör skal, överdrag, handskar och yttre kroppsdelar. Det minskar vikten, skyddar inre delar och ger roboten dess utseende. ABS är ett vanligt val. Den rekommenderade väggtjockleken för ABS är mellan 1.14 och 3.56 mm. Väggar tunnare än 1 mm är svåra att fylla jämnt. Formverktygen kostar mer till en början, men kostnaden per del sjunker snabbt när man tillverkar många.
Uretangjutning och bryggproduktion
Uretangjutning fyller gapet mellan prototyp och produktion. Silikonformar håller i 10 till 100 delar. Du får delar som känns som gjutna utan att behöva spendera hårda verktyg. Denna broproduktion låter dig testa passform och funktion innan du köper stålformar.
FDM, SLA och SLS för komplexa geometrier
3D-utskrift har förändrat hur humanoida robotar tillverkas. Det möjliggör komplexa former och snabb prototypframställning som äldre metoder inte kan matcha. FDM är bra för snabba mockups. SLA ger släta ytor för visuella modeller. SLS tillverkar starka nylondelar utan stödstrukturer.
För SLS och MJF, räkna med cirka ±0.3 % dimensionsnoggrannhet. Bearbeta eller brotscha eventuella lagerhål efteråt. SLS-nylon PA12-delar har en grov yta som behöver tätas. Ångutjämning förbättrar ytfinishen i ett satsvis steg. TPM3D:s SLS-lösningar uppnår cirka ±0.2 mm per 100 mm. Det ger exakt passform för prototyper av ändeffektorer.
Dessa tillverkningsprocesser för prototypdelar till AI-robotar har alla sin plats. Välj baserat på din dels form, kvantitet och prestandabehov.
Tillämpningar av AI-robotprototypdelar
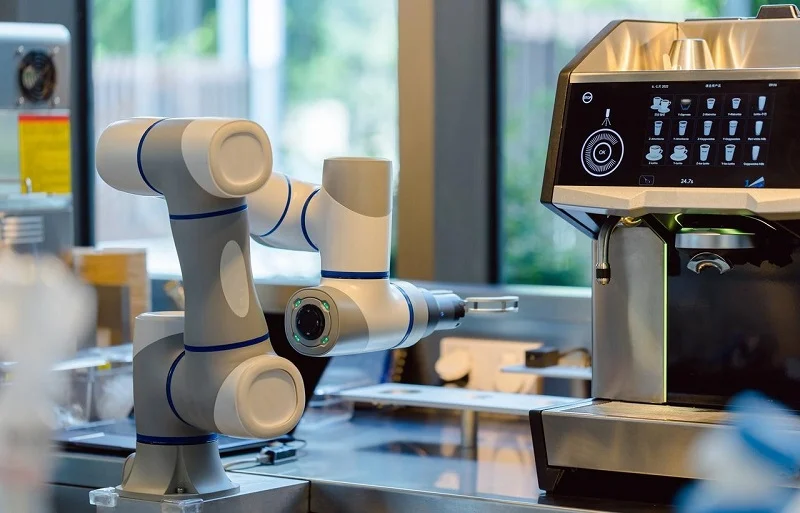
Verkliga val av material och hur man får delar att se ut i verkliga byggen. Här är tre vanliga användningsområden och orsakerna bakom dem.
Humanoid robotarmprototyp
Axelleden håller hela armen. Den måste röra sig utan att vicka. I en riktig prototyp krävde kunden en tolerans på ±0.01 mm. Precisions-CNC-bearbetning uppfyllde detta för varje lagersäte och motorfäste.
Tillverkningsdesignregler hjälper här. Lagerhålen får H7-tolerans med snäv rundhet. Minsta väggtjocklek är 1.8 mm. Innerhörnen är minst 1.5 mm. Underskurna former låter 5-axliga verktyg nå. Det finns inga slutna fickor. Förstärkta bussningar håller gängade hål. Klämfästen håller detaljen stabil. Varje kant har en liten avfasning. Både lagersystem och ledhus drar nytta av dessa regler. Denna design för tillverkningsmetod säkerställer god prestanda för robotsystem från början. Att välja rätt delar innebär att prototypen fungerar på första försöket.
Mobila robotchassier och sensorfästen
Aluminiumplåt 5052-H32 är ett vanligt val. Den böjs lätt och motverkar rost. Tjockare paneler ger styvhet där det behövs. Urskärningar tar bort vikt på andra ställen. Sensorfästen använder 6061-T6 för bättre noggrannhet. Den totala kostnaden förblir låg eftersom plåtverktyg är billiga. Detta fungerar för anpassade robotsystem som behöver snabba byten. Andra användningsområden inkluderar små leveransrobotar och lagerplattformar.
Prototyper för ändeffektorer och gripare
SLS-nylon är starkt för sin vikt. Det klarar miljontals användningar. Det trycks utan stöd. Osintrat pulver håller fast detaljen under tryckning. Detta gör att invändiga kanaler och gitterformer sparar vikt.
Kompatibla mekanismer är en viktig användning. Dessa leder böjs runt föremål utan extra motorer. Underaktivering använder färre motorer för fler leder. Det sparar vikt och pengar. Bioinspirerade former som mänskliga fingrar är möjliga. För viktiga monteringspunkter ger maskinbearbetade metallinsatser den noggrannhet som behövs. Denna blandning kombinerar det bästa av två världar. Robotingenjörer värdesätter denna flexibilitet för anpassade precisionsdelar i nya designer.
Dessa verkliga tillämpningar visar hur teori möter praktik i olika robotsystem.
Framtida trender inom prototypdelar till AI-robotar
Hybrid- och multimaterialutskrift
Hybridmaskiner kombinerar nu additiva och subtraktiva metoder i en enda uppställning. De skriver ut en grov form och fräser den sedan till slutliga storlekar. Detta sparar tid på komplexa former. Multimaterialutskrift tar det ett steg längre. En enda byggprocess kan blanda hårdplast med flexibla delar. Ledande banor byggs direkt in i höljena. Smarta material som formminneslegeringar börjar också användas. Dessa framsteg låter dig skapa sensorfästen och strukturdelar som en enhet. Färre monteringssteg leder till färre felpunkter. Denna förändring inom tillverkning av robotar förändrar hur ingenjörer tänker kring design.
AI-driven DFM och generativ design
AI-verktyg hjälper nu ingenjörer att välja tillverkningssteg automatiskt. Arbetsflödet följer en tydlig ordning. Ingenjörer börjar med att sätta mål som "gör det lättare" eller "gör det starkare". Programvaran skapar sedan hundratals möjliga designer. Den testar var och en under verkliga krafter. Svaga designer kastas ut. De starkaste och lättaste alternativen förbättras för produktionsgränser.
Noggrannheten i dessa tester blir bara bättre och bättre. Generativ design minskar vikten med 20–60 % för CNC-delar. För 3D-printade delar är viktminskningen 40–80 %. Lättare robotarmar kör snabbare cykler.
Verkliga användningsområden bekräftar dessa resultat. Bilgripdon väger 40 % mindre efter optimering. De bär fortfarande samma last med samma noggrannhet. Vakuumgripdon för elektroniktillverkning minskar vikten med 50 %. Livsmedelshanteringsutrustning drar nytta av släta, böjda ytor som är lätta att rengöra.
Olika verktyg leder detta område. nTopology minskade 30 % från ett Ford-bromsok samtidigt som styrkan bibehölls. Siemens NX minskade 22 % från ett titanfäste för flygindustrin. Leo AI lägger till robotspecifik kunskap direkt i designprocessen. 3D-utskrift skapar de organiska, formoptimerade designerna som dessa verktyg skapar. Systemen föreslår nu själva material- och processblandningar. Anpassat arbete för robotsystem blir snabbare och smartare. Ingenjörer kan nu testa anpassade designer utan att göra manuella tester.
Hållbara material och återvinning
Hållbarhet styr nu materialval inom området. Återvunna aluminiumlegeringar fungerar nästan lika bra som ny metall till en lägre kostnad. Biobaserade plaster erbjuder ett alternativ till oljebaserade plaster för skydd och höljen. Dessa val minskar skadorna på miljön utan att försämra prestandan.
Planering för uttjänta delar är också viktigt. Modulära byggen låter dig byta ut slitna delar istället för hela enheter. Vissa tillverkare har återtagningsprogram för metalldelar. Dessa trender kommer att växa i takt med att reglerna skärps. Smarta val idag gör framtida regler lättare att följa.
Framtiden ser ljus ut. Hybridverktyg, AI-drivna metoder och hållbara tillvägagångssätt samverkar. Ingenjörer som anammar dessa trender bygger bättre robotar snabbare.
NOBLE: Partner för prototypdelar till AI-robotar

NOBLE är en tillverkare som arbetar med metall och plast för prototypdelar till AI-robotar. Företaget hjälper ingenjörer som behöver riktiga delar, inte bara ritningar. Du får en partner för bearbetning, gjutning och tryckning. Det sparar tid och håller kvaliteten densamma i varje batch.
CNC-bearbetning, formsprutning och additiv tillverkning
NOBLE hanterar flera processer på ett ställe. CNC-bearbetning hanterar metaller och plaster med snäva toleranser. Formsprutning tar hand om skal, lock och höljen när din design är stabil. Additiv tillverkning fyller tomrummet för komplexa former och snabba svarvar. Du väljer den process som passar din detalj, och NOBLE gör resten.
Ytbehandling är lika viktigt som skärning. Slipning och polering tar bort lagerlinjer och verktygsmärken, och de ger ABS-delar en slät, glansig yta likt maskinbearbetade delar. Ångutjämning använder acetonånga för att delvis lösa upp ABS-ytlagret, vilket snabbt raderar lagerlinjer och lämnar ett formsprutat utseende. Målning och beläggning ger färg, döljer små defekter och ökar rep- eller kemikaliebeständigheten. Texturering kopierar en formsprutad känsla, maskerar defekter och förbättrar greppet. Varje alternativ har avvägningar. Ångutjämning kan förändra dimensioner, så testning före produktion är smart. Lösningsmedelsbaserade färger kan korrodera ABS, så kompatibilitetskontroller är kloka.
ISO 9001:2015 och ISO 13485:2016
NOBLE har certifieringar enligt ISO 9001:2015 och ISO 13485:2016. Den första täcker allmän kvalitetsledning. Den andra gäller medicintekniska produkter, och det spelar roll när din robot vidrör patienter eller kirurgiska verktyg. Enligt ISO 13485:2016 styr design- och utvecklingskontroller varje prototypiteration. Designverifiering bekräftar att varje komponent uppfyller specifikationerna. Designvalidering bekräftar att det monterade systemet fungerar säkert i realistiska scenarier. Odokumenterade designändringar blockeras.
Riskhantering följer ISO 14971. Prototypdelar kontrolleras för eventuella fel som kontaminering eller defekter i kontaktdon innan de når patienter. Genom identifiering och spårbarhet av enheter återuppbyggs produkthistoriken från råmaterial till distribution. Om en leverantör rapporterar en defekt kan teamet spåra de berörda partierna. Inköpskontroller kräver att certifierade leverantörer informerar NOBLE om tillverkningsförändringar som påverkar komponenternas egenskaper. Produktions- och processkontroller håller prototypbatcherna konsekventa. Interna revisioner och korrigerande åtgärder sluter cirkeln när något går fel.
DFM, prototypframtagning, produktion och slutmontering
NOBLE slutar inte vid produktion. Teamet börjar med design för tillverkningsbarhetsgranskningar. De identifierar funktioner som driver upp kostnaden eller orsakar toleransuppbyggnad. Sedan bygger de prototyper, kör små volymer av bryggor och skalar upp till full produktion. Slutmontering är en del av paketet. Du får ett färdigt delsystem, inte en låda med lösa delar.
Denna fullspektrumsstrategi passar för specialanpassat arbete. En specialanpassad gripare kan behöva maskinbearbetade metallinsatser och SLS-nylonfingrar. Ett specialanpassat chassi kan blanda plåt och gjutna lock. NOBLE koordinerar dessa steg så att delarna passar ihop. För ingenjörer som bygger specialanpassade robotsystem eliminerar den enda kontaktpunkten mycket friktion. Specialtillverkning fungerar bäst när ett team äger hela kedjan. NOBLE positionerar sig exakt där.
Börja med dina designbehov först. Välj hur du ska tillverka delen baserat på dess form och hur många du behöver. Matcha materialen med de krafter och den omgivning de kommer att möta. Tänk noga på avvägningar i hela systemet. AI-robotprototypdelar fungerar bäst när specialbyggda delar behandlar produktion och design som ett stadigt flöde. Kontrollera styrka, vikt, precision och kostnad för ditt robotprojekt. Anpassade robotsystem behöver denna typ av tidigt tänkande kring processer. Hybridverktyg och AI-drivna metoder ökar noggrannheten i alla system. Dessa trender gör framtida prototypframtagning enklare. De minskar fel snabbare och låter ingenjörer testa hårda idéer med färre försök. Snabbare cykler ger bättre robotar och lägre kostnader. Det gör att hela processen fungerar bättre. Prata med NOBLE för ditt nästa AI-robotprototypprojekt.
Vanliga frågor om prototypdelar till AI-robotar
Hur väljer jag rätt material till min robotprototyp?
Börja med det jobb som delen ska utföra. Bärande delar behöver metaller som aluminium eller stål. Skydd och skal fungerar bra i plast. Kontrollera även miljön. Varma eller kemikalietunga inställningar kräver PEEK eller titan. Anpassa materialet till de krafter och förhållanden det kommer att utsättas för.
När ska jag välja 5-axlig bearbetning framför 3-axlig?
Välj 5-axlig konfiguration när din detalj har vinklade ytor, djupa fickor eller hål som pekar i olika riktningar. Robotkopplingshöljen behöver ofta detta. En uppställning håller allt i linje. Andelen framgångsrika konfigurationer vid första passagen ökar från 59 % till 96 % jämfört med flera 3-axliga konfigurationer.
Vilken tolerans ska jag ange för lagersäten?
Lagersäten behöver vanligtvis toleranser inom ±0.01 till ±0.05 mm. Men dra inte åt alla ytor. Att gå från 0.5 mm till 0.02 mm fördubblar kostnaden. Att öka till 0.01 mm tredubblar den. Dra bara åt toleranser där funktionen kräver det.
Är 3D-utskrift tillräckligt bra för fungerande robotdelar?
Ja, för många tillämpningar. SLS-nylon hanterar miljontals cykler och fungerar utmärkt för gripfingrar. Den trycker utan stöd, så interna kanaler och gitterformer är möjliga. För kritiska monteringspunkter, lägg till maskinbearbetade metallinsatser för noggrannhet. Denna blandning ger dig det bästa av båda metoderna.
Hur många delar kan uretangjutning producera?
Silikonformar räcker till 10 till 100 delar. Denna bryggproduktion låter dig testa passform och funktion innan du köper stålformar. Den fyller gapet mellan en enda prototyp och fullständig formsprutning. Du får delar som känns som gjutna utan investeringen i verktyg.
Vad är skillnaden mellan prototyp- och produktionsbudgetering?
En enda prototyp kostar mer per enhet. Samma komponent blir billigare i volym. CNC-bearbetning ger noggrannhet utan verktygskostnader för tidig testning. Högvolymkörningar använder formsprutning för att minska kostnaden per enhet. Planera din budget kring din förväntade kvantitet.
Kan jag använda ABS för robotdelar nära motorer?
Nej. ABS och PLA tål inte hög värme så bra. Håll dem borta från motorer och heta ytor. För dessa områden, använd PEEK istället. Det hanterar kontinuerlig värme upp till 260 °C. POM fungerar även för kugghjul och lager med låg friktion och god dimensionsstabilitet.
Vad gör kolfiber bra för robotarmar?
CFRP erbjuder utmärkta hållfasthets-viktförhållande. Ett T700S-kolfiberlaminat väger 1.55 g/cm³ jämfört med 2.70 g/cm³ för aluminium. Det är cirka 43 % lättare. Varje gram från fogen minskar tröghet, ställdonets vridmoment och energiförbrukning. Detta är mycket viktigt inom robotteknik där hastighet och effektivitet räknas.






