
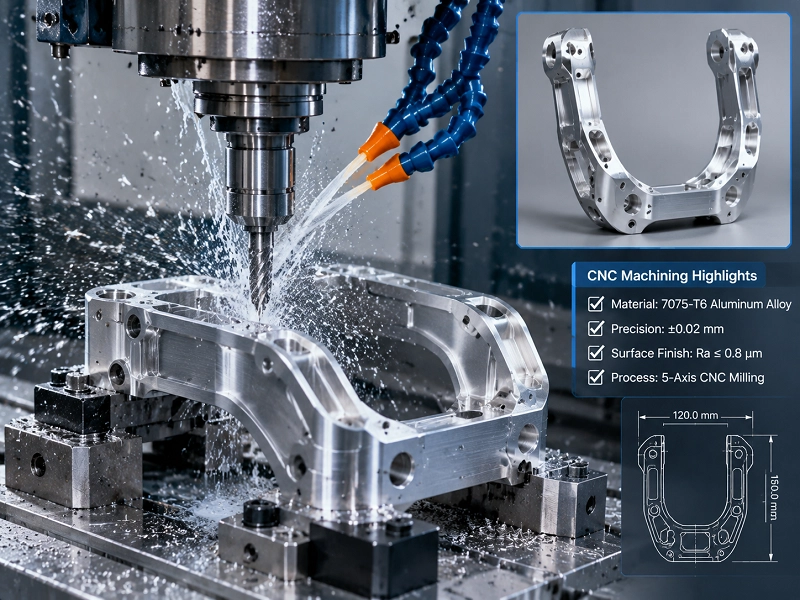
1. Подробности о U-образном каркасе для ноги человекоподобного робота.
SU-type frames for humanoid robot legs are commonly used at the hip, knee, and other load-bearing lower-limb connection points. The components typically must simultaneously balance lightweight design, rigidity, hole location accuracy, and assembly clearance. Before machining, it is recommended to verify the joint axes, mating part dimensions, primary datum surfaces, and critical dimension protection requirements after surface treatment.
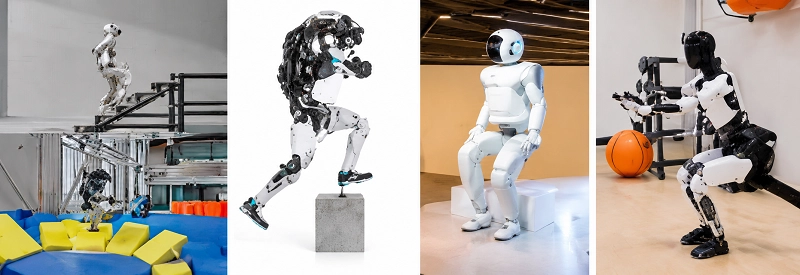
2. CNC-обработка in common applications for humanoid robots
2.1 U-образный кронштейн для тазобедренного сустава человекоподобного робота
U-образная рама тазобедренного сустава является ключевым несущим элементом, соединяющим туловище с бедром, одновременно поддерживая вес верхней части тела и ударные нагрузки во время ходьбы. В её U-образном отверстии размещаются двигатель и редуктор тазобедренного сустава, а отверстия для подшипников на боковых выступах должны быть соосными; в противном случае робот будет испытывать заедание или неравномерный износ при шаге. Ключевым моментом при обработке на станках с ЧПУ является выполнение как боковых опор подшипников, так и поверхности крепления двигателя за одну установку для обеспечения соосности. В качестве материалов обычно используются алюминиевый сплав 7075 или титановый сплав TC4, что позволяет сбалансировать снижение веса и прочность конструкции.
2.2 Опорная рама коленного сустава
The knee joint support frame bears bending and impact loads, making it a structural component close to the ground where inertial effects are significant. It must provide a rigid mounting reference for the knee motor, gearbox, and limit switches, while reducing weight through topology-optimized thin walls and weight-reduction slots. The CNC machining challenge is that thin-walled parts tend to deform during clamping, so segmented machining combined with vacuum suction-cup support is often used. For example, an aluminum alloy knee joint bracket is first roughly milled on the exterior… Shape, then finely machine the bearing housing and mounting surface to ensure interchangeability of the left and right leg components and smooth motion.
2.3 Несущие соединительные элементы для нижних конечностей
Соединительный элемент нижней конечности, несущий нагрузку, связывает сегменты бедра и голени с приводом сустава в единую цепь передачи усилия, при этом необходимо исключить возникновение дополнительных боковых сил при передаче крутящего момента. Если отверстие для штифта и посадочное место подшипника смещены, трение будет поглощать вспомогательный или движущий крутящий момент, вызывая прерывистое движение робота. Обработка на станках с ЧПУ обычно контролирует отверстия для штифтов и посадочные места подшипников с точностью до ±0.01 мм и стремится выполнить несколько вариантов расположения отверстий за одну установку. В качестве материалов могут использоваться алюминиевый сплав 7075 или титановый сплав, а втулки из нержавеющей стали запрессовываются в зоны локального износа.
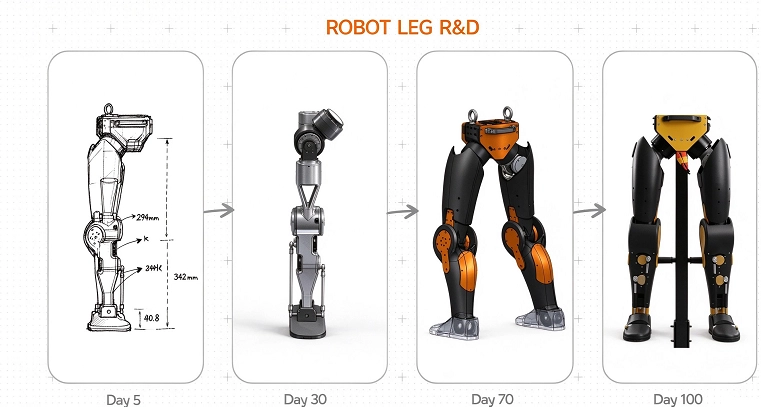
2.4 Структурный компонент сустава ноги
Leg joint structural components include the joint housing, end caps, limit blocks, and cable routing brackets, which must both protect the internal motor and gearbox and provide channels for sensors and cables. These parts feature multiple surfaces, numerous holes, narrow slots, and countersinks; the more times they are flipped and clamped, the greater the accumulated error. A 5-axis CNC machine can complete machining of the joint mounting surfaces, bearing bores, countersinks, and cable channels in a single setup. For example, M4 tapped holes and countersinks on the joint housing can be machined in the same operation, ensuring bolts fit smoothly during assembly and enabling smoother joint operation.
2.5 Кронштейн опоры корпуса подшипника
Кронштейн крепления корпуса подшипника служит «основой» для подшипника. Его плоскостность, перпендикулярность и расстояние между отверстиями напрямую определяют срок службы подшипника и уровень шума в соединении. Если кронштейн недостаточно жесткий или его монтажная поверхность неровная, подшипник будет испытывать неравномерную нагрузку, что приведет к появлению посторонних шумов и преждевременному износу. Обработка на станке с ЧПУ. Сначала необходимо обеспечить плоскостность сопрягаемой поверхности, затем точно просверлить отверстия для подшипника; при необходимости использовать шлифовку для уменьшения шероховатости поверхности до Ra 0.8 мкм. Обычно используются алюминиевые сплавы 6061 или 7075, а конструкция должна включать ребра жесткости для предотвращения разрушения тонких стенок под предварительным натяжением болтов.
2.6 Легковесная платформа для роботов
The lightweight frame serves as the “skeleton” of the robot’s torso and limbs, comprising 66 components. It must minimize weight while ensuring sufficient stiffness to reduce joint loads and energy consumption. Typically constructed from aluminum alloy profiles or solid CNC-machined parts, it features numerous weight-saving cavities, cable management channels, and mounting holes. Conventional 3-axis machining is inefficient, whereas 5-осевая обработка с ЧПУ can complete complex curved surfaces and angled hole systems in a single setup. For example, the pelvic frame is milled as a single piece from 7075 aluminum alloy, replacing multiple separate parts joined by bolts; this eliminates assembly tolerances and achieves overall weight reduction.
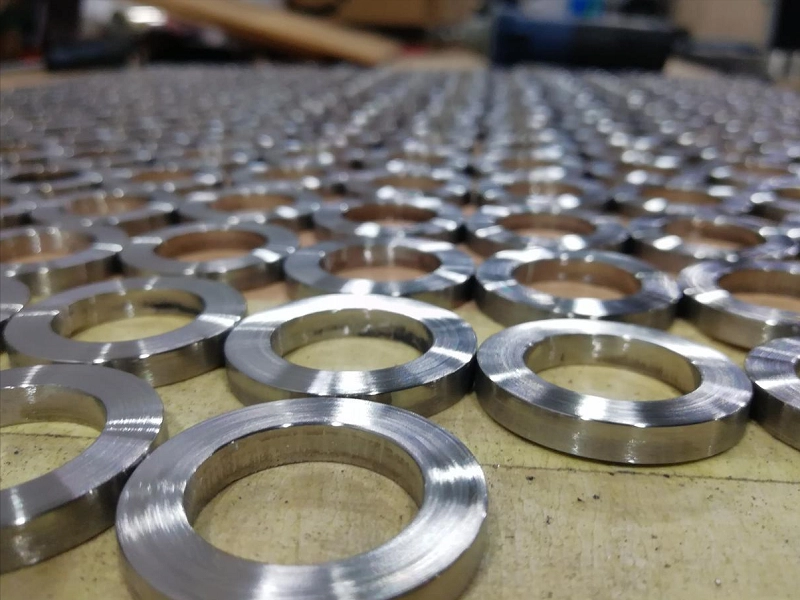
3. Какие материалы обычно используются при обработке на станках с ЧПУ для человекоподобных роботов?
Для обеспечения высокого соотношения прочности к весу и динамической отзывчивости без ущерба для жесткости на кручение, выбор материалов и геометрическое проектирование должны быть тесно взаимосвязаны:
3.1 Дистальные/конечные эффекторные сегменты (например, предплечье, голеностопный сустав)
Приоритет следует отдавать экстремальному снижению веса (с использованием алюминия 7075, композитов из углеродного волокна и конструкционных пластмасс) для уменьшения момента инерции всей кинематической цепи.
3.2 Проксимальные/высоконагруженные области основания таза (например, лимфатические узлы бедра, плеча)
Приоритетными являются максимальная жесткость и усталостная прочность (титановый сплав Ti-6Al-4V и нержавеющая сталь 17-4PH) для предотвращения упругой или пластической деформации при высоких механических нагрузках.
3.3 Контроль деформации при обработке полостей в тяжелых условиях
Чрезмерное удаление материала в тонкостенных несущих конструкциях может привести к высвобождению внутренних остаточных напряжений, вызывая деформацию или изгиб деталей. Опытные цеха обработки на станках с ЧПУ используют сбалансированные стратегии удаления материала, выполняя черновую и чистовую обработку на противоположных сторонах заготовки для точного контроля расположения отверстий и плоскостности монтажных поверхностей.
3.4 Почему алюминиевый сплав 6061 доминирует в области деталей, изготавливаемых на станках с ЧПУ для человекоподобных роботов?
If there is one material that defines the humanoid robot supply chain, it is 6061 aluminum alloy. Lightweight: with a density of only 2.7 g/cm³ — this is crucial when each joint houses a stack of motors, gearboxes, and sensors. High strength and easy to machine: It offers an excellent strength-to-weight ratio, machines cleanly on фрезерные с ЧПУ machines, and achieves a high surface finish. Excellent anodizing results: Black hard-anodized treatment offers wear resistance and electromagnetic interference shielding, while delivering the uniform matte finish commonly seen on industrial robots. Cost-effective: Widely used worldwide and much cheaper than titanium or carbon fiber used for structural supports. Compliant with RoHS standards: critical for electronics-intensive equipment and global market access.
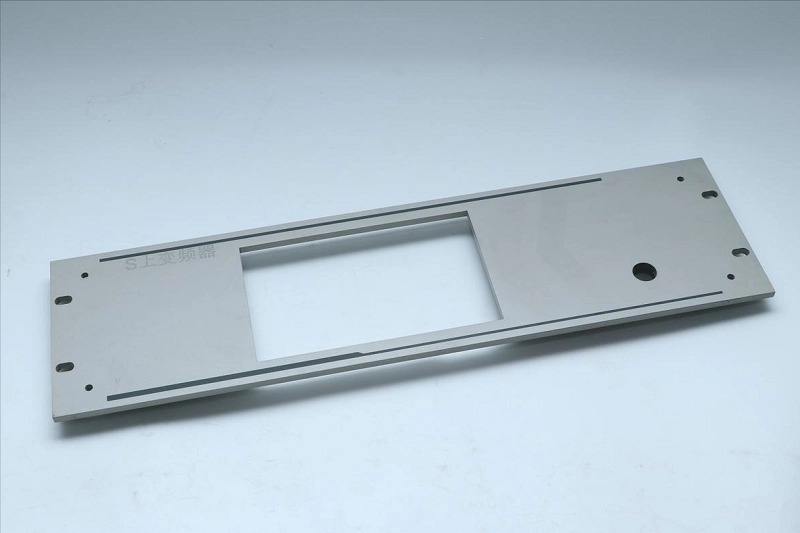
4. Технология обработки U-образной рамы для ног человекоподобных роботов.
4.1. Металлическая 3D-печать (аддитивное производство)
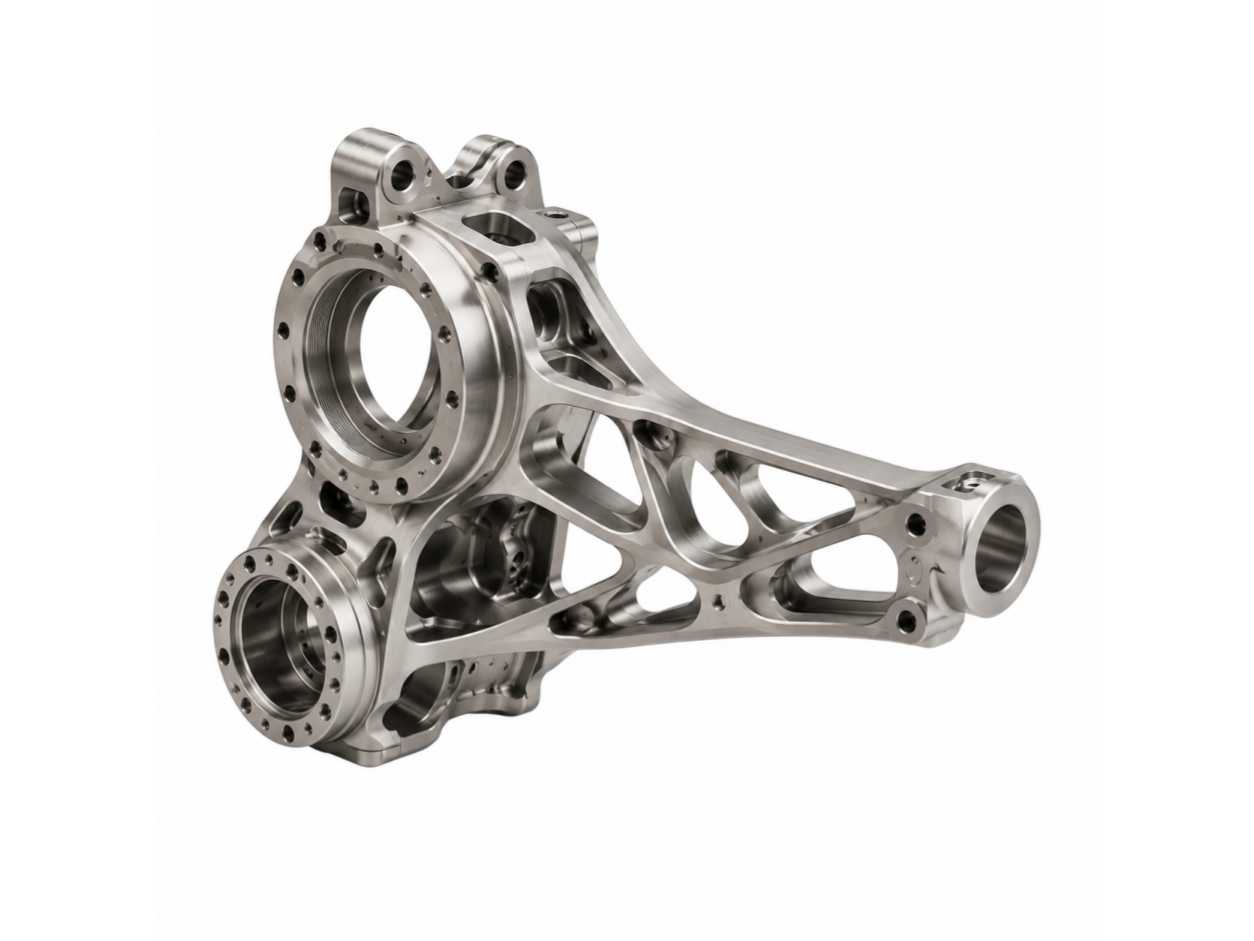
В качестве подложки используется титановый сплав. Сложные внутренние решетки и полые структуры были созданы в рамках одного процесса. Было достигнуто значительное снижение веса при сохранении структурной целостности.
4.2. Точная обработка с ЧПУ (Subtractive Finishing)
После печати была выполнена прецизионная механическая обработка поверхностей критически важных элементов. Корпус подшипника, монтажные интерфейсы и зоны соединения обрабатываются с высокой точностью. Допуски для критически важных элементов сборки достигают ±0.01 мм.
4.3. Постобработка и обработка поверхности
Финишная обработка поверхности улучшает общее качество поверхности; снятие напряжений повышает долговременную стабильность размеров; а окончательная обработка поверхности обеспечивает долговечность и однородность для применения в робототехнике. Итоговый готовый фрагмент:
Вес значительно снижен по сравнению с деталями, полностью изготовленными на станках с ЧПУ. Высокая прочность конструкции, подходит для систем передвижения человекоподобных роботов. Точная сборка с допусками в пределах ±0.01 мм. Оптимизация внутренней топологии для улучшения распределения нагрузки.
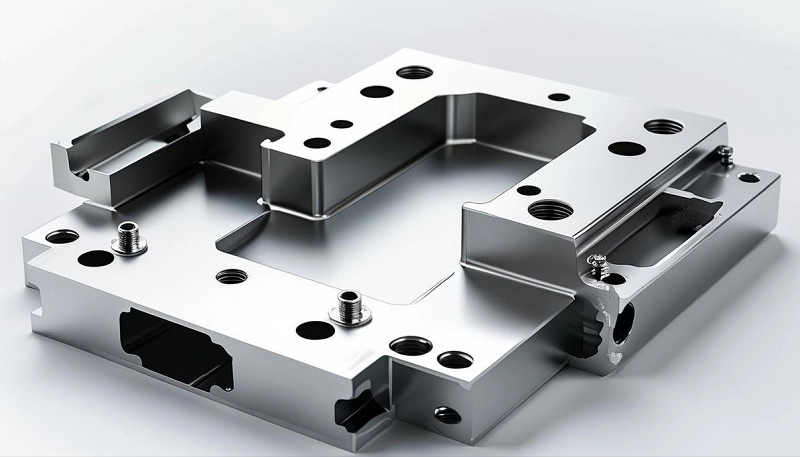
5. Основные направления в механической обработке
Толщина стенок с обеих сторон U-образного кронштейна ножки, ширина отверстия, а также отверстия для подшипников и центровочные отверстия — все это влияет на соосность соединительного узла. На этапе составления сметы рекомендуется четко указать основные параметры, ось соединения, размеры сопрягаемых компонентов и места расположения отверстий, требующие особого внимания. U-образные конструкции подвержены влиянию последовательности зажима и напряжений в материале; тонкостенные участки, глубокие полости и толщина анодированной пленки могут повлиять на пробную сборку. Если отверстия для подшипников или сопрягаемые поверхности должны оставаться неизменными независимо от толщины пленки, следует заранее уточнить защитные меры или вторичную обработку.
6. Рекомендации по материалам и технологиям изготовления U-образной рамы для ног человекоподобных роботов.
7075 aluminum alloy is suitable for lightweight load-bearing U brackets, 6061 aluminum alloy is suitable for standard validation prototypes, TC4 titanium alloy is suitable for high-strength, lightweight applications, and stainless steel and 40Cr are suitable for high-rigidity or wear-resistant connection areas. Multifaceted features and complex cutout structures should preferably be evaluated using 5-осевая обработка с ЧПУ.

7. Какие методы обработки поверхности используются для U-образного каркаса ног человекоподобных роботов?
7.1 Предварительная обработка пескоструйной обработкой/шлифовкой, стандартизированная текстура поверхности.
После обработки на станке с ЧПУ на поверхности U-образного кронштейна останутся следы инструмента, ступенчатые дефекты и мельчайшие заусенцы, требующие предварительной обработки пескоструйной обработкой, шлифованием, удалением заусенцев или полировкой. Пескоструйная обработка позволяет получить равномерную матовую поверхность на открытых участках, одновременно улучшая адгезию последующих покрытий; для видимых поверхностей рекомендуется использовать абразив с зернистостью приблизительно 120–180 меш, с четкими указаниями по степени царапин и однородности цвета. Особое внимание следует уделить удалению песка из глухих отверстий, резьбовых отверстий и областей вблизи подшипниковых опор, чтобы предотвратить остаточное загрязнение, которое может вызвать проблемы при сборке или побеление поверхности.
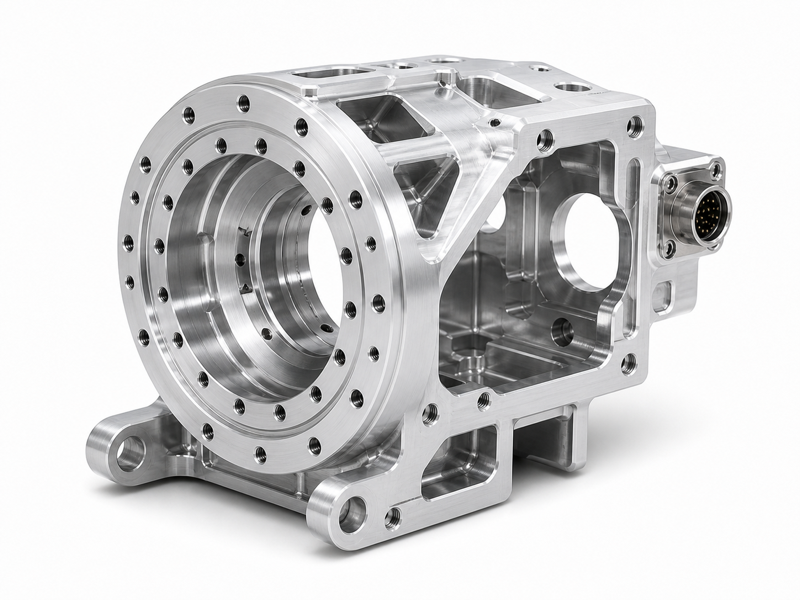
7.2 Твердое анодирование или химическое никелирование для повышения износостойкости и коррозионной стойкости
U-образные кронштейны из алюминиевого сплава обычно подвергаются анодированию, при этом твердое анодирование, в частности, значительно улучшает твердость поверхности, износостойкость и коррозионную стойкость, что делает его подходящим для несущих компонентов ног, подверженных длительному возвратно-поступательному движению. Если деталь требует лучшей электропроводности, экранирования или равномерного покрытия сложных внутренних полостей, можно рассмотреть возможность химического никелирования. Требования к обработке поверхности, включая толщину покрытия, замаскированные участки и критерии повторного контроля, должны быть подтверждены заранее, чтобы предотвратить проблемы с герметичностью сборки в отверстиях подшипников, отверстиях для штифтов и сопрягаемых базовых поверхностях, вызванные увеличением толщины покрытия.
7.3 Компенсация размеров и обработка критических мест посадки с последующей повторной проверкой.
Обработка поверхности не должна быть заключительным этапом, выполняемым постфактум; скорее, она должна быть интегрирована в DFM (проектирование для технологичности) и валидацию процесса. Для отверстий подшипников, установочных отверстий, резьбовых отверстий, уплотнительных поверхностей и проводящих заземляющих поверхностей необходимо четко указать, должны ли они быть замаскированы или оставлены без покрытия, и предусмотрены ли компенсационные припуски. Приемлемые размеры должны быть указаны отдельно для условий до и после обработки. Перед отгрузкой рекомендуется провести повторный контроль критически важных элементов с помощью КИМ (координатно-измерительной машины), а также проверить наличие цветовых различий, белого травления, потери песка, вмятин и равномерности покрытия, чтобы обеспечить соответствие от партии к партии требованиям к сборке готового станка.

8. Каковы основные габариты U-образной рамы для ног человекоподобного робота??
Допуски, качество поверхности и контроль качества при производстве компонентов роботов. В области человекоподобной робототехники концепция «достаточно хорошего» просто не существует. Мелкие ошибки в десятках шарниров могут накапливаться, приводя к неуклюжим или нестабильным движениям робота.
8.1 Геометрические допуски
Допуски на размеры критически важных элементов, таких как отверстия подшипников, валы шестерен и сопрягаемые поверхности, обычно составляют от ±0.0125 мм до ±0.025 мм (от ±0.0005 дюйма до ±0.001 дюйма). Для сверхточных зубчатых передач или мест крепления датчиков допуски могут достигать субмикронного уровня. Геометрические допуски — такие как плоскостность, перпендикулярность, концентричность и истинное положение — не менее важны, если не более. Корпуса подшипников должны не только соответствовать требованиям к размерам… Они должны быть правильно установлены, а их ось должна быть идеально перпендикулярна монтажной поверхности, чтобы предотвратить заедание и преждевременный износ.

8.2 Требования к качеству поверхности
Качество обработки поверхности, выраженное в микродюймах (мкдюймах) или микро Ra, напрямую влияет на работу подшипника. Шероховатые поверхности подшипников приводят к увеличению трения, выделению тепла и быстрому износу. Уплотнительные поверхности должны быть гладкими, чтобы предотвратить утечки. Для оптимальной смазки и бесшумной работы зубчатых передач требуется определенная чистота обработки поверхности. Типичные требования к чистоте обработки поверхности варьируются в широком диапазоне: 32 мкдюйма Ra для некритических поверхностей (хорошая обработанная поверхность) и 8–16 мкдюймов Ra или лучше (почти зеркальная поверхность) для цапф подшипников и уплотнительных поверхностей. Достижение этих показателей требует точных параметров обработки, выбора инструмента и часто дополнительных операций, таких как хонингование или полировка.
8.3. Всеобщий контроль качества
Контроль качества осуществляется на протяжении всего производственного процесса. Обязательным является первичный осмотр образца с использованием координатно-измерительной машины (КИМ). КИМ использует контактный щуп для цифрового отображения геометрии детали и прямого сравнения ее с исходной CAD-моделью, тем самым проверяя каждый размер и допуск. Для критически важных элементов в крупносерийном производстве измерения могут выполняться непосредственно на станках с ЧПУ, что позволяет вносить корректировки в режиме реального времени. Качество поверхности проверяется с помощью профилометра. Кроме того, функциональные испытания, такие как проверка момента качения в сборочных соединениях или люфта в зубчатых передачах, обеспечивают окончательную проверку работоспособности обработанных деталей как интегрированной системы.
9. Какими возможностями контроля и доставки должен обладать квалифицированный процессор U-образной рамы для ног человекоподобного робота??
Ключевые параметры контроля включают диаметр отверстия подшипника, соосность, ширину разреза, установочные отверстия, расстояние между монтажными отверстиями, плоскостность сопрягаемых поверхностей, резьбовые калибры (проходные/непроходные) и заусенцы на кромках. Стандартные мелкосерийные проекты выполняются примерно за 5–10 дней; для твердого анодирования, протоколов испытаний или пробных сборок подтверждение производится на основании фактических чертежей.
10. What are the relevant machining capabilities that a qualified humanoid robot leg U-frame processor should possess?
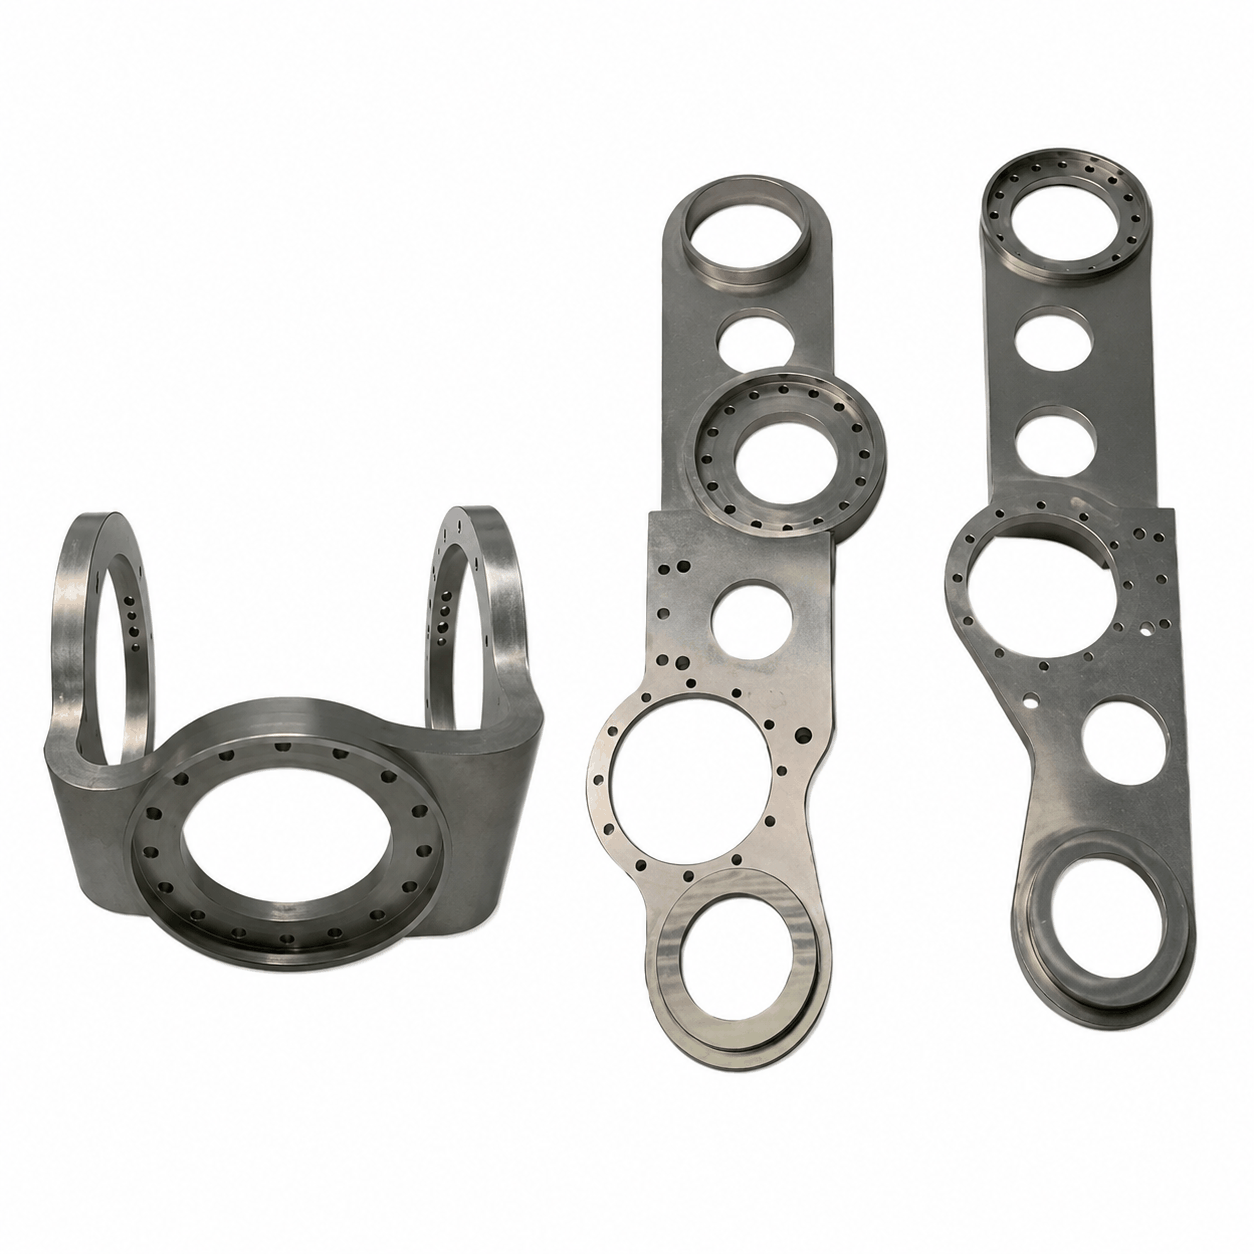
U-образный кронштейн для ног человекоподобных роботов не следует оценивать изолированно; вместо этого его следует рассматривать комплексно в рамках одного производственного процесса вместе с рамой опоры ноги, компонентами нижних конечностей, деталями тазобедренного сустава, структурными элементами стопы и компонентами крепления редуктора. Основная цель такого подхода — стандартизация осей суставов, базовых точек сборки и требований к контролю качества. Во-первых, отверстия для подшипников и штифтов на U-образном кронштейне имеют четкую осевую связь с компонентами тазобедренного и коленного суставов. Если каждая деталь обрабатывается независимо по собственному чертежу, во время сборки могут проявиться накопленные допуски, что приведет к заеданию суставов, неравномерному износу или аномальным шумам. Оценивая связанные детали вместе, можно установить единую базовую точку на этапе CAM, что позволит максимально полно выполнять системы критически важных отверстий с использованием одной и той же системы зажима или базовой точки, тем самым уменьшая смещение осей, вызванное множественными настройками. Во-вторых, между рамой опоры ноги, структурными элементами стопы, компонентами крепления редуктора и U-образной рамой имеются сопрягаемые поверхности, отверстия для установочных штифтов и болтовые соединения. После установления единой базовой точки сборки можно заранее определить, какие поверхности являются несущими сопрягаемыми поверхностями, а какие отверстия служат ориентирами. Расположение отверстий и области, требующие компенсации толщины защитной пленки на поверхности, позволяют избежать ситуации, когда «отдельная деталь проходит проверку, но не может быть собрана в готовое изделие».
Наконец, требования к контролю качества также должны быть стандартизированы и согласованы: соосность осей шарниров, расстояние между отверстиями, плоскостность сопрягаемых поверхностей, допуски на опорные посадочные места подшипников и фаски на кромках, контактирующих с телом человека, должны быть единообразно определены и повторно проверены по всей цепи шарниров ноги. Такой подход не только сокращает цикл прототипирования, но и снижает риск доработок во время сборки, позволяя U-образному кронштейну перейти от «прецизионного компонента» к надежной детали, которая может быть плавно интегрирована в систему шарниров ноги.
11. Информация, необходимая для составления коммерческого предложения.
Модели STEP/STP, чертежи в формате PDF, размеры сопрягаемых подшипников или двигателей, марки материалов, количество, допуски, обработка поверхности, требования к контролю качества и поставке.
12. Роль CAD/CAM и моделирования в процессе механической обработки.
CAD/CAM и моделирование формируют цифровую основу, связывающую проектирование деталей человекоподобных роботов с производством. CAD-модель служит единственным источником достоверной информации, охватывая такие параметры, как размеры, допуски, качество поверхности и материалы. CAM-система преобразует эти данные в G-код, генерируя сложные 5-осевые траектории движения инструмента, одновременно выполняя виртуальное обнаружение столкновений и геометрическую проверку. FEA-анализ анализирует напряжения и оптимизирует структуру перед обработкой. Этот бесшовный замкнутый рабочий процесс сокращает циклы прототипирования, уменьшает отходы материалов и гарантирует, что изготовленные детали соответствуют моделируемым техническим характеристикам.
13. Почему стоит выбрать компанию Noble в качестве поставщика?
Компания Noble не просто обрабатывает одну U-образную раму. Она оценивает раму опоры ноги, детали тазобедренного сустава и соответствующие детали редуктора вместе. Это помогает унифицировать ось сустава и контрольную точку. Пятиосевая обработка за одну установку предотвращает смещение оси. Сегментированная обработка тонкостенных деталей контролирует деформацию. Посадочные места подшипников обрабатываются с точностью ±0.01 мм. Поверхностная обработка обеспечивает защиту там, где это необходимо, и повышает износостойкость там, где это необходимо. Выбирая Noble, вы выбираете партнера, который понимает, как собирается вся конструкция ноги.






