
Recentemente, um artigo foi publicado na revista Nature. A equipe de pesquisa da Universidade da Califórnia, em San Diego, utilizou um robô humanoide desenvolvido pela Unitree Robotics para realizar duas colecistectomias em porcos vivos. Esta é a primeira vez que um robô humanoide realiza cirurgias reais em organismos vivos.
Elon Musk já havia feito uma afirmação ousada de que robôs superariam cirurgiões humanos qualificados em poucos anos e ultrapassariam os melhores cirurgiões do mundo em aproximadamente cinco anos. A divulgação deste estudo recente causou grande impacto no setor.
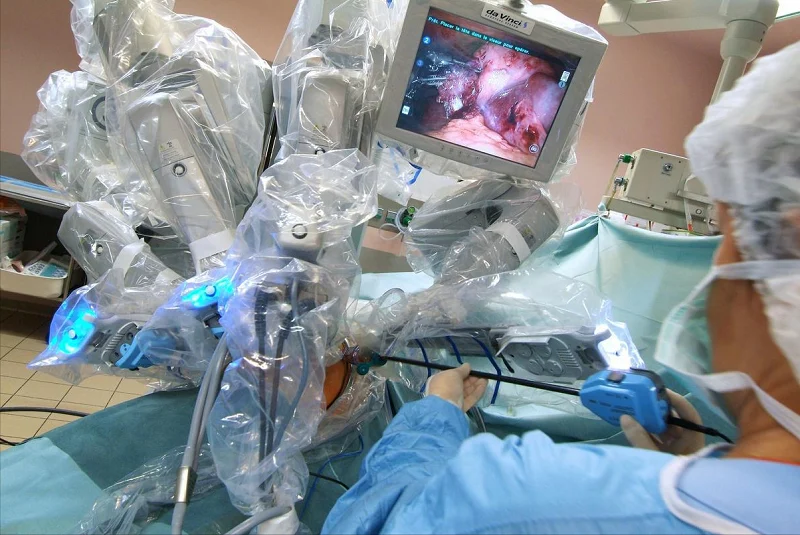
Por que os robôs cirúrgicos estão se desenvolvendo em um ritmo tão acelerado? Como eles se diferenciam dos robôs comuns? E como os fabricantes podem controlar os erros dimensionais durante o processamento e a produção? Hoje, vamos nos aprofundar nesses tópicos para uma discussão detalhada.
Robôs cirúrgicos são um novo tipo de ferramenta médica que combina aprendizado de máquina e sistemas mecânicos de precisão para realizar operações cirúrgicas. Os médicos podem operar com precisão braços e mãos robóticas em um console de controle para realizar cirurgias. Essa tecnologia não só aumenta a precisão e a eficiência das cirurgias, como também reduz a necessidade de contato direto entre pacientes e equipe médica, introduzindo métodos de tratamento mais seguros e avançados na área médica.
Quais são os tipos de robôs cirúrgicos?
Existem muitos tipos de robôs cirúrgicos. Os tipos mais comuns incluem robôs Da Vinci, robôs cirúrgicos ortopédicos, robôs cirúrgicos laparoscópicos, robôs cirúrgicos cardíacos, robôs cirúrgicos urológicos e robôs cirúrgicos de porta única.
Entre eles, os robôs cirúrgicos ortopédicos e os robôs cirúrgicos endoscópicos são dois tipos comuns de robôs cirúrgicos. Os robôs cirúrgicos ortopédicos são usados principalmente em procedimentos ortopédicos, como cirurgias de substituição de articulações e da coluna vertebral. Os robôs cirúrgicos laparoscópicos, também chamados de robôs cirúrgicos endoscópicos, são usados principalmente em cirurgias minimamente invasivas.
Quais são as partes importantes dos robôs cirúrgicos médicos e quais são os seus métodos de processamento?
Componentes Essenciais de Robôs Médico-Cirúrgicos
Os robôs cirúrgicos dependem de muitas peças importantes. Entre elas, estão os braços robóticos, os manipuladores cirúrgicos, os instrumentos cirúrgicos, os sistemas de controle remoto, os componentes do sistema de visão e os componentes do sistema de navegação.
O braço robótico é responsável por transportar e operar os instrumentos cirúrgicos. Sistemas de controle remoto permitem que os médicos operem os robôs à distância. Sistemas de visão exibem imagens cirúrgicas nítidas em tempo real. Sistemas de navegação garantem a precisão das operações. Os instrumentos cirúrgicos auxiliam os robôs a completar etapas cirúrgicas complexas e fornecem feedback tátil preciso. Todas essas partes trabalham em conjunto, tornando os robôs cirúrgicos precisos e confiáveis para uso clínico.
Métodos de usinagem para peças de robôs cirúrgicos
Usinagem por Controle Numérico Computadorizado (CNC)
Utiliza máquinas-ferramenta controladas por computador. Um software pré-programado controla o movimento das ferramentas de corte. A usinagem CNC permite produzir peças com alta precisão e geometrias complexas. Funciona tanto para materiais metálicos quanto plásticos.
Impressão 3D (Manufatura Aditiva)
A impressão 3D constrói peças empilhando material camada por camada. Ela transforma diretamente modelos digitais em componentes acabados. A impressão 3D permite a produção rápida de peças personalizadas. É ideal para produção em pequenos lotes e peças com formas geométricas complexas.
Corte a Laser & Soldagem a laser
Utiliza feixes de laser de alta energia para cortar e soldar com precisão materiais metálicos e não metálicos. O corte a laser proporciona bordas limpas e de alta precisão. A soldagem a laser é usada para unir componentes separados.
Moldagem por Injeção
O plástico fundido é injetado em moldes e resfriado para formar as peças acabadas. A moldagem por injeção é adequada para a produção em massa de componentes plásticos, garantindo alta precisão e qualidade consistente das peças.
Usinagem por Descarga Elétrica (EDM)
A eletroerosão (EDM) corrói materiais metálicos por meio de faíscas elétricas. É aplicada a materiais duros, difíceis de processar por usinagem convencional. A EDM permite alcançar alta precisão e perfis complexos, sendo amplamente utilizada na fabricação de moldes e componentes intrincados.
Fabricação de Chapas Metálicas
Abrange os processos de corte, dobra e conformação para a fabricação de peças de chapa metálica. O processamento de chapas metálicas é comumente utilizado na fabricação de gabinetes, suportes e outros componentes estruturais.
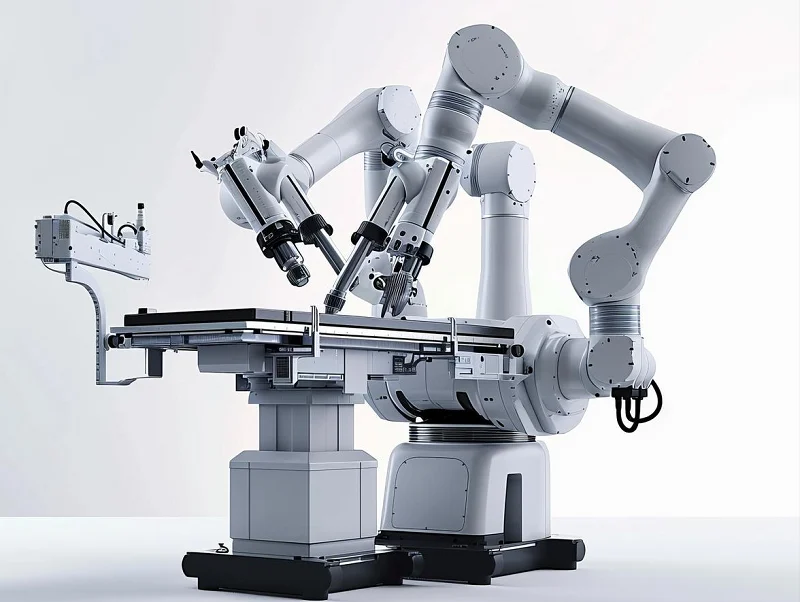
Como são as peças de um robô cirúrgico médico Montado?
Os componentes de robôs médicos precisam passar por várias etapas importantes. Primeiro, as equipes finalizam o planejamento detalhado da montagem. Segundo, realizam verificações de qualidade completas em cada peça. Terceiro, os trabalhadores montam todas as estruturas mecânicas. Quarto, instalam todos os módulos eletrônicos. Quinto, a equipe realiza a depuração completa da máquina e os testes de desempenho. Sexto, configuram as interfaces de operação homem-máquina. Por fim, o robô completo passa por verificações finais de aceitação.
Essas etapas garantem a precisão dos braços robóticos, juntas, sensores e outros componentes. Após a montagem, o robô deve passar por testes finais de aceitação. O robô também precisa de testes de simulação cirúrgica. Esses testes verificam o desempenho e a confiabilidade, garantindo que o robô possa realizar tarefas cirúrgicas com segurança e precisão.
Por que os robôs cirúrgicos são mais difíceis de fabricar?
Quando os robôs cirúrgicos entram na fase de validação clínica e produção em pequenos lotes, cada componente deve ser cuidadosamente controlado. A qualidade de usinagem de cada peça torna-se extremamente importante.
Componentes individuais, como alojamentos de juntas, conectores de manipuladores e suportes de sensores, podem passar nos testes de tamanho separadamente. No entanto, problemas podem surgir após a montagem das peças no robô completo. Exemplos incluem feedback de força instável e trepidação de instrumentos cirúrgicos. As superfícies de vedação também podem não travar firmemente.
O mercado de robôs humanoides e robôs cirúrgicos está crescendo rapidamente. O processamento de peças de alta precisão está se tornando um grande desafio para as equipes de pesquisa.
Os robôs industriais comuns focam-se apenas na resistência estrutural e na precisão de posicionamento repetitivo. Os robôs médicos acrescentam três regras rigorosas: desempenho estável a longo prazo, superfícies limpas e rastreabilidade completa da produção. Um encaixe de instrumento minimamente invasivo pode ter um desvio de posição do furo de apenas 0.01 mm, mas, ao atingir a extremidade do instrumento, resultará em alterações na postura de fixação e na curva de feedback de força.
Os materiais também são mais sensíveis. O alumínio 7075 é adequado para a fabricação de componentes estruturais leves e de alta resistência, mas a casca de paredes finas libera tensões após o desbaste. O PEEK é frequentemente usado em almofadas isolantes, blocos de isolamento térmico e peças limitadoras resistentes ao desgaste. Quando o calor de corte atinge altas temperaturas, rebarbas e deformação dimensional são propensas a ocorrer. Eixos pequenos de aço inoxidável e peças adaptadoras de liga de titânio também exigem rugosidade e limpeza superficial. Em última análise, para peças de robôs médicos, não se trata apenas de definir tolerâncias pequenas; a chave é usar a mesma linguagem para os padrões de processamento, inspeção e montagem.
Planos de processo para controlar os riscos micrométricos dos robôs cirúrgicos: Bloquear toda a cadeia de referência
5.1 Utilizar máquinas CNC com articulação de 5 eixos
As caixas de junção frequentemente apresentam furos inclinados, cavidades circulares e ranhuras laterais. O reaperto repetido acumula erros de posicionamento. As máquinas de 5 eixos processam todos os furos de fixação e superfícies de montagem sob uma referência unificada. Isso elimina a maioria dos desvios de montagem imprecisos.
5.2 Combine mandris de vácuo e mordentes macios
Dispositivos de fixação a vácuo e mordentes macios devem ser usados em conjunto. Peças de alumínio de parede fina não devem ser fixadas com muita força. Força de fixação excessiva pode causar deformação após a remoção do dispositivo.
Para superfícies grandes e de paredes finas: Dispositivos de fixação a vácuo podem distribuir a força de aperto uniformemente. Para peças de conexão irregulares: Garras macias e pinos de localização podem proporcionar um posicionamento mais estável. Este processo pode parecer simples, mas reduz significativamente o retrabalho durante a produção.
5.3 Dividir as etapas de usinagem para aliviar a tensão
As peças de alumínio 7075 seguem um fluxo fixo: usinagem de desbaste → breve pausa para alívio de tensões → semiacabamento → verificação dimensional → corte final de precisão. Os operadores verificam novamente as principais posições de referência antes da última passada de corte.
Para peças de plástico PEEK, as fábricas controlam a velocidade do fuso e a afiação da ferramenta. O baixo calor de corte evita a variação do tamanho do furo.
5.4 Definir padrões de tolerância de processo em camadas
Os operadores separam dois tipos de padrões de controle de características. As peças principais incluem furos de rolamento, bases de encoders e furos de conexão de ferramentas. A tolerância alvo para esses componentes permanece dentro de ±0.005 mm. Ranhuras comuns para redução de peso e áreas de evitação utilizam regras de tolerância mais flexíveis.
As máquinas de medição por coordenadas (CMM) testam a distância entre furos, a coaxialidade, a verticalidade e a planicidade. As equipes registram os dados da primeira montagem de amostra para todas as posições críticas da montagem. Registros completos reduzem os custos de retrabalho a longo prazo.
6. Processo completo de montagem das peças do robô cirúrgico
Todas as peças de robôs médicos seguem etapas de montagem padronizadas. As equipes elaboram planos de montagem detalhados. Em seguida, realizam uma inspeção de qualidade completa em cada componente. Depois, os trabalhadores finalizam a montagem mecânica e a instalação dos componentes eletrônicos.
Finalmente, a equipe conclui a depuração da máquina e os testes de desempenho em várias etapas. Por último, eles configuram os painéis de controle homem-máquina. Toda a máquina passa por uma rigorosa inspeção final de aceitação.
Todas as etapas garantem uma coordenação precisa entre braços, articulações e sensores. Após a montagem, o robô realiza testes de simulação de cirurgia real. O teste confirma sua segurança e precisão operacional.
A montagem dos componentes de robôs cirúrgicos médicos exige a execução de um conjunto completo de procedimentos padronizados. O primeiro passo é a elaboração de um plano de montagem detalhado. Os funcionários separam todas as peças e determinam a sequência de montagem para evitar erros de instalação. Em seguida, é realizada uma inspeção de qualidade completa do processo. Cada componente, como o braço robótico, o sensor e a carcaça, deve ser verificado quanto a defeitos de tamanho e aparência.
Após a aprovação na inspeção, os operários primeiro concluem a montagem das estruturas mecânicas, como o braço robótico e as juntas, e em seguida instalam as placas de circuito internas, os módulos de acionamento e outros componentes eletrônicos. Os técnicos realizam diversos testes de depuração no equipamento, corrigindo problemas como trepidação e desvio de posicionamento, e posteriormente ajustam a tela sensível ao toque e outras interfaces de interação homem-máquina.
Após a montagem completa da máquina, ela entrou na fase final de aceitação. Os engenheiros realizaram diversos testes cirúrgicos simulados para verificar de forma abrangente a precisão, a estabilidade e a segurança do equipamento. Somente após a aprovação em todos os testes, o equipamento pode ser liberado da fábrica, garantindo a realização segura e precisa de diversas operações minimamente invasivas durante cirurgias clínicas.
7. Principais perguntas para as equipes de P&D e Compras de peças para robôs cirúrgicos
Os principais requisitos devem ser claramente discutidos durante a fase de cotação.
Primeiro, marque todas as dimensões principais das características, respectivamente.
Informe ao fornecedor quais componentes podem ser usados como referência de montagem, quais são compatíveis com o motor ou sensor e quais são apenas áreas de tolerância vazias. Tolerâncias gerais muito pequenas desperdiçam custos de processamento.
Em segundo lugar, confirme os padrões de teste completos.
As peças de robôs médicos exigem relatórios formais de inspeção da primeira amostra, registros completos de testes de orifício, arquivos completos de lote de materiais e arquivos de tratamento de superfície. Pequenos lotes de 5 ou 10 peças também precisam ser rigorosamente inspecionados. A equipe deve produzir os componentes corretos na primeira tentativa.
8. Recomendações para equipes que adquirem peças para robôs cirúrgicos
Se você busca um fornecedor de usinagem de alta precisão para peças de robôs cirúrgicos, não se concentre apenas no preço e no prazo de entrega. Você também deve avaliar a capacidade de produção do fornecedor. Algumas perguntas importantes incluem:
- A fábrica possui equipamentos de processamento com articulação de 5 eixos?
- Quais métodos de fixação eles utilizam para peças de paredes finas?
- Eles possuem parâmetros de processamento estáveis e consolidados para alumínio 7075 e PEEK?
- Eles conseguem controlar a tolerância das características principais dentro de ±0.005 mm durante a produção em massa?
- Eles podem fornecer relatórios completos de medição de coordenadas CMM com as primeiras amostras?
9. Por que escolher a NOBLE?
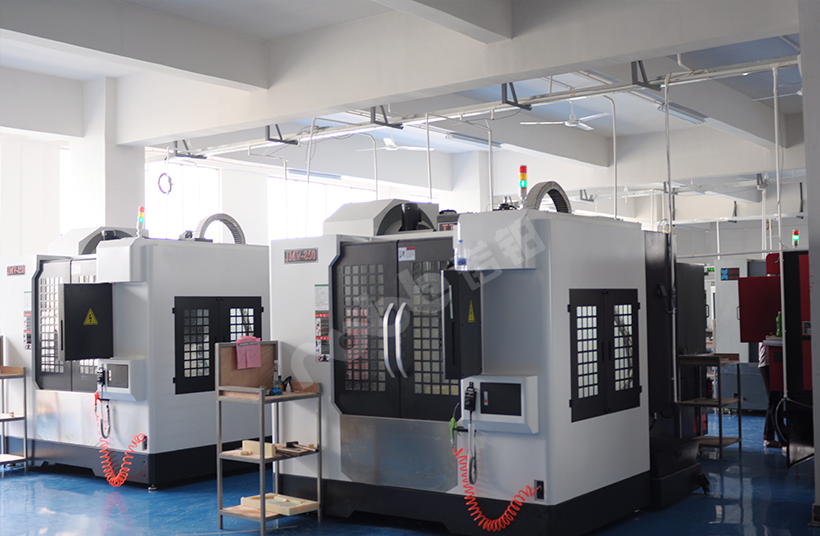
A Noble transforma ideias de produtos em protótipos finalizados e peças para produção em massa. A maioria dos fornecedores oferece apenas serviços de prototipagem. A Noble fornece suporte completo à fabricação em um só lugar. Nosso serviço abrange otimização de design, processamento, acabamento de superfície e montagem final.
NOBLE's Prototipagem Rápida de Silicone Capacidade
A produção de protótipos em silicone integra-se às nossas outras linhas de fabricação. Nossos engenheiros oferecem suporte de design em todo o fluxo produtivo. Máquinas CNC produzem moldes mestres de precisão. A moldagem por injeção viabiliza a produção em massa em grande volume. Nossa equipe realiza o tratamento de superfície e a montagem final internamente. Os clientes trabalham com um único fornecedor para todas as etapas do processo.
Certificações formais de qualidade
Nosso sistema de gestão da qualidade possui certificação oficial com documentação completa.
- ISO 9001:2015: Controla a qualidade geral da fabricação. Regras de processo padronizadas garantem resultados de produção estáveis. Etapas completas de inspeção verificam as dimensões e a qualidade da superfície das peças.
- ISO 13485:2016: Esta norma adiciona regras rigorosas para a produção de dispositivos médicos. Ela exige rastreabilidade completa das peças e validação completa do processo.
Perguntas frequentes sobre peças de robôs cirúrgicos
1: Qual a diferença entre o aço inoxidável 304 e o aço inoxidável 316L para uso médico?
O aço inoxidável 304 possui baixa resistência à corrosão. Raramente é utilizado em peças médicas. O aço inoxidável 316L, de baixo carbono, contém molibdênio. Ele resiste a líquidos clorados presentes nos fluidos corporais. Instrumentos cirúrgicos e implantes temporários são fabricados com aço inoxidável 316L.
2: Vocês podem me fornecer os arquivos completos de rastreabilidade dos materiais para as minhas peças?
Sim. Fornecemos toda a documentação oficial. Ela inclui relatórios de ensaio de matéria-prima (MTR) e certificados de conformidade (CoC) das peças acabadas. Assim, toda a cadeia de produção permanece rastreável.
3. O que é passivação? Por que a passivação é fundamental para o aço inoxidável de uso médico?
A passivação é um tratamento químico que remove minúsculos grãos de ferro deixados por ferramentas de corte na superfície do aço. Esses minúsculos grãos causam ferrugem na ausência de passivação. A passivação melhora a capacidade anticorrosiva natural do aço. Essa característica é muito importante para peças que passam por esterilização a vapor. A passivação é uma etapa fixa em nosso processo de produção.
4. Qual é o prazo de entrega padrão para protótipos de dispositivos médicos?
O prazo de entrega de protótipos médicos é de 2 a 4 semanas. O tempo exato depende da complexidade da peça e do fornecimento de matéria-prima. Mantemos uma comunicação clara e constante. Adaptamos todo o trabalho aos cronogramas de pesquisa e produção de nossos clientes.
5. Como posso confirmar se o NOBLE é adequado para o meu projeto?
Entre em contato com nossa equipe de engenharia. Realizamos discussões confidenciais sobre todas as suas necessidades de projeto. Compartilhamos nosso sistema de qualidade completo, casos de sucesso na indústria médica e planos de processamento personalizados. Todas as nossas etapas de produção seguem rigorosos padrões da indústria médica.







