

Machinatio CNC robotica chirurgica sex gradibus operatur: designatio, programmatio, praeparatio, machinatio, inspectio, et perficitio. Quisque gradus adiuvat ad tolerantias strictas et praecisionem perveniendam, quas robotica chirurgica ad opera chirurgica complexa requirunt.
Error 0.01 mm non solum vitium est, sed etiam periculum salutis quod vitas afficere potest. Tolerantiam ±0.005 mm in iunctura titanii quinque axium obtinere strictam administrationem fluctuationis thermalis requirit; etiam mutatio 2°C in temperatura fusi reiectionem partis causare potest. Compensatio thermalis in tempore reali et moderatio climatis environmentalis iuncturas roboticas, nexus, et receptacula sensorum constanter aptanda servant.
Hic gradus praecisionis machinationis magni momenti est ad fabricationem robotorum chirurgicorum. Processus machinationis CNC efficit ut quaeque pars normas qualitatis strictas pro applicationibus chirurgicis impleat. Hi roboti chirurgici aptationes accuratas requirunt ad operationem tutam.
Conspectus Machinationis CNC Roboticae Chirurgicae
Quid est Machinatio CNC Robotica Chirurgica?
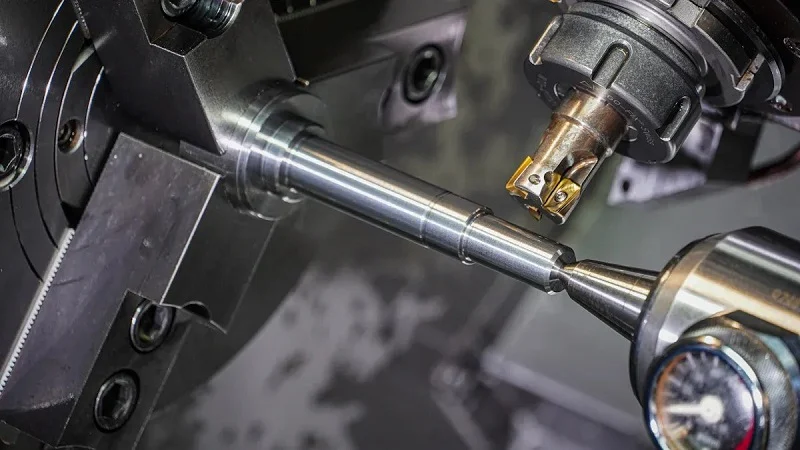
Machinatio CNC robotica chirurgica instrumenta computatro gubernata adhibet ad materiam robotorum chirurgicorum secandam, formandam, et perficiendam. Machina CNC exemplar digitale sequitur ad partes summa cum accuratione creandas. Systema cum metallis ut titanio et chalybe inoxidabili operatur. Polymeros ut PEEK et PTFE tractat. Composita ut fibra carbonis quoque tractat. Haec flexibilitas materiae unum ex commodis praecipuis technologiae machinationis CNC ad fabricationem robotorum chirurgicorum est. Designatores optimam materiam pro quolibet opere eligunt sine sollicitudine de limitibus fabricationis.
Repetibilitas hanc methodum distinguit. Machinatio CNC per robotam chirurgicam partes identicas per omnem cursum productionis praestat. Quaeque pars proximae intra micrometra congruit. Ille gradus praecisionis et constantiae interest cum partes corporis humani fabricas. Haec methodus machinationis eventus constantes praebet. Machinatio CNC per robotam chirurgicam firmitatem praebet qua turmae medicae confidunt. Processus efficit ut quaeque pars aptetur et operetur prout destinatum est.
Cur Praecisio in Robotica Chirurgica Magni Momenti Sit
Applicationes chirurgicae variae gradus accuratiae varios requirunt. Quaedam partes tolerantias arctissimas requirunt. Aliae plus spatii permittunt. Hic est descriptio tolerantiarum typicarum pro variis componentibus:
| Pars / Processus | Tolerantia Dimensionalis Typica | application Context |
| Fresatura CNC multiaxialis pro tegulis navigationis chirurgicae | ± mm 0.002 | Systema navigationis orthopaedica |
| Partes gradus navigationis (interfacies criticae, lineamenta ordinationis) | ±0.02-0.05 mm | Systema navigationis orthopaedica |
| Partes praecisionis pro instrumentis chirurgicis roboticis (systemata visualisationis tridimensionalis) | 0.2 mm | Instrumenta chirurgica robotica |
Tolerantia 0.2 mm bene operatur pro capsulis visualisationis. Sed partes navigationis multo artius moderamen requirunt. Tolerantia ±0.002 mm in capsulis multiaxialibus fresatis demonstrat quam difficilis fabricatio robotica pro chirurgia esse possit. Minimus error instrumentum male alignatum per processum causare potest.
Ex prospectu practico, machinatio CNC per robotum chirurgicum has tolerantias constanter assequitur. Processus machinationis omnes variabiles, a celeritate instrumenti ad temperaturam refrigerantis, observat. Haec technologia fabricationis accuratae fabricatoribus adiuvat ut normas medicas severas observent. Aegros per processus complexos protegit. Machinatio CNC per robotum chirurgicum his requisitis exactis omni tempore satisfacere debet.
Partes Claves Productae
Machinatio CNC multas partes criticas pro robotis chirurgicis creat. Instrumenta chirurgica unam categoriam maiorem constituunt. Haec includunt instrumenta quae prehendunt, secant, et suunt in proceduris. Acies acutas et superficies leves requirunt. Elementa fixa et structuralia structuram roboti praebent. Firma et tamen levia esse debent.
Partes fluidorum tractantes fluxum aeris et medicamentorum in chirurgia gubernant. Tegumenta electronica sensibilia intra robotum protegunt. Connectores partes diversas systematis connectunt. Quaeque harum partium roboti chirurgici diligentem machinationem requirit.
Fabricatio instrumentorum medicorum ex hoc processu magnopere prodest. Geometrias complexas tractat quae methodis manualibus impossibiles essent. Instrumenta medica partes requirunt quae accurate congruunt. Partes chirurgicae roboticae saepe formas intricatas cum curvis angustis et subtilitatibus subtilissimis habent. Processus partes praecisionis praebet quae perfecte inter se congruunt. Machinatio CNC robotica chirurgica est electio prima ad fabricationem partium roboticarum chirurgicarum. Praebet accuratam qualitatem quam fabricatio partium roboticarum chirurgicarum requirit. Omnis pars certo modo operari debet.
Processus Machinationis CNC Roboticae Chirurgicae Gradus per Gradum
Omnis gradus in hoc processu diligenter ordinatus est. Finis semper est machinatio accurata. Machinatio CNC per robotum chirurgicum designia digitalia in partes valde complexas et accuratas convertit.
Gradus 1: Designatio et Modellatio CAD
Creando Exemplaria CAD Detaliata
Omnis pars incipit ut exemplar tridimensionale in programmate CAD. Ingeniarii omnem proprietatem definiunt. Hoc includit foramina, curvas et fila. Exemplar debet esse exactum. Quivis error ad partem falsam ducit. Pro robotis chirurgicis, exempla saepe formas complexas habent. Hae possunt esse canales angusti vel margines acuti. Fasciculus CAD fit exemplar principale. Omnem angulum et dimensionem capit.
Design for Manufacturability
Perfectum exemplar CAD non significat partem machinari posse. DFM problemata inspicit. Anguli interni acuti radium instrumenti maiorem fortasse requirunt. Loca profunda instrumenta specialia fortasse requirunt. DFM tempus servat et reformationes impedit. Hoc unum ex commodis praecipuis machinationis CNC roboticae chirurgicae est.
Tolerantia et Selectio Materiarum
Tolerantiae variationem permissam definiunt. Quaedam lineamenta tolerantias strictas requirunt. Aliae minus criticae sunt. Electio materiae etiam interest. Titanium firmum est sed durum in instrumentis. PEEK mollius est sed sub calore flectere potest. Superficies aeque magni momenti est. Superficies generales Ra 0.4–0.8 µm requirunt. Superficies functionales, ut acies secantes, Ra < 0.2 µm requirunt.
Plerique fabri electropolituram prae sola politura mechanica malunt — haec asperitatem superficiei circiter 50% minuit dum stratum oxidi passivum construit quod corrosioni per repetitos cyclos autoclavis resistit.
Haec combinatio partes roboti chirurgici definit.
Gradus II: Programmatio CAM et Semitae Instrumentorum
CAD convertens ad CAM
Postquam consilium paratum est, ad programmata CAM transit. CAM significat Fabricationem Computatro Adiuvatam (seu Fabricationem Computatro Adiuvatam). Exemplar tridimensionale legit et vias instrumentorum creat. In machinatione CNC robotis chirurgicis, hoc gradus complexus est. Geometria saepe intricata est. Programma optimum ordinem sectionis decernit. Etiam instrumenta apta pro singulis operationibus eligit.
Simulatio Itinerum Instrumentorum
Antequam ulla sectio fiat, systema CAM (Camera Operationum Automatarum) cursus instrumentorum simulat. Motum instrumenti exactum ostendit. Casus cum parte vel apparatu inspicit. Simulatio problemata mature detegit. Unus casus partem corrumpere vel machinam laedere potest. Hoc magni momenti est ad fabricationem partium robotarum chirurgicorum. Simulatio etiam tempora cycli praedicit. Adiuvat ad invenienda impedimenta.
Optimizing secans Morbi
Optimizatio significat adaptationem velocitatum alimentationis, celeritatis fusorum, et translationum. In machinatione CNC robotica chirurgica, et tempus cycli et superficies ornata valent. Adaptiva moderatio velocitatis alimentationis iuvat. Velocitates secundum detritionem instrumenti vel vires secantes adaptat. Machinatio multiaxialis simultanea numerum configurationum minuit. Hoc accuratiam multum augere potest.
- Normae regulatoriae et qualitatisISO 13485 validationem processus requirit.
- Adaptiva moderatio celeritatis alimentationisAdaptationes temporis realis sectionem aggressivam permittunt.
- Machinatio multiaxialis simultaneaErrores repositionis minuit.
- Occursus fugaBrevissimae viae tutae ad repositionem.
- Minimizatio iacturae materialis: Pecunia per nidificationem 5-12% servata.
- Optimizatio CAM integrataSimulationes angustias praedicunt.
- Apparatus eruditionis AIData analysat ad parametros optimizandos.
Haec coniunctio et praecisionem et constantiam praestat.
Gradus III: Instructio et Tenax Operis
Deligendo Recta Machina CNC
Machinatio CNC multiaxialis communis est robotis chirurgicis. Machina quinqueaxialis partem ex quolibet angulo attingere potest. Hoc repositionem manualem minuit. Praecisionem quoque auget. Pro partibus delicatis, rigiditas machinae et moderatio thermalis maximi momenti sunt. Etiam mutatio 2°C in temperatura fusi reiectionem causare potest. Compensatio temporis realis tolerantias constantes servat.
Designatio Apparatus ad Geometrias Complexas
Tenacitas partium parvarum et delicatarum necessaria est. Si pars movetur, tolerantiae strictae servari non possunt. Methodi variae pro formis diversis valent.
| Methodus sustinendi opus | Characteristica principalis | Pertinentia ad partes |
| Morsae praecisionis | Aptum partibus rectangularibus | Partes tenues distorquere potest |
| Custom fixtures | Optimum repeatability | Sumptus initialis altus sed fidus |
| Mensae vacuum | Vis prehensionis uniformis | Idoneum partibus tenuibus parietibus |
| Systema in colletis fundata | Alta repetibilitas partium rotundarum | Ad geometrias specificas limitatus |
Systema prehensionis puncti zero repetibilitatem tam humilem quam 0.003 mm assequuntur. Machinatio quinque axium cum uno apparatu accuratiam geometricam usque ad 33.98% auget.
Selectio et Calibratio Instrumentorum
Instrumentorum electio a materia et magnitudine pendet. Instrumenta minuta ad subtilitates necessaria esse possunt. Calibratio efficit ut instrumentum in loco exacto sit. Detritio instrumentorum attente observanda est. Instrumenta hebetata superficiem et tolerantias afficiunt. Hoc praesertim magni momenti est pro instrumentis chirurgicis. Mutatores instrumentorum automatici et probatores adiuvant ut res constantes maneant.
Hic processus difficultates machinationis CNC roboticae chirurgicae ostendit. Quaeque pars accuratam machinationis gradum micronum et strictam supervisionem processus requirit. Optimizatio itineris instrumentorum moderationem praecisionis gradus micronum sustinet.
Materiae et Superficiei Politura in Chirurgia Robotica CNC Machinatione
Materiae Communes pro Robotis Chirurgicis
Automata chirurgica metallis, materiis plasticis, et materiis compositis utuntur. Quaeque materia sua commoda habet. Electio modum quo pars per operationem operatur afficit. Etiam decernit quam bene pars sterilisationem toleret.
Mixturae titanii saepe in partibus robotorum chirurgicorum apparent. Levia sunt et corpori tuta. Chalybs inoxidabilis etiam in multis instrumentis apparet. Haec metalla robur et firmitatem per repetitos cyclos sterilisationis praebent.
Materiae plasticae quoque magnum munus agunt. PEEK et composita fibrae carbonis radios X transmittere sinunt. Etiam altas temperaturas et chemica resistunt. Alia polymera gradus medicinalis sterilisationem repetitam tolerant, formam servantes. Quaedam plasticae biocompatibiles tolerantias strictas tenere possunt. Aliae plasticae tolerantias paulo laxiores fortasse requirunt, sed multis usibus bene funguntur.
| Material | Key Properties | Notae Machinationis |
| PEEK | Radiolucens, sterilizabilis | Tolerantiae strictae; expansio thermalis magna machinationem asperam una cum relaxatione requirit. |
| Alia polymera gradus medicinalis | Radiolucens, sterilisationem sustinet | Aptum pro receptaculis sensoriis et instrumentis navigationis |
| Aliquam Steel | Corrosioni resistens, fortis | Late in instrumentis chirurgicis et implantationibus temporariis adhibitum |
| Titanium Alloys | Levis, biocompatibilis | Idoneum pro implantatis et instrumentis praecisionis |
| Aliae materiae plasticae biocompatibiles | Plastica biocompatibilis | Stricta sustinet tolerances |
| Aliae materiae plasticae gradus medicinalis | Plastica gradus medicinalis | stricta tolerances |
Haec varietas demonstrat cur fabricatione partium robotorum chirurgicorum latam peritiam in materiis requiratur.
Impactus Materiae in Parametros Machinationis
Proprietates materiae modum quo partem secas directe formant. Durities factor magnus est. Mixturae titanii relative durae sunt. Ea durities attritionem instrumentorum accelerat. Instrumenta carbure obducta vel ceramica necessaria sunt ad ea efficaciter secanda.
Conductivitas thermalis aeque magni momenti est. Titanii conductivitas thermalis infima est. Calor zonam secandi effugere non potest. Accumulatur et instrumentum laedit. Ideo, celeritates secandi et rationes refrigerandi aptae adhibentur. Refrigerans altae pressionis adiuvat temperaturam moderari.
PEEK aliam difficultatem praebet. Alta eius expansio thermalis significat te primum partem aspere machinari. Deinde eam relaxare sinere. Tum eam perficere. Hic processus duorum graduum tolerantias strictas servat. Materia, cum ductilis est, continuas lamellas producit. Fragmenta lamellarum hoc administrare adiuvant.
Pro chalybe inoxidabili, vires secandi magnae sunt. Machinae structura rigiditatem requirit. Vibrationes notas tremulas in superficie efficiunt. Hae notae superficiem corrumpunt. Velocitates progressionis diligenter moderari debes.
Quaeque materia diversas celeritates sectionis, electiones instrumentorum, et rationes refrigerandi requirit. Quam ob rem materiae machinationis CNC roboticae chirurgicae profundam cognitionem materiae requirunt. Errare significat partes abjectas.
superficiem Finishing ad Infectiones Controllandas
Superficies directe salutem aegrotorum afficit. Cellulae bacteriales magnitudinem a 0.5 ad 2 micrometra habent. Si superficies notas in eadem magnitudine habet, bacteria ibi perfugium inveniunt. Hae rimae minutae organismos a viribus scissis durante purgatione protegunt. Etiam ablutiones antimicrobiales retardant.
Investigationes ostendunt Ra 0.2 µm limen significans esse. Infra hunc valorem, ulterior asperitatis reductio accumulationem bacterialem non significanter minuit. Ra minus quam 0.2 µm spectans adhaesionem bacterialem minuit. Hoc est norma pro partibus robotis chirurgici quae textum attingunt.
Superficies asperiores plures rimas praebent ubi bacteria se occultant. Valores Ra inferiores has latebras minuunt. Sterilizationem per cyclos repetitos certiorem sustinent.
Quapropter politura superficialis in fabricatione instrumentorum medicorum magni momenti est. Politura electrostatica asperitatem superficiei circiter quinquaginta centesimis minuit, comparata cum sola politura mechanica. Etiam stratum oxidi passivum in metallo construit. Hoc stratum corrosioni per repetitos cyclos autoclavis resistit.
Automatis chirurgicis, omnis pars quae campum sterilem ingreditur hoc gradum perfectionis requirit. Processus productionis ab initio requisita superficiei finalis considerare debet. Selectio instrumentorum, parametri secandi, et perfectionis omnia exitum afficiunt.
Haec cura singularum rerum partes chirurgicas qualitate praestantes a partibus machinatis ordinariis separat. Praecisio in omni gradu efficit ut pars tuto in conclavi chirurgico fungatur.
Regimen quālitātis in Machinatione Chirurgica Robotica CNC
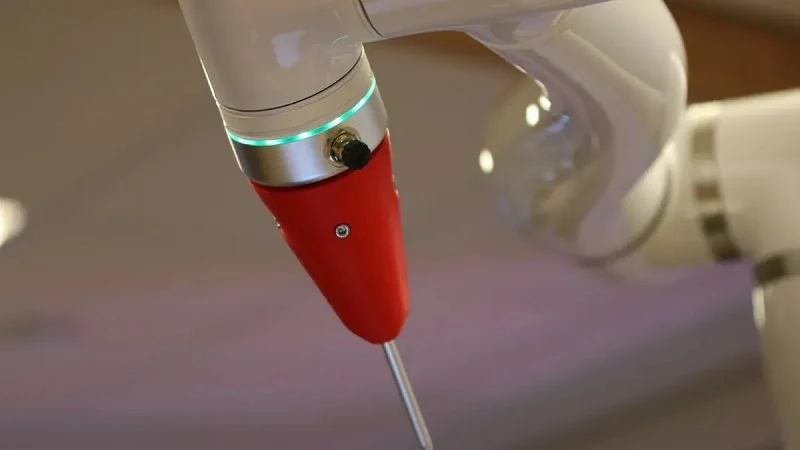
Technicae Inspectionis Intra Processum
Deprehensio problematum postquam pars perfecta est tempus et pecuniam consumit. Officinae callidae sectionem dum fit observant. Monitorium condicionis instrumentorum in tempore reali emissionem acousticam, vires secantes, vibrationes, et temperaturam adhibet ad processum sequendum. Haec signa detritionem instrumentorum revelant antequam superficiem corrumpant. Operator deinde parametros ex tempore mutare potest. Hoc rationes fragmentorum minuit et asperitatem superficiei intra limites tenet.
Methodi sensoriae variae problemata deprehendunt. Analysis vibrationis trepidationem et inaequalitatem detegit, quae superficiem protegit et fissuras minutas impedit. Monitorium thermale temperaturam materiae et fusi observat, quod deformationem impedit et stabilitatem dimensionalem conservat. Sensorium acousticum detritionem vel fracturam instrumenti auscultat, ita instrumentum detritum mutatur antequam partem laedat. Omnis incisio notitias de celeritate fusi, detritione instrumenti et positione axium generat. Algorithmi intellegentiae artificialis exempla subtilia, ut parvum augmentum vibrationis, multo antequam vitium in parte apparet, indicant.
Inspectio Dimensionalis et Superficialis Finalis
Machinatione finita, pars inspectioni plenae subit. Machinae coordinatarum mensurae omnes dimensiones criticas cum exemplo CAD comparant. Superficies quoque verificatur. Robotis chirurgicis, meta saepe Ra minor quam 0.2 µm est. Hoc limen interest quia bacteria a 0.5 ad 2 micrometra variant. Superficies levior pauciora loca occulta relinquit et sterilisationem certam sustinet.
Inspectores etiam lavas, fissuras, et vestigia instrumentorum inspiciunt. Haec vitia sordes capere vel puncta tensionis creare possunt. Unum vitium totam partem reicere potest. Hoc unum ex impedimentis est machinationis CNC roboticae chirurgicae. Gradus inspectionis confirmat omnem partem proposito designationis satisfacere antequam ad compositionem progrediatur.
Signa et certificaciones
ISO 13485:2016 spina dorsalis moderationis qualitatis hic format. ISO 13485 pro instrumentis medicis constructa est. Administrationem periculorum per totum cyclum vitae producti, documentationem praescriptivam sicut Acta Magistra Instrumentorum, et moderationes contaminationis addit quas fabricatio generalis non requirit. Clausula 7.5.9 vestigabilitatem a materia prima ad emptorem finalem postulat. Clausula 7.1 administrationem periculorum cum ISO 14971 coniungit. Clausula 7.5.6 validationem processus requirit ubi inspectio conformitatem, ut puta perfectionem superficiei, confirmare non potest.
Certificatio probat systema administrationis qualitatis officinae efficaciter institutum et conservatum esse. Corpora externa probata systema examinant antequam certificationem concedant. Pro machinatione CNC robotica chirurgica, hoc significat mutationum moderationem documentatam, processuum moderationem statisticam, et plenam vestigabilitatem materiae. Clientibus fiduciam dat praecisionem et constantiam per omnem seriem manere.
Applicationes et Partes in Machinatione CNC Robotica Chirurgica
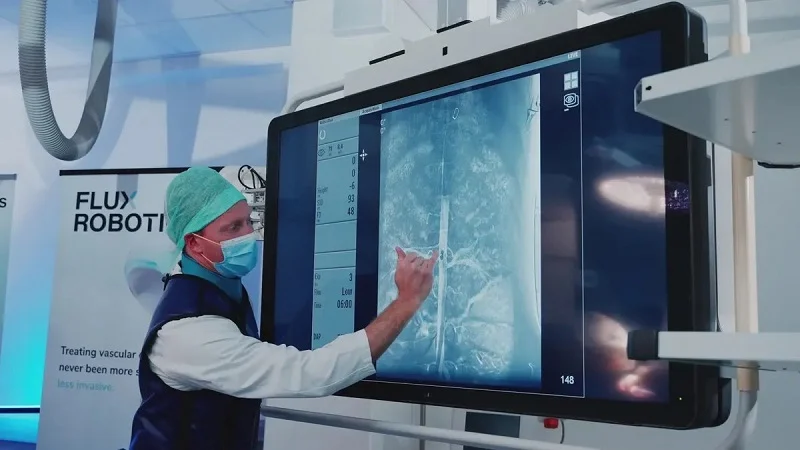
Minime incursio chirurgicam instrumenta
Laparoscopia, endoscopia, et chirurgiae roboticae adiuvatae instrumentis chirurgicis diligenter fabricatis nituntur. Haec instrumenta parvas foraminas prehendere, secare, et suere debent. Machinatio CNC hoc efficit. Processus margines acutos et superficies leves creat. Tolerantias tenet quas methodi manuales attingere non possunt.
Instrumentum laparoscopicum typicum centies adhibetur, et quisque usus sterilizationem includit. Instrumentum formam et acumen servare debet. Machinatio ex solido blocco proprietates uniformes praebet et loca infirma in partibus conglutinatis inventa removet. In chirurgia robotica, instrumenta directe cum brachio robotico connectuntur. Quaeque articulatio exacte congruere debet, quia conexio laxa imperium in chirurgia afficit. Machinatio stricta efficaciam constantem servat.
Eligenda materia recta magni momenti est. Chalybs inoxidabilis multis vicibus in autoclavibus sterilizari potest. Titanium levius est, itaque bene aptum est ad partes mobiles. Quaeque materia suas proprias optiones secandi requirit. Machinatio CNC robotica chirurgica his necessitatibus accommodatur. Resultatum sunt instrumenta certa quibus chirurgi confidere possunt.
Involucra et Connectores
Tegumenta electronica sensibilia intra robotas chirurgicos protegunt. Connectores partes diversas inter se iungunt. Utraque diligenter fabricanda est. Tegumentum cum mala obturatione humorem ad circuitus internos pervenire sinit. Hoc robotum in chirurgia deficere potest causare.
Tolerantiae strictae aptam aptationem sigillorum et connectorum efficiunt. Haec praecisio ad aquam prohibendam et ad protectionem contra interferencias electromagneticas (EMI) necessaria est. Sine ea, robot periculum impedimenti signalis vel ingressum fluidi subit. Designatio sigilli modum sterilisationis electum considerare debet. Methodi diversae diversas necessitates materiis imponunt.
| Sterilisation Methodo | Calor Range | Clavis Commodum | Materias compatible |
| Autoclavis (Vapor) | Caliditas | Efficax et oeconomicus | Chalybs inoxidabilis, titanium, quaedam polymera |
| Ethylene Oxide (EtO) | humilis temperatus | Processus temperaturae humilis | Pleraque metalla, polymeri calori sensibiles |
| Gamma Radialis | ambientium, | Calor non requiritur, summa efficacia | Metalla, pleraque polymera |
| Electron Beam | ambientium, | Celeri processus | Materiae similes gamma-compatibili |
Modus sterilisationis afficit quas materias adhiberi possint. Etiam modum quo sigilla designantur afficit. Superficies debet esse levis cum angulis rotundatis. Hoc accumulationem germinarum impedit. Partes roboti chirurgici his requisitis satisfacere debent.
Fabricatio partium robotorum chirurgicorum etiam congregationem in camera pura requirit. Hoc sordes arcet antequam partes internae inserantur. Ad regulas sequendas, societates certificationem ISO 13485:2016 requirunt. Acta accurata et probationes processus magni momenti sunt. Documentatio biocompatibilitatis probat materiam tutam esse corpori. Hi gradus involucra et connectores in instrumenta medica fidissima convertunt.
Implantationes et Instrumenta Personalia
Machinatio CNC robotica chirurgica efficit ut implanta et instrumenta singulis aegrotis propria creare possint. Haec cum robotis chirurgicis operari possunt. Implantatio ad aegrotum aptata incipit cum tomographia computata (CT). Ingeniarii imaginem in exemplar CAD vertunt. Machina implantationem ex titanio solido vel PEEK secat.
Haec methodus chirurgis instrumenta accuratissima in casibus difficilibus praebet. Lamina cranii facta ad usum aptata locos pro signis roboticis includere potest. Automatum se his signis utens per chirurgiam ordinat. Lamina cranio aegroti perfecte aptari debet. Processus machinationis hanc aptationem creat.
Eadem methodus adhibetur pro ductoribus ad usum proprium. Hi ductores osse adhaerent et instrumenta roboti dirigunt. Curant ut iusta materiae quantitas removeatur. Haec accuratio tempus convalescentiae minuit. Technologia moderna mutat quomodo valetudinaria curationes difficiles tractant. Instrumenta ad usum proprium quae corpori aegroti congruunt ordinare possunt. Roboti chirurgici consilium cum constanti accuratione sequuntur.
Cur NOBILIS Eligendum Est Pro Machinatio CNC Robotica Chirurgica
Eligere socium fabricatorem pro partibus robotorum chirurgicorum magna res est. Opus est officina quae intellegit quantum in discrimine sit. NOBLE in machinatione metallorum et plasticarum ad fabricationem robotorum chirurgicorum perita est. Turma cum titanio, chalybe inoxidabili, PEEK, aliisque materiis medicinalibus quotidie laborat. Haec quotidiana exercitatio veram peritiam aedificat.
Peritia Machinationis Metallorum et Plasticorum
NOBLE et metalla et plastica pro robotis chirurgicis machinat. Titanium et chalybs inoxidabilis instrumenta obducta et refrigerans sub alta pressione requirunt. PEEK et ULTEM diligentem moderationem caloris requirunt ne deformatio fiat. Machinatores NOBLE has differentias bene norunt. Velocitates, progressus, et itinera instrumentorum pro singulis materiis mutant.
Haec duplex peritia magni momenti est ad partes robotorum chirurgicorum. Unus robot fortasse commiscebit iuncturas metallicas cum involucris plasticis. Una officina quae utrumque facit tolerantias per totum apparatum constantes servat. Vitas ludum culpae qui fit cum duo venditores digitos inter se ob problema aptationis accusant.
ISO 13485: 2016 Certified
Certificatio non est modo tabula in pariete. Probat systema qualitatis vere operari. NOBLE tenet ISO 13485:2016. Haec norma destinata est instrumentis medicis. Requirit administrationem periculorum, plenam vestigabilitatem, et strictam contaminationis moderationem.
| Testimonium Categoriae | Details |
| Registratio systematis qualitatis | Systema qualitatis NOBLE secundum normam ISO 13485:2016 registratum est. |
| Auxilium validationis processus | Departmentum Validationis Processuum IQ/OQ, MSV, PQ/PPQ, TMV, DOE, et analysin periculi praebet. |
| Experientia validationis | Plus quam 1,700 validationes processus pro implantationibus et instrumentis medicis Classis II et III peractae sunt. |
| Experientia OEM | Experientia cum decem et octo ex praecipuis fabricatoribus originalibus instrumentorum medicorum (OEM). |
Illa historia rerum gestarum tibi fiduciam praebet. Notandum est mille septingentas validationes non esse numerum parvum. Ostendit turmam multas difficultates processuum antea vidisse.
Plenum Servitium a Designo ad Compositionem
NOBLE plus quam metallum secat. Societas te a consilio usque ad compositionem adiuvat. Haec prima participatio fructum fert. Robertus Austring de Lighthouse Imaging indicat socium peritum ab initio adducere, non solum cum productum "paratum habetur," tempus viabilitatis commercialis significanter reducere posse.
Turmae nostrae ante initium fabricationis, congeries materiarum, structuras viarum, requisita subtilitatum, impedantiam moderatam, delineationes fabricationis, et notitias fabricationis inspicere possunt. Haec prima collaboratio turmae adiuvat turmas ingeniarias possibiles difficultates fabricationis deprehendere dum adhuc tempus est eas efficaciter corrigere.
In praxi, hoc significat pauciores circuitus redesignationis. Vadlamudi animadvertit prototypa et impressionem tridimensionalem permittere productum multo celerius fabricari quam methodos traditionales. Mason addit accessum technologiae transindustrialis tempus verificationis sterilisationis significanter redigisse. NOBLE eandem mentem plenae servitii ad omne proiectum machinationis CNC roboticae chirurgicae affert. Unum manipulum pro designando, machinando, perficiendo, et componendo habes. Hoc tempus servat et praecisionem constantem a prima delineatione ad componentem finalem servat.
Machinatio CNC per robotas chirurgicos sex gradus progreditur: designatio, programmatio, praeparatio, machinatio, inspectio, et perficitio. Quisque gradus adiuvat ad augendam praecisionem in parte finali. Materiae sicut titanium et PEEK mutant modum quo sectio fit. Perficitio superficialis infra Ra 0.2 µm bacteria ne latent prohibet. Controlus qualitatis secundum ISO 13485:2016 efficit ut quaeque pars proposito designationis suae respondeat. Itaque cum socium pro robotis chirurgicis eligis, totum processum considera, non solum sectionem. Officina quae designationem per congregationem curat, instrumenta chirurgica tuta et certa servat. Haec plena visio est quae bonam machinationem a magnis eventibus separat.
ab FAQs Machinatio CNC Robotica Chirurgica
Quas tolerantias machinatio CNC robotica chirurgica vere sustinere potest?
A parte pendet. Fresatura multiaxialis pro capsulis navigationis ±0.002 mm attingere potest. Interfacies navigationis gradus plerumque ±0.02–0.05 mm currunt. Capsulae visualisationis circiter 0.2 mm permittunt. Tolerantia recta operi congruere debet. Omnem partem nimis angustam facere sumptum auget sine tutiore effectu.
Cur titanium tam difficile est ad machinandum pro robotis chirurgicis?
Mixturae titanii relative durae sunt, itaque instrumenta celeriter deterunt. Conductivitas thermalis earum humilis est, quae calorem in sectione retinet. Instrumenta carburi obducta et refrigerans alta pressione temperaturas sub imperio tenent. Celeritates sectionis plerumque reducuntur ad calorem moderandum.
Quam laevis superficies instrumenti chirurgici esse debet?
In partibus quae textum tangunt, Ra infra 0.2 µm pete. Bacteria a 0.5 ad 2 micrometra variant, ergo lineamenta in ea magnitudine eis perfugium praebent. Infra Ra 0.2 µm, politura addita accumulationem bacteriorum non vere minuit. Politura electromagnetica eo perducit et stratum oxidi passivum addit.
Quae methodi sterilisationis cum partibus robotis chirurgici machinatis operantur?
Vapor autoclavis bene operatur ad chalybem inoxidabilem, titanium, et quosdam polymeros. Oxidum ethyleni aptum est ad plastica calori sensibilia. Sterilizatio per fasciculum gamma et electronicum fit temperatura ambiente. Electio materiae debet congruere cum consilio sterilizationis.
Quibus qualitatis normis officina mechanica obtemperare debet?
Quaerite normam ISO 13485:2016. Haec norma ad instrumenta medica destinata est. Requirit administrationem periculorum, plenam vestigabilitatem materiae, et moderationem contaminationis. Clausula 7.5.9 vestigabilitatem a materia prima ad emptorem finalem postulat. Certificatio probat systema revera operari, non solum in charta exstare.
Num machinatio CNC et metallica et plastica elementa robotica tractare potest?
Ita, et flexibilitas illa magni momenti est. Unus robot fortasse iuncturas titanii cum involucris PEEK coniunget. Officina quae utrumque machinat tolerantias constantes per totum apparatum servat. PEEK propter magnam expansionem thermalem machinationem rudem, deinde relaxationem, deinde perficiendum requirit. Metalla celeritates, progressiones, et rationes refrigerandi diversas requirunt.
Quomodo inspectio in processu problemata mature detegit?
Monitorium in tempore reali emissionem acousticam, vires secantes, vibrationem et temperaturam observat. Haec signa detrimentum instrumenti revelant antequam superficiem corrumpat. Analysis vibrationis trepidationem deprehendit. Monitorium thermale deformationem impedit. Intellegentia artificialis formas subtiles, ut parvum augmentum vibrationis, multo antequam vitium in parte appareat, notat.
Quid implantationes factas ad usum fabricatum a partibus machinatis consuetis differt?
Implantatio ad usum proprium facta cum tomographia computata (CT) incipit, non cum delineatione generica. Ingeniarii hanc delineationem in exemplar CAD vertunt, deinde partem ex titanio solido vel PEEK exscindunt. Resultatum anatomiae unius aegroti convenit. Signa robotica directe in designio includi possunt, ita ut robot se ipsum in chirurgia disponat.






