

Le parti strutturali dei robot ospedalieri includono telai, alloggiamenti, staffe, giunti, attuatori, riduttori ed effettori terminali: molte di queste sono presenti anche nelle parti dei robot infermieristici. La produzione è affidata a lavorazioni CNC di precisione, stampa 3D, stampaggio a iniezione e lavorazione della lamiera. I materiali più comuni spaziano dall'alluminio e dalla fibra di carbonio all'acciaio inossidabile, al titanio, al PEEK e all'ABS. Le tolleranze a livello di micron sono fondamentali per componenti critici come giunti e attuatori. Una precisione adeguata garantisce l'equilibrio e l'accuratezza del robot durante le delicate procedure chirurgiche. Lo stesso vale per le parti dei robot infermieristici: richiedono un'attenta selezione dei materiali e un rigoroso controllo della produzione. La qualità dipende da ogni fase, dalle materie prime all'assemblaggio finale. Ogni componente del sistema deve funzionare in sinergia per garantire prestazioni sicure e affidabili negli esigenti ambienti ospedalieri.
Componenti strutturali chiave del robot ospedaliero
Ogni sistema di componenti strutturali per robot ospedalieri è costituito da alcuni elementi principali. Telai, alloggiamenti, staffe, giunti, attuatori, riduttori ed effettori terminali svolgono ciascuno una funzione specifica. Conoscere la funzione di ogni componente aiuta a comprendere perché la precisione sia così importante.
Attuatori e giunti
Attuatori e giunti lavorano insieme per generare il movimento. L'attuatore fornisce la forza, mentre il giunto la trasforma in un movimento controllato. Nei robot chirurgici, questa coppia controlla la fluidità del movimento del braccio e la precisione con cui colpisce il bersaglio.
Densità di coppia e gioco
La densità di coppia misura la forza di rotazione che un motore può erogare in rapporto alle sue dimensioni e al suo peso. Una maggiore densità di coppia consente agli ingegneri di utilizzare attuatori più piccoli senza perdita di potenza. Questo è particolarmente importante quando lo spazio all'interno di un giunto è limitato.
Il gioco meccanico è il piccolo spazio tra gli ingranaggi che si toccano. Un gioco eccessivo fa vibrare il braccio robotico, mentre un gioco insufficiente fa sì che gli ingranaggi si blocchino. In chirurgia, il gioco meccanico deve essere molto ridotto. In caso contrario, la punta dello strumento si sposta dalla traiettoria prevista.
Resistenza all'usura e lubrificazione
Durante un intervento chirurgico, le articolazioni si muovono migliaia di volte. Questo movimento ripetuto usura le superfici. L'acciaio temprato e l'alluminio rivestito resistono all'usura meglio dei metalli morbidi. La lubrificazione riduce l'attrito e dissipa il calore dai punti di contatto.
I robot medicali utilizzano spesso cuscinetti sigillati riempiti con grasso di grado medicale. Questi cuscinetti impediscono l'ingresso di sporco e mantengono prestazioni costanti. Un giunto usurato perde precisione, il che si manifesta con movimenti tremolanti o errori di posizionamento.
Bracci strutturali e telaio di base
Le strutture portanti e i telai costituiscono lo scheletro del robot. Mantengono in posizione tutte le altre parti e sostengono il peso del braccio, degli utensili e del carico.
Rapporto forza-peso
Un braccio robotico deve essere sufficientemente robusto da sollevare gli utensili e mantenerli fermi. Deve anche essere abbastanza leggero da permettere ai motori di muoverlo velocemente. Le leghe di alluminio offrono un buon equilibrio. Il titanio è una buona soluzione quando è necessaria una maggiore resistenza.
I materiali compositi in fibra di carbonio spingono ulteriormente questo rapporto. Pesano molto meno dell'acciaio, ma sono altrettanto rigidi. Questo peso inferiore si traduce in motori più piccoli e tempi di risposta più rapidi.
Smorzamento delle vibrazioni e rigidità
La rigidità impedisce al braccio di piegarsi sotto carico. Qualsiasi flessione provoca errori di posizionamento all'estremità. Lo smorzamento delle vibrazioni elimina le oscillazioni che potrebbero offuscare la visuale del chirurgo o compromettere un taglio preciso.
Le fusioni e i blocchi lavorati meccanicamente garantiscono un'elevata rigidità. Alcuni progetti prevedono l'aggiunta di strati smorzanti o il riempimento degli spazi vuoti con materiale viscoelastico. Queste soluzioni riducono le vibrazioni senza aggiungere molto peso.
Alloggi e dispositivi terminali
Gli alloggiamenti proteggono le parti interne da polvere, liquidi e urti. Gli effettori terminali sono gli strumenti all'estremità del braccio. Possono essere pinze, bisturi o supporti per telecamere.
Biocompatibilità e protezione dai fluidi
Qualsiasi superficie che entri in contatto con un paziente deve rispettare le norme di biocompatibilità. Materiali come il PEEK e l'acciaio inossidabile di grado medicale superano questi test. Non causano reazioni allergiche né rilasciano sostanze nocive.
Anche la protezione dai fluidi è importante. Sangue, soluzioni saline e liquidi detergenti possono danneggiare i componenti interni. Gli alloggiamenti sigillati con buone guarnizioni impediscono l'ingresso di liquidi. Il grado di protezione IP indica il livello di resistenza di un alloggiamento all'acqua e alla polvere.
Integrazione e precisione dei sensori
Gli effettori terminali moderni sono dotati di sensori di forza, telecamere e dispositivi di tracciamento della posizione. Questi sensori inviano dati al sistema di controllo, consentendo al robot di modificare istantaneamente la presa o la posizione.
In questo contesto, la precisione fa la differenza tra una buona sutura e la rottura di un vaso sanguigno. I supporti del sensore devono essere rigidi. Qualsiasi gioco tra il sensore e lo strumento produce letture errate, che a loro volta portano a scelte sbagliate da parte del software di controllo.
I telai e gli alloggiamenti ospitano ingranaggi e cuscinetti di alta precisione. Distribuiscono i carichi di movimento su tutta la struttura. Un telaio debole si flette sotto carico, e questa flessione compromette tutti i calcoli successivi.
Anche i componenti dei robot infermieristici devono soddisfare esigenze simili. Questi robot sollevano i pazienti, trasportano materiali e assistono nelle attività quotidiane. Le loro componenti strutturali devono resistere a carichi ripetuti senza rompersi. Spesso, nella progettazione di componenti strutturali per robot infermieristici, la priorità è la durata piuttosto che la precisione estrema. Tuttavia, i principi di base rimangono gli stessi.
I componenti strutturali dei robot ospedalieri devono durare anni in ambienti ospedalieri ad alta frequentazione. Ciò significa scegliere con cura i materiali e adottare processi produttivi rigorosi. Ogni staffa, giunto e alloggiamento contribuisce al funzionamento affidabile dell'intero sistema.
Produzione di componenti strutturali per robot ospedalieri
La realizzazione di componenti strutturali per robot ospedalieri richiede più di un processo. Ogni metodo è adatto a una diversa forma del componente, a un diverso materiale e a un diverso volume di produzione. Scegliere quello giusto permette di contenere i costi e mantenere alta la qualità.
Lavorazioni CNC per componenti di precisione
La lavorazione CNC per componenti di precisione è al centro della produzione di parti strutturali per robot ospedalieri. Questo processo sottrattivo taglia blocchi di metallo o plastica in forme precise. È particolarmente indicato per giunti, carter di ingranaggi e supporti per attuatori.
Fresatura e tornitura multiasse
La fresatura CNC a 5 assi ad alta precisione sposta l'utensile di taglio lungo cinque assi contemporaneamente. L'utensile raggiunge angoli irraggiungibili per una macchina a 3 assi. Questo è fondamentale per geometrie di giunzione complesse e superfici curve. Le macchine multitasking combinano fresatura e tornitura in un'unica operazione, riducendo gli errori di manipolazione e risparmiando tempo.
Per i componenti strutturali dei robot ospedalieri con cavità profonde o pareti sottili, la lavorazione a 5 assi riduce il numero di impostazioni. Un minor numero di impostazioni significa un controllo più preciso su ogni dimensione.
Raggiungere tolleranze a livello di micron
La lavorazione CNC di precisione per componenti di precisione offre tolleranze che i processi standard non possono eguagliare. Ecco cosa riescono a fare le officine leader del settore:
- Tolleranze di ±0.0002 pollici (±5 µm) o inferiori sulle caratteristiche critiche, con finiture superficiali fino a Ra 0.8 µm.
- Precisione di posizionamento fino a 3 µm e precisione volumetrica inferiore a 13 µm; la micromillatura può raggiungere tolleranze di 2–3 µm.
- La lavorazione multi-asse a 5 assi consente di ottenere una tolleranza di ±0.0025 mm (±0.0001 pollici) per contorni 3D complessi, giranti e giunti medicali.
Questi valori sono fondamentali per giunti e attuatori. Un errore di pochi micron può compromettere l'intero braccio. Ecco perché la lavorazione di precisione di componenti strutturali per robot ospedalieri richiede macchine rigide, utensili affilati e un controllo stabile della temperatura.
Stampaggio a iniezione e lavorazione della lamiera
Non tutti i componenti richiedono una precisione a livello di micron. Alloggiamenti, coperchi e staffe spesso si prestano bene ad altri processi. Lo stampaggio a iniezione e la lavorazione della lamiera colmano questa lacuna.
Produzione di grandi volumi per abitazioni
Lo stampaggio a iniezione consiste nell'iniettare plastica fusa in uno stampo d'acciaio. Lo stampo modella il pezzo in pochi secondi. Questo processo è adatto per involucri in ABS e policarbonato. Una volta realizzato lo stampo, i costi unitari si riducono rapidamente. Migliaia di coperture identiche vengono prodotte con la stessa forma e finitura.
Per i componenti dei robot infermieristici, gli alloggiamenti stampati proteggono l'elettronica e i sensori. Inoltre, offrono una superficie pulita e facile da pulire.
Stampaggio economicamente vantaggioso per staffe
La lavorazione della lamiera consiste nel piegare, punzonare e tagliare lamiere piane per ricavarne staffe e protezioni. I materiali più comuni sono le lamiere di alluminio e acciaio inossidabile. Gli stampi hanno un costo inferiore rispetto allo stampaggio a iniezione, il che rende la lavorazione della lamiera una scelta intelligente per volumi di produzione medio-bassi.
I profilati modulari in alluminio sono perfetti per telai e protezioni. Si tagliano a misura, si imbullonano tra loro e si aggiungono i pannelli. Questo metodo velocizza l'assemblaggio e mantiene la struttura leggera.
Stampa 3D e produzione additiva
La produzione additiva costruisce i componenti strato dopo strato. Offre opzioni di progettazione che i metodi sottrattivi non possono eguagliare.
Geometrie complesse e alleggerimento
La stampa 3D permette di creare canali interni, strutture reticolari e forme organiche. Queste caratteristiche riducono il peso senza compromettere la resistenza. Per i componenti strutturali dei robot ospedalieri, la riduzione del peso si traduce in motori più piccoli e movimenti più rapidi. Il titanio e il PEEK si prestano entrambi bene alla stampa 3D per applicazioni medicali.
Prototipazione rapida ed effetti finali personalizzati
Gli ingegneri possono stampare prototipi in poche ore anziché in settimane. Possono testare l'adattamento e la funzionalità prima di impegnarsi in costosi stampi. Anche gli effettori terminali personalizzati ne traggono vantaggio. Un chirurgo potrebbe aver bisogno di una pinza su misura per un intervento raro. Stamparla su richiesta consente di risparmiare tempo e denaro.
Da un punto di vista pratico, la produzione di componenti strutturali per robot ospedalieri spesso combina processi diversi. Un giunto lavorato a CNC può essere abbinato a un alloggiamento stampato e a un effettore finale stampato in 3D. Aziende come NOBLE in Cina offrono tutti questi servizi internamente. Il loro team si occupa della prototipazione e della produzione in serie di robot medicali. Questa gamma completa di servizi consente ai clienti di passare dalla progettazione all'assemblaggio senza dover gestire più fornitori.
È importante sottolineare che la produzione di componenti per robot destinati agli ospedali richiede un rigoroso controllo di processo. Ogni fase, dalla materia prima all'ispezione finale, influisce sul prodotto finito. I fornitori di componenti per robot più affidabili tracciano ogni operazione e documentano i risultati. Questa documentazione è fondamentale per le verifiche e garantisce una qualità costante.
Considerazioni di progettazione per le parti strutturali dei robot ospedalieri
Una buona progettazione inizia con la precisione. Ogni progetto di componenti strutturali per robot ospedalieri richiede tolleranze ristrette per giunti e attuatori. Un piccolo errore in un componente può aumentare accumulandosi durante l'assemblaggio. L'analisi dell'accumulo di tolleranze verifica come la variazione di ciascun componente si somma al totale. Se la somma supera il limite, il braccio non raggiunge il bersaglio. Gli ingegneri mappano ogni dimensione e prevedono l'accumulo nel caso peggiore prima di procedere al taglio del metallo.
Tolleranze ristrette per giunti e attuatori
Garantire la ripetibilità nella robotica chirurgica
La ripetibilità significa che il robot torna sempre nello stesso punto. Un robot chirurgico potrebbe spostarsi nello stesso punto migliaia di volte durante un intervento. Qualsiasi deviazione compromette il risultato. Le strette tolleranze di lavorazione sui fori delle giunzioni e sui supporti degli attuatori riducono al minimo tale deviazione. Il software di controllo presuppone che l'hardware mantenga la sua forma. In tal caso, la punta dell'utensile si posiziona esattamente dove il chirurgo si aspetta.
Gestione dell'espansione termica
Il calore provoca variazioni dimensionali. Motori, ingranaggi e cuscinetti si riscaldano durante l'uso. Un componente metallico si dilata con l'aumento della temperatura. Questa dilatazione sposta il centro dell'articolazione e compromette la calibrazione. I progettisti scelgono materiali a bassa dilatazione termica per i punti critici. Inoltre, implementano la compensazione termica tramite software. Alcuni sistemi si riscaldano prima dell'intervento chirurgico per raggiungere una temperatura stabile.
Pulibilità e sterilizzazione
Grado di protezione IP e protezione contro l'ingresso di fluidi
Gli ospedali sono ambienti umidi. Sangue, soluzioni saline e spray detergenti rappresentano una minaccia per i componenti interni. Il grado di protezione IP indica il livello di resistenza di un involucro a polvere e acqua. Un grado IP67 significa che il componente resiste a brevi immersioni. IP68 offre una protezione ancora maggiore. Cuscinetti sigillati, guarnizioni e superfici lisce contribuiscono a questo risultato. Non devono esserci fessure in cui i liquidi possano rimanere intrappolati.
Resistenza dei materiali agli sterilizzanti chimici
Sterili come il perossido di idrogeno e l'acido peracetico attaccano molte materie plastiche. I materiali devono resistere a queste sostanze chimiche senza screpolarsi o opacizzarsi. Il PEEK e l'acciaio inossidabile di grado medicale si comportano bene. L'ABS può degradarsi nel tempo. La scelta del materiale influisce sulla durata di un componente. Anche i componenti dei robot infermieristici sono esposti alle stesse sostanze chimiche e richiedono la stessa attenzione nella selezione dei materiali.
Analisi della sicurezza e delle modalità di guasto
Integrità strutturale sotto carico
Ogni componente strutturale di un robot ospedaliero deve resistere al carico più estremo. Questo potrebbe essere un arresto improvviso, la caduta di uno strumento o un paziente che si appoggia al braccio. Gli ingegneri eseguono analisi delle sollecitazioni per individuare i punti deboli. Testano i prototipi sotto carico finché qualcosa non si piega o si rompe. L'obiettivo è individuare il punto di rottura prima che lo faccia un paziente.
Ridondanza nelle giunzioni critiche
Alcuni giunti non possono guastarsi. Un braccio chirurgico che sorregge un bisturi sopra un paziente ne è un esempio. Freni ridondanti o encoder secondari aggiungono un livello di sicurezza. Se il sistema principale si guasta, quello di riserva mantiene la posizione. Questo comporta costi e complessità aggiuntivi, ma aumenta anche la sicurezza. La qualità del prodotto finale dipende da queste scelte.
Materiali comunemente utilizzati per le parti strutturali dei robot ospedalieri
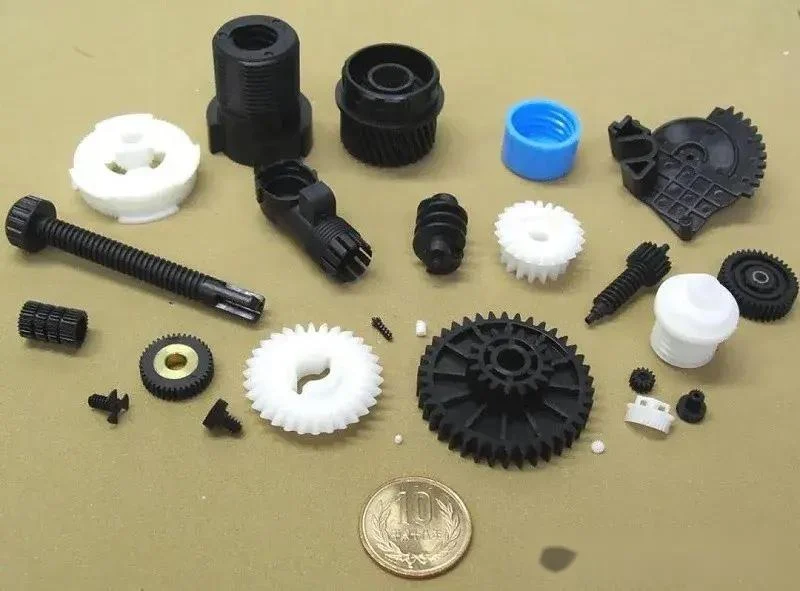
La scelta dei materiali giusti per le parti strutturali dei robot ospedalieri è fondamentale. Influisce sul peso, sulla resistenza e sulla durata del componente. Determina inoltre se il robot è in grado di sopportare ripetuti cicli di sterilizzazione. Analizziamo le principali opzioni.
Metalli di grado medico
I metalli offrono resistenza e rigidità. Mantengono bene tolleranze ristrette. Questo li rende una scelta ideale per le parti strutturali portanti dei robot ospedalieri.
Acciaio inossidabile e titanio
L'acciaio inossidabile di grado medicale resiste alla ruggine e agli agenti chimici aggressivi. È ideale per telai, staffe e supporti per strumenti. Il titanio è più leggero e resistente. Inoltre, è ben biocompatibile con i tessuti umani, il che lo rende perfetto per articolazioni e dispositivi terminali che entrano in contatto con i pazienti. Entrambi i metalli costano di più dell'alluminio, ma la loro durata spesso giustifica il prezzo.
Leghe di alluminio per la riduzione del peso
Le leghe di alluminio riducono il peso senza compromettere eccessivamente la resistenza. Un braccio più leggero si muove più velocemente e necessita di motori più piccoli. Ciò consente di risparmiare energia e ridurre l'usura. L'alluminio, inoltre, è facilmente lavorabile. Pertanto, rappresenta una scelta intelligente per bracci strutturali e telai di base. Il compromesso? L'alluminio è più morbido dell'acciaio. Richiede quindi rivestimenti o inserti nei punti di maggiore usura.
Polimeri ad alte prestazioni
I polimeri offrono vantaggi che i metalli non possono eguagliare. Sono resistenti agli agenti chimici, bloccano l'elettricità e pesano pochissimo. Questo è un aspetto importante per i componenti dei robot medicali che si trovano vicino a sensori o dispositivi elettronici.
PEEK e PEI per l'isolamento strutturale
Il PEEK si distingue per le sue prestazioni nei componenti portanti. Resiste bene al calore e agli agenti chimici, oltre ad essere un ottimo isolante. Ecco un confronto tra le diverse tipologie di PEEK:
| PEEK di grado | Resistenza alla trazione (MPa) | Resistenza alla flessione (MPa) |
| PEEK non caricato | 96-100 | 125-146 |
| PEEK rinforzato con fibra di vetro al 30% | 170-179 | 271 |
| PEEK rinforzato con fibra di carbonio al 30% | 236-265 | Non specificato |
Il PEEK rinforzato con fibra di carbonio offre la massima resistenza, il che lo rende ideale per le staffe strutturali. Il PEI è un'altra opzione: costa meno del PEEK e offre comunque una buona rigidità e resistenza termica.
ABS e policarbonato per alloggiamenti
ABS e policarbonato dominano la produzione di involucri. Si modellano facilmente in forme complesse e resistono bene agli urti. Il policarbonato supera l'ABS in termini di trasparenza e robustezza, mentre l'ABS ha un costo inferiore. Entrambi i materiali sono adatti per componenti di robot infermieristici che necessitano di superfici facili da pulire. Nessuno dei due resiste bene al calore dell'autoclave, quindi sono indicati per aree non sterili o per coperture monouso.
Criteri di selezione dei materiali
Standard di biocompatibilità
La norma ISO 10993 definisce le regole per la biocompatibilità. Qualsiasi materiale che entri in contatto con un paziente deve superare i relativi test. Questi test verificano la tossicità, l'irritazione e la reazione allergica. PEEK, titanio e acciaio inossidabile di grado medicale soddisfano tutti questi standard. Assicuratevi sempre che il vostro fornitore disponga di materiale certificato.
Trovare un equilibrio tra costi, peso e durata.
Nessun singolo materiale è perfetto in ogni situazione. Gli ingegneri valutano il rapporto tra costo, peso e durata. Il titanio costa di più ma dura più a lungo. L'alluminio consente di risparmiare peso a un costo inferiore. Il PEEK resiste agli agenti chimici ma costa molto di più dell'ABS. La scelta giusta dipende dalla funzione del componente. Un alloggiamento potrebbe richiedere l'ABS, mentre una protesi chirurgica potrebbe necessitare di titanio. Trovare il giusto equilibrio garantisce precisione e qualità in tutto il sistema. Dei buoni partner di produzione vi aiutano a scegliere il materiale più adatto alla funzione.
Schema di selezione per i componenti strutturali dei robot ospedalieri
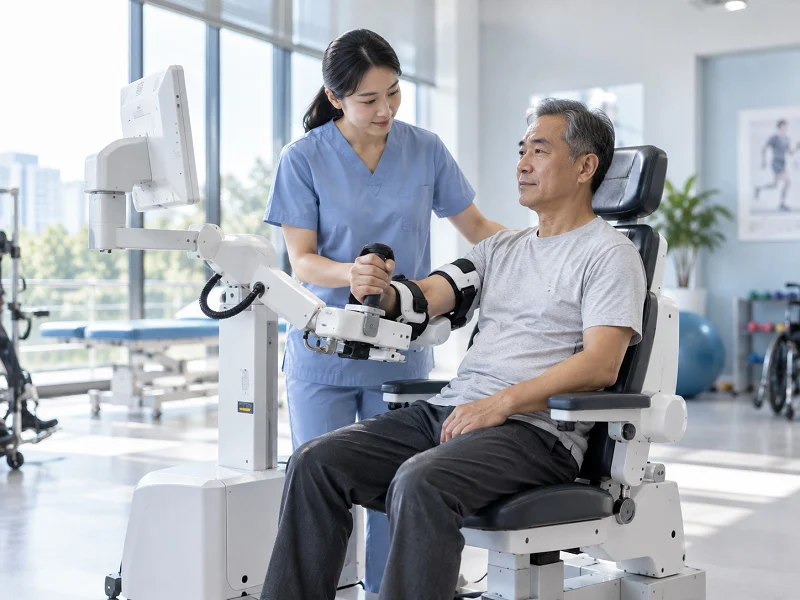
Scegliere i componenti giusti per un progetto di parti strutturali di un robot ospedaliero è come risolvere un puzzle. Bisogna far combaciare funzionalità, budget e tempistiche. Un quadro di riferimento chiaro rende questo puzzle risolvibile.
Guida decisionale passo dopo passo
Definizione dei requisiti di carico e precisione
Iniziate chiedendovi quale funzione deve svolgere il componente. Un giunto che sostiene un bisturi richiede una precisione estrema. Un involucro che copre i fili ne richiede una minore. Annotate il carico che il componente deve sopportare. Prendete nota della tolleranza che deve rispettare. Questi due valori influenzeranno ogni scelta successiva.
La lavorazione CNC è preziosa per la realizzazione di componenti che richiedono un'elevata precisione dimensionale, pezzi personalizzati o tolleranze ristrette, come ad esempio strumenti chirurgici, dispositivi impiantabili o componenti diagnostici di precisione. La stampa 3D consente la creazione di prototipi complessi e personalizzati o la produzione di piccoli lotti, come modelli anatomici specifici per il paziente, guide chirurgiche, protesi o impianti dentali, offrendo libertà di progettazione, tempi di realizzazione rapidi ed efficienti iterazioni di progettazione.
Adeguamento del processo al volume di produzione
Il volume determina il processo. La stampa 3D di tute è efficace per volumi inferiori a 50-100 unità. La lavorazione CNC garantisce tolleranze di ±0.001 pollici senza costi iniziali per gli utensili. Il costo per pezzo rimane stabile intorno ai 55-65 dollari. Lo stampaggio a iniezione riduce il costo per pezzo a 0.50-5.00 dollari per volumi elevati. La formula per il punto di pareggio è data dal costo dello stampo diviso per (costo per pezzo CNC meno costo per pezzo stampato). Le semplici custodie in plastica in genere raggiungono il punto di pareggio con volumi inferiori a 1,000 unità. I componenti di alta precisione raggiungono il punto di pareggio con volumi simili o superiori.
| Criterio decisionale | Lavorazione CNC | Stampa 3D |
| Volume di produzione | Ideale per prototipi e componenti a basso volume di produzione | Ideale per tirature inferiori a 50-100 unità |
| Capacità di tolleranza | Mantiene una tolleranza di ±0.001 pollici; la fresatura a cinque assi raggiunge ±0.005–0.025 mm sui fori dei cuscinetti | Impossibile eguagliare la ripetibilità CNC per componenti metallici con tolleranze ristrette. |
| Costo degli utensili | Non è richiesto alcun investimento iniziale in attrezzature. | Nessun costo di attrezzaggio, che consente di realizzare geometrie complesse |
| esigenze di materiale/resistenza | Preferibile quando è richiesta la resistenza del metallo. | Adatto per prototipi iniziali e forme complesse |
| Comportamento di costruzione | Costo unitario pressoché fisso (circa 55-65 dollari/pezzo) | Conveniente per bassi volumi; passare alla lavorazione CNC per tolleranze più strette o maggiore resistenza del metallo. |
Bilanciamento tra costi, qualità e tempi di consegna
Investimento in attrezzature vs. costo unitario
La scelta degli stampi cambia completamente le carte in tavola. Gli stampi a iniezione hanno un costo iniziale più elevato, ma questo investimento si ripaga quando i volumi di produzione aumentano. Per i componenti dei robot infermieristici prodotti in grandi lotti, gli alloggiamenti stampati riducono rapidamente il costo unitario. I progetti a basso volume, invece, evitano gli stampi e utilizzano macchine a controllo numerico (CNC) o la stampa 3D. Il compromesso è chiaro: investire subito negli stampi o pagare di più per ogni singolo pezzo in futuro.
Affidabilità della catena di fornitura
Un ottimo progetto non serve a nulla senza componenti consegnati nei tempi previsti. I fornitori che gestiscono internamente lavorazione, stampaggio e assemblaggio riducono i rischi, individuano tempestivamente i problemi e mantengono una qualità costante tra i diversi lotti. Per i componenti dei robot per l'assistenza infermieristica, una catena di fornitura affidabile garantisce il rispetto delle tempistiche di implementazione negli ospedali. Prima di impegnarvi, informatevi sui tempi di consegna, sulla capacità di riserva e su come gestiscono le carenze di materiali.
Esempio pratico: Produzione di un giunto per braccio robotico ospedaliero
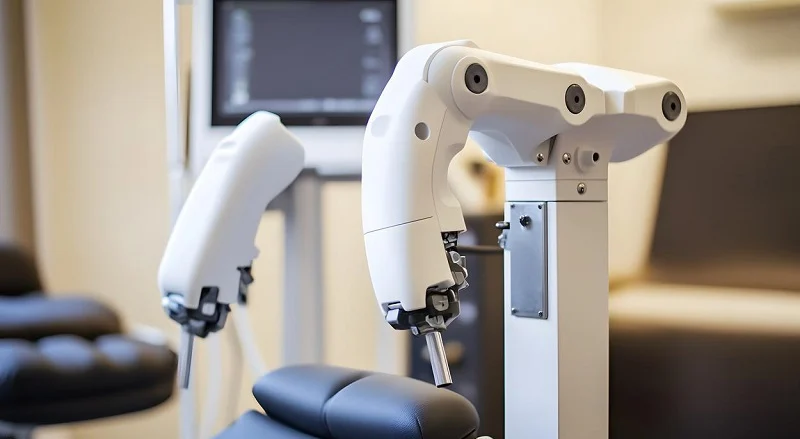
Immaginate l'articolazione di un braccio robotico chirurgico che regge un bisturi. Deve muoversi con estrema precisione e rimanere stabile anche quando sostiene un peso. Questo esempio mostra come viene realizzata un'articolazione di questo tipo.
Requisiti di progettazione e scelta dei materiali
Il giunto deve essere robusto ma non pesante. Deve inoltre resistere a ripetuti cicli di sterilizzazione. Il design richiede una capacità di carico sufficiente a sostenere l'utensile senza piegarsi. Le tolleranze sull'alloggiamento del cuscinetto sono estremamente ristrette.
Scelta del titanio in base a resistenza e peso
Il titanio è perfetto per questo scopo. Pesa meno dell'acciaio ed è più resistente dell'alluminio. Inoltre, soddisfa i requisiti di biocompatibilità ISO 10993, un aspetto fondamentale per le parti strutturali dei robot ospedalieri che entrano in contatto con i pazienti. Questo materiale resiste anche agli agenti sterilizzanti chimici, quindi la giunzione mantiene la sua forma anche dopo numerosi cicli di pulizia.
Selezione del processo e convalida della precisione
Il team ha scelto la fresatura CNC a 5 assi ad alta precisione per il corpo del giunto. Questo processo permette di tagliare angoli complessi in un'unica operazione, riducendo gli errori di manipolazione e mantenendo le strette tolleranze richieste dal progetto.
Lavorazione CNC a 5 assi e ispezione CMM
La lavorazione CNC di precisione consente di raggiungere tolleranze di ±0.0025 mm sui contorni critici. Questo livello di precisione mantiene stabile il centro del giunto. Dopo la lavorazione, una macchina di misura a coordinate (CMM) verifica ogni dimensione chiave. La CMM conferma la posizione del foro e la finitura superficiale. Qualsiasi parte non conforme viene rilavorata o scartata. Questa fase protegge l'intero assemblaggio.
Assemblaggio e collaudo
La fase di assemblaggio prevede l'unione del corpo lavorato con cuscinetti e attuatori. Le condizioni di camera bianca impediscono l'ingresso della polvere. Ogni cuscinetto viene pressato nel suo alloggiamento con forza controllata.
Integrazione di cuscinetti e attuatori
I cuscinetti sigillati vengono installati per primi. Successivamente, l'attuatore viene montato sul corpo dell'articolazione. I tecnici verificano il gioco e la fluidità della rotazione. L'articolazione di un braccio robotico chirurgico non deve presentare praticamente alcun gioco. Lo stesso vale per l'articolazione di un braccio robotico infermieristico che solleva i pazienti. Entrambi necessitano di un movimento stabile sotto carico.
Il collaudo avviene dopo l'assemblaggio. L'articolazione viene sottoposta a migliaia di cicli di funzionamento. I sensori monitorano la deriva di posizione e l'aumento di temperatura. L'articolazione di un braccio robotico per l'assistenza infermieristica può essere soggetta a carichi diversi rispetto a quella di un braccio chirurgico. Ciononostante, il test dimostra che il progetto funziona. Una produzione di alta precisione in ogni fase rende tutto ciò possibile. È così che la qualità viene integrata fin dall'inizio, non verificata in un secondo momento.
Tendenze future nei componenti strutturali dei robot ospedalieri
Il settore è in continua evoluzione. Nuovi rivestimenti, metodi di produzione più intelligenti e design più compatti stanno rivoluzionando le capacità dei robot. Scopriamo cosa ci riserva il futuro.
Materiali e rivestimenti emergenti
Superfici antimicrobiche e compositi autolubrificanti
Gli ospedali necessitano di superfici in grado di combattere i germi. I nuovi rivestimenti antimicrobici impediscono la proliferazione batterica su bracci robotici e coperture. Questi rivestimenti rilasciano minuscole particelle che uccidono i germi al contatto. Alcuni utilizzano argento o rame miscelati nello strato superficiale. Il rivestimento resiste a centinaia di cicli di pulizia.
I compositi autolubrificanti rappresentano un altro importante passo avanti. Questi materiali contengono lubrificanti solidi incorporati direttamente nella loro base. Particelle di PTFE o grafite sono presenti all'interno della plastica o del metallo. Man mano che la superficie si usura, il lubrificante fresco affiora in superficie. Ciò riduce l'attrito senza bisogno di grasso o olio. Per le giunzioni sigillate, questo si traduce in minore manutenzione e maggiore durata.
In pratica, questi miglioramenti sono utili sia per i robot chirurgici che per i robot infermieristici. Un braccio di sollevamento per la movimentazione dei pazienti beneficia di cuscinetti autolubrificanti che continuano a muoversi senza intoppi anche dopo anni di utilizzo.
Automazione e produzione su richiesta
Gemelli digitali e produzione in cloud
I gemelli digitali sono copie virtuali di parti di robot reali. Gli ingegneri eseguono simulazioni sul gemello digitale prima di procedere alla lavorazione del metallo. Testano il movimento, l'accumulo di calore e i punti di stress. I problemi vengono risolti a livello software anziché hardware, con un conseguente risparmio di tempo e denaro.
La produzione in cloud connette le fabbriche di tutto il mondo. Un file di progettazione viene caricato sul cloud. Le macchine, dislocate in diverse località, leggono il file e avviano immediatamente la produzione. Questo modello on-demand riduce le scorte e velocizza le consegne. Per i componenti strutturali dei robot ospedalieri, ciò si traduce in tempi di consegna più rapidi per i pezzi personalizzati.
Vale la pena notare che l'automazione migliora anche la qualità. Le celle robotizzate caricano e scaricano le macchine CNC senza l'intervento umano. Funzionano tutta la notte al buio. I pezzi escono dalla linea con la stessa precisione ogni volta.
Miniaturizzazione e progettazione modulare
Microrobotica per la chirurgia mirata
I robot stanno diventando sempre più piccoli. I microrobot possono viaggiare all'interno dei vasi sanguigni per somministrare farmaci, rimuovere coaguli o prelevare campioni di tessuto. Queste minuscole macchine necessitano di componenti strutturali per robot ospedalieri realizzati in scala estremamente ridotta. La produzione di componenti così piccoli richiede tecniche speciali. Il taglio laser e la micromillatura consentono di creare dettagli misurati in micron.
Anche la progettazione modulare è un vantaggio. Giunti e attuatori standard si incastrano tra loro per costruire robot diversi. Un braccio chirurgico condivide componenti con un braccio robotico per l'assistenza infermieristica. Ciò riduce i tempi di progettazione e i costi di magazzino. Lo stesso modulo di giunto funziona in entrambi i sistemi. Solo l'effettore finale cambia in base al compito.
I componenti dei robot per l'assistenza infermieristica beneficiano di questo approccio modulare. Un robot per il sollevamento dei pazienti utilizza lo stesso giunto di base di un robot per la consegna di materiali. Gli ingegneri sostituiscono l'accessorio per modificare la funzione del robot. Questa flessibilità rende i robot ospedalieri più economici e di più facile manutenzione.
La miniaturizzazione spinge le tolleranze ancora più in là. Componenti più piccoli richiedono limiti più stringenti. I metodi di produzione devono migliorare per stare al passo. Il futuro dei componenti strutturali dei robot ospedalieri sarà caratterizzato da dimensioni più ridotte, maggiore intelligenza e maggiore adattabilità.
La scelta di NOBLE per i componenti strutturali dei robot ospedalieri.

Trovare il partner di produzione giusto influisce su ogni fase del progetto di componenti strutturali per robot ospedalieri. NOBLE è un fornitore a servizio completo specializzato nella lavorazione di metalli e materie plastiche. L'azienda si occupa di tutto, dalla materia prima all'assemblaggio finale.
Capacità di produzione complete
Competenza nella lavorazione di metalli e materie plastiche
NOBLE riunisce i principali processi necessari per la produzione di componenti strutturali per robot ospedalieri. La lavorazione dei metalli comprende stampaggio e formatura di lamiere, lavorazione CNC, fusione di metalli e produzione di dissipatori di calore. Le capacità di lavorazione della plastica includono stampaggio a iniezione, lavorazione CNC, stampaggio a soffiaggio e produzione con stampi per lotti ripetuti.
| Categoria materiale | Capacità di elaborazione tipiche |
| Metallo | Stampaggio e formatura di lamiere; lavorazioni CNC; fusione di metalli; produzione di dissipatori di calore |
| Plastica | Stampaggio a iniezione di materie plastiche; lavorazione CNC; stampaggio a soffiaggio; produzione con supporto di stampi |
Questa gamma di servizi significa che non dovrete rivolgervi a molti fornitori. Un unico team si occupa sia delle lavorazioni meccaniche di precisione che degli alloggiamenti stampati.
Dalla progettazione all'assemblaggio
NOBLE fa molto più che la semplice produzione. Il team offre supporto nella progettazione, prototipazione, produzione e assemblaggio finale. Questa filiera completa è fondamentale per i componenti dei robot infermieristici, che devono adattarsi perfettamente a ogni lotto di produzione. Gli ingegneri individuano tempestivamente eventuali problemi di tolleranza e correggono i progetti prima ancora di iniziare la lavorazione degli stampi. L'assemblaggio avviene in condizioni controllate e ogni fase viene documentata per iscritto.
Qualità e conformità certificate
Certificazioni ISO 9001:2015 e ISO 13485:2016
NOBLE possiede le certificazioni ISO 9001:2015 e ISO 13485:2016. La seconda norma si applica a qualsiasi organizzazione coinvolta nel ciclo di vita dei dispositivi medici, inclusi i produttori di componenti e i fornitori. Richiede un sistema di gestione della qualità scritto che ponga l'accento sulla gestione del rischio, la tracciabilità, la convalida dei processi e il controllo dei fornitori.
Per i produttori di componenti, la norma ISO 13485:2016 richiede procedure scritte per la convalida dei processi, la tracciabilità dei materiali e dei lotti, il controllo delle modifiche e la gestione delle non conformità. La norma richiede esplicitamente il controllo dei processi esternalizzati che influiscono sulla conformità del prodotto. Un certificato da solo non è sufficiente. Ciò che conta è l'effettiva implementazione dei processi convalidati, la tracciabilità e il controllo delle modifiche. Il regolamento FDA QMSR, in vigore dal 2 febbraio 2026, include la norma ISO 13485:2016 ma non richiede certificazioni. I produttori di dispositivi finiti rimangono responsabili della qualità dei fornitori. Questo rende la conformità alla norma ISO 13485:2016 una reale necessità per la produzione di componenti robotici destinati a mercati regolamentati.
Supporto ingegneristico collaborativo
Ottimizzazione dei progetti per la producibilità
I buoni partner migliorano il tuo progetto prima dell'inizio della produzione. Gli ingegneri di NOBLE esaminano i disegni per verificarne la fattibilità produttiva. Suggeriscono la sostituzione dei materiali per ridurre peso o costi. Segnalano le caratteristiche difficili da lavorare o stampare. Questo scambio continuo consente di risparmiare denaro ed evitare ritardi. Per la produzione su larga scala di componenti robotici, un feedback tempestivo permette di mantenere tolleranze realistiche e una produzione senza intoppi. Il risultato è una qualità affidabile dei componenti strutturali dei robot ospedalieri, lotto dopo lotto.
Il funzionamento di un componente, il suo processo di fabbricazione, il grado di precisione richiesto e i materiali di cui è composto sono tutti elementi interconnessi. Modificando un singolo elemento, cambiano anche gli altri. Un giunto in titanio tagliato con tolleranze micrometriche non si comporta affatto come una staffa in plastica stampata. Ecco perché i componenti strutturali dei robot ospedalieri richiedono una visione d'insieme. Riparare un singolo componente isolatamente raramente risolve il problema. L'intero assemblaggio deve rimanere robusto sotto carico, calore e ripetuti cicli di sterilizzazione.
Collaborare con un produttore certificato come NOBLE vi permette di rispettare gli standard medicali. Le loro certificazioni ISO 9001:2015 e ISO 13485:2016 garantiscono prestazioni costanti. Utilizzate quindi il framework di selezione per il vostro progetto. Impostate i carichi, adattate il processo al volume di produzione e scegliete i materiali con cura. Otterrete la precisione e l'affidabilità di cui il vostro robot ha bisogno.
Domande frequenti sui componenti strutturali dei robot ospedalieri
Di che materiale sono fatte le parti strutturali dei robot ospedalieri?
La maggior parte dei componenti strutturali dei robot ospedalieri è realizzata in alluminio, acciaio inossidabile, titanio, fibra di carbonio, PEEK o ABS. La scelta del materiale dipende dalla specifica applicazione. Un giunto chirurgico spesso richiede il titanio, mentre un rivestimento dell'involucro può essere realizzato in ABS stampato. Ogni materiale offre una combinazione unica di resistenza, peso e resistenza chimica.
Perché giunti e attuatori necessitano di tolleranze così ristrette?
Un piccolo errore a livello della giunzione si amplifica man mano che si sposta lungo il braccio. Questa deriva disallinea la punta dell'utensile. I robot chirurgici necessitano di una ripetibilità nell'ordine dei micron. La lavorazione CNC ad alta precisione garantisce questi limiti. Senza di essa, il robot mancherà lo stesso punto due volte.
Quale processo di produzione si adatta meglio al mio componente?
Dipende dal volume e dalla precisione. La lavorazione CNC è adatta a prototipi e componenti metallici con tolleranze ristrette. Lo stampaggio a iniezione è la soluzione migliore per grandi volumi, come ad esempio gli alloggiamenti. La stampa 3D è ideale per forme complesse e effettori terminali unici. Molti progetti di componenti strutturali per robot ospedalieri combinano tutte e tre le tecnologie.
I componenti in plastica possono resistere in un ambiente ospedaliero?
Sì, se si sceglie il polimero giusto. PEEK e PEI resistono bene agli agenti chimici e al calore. ABS e policarbonato sono adatti per gli alloggiamenti in zone non sterili. Si modellano facilmente e si puliscono in fretta. Basta verificare come ogni materiale reagisce al disinfettante prima di procedere all'acquisto.
Che cosa mi dice esattamente un rating IP?
Il grado di protezione IP indica quanto bene un involucro resiste a polvere e acqua. IP67 significa che il componente resiste a brevi immersioni. IP68 offre una protezione ancora maggiore. Per i componenti strutturali dei robot ospedalieri, un grado di protezione elevato impedisce che sangue e fluidi detergenti raggiungano ingranaggi, cuscinetti ed elettronica interni.
Come scelgo un partner di produzione?
Cercate un fornitore che gestisca sia metallo che plastica sotto lo stesso tetto. Verificate la presenza delle certificazioni ISO 9001:2015 e ISO 13485:2016. Informatevi sulla tracciabilità, la convalida dei processi e i tempi di consegna. Un partner che partecipa alle revisioni del progetto fin dalle prime fasi sarà in grado di individuare i problemi prima che si proceda alla realizzazione degli stampi.
Che cos'è l'analisi di accumulo delle tolleranze?
Ogni componente presenta una piccola variazione. L'analisi di sovrapposizione somma queste variazioni. Se il totale supera il limite, il braccio non raggiunge il bersaglio. Gli ingegneri mappano ogni dimensione e prevedono il caso peggiore. Questo passaggio garantisce che le parti strutturali del robot ospedaliero funzionino come un unico sistema.
Le parti dei robot infermieristici sono diverse da quelle dei robot chirurgici?
Condividono molte idee in comune. I componenti dei robot infermieristici spesso privilegiano la durata rispetto alla precisione estrema. Il braccio di un sollevatore per pazienti è sottoposto a carichi ripetuti, non a tagli a livello micrometrico. Tuttavia, entrambi necessitano di telai robusti, giunzioni sigillate e materiali resistenti alla pulizia chimica.






