
I robot sanitari lavorano in ospedali, centri di riabilitazione e case di riposo. I bracci robotici sono una delle componenti più importanti dei robot sanitari. Controllano i movimenti, svolgono lavori di precisione e aiutano i robot a interagire in sicurezza con i pazienti e le apparecchiature mediche.
Un braccio robotico per applicazioni sanitarie è composto da numerose parti piccole e precise. Queste parti includono giunti, alberi rotanti, supporti, alloggiamenti, ingranaggi ed effettori terminali. Le diverse parti richiedono prestazioni diverse. La scelta del materiale influisce direttamente sulla resistenza, sul peso, sulla durata e sulla stabilità operativa del braccio.
I materiali più comuni sono leghe di alluminio, acciaio inossidabile, leghe di titanio e la plastica ad alte prestazioni PEEK. Le fabbriche utilizzano ampiamente lavorazioni di precisione CNC , tornitura, rettifica e stampaggio a iniezione per realizzare questi componenti.
Questo articolo tratta le principali tipologie di componenti, i materiali più comuni, le applicazioni pratiche e i metodi di produzione delle parti per bracci robotici in ambito sanitario. Spiega inoltre come ottenere componenti robotici di alta qualità e affidabili attraverso la produzione di precisione.
1. Cosa sono i robot sanitari?
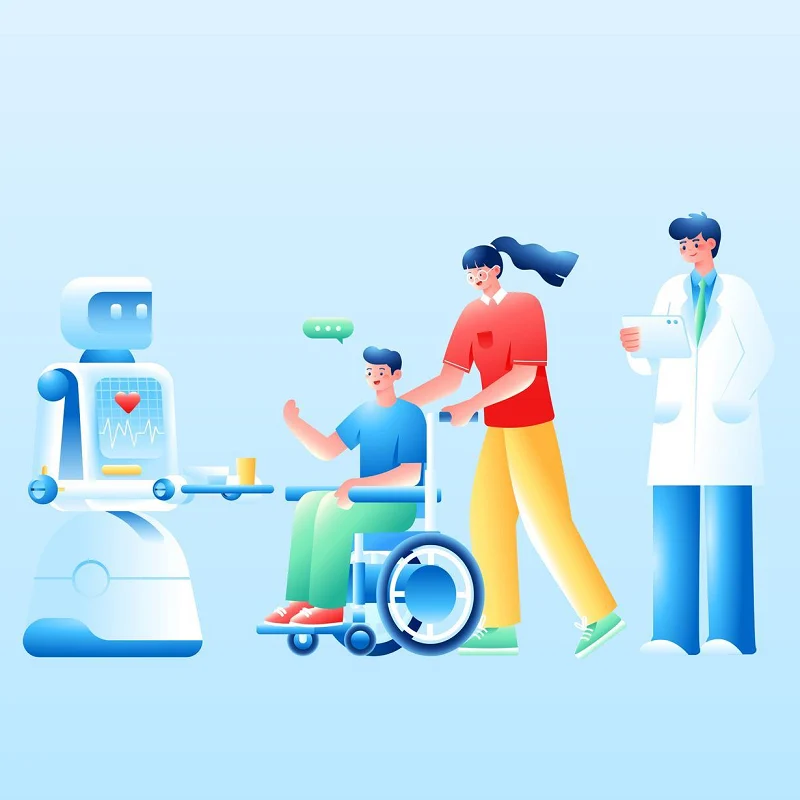
I robot sanitari combinano tecnologia robotica, intelligenza artificiale, sensori e controllo automatico. Trovano impiego in ambito medico, riabilitativo e nell'assistenza agli anziani. A seconda dei diversi scenari di utilizzo, possono contribuire a svolgere compiti quali assistenza, riabilitazione, supporto alla mobilità, monitoraggio della salute e assistenza nelle attività quotidiane.
A differenza dei robot industriali tradizionali, i robot per il settore sanitario devono tenere in considerazione la sicurezza umana, il comfort d'uso e la coordinazione dei movimenti. I robot, in genere, devono rilevare i movimenti umani e i cambiamenti ambientali tramite sensori e adattare i propri movimenti in base ai dati raccolti.
I robot tipicamente impiegati in ambito sanitario includono robot per la riabilitazione, robot assistenziali, robot esoscheletrici, robot per il trasferimento dei pazienti e robot di supporto. Questi robot riducono il carico di lavoro del personale medico e offrono un supporto migliore agli anziani, ai malati e alle persone con mobilità ridotta.
Dal punto di vista strutturale, i robot per il settore sanitario sono generalmente dotati di bracci robotici, giunti, sistemi di azionamento, supporti per sensori, elementi di collegamento ed effettori terminali. I materiali dei componenti, la precisione della lavorazione e la qualità dell'assemblaggio determinano le prestazioni complessive del robot.
2. Principali tipologie di bracci robotici per il settore sanitario
I robot sanitari svolgono diverse attività di cura e supporto. Pertanto, i bracci robotici presentano strutture e funzioni differenti. Possiamo suddividerli in base al caso d'uso, al grado di libertà e allo stile di movimento.
2.1 Braccio robotico per uso generale
Si tratta di una struttura comune nei robot per il settore sanitario. È fissata al corpo principale del robot o alla base mobile. Le numerose articolazioni le consentono di ruotare, allungarsi e afferrare oggetti.
Punti chiave: Mobilità multi-articolazione; ampio raggio di lavoro; in grado di afferrare e trasportare oggetti; adatto a lavori complessi
Questi bracci robotici trasportano merci, prelevano medicinali, aiutano gli utenti a mangiare e svolgono semplici attività di assistenza.
2.2 Braccio robotico collaborativo
I bracci robotici collaborativi vengono utilizzati principalmente in scenari in cui è richiesto uno stretto contatto con le persone. Ciò pone maggiore enfasi sulla sicurezza e sulla flessibilità di controllo.
I robot sono in grado di percepire le forze esterne tramite sensori di forza e sensori di posizione. Quando il braccio robotico entra in contatto con il corpo umano o incontra una resistenza anomala, può ridurre la velocità o arrestarsi.
Le applicazioni comuni includono:
- Assistere i pazienti nel movimento
- Consegna di beni di prima necessità
Formazione riabilitativa
- assistenza collaborativa uomo-macchina
2.3 Braccio robotico per l'assistenza alla riabilitazione
I bracci robotici per la riabilitazione vengono utilizzati principalmente per aiutare i pazienti a completare l'allenamento dei movimenti degli arti superiori o inferiori.
Questo tipo di braccio robotico deve solitamente essere collegato stabilmente al corpo umano e la forza di assistenza deve essere regolata in base alla capacità di movimento del paziente.
Requisiti principali
- Movimento preciso
- Controllo stabile della potenza
- Comodo da indossare
Funziona in modo affidabile per lungo tempo
Può essere applicato a pazienti colpiti da ictus, persone con mobilità ridotta e nella riabilitazione post-operatoria.
2.4 Braccio robotico esoscheletrico
Il braccio meccanico dell'esoscheletro viene installato direttamente sul braccio o sulla gamba umana. Fornisce potenza ausiliaria tramite un motore, un riduttore e un gruppo articolato.
Rispetto ai bracci robotici tradizionali, i bracci meccanici degli esoscheletri prestano maggiore attenzione alla corrispondenza tra le articolazioni umane e quelle del robot.
Le strutture comuni includono:
- modulo dell'articolazione della spalla
Modulo per l'articolazione del gomito
- Modulo per l'articolazione del polso
Telaio di supporto
- Pezzo di collegamento della cinghia
2.4 Braccio robotico esoscheletrico
Gli esoscheletri robotici per braccia vengono indossati direttamente sulle braccia o sulle gambe umane. Motori, riduttori e componenti articolari forniscono la potenza aggiuntiva.
Rispetto ai bracci robotici tradizionali, gli esoscheletri necessitano di un'ottima corrispondenza tra le articolazioni del robot e quelle del corpo umano.
Strutture comuni: modulo dell'articolazione della spalla, modulo dell'articolazione del gomito, modulo dell'articolazione del polso, telai di supporto, parti di collegamento delle cinghie
2.5 Come scegliere diversi bracci robotici
Diversi scenari applicativi richiedono la selezione di diverse strutture di bracci robotici.
Pertanto, il braccio robotico per l'assistenza sanitaria non è una singola struttura meccanica. Diversi tipi di bracci robotici devono essere progettati in base alle attività di cura, alle modalità di interazione con l'uomo, ai requisiti di carico, al raggio di movimento e agli standard di sicurezza.
Dal punto di vista della produzione, l'alloggiamento delle giunzioni, le parti di collegamento, gli alberi rotanti, i telai di supporto e gli effettori terminali del braccio robotico sono tutti componenti chiave. Questi componenti devono solitamente essere realizzati mediante processi come la lavorazione di precisione CNC, lo stampaggio a iniezione e la stampa 3D di metalli, e devono superare rigorosi controlli dimensionali e verifiche di assemblaggio per garantire il funzionamento stabile del braccio robotico.
3. Materiali per bracci robotici per il settore sanitario
I bracci robotici per il settore sanitario devono essere leggeri, resistenti, avere una lunga durata, essere sicuri e possedere un'elevata precisione di lavorazione. Solitamente, si utilizza più di un materiale. La scelta dei materiali si basa sulla funzione di ciascun componente.
Lega di alluminio 3.1
La lega di alluminio è uno dei materiali comunemente utilizzati nei bracci robotici impiegati in ambito sanitario.
È caratterizzato da leggerezza, elevata resistenza, facilità di lavorazione e resistenza alla corrosione, caratteristiche che consentono di ridurre efficacemente il peso complessivo del braccio robotico.
Le applicazioni comuni includono:
- Il corpo principale del braccio robotico
- Guscio di giunzione
Telaio di supporto
- base di montaggio del motore
- Pezzo di collegamento
Tra queste, le leghe di alluminio 6061 e 7075 sono entrambe adatte alla produzione di componenti di precisione mediante lavorazione CNC.
3.2 in acciaio inox
L'acciaio inossidabile possiede una buona resistenza, resistenza all'usura e resistenza alla corrosione.
È adatto per componenti che sopportano carichi elevati o che richiedono un funzionamento stabile a lungo termine.
Le applicazioni comuni includono:
- Albero rotante di precisione
- Componenti di collegamento filettati
- Alloggiamento del cuscinetto
- Parti interne dell'articolazione
L'acciaio inossidabile offre inoltre eccellenti prestazioni in termini di pulizia e manutenzione per le apparecchiature mediche e infermieristiche.
3.3 lega di titanio
Le leghe di titanio sono caratterizzate da elevata resistenza, bassa densità ed eccellente resistenza alla corrosione.
Possono ridurre il peso del braccio robotico mantenendone la resistenza strutturale.
Pertanto, le leghe di titanio sono adatte per l'applicazione in componenti con elevati requisiti di peso e resistenza, quali:
- Connettori ad alta resistenza
- Struttura articolata
Componenti di supporto di precisione
Tuttavia, la difficoltà di lavorazione e il costo dei materiali delle leghe di titanio sono generalmente superiori a quelli delle leghe di alluminio, quindi la scelta dovrebbe essere fatta in base alle specifiche applicazioni.
3.4 Plastica tecnica PEEK
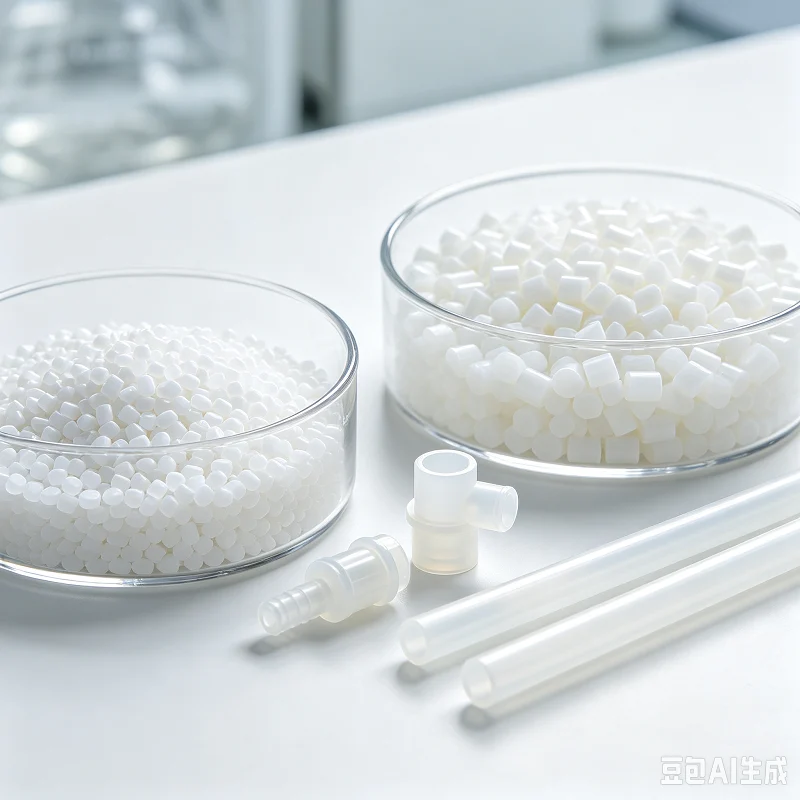
Il PEEK è una plastica tecnica ad alte prestazioni e trova ampia applicazione nel settore delle apparecchiature mediche.
Esso ha:
- Molta forza
- Resistente alle alte temperature
- Resistente alla corrosione chimica
- Buona stabilità dimensionale
Il PEEK può essere utilizzato per la produzione di:
Parti isolanti
- Boccola
Staffa sensore
Componenti strutturali leggeri
Il PEEK offre evidenti vantaggi per i componenti robotici che richiedono riduzione del peso o isolamento elettrico.
3.5 Altri tecnopolimeri
Oltre al PEEK, anche ABS, PC, POM e PPS vengono utilizzati per i robot in ambito sanitario.
Vengono utilizzati per: involucri esterni per robot, coperture protettive, involucri per sensori, piccole parti di collegamento, parti strutturali interne.
Per la produzione in serie, i componenti in plastica possono essere realizzati mediante stampaggio a iniezione o lavorazione CNC.
3.6 Materiale composito in fibra di carbonio
La fibra di carbonio è un materiale leggero, resistente e rigido. È adatta per esoscheletri leggeri e strutture di bracci robotici.
Usi comuni: telai di supporto per esoscheletri, barre per bracci robotici, telai principali leggeri
La fibra di carbonio riduce il peso delle parti mobili del robot e alleggerisce la pressione sui sistemi di trasmissione.
3.7 Come scegliere i materiali adatti
| Materiale | Vantaggi principali | Usi tipici |
| Lega di alluminio | Leggero, facile da lavorare | Alloggiamenti, supporti, parti di collegamento |
| Acciaio inossidabile | Elevata resistenza, antiruggine | Alberi rotanti, sedi dei cuscinetti |
| Lega di titanio | Forte e leggero | Giunti, parti di collegamento |
| PEEK | Resistente al calore, resistente agli agenti chimici | Manici per alberi, parti isolanti |
| Altre materie plastiche ingegneristiche | Leggero, ideale per la produzione di massa. | Involucri esterni, coperture protettive |
| Composito in fibra di carbonio | Forte e molto leggero | Esoscheletri, strutture di bracci robotici |
Scegliete i materiali in base alla funzione del componente, al peso, alla resistenza, alla resistenza all'usura, alla difficoltà di lavorazione e al costo di produzione. Potete combinare materiali diversi per bilanciare resistenza, peso e costo.
4. Metodi di produzione per bracci robotici in ambito sanitario
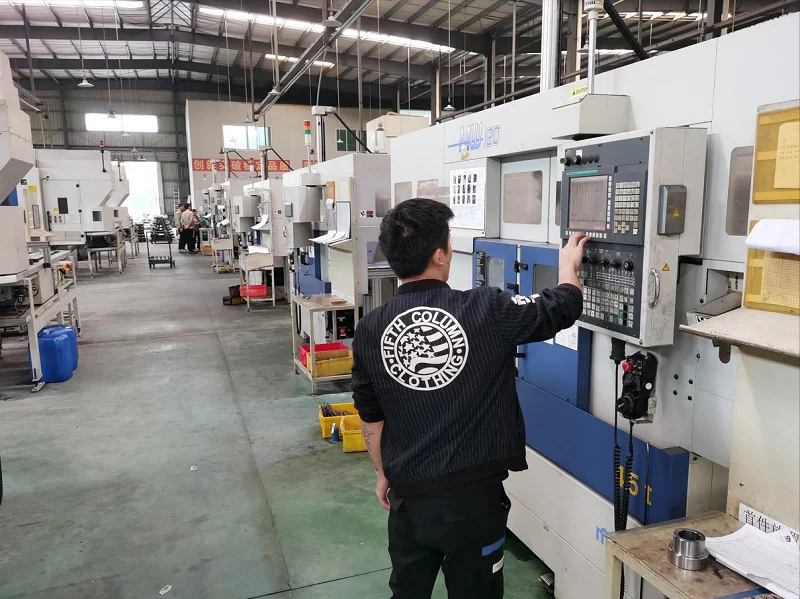
I componenti dei bracci robotici includono giunti, elementi di collegamento, supporti, parti dell'albero, alloggiamenti ed effettori terminali. Ogni componente è soggetto a normative diverse in termini di precisione, resistenza e finitura superficiale. Spesso utilizziamo contemporaneamente diversi metodi di produzione. Una scelta oculata dei processi produttivi migliora la precisione dei pezzi e riduce i costi di produzione.
4.1 Lavorazione meccanica di precisione CNC
La lavorazione di precisione CNC è ampiamente utilizzata per la produzione di componenti per bracci robotici in ambito sanitario.
Produce i seguenti articoli: alloggiamenti per giunti, parti di collegamento per bracci robotici, basi di montaggio per motori, telai di supporto, sedi per cuscinetti di precisione
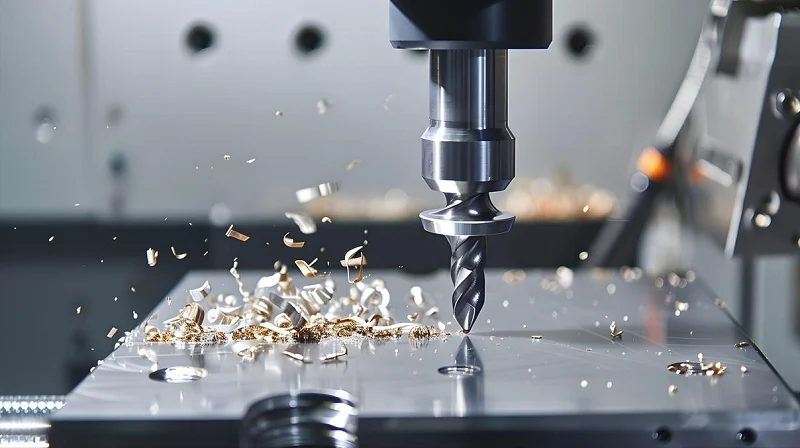
Le macchine CNC offrono un'elevata precisione dimensionale per forme complesse. Le fabbriche scelgono macchine CNC a 3, 4 o 5 assi in base al design del pezzo.
4.2 tornitura CNC
La tornitura è adatta per pezzi rotondi e rotanti.
Parti comuni: Alberi rotanti Alberi di trasmissione Alberi a perno Manici per alberi Parti di collegamento filettate
Gli alberi per le articolazioni dei robot necessitano di una buona concentricità e di una superficie liscia. La tornitura di precisione soddisfa queste esigenze.
4.3 Rettifica CNC
La tornitura o la fresatura da sole a volte non sono sufficienti a soddisfare i rigorosi requisiti di precisione. La rettifica migliora ulteriormente la precisione dimensionale, la levigatezza della superficie, la rotondità e la concentricità.
La rettifica viene utilizzata per componenti chiave come alberi di precisione e superfici di accoppiamento dei cuscinetti.
4.4 Metallo Stampa 3D
La stampa 3D in metallo permette di realizzare componenti complessi e leggeri. Riduce gli sprechi di materiale rispetto alle lavorazioni meccaniche tradizionali e consente di creare forme difficili da ottenere con i metodi tradizionali.
Usi comuni: Strutture leggere per bracci robotici; Parti di collegamento complesse; Telai di supporto su misura
È ideale per attività di ricerca e sviluppo e per ordini di piccoli lotti.
4.5 Stampaggio a iniezione
I bracci robotici per il settore sanitario sono composti da molti componenti in plastica. Lo stampaggio a iniezione produce: involucri esterni, coperture protettive, custodie per sensori, protezioni per cavi, piccole parti strutturali.
Quando i prodotti entrano in produzione di massa, lo stampaggio a iniezione aumenta la velocità e riduce i costi per ogni singolo pezzo.
4.6 Lavorazione della lamiera
Alcune grandi strutture robotiche utilizzano la lavorazione della lamiera. Fasi principali: taglio laser, piegatura, saldatura, trattamento superficiale.
La lavorazione della lamiera permette di realizzare telai esterni, strutture protettive e involucri per dispositivi.
4.7 Trattamento superficiale
Molti componenti necessitano di un trattamento superficiale dopo la lavorazione. Le opzioni più comuni sono: anodizzazione, passivazione, sabbiatura, lucidatura e galvanizzazione.
Il trattamento superficiale migliora la resistenza alla ruggine, all'usura e l'aspetto della superficie.
4.8 Ispezione di precisione
I componenti chiave finiti devono superare i controlli di qualità. Macchine di prova comuni: macchina di misura a coordinate (CMM), strumenti di misura ottici, rugosimetri, dispositivi di misura laser.
L'ispezione conferma che dimensioni, tolleranze, posizione dei fori e finitura superficiale corrispondono ai requisiti del disegno.
4.9 Come scegliere i metodi di produzione più adatti
| Parte | Metodi di produzione comuni | Requisiti fondamentali |
| Alloggi condivisi | Lavorazione CNC | Precisione, rigidità |
| Albero di precisione | Tornitura + rettifica | Concentricità, finitura superficiale |
| Telaio di supporto | Lavorazione CNC/stampa 3D | Forza, leggerezza |
| involucro esterno del robot | Stampaggio a iniezione/lavorazione della lamiera | Aspetto, controllo dei costi |
| Supporto sensore | Lavorazione CNC/stampaggio a iniezione | Dimensioni stabili |
| Parte di collegamento | Lavorazione CNC | Resistenza, precisione di montaggio |
In sintesi, la produzione di componenti per bracci robotici in ambito sanitario raramente si basa su un unico processo. La scelta dei processi dipende dalla forma del componente, dal materiale, dai requisiti di precisione, dalla quantità dell'ordine e dal costo. Per le fasi di ricerca e sviluppo, si utilizzano la lavorazione CNC e la stampa 3D per la realizzazione rapida di prototipi. Per la produzione di massa, si combinano stampaggio a iniezione, lavorazione di precisione e ispezione automatica. Questo permette di aumentare la velocità di produzione e di mantenere una qualità costante del prodotto.
5. Applicazioni pratiche dei robot in ambito sanitario
I robot sanitari si stanno spostando dagli ospedali alle comunità e alle case, e i loro scenari applicativi stanno diventando sempre più diversificati. Possono essere classificati principalmente nelle seguenti categorie
5.1 Categoria di formazione riabilitativa
- Robot esoscheletrico per gli arti inferiori: assiste i pazienti con lesioni del midollo spinale e ictus nell'allenamento alla deambulazione.
Robot per la riabilitazione degli arti superiori: aiuta i pazienti colpiti da ictus a ripristinare le funzioni di braccia e mani.
- Robot per la riabilitazione della mano: assiste nell'allenamento della flessione e dell'estensione delle dita tramite azionamento flessibile o metodi pneumatici.
5.2 Categoria Assistenza alla Vita
- Letto per allattamento intelligente: rotazione automatica, regolazione della posizione e prevenzione delle piaghe da decubito.
- Robot di assistenza al trasferimento: aiuta i pazienti a trasferirsi in sicurezza dal letto alla sedia a rotelle.
- Robot per l'assistenza all'alimentazione: fornisce supporto autonomo durante i pasti a persone con disfunzioni degli arti superiori.
5.3 Categoria Monitoraggio e accompagnamento
- Robot per il monitoraggio della salute: raccolta in tempo reale dei dati relativi ai parametri vitali come frequenza cardiaca, ossigenazione del sangue e temperatura corporea.
- Robot per il rilevamento delle cadute: identifica le cadute tramite visione o sensori e attiva automaticamente gli allarmi
- Robot di compagnia emotiva: offre interazione vocale e allenamento cognitivo per alleviare la solitudine degli anziani.
5.4 Classe di supporto all'occupazione
- Robot per la logistica e le consegne: trasporto di medicinali, campioni e pasti all'interno degli ospedali.
- Robot di disinfezione: utilizza luce ultravioletta o perossido di idrogeno per la disinfezione ambientale.
6. Quali sono i requisiti di lavorazione per i robot sanitari?
I requisiti di lavorazione dei componenti per i robot sanitari sono molto più elevati rispetto a quelli per i prodotti industriali generici, e si riflettono principalmente nei seguenti aspetti:
6.1 Elevata precisione e stabilità dimensionale
Le tolleranze delle parti di trasmissione giuntive e delle sedi di montaggio del sensore devono essere controllate entro ±0.005 mm a ±0.025 mm per garantire la precisione del movimento e la precisione dei dati del sensore.
La coassialità delle posizioni dei fori per la serratura deve essere < 0.01 mm; in caso contrario, si verificherà una resistenza non uniforme nel movimento dell'articolazione o una deviazione di posizionamento.
I componenti devono essere lavorati a temperatura costante per evitare che le variazioni di temperatura influenzino la consistenza dimensionale.
6.2 Diversità dei materiali e lavorabilità
Per le leghe di alluminio (6061/7075), è necessario affrontare il problema della deformazione durante la lavorazione a parete sottile. Le tensioni possono essere rilasciate attraverso una lavorazione di sgrossatura e finitura separate e l'invecchiamento naturale.
Le materie plastiche tecniche come il PEEK hanno una scarsa conduttività termica, quindi è necessario utilizzare utensili rivestiti di diamante e controllare la velocità di taglio per evitare la fusione locale.
La lavorazione delle leghe di titanio richiede raffreddamento ad alta pressione e dispositivi di fissaggio rigidi per far fronte alle sue rapide caratteristiche di incrudimento.
6.3 Qualità della superficie e post-trattamento
La rugosità superficiale delle parti a contatto con la pelle deve raggiungere Ra≤0.8μm per evitare fastidi dovuti all'attrito.
I componenti utilizzati a lungo termine necessitano di un trattamento di anodizzazione o passivazione per migliorarne la resistenza alla corrosione e all'usura.
Tutti gli spigoli vivi devono essere arrotondati per garantire un utilizzo sicuro.
6.4 Pulizia e biocompatibilità
I componenti devono essere prodotti e confezionati in un ambiente pulito, privo di grasso e residui di particelle.
Il materiale deve superare il test di biocompatibilità ISO 10993 e non deve causare irritazioni cutanee o reazioni allergiche.
6.5 Sistema di tracciabilità e qualità
Ogni componente deve essere completamente tracciabile, dalle materie prime al prodotto finito, in conformità ai requisiti del sistema di gestione della qualità ISO 13485.
È necessario predisporre una documentazione completa relativa al controllo qualità, comprensiva di report dimensionali, certificati dei materiali e risultati delle prove di trattamento superficiale.
7. Perché scegliere Noble in qualità di produttore di Componenti del braccio robotico per l'assistenza sanitaria
NOBLE è un'azienda metalmeccanica certificata con oltre 12 anni di esperienza nella produzione di componenti metallici di alta qualità.
Dalle nostre sedi di Shenzhen, in Cina, forniamo servizi di lavorazione della lamiera e componenti meccanici di precisione per i settori automobilistico, industriale e medicale. Dal 2012, siamo un partner affidabile per i produttori di componenti per veicoli industriali e macchine agricole, offrendo un ciclo produttivo completo, dalla lavorazione iniziale fino ai pezzi finiti.
Ciò che ci contraddistingue è la nostra attenzione all'innovazione tecnologica e al miglioramento continuo. Combinando l'automazione avanzata con una maestria artigianale di alto livello, garantiamo che ogni componente soddisfi rigorosi standard qualitativi. I nostri stabilimenti sono certificati ISO 9001 e ISO 13485, a conferma del nostro impegno per la gestione della qualità, la responsabilità ambientale e la sicurezza sul lavoro.
Questo offre ad aziende come la vostra un partner affidabile per componenti di alta precisione e uniformità, completa tracciabilità e piena conformità agli standard internazionali. Dalle complesse lavorazioni di lamiera ai componenti meccanici per applicazioni gravose, il nostro team è attrezzato per soddisfare i vostri obiettivi di produzione.
Domande frequenti su Robot medico Arm Parts
1. Come si confronta la lavorazione CNC con Stampaggio ad iniezione di metalli (MIM) per piccoli componenti robotici?
La lavorazione CNC offre una finitura superficiale superiore, tolleranze geometriche più strette e un'iterazione di progettazione più rapida per volumi medio-bassi. La tecnologia MIM può raggiungere la complessità della forma finale anche in volumi molto elevati, ma spesso richiede lavorazioni secondarie per le caratteristiche critiche e può introdurre rischi di porosità che compromettono la sterilizzazione o la durata a fatica.
2. Quali tolleranze può mantenere la lavorazione CNC per i robot medicali? aricambi rm?
La maggior parte dei componenti critici dei robot chirurgici richiede tolleranze comprese tra ±0.005 mm e ±0.025 mm, a seconda che si tratti di un foro per cuscinetto, di una sede per ingranaggio o di un'interfaccia per strumenti. Tolleranze più strette richiedono ambienti di lavorazione a temperatura controllata e verifica in corso di processo tramite CMM (macchina di misura a coordinate).
3. Perché è Lavorazione a 5 assi preferito per il settore medico?
Gestisce forme complesse ed ergonomiche in un'unica configurazione. Ciò riduce gli errori e garantisce l'elevata precisione necessaria per gli interventi chirurgici.
4. Quali tolleranze si possono raggiungere nella lavorazione meccanica in ambito medicale?
Le officine professionali raggiungono in genere una precisione di ±0.005 mm o inferiore. Ciò dipende dal materiale e dalla geometria specifica del pezzo.
5. Quali materiali sono i migliori per l'assistenza sanitaria? Braccia robotiche?
L'acciaio inossidabile 316L e il titanio Ti6Al4V sono i materiali standard. Offrono il miglior equilibrio tra resistenza e biocompatibilità.






