
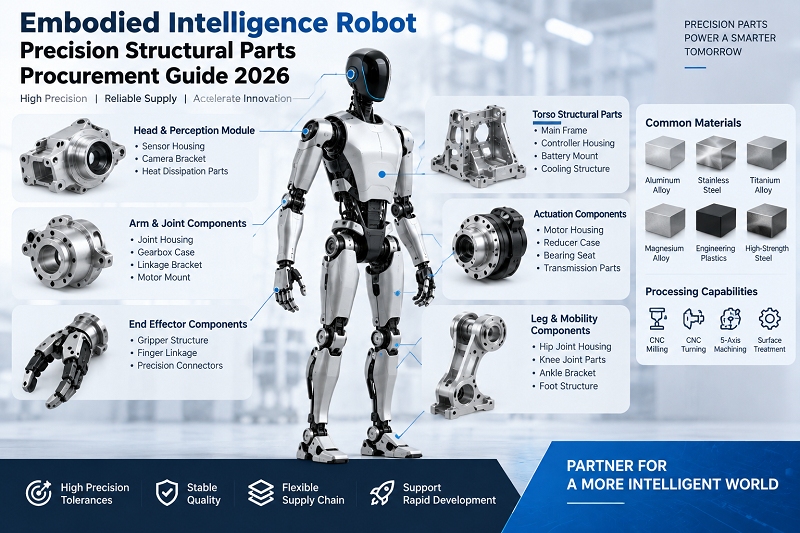
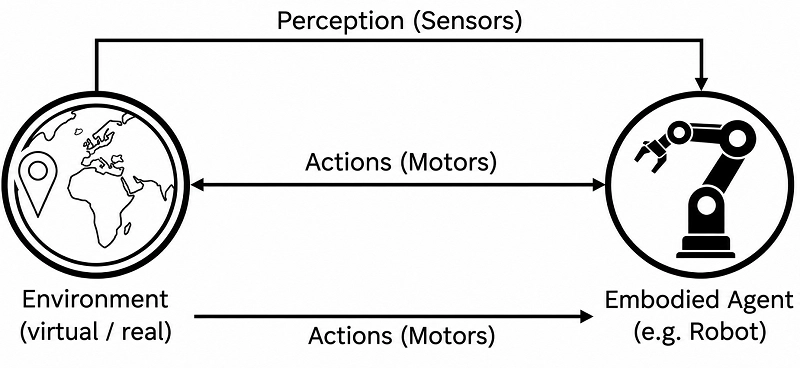
Viime vuosina tekoälyteknologioiden, kuten laajojen kielimallien, läpimurtojen myötä näkökulmaamme on vähitellen tullut uudenlainen älykkyys: ruumiilliset älyrobotit. Toisin kuin virtuaaliset älykkyydet, kuten ChatGPT ja DeepSeek, nämä ovat konkreettisia, kosketettavia ja havaittavia olioita. Ne voivat paitsi käydä päivittäisiä keskusteluja, myös tarttua esineisiin tehtaan tehokkuuden parantamiseksi. Tämä tarkoittaa kuitenkin myös sitä, että ruumiillisten älyrobottien tarvitsemien osien on täytettävä erittäin korkeat standardit sekä materiaalivalinnassa että prosessointitekniikassa. Tämä on aiheuttanut monia epäilyksiä ja huolenaiheita insinööreille ja hankintahenkilöstölle. Tämä opas vastaa kattavasti kaikkiin kysymyksiisi.
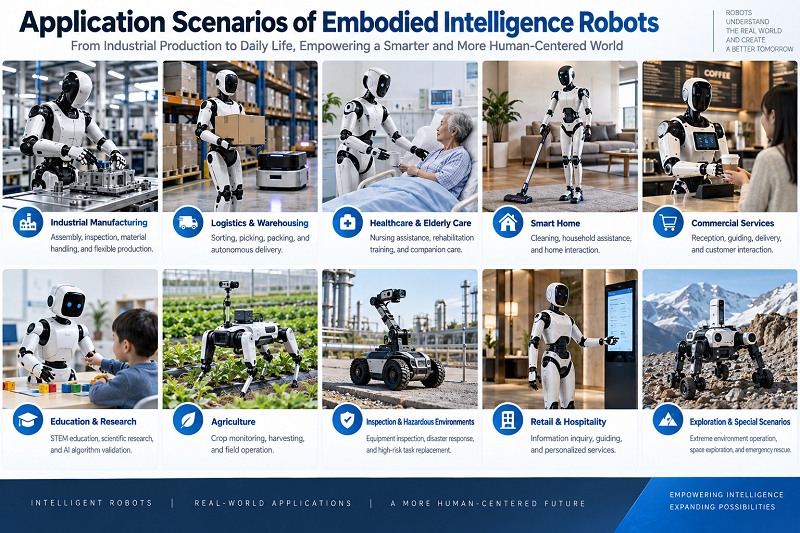
1. Mitkä ovat ruumiillistettujen älyrobottien sovellusskenaariot?
Suurten kielimallien jatkuvasti kehittyessä ja päivittyessä ruumiillistettujen älyrobottien sovellusalueet laajenevat jatkuvasti. Pimeistä tehtaista älykkäisiin toimistoihin ja älykkääseen asiakaspalveluun tehdään läpimurtoja segmentoiduilla aloilla. Lääketieteen alalla da Vinci -kirurgisten robottien lisäksi mukaan ovat liittyneet monet potilassiirtorobotit ja eksoskeleton-kuntoutusrobotit. Niitä on läsnä myös korkean teknologian aloilla, kuten komentoja lähettävät robotit ilmailu- ja avaruusalalla sekä älykäs ajaminen autoteollisuudessa. Sovellusalue laajenee jatkuvasti.

2. Mitkä ovat keskeiset haasteet älykkäiden robottien rakenneosien hankinnassa?
Älykkäiden robottien tarkkuusrakenteiden koneistus kohtaa useita ainutlaatuisia haasteita, jotka vaikuttavat suoraan hankintapäätöksiin ja toimittajien seulontaan.
2.1 Nopea tuotekehitys ja tiheät piirustusversioiden muutokset.
Ala on vielä nopeassa iteraatiovaiheessa. Runkomuutokset ja toimilaitteiden optimoinnit ovat lähes normi. Toimittajien on kyettävä toimittamaan pieniä eriä useista versioista rinnakkain.
2.2 Monimutkaiset kokoonpanosuhteet ja erittäin pieni toleranssi kriittisille mitoille.
Yhdessä rungossa voi samanaikaisesti olla kiinnitysreikiä, kohdistusreikiä, laakeripesiä, vastinpintoja ja anturien kiinnityspintoja. Mikä tahansa reiän sijainnin poikkeama voi aiheuttaa kokoonpanovaikeuksia koko koneelle.
2.3 Ohutseinäisten osien vaikea muodonmuutosten hallinta.
Painon vähentämiseksi toimilaitteiden koteloiden ja käteen sopivien rakenneosien seinämän paksuus on usein vain 1–3 mm. Ne ovat alttiita vääntymiselle leikkauksen aikana. Kuten alan palaute osoittaa, rajoitetun laitteiston painon edellytyksenä on, että laitteiston suorituskykyindikaattoreiden saavuttaminen on vaikeaa, mikä on yksi käytännön este skenaarioiden toteuttamiselle.
2.4 Yhtenäisten alan standardien puute.
Kuten UBTECHin Jiao Jichao toteaa, robottien laajamittaisessa massatuotannossa ei ole yhtenäisiä prosessi- ja tarkastusstandardeja. Tämä tarkoittaa, että toimittajan laadunvalvontajärjestelmän täydellisyys määrää suoraan toimitettujen osien yhdenmukaisuuden.
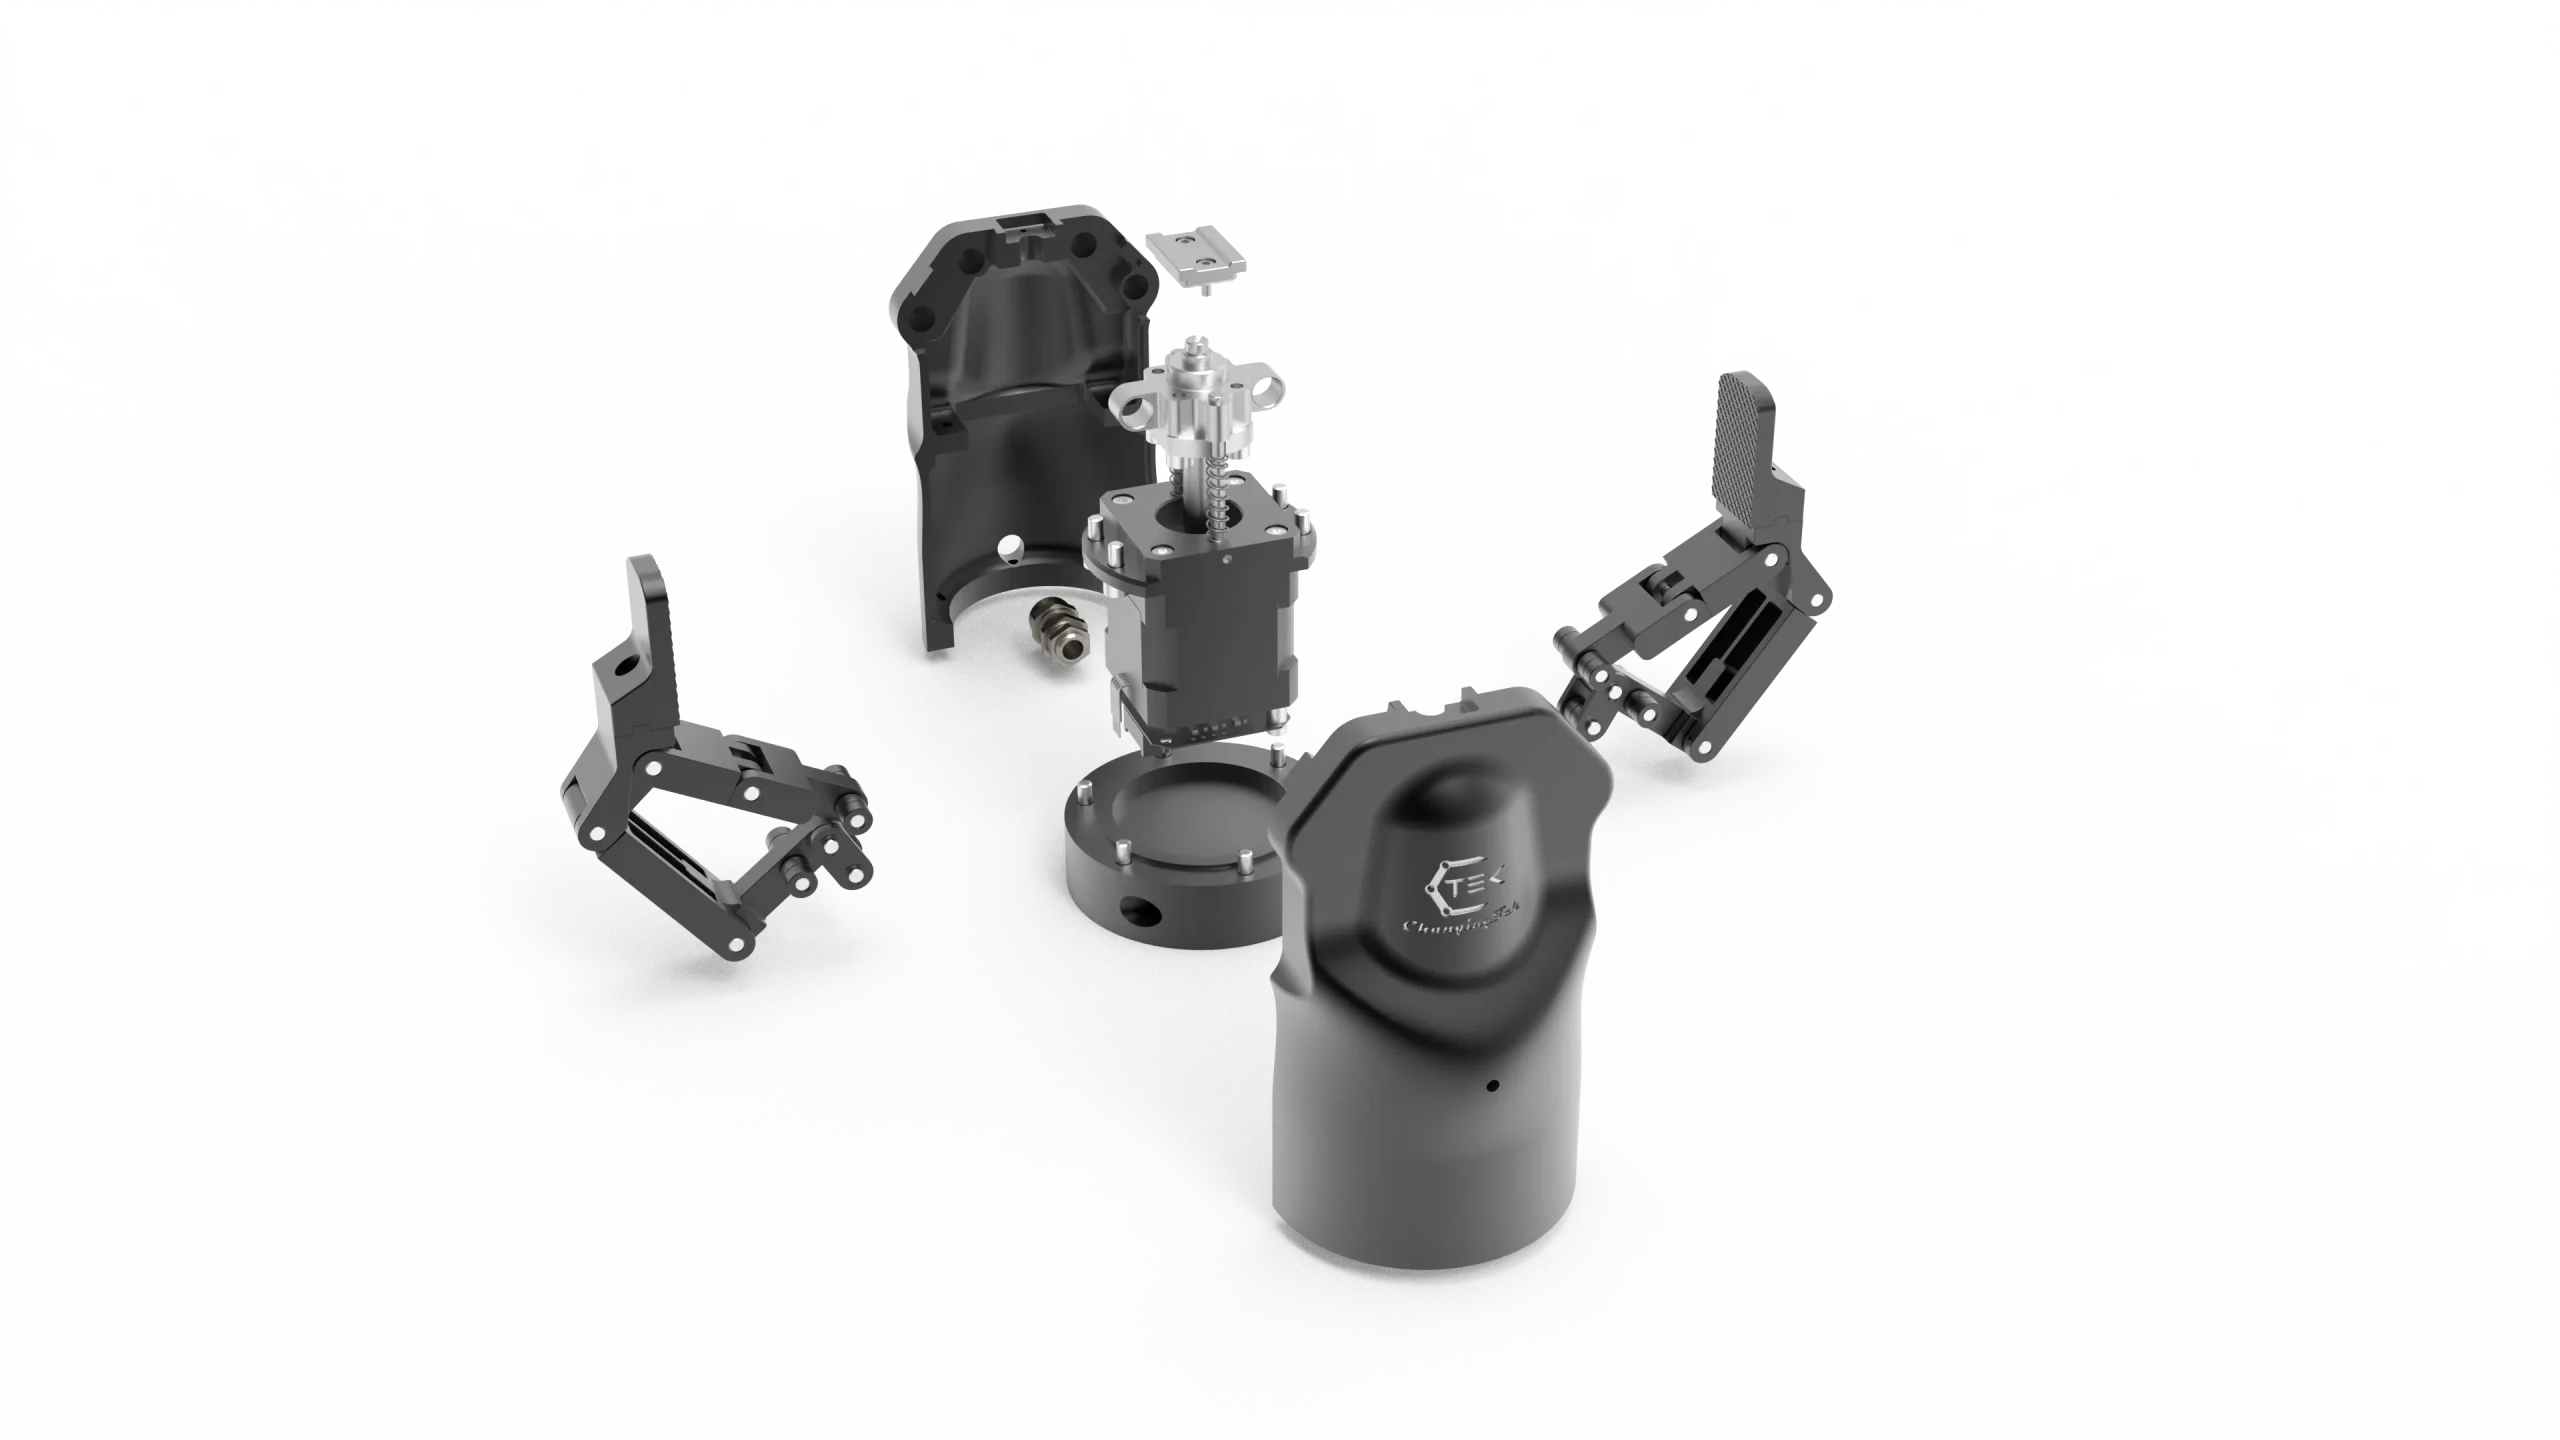
3. Mihin materiaaleihin niitä yleisesti käytetään? Ruumiillisesti älykäs robotti, tarkkuusrakenneosat?
Materiaalivalinta määrää suoraan rakenneosien mekaaniset ominaisuudet, painon, työstövaikeuden ja kustannukset. Yleisesti käytetyt materiaalit ruumiillistettujen älykkäiden robottien rakenneosissa kattavat neljä pääluokkaa: kevytseokset, suurlujuusteräkset, tekniset muovit ja komposiittimateriaalit. Alla olevassa taulukossa vertaillaan kunkin materiaalin keskeisiä ominaisuuksia ja sovellettavia skenaarioita.
| Materiaaliluokka | Tyypilliset arvosanat | Tiheys (g / cm³) | Vetolujuus (MPa) | Keskeiset edut | tyypillisiä käyttökohteita |
| 6-sarjan alumiiniseos | 6061-T6, 6063-T5 | 2.7 | 310 | Kevyt, helppo työstää, anodisoitava, kohtuuhintainen | Rungon rungot, nivelkotelot, moottorikotelot |
| 7-sarjan alumiiniseos | 7075-T6, 7050-T7451 | 2.81 | 570 | Suuri lujuus, korkea kovuus, väsymyskestävä | Kantavat kiinnikkeet, liittimet, supistuskappaleiden kotelot |
| Erittäin luja ja kestävä alumiiniseos | Uudet räätälöidyt seokset | ~ 2.75 | ≥ 380 | Tasapainoinen lujuus ja sitkeys, korkea väsymislujuus | Nivelkannattimet, sivuttaiskehikot ja muut kriittiset kuormaa kantavat osat |
| Titaaniseos | TC4 (Ti-6Al-4V) | 4.43 | 950 | Erittäin korkea ominaislujuus, korroosionkestävä, bioyhteensopiva | Lääketieteelliset robotit, nivelliittimet, huippuluokan näppärät kädet |
| Ruostumaton teräs | 304/316, 17-4PH | 7.93 | 520-1100 | Korkea lujuus, korroosionkestävä, kulutusta kestävä, helppo hitsata | Akselin osat, kiinnikkeet, anturikiinnikkeet |
| Kupariseos | Messinki H62, berylliumkupari C17200 | 8.5-8.9 | 240-1200 | Hyvä sähkön- ja lämmönjohtavuus, kulutusta kestävä, ei-magneettinen | Moottorin komponentit, johtavat liukurenkaat, jäähdytyselementit |
| Tekniset muovit | PEEK, POM, PA66+GF | 1.3-1.4 | 90-150 | Kevyt, itsevoiteleva, eristävä, iskuja vaimentava | Taitavat sormenpäät, hammaspyörät, kotelon koristeosat |
| Hiilikuitukomposiitti | hiilikuituvahvisteinen muovi (T700/T800) | 1.5-1.6 | ≥ 1500 | Erittäin korkea ominaislujuus, väsymiskestävä, hyvä vaimennus | Robottikäsivarren lenkit, jalkalenkit |
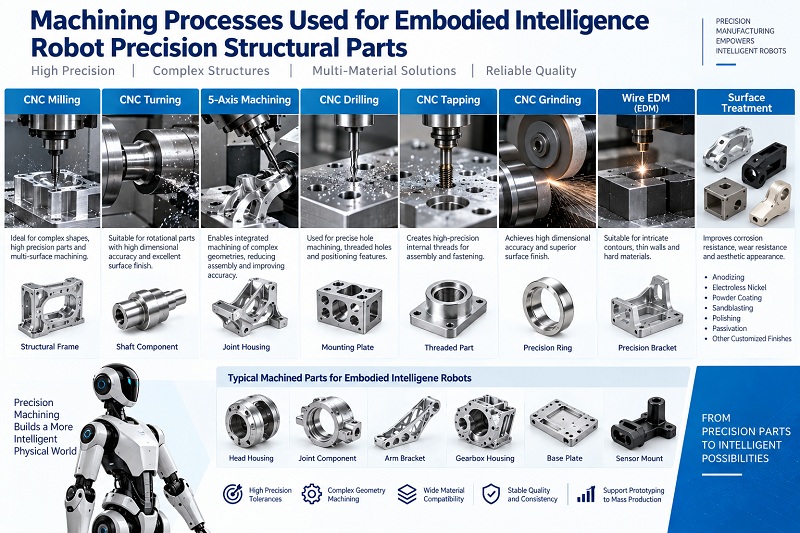
4. Miten valitaan älykkäiden robottien tarkkuusrakenteiden osien työstöprosessit?
Koneistusprosessin valinta vaikuttaa suoraan osien tarkkuuteen, pinnanlaatuun, kustannuksiin ja toimitussykliin. Älykkäiden robottien tarkkuusrakenteisiin liittyvät prosessit ovat moninaisia. Ne on valittava kattavasti osan monimutkaisuuden, eräkoon, tarkkuusvaatimusten ja materiaalien ominaisuuksien perusteella.
4.1 Ytimen työstöprosessien vertailu
| Prosessin tyyppi | Prosessin ominaisuudet | Tarkkuusalue | Sopiva eräkoko | Tyypilliset sovellusosat |
| 3-akselinen CNC-jyrsintä | Monipuolinen, edullisempi, sopii tasaisille pinnoille ja yksinkertaisille onteloille | ± 0.02 ~ 0.05 mm | 1-500 kpl | Yksinkertaiset kiinnikkeet, levyt, laipat |
| 5-akselinen CNC-jyrsintä | Monipintojen työstö yhdellä asetuksella, korkea geometrinen tarkkuus, sopii monimutkaisille pinnoille | ± 0.005 ~ 0.02 mm | 1-1000 kpl | Nivelkotelot, epäsäännölliset kaarevat osat, juoksupyörät |
| CNC-sorvaus | Pyörivien osien tehokas työstö, korkea sisä- ja ulkokeskeisyys | ± 0.005 ~ 0.02 mm | 10-5000 kpl | Akselit, holkit, laipat, kierteitetyt osat |
| Mill-Turn Composite | Sorvaus + jyrsintä yhdessä vaiheessa, vähemmän asetusvirheitä, korkea hyötysuhde | ± 0.005 ~ 0.01 mm | 50-5000 kpl | Monimutkaiset akselit, venttiilirungot, liittimet |
| Vacuum Die Casting + CNC-viimeistely | Yhdestä kappaleesta muodostetut monimutkaiset rakenteet, korkea materiaalin käyttöaste (yli 85 %), mekaaniset ominaisuudet lähellä taottuja tuotteita | Valu ±0.05 mm, viimeistely ±0.01 mm | 100-10000 kpl | Rungon rungot, jalkojen rakenneosat, nivelkotelot |
| Tarkkuushioma | Erittäin tarkka ja laadukas pinta; Ra voi olla alle 0.02 μm | ± 0.001 ~ 0.005 mm | Tarvittaessa | Laakeripesät, vastapinnat, tiivistyspinnat |
| EDM/langanleikkaus | Voi työstää erittäin kovia materiaaleja, monimutkaisia onteloita ja kapeita uria; ei leikkausvoimaa | ± 0.005 ~ 0.01 mm | 1-100 kpl | Muotit, kovametalliosat, epäsäännölliset reiät |
| 3D-tulostus | Ei muottia tarvita, nopea validointi, korkea geometrinen vapaus | ± 0.1 ~ 0.3 mm | 1–10 kpl (vahvistusta varten) | Konseptin validointiprototyypit, toiminnalliset prototyypit, kiinnikkeet |
4.2 Prosessin valinnan päätöksentekokehys
Hankintaosapuolten on suositeltavaa arvioida prosessisuunnitelmaa toimittajien kanssa seuraavan logiikan mukaisesti:
Vaihe 1: Selvitä osan keskeiset ominaisuudet: tarkkuusvaatimukset, materiaali, monimutkaisuus, eräkoko ja ulkonäkövaatimukset.
Vaihe 2: Listaa 2–3 toteuttamiskelpoista prosessivaihtoehtoa. Pyydä toimittajia antamaan tarjous, toimitusajat ja odotettu saanto jokaisesta.
Vaihe 3: Arvioi elinkaarikustannukset kattavasti. Älä tarkastele pelkästään kappalekohtaista työstökustannusta, vaan ota huomioon myös muotin kustannusten poistot, jälkikäsittelykustannukset, saantohävikki, uudelleenkäsittelykustannukset ja versionvaihtokustannukset. Pienille erille CNC on yleensä parempi vaihtoehto. Keskisuurille erille painevalu + viimeistely tarjoaa paremman vastineen rahalle. Suurille erille voidaan harkita ruiskuvalua tai takomista + koneistusta.
Vaihe 4: Vahvista toimittajan prosessin täydellisyys. Rakenneosat vaativat usein useita prosessiyhdistelmiä, kuten sorvaus + jyrsintä + hionta + pintakäsittely. Se, pystyykö toimittaja suorittamaan nämä yhdellä pysähdyksellä, vaikuttaa suoraan toimitussykleihin ja laadunhallinnan tehokkuuteen.
NOBLE Smart Manufacturing käyttää CNC-koneistusta ydinprosessinaan, johon kuuluvat CNC-poraus ja -kierteitys, jyrsintä-sorvaus, tarkkuuskaiverrus ja leikkaus. Se integroi myös täydelliset ylä- ja alavirran valmistusresurssit, kuten erilaiset pika- ja tuotantomuotit, SLA- ja SLS-3D-tulostuksen sekä erilaiset pintakäsittelyprosessit. Tämä tarjoaa asiakkaille kokonaisvaltaista palvelua.
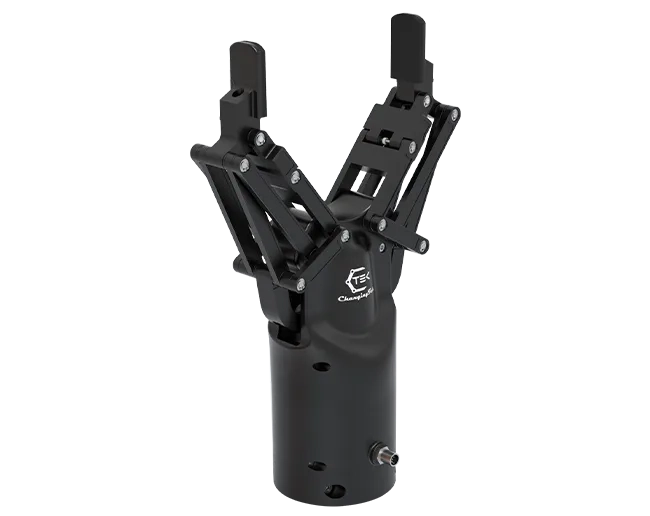
5. Millaista pintakäsittelyä käytetään älykkäiden robottien tarkkuusrakenteissa?
Pintakäsittely vaikuttaa suoraan kulutuskestävyyteen, korroosionkestävyyteen ja sovitustarkkuuteen. Eri toiminnalliset alueet vaativat vyöhykekohtaista käsittelyä.
5.1 Anodisointi
Yleisin alumiiniseoksissa. Kalvon paksuus 5-15 μm, kovuus 200-300 HV. Sopii ulkonäköpinnoille ja yleisille kokoonpanopinnoille. Noin 50 % oksidikalvosta kasvaa ulospäin. Tarkkuusreiät vaativat 0.01-0.03 mm:n kompensaation.
5.2 Kovaanodisointi
Kalvon paksuus 50–100 μm, kovuus 300–500 HV. Kulumiskestävyys parantunut 10–20 kertaa. Sopii pintojen paikantamiseen, laakerisovitteisiin ja korkeataajuisiin kitkakohtiin. Tarvitaan 0.02–0.05 mm:n työvara.
5.3 Hiekkapuhallettu anodisointi
Lisää hiekkapuhalluksen ennen anodisointia mattapinnan luomiseksi. Sopii ulkonäköpinnoille. Hiekkapuhalluksen karkeus on tyypillisesti 120–220 mesh.
5.4 Passivointi
Pääasiassa ruostumattomalle teräkselle. Poistaa vapaata rautaa pinnalta. Kalvon paksuus on vain muutamia nanometrejä. Ei muuta mittoja. Sopii tarkkuuskokoonpanopinnoille ja desinfiointia kestäville alueille.
5.5 Nikkelöinti
Kemikaalittomat nikkelipinnoitukset ovat tasaisia. Kalvon paksuus 5–25 μm. Lämpökäsittelyn jälkeen kovuus voi nousta yli HV1000:een. Sopii tappien, mikrovaihteiden ja suurtaajuusliikkeiden liitoksiin. Pinnoitteen paksuutta on säädettävä.
5.6 Mustuminen
Kemiallinen hapetus teräspinnoille. Kalvonpaksuus 1-3 μm. Sopii sisäisille rakenneosille ja epätasaisille pinnoille. Rajoitettu korroosionkestävyys.
5.7 Vyöhykekohtaisen käsittelyn periaatteet:
- Pintojen ulkonäkö: Hiekkapuhallus tai tavallinen anodisointi
- Kokoonpanopinnat: Vakioanodisointi tai passivointi; vältä liian paksua kalvoa
- Pintojen paikannus: Kova anodisointi tai nikkelipinnoitus
- Eristävät pinnat: Säilytä eristys, paikallinen suojaus peitteiden alla
Keskeiset periaatteet: Toiminto ensin, mittatasaus, vyöhykekohtainen hallinta, kriittisten mittojen uudelleenmittaus käsittelyn jälkeen.
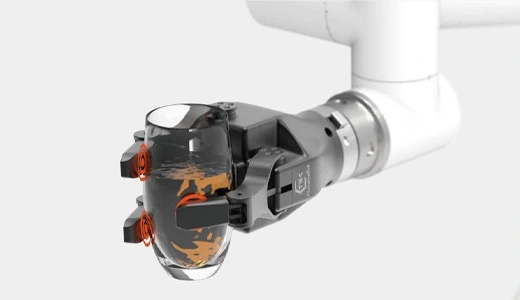
6. Mitkä ovat ruumiillisesti älykkäiden robottien tarkkuusrakenteiden osien keskeiset kriittiset mitat?
Keskeiset mitat määräävät suoraan toiminnallisen testauksen ja kokoonpanon tulokset. Näitä ovat pääasiassa: asennusreikien ja paikannusreikien sijaintitarkkuus ja reiän halkaisijan toleranssi, laakerin asennon koaksiaalisuus ja pyöreys, anturin asennuspinnan tasaisuus ja kohtisuoruus, kosketuspinnan tasaisuus, johtosarjan välysasennon tilamitat, kevyturaan seinämän paksuuden tasaisuus sekä reikien välistyksen ja kierteen etenemisen ja rajoittumisen mitan määrittäminen.
Lääketieteellisten laitteiden tarkkuuskoneistuksessa ulkohalkaisijan toleranssia voidaan säätää ±0.005 mm:n tarkkuudella, koaksiaalisuusvirhe on <0.01 mm ja pinnan karheus Ra on <0.4 μm. Robottien rakenneosien tarkkuusvaatimukset vaihtelevat osittain, mutta keskeisten vastinpintojen toleranssit on yleensä säädettävä ±0.01 mm:n tarkkuudella.
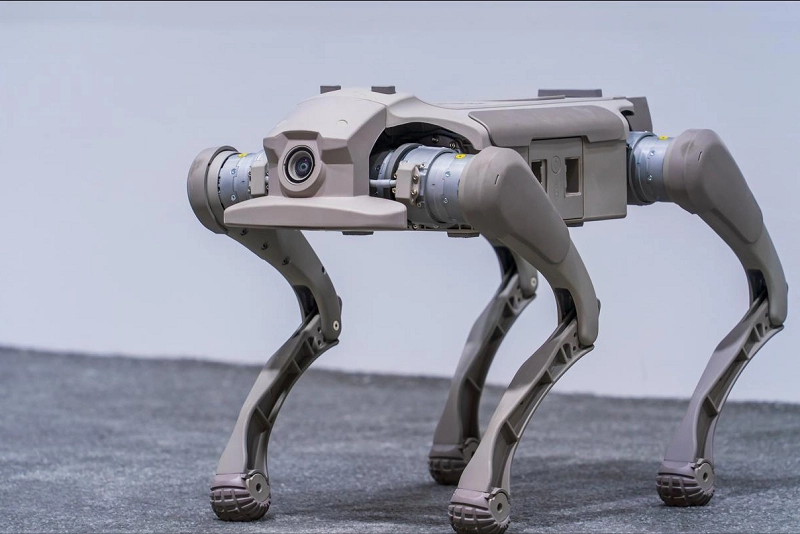
7. Mitä tarkastus- ja toimitusstandardeja vaaditaan älykkäille robottirakenteille, jotka on varustettu tarkkuusrakenteisilla osilla?
Selkeiden tarkastus- ja toimitusstandardien laatiminen ei ole välttämätöntä ainoastaan laadunvarmistuksen kannalta, vaan myös perusta tarjonnan ja kysynnän välisten kiistojen vähentämiselle ja viestinnän tehostamiselle.
7.1 Tarkastuslaitteet ja kapasiteettivaatimukset
Toimittajan keskeisiin tarkastuslaitteisiin ja -ominaisuuksiin tulisi kuulua:
| Tarkastuskohta | Päälaitteet | Tarkkuusvaatimukset | Tuotetiedot |
| Täysimittainen tarkastus | Koordinaattimittauskone (CMM) | Mittausepävarmuus ≤0.002 mm | Ensimmäisen artikkelin on oltava täysin mitoiltaan tarkastettu; eränäytteenottosuhde ≥5 % |
| Geometrisen toleranssin tarkastus | KMK, pyöreysmittari, sylinterimäisyyden mittaaja | Pyöreys ≤0.0005 mm | Samankeskisyys, pyöreys, lieriömäisyys, tasaisuus jne. |
| Pinnan karkeus | Karheusmittari, valkoisen valon interferometri | Ra-resoluutio 0.001 μm | Kriittiset kosketuspinnat ja ulkonäköpinnat on tarkastettava |
| Kovuustestaus | Rockwell/Vickers-kovuusmittari | Täyttää GB/T 230 -standardin | Tarkistaa lämpökäsittelyn vaikutuksen ja materiaalin kunnon |
| Ulkonäön tarkastus | Visuaalinen, stereomikroskooppi | Raja-arvoa kohden näytettä | Halkeamat, naarmut, muodonmuutokset, värinmuutokset jne. |
| Materiaalin koostumuksen analyysi | Spektrometri (PMI) | Täyttää materiaalilaatustandardit | Materiaalisertifikaatit jokaiselle raaka-aine-erälle; kriittisistä osista voidaan ottaa näytteitä |
| Kierteen tarkastus | Kierteen mittauslaitteet, kierteen mittauslaite | 6H/6g-luokan tarkkuus | Sisäkierteiden tulppatulkit, ulkokierteiden rengastulkit |
8. Mitä koneistusominaisuuksia tarvitaan älykkäällä robotilla varustetulta tarkkuusrakenneosalta?
5-akselinen CNC-työstö valmiudet:
Kokemusta monimutkaisten kaarevien pintojen, monireikäisten asemien ja ohutseinäisten osien työstämisestä, kyky suorittaa monipintainen leikkaus yhdellä kiinnityksellä.
Nopea reagointikyky:
Se pystyy mukautumaan piirustusversioiden muutoksiin tutkimus- ja kehitysvaiheessa ja ylläpitämään toimitusrytmiä pienten erien ja useiden rinnakkain toimivien versioiden olosuhteissa.
Laatujärjestelmä ja jäljitettävyys:
Jokainen osa voidaan jäljittää raaka-aine-erään, käsittelylaitteisiin ja prosessiparametreihin asti.
Lääketieteellisissä sovelluksissa käytettävien robottien osille ISO 13485 -järjestelmä on välttämätön kynnysarvo.
Kyky yhtenäistää kokoonpanostandardeja:
Se voi käsitellä korin rungon osia, nivelmoduuleja, anturikiinnikkeitä ja efektoripään osia koordinoidusti, yhtenäistää kokoonpanostandardit ja vähentää toleranssien kertymistä eri toimittajien välille.
9. Miten löydät sopivat varaosat robottiisi?
Ensimmäinen vaihe: Selvitä osien tekniset tiedot. Määritä materiaali, tarkkuusvaatimukset, määrä ja pintakäsittelymenetelmä. Laadi 3D-malli ja 2D-piirustukset.
Vaihe 2: Arvioi toimittajan valmiudet. Keskeisiä tarkasteltavia seikkoja ovat neljä: onko sillä keskeisiä laitteita, kuten viisiakselinen CNC; Onko sillä kokemusta robotiikka- tai lääketieteen alalta? Onko se läpäissyt laatujärjestelmäsertifikaatit, kuten ISO 13485; Voidaanko tarjota kokonaisvaltaista palvelua prosessoinnista pintakäsittelyyn?
Vaihe 3: Vahvista toimitus ja jäljitettävyys. Pyydä toimittajaa toimittamaan testiraportti, joka vahvistaa keskeisten mittojen pätevyyden. Jokaisen osan tulee olla jäljitettävissä raaka-aine-erään ja prosessiparametreihin asti.
Vaihe 4: Ensin näytetuotanto, sitten massatuotanto. Varmista kokoonpanon suhde ja tarkkuus piensarjakoetuotannolla. Tee irtotilauksia vasta sen jälkeen, kun olet varmistanut, ettei virheitä ole.
10. Miksi valita NOBLE toimittajaksesi?
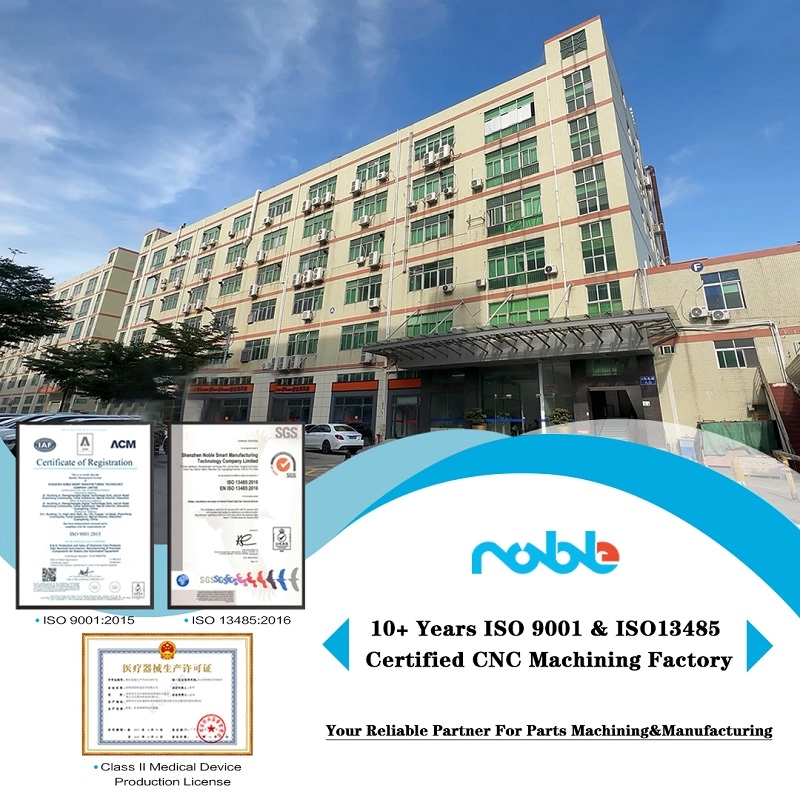
Noble on kiinalais-brittiläinen yhteisyritys, jolla on 14 vuoden kehityshistoria. Meillä on täydelliset koneistus- ja tarkastustilat, ja meillä on runsaasti kokemusta ulkomaanmarkkinoilta, jotta voimme vastata nopeasti erilaisiin asiakasvaatimuksiin.
Omistamme useita 5-akselisia CNC-koneita tarkkojen ja monimutkaisten osien massatuotantoon. Kokenut suunnittelutiimimme voi optimoida piirustuksia paremman valmistettavuuden saavuttamiseksi. Meillä on ISO9001- ja ISO13485-laatujärjestelmien sertifikaatit. Kaikki osat valmistetaan turvallisessa ja puhtaassa työpajassa, jossa on täysi jäljitettävyys.
Käytämme koordinaattimittauskoneita (CMM), automaattisia 2.5D-konenäkömittauskoneita, korkeusmittareita ja muita tarkkuustarkastuslaitteita varmistaaksemme, että jokainen toimitettu osa täyttää laatuvaatimukset. Kokenut myynninjälkeinen tiimimme tuntee eri maiden tuonti- ja vientitullikäytännöt, mikä auttaa sinua vastaanottamaan tavarat mahdollisimman pian ja nopeuttamaan projektisi edistymistä.
Usein kysytyt kysymykset Ruumiillinen älyrobotti
1. Mitä materiaaleja käytetään yleisesti ruumiillistettujen älykkäiden robottien rakenneosissa?
Pääasiassa 6061/7075 alumiiniseosta, 304/17-4PH ruostumatonta terästä, PEEK:ia, PI:tä ja muita teknisiä muoveja. Voimme valita materiaalin painon, lujuuden, korroosionkestävyyden ja bioyhteensopivuuden vaatimustesi mukaan.
2. Mitä laatusertifikaatteja tehtaallasi on robottien tarkkuusosille?
Meillä on ISO9001-laatujärjestelmän ja ISO13485-lääketieteellisen laatujärjestelmän sertifikaatit. Kaikki osat voidaan täysin jäljittää tuotannossa, mikä soveltuu kuntoutusrobotteihin ja lääketieteellisiin robottiprojekteihin.
3. Voitteko työstää monimutkaisia, erittäin tarkkoja komponentteja roboteille? Mitä laitteita teillä on?
Kyllä. Meillä on useita 5-akselisia CNC-koneita. Laadunvalvontalaboratoriossamme on koordinaattimittauskone, automaattinen 2.5D-konenäkömittauslaite, karheusmittari ja muita tarkastuslaitteita, jotka takaavat tiukat GD- ja T-toleranssit.
4. Millaista tukea suunnittelutiimisi voi tarjota piirustusvaiheessa?
Kokeneet insinöörimme tarkistavat piirustuksesi ja antavat DFM-ehdotuksia (Design for Manufacturability). Autamme optimoimaan suunnittelua valmistuskustannusten alentamiseksi ja tuotannon parantamiseksi.
5. Entä toimitus ja tullituki ulkomaan tilauksille?
Meillä on runsaasti kokemusta ulkomaan projekteista. Kokenut tiimimme tuntee eri maiden tullikäytännöt. Voimme auttaa asiakirjojen kanssa lyhentääksemme läpimenoaikaa ja nopeuttaaksemme projektisi etenemistä.





