
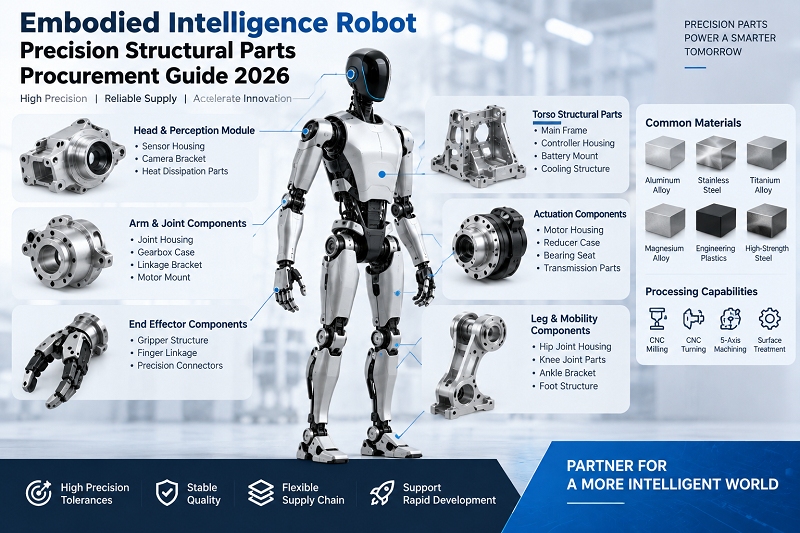
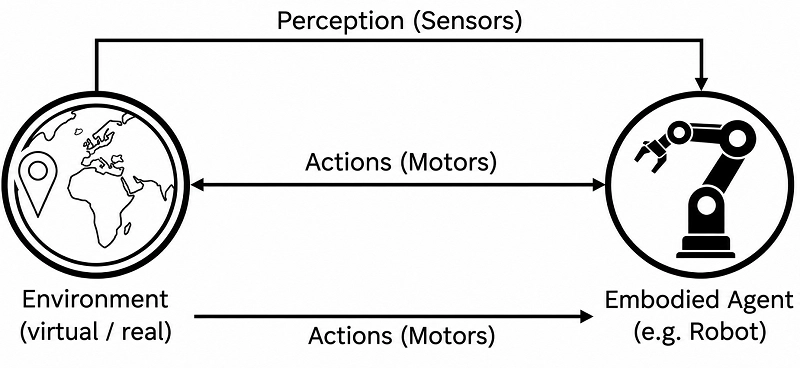
I de senere år, med gennembrud inden for AI-teknologier såsom store sprogmodeller, er en ny form for intelligens gradvist kommet ind i vores synsfelt: robotter med kropslig intelligens. I modsætning til virtuel intelligens som ChatGPT og DeepSeek er disse håndgribelige, berørbare og opfattelige enheder. De kan ikke kun føre daglige samtaler, men også gribe objekter for at forbedre fabrikkens effektivitet. Dette betyder dog også, at de dele, der kræves til robotter med kropslig intelligens, kræver meget høje standarder inden for både materialevalg og forarbejdningsteknologi. Dette har skabt mange tvivl og bekymringer hos ingeniører og indkøbspersonale. Denne guide vil besvare alle dine spørgsmål udførligt.
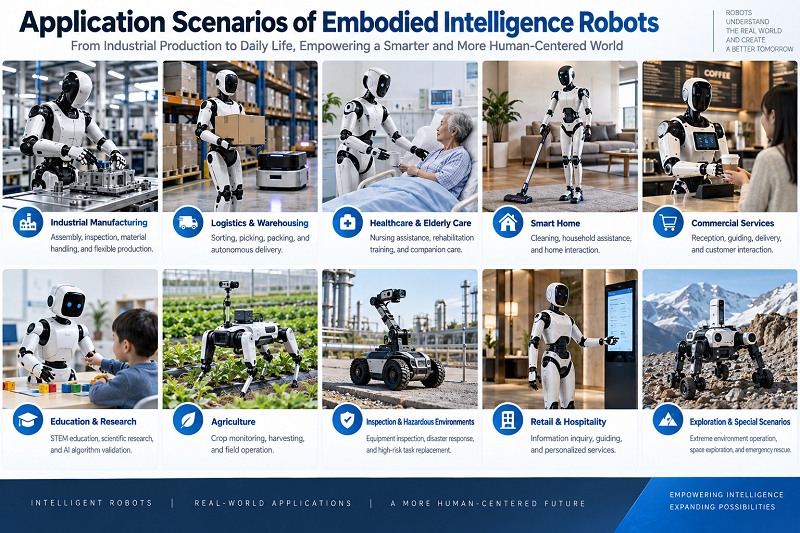
1. Hvad er anvendelsesscenarierne for Embodied Intelligence Robots?
I takt med at store sprogmodeller fortsætter med at iterere og opgradere, udvides anvendelsesgrænserne for robotter med kropslig intelligens konstant. Fra mørke fabrikker til smarte kontorer og intelligent kundeservice sker der gennembrud inden for segmenterede områder. Inden for det medicinske område er der, udover assistance fra da Vinci-kirurgiske robotter, også kommet mange patientoverførselsrobotter og exoskeletrehabiliteringsrobotter til. Inden for højteknologiske områder er de også til stede, såsom robotter, der sender kommandoer inden for luftfart, og intelligent kørsel inden for bilindustrien. Anvendelsesområdet fortsætter med at udvide sig.

2. Hvad er de centrale udfordringer ved indkøb af strukturelle dele til robotter med indlejret intelligens?
Bearbejdning af præcisionsstrukturdele til robotter med kropslig intelligens står over for adskillige unikke udfordringer, der direkte påvirker indkøbsbeslutninger og leverandørscreening.
2.1 Hurtig R&D-iteration og hyppige ændringer af tegningsversioner.
Branchen er stadig i en hurtig iterationsfase. Stelrevisioner og aktuatoroptimeringer er næsten normen. Leverandører skal være i stand til at levere små partier med flere versioner parallelt.
2.2 Komplekse samlingsforhold og ekstremt lav tolerance for kritiske dimensioner.
En enkelt karosseriramme kan samtidig have monteringshuller, positioneringshuller, lejesæder, kontaktflader og sensormonteringsflader. Enhver afvigelse i hulpositionen kan forårsage monteringsvanskeligheder for hele maskinen.
2.3 Vanskelig deformationskontrol for tyndvæggede dele.
For at reducere vægten har aktuatorhuse og håndholdte strukturdele ofte en vægtykkelse på kun 1-3 mm. De er tilbøjelige til at vride sig under skæring. Som feedback fra branchen viser, er det en af de praktiske hindringer for implementering af scenarier, at hardwarens ydeevneindikatorer er vanskelige at opfylde under forudsætning af begrænset udstyrsvægt.
2.4 Mangel på ensartede branchestandarder.
Som Jiao Jichao fra UBTECH har udtalt, mangler storskala masseproduktion af robotter ensartede proces- og inspektionsstandarder. Det betyder, at hvorvidt en leverandørs kvalitetskontrolsystem er komplet, direkte bestemmer ensartetheden af de leverede dele.
3. Hvad er de almindeligt anvendte materialer til Legemliggjort intelligens robot præcisionsstrukturdele?
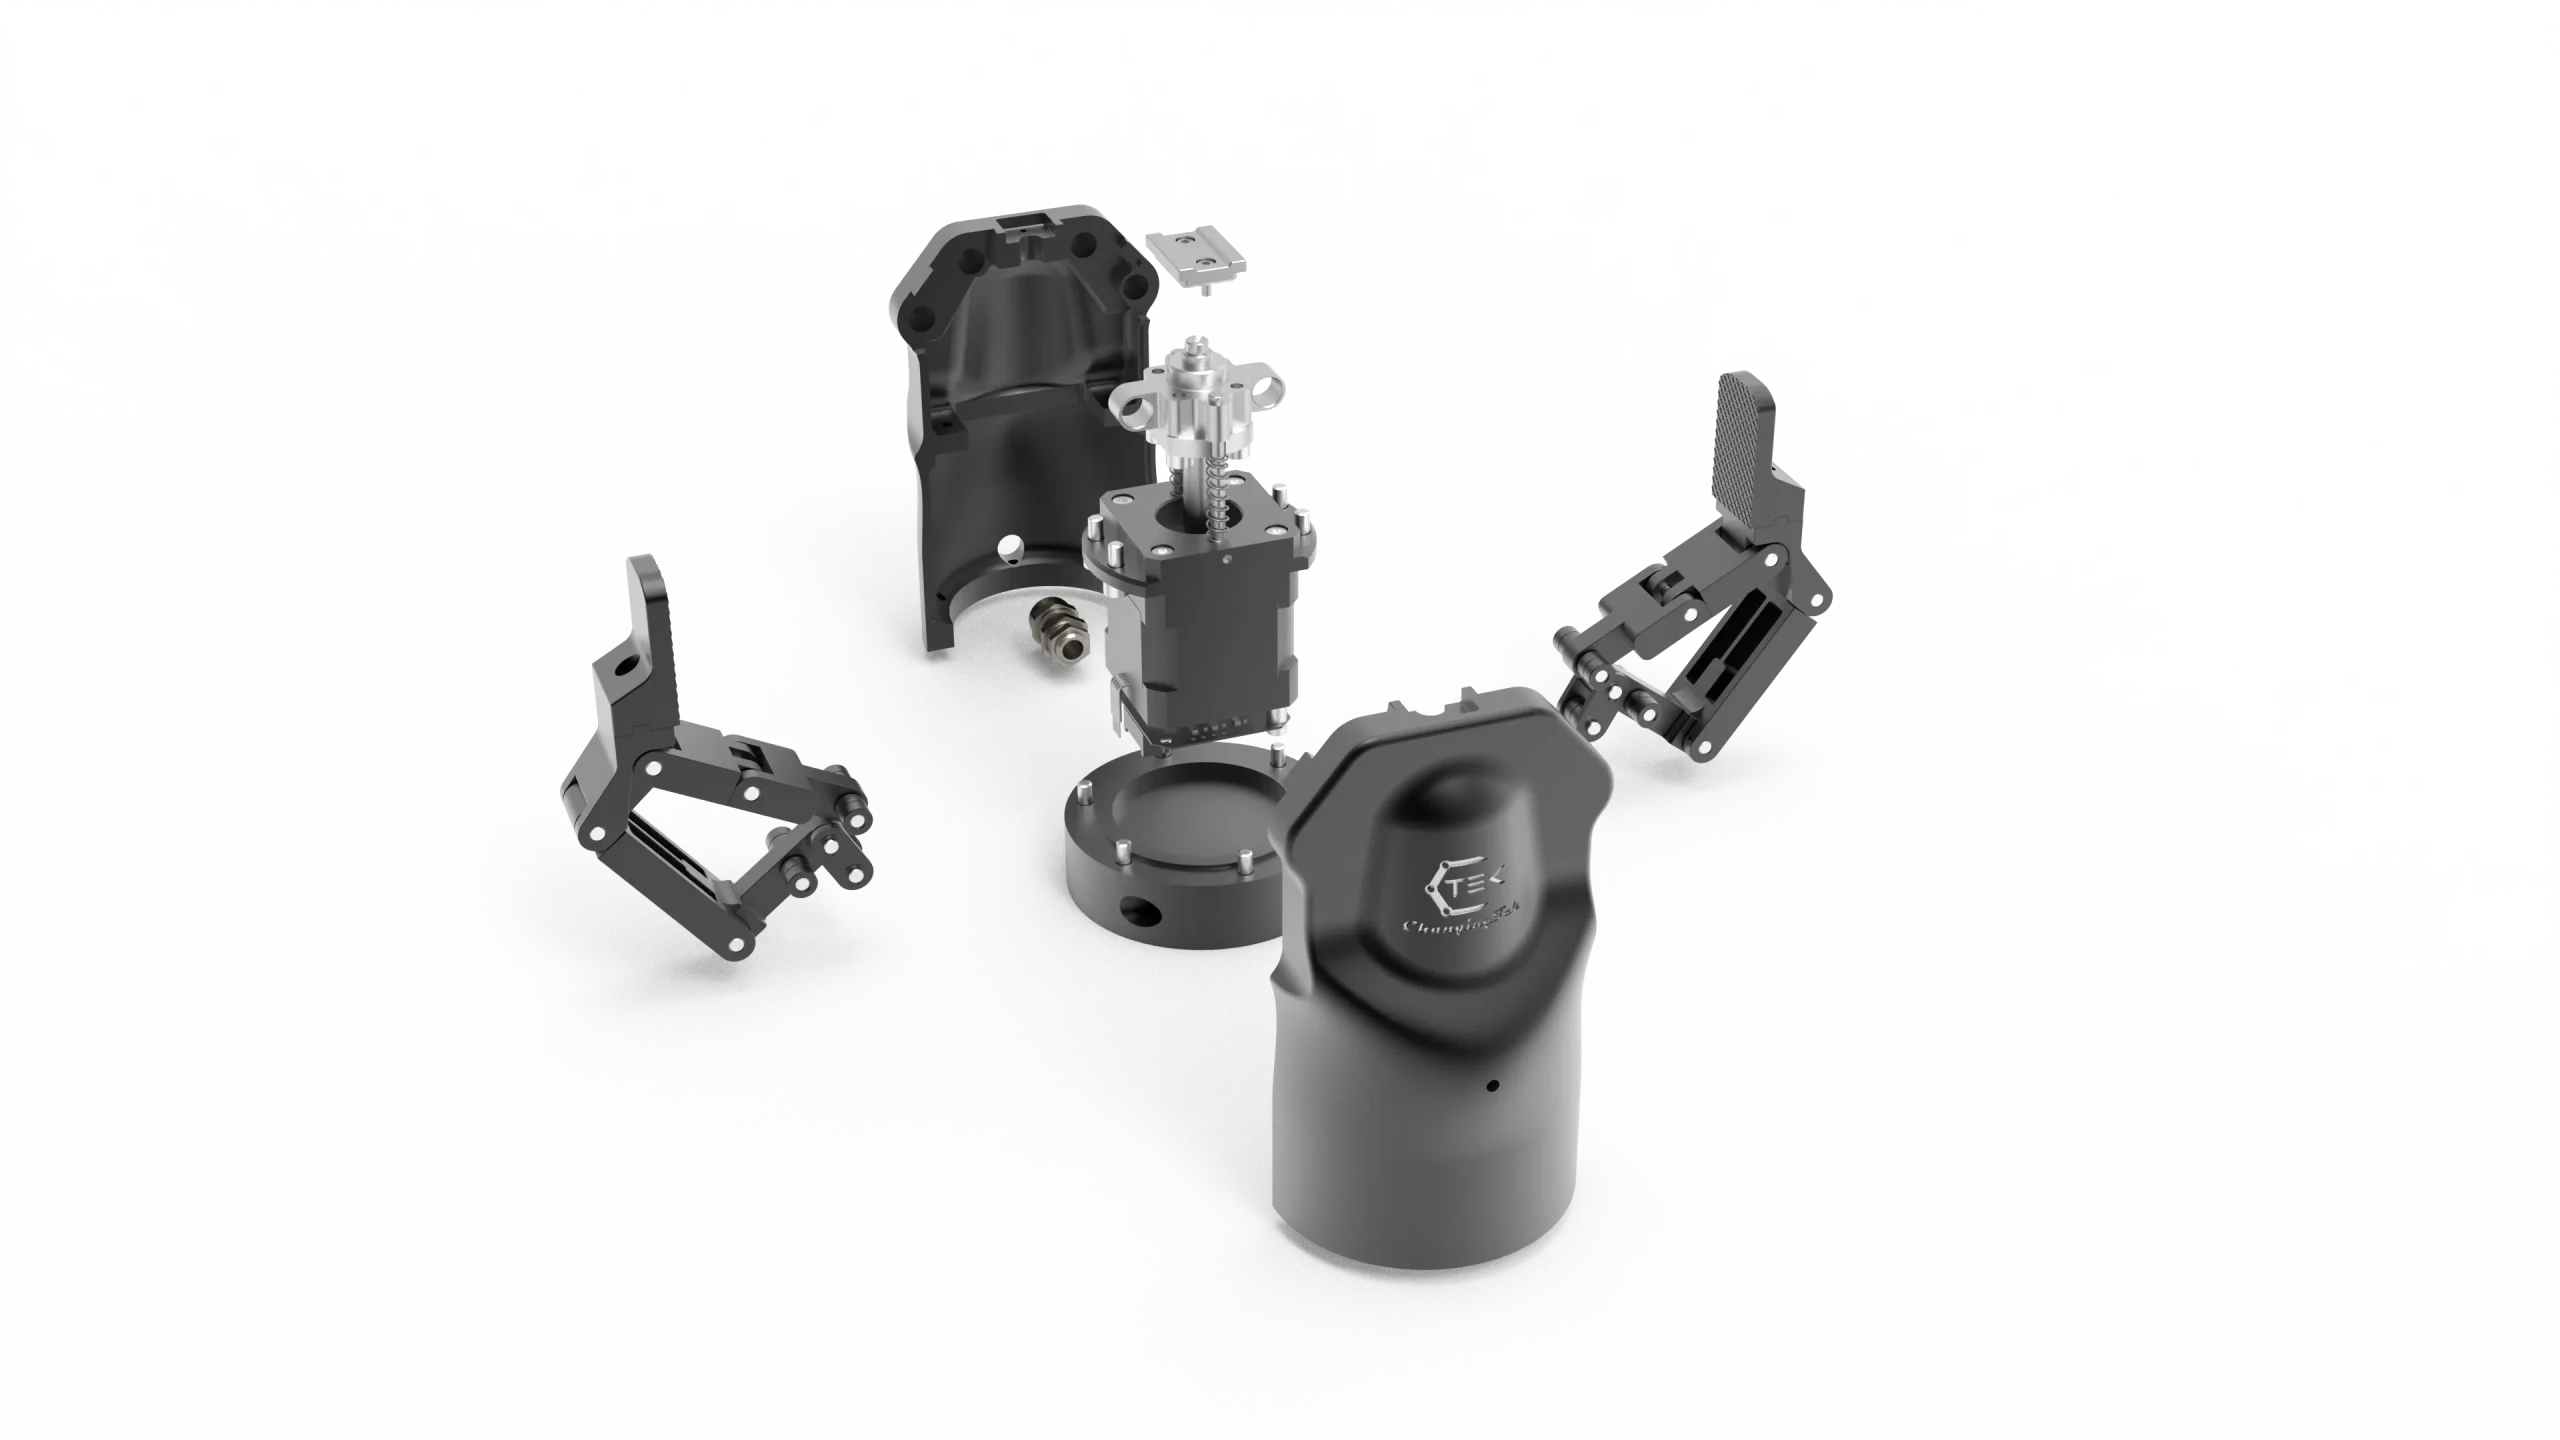
Materialevalg bestemmer direkte de mekaniske egenskaber, vægt, bearbejdningsvanskeligheder og omkostninger ved strukturelle dele. Almindeligt anvendte materialer til strukturelle dele til robotter med kropslig intelligens dækker fire hovedkategorier: letmetallegeringer, højstyrkestål, tekniske plastmaterialer og kompositmaterialer. Tabellen nedenfor sammenligner de centrale egenskaber og anvendelige scenarier for hvert materiale.
| Materialekategori | Typiske karakterer | Massefylde (g / cm³) | Trækstyrke (MPa) | Kernefordele | Typiske applikationer |
| 6-serie aluminiumslegering | 6061-T6, 6063-T5 | 2.7 | 310 | Letvægts, nem at bearbejde, anodiserbar, moderat pris | Karosserirammer, ledhuse, motorhuse |
| 7-serie aluminiumslegering | 7075-T6, 7050-T7451 | 2.81 | 570 | Høj styrke, høj hårdhed, træthedsbestandig | Bærende beslag, samlinger, reduktionshuse |
| Højstyrke, robust aluminiumslegering | Nye specialfremstillede legeringer | ~ 2.75 | ≥380 | Balanceret styrke og sejhed, høj udmattelsesstyrke | Ledbeslag, sidesvingrammer og andre kritiske lastbærende dele |
| Titaniumlegering | TC4 (Ti-6Al-4V) | 4.43 | 950 | Ekstremt høj specifik styrke, korrosionsbestandig, biokompatibel | Medicinske robotter, ledforbindelser, avancerede fingerfærdige hænder |
| Rustfrit stål | 304/316, 17-4PH | 7.93 | 520-1100 | Høj styrke, korrosionsbestandig, slidstærk, let at svejse | Akseldele, fastgørelseselementer, sensorbeslag |
| kobberlegering | Messing H62, Berylliumkobber C17200 | 8.5-8.9 | 240-1200 | God elektrisk og termisk ledningsevne, slidstærk, ikke-magnetisk | Motorkomponenter, ledende slæberinge, køleplader |
| Ingeniørplast | PEEK, POM, PA66+GF | 1.3-1.4 | 90-150 | Let, selvsmørende, isolerende, stødabsorberende | Behændige fingerspidser, gear, dekorative dele til huset |
| Kulfiberkomposit | CFRP (T700/T800) | 1.5-1.6 | ≥1500 | Ekstremt høj specifik styrke, træthedsbestandig, god dæmpning | Robotarmled, benled |
4. Hvordan vælger man de bearbejdningsprocesser, der anvendes til præcisionsstrukturdele fra Embodied Intelligence Robots?
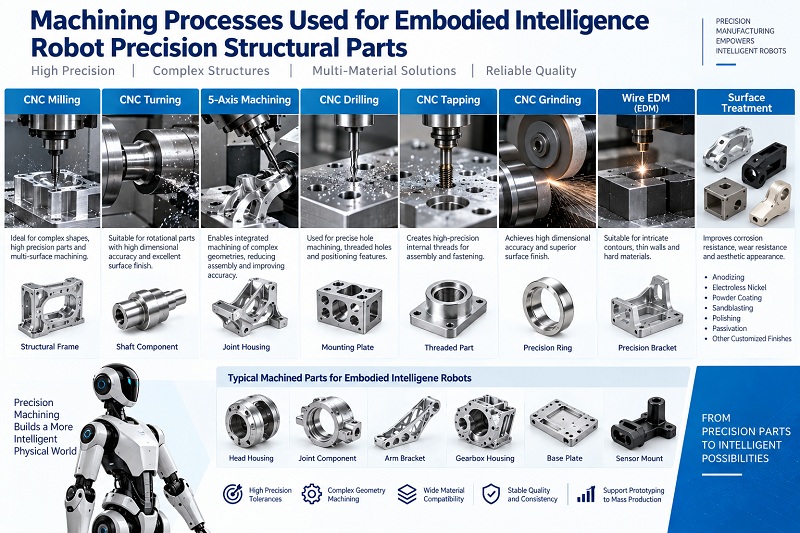
Valget af bearbejdningsproces påvirker direkte præcisionen, overfladekvaliteten, omkostningerne og leveringscyklussen for dele. Processerne involveret i præcisionsstrukturdele til robotter med embodied intelligence er forskellige. De skal udvælges grundigt baseret på delkompleksitet, batchstørrelse, præcisionskrav og materialeegenskaber.
4.1 Sammenligning af kernebearbejdningsprocesser
| Procestype | Processens egenskaber | Præcisionsområde | Egnet batchstørrelse | Typiske anvendelsesdele |
| 3-akset CNC fræsning | Alsidig, billig, velegnet til plane overflader og simple hulrum | ±0.02~0.05mm | 1-500-pc'er | Enkle beslag, plader, flanger |
| 5-akset CNC fræsning | Flerfladebearbejdning i én opsætning, høj geometrisk nøjagtighed, velegnet til komplekse overflader | ±0.005~0.02mm | 1-1000-pc'er | Ledhuse, uregelmæssigt buede dele, impeller |
| CNC Drejning | Effektiv bearbejdning af roterende dele, høj indvendig/udvendig koncentricitet | ±0.005~0.02mm | 10-5000-pc'er | Aksler, muffer, flanger, gevinddele |
| Fræse-dreje komposit | Drejning + fræsning i ét trin, færre opsætningsfejl, høj effektivitet | ±0.005~0.01mm | 50-5000-pc'er | Komplekse aksler, ventilhuse, forbindelser |
| Vakuum trykstøbning + CNC-efterbehandling | Komplekse strukturer dannet i ét stykke, høj materialeudnyttelse (85%+), mekaniske egenskaber tæt på smedegods | Støbning ±0.05 mm, finish ±0.01 mm | 100-10000-pc'er | Kropsrammer, benstrukturdele, ledhuse |
| Præcisionsslibning | Ultrahøj præcision og overfladekvalitet; Ra kan nå under 0.02 μm | ±0.001~0.005mm | Efter behov | Lejesæder, kontaktflader, tætningsflader |
| EDM/trådskæring | Kan bearbejde superhårde materialer, komplekse hulrum og smalle spor; ingen skærekraft | ±0.005~0.01mm | 1-100-pc'er | Forme, hårdmetaldele, uregelmæssige huller |
| 3D Printing | Ingen form nødvendig, hurtig validering, høj geometrisk frihed | ±0.1~0.3mm | 1-10 stk. (til validering) | Konceptvalideringsprototyper, funktionelle prototyper, inventar |
4.2 Beslutningsramme for procesudvælgelse
Når procesplanen fastlægges med leverandører, anbefales det, at indkøbere evaluerer efter følgende logik:
Trin 1: Afklar delens vigtigste egenskaber: præcisionskrav, materiale, kompleksitet, batchstørrelse og krav til udseende.
Trin 2: Angiv 2-3 mulige procesmuligheder. Bed leverandørerne om at give tilbud, leveringstider og forventede udbytter for hver.
Trin 3: Foretag en omfattende evaluering af livscyklusomkostningerne. Se ikke kun på bearbejdningsomkostningerne pr. styk, men overvej også afskrivninger af formomkostninger, efterbehandlingsomkostninger, udbyttetab, omarbejdningsomkostninger og omkostninger til versionsskift. For små partier er CNC normalt bedre. For mellemstore partier tilbyder trykstøbning + efterbehandling bedre værdi. For store partier kan sprøjtestøbning eller smedning + bearbejdning overvejes.
Trin 4: Bekræft leverandørens procesfuldstændighed. Strukturdele kræver ofte flere proceskombinationer, såsom drejning + fræsning + slibning + overfladebehandling. Hvorvidt leverandøren kan gennemføre disse på én gang påvirker direkte leveringscyklusser og effektivitet af kvalitetsstyringen.
NOBLE Smart Manufacturing bruger CNC som sin interne kerneproces, herunder CNC-boring og -gevindskæring, fræsning, præcisionsgravering og -skæring. Virksomheden integrerer også komplette upstream- og downstream-produktionsressourcer, såsom forskellige hurtig- og produktionsforme, SLA- og SLS 3D-printning og forskellige overfladebehandlingsprocesser. Dette giver kunderne one-stop-service.
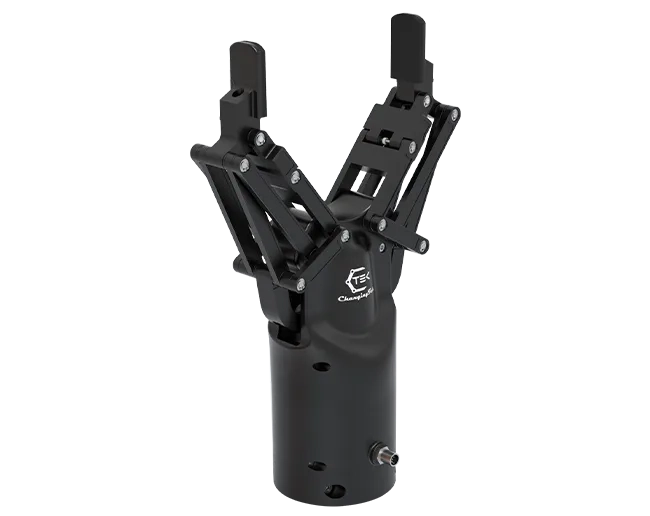
5. Hvilken slags overfladebehandling anvendes til præcisionsstrukturdele til Embodied Intelligence Robots?
Overfladebehandling påvirker direkte slidstyrke, korrosionsbestandighed og pasformspræcision. Forskellige funktionelle områder kræver zoneopdelt behandling.
5.1 Anodisering
Den mest almindelige for aluminiumlegeringer. Filmtykkelse 5-15 μm, hårdhed 200-300HV. Velegnet til overflader med højt udseende og generelle monteringsflader. Omkring 50% af oxidfilmen vokser udad. Præcisionshuller kræver 0.01-0.03 mm kompensation.
5.2 Hårdanodisering
Filmtykkelse 50-100 μm, hårdhed 300-500HV. Slidstyrke forbedret 10-20 gange. Velegnet til lokalisering af overflader, lejepasninger og områder med højfrekvente friktion. Kræver 0.02-0.05 mm tolerance.
5.3 Sandblæst anodisering
Tilføjer sandblæsning før anodisering for at skabe en mat tekstur. Velegnet til overflader med et vist udseende. Sandblæsningskornstørrelsen er typisk 120-220 mesh.
5.4 Passivering
Primært til rustfrit stål. Fjerner frit jern fra overfladen. Filmtykkelsen er kun få nanometer. Ændrer ikke dimensioner. Velegnet til præcisionsmonteringsoverflader og desinfektionsresistente områder.
5.5 Fornikling
Elektrofri nikkelbelægning har god ensartethed. Filmtykkelse 5-25 μm. Efter varmebehandling kan hårdheden nå over HV1000. Velegnet til stifter, mikrogear og højfrekvente bevægelsessamlinger. Belægningstykkelsen skal reserveres.
5.6 Sortning
Kemisk oxidation til ståloverflader. Filmtykkelse 1-3 μm. Velegnet til indvendige strukturelle dele og overflader med manglende udseende. Begrænset korrosionsbestandighed.
5.7 Zoneopdelte behandlingsprincipper:
- Udseende overflader: Sandblæsning eller standard anodisering
- Monteringsflader: Standardanodisering eller passivering; undgå for stor filmtykkelse
- Lokaliseringsflader: Hårdanodisering eller fornikling
- Isolerende overflader: Oprethold isolering, lokal maskeringsbeskyttelse
Kerneprincipper: Funktion først, dimensionskompensation, zoneopdelt styring, genmåling af kritiske dimensioner efter behandling.
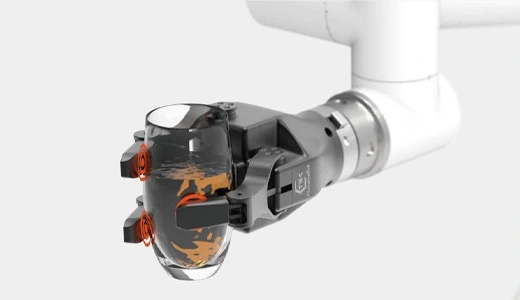
6. Hvad er de vigtigste kritiske dimensioner af præcisionsstrukturdele til indlejrede intelligensrobotter?
Nøgledimensioner bestemmer direkte resultaterne af funktionstestning og montering. De omfatter hovedsageligt: positionsnøjagtighed og huldiametertolerance for installationshullerne og positioneringshullerne, koaksialiteten og rundheden af lejepositionen, fladhed og vinkelrethed af sensorens installationsflade, fladhed af kontaktfladen, de rumlige dimensioner af ledningsnettets undgåelsesposition, ensartetheden af vægtykkelsen af den lette rille, samt kvalificering af hulafstanden og gevindets gang- og stopmål.
Ved præcisionsbearbejdning af medicinsk udstyr kan tolerancen for den ydre diameter styres inden for ±0.005 mm, koaksialitetsfejlen er < 0.01 mm, og overfladeruheden Ra er < 0.4 μm. Præcisionskravene til robotstrukturkomponenter varierer fra del til del, men tolerancerne for vigtige kontaktflader skal normalt styres inden for ±0.01 mm.
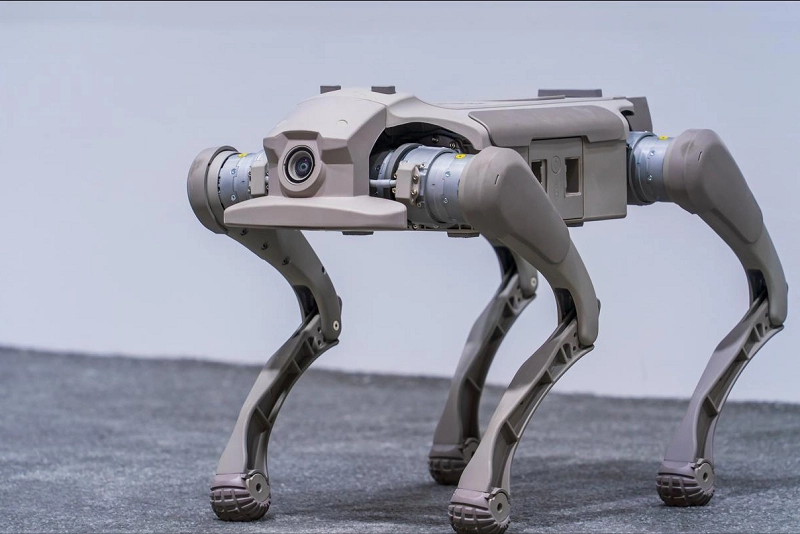
7. Hvilke inspektions- og leveringsstandarder kræves der for præcisionsstrukturdele til indlejrede intelligensrobotter?
Det er ikke kun nødvendigt at fastlægge klare inspektions- og leveringsstandarder for kvalitetssikring, men også grundlaget for at reducere tvister mellem udbuds- og efterspørgselssiden og forbedre kommunikationseffektiviteten.
7.1 Krav til inspektionsudstyr og -kapacitet
Det centrale inspektionsudstyr og de funktioner, en leverandør bør have, omfatter:
| Inspektionselement | Hovedudstyr | Præcisionskrav | Beskrivelse |
| Fuld Dimension Inspektion | Coordinate Measuring Machine (CMM) | Måleusikkerhed ≤0.002 mm | Første artikel skal have fuld dimensionsinspektion; batchprøveforhold ≥5% |
| Geometrisk toleranceinspektion | CMM, rundhedstester, cylindricitetstester | Rundhed ≤0.0005 mm | Koncentricitet, rundhed, cylindricitet, fladhed osv. |
| Overfladens grovhed | Ruhedstester, hvidt lysinterferometer | Ra-opløsning 0.001 μm | Kritiske kontaktflader og udseendeflader skal inspiceres |
| Test af hårdhed | Rockwell/Vickers hårdhedsmåler | Opfylder GB/T 230-standarden | Verificerer varmebehandlingseffekt og materialets tilstand |
| Udseende inspektion | Visuelt stereomikroskop | Prøver pr. grænse | Revner, ridser, deformation, misfarvning osv. |
| Materialesammensætningsanalyse | Spektrometer (PMI) | Opfylder standarder for materialekvalitet | Materialecertifikater for hvert råvareparti; kritiske dele kan udtages prøver |
| Trådinspektion | Gevindmålere, gevindmåleinstrument | 6H/6g præcision | Trykmålere til indvendigt gevind, ringmålere til udvendigt gevind |
8. Hvilke bearbejdningskapaciteter kræves der til en præcisionsstrukturdel af en indlejret intelligensrobot?
5-akset CNC-bearbejdning evne:
Har erfaring med bearbejdning af komplekse buede overflader, positioner med flere huller og tyndvæggede dele, og er i stand til at udføre flersidet skæring i en enkelt opspænding.
Hurtig reaktionsevne:
Den kan tilpasse sig ændringer i tegningsversioner i løbet af R&D-fasen og opretholde leveringsrytmen under betingelserne for små partier og flere versioner, der kører parallelt.
Kvalitetssystem og sporbarhedskapacitet:
Hver del kan spores tilbage til batchen af råmaterialer, forarbejdningsudstyr og procesparametre.
For robotdele, der er involveret i medicinske applikationer, er ISO 13485-systemet en nødvendig tærskel.
Evnen til at forene monteringsstandarder:
Den kan behandle karosserirammedele, ledmoduler, sensorbeslag og endeeffektordele på en koordineret måde, forene monteringsstandarderne og reducere akkumuleringen af tolerancer mellem forskellige leverandører.
9. Hvordan kan du finde passende reservedele til din robot?
Første trin: Afklar delenes specifikationer. Bestem materiale, præcisionskrav, mængde og overfladebehandlingsmetode. Forbered 3D-modellen og 2D-tegninger.
Trin 2: Vurder leverandørens kapaciteter. De vigtigste punkter at se på er fire: om den har kerneudstyr såsom fem-akset CNC; Er der nogen erfaring med bearbejdning inden for robot- eller medicinalindustrien. Om den har bestået kvalitetssystemcertificeringer såsom ISO 13485; Kan der leveres en one-stop-service fra bearbejdning til overfladebehandling?
Trin 3: Bekræft levering og sporbarhed. Bed leverandøren om at fremlægge en testrapport for at bekræfte, at de vigtigste dimensioner er kvalificerede. Hver del skal kunne spores til batchen af råmaterialer og procesparametre.
Trin 4: Prøveproduktion først, derefter masseproduktion. Bekræft samleforholdet og nøjagtigheden gennem prøveproduktion i små serier. Placer kun bulkordrer efter at have bekræftet, at der ikke er nogen fejl.
10. Hvorfor vælge NOBLE som din leverandør?
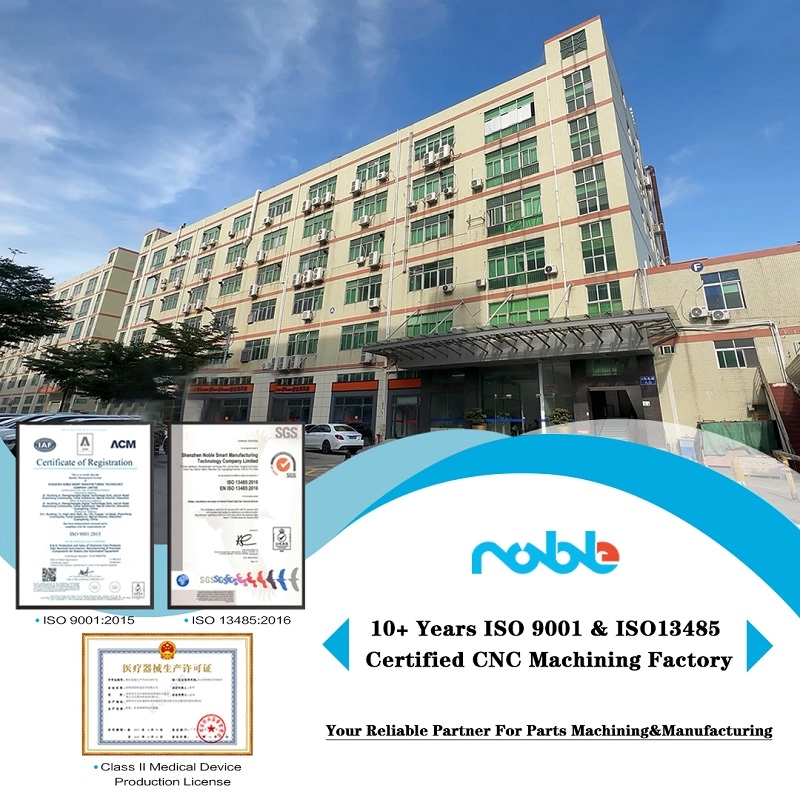
Noble er et kinesisk-britisk joint venture med 14 års udviklingshistorie. Vi er fuldt udstyrede med komplette bearbejdnings- og inspektionsfaciliteter og har stor erfaring på oversøiske markeder for hurtigt at kunne imødekomme forskellige kundekrav.
Vi ejer flere 5-aksede CNC-maskiner til at bearbejde højpræcisions- og komplekse dele i masseproduktion. Vores erfarne ingeniørteam kan optimere tegninger for bedre fremstillingsevne. Vi er certificeret med ISO9001 og ISO13485 kvalitetsstyringssystemer. Alle dele fremstilles i et sikkert og rent værksted med fuld sporbarhed.
Vi anvender CMM, automatiske 2.5D-visionsmålemaskiner, højdemålere og andet præcisionsinspektionsudstyr for at garantere, at alle leverede dele opfylder kvalitetskravene. Vores erfarne eftersalgsteam er bekendt med forskellige landes import- og eksporttoldpolitikker og hjælper dig med at modtage varer så hurtigt som muligt og fremskynde dit projekts fremskridt.
Ofte stillede spørgsmål om Legemliggjort intelligensrobot
1. Hvilke materialer bruges almindeligvis til strukturelle dele af robotter med kropslig intelligens?
Primært 6061/7075 aluminiumlegering, 304/17-4PH rustfrit stål, PEEK, PI og andre tekniske plasttyper. Vi kan vælge materialet i henhold til dine krav til vægt, styrke, korrosionsbestandighed og biokompatibilitet.
2. Hvilke kvalitetscertificeringer har jeres fabrik for præcisionsdele til robotter?
Vi har ISO9001-certificeringer i henhold til det generelle kvalitetsstyringssystem og ISO13485-certificeringer i henhold til det medicinske kvalitetssystem. Alle dele kan opnå fuld produktionssporbarhed og er velegnede til rehabiliteringsrobotprojekter og medicinske robotprojekter.
3. Kan I bearbejde komplekse højpræcisionskomponenter til indlejrede robotter? Hvilket udstyr har I?
Ja. Vi har flere 5-aksede CNC-maskiner. Vores QC-laboratorium er udstyret med en CMM, en automatisk 2.5D-visionsmålemaskine, en ruhedsmåler og andet inspektionsudstyr for at garantere snævre GD&T-tolerancer.
4. Hvilken støtte kan jeres ingeniørteam yde i tegnefasen?
Vores erfarne ingeniører vil gennemgå dine tegninger og tilbyde forslag til DFM (Design for Manufacturability). Vi hjælper med at optimere designet for at reducere produktionsomkostninger og forbedre produktionsudbyttet.
5. Hvad med levering og toldsupport for oversøiske ordrer?
Vi har stor erfaring med oversøiske projekter. Vores erfarne team er bekendt med toldpolitikker i forskellige lande. Vi kan hjælpe med dokumenter for at forkorte leveringstiden og fremskynde din projektproces.





