

En del af en kirurgisk robot svigter, og en patient kommer til skade. Det er det virkelige problem bag ethvert valg på dette område. Præcision, biokompatibilitet og overholdelse af regler er ikke bare store idéer – de afgør, om kirurgi virker eller ej.
Markedet viser dette pres. Grand View Research siger, at den globale industri for kirurgisk robotteknologi var på 14.1 milliarder USD i 2025, med en vækstrate på 14.9 % frem til 2033. Towards Healthcare rapporterer lignende momentum: 13.79 milliarder USD i 2025 og en vækstrate på 16.54 % frem til 2035.
| Kilde | Markedsstørrelse 2025 | CAGR |
| Grand View Research | USD 14.1 mia | 14.9% (2026–2033) |
| Mod sundhedspleje | USD 13.79 mia | 16.54% (2026–2035) |
Ingeniører og indkøbsteams står over for en stor udfordring. De skal afbalancere fremstillingsprocesser, materialevalg og tolerancekrav for kirurgiske robotdele i forhold til strenge medicinske standarder. Ét forkert valg af en kirurgisk robotkomponent kan sætte et helt system i fare.
Bearbejdningsprocesser for kirurgiske robotdele
Valget af den rigtige metode afgør, om en kirurgisk robotdel fungerer, som den blev designet. Kirurgiske robotter er afhængige af denne fremstillingsproces til fremstilling af kirurgiske robotdele, hvilket giver den nøjagtighed, som kirurgi har brug for.
Fem-akset CNC-bearbejdning
Geometrisk nøjagtighed
En femakset CNC-maskine skærer en del fra mange vinkler i én opsætning. Denne ene opsætning er nøglen til fremstilling af kirurgisk kvalitet. Delen forbliver i ét referencesystem, så justeringsfejl ikke hober sig op. For medicinske robotter betyder det, at komplekse former forbliver tro mod CAD-modellen. Software styrer orienteringsskiftene, hvilket reducerer tolerancestabling. En producent siger, at de kan holde tolerancer så snævre som ±0.020 mm for kirurgiske robotdele. Dette niveau af nøjagtighed er vigtigt, når en komponent styrer et værktøj inde i en patient. Disse dele skal give ensartet kvalitet hver gang.
Kontrol af overfladefinish
Overfladefinish er lige så vigtig. En ru overflade på et medicinsk instrument kan forårsage friktion eller fange bakterier. Fem-akset bearbejdning afhjælper dette ved at holde skæreværktøjet i den bedste vinkel for hver overflade. Værktøjet bevæger sig jævnt hen over buede flader. Dette giver et renere snit og forlænger værktøjets levetid. I medicinske robotter reducerer en god overfladefinish sekundært arbejde.
EDM og trådgnist
Hærdede materialer
Trådgnistning giver en klar fordel for dele fremstillet af hårde materialer. Det skærer i ethvert ledende metal, uanset hvor hårdt det er. Dette inkluderer hærdet rustfrit stål i 400-serien, kvalitet 420 til 440, som medicinske værktøjer ofte har brug for. Wolfram og molybdæn skærer også let. Tråden rører aldrig emnet, så der er intet værktøjstryk til at afbøje tynde sektioner. Dette er en af de specialiserede fremstillingsprocesser, der gør hårde materialer bearbejdelige til medicinske robotter.
Fin beskæring af elementer
Til finere egenskaber gør trådgnist et fantastisk stykke arbejde. Det laver skarpe hjørner med minimal radius. Det skaber lange, præcise huller, som andre metoder ikke kan matche. Der er ingen grater eller værktøjsmærker tilbage efter skæring. Overfladefinisher når helt ned til 3 mikrotommer Ra. Med langsommere indstillinger kan tolerancerne nå ±0.0002 tommer. Dette niveau af fremstillingspræcision er afgørende for medicinske robotdele med høj præcision. Dele med komplekse former eller små justeringshuller drager fordel af denne tilgang. Nøjagtighed her påvirker direkte patientsikkerheden.
Schweizisk bearbejdning og laserprocesser
Små indviklede komponenter
Schweizisk bearbejdning er det bedste valg til små, detaljerede dele. Medicinske robotter har ofte brug for små aksler, stifter eller forbindelser inde i robotarmen. Schweiziske drejebænke fremfører stangmateriale gennem en føringsbøsning og understøtter materialet lige ved skærepunktet. Dette gør det muligt for maskinen at holde snævre tolerancer på lange, tynde dele. Til store mængder er schweizisk bearbejdning effektiv og hurtig.
Mikroskala laserskæring og svejsning
Laserprocesser håndterer dele, der er for små til almindelige værktøjer. En fokuseret stråle skærer tynde metaller, rør og plastik med minimal varmespredning. Kanterne forbliver rene med en lille varmepåvirket zone. Lasersvejsning forbinder små komponenter uden at tilføje vægt. Disse kirurgiske robotkomponenter understøtter tendensen mod mindre, mindre invasive værktøjer.
Additiv fremstilling til prototyper og komplekse geometrier
3D-print spiller en støttende rolle i fremstillingen af kirurgiske robotter. Det håndterer prototyper og komplekse former, der ville koste for meget at bearbejde. Ingeniører tester designs med printede dele, før de går i produktion. Denne fremstillingsteknologi hjælper med at validere komplekse former. Nogle slutbrugerdele med organiske former drager også fordel af denne tilgang. Til præcisionsbearbejdningsoperationer skaber 3D-print næsten endelige former, der går til CNC for endelige tolerancer. Medicinske robotdele, der er fremstillet på denne måde, kombinerer designfrihed med subtraktiv nøjagtighed. De materialer, der anvendes her, skal også opfylde medicinske standarder.
Additiv og metalplader i fremstilling af kirurgiske robotter
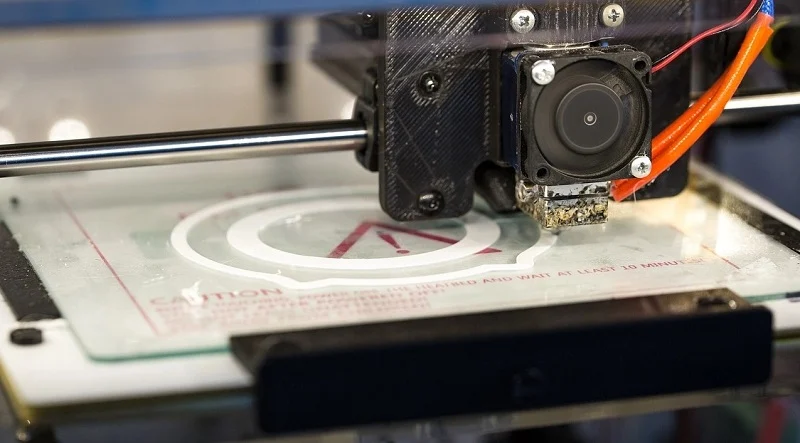
3D-printning af kirurgiske robotdele
Hurtig prototyping
Hastighed er vigtig, når man bliver ved med at ændre et nyt værktøjsdesign. 3D-printning giver ingeniører mulighed for at have en rigtig del i hus på dage, ikke uger. Denne hurtige feedback finder designproblemer, før der fremstilles dyre værktøjer. For kirurgiske robotdele kan en trykt prototype kontrollere pasform og følelse tidligt. Trykte prototyper erstatter ikke færdigbearbejdede dele – de gør blot vejen til dem mere sikker.
Komplekse geometrier
Nogle former er næsten umulige at skære med et roterende værktøj. 3D-printning bygger dem i stedet lag for lag. Indvendige kanaler, gitterstrukturer og organiske kurver bliver alle mulige. Denne designfrihed hjælper medicinske robotter med at tabe sig uden at miste stivhed. Den samme 3D-printningsworkflow laver også næsten-netto-former, der senere går til CNC for endelig præcision.
Sheet Metal Fabrication
Laserskæring og -bøjning
Ikke alle komponenter i en kirurgisk robot kræver nøjagtighed på mikronniveau. Rammer, beslag og monteringsplader starter ofte som fladt plademateriale. En laser skærer omridset, og derefter bøjer en kantpresse den i form. Denne fremstillingsproces er hurtig og kan gentages i store mængder. Det holder omkostningerne nede for de større strukturelle dele af en kirurgisk robot.
Svejsning til rammer og chassis
Efter bøjning samles disse dele. Både TIG-svejsning og punktsvejsning fungerer godt til tyndsvejsede rammer. Et stift chassis holder armen stabil under operationen, så svejsekvaliteten påvirker ydeevnen direkte. Fikseringsanordninger holder justeringen under svejsningen, hvilket beskytter den samlede geometri. Spændingsaflastning efter svejsning kan være nødvendig til kritiske samlinger.
Støbning af aluminium og stål
Strukturelle metaldele
Støbning hælder smeltet metal i en form for at danne en form. Det er egnet til store strukturelle dele som baser og samlinger. Aluminium er let og modstandsdygtigt over for korrosion. Stål er stærkt og kan modstå store belastninger. Begge dele giver designere frihed til ribber og buer, der ville være dyre at bearbejde fra massivt materiale.
Omkostningseffektiv produktion
Værktøjsproduktion koster penge i starten, så støbning betaler sig ved større mængder. Prisen pr. del falder, efterhånden som mængderne stiger. Det gør det til et smart valg til medicinske robotdele, der produceres i stabile serier. Maskinbearbejdning efterbehandler derefter de kritiske overflader. Denne blanding af støbning og maskinbearbejdning balancerer omkostningerne mod de snævre tolerancer, som kirurgisk arbejde kræver.
Designovervejelser for kirurgiske robotdele
Minimalt invasivt design
Miniaturisering og artikulation
Mindre dele er nøglen til minimalt invasivt arbejde. Kirurgiske robotdele skal være små, men stærke. De har brug for indre kanaler til væsker, optik eller kabler. CNC-mikrobearbejdning muliggør dette. Artikulation øger kompleksiteten. Præcisionsgearkasser og lejehuse med præcis justering reducerer slør. Dette sikrer, at positioneringen kan gentages, hvilket er vigtigt for haptisk feedback i master-slave-systemer.
Medicinske robotter roterer 360 grader og kopierer naturlige håndbevægelser med mindre rystelser. Denne evne hjælper i trange rum inde i kroppen. Kabeldrevne fleksible værktøjer erstatter løftearmssystemer, så bevægelse sker inde i kroppen. Aktueringskabler, der er omkring 110 mikron brede, skal gå gennem kanaler, der kun er 40 mikron bredere. Det kræver præcis forankring og tætte afstande.
Steriliseringskompatibilitet
Hver del skal kunne klare gentagen sterilisering uden at gå i stykker. Dampautoklave, gammabestråling og VHP er almindelige metoder. Det er vigtigt at vælge det rigtige materiale. Titanium, PEEK og 316LVM rustfrit stål fungerer godt under disse forhold. Autoklavebestandige gevindkoblinger og overfladebehandlinger med Ra ≤0.2 μm til glideflader hjælper også. Biokompatibilitet er direkte relateret. En del, der svigter under varme eller kemikalier, kan frigive partikler til en patient.
Strukturel integritet
Bærende komponenter
Bærende dele i medicinske robotter skal kunne håndtere stærke kræfter. Krydsede rullelejer håndterer radiale, aksiale og momentbelastninger på én gang. De giver stor stivhed til armled og roterende baser. Tyndsektionslejer sparer vægt, samtidig med at de understøtter belastninger fra mange retninger. I praksis former den valgte lejetype hele armdesignet. Miniaturelejer i rustfrit stål fungerer godt i kateterdrev og endoskopartikulation.
Modstand mod træthed
Gentagen belastning slider på dele over tid. Udmattelsestestning kører normalt 5-10 millioner cyklusser ved belastninger, der matcher den faktiske brug. Smedede dele modstår udmattelse bedre, fordi kornstrømmen følger delens form. En smedet hoftestamme holder længere end en støbt eller maskinbearbejdet. Specialrustfrit stål giver høj styrke til en lavere pris. Fuldkeramiske lejer modstår rust og behøver ingen smøring, hvilket gør dem gode til MR-kompatible medicinske robotter.
Design til fremstillingsevne
Tolerance Stack-Up Analyse
Toleranceopbygning afgør, om en samling fungerer. Små fejl akkumuleres på tværs af dele, der passer sammen. En enkelt opsætning på en femakset maskine reducerer stabling, fordi delen forbliver i én referenceramme. Designere bør modellere worst-case og statistiske stakke tidligt. Dette finder problemer, før værktøjsforbruget reduceres.
Funktionstilgængelighed
Værktøjer skal nå alle funktioner. Dybe lommer, underskæringer og indvendige kanaler kan blokere skærere eller efterlade mærker. Schweizisk bearbejdning fungerer godt til små, komplicerede dele. Trådgnistning laver skarpe hjørner og lange, præcise huller uden grater. Designere, der planlægger værktøjsadgang tidligt, undgår ekstra trin og holder kvaliteten høj.
Materialer til kirurgiske robotdele
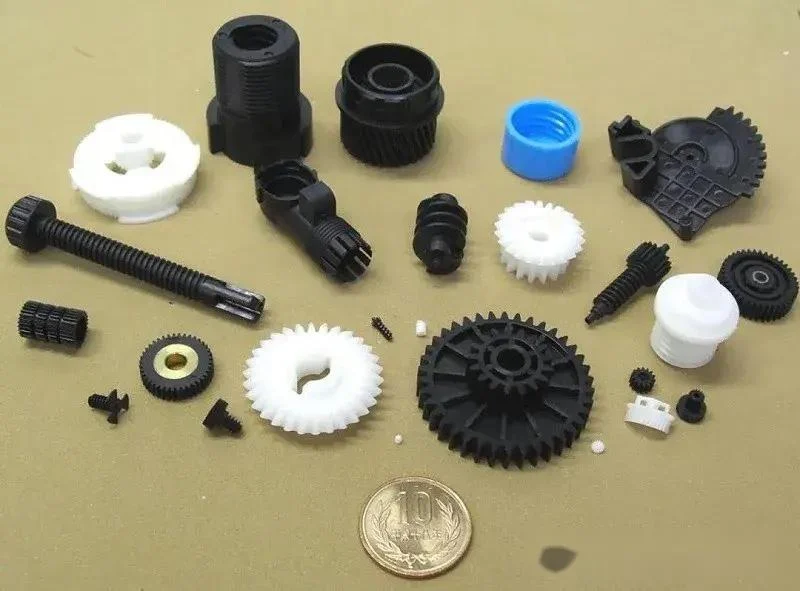
Det materiale, du vælger, bestemmer, hvordan en del fungerer inde i kroppen, under varme og efter tusindvis af cyklusser. Vælger du det forkerte materiale, viser problemet sig under operationen. Derfor er biokompatibilitet, mekaniske behov og sterilisering vigtige sammen.
Metaller
Titanium legeringer
Titanium er det bedste valg til dele, der skal ind i kroppen eller bærer tunge belastninger. Dens TiO2-overflade hjælper knogler med at vokse direkte oven på den uden blødt væv imellem. Oxidlaget forbliver stabilt i kropsvæsker, så metalioner næsten ikke lækker ud i årtier. Ti-6Al-4V har en trækstyrke på 895-1,100 MPa og en specifik styrke på 202-248 MPa·cm³/g. Det er lige så stærkt som stål, men omkring 45 % lettere. Titanium er også 4-5 gange stivere end knogle, mens rustfrit stål er omkring 10 gange stivere. Denne tættere forbindelse lægger mindre belastning på nærliggende væv. Medicinske robotter som da Vinci Surgical System bruger ofte titanium af disse grunde.
Grader i rustfrit stål
Rustfrit stål fungerer til mange kirurgiske anvendelser til en lavere pris. Kvalitet 316L modstår rust godt og klarer mange autoklavecyklusser, så det er almindeligt til værktøj, nåle og ikke-implanterede dele. Dens trækstyrke er 485-580 MPa, og udmattelsesholdbarheden er 200-250 MPa ved 10⁷ cyklusser. 316LVM-typen modstår korrosion endnu mere til kortvarige implantater. Rustfrit stål er cirka 10 gange stivere end knogle, så det fungerer bedre til stive strukturelle dele end til knoglekontakt. Til ledhuse og roterende forbindelser, der udsættes for konstant belastning, slår både rustfrit stål og titanium aluminium i udmattelseslevetid.
Aluminium legeringer
Aluminiumlegeringer som 7075-T6 giver høj specifik styrke (203 MPa·cm³/g) ved lav vægt. Trækstyrken når op på 570 MPa. Men aluminium bruges for det meste ikke inde i kroppen på grund af bekymringer om toksicitet. Det kan forekomme i udvendige bøjler og ikke-kritisk hardware. I medicinske sammenhænge er aluminium okay til udvendig brug, men det kan give huller og kræver beskyttende belægninger. Til kirurgiske robotdele, der aldrig berører væv, er det fortsat en nyttig mulighed.
Plast
PEEK og PEI
PEEK er den bedste polymer til bærende dele i kirurgiske robotter. Den overlever over 3,000 steriliseringscyklusser ved 134 °C, har et elasticitetsmodul tæt på menneskeknogler og blokerer ikke røntgenstråler. Denne radiolucens hjælper med billeddannelse under operationer. PEI (Ultem) håndterer hundredvis af cyklusser med damp, gamma og EtO. PPSU (Radel) holder til over 1,000 autoklavecyklusser ved 134 °C, men har begrænset kemisk resistens sammenlignet med PEEK. Disse højtydende polymerer opfylder ISO 10993-1, den risikobaserede biokompatibilitetsstandard, der erstattede ældre USP Klasse VI-regler.
PTFE og fluorpolymerer
PTFE er kemisk inaktivt og meget biokompatibelt. Det modstår EtO og gammastråling, men kan nedbrydes under sterilisering ved høj temperatur. Dens lave friktion gør det fremragende til lejer, tætninger og kateterforinger. Ulempen er, at det kryber under belastning og er svært at binde. Andre polymerer udfylder specifikke roller. Polycarbonat fungerer til klare huse, der kun kræver et par steriliseringscyklusser. Nylon håndterer lejer og gear i lavbelastningsapplikationer. Acetal (POM) er egnet til præcisionsgear og glidende dele. Silikoneelastomerer fungerer som bløde robotaktuatorer og fleksible samlinger, der er sikre for kroppen. Hvert valg er knyttet til delfunktion og steriliseringseksponering.
Keramik
Aluminiumoxid og zirkoniumoxid
Alumina- og zirkoniumoxidkeramik tilbyder fremragende slidstyrke og hårdhed. De modstår rust og holder formen gennem mange steriliseringscyklusser. Zirkoniumoxid er hårdere end aluminiumoxid, så det fungerer bedre til bærende overflader, der bevæger sig. Aluminiumoxid er bedst, hvor hårdhed og kemisk stabilitet betyder mest. Begge materialer forekommer i lejeflader og præcisionsdele, hvor metalslidstykker ville være uacceptable.
Biokompatibilitet og slidstyrke
Keramik er naturligt sikkert for kroppen og frigiver ikke metalioner. Det gør dem attraktive til langvarige implanterbare kirurgiske robotdele. Deres slidstyrke gør, at delene holder længere ved højcyklusbrug. Ulempen er, at de er sprøde. Omhyggeligt design omkring belastningspunkter er nødvendigt. Fra et praktisk synspunkt fungerer keramik bedst, når det kombineres med fleksibel montering, der absorberer stødbelastninger.
Materialevalg og -certificering er direkte forbundet med materialeegenskaber og ydeevne. Ethvert valg skal opfylde kravene til biokompatibilitet, steriliseringskompatibilitet, fremstillingsevne, lovgivningsmæssig dokumentation og stabilitet i forsyningskæden. Det er det fulde billede for kirurgiske robotdele.
Tolerancer og overfladebehandlinger for kirurgiske robotdele
Dimensionstolerancer
Tolerancer for kritiske funktioner
De tolerancer, du vælger, bestemmer, om en del af en kirurgisk robot bevæger sig på samme måde hver gang eller driver under operationen. For medicinsk udstyr går normale størrelsestolerancer fra ±0.025 mm til ±0.127 mm. Dette basisinterval bliver snævrere for bevægelige samlinger og overflader, der passer sammen.
| Præcisionsniveau | Typisk toleranceområde |
| Standard bearbejdning | ±0.005" (0.13 mm) |
| Præcisionsbearbejdning | ±0.001″ til ±0.002″ (0.025–0.051 mm) |
| Høj præcision (opræmmede huller) | ±0.0005" (0.013 mm) |
| Ultra-præcision | ±0.0002" (0.005 mm) |
Kirurgiske robotdele kræver normalt høje til ultrapræcisionsgrænser. Dette sikrer bevægelsens sikkerhed og gentagelse. Ultrapræcisionsarbejde kræver specialudstyr, så det koster mere og tager længere tid.
GD&T og inspektion
GD&T omdanner, hvad en del skal gøre, til tal, du kan måle. Positionstolerance med Maximum Material Condition giver ekstra tolerance, når funktioner bevæger sig væk fra MMC. Dette sikrer, at delene passer sammen, samtidig med at produktionsomkostningerne sænkes. Placeringskontroller som sand position skaber runde tolerancezoner, som fungerer bedre end rektangulær koordinattolerance. Orienteringskontroller som vinkelrethed og vinkelrethed holder de rette vinkler ved samlingsgrænseflader. Material Condition Modifiers (MMC, LMC, RFS) lader geometriske tolerancer ændre sig med den faktiske funktionsstørrelse. Disse værktøjer sikrer direkte, at drejepunkter, monteringshuller og kontaktflader opfylder kravene til repeterbarhed, sikkerhed og monteringspålidelighed. Inspektion kontrollerer derefter disse udkald med CMM og optiske metoder.
Krav til overfladefinish
Ra-værdier og funktion
Overfladeruhed påvirker, hvor ren en del bliver, hvor meget friktion den har, og risikoen for biofilm. Forskellige overflader kræver forskellige Ra-mål.
| Overfladetype | Anbefalet Ra (µm) | Proces |
| Kirurgiske instrumenter (rengøringsevne) | 0.4-0.8 | passivering |
| Leddelte overflader (ultraglatte) | <0.05 | Ikke specificeret |
| Knoglekontaktzoner | 3-6 | Ikke specificeret |
Generelle kirurgiske instrumenter med Ra over 0.8 µm indebærer biofilmrisiko og bør ikke anvendes. Elektropolering sænker Ra med 30%-50% og når 0.4-0.8 µm på CNC-bearbejdede rustfri ståldele. Det fjerner også små grater og opbygger et kromrigt passivt lag.
Polering og passivering
Mekanisk polering sænker Ra en smule, men kan efterlade mikroskopiske ridser. Kemisk passivering fjerner frit jern uden at forbedre Ra. Elektropolering gør begge dele – den udglatter overfladen og opbygger et kromrigt passivt lag.
ASTM F86-21 dækker overfladebehandling og mærkning af metalliske implantater, herunder passivering for at fjerne forurenende stoffer og danne en beskyttende oxidfilm. Overfladefinishen skal valideres efter alle efterbehandlingstrin – passivering ændrer overfladeegenskaberne.
Renlighed og sterilisering
Renrumsproduktion
Renrumsdrift skal følge ISO 14644-1 partikelgrænseværdierne og FDA 21 CFR del 820 kvalitetskravene. ISO 7 (klasse 10,000) fungerer for komponenter med direkte patientkontakt før slutsterilisering. Luftskift kører 60-90 luftudskiftninger pr. luftudskiftning med HEPA-filtrering med 99.97 % effektivitet for partikler på 0.3 µm. Det maksimale partikelantal forbliver på 352,000 partikler ≥0.5 µm pr. kubikmeter i driftstilstand. Miljøovervågning omfatter tælling af luftbårne partikler, mikrobiel testning og integritetstjek af HEPA-filter.
Validering af rengøringsproces
Terminalsteriliseringsmetoder — EtO, gamma og autoklave — kan ikke fjerne indlejrede partikler fra bearbejdning. EtO-gaspenetration blokeres af partikelophobning. Gammastråling kan fysisk afskærmes af partikler. Autoklavevarme og -damp kan ikke fjerne indkapslede partikler. Disse partikler kan beskytte mikroorganismer mod steriliseringsmidler og producere ikke-sterile produkter på trods af en valideret cyklus. Biologisk belastning skal opfylde ISO 11737-1-grænserne før sterilisering. Skærevæsker, partikler og maskinsmøremidler skal evalueres i henhold til ISO 10993-1 biologisk risikovurdering.
Overholdelse og kvalitetssikring af dele til kirurgiske robotter
Overholdelse af regler sikrer kirurgiske robotdele for patienter. Et system af god kvalitet gør mere end blot at markere felter. Det beskytter liv.
Designingeniører arbejder inden for de grænser, der er fastsat af FDA-regler, ISO 13485-kvalitetsstyringssystemer og biokompatibilitetsstandarder som ISO 10993. Ethvert designvalg – valg af materialer, indstilling af overfladefinish, tildeling af tolerancer – påvirker både hvor nemt en del kan fremstilles, og om den bliver godkendt.
Disse regler former alle dele af en operation.
ISO 13485 og medicinske standarder
Kvalitetsstyringssystemer
ISO 13485 fastsætter de grundlæggende regler for kvaliteten af medicinsk udstyr. Leverandører af dele til kirurgiske robotter skal følge dette system. Standarden dækker alt fra at få materialer til den endelige frigivelse. Den sikrer den samme kvalitet på tværs af hvert parti. En leverandør med denne certificering viser ægte dedikation til fremstilling af kirurgisk kvalitet. De kender de regler, der holder patienterne sikre.
Risikostyring og sporbarhed
ISO 14971 håndterer risici i hele produktets livscyklus. Producenter skal finde problemer under designprocessen. De tester dele i realistiske kirurgiske situationer, før produktionen starter. Sporbarhed giver dig mulighed for at følge en del fra råmateriale til færdigt produkt.
| ISO 13485 krav | Hvad det betyder for kirurgiske robotdele |
| Risk Management | Risikobaserede metoder gælder i hele produktets livscyklus. Der skal findes en særlig risikostyringsfil for hver enhedstype. |
| Sporbarhed | Registreringer skal linke enheds-ID'er til produktionsbatcher, komponentpartier og distributionsregistreringer. Du skal kunne genopbygge hele produkthistorikken. |
Hvis en leverandør rapporterer et dårligt materialeparti, kan sporbarhedsregistreringer give dig mulighed for at finde præcis de berørte robotter. Dette beskytter patienterne og forhindrer tilbagekaldelser på tværs af hele markedet.
Inspektion og prøvning
CMM og optisk inspektion
Inspektion beviser, at delen matcher designet. En CMM kontrollerer dimensioner med høj præcision. Den sikrer, at kritiske funktioner holder sig inden for tolerancen. Optisk inspektion finder overfladefejl. Ridser eller grater kan forårsage problemer under patientbrug. For medicinske robotdele er dette niveau af kontrol normalt. Hver del gennemgås omhyggeligt, før den bevæger sig fremad.
Materiale certificeringer
Hvert materialeparti kræver et certifikat. Et overensstemmelsescertifikat forbinder partiet tilbage til møllen. For dele, der berører huset, beviser ISO 10993-testresultaterne sikkerhed. Materialecertificeringer er det papir, der viser overholdelse af reglerne. De er en grundlæggende del af god produktion.
Dokumentation og sporbarhed
Enhedshistorikoptegnelser
Dokumentation holder kvalitetssystemet sammen. En enhedsmasterpost fortæller dig, hvordan du bygger enheden. En enhedshistorikpost beviser, at du har bygget den korrekt.
| DHR-element | Påkrævet indhold | Sporbarhedslink |
| Enhedsidentifikation | Varenummer, revision, serie-/lotnummer | Links til revision af DMR-tegninger |
| Komponentregistreringer | Leverandør, lotnummer, CoC-reference | Links til indgående inspektionsrapport |
| Produktionsrekorder | Rutekort, operationssekvens, operatør-ID'er | Links til revision af arbejdsinstruktioner |
| Inspektionsoptegnelser | Inspektionsrapport-ID, resultater, bestået/ikke bestået, inspektør | Links til tegningsrevision og kalibreringsrapport |
I medicinske robotter forbinder DHR alt. Hvis der opstår et problem, er DHR det første sted, man skal lede. ISO 13485 er tydelig omkring disse registre. Klausul 7.5.9 kræver sporbarhed. Klausul 7.5.1 styrer produktionen. En god DHR beskytter patienter under operationer.
Leverandørkvalitetsstyring
Den sidste brik er leverandørkvalitetsstyring. Du har brug for en godkendt leverandørliste. Regelmæssige revisioner holder partnere ansvarlige. Stærke leverandøraftaler styrer risikoen. Du skal have tillid til, at dine partnere følger reglerne. Til fremstilling af kirurgiske robotdele bygger gode leverandører bedre medicinske robotter. De hjælper med at levere præcision, hvor det betyder mest.
Støbte og ekstruderede komponenter til kirurgiske robotdele
Væskevejsslanger
Ekstruderingsprocesser
Ekstrudering fremstiller de lange hule rør, der fører væsker inde i en kirurgisk robot. Man skubber smeltet materiale gennem en matrice, og det kommer ud som én kontinuerlig form. Til kirurgiske robotdele fremstiller mikroboreekstrudering små rør med indvendige diametre på under en millimeter. Multilumenekstrudering placerer flere kanaler inde i et enkelt rør. Hver kanal kan bære en forskellig væske eller et andet kabel. Dette design holder robotarmen pæn. PEEK-ekstrudering håndterer høj varme og holder sin form gennem gentagen sterilisering.
Materialevalg
Materialet skal forblive fleksibelt, men stærkt. Det skal kunne overleve sterilisering uden at gå i stykker. Smørende slanger mindsker friktionen, når slangen glider ind i et kateterindføringssystem. Det hjælper robotten med at bevæge værktøjer med præcision. Forstærkede aksler har en fletning inde i væggen for ekstra styrke. For styrbare katetre skal materialet bøje i spidsen, når kontroltråde trækker i det. Gode materialer påvirker direkte, hvordan robotten præsterer under operationen. De rigtige materialer gør også sterilisering lettere og mere pålidelig.
Støbte dele og tætninger
Brugerdefinerede genanvendelige komponenter
Sprøjtestøbning fremstiller dele til robothuse og kontrolhåndtag. Medicinske robotdele kræver snævre tolerancer. Overstøbning lægger et blødt greblag over en hård kerne. Mikrostøbning fremstiller små tætninger, der passer i små samlinger. Disse genanvendelige dele vaskes og steriliseres efter hver procedure. Støbeværktøjet koster mere i starten, men hver del koster mindre i volumen. Medicinske robotter er afhængige af disse ensartede dele for pålidelig bevægelse. Denne proces understøtter effektiv fremstilling af kirurgiske robotter.
Engangskomponenter
Nogle dele berører patienten og bliver derefter smidt væk. Kirurgiske afdækninger dækker robotarmen for at holde feltet sterilt. Steril afdækningsfilm beskytter mod kontaminering. Isoleringskapper går over ledninger og værktøj. Metalkomponenter af støbt plast sparer vægt og omkostninger. Disse engangsdele reducerer infektionsrisikoen. De efterlader formen fuldt formet uden ekstra bearbejdning. Kvalitetskontroller finder sted på pressen for at opdage defekter hurtigt.
Højvolumen produktion
Støbningseffektivitet
Når formen er lavet, kører sprøjtestøbningen hurtigt. En form med flere hulrum producerer flere dele i hver cyklus. Den hastighed er vigtig for medicinske robotter, der er i høj efterspørgsel. Linjerne kører 24 timer i døgnet med minimal operatørhjælp. Processen spilder meget lidt materiale, fordi du genbruger skrotet. En stabil produktionsrytme holder forsyningskæden i gang. Medicinske robotter er afhængige af dette output for at overholde hospitalernes tidsplaner.
Kvalitetskontrol
Støbning kræver streng kvalitetskontrol. Hvert hulrum slides over tid og ændrer delenes dimensioner. Medicinske robotter er afhængige af stabile værktøjer for ensartet produktion. Statistisk proceskontrol fanger afdrift, før delene overskrider tolerancen. Visuelle inspektører kontrollerer for blink og korte skud. Materialepartier testes for konsistens. Disse trin sikrer, at hvert parti matcher det sidste. Pålidelige dele beskytter patienter under operationer.
Valg af producent af kirurgiske robotdele
Det er en stor beslutning at vælge den rigtige partner til fremstilling af kirurgiske robotdele. Det forkerte valg kan koste dig tid, penge og måske endda en tilbagekaldelse. Så hvordan adskiller du den bedste fra resten?
produktionsmuligheder
Udstyr og teknologi
En seriøs partner ejer de rigtige maskiner. Kig efter multiaksede CNC-systemer, EDM-udstyr og CMM-inspektionsværktøjer. Disse giver dem mulighed for at opnå snævre tolerancer på komplekse kirurgiske robotdele. De bør også tilbyde one-stop-funktioner - bearbejdning, efterbehandling og kvalitetskontrol under ét tag. Det sparer dig for at jonglere med flere leverandører.
Fra et praktisk synspunkt er en producents tekniske knowhow inden for avanceret fremstilling og robotteknologi afgørende. Erfaring med robotkirurgiske systemer er vigtig, fordi disse systemer er komplekse og kræver koordinerede færdigheder. Avancerede funktioner som automatisering, laserbearbejdning og cellebaseret fremstilling er et must for komplekse komponenter.
Erfaring med medicinsk udstyr
Dokumenteret erfaring med kirurgiske robotdele er et must. Bed om eksempler på komplicerede prototyper med snævre tolerancer, de har leveret. En partner, der kender medicinske robotter, forstår, hvad der er på spil. De har også brug for ekspertise på tværs af materialer som SS630, SS316, AL7075-T6, PEEK og PEI. NOBLE, en førende produktionsvirksomhed i Kina, bringer netop denne form for professionel bearbejdningsekspertise. Deres team hjælper kunder med effektivt at gå fra prototypefremstilling til masseproduktion.
Kvalitet og overholdelse
Certificeringer og revisioner
Certificeringer fortæller dig meget. ISO 9001 og ISO 14001 viser et ledelsessystem, der er egnet til den kirurgiske robotsektor. ISO 13485 går endnu videre – det er guldstandarden for medicinsk udstyrskvalitet. Regelmæssige revisioner holder partnere ærlige. En leverandør med disse legitimationsoplysninger viser ægte dedikation til fremstilling af kirurgisk kvalitet.
Kontinuerlig forbedring
Gode producenter holder aldrig op med at forbedre sig. De sporer defekter, analyserer de grundlæggende årsager og forfiner processer. Statistisk proceskontrol fanger afvigelser, før dele kommer uden for tolerancegrænsen. Denne tankegang beskytter patienter under operationer. Spørg potentielle partnere, hvordan de håndterer korrigerende handlinger, og om de investerer i ny teknologi.
Omkostninger, kvalitet og leveringstid
Total Cost of Ownership
Det billigste tilbud koster ofte mere senere. Tænk på de samlede ejeromkostninger – inspektion, omarbejdning, nedetid og compliance-risiko. En partner med stærke kvalitetssystemer reducerer skjulte omkostninger. For medicinske robotdele slår pålidelighed en lav pris hver gang.
Skalerbarhed og forsyningskæde
Din partner skal skalere med dig. Kan de håndtere en prototypekørsel og derefter opgradere til høj volumen? Modstandsdygtighed i forsyningskæden er også vigtig. Et stabilt netværk af materialeleverandører holder produktionen i gang. Her er en hurtig tjekliste til evaluering af partnere:
- Udstyr: præcisions-CNC, EDM og CMM-systemer
- Teknologi: one-stop-bearbejdning, efterbehandling og kvalitetskontrol
- Erfaring: dokumenterede kirurgiske robotdele og prototyper med snævre tolerancer
- Materialer: SS630, SS316, AL7075-T6, PEEK, PEI-ekspertise
- Efterbehandling: passivering for rustfrit stål, anodisering for aluminium
- Kvalitet: dimensionstjek og avancerede inspektionsværktøjer
NOBLE opfylder disse krav. Deres præcisionsbearbejdnings- og monteringstjenester hjælper kunder med at færdiggøre projekter hurtigere. For kirurgiske robotdele gør den slags partner hele forskellen.
NOBLE: Partner inden for fremstilling af kirurgiske robotdele

Metal- og plastforarbejdning
CNC og schweizisk bearbejdning
NOBLE fremstiller kirurgiske robotdele af både metal og plastik. Det betyder, at du ikke behøver at bruge forskellige leverandører til forskellige materialer. Deres værksted har avancerede CNC-maskiner og schweiziske drejebænke. Denne blanding er vigtig. Et stift ledhus og en lille aktueringsstift kræver meget forskellige opsætninger. Én partner, der dækker begge dele, forkorter vejen fra tegning til færdig del. Fra et praktisk synspunkt er det her, præcision bliver en reel maskinfærdighed, ikke bare et ord.
Støbning af plast
Plastsprøjtestøbning dækker den anden halvdel af arbejdet. Huse, tætninger, engangsafdækningsdele og væskebanedele kommer alle fra pressen med repeterbare størrelser. Overstøbning og mikrostøbning håndterer de små, detaljerede dele, som medicinske robotter har brug for. Værktøjerne fremstilles internt. Det holder feedback-loop'en kort, når et design ændres.
Certificeringer og kvalitet
ISO 9001: 2015
ISO 9001:2015 fastlægger det grundlæggende ledelsessystem. Det viser, at der er skriftlige processer, kontrollerede leverandører og målbare forbedringer. For købere betyder det forudsigeligt output fra batch til batch.
ISO 13485: 2016
ISO 13485:2016 går endnu videre. Den taler sproget for medicinsk udstyr. Den kræver risikobaseret tænkning, sporbarhed og et kvalitetssystem bygget til kirurgisk brug. Sammen fortæller disse to certificeringer dig, at værkstedet kan betjene både industrielle og medicinske kunder uden at gå på kompromis.
| Certificering | Hvad det dækker |
| ISO 9001: 2015 | Generelt kvalitetsstyringssystem |
| ISO 13485: 2016 | Kvalitetsstyringssystem for medicinsk udstyr |
Ende-til-ende-tjenester
Design til fremstilling
NOBLEs team gennemgår dit design, før de skærer den første spån. De markerer funktioner, som en skærer ikke kan nå. De påpeger tolerancer, der øger omkostningerne uden at tilføje funktion. De bemærker også materialevalg, der bekæmper steriliseringscyklussen. Denne tidlige input sparer senere efterarbejde.
Montering og pakning
Servicelisten stopper ikke ved produktionen. Samling, inspektion og pakning sker under ét tag. På den måde ankommer delene klar til næste trin. Denne kontinuitet beskytter kvaliteten og forkorter leveringstiderne. For kirurgiske robotdele, der skal til operation, betyder færre overdragelser færre chancer for fejl.
Det er en stor ting at vælge den rigtige proces, det rigtige materiale og den rigtige tolerance til kirurgiske robotdele. Det afgør, om en procedure går godt. At følge ISO 13485 er heller ikke et valg. Det er den grundlæggende regel for alle leverandører af medicinske robotdele.
Du har også brug for en partner, der forstår både den tekniske side og regelsiden. Den blanding er svær at finde. I fremtiden vil 3D-print, smarte materialer og mere automatisering ændre kirurgiske robotter. Så tjek dine partnere ud fra disse punkter. Kontakt derefter NOBLE for dine behov for dele til kirurgiske robotter.
Ofte stillede spørgsmål om kirurgisk robotdel
Hvilke tolerancer kan kirurgiske robotdele holde?
Kirurgiske robotdele kræver normalt høje til ultrapræcisionsgrænser. Standardbearbejdning når ±0.13 mm. Ultrapræcisionsarbejde når ±0.005 mm. Kritiske funktioner kræver disse snævre grænser. Dette sikrer bevægelsen sikker og gentagelig under operationen.
Hvilke materialer fungerer bedst til dele til kirurgiske robotter?
Titanlegeringer giver høj styrke ved lav vægt. Rustfrit stål koster mindre og klarer autoklavecyklusser godt. PEEK holder til over 3,000 steriliseringscyklusser. Keramik som zirkoniumoxid modstår slid meget godt på bevægelige overflader inde i huset.
Hvilke certificeringer skal en leverandør af dele til kirurgiske robotter have?
ISO 13485:2016 er den højeste standard. Den kræver sporbarhed og risikobaseret tænkning. ISO 9001:2015 viser generel kvalitetskontrol. Begge certificeringer viser et reelt engagement i kirurgisk fremstilling og patientsikkerhed.
Hvordan påvirker sterilisering dele af kirurgiske robotter?
Dampautoklave, gammabestråling og VHP er almindelige metoder. Dele fremstillet af titanium, PEEK og 316LVM rustfrit stål klarer disse forhold godt. De skal overleve gentagne cyklusser uden at nedbrydes eller frigive partikler til patienter.
Bruges 3D-printning til dele til kirurgiske robotter?
Ja, men mest til prototyper og komplekse former. Ingeniører tester designs før produktion på denne måde. Nogle slutbrugerdele med organiske former drager også fordel af det. Næsten endelige former går ofte til CNC for endelig præcision.
Hvad adskiller kirurgiske robotdele fra almindelige maskinbearbejdede dele?
De har brug for snævrere tolerancer og materialer, der er sikre for kroppen. Overfladebehandlinger skal forhindre bakterier i at vokse. Produktionen følger ISO 13485 kvalitetssystemer. Hver del kan spores fra råmateriale til færdigt produkt.
Hvordan vælger man en producent af dele til kirurgiske robotter?
Kig efter ISO 13485-certificering og erfaring med medicinsk udstyr. Tjek deres udstyr – femaksede CNC-, EDM- og CMM-værktøjer. En partner, der tilbyder one-stop-service, reducerer overdragelser. Dette beskytter kvaliteten gennem hele processen.






