
For nylig blev en artikel offentliggjort i tidsskriftet Nature. Forskerholdet fra University of California, San Diego, brugte en humanoid robot udviklet af Unitree Robotics til at udføre to kolecystektomier på levende grise. Dette er første gang, at en humanoid robot har udført rigtige kirurgiske operationer på levende organismer.
Elon Musk fremsatte tidligere en dristig påstand om, at robotter ville overgå dygtige menneskelige kirurger inden for få år og overgå de allerbedste topkirurger om cirka fem år. Offentliggørelsen af denne seneste undersøgelse har sendt chokbølger gennem branchen.
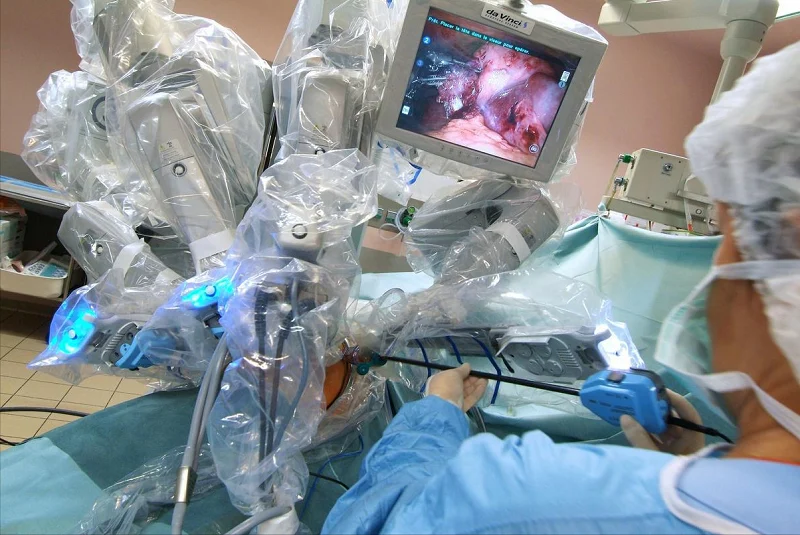
Hvorfor udvikler kirurgiske robotter sig i så hurtigt et tempo? Hvordan adskiller de sig fra almindelige robotter? Og hvordan kan producenter kontrollere dimensionsfejl under bearbejdning og produktion? I dag vil vi dykke dybt ned i disse emner for en dybdegående diskussion.
Kirurgiske robotter er en ny type medicinsk værktøj, der kombinerer maskinlæring og præcisionsmekaniske systemer til at udføre kirurgiske operationer. Læger kan præcist betjene robotarme og robothænder på kontrolkonsollen for at udføre operationer. Denne teknologi forbedrer ikke kun nøjagtigheden og effektiviteten af operationer, men reducerer også behovet for direkte kontakt mellem patienter og medicinsk personale, hvilket introducerer sikrere og mere avancerede behandlingsmetoder til det medicinske område.
Hvilke typer af kirurgiske robotter findes der?
Der findes mange slags kirurgiske robotter. Almindelige typer omfatter Da Vinci-robotter, ortopædkirurgiske robotter, laparoskopiske kirurgiske robotter, hjertekirurgiske robotter, urologiske kirurgiske robotter og kirurgiske robotter med én port.
Blandt dem er ortopædkirurgiske robotter og endoskopiske kirurgiske robotter to almindelige typer af kirurgiske robotter. Ortopædkirurgiske robotter bruges primært til ortopædiske procedurer. De bruges i led- og rygmarvsudskiftningskirurgi. Laparoskopiske kirurgiske robotter kaldes også endoskopiske kirurgiske robotter. De bruges primært til minimalt invasiv kirurgi.
Hvad er de vigtige dele af medicinske kirurgiske robotter, og hvad er deres behandlingsmetoder?
Kernekomponenter i medicinske kirurgiske robotter
Kirurgiske robotter er afhængige af mange vigtige dele. Disse omfatter robotarme, kirurgiske manipulatorer, kirurgiske værktøjer, fjernbetjeningssystemer, visionssystemkomponenter og navigationssystemkomponenter.
Robotarmen er ansvarlig for at bære og betjene kirurgiske værktøjer. Fjernbetjeningssystemer lader læger betjene robotter på afstand. Visionssystemer viser klare kirurgiske billeder i realtid. Navigationssystemer garanterer præcis betjening. Kirurgiske værktøjer hjælper robotter med at udføre komplekse kirurgiske trin og giver klar taktil feedback. Alle disse dele arbejder sammen. De gør kirurgiske robotter præcise og pålidelige til klinisk brug.
Bearbejdningsmetoder til kirurgiske robotdele
Computer Numerisk Styret Bearbejdning (CNC)
Den bruger computerstyrede maskinværktøjer. Forprogrammeret software styrer bevægelsen af skæreværktøjer. CNC-bearbejdning kan producere dele med høj præcision og komplekse geometrier. Den fungerer til både metal- og plastmaterialer.
3D Printing (Additiv fremstilling)
Den bygger dele ved at stable materiale lag for lag. Den omdanner direkte digitale modeller til færdige komponenter. 3D-printning kan hurtigt fremstille brugerdefinerede dele. Den passer til produktion i små serier og dele med indviklede geometriske former.
Laserskæring & Lasersvejsning
Den bruger højenergilaserstråler til præcist at skære og svejse metalliske og ikke-metalliske materialer. Laserskæring leverer højpræcisions, rene kanter. Lasersvejsning bruges til at sammenføje separate komponenter.
Sprøjtestøbning
Smeltet plast sprøjtes ind i forme og afkøles for at danne færdige dele. Sprøjtestøbning er velegnet til masseproduktion af plastkomponenter. Det sikrer høj præcision og ensartet delkvalitet.
Electrical Discharge Machining (EDM)
Det eroderer metalmaterialer via elektriske gnister. Det anvendes på hårde materialer, der er vanskelige at bearbejde ved almindelig bearbejdning. EDM opnår høj præcision og komplekse profiler. Det bruges i vid udstrækning til forme og komplicerede komponenter.
Sheet Metal Fabrication
Det dækker skære-, bukke- og formningsprocesser til fremstilling af metalpladedele. Pladebearbejdning bruges almindeligvis til at fremstille indkapslinger, beslag og andre strukturelle komponenter.
Hvordan er medicinske kirurgiske robotdele samlet?
Komponenterne i medicinske robotter skal gennemgå flere vigtige trin. Først færdiggør holdene detaljeret monteringsplanlægning. For det andet udfører de fuld kvalitetskontrol af hver enkelt del. For det tredje samler medarbejderne alle mekaniske strukturer. For det fjerde installerer de alle elektroniske moduler. For det femte udfører personalet fuld maskinfejlfinding og ydeevnetest. For det sjette opsætter de menneske-maskine-betjeningsgrænseflader. Til sidst gennemgår hele robotten endelige godkendelseskontroller.
Disse trin sikrer nøjagtigheden af robotarme, led, sensorer og andre komponenter. Efter samling skal robotten bestå endelige godkendelsestests. Robotten skal også gennemgå kirurgiske simuleringstests. Disse tests verificerer ydeevne og pålidelighed. De sikrer, at robotten kan udføre kirurgiske opgaver sikkert og præcist.
Hvorfor er kirurgiske robotter vanskeligere at fremstille?
Når kirurgiske robotter går ind i klinisk validering og produktion i små serier, skal hver komponent kontrolleres omhyggeligt. Bearbejdningskvaliteten af hver del bliver ekstremt vigtig.
Enkeltstående dele som ledhuse, manipulatorstik og sensorbeslag kan bestå størrelsestests separat. Der kan dog opstå problemer, efter at delene er samlet i den komplette robot. Eksempler inkluderer ustabil kraftfeedback og rystende kirurgiske værktøjer. Tætningsflader låser heller ikke tæt.
Markedet for humanoide robotter og kirurgiske robotter vokser hurtigt. Højpræcisionsbearbejdning af dele bliver et svært punkt for forskerhold.
Almindelige industrirobotter fokuserer kun på strukturel styrke og nøjagtighed i gentagen positionering. Medicinske robotter tilføjer tre ekstra strenge regler. De har brug for stabil langsigtet ydeevne, rene overflader og fuld produktionssporbarhed. Et minimalt invasivt instrumentforbindelsessæde kan have en afvigelse i hulpositionen på kun 0.01 mm, men når det når enden af instrumentet, vil det resultere i ændringer i klemmepositionen og kraftfeedbackkurven.
Materialerne er også mere følsomme. Al7075 er velegnet til fremstilling af letvægtsstrukturkomponenter med høj styrke, men den tyndvæggede skal vil frigive spændinger efter grovbearbejdning. PEEK bruges ofte i isoleringspuder, varmeisoleringsblokke og slidstærke grænsedele. Når skærevarmen når høje temperaturer, er der en tendens til grater og dimensionel rebound. Små aksler i rustfrit stål og adapterdele i titanlegering vil også involvere overfladeruhed og renlighed. I sidste ende handler det for medicinske robotdele ikke kun om at skrive små tolerancer; nøglen er at bruge det samme sprog til behandlings-, inspektions- og monteringsstandarder.
Procesplaner til at kontrollere mikronrisici ved kirurgiske robotter: Lås hele referencekæden
5.1 Brug af 5-aksede CNC-maskiner
Ledhuse har ofte skrå huller, cirkulære hulrum og sideværts undgående riller. Gentagen omspænding ophober positioneringsfejl. 5-aksede maskiner bearbejder alle nøglehuller og monteringsflader under én samlet reference. Dette fjerner de fleste uklare monteringsafvigelser.
5.2 Match vakuumspændepatroner og bløde kæber
Vakuumfiksturer og bløde kæber bør anvendes sammen. Tyndvæggede aluminiumsdele bør ikke spændes for hårdt. For stor klemkraft kan forårsage deformation efter fjernelse af fiksturen.
Til store tyndvæggede overflader: Vakuumfiksturer kan fordele klemkraften jævnt. Til ujævne forbindelsesdele: Bløde kæber og positioneringsstifter kan give en mere stabil positionering. Denne proces kan se simpel ud. Den kan dog i høj grad reducere behovet for omarbejde under produktionen.
5.3 Opdelte bearbejdningstrin for at frigøre spændinger
7075 aluminiumsdele følger et fast flow: grovbearbejdning → kort spændingsaflastningspause → semi-sletbearbejdning → størrelseskontrol → endelig præcisionsskæring. Medarbejderne kontrollerer de vigtigste referencepositioner før den sidste skæregang.
For PEEK-plastdele kontrollerer fabrikkerne spindelhastighed og værktøjsskarphed. Lav skærevarme forhindrer forskydning af hulstørrelsen.
5.4 Fastsæt lagdelte procestolerancestandarder
Arbejderne adskiller to typer af funktionskontrolstandarder. Nøgledelene omfatter lejehuller, encoderbaser og værktøjsforbindelseshuller. Deres måltolerance forbliver inden for ±0.005 mm. Almindelige vægtreduktionsspor og undgåelsesområder bruger løse toleranceregler.
CMM-koordinatmålemaskiner tester hulafstand, koaksialitet, vertikalitet og planhed. Teams registrerer første prøvesamlingsdata for alle samlingsfølsomme positioner. Fuldstændige registreringer sænker langsigtede omkostninger til efterbearbejdning.
6. Fuld monteringsproces for kirurgiske robotdele
Alle medicinske robotdele følger standardmonteringstrin. Holdene udarbejder først detaljerede samleplaner. Derefter udfører de en fuld kvalitetsinspektion for hver komponent. Derefter afslutter medarbejderne den mekaniske montering og installationen af de elektroniske dele.
Endelig udfører personalet maskinens fejlfinding og flerrundede ydeevnetests. De sætter menneske-maskine-kontrolpanelerne til sidst. Hele maskinen består en streng endelig godkendelse.
Alle trin garanterer tæt koordinering af arme, led og sensorer. Efter samling udfører robotten simuleringstests med reelle operationer. Testen bekræfter dens sikkerhed og operationelle præcision.
Samling af komponenterne i medicinsk-kirurgiske robotter kræver, at man gennemgår et komplet sæt standardiserede procedurer. Det første trin er at lave en detaljeret samleplan. Medarbejderne sorterer alle delene og bestemmer samlerækkefølgen for at forhindre installationsfejl. Derefter udføres en komplet kvalitetskontrol af hele processen. Hver komponent, såsom robotarmen, sensoren og kabinettet, skal kontrolleres for eventuelle defekter i størrelse og udseende.
Efter at have bestået inspektionen færdiggør medarbejderne først samlingen af mekaniske strukturer såsom robotarmen og leddene, og installerer derefter interne printkort, drevmoduler og andre elektroniske komponenter. Teknikerne har gentagne gange foretaget fejlfinding af udstyret, rettet problemer som jitter og positioneringsafvigelse, og derefter foretaget fejlfinding af berøringsskærmen og andre interaktionsgrænseflader mellem menneske og maskine.
Efter at hele maskinen var samlet, gik den ind i den endelige godkendelsesfase. Ingeniørerne udførte adskillige simulerede kirurgiske tests for omfattende at verificere udstyrets nøjagtighed, stabilitet og sikkerhed. Først når alle tests er bestået, kan udstyret frigives fra fabrikken, hvilket sikrer sikker og præcis udførelse af forskellige minimalt invasive operationer under kliniske operationer.
7. Vigtige spørgsmål til forsknings- og udviklings- og indkøbsteams vedrørende dele til kirurgiske robotter
De vigtigste krav bør diskuteres tydeligt i tilbudsfasen.
Først skal du markere alle de vigtigste funktionsdimensioner.
Informer leverandøren om, hvilke komponenter der kan bruges som referencer til montering, hvilke der passer til motoren eller sensoren, og hvilke der blot er tomme områder, der skal undgås. For mange små generelle tolerancer spilder forarbejdningsomkostninger.
For det andet, bekræft de komplette teststandarder.
Medicinske robotdele kræver formelle inspektionsrapporter fra første prøve, komplette nøglehulstestregistreringer, komplette materialebatchfiler og overfladebehandlingsfiler. Små partier på 5 eller 10 stykker skal også inspiceres nøje. Teamet skal fremstille de korrekte komponenter i første forsøg.
8. Råd til teams, der køber dele til kirurgiske robotter
Hvis du leder efter en leverandør af højpræcisionsbearbejdning til kirurgiske robotdele, skal du ikke kun fokusere på pris og leveringstid. Du bør også vurdere leverandørens produktionskapacitet. Vigtige spørgsmål omfatter:
- Har fabrikken 5-akset koblingsbehandlingsudstyr?
- Hvilke fastspændingsmetoder bruger de til tyndvæggede dele?
- Har de stabile, modne forarbejdningsparametre for 7075 aluminium og PEEK?
- Kan de kontrollere tolerancen for nøglefunktioner inden for ±0.005 mm under masseproduktion?
- Kan de levere komplette CMM-koordinatmålingsrapporter med de første prøver?
9. Hvorfor vælge NOBLE
Noble forvandler produktidéer til færdige prototyper og masseproduktionsdele. De fleste leverandører tilbyder kun prototypetjenester. Noble tilbyder fuld produktionssupport fra én leverandør. Vores service dækker designoptimering, bearbejdning, overfladebehandling og slutmontering.
NOBLE's Silikone hurtig prototyping Evne
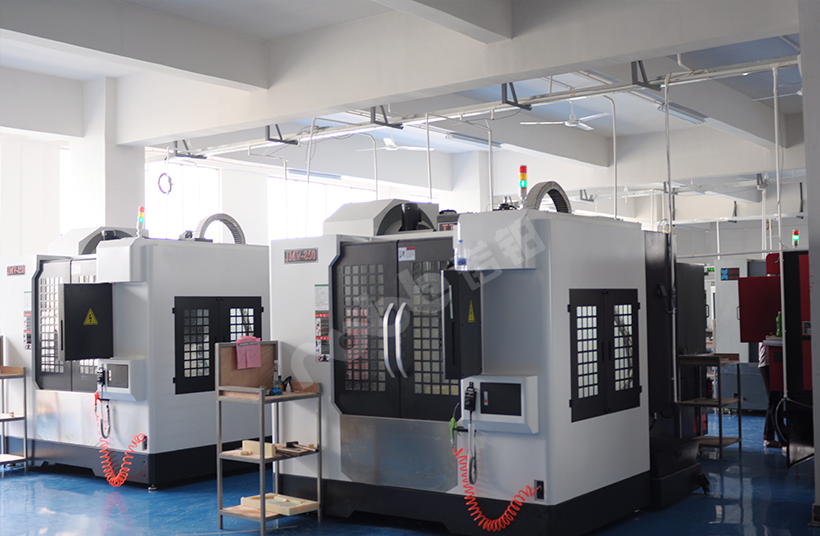
Produktionen af silikoneprototyper forbinder sig med vores andre produktionslinjer. Ingeniører yder designstøtte gennem hele produktionsforløbet. CNC-maskiner fremstiller præcisionsmasterforme. Sprøjtestøbning understøtter masseproduktion i store mængder. Vores team udfører overfladebehandling og slutmontering internt. Kunderne arbejder kun med én leverandør for alle led.
Formelle kvalitetscertificeringer
Vores kvalitetsstyringssystem er officielt certificeret med komplet dokumentation.
- ISO 9001:2015: Kontrollerer den generelle produktionskvalitet. Standardiserede forarbejdningsregler garanterer stabile produktionsresultater. Komplette inspektionstrin kontrollerer delstørrelse og overfladekvalitet.
- ISO 13485:2016: Den tilføjer strenge regler for produktion af medicinsk udstyr. Den kræver fuld sporbarhed af dele og fuld procesvalidering.
Ofte stillede spørgsmål om dele til kirurgiske robotter
1: Hvad er forskellen mellem 304 rustfrit stål og 316L rustfrit stål til medicinsk brug?
304 rustfrit stål har svag korrosionsbestandighed. Fabrikker bruger det sjældent til medicinske dele. 316L lavkulstof rustfrit stål indeholder molybdæn. Det modstår kloridvæske i menneskelige kropsvæsker. Fabrikker fremstiller kirurgiske værktøjer og midlertidige implantatdele med 316L rustfrit stål.
2: Kan I levere komplette filer med sporbarhed af materialer for mine dele?
Ja. Vi leverer komplette officielle dokumenter. Disse inkluderer testrapporter for råmaterialer (MTR) og overensstemmelsescertifikater for færdige dele (CoC). Hele produktionskædens information forbliver sporbar.
3. Hvad er passivering? Hvorfor er passivering afgørende for medicinsk rustfrit stål?
Passivering er en kemisk behandling. Den fjerner små jernkorn, der efterlades af skæreværktøjer på ståloverflader. Disse små korn forårsager rust uden passivering. Passivering forbedrer stålets naturlige antikorrosionsevne. Denne egenskab er meget vigtig for dele, der gennemgår dampsterilisering. Passivering er et fast trin i vores produktionsflow.
4. Hvad er standardleveringstiden for prototyper af medicinsk udstyr?
Leveringstid for medicinske prototyper er 2 til 4 uger. Den nøjagtige tid afhænger af delens kompleksitet og råmaterialeforsyningen. Vi opretholder altid klar kommunikation. Vi matcher alt arbejde med vores kunders forsknings- og produktionsplaner.
5. Hvordan kan jeg bekræfte, at NOBLE passer til mit projekt?
Kontakt venligst vores ingeniørteam. Vi har fortrolige drøftelser om alle dine projektkrav. Vi deler vores komplette kvalitetssystem, tidligere cases fra den medicinske industri og komplette, skræddersyede procesplaner. Alle vores produktionstrin følger strenge standarder fra den medicinske industri.







