
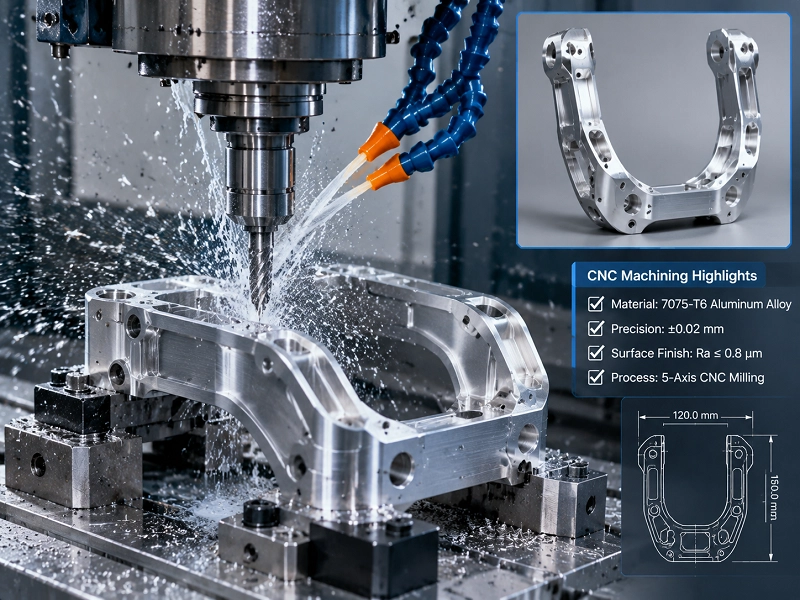
1. হিউম্যানয়েড রোবটের পায়ের ইউ-আকৃতির ফ্রেম পণ্যের বিবরণ
SU-type frames for humanoid robot legs are commonly used at the hip, knee, and other load-bearing lower-limb connection points. The components typically must simultaneously balance lightweight design, rigidity, hole location accuracy, and assembly clearance. Before machining, it is recommended to verify the joint axes, mating part dimensions, primary datum surfaces, and critical dimension protection requirements after surface treatment.
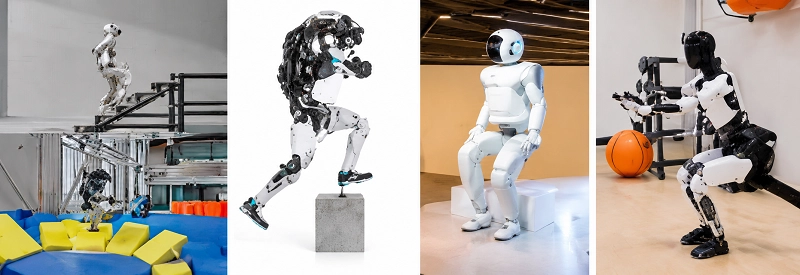
2. সিএনসি মেশিন in common applications for humanoid robots
২.১ হিউম্যানয়েড রোবটের নিতম্বের জোড়ের জন্য ইউ-আকৃতির ব্র্যাকেট
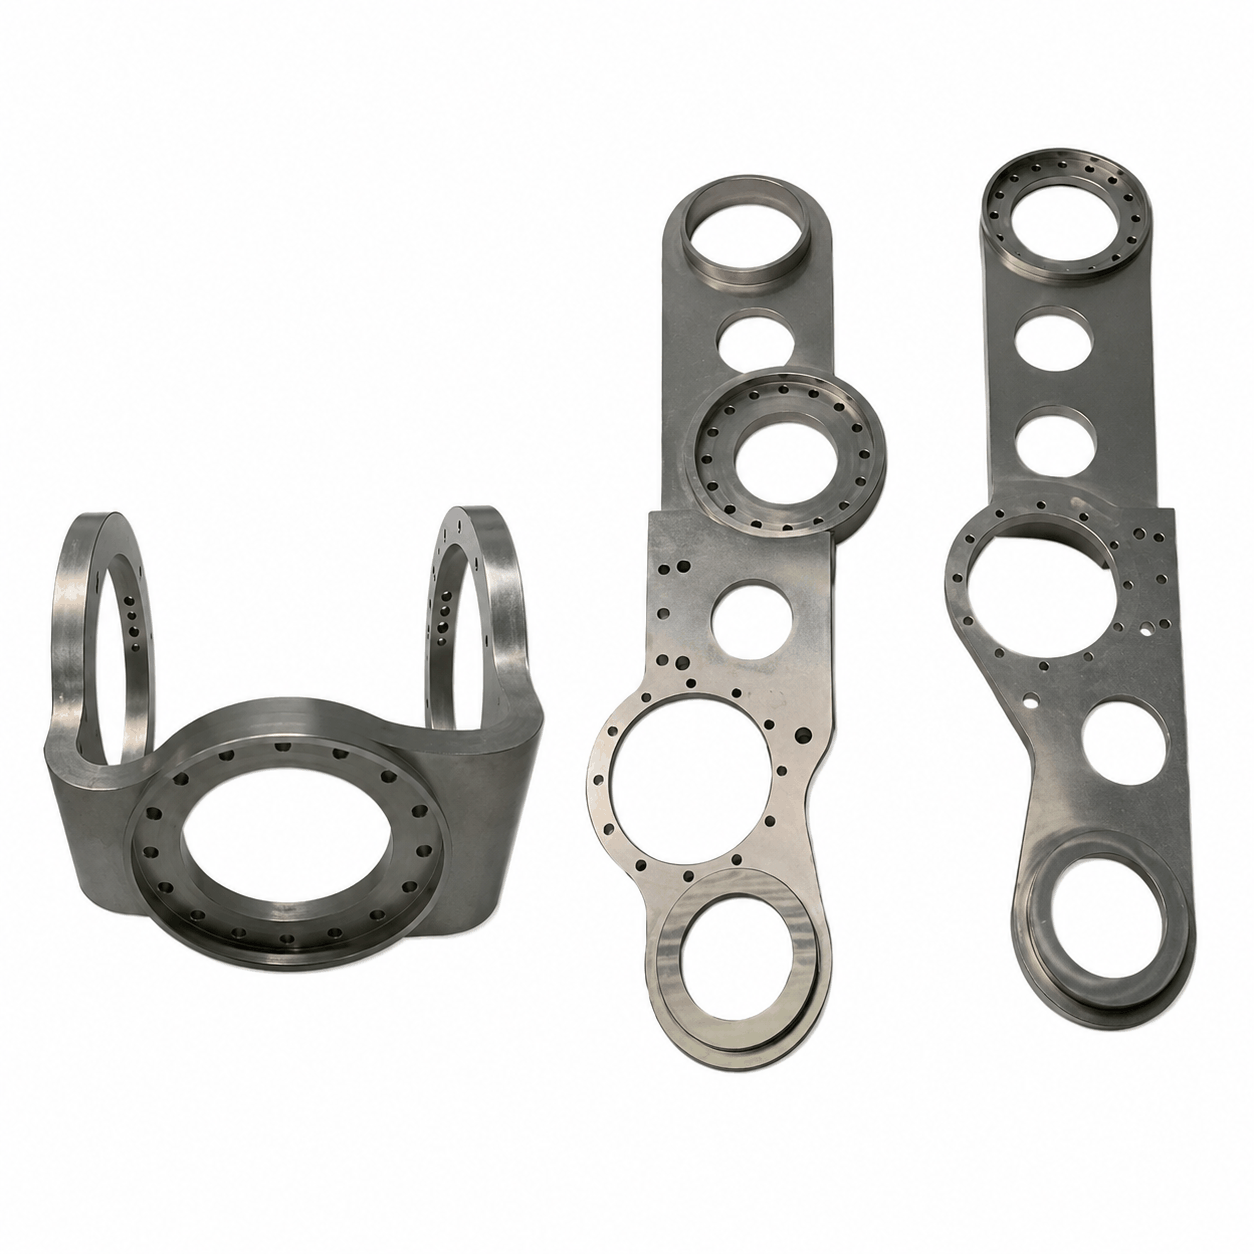
হিপ জয়েন্টের ইউ-ফ্রেম হলো একটি মূল ভার-বহনকারী উপাদান যা ধড়কে উরুর সাথে সংযুক্ত করে এবং হাঁটার সময় একই সাথে শরীরের উপরের অংশের ওজন ও আঘাতজনিত ভার বহন করে। এর ইউ-আকৃতির খোলা অংশে হিপ মোটর এবং গিয়ারবক্স থাকে, এবং পাশের লগগুলোর বেয়ারিং বোরগুলো অবশ্যই সমাক্ষীয় হতে হবে; অন্যথায়, পা ফেলার সময় রোবটটি আটকে যাবে বা এর ক্ষয় অসম হবে। সিএনসি মেশিনিংয়ের মূল চাবিকাঠি হলো সমাক্ষীয়তা নিশ্চিত করার জন্য উভয় পাশের বেয়ারিং সিট এবং মোটর মাউন্টিং সারফেস একটি একক সেটআপে সম্পূর্ণ করা। উপকরণ হিসেবে সাধারণত ৭০৭৫ অ্যালুমিনিয়াম অ্যালয় বা টিসি৪ টাইটানিয়াম অ্যালয় ব্যবহার করা হয়, যা ওজন কমানোর সাথে কাঠামোগত শক্তির ভারসাম্য রক্ষা করে।
২.২ হাঁটু জয়েন্ট সাপোর্ট ফ্রেম
The knee joint support frame bears bending and impact loads, making it a structural component close to the ground where inertial effects are significant. It must provide a rigid mounting reference for the knee motor, gearbox, and limit switches, while reducing weight through topology-optimized thin walls and weight-reduction slots. The CNC machining challenge is that thin-walled parts tend to deform during clamping, so segmented machining combined with vacuum suction-cup support is often used. For example, an aluminum alloy knee joint bracket is first roughly milled on the exterior… Shape, then finely machine the bearing housing and mounting surface to ensure interchangeability of the left and right leg components and smooth motion.
২.৩ নিম্ন অঙ্গের জন্য ভার বহনকারী সংযোগকারী
নিম্ন অঙ্গের ভার-বহনকারী সংযোগকারীটি উরু এবং পায়ের নিচের অংশের সেগমেন্টগুলোকে জয়েন্ট অ্যাকচুয়েটরের সাথে একটি একক বল সঞ্চালন শৃঙ্খলে যুক্ত করে, যেখানে টর্ক সঞ্চালনের সময় কোনো অতিরিক্ত পার্শ্বীয় বল উৎপন্ন না হওয়ার শর্ত থাকে। যদি পিনহোল এবং বেয়ারিং সিট অসঙ্গত থাকে, তবে ঘর্ষণ সহায়ক বা চলন টর্ক শোষণ করে নেবে, যার ফলে রোবটের গতি ঝাঁকুনিপূর্ণ হয়ে উঠবে। সিএনসি মেশিনিং সাধারণত পিনহোল এবং বেয়ারিং সিটগুলোকে ±০.০১ মিমি-এর মধ্যে নিয়ন্ত্রণ করে এবং একটি একক সেটআপে একাধিক ছিদ্রের নকশা সম্পন্ন করার চেষ্টা করে। ব্যবহৃত উপকরণের মধ্যে ৭০৭৫ অ্যালুমিনিয়াম অ্যালয় বা টাইটানিয়াম অ্যালয় অন্তর্ভুক্ত থাকতে পারে, এবং স্থানীয়ভাবে ক্ষয়-প্রতিরোধী স্থানগুলোতে স্টেইনলেস স্টিলের বুশিং প্রেস-ফিট করা থাকে।
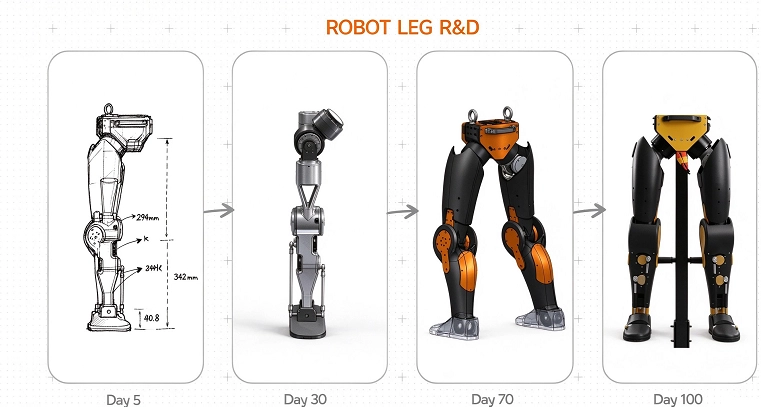
২.৪ পায়ের জয়েন্টের কাঠামোগত উপাদান
Leg joint structural components include the joint housing, end caps, limit blocks, and cable routing brackets, which must both protect the internal motor and gearbox and provide channels for sensors and cables. These parts feature multiple surfaces, numerous holes, narrow slots, and countersinks; the more times they are flipped and clamped, the greater the accumulated error. A 5-axis CNC machine can complete machining of the joint mounting surfaces, bearing bores, countersinks, and cable channels in a single setup. For example, M4 tapped holes and countersinks on the joint housing can be machined in the same operation, ensuring bolts fit smoothly during assembly and enabling smoother joint operation.
২.৫ বিয়ারিং হাউজিং সাপোর্ট ব্র্যাকেট
বেয়ারিং হাউজিং সাপোর্ট ব্র্যাকেটটি বেয়ারিংয়ের "ভিত্তি" হিসেবে কাজ করে। এর সমতলতা, লম্বতা এবং ছিদ্রের ব্যবধান সরাসরি বেয়ারিংয়ের আয়ু এবং জয়েন্টের শব্দ নির্ধারণ করে। যদি ব্র্যাকেটের যথেষ্ট দৃঢ়তা না থাকে বা এর মাউন্টিং পৃষ্ঠটি অসমতল হয়, তবে বেয়ারিংয়ের উপর অসম লোড পড়বে, যার ফলে অস্বাভাবিক শব্দ হবে এবং অকাল ক্ষয় ঘটবে। সিএনসি মেশিনিং। প্রথমে সংযোগকারী পৃষ্ঠের সমতলতা নিশ্চিত করতে হবে, তারপর নির্ভুলভাবে বেয়ারিংয়ের ছিদ্রগুলো বোর করতে হবে; প্রয়োজনে, গ্রাইন্ডিং ব্যবহার করে পৃষ্ঠের অমসৃণতা Ra 0.8 µm-এ কমিয়ে আনতে হবে। সাধারণ উপাদান হলো 6061 বা 7075 অ্যালুমিনিয়াম অ্যালয়, এবং এর কাঠামোতে রিইনফোর্সিং রিব থাকা উচিত যাতে বোল্টের প্রি-লোডের কারণে পাতলা দেয়ালগুলো ভেঙে না যায়।
2.6 রোবটদের জন্য হালকা ফ্রেমওয়ার্ক
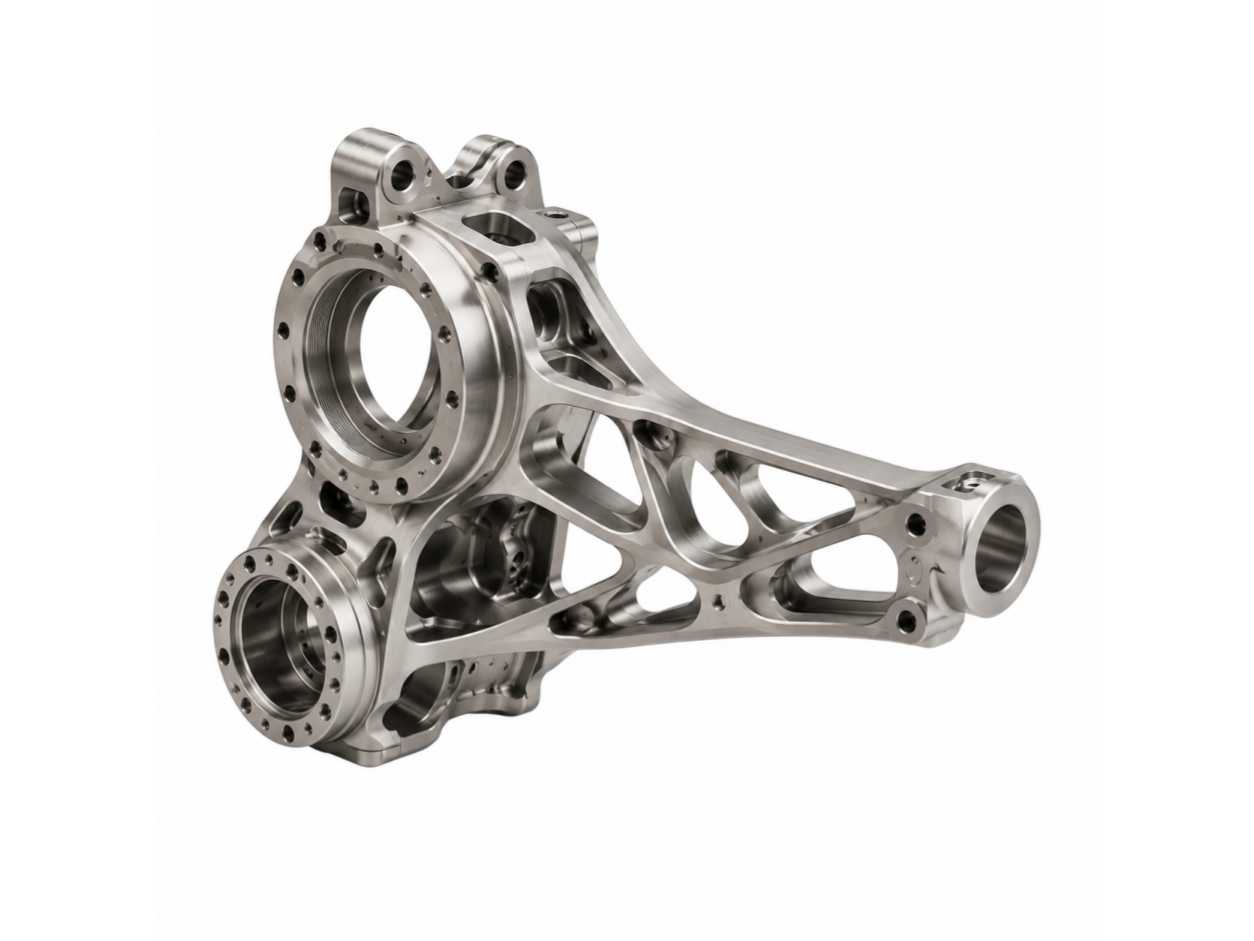
The lightweight frame serves as the “skeleton” of the robot’s torso and limbs, comprising 66 components. It must minimize weight while ensuring sufficient stiffness to reduce joint loads and energy consumption. Typically constructed from aluminum alloy profiles or solid CNC-machined parts, it features numerous weight-saving cavities, cable management channels, and mounting holes. Conventional 3-axis machining is inefficient, whereas 5-অক্ষ CNC মেশিনিং can complete complex curved surfaces and angled hole systems in a single setup. For example, the pelvic frame is milled as a single piece from 7075 aluminum alloy, replacing multiple separate parts joined by bolts; this eliminates assembly tolerances and achieves overall weight reduction.
3. হিউম্যানয়েড রোবটের সিএনসি মেশিনিং-এ সাধারণত কোন উপকরণগুলো ব্যবহার করা হয়?
টর্শনাল স্টিফনেসের সাথে আপোস না করে উচ্চ শক্তি-ওজন অনুপাত এবং ডাইনামিক রেসপন্সিভনেস নিশ্চিত করতে, উপাদান নির্বাচন এবং জ্যামিতিক নকশার মধ্যে নিবিড় সমন্বয় থাকা উচিত:
৩.১ দূরবর্তী/শেষ কার্যকারক অংশসমূহ (যেমন, অগ্রবাহু, গোড়ালি)
সম্পূর্ণ কাইনেম্যাটিক চেইনের জড়তার ভ্রামক কমাতে অত্যন্ত হালকা করার বিষয়টিকে (৭০৭৫ অ্যালুমিনিয়াম, কার্বন ফাইবার কম্পোজিট এবং ইঞ্জিনিয়ারিং প্লাস্টিক ব্যবহার করে) অগ্রাধিকার দিন।
৩.২ নিকটবর্তী/উচ্চ-চাপযুক্ত ভিত্তি অঞ্চল (যেমন, নিতম্ব, কাঁধের নোড)
উচ্চ যান্ত্রিক চাপের অধীনে স্থিতিস্থাপক বা প্লাস্টিক বিকৃতি রোধ করতে সর্বোচ্চ দৃঢ়তা এবং ক্লান্তি প্রতিরোধ ক্ষমতাকে (Ti-6Al-4V টাইটানিয়াম অ্যালয় এবং 17-4PH স্টেইনলেস স্টিল) অগ্রাধিকার দিন।
৩.৩ ভারী ক্যাভিটি মেশিনিং-এ বিকৃতি নিয়ন্ত্রণ
পাতলা দেয়ালযুক্ত কাঠামোগত ফ্রেমওয়ার্ক থেকে অতিরিক্ত উপাদান অপসারণ করলে অভ্যন্তরীণ অবশিষ্ট পীড়ন মুক্ত হতে পারে, যার ফলে যন্ত্রাংশ বেঁকে বা মুচড়ে যেতে পারে। অভিজ্ঞ সিএনসি মেশিনিং শপগুলো ভারসাম্যপূর্ণ উপাদান অপসারণ কৌশল অবলম্বন করে, যেখানে ছিদ্রের অবস্থান এবং মাউন্টিং সারফেসের সমতলতাকে কঠোরভাবে নিয়ন্ত্রণ করার জন্য ওয়ার্কপিসের বিপরীত দিকে রাফিং এবং ফিনিশিং করা হয়।
৩.৪ হিউম্যানয়েড রোবটের সিএনসি যন্ত্রাংশের ক্ষেত্রে ৬০৬১ অ্যালুমিনিয়াম অ্যালয় কেন আধিপত্য বিস্তার করে?
If there is one material that defines the humanoid robot supply chain, it is 6061 aluminum alloy. Lightweight: with a density of only 2.7 g/cm³ — this is crucial when each joint houses a stack of motors, gearboxes, and sensors. High strength and easy to machine: It offers an excellent strength-to-weight ratio, machines cleanly on CNC মিল machines, and achieves a high surface finish. Excellent anodizing results: Black hard-anodized treatment offers wear resistance and electromagnetic interference shielding, while delivering the uniform matte finish commonly seen on industrial robots. Cost-effective: Widely used worldwide and much cheaper than titanium or carbon fiber used for structural supports. Compliant with RoHS standards: critical for electronics-intensive equipment and global market access.
4. হিউম্যানয়েড রোবটের পায়ের জন্য ইউ-আকৃতির ফ্রেমের প্রক্রিয়াকরণ প্রযুক্তি
৪.১. ধাতু ৩ডি প্রিন্টিং (অ্যাডিটিভ ম্যানুফ্যাকচারিং)
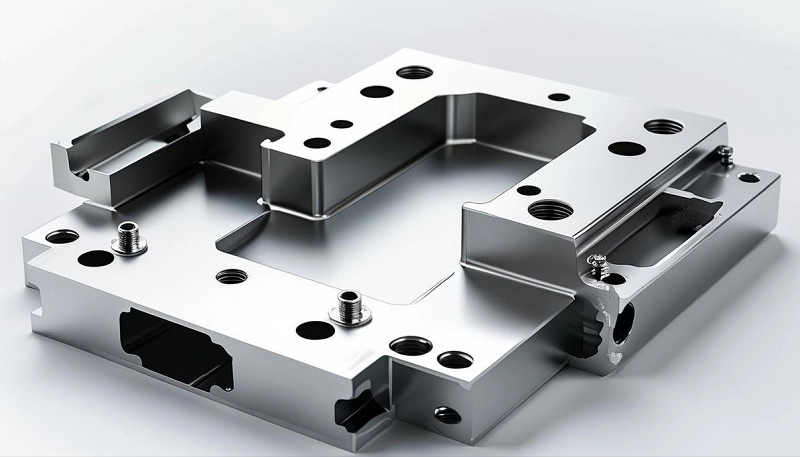
সাবস্ট্রেট হিসেবে টাইটানিয়াম অ্যালয় ব্যবহার করা হয়। একটি একক প্রক্রিয়ায় জটিল অভ্যন্তরীণ জালিকা এবং ফাঁপা কাঠামো নির্মাণ করা হয়েছিল। কাঠামোগত অখণ্ডতা বজায় রেখে উল্লেখযোগ্য ওজন হ্রাস অর্জন করা সম্ভব হয়েছে।
4.2. যথার্থ সিএনসি মেশিনিং (Subtractive Finishing)
প্রিন্টিংয়ের পরে, গুরুত্বপূর্ণ অংশগুলোর পৃষ্ঠতলে সূক্ষ্ম মেশিনিং করা হয়েছিল। বেয়ারিং হাউজিং, মাউন্টিং ইন্টারফেস এবং সংযোগ এলাকাগুলো সবই অত্যন্ত নিখুঁতভাবে মেশিনিং করা হয়। গুরুত্বপূর্ণ অ্যাসেম্বলি অংশগুলোর টলারেন্স ±০.০১ মিমি পর্যন্ত হয়ে থাকে।
৪.৩. পরবর্তী প্রক্রিয়াকরণ এবং পৃষ্ঠতল শোধন
পৃষ্ঠতল ফিনিশিং সামগ্রিক পৃষ্ঠের গুণমান উন্নত করে; স্ট্রেস রিলিফ দীর্ঘমেয়াদী মাত্রিক স্থিতিশীলতা বৃদ্ধি করে; এবং চূড়ান্ত পৃষ্ঠতল প্রক্রিয়াকরণ রোবোটিক অ্যাপ্লিকেশনের জন্য স্থায়িত্ব ও সামঞ্জস্য নিশ্চিত করে। চূড়ান্ত সম্পন্ন অংশ:
সম্পূর্ণ সিএনসি-মেশিনযুক্ত যন্ত্রাংশের তুলনায় এর ওজন উল্লেখযোগ্যভাবে কম। উচ্চ কাঠামোগত শক্তি সম্পন্ন, যা হিউম্যানয়েড রোবটের চলাচল ব্যবস্থার জন্য উপযুক্ত। ±০.০১ মিমি-এর মধ্যে সহনশীলতা সহ নির্ভুল সংযোজন। ভার বন্টন উন্নত করার জন্য অভ্যন্তরীণ টপোলজি অপ্টিমাইজ করা হয়েছে।
5. মেশিনিং-এর প্রধান ক্ষেত্রসমূহ
লেগের U-আকৃতির ব্র্যাকেটের উভয় পাশের দেয়ালের পুরুত্ব, খোলার প্রস্থ, এবং বিয়ারিং ও লোকেটিং হোল—এই সবগুলোই জয়েন্ট অ্যাসেম্বলির কোঅক্সিয়ালিটিকে প্রভাবিত করে। মূল্য নির্ধারণের পর্যায়ে, প্রাইমারি ডেটাম, জয়েন্ট অ্যাক্সিস, সংযোগকারী উপাদানগুলোর মাত্রা, এবং কোন হোলের অবস্থানগুলোতে নিবিড় পরিদর্শন প্রয়োজন, তা স্পষ্টভাবে উল্লেখ করার পরামর্শ দেওয়া হয়। U-আকৃতির কাঠামো ক্ল্যাম্পিং সিকোয়েন্স এবং উপাদানের পীড়নের প্রতি সংবেদনশীল; পাতলা দেয়ালযুক্ত অঞ্চল, গভীর গহ্বরের অবস্থান, এবং অ্যানোডাইজিং ফিল্মের পুরুত্ব—এই সবগুলোই ট্রায়াল অ্যাসেম্বলিকে প্রভাবিত করতে পারে। যদি বিয়ারিং বোর বা সংযোগকারী পৃষ্ঠগুলোকে ফিল্মের পুরুত্ব দ্বারা অপ্রভাবিত রাখতে হয়, তবে সুরক্ষামূলক ব্যবস্থা বা সেকেন্ডারি ফিনিশিং আগে থেকেই নিশ্চিত করা উচিত।
6. হিউম্যানয়েড রোবটের পায়ের জন্য ইউ-আকৃতির ফ্রেমের উপকরণ এবং প্রক্রিয়া সম্পর্কে পরামর্শ
7075 aluminum alloy is suitable for lightweight load-bearing U brackets, 6061 aluminum alloy is suitable for standard validation prototypes, TC4 titanium alloy is suitable for high-strength, lightweight applications, and stainless steel and 40Cr are suitable for high-rigidity or wear-resistant connection areas. Multifaceted features and complex cutout structures should preferably be evaluated using 5-অক্ষ CNC মেশিনিং.

7. হিউম্যানয়েড রোবটের পায়ের U-আকৃতির ফ্রেমের পৃষ্ঠতলে কী কী প্রলেপ দেওয়া হয়?
৭.১ স্যান্ডব্লাস্টিং/গ্রাইন্ডিং প্রাক-প্রক্রিয়াকরণ, প্রমিত পৃষ্ঠতল গঠন
সিএনসি মেশিনিংয়ের পর, ইউ-ব্র্যাকেটের পৃষ্ঠে টুলের দাগ, ধাপের দাগ এবং সূক্ষ্ম অমসৃণতা থেকে যায়, যার জন্য স্যান্ডব্লাস্টিং, গ্রাইন্ডিং, ডিবারিং বা পলিশিংয়ের মাধ্যমে প্রাক-প্রক্রিয়াকরণের প্রয়োজন হয়। স্যান্ডব্লাস্টিং উন্মুক্ত পৃষ্ঠগুলিতে একটি অভিন্ন ম্যাট ফিনিশ তৈরি করতে পারে এবং পরবর্তী আবরণের আনুগত্য বৃদ্ধি করে; দৃশ্যমান পৃষ্ঠের জন্য, প্রায় ১২০-১৮০ মেশের গ্রিট সাইজ সুপারিশ করা হয়, যেখানে স্ক্র্যাচ গ্রেড এবং রঙের সামঞ্জস্যের জন্য স্পষ্ট নির্দেশনা থাকে। ব্লাইন্ড হোল, থ্রেডেড হোল এবং বিয়ারিং সিটের কাছাকাছি জায়গা থেকে বালি অপসারণের দিকে বিশেষ মনোযোগ দেওয়া উচিত, যাতে অবশিষ্ট কণা জমে না থাকে, যা অ্যাসেম্বলিতে সমস্যা বা পৃষ্ঠ সাদা হয়ে যাওয়ার কারণ হতে পারে।
৭.২ ক্ষয় ও মরিচা প্রতিরোধ ক্ষমতা বৃদ্ধির জন্য হার্ড অ্যানোডাইজিং বা রাসায়নিক নিকেল প্রলেপ।
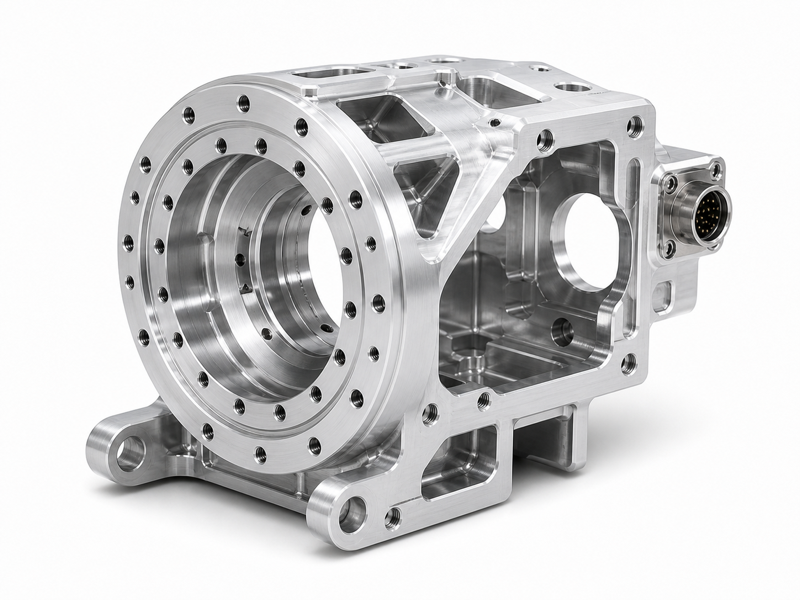
অ্যালুমিনিয়াম অ্যালয় ইউ-ব্র্যাকেট সাধারণত অ্যানোডাইজ করা হয়, বিশেষ করে হার্ড অ্যানোডাইজিং পৃষ্ঠের কাঠিন্য, পরিধান প্রতিরোধ ক্ষমতা এবং ক্ষয় প্রতিরোধ ক্ষমতা উল্লেখযোগ্যভাবে উন্নত করে, যা এটিকে দীর্ঘমেয়াদী প্রত্যাবর্তী গতির অধীন লেগ লোড-বহনকারী উপাদানগুলির জন্য উপযুক্ত করে তোলে। যদি যন্ত্রাংশটির উন্নততর বৈদ্যুতিক পরিবাহিতা, শিল্ডিং, বা জটিল অভ্যন্তরীণ গহ্বরগুলির অভিন্ন আবরণের প্রয়োজন হয়, তবে ইলেকট্রোলেস নিকেল প্লেটিং বিবেচনা করা যেতে পারে। আবরণের পুরুত্ব বৃদ্ধির কারণে বিয়ারিং বোর, পিন হোল এবং মেটিং ডেটাম সারফেসে অ্যাসেম্বলি টাইটনেস সমস্যা প্রতিরোধ করার জন্য, আবরণের পুরুত্ব, মাস্ক করা এলাকা এবং পুনঃপরিদর্শনের মানদণ্ড সহ পৃষ্ঠ প্রক্রিয়াকরণের প্রয়োজনীয়তাগুলি আগে থেকেই নিশ্চিত করতে হবে।
৭.৩ গুরুত্বপূর্ণ ফিট স্থানসমূহের মাত্রিক ক্ষতিপূরণ ও ব্যবস্থাপনা এবং পরবর্তী পুনঃপরিদর্শন
পৃষ্ঠতল প্রক্রিয়াকরণ (সারফেস ট্রিটমেন্ট) কোনো চূড়ান্ত বা পরবর্তী পদক্ষেপ হওয়া উচিত নয়; বরং এটিকে ডিএফএম (DFM) এবং প্রসেস ভ্যালিডেশনের সাথে সমন্বিত করা উচিত। বেয়ারিং বোর, লোকেটিং হোল, থ্রেডেড হোল, সিলিং সারফেস এবং কন্ডাক্টিভ গ্রাউন্ডিং সারফেসের ক্ষেত্রে, সেগুলোকে মাস্ক করা হবে নাকি আবরণহীন রাখা হবে এবং ক্ষতিপূরণের জন্য অতিরিক্ত জায়গা (কম্পেনসেশন অ্যালাউন্স) রাখা হবে কিনা, তা অবশ্যই স্পষ্টভাবে উল্লেখ করতে হবে। প্রাক-প্রক্রিয়াকরণ এবং পরবর্তী-প্রক্রিয়াকরণের অবস্থার জন্য গ্রহণযোগ্য মাত্রাগুলো (অ্যাকসেপ্টেন্স ডাইমেনশন) আলাদাভাবে টীকাযুক্ত করা উচিত। চালানের পূর্বে, গুরুত্বপূর্ণ বৈশিষ্ট্যগুলোর সিএমএম (CMM) পুনঃপরিদর্শন করার পরামর্শ দেওয়া হয় এবং একই সাথে রঙের পার্থক্য, হোয়াইট এচিং, স্যান্ড লস, ডেন্ট এবং আবরণের একরূপতা পরীক্ষা করা উচিত, যাতে ব্যাচ-টু-ব্যাচ সামঞ্জস্যতা সম্পূর্ণ-মেশিন অ্যাসেম্বলির প্রয়োজনীয়তা পূরণ করে।

8. হিউম্যানয়েড রোবটের পায়ের জন্য ইউ-আকৃতির ফ্রেমের প্রধান মাত্রাগুলো কী কী??
রোবট যন্ত্রাংশ উৎপাদনে সহনশীলতা, পৃষ্ঠতলের মসৃণতা এবং গুণমান নিয়ন্ত্রণ। হিউম্যানয়েড রোবটিক্সের ক্ষেত্রে, “যথেষ্ট ভালো” বলে কোনো ধারণা নেই। কয়েক ডজন জয়েন্ট জুড়ে থাকা ক্ষুদ্র ত্রুটিগুলো জমা হতে পারে, যার ফলে রোবটের চলাচল বেমানান বা অস্থিতিশীল হয়ে পড়ে।
৫.১.২ জ্যামিতিক সহনশীলতা
বিয়ারিং বোর, গিয়ার শ্যাফট এবং সংযোগকারী পৃষ্ঠের মতো গুরুত্বপূর্ণ অংশগুলির জন্য মাত্রিক সহনশীলতা সাধারণত ±০.০১২৫ মিমি থেকে ±০.০২৫ মিমি (±০.০০০৫ ইঞ্চি থেকে ±০.০০১ ইঞ্চি) পর্যন্ত হয়ে থাকে। অতি-সঠিক গিয়ার ইন্টারফেস বা সেন্সর মাউন্টিং সিটের ক্ষেত্রে, সহনশীলতা সাব-মাইক্রন স্তর পর্যন্ত পৌঁছাতে পারে। জ্যামিতিক সহনশীলতা—যেমন সমতলতা, লম্বতা, সমকেন্দ্রিকতা এবং সঠিক অবস্থান—সমানভাবে, এমনকি তার চেয়েও বেশি গুরুত্বপূর্ণ। বিয়ারিং হাউজিংকে শুধুমাত্র মাত্রিক প্রয়োজনীয়তা পূরণ করলেই হবে না… এটিকে সঠিকভাবে স্থাপন করতে হবে এবং এর অক্ষকে মাউন্টিং পৃষ্ঠের সাথে পুরোপুরি লম্ব হতে হবে, যাতে আটকে যাওয়া এবং অকাল ক্ষয় রোধ করা যায়।

৪.৩ পৃষ্ঠতলের মসৃণতার প্রয়োজনীয়তা
পৃষ্ঠতলের মসৃণতা, যা মাইক্রোইঞ্চ (µin) বা মাইক্রো Ra-তে প্রকাশ করা হয়, তা সরাসরি বিয়ারিং-এর কার্যকারিতাকে প্রভাবিত করে। অমসৃণ বিয়ারিং পৃষ্ঠতলের কারণে ঘর্ষণ বৃদ্ধি পায়, তাপ উৎপন্ন হয় এবং দ্রুত ক্ষয় হয়। লিকেজ প্রতিরোধ করার জন্য সিলিং পৃষ্ঠতল অবশ্যই মসৃণ হতে হবে। সর্বোত্তম লুব্রিকেশন এবং শব্দহীন পরিচালনার জন্য গিয়ারের নির্দিষ্ট পৃষ্ঠতলের মসৃণতা প্রয়োজন। পৃষ্ঠতলের মসৃণতার সাধারণ প্রয়োজনীয়তাগুলো একটি বিস্তৃত পরিসর জুড়ে থাকে: অ-গুরুত্বপূর্ণ পৃষ্ঠতলের জন্য ৩২ µin Ra (ভালো মেশিনিং ফিনিশ), বনাম বিয়ারিং জার্নাল এবং সিলিং ফেসের জন্য ৮–১৬ µin Ra বা তার চেয়ে ভালো (প্রায় আয়নার মতো মসৃণতা)। এগুলো অর্জন করার জন্য সুনির্দিষ্ট মেশিনিং প্যারামিটার, টুল নির্বাচন এবং প্রায়শই হোনিং বা পলিশিং-এর মতো সেকেন্ডারি অপারেশনের প্রয়োজন হয়।
৮.৩ মোট গুণমান নিয়ন্ত্রণ
সম্পূর্ণ উৎপাদন প্রক্রিয়া জুড়ে গুণমান নিয়ন্ত্রণ চালু থাকে। কোঅর্ডিনেট মেজারিং মেশিন (CMM) ব্যবহার করে প্রথম নমুনা পরিদর্শন বাধ্যতামূলক। CMM একটি টাচ প্রোব ব্যবহার করে যন্ত্রাংশটির জ্যামিতিকে ডিজিটালভাবে ম্যাপ করে এবং এটিকে সরাসরি মূল CAD মডেলের সাথে তুলনা করে, যার ফলে প্রতিটি মাত্রা এবং টলারেন্স যাচাই করা হয়। উচ্চ-পরিমাণ উৎপাদনের ক্ষেত্রে গুরুত্বপূর্ণ বৈশিষ্ট্যগুলোর জন্য, রিয়েল-টাইম সমন্বয় সক্ষম করতে CNC মেশিনে অন-মেশিন পরিমাপ করা যেতে পারে। প্রোফাইলোমিটার ব্যবহার করে পৃষ্ঠের মসৃণতা যাচাই করা হয়। এছাড়াও, অ্যাসেম্বলি জয়েন্টের রোলিং টর্ক বা গিয়ার ট্রেনের ব্যাকল্যাশের মতো কার্যকরী পরীক্ষাগুলো একটি সমন্বিত সিস্টেম হিসাবে মেশিনিং করা যন্ত্রাংশগুলোর কার্যকারিতার চূড়ান্ত বৈধতা প্রদান করে।
9. একটি যোগ্য হিউম্যানয়েড রোবট লেগ ইউ-ফ্রেম প্রসেসরের কী কী পরিদর্শন এবং সরবরাহ ক্ষমতা থাকা উচিত??
পরিদর্শনের প্রধান বিষয়গুলোর মধ্যে রয়েছে বেয়ারিং বোরের ব্যাস, সমাক্ষীয়তা, স্প্লিট উইডথ, লোকেটিং হোল, মাউন্টিং হোলের ব্যবধান, সংযোগকারী পৃষ্ঠের সমতলতা, গো/নো-গো থ্রেড গেজ এবং প্রান্তের বুর। সাধারণ ছোট ব্যাচের প্রকল্পগুলো প্রায় ৫-১০ দিনের মধ্যে সরবরাহ করা হয়; হার্ড অ্যানোডাইজিং, পরীক্ষার প্রতিবেদন বা ট্রায়াল অ্যাসেম্বলির ক্ষেত্রে, প্রকৃত ড্রয়িংয়ের উপর ভিত্তি করে নিশ্চিতকরণ করা হয়।
10. What are the relevant machining capabilities that a qualified humanoid robot leg U-frame processor should possess?
হিউম্যানয়েড রোবটের পায়ের জন্য ব্যবহৃত ইউ-আকৃতির ব্র্যাকেটটিকে বিচ্ছিন্নভাবে মূল্যায়ন করা উচিত নয়; বরং, লেগ সাপোর্ট ফ্রেম, নিম্ন অঙ্গের উপাদান, হিপ জয়েন্টের অংশ, পায়ের কাঠামোগত উপাদান এবং রিডিউসার মাউন্টিং উপাদানগুলোর পাশাপাশি একই উৎপাদন প্রক্রিয়ার মধ্যে এটিকে সামগ্রিকভাবে বিবেচনা করা উচিত। এই পদ্ধতির প্রাথমিক লক্ষ্য হলো জয়েন্টের অক্ষ, অ্যাসেম্বলি ডেটাম এবং পরিদর্শনের প্রয়োজনীয়তাগুলোকে মানসম্মত করা। প্রথমত, ইউ-আকৃতির ব্র্যাকেটের বিয়ারিং হোল এবং পিন হোলগুলোর সাথে হিপ এবং নি জয়েন্টের উপাদানগুলোর একটি সুস্পষ্ট অক্ষীয় সারিবদ্ধতার সম্পর্ক রয়েছে। যদি প্রতিটি অংশ তার নিজস্ব ড্রয়িং অনুযায়ী স্বাধীনভাবে মেশিনিং করা হয়, তবে অ্যাসেম্বলির সময় জমে থাকা টলারেন্সগুলো দৃশ্যমান হতে পারে, যার ফলে জয়েন্ট আটকে যাওয়া, অসম ক্ষয় বা অস্বাভাবিক শব্দ হতে পারে। সম্পর্কিত অংশগুলোকে একসাথে মূল্যায়ন করার মাধ্যমে, CAM পর্যায়ে একটি সমন্বিত ডেটাম স্থাপন করা যেতে পারে, যা গুরুত্বপূর্ণ হোল সিস্টেমগুলোকে যথাসম্ভব একই ক্ল্যাম্পিং বা ডেটাম সিস্টেমের অধীনে সম্পন্ন করার সুযোগ দেয় এবং এর ফলে একাধিক সেটআপের কারণে সৃষ্ট অক্ষের ভুল সারিবদ্ধতা হ্রাস পায়। দ্বিতীয়ত, লেগ সাপোর্ট ফ্রেম, পায়ের কাঠামোগত উপাদান, রিডিউসার সাপোর্টিং উপাদান এবং ইউ-আকৃতির ফ্রেমের মধ্যে সংযোগকারী পৃষ্ঠ, অবস্থানকারী পিন হোল এবং বোল্টযুক্ত সংযোগ রয়েছে। একটি সমন্বিত অ্যাসেম্বলি ডেটাম স্থাপন করার পর, আগে থেকেই শনাক্ত করা সম্ভব হয় যে কোন পৃষ্ঠতলগুলো ভারবাহী সংযোগকারী পৃষ্ঠ এবং কোন ছিদ্রগুলো লোকেটর। ছিদ্রের অবস্থান এবং কোন কোন এলাকায় পৃষ্ঠতল প্রক্রিয়াকরণ ফিল্মের পুরুত্বের ক্ষতিপূরণ প্রয়োজন, তা নির্ধারণ করা হয়, যাতে এমন পরিস্থিতি এড়ানো যায় যেখানে “একটি একক অংশ পরিদর্শনে উত্তীর্ণ হলেও সম্পূর্ণ পণ্যটিতে অ্যাসেম্বল করা যায় না।”
অবশেষে, পরিদর্শন সংক্রান্ত প্রয়োজনীয়তাগুলোও প্রমিত এবং সামঞ্জস্যপূর্ণ হওয়া উচিত: জয়েন্ট অক্ষগুলোর সমাক্ষীয়তা, ছিদ্রের ব্যবধান, সংযোগকারী পৃষ্ঠের সমতলতা, বিয়ারিং সিটের টলারেন্স এবং মানবদেহের সংস্পর্শে থাকা প্রান্তের চ্যামফার—এই সবকিছুই সম্পূর্ণ লেগ জয়েন্ট চেইন জুড়ে একরূপভাবে নির্দিষ্ট এবং পুনঃপরিদর্শন করা উচিত। এই পদ্ধতিটি কেবল প্রোটোটাইপিং চক্রকেই সংক্ষিপ্ত করে না, বরং অ্যাসেম্বলির সময় পুনরায় কাজ করার ঝুঁকিও হ্রাস করে, যা ইউ ব্র্যাকেটকে “একটি নির্ভুল উপাদান” থেকে একটি নির্ভরযোগ্য অংশে রূপান্তরিত করতে সক্ষম করে, যা লেগ জয়েন্ট সিস্টেমে মসৃণভাবে সংহত করা যায়।
১১. দরপত্রের জন্য প্রয়োজনীয় তথ্য
STEP/STP মডেল, পিডিএফ ড্রয়িং, সংযোগকারী বিয়ারিং বা মোটরের মাপ, উপাদানের গ্রেড, পরিমাণ, টলারেন্স, সারফেস ট্রিটমেন্ট, পরিদর্শন এবং ডেলিভারির প্রয়োজনীয়তা
১২. মেশিনিং কার্যপ্রবাহে CAD/CAM এবং সিমুলেশনের ভূমিকা
CAD/CAM এবং সিমুলেশন হলো সেই ডিজিটাল মেরুদণ্ড যা হিউম্যানয়েড রোবটের যন্ত্রাংশের নকশাকে উৎপাদনের সাথে সংযুক্ত করে। CAD মডেলটি তথ্যের একমাত্র উৎস হিসেবে কাজ করে, যার মধ্যে মাত্রা, টলারেন্স, সারফেস ফিনিশ এবং উপকরণের মতো PMI (প্রোগ্রেসিভ মেশিন ইনফরমেশন) অন্তর্ভুক্ত থাকে। CAM এটিকে G-কোডে রূপান্তরিত করে, জটিল ৫-অক্ষীয় টুলপাথ তৈরি করে এবং একই সাথে ভার্চুয়াল সংঘর্ষ শনাক্তকরণ ও জ্যামিতিক যাচাইকরণ সম্পন্ন করে। মেশিনিংয়ের আগে FEA স্ট্রেস বিশ্লেষণ করে এবং কাঠামোটিকে অপ্টিমাইজ করে। এই নির্বিঘ্ন ক্লোজড-লুপ ওয়ার্কফ্লো প্রোটোটাইপিং চক্রকে সংক্ষিপ্ত করে, উপকরণের অপচয় কমায় এবং নিশ্চিত করে যে উৎপাদিত যন্ত্রাংশগুলো সিমুলেটেড পারফরম্যান্স স্পেসিফিকেশন পূরণ করে।
১৩. কেন নোবেলকে আপনার সরবরাহকারী হিসেবে বেছে নেবেন?
নোবেল শুধু একটি ইউ-আকৃতির ফ্রেমই মেশিনিং করে না। এটি লেগ সাপোর্ট ফ্রেম, হিপ জয়েন্টের অংশ এবং রিডিউসার ম্যাচিং পার্টস—সবকিছু একসাথে মূল্যায়ন করে। এটি জয়েন্টের অক্ষ এবং ইন্সপেকশন ডেটামকে একীভূত করতে সাহায্য করে। ফাইভ-অ্যাক্সিস ওয়ান-সেটআপ মেশিনিং অক্ষকে সরে যাওয়া থেকে বিরত রাখে। সেগমেন্টেড থিন-ওয়াল মেশিনিং বিকৃতি নিয়ন্ত্রণ করে। বেয়ারিং সিটগুলো ±০.০১ মিমি পর্যন্ত ফিনিশ করা হয়। সারফেস ট্রিটমেন্ট যেখানে প্রয়োজন সেখানে সুরক্ষা দেয় এবং যেখানে প্রয়োজন সেখানে ক্ষয় প্রতিরোধ ক্ষমতা বাড়ায়। নোবেলকে বেছে নেওয়ার অর্থ হলো এমন একজন অংশীদারকে বেছে নেওয়া, যিনি বোঝেন কীভাবে পুরো পা-টি একত্রিত করা হয়।






