

হাসপাতালের রোবটের কাঠামোগত অংশগুলোর মধ্যে রয়েছে ফ্রেম, হাউজিং, ব্র্যাকেট, জয়েন্ট, অ্যাকচুয়েটর, গিয়ারবক্স এবং এন্ড-ইফেক্টর — এগুলোর অনেক কিছুই নার্সিং রোবটের যন্ত্রাংশের ক্ষেত্রেও প্রযোজ্য। এর উৎপাদন প্রক্রিয়া নির্ভুল সিএনসি মেশিনিং, থ্রিডি প্রিন্টিং, ইনজেকশন মোল্ডিং এবং শিট মেটাল ফ্যাব্রিকেশনের মাধ্যমে সম্পন্ন করা হয়। ব্যবহৃত সাধারণ উপকরণগুলোর মধ্যে রয়েছে অ্যালুমিনিয়াম ও কার্বন ফাইবার থেকে শুরু করে স্টেইনলেস স্টিল, টাইটানিয়াম, PEEK এবং ABS। জয়েন্ট এবং অ্যাকচুয়েটরের মতো গুরুত্বপূর্ণ উপাদানগুলোর জন্য মাইক্রন-স্তরের টলারেন্স সবচেয়ে বেশি জরুরি। সঠিক নির্ভুলতা বজায় রাখলে সংবেদনশীল অস্ত্রোপচারের সময় রোবটটি ভারসাম্যপূর্ণ এবং নির্ভুল থাকে। নার্সিং রোবটের যন্ত্রাংশের ক্ষেত্রেও একই কথা প্রযোজ্য — এগুলোর জন্য কঠোর উৎপাদন নিয়ন্ত্রণের পাশাপাশি সতর্কভাবে উপকরণ নির্বাচন করা প্রয়োজন। কাঁচামাল থেকে শুরু করে চূড়ান্ত সংযোজন পর্যন্ত প্রতিটি ধাপের উপরই গুণমান নির্ভর করে। হাসপাতালের কঠিন পরিবেশে নিরাপদ ও নির্ভরযোগ্য কর্মক্ষমতা নিশ্চিত করতে সিস্টেমের প্রতিটি অংশকে অবশ্যই একসাথে কাজ করতে হবে।
হাসপাতালের রোবটের মূল কাঠামোগত অংশ
প্রতিটি হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ ব্যবস্থা কয়েকটি প্রধান অংশ দিয়ে তৈরি। ফ্রেম, হাউজিং, ব্র্যাকেট, জয়েন্ট, অ্যাকচুয়েটর, গিয়ারবক্স এবং এন্ড-ইফেক্টরের প্রত্যেকটিরই একটি বিশেষ কাজ রয়েছে। প্রতিটি অংশের কাজ কী তা জানা থাকলে, নির্ভুলতা কেন এত গুরুত্বপূর্ণ তা বুঝতে সুবিধা হয়।
অ্যাকচুয়েটর এবং জয়েন্ট
অ্যাকচুয়েটর এবং জয়েন্ট একত্রে কাজ করে নড়াচড়া ঘটায়। অ্যাকচুয়েটর বল প্রয়োগ করে। জয়েন্ট সেই বলকে নিয়ন্ত্রিত গতিতে চালিত করে। সার্জিক্যাল রোবটের ক্ষেত্রে, এই জোড়াটি নিয়ন্ত্রণ করে বাহুটি কতটা মসৃণভাবে নড়াচড়া করবে এবং ঠিক কীভাবে লক্ষ্যে আঘাত হানবে।
টর্ক ঘনত্ব এবং ব্যাকল্যাশ
টর্ক ডেনসিটি পরিমাপ করে যে, একটি মোটর তার আকার এবং ওজনের তুলনায় কতটা ঘূর্ণন বল দিতে পারে। উচ্চ টর্ক ডেনসিটির কারণে প্রকৌশলীরা শক্তি হ্রাস না করেই ছোট আকারের অ্যাকচুয়েটর ব্যবহার করতে পারেন। যখন কোনো জয়েন্টের ভেতরের জায়গা কম থাকে, তখন এটি অত্যন্ত গুরুত্বপূর্ণ।
ব্যাকল্যাশ হলো স্পর্শকারী গিয়ারগুলোর মধ্যকার ক্ষুদ্র ফাঁক। ব্যাকল্যাশ খুব বেশি হলে রোবট আর্মটি কাঁপে। খুব কম হলে গিয়ারগুলো আটকে যায়। অস্ত্রোপচারের জন্য ব্যাকল্যাশ অত্যন্ত কম হওয়া আবশ্যক। তা না হলে যন্ত্রের অগ্রভাগ পথভ্রষ্ট হয়।
ক্ষয় প্রতিরোধ এবং তৈলাক্তকরণ
একটি অস্ত্রোপচারের সময় অস্থিসন্ধিগুলো হাজার হাজার বার নড়াচড়া করে। এই পুনরাবৃত্তিমূলক নড়াচড়া পৃষ্ঠতলকে ক্ষয় করে। শক্ত ইস্পাত এবং প্রলেপযুক্ত অ্যালুমিনিয়াম নরম ধাতুর চেয়ে ভালো ক্ষয় প্রতিরোধ করে। পিচ্ছিলকারক পদার্থ ঘর্ষণ কমায় এবং সংস্পর্শ স্থান থেকে তাপ সরিয়ে দেয়।
চিকিৎসাক্ষেত্রে ব্যবহৃত রোবটগুলোতে প্রায়শই মেডিকেল-গ্রেড গ্রিজ দিয়ে ভরা সিল করা বিয়ারিং ব্যবহার করা হয়। এই বিয়ারিংগুলো ময়লা প্রবেশে বাধা দেয় এবং এর কার্যক্ষমতা স্থিতিশীল রাখে। একটি জীর্ণ জয়েন্ট তার নির্ভুলতা হারায়। এর ফলে রোবটের নড়াচড়া নড়বড়ে হয়ে যায় বা অবস্থানে ভুল দেখা দেয়।
কাঠামোগত বাহু এবং ভিত্তি চ্যাসিস
কাঠামোগত ফ্রেম এবং চ্যাসিস রোবটের কঙ্কাল গঠন করে। এগুলো রোবটের অন্যান্য সমস্ত অংশকে যথাস্থানে ধরে রাখে। এছাড়াও এগুলো হাত, সরঞ্জাম এবং ভার বহন করে।
ওজন অনুপাত শক্তি
একটি রোবট বাহুকে যন্ত্রপাতি তুলতে এবং স্থির রাখতে যথেষ্ট শক্তিশালী হতে হবে। এটিকে দ্রুত চালানোর জন্য মোটরের পক্ষে যথেষ্ট হালকাও হতে হবে। অ্যালুমিনিয়াম সংকর ধাতু এই দুইয়ের মধ্যে একটি ভালো ভারসাম্য প্রদান করে। যখন আরও বেশি শক্তির প্রয়োজন হয়, তখন টাইটানিয়াম ভালোভাবে কাজ করে।
কার্বন ফাইবার কম্পোজিট এই অনুপাতকে আরও এগিয়ে নিয়ে যায়। এগুলোর ওজন স্টিলের চেয়ে অনেক কম কিন্তু দৃঢ়তা ঠিক ততটাই। এই হালকা ওজনের কারণে মোটর আরও ছোট হয় এবং প্রতিক্রিয়া সময় আরও দ্রুত হয়।
কম্পন প্রশমন এবং দৃঢ়তা
দৃঢ়তা ভারের অধীনে বাহুটিকে বাঁকতে বাধা দেয়। যেকোনো বাঁকের ফলে এর অগ্রভাগে অবস্থানের ত্রুটি ঘটে। কম্পন প্রশমন ব্যবস্থা এমন ঝাঁকুনি রোধ করে যা একজন শল্যচিকিৎসকের দৃষ্টি ঝাপসা করে দিতে পারে বা একটি সূক্ষ্ম কর্তন নষ্ট করে দিতে পারে।
ঢালাই এবং যন্ত্রে তৈরি ব্লকগুলো দারুণ দৃঢ়তা প্রদান করে। কিছু নকশায় ড্যাম্পিং স্তর যোগ করা হয় অথবা ফাঁপা স্থানগুলো ভিসকোইলাস্টিক উপাদান দিয়ে পূর্ণ করা হয়। এই বিকল্পগুলো খুব বেশি ওজন না বাড়িয়েই কম্পন হ্রাস করে।
হাউজিং এবং এন্ড-ইফেক্টর
হাউজিং ভেতরের অংশগুলোকে ধুলো, তরল পদার্থ এবং আঘাত থেকে রক্ষা করে। এন্ড-ইফেক্টর হলো বাহুর শেষ প্রান্তের সরঞ্জাম। এগুলো গ্রিপার, স্ক্যালপেল বা ক্যামেরা হোল্ডার হতে পারে।
জৈব সামঞ্জস্যতা এবং তরল সুরক্ষা
রোগীর সংস্পর্শে আসা যেকোনো পৃষ্ঠকে অবশ্যই জৈব সামঞ্জস্যতার নিয়মাবলী মেনে চলতে হবে। PEEK এবং মেডিকেল-গ্রেড স্টেইনলেস স্টিলের মতো উপকরণগুলো এই পরীক্ষাগুলোতে উত্তীর্ণ হয়। এগুলো অ্যালার্জির প্রতিক্রিয়া সৃষ্টি করে না বা কোনো ক্ষতিকর পদার্থ নির্গত করে না।
তরল থেকে সুরক্ষাও গুরুত্বপূর্ণ। রক্ত, স্যালাইন এবং পরিষ্কার করার তরল পদার্থ ভেতরের যন্ত্রাংশের ক্ষতি করতে পারে। ভালো গ্যাসকেটযুক্ত সিল করা হাউজিং তরলকে বাইরে রাখে। আইপি রেটিং থেকে জানা যায় একটি হাউজিং পানি ও ধুলো কতটা ভালোভাবে প্রতিরোধ করে।
সেন্সর ইন্টিগ্রেশন এবং নির্ভুলতা
আধুনিক এন্ড-ইফেক্টরগুলিতে ফোর্স সেন্সর, ক্যামেরা এবং পজিশন ট্র্যাকার থাকে। এই সেন্সরগুলো কন্ট্রোল সিস্টেমে ডেটা পাঠায়। রোবটটি সঙ্গে সঙ্গে তার গ্রিপ বা অবস্থান পরিবর্তন করে।
এখানে নির্ভুলতাই একটি ভালো সেলাই এবং একটি ছিঁড়ে যাওয়া রক্তনালীর মধ্যে পার্থক্য গড়ে দেয়। সেন্সর মাউন্ট অবশ্যই দৃঢ় হতে হবে। সেন্সর এবং টুলের মধ্যে সামান্যতম শিথিলতাও ভুল রিডিং দেয়। এর ফলে কন্ট্রোল সফটওয়্যার ভুল সিদ্ধান্ত গ্রহণ করে।
ফ্রেম এবং হাউজিং উচ্চ-নির্ভুল গিয়ার ও বিয়ারিং বহন করে। এগুলো কাঠামোর উপর গতির ভার ছড়িয়ে দেয়। একটি দুর্বল ফ্রেম ভারের চাপে বেঁকে যায়। এই বাঁক পরবর্তী সমস্ত হিসাব-নিকাশকে এলোমেলো করে দেয়।
নার্সিং রোবটের যন্ত্রাংশগুলোরও একই ধরনের চাহিদা থাকে। এই রোবটগুলো রোগীদের তোলে, প্রয়োজনীয় জিনিসপত্র নিয়ে আসে এবং দৈনন্দিন পরিচর্যায় সাহায্য করে। হাসপাতালের রোবটের কাঠামোগত অংশগুলোকে না ভেঙে বারবার ভার বহন করতে হয়। নার্সিংয়ের জন্য হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ তৈরির ক্ষেত্রে প্রায়শই চরম নির্ভুলতার চেয়ে স্থায়িত্বের ওপর বেশি জোর দেওয়া হয়। তবুও, একই ধারণাগুলো এখানেও প্রযোজ্য।
হাসপাতালের ব্যস্ত এলাকাগুলোতে রোবটের কাঠামোগত অংশগুলোকে বছরের পর বছর টিকে থাকতে হয়। এর জন্য প্রয়োজন সতর্ক উপাদান নির্বাচন এবং মজবুত উৎপাদন প্রক্রিয়া। প্রতিটি ব্র্যাকেট, জয়েন্ট এবং হাউজিং পুরো সিস্টেমটিকে নির্ভরযোগ্যভাবে কাজ করতে সাহায্য করে।
হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ উৎপাদন
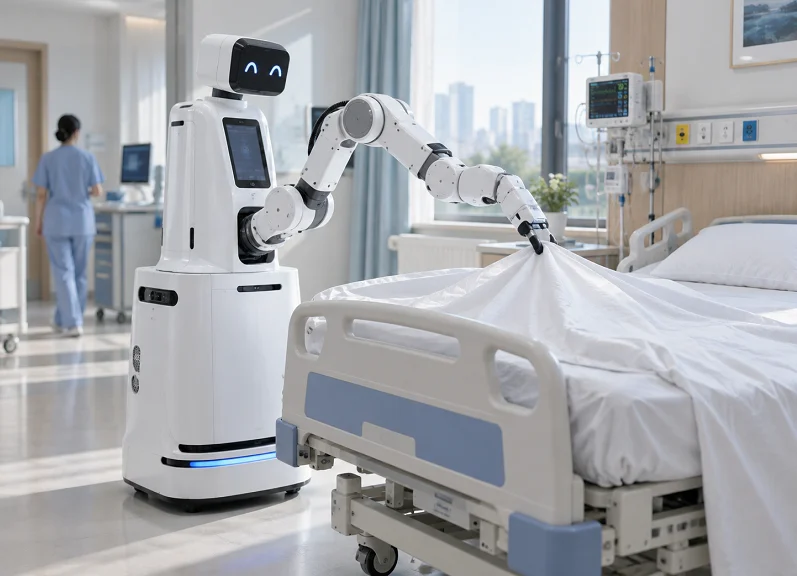
হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ তৈরি করতে একাধিক প্রক্রিয়ার প্রয়োজন হয়। প্রতিটি পদ্ধতি যন্ত্রাংশের ভিন্ন ভিন্ন আকৃতি, উপাদান এবং উৎপাদন পরিমাণের জন্য উপযুক্ত। সঠিক পদ্ধতিটি বেছে নিলে খরচ কম থাকে এবং গুণমান উন্নত হয়।
নির্ভুল যন্ত্রাংশের জন্য সিএনসি মেশিনিং
হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ তৈরির কেন্দ্রবিন্দুতে রয়েছে সূক্ষ্ম যন্ত্রাংশের জন্য সিএনসি মেশিনিং। এই বিয়োজনমূলক প্রক্রিয়ায় ধাতু বা প্লাস্টিকের ব্লক কেটে সুনির্দিষ্ট আকার দেওয়া হয়। এটি জয়েন্ট, গিয়ারবক্স হাউজিং এবং অ্যাকচুয়েটর মাউন্টের জন্য ভালোভাবে কাজ করে।
বহু-অক্ষ মিলিং এবং টার্নিং
উচ্চ-নির্ভুল ৫-অক্ষ সিএনসি মিলিং একই সাথে পাঁচটি অক্ষ বরাবর কাটিং টুলটিকে চালনা করে। এই টুল এমন সব কোণে পৌঁছাতে পারে যা একটি ৩-অক্ষ মেশিন পারে না। জটিল জোড়ের জ্যামিতি এবং বক্র পৃষ্ঠের ক্ষেত্রে এটি গুরুত্বপূর্ণ। মাল্টি-টাস্কিং মেশিনগুলো একটি সেটআপেই মিলিং এবং টার্নিং-এর কাজ করে। এর ফলে কাজ করার সময়কার ভুল কমে এবং সময় সাশ্রয় হয়।
হাসপাতালের রোবটের গভীর পকেট বা পাতলা দেয়ালযুক্ত কাঠামোগত যন্ত্রাংশের ক্ষেত্রে, ৫-অক্ষীয় মেশিনিং সেটআপের সংখ্যা কমিয়ে দেয়। কম সেটআপের অর্থ হলো প্রতিটি মাত্রার উপর আরও নিবিড় নিয়ন্ত্রণ।
মাইক্রন-স্তরের সহনশীলতা অর্জন
সূক্ষ্ম যন্ত্রাংশের জন্য নির্ভুল সিএনসি মেশিনিং এমন সহনশীলতা প্রদান করে যা সাধারণ প্রক্রিয়াগুলো অর্জন করতে পারে না। শীর্ষস্থানীয় প্রতিষ্ঠানগুলো যা অর্জন করে তা হলো:
- গুরুত্বপূর্ণ বৈশিষ্ট্যগুলিতে ±০.০০০২ ইঞ্চি (±৫ µm) বা তার চেয়েও সূক্ষ্ম সহনশীলতা, এবং Ra ০.৮ µm-এর মতো মসৃণ পৃষ্ঠতল ফিনিশ।
- অবস্থানগত নির্ভুলতা ৩ µm পর্যন্ত এবং আয়তনগত নির্ভুলতা ১৩ µm-এর নিচে; মাইক্রো-মিলিংয়ের মাধ্যমে ২–৩ µm পর্যন্ত টলারেন্স অর্জন করা যায়।
- ৫-অক্ষীয় মাল্টি-টাস্কিং জটিল ৩ডি কনট্যুর, ইম্পেলার এবং মেডিকেল জয়েন্টের ক্ষেত্রে ±০.০০২৫ মিমি (±০.০০০১ ইঞ্চি) টলারেন্স অর্জন করে।
জয়েন্ট এবং অ্যাকচুয়েটরের জন্য এই সংখ্যাগুলো গুরুত্বপূর্ণ। কয়েক মাইক্রনের ভুলও পুরো আর্মটিকে অকার্যকর করে দিতে পারে। একারণেই হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ উচ্চ-নির্ভুলভাবে মেশিনিং করার জন্য দৃঢ় মেশিন, ধারালো টুলিং এবং স্থিতিশীল তাপমাত্রা নিয়ন্ত্রণ অপরিহার্য।
ইনজেকশন মোল্ডিং এবং শীট মেটাল
সব অংশের জন্য মাইক্রন-স্তরের নির্ভুলতার প্রয়োজন হয় না। হাউজিং, কভার এবং ব্র্যাকেটগুলো প্রায়শই অন্যান্য প্রক্রিয়ার মাধ্যমেই ভালোভাবে তৈরি করা যায়। ইনজেকশন মোল্ডিং এবং শিট মেটাল ফ্যাব্রিকেশন সেই শূন্যস্থান পূরণ করে।
হাউজিংয়ের জন্য উচ্চ-পরিমাণ উৎপাদন
ইনজেকশন মোল্ডিং পদ্ধতিতে গলিত প্লাস্টিক একটি স্টিলের ছাঁচে ঢালা হয়। এই ছাঁচটি কয়েক সেকেন্ডের মধ্যে যন্ত্রাংশটিকে আকার দেয়। এই প্রক্রিয়াটি ABS এবং পলিকার্বোনেট হাউজিংয়ের জন্য উপযুক্ত। একবার টুলিং তৈরি হয়ে গেলে, একক খরচ দ্রুত কমে আসে। একই আকৃতি ও ফিনিশ সহ হাজার হাজার অভিন্ন কভার তৈরি হয়।
নার্সিং রোবটের যন্ত্রাংশের ক্ষেত্রে, ছাঁচে তৈরি আবরণ ইলেকট্রনিক্স এবং সেন্সরগুলোকে সুরক্ষিত রাখে। এছাড়াও, এগুলো একটি পরিষ্কার পৃষ্ঠতল প্রদান করে যা সহজে মুছে পরিষ্কার করা যায়।
ব্র্যাকেটের জন্য সাশ্রয়ী গঠন
শিট মেটাল ফ্যাব্রিকেশন প্রক্রিয়ায় সমতল ধাতুকে বাঁকানো, ছিদ্র করা এবং কেটে ব্র্যাকেট ও গার্ড তৈরি করা হয়। এক্ষেত্রে অ্যালুমিনিয়াম এবং স্টেইনলেস স্টিলের শিট সাধারণ উপকরণ। ইনজেকশন মোল্ডিংয়ের তুলনায় এর টুলিংয়ের খরচ কম। এই কারণে কম থেকে মাঝারি পরিমাণে উৎপাদনের জন্য শিট মেটাল একটি বুদ্ধিদীপ্ত পছন্দ।
মডুলার অ্যালুমিনিয়াম এক্সট্রুশন ফ্রেম এবং গার্ড তৈরির জন্য বেশ কার্যকর। এগুলোকে নির্দিষ্ট দৈর্ঘ্যে কেটে, বোল্ট দিয়ে জুড়ে দিয়ে এবং প্যানেল যুক্ত করা যায়। এই পদ্ধতিটি জোড়া লাগানোর কাজকে দ্রুত করে এবং কাঠামোটিকে হালকা রাখে।
3D প্রিন্টিং এবং অ্যাডেটিভ ম্যানুফ্যাকচারিং
অ্যাডিটিভ ম্যানুফ্যাকচারিং পদ্ধতিতে স্তরে স্তরে যন্ত্রাংশ তৈরি করা হয়। এটি এমন নকশার সুযোগ তৈরি করে যা সাবট্র্যাক্টিভ পদ্ধতির পক্ষে সম্ভব নয়।
জটিল জ্যামিতি এবং হালকা ওজন
থ্রিডি প্রিন্টিংয়ের মাধ্যমে অভ্যন্তরীণ চ্যানেল, জালি কাঠামো এবং জৈব আকৃতি তৈরি করা যায়। এই বৈশিষ্ট্যগুলো শক্তি না কমিয়েই ওজন হ্রাস করে। হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের ক্ষেত্রে, ওজন কমানোর অর্থ হলো ছোট মোটর এবং দ্রুততর গতি। চিকিৎসাক্ষেত্রে ব্যবহারের জন্য টাইটানিয়াম এবং PEEK উভয়ই ভালোভাবে প্রিন্ট করা যায়।
দ্রুত প্রোটোটাইপিং এবং কাস্টম এন্ড-ইফেক্টর
ইঞ্জিনিয়াররা সপ্তাহের পরিবর্তে কয়েক ঘণ্টার মধ্যেই প্রোটোটাইপ প্রিন্ট করেন। ব্যয়বহুল টুলিং ব্যবহারের আগে তাঁরা এর ফিট ও কার্যকারিতা পরীক্ষা করে নেন। কাস্টম এন্ড-ইফেক্টরগুলোও এর থেকে উপকৃত হয়। একজন সার্জনের কোনো বিরল অপারেশনের জন্য একটি বিশেষ গ্রিপারের প্রয়োজন হতে পারে। চাহিদা অনুযায়ী এটি প্রিন্ট করলে সময় ও অর্থ উভয়ই সাশ্রয় হয়।
ব্যবহারিক দৃষ্টিকোণ থেকে, হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ তৈরিতে প্রায়শই বিভিন্ন প্রক্রিয়ার মিশ্রণ দেখা যায়। একটি সিএনসি মেশিনে তৈরি জয়েন্টের সাথে একটি মোল্ডেড হাউজিং এবং একটি প্রিন্টেড এন্ড-ইফেক্টর যুক্ত থাকতে পারে। চীনের নোবেল (NOBLE)-এর মতো কোম্পানিগুলো এই সমস্ত পরিষেবা একই ছাদের নিচে প্রদান করে। তাদের দল মেডিকেল রোবট তৈরির জন্য প্রোটোটাইপিং এবং গণ-উৎপাদন উভয়ই পরিচালনা করে। এই পরিসরটি গ্রাহকদের একাধিক বিক্রেতার সাথে সমন্বয় না করেই ডিজাইন থেকে অ্যাসেম্বলি পর্যন্ত যেতে সাহায্য করে।
উল্লেখ্য যে, হাসপাতালের জন্য রোবটের যন্ত্রাংশ তৈরিতে কঠোর প্রক্রিয়া নিয়ন্ত্রণ প্রয়োজন। কাঁচামাল থেকে শুরু করে চূড়ান্ত পরিদর্শন পর্যন্ত প্রতিটি ধাপই তৈরি হওয়া যন্ত্রাংশটিকে প্রভাবিত করে। গুড ম্যানুফ্যাকচারিং রোবট যন্ত্রাংশ সরবরাহকারীরা প্রতিটি কার্যক্রমের উপর নজর রাখে এবং ফলাফল নথিভুক্ত করে। এই লিখিত প্রমাণ নিরীক্ষায় সহায়তা করে এবং গুণমানের ধারাবাহিকতা বজায় রাখে।
হাসপাতালের রোবটের কাঠামোগত অংশগুলির নকশা সংক্রান্ত বিবেচ্য বিষয়সমূহ
ভালো নকশার শুরু হয় নির্ভুলতা দিয়ে। হাসপাতালের রোবটের প্রতিটি কাঠামোগত যন্ত্রাংশ প্রকল্পে জয়েন্ট এবং অ্যাকচুয়েটরের জন্য কঠোর টলারেন্স প্রয়োজন। একটি যন্ত্রাংশের সামান্য ত্রুটিও অ্যাসেম্বলির মধ্য দিয়ে জমা হতে হতে বড় হতে পারে। টলারেন্স স্ট্যাক-আপ অ্যানালাইসিস পরীক্ষা করে দেখে যে প্রতিটি যন্ত্রাংশের তারতম্য মোট পরিমাণে কীভাবে যোগ হয়। যদি এই যোগফল সীমা অতিক্রম করে, তবে আর্মটি তার লক্ষ্য থেকে বিচ্যুত হয়। ধাতু কাটার আগে প্রকৌশলীরা প্রতিটি মাত্রা চিহ্নিত করেন এবং সবচেয়ে খারাপ পরিস্থিতিতে সম্ভাব্য ক্ষতির পরিমাণ অনুমান করেন।
জয়েন্ট এবং অ্যাকচুয়েটরের জন্য কঠোর সহনশীলতা
সার্জিক্যাল রোবোটিক্সে পুনরাবৃত্তিযোগ্যতা নিশ্চিত করা
পুনরাবৃত্তিযোগ্যতা মানে হলো রোবটটি প্রতিবার একই জায়গায় ফিরে আসে। একটি সার্জিক্যাল রোবট একটি অপারেশনে হাজার হাজার বার একই বিন্দুতে যেতে পারে। সামান্য বিচ্যুতিও ফলাফল নষ্ট করে দেয়। জয়েন্ট বোর এবং অ্যাকচুয়েটর মাউন্টের টাইট মেশিনিং টলারেন্স এই বিচ্যুতিকে কম রাখে। কন্ট্রোল সফটওয়্যার ধরে নেয় যে হার্ডওয়্যারটি তার আকৃতি ধরে রাখবে। যখন এটি তা করে, তখন টুলের অগ্রভাগ সেখানেই গিয়ে পড়ে যেখানে সার্জন আশা করেন।
তাপ সম্প্রসারণ ব্যবস্থাপনা
তাপের কারণে বস্তুর আকারে পরিবর্তন আসে। মোটর, গিয়ার এবং বেয়ারিং সবই ব্যবহারের সময় গরম হয়ে ওঠে। তাপমাত্রা বাড়ার সাথে সাথে একটি ধাতব অংশ প্রসারিত হয়। এই প্রসারণ সংযোগস্থলের কেন্দ্রকে স্থানান্তরিত করে এবং ক্যালিব্রেশনকে ব্যাহত করে। ডিজাইনাররা গুরুত্বপূর্ণ স্থানগুলোর জন্য কম তাপীয় প্রসারণযুক্ত উপাদান বেছে নেন। তারা সফটওয়্যারে তাপীয় ক্ষতিপূরণও যোগ করেন। কিছু সিস্টেম একটি স্থিতিশীল তাপমাত্রায় পৌঁছানোর জন্য অস্ত্রোপচারের আগে গরম হয়ে ওঠে।
পরিষ্কারযোগ্যতা এবং জীবাণুমুক্তকরণ
আইপি রেটিং এবং তরল প্রবেশ সুরক্ষা
হাসপাতাল হলো ভেজা জায়গা। রক্ত, স্যালাইন এবং পরিষ্কার করার স্প্রে সবই ভেতরের যন্ত্রাংশের জন্য ক্ষতিকর। আইপি রেটিং বলে দেয়, একটি আবরণ কতটা ভালোভাবে ধুলো এবং পানি প্রতিরোধ করে। আইপি৬৭ রেটিং মানে হলো যন্ত্রাংশটি অল্প সময়ের জন্য পানিতে ডোবা সহ্য করতে পারে। আইপি৬৮ আরও বেশি সুরক্ষা দেয়। সিল করা বিয়ারিং, গ্যাসকেট এবং মসৃণ পৃষ্ঠতল এক্ষেত্রে সাহায্য করে। কোনো ফাটলে যেন তরল আটকে না থাকে।
রাসায়নিক জীবাণুনাশকের প্রতি উপাদানের প্রতিরোধ ক্ষমতা
হাইড্রোজেন পারক্সাইড এবং পেরাসিটিক অ্যাসিডের মতো জীবাণুনাশক অনেক প্লাস্টিককে ক্ষতিগ্রস্ত করে। উপাদানগুলোকে অবশ্যই ফাটল ধরা বা ঘোলাটে হওয়া ছাড়াই এই রাসায়নিক পদার্থগুলোকে প্রতিরোধ করতে সক্ষম হতে হবে। PEEK এবং মেডিকেল-গ্রেড স্টেইনলেস স্টিল এক্ষেত্রে ভালোভাবে টিকে থাকে। ABS সময়ের সাথে সাথে নষ্ট হয়ে যেতে পারে। এর নির্বাচন একটি যন্ত্রাংশের স্থায়িত্বকে প্রভাবিত করে। নার্সিং রোবটের যন্ত্রাংশগুলোও একই ধরনের রাসায়নিক সংস্পর্শের সম্মুখীন হয়। উপাদান নির্বাচনের ক্ষেত্রে এগুলোর জন্যও একই রকম যত্ন প্রয়োজন।
নিরাপত্তা এবং ব্যর্থতার ধরণ বিশ্লেষণ
লোডের নিচে কাঠামোগত অখণ্ডতা
হাসপাতালের প্রতিটি রোবটের কাঠামোগত যন্ত্রাংশের নকশাকে অবশ্যই তার সর্বোচ্চ ভার সহ্য করতে সক্ষম হতে হবে। এই ভার হতে পারে হঠাৎ থেমে যাওয়া, হাত থেকে কোনো যন্ত্র পড়ে যাওয়া, বা কোনো রোগীর রোবটের বাহুর ওপর ভর দেওয়া। প্রকৌশলীরা দুর্বল স্থান খুঁজে বের করার জন্য পীড়ন বিশ্লেষণ করেন। তারা প্রোটোটাইপগুলোকে ভারের অধীনে পরীক্ষা করতে থাকেন যতক্ষণ না কোনো অংশ বেঁকে যায় বা ভেঙে যায়। এর লক্ষ্য হলো, কোনো রোগীর আগেই ব্যর্থতার স্থানটি খুঁজে বের করা।
গুরুত্বপূর্ণ জয়েন্টগুলিতে অতিরিক্ত ব্যবস্থা
কিছু জয়েন্ট বা সংযোগ ব্যবস্থা বিকল হতে পারে না। রোগীর মাথার উপর স্ক্যালপেল ধরে রাখা সার্জিক্যাল আর্ম এর একটি উদাহরণ। রিডানড্যান্ট ব্রেক বা সেকেন্ডারি এনকোডার একটি অতিরিক্ত সুরক্ষা স্তর যোগ করে। মূল সিস্টেমটি বিকল হলে, ব্যাকআপটি তার অবস্থান ধরে রাখে। এতে খরচ ও জটিলতা বাড়ে। তবে এটি নিরাপত্তাও বৃদ্ধি করে। চূড়ান্ত পণ্যের গুণমান এই সিদ্ধান্তগুলোর উপর নির্ভর করে।
হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের জন্য সচরাচর ব্যবহৃত উপকরণ
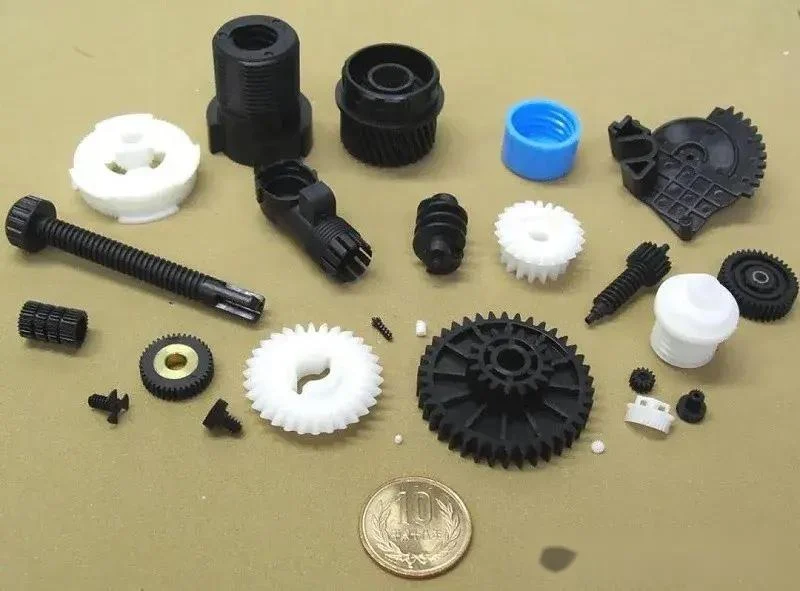
হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের জন্য সঠিক উপাদান নির্বাচন করা অত্যন্ত গুরুত্বপূর্ণ। আপনার পছন্দের ওপর নির্ভর করে যন্ত্রাংশটির ওজন, শক্তি এবং স্থায়িত্ব। এটি আরও নির্ধারণ করে যে রোবটটি বারবার জীবাণুমুক্তকরণের চাপ সামলাতে পারবে কি না। চলুন প্রধান বিকল্পগুলো দেখে নেওয়া যাক।
চিকিৎসা-গ্রেড ধাতু
ধাতু শক্তি ও দৃঢ়তা প্রদান করে। এগুলো সূক্ষ্ম মাপ ভালোভাবে ধরে রাখতে পারে। এই কারণে হাসপাতালের রোবটের ভারবাহী কাঠামোগত যন্ত্রাংশের জন্য এগুলো একটি শীর্ষ পছন্দ।
স্টেইনলেস স্টিল এবং টাইটানিয়াম
মেডিকেল-গ্রেড স্টেইনলেস স্টিল মরিচা প্রতিরোধ করে এবং তীব্র রাসায়নিক পদার্থ সহ্য করতে পারে। এটি ফ্রেম, ব্র্যাকেট এবং যন্ত্র ধারকের জন্য চমৎকার কাজ করে। টাইটানিয়াম হালকা এবং বেশি শক্তিশালী। এটি মানবদেহের টিস্যুর সাথেও ভালোভাবে খাপ খায়। এই কারণে এটি রোগীর সংস্পর্শে থাকা অস্থিসন্ধি এবং এন্ড-ইফেক্টরের জন্য উপযুক্ত। উভয় ধাতুর দামই অ্যালুমিনিয়ামের চেয়ে বেশি। কিন্তু এদের স্থায়িত্ব প্রায়শই এই দামকে সার্থক করে তোলে।
ওজন কমানোর জন্য অ্যালুমিনিয়াম সংকর ধাতু
অ্যালুমিনিয়াম সংকর ধাতু খুব বেশি শক্তি না হারিয়েই ওজন কমায়। একটি হালকা বাহু দ্রুত চলে এবং এতে ছোট মোটরের প্রয়োজন হয়। এতে শক্তি সাশ্রয় হয় এবং ক্ষয় কম হয়। অ্যালুমিনিয়াম সহজে মেশিনিং করা যায়। তাই কাঠামোগত বাহু এবং মূল চ্যাসিসের জন্য এটি একটি বুদ্ধিদীপ্ত পছন্দ। এর অসুবিধা হলো, অ্যালুমিনিয়াম স্টিলের চেয়ে নরম। বেশি ক্ষয় হয় এমন জায়গায় এর উপর প্রলেপ বা ইনসার্ট লাগানোর প্রয়োজন হয়।
উচ্চ কর্মক্ষমতা পলিমার
পলিমার এমন কিছু সুবিধা দেয় যা ধাতু দিতে পারে না। এগুলো রাসায়নিক প্রতিরোধী, বিদ্যুৎ প্রবাহ রোধ করে এবং এদের ওজন খুব কম। সেন্সর বা ইলেকট্রনিক্সের কাছাকাছি থাকা মেডিকেল রোবটের যন্ত্রাংশের জন্য এই বিষয়টি গুরুত্বপূর্ণ।
কাঠামোগত নিরোধনের জন্য PEEK এবং PEI
ভারবাহী অংশগুলোর জন্য PEEK বিশেষভাবে উপযোগী। এটি তাপ এবং রাসায়নিক পদার্থ ভালোভাবে সামাল দেয়। এটি তাপ নিরোধক হিসেবেও কাজ করে। নিচে PEEK-এর বিভিন্ন গ্রেডের মধ্যে তুলনা দেওয়া হলো:
| PEEK গ্রেড | প্রসার্য শক্তি (MPa) | নমনীয় শক্তি (MPa) |
| অপূর্ণ চূড়া | 96-100 | 125-146 |
| ৩০% গ্লাস-ফাইবার PEEK | 170-179 | 271 |
| ৩০% কার্বন-ফাইবার PEEK | 236-265 | উল্লিখিত না |
কার্বন-ফাইবার PEEK সর্বোচ্চ শক্তি প্রদান করে। এই কারণে এটি কাঠামোগত ব্র্যাকেটের জন্য চমৎকার। PEI হলো আরেকটি বিকল্প। এর দাম PEEK-এর চেয়ে কম এবং এটি ভালো দৃঢ়তা ও তাপ প্রতিরোধ ক্ষমতা প্রদান করে।
হাউজিংয়ের জন্য ABS এবং পলিকার্বনেট
হাউজিং উৎপাদনে ABS এবং পলিকার্বোনেটেরই প্রাধান্য। এগুলোকে সহজে জটিল আকার দেওয়া যায়। এগুলো আঘাতও ভালোভাবে সহ্য করে। স্বচ্ছতা এবং দৃঢ়তার দিক থেকে পলিকার্বোনেট ABS-কে ছাড়িয়ে যায়। খরচের দিক থেকে ABS এগিয়ে। নার্সিং রোবটের যেসব অংশের পৃষ্ঠতল সহজে মুছে পরিষ্কার করার প্রয়োজন হয়, সেগুলোর জন্য উভয়ই উপযোগী। কোনোটিই অটোক্লেভের তাপ ভালোভাবে সহ্য করতে পারে না। তাই এগুলো জীবাণুমুক্ত নয় এমন স্থান বা একবার ব্যবহারযোগ্য কভারের জন্য বেশি উপযুক্ত।
উপাদান নির্বাচনের মানদণ্ড
বায়োকম্প্যাটিবিলিটি স্ট্যান্ডার্ড
ISO 10993 জৈব সামঞ্জস্যতার নিয়মাবলী নির্ধারণ করে। রোগীর সংস্পর্শে আসা যেকোনো উপাদানকে অবশ্যই এর পরীক্ষায় উত্তীর্ণ হতে হবে। এই পরীক্ষাগুলোতে বিষাক্ততা, জ্বালা-পোড়া এবং অ্যালার্জির প্রতিক্রিয়া যাচাই করা হয়। PEEK, টাইটানিয়াম এবং মেডিকেল-গ্রেড স্টেইনলেস স্টিল—এই সবগুলোই এই মানগুলো পূরণ করে। আপনার সরবরাহকারী প্রত্যয়িত পণ্য সরবরাহ করছে কিনা, তা সর্বদা নিশ্চিত করুন।
খরচ, ওজন এবং স্থায়িত্বের মধ্যে ভারসাম্য
কোনো একটি উপাদান সব ক্ষেত্রে সেরা নয়। প্রকৌশলীরা খরচের সাথে ওজন এবং স্থায়িত্বের তুলনা করেন। টাইটানিয়ামের দাম বেশি কিন্তু এটি বেশি দিন টেকে। অ্যালুমিনিয়াম কম খরচে ওজন কমাতে সাহায্য করে। PEEK রাসায়নিক প্রতিরোধী, কিন্তু এর দাম ABS-এর চেয়ে অনেক বেশি। সঠিক উপাদানটি বেছে নেওয়া নির্ভর করে যন্ত্রাংশটির কাজের ধরনের ওপর। একটি হাউজিং-এ ABS ব্যবহার করা হতে পারে। একটি সার্জিক্যাল জয়েন্টের জন্য টাইটানিয়ামের প্রয়োজন হতে পারে। এই সঠিক ভারসাম্য বজায় রাখলে পুরো সিস্টেম জুড়ে নির্ভুলতা এবং গুণমান নিশ্চিত হয়। ভালো উৎপাদন অংশীদাররা আপনাকে কাজের সাথে সঠিক উপাদান মেলাতে সাহায্য করে।
হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ নির্বাচনের কাঠামো
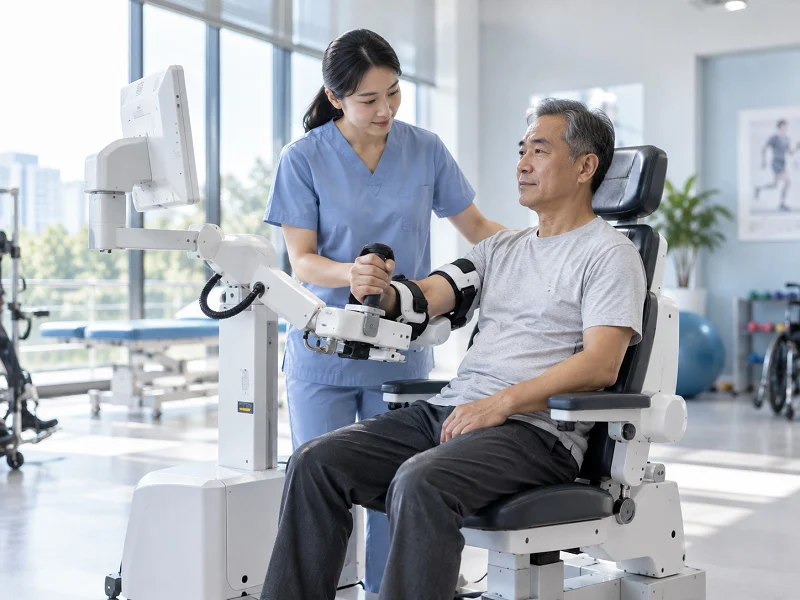
হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ প্রকল্পের জন্য সঠিক যন্ত্রাংশ নির্বাচন করা অনেকটা ধাঁধা সমাধানের মতো। আপনাকে কার্যকারিতা, বাজেট এবং সময়সীমার মধ্যে সামঞ্জস্য রাখতে হবে। একটি সুস্পষ্ট কাঠামো সেই ধাঁধাটিকে সমাধানযোগ্য করে তোলে।
ধাপে ধাপে সিদ্ধান্ত নির্দেশিকা
লোড এবং নির্ভুলতার প্রয়োজনীয়তা নির্ধারণ
যন্ত্রাংশটির কাজ কী, তা জিজ্ঞাসা করে শুরু করুন। একটি স্ক্যালপেল ধরে রাখার জোড়ের জন্য অত্যন্ত সূক্ষ্মতা প্রয়োজন। তারের আবরণের জন্য তুলনামূলকভাবে কম সূক্ষ্মতা প্রয়োজন। যন্ত্রাংশটি যে ভার বহন করে তা লিখে রাখুন। এর সহনশীলতাও লক্ষ্য করুন। এই দুটি সংখ্যাই পরবর্তী প্রতিটি সিদ্ধান্তকে চালিত করে।
উচ্চ মাত্রিক নির্ভুলতা, কাস্টম উপাদান বা সূক্ষ্ম সহনশীলতা প্রয়োজন এমন যন্ত্রাংশের জন্য সিএনসি মেশিনিং মূল্যবান — যেমন অস্ত্রোপচারের সরঞ্জাম, প্রতিস্থাপনযোগ্য ডিভাইস বা নির্ভুল রোগনির্ণয়কারী উপাদান। থ্রিডি প্রিন্টিং জটিল, কাস্টমাইজড প্রোটোটাইপ বা স্বল্প পরিমাণে উৎপাদন সক্ষম করে — যেমন রোগী-নির্দিষ্ট শারীরবৃত্তীয় মডেল, সার্জিক্যাল গাইড, কৃত্রিম অঙ্গ বা ডেন্টাল ইমপ্লান্ট — যা ডিজাইনের স্বাধীনতা, দ্রুত কাজ সম্পন্ন করা এবং কার্যকর ডিজাইন পুনরাবৃত্তির সুযোগ দেয়।
উৎপাদন পরিমাণের সাথে প্রক্রিয়ার সামঞ্জস্য বিধান
উৎপাদনের পরিমাণই প্রক্রিয়াটি নির্ধারণ করে। ৫০-১০০ ইউনিটের কম উৎপাদনের জন্য থ্রিডি প্রিন্টিং উপযুক্ত। সিএনসি মেশিনিং-এ ±০.০০১ ইঞ্চি পর্যন্ত টলারেন্স বজায় রাখা যায় এবং এর জন্য আগে থেকে কোনো টুলিংয়ের খরচ লাগে না। এর প্রতিটি যন্ত্রাংশের খরচ প্রায় ৫৫-৬৫ ডলারে স্থির থাকে। বেশি পরিমাণে উৎপাদনের ক্ষেত্রে ইনজেকশন মোল্ডিং-এ প্রতিটি যন্ত্রাংশের খরচ কমে ০.৫০-৫.০০ ডলারে নেমে আসে। লাভ-লোকসান সমান হওয়ার সূত্রটি হলো মোল্ডের খরচকে (সিএনসি-র প্রতিটি যন্ত্রাংশের খরচ থেকে মোল্ডেড যন্ত্রাংশের প্রতিটি যন্ত্রাংশের খরচ বিয়োগ করে) দিয়ে ভাগ করা। সাধারণ প্লাস্টিকের হাউজিং সাধারণত ১,০০০ ইউনিটের কম উৎপাদনেই লাভ-লোকসান সমান করে ফেলে। উচ্চ-নির্ভুল যন্ত্রাংশগুলো একই বা তার চেয়ে বেশি পরিমাণে উৎপাদনেই লাভ-লোকসান সমান করে ফেলে।
| সিদ্ধান্তের মানদণ্ড | সিএনসি মেশিন | 3D মুদ্রণ |
| উত্পাদনের পরিমাণ | প্রোটোটাইপ এবং স্বল্প-পরিমাণে উৎপাদিত যন্ত্রাংশের জন্য সেরা | ৫০-১০০ ইউনিটের কম রানের জন্য সেরা। |
| সহনশীলতা ক্ষমতা | ±০.০০১ ইঞ্চি নির্ভুলতা ধারণ করে; ফাইভ-অ্যাক্সিস মিলিং বেয়ারিং বোরে ±০.০০৫–০.০২৫ মিমি নির্ভুলতা অর্জন করে। | সূক্ষ্ম সহনশীলতার ধাতব যন্ত্রাংশের ক্ষেত্রে সিএনসি পুনরাবৃত্তির সাথে মেলানো সম্ভব নয়। |
| টুলিং খরচ | কোনো অগ্রিম সরঞ্জাম বিনিয়োগের প্রয়োজন নেই | কোনো টুলিং খরচ নেই, ফলে জটিল জ্যামিতিক নকশা তৈরি করা সম্ভব। |
| উপাদান/শক্তির চাহিদা | ধাতুর দৃঢ়তা প্রয়োজন হলে এটি পছন্দনীয়। | প্রাথমিক প্রোটোটাইপ এবং জটিল আকারের জন্য উপযুক্ত |
| খরচের আচরণ | প্রতি অংশের খরচ প্রায় একই (~$৫৫–$৬৫/অংশ) | কম পরিমাণে উৎপাদন করলে সাশ্রয়ী; আরও সূক্ষ্ম সহনশীলতা বা ধাতুর শক্তির জন্য সিএনসি ব্যবহার করুন। |
খরচ, গুণমান এবং লিড টাইমের ভারসাম্য বজায় রাখা
টুলিং বিনিয়োগ বনাম একক খরচ
টুলিং হিসাবটা বদলে দেয়। ইনজেকশন মোল্ডের জন্য শুরুতে বেশি খরচ হয়। কিন্তু উৎপাদনের পরিমাণ বাড়লে এই বিনিয়োগ পুষিয়ে যায়। নার্সিং রোবটের যন্ত্রাংশ বড় ব্যাচে তৈরির ক্ষেত্রে, মোল্ডেড হাউজিং দ্রুত ইউনিট খরচ কমিয়ে আনে। কম উৎপাদনের প্রকল্পে টুলিং বাদ দিয়ে সিএনসি বা থ্রিডি প্রিন্টিং ব্যবহার করা হয়। সুবিধা-অসুবিধাটা স্পষ্ট: হয় এখনই টুলিংয়ের জন্য অর্থ ব্যয় করুন, নয়তো পরে প্রতিটি যন্ত্রাংশের জন্য বেশি খরচ করুন।
সাপ্লাই চেইন নির্ভরযোগ্যতা
সময়মতো যন্ত্রাংশ না পেলে একটি চমৎকার নকশারও কোনো মূল্য নেই। যে সরবরাহকারীরা মেশিনিং, মোল্ডিং এবং অ্যাসেম্বলি একই ছাদের নিচে নিয়ন্ত্রণ করেন, তারা ঝুঁকি কমিয়ে দেন। তারা সমস্যাগুলো আগেভাগেই ধরতে পারেন। এছাড়াও, তারা বিভিন্ন ব্যাচে পণ্যের মান স্থিতিশীল রাখেন। নার্সিং রোবটের যন্ত্রাংশের ক্ষেত্রে, একটি নির্ভরযোগ্য সরবরাহ ব্যবস্থা হাসপাতালে এর স্থাপন সময়মতো সম্পন্ন করতে সাহায্য করে। চূড়ান্ত সিদ্ধান্ত নেওয়ার আগে, সরবরাহের সময়সীমা, অতিরিক্ত সক্ষমতা এবং তারা কীভাবে কাঁচামালের ঘাটতি সামাল দেন, সে সম্পর্কে জিজ্ঞাসা করে নিন।
দৃষ্টান্তমূলক ঘটনা: হাসপাতালের রোবটের বাহুর জয়েন্ট উৎপাদন
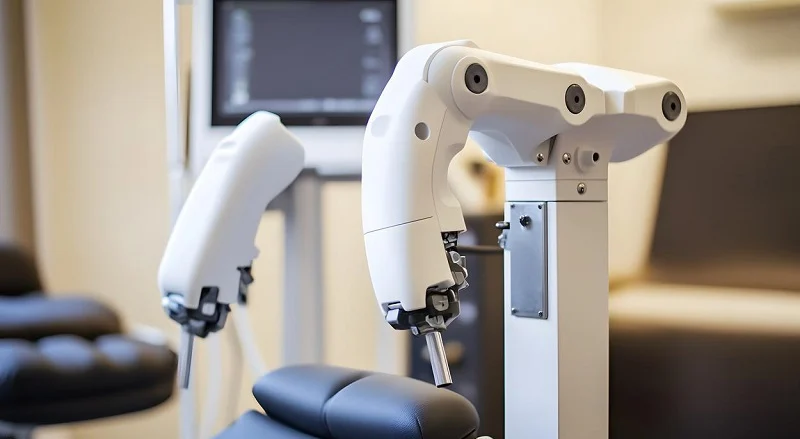
একটি সার্জিক্যাল রোবটের বাহুর জয়েন্টের কথা ভাবুন যা একটি স্ক্যালপেল ধরে রাখে। এটিকে খুব নিখুঁতভাবে নড়াচড়া করতে হয়। ওজন বহন করার সময় এটিকে অবশ্যই দৃঢ় থাকতে হবে। এই উদাহরণটি দেখায় যে এই ধরনের জয়েন্ট কীভাবে তৈরি করা হয়।
নকশার প্রয়োজনীয়তা এবং উপকরণ নির্বাচন
সংযোগস্থলটি শক্তিশালী হতে হবে, কিন্তু ভারী নয়। এটিকে বারবার জীবাণুমুক্তকরণও সহ্য করতে হবে। নকশাটিতে যথেষ্ট ভারবহন ক্ষমতা থাকতে হবে, যাতে এটি বেঁকে না গিয়ে যন্ত্রটিকে ধরে রাখতে পারে। বেয়ারিং বোরের সহনশীলতার সীমা অত্যন্ত সংকীর্ণ।
শক্তি এবং ওজনের জন্য টাইটানিয়াম নির্বাচন
এই কাজের জন্য টাইটানিয়াম বেশ উপযোগী। এর ওজন স্টিলের চেয়ে কম এবং এটি অ্যালুমিনিয়ামের চেয়ে বেশি শক্তিশালী। এটি ISO 10993 জৈব-সামঞ্জস্যতার নিয়মও মেনে চলে। হাসপাতালের রোবটের যে সমস্ত কাঠামোগত অংশ রোগীদের সংস্পর্শে আসে, সেগুলোর জন্য এটি গুরুত্বপূর্ণ। এই উপাদানটি রাসায়নিক জীবাণুনাশকও প্রতিরোধ করে। ফলে বহুবার পরিষ্কার করার পরেও সংযোগস্থলটি তার আকৃতি ধরে রাখে।
প্রক্রিয়া নির্বাচন এবং নির্ভুলতা যাচাইকরণ
দলটি জয়েন্ট বডির জন্য উচ্চ-নির্ভুল ৫-অক্ষীয় সিএনসি মিলিং পদ্ধতি বেছে নেয়। এই প্রক্রিয়ায় এক সেটআপেই জটিল কোণ কাটা যায়। এতে হ্যান্ডলিং-এর ত্রুটি কমে যায়। এটি ডিজাইনের জন্য প্রয়োজনীয় কঠোর টলারেন্সও বজায় রাখে।
৫-অক্ষ সিএনসি মেশিনিং এবং সিএমএম পরিদর্শন
নির্ভুল সিএনসি মেশিনিং গুরুত্বপূর্ণ বাঁকগুলিতে ±০.০০২৫ মিমি টলারেন্স অর্জন করে। এই স্তরের নির্ভুলতা জয়েন্টের কেন্দ্রকে স্থিতিশীল রাখে। মেশিনিংয়ের পরে, একটি কোঅর্ডিনেট মেজারিং মেশিন (সিএমএম) প্রতিটি মূল মাত্রা পরীক্ষা করে। সিএমএম বোরের অবস্থান এবং পৃষ্ঠের ফিনিশ নিশ্চিত করে। কোনো অংশ ব্যর্থ হলে তা পুনরায় কাজ করা হয় বা বাতিল করা হয়। এই পদক্ষেপটি পুরো অ্যাসেম্বলিকে সুরক্ষিত রাখে।
সমাবেশ এবং পরীক্ষা
অ্যাসেম্বলি প্রক্রিয়ায় মেশিনিং করা মূল কাঠামোর সাথে বেয়ারিং এবং অ্যাকচুয়েটরগুলো একত্রিত করা হয়। ক্লিনরুমের পরিবেশ ধুলোবালি প্রবেশে বাধা দেয়। প্রতিটি বেয়ারিং নিয়ন্ত্রিত বল প্রয়োগ করে তার নির্দিষ্ট খাঁজে বসানো হয়।
বিয়ারিং এবং অ্যাকচুয়েটরের একীকরণ
প্রথমে সিলড বিয়ারিংগুলো বসানো হয়। তারপর অ্যাকচুয়েটরটি জয়েন্ট বডিতে লাগানো হয়। টেকনিশিয়ানরা ব্যাকল্যাশ এবং এটি কতটা মসৃণভাবে ঘোরে তা পরীক্ষা করেন। একটি সার্জিক্যাল রোবোটিক আর্ম জয়েন্টে প্রায় কোনো প্লে বা নড়াচড়া থাকা চলবে না। রোগীদের ওঠানো-নামানোর কাজে ব্যবহৃত নার্সিং রোবট আর্ম জয়েন্টের ক্ষেত্রেও একই কথা প্রযোজ্য। ভারের অধীনে উভয়েরই স্থির গতি থাকা প্রয়োজন।
সংযোজনের পরেই পরীক্ষা করা হয়। জয়েন্টটি হাজার হাজার চক্রের মধ্য দিয়ে চলে। সেন্সরগুলো অবস্থানের বিচ্যুতি এবং তাপমাত্রার বৃদ্ধি পর্যবেক্ষণ করে। একটি নার্সিং রোবটের বাহুর জয়েন্টের ওপর সার্জিক্যাল জয়েন্টের চেয়ে ভিন্ন ধরনের চাপ পড়তে পারে। তা সত্ত্বেও, এই পরীক্ষা প্রমাণ করে যে নকশাটি কার্যকর। প্রতিটি ধাপে নিখুঁত ও নির্ভুল উৎপাদনই এটি সম্ভব করে তোলে। এভাবেই গুণমান তৈরি হয়, পরে তা পরীক্ষা করে নিশ্চিত করা হয় না।
হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের ভবিষ্যৎ প্রবণতা
এই ক্ষেত্রটি ক্রমাগত উন্নত হচ্ছে। নতুন আবরণ, উন্নত উৎপাদন পদ্ধতি এবং ক্ষুদ্রতর নকশা রোবটের সক্ষমতাকে বদলে দিচ্ছে। চলুন দেখে নেওয়া যাক, এরপর কী আসছে।
উদীয়মান উপকরণ এবং আবরণ
জীবাণুনাশক পৃষ্ঠতল এবং স্ব-লুব্রিকেটিং কম্পোজিট
হাসপাতালগুলোতে জীবাণু-প্রতিরোধী পৃষ্ঠতল প্রয়োজন। নতুন জীবাণুনাশক আবরণ রোবটের বাহু ও আবরণের উপর ব্যাকটেরিয়ার বংশবৃদ্ধি রোধ করে। এই আবরণগুলো থেকে ক্ষুদ্র কণা নির্গত হয় যা সংস্পর্শে আসামাত্রই জীবাণু মেরে ফেলে। কোনো কোনো ক্ষেত্রে এর উপরের স্তরে রুপা বা তামা মেশানো থাকে। এই আবরণ শত শতবার পরিষ্কার করার পরেও টিকে থাকে।
স্ব-লুব্রিকেটিং কম্পোজিট হলো আরেকটি বড় পদক্ষেপ। এই উপাদানগুলোর ভিত্তির মধ্যেই কঠিন লুব্রিকেন্ট তৈরি করা থাকে। প্লাস্টিক বা ধাতুর ভেতরে পিটিএফই (PTFE) বা গ্রাফাইটের কণা থাকে। পৃষ্ঠটি ক্ষয় হয়ে গেলে, নতুন লুব্রিকেন্ট উপরে উঠে আসে। এর ফলে গ্রিজ বা তেলের প্রয়োজন ছাড়াই ঘর্ষণ কমে যায়। সিল করা জয়েন্টগুলোর ক্ষেত্রে এর অর্থ হলো কম রক্ষণাবেক্ষণ এবং দীর্ঘস্থায়িত্ব।
বাস্তবে, এই উন্নতিগুলো সার্জিক্যাল রোবট এবং নার্সিং রোবটের উভয় অংশের জন্যই সহায়ক। রোগী ওঠানো-নামানোর কাজে ব্যবহৃত লিফট আর্ম স্ব-লুব্রিকেটিং বিয়ারিং থেকে উপকৃত হয়। বছরের পর বছর ব্যবহারের পরেও এগুলো মসৃণভাবে চলতে থাকে।
স্বয়ংক্রিয়করণ এবং চাহিদা অনুযায়ী উৎপাদন
ডিজিটাল টুইন এবং ক্লাউড উৎপাদন
ডিজিটাল টুইন হলো আসল রোবট যন্ত্রাংশের ভার্চুয়াল প্রতিরূপ। প্রকৌশলীরা কোনো ধাতু কাটার আগে এই টুইনের ওপর সিমুলেশন চালান। তারা এর মাধ্যমে গতি, তাপের সৃষ্টি এবং চাপের স্থানগুলো পরীক্ষা করেন। হার্ডওয়্যারের পরিবর্তে সফটওয়্যারের মাধ্যমে সমস্যাগুলো সমাধান করা হয়। এতে সময় ও অর্থ সাশ্রয় হয়।
ক্লাউড ম্যানুফ্যাকচারিং বিশ্বজুড়ে কারখানাগুলোকে সংযুক্ত করে। একটি ডিজাইন ফাইল ক্লাউডে আপলোড করা হয়। বিভিন্ন স্থানের মেশিনগুলো ফাইলটি পড়ে সঙ্গে সঙ্গে উৎপাদন শুরু করে দেয়। এই অন-ডিমান্ড মডেলটি মজুত কমায় এবং সরবরাহ দ্রুততর করে। হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের ক্ষেত্রে, এর অর্থ হলো কাস্টম যন্ত্রাংশগুলো আরও দ্রুত তৈরি করা যায়।
উল্লেখ্য যে, অটোমেশন গুণমানও উন্নত করে। রোবোটিক সেলগুলো মানুষের সাহায্য ছাড়াই সিএনসি মেশিনে পণ্য লোড ও আনলোড করে। এগুলো আলো নিভিয়ে সারারাত চলে। প্রতিবার একই নির্ভুলতার সাথে যন্ত্রাংশগুলো লাইন থেকে বেরিয়ে আসে।
ক্ষুদ্রাকৃতিকরণ এবং মডুলার ডিজাইন
নির্দিষ্ট অস্ত্রোপচারের জন্য মাইক্রো-রোবোটিক্স
রোবটগুলো আরও ছোট হচ্ছে। মাইক্রো-রোবটগুলো রক্তনালীর ভেতরে চলাচল করে ওষুধ পৌঁছে দিতে পারে। এগুলো রক্ত জমাট অপসারণ করে বা টিস্যুর নমুনা সংগ্রহ করে। এই ক্ষুদ্র যন্ত্রগুলোর জন্য হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ অত্যন্ত ক্ষুদ্র আকারে প্রয়োজন হয়। এত ছোট যন্ত্রাংশ তৈরি করতে বিশেষ কৌশলের প্রয়োজন হয়। লেজার কাটিং এবং মাইক্রো-মিলিংয়ের মাধ্যমে মাইক্রন এককে মাপকাঠিযুক্ত বৈশিষ্ট্য তৈরি করা হয়।
মডিউলার ডিজাইনও সহায়ক। সাধারণ জয়েন্ট এবং অ্যাকচুয়েটরগুলো একসাথে জুড়ে দিয়ে বিভিন্ন রোবট তৈরি করা যায়। একটি সার্জিক্যাল আর্মের যন্ত্রাংশ একটি নার্সিং রোবট আর্মের যন্ত্রাংশের সাথে মিলে যায়। এতে ডিজাইনের জন্য প্রয়োজনীয় সময় এবং মজুত খরচ কমে আসে। একই জয়েন্ট মডিউল উভয় সিস্টেমে কাজ করে। কাজের ধরনের ওপর ভিত্তি করে শুধু এন্ড-ইফেক্টরটি পরিবর্তিত হয়।
নার্সিং রোবটের যন্ত্রাংশগুলো এই মডিউলার পদ্ধতির সুবিধা পায়। একটি রোগী তোলার রোবট এবং একটি সরঞ্জাম সরবরাহকারী রোবট একই বেস জয়েন্ট ব্যবহার করে। প্রকৌশলীরা রোবটের কাজ পরিবর্তন করার জন্য টুল অ্যাটাচমেন্টটি অদলবদল করে নেন। এই নমনীয়তা হাসপাতালের রোবটগুলোকে আরও সাশ্রয়ী এবং রক্ষণাবেক্ষণে সহজতর করে তোলে।
ক্ষুদ্রাকরণ সহনশীলতার সীমা আরও বাড়িয়ে দেয়। ছোট যন্ত্রাংশের জন্য আরও কঠোর সীমা প্রয়োজন। এর সাথে তাল মিলিয়ে চলতে উৎপাদন পদ্ধতির উন্নতি করতে হবে। হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের ভবিষ্যৎ হবে আরও ছোট, আরও স্মার্ট এবং আরও অভিযোজনযোগ্য।
হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের জন্য NOBLE নির্বাচন

সঠিক উৎপাদন অংশীদার খুঁজে বের করা আপনার হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ প্রকল্পের প্রতিটি অংশকে প্রভাবিত করে। নোবেল একটি পূর্ণাঙ্গ পরিষেবা প্রদানকারী সরবরাহকারী প্রতিষ্ঠান, যা ধাতু এবং প্লাস্টিক প্রক্রিয়াকরণে বিশেষজ্ঞ। এই কোম্পানি কাঁচামাল থেকে শুরু করে সম্পূর্ণ প্রস্তুতকৃত যন্ত্রাংশ পর্যন্ত সবকিছুর যত্ন নেয়।
ব্যাপক উত্পাদন ক্ষমতা
ধাতু ও প্লাস্টিক প্রক্রিয়াকরণে দক্ষতা
হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের জন্য প্রয়োজনীয় প্রধান প্রক্রিয়াগুলোকে নোবেল একত্রিত করে। ধাতব কাজের মধ্যে রয়েছে শিট মেটাল স্ট্যাম্পিং ও ফর্মিং, সিএনসি মেশিনিং, মেটাল কাস্টিং এবং হিট সিঙ্ক উৎপাদন। প্লাস্টিক সক্ষমতার মধ্যে রয়েছে ইনজেকশন মোল্ডিং, সিএনসি মেশিনিং, ব্লো মোল্ডিং এবং বারবার তৈরির জন্য টুলিং-সমর্থিত উৎপাদন।
| উপাদান বিভাগ | সাধারণ প্রক্রিয়াকরণ ক্ষমতা |
| ধাতু | শিট মেটাল স্ট্যাম্পিং ও ফর্মিং; সিএনসি মেশিনিং; মেটাল কাস্টিং; হিট সিঙ্ক উৎপাদন |
| প্লাস্টিক | প্লাস্টিক ইনজেকশন মোল্ডিং; সিএনসি মেশিনিং; ব্লো মোল্ডিং; টুলিং-সমর্থিত উৎপাদন |
এই পরিসরের অর্থ হলো আপনাকে অনেক বিক্রেতার সাথে কাজ করতে হবে না। একটি দলই সূক্ষ্ম মেশিনিং এবং ছাঁচে তৈরি হাউজিং উভয়েরই যত্ন নেয়।
নকশা থেকে সমাবেশ পর্যন্ত
নোবেল শুধু সাধারণ উৎপাদনই করে না। এই দলটি ডিজাইন, প্রোটোটাইপিং, উৎপাদন এবং চূড়ান্ত সংযোজনে সহায়তা করে। নার্সিং রোবটের যন্ত্রাংশের জন্য এই সম্পূর্ণ প্রক্রিয়াটি অত্যন্ত গুরুত্বপূর্ণ, কারণ সেগুলোকে বিভিন্ন ব্যাচে একই রকমভাবে ফিট হতে হয়। প্রকৌশলীরা শুরুতেই সহনশীলতার ত্রুটিগুলো খুঁজে বের করেন। টুলিং কাটার আগেই তাঁরা ডিজাইন সংশোধন করেন। সংযোজন প্রক্রিয়াটি নিয়ন্ত্রিত পরিবেশে সম্পন্ন হয়। প্রতিটি ধাপ লিখিত আকারে থাকে।
প্রত্যয়িত গুণমান এবং সম্মতি
ISO 9001:2015 এবং ISO 13485:2016 সার্টিফিকেশন
নোবেল ISO 9001:2015 এবং ISO 13485:2016 সার্টিফিকেশন ধারণ করে। দ্বিতীয় মানটি চিকিৎসা যন্ত্রের জীবনচক্রের সাথে জড়িত যেকোনো প্রতিষ্ঠানের জন্য প্রযোজ্য, যার মধ্যে যন্ত্রাংশ প্রস্তুতকারক এবং সরবরাহকারীও অন্তর্ভুক্ত। এর জন্য একটি লিখিত গুণমান ব্যবস্থাপনা সিস্টেম প্রয়োজন যা ঝুঁকি ব্যবস্থাপনা, শনাক্তকরণযোগ্যতা, প্রক্রিয়া যাচাইকরণ এবং সরবরাহকারী নিয়ন্ত্রণের উপর জোর দেয়।
যন্ত্রাংশ নির্মাতাদের জন্য, ISO 13485:2016 স্ট্যান্ডার্ডটি প্রসেস ভ্যালিডেশন, উপকরণ ও লটের ট্রেসেবিলিটি, চেঞ্জ কন্ট্রোল এবং ননকনফরমেন্স ম্যানেজমেন্টের জন্য লিখিত কার্যপ্রণালী দাবি করে। এই স্ট্যান্ডার্ডটি স্পষ্টভাবে সেইসব আউটসোর্সড প্রসেসের নিয়ন্ত্রণ আবশ্যক করে, যা পণ্যের সামঞ্জস্যকে প্রভাবিত করে। শুধুমাত্র একটি সার্টিফিকেটই যথেষ্ট নয়। আসল বিষয় হলো ভ্যালিডেটেড প্রসেস, ট্রেসেবিলিটি এবং চেঞ্জ কন্ট্রোল বাস্তবে সম্পাদন করা। FDA QMSR, যা ২ ফেব্রুয়ারি, ২০২৬ থেকে কার্যকর হবে, তাতে ISO 13485:2016 অন্তর্ভুক্ত থাকলেও সার্টিফিকেটের প্রয়োজন হয় না। তৈরি ডিভাইসের নির্মাতারাই সরবরাহকারীর গুণমানের জন্য দায়ী থাকেন। এই কারণে, নিয়ন্ত্রিত বাজারের জন্য রোবটের যন্ত্রাংশ তৈরির ক্ষেত্রে ISO 13485:2016 স্ট্যান্ডার্ড মেনে চলা একটি প্রকৃত প্রয়োজন হয়ে দাঁড়িয়েছে।
সহযোগী প্রকৌশল সহায়তা
উৎপাদনযোগ্যতার জন্য ডিজাইন অপ্টিমাইজ করা
ভালো অংশীদাররা উৎপাদন শুরু হওয়ার আগেই আপনার ডিজাইনকে আরও উন্নত করে তোলে। নোবেল-এর ইঞ্জিনিয়াররা উৎপাদনযোগ্যতা যাচাই করার জন্য ড্রয়িংগুলো পর্যালোচনা করেন। তাঁরা এমন উপকরণ পরিবর্তনের পরামর্শ দেন যা ওজন বা খরচ কমাতে পারে। তাঁরা এমন বৈশিষ্ট্যগুলো চিহ্নিত করেন যা মেশিনিং বা মোল্ডিং করা কঠিন। এই পারস্পরিক আলোচনা অর্থ সাশ্রয় করে এবং বিলম্ব রোধ করে। বৃহৎ পরিসরে রোবটের যন্ত্রাংশ তৈরির ক্ষেত্রে, প্রাথমিক মতামত সহনশীলতার মাত্রা বাস্তবসম্মত রাখে এবং উৎপাদন প্রক্রিয়াকে মসৃণ করে। এর ফলস্বরূপ, হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের এমন গুণমান পাওয়া যায়, যার ওপর আপনি প্রতিটি ব্যাচে আস্থা রাখতে পারেন।
একটি যন্ত্রাংশ কীভাবে কাজ করে, কীভাবে এটি তৈরি করা হয়, এটি কতটা নিখুঁত হতে হবে এবং এটি কী দিয়ে তৈরি—এই সবকিছুই একে অপরের সাথে সম্পর্কিত। একটি জিনিস পরিবর্তন করলে, অন্যগুলোও বদলে যায়। মাইক্রন-সূক্ষ্ম মাপে কাটা একটি টাইটানিয়ামের জোড় কোনোভাবেই একটি ছাঁচে ঢালা প্লাস্টিকের ব্র্যাকেটের মতো কাজ করে না। এ কারণেই হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশগুলোর জন্য একটি সামগ্রিক দৃষ্টিভঙ্গি প্রয়োজন। শুধু একটি অংশকে আলাদাভাবে ঠিক করলে তা খুব কমই কার্যকর হয়। পুরো কাঠামোটিকে অবশ্যই ভার, তাপ এবং বারবার জীবাণুমুক্তকরণের পরেও শক্তিশালী থাকতে হবে।
NOBLE-এর মতো একটি সনদপ্রাপ্ত প্রস্তুতকারকের সাথে কাজ করলে আপনি চিকিৎসা সংক্রান্ত মানদণ্ড মেনে চলতে পারবেন। তাদের ISO 9001:2015 এবং ISO 13485:2016 সনদগুলো স্থিতিশীল কর্মক্ষমতা নিশ্চিত করে। তাই আপনার নিজের প্রকল্পে এই নির্বাচন কাঠামোটি ব্যবহার করুন। আপনার কাজের পরিমাণ নির্ধারণ করুন, কাজের ধরনের সাথে প্রক্রিয়াটি মেলান এবং যত্ন সহকারে উপকরণ নির্বাচন করুন। এর মাধ্যমে আপনি আপনার রোবটের জন্য প্রয়োজনীয় নির্ভুলতা এবং নির্ভরযোগ্যতা পাবেন।
হাসপাতালের রোবটের কাঠামোগত অংশ সম্পর্কিত প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
হাসপাতালের রোবটের কাঠামোগত অংশগুলো কী দিয়ে তৈরি?
হাসপাতালের বেশিরভাগ রোবটের কাঠামোগত অংশ অ্যালুমিনিয়াম, স্টেইনলেস স্টিল, টাইটানিয়াম, কার্বন ফাইবার, PEEK বা ABS দিয়ে তৈরি হয়। কাজের ধরনের ওপর নির্ভর করে কোনটি বেছে নেওয়া হবে। অস্ত্রোপচারের জন্য ব্যবহৃত জয়েন্টে প্রায়শই টাইটানিয়ামের প্রয়োজন হয়। আবার হাউজিং কভারের জন্য মোল্ডেড ABS-ও ভালোভাবে কাজ করতে পারে। প্রতিটি উপাদানের নিজস্ব শক্তি, ওজন এবং রাসায়নিক প্রতিরোধ ক্ষমতার সমন্বয় থাকে।
জয়েন্ট এবং অ্যাকচুয়েটরগুলির জন্য এত সূক্ষ্ম সহনশীলতার প্রয়োজন কেন?
সংযোগস্থলের একটি ক্ষুদ্র ত্রুটি বাহু বেয়ে নিচের দিকে নামার সাথে সাথে বাড়তে থাকে। এই বিচ্যুতি টুলের অগ্রভাগকে বিচ্যুত করে দেয়। সার্জিক্যাল রোবটের মাইক্রন পরিসরে পুনরাবৃত্তিযোগ্যতা প্রয়োজন। উচ্চ-নির্ভুল সিএনসি মেশিনিং সেই সীমা বজায় রাখে। এটি ছাড়া, রোবট একই স্থান দুবার লক্ষ্যভ্রষ্ট করে।
কোন উৎপাদন প্রক্রিয়াটি আমার যন্ত্রাংশটির জন্য সবচেয়ে উপযুক্ত?
এটি উৎপাদনের পরিমাণ এবং সূক্ষ্মতার উপর নির্ভর করে। প্রোটোটাইপ এবং সূক্ষ্ম সহনশীলতার ধাতব যন্ত্রাংশের জন্য সিএনসি মেশিনিং উপযুক্ত। বেশি পরিমাণে হাউজিং তৈরির ক্ষেত্রে ইনজেকশন মোল্ডিং সবচেয়ে কার্যকর। জটিল আকৃতি এবং একক এন্ড-ইফেক্টর তৈরির জন্য থ্রিডি প্রিন্টিং ব্যবহার করা হয়। হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ তৈরির অনেক প্রকল্পে এই তিনটি পদ্ধতিরই মিশ্রণ দেখা যায়।
হাসপাতালের পরিবেশে প্লাস্টিকের যন্ত্রাংশগুলো কি টিকে থাকতে পারে?
হ্যাঁ, যদি আপনি সঠিক পলিমার বেছে নেন। PEEK এবং PEI রাসায়নিক ও তাপ ভালোভাবে প্রতিরোধ করে। ABS এবং পলিকার্বনেট জীবাণুমুক্ত নয় এমন অঞ্চলের আবরণের জন্য উপযোগী। এগুলোতে সহজে ছত্রাক ধরে এবং দ্রুত মুছে পরিষ্কার করা যায়। চূড়ান্ত সিদ্ধান্ত নেওয়ার আগে প্রতিটি উপাদান আপনার জীবাণুনাশকের সাথে কেমন আচরণ করে, তা যাচাই করে নিন।
একটি আইপি রেটিং আসলে আমাকে কী জানায়?
একটি আইপি রেটিং দেখায় যে একটি হাউজিং কতটা ভালোভাবে ধুলো এবং জল প্রতিরোধ করে। আইপি৬৭ মানে হলো যন্ত্রাংশটি অল্প সময়ের জন্য জলে নিমজ্জিত থাকলেও টিকে থাকে। আইপি৬৮ আরও এক ধাপ এগিয়ে। হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের ক্ষেত্রে, একটি উচ্চ রেটিং ভেতরের গিয়ার, বিয়ারিং এবং ইলেকট্রনিক্সকে রক্ত ও পরিষ্কার করার তরল থেকে দূরে রাখে।
আমি কীভাবে একজন উৎপাদন অংশীদার নির্বাচন করব?
এমন একজন সরবরাহকারী খুঁজুন যিনি একই ছাদের নিচে ধাতু এবং প্লাস্টিকের কাজ করেন। ISO 9001:2015 এবং ISO 13485:2016 সার্টিফিকেশন আছে কিনা তা যাচাই করুন। ট্রেসেবিলিটি, প্রসেস ভ্যালিডেশন এবং লিড টাইম সম্পর্কে জিজ্ঞাসা করুন। যে অংশীদার আপনার ডিজাইন রিভিউতে শুরুতেই যোগ দেন, তিনি টুলিং তৈরির আগেই সমস্যাগুলো ধরে ফেলবেন।
টলারেন্স স্ট্যাক-আপ অ্যানালাইসিস বলতে কী বোঝায়?
প্রতিটি অংশে সামান্য তারতম্য থাকে। স্ট্যাক-আপ অ্যানালাইসিস সেই তারতম্যগুলোকে একত্রিত করে। যদি মোট যোগফল সীমা অতিক্রম করে, তবে আর্মটি তার লক্ষ্যভ্রষ্ট হয়। প্রকৌশলীরা প্রতিটি মাত্রার মানচিত্র তৈরি করেন এবং সবচেয়ে খারাপ পরিস্থিতি সম্পর্কে পূর্বাভাস দেন। এই পদক্ষেপটি হাসপাতালের রোবটের কাঠামোগত অংশগুলোকে একটি একক সিস্টেম হিসেবে কাজ করতে সাহায্য করে।
নার্সিং রোবটের যন্ত্রাংশ কি সার্জিক্যাল রোবটের যন্ত্রাংশ থেকে আলাদা?
তাদের মধ্যে অনেক ধারণাই এক। নার্সিং রোবটের যন্ত্রাংশগুলোতে প্রায়শই চরম সূক্ষ্মতার চেয়ে স্থায়িত্বের ওপর বেশি জোর দেওয়া হয়। একটি রোগী তোলার বাহুকে বারবার ভার বহন করতে হয়, মাইক্রন-স্তরের সূক্ষ্ম কাটার সম্মুখীন হতে হয় না। তবুও, উভয়েরই শক্তিশালী কাঠামো, বায়ুরোধী জোড় এবং এমন উপাদান প্রয়োজন যা রাসায়নিক পরিষ্কারের পরেও টিকে থাকতে পারে।






