
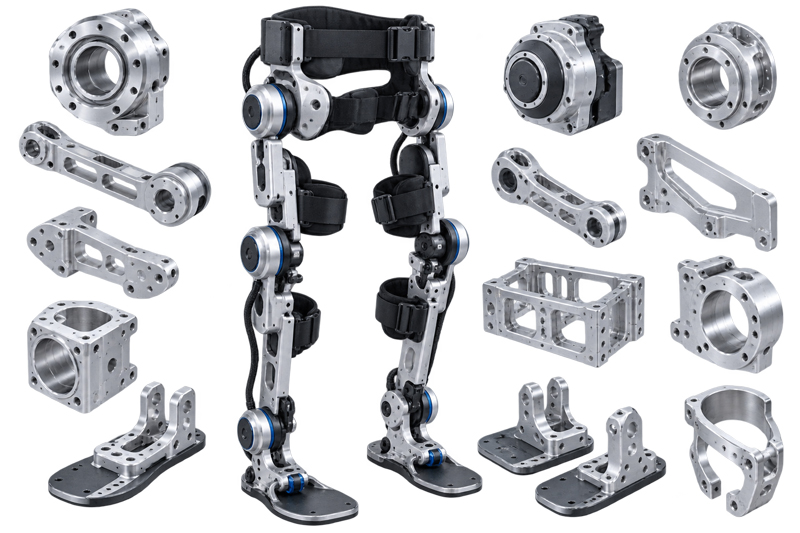
Reabilitatsiya ekzoskelet robotlari reabilitatsiya tibbiyoti sohasida muhim texnologiyaga aylanib bormoqda. Ular bemorlarga aqlli boshqaruv tizimlari, mexanik tuzilmalar va aniq harakat yordami funktsiyalari orqali harakatchanligini tiklashga yordam beradi. Ushbu robotlarning asosiy mexanik komponentlari foydalanish xavfsizligi va reabilitatsiya effektiga bevosita ta'sir qilganligi sababli, har bir qism uchun ishlab chiqarish talablari juda yuqori.
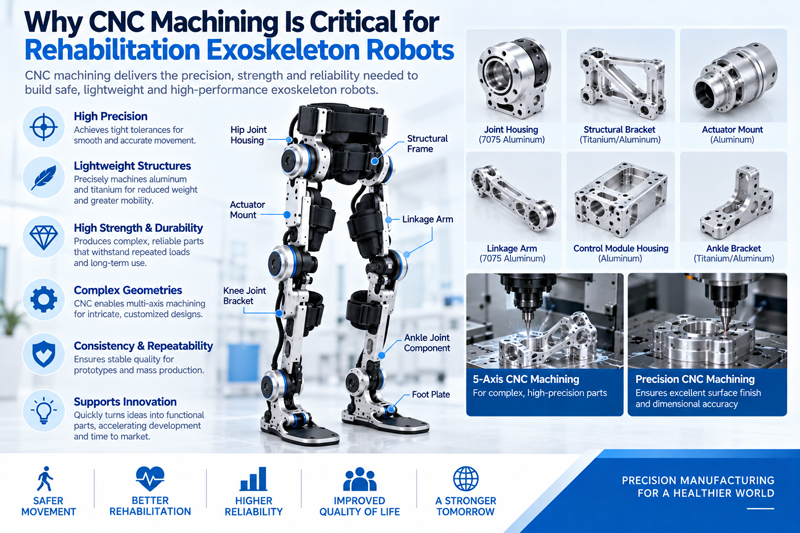
An'anaviy sanoat robotlarining qismlaridan farqli o'laroq, reabilitatsiya ekzoskelet robotlarining komponentlari tibbiy standartlarga javob berish, chidamlilik va inson moslashuvchanligi o'rtasida muvozanatni saqlashi kerak. Asosiy komponentlar bo'g'in yig'ishlari, tayanch ramkalari, haydovchi ulagichlari va konstruktiv qavslar va boshqalarni o'z ichiga oladi. Bu qismlar mukammal ishlov berish aniqligi va ishonchli material xususiyatlariga ega bo'lishi kerak. Hatto juda kichik o'lchamdagi xato ham robotning harakat koordinatsiyasiga va foydalanuvchining kiyish qulayligiga ta'sir qilishi mumkin.
Ushbu qo'llanma reabilitatsiya ekzoskelet robotlarining qismlari, jumladan, ularning asosiy komponentlari, CNC ishlov berish jarayonlari va material tanlash bilan batafsil tanishtiradi.
1. Ekzoskelet robot qismlarini reabilitatsiya qilishning umumiy ishlab chiqarish usullari
Tibbiy texnologiyalar rivojlanib borar ekan, tibbiy robotlar an'anaviy sog'liqni saqlash modellarini o'zgartirmoqda. Jarrohlik robotlaridan tortib, reabilitatsiya robotlari va qariyalarni parvarish qilish robotlarigacha, aqlli qurilmalar shifokorlar va bemorlarga yanada samarali va xavfsizroq tibbiy xizmatlarga erishishda yordam bermoqda.
Biroq, tibbiy robotlarning ishlashi nafaqat dasturiy ta'minot algoritmlari va boshqaruv tizimlariga bog'liq; aniq mexanik qismlarni ishlab chiqarish sifati robotlarning barqarorligi va ishonchliligini ham belgilaydi.
Reabilitatsiya ekzoskelet robot qismlari odatda bir nechta talablarga javob berishi kerak:
- Oliy aniqlik
- Yuqori kuch
- Engil dizayn
- Uzoq muddatli barqaror ishlash
- Yaxshi material xavfsizligi
Oddiy sanoat robotlarining qismlari bilan taqqoslaganda, reabilitatsiya ekzoskelet robotlari uchun qismlarni ishlab chiqarish qiyinroq. Kichik o'lchamli xato robot qo'lining harakat aniqligiga, sensorlarning teskari aloqa effektiga va hatto foydalanishning yakuniy xavfsizligiga ta'sir qilishi mumkin. Shuning uchun, tegishli ishlab chiqarish jarayonini tanlash reabilitatsiya ekzoskelet robotlarini tadqiq qilish va ishlab chiqish hamda ommaviy ishlab chiqarishda muhim bo'g'in hisoblanadi.
1.1 CNC nozik ishlov berishEkzoskelet robot qismlarini reabilitatsiya qilishning asosiy jarayoni
Tibbiy robot qismlarini ishlab chiqarishda CNC aniq ishlov berish eng keng tarqalgan usullardan biridir.
Kompyuterlar orqali mashina asboblarining harakatini boshqaradigan CNC ishlov berish murakkab tuzilmalar va yuqori aniqlikdagi o'lchovli ishlov berishga erishishi mumkin.
Umumiy dasturlarga quyidagilar kiradi:
- Robot qo'shma korpuslari
- Robot qo'l ulagichlari
- Motor o'rnatgichlari
- Sensor qavslari
- Nozik mil komponentlari
Reabilitatsiya ekzoskelet robotlari odatda bir nechta qismlarning aniq muvofiqlashtirilishini talab qiladi, shuning uchun ishlov berish aniqligi talablari juda qat'iy.
Masalan:
Robot bo'g'inlari ichidagi vallar va teshiklar orasidagi aniq moslik juda muhim. Noto'g'ri moslik quyidagilarga olib kelishi mumkin:
- Harakatga qarshilikning ortishi
- Kattalashtirilgan mexanik xatolar
- Joylashuv aniqligining pasayishi
Besh o'qli CNC ishlov berish orqali qismlarni takroriy qisish natijasida yuzaga keladigan xatolar kamaytirilishi va murakkab strukturaviy komponentlarning mustahkamligi yaxshilanishi mumkin.
Odatda ishlatiladigan materiallarga quyidagilar kiradi:
- alyuminiy qotishma
- Titusga qotishma
- Zanglamaydigan po'lat
- PEEK muhandislik plastikasi
Ushbu materiallar reabilitatsiya ekzoskelet robotlarining mustahkamligi, og'irligi va korroziyaga chidamliligi talablariga javob beradi.
1.2 Metall 3D bosib chiqarishMurakkab tuzilmalar va yengil dizaynga erishish
Reabilitatsiya ekzoskelet robotlarining yengil dizaynlarga yo'naltirilgan doimiy rivojlanishi bilan metall 3D bosib chiqarish texnologiyasi asta-sekin e'tiborni tortdi.
An'anaviy ishlov berish usullari odatda murakkab qismlarni bajarish uchun bir nechta protseduralarni talab qiladi, metall 3D bosib chiqarish esa murakkab integratsiyalashgan tuzilmalarni to'g'ridan-to'g'ri ishlab chiqarishi mumkin.
Bu quyidagilarga tegishli:
- Yengil robot qo'llab-quvvatlash tuzilishi
- Moslashtirilgan ulagichlar
- Murakkab ichki strukturaviy komponentlar
Masalan, ekzoskelet robotlaridagi ba'zi qo'llab-quvvatlovchi tuzilmalar bir vaqtning o'zida quyidagi talablarga javob berishi kerak:
- Kam vazn
- Yuqori yuk ko'tarish qobiliyati
- Insonning qulayligi
Metall 3D bosib chiqarish ichki strukturani optimallashtirish orqali og'irlikni kamaytirish bilan birga yetarli darajada mustahkamlikni saqlab qolishi mumkin.
Odatda ishlatiladigan materiallarga quyidagilar kiradi:
- Titusga qotishma
- Zanglamaydigan po'lat
- alyuminiy qotishma
Reabilitatsiya ekzoskelet robotlarining tadqiqot va ishlab chiqish bosqichidagi kichik partiyali mahsulotlar uchun 3D bosib chiqarish ishlab chiqish siklini qisqartirishi va mahsulotni tekshirishni tezlashtirishi mumkin.
1.3 In'ektsion kalıplamaEkzoskelet robotlarini reabilitatsiya qilish uchun ommaviy ishlab chiqarish ehtiyojlarini qondirish
Reabilitatsiya ekzoskelet robotlari tijoratlashtirish bosqichiga kirganida, plastik qismlar odatda in'ektsion kalıplama talab qiladi.
Inyeksion kalıplama takliflari:
- Yuqori ishlab chiqarish samaradorligi
- Arzon
- Mahsulotning yaxshi mustahkamligi
Umumiy dasturlarga quyidagilar kiradi:
- Robot korpuslari
- Himoya qopqoqlari
- Sensor korpuslari
- Boshqaruv paneli yig'ilishlari
- Engil strukturaviy komponentlar
Ekzoskelet robotlarini reabilitatsiya qilish uchun keng tarqalgan plastik materiallar quyidagilarni o'z ichiga oladi:
- ABS
- PC
- PEEK
- PPSU
Ular orasida PEEK tibbiyot sohasida keng qo'llaniladi, chunki u quyidagilarni taklif qiladi:
- Yuqori kuch
- Yuqori harorat qarshiligi
- Kimyoviy qarshilik
- Yaxshi biomoslashuv
PEEK inson tanasi bilan uzoq muddatli aloqada bo'lishi yoki yuqori haroratli dezinfeksiya muhitida bo'lishi kerak bo'lgan qismlar uchun juda qimmatli muhandislik materialidir.
1.4 Metall listlarni tayyorlash: Robot tashqi konstruksiyalarini ishlab chiqarishning muhim usuli
Aniq ichki qismlardan tashqari, reabilitatsiya ekzoskelet robotlari ham ko'plab tashqi strukturaviy komponentlarni talab qiladi.
Sheet metallarni ishlab chiqarish asosan quyidagilar uchun ishlatiladi:
- Robot korpuslari
- Shassi tuzilmalari
- Elektr boshqaruv kabinetlari
- Qo'llab-quvvatlovchi ramkalar
Umumiy qayta ishlash bosqichlari quyidagilarni o'z ichiga oladi:
- Lazerni kesish
- Bükme va shakllantirish
- Manba
- Yuzaki ishlov berish
Plitali metallni qayta ishlash o'rta va kichik partiyalar ishlab chiqarish uchun javob beradi.
Tadqiqot va ishlab chiqish bosqichida ekzoskelet robot korxonalarini reabilitatsiya qilish uchun metall plitalarni qayta ishlash prototip ishlab chiqarishni tezda yakunlashi va keyingi mahsulotni optimallashtirishni qo'llab-quvvatlashi mumkin.
1.5 Aniq CNC burilishHarakat komponentlarining barqaror ishlashini ta'minlash
Reabilitatsiya ekzoskelet robotlari ko'plab aylanadigan harakatlanuvchi tuzilmalarni o'z ichiga oladi.
Ushbu qismlar odatda aniq burilishlarni talab qiladi.
Misollar quyidagilardan iborat:
- Shaftlarni haydash
- Aylanadigan vallar
- Rulman korpuslari
- Nozik ulagichlar
Burilish asosan boshqaruv elementlari:
- Dumaloqlik
- Konsentriklik
- Yuzaki pürüzlülük
Bu parametrlar robot harakatining barqarorligiga bevosita ta'sir qiladi.
Reabilitatsiya robotlarida harakat komponentlari uzoq vaqt davomida yuqori aniqlikni saqlab turishi kerak, bu esa aniq burilishning ajralmas qismiga aylanadi.
1.6 Yuzaki ishlov berish: Qismlarning uzoq umr ko'rishi va xavfsizligini oshirish
Reabilitatsiya ekzoskelet robot qismlari odatda quyidagilarni yaxshilash uchun sirtni qayta ishlashni talab qiladi:
- Korozyon qarshilik
- Yuzaki qattiqlik
- Xizmat muddati
- Tashqi ko'rinish sifati
Umumiy sirtni qayta ishlash usullari quyidagilarni o'z ichiga oladi:
1.6.1 Anodizatsiya
Asosan alyuminiy qotishma qismlari uchun ishlatiladi.
Ta'siri:
- Kengaytirilgan aşınma qarshilik
- Korroziyaga chidamliligi yaxshilandi
- Yaxshiroq sirt sifati
1.6.2 Passivatsiya
Asosan zanglamaydigan po'latdan yasalgan tibbiy qismlar uchun ishlatiladi.
Ta'siri:
- Ishlov berish qoldiqlari va ifloslantiruvchi moddalarni olib tashlash
- Korroziyaga chidamliligi yaxshilandi
1.6.3 Aniq abrazivlash
Quyidagilar uchun:
- Tibbiy asboblar
- Kontakt komponentlari
- Yuqori talabga ega sirt maydonlari
Yaxshi sirt ishlovi tibbiy robotlarning uzoq muddatli ishonchliligini oshiradi.
1.7 Aniqlik tekshiruvi: Tibbiy robot qismlarining sifatini ta'minlash
Reabilitatsiya ekzoskelet robotlarini ishlab chiqarish nafaqat ilg'or ishlov berish texnologiyasini, balki qat'iy sifat nazoratini ham talab qiladi.
Umumiy tekshirish uskunalari quyidagilarni o'z ichiga oladi:
- Koordinatali o'lchov asboblari (CMM)
- Optik o'lchash uskunalari
- Lazerli tekshirish uskunalari
- Qattiqlik sinovchilari
Tekshirish tarkibi quyidagilarni o'z ichiga oladi:
- O'lchov aniqligi
- Teshik pozitsiyasining aniqligi
- Konsentriklik
- tekislik
- Yuzaki sifati
Robotning qo'shma yig'ilishlari kabi muhim qismlar uchun birinchi buyumni qat'iy tekshirish va jarayonni nazorat qilish talab etiladi.
Faqat har bir qismning izchilligini ta'minlash orqali mashinaning umumiy ishlashi kafolatlanishi mumkin.
2. Nima uchun CNC ishlov berish ekzoskelet robotlarini reabilitatsiya qilish uchun juda muhim?
Robot tibbiy tizimlar mexanik cheklovlar ostida ishlaydi, bu sanoat avtomatlashtirishida kamdan-kam uchraydigan holat:
Yuqori sikl, past charchoqlik muvaffaqiyatsizligi:
Birlashtiruvchi korpus va transmissiya muftalari aşınma tufayli bo'shliqqa olib kelmasdan, millionlab takroriy menteşe sikllariga bardosh berishi kerak.
Biomoslik va sterilizatsiya bardoshliligi:
Bemorlar bilan aloqada bo'lgan yoki jarrohlik amaliyoti paytida ishlatiladigan asboblar bug'li avtoklavlash, gamma nurlanishi yoki bug'langan vodorod peroksid sterilizatsiya protokollariga bardosh bera olishi kerak.
Miniatyurizatsiya va strukturaviy yaxlitlik:
Endoskoplar va kateterli jarrohlik robotlari juda kichik, ammo mustahkam komponentlarni, shuningdek, suyuqliklarni, optik elementlarni yoki kabellarni tashish uchun ichki kanallarni talab qiladi.
Ko'p materialli integratsiya:
Bitta robot qo'l yig'masi titan konstruktiv ulagichlarini, PEEK izolyatsiya qistirmalarini, 316L zanglamaydigan po'latdan yasalgan asbob interfeyslarini va alyuminiy transport ramkalarini birlashtirishi mumkin.
CNC ishlov berish:
Ayniqsa, besh o'qli bog'lovchi frezalash, Shveytsariya tipidagi aniq tornalash va mikromexaniklash ushbu qismlarni ommaviy ishlab chiqarish uchun zarur bo'lgan geometrik erkinlik darajalarini, sirt yaxlitligini va partiyadan partiyaga takrorlanishni ta'minlashi mumkin. Qo'shimcha ishlab chiqarishdan farqli o'laroq, aniq CNC ishlov berish uzoq muddatli ikkilamchi ishlov berishsiz podshipnik korpuslari, muhrlovchi sirtlar va steril asboblarni birlashtirish uchun zarur bo'lgan qat'iy bardoshlik va silliq sirt qoplamalariga erishishi mumkin.
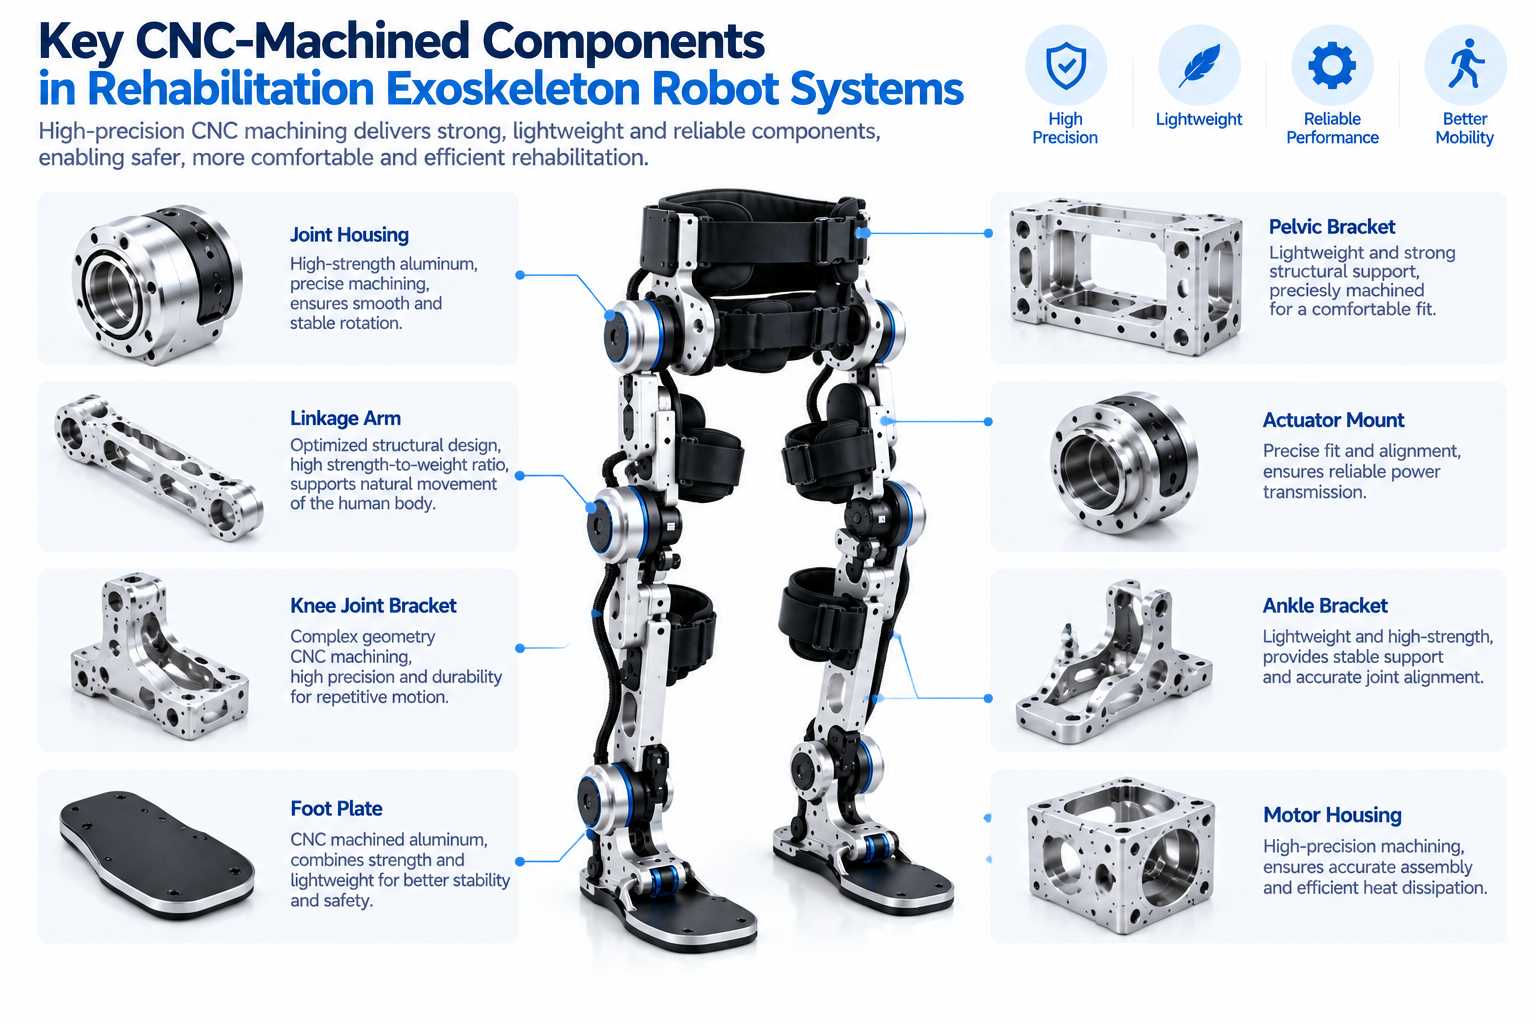
3. Reabilitatsiya ekzoskelet robot tizimlarida CNC bilan ishlov berilgan asosiy komponentlar
3.1 Qo'shma uylar
Qo'shma korpus ekzoskelet tizimidagi eng murakkab yuk ko'taruvchi va yuqori aniqlikdagi komponentlardan biridir. U nafaqat foydalanuvchining og'irligiga va yurish ta'siriga bardosh berishi, balki podshipniklar, reduktorlar, enkoderlar va moment sensorlari uchun aniq o'rnatish ma'lumotlarini ham taqdim etishi kerak.
Material: 7075/6061 alyuminiy qotishmasi (ba'zi yuqori darajadagi modellar uchun titan qotishmasi)
Mashinasozlikning asosiy jihatlari:
- Rulman o'rnatish teshigining konsentrikligi ichida bo'lishi kerak 0.1 mm uchun harakat aniqligini ta'minlash
- Devor qalinligi odatda 2-3 mm, ba'zi vazn yo'qotish joylari 1.5 mm gacha yupqa, bu esa ishlov berish paytida deformatsiya ehtimolini oshiradi.
- Kerak bitta o'rnatishli ko'p sirtli ishlov berish uchun qayta joylashtirishda kümülatif xatolardan qoching
Davolashdan keyingi: Yaxshi aşınma qarshiligi va dezinfektsiyalovchi qarshilik uchun qattiq anodizatsiya
3.2 Vallar va tormoz komponentlarini joylashtirish
Joylashtirish vali bo'g'im aylanishining aniq joylashuvi va kuch uzatilishi uchun javobgardir. Takroriy harakatlar paytida u o'zgaruvchan yuklarga va ishqalanish aşınmasına duchor bo'ladi.
Materiallar: 303/304 zanglamaydigan po'lat, 42CrMo4 qotishma po'lat
Qayta ishlashning asosiy jihatlari:
- Diametr bardoshliligi odatda ± 0.005 mm ichida boshqariladi va yumaloqlik 0.005 mm dan oshmaydi
- Pozitsiyaviy munosabatlarning aniqligini ta'minlash uchun mil yelkasi va tishli qismlar bitta qisqichda bajarilishi kerak
- Asosiy sirt pürüzlülüğü talabi Ra <0.4 μm bo'lib, u nozik öğütme jarayonidan o'tishi kerak
Keyingi ishlov berish: Korroziyaga chidamliligini oshirish uchun elektro-jilolash yoki galvanizatsiyalash
3.3 Qo'rg'oshin vintlari va chuvalchang haydovchi komponentlari
Qo'rg'oshin vint juftligi motorning aylanish harakatini chiziqli harakatga aylantirish uchun ishlatiladi (masalan, son/buzoq uzunligini sozlash) va chuvalchang yuqori qisqartirish nisbati uzatish uchun ishlatiladi.
Material: Qotishma po'lat (vintli), aşınmaya bardoshli bronza (gayka)
Mashinasozlikning asosiy jihatlari:
- Qo'rg'oshin aniqligiga erishish kerak C3 yoki undan yuqori daraja
- Ip yo'llari bir nechta qo'pol va pardozlash bosqichlarini talab qiladi; sirt pürüzlülüğü Ra < 0.2 μm
- Talab qiladi haroratni nazorat qiluvchi ustaxona(20±1°C) harorat o'zgarishining o'lchovlarga ta'sir qilishini oldini olish uchun
Davolashdan keyingi: Sirtni qattiqlashtirish + aniq silliqlash
3.4 Yengil ramkalar va vaznni kamaytiradigan konstruktiv komponentlar
Ramka ekzoskeletning "skelet"i bo'lib, butun mashinaning qattiqligi va og'irligini belgilaydi. Yengil vazn reabilitatsiya ekzoskeletlarining abadiy izlanishidir.
Material: 7075-T6 alyuminiy qotishmasi, uglerod tolali kompozit material (yuqori darajadagi model)
Qayta ishlashning asosiy jihatlari :
- Asal qoliplari shaklidagi material iskala yoki deraza tipidagi og'irlikni kamaytirish teshigi dizayni og'irlikni maksimal darajada kamaytirish va shu bilan birga mustahkamlikni ta'minlash uchun qabul qilingan.
- Dag'al ishlov berilgandan so'ng, nozik ishlov berishga o'tishdan oldin stressni yo'qotish uchun 24 dan 48 soatgacha tabiiy qarish talab qilinadi.
- Kalitni o'rnatish yuzasining tekisligi <0.02 mm bo'lishi kerak
Davolashdan keyingi: Bir xil mat teksturaga erishish uchun qum bilan tozalash + anodlash
3.5 Sensor o'rnatgichlari
Kuch sensorlari, moment sensorlari, burchak kodlovchilari va boshqalar ekzoskeletlarning "nerv uchlari" bo'lib, ularning o'rnatish o'rindiqlarining aniqligi sensor ma'lumotlarining sifatiga bevosita ta'sir qiladi.
Material: Invar qotishmasi, zanglamaydigan po'lat yoki alyuminiy qotishmasi uchun past issiqlik kengayishi
Qayta ishlashning asosiy jihatlari:
O'rnatish yuzasining tekisligi va vertikalligi juda muhim (odatda <0.01 mm).
Harorat o'zgarishi natijasida ma'lumotlarning o'chib ketishining oldini olish uchun sensorning issiqlik kengayish koeffitsientiga mos keladigan materiallar tanlanishi kerak.
Kalit o'rnatish teshiklari CMM koordinata o'lchash mashinasi tomonidan 100% tekshirilishi kerak
Klinik qiymati: O'rnatish poydevori 0.1° ga qiyshaygan bo'lsa, kuch bilan bog'liq teskari aloqa ma'lumotlarida 5% dan ortiq og'ishga olib kelishi mumkin.
3.6 Ishqalanish komponentlari va yo'naltiruvchi qismlar
Ekzoskeletlarning toymasin juftlashuvchi qismlari (masalan, uzunlikni sozlash mexanizmlari va bo'g'in yo'naltiruvchi oluklar) past ishqalanishga va aşınmaya bardoshli komponentlarni talab qiladi.
Materiallar: POM (asetal po'lat), neylon, o'z-o'zini moylaydigan muhandislik plastmassalari
Mashinasozlikning asosiy jihatlari :
Kalit sirpanuvchi sirtning sirt pürüzlülüğü Ra <0.8 μm
Moslashuvchanlik oralig'i 0.05 dan 0.10 mm gacha bo'lishi kerak - agar u juda qattiq bo'lsa, u tiqilib qoladi; agar u juda bo'shashgan bo'lsa, bu tebranishga olib keladi.
Qisqarish tezligining in'ektsion kalıplanmış qismlarning o'lchamlariga ta'sirini nazorat qilish kerak
Davolashdan keyingi: To'g'ridan-to'g'ri foydalaning; odatda, qo'shimcha sirt ishlovi talab qilinmaydi
3.7 Asosiy sifat nazorati nazorat nuqtalari
| Tekshirish bosqichi | Asosiy tarkib |
| Kiruvchi material | Material sertifikatini tekshirish, qattiqlikni sinash, tarkibni tahlil qilish |
| Jarayon ichidagi nazorat | Birinchi qism + patrul + oxirgi qism tekshiruvi, muhim o'lchamlarni 100% tekshirish |
| Yakuniy tekshirish | CMM to'liq o'lchovli tekshiruvi, sirt pürüzlülüğünü sinash, tuz purkash sinovi |
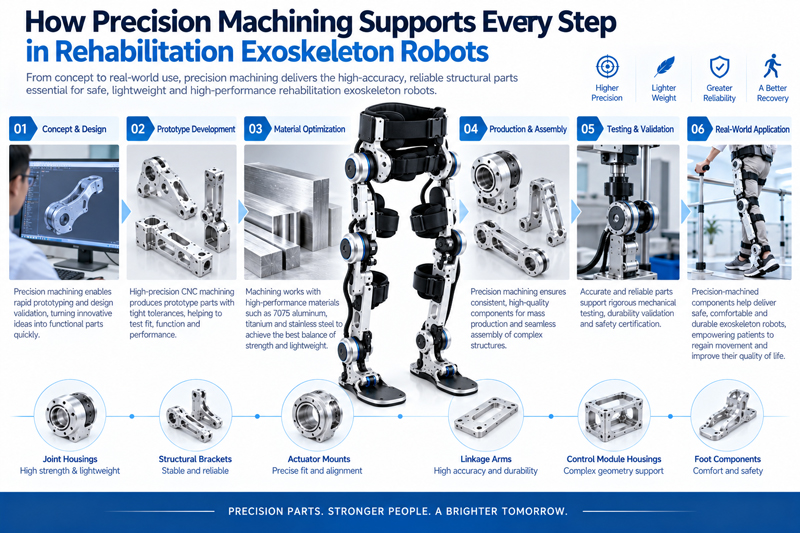
4. Aniq ishlov berish ekzoskelet robotlarini reabilitatsiya qilishning har bir bosqichini qanday qo'llab-quvvatlaydi
Orqa miya jarohati olgan bemor FreeGait ekzoskelet tizimini kiyib, jarohatdan keyingi birinchi qadamni qo'yganda; Insultdan omon qolgan odam qo'lidagi ekzoskelet yordamida yana bir stakan suv olganda – bu oddiy ko'rinadigan harakatlar ortida yuzlab yoki hatto minglab aniq ishlov berilgan qismlar muvofiqlashtirilgan holda ishlaydi.
Reabilitatsiya ekzoskeletlari jarrohlik robotlaridan farq qiladi. Ular bitta operatsiyada submillimetr aniqlikka intilmaydi, balki o'n minglab takroriy harakatlar davomida ishonchlilikni, yetarlicha yengil bo'lib qolganda inson vaznini ko'tarish qobiliyatini va uzoq muddatli teri bilan aloqa paytida biomoslik kafolatini talab qiladi. Bu aniq ishlab chiqarish uchun o'ziga xos qiyinchiliklarni tug'diradi.
4.1 Konstruktiv yuk ko'taruvchi komponentlar: Yengil vaznning doimiy maqsadi
Birinchidan, ekzoskelet, eng avvalo, "tanaga taqiladigan qurilma"dir. Uni kiygan shaxsning jismoniy kuchi cheklangan va qurilmaning o'z og'irligi foydalanuvchining charchoq darajasi va reabilitatsiya ta'sirini bevosita belgilaydi.
Asosiy komponentlar: sonni qo'llab-quvvatlovchi qo'l, boldirni bog'lovchi tayoq, tos moduli yig'ilishi, belni qo'llab-quvvatlovchi qism.
Asosiy qiyinchilik: U yengil bo'lishi va takroriy tebranishlarga, zarbalarga va yig'ishdan oldingi yuklanishga bardosh bera olishi kerak.
Asosiy texnik jihatlar
- Material: 7075-T6/6061-T6 alyuminiy qotishma yengillik va mustahkamlikni hisobga olgan holda asosiy tanlovdir
- Devor qalinligini boshqarish: Og'irlikni kamaytirish uchun ba'zi joylarning devor qalinligi 2 mm dan 3 mm gacha kamayadi va ba'zi joylarda chuqur bo'shliqning og'irligini kamaytirish ham talab qilinadi.
- Vazn yo'qotish strategiyasi: Og'irlikni kamaytirish uchun asalari uyasi shaklidagi cho'ntaklar va mahalliy yupqa devorlar kabi usullarni qo'llang, lekin hech qachon dvigatel o'rnatish yuzasi va podshipnik korpusi yaqinida materialni haddan tashqari to'kib yubormang
Qayta ishlashdagi qiyinchilik: Yupqa devorli alyuminiy qismlar kesish jarayonida deformatsiyaga juda moyil. Dag'al ishlov berish paytida materialning ortiqcha qismi tezda yo'qoladi, ichki kuchlanish yo'qoladi va qismlar egilishi, teshiklar orasidagi masofa siljishi yoki o'rnatish yuzasi mos kelmasligi mumkin. Yechimlar quyidagilarni o'z ichiga oladi: qo'pol ishlov berishdan keyin kuchlanishni yo'qotish uchun 0.2-0.5 mm ortiqcha qismini saqlab qolish, qisish kuchini tarqatish uchun vakuumli so'rg'ichlardan foydalanish va burish joylashuvidagi xatolarni kamaytirish uchun 5 o'qli bog'lovchi vositadan foydalanish.
4.2 Bog'lamlar va uzatish tizimlari: Harakat aniqligi manbai
Ekzoskeletdagi har bir oyoqni ko'tarish, tizzani bukish va qadam bosish bo'g'im va uzatish qismlarining aniq muvofiqlashtirilishiga bog'liq.
Asosiy qismlar: Kestirib qo'shma motor korpuslari, podshipnik yig'indilari, joylashtirish vallari, tormoz interfeyslari, zanjirli qulf bloklari.
Oddiy dasturlar:
- RoboGait tizimi taxminan sotib olindi Uning mexanik qismining 90% ehtiyot qismlar ichidan CNC frezalash, tornalash, lazer bilan kesish, bükme va payvandlashni qamrab oluvchi tashqi yetkazib beruvchilar
- FreeGait faol ekzoskeletlari turli tana turlari uchun son/boldir uzunligi va kestirib kengligini sozlaydi. Har bir ulagichning aniqligi kiyish qulayligiga bevosita ta'sir qiladi.
| Qism turi | ashyo | Davolanishdan keyingi |
| Qo'shma uylar | 6061/7075 alyuminiy qotishmasi | Qum bilan tozalash + Anodlash, Qattiq Anodlash |
| Vallar/tormozlarni joylashtirish | 303/304 zanglamaydigan po'lat, 42CrMo4 po'lat | Elektropollash, rux bilan qoplash |
| Ishqalanish/izolyatsiya qismlari | POM, neylon, ABS | Ishlatilgan holatda |
Ishlov berish talablari:
Poydevor vallari va bo'g'in korpuslarini joylashtirish odatda ±0.01 mm ichida konsentriklikni talab qiladi , bu esa podshipniklarning silliq yig'ilishini ta'minlash va aşınma bilan bog'liq muammolarni oldini oladi.
4.3 Sensor o'rnatmalari va kalibrlash tuzilmalari: Reabilitatsiyaning "asab uchlari"
Reabilitatsiya ekzoskeletlari foydalanuvchining niyatini va holatini — qachon qadam tashlash kerakligini, bo'g'im qanday burchak ostida ekanligini, qancha kuch qo'llanilishini — sezishi kerak. Bularning barchasi sensorlarga bog'liq.
Asosiy qismlar: Kuch sensori o'rnatgichlari, enkoder kronshteynlari, EMG elektrod moslamalari.
Mashinasozlikning asosiy jihatlari:
- O'rnatish yuzasining tekisligi va perpendikulyarligi sensor ma'lumotlarining aniqligiga bevosita ta'sir qiladi
- Odatda sensorga mos keladigan termal kengayishga ega materiallar (masalan, Invar yoki zanglamaydigan po'lat) ishlatiladi.
- Sensor o'rnatgichlari ko'pincha kerak bo'ladi bitta sozlamali ko'p yo'nalishli ishlov berish uchun o'rnatish yuzalari orasidagi joylashuv aniqligini ta'minlang
Qayta ishlash talablari:
Yig'ishdan keyin rulmanning silliq harakatlanishini ta'minlash va notekis aşınma natijasida kelib chiqadigan "ortib borayotgan bo'shliq" yoki "notekis ishlash qarshiligi" ning oldini olish uchun joylashtirish vali va bo'g'in korpusi ko'pincha ±0.01 mm ichida koaksiallikka ega bo'lishi kerak.
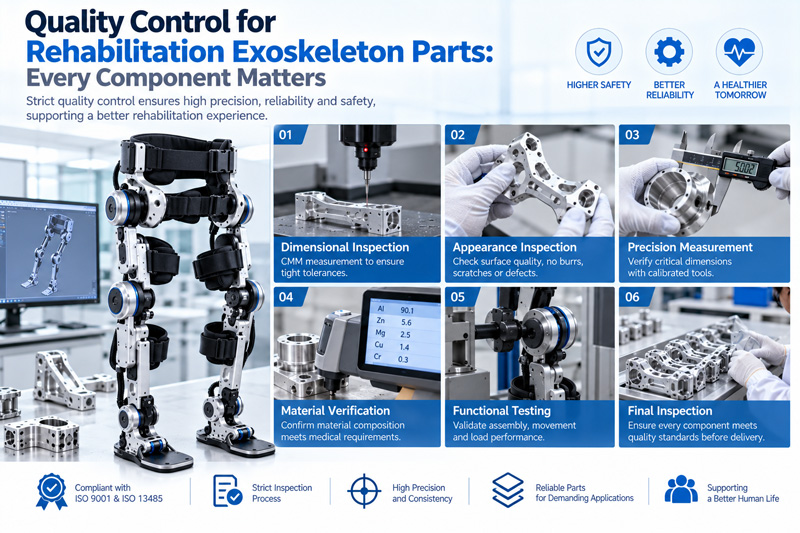
5. Sifat nazorati Reabilitatsiya ekzoskelet qismlari uchun: Har bir komponent muhim
Reabilitatsiya ekzoskelet qismlari jarrohlik asboblari kabi inson tanasiga kirmasligi mumkin, ammo ular foydalanuvchining vaznini ko'taradi va millionlab takroriy harakatlarni amalga oshiradi.
Qayta ishlashning asosiy jihatlari
- O'rnatish yuzasining tekisligi va vertikalligi sensor ma'lumotlarining aniqligiga bevosita ta'sir qiladi
- Odatda sensorga mos keladigan issiqlik kengayish koeffitsientiga ega materiallar (masalan, Invar qotishmasi yoki zanglamaydigan po'lat) tanlanadi.
- Sensorni o'rnatish asosini ko'pincha bir vaqtning o'zida qisib qo'yish kerak, bu esa har bir o'rnatish yuzasi orasidagi pozitsion bog'liqlikni ta'minlash uchun ko'p yo'nalishli ishlov berishni yakunlaydi.
Yig'ishni tasdiqlash:
Qismlar o'rnatilgandan so'ng, bo'g'imlarning harakatlanishining silliqligi, orqaga burilish va to'liq zarba momenti qayta tekshirilishi kerak.
6. Ekzoskelet robotining CNC komponentlarini reabilitatsiya qilish uchun material tanlash
Tibbiy robotlar uchun material tanlash biomexanika, kimyo va qoidalarni o'z ichiga oladi. Quyida aniq ishlov berilgan robot qismlarida keng qo'llaniladigan to'rtta asosiy material turi keltirilgan.
6.1 Titan Ti-6Al-4V ELI
Bu implantatsiya qilinadigan va uzoq muddatli qayta ishlatiladigan reabilitatsiya ekzoskelet robot komponentlari uchun asosiy materialdir. Uning yuqori mustahkamlik-og'irlik nisbati, a'lo darajadagi korroziyaga chidamliligi va tasdiqlangan bio-mosligi (ISO 5832-3 standartlariga muvofiq) uni oxirgi effektorlar, konstruktiv qo'llar va sterilizatsiya qilinadigan asboblar kronshteynlari uchun ideal materialga aylantiradi.
Qayta ishlash bo'yicha ehtiyot choralari:
Titanning past issiqlik o'tkazuvchanligi va tez qattiqlashuv xususiyatlari ishlov berish jarayonida qattiq dastgohlar, yuqori bosimli sovutish suyuqligi yetkazib berish va o'tkir karbid yoki PVD bilan qoplangan kesish asboblaridan foydalanishni talab qiladi. Sirt yaxlitligining buzilishi va asbobning muddatidan oldin ishdan chiqishining oldini olish uchun issiqlik to'planishini samarali nazorat qilish kerak.
6.2 Tibbiy darajadagi PEEK
Reabilitatsiya ekzoskelet robotlarida PEEK materialini qo'llash tobora keng tarqalmoqda, ayniqsa rentgen shaffofligini (rentgen floroskopiyasi ostida vizualizatsiya yo'q), elektr izolyatsiyasini yoki MRI/KT tekshiruv muhitida tasvir artefaktlarini kamaytirishni talab qiladigan komponentlar uchun juda mos keladi. Odatda qo'llaniladiganlar: elektr izolyatsiyalovchi yenglar, yengil metall bo'lmagan strukturaviy qistirmalar va reabilitatsiya mashg'ulotlari paytida tasvir tekshiruviga kirishni to'sqinliksiz saqlashi kerak bo'lgan yo'naltiruvchi komponentlar.
Qayta ishlash bo'yicha ehtiyot choralari:
PEEK ning past issiqlik o'tkazuvchanligi uni mahalliy eritishga, kristall tuzilishiga zarar yetkazishga va kesish jarayonida burr yopishishiga moyil qiladi. Reabilitatsiya ekzoskelet qismlari ko'pincha yupqa devorli tuzilmalar va murakkab egri sirtlarni o'z ichiga oladi, bu ularni issiqlik shikastlanishiga nisbatan sezgirroq qiladi. Aniq CNC ishlov berish uchun ozuqa tezligi va shpindel tezligini optimallashtirish, ichki stressni bartaraf etish uchun tavlash siklini oqilona tartibga solish va materialning biomosligiga ta'sir qiluvchi zarrachalar ifloslanishining oldini olish uchun maxsus metall bo'lmagan asboblardan foydalanish talab etiladi - bu ayniqsa teri bilan uzoq muddatli aloqada bo'lgan reabilitatsiya uskunalari uchun muhimdir.
6.3 316LVM zanglamaydigan po'lat
Vakuumda eritilgan 316L zanglamaydigan po'lat titan qotishmalariga qaraganda yaxshiroq ishlov berish qobiliyatini taklif etadi, shu bilan birga yaxshi passivatsiya va sterilizatsiyaga chidamlilikni ta'minlaydi. Bu reabilitatsiya ekzoskelet qo'zg'aysan vallari, mahkamlagich uskunalari va xarajatlarni nazorat qilish muhim bo'lgan ilovalar uchun afzal materialdir.
6.4 Alyuminiy qotishmalari (6061-T6, 7075-T6)
Implantatsiya qilinmagan yoki sterilizatsiya qilinmagan konstruktiv ramkalar uchun alyuminiy material va ishlov berish xarajatlarining pastligi bilan ajoyib mustahkamlik-og'irlik nisbatini taklif etadi. Qattiq anodlangan alyuminiy aşınmaya bardoshli qo'llanmalar yoki korpuslar sifatida ham ishlatilishi mumkin.
7. Bardoshlilik, sirt qoplamasi va o'lchov standartlari
Reabilitatsiya ekzoskelet robot qismlari uchun bardoshlik talablari odatda umumiy sanoat avtomatlashtirish qismlariga qaraganda bir daraja qattiqroq:
O'lchamli bardoshlik: podshipnik teshiklari va tishli markazlari uchun ±0.005 mm dan ±0.025 mm gacha.
Geometrik bardoshlik: Haqiqiy pozitsiya, konsentriklik, perpendikulyarlik va yugurish ko'p o'qli yig'ilishlar uchun standart talablardir.
Sirtning notekisligi: Umumiy birlashuvchi yuzalar Ra 0.4-0.8μm; toymasin yoki muhrlovchi yuzalar Ra < 0.2 µm.
Burmalarni nazorat qilish: Qattiq burmalarni tozalash talab etiladi. Metall burmalar sterilizatsiyaga ta'sir qilishi, qadoqlashga zarar yetkazishi yoki bemorlarga zarar yetkazishi mumkin.
Ushbu texnik talablarga javob berish va tekshirish uchun jarayon ichidagi CMM tekshiruvi, birinchi buyum tekshiruvi (FAI) va statistik jarayonlarni nazorat qilish (SPC) zarur. Har bir muhim xususiyat o'lchanadigan, yozib olinadigan va material partiyalari va ishlov berish yozuvlari bilan kuzatib borilishi kerak.
8. Mintaqalar bo'yicha tartibga solishga muvofiqlik va sifat tizimlari
Reabilitatsiya ekzoskelet robotining komponentlari qat'iy hujjatlar va bemor bilan aloqa qilish yoki jarrohlik uskunalari kabi sifat tizimlarini talab qiladi.
8.1 ISO 13485: Global sifat standarti
II toifali jarrohlik robotlari yoki I toifali reabilitatsiya ekzoskeletlari uchun ISO 13485 sertifikatlangan sifat menejmenti tizimi komponent yetkazib beruvchilar uchun global standart hisoblanadi. U boshqariladigan jarayonlar, tasdiqlangan ishlab chiqarish parametrlari, yetkazib beruvchilar auditi va to'liq Qurilma tarixi yozuvlarini (DHR) ta'minlaydi.
8.2 FDA 21 CFR 820-qism (AQSh)
Shimoliy Amerika bozori uchun reabilitatsiya ekzoskeletlari ishlab chiqaruvchilariga xizmat ko'rsatuvchi CNC yetkazib beruvchilari FDA sifat tizimini tartibga solish talablariga, jumladan, dizaynni kuzatish, jarayonni tasdiqlash (IQ/OQ/PQ) va shikoyatlarni ko'rib chiqish talablariga javob berishlari kerak. Bar omboridan tortib tayyor yig'ishgacha to'liq partiyani kuzatish talab qilinadi.
8.3 Yevropa Ittifoqining 2017/745-sonli tibbiy asboblar to'g'risidagi Nizomi (Yevropa)
Yevropa MDR tizimiga ko'ra, ilg'or tizimlarga integratsiyalashgan komponentlar kuchli texnik hujjatlarga muhtoj. CNC ustaxonalari mijozlarining tartibga solish bo'yicha taqdimotlari uchun material sertifikatlarini, xavflarni boshqarish bo'yicha muvofiqlikni (ISO 14971) va bozordan keyingi monitoringni qo'llab-quvvatlashni ta'minlashi kerak.
8.4 PMDA va MHLW (Yaponiya)
Yaponiyaning PMDA qonuni xorijiy ishlab chiqaruvchilardan ro'yxatdan o'tishni yoki Yaponiyada joylashgan vakil orqali ishlashni talab qiladi. Yaponiya tibbiy robot ishlab chiqaruvchilari odatda Yaponiya sanoat standartlariga (JIS) javob beradigan material sertifikatlarini va mahalliy sifat standartlariga muvofiq qat'iy tekshirish jarayonlarini talab qiladi.
8.5 TGA (Avstraliya)
Avstraliya Dori-darmonlar boshqarmasi Yevropa Ittifoqi Tibbiy Qurilmalar Nizomi (EU MDR) va AQSh Oziq-ovqat va farmatsevtika boshqarmasi (FDA) ning tasdiqlash kanallarini tan oladi, ammo Avstraliyadagi homiy asosiy tamoyillarga rioya qilinishini ta'minlashi kerak. Avstraliyadagi tibbiy robot distribyutorlari o'zlarining CNC dastgohlari yetkazib beruvchilaridan biomoslik xulosalarini, sterilizatsiya tekshiruvi ma'lumotlarini va aniq malaka sertifikatlarini taqdim etishni tobora ko'proq talab qilmoqdalar.
9. Nima Reabilitatsiya ekzoskelet robot ishlab chiqaruvchilari CNC hamkorini tanlashda e'tiborga olish kerak
Robotlashtirilgan tibbiy uskunalar uchun ishlab chiqarish bo'yicha sherik tanlash har bir detal narxiga qarashdan ancha ko'proq narsani o'z ichiga oladi. Yaxshi muhandislikka yo'naltirilgan hamkor quyidagilarni ko'rsatishi kerak:
- Robotni ishlab chiqish siklining boshida ishlab chiqarishga yaroqlilik (DFM) qo'llab-quvvatlashi uchun dizayn
- Materiallarni sertifikatlashni boshqarish, jumladan, sinov hisobotlari, biomoslik deklaratsiyalari va RoHS/REACH muvofiqligi
- Zarrachalar, sovutish suyuqligi qoldiqlari va o'zaro ifloslanish xavflarini olib tashlash uchun nazorat ostidagi muhitda ishlov berish yoki tasdiqlangan tozalash
- CMM, optik taqqoslagichlar va sirt pürüzlülüğü sinov qurilmalarini o'z ichiga olgan integratsiyalashgan o'lchash imkoniyatlari
- Mintaqaviy tartibga solish bo'yicha bilimlar - Yevropa Ittifoqi, FDA, PMDA va TGA taqdimotlarini qo'llab-quvvatlash tajribasi
10. Nima uchun NOBLE ni reabilitatsiya ekzoskelet robot strukturaviy qismlarini ishlab chiqaruvchi sifatida tanlash kerak?
NOBLE kompaniyalarga kontseptsiyalarni funktsional prototiplar va ishlab chiqarishga tayyor qismlarga aylantirishga yordam beradi. Faqat prototiplash xizmatlarini taklif qiluvchi yetkazib beruvchilardan farqli o'laroq, NOBLE dizayn yordamidan tortib yakuniy yig'ishgacha bo'lgan bir martalik ishlab chiqarish yechimlarini taqdim etadi.
NOBLE ning silikonli tezkor prototiplash imkoniyatlari
NOBLE kompaniyasida silikonni tezkor prototiplash boshqa xizmatlar bilan integratsiyalashgan. Dizaynni qo'llab-quvvatlash ishlab chiqarish jarayoniga bevosita kiritilgan. CNC ishlov berish usta qoliplarini ishlab chiqaradi. Inyeksion qoliplash ommaviy ishlab chiqarish ehtiyojlarini qondiradi. Yig'ish va sirtni pardozlash mahsulotni yakuniy shakliga keltiradi. Butun jarayon bitta yetkazib beruvchi tomonidan boshqariladi.
Sifat standartlari va sertifikatlari
Sifat tizimi sertifikatlangan va yaxshi hujjatlashtirilgan.
ISO 9001:2015 umumiy sifat menejmentini qamrab oladi. Ishlab chiqarish jarayonini boshqarish natijalarining takrorlanishini ta'minlaydi; tekshirish protseduralari o'lchamlarni va sirt sifatini tekshiradi.
ISO 13485:2016 tibbiy asboblarni ishlab chiqarish uchun zarur bo'lgan qat'iy talablarni - yanada qat'iyroq kuzatuv va qat'iyroq jarayonlarni tasdiqlashni qo'shadi.
tez so'raladigan savollar
1-savol: Ekzoskeletlarni qayta tiklash uchun CNC ishlov berishda qanday materiallar keng qo'llaniladi?
Alyuminiy qotishmalari (6061/7075), zanglamaydigan po'lat (303/304), muhandislik plastmassalari (POM/Neylon/ABS), PEEK va titan qotishmalari.
2-savol: Alyuminiy qotishma qismlarini qayta ishlashda qanday qiyinchiliklar mavjud?
Yupqa devorlarni deformatsiyalash oson. Yechimlar: qo'pol va pardozlash ishlarini ajratish, kuchlanishni kamaytirish uchun ruxsat berish, vakuum patronlari yoki maxsus moslamalardan foydalanish.
3-savol: PEEKni qayta ishlashda nimalarga e'tibor berish kerak?
Issiqlik o'tkazuvchanligi past va burmalar hosil bo'lishi oson. Yechimlar: olmos bilan qoplangan asboblar, past kesish tezligi, yuqori bosimli sovutish, qo'lda yoki kimyoviy tozalash.
4-savol: Minimal devor qalinligi qanchaga yetishi mumkin?
Odatda 2-3 mm, mahalliy darajada 1.5 mm gacha tushadi. Lekin bu qismning tuzilishi va yuklanishiga qarab baholashni talab qiladi — yupqaroq har doim ham yaxshi emas.
5-savol: Tibbiy asboblarni qayta ishlash uchun qanday sertifikatlar talab qilinadi?
Minimal talab: ISO 13485. Eksport uchun FDA ro'yxatdan o'tishi yoki CE-MDR sertifikati ham talab qilinadi.





