
หุ่นยนต์ทางการแพทย์ทำงานในโรงพยาบาล ศูนย์ฟื้นฟู และสถานดูแลผู้สูงอายุ แขนหุ่นยนต์เป็นส่วนประกอบที่สำคัญที่สุดส่วนหนึ่งของหุ่นยนต์ทางการแพทย์ ทำหน้าที่ควบคุมการเคลื่อนไหว ทำงานอย่างแม่นยำ และช่วยให้หุ่นยนต์สามารถโต้ตอบกับผู้ป่วยและอุปกรณ์ทางการแพทย์ได้อย่างปลอดภัย
แขนหุ่นยนต์ทางการแพทย์มีชิ้นส่วนขนาดเล็กและแม่นยำจำนวนมาก ชิ้นส่วนเหล่านี้ได้แก่ ข้อต่อ เพลาหมุน ตัวรองรับ ตัวเรือน เฟือง และส่วนปลายแขน แต่ละชิ้นส่วนต้องการประสิทธิภาพที่แตกต่างกัน การเลือกใช้วัสดุส่งผลโดยตรงต่อความแข็งแรง น้ำหนัก อายุการใช้งาน และเสถียรภาพในการทำงานของแขนหุ่นยนต์
วัสดุที่ใช้กันทั่วไป ได้แก่ โลหะผสมอะลูมิเนียม สแตนเลส โลหะผสมไทเทเนียม และพลาสติกประสิทธิภาพสูง PEEK โรงงานต่างๆ ใช้เครื่องจักร CNC ที่มีความแม่นยำสูงการกลึง การเจียร และการฉีดขึ้นรูปอย่างแพร่หลายในการผลิตชิ้นส่วนเหล่านี้
บทความนี้กล่าวถึงประเภทชิ้นส่วนหลัก วัสดุที่ใช้ทั่วไป การใช้งานจริง และวิธีการผลิตชิ้นส่วนแขนหุ่นยนต์ทางการแพทย์ นอกจากนี้ยังอธิบายถึงวิธีการผลิตชิ้นส่วนหุ่นยนต์ที่มีคุณภาพสูงและเชื่อถือได้ผ่านกระบวนการผลิตที่แม่นยำ
1. หุ่นยนต์ทางการแพทย์คืออะไร?
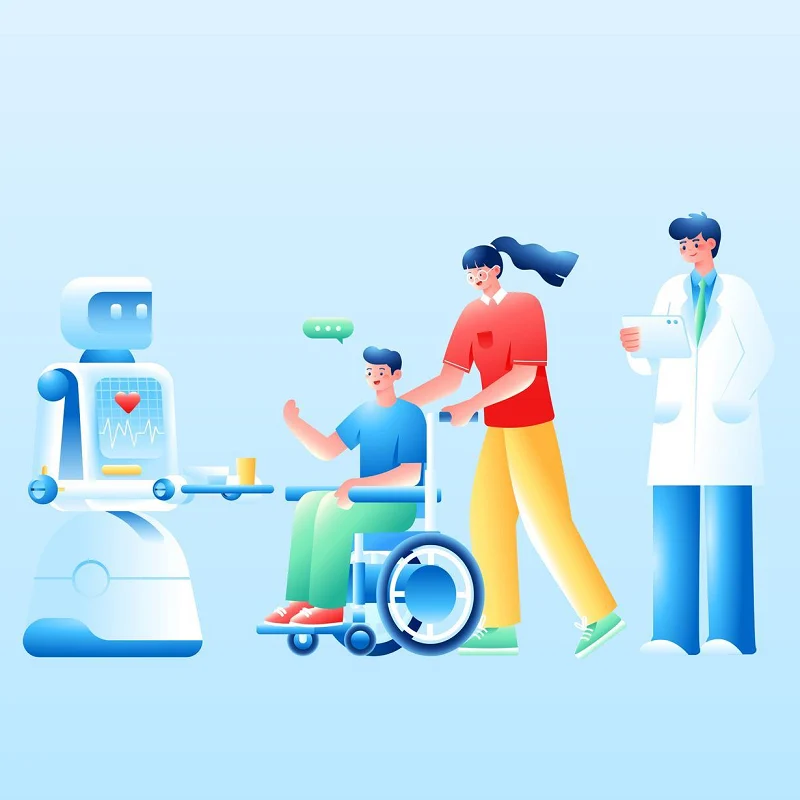
หุ่นยนต์ทางการแพทย์เป็นการผสมผสานเทคโนโลยีหุ่นยนต์ ปัญญาประดิษฐ์ เซ็นเซอร์ และการควบคุมอัตโนมัติ พวกมันทำงานในด้านการรักษาพยาบาล การฟื้นฟู และการดูแลผู้สูงอายุ สามารถช่วยเหลืองานต่างๆ เช่น การดูแล การฝึกฟื้นฟู การช่วยเหลือด้านการเคลื่อนไหว การตรวจสอบสุขภาพ และการสนับสนุนชีวิตประจำวัน ตามสถานการณ์การใช้งานที่แตกต่างกัน
แตกต่างจากหุ่นยนต์อุตสาหกรรมแบบดั้งเดิม หุ่นยนต์ทางการแพทย์จำเป็นต้องคำนึงถึงความปลอดภัยของมนุษย์ ความสะดวกสบายในการใช้งาน และการประสานงานของการเคลื่อนไหว โดยปกติแล้วหุ่นยนต์จะต้องตรวจจับการเคลื่อนไหวของมนุษย์และการเปลี่ยนแปลงของสภาพแวดล้อมผ่านเซ็นเซอร์ และปรับการเคลื่อนไหวตามข้อมูลที่รวบรวมได้
หุ่นยนต์ทางการแพทย์ทั่วไป ได้แก่ หุ่นยนต์ฟื้นฟูสมรรถภาพ หุ่นยนต์ดูแลผู้ป่วย หุ่นยนต์โครงกระดูกภายนอก หุ่นยนต์เคลื่อนย้ายผู้ป่วย และหุ่นยนต์ช่วยเหลือ หุ่นยนต์เหล่านี้ช่วยลดภาระงานของบุคลากรทางการแพทย์ และยังให้การสนับสนุนที่ดีขึ้นแก่ผู้สูงอายุ ผู้ป่วย และผู้ที่มีข้อจำกัดในการเคลื่อนไหว
โดยทั่วไปแล้ว หุ่นยนต์ทางการแพทย์จะมีโครงสร้างประกอบด้วย แขนหุ่นยนต์ ชุดข้อต่อ ระบบขับเคลื่อน ตัวรองรับเซ็นเซอร์ ชิ้นส่วนเชื่อมต่อ และส่วนปลายของอุปกรณ์ วัสดุของชิ้นส่วน ความแม่นยำในการผลิต และคุณภาพการประกอบจะเป็นตัวกำหนดประสิทธิภาพโดยรวมของหุ่นยนต์
2. ประเภทหลักของแขนหุ่นยนต์ทางการแพทย์
หุ่นยนต์ทางการแพทย์ทำหน้าที่ดูแลและสนับสนุนการทำงานที่หลากหลาย ดังนั้นแขนหุ่นยนต์จึงมีโครงสร้างและฟังก์ชันที่แตกต่างกัน เราสามารถแบ่งได้ตามกรณีการใช้งาน ระดับความเป็นอิสระ และรูปแบบการเคลื่อนไหว
2.1 แขนหุ่นยนต์อเนกประสงค์
นี่คือโครงสร้างทั่วไปสำหรับหุ่นยนต์ทางการแพทย์ โดยจะยึดติดกับตัวหุ่นยนต์หรือฐานเคลื่อนที่ ข้อต่อหลายจุดช่วยให้หุ่นยนต์สามารถหมุน ยืด และจับวัตถุได้
จุดเด่น: สามารถเคลื่อนไหวได้หลายข้อต่อ; มีช่วงการทำงานกว้าง; สามารถจับและยกสิ่งของได้; เหมาะสำหรับงานที่ซับซ้อน
แขนกลเหล่านี้ใช้สำหรับขนส่งสินค้า รับยา ช่วยผู้ใช้รับประทานอาหาร และปฏิบัติงานดูแลขั้นพื้นฐาน
2.2 แขนหุ่นยนต์ร่วมปฏิบัติงาน
แขนหุ่นยนต์ร่วมปฏิบัติงานส่วนใหญ่ใช้ในสถานการณ์ที่จำเป็นต้องมีการติดต่อใกล้ชิดกับผู้คน ซึ่งทำให้ต้องให้ความสำคัญกับความปลอดภัยและการควบคุมที่ยืดหยุ่นมากขึ้น
หุ่นยนต์สามารถรับรู้แรงภายนอกได้ผ่านเซ็นเซอร์วัดแรงและเซ็นเซอร์วัดตำแหน่ง เมื่อแขนหุ่นยนต์สัมผัสกับร่างกายมนุษย์หรือพบกับแรงต้านที่ผิดปกติ มันสามารถลดความเร็วหรือหยุดเคลื่อนที่ได้
โปรแกรมทั่วไป ได้แก่ :
- ช่วยผู้ป่วยในการเคลื่อนย้าย
- จัดส่งสิ่งของจำเป็นในชีวิตประจำวัน
การฝึกฟื้นฟูสมรรถภาพ
- การดูแลรักษาแบบร่วมมือระหว่างมนุษย์และเครื่องจักร
2.3 แขนหุ่นยนต์ช่วยฟื้นฟูสมรรถภาพ
แขนหุ่นยนต์ช่วยฟื้นฟูสมรรถภาพส่วนใหญ่ใช้เพื่อช่วยผู้ป่วยในการฝึกเคลื่อนไหวแขนหรือขา
แขนหุ่นยนต์ประเภทนี้โดยทั่วไปจำเป็นต้องเชื่อมต่อกับร่างกายมนุษย์อย่างมั่นคง และแรงช่วยเหลือควรได้รับการปรับตามความสามารถในการเคลื่อนไหวของผู้ป่วย
ข้อกำหนดหลัก
- การเคลื่อนไหวที่แม่นยำ
- การควบคุมพลังงานที่เสถียร
- สะดวกสบายในการสวมใส่
ใช้งานได้อย่างน่าเชื่อถือเป็นเวลานาน
สามารถนำไปประยุกต์ใช้กับผู้ป่วยโรคหลอดเลือดสมอง ผู้ที่มีความบกพร่องทางการเคลื่อนไหว และการฝึกฟื้นฟูหลังผ่าตัดได้
2.4 แขนหุ่นยนต์โครงกระดูกภายนอก
แขนกลโครงกระดูกภายนอกจะติดตั้งโดยตรงบนแขนหรือขาของมนุษย์ โดยให้พลังงานเสริมผ่านมอเตอร์ ตัวลดเกียร์ และชุด ข้อ ต่อ
เมื่อเปรียบเทียบกับแขนหุ่นยนต์ทั่วไป แขนกลแบบโครงกระดูกภายนอกจะให้ความสำคัญกับการจับคู่ระหว่างข้อต่อของมนุษย์และข้อต่อของหุ่นยนต์มากกว่า
โครงสร้างทั่วไปได้แก่:
- โมดูลข้อต่อไหล่
โมดูลข้อศอก
- โมดูลข้อต่อข้อมือ
กรอบรองรับ Support
- ชิ้นส่วนเชื่อมต่อสายรัด
2.4 แขนหุ่นยนต์โครงกระดูกภายนอก
แขนหุ่นยนต์โครงกระดูกภายนอก (Exoskeleton) สวมใส่โดยตรงบนแขนหรือขาของมนุษย์ มอเตอร์ ตัวลดเกียร์ และชิ้นส่วนข้อต่อต่างๆ ช่วยเพิ่มกำลังให้มากขึ้น
เมื่อเปรียบเทียบกับแขนหุ่นยนต์ทั่วไป โครงกระดูกภายนอกจำเป็นต้องมีการจับคู่ที่ดีระหว่างข้อต่อของหุ่นยนต์และข้อต่อของร่างกายมนุษย์
โครงสร้างทั่วไป: โมดูลข้อต่อไหล่, โมดูลข้อต่อข้อศอก, โมดูลข้อต่อข้อมือ, โครงรองรับ, ส่วนเชื่อมต่อสายรัด
2.5 วิธีการเลือกแขนหุ่นยนต์แบบต่างๆ
สถานการณ์การใช้งานที่แตกต่างกันจำเป็นต้องเลือกโครงสร้างแขนหุ่นยนต์ที่แตกต่างกัน
ดังนั้น แขนหุ่นยนต์ทางการแพทย์จึงไม่ใช่โครงสร้างเชิงกลแบบเดียว จำเป็นต้องออกแบบแขนหุ่นยนต์ประเภทต่างๆ โดยพิจารณาจากภารกิจการดูแล วิธีการสัมผัสกับมนุษย์ ข้อกำหนดด้านน้ำหนักบรรทุก ช่วงการเคลื่อนไหว และมาตรฐานความปลอดภัย
จากมุมมองด้านการผลิต ส่วนประกอบต่างๆ เช่น ตัวเรือนข้อต่อ ชิ้นส่วนเชื่อมต่อ เพลาหมุน โครงรองรับ และส่วนปลายของแขนหุ่นยนต์ ล้วนเป็นส่วนประกอบสำคัญ ชิ้นส่วนเหล่านี้มักต้องผลิตด้วยกระบวนการต่างๆ เช่น การตัดเฉือนด้วยเครื่อง CNC ที่มีความแม่นยำสูง การฉีดขึ้นรูป และการพิมพ์โลหะ 3 มิติ และต้องผ่านการตรวจสอบขนาดและการตรวจสอบการประกอบอย่างเข้มงวด เพื่อให้มั่นใจได้ว่าแขนหุ่นยนต์ทำงานได้อย่างเสถียร
3. วัสดุสำหรับแขนหุ่นยนต์ทางการแพทย์
แขนหุ่นยนต์ทางการแพทย์จำเป็นต้องมีน้ำหนักเบา แข็งแรงทนทาน อายุการใช้งานยาวนาน ปลอดภัย และมีความแม่นยำในการผลิตสูง โดยปกติแล้วจะใช้วัสดุมากกว่าหนึ่งชนิด เราเลือกวัสดุตามหน้าที่ของแต่ละส่วน
3.1 อลูมิเนียมอัลลอย
โลหะผสมอะลูมิเนียมเป็นหนึ่งในวัสดุที่ใช้กันทั่วไปในแขนหุ่นยนต์ทางการแพทย์
วัสดุนี้มีคุณสมบัติเด่นคือ น้ำหนักเบา แข็งแรงทนทาน แปรรูปง่าย และทนต่อการกัดกร่อน ซึ่งสามารถลดน้ำหนักโดยรวมของแขนหุ่นยนต์ได้อย่างมีประสิทธิภาพ
โปรแกรมทั่วไป ได้แก่ :
- ส่วนลำตัวหลักของแขนหุ่นยนต์
- เปลือกข้อต่อ
กรอบรองรับ Support
- ฐานยึดมอเตอร์
- ชิ้นส่วนเชื่อมต่อ
ในบรรดาโลหะผสมอะลูมิเนียมเหล่านั้น ทั้ง 6061 และ 7075 เหมาะสำหรับการผลิตชิ้นส่วนที่มีความแม่นยำสูงโดยใช้เครื่องจักร CNC
เหล็กสแตนเลส 3.2
เหล็กกล้าไร้สนิมมีความแข็งแรง ทนทานต่อการสึกหรอ และทนต่อการกัดกร่อนได้ดี
เหมาะสำหรับชิ้นส่วนที่รับน้ำหนักมากหรือต้องการการทำงานที่เสถียรในระยะยาว
โปรแกรมทั่วไป ได้แก่ :
- เพลาหมุนที่มีความแม่นยำสูง
- ชิ้นส่วนเชื่อมต่อแบบเกลียว
- ที่อยู่อาศัยแบริ่ง
- ส่วนประกอบภายในของข้อต่อ
นอกจากนี้ เหล็กกล้าไร้สนิมยังมีคุณสมบัติในการทำความสะอาดและบำรุงรักษาที่ดีเยี่ยม เหมาะสำหรับอุปกรณ์ทางการแพทย์และอุปกรณ์ทางการพยาบาล
3.3 โลหะผสมไทเทเนียม
โลหะผสมไทเทเนียมมีคุณสมบัติเด่นคือมีความแข็งแรงสูง ความหนาแน่นต่ำ และทนต่อการกัดกร่อนได้ดีเยี่ยม
พวกเขาสามารถลดน้ำหนักของแขนหุ่นยนต์ลงได้ ในขณะที่ยังคงรักษาความแข็งแรงของโครงสร้างไว้ได้
ดังนั้น โลหะผสมไทเทเนียมจึงเหมาะสมสำหรับการใช้งานในชิ้นส่วนที่มีข้อกำหนดด้านน้ำหนักและความแข็งแรงสูง เช่น:
- ตัวเชื่อมต่อความแข็งแรงสูง
- โครงสร้างร่วม
ชิ้นส่วนรองรับที่มีความแม่นยำสูง
อย่างไรก็ตาม ความยากในการแปรรูปและต้นทุนวัสดุของโลหะผสมไทเทเนียมมักจะสูงกว่าโลหะผสมอะลูมิเนียม ดังนั้นการเลือกใช้ควรพิจารณาจากลักษณะการใช้งานเฉพาะด้าน
3.4 พลาสติกวิศวกรรม PEEK
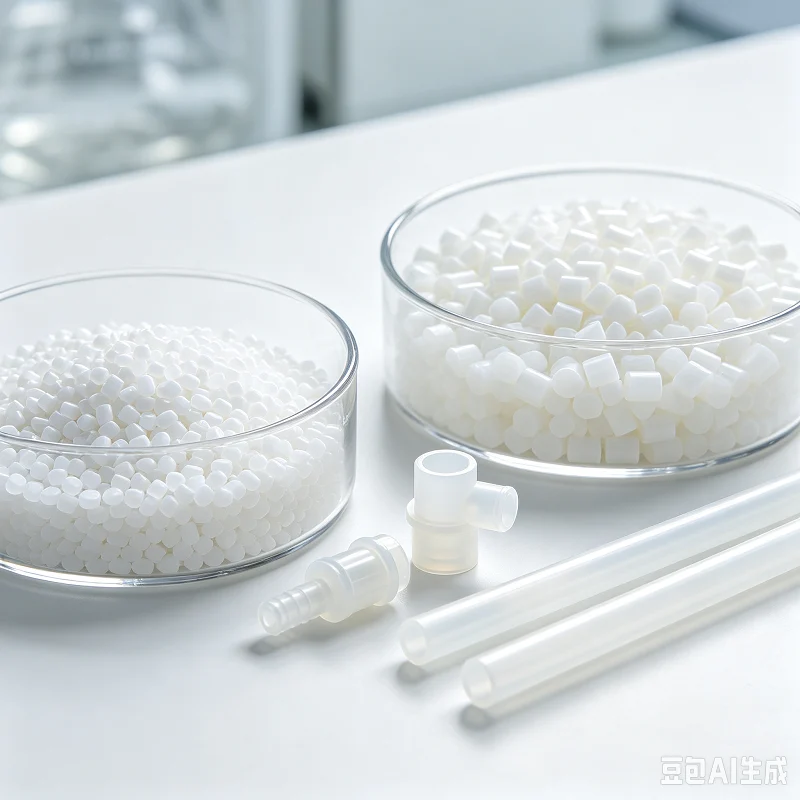
PEEK เป็นพลาสติกวิศวกรรมประสิทธิภาพสูงและมีคุณค่าในการใช้งานสูงในด้านอุปกรณ์ทางการแพทย์
มันมี:
- มีความแข็งแรงสูง
- ทนทานต่ออุณหภูมิสูง
- ทนทานต่อการกัดกร่อนของสารเคมี
- เสถียรภาพมิติที่ดี
PEEK สามารถนำไปใช้ในการผลิต:
ชิ้นส่วนฉนวน
- ปลอก
ตัวยึดเซ็นเซอร์
ส่วนประกอบโครงสร้างน้ำหนักเบา
PEEK มีข้อดีที่เห็นได้ชัดสำหรับชิ้นส่วนหุ่นยนต์ที่ต้องการลดน้ำหนักหรือเป็นฉนวนไฟฟ้า
3.5 พลาสติกวิศวกรรมประเภทอื่นๆ
นอกจาก PEEK แล้ว ABS, PC, POM และ PPS ก็ถูกนำมาใช้ในหุ่นยนต์ทางการแพทย์ด้วยเช่นกัน
ใช้สำหรับ: ตัวเรือนภายนอกของหุ่นยนต์ ฝาครอบป้องกัน ตัวเรือนเซ็นเซอร์ ชิ้นส่วนเชื่อมต่อขนาดเล็ก ชิ้นส่วนโครงสร้างภายใน
ชิ้นส่วนพลาสติกสามารถผลิตได้โดยวิธีการฉีดขึ้นรูปหรือการตัดเฉือนด้วยเครื่อง CNC สำหรับการผลิตจำนวนมาก
3.6 วัสดุคอมโพสิตคาร์บอนไฟเบอร์
วัสดุคาร์บอนไฟเบอร์มีน้ำหนักเบา แข็งแรง และทนทาน เหมาะสำหรับโครงสร้างภายนอกที่มีน้ำหนักเบาและโครงสร้างแขนหุ่นยนต์
การใช้งานทั่วไป: โครงรองรับโครงสร้างภายนอก, แท่งแขนหุ่นยนต์, โครงหลักน้ำหนักเบา
คาร์บอนไฟเบอร์ช่วยลดน้ำหนักของชิ้นส่วนที่เคลื่อนไหวของหุ่นยนต์และลดแรงกดดันต่อระบบขับเคลื่อน
3.7 วิธีการเลือกวัสดุที่เหมาะสม
| วัสดุ | ข้อได้เปรียบหลัก | การใช้งานทั่วไป |
| อลูมิเนียม | น้ำหนักเบา ใช้งานง่าย | ตัวเรือน, ตัวรองรับ, ชิ้นส่วนเชื่อมต่อ |
| สแตนเลส สตีล | แข็งแรงทนทาน ป้องกันสนิม | เพลาหมุน, ที่นั่งแบริ่ง |
| ไทเทเนียมอัลลอย | แข็งแรงและเบา | ข้อต่อ ชิ้นส่วนที่เชื่อมต่อกัน |
| PEEK | ทนความร้อน ทนสารเคมี | ปลอกเพลา, ชิ้นส่วนฉนวน |
| พลาสติกวิศวกรรมชนิดอื่นๆ | น้ำหนักเบา เหมาะสำหรับการผลิตจำนวนมาก | ตัวเรือนภายนอก, ฝาครอบป้องกัน |
| คาร์บอนไฟเบอร์คอมโพสิต | แข็งแรงและเบามาก | โครงกระดูกภายนอก, โครงสร้างแขนหุ่นยนต์ |
เลือกวัสดุโดยพิจารณาจากหน้าที่ของชิ้นส่วน น้ำหนัก ความแข็งแรง ความทนทานต่อการสึกหรอ ความยากในการขึ้นรูป และต้นทุนการผลิต คุณสามารถผสมวัสดุต่าง ๆ เพื่อให้ได้ความสมดุลระหว่างความแข็งแรง น้ำหนัก และต้นทุน
4. วิธีการผลิตแขนหุ่นยนต์ทางการแพทย์
ชิ้นส่วนแขนหุ่นยนต์ประกอบด้วย ข้อต่อ ชิ้นส่วนเชื่อมต่อ ตัวรองรับ ชิ้นส่วนเพลา ตัวเรือน และหัวจับชิ้นงาน ชิ้นส่วนแต่ละชิ้นมีมาตรฐานความแม่นยำ ความแข็งแรง และผิวสำเร็จที่แตกต่างกัน เรามักใช้กรรมวิธีการผลิตหลายวิธีร่วมกัน การเลือกกระบวนการผลิตที่ดีจะช่วยเพิ่มความแม่นยำของชิ้นส่วนและลดต้นทุนการผลิต
4.1 เครื่องจักรกลซีเอ็นซีที่มีความแม่นยำ
การผลิตชิ้นส่วนด้วยเครื่องจักร CNC ที่มีความแม่นยำสูงนั้นถูกนำมาใช้กันอย่างแพร่หลายในการผลิตชิ้นส่วนแขนหุ่นยนต์ทางการแพทย์
บริษัทนี้ผลิตชิ้นส่วนเหล่านี้: ตัวเรือนข้อต่อ ชิ้นส่วนเชื่อมต่อแขนหุ่นยนต์ ฐานยึดมอเตอร์ โครงรองรับ ที่นั่งตลับลูกปืนความแม่นยำสูง
เครื่องจักร CNC ให้ความแม่นยำสูงสำหรับรูปทรงที่ซับซ้อน โรงงานต่างๆ เลือกใช้เครื่องจักร CNC แบบ 3 แกน 4 แกน หรือ 5 แกน ตามการออกแบบชิ้นส่วน
4.2 CNC Turning
การกลึงเหมาะสำหรับชิ้นส่วนทรงกลมและชิ้นส่วนที่หมุนได้
ชิ้นส่วนทั่วไป: เพลาหมุน เพลาขับ เพลาพิน ปลอกเพลา ชิ้นส่วนเชื่อมต่อแบบเกลียว
ชิ้นส่วนเพลาสำหรับข้อต่อหุ่นยนต์จำเป็นต้องมีความเที่ยงตรงของศูนย์กลางที่ดีและพื้นผิวเรียบ การกลึงขึ้นรูปด้วยความแม่นยำสูงตอบโจทย์ความต้องการเหล่านี้ได้
4.3 เครื่องเจียร CNC
การกลึงหรือการกัดเพียงอย่างเดียวบางครั้งอาจไม่สามารถตอบสนองความต้องการด้านความแม่นยำสูงได้ การเจียรช่วยปรับปรุงความแม่นยำของขนาด ความเรียบของพื้นผิว ความกลม และความเป็นศูนย์กลางให้ดียิ่งขึ้น
ผู้คนใช้การเจียรในการผลิตชิ้นส่วนสำคัญ เช่น เพลาที่มีความแม่นยำสูง และพื้นผิวที่เข้ากันได้ดีกับตลับลูกปืน
4.4 โลหะ พิมพ์ 3D
การพิมพ์โลหะ 3 มิติ สามารถสร้างชิ้นส่วนที่ซับซ้อนและน้ำหนักเบาได้ ช่วยลดของเสียจากกระบวนการผลิตด้วยเครื่องจักรแบบดั้งเดิม และสามารถสร้างรูปทรงที่ยากต่อการผลิตด้วยวิธีการแบบเก่าได้
การใช้งานทั่วไป: โครงสร้างแขนหุ่นยนต์น้ำหนักเบา; ชิ้นส่วนเชื่อมต่อที่ซับซ้อน; โครงรองรับแบบสั่งทำพิเศษ
เหมาะสำหรับงานวิจัยและพัฒนา รวมถึงการสั่งซื้อจำนวนน้อย
4.5 สายการผลิตผลิตภัณฑ์ฉีดขึ้นรูป
แขนหุ่นยนต์ทางการแพทย์มีชิ้นส่วนพลาสติกจำนวนมาก การฉีดขึ้นรูปใช้ในการผลิต: ตัวเรือนภายนอก ฝาครอบป้องกัน ปลอกเซ็นเซอร์ ตัวป้องกันสายไฟ ชิ้นส่วนโครงสร้างขนาดเล็ก
เมื่อผลิตภัณฑ์เข้าสู่กระบวนการผลิตจำนวนมาก การฉีดขึ้นรูปจะช่วยเพิ่มความเร็วและลดต้นทุนต่อชิ้น
4.6 การขึ้นรูปโลหะแผ่น
โครงสร้างหุ่นยนต์ขนาดใหญ่บางแบบใช้การขึ้นรูปโลหะแผ่น ขั้นตอนหลัก ได้แก่ การตัดด้วยเลเซอร์ การดัด การเชื่อม และการตกแต่งพื้นผิว
การขึ้นรูปโลหะแผ่นใช้ในการสร้างโครงภายนอก โครงสร้างป้องกัน และตัวเรือนอุปกรณ์
4.7 การรักษาพื้นผิว
ชิ้นส่วนหลายชิ้นจำเป็นต้องได้รับการปรับสภาพพื้นผิวหลังจากการกลึง วิธีการที่นิยมใช้ ได้แก่ การชุบอะโนไดซ์ การพาสซิเวชั่น การพ่นทราย การขัดเงา และการชุบด้วยไฟฟ้า
การเคลือบผิวช่วยเพิ่มความต้านทานต่อสนิม ความต้านทานต่อการสึกหรอ และลักษณะของพื้นผิวให้ดีขึ้น
4.8 การตรวจสอบอย่างแม่นยำ
ชิ้นส่วนสำคัญที่ผลิตเสร็จแล้วต้องผ่านการตรวจสอบคุณภาพ เครื่องมือทดสอบที่ใช้กันทั่วไป ได้แก่ เครื่องวัดพิกัด (CMM), เครื่องมือวัดทางแสง, เครื่องทดสอบความหยาบผิว, เครื่องวัดด้วยเลเซอร์
การตรวจสอบยืนยันว่าขนาด ความคลาดเคลื่อน ตำแหน่งรู และผิวสำเร็จตรงตามข้อกำหนดในแบบร่าง
4.9 วิธีการเลือกวิธีการผลิตที่เหมาะสม
| ส่วนหนึ่ง | วิธีการผลิตทั่วไป | ข้อกำหนดที่สำคัญ |
| ที่อยู่อาศัยร่วมกัน | เครื่องจักรซีเอ็นซี | ความแม่นยำ ความแข็งแกร่ง |
| เพลาแม่นยำ | การกลึง + การเจียร | ความเที่ยงตรงของศูนย์กลาง, ความเรียบของพื้นผิว |
| กรอบรองรับ Support | การตัดเฉือนด้วยเครื่อง CNC / การพิมพ์ 3 มิติ | แข็งแรง น้ำหนักเบา |
| ตัวเรือนภายนอกของหุ่นยนต์ | การฉีดขึ้นรูป/การกลึงแผ่นโลหะ | รูปลักษณ์ การควบคุมต้นทุน |
| รองรับเซนเซอร์ | การตัดเฉือนด้วยเครื่อง CNC / การฉีดขึ้นรูป | ขนาดที่มั่นคง |
| ส่วนเชื่อมต่อ | เครื่องจักรซีเอ็นซี | ความแข็งแรง ความแม่นยำในการประกอบ |
โดยสรุป การผลิตชิ้นส่วนแขนหุ่นยนต์ทางการแพทย์นั้นแทบจะไม่ขึ้นอยู่กับกระบวนการเดียว ควรเลือกกระบวนการตามรูปทรงของชิ้นส่วน วัสดุ ความแม่นยำที่ต้องการ ปริมาณการสั่งซื้อ และต้นทุน สำหรับขั้นตอนการวิจัยและพัฒนา ควรใช้เครื่องจักร CNC และการพิมพ์ 3 มิติสำหรับการผลิตตัวอย่างอย่างรวดเร็ว สำหรับการผลิตจำนวนมาก ควรผสมผสานการฉีดขึ้นรูป การกลึงที่แม่นยำ และการตรวจสอบอัตโนมัติ ซึ่งจะช่วยเพิ่มความเร็วในการผลิตและรักษาคุณภาพของผลิตภัณฑ์ให้สม่ำเสมอ
5. การนำหุ่นยนต์ทางการแพทย์ไปใช้ในโลกแห่งความเป็นจริง
หุ่นยนต์ทางการแพทย์กำลังขยายจากโรงพยาบาลไปสู่ชุมชนและบ้านเรือน และสถานการณ์การใช้งานก็มีความหลากหลายมากขึ้นเรื่อยๆ โดยหลักๆ แล้วสามารถแบ่งออกเป็นประเภทต่างๆ ดังต่อไปนี้
5.1 ประเภทการฝึกอบรมฟื้นฟูสมรรถภาพ
- หุ่นยนต์โครงกระดูกภายนอกสำหรับขา: ช่วยเหลือผู้ป่วยที่มีอาการบาดเจ็บไขสันหลังและโรคหลอดเลือดสมองในการฝึกเดิน
หุ่นยนต์ช่วยฟื้นฟูแขนขาช่วงบน: ช่วยผู้ป่วยโรคหลอดเลือดสมองฟื้นฟูการทำงานของแขนและมือ
- หุ่นยนต์ช่วยฟื้นฟูมือ: ช่วยในการฝึกงอและเหยียดนิ้วมือโดยใช้ระบบขับเคลื่อนแบบยืดหยุ่นหรือระบบลม
5.2 ประเภทความช่วยเหลือด้านชีวิต
- เตียงพยาบาลอัจฉริยะ: พลิกตัวอัตโนมัติ ปรับท่าทาง และป้องกันแผลกดทับ
- หุ่นยนต์ช่วยเคลื่อนย้าย: ช่วยให้ผู้ป่วยเคลื่อนย้ายจากเตียงไปยังรถเข็นได้อย่างปลอดภัย
- หุ่นยนต์ช่วยรับประทานอาหาร: ให้ความช่วยเหลือในการรับประทานอาหารแบบอัตโนมัติสำหรับผู้ที่มีปัญหาเกี่ยวกับแขนขาช่วงบน
5.3 หมวดการเฝ้าติดตามและการดูแล
- หุ่นยนต์ตรวจวัดสุขภาพ: เก็บรวบรวมข้อมูลสัญญาณชีพแบบเรียลไทม์ เช่น อัตราการเต้นของหัวใจ ระดับออกซิเจนในเลือด และอุณหภูมิร่างกาย
- หุ่นยนต์ตรวจจับการล้ม: ตรวจจับการล้มด้วยระบบภาพหรือเซ็นเซอร์ และส่งสัญญาณเตือนโดยอัตโนมัติ
- หุ่นยนต์เพื่อนคู่ใจทางอารมณ์: นำเสนอการโต้ตอบด้วยเสียงและการฝึกฝนด้านการรับรู้เพื่อบรรเทาความเหงาของผู้สูงอายุ
5.4 คลาสสนับสนุนงาน
- หุ่นยนต์ขนส่งสินค้า: ขนส่งยา ตัวอย่างตรวจ และอาหารภายในโรงพยาบาล
- หุ่นยนต์ฆ่าเชื้อโรค: ใช้แสงอัลตราไวโอเลตหรือไฮโดรเจนเปอร์ออกไซด์ในการฆ่าเชื้อโรคในสิ่งแวดล้อม
6. ข้อกำหนดด้านการผลิตชิ้นส่วนสำหรับหุ่นยนต์ทางการแพทย์มีอะไรบ้าง
ข้อกำหนดด้านการประมวลผลชิ้นส่วนสำหรับหุ่นยนต์ทางการแพทย์นั้นสูงกว่าผลิตภัณฑ์อุตสาหกรรมทั่วไปมาก โดยส่วนใหญ่สะท้อนให้เห็นในด้านต่อไปนี้:
6.1 ความแม่นยำสูงและเสถียรภาพเชิงมิติ
ค่าความคลาดเคลื่อนของชิ้นส่วนส่งกำลังร่วมและฐานยึดเซ็นเซอร์ควรอยู่ในช่วง ±0.005 มม. ถึง ±0.025 มม. เพื่อให้มั่นใจถึงความแม่นยำในการเคลื่อนที่และความถูกต้องของข้อมูลเซ็นเซอร์
ความตรงกันของตำแหน่งรูเจาะควรน้อยกว่า 0.01 มม. มิเช่นนั้นจะทำให้เกิดแรงต้านที่ไม่สม่ำเสมอในการเคลื่อนไหวของข้อต่อหรือความคลาดเคลื่อนของตำแหน่ง
ชิ้นส่วนเหล่านี้ต้องได้รับการผลิตภายใต้สภาวะอุณหภูมิคงที่ เพื่อหลีกเลี่ยงผลกระทบของการเปลี่ยนแปลงอุณหภูมิต่อความสม่ำเสมอของขนาด
6.2 ความหลากหลายของวัสดุและความสามารถในการแปรรูป
สำหรับโลหะผสมอะลูมิเนียม (6061/7075) ปัญหาการเสียรูปในระหว่างกระบวนการผลิตผนังบางจำเป็นต้องได้รับการแก้ไข สามารถลดความเครียดได้โดยการแปรรูปหยาบและละเอียดแยกกัน และการบ่มตามธรรมชาติ
พลาสติกวิศวกรรม เช่น PEEK มีค่าการนำความร้อนต่ำ ดังนั้นจึงควรใช้เครื่องมือเคลือบเพชร และควรควบคุมความเร็วในการตัดเพื่อป้องกันการหลอมละลายเฉพาะจุด
การแปรรูปโลหะผสมไทเทเนียมต้องใช้การระบายความร้อนด้วยแรงดันสูงและอุปกรณ์ยึดที่แข็งแรงเพื่อรับมือกับคุณสมบัติการแข็งตัวอย่างรวดเร็วของวัสดุ
6.3 คุณภาพพื้นผิวและการปรับปรุงหลังการผลิต
ความหยาบของพื้นผิวชิ้นส่วนที่สัมผัสกับผิวหนังควรมีค่า Ra≤0.8μm เพื่อหลีกเลี่ยงความรู้สึกไม่สบายจากการเสียดสี
ชิ้นส่วนที่ใช้งานเป็นเวลานานจำเป็นต้องผ่านกระบวนการชุบอะโนไดซ์หรือการเคลือบผิวเพื่อเพิ่มความทนทานต่อการกัดกร่อนและการสึกหรอ
ขอบคมทุกส่วนต้องถูกทำให้โค้งมนเพื่อความปลอดภัยในการใช้งาน
6.4 ความสะอาดและความเข้ากันได้ทางชีวภาพ
ชิ้นส่วนต่างๆ ต้องผลิตและบรรจุในสภาพแวดล้อมที่สะอาด ปราศจากคราบไขมันและเศษฝุ่นละอิง
วัสดุต้องผ่านการทดสอบความเข้ากันได้ทางชีวภาพตามมาตรฐาน ISO 10993 และไม่ก่อให้เกิดการระคายเคืองผิวหนังหรืออาการแพ้
6.5 ระบบการตรวจสอบย้อนกลับและคุณภาพ
ทุกส่วนจะต้องสามารถตรวจสอบย้อนกลับได้อย่างครบถ้วน ตั้งแต่วัตถุดิบจนถึงผลิตภัณฑ์สำเร็จรูป โดยเป็นไปตามข้อกำหนดของระบบการจัดการคุณภาพ ISO 13485
จำเป็นต้องจัดทำบันทึกการตรวจสอบคุณภาพอย่างครบถ้วน รวมถึงรายงานขนาด ใบรับรองวัสดุ และผลการทดสอบการเคลือบผิว
7. เหตุใดจึงควรเลือก Noble ในฐานะผู้ผลิต ชิ้นส่วนแขนหุ่นยนต์ทางการแพทย์
NOBLE เป็นบริษัทแปรรูปโลหะที่ได้รับการรับรอง โดยมีประสบการณ์มากกว่า 12 ปีในการผลิตชิ้นส่วนโลหะคุณภาพสูง
จากที่ตั้งของเราในเมืองเซินเจิ้น ประเทศจีน เราให้บริการแปรรูปโลหะแผ่นและชิ้นส่วนเครื่องจักรกลที่มีความแม่นยำสูงสำหรับอุตสาหกรรมยานยนต์ อุตสาหกรรม และการแพทย์ ตั้งแต่ปี 2012 เราได้เป็นพันธมิตรที่เชื่อถือได้สำหรับผู้ผลิตชิ้นส่วนสำหรับยานพาหนะอุตสาหกรรมและเครื่องจักรกลการเกษตร โดยนำเสนอเส้นทางการผลิตที่ครบวงจร ตั้งแต่การแปรรูปเบื้องต้นไปจนถึงชิ้นส่วนสำเร็จรูป
สิ่งที่ทำให้เราแตกต่างคือการมุ่งเน้นไปที่นวัตกรรมทางเทคโนโลยีและการพัฒนาอย่างต่อเนื่อง ด้วยการผสานระบบอัตโนมัติขั้นสูงเข้ากับฝีมือช่างผู้เชี่ยวชาญ เราจึงมั่นใจได้ว่าทุกชิ้นส่วนมีคุณภาพตามมาตรฐานที่เข้มงวด โรงงานของเราได้รับการรับรองมาตรฐาน ISO 9001 และ ISO 13485 ซึ่งตอกย้ำความมุ่งมั่นของเราในการบริหารจัดการคุณภาพ ความรับผิดชอบต่อสิ่งแวดล้อม และความปลอดภัยในที่ทำงาน
สิ่งนี้ทำให้บริษัทของคุณมีพันธมิตรที่เชื่อถือได้สำหรับชิ้นส่วนที่มีความแม่นยำสูงสม่ำเสมอ การตรวจสอบย้อนกลับได้อย่างสมบูรณ์ และการปฏิบัติตามมาตรฐานสากลอย่างครบถ้วน ตั้งแต่การผลิตชิ้นส่วนโลหะแผ่นที่ซับซ้อนไปจนถึงชิ้นส่วนเชิงกลสำหรับการใช้งานที่ต้องการความแม่นยำสูง ทีมงานของเราพร้อมที่จะตอบสนองเป้าหมายการผลิตของคุณ
คำถามที่พบบ่อยของ หุ่นยนต์ทางการแพทย์ Aชิ้นส่วน rm
1. การตัดเฉือนด้วยเครื่อง CNC แตกต่างจากการตัดเฉือนแบบอื่นอย่างไร การฉีดขึ้นรูปโลหะ (MIM) สำหรับชิ้นส่วนหุ่นยนต์ขนาดเล็ก?
การตัดเฉือนด้วยเครื่อง CNC ให้ผิวงานที่เรียบเนียนกว่า ความคลาดเคลื่อนทางเรขาคณิตที่แม่นยำกว่า และการออกแบบที่รวดเร็วกว่าสำหรับปริมาณการผลิตต่ำถึงปานกลาง ในขณะที่การตัดเฉือนด้วยเครื่อง MIM สามารถสร้างรูปทรงที่ซับซ้อนได้ในปริมาณการผลิตสูงมาก แต่โดยทั่วไปแล้วจะต้องมีการตัดเฉือนเพิ่มเติมสำหรับส่วนประกอบที่สำคัญ และอาจก่อให้เกิดความเสี่ยงต่อการเกิดรูพรุนซึ่งส่งผลต่อการฆ่าเชื้อหรืออายุการใช้งาน
2. ค่าความคลาดเคลื่อนที่ยอมรับได้สำหรับการผลิตหุ่นยนต์ทางการแพทย์ด้วยเครื่อง CNC คือเท่าใด aชิ้นส่วน RM?
ชิ้นส่วนสำคัญส่วนใหญ่ของหุ่นยนต์ผ่าตัดต้องการค่าความคลาดเคลื่อนระหว่าง ±0.005 มม. และ ±0.025 มม. ขึ้นอยู่กับว่าชิ้นส่วนนั้นเป็นรูแบริ่ง ที่นั่งเฟือง หรือส่วนต่อประสานกับเครื่องมือ ค่าความคลาดเคลื่อนที่เข้มงวดมากขึ้นจำเป็นต้องใช้สภาพแวดล้อมการผลิตที่ควบคุมอุณหภูมิได้ และการตรวจสอบด้วยเครื่องวัดพิกัดสามมิติ (CMM) ระหว่างกระบวนการผลิต
3. เป็นเพราะเหตุใด การตัดเฉือนแบบ 5 แกน เหมาะสำหรับหน่วยแพทย์หรือไม่?
เครื่องนี้สามารถจัดการกับรูปทรงที่ซับซ้อนและถูกหลักสรีรศาสตร์ได้ในขั้นตอนเดียว ช่วยลดข้อผิดพลาดและรับประกันความแม่นยำสูงที่จำเป็นสำหรับการผ่าตัด
4. ในการผลิตชิ้นส่วนทางการแพทย์ สามารถกำหนดค่าความคลาดเคลื่อนได้มากน้อยเพียงใด?
โดยทั่วไปแล้ว ร้านซ่อมรถยนต์มืออาชีพจะทำความแม่นยำได้ ±0.005 มม. หรือดีกว่านั้น ทั้งนี้ขึ้นอยู่กับวัสดุและรูปทรงของชิ้นส่วนแต่ละชิ้น
5. วัสดุชนิดใดเหมาะสมที่สุดสำหรับใช้ในทางการแพทย์ แขนหุ่นยนต์?
เหล็กกล้าไร้สนิม 316L และไทเทเนียม Ti6Al4V เป็นมาตรฐานที่ใช้กันทั่วไป เนื่องจากให้ความสมดุลที่ดีที่สุดระหว่างความแข็งแรงและความเข้ากันได้ทางชีวภาพ






