
Медицинские роботы работают в больницах, реабилитационных центрах и домах престарелых. Роботизированные манипуляторы — одна из важнейших частей медицинских роботов. Они контролируют движения, выполняют точную работу и помогают роботам безопасно взаимодействовать с пациентами и медицинским оборудованием.
Роботизированная рука в здравоохранении состоит из множества мелких и точно изготовленных деталей. К этим деталям относятся шарниры, вращающиеся валы, опоры, корпуса, шестерни и концевые захваты. Разные детали требуют разных характеристик. Выбор материала напрямую влияет на прочность, вес, срок службы и стабильность работы руки.
В качестве материалов обычно используются алюминиевый сплав, нержавеющая сталь, титановый сплав и высокоэффективный пластик PEEK. Заводы широко используют для изготовления этих деталей прецизионную обработку на станках с ЧПУ, токарную обработку, шлифовку и литье под давлением.
В этой статье рассматриваются основные типы деталей, распространенные материалы, практическое применение и методы изготовления деталей для роботизированных манипуляторов в здравоохранении. Также объясняется, как получить высококачественные и надежные детали для роботов с помощью высокоточного производства.
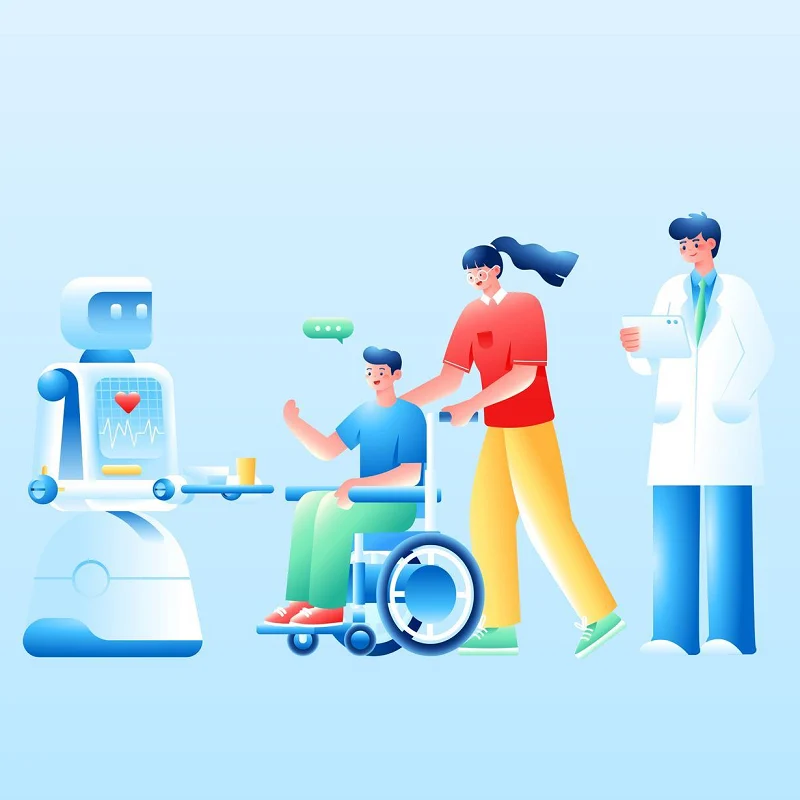
1. Что такое медицинские роботы?
Медицинские роботы сочетают в себе робототехнологии, искусственный интеллект, датчики и автоматическое управление. Они используются в лечении, реабилитации и уходе за пожилыми людьми. В зависимости от сценария применения они могут помогать в выполнении таких задач, как уход, реабилитационная тренировка, помощь в передвижении, мониторинг состояния здоровья и поддержка в повседневной жизни.
В отличие от традиционных промышленных роботов, роботы для здравоохранения должны учитывать безопасность человека, удобство использования и координацию движений. Роботы, как правило, должны распознавать движения человека и изменения окружающей среды с помощью датчиков и корректировать свои движения на основе собранных данных.
К типичным медицинским роботам относятся реабилитационные роботы, роботы для ухода, экзоскелетные роботы, роботы для перемещения пациентов и роботы-помощники. Они снижают рабочую нагрузку на медицинских работников. Они также обеспечивают лучшую поддержку пожилым людям, больным людям и людям с ограниченной подвижностью.
В своей конструкции медицинские роботы обычно включают в себя манипуляторы, шарнирные соединения, приводные системы, опоры для датчиков, соединительные элементы и концевые захваты. Материалы деталей, точность обработки и качество сборки определяют общую производительность робота.
2. Основные виды роботизированных манипуляторов для здравоохранения
Медицинские роботы выполняют различные задачи по уходу и поддержке. Поэтому роботизированные манипуляторы имеют различную структуру и функции. Их можно разделить по областям применения, степеням свободы и стилю движения.
2.1 Роботизированная рука общего назначения
Это распространенная конструкция для медицинских роботов. Она крепится к основному корпусу робота или подвижной базе. Множество шарниров позволяют ему поворачиваться, растягиваться и захватывать предметы.
Основные характеристики: Многошарнирное движение; большой рабочий диапазон; возможность захвата и переноски предметов; подходит для выполнения сложных работ.
Эти подразделения доставляют товары, забирают лекарства, помогают пациентам с питанием и выполняют простую работу по уходу.
2.2 Коллаборативный роботизированный манипулятор
Роботизированные манипуляторы, работающие в режиме сотрудничества, в основном используются в ситуациях, когда требуется тесный контакт с людьми. Это повышает приоритет безопасности и гибкости управления.
Роботы могут воспринимать внешние силы с помощью датчиков силы и положения. Когда роботизированная рука соприкасается с телом человека или сталкивается с ненормальным сопротивлением, она может снизить свою скорость или остановиться.
Общие приложения включают в себя:
- Оказывать помощь пациентам при перемещении.
- Доставка товаров первой необходимости
Реабилитационное обучение
- Совместная работа человека и машины в сфере здравоохранения
2.3 Роботизированная рука для помощи в реабилитации
Роботизированные манипуляторы для реабилитации в основном используются для оказания помощи пациентам в выполнении тренировок по развитию движений верхних или нижних конечностей.
Этот тип роботизированной руки обычно требует стабильного соединения с телом человека, а сила вспомогательного действия должна регулироваться в зависимости от двигательных возможностей пациента.
Основные требования
- Точное движение
- Стабильный контроль мощности
- Удобно для ношения
Оно надежно работает в течение длительного времени.
Этот метод может применяться для лечения пациентов, перенесших инсульт, людей с ограниченной подвижностью, а также для послеоперационной реабилитации.
2.4 Экзоскелетная роботизированная рука
Механическая экзоскелетная рука устанавливается непосредственно на руку или ногу человека. Она обеспечивает вспомогательную энергию через двигатель, редуктор и шарнирный узел.
По сравнению с обычными роботизированными манипуляторами, механические экзоскелетные манипуляторы уделяют больше внимания соответствию суставов человека и робота.
К распространенным структурам относятся:
- Модуль плечевого сустава
модуль локтевого сустава
- Модуль запястного сустава
Несущий каркас
- соединительный элемент ремня
2.4 Роботизированная экзоскелетная рука
Роботизированные экзоскелеты надеваются непосредственно на руки или ноги человека. Двигатели, редукторы и шарнирные соединения обеспечивают дополнительную мощность.
В отличие от обычных роботизированных манипуляторов, экзоскелеты требуют хорошего соответствия между суставами робота и суставами человеческого тела.
Типичные конструкции: модуль плечевого сустава, модуль локтевого сустава, модуль запястного сустава, опорные рамы, соединительные элементы ремней.
2.5 Как выбрать разные роботизированные манипуляторы
Для различных сценариев применения требуется выбор различных конструкций роботизированных манипуляторов.
Таким образом, роботизированная рука в здравоохранении — это не единая механическая конструкция. Необходимо проектировать различные типы роботизированных рук, исходя из задач по уходу, методов взаимодействия с человеком, требований к нагрузке, диапазона движений и стандартов безопасности.
С точки зрения производства, ключевыми компонентами роботизированной руки являются корпус шарнира, соединительные детали, вращающиеся валы, опорные рамы и концевые захваты. Эти детали обычно изготавливаются с помощью таких процессов, как прецизионная обработка на станках с ЧПУ, литье под давлением и 3D-печать металлом, и должны пройти строгий контроль размеров и проверку сборки для обеспечения стабильной работы роботизированной руки.
3. Материалы для роботизированных манипуляторов в здравоохранении
Для медицинских роботизированных манипуляторов необходимы малый вес, высокая прочность, длительный срок службы, безопасность и хорошая точность обработки. Обычно используется более одного материала. Мы выбираем материалы, исходя из функционального назначения каждой детали.
Алюминиевый сплав 3.1
Алюминиевый сплав — один из наиболее часто используемых материалов в роботизированных манипуляторах для здравоохранения.
Она отличается легкостью, высокой прочностью, простотой обработки и коррозионной стойкостью, что позволяет эффективно снизить общий вес роботизированной руки.
Общие приложения включают в себя:
- Основная часть роботизированной руки
- Соединительная оболочка
Несущий каркас
- Основание для крепления двигателя
- Соединительная деталь
Среди них алюминиевые сплавы 6061 и 7075 подходят для изготовления прецизионных деталей с помощью станков с ЧПУ.
3.2 из нержавеющей стали
Нержавеющая сталь обладает высокой прочностью, износостойкостью и коррозионной стойкостью.
Подходит для деталей, подверженных большим нагрузкам или требующих длительной стабильной работы.
Общие приложения включают в себя:
- Прецизионный вращающийся вал
- Резьбовые соединительные детали
- Корпус подшипника
- Внутренние части сустава
Нержавеющая сталь также обладает превосходными свойствами для очистки и ухода за медицинским и сестринским оборудованием.
3.3 Титановый сплав
Титановые сплавы отличаются высокой прочностью, низкой плотностью и превосходной коррозионной стойкостью.
Они позволяют уменьшить вес роботизированной руки, сохраняя при этом её структурную прочность.
Таким образом, титановые сплавы подходят для применения в компонентах с высокими требованиями к весу и прочности, таких как:
- Высокопрочные соединители
- Совместная структура
Прецизионные опорные детали
Однако сложность обработки и стоимость материалов для титановых сплавов обычно выше, чем для алюминиевых сплавов, поэтому выбор следует делать, исходя из конкретных областей применения.
3.4 PEEK Инженерный пластик
PEEK — это высокоэффективный конструкционный пластик, имеющий большое практическое применение в области медицинского оборудования.
Она имеет:
- Высокая прочность
- Устойчивость к высоким температурам
- Устойчив к химической коррозии
- Хорошая стабильность размеров
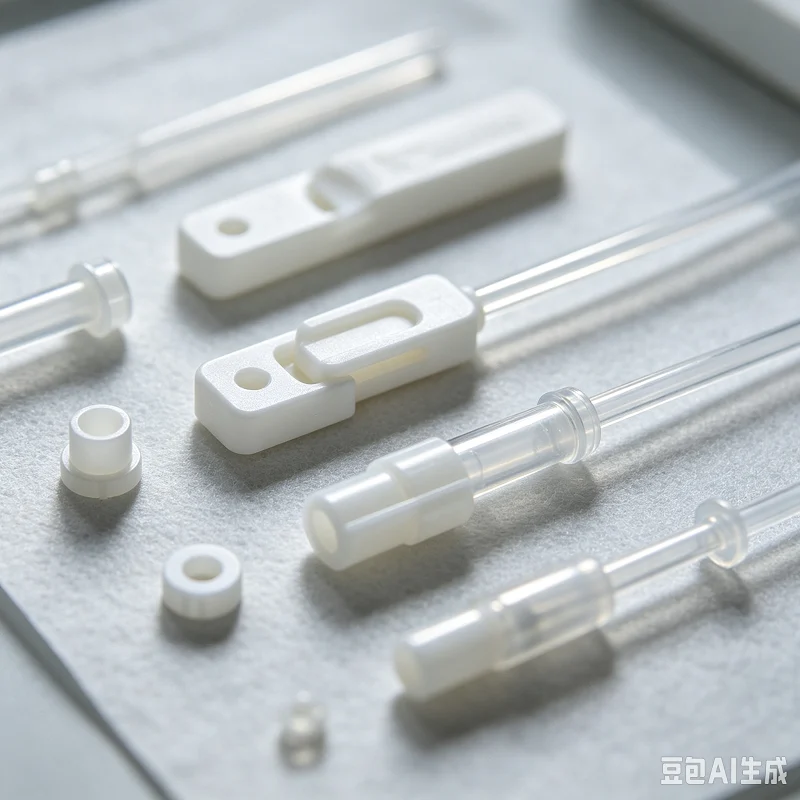
PEEK можно использовать для производства:
Изоляционные детали
- гильза
Кронштейн датчика
Легкие структурные компоненты
Полиэфирэфиркетон (PEEK) обладает очевидными преимуществами для компонентов роботов, требующих снижения веса или электрической изоляции.
3.5 Другие конструкционные пластмассы
Помимо PEEK, для медицинских роботов также используются ABS, PC, POM и PPS.
Они используются для: наружных корпусов роботов, защитных кожухов, корпусов датчиков, мелких соединительных элементов, внутренних конструктивных элементов.
Для массового производства пластиковые детали могут изготавливаться методом литья под давлением или на станках с ЧПУ.
3.6 Композитный материал из углеродного волокна
Углеродное волокно — легкий, прочный и жесткий материал. Оно подходит для легких экзоскелетов и конструкций роботизированных манипуляторов.
Типичные области применения: опорные рамы экзоскелетов, стержни роботизированных манипуляторов, облегченные основные рамы.
Углеродное волокно уменьшает вес движущихся частей робота и снижает нагрузку на приводные системы.
3.7 Как выбрать подходящие материалы
| Материал | Основные преимущества | Типичное использование |
| Алюминиевый сплав | Легкий, простой в обработке | Корпуса, опоры, соединительные детали |
| Нержавеющая сталь | Высокая прочность, устойчивость к коррозии | Вращающиеся валы, посадочные места подшипников |
| Титановые сплавы | Прочный и легкий | Соединения, соединительные части |
| PEEK | Термостойкий, химически стойкий | Втулки валов, изоляционные детали |
| Другие конструкционные пластмассы | Легкий, подходит для массового производства. | Внешние корпуса, защитные крышки |
| Композит из углеродного волокна | Прочный и очень легкий | Экзоскелеты, конструкции роботизированных манипуляторов |
Выбирайте материалы, исходя из функционального назначения детали, веса, прочности, износостойкости, сложности обработки и себестоимости производства. Для достижения баланса между прочностью, весом и стоимостью можно комбинировать различные материалы.
4. Методы изготовления роботизированных манипуляторов для здравоохранения
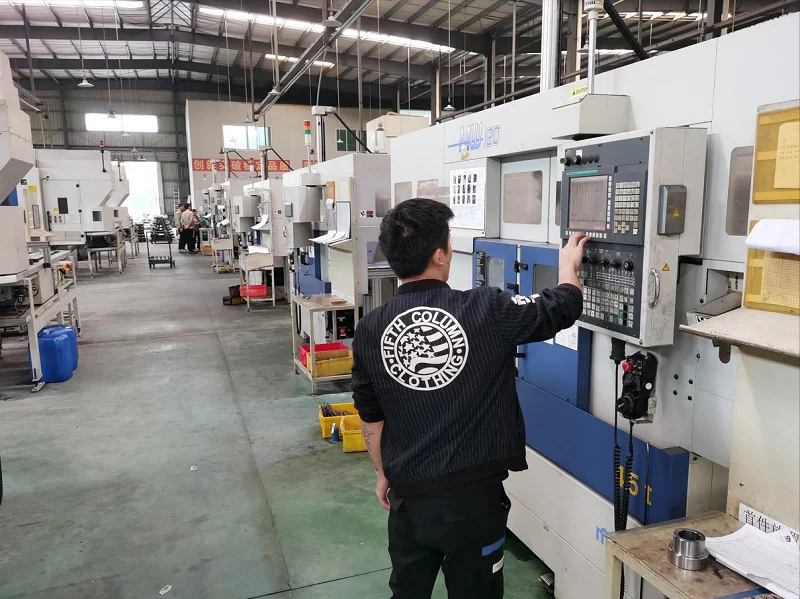
В состав роботизированных манипуляторов входят шарниры, соединительные элементы, опоры, детали валов, корпуса и концевые захваты. Для разных деталей действуют разные правила точности, прочности и качества поверхности. Мы часто используем несколько методов производства одновременно. Правильный выбор технологических процессов повышает точность деталей и снижает производственные затраты.
4.1 Прецизионная обработка с ЧПУ
Высокоточная обработка на станках с ЧПУ широко используется для изготовления деталей роботизированных манипуляторов в здравоохранении.
Компания производит следующие изделия: корпуса шарниров, соединительные детали для роботизированных манипуляторов, основания для крепления двигателей, опорные рамы, прецизионные подшипниковые опоры.
Станки с ЧПУ обеспечивают высокую точность размеров сложных форм. Заводы выбирают 3-осевые, 4-осевые или 5-осевые станки с ЧПУ в зависимости от конструкции детали.
4.2 Токарная обработка с ЧПУ
Токарная обработка применяется для круглых и вращающихся деталей.
Типичные детали: Вращающиеся валы, приводные валы, штифтовые валы, втулки валов, резьбовые соединительные детали.
Для изготовления валов шарниров роботов необходимы хорошая соосность и гладкая поверхность. Точная токарная обработка отвечает этим требованиям.
4.3 Шлифование с чпу
Иногда одной лишь токарной или фрезерной обработки недостаточно для достижения требуемой точности. Шлифовка дополнительно улучшает точность размеров, гладкость поверхности, округлость и соосность.
Шлифовка используется для обработки ключевых деталей, таких как прецизионные валы и поверхности сопрягаемых подшипников.
4.4 Metal 3D печать
Металлическая 3D-печать позволяет создавать сложные и легкие детали. Она сокращает количество отходов материала, образующихся при традиционной механической обработке. С ее помощью можно изготавливать формы, которые трудно получить традиционными методами.
Области применения: облегченные конструкции роботизированных манипуляторов; сложные соединительные элементы; изготовленные на заказ опорные рамы.
Он подходит для научно-исследовательских работ и мелкосерийных заказов.
4.5 Литье под давлением
В медицинских роботизированных манипуляторах много пластиковых компонентов. Литье под давлением позволяет изготавливать: внешние корпуса, защитные кожухи, корпуса датчиков, защитные кожухи для проводов, мелкие конструкционные детали.
При запуске серийного производства литье под давлением позволяет ускорить процесс и снизить себестоимость каждой отдельной детали.
4.6 Обработка листового металла
В некоторых крупных роботизированных конструкциях используется обработка листового металла. Основные этапы: лазерная резка, гибка, сварка, обработка поверхности.
Обработка листового металла позволяет изготавливать внешние рамы, защитные конструкции и корпуса устройств.
4.7 Обработка поверхности
Многие детали нуждаются в обработке поверхности после механической обработки. Наиболее распространенные методы: анодирование, пассивация, пескоструйная обработка, полировка, гальваническое покрытие.
Обработка поверхности улучшает устойчивость к коррозии, износостойкость и внешний вид поверхности.
4.8 Точная проверка
Готовые ключевые детали должны пройти проверку качества. Распространенные испытательные машины: координатно-измерительные машины (КИМ), оптические измерительные приборы, измерители шероховатости, лазерные измерительные устройства.
Проверка подтверждает соответствие размеров, допусков, положения отверстий и качества обработки поверхности требованиям чертежа.
4.9 Как выбрать правильные методы производства
| часть | Распространенные методы производства | Основные требования |
| Совместное жилье | CNC-обработка | Точность, жесткость |
| Прецизионный вал | Токарная обработка + шлифовка | Соосность, чистота поверхности |
| Несущий каркас | Обработка на станках с ЧПУ / 3D-печать | Прочность, легкость |
| Внешний корпус робота | Литье под давлением/обработка листового металла | Внешний вид, контроль затрат |
| Поддержка датчиков | Обработка на станках с ЧПУ / литье под давлением | Стабильные размеры |
| Соединительная часть | CNC-обработка | Прочность, точность подгонки |
Короче говоря, изготовление деталей для роботизированных манипуляторов в здравоохранении редко зависит только от одного процесса. Выбор процессов зависит от формы детали, материала, требуемой точности, объема заказа и стоимости. На этапах исследований и разработок используйте станки с ЧПУ и 3D-печать для быстрого изготовления образцов. Для массового производства сочетайте литье под давлением, прецизионную обработку и автоматизированный контроль качества. Это повышает скорость производства и обеспечивает стабильное качество продукции.
5. Практическое применение медицинских роботов в реальном мире
Роботы для здравоохранения переходят из больниц в общественные места и дома, и сценарии их применения становятся все более разнообразными. Их можно в основном разделить на следующие категории.
5.1 Категория реабилитационной подготовки
- Роботизированный экзоскелет для нижних конечностей: помогает пациентам с травмами спинного мозга и инсультом в тренировке походки.
Робот для реабилитации верхних конечностей: помогает пациентам после инсульта восстановить функции рук и кистей.
- Робот для реабилитации кисти: он помогает в тренировке сгибания и разгибания пальцев с помощью гибкого привода или пневматических методов.
5.2 Категория «Помощь в повседневной жизни»
- Умная кровать для кормления: автоматическое переворачивание, регулировка положения и предотвращение пролежней.
- Робот-помощник при пересадке: помогает пациентам безопасно пересаживаться из кровати в инвалидное кресло.
- Робот-помощник при кормлении: обеспечивает автономную поддержку во время еды для людей с нарушениями функций верхних конечностей.
5.3 Категория «Наблюдение и общение»
- Робот для мониторинга здоровья: сбор данных о жизненно важных показателях в режиме реального времени, таких как частота сердечных сокращений, уровень кислорода в крови и температура тела.
- Робот для обнаружения падений: распознает падения с помощью зрения или датчиков и автоматически подает сигнал тревоги.
- Робот-компаньон для эмоционального общения: предлагает голосовое взаимодействие и когнитивные тренировки, чтобы облегчить чувство одиночества у пожилых людей.
5.4 Класс поддержки трудоустройства
- Логистические роботы-доставщики: транспортировка лекарств, образцов и еды внутри больниц.
- Робот для дезинфекции: использует ультрафиолетовое излучение или перекись водорода для дезинфекции окружающей среды.
6. Каковы требования к механической обработке для медицинских роботов?
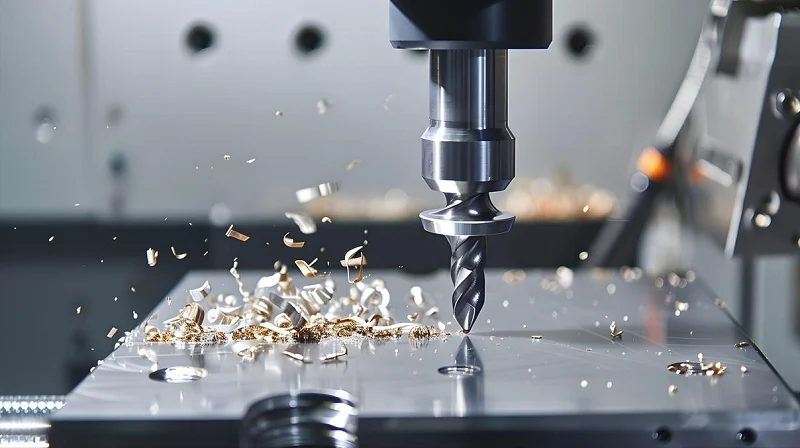
Требования к обработке деталей для медицинских роботов значительно выше, чем для обычных промышленных изделий, что в основном отражается в следующих аспектах:
6.1 Высокая точность и стабильность размеров
Допуски деталей шарнирного механизма и мест крепления датчиков должны контролироваться в пределах от ±0.005 мм до ±0.025 мм для обеспечения точности движения и точности данных датчика.
Соосность положений отверстий должна быть < 0.01 мм; в противном случае это приведет к неравномерному сопротивлению движению сустава или отклонению в положении.
Детали необходимо обрабатывать при постоянной температуре, чтобы избежать влияния температурных изменений на точность размеров.
6.2 Разнообразие материалов и технологичность
Для алюминиевого сплава (6061/7075) необходимо решить проблему деформации при обработке тонкостенных изделий. Снятие напряжений может быть достигнуто за счет раздельной черновой и чистовой обработки, а также естественного старения.
Конструкционные пластмассы, такие как PEEK, обладают низкой теплопроводностью, поэтому следует использовать инструменты с алмазным покрытием, а скорость резки необходимо контролировать, чтобы предотвратить локальное плавление.
Обработка титановых сплавов требует охлаждения под высоким давлением и жестких приспособлений, чтобы справиться с их быстрым упрочнением при деформации.
6.3 Качество поверхности и последующая обработка
Шероховатость поверхности деталей, контактирующих с кожей, должна быть не выше Ra≤0.8 мкм, чтобы избежать дискомфорта от трения.
Детали, находящиеся в длительном использовании, должны подвергаться анодированию или пассивации для повышения коррозионной стойкости и износостойкости.
Для обеспечения безопасного использования все острые края должны быть закруглены.
6.4 Чистота и биосовместимость
Детали должны быть изготовлены и упакованы в чистой среде, свободной от смазки и остатков твердых частиц.
Материал должен пройти тест на биосовместимость по стандарту ISO 10993 и не вызывать раздражения кожи или аллергических реакций.
6.5 Система прослеживаемости и качества
Каждая деталь должна быть полностью отслеживаема от сырья до готовой продукции, что соответствует требованиям системы управления качеством ISO 13485.
Необходимо вести полную документацию по контролю качества, включая протоколы размеров, сертификаты на материалы и результаты испытаний обработки поверхности.
7. Почему стоит выбрать Noble? как производитель Детали манипулятора медицинского робота
NOBLE — сертифицированная металлообрабатывающая компания с более чем 12-летним опытом производства высококачественных металлических компонентов.
Наши предприятия в Шэньчжэне, Китай, занимаются обработкой листового металла и производством прецизионных механических компонентов для автомобильной, промышленной и медицинской отраслей. С 2012 года мы являемся надежным партнером для производителей компонентов для промышленной техники и сельскохозяйственного оборудования, предлагая полный цикл производства — от первоначальной обработки до готовых деталей.
Наше отличие заключается в ориентации на технологические инновации и постоянное совершенствование. Сочетая передовую автоматизацию с высококвалифицированным мастерством, мы гарантируем, что каждый компонент соответствует строгим стандартам качества. Наши производственные мощности сертифицированы по стандартам ISO 9001 и ISO 13485, что подтверждает нашу приверженность управлению качеством, экологической ответственности и безопасности труда.
Это предоставляет компаниям, подобным вашей, надежного партнера для обеспечения стабильного качества высокоточных компонентов, полной прослеживаемости и полного соответствия международным стандартам. От сложных изделий из листового металла до механических компонентов для сложных условий эксплуатации, наша команда готова удовлетворить ваши производственные потребности.
Часто задаваемые вопросы Медицинский робот Arm Parts
1. Чем отличается обработка на станках с ЧПУ от других видов обработки? Литье металла под давлением (MIM) для мелких деталей роботов?
Обработка на станках с ЧПУ обеспечивает превосходное качество поверхности, более жесткие геометрические допуски и более быструю итерацию проектирования для малых и средних объемов производства. Технология MIM позволяет получать сложные формы в очень больших объемах, но часто требует дополнительной обработки для критически важных элементов и может создавать риски пористости, которые ставят под угрозу стерилизацию или срок службы при усталостных нагрузках.
2. Какие допуски может выдерживать обработка на станках с ЧПУ для медицинских роботов? aЗапчасти для РМ?
Для большинства критически важных компонентов хирургических роботов требуются допуски от ±0.005 мм до ±0.025 мм, в зависимости от того, является ли деталь отверстием подшипника, посадочным местом шестерни или интерфейсом инструмента. Более жесткие допуски требуют обработки в условиях контролируемой температуры и проверки на координатно-измерительной машине в процессе работы.
3. Зачем был создан сайт Обработка по оси 5 Предпочтительнее для медицинского применения?
Он позволяет обрабатывать сложные, эргономичные формы за одну установку. Это снижает количество ошибок и обеспечивает высокую точность, необходимую для хирургических операций.
4. Какие допуски могут быть достигнуты при механической обработке медицинского оборудования?
В профессиональных цехах обычно достигается точность ±0.005 мм или лучше. Это зависит от материала и конкретной геометрии детали.
5. Какие материалы лучше всего подходят для здравоохранения? Роботизированные манипуляторы?
В качестве стандартов используются нержавеющая сталь 316L и титан Ti6Al4V. Они обеспечивают оптимальный баланс прочности и биосовместимости.






