

Ingeniarius roboticae exemplar CAD habet et decernere debet quomodo ex eo in verum prototypum convertat. Hoc significat materiam et processum eligere. Quaestio principalis est: quae processus fabricationis et materiae optime pro prototypis robotarum intellegentiae artificialis aptantur? Et quomodo designum et productionem afficiunt? Hic articulus optiones materiarum, rationes machinationis, et decisiones in gradu systematis tractat. Consiliis utilibus ad systemata robotica personalia eligenda et construenda intenti sumus. Robur, pondus et praecisio electiones materiarum ducunt. Tempus et pecunia etiam valent. Historiam praetermittimus et consilia practica ingeniariis et amatoribus damus. Exempla vera prototyporum ex bracchiis humanoidis et robotis mobilibus has decisiones in praxi ostendunt.
Considerationes Designandi pro Partibus Prototypi Robotis Intelligentiae Artificialis
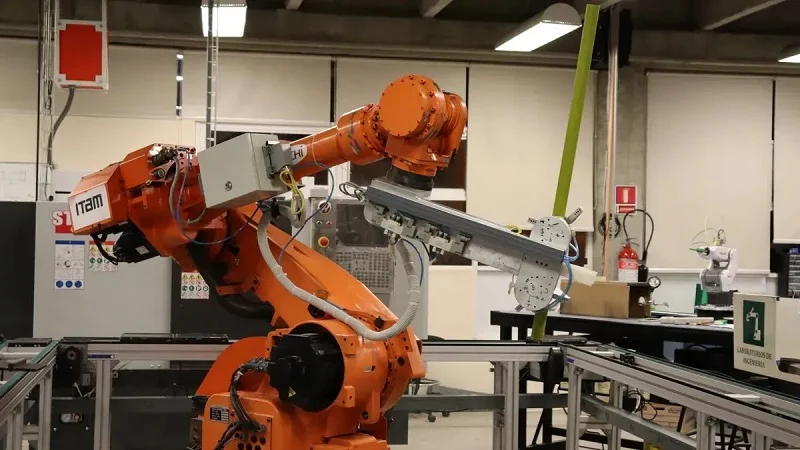
Omnis robot artificiosus quinque systematibus principalibus incipit: moderamine, sensoribus, actuatoribus, fonte potentiae, et structura. In robotica, haec systemata omnia res diversas a partibus quas utuntur requirunt. De electionibus tuis mature decerne. Tolerantias, compositionem, et pretium afficiunt. Hic est quod interest.
Robur, Pondus, et Praecisio
Partes Onus Ferentes et Non Onus Ferentes
Quaedam partes onera vera ferunt. Articuli, nexus, et membra chassis magnam vim et rigiditatem requirunt. Mixturae aluminii hic populares sunt. Pondus cum rigiditate satis bene aequant. Tegumenta et laminae corporis multo minus vim patiuntur. Materiae plasticae has partes bene gerunt. Has functiones mature dispone cum consilia facis. Illa electio omnia postea afficit.
Tolerantia et Superficies Conclusio
Accuratio a rectis tolerantiis incipit. Accuratio maxime in interfaciebus valet. Sedes fulcrorum et fulcra ferrea tolerantias intra ±0.01 ad ±0.05 mm requirunt. Partes sicut mutatores instrumentorum et prensores repetibilitatem in ambitu 0.015 ad 0.02 mm ad certam tractationem requirunt. Sed observa cumulationem tolerantiarum. Cum multae partes conveniunt, minimae errores accumulantur. Specificatio ±0.02 mm iuncturas haerentes causare potest. Tolerantias tantum stringe ubi functio id postulat. Progrediendo a 0.5 mm ad 0.02 mm sumptus fabricationis duplicantur. Progrediendo ad 0.01 mm, sumptus triplicantur.
Tolerantia accuratiam roboti directe afficit. Si bracchia defecta sunt, effector finalis scopum suum non attingit. Bona designatio ad fabricabilitatem significat de aptatione mature cogitare. Decisiones designandi prudentes sumptum et qualitatem afficiunt. Eadem logica ad omnes processus fabricationis pertinet. Interroga te: num omnis superficies stricto imperio eget, an solum superficies criticae?
Factores Ambientales et Thermici
Temperatura et Expositio Chemica
Ubi operatur robot tuus? Officinae calescunt. Robota externa chemicis subiciuntur. Materiae plasticae communes, ut ABS et HDPE, supra 100°C deficiunt. PTFE vel PEEK loco eorum opus est. PEEK calorem continuum usque ad 260°C tolerat. Ad expositionem chemicam, PTFE, PEEK, et polypropylene solventibus acribus resistunt. Titanium et chalybs inoxidabilis 316 optima metalla sunt ad condiciones corrosivas. Hae electiones materiarum directe cum effectu sub tensione coniunguntur.
Technologia obsignationis pro robotis externis elastomeris provectis utitur. Fluoroprene XP et EPDM radiationem UV et detergentia resistunt. De ambitu cogita cum electionem facis.
Vibratio et Impact resistentia
Automata celeriter moventur et subito sistunt. Vibratio cochleas tempore laxat. Impetus partes fragiles findere potest. POM, nylons vitro repleti, et alia plastica dura tensionem repetitam bene tolerant. Energiam absorbent sine fractione. Titanium magnam firmitatem sine pondere addito offert, sed plus constat. Amortisationem materiae systematibus tuis roboticis accommoda. Automatum mobile ad usum proprium qui in parietes impingit partes robustiores requirit quam bracchium immobile in solo fabricae.
Sumptus, Tempus Productionis, et Scalabilitas
Prototypum contra Pecuniam Productionis
Prototypum singulare plus constat per unitatem. Eadem pars, si volumen sit, vilius fit. Prospice. Machinatio CNC accuratiam sine sumptibus instrumentorum ad probationes initiales praebet. Series magnae quantitatis iniectione formanda utuntur ad sumptum per unitatem minuendum. Selectio partium a volumine et propositis sumptuum pendet. Systema robotica consuetudinaria saepe a partibus machinatis incipiunt et ad formas formatas progrediuntur.
Instrumenta Pontis et Cursus Parvi Voluminis
Instrumenta pontis (vel instrumenta pontis) lacunam inter prototypum singulare et processus fabricationis plenos pro partibus prototypis robotis intellegentiae artificialis implent. Formas temporales pro volumine parvo adhibet. Hoc permittit ut partes prototypo similes experiaris et aptationem confirmes antequam in instrumenta dura investias. Fusio urethani bene operatur pro decem ad centum partibus. Haec methodus designum et productionem tuam mature confirmat, pecuniam et tempus conservans antequam magnitudinem augeas.
Materiae communes pro partibus prototyporum robotorum intellegentiae artificialis
Eligenda materia recta dimidia pars operis est. Robur, pondus leve, et pretium quod turma pecuniaria tua accipere possit vis. Electiones in tres greges dividuntur: metalla, plastica, et composita. Unaquaeque sua commoda et incommoda habet. Percurramus eas.
Metallum
Metalla sunt praecipua electio ad opera structuralia in robotica. Sunt rigida, firma, et praedicabilia. Sed diversa metalla diversis modis agunt.
Mixturae Aluminii pro Structuris Levibus
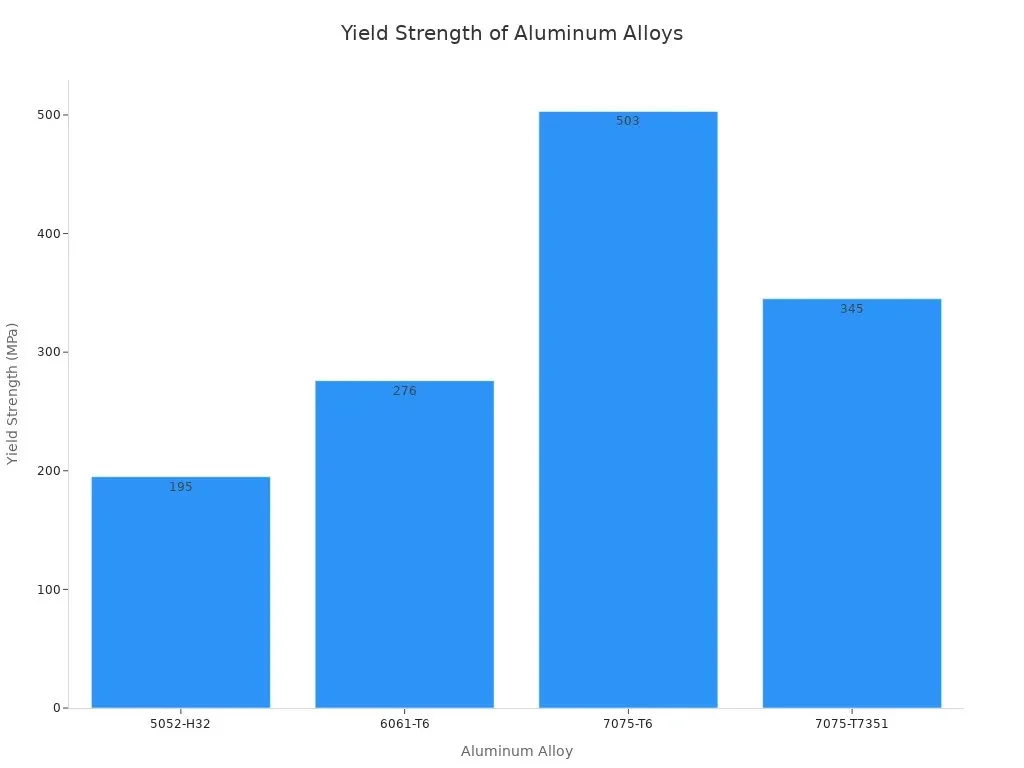
Aluminium prima electio est pro plerisque structuris. Ex omnibus generibus, 6061-T6 est electio communis pro prototypis et partibus structuralibus generalibus. Corrosioni bene resistit, facile machinatur, et melius quam multae optiones validiores conglutinatur. Eius firmitas elastica est 276 MPa. Hoc satis est pro fulcris, laminis, et nexibus structuralibus machinatis.
Si plus roboris requiris, 7075-T6 503 MPa attingit. Quod id aptum reddit ad opera cum corpusculis aeroplanorum magnopere sollicitanda et ad brachia dronum praestantiora. Ecce brevis comparatio graduum communium:
| aluminium Admisce | Fortitudo cede (MPa) | Usus Typicus in Robotica/Structurae UAV |
| 6061 T6, | 276 | Chassis usus generalis, brachia robotica, chassis cursuum FPV |
| 7075 T6, | 503 | Corps aeroplani magnae tensionis, structurae UAV militares, arma dronum praestantiae |
| 5052 H32, | 195 | Involucra laminaria et receptacula altilium |
| 7075 T7351, | 345 | UAV militares, cursuales, vel magni oneris |
Chalybs Inoxidabilis 17-4 PH pro Partibus Deterentibus
Cum valida resistentia attritionis requiritur, chalybs inoxidabilis 17-4 PH negotium perficit. In statu H900, eius ultima resistentia tensile circiter 1,310 ad 1,379 MPa attingit. Limitatio elasticitatis inter 1,172 et 1,276 MPa cadit. Durities HRC 40 ad 47 attingit. Machina CNC vel DMLS fabricari potest. Hi numeri id optimum faciunt pro arboribus, paxillis, et fixuris structuralibus magnis oneris. Etiam multo minus sub onere flectitur quam aluminium, quod magni momenti est pro laminis adfixionis praecisionis.
Titanium Ti-6Al-4V ad Usus Altae Roboris
Mixtura titanii Ti-6Al-4V tibi magnam firmitatem et leve pondus praebet. Partes structurales robotorum humanoidum saepe aluminium, titanium et chalybem miscent. Titanium plus constat, sed optime operatur ubi omne gramma valet. Utere eo ad nexus et commissuras criticas quae onera gravia et repetita subeunt.
Plastics
Materiae plasticae pondus et pretium minuunt. Etiam opera praestant ubi metalla nimia essent.
ABS et PLA ad Prototypa Celeria
ABS et PLA sunt instrumenta praecipua impressionis FDM. Sinunt te aptationem et formam celeriter experiri. Neutra calorem magnum bene tolerat, ergo a motoribus et superficiebus calidis arce. Pro exemplaribus incipientibus autem, difficulter superantur.
POM et PEEK pro Rotationibus et Ferulis
POM, saepe Delrin nomine venditum, egregie in rotis dentatis et fulcris operatur. Coefficientem frictionis humilem et stabilitatem dimensionalem excellentem habet. Absorptio humoris post 24 horas tantum 0.25% est, comparata cum 1.5–3.0% pro nylon. Hoc significat minorem tumorem et meliorem praecisionem per tempus. Delrin AF 100 onera magna cum celeritatibus magnis cum minore detritione tolerat. Paene nullum habet motum lapsus-adhaesionis quia coefficientes frictionis statici et dynamici fere aequales sunt. PEEK ulterius progreditur, calorem continuum usque ad 260°C tolerans. Ambo polymeri chemicis bene resistunt, ita ut electiones firmae sint pro applicationibus difficilibus.
Composita et Materiae Speciales
Materiae compositae optimas rationes roboris ad pondus praebent. In applicationibus ubi pondus criticum est vel ubi levius opus est adhibentur.
Carbon Fiber aucti Polymerorum
CFRP (Fibra Carbonica Refractoria) mutat ludum brachiorum roboticorum. Lamina fibrae carbonis T700S ponderat 1.55 g/cm³ contra 2.70 g/cm³ pro aluminio 6061-T6. Hoc est circiter 43% levius. Rigiditas eius specifica attingit circiter 45 GPa·cm³/g, circiter 1.7 vicibus maior quam aluminii. Investigatio in IEEE Access rettulit brachium hybridum validatum cum reductione massae 24.32% comparato cum consilio toto aluminio facto. Quodque gramma a commissura remotum minuit inertiam, momentum actuatoris, et usum energiae.
Nylon Vitro Impletum et UHMW
Nylona vitro repleta partibus plasticis rigiditatem sine magno pretio addunt. UHMW praeclaram resistentiam impacti et superficiem frictionis humilis praebet. Hae materiae aptae sunt propugnaculis, ducibus, et taeniis detritionis. Vibrationem absorbent et tensionem repetitam sine fissura tolerant.
Selectio materiarum directe cum processibus fabricationis et delectu partium coniungitur. Si recte mature perficias, constructio tua singularis intra sumptum et tempus constitutum manebit.
Processus Fabricationis Partium Prototyporum Robotorum Intelligentiae Artificialis
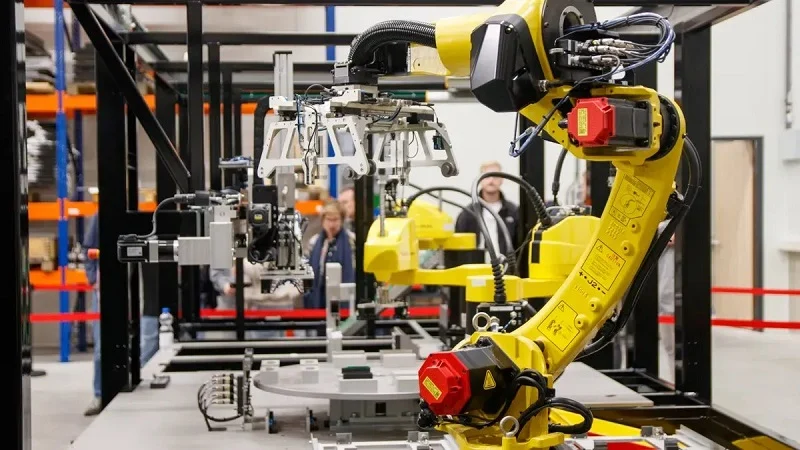
Inter rationes communes partes roboticas fabricandi sunt sectio, iniectio formanda, machinatio CNC, fusio, et impressio tridimensionalis. Quaeque methodus diversis necessitatibus satisfacit. Electio tua pendet a forma partis, numero necessario, et pecunia tua. Inspiciamus optiones principales.
Machinatio et Sectio CNC
Machinatio CNC tibi partes praecisas et robustas praebet. Et in metallis et in materiis plasticis operatur. Pro partibus prototyporum robotorum intellegentiae artificialis, haec methodus saepe primum adhibetur.
Machinatio Quinque Axium contra Triaxium
Machinae trium axum ex una tantum directione secant. Machinae quinque axum instrumentum et partem simul movent. Ille motus additus magni momenti est ad formas complexas.
Machinatio quinque-axium optima est cum pars superficies inclinatas, loculos profundos, aut foramina in diversas directiones spectantia habet. Capsulae articulationum roboticarum foramina lateralia, foramina fulcrorum, et facies referentiales habent. Hae lineamenta simul planificanda sunt. Cum foramina accurata in faciebus superioribus, lateralibus, et inclinatis facis, quaeque conversio partis parvos errores addit. Hi errores maiores quam accuratio normalis machinae esse possunt. Machinatio quinque-axium omnia in una configuratione stabili servat.
Considera capsulas cavatas articulationum roboticarum. Hae foramina filetata circa exteriorem partem et protuberantias in superficiebus curvis habent. Opus trium axium quattuor ad sex prehensiones manuales requirit. Hoc foramina interna ferculorum cum superficiebus externis motoris male alignat. Ratio successus primi transitus cum trium axibus tantum 59% est. Cum configuratione singulari quinque axium, ad 96% salit.
| Pars situs | Aestimatio commendata | ratio |
| Foramina lateralia in parte cylindrica | V-axis | Conversionem manualem et redactionem minuit. |
| Foramina regularia multifaciei | Quadriaxialis vel trium et duorum | Sumptus et stabilitas configurationis aequilibrat |
| Facies angulatae sensorum adfigendi | V-axis | Mutationes instrumentorum et impedimenta instrumentorum minuit |
| Structurae roboticae leves | V-axis | Accessum instrumentorum ad loculos et costas emendat. |
| Brachia multifaciei tenuis parietibus | Quinque axium cum machinatione per gradus | Adiuvat ad firmitatem et translationem datorum administrandam |
| Partes parvi voluminis cum repetitione accurata | Aestimatio quinque-axium | Processus primi articuli pro grege repeti potest. |
Avances, Velocitates, et Selectio Instrumentorum
Avansus et celeritates a materia tua pendent. Aluminium celeriter secat cum celeritatibus fusi altis. Titanium celeritates tardiores et plus refrigerantis requirit. Electio instrumentorum quoque interest. Instrumenta carburea pleraque opera tractant. Instrumenta adamantino obducta melius pro materiis compositis asperis operantur. Socius fabricationis specialis sicut NOBLE te adiuvare potest ut hos valores pro consilio tuo specifico constituas.
Fabricatio Laminarum Metallicarum ad Roboticam
Lamina metallica est via celeris ad structuras et claustra fabricanda. Fabricatio roboticae saepe hic incipit pro opere chassis.
Sectio, Flexio, et Soldatura Laser
Sectio laserica formas planas cum marginibus nitidis efficit. Flexio formam tridimensionalem format. Ferruminatio partes inter se iungit. Haec series bene operatur pro fulcris, fulcris, et laminis basium. Quisque gradus valorem addit sine magnis sumptibus instrumentorum.
Fabricatio Quadrorum et Chassis
Chassis robotorum mobilium rigida sed non gravia esse debent. Lamina metallica utrumque tibi praebet. Costas et fulcra addere potes ubi tensio magna est. Secamenta materiam removent ubi non opus est. Haec methodus systemata robotica levia et rigida servat.
Iniectio Formans, Fusio, et Impressio Tridimensionalis
Hae tres methodi omnia a prototypis singulis ad plenas productionis series comprehendunt.
Iniectio Formae pro Conchis et Tegminibus
Fusio iniecta testas, tegumenta, chirothecas, et partes corporis externas fabricat. Pondus minuit, partes internas protegit, et roboti aspectum dat. ABS est electio communis. Crassitudo parietis commendata pro ABS est inter 1.14 et 3.56 mm. Parietes tenuiores quam 1 mm difficile est aequaliter implere. Instrumenta formae initio plus constant, sed sumptus per partem cito decrescit cum multas facis.
Fusio Urethani et Productio Pontium
Fusio urethani inter prototypum et productionem implet. Formae siliconis decem ad centum partes durant. Partes quae sentiuntur sicut formae fusae sine sumptu in instrumentis difficilibus accipis. Haec productio pontis te sinit aptationem et functionem probare antequam formas ferreas emas.
FDM, SLA, et SLS pro Geometriis Complexis
Impressio tridimensionalis (3D) modum quo robota humanoidea fabricantur mutavit. Formas complexas et celerem prototyporum fabricationem permittit, quae methodi antiquiores aequare non possunt. FDM (Free-Making Model) apta est ad celeres exemplaria (mockups). SLA (SLA) superficies leves pro exemplaribus visualibus praebet. SLS partes nylon robustas sine structuris sustentantibus fabricat.
Pro SLS et MJF, accuratam dimensionalem formam considera circiter ±0.3%. Quodvis foramen ferculi postea machina vel alesa. Partes SLS nylon PA12 superficiem asperam habent quae obsignatione eget. Levigatio vaporis per gradus continuos superficiem meliorem reddit. Solutiones SLS TPM3D circiter ±0.2 mm per 100 mm efficiunt. Hoc aptationem accuratam pro prototypis effectorum terminalium praebet.
Hae rationes fabricationis pro partibus prototyporum robotorum intellegentiae artificialis singuli locum suum habent. Elige secundum formam, quantitatem, et necessitates functionis partis tuae.
Usus Partium Prototyporum Robotorum Intelligentiae Artificialis
Verae electiones de materiis et quomodo partes in veris structuris apparere faciendae sint. Hic sunt tres usus communes et causae post eos.
Prototypum Bracchii Robotici Humanoidis
Articulus humeri totum bracchium sustinet. Sine vacillatione moveri debet. In prototypo vero, cliens tolerantiam ±0.01 mm postulavit. Machinatio CNC accurata hanc tolerantiam pro omni sede fulcri et fulcro motoris implevit.
Regulae designationis fabricationis hic auxiliantur. Foramina ferculorum tolerantiam H7 cum rotunditate stricta habent. Crassitudo parietis minima est 1.8 mm. Anguli interiores saltem 1.5 mm sunt. Formae subterraneae instrumenta quinque axium pervenire permittunt. Nullae sunt loculi clausi. Protuberantiae roboratae foramina filetata tenent. Aculei prehensionis partem stabilem custodiunt. Omnis margo parvam fissuram habet. Systema ferculorum et receptacula articulationum his regulis utilitatem habent. Haec methodus designationis ad fabricationem bonam efficaciam systematum roboticorum ab initio praestat. Eligendo partes rectas significat prototypum primo conatu operari.
Chassis Roboti Mobilis et Suffraga Sensoriorum
Lamina aluminii 5052-H32 est electio communis. Facile flectitur et rubiginem repellit. Tabulae crassiores rigiditatem addunt ubi opus est. Foramina pondus alibi tollunt. Fulcra sensorum 6061-T6 utuntur ad maiorem accuratiam. Sumptus totalis humilis manet quia instrumenta laminae metallicae viliora sunt. Hoc aptum est systematibus roboticis consuetudinariis quae mutationes celeres requirunt. Alii usus includunt parvos robots traditionis et suggestus horreorum.
Prototypa Effectoris Finalis et Prehensoris
Nylon SLS pro pondere suo validum est. Innumerabilia usus tolerare potest. Sine fulcris imprimitur. Pulvis non-sinterizatus partem tenet dum imprimitur. Hoc canales interni et formae clathratae pondus conservare permittit.
Mechanismi flexibiles usus clavis sunt. Hae articulationes circa res flectuntur sine motoribus additis. Subactuatio pauciores motores ad plures articulationes utitur. Hoc pondus et pecuniam conservat. Formae bioinspiratae, sicut digiti humani, possibiles sunt. Pro punctis figendi magni momenti, inserta metallica machinata praecisionem necessariam praebent. Haec mixtura optima utriusque mundi coniungit. Ingeniarii roboticae hanc flexibilitatem pro partibus praecisionis consuetudinariis in novis designis aestimant.
Hi usus in mundo reali ostendunt quomodo theoria praxim per varia systemata robotica conveniat.
Futurae inclinationes in partibus prototyporum robotorum intellegentiae artificialis
Impressio Hybrida et Multi-Materiarum
Machinae hybridae nunc modos additivos et subtractivos in una structura coniungunt. Formam rudem imprimunt, deinde ad magnitudines finales fretant. Hoc tempus in formis complexis conservat. Impressio multi-materiae ulterius progreditur. Una structura plastica dura cum partibus flexibilibus miscere potest. Viae conductivae directe in involucris includuntur. Materiae callidae, ut mixturae memoriae formae, etiam in usum veniunt. Hae progressiones te permittunt ut fulcra sensorum et partes structurae ut unam unitatem crees. Pauciores gradus compositionis ad pauciora puncta defectus ducunt. Haec mutatio in fabricatione roboticae modum quo ingeniarii de designio cogitant mutat.
DFM et Designatio Generativa ab Intelligentia Artificiali Impulsa
Instrumenta intellegentiae artificialis nunc adiuvant ingeniarios gradus fabricationis automatice eligere. Ordo operis clarus sequitur. Ingeniarii incipiunt proposita statuendo, ut "leviorem redde" vel "firmiorem redde". Deinde programmata centenas designorum possibilium creat. Unumquodque sub viribus mundi realis probat. Designationes debiles reiciuntur. Optiones fortissimae et levissimae pro limitibus productionis emendantur.
Accuratio harum probationum perpetuo melior fit. Designatio generativa pondus partium CNC 20–60% minuit. Partium impressarum tridimensionaliter, deminutio ponderis est 40–80%. Brachia robotica leviora cyclos celeriores percurrunt.
Usus in mundo reali haec confirmant. Pinnae autocinetorum post optimizationem 40% minus ponderant. Idem onus adhuc eadem praecisione ferunt. Pinnae vacui ad electronica fabricanda 50% ponderis reductionem adipiscuntur. Instrumenta ad cibos tractandos superficiebus levibus et curvis, quae facile purgantur, fruuntur.
Instrumenta varia hanc regionem ducunt. nTopology 30% ex calipero freni Ford resecuit, firmitate servata. Siemens NX 22% ex fulcro titanii aërospatialis resecuit. Leo AI scientiam roboticae propriam directe in processum designandi addit. Impressio tridimensionalis designationes organicas, formae optimizatas, quas haec instrumenta creant, efficit. Systema nunc mixturas materiarum et processuum sua sponte suggerunt. Opus singulare pro systematibus roboticis celerius et callidius fit. Ingeniarii nunc designationes singulares sine experimentis manualibus experiri possunt.
Materiae Sustinebiles et Recirculatio
Sustentabilitas nunc electiones materiarum in agro dirigit. Mixturae aluminii redivivi fere aeque bene ac metallum novum minore pretio funguntur. Materiae plasticae biologicae alternativam materiis plasticis oleo fundatis pro tegumentis et involucris offerunt. Hae electiones damnum in ambitum minuunt sine detrimento efficaciae.
Consilium de fine vitae etiam magni momenti est. Constructiones modulares permittunt te partes detritas loco integrarum partium reponere. Quidam fabri programmata recipiendi partes metallicas gerunt. Hae inclinationes crescent dum regulae strictiores fiunt. Electiones prudentes hodie regulas futuras facilius sequendas reddunt.
Futurum bene se praebet. Instrumenta hybrida, modi ab intellegentia artificiali impulsi, et modi sustinendi una operantur. Ingeniarii qui has inclinationes amplectuntur, robots meliores celerius construunt.
NOBILIS: Socius Partium Prototyporum Robotorum Intelligentiae Artificialis

NOBLE est opifex qui cum metallo et plastica pro partibus prototyporum robotorum intellegentiae artificialis operatur. Societas ingeniariis auxiliatur qui partes veras, non solum delineationes, requirunt. Unum socium habes pro machinatione, formatione, et impressione. Hoc tempus servat et qualitas eandem per omnem seriem servat.
Machinatio CNC, Fusio Iniecta, et Fabricatio Additiva
NOBLE plures processus uno loco perficit. Machinatio CNC metalla et plastica strictae tolerantiae tractat. Fusio iniecta testas, tegumenta, et receptacula curat, semel designatio tua stabilis est. Fabricatio additiva lacunam pro formis complexis et conversionibus rapidis implet. Tu processum qui parti tuae convenit eligis, et NOBLE reliqua curat.
Politio superficiei aeque momenti est quam sectio. Levigatio et politura lineas stratorum et vestigia instrumentorum tollunt, atque partibus ABS superficiem laevem et nitentem, similem partibus machinatis, dant. Levigatio vaporis vapore acetoni utitur ad stratum superficiale ABS partim dissolvendum, quod lineas stratorum celeriter delet et aspectum iniectione formae relinquit. Pictura et obductio colorem addunt, vitia parva occultant, et resistentiam abrasionis vel chemicam augent. Texturatio sensum iniectione formae imitatur, vitia celat, et adhaesionem emendat. Utraque optio compromissa habet. Levigatio vaporis dimensiones mutare potest, ergo probare ante productionem sapiens est. Picturae solventibus fundatae ABS corrodere possunt, ergo probationes compatibilitatis prudentes sunt.
ISO 9001:2015 et ISO 13485:2016
NOBLE certificationes ISO 9001:2015 et ISO 13485:2016 tenet. Prima generalem qualitatis administrationem tractat. Secunda ad instrumenta medica pertinet, et interest cum robot tuus aegros vel instrumenta chirurgica tangit. Secundum ISO 13485:2016, moderamina designationis et progressionis quamque iterationem prototypi regunt. Verificatio designationis confirmat singulas partes specificationibus satisfacere. Validatio designationis confirmat systema compositum tuto in condicionibus realibus fungi. Mutationes designationis non documentatae impediuntur.
Gubernatio periculorum secundum normam ISO 14971 sequitur. Partes prototypae antequam ad aegros perveniant, probantur propter defectus possibiles, ut contaminationem vel vitia connectorum. Identificatio et vestigabilitas instrumentorum permittunt NOBLE historiam producti a materiis crudis per distributionem reconstruere. Si venditor defectum nuntiat, turma series affectas investigare potest. Moderationes emptionum requirunt ut venditores certificati NOBLE de mutationibus fabricationis, quae proprietates partium afficiunt, certiores faciant. Moderationes productionis et processus series prototyporum constantes servant. Revisiones internae et actiones correctivae circulum claudunt cum aliquid errat.
DFM, Prototypa, Productio, et Assemblatio Finalis
NOBLE productione non subsistit. Turma a designatione ad fabricationis facultatem recognita incipit. Notam dant quae sumptum augent aut tolerantiae cumulationem efficiunt. Deinde prototypa construunt, series pontium parvi voluminis perficiunt, et ad plenam productionem amplificant. Assemblatio finalis pars est fasciculi. Subsystema perfectum accipis, non capsam partium solutarum.
Haec methodus plenae extensionis operi singulari convenit. Prehensor singularis fortasse insertiones metallicas machinatas et digitos nylon SLS requiret. Chassis singularis fortasse laminam metallicam et tegumenta formatta miscet. NOBLE hos gradus coordinat ut partes inter se congruant. Ingeniariis systemata robotica singularia construentibus, hic unicus punctus contactus multam frictionem tollit. Fabricatio singularis optime procedit cum una turma totam catenam possidet. NOBLE se ibi ipsum collocat.
Primum a necessitatibus designandi incipe. Elige quomodo pars fabricanda sit secundum formam eius et numerum necessarium. Materias cum viribus et circumstantiis quas subibunt accommoda. De compromissis per totum systema diligenter cogita. Partes prototyporum robotorum intellegentiae artificialis optime funguntur cum constructiones ad usum fabricatae productionem et designationem ut unum fluxum stabilem tractant. Robur, pondus, praecisionem et sumptum pro incepto robotico tuo verifica. Systema robotica ad usum fabricata huiusmodi cogitationem praecocem de processibus requirunt. Instrumenta hybrida et modi intellegentiae artificialis impulsi accuratiam in omni systemate augent. Hae inclinationes prototypa futura faciliorem reddunt. Errores celerius minuunt et ingeniariis permittunt ideas difficiles paucioribus conatibus experiri. Cycli celeriores robotas meliores et sumptus minores afferunt. Hoc totum processum melius fungi facit. Loquere cum NOBLE pro proximo incepto prototypi roboti intellegentiae artificialis.
Quaestiones Frequentes de Partibus Prototyporum Robotis Intelligentiae Artificialis
Quomodo materiam aptam pro prototypo roboti mei eligo?
Incipe ab opere quod pars facere debet. Partes portantes metalla ut aluminium vel chalybem requirunt. Tegumenta et testae in materiis plasticis bene funguntur. Ambitum quoque inspice. Loca calida vel chemicis plena PEEK vel titanium requirunt. Materiam viribus et condicionibus quas subibit accommoda.
Quando machinationem quinque axium prae trium axium eligere debeo?
Elige quinque axes cum pars tua facies angulatas, loculos profundos, aut foramina in diversas directiones spectantia habet. Saepe hoc involucris articulationum roboticarum requiritur. Una dispositio omnia in linea servat. Ratio successus primi transitus a 59% ad 96% salit comparata cum multis dispositionibus trium axum.
Quam tolerantiam pro sedibus ferculorum specificare debeo?
Sedes ferculorum typice tolerantias intra ±0.01 ad ±0.05 mm requirunt. Sed noli omnes superficies stringere. A 0.5 mm ad 0.02 mm progrediendo sumptum duplicas. Ad 0.01 mm premendo, sumptum triplicas. Tolerantias tantum stringe ubi functio id postulat.
Satisne est impressio tridimensionalis ad partes roboticas functionales fabricandas?
Ita, multis usibus. Nylon SLS milliones cyclorum tolerat et digitis prehensoribus optime fungitur. Sine fulcris imprimit, ita canales interni et formae clathri fieri possunt. Pro punctis criticis adfixionis, insertiones metallicas machinatas ad accuratam accurationem adde. Haec mixtura tibi optimum utriusque methodi praebet.
Quot partes fusione urethani producere potest?
Formae siliconis decem ad centum partes durant. Haec productio pontis te sinit aptationem et functionem probare antequam formas ferreas emas. Lacunam inter prototypum singulare et formam iniectam plenam implet. Partes accipis quae sentiuntur sicut formae sine investimento instrumentorum.
Quid interest inter prototypum et productionem sumptuum ordinationem?
Prototypum singulare plus constat per unitatem. Eadem pars minoris pretii fit volumine. Machinatio CNC praebet accuratiam sine sumptibus instrumentorum ad probationes initiales. Series magnae quantitatis utuntur injectione ad sumptum per unitatem minuendum. Rationem pecuniariam circa quantitatem exspectatam dispone.
Possumne ABS pro partibus robotis prope motores uti?
Minime. ABS et PLA calorem magnum non bene tolerant. A motoribus et superficiebus calidis ea procul habe. In his locis, PEEK loco eius adhibe. Calorem continuum usque ad 260°C tolerat. POM etiam pro rotis dentatis et fulcris cum frictione humili et bona stabilitate dimensionali aptum est.
Quid fibram carbonis aptam brachiis roboticis facit?
CFRP praebet optimas rationes roboris ad pondus. Lamina fibrae carbonis T700S ponderat 1.55 g/cm³ contra 2.70 g/cm³ aluminio. Hoc est circiter 43% levius. Quodque gramma a commissura distans inertiam, momentum actuatoris, et usum energiae minuit. Hoc magni momenti est in robotica ubi celeritas et efficacia valent.






