
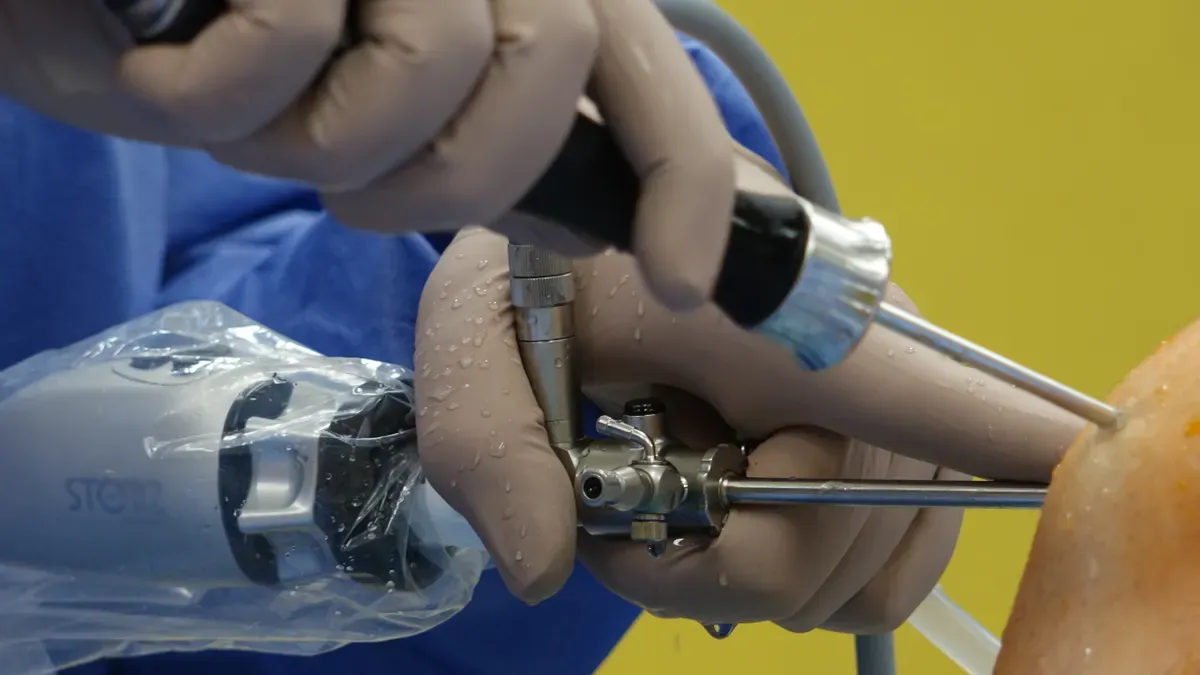
Partes Structurales Robotarum Hospitalariorum sceleta principalia sustentantia, articulationes mobiles, et tegumenta exteriora in curatione adhibita creant. Electio materiarum rectarum et fabricatio partium accurate afficit quam robustae, lavabiles, tutae, et resistentiae chemicis hae machinae in spatiis medicis sint. Articuli robotici accurati et structura robotica robusta roboto chirurgico in chirurgia delicatissima auxilium ferunt.
Mercatus robotarum nosocomialium toto orbe terrarum ad 14.9 miliarda dollariorum Americanorum anno 2023 pervenit.
Ingeniarii materias robustas eligunt ad bracchium roboticum, carpum roboticum, et involucrum roboticum construendum, ut partes structurales roboti hospitalarii essentiales. Hae partes robustae adiuvant robotas medicos ut commoda manifesta in nosocomiis praebeant. Hic dux turmis ingeniariis et emptoribus informationem completam praebet ad materias eligendas, partes fabricandas, et regulas salutis in robotica moderna sequendas.
Key Takeaways
- Partes structurales robotorum hospitalariorum internas structuras robustas et externas cortices protectoras pro machinis curationis medicae creant.
- Plastica PEEK flectitur et movetur similiter ac os humanum naturale, melius operans quam grave metallum titanii chirurgicum.
- Mixtiones plasticae ABS et polycarbonatis cortices externas robustas efficiunt quae acribus chemicis purgandis resistere possunt.
- Instrumenta secandi technologiae provectae partes ad mensuras exactas usque ad plus minusve 0.02 millimetra fabricant.
- Normae qualitatis ISO 13485 et ISO 9001 salutem partium et vestigationem materiarum integram in curatione valetudinis praestant.
- Robotica mollis silicone flexibili utitur ad textus aegroti ne livores laedantur inter opera physicotherapiae.
- Designationes structurarum modularium permittunt operariis celeriter articulationes figere et novas functiones robotis servitiis addere.
quae sunt Partes Structurales Robotorum Hospitalariorum?
Partes structurales robotorum nosocomialium structuram fundamentalem machinarum automatarum in medicina moderna constituunt. Haec structurae robustae partes mobiles graves sustinent, fila electrica delicata tegunt, et motores internos protegunt. Designatores haec solida interna sceleta construunt ad gravem vim physicam tolerandam per operationes chirurgicas complexas. Difficiles condiciones ambientales, ut temperaturae altae, chemicae asperae, et liquores purgantes fortes, vitam roboti breviare possunt. Ingeniarii plastica specialia et materias aedificatorias eligunt ad resistentiam sterilisationis augendam et operationes tutas diu conservandas.
Instrumenta medica duo milia cyclorum sterilisationis in machinis vaporariis sub calore magno, pressione magna, et humiditate extrema tolerare debent. Haec asperitas vaporis apparatus gravem pressionem in sigilla exteriora, tunicas protectorias, resistentiam rubigini, et totam firmitatem machinae imponit. Rasores chirurgicae in chirurgia genu et humeri adhibitae saepe liquores salsos tangunt dum operantur. Bona sigillatio structuralis et metalla rubigini resistentia impulsores internos a circuitibus brevibus, effluxu liquidorum, et detritione physica protegunt. Haec systemata interna protegendo, accuratiam mechanicam constantem per laborem chirurgicum arduum praestatur.
Genera Partium Structuralium Robotorum Hospitalariorum
Centra medica hodierna variis generibus robotarum medicarum per specializatas curationis partes utuntur. Cubiculae chirurgicae magnopere a robotis chirurgicis pendent ad accuratum opus, dum centra physiotherapiae robotis rehabilitationis utuntur ad convalescentiam aegrotorum adiuvandam. Robota medica structuras proprias requirunt ut stabiles maneant dum laborant. Robota medica specialia aequilibrium accuratum requirunt per motus roboticos complexos. Partes structurales internae in his systematibus automatis mutantur secundum onera ponderis, condiciones cubiculi, et opera clinica. Ingeniarii has partes structurales secundum munus physicum, contactum corporis tutum, et compositionem materiae congregant.
Materiae plasticae altae efficaciae partes robotarum medicarum clavis intra spatia operationis moderna funguntur. Polyether aether ketonum, vulgo PEEK appellatum, praeclaram efficaciam pro partibus internis tutis praebet. PEEK prae materiis plasticis vetustioribus ut polymethyl methacrylate ostendit commoda physica praecipua.
| Property | evidence |
|---|---|
| Mechanica virtus | Robur, biocompatibilitatem, et stabilitatem sterilisationis superiores comparatae cum PMMA |
| Claritas Imaginis | Radioluciditas imagines postoperativas sine artefactis sine induratione fasciculi permittit. |
| elastica secundum modulum | Modulus elasticitatis 3-4 GPa osse propius aequat quam titanium ad 110 GPa. |
| compositionem, | Compositio non metallica pericula sensibilitatis metallorum in usu diuturno eliminat. |
| Fabrication | Proprietates thermoplasticae impressionem tridimensionalem in apparatu nosocomiali idoneo permittunt. |
Tegumenta exteriora protectoria magnam resistentiam impactuum requirunt ad ictus ab apparatu curruum hospitalariorum recipiendos. Fabricatores partium acrylonitrilum butadienum styrenum cum polycarbonato miscent ad cortices exteriores robustos creandos. Haec tegumenta plastica robusta partes internas computatrales sensibiles ab effusionibus chemicis et ictibus duris in chirurgia robotica protegunt.
Metalla levia magnam rigiditatem structuralem per brachia mobilia gravia portantia praebent. Aluminium anodisatum firmum sustentationem cum pondere totali parvo pro structuris corporis principalis praebet. Chalybs chirurgicus inoxidabilis summam robur physicum et resistentiam attritionis pro articulationibus rotantibus gravibus oneri praebet. Titanium brachia articularia rigida et durabilia ad opera difficilia in chirurgia minimaliter invasiva creat. Titanium magnam robur offert, sed modulus elasticitatis eius 110 GPa est. Contra, PEEK modulum elasticitatis 3-4 GPa offert, ossi humano naturali multo melius aequans. Haec proprietas physica pericula a tensione munienda minuere adiuvat cum implantata medica structuralia et articulationes internae fabricantur.
Nova consilia structurarum in robotica molli materiis flexibilibus in hodiernis instrumentis medicis utuntur. Designatores partium siliconem flexibilem et hydrogela molles in effectores finales specializatos, prensores roboticos, et puncta contactus directos aegrotorum addunt. Hae materiae molles tuto flectuntur cum textus corporis humani tangunt, livores fortuitos vel damnum physicum durante opere therapiae physicae prohibentes. Formae materiarum mollium tactum physicum tutum permittunt, dum exacta positionis moderatio servatur.
Resistentia chemica contra severas regulas purgationis nosocomiorum electiones materiarum pro omni brachio robotico dirigit. Liquores chemici disinfectantes superficies structurales externas inter opera cotidiana regulariter detergunt. Plastica machinalia resistentiam chemicam utilem et magnas proportiones roboris ad pondus ad usum longum offerunt. Hae electiones materiarum aequilibratae actionem physicam praedicibilem per chirurgiae complexas minimaliter invasivas praestant. Machinatio diligens salutem continuam per opera chirurgica cotidiana praestat. Machinae medicae provectae his partibus structuralibus validis nituntur ut magnitudines formae exactas per tempus servent. Instrumenta medica chirurgiam roboticam hodiernam sustinent servando constantem alignationem mechanicam. Chirurgi chirurgiam roboticam utuntur ad meliorem accuratiam per actiones internas delicatas obtinendam. Usus crescentes in chirurgia robotica articulationes mechanicas robustas postulant quae flexionem constantem tolerant. Partes structurales pro chirurgia robotica constructae motum lenem per longas proceduras medicas praestant. Apparatus chirurgici moderni robore physico nituntur ad actiones delicatas a roboto adiuvatas sine flexione exsequendas. Designationes robustae structurae corporis electronicas internas per operationes longas protegunt. Partes qualitate constructae efficiunt ut robota medica tuto per spatia difficilia nosocomii operentur. Systema robotica autonoma formam suam bene sub usu continuo gravi retinent. Methodi machinales emendatae robur per omnes usus medicos augent.
Quomodo CNC Machining Partes Structurales Robotorum Hospitalariorum?
Fabricatio accurata efficaciam robotarum medicorum in ambitus clinicis medicis operantium dictat. Partes robotarum medicorum altae praecisionis strictam dimensionum moderationem requirunt ut securitas in operibus delicatis praestetur. Machinatio CNC materiam metallicam solidam in accuratas structuras, nexus articulatos, et receptacula motorum pro robotis medicis modernis transformat. Machinatio metallorum gradus medicinalis sicut aluminium et titanium flexionem physicam impedit, pondere parvo servato. Centra fresationis multiaxialis provecta geometrias complexas in componentes functionales cum singulari accuratione secant. Instrumenta medica moderna his robustis sceletibus internis nituntur ut motus impeccabiles in delicatis proceduris medicis exsequantur. Fresatio computatro numerica moderatione effecta praedicibilia per series productionis praebet. Operatores instrumentorum instrumenta rigida secandi eligunt ut trepidationem in gravibus transitibus secandi impediant. Recta selectio instrumentorum qualitatem superficiei uniformem per superficies curvas complexas praestat.
Fabricatio partium principalium aluminio factarum pro robotis nosocomialibus parametros machinationis speciales requirit:
- Centra CNC quinque axium provecta et inspectio CMM calibrata praecisionem micronicam pro involucris aluminio et partibus structuralibus consequuntur.
- Facultas tolerantias strictas usque ad ±0.02mm assequendi firmitatem instrumentorum chirurgicorum et partium diagnosticarum praestat.
- Cursus instrumentorum optimizati et fixationes ad usum aptatae rigiditatem parietum tenuium servant, trepidationem impediunt, et accuratam dimensionalem pro administratione thermali praestant.
- Technicae machinationis multis gradibus ad tensionem relevandam in aluminio 6061 et 7075 designationes leves sine detrimento integritatis structurae firmant.
- Diligentia celeritatum secandi, progressionis, et processuum automatorum debavationis moderatio superficies laeves aluminii praebet, idoneas ad anodisationem duram et sterilisationem.
Machinatio partium summae efficacitatis opera critica per applicationes chirurgiae roboticae sustinet. Systema chirurgica provecta ordinationem mechanicam constantem postulant ad protegendos aegros in apparatibus chirurgiae roboticae. Machinatio accurata vibrationem per singulas articulationes roboticas tempore chirurgiae roboticae impedit. Instrumenta medica, ut robota autonoma, rigidum fulcrum roboticum utuntur ad tabulata nosocomiorum tuto naviganda. Robota rehabilitationis specializata motus aegrotorum adiuvant utens validis fulcris structuralibus. Apparatus chirurgici moderni nituntur accurato motu carpi robotici ad minimam incisionem chirurgicam peragendam. Superficies mundae permittunt perfectam disinfectionem chemicam in omni superficie exposita. Instituta medica moderna his robotis robustis nituntur ad curam clinicam hodiernam faciliorem reddendam. Brachiorum roboticorum altae praecisionis coetus motum lenem per longas proceduras permittunt. Fabricatio partium structuralium qualitatis fidum servitium diuturnum per omnia systemata medica praestat. Tolerantiae constantes unitates impulsorias internas sensibiles a praematura detritione physica protegunt. Chassis roboticum robustum instrumenta praecisionis tempore operis complexi stabilizat. Bracchium roboticum durabile positiones exactas sub oneribus gravibus servat. Hae methodi productionis provectae adiuvant ut omnes robota tuto in ambitus exigentes fungantur. Robota chirurgica specialia medicos tempore operationum chirurgiae roboticae complexarum adiuvant. Viae instrumentorum leves concentratores tensionis acutos intra fulcra oneris portantia eliminant. Velocitates alimentationis moderatae accumulationem caloris excessivam tempore cyclorum machinationis longos prohibent. Frigidae temperaturae materiae conservantur, stabilitas structurae et duritia materiae conservantur. Recta applicatio refrigerantis fragmenta metallica a zonis sectionis activis removet. Mundae condiciones sectionis repetibilitatem dimensionalem perfectam per cursus productionis multiaxiales conservant.
Normae Industriales ad Machinandas Partes Structurales Robotorum Hospitalariorum
Systema administrationis qualitatis productionem elementorum structuralium in medicina moderna adhibitorum regunt. Officinae machinales normas industriales severas sequuntur ad partes robotorum nosocomialium construendas. Technici periti materiam crudam inspiciunt, instrumenta fresandi celerrima observant, et dimensiones physicas per cursus machinationis continuos metiuntur. Fabricatio partium accurata apparatum medicum roboticum dynamicum sine defectu mechanico operantem servat. Structurae firmae electronicas moderatrices delicatas protegunt et salutem aegrotorum in spatiis clinicis magni stress conservant. Probationes dimensionales diligentes detritionem mechanicam inexpectatam per iuncturas gravia portantes impediunt. Robota autonoma sceleta structuralia valde stabilia requirunt ad tuto in spatiis nosocomiorum publicis fungendum. Acta productionis accurata confirmant mixturas metallorum requisitis stress pro usu diuturno satisfacere.
Machinatores officinas machinales probatas eligere debent ut singula pars perfecta legibus medicis internationalibus satisfaciat. Protocolla rigorosa qualitatis fissuras minutas et vitia superficialia tollunt antequam partes in spatia munda congregationis ingrediantur. Machinae coordinatarum mensurae calibratae dimensiones lineares exactas per cursus productionis multiaxiales confirmant. Fabricatio altae praecisionis efficit ut robota medica constantem actionem mechanicam per longos cyclos operationales praestent.
Fabricatores normas qualitatis probatas in machinatione partium accuratae sequuntur :
- ISO 9001:2015 qualitatem generalem fabricationis moderatur, stabiles eventus productionis et inspectionem magnitudinis partium et qualitatis superficiei curans.
- ISO 13485:2016 regulas strictas productionis instrumentorum medicorum addit, plenam vestigabilitatem partium et plenam validationem processus postulans.
Fabricatores instrumentorum medicorum strictam moderationem processus pro omni involucro instrumentorum chirurgicorum et structura chassis mandant. Machinatores numeros partium metalli crudi notant ut perspicuitatem totius catenae commeatus medici protegant. Technici productionis vias instrumentorum automatorum observant ut salutem humanam per operationes medicas activas protegant. Omne bracchium roboticum articulatum firmamentum physicum inflexibile postulat per intensas operationes chirurgiae roboticae. Fabricatio uniformis praestat ut quisque robotus chirurgicus structuram congruentem intra sterilia cubicula operationis servet. Automata hospitalaria moderna sensores internos delicatos a repentinis impactibus cineticis protegunt. Gubernatio qualitatis provecta lassitudinem structuralem in complexis mechanismis motus roboticis impedit. Probationes strictae efficiunt ut omnis articulatio robotica onus ferens motus rotationis repetitivos sine congruentia amittenda tractet.
Elementa structuralia machinata longam vitam utilem intra ambitus medicos exigentes sustinere debent. Modernae machinae fabricae partes roboticas strictae tolerantiae ad complexa opera chirurgiae roboticae fabricant. Operarii partes perfectas aestimant ut quemque robotum automaticum a defectu physico in cotidianis operibus clinicis protegant. Recta certificatio adiuvat turmas machinatorum partes structurales robustas pro apparatibus chirurgiae roboticae specialibus eligere. Methodi productionis normatae turmas chirurgicas peritas permittunt ut chirurgiam roboticam complexam cum plena fiducia exsequantur. Firmae normae qualitatis technologiam medicam automatam per institutiones curationis internationalis promovent. Processus fabricationis fideles permittunt robotis medicis ut personale clinicum in proceduris curationis criticae adiuvent. Instituta medica moderna his robotis robustis nituntur ut curam clinicam tutam quotidie praebeant. Machinatio provecta robotas servitii potestatem dat ut officia translationis continua exsequantur sine defectu.
Materiae pro Partibus Structuralibus Robotorum Hospitalariorum
Delectus materiarum idonearum determinat quam bene machinae automaticae in ambitu clinico fungantur. Ingeniarii rigiditatem, pondus, et stabilitatem chemicam aestimare debent. Partes structurales robotorum hospitalariorum modernorum in polymeris provectis, metallis durabilibus, et mixturis flexibilibus nituntur ut stabilitatem diuturnam in opere complexo praestent.
Polymeri et Plastica Altae Efficientiae
Materiae plasticae machinales magnam firmitatem et leve pondus offerunt. Hae polymerae internas machinarum impulsoriarum partes protegunt, superficies mundas servantes.
PEEK pro Partibus Internis
Polyether aether cetonum ut thermoplasticum praestans pro iuncturis internis onus portantibus fungitur. PEEK non impletum praebet robur tensile 85–100 MPa et modulum elasticitatis 2.8–3.9 GPa. Addita fibra carbonica roboratione modulum elasticitatis usque ad 21 GPa auget et robur tensile usque ad 250 MPa elevat. Gradus medici roborati rates detritionis mechanicae ordine magnitudinis minuunt. Praeterea, impletio carbonica conductivitatem thermalem usque ad 0.95 W/m·K auget.
| Property | neclecta PEEK | PEEK Carbone Repletum (30%) |
|---|---|---|
| Fortitudo distrahentes (MPa) | 85 100, | Ad 250 |
| Elastica moduli (GPA) | 2.8 3.9, | Ad 21 |
| Robur Lassitudinis ad 10⁶ cyclos (MPa) | 30 40, | 50 70, |
Involucra ABS et PC
Tegumenta exteriora tutelaria materias resistentes ictibus requirunt ad collisiones fortuitas sustinendas. Ingeniarii acrylonitrilum butadienum styrenum cum polycarbonato miscent ad cortices exteriores rigidas construendas. Haec mixtura plastica ictus graves sine fissura absorbet. Haec tegumenta exteriora electronica delicata moderandi ab effusionibus liquidis durante continua operatione quotidiana protegunt. Partes plasticae etiam degradationem a linteis chemicis et consuetudinibus purgationis medicae resistunt.
Metalla Levia et Mixtiones Structurales
Metallicae mixturae sceleton portans mechanismos motus altae praecisionis formant. Fabricatores metalla leviora eligunt ad vim motoris et deformationem structurae minuendam.
Claustra Aluminii Anodizati
Aluminium praebet eximiam proportionem roboris ad pondus pro primariis corporis structuris. Mixturae aluminii densitatem habent 0.098 lb/in³ (2.7 g/cm³), quae eas 65% leviores quam optiones ferreas reddit. Aluminium 6061-T6 ultimum robur tensile 45 ksi (310 MPa) assequitur , dum aluminium 7075-T6 ultimum robur tensile 83 ksi (572 MPa) praebet.
- Anodizatio stratum naturale oxidi amplificat, bonam resistentiam corrosionis in ambitu moderato praebens.
- Pondus materiae levis consumptionem energiae generalem minuit per membra robotica mobilia.
- Magna rigiditas structurae accuratam responsionem positionis pro robotis medicis automatis permittit.
Chalybs Chirurgicus et Titanium
Puncta oneris gravissimi in metallis altae firmitatis nituntur. Chalybs chirurgicus inoxidabilis gradus 316L limitem elasticitatis 25 ksi (170 MPa) una cum densitate 0.289 lb/in³ (7.9 g/cm³) offert. Chalybs 17-4 PH praecipitatione induratus limitem elasticitatis extraordinarium 170 ksi (1,170 MPa) praebet. Chalybs inoxidabilis stratum chromii passivum format quod optimam resistentiam corrosionis contra agentes chemicos acres praestat.
Titanium nexus rigidos articulationum pro singulis structuris roboticis creat. Attamen titanium modulum elasticitatis 102–113 GPa exhibet. Contra, os corticale tantum 10–30 GPa metitur. PEEK elasticitatem ossium multo melius quam titanium aequat, pericula protectionis a tensione durante interactionibus mechanicis minuens.
Robotica Mollis et Tegumenta Superficialia
Systema robotica moderna interfacies contactus molles et curationes superficierum externarum speciales ad aegros protegendos integrant.
Hydrogella et Silicona Obsequentia
Robotica mollis composita flexibilia in pinzas patienti spectantes incorporat. Hydrogella et materiae siliconicae sub levi pressione flectuntur. Hae materiae flexibiles vim mechanicam absorbent, laesionem textuum in cura patientis prohibentes. Partes flexibiles contactum tutum permittunt, dum exacta gubernatio directionalis per bracchium roboticum automaticum servatur.
Curae Superficiales Antimicrobiales
Munditia per conclavia chirurgica maximi momenti manet. Elementa structuralia tegumentis chemicis specialibus ornata sunt ad incrementum microbiale prohibendum.
Medicamenta desinfectoria nosocomialia superficies non tractatas laedunt, ita ut obducta chemicis resistentia ad condiciones limites steriles conservandas necessaria sint.
Machinatores tegumenta chemica adhibent ad accumulationem bacterialem eliminandam. Hae curationes antimicrobiales detersiones chemicas crebras tolerant sine decorticatione. Sigilla superficiei levia partes sensibiles a penetratione liquidorum per cyclos purgationis consuetos protegunt. Curationes superficiei propriae vitam apparatum extendunt et ambitus clinicos tutos servant.
Automata medica provecta chirurgos in delicatis chirurgicis proceduris adiuvant. Nexus physici rigidi brachium roboticum stabile manet in chirurgia minimaliter invasiva. Praecisa responsio mechanica salutem auget in chirurgia robotica complexa. Automata chirurgica moderna motus subtiliter moderantur per delicatam chirurgiam roboticam. Automata medica automatica commeatus tuto per frequentes vestibula nosocomiorum transportant. Automata ministerii in designis chassis internis durabilibus nituntur ut commeatus medicos certo modo ferant. Hi automata specializati operationes continuas intra centra valetudinis dynamica peragunt.
Designatio structurae qualis robota medica sinit adiuvare manipulos clinicos per longas operationes chirurgicas. Nexus metallici rigidi deflexionem intra articulationes roboticas durante chirurgia robotica activa tollunt. Praeterea, tegumenta externa durabilia sensores internos durante operationibus chirurgiae roboticae protegunt. Materiae summae efficaciae permittunt apparatum roboticum specializatum navigare per aedificia medica sine degradatione structurae. Diligenter selectum graduum materiarum efficaciam constantem praestat, adiuvans exitus aegrotorum tutos per modernas institutiones curationis.
Technologia Provecta pro Robotica Curae Salutis
Medicina moderna nititur processibus fabricationis subtilibus ad apparatum accuratum construendum. Technologia provecta materias primas in structuras tutas transformat. Turmae productionis apparatu speciali utuntur ad partes summae efficaciae pro systematibus medicis modernis creandas.
Subtilitas CNC Machining
Instrumenta secandi multiaxialia materias primas densas in partes mechanicas exactas formant. Systema computatrale numericum moderandi eventus repetibiles per omnem seriem productionis praebent.
Fresatura Multiaxialis pro Nexibus
Centra fresatoria quinque axium solida metallica in nexus structurales robustos secant. Haec systemata multi-axia nexus capitis secandi secundum plures axes simul gubernant. Machinatores lineamenta lenia in nexibus internis onus portantibus creant sine movendis structuris partis operandae. Eliminatio repositionis manualis minores translationes axium et defectus structurales impedit. Haec elementa structuralia rigida singulis brachiis roboticis articulatis magnam rigiditatem dant. Nexus mechanici stabilis brachii deflationem durante intensis operibus chirurgicis prohibent. Rationes secandi moderatae superficies externas a calore locali protegunt. Processus fabricationis fideles robotis chirurgicis permittunt ut positiones exactas teneant durante intricatis exercitiis chirurgicis.
muri latere cnc pro Articulis Rotationalibus
Instrumenta torni accurati partes rotantes summa cum accuratione secant. Artifices axes cylindricos, fulcra carpi dynamica, et articulationes rotationales in fusis celeribus vertunt. Imperium dimensionale strictum vacillationem intra configurationes motus robotici dynamici prohibet. Superficies leves fulcra interna contra praematuram detritionem physicam durante rotationibus celeribus protegunt. Partes accurate tornatae permittunt ut omnis carpus roboticus leniter intra spatia operativa angusta rotetur. Motus articulationum rectus adiuvat robotas medicos specializatos motus lenes exsequi durante chirurgia robotica complexa. Geometria articulationum constans cingula impulsoria interna delicata a frictione inaequali durante usu continuo protegit.
Vestibulum nibh
Impressores industriales tridimensionales geometrias complexas directe ex fasciculis digitalibus computatralibus construunt. Fabricatio stratificata partes singulares creat sine necessitate instrumentorum fixorum sumptuosorum.
3D Edition pro Geometriis Complexis
Technologia additiva ingeniariis facultatem dat ut structuras intricatas cum canalibus internis refrigerationis fluidorum construant. Unitates sinterizationis lasericae stratas pulveris tenues conferunt ut structuras organicas leves creent. Fabricatores materias additivas speciales secundum requisita mechanica specifica eligunt:
- Materiae plasticae biocompatibiles: acidum polylacticum ad indices chirurgicos, acrylonitrilum butadienum styrenum ad structuras firmas, et PEEK ad aequandam rigiditatem ossium.
- Metalla gradus medicinalis: mixturae titanii ad integrationem osseam, chalybs inoxidabilis ad compatibilitatem magneticam, et mixturae cobalti et chromii ad articulationes magnae tensionis sublatas.
- Resinae photopolymericae et ceramicae: Resinae BioMed Clear pro ductibus pellucidis, una cum hydroxyapatite et zirconia pro structuris altae firmitatis.
Hae materiae versatiles permittunt technicis ut partes functionales, aegroto aptatas, et canales internos complexos ad usus chirurgicos modernos producant.
celeri Prototyping Iterationes
Impressio tridimensionalis (3D) probationes structurales accelerat per initialem evolutionem producti. Turmae machinatorum exempla physica ferramentae intra horas imprimunt ad aptationem physicam aestimandam. Celeris probatio physica designatoribus permittit ut designia iuncturarum structuralium mature revisant. Celeris prototypatio sumptus totales evolutionis machinalis minuit antequam productio massalis incipit. NOBLE facultates prototypationis celeris, machinationem CNC altae praecisionis , impressionem tridimensionalem, et officia fabricationis formarum pro robotica medica offert. Celeris validatio designi adiuvat fabricatores instrumentorum medicorum ut nova producta celeriter in mercatum curationis valetudinis competitivum immittant.
iniectio CUMATIUM et tooling
Fabricatio magnae copiae instrumentis ferreis ad usum aptatis nititur ad tegumenta exteriora uniformia producenda. Processus formae plasticae tegumenta exteriora robusta cum superficiebus nitidis efficiunt.
Forma Fabricatio pro Claustris
Fabricatores instrumentorum cavitates formarum chalybearum durabilium, machinatione electrica accurata percutiens, secant. Machinatores superficies formarum interiores laeves sculpunt ut tegumenta exteriora sine suturis producant. Bona formae designatio crassitudinem parietum plasticorum uniformem per magnas testas geometricas praestat. Superficies testarum laeves impediunt retentionem humoris et facilem detersionem chemicam permittunt. Robustae tegumenta plastica unitates moderationis internae sensibiles a ictibus fortuitis protegunt. Tegumenta exteriora altae qualitatis robotis medicis autonomis auxiliantur dum hae unitates per porticus nosocomiorum frequentes navigant. Tegumenta exteriora fida componentes internos robotorum medicorum ab effusionibus chemicis per purgationem clinicam cotidianam salvant.
Transitio Productionis Scalatae
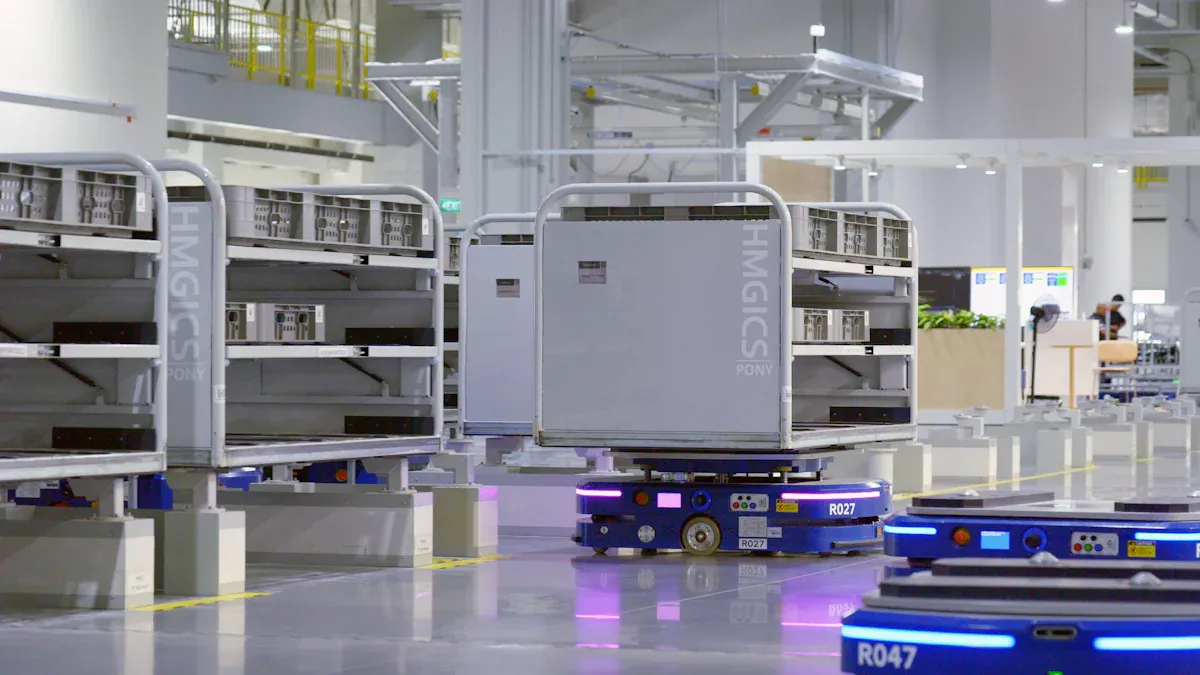
Manipuli officinarum a prototypis celeribus ad plenam iniectionem formandam pro productione magna transeunt. Instrumenta formarum normata milia tegumentorum plasticorum identicorum efficaciter producunt. Fabricatio secundum scalam sumptus productionis unitarum minuit, tolerantias physicas strictas servantes. Moderna valetudinaria robotas automatos ad res necessarias tuto transportandas adhibent. Technologia robotica fida distributionem rerum nosocomialum per unitates clinicas frequentes simplificat. Methodi productionis provectae adiuvant robotas medicos modernos ut cotidie personalem clinicum sustineant. Fabricatio superior durabilitatem diuturnam pro omni robota in hodiernis condicionibus clinicis operante praestat. Robota medica provecta auxilium continuum per ambitus curae aegrotorum frequentes praebent. Apparatus chirurgici moderni his systematibus altae praecisionis per delicatas operationes chirurgiae roboticae confidunt. Firmi canales fabricationis efficiunt ut robota specialia auxilium clinicum continuum praestent.
Regulae Designandi Claves
Designatores instrumentorum medicorum regulas severas sequuntur cum structuras construunt. Altae normae machinales aegros tutos custodiunt dum curantur in nosocomio.
Aequilibratio Roboris et Ponderis
Automata medica structuras rigidas requirunt ut accurate operentur. Ingeniarii diligenter pondus totum cum necessitatibus roboris librant.
Flexio Brachii Demissi
Rigiditas structurae determinat quam bene robota chirurgica agant. Impediendo flexionem brachii errores motus in operationibus delicatis prohibentur. Designatores rationem ponderis ad onus utile pro singulis nexibus brachii connexis optimizant. Partes articulationis leviores laborem motoris in longis operationibus roboticis minuunt.
Vires moventes loca instrumentorum accurata mutare possunt durante opere activo. Sceleti interni rigidi continuam vim physicam absorbent. Structurae nexuum firmae instrumenta affixa stabilia servant durante operibus chirurgicis complexis.
Examen Stressi Digitale
Ingeniarii exemplaribus computatoriis utuntur ad tensiones structurarum investigandas. Experimenta digitalia puncta infirma intra singula segmenta brachii portantis antequam aedificatio incipiat detegunt. Experimenta computatoria formas structurarum emendant sine addita mole addita.
Simulationes flexionem mechanicam sub oneribus gravibus ostendunt. Probationes virtuales magnam rigiditatem structurae per omnes partes medicas mobiles praestant. Structurae robustae omnem articulationem roboticam durante accurato opere medico stabiliunt.
Sigilla Liquida et Purgatio Facilis
Cubiculae operatoriae munditiam perfectam per omnes superficies instrumentorum requirunt. Tegumenta exteriora liquores obstruere et contaminationem prohibere debent.
Obstruendo Effusiones Liquoris
Altae indices protectionis electronica interna sensibilia a fluidis protegunt. Normae impermeabilitatis resistentiam involucri exterioris contra aspersiones chemicas acres et sparsiones liquidorum examinant. Tegumenta exteriora obsignata effusiones liquidorum fortuitas per consuetudines purgationis nosocomii prohibent.
Obturamenta bene firma motores internos siccos servant per opera clinica. Tegumenta externa fida vitam partium intra modernas aedificia medica extendit. Tegumenta robusta tutelaria partes internas operantes custodiunt per opera chirurgica intensa.
Tegumenta Lenia quae Germina Impellunt
Partes externae involucri superficies exteriores leves et continuas habent. Formae externae curvae hiatus angustos, qui germina periculosa continent, tollunt. Designationes testae sine suturis incrementum bacteriale per involucra medica externa prohibent.
Superficies leves celerem et efficientem purgationem chemicam inter chirurgiae permittunt. Tegumenta exteriora acria chemica sterilisationis resistunt sine dissolutione. Designationes exteriores callidae salutem in condicionibus difficilibus cubiculi operatorii augent.
Regulae Salutis pro Robotis Medicis
Socii officinarum regulas qualitatis severas pro apparatu medico sequi debent. Systema qualitatis normae magnitudines partium congruentes et salutem producti perfectam praestant.
Inspectiones Processuum Medicorum
ISO 13485:2016 regulas qualitatis administrandae strictas pro productione instrumentorum medicorum statuit. Officinae certificatae gradus productionis examinant ut singulas partes observent. Fabricatores certificati series metallorum crudorum notant ut puritatem materiae per omnes cursus productionis confirment.
Secundum normam ISO 13485:2016, partes structurales regulis medicis globalibus satisfacere probatur. NOBLE certificationem ISO 13485:2016 tenet ad optimam qualitatem fabricationis partium probandam. Opus officinae certificatum salutem aegrotorum in multis systematibus chirurgicis protegit.
Moderatio Qualitatis Standardis
ISO 9001:2015 systemata qualitatis fabricationis fundamentalia per omnes gradus productionis regit. Instrumenta mensurae calibrata magnitudines partium angustas per cursus machinationis multiaxiales examinant. Examen magnitudinis accuratum detritionem praematuram partium intra apparatum mobilem curationis valetudinis impedit.
NOBLE certificationem ISO 9001:2015 obtinet ut partes structurales fidissimas praebeat. Diligentissima administratio qualitatis efficit ut robota specialia sine repentinis partium defectibus operentur. Severae qualitatis inspectiones adiuvant robota provecta ut personale clinicum tuto adiuvent.
Innovationis Inclinationes in Systematibus Medicis
Cura sanitatis hodierna novis designis structuralibus nititur ad fluxum operis clinicum emendandum. Automata medica provecta celeriter ad ambitus nosocomiales frequentes accommodare debent. Turmae machinatorum structuras flexibiles creant ad automationem medicam summae praecisionis sustinendam. Technologia robotica creativa robotis ministerii permittit ut officia translationis continua perficiant. Technologia robotica moderna operationes clinicas clavis per proceduras chirurgiae roboticae expedit.
Structurae Modulares
Designationes chassis modulares modum quo technici instrumenta medica construunt et curant mutant. Nexus mechanici flexibiles celerem curationem in campo per operationes clinicas permittunt.
Articuli Interfaciei Standardizati
Articuli interfaciei normati celeriter commutationem partium in roboto mobili permittunt. Copulae articulorum uniformes nexus articulatos in robotis chirurgicis specialibus sine aptatione singulari firmant. Obturamenta mechanica celeriter solvenda tempus inoperabile in chirurgia robotica minuunt.
Interfacies iuncturarum fidissimae axes internos per cyclos congregationis repetitos protegunt. Formae robustae bracchium roboticum unumquodque stabile per operationes chirurgiae generalis servant. Formae structurales flexibiles permittunt turmas servientes ut iuncturas mobiles efficaciter reparent. Modernae institutiones curationis valetudinis formae modulares utuntur ut robota medica autonoma leniter in applicationibus chirurgiae roboticae operentur.
Systema Chassis Reconfigurabilia
Designationes chassis reconfigurabiles permittunt unam basim machinae varia officia perficere. Technici brachia structuralia specialia commutant ut unitates translationis mobiles in robots rehabilitationis aegrotorum convertant. Mutatio dispositionum chassis basium flexibilitatem operationis per dynamicas nosocomiorum auget.
Partes modulares structurae emendationes simpliciores reddunt, dum postulata clinica mutantur. Vectes fulcrales normales varias configurationes onerum sine flexione structurae sustinent. Fulcra physica universalia adiuvant turmas servientes robots mobiles rehabilitationis ad singulas curas rehabilitationis aptare.
Integratio Apparatus et Sensorum
Elementa structurae principalia electronica critica et sensoria protegunt. Structurae internae adfixionis unitates potentiae et impulsores motorum firmiter tenent. Partes rigidae chassis aequilibrium per chirurgiam roboticam servant.
Sectiones Internae Administrationis Funium
Canales interni filorum fasciculos vitales a damno physico protegunt. Funes detriti, connectores laxi, et detritio iuncturarum causae communes sunt interruptionis systematis. Technici materias speciales funium, ut PVC ad generalem designationem, PUR ad magnam resistentiam abrasionis, et TPE ad extremam flexibilitatem secundum necessitates motus, eligunt.
Designatores radium curvaturae, limites torsionis, et actiones catenarum tractoriarum per probationes fundamentales designationis structuralis emendant. Aperturae internae funes valde flexibiles per motum roboticum continuum protegunt. Designatio physica recta vitam funium per operationes chirurgicas difficiles extendit. Automata medica summae efficacitatis turmas chirurgicas per operationes complexas adiuvant.
Actuatoris et Moderatoris Involucra
Robustae structurae involucra actuatores motus et unitates electronicas moderandi protegunt. Compartimenta motoria obsignata pulveris et liquidi introitum per cotidianam purgationem clinicam prohibent. Rigidae involucra metallicae calorem e motoribus magni momenti per longos cyclos operationis absorbent.
Dissipatores caloris inclusi calorem repellunt ut electronica moderandi frigida maneant. Tegumenta solida involucrorum tremorem mechanicum prohibent ne sensoria positionis sensibilia perturbent. Capsulae protectae systemata robotica complexa per omnes processus chirurgicos complexos certo modo operantia servant. Designationes involucrorum robustarum praecisionem in chirurgia robotica augent.
Inclinationes in Chirurgia Robotica et Automatione
Technologia provecta designum structurarum in cubiculis chirurgicis hodiernis impellit. Apparatus computandi robustus structuras physicas rigidas requirit ad operationem accuratam.
Auxilium Instrumentorum Intellegentiae Artificialis et 5G
Microprocessores intellegentiae artificialis novae generationis et moduli communicationis 5G laminas structurales speciales requirunt. Celeris processus sine filis fluxum datorum in tempore reali per chirurgiam roboticam sustinet. Solidae structurae aluminii transceptores sensibiles a ictibus mechanicis et impactu physico protegunt.
Retia datorum celerrima chirurgis permittunt ut operationes remotas robotis adiuvatas cum minima mora signalis perficiant. Structurae structurales antennas internas a strepitu electronico intra operationes in conclavi chirurgico protegunt. Apparatus internus robustus operationem cum mora parva sustinet per operationes delicatas robotis adiuvatas in apparatu medico. Robota medica flexibilia auxilium vitale per loca curationis in chirurgia robotica praebent.
Supporta Systematis Imaginum Provecti
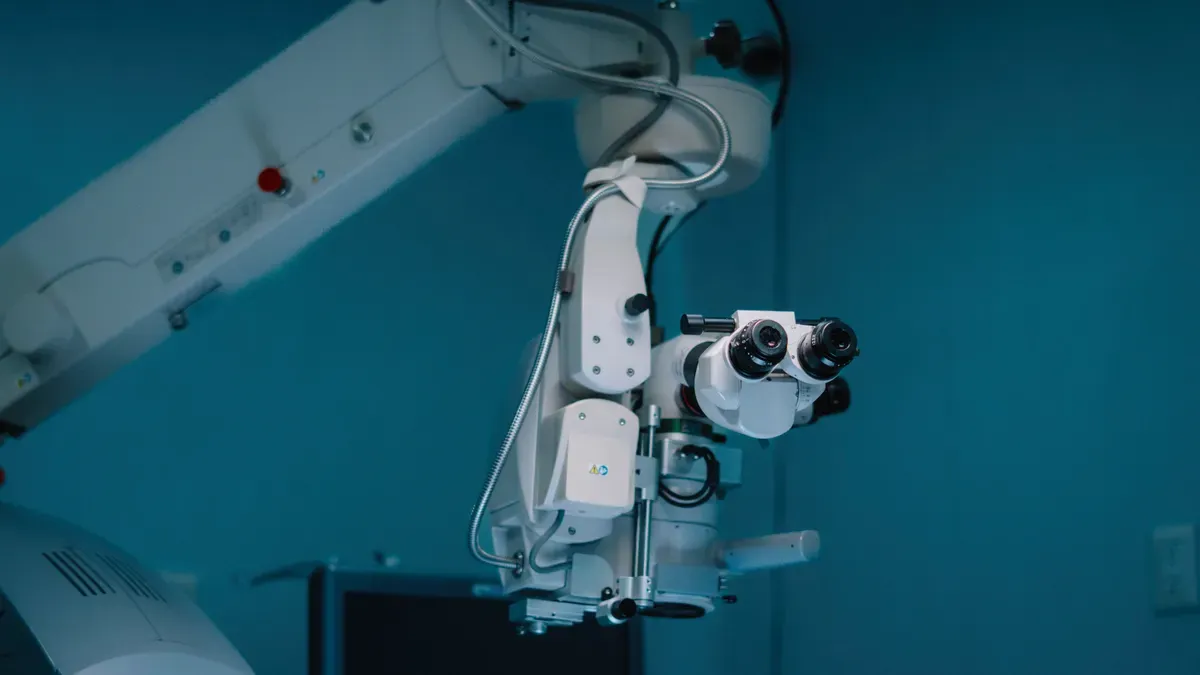
Systema imaginandi provectum fulcra structuralia stabilissima requirunt ad directionem spatialem accuratam. Brachia rigida camerae tremorem physicum per delicatas operationes minimaliter invasivas eliminant. Brachia stabilia fulcri permittunt accuratam sensorum ordinationem per operationes chirurgicas cotidianas.
Fulcra visionis integrata cameras altae resolutionis sustinent per operationes complexas minimaliter invasivas. Articuli robotici leves positio stabilis camerae per curam aegrotorum minimaliter invasivam praebent. Positio physica accurata accuratiam chirurgicam per chirurgiam minimaliter invasivam auget. Apparatus roboticus medicus robustus opera robotis adiuvata amplificat. Automata medici fidelia subsidium continuum instrumentis chirurgicis praebent. Automata moderni congruentiam structurae per motum roboticum rapidum servant. Automata autonoma per vestibula tuto navigant. Automata ministerii res medicas certo modo transportant. Apparatus provectus efficacitatem in chirurgia robotica auget. Congruentia chassis robotici altae praecisionis successum in chirurgia robotica praestat.
Usus Partium Structuralium Robotorum Hospitalariorum
Cura sanitatis hodierna magnopere nititur partibus structuralibus robotum nosocomialium per varia loca clinica. Structurae structurarum ab ingeniariis mechanicis designantur ad varia genera robotorum medicorum in hodiernis nosocomiis sustinenda. Robota chirurgica, exempli gratia, structuras rigidas aluminii utuntur ad tolerantias strictas usque ad ±0.02mm tenendas per chirurgiam delicatam. Hae structurae robustae efficiunt ut brachia robotica motus constantes exsequantur sine tremore per chirurgiam roboticam. Partes articulationum altae praecisionis constantem congruentiam mechanicam per repetitas operationes chirurgicas servant. Modernae nosocomiae robota nosocomialia adhibent ad efficientiam operationalem per loca curationis augendam.
Operationes minimaliter invasivae motum moderandum dynamicum et stabilitatem structurae totalem requirunt. Situs accuratus instrumentorum per incisiones parvas per mechanismos carpi roboticos accuratos in chirurgia minimaliter invasiva efficitur. Haec brachia robotica specialia tremores manus humanae in operationibus chirurgicis complexis eliminant. Componentes PEEK altae efficaciae in systematibus chirurgicis modernis adhibentur quia PEEK modulum elasticitatis 2.8–3.9 GPa habet, osse multo melius quam titanium ad 110 GPa aequans. Technologia robotica provecta sensores internos sensibiles per longas operationes chirurgiae roboticae protegit. Chirurgi chirurgiam roboticam cum fiducia perficiunt cum nexus structurales tensionem mechanicam continuam in proceduris chirurgicis complexis absorbent.
Ambientes clinici mundi etiam robota mobilia autonoma ad translationem automaticam materiarum adhibent. Supplementa medica pharmaceutica, lintea munda, et exempla biologica inter officia ab his robotis medicis autonomis transportantur. Systema moderationis medicae sensibilia a collisionibus physicis in atriis refertis proteguntur tegminibus exterioribus durabilibus ex ABS et mixturis polycarbonatis factis. Ad consumptionem pilae durante motu robotico reducendam, robota ministerii in levibus chassis aluminio anodisato nituntur. Commoda primaria robotarum medicorum per usum machinarum automaticarum illustrantur, quae onus physicum ministrorum minuunt et translationem materiarum tutam praestant. Logistica quotidiana his robotis medicis versilibus emendatur, dum ministri valetudinarii a robotis autonomis adiuvantur, cum merces a robotis vecturae certo modo moventur.
Centra therapiae physicae systemata rehabilitationis specialia adhibent ad convalescentiam aegrotorum adiuvandam. Motus membrorum pro sessionibus therapiae physicae aegrotorum a robotis rehabilitationis provectis sustinetur. Alta rigiditas cum salute usoris in designis structurarum pro his robotis rehabilitationis aequilibrari debet. Ad livores in sessionibus therapiae vitandos, ingeniarii partes siliconeas flexibiles in interfaciebus contactus aegrotorum incorporant. Aequilibrium stabile pro articulationibus roboticis per nexus metallicos firmos praebetur dum convalescentia aegroti progreditur. Impulsiones motorum internae praeterea a structuris structuralibus a oneribus torquentibus dynamicis per exercitia rehabilitationis continua proteguntur. Motus moderati ab aegrotis sub supervisione clinica per robotas medicos speciales fieri possunt, dum cura continua aegrotorum a robotis clinicis intra structuram roboticam securam praebetur.
Cura sanitatis universa per varia genera robotarum medicarum per designationes structurales ad necessitates aptatas transformatur. Nexus mechanici rigidi requiruntur a precisis unitatibus chirurgiae roboticae adhibitis ad processus chirurgicos minimaliter invasivos sustinendos. Operationes complexae roboticae praeterea magna cum accuratione a chirurgis per processus roboticae exsequi possunt. Recuperatio corporis per motum lenem articulationum roboticarum adiuvatur per dedicatas machinas rehabilitationis roboticae. Vita instrumentorum per applicationes chirurgiae difficiles extenditur per protegendo sensoria medica delicata intra involucra exteriora durabilia. Salus et fides in chirurgia robotica moderna per partes roboticae medicae altae qualitatis impelluntur. Trauma textuum minuitur cum systemata specialia chirurgiam roboticam perficiunt. Chirurgia robotica nititur a chirurgis per processus chirurgicos minimaliter invasivos ad optimos exitus aegrotorum consequendos. Summa accuratio adhibetur a turmis medicis modernis chirurgiam roboticam perficientibus, dum exitus aegrotorum per chirurgiam roboticam per robotas provectos emendantur. Continuum subsidium clinicum per applicationes instrumentorum medicorum per robotas automatas praebetur. Stabilitas diuturna praestatur cum ingeniarii chassis roboticum, articulationes mechanicas, et apparatum roboticum optimizant.
Cur NOBLE ut fabricatorem Partium Structuralium Robotarum Hospitalariorum eligendum est?
Nobor solutiones aedificatorias ingeniosas praebet ad machinas medicas complexas in curatione hodierna fabricandas. Fabricatio partium roboticarum accuratarum requirit magnitudines sectionis exactas et probationes qualitatis severas. Officina nostra plastica tuta et corpori amica, ut PEEK et metalla levia, in structuras robustas format. Operarii periti tegumenta exteriora firma et articulationes leniter moventes ad machinas operandas construunt. Hae structurae internae robustae adiuvant robotas chirurgicos stabiles manere in operationibus delicatis.
Omnis machinae structura firmum fulcimentum requirit ut aegroti a periculo tuti sint. Officina nostra instrumenta computatralia secandi multiaxialia adhibet ne partes flectantur. Examinationes speciales verificant ut omne bracchium roboticum rectum maneat per operationes complexas. Nobor eligere significat partes fidas accipere quae optime operantur intra conclavia chirurgica frequentia.
Officinae aedificatoriae certificatae normas ISO 13485:2016 pro regulis medicis et ISO 9001:2015 pro normis generalibus fabricarum sequuntur.
Nostra manus aedificatoria scit quid machinae automaticae modernae ad bene operandum requirant. Inspectiones regulares greges metallorum crudorum investigant ut omnes partes suppeditatae sequantur. Celeris impressio tridimensionalis probationes initiales accelerat, ita manus delineationes ante magnas operationes in officina inspiciunt. Formae plasticae leves tegumenta exteriora robusta efficiunt quae lintea chemica in purgationibus cotidianis nosocomiorum resistunt.

Facultates Fabricationis NOBILIS:
* Machinatio Tolerantiae Arctae: Partes ad magnitudines minimas et exactas usque ad ±0.02mm pro tegminibus aluminio secat.
* Systema Qualitatis Certificata: Officiales normas qualitatis officinarum ISO 13485:2016 et ISO 9001:2015 aequat.
* Versatilitas Materiae: Metalla chirurgica dura, plastica PEEK, et siliconem mollem flexibilem format.
* Productio Scalabilis: Cito a exemplaribus probationis impressis ad magnas series formarum plasticarum transit.
Centra medica moderna robotis specialibus utuntur ut curae quotidianae officia leniter procedant. Unitates mobiles medicamenta per aulas clinicas frequentes portant, dum roboti chirurgici medicis in processibus subtilibus auxiliantur. Machinae adiuvantes aegros per motus physicos cautos ducunt ad vires personales restituendas. Nobor partes solidas structurae fabricat quae multa genera machinarum medicarum potentiam gerunt. Nostrae partes ferramentae factae ad usum accommodatae adiuvant ut varia systemata automataria melius moveantur et fortius operentur. Designatores machinarum peritiae nostrae technicae confidunt ad partes structurales robotorum hospitalariorum solidas fabricandas. Laborare cum Nobor tempora progressionis accelerat et sumptus constructionis totales minuit. Auxilium completum a consiliis computatralibus initialibus ad expeditiones productorum finalium offerimus.
Emendatione materiarum technologiae provectae, methodorum fabricarum modernarum, et designationum robotarum flexibilium, robota nosocomialia et systemata chirurgica multo melius operari adiuvant. Machinae medicae altae praecisionis structuras rigidas requirunt ut omnino tutae maneant in chirurgia delicata. Ingeniarii partes emere debent quae regulas qualitatis ISO 13485:2016 et ISO 9001:2015 stricte sequuntur. His normis officialibus obtemperatio efficit ut omne bracchium roboticum et articulus mobilis leniter moveatur per operationes complexas. Usus materiarum robustarum in robotis ministeriis apparatum medicum delicatum a damno protegit. Dum hae machinae medicinam hodiernam mutant, articuli accurati instrumenta firmiter tenent in opere chirurgico. Turmae designatorum cum fabricatoribus peritis sicut NOBLE ad celeres probationes exemplorum et magnas series fabricarum laborare debent. Haec configuratio robotis medicis permittit ut salutem aegrotorum meliorem reddant dum structuras sustentationis internas diutius durent.
Quaestiones Frequentes de Partibus Structuralibus Robotorum Hospitalariorum
1. Cur PEEK in systematibus medicis roboticis adhibetur?
PEEK salutem corporis et magnam firmitatem partibus internis machinae praebet. PEEK simplex flexibilitatem 2.8–3.9 GPa habet. Haec flexibilitas naturalis osse humano multo melius quam titanium congruit. PEEK partes internas protegit, dum constantem functionem in operationibus roboticis chirurgicis servat.
2. Quomodo ingeniarii rigiditatem brachii robotici optimizant?
Ingeniarii aluminium leve tractatum vel titanium pro brachio robotico gravia tollendo eligunt. Probationes computatrales flexionem physicam sub pondere vero simulant. Materiae leves aedificatoriae vim motoris impulsoris minuunt. Hae electiones designandi flexionem brachii impediunt dum opera positionis altae praecisionis intra ambitus clinicos occupatos fiunt.
3. Quae normae qualitatis fabricationem structurarum roboticarum regunt?
Fabricatio partium nititur norma officiali ISO 9001:2015 ad qualitatem generalem moderandam. Turmae officinarum normam ISO 13485:2016 adhibent ad instrumenta medica examinanda et ad totam materiam observandam. Hae normae praestant ut omnis articulatio robotica et cortix robotica exterior regulis salutis strictis pro chirurgia respondeant.
4. Quos gradus tolerantiae machinatio CNC pro partibus roboticis assequi potest?
Sectio computatralis multiaxialis limites magnitudinis strictos attingit, usque ad ±0.02mm pro tegminibus aluminio factis. Fresatura multiaxialis praecisa secat, articulationes rotationales movens, minima praecisione micronis. Superficies leves interiores fulcrorum protegunt et motum firmum in operibus medicis complexis praestant.
5. Quomodo cortices roboticae exteriores acribus chemicis purgatoriis resistunt?
Tegumenta robotica externa ABS et polycarbonatum miscent ad ictus physicos absorbendos. Hae materiae plasticae robustae saepenumero lavationes chemicas tolerant. Obturamenta arcta tutelae liquidorum effluxiones aspersas prohibent. Obturamenta superficiei externae propria unitates moderatrices internas a liquoribus purgatoriis asperis post chirurgiam protegunt.
6. Cur consilia structurarum modularium magni momenti sunt pro apparatu robotico?
Structurae modulares celeriter partium commutationem in basi robotica mobili permittunt. Articuli connexi normati tempus reparationis iners propter structuram roboticam mutantem minuunt. Turmae technicae membra robotica facile commutare possunt ut opera machinarum renovent et utilitatem totalem per opera nosocomiali mutantia extendant.
7. Quale munus agit robotica mollis in cura clinica aegrotorum?
Molles pinces roboticae siliconem flexibilem et gelata mollia in puncta contactus aegrotorum addunt. Hae materiae molles sub levi pressione contactus cedunt. Partes flexibiles vires contactus absorbent ne laedantur textus, dum exactam directionem moderantur per activas curationes.
8. Quae materiae speciales optime aptantur ad componentes robotorum chirurgicorum?
Materiae communes gradus medicinalis includunt . Electio a robore pendet.
9. Quae sunt partes principales roboti chirurgici?
Automata chirurgica plerumque bracchiis roboticis constat . Hae partes una operantur ut auxilium chirurgicum accuratum et minimaliter invasivum praebeant.
10. Quae sunt partes corporis principales roboti?
Partes physicae principales plerumque basin, structuram, articulationes, actuatores, brachia robotica, effectorem finalem, sensores, et electronicam moderatricem comprehendunt . Configuratio earum variat secundum applicationem roboti et designum mechanicum.
11. Quae sunt quinque partes principales roboti?
Quinque partes fundamentales sunt typice structura mechanica, actuatores, sensoria, moderator, et effector finalis . Haec omnia simul permittunt roboti moveri, ambitum sentire, mandata tractare, et officia specifica perficere.
12. Ex quibus generibus partium structurae robot constat?
Structurae roboticae vulgo includunt cornices, receptacula, fulcra, laminas montatorias, axes, articulationes, partes brachiorum, et bases . Materiae ut mixturae aluminii, chalybs inoxidabilis, titanium, et plasticae machinales late adhibentur ad aequilibrium requisitum roboris, rigiditatis, ponderis, et praecisionis assequendum.
13. Quae sunt quattuor magnae roboticae partes?
Inter "quattuor magnos" fabricatores robotarum industrialium vulgo numerantur ABB, FANUC, KUKA, et Yaskawa . Hi sunt praecipui praebitores globales systematum roboticorum industrialium in fabricatione et automatione adhibitorum.
13. Qui sunt octo genera robotarum?
Octo categoriae communes sunt robota industrialia, robota collaborativa (cobots), robota mobilia, robota mobilia autonoma (AMRs), robota humanoidea, robota medica, robota servitia, et robota agriculturae . Quaeque categoria pro diversis ambitus et operibus designata est.
14. Quid est robot medicus?
Automatum medicum est systema roboticum destinatum ad adiuvandos professionales sanitarios in diagnosi, chirurgia, rehabilitatione, cura aegrotorum, vel operationibus hospitalariis . Praecisionem, repetibilitatem, efficientiam, et salutem in applicationibus medicis specificis augere potest.
15. Quomodo robota in curatione valetudinis adhibentur?
Automata ad chirurgiam robotica adiuvandam, rehabilitationem, medicamenta et automationem laboratorium, logisticam nosocomialem, disinfectionem, auxilium aegrotis, et rationes diagnosticas adhibentur . Munus eorum primarium est augere facultates clinicas et efficientiam operationalem, dum professionales curationis valetudinis imperium tenent.







