
Nuper, commentarium in periodico "Nature" divulgatum est. Turma investigatorum ex Universitate Californiensi, San Diego, robotum humanoidem a societate Unitree Robotics elaboratum adhibuit ad duas cholecystectomias in porcis vivis perficiendas. Hoc primum significat tempus quo robotus humanoidis veras operationes chirurgicas in organismis viventibus perfecit.
Elon Musk antea audacter affirmavit robotas intra paucos annos peritos chirurgos humanos superaturos esse, et optimos chirurgos intra quinquennium fere superaturos. Publicatio huius recentissimi studii per industriam undas perterritas misit.
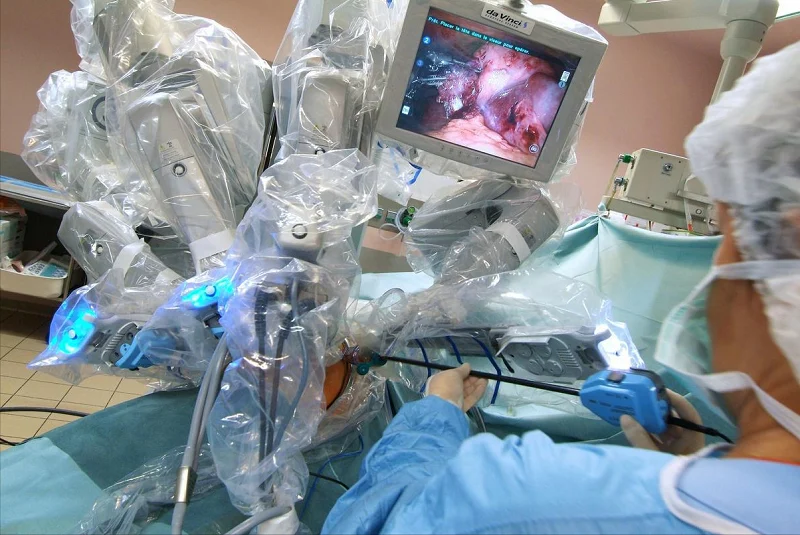
Cur automata chirurgica tam celeriter progrediuntur? Quo modo a automatis ordinariis differunt? Et quomodo fabri errores dimensionales in processu et productione moderari possunt? Hodie, in haec argumenta penitus immergemur ad disputationem profundam.
Automata chirurgica sunt novum genus instrumenti medici quod machinalem doctrinam et systemata mechanica praecisionis coniungit ad operationes chirurgicas peragendas. Medici brachia robotica et manus roboticas in tabula moderatrice accurate operare possunt ad chirurgiam perficiendam. Haec technologia non solum accuratiam et efficaciam chirurgiae auget, sed etiam necessitatem contactus directi inter aegros et medicos minuit, methodos curationis tutiores et provectiores in campum medicum introducens.
Quae sunt genera robotarum chirurgicorum?
Multa genera robotarum chirurgicarum sunt. Inter genera communia sunt robota Da Vinci, robota chirurgica orthopaedica, robota chirurgica laparoscopica, robota chirurgica cardiaca, robota chirurgica urologica, et robota chirurgica unius portus.
Inter ea, robota chirurgica orthopaedica et robota chirurgica endoscopica duo genera communia robotorum chirurgicorum sunt. Robota chirurgica orthopaedica imprimis ad operationes orthopaedicas adhibentur. In chirurgia articulationum et spinarum substituendarum adhibentur. Robota chirurgica laparoscopica etiam robota chirurgica endoscopica appellantur. Praecipue ad chirurgiam minimaliter invasivam adhibentur.
Quae sunt partes magni momenti robotum chirurgiae medicae, et quae sunt eorum modi processus?
Partes Claves Principales Robotarum Chirurgicorum Medicorum
Automata chirurgica multis partibus magni momenti nituntur. Inter ea sunt brachia robotica, manipulatores chirurgici, instrumenta chirurgica, systemata gubernationis remotae, partes systematis visionis, et partes systematis navigationis.
Bracchium roboticum instrumenta chirurgica portanda et operanda curat. Systema gubernationis remotae medicis permittunt robotas e longinquo operari. Systema visionis imagines chirurgicas claras in tempore reali ostendunt. Systema navigationis operationem accuratam praestant. Instrumenta chirurgica robotis adiuvant ut gradus chirurgicos complexos perficiant et claram responsionem tactilem praebent. Hae omnes partes simul operantur. Robotas chirurgicas accuratas et fidas ad usum clinicum faciunt.
Methodi Machinationis pro Partibus Roboticis Chirurgicis
Machinatio Numerica Computatralis (CNC)
Machinis computatro gubernatis utitur. Programmata praeprogrammata motum instrumentorum secantium agit. Machinatio CNC partes magna praecisione et geometriis complexis producere potest. Tam materiis metallicis quam plasticis operatur.
3D Edition (Fabricatio Additiva)
Partes construit materiam stratis stratis accumulando. Modela digitalia directe in partes perfectas convertit. Impressio tridimensionalis partes celeriter ad usum aptatas creare potest. Productioni parvae copiae et partibus cum formis geometricis intricatis aptatur.
Laser CAESUS & Laser Welding
Radios lasericos magnae energiae adhibet ad materias metallicas et non metallicas accurate secandas et conglutinandas. Sectio laserica margines nitidos et summae praecisionis praebet. Soldatura laserica ad componentes separatos inter se coniungendos adhibetur.
iniectio CUMATIUM
Materia plastica liquefacta in formas iniicitur et refrigeratur ad partes perfectas formandas. Formatio per iniectionem apta est ad productionem magnam partium plasticarum. Praecisionem magnam et qualitatem partium constantem praestat.
Electrical fungi Machining (EDM)
Materias metallicas scintillas electricas erodit. Ad materias duras adhibetur quae difficulter machinatione communi tractantur. EDM praecisionem magnam et formas complexas efficit. Late ad formas et partes intricatas adhibetur.
Picea sheet metallum
Processus secandi, flectendi, et formandi ad partes laminarum metallicarum fabricandas amplectitur. Processus laminarum metallicarum vulgo adhibetur ad fabricandas clausuras, brachia, et alia elementa structuralia.
Quomodo partes roboti chirurgici medici sunt? convenerunt?
Partes robotarum medicorum per plura gradus clavis transire debent. Primo, turmae consilia accurata de compositione perficiunt. Secundo, plenas probationes qualitatis in singulis partibus perficiunt. Tertio, operarii omnes structuras mechanicas componunt. Quarto, omnes modulos electronicos instituunt. Quinto, operarii plenas probationes depurationis machinarum et functionis perficiunt. Sexto, interfacies operationis hominis-machinae constituunt. Denique, totus robot per probationes acceptationis finales subit.
Hae gradus accuratiam brachiorum roboticorum, articulationum, sensorum, aliorumque partium praestant. Post compositionem, robot probationes acceptationis finales superare debet. Robot etiam probationes simulationis chirurgicae requirit. Hae probationes perfunctionem et firmitatem verificant. Garantiunt ut robot opera chirurgica tuto et accurate perficere possit.
Cur Difficilius Sunt Robota Chirurgica Fabricare?
Cum robota chirurgica validationem clinicam et productionem parvarum copiarum ingrediuntur, omnis pars diligenter moderanda est. Qualitas machinationis cuiusque partis maximi momenti fit.
Partes singulae, ut receptacula articulationum, connectores manipulatorum, et fulcra sensorum, probationes magnitudinis separatim superare possunt. Attamen, problemata apparere possunt postquam partes in robotum completum congregantur. Exempla includunt vim inversam instabilem et instrumenta chirurgica tremula. Superficies obturantes etiam arcte claudi non possunt.
Mercatus robotarum humanoidum et robotarum chirurgicorum celeriter crescit. Processus partium summae praecisionis fit res difficilis pro turmis investigationis.
Automata industrialia ordinaria tantum in robore structurae et accuratione positionis repetitae intendunt. Automata medica tres regulas strictas addit. Egent stabili operatione diuturna, superficiebus mundis, et plena vestigabilitate productionis. Sedes connexionis instrumenti minimaliter invasivae fortasse deviationem positionis foraminis tantum 0.01 mm habet, sed cum finem instrumenti attingit, mutationes in positione prehensionis et curva retroactionis vis efficiet.
Materiae quoque sunt sensibiliores. Al7075 aptum est ad fabricandas partes structurales leves et altae firmitatis, sed testa tenuis parietum tensionem post machinationem asperam liberabit. PEEK saepe adhibetur in materiis insulantibus, laminis insulationis caloris, et partibus limitibus resistentibus attritioni. Cum calor sectionis altas temperaturas attingit, bavae et resilitio dimensionalis solent oriri. Axes parvi chalybis inoxidabilis et partes adaptatoriae e mixtura titanii etiam asperitatem superficiei et munditiam requirunt. Denique, pro partibus robotis medicis, non solum de scribendis tolerantiis parvis agitur; clavis est eadem lingua uti pro normis processus, inspectionis, et congregationis.
Rationes Processuum ad Pericula Micronica Robotarum Chirurgicorum Moderanda: Totam Catenam Referentiae Claudere
5.1 Machinis CNC quinque-axium nexibus instructis utere
Involucra articulationum saepe foramina inclinata, cavitates circulares, et sulcos laterales vitantes habent. Iterata firmitas errores positionis accumulat. Machinae quinque axium omnia foramina clavium et superficies montium sub uno exemplo unificato tractant. Hoc plerasque deviationes obscuras in compositione tollit.
5.2 Mandrinas vacuum et maxillas molles aptare
Instrumenta ad prehendendum vacuum et maxillae molles simul adhibendae sunt. Partes aluminii tenues non nimis arcte prehendendae sunt. Vis prehendendi nimia deformationem post instrumentum amovendum causare potest.
Pro superficiebus magnis tenuibusque parietibus: Instrumenta vacui vim prementem aequaliter distribuere possunt. Pro partibus irregularibus connectendis: Maxillae molles et paxilli locatores positionem stabiliorem praebere possunt. Hic processus simplex videri potest. Attamen, opus repetitum in productione magnopere reducere potest.
5.3 Gradus machinationis divisae ad tensionem solvendam
Partes aluminii 7075 fluxum fixum sequuntur: machinatio rudis → brevis pausa ad levandam tensionem → semi-politura → reprobatio magnitudinis → sectio finalis accurata. Operarii positiones principales referentiales denuo verificant ante ultimum transitum secandi.
Pro partibus plasticis PEEK, officinae celeritatem fusi et acumen instrumentorum regunt. Calor secandi humilis mutationem magnitudinis foraminis vitat.
5.4 Normas tolerantiae processus stratificati constituere
Operarii duo genera normarum moderationis lineamentorum separant. Partes principales includunt foramina fulcrorum, bases encoderis, et foramina connexionis instrumentorum. Tolerantia earum destinata intra ±0.005 mm manet. Sulci ordinarii ad pondus reducendum et areas vitandas regulas tolerantiae laxas utuntur.
Machinae coordinatarum CMM distantiam foraminum, coaxialitatem, verticalitatem, et planitatem probant. Turmae prima exempla datarum compositionis pro omnibus positionibus ad compositionem sensibilibus notant. Acta completa sumptus retractationis diuturnae minuunt.
6. Processus Plenus Assemblationis Partium Roboticae Chirurgicae
Omnes partes robotorum medicorum gradus consuetos compositionis sequuntur. Turmae primum consilia compositionis accurata faciunt. Deinde inspectionem qualitatis plenam pro singulis componentibus perficiunt. Postea, operarii compositionem mechanicam et institutionem partium electronicarum perficiunt.
Denique, operarii machinae emendationem et probationes functionis multi-circuitus perficiunt. Tabulas moderationis hominis-machinae ultimo ponunt. Tota machina strictam probationem finalem subit.
Omnia gradus firmam brachiorum, articulationum, et sensorum coordinationem praestant. Post compositionem, robot veras chirurgiae simulationes perficit. Experimentum salutem eius et praecisionem operationis confirmat.
Componendi partes robotorum medicorum chirurgicorum requiritur per seriem completam procedendi normatarum. Primum gradum est consilium compositionis accuratum facere. Sodales operarii omnes partes separant et ordinem compositionis determinant ne errores institutionis fiant. Deinde, inspectio qualitatis totius processus perficitur. Omnis pars, ut bracchium roboticum, sensorium et involucrum, examinanda est propter vitia magnitudinis et aspectus.
Postquam inspectionem superaverunt, operarii primum structuras mechanicas, ut brachium roboticum et articulationes, congregationem perficiunt, deinde tabulas internas circuituum, modulos impulsores, aliasque partes electronicas instituunt. Technici apparatum iterum atque iterum emendaverunt, problemata ut trepidationem et deviationem positionis correxerunt, deinde tabulam tactilem aliasque interfaces interactionis hominis et machinae emendaverunt.
Postquam tota machina composita est, in stadium acceptationis finalis ingressa est. Ingeniarii multa experimenta chirurgica simulata perfecerunt ut accuratiam, stabilitatem et salutem instrumentorum plene comprobarent. Tantum cum omnia experimenta superata sunt, instrumentum ex officina emitti potest, quo fit ut variae operationes minimaliter invasivae in chirurgia clinica tuta et accurata peractio fiat.
7. Quaestiones Claves pro Turmis Investigationis et Evolutionis (R&D) et Emptionis pro Partibus Robotorum Chirurgicorum
Requisita principalia in stadio citationis clare discutienda sunt.
Primum, omnes dimensiones proprietatum principalium singillatim nota.
Furnitori indica quae partes ut exemplaria coniunctionis adhiberi possint, quae motori vel sensori congruant, et quae tantum areae vitandae vacuae sint. Nimis multae tolerantiae generales minimae sumptus processus dissipant.
Deinde, normas probationum integras confirma.
Partes robotorum medicorum relationes formales inspectionis primae speciminis, acta completa probationum foraminis clavis, fasciculos completos fasciculorum materiarum, et fasciculos tractationis superficiei requirunt. Parvae fasciculae quinque vel decem partium etiam stricte inspiciendae sunt. Turma partes rectas primo conatu fabricare debet.
8. Consilia pro Turmis quae Partes Robotarum Chirurgicorum Emunt
Si quaeris praebitorem machinationis altae praecisionis pro partibus robotorum chirurgicorum, ne solum pretio et tempore traditionis animum intendas. Etiam facultatem fabricationis praebitoris aestimare debes. Inter quaestiones magni momenti sunt:
- Num officina apparatum quinque axium nexuum tractandi habet?
- Quibus modis prehensionis utuntur pro partibus tenuibus parietibus?
- Habentne parametros processus stabiles et maturos pro aluminio 7075 et PEEK?
- Possuntne tolerantiam proprietatum principalium intra ±0.005 mm durante productione magna moderari?
- Possuntne relationes plenas mensurae coordinatarum CMM cum primis exemplis praebere?
9. Cur NOBILEM Eligas
Noble ideas productorum in prototypa perfecta et partes productionis in massa convertit. Plerique praebitores tantum officia prototyporum offerunt. Noble auxilium fabricationis plenum uno loco praebet. Officium nostrum optimizationem designationis, processum, polituram superficiei, et compositionem finalem complectitur.
Nobilis Prototypum Celerem Siliconis habebat
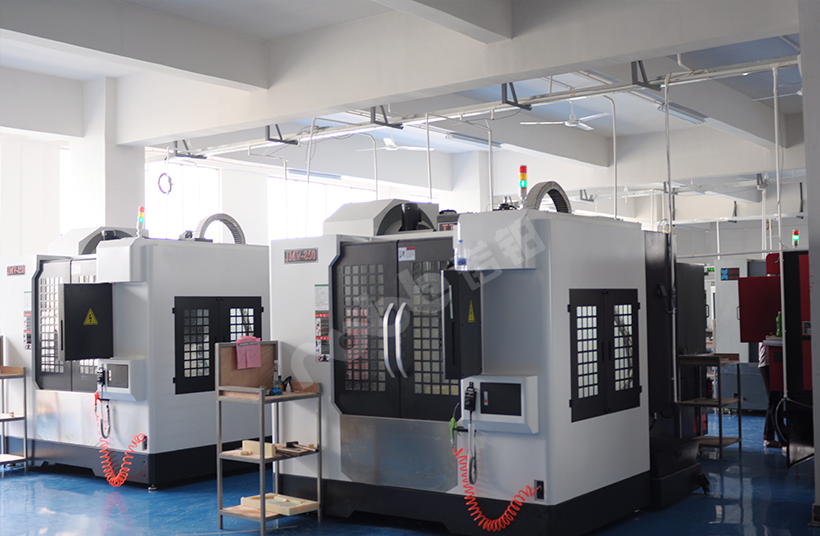
Productio prototyporum e silicone cum aliis nostris lineis fabricationis coniungitur. Ingeniarii auxilium designandi per totum fluxum productionis praebent. Machinae CNC formas magistrales accuratas fabricant. Formatio per iniectionem productionem magnae copiae sustinet. Turma nostra curationem superficiei et compositionem finalem intra domum perficit. Clientes cum uno tantum provisore pro omnibus nexibus laborant.
Certificationes Qualitatis Formales
Systema nostrum administrationis qualitatis certificationem officialem cum documentatione completa habet.
- ISO 9001:2015: Qualitatem generalem fabricationis moderatur. Regulae processus normales eventus productionis stabiles praestant. Gradus inspectionis completi magnitudinem partis et qualitatem superficiei verificant.
- ISO 13485:2016: Regulas strictas productionis instrumentorum medicorum addit. Plenam vestigabilitatem partium et plenam validationem processus requirit.
Quaestiones Frequentes de Partibus Robotis Chirurgicis
1: Quid interest inter chalybem inoxidabilem 304 et chalybem inoxidabilem 316L ad usum medicum?
Chalybs inoxidabilis 304 corrosionis resistentiam imbecillam habet. Officinae raro eo ad partes medicas utuntur. Chalybs inoxidabilis 316L, carbonis humilis, molybdenum continet. Liquori chlorido intra humores corporis humani resistit. Officinae instrumenta chirurgica et partes implantatorias temporales ex chalybe inoxidabili 316L fabricant.
2: Potesne fasciculos plenae vestigabilitatis materiae pro partibus meis praebere?
Ita. Documenta publica completa praebemus. Inter ea sunt relationes probationum materiae rudis (MTR) et certificata conformitatis partium perfectarum (CoC). Tota catena informationis productionis vestigii manet.
3. Quid est passivatio? Cur passivatio magni momenti est pro chalybe inoxidabili medicinali?
Passivatio est tractatio chemica. Minuta granula ferri, quae instrumenta secantes in superficiebus chalybis relicta sunt, removet. Haec minuta granula rubiginem sine passivatione efficiunt. Passivatio facultatem naturalem anticorrosionis chalybis auget. Haec proprietas magni momenti est pro partibus quae per sterilisationem vaporariam transeunt. Passivatio est gradus fixus in fluxu productionis nostrae.
4. Quod est tempus productionis normale pro prototypis instrumentorum medicorum?
Tempus productionis prototyporum medicorum est inter duas et quattuor hebdomades. Tempus exactum a complexitate partis et copia materiae rudis pendet. Communicationem perspicuam semper servamus. Omne opus cum investigationibus et programmatibus productionis clientium nostrorum accommodamus.
5. Quomodo confirmo NOBLE incepto meo convenire?
Quaeso, turmam nostram machinatorum contactate. Disputationes secretas de omnibus postulatis incepti vestri habemus. Systema qualitatis plenum, casus praeteritos industriae medicae, et consilia processus completa et ad singulorum necessitates accommodata communicamus. Omnes gradus productionis nostrae normas industriae medicae strictas sequuntur.







