

Kirurgisten robottien CNC-koneistus tapahtuu kuudessa vaiheessa: suunnittelu, ohjelmointi, asennus, koneistus, tarkastus ja viimeistely. Jokainen vaihe auttaa saavuttamaan tiukat toleranssit ja tarkkuuden, joita kirurgiset robotit tarvitsevat monimutkaisissa kirurgisissa tehtävissä.
0.01 mm:n virhe ei ole vain vika, vaan turvallisuusriski, joka voi vaikuttaa ihmishenkiin. ±0.005 mm:n toleranssin saavuttaminen 5-akselisessa titaaniliitoksessa vaatii tiukkaa lämpötilan ajon hallintaa; jopa 2 °C:n muutos karan lämpötilassa voi aiheuttaa osan hylkäämisen. Reaaliaikainen lämpötilakompensointi ja ympäristön ilmastoinnin säätö varmistavat, että robottiliitokset, vivustot ja anturikotelot sopivat tasaisesti.
Tämän tason koneistuksen tarkkuus on tärkeää kirurgisten robottien valmistuksessa. CNC-koneistusprosessi varmistaa, että jokainen komponentti täyttää kirurgisten sovellusten tiukat laatustandardit. Näiden kirurgisten robottien on oltava tarkkoja ja sopivat turvallisen toiminnan varmistamiseksi.
Yleiskatsaus kirurgisen robotin CNC-koneistukseen
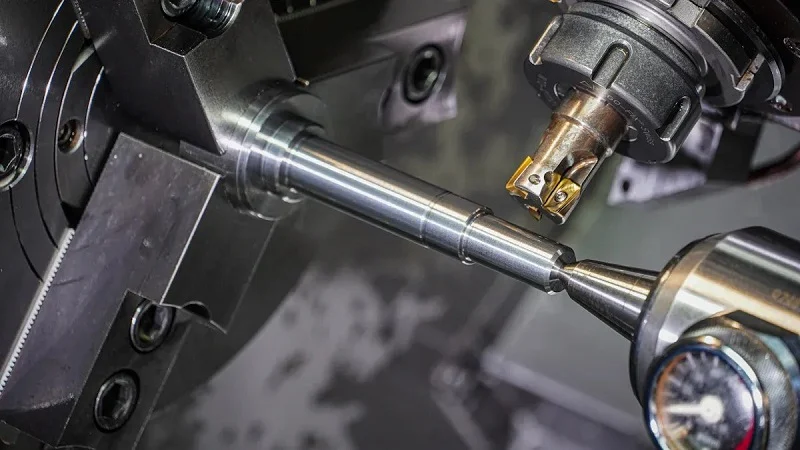
Mikä on kirurgisen robotin CNC-työstö
Kirurgisten robottien CNC-koneistus käyttää tietokoneohjattuja työkaluja kirurgisten robottien materiaalien leikkaamiseen, muotoiluun ja viimeistelyyn. CNC-kone seuraa digitaalista piirustusta luodakseen osia äärimmäisen tarkasti. Järjestelmä työskentelee metallien, kuten titaanin ja ruostumattoman teräksen, kanssa. Se käsittelee polymeerejä, kuten PEEK:ia ja PTFE:tä. Se käsittelee myös komposiitteja, kuten hiilikuitua. Tämä materiaalijoustavuus on yksi CNC-koneistusteknologian tärkeimmistä eduista kirurgisten robottien valmistuksessa. Suunnittelijat valitsevat parhaan materiaalin jokaiseen tehtävään murehtimatta valmistusrajoituksista.
Toistettavuus erottaa tämän menetelmän muista. Kirurginen robotti-CNC-työstö takaa identtiset osat jokaisessa tuotantoerässä. Jokainen komponentti vastaa seuraavaa mikronin tarkkuudella. Tällä tarkkuuden ja yhdenmukaisuuden tasolla on merkitystä, kun valmistetaan osia ihmiskehoon. Tämä työstömenetelmä tuottaa yhdenmukaisia tuloksia. Kirurginen robotti-CNC-työstö tarjoaa luotettavuutta, johon lääkintätiimit luottavat. Prosessi varmistaa, että jokainen osa sopii ja toimii tarkoitetulla tavalla.
Miksi tarkkuus on tärkeää kirurgisessa robotiikassa
Eri kirurgiset sovellukset vaativat erilaisia tarkkuustasoja. Jotkut osat vaativat erittäin tiukkoja toleransseja. Toiset taas mahdollistavat enemmän tilaa. Tässä on eri komponenttien tyypillisten toleranssien erittely:
| Komponentti / Prosessi | Tyypillinen mittatoleranssi | Sovelluksen konteksti |
| Moniakselinen CNC-jyrsintä kirurgisille navigointikoteloille | ± 0.002 mm | Ortopediset navigointijärjestelmät |
| Navigointitason komponentit (kriittiset rajapinnat, kohdistusominaisuudet) | ±0.02–0.05 mm | Ortopediset navigointijärjestelmät |
| Tarkkuuskomponentit robottikirurgisiin instrumentteihin (3D-visualisointijärjestelmät) | 0.2 mm | Robottikirurgiset instrumentit |
0.2 mm:n toleranssi toimii hyvin visualisointikoteloissa. Navigointiosat kuitenkin vaativat paljon tarkempaa hallintaa. Moniakselisesti jyrsittyjen koteloiden ±0.002 mm:n toleranssi osoittaa, kuinka vaativaa robottien valmistus kirurgisissa sovelluksissa voi olla. Pieni virhe voi aiheuttaa instrumentin virheellisen kohdistuksen toimenpiteen aikana.
Käytännön näkökulmasta kirurgisen robotin CNC-työstö saavuttaa nämä toleranssit johdonmukaisesti. Työstöprosessi valvoo kaikkia muuttujan muotoja työkalun nopeudesta jäähdytysnesteen lämpötilaan. Tämä tarkka valmistustekniikka auttaa valmistajia täyttämään tiukat lääketieteelliset standardit. Se suojaa potilaita monimutkaisten toimenpiteiden aikana. Kirurgisen robotin CNC-työstön on täytettävä nämä tarkat vaatimukset joka kerta.
Tärkeimmät komponentit tuotettu
CNC-koneistuksella valmistetaan monia kriittisiä osia kirurgisille roboteille. Kirurgiset instrumentit muodostavat yhden pääkategorian. Näitä ovat työkalut, jotka tarttuvat, leikkaavat ja ompelevat toimenpiteiden aikana. Niiden on oltava teräviä reunoja ja sileitä pintoja. Robotin rungon muodostavat kalusteet ja rakenneosat. Niiden on oltava vahvoja mutta kevyitä.
Nesteenkäsittelyosat hallitsevat ilman ja lääkkeiden virtausta leikkauksen aikana. Kotelot suojaavat robotin sisällä olevaa herkkää elektroniikkaa. Liittimet yhdistävät järjestelmän eri osia. Jokainen näistä kirurgisen robotin osista vaatii huolellista koneistusta.
Lääkinnällisten laitteiden valmistus hyötyy tästä prosessista suuresti. Se käsittelee monimutkaisia geometrioita, jotka olisivat mahdottomia manuaalisilla menetelmillä. Lääkinnälliset laitteet tarvitsevat tarkasti sopivia komponentteja. Robottikirurgisilla komponenteilla on usein monimutkaisia muotoja, tiukkoja käyriä ja hienoja yksityiskohtia. Prosessi tuottaa tarkkoja komponentteja, jotka sopivat täydellisesti yhteen. Kirurgisen robotin CNC-työstö on ensisijainen valinta kirurgisten robottien osien valmistukseen. Se tarjoaa tarkkuuden, jota kirurgisen robotin osien valmistus vaatii. Jokaisen osan on toimittava luotettavasti.
Vaiheittainen kirurgisen robotin CNC-työstöprosessi
Jokainen prosessin vaihe vaatii huolellista suunnittelua. Tavoitteena on aina tarkka koneistus. Kirurginen robotti-CNC-koneistus muuttaa digitaaliset mallit erittäin monimutkaisiksi ja tarkoiksi osiksi.
Vaihe 1: Suunnittelu ja CAD-mallinnus
Yksityiskohtaisten CAD-mallien luominen
Jokainen osa alkaa 3D-mallina CAD-ohjelmistossa. Insinöörit määrittelevät jokaisen ominaisuuden. Tämä sisältää reiät, käyrät ja kierteet. Mallin on oltava tarkka. Mikä tahansa virhe johtaa väärään osaan. Kirurgisten robottien malleissa on usein monimutkaisia muotoja. Nämä voivat olla kapeita kanavia tai teräviä reunoja. CAD-tiedostosta tulee tärkein piirustus. Se tallentaa jokaisen kulman ja ulottuvuuden.
Valmistettavuuden suunnittelu
Täydellinen CAD-malli ei tarkoita, että osa voidaan koneistaa. DFM tarkistaa ongelmien varalta. Terävät sisäkulmat saattavat vaatia suuremman työkalusäteen. Syvät taskut saattavat vaatia erikoistyökaluja. DFM säästää aikaa ja estää uudelleensuunnittelun. Tämä on yksi kirurgisen robotti-CNC-koneistuksen tärkeimmistä eduista.
Toleranssi ja materiaalivalinta
Toleranssit määrittelevät sallitun vaihtelun. Jotkin ominaisuudet vaativat tiukkoja toleransseja. Toiset ovat vähemmän kriittisiä. Myös materiaalivalinnat ovat tärkeitä. Titaani on vahvaa, mutta kestää työkaluja kovaa. PEEK on pehmeämpää, mutta voi vääntyä lämmön vaikutuksesta. Pinnan viimeistely on yhtä tärkeä. Yleisten pintojen Ra-arvo on 0.4–0.8 µm. Toiminnallisten pintojen, kuten leikkaavien reunojen, Ra-arvo on < 0.2 µm.
Useimmat valmistajat valitsevat sähkökiillotuksen pelkän mekaanisen kiillotuksen sijaan – se vähentää pinnan karheutta noin 50 % ja samalla rakentaa passiivisen oksidikerroksen, joka kestää korroosiota toistuvien autoklaavisyklien aikana.
Tämä yhdistelmä määrittelee kirurgisten robottien komponentit.
Vaihe 2: CAM-ohjelmointi ja työstöradat
Muunnetaan CAD CAM:iksi
Kun suunnittelu on valmis, se siirtyy CAM-ohjelmistoon. CAM on lyhenne sanoista Computer-Aided Manufacturing. Se lukee 3D-mallin ja luo työstöradat. Kirurgisessa robotti-CNC-työstössä tämä vaihe on monimutkainen. Geometria on usein monimutkaista. Ohjelmisto päättää parhaan leikkausjärjestyksen. Se valitsee myös oikeat työkalut kullekin operaatiolle.
Työstöratojen simulointi
Ennen kuin leikkausta tapahtuu, CAM-järjestelmä simuloi työstöradat. Se näyttää työkalun tarkan liikkeen. Se tarkistaa osan tai kiinnittimen törmäykset. Simulointi havaitsee ongelmat varhaisessa vaiheessa. Yksikin törmäys voi pilata osan tai vahingoittaa konetta. Tämä on kriittistä kirurgisten robottien osien valmistuksessa. Simulointi ennustaa myös sykliajat. Se auttaa löytämään pullonkauloja.
Leikkausparametrien optimointi
Optimointi tarkoittaa syöttönopeuksien, karan nopeuksien ja sivuttaisaskelten säätöä. Kirurgisessa robotti-CNC-työstössä sekä sykliajalla että pinnanlaadulla on merkitystä. Adaptiivinen syöttönopeuden säätö auttaa. Se säätää nopeuksia työkalun kulumisen tai leikkausvoimien perusteella. Usean akselin samanaikainen työstö vähentää asetuksien määrää. Tämä voi parantaa tarkkuutta huomattavasti.
- Sääntely- ja laatustandarditISO 13485 edellyttää prosessin validointia.
- Adaptiivinen syöttönopeuden säätöReaaliaikaiset säädöt mahdollistavat aggressiivisen leikkauksen.
- Moniakselinen samanaikainen työstöVähentää uudelleensijoitusvirheitä.
- Törmäyksen välttäminenLyhyimmät turvalliset polut uudelleensijoittumista varten.
- Materiaalijätteen minimointiSäästöä 5–12 % pesimällä.
- Integroitu CAM-optimointiSimulaatiot ennustavat pullonkauloja.
- Koneoppiminen ja tekoälyAnalysoi tietoja parametrien optimoimiseksi.
Tämä yhdistelmä takaa sekä tarkkuuden että tasaisuuden.
Vaihe 3: Asennus ja työkappaleen kiinnitys
Oikean CNC-koneen valinta
Moniakselinen CNC-työstö on yleistä kirurgisissa roboteissa. Viisiakselinen kone voi yltää osaan mistä tahansa kulmasta. Tämä vähentää manuaalista uudelleenasemointia. Se parantaa myös tarkkuutta. Herkissä osissa koneen jäykkyys ja lämmönsäätö ovat avainasemassa. Jopa 2 °C:n muutos karan lämpötilassa voi aiheuttaa hylkäyksen. Reaaliaikainen kompensointi pitää toleranssit vakaina.
Kiinnityssuunnittelu monimutkaisille geometrioille
Työkappaleen kiinnitys on kriittistä pienille ja herkille osille. Jos osa siirtyy, tiukkoja toleransseja ei voida pitää. Eri menetelmät toimivat eri muodoille.
| Työkappaleen kiinnitysmenetelmä | Keskeinen ominaisuus | Merkitys osille |
| Tarkkuusruuvipenkit | Hyvä suorakaiteen muotoisille osille | Voi vääristää ohutseinäisiä komponentteja |
| Räätälöidyt kalusteet | Erinomainen toistettavuus | Korkeat alkukustannukset, mutta luotettava |
| Tyhjiöpöydät | Tasainen puristusvoima | Ihanteellinen ohutseinäisille osille |
| Holkkipohjaiset järjestelmät | Korkea toistettavuus pyöreille osille | Rajoitettu tiettyihin geometrioihin |
Nollapistekiinnitysjärjestelmien toistettavuus on jopa 0.003 mm. Yhden asetuksen 5-akselinen koneistus parantaa geometrista tarkkuutta jopa 33.98 %.
Työkalun valinta ja kalibrointi
Työkalun valinta riippuu materiaalista ja ominaisuuden koosta. Hienojen yksityiskohtien työstämiseen voidaan tarvita mikrotyökaluja. Kalibrointi varmistaa, että työkalu on tarkalleen oikeassa asennossa. Työkalun kulumista on seurattava tarkasti. Tylsät työkalut vaikuttavat pinnanlaatuun ja toleransseihin. Tämä on erityisen tärkeää kirurgisissa instrumenteissa. Automaattiset työkalunvaihtajat ja mittausanturit auttavat pitämään asiat yhdenmukaisina.
Tämä prosessi osoittaa kirurgisen robotti-CNC-koneistuksen haasteet. Jokainen vaihe vaatii mikronitason koneistustarkkuutta ja tiukkaa prosessinvalvontaa. Työstöradan optimointi tukee mikronitason tarkkuusohjausta.
Materiaalit ja pintakäsittely kirurgisen robotin CNC-koneistuksessa
Yleisiä materiaaleja kirurgisille roboteille
Kirurgiset robotit käyttävät metalleja, muoveja ja komposiitteja. Jokaisella materiaalilla on omat etunsa. Valinta vaikuttaa siihen, miten osa toimii toimenpiteen aikana. Se ratkaisee myös, kuinka hyvin osa kestää steriloinnin.
Titaaniseoksia käytetään usein kirurgisten robottien osissa. Ne ovat kevyitä ja turvallisia keholle. Myös ruostumatonta terästä käytetään monissa työkaluissa. Nämä metallit antavat lujuutta ja luotettavuutta toistuvien sterilointisyklien aikana.
Myös muovit ovat tärkeitä. PEEK- ja hiilikuitukomposiitit läpäisevät röntgensäteet. Ne kestävät myös korkeita lämpötiloja ja kemikaaleja. Muut lääketieteellisen luokan polymeerit kestävät toistuvan steriloinnin säilyttäen muotonsa. Jotkut bioyhteensopivat muovit voivat pitää tiukat toleranssit. Toiset muovit saattavat vaatia hieman löyhempiä toleransseja, mutta ne toimivat hyvin monissa käyttötarkoituksissa.
| Materiaali | Ominaisuudet | Koneistushuomautuksia |
| KURKISTAA | Röntgenläpäisevä, steriloitava | Tiukat toleranssit; suuri lämpölaajeneminen vaatii karkeaa koneistusta ja relaksaatiota |
| Muut lääketieteellisen luokan polymeerit | Röntgenläpäisevä, kestää steriloinnin | Hyvä anturikoteloille ja navigointityökaluille |
| Ruostumaton teräs | Korroosionkestävä, vahva | Käytetään laajalti kirurgisissa työkaluissa ja väliaikaisissa implanteissa |
| Titaaniseokset | Kevyt, bioyhteensopiva | Ihanteellinen implanteille ja tarkkuusinstrumenteille |
| Muut bioyhteensopivat muovit | Bioyhteensopiva muovi | Säilyttää tiukat toleranssit |
| Muut lääketieteellisen luokan muovit | Lääketieteellisen luokan muovi | Tiukat toleranssit |
Tämä monipuolisuus osoittaa, miksi kirurgisten robottien osien valmistus vaatii laaja-alaista materiaaliosaamista.
Materiaalin vaikutus työstöparametreihin
Materiaalin ominaisuudet vaikuttavat suoraan siihen, miten kappale leikataan. Kovuus on tärkeä tekijä. Titaaniseokset ovat suhteellisen kovia. Tämä kovuus nopeuttaa työkalun kulumista. Niiden tehokkaaseen leikkaamiseen tarvitaan päällystettyjä kovametalli- tai keraamisia työkaluja.
Lämmönjohtavuudella on aivan yhtä suuri merkitys. Titaanin lämmönjohtavuus on erittäin alhainen. Lämpö ei pääse poistumaan leikkausalueelta. Se kertyy ja vahingoittaa työkalua. Siksi käytetään sopivia leikkausnopeuksia ja jäähdytysnestestrategioita. Korkeapaineinen jäähdytysneste auttaa hallitsemaan lämpötilaa.
PEEK tarjoaa erilaisen haasteen. Sen suuri lämpölaajeneminen tarkoittaa, että osa karkeakoneistetaan ensin. Sitten sen annetaan rentoutua ja lopuksi viimeistellään. Tämä kaksivaiheinen prosessi pitää toleranssit tiukkoina. Materiaali tuottaa jatkuvia lastuja, kun se on sitkeä. Lastunmurtajat auttavat hallitsemaan tätä.
Ruostumattoman teräksen lastuamisvoimat ovat suuret. Koneen asetukset vaativat jäykkyyttä. Tärinät aiheuttavat värinää pintaan. Nämä jäljet pilaavat pinnanlaadun. Syöttönopeutta on hallittava huolellisesti.
Jokainen materiaali vaatii erilaisia leikkausnopeuksia, työkaluvalintoja ja jäähdytysnesteen syöttöstrategioita. Siksi kirurgisen robotin CNC-työstömateriaalit vaativat syvällistä materiaalitietämystä. Väärin tehty työ tarkoittaa romuosia.
Surface Finishing infektioiden torjuntaan
Pinnan viimeistely vaikuttaa suoraan potilasturvallisuuteen. Bakteerisolujen koko vaihtelee 0.5–2 mikrometrin välillä. Jos pinnalla on saman kokoisia ominaisuuksia, bakteerit löytävät sieltä suojaa. Nämä pienet raot suojaavat organismeja leikkausvoimilta puhdistuksen aikana. Ne myös hidastavat antimikrobisia huuhteluja.
Tutkimukset osoittavat, että 0.2 µm:n Ra-arvo on merkityksellinen kynnysarvo. Tämän arvon alapuolella tehtävä karheuden lisävähennys ei merkittävästi vähennä bakteerien kertymistä. Alle 0.2 µm:n Ra-arvon tavoittelu minimoi bakteerien kiinnittymisen. Tämä on standardi kirurgisten robottien osille, jotka ovat kosketuksissa kudoksiin.
Karkeammat pinnat tarjoavat enemmän rakoja, joihin bakteerit voivat piiloutua. Pienemmät Ra-arvot vähentävät näitä piilopaikkoja. Ne tukevat luotettavampaa sterilointia toistuvien syklien aikana.
Siksi pinnan viimeistelyllä on merkitystä lääkinnällisten laitteiden valmistuksessa. Elektrolyyttinen kiillotus vähentää pinnan karheutta noin 50 % verrattuna pelkkään mekaaniseen kiillotukseen. Se myös muodostaa metallille passiivisen oksidikerroksen. Tämä kerros kestää korroosiota toistuvien autoklaavisyklien aikana.
Kirurgisissa roboteissa jokainen steriilille alueelle tuleva komponentti tarvitsee tämän tason viimeistelyä. Tuotantoprosessissa on otettava huomioon lopullisen pinnan vaatimukset alusta alkaen. Työkalujen valinta, leikkausparametrit ja viimeistely vaikuttavat kaikki lopputulokseen.
Tämä yksityiskohtiin panostaminen erottaa laadukkaat kirurgiset komponentit tavallisista koneistetuista osista. Tarkkuus jokaisessa vaiheessa varmistaa osan turvallisen toiminnan leikkaussalissa.
Laadunvalvonta kirurgisen robotin CNC-koneistuksessa
Prosessinaikaiset tarkastustekniikat
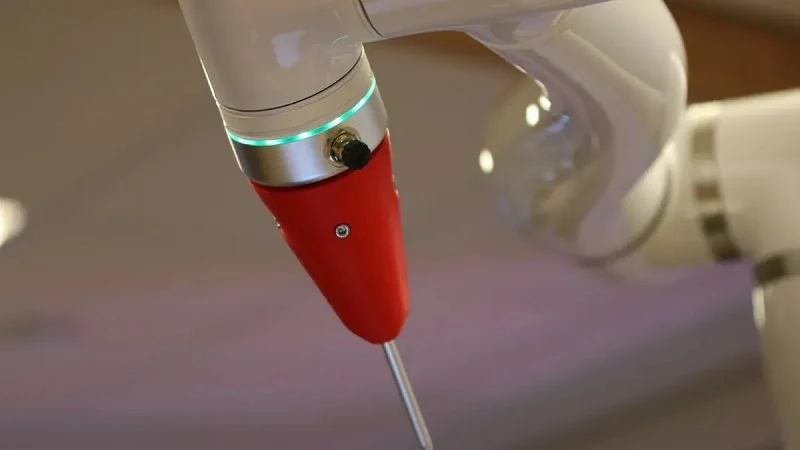
Ongelmien havaitseminen osan valmistumisen jälkeen maksaa aikaa ja rahaa. Älykkäät työpajat valvovat leikkausta sen aikana. Reaaliaikainen työkalun kunnonvalvonta käyttää akustista emissiota, leikkausvoimia, värähtelyjä ja lämpötilaa prosessin seuraamiseen. Nämä signaalit paljastavat työkalun kulumisen ennen kuin se pilaa pinnan. Käyttäjä voi sitten säätää parametreja lennossa. Tämä vähentää hylkymääriä ja pitää pinnan karheuden rajoissa.
Eri mittausmenetelmät havaitsevat erilaisia ongelmia. Värähtelyanalyysi havaitsee tärinää ja epätasapainoa, mikä suojaa pintakäsittelyä ja estää mikrohalkeamia. Lämpötilan valvonta seuraa työkappaleen ja karan lämpötilaa, mikä pysäyttää vääntymisen ja ylläpitää mittapysyvyyttä. Akustinen mittaus kuuntelee työkalun kulumista tai rikkoutumista, joten kulunut työkalu vaihdetaan ennen kuin se vahingoittaa osaa. Jokainen leikkaus tuottaa tietoa karan nopeudesta, työkalun kulumisesta ja akselin asennosta. Tekoälyalgoritmit merkitsevät hienovaraisia kuvioita, kuten pienen värähtelyn nousun, kauan ennen kuin vika näkyy osaan.
Lopullinen mitta- ja pintatarkastus
Kun koneistus on päättynyt, osalle tehdään perusteellinen tarkastus. Koordinaattimittauskoneet tarkistavat jokaisen kriittisen mitan CAD-mallia vasten. Myös pinnanlaatu tarkistetaan. Kirurgisten robottien kohdalla tavoitearvo Ra on usein alle 0.2 µm. Tämä kynnysarvo on tärkeä, koska bakteerien koko vaihtelee 0.5–2 mikrometrin välillä. Sileämpi pinta jättää vähemmän piilopaikkoja ja tukee luotettavaa sterilointia.
Tarkastajat tarkistavat myös purseita, halkeamia ja työkalun jälkiä. Näihin vikoihin voi jäädä roskia tai ne voivat aiheuttaa jännityspisteitä. Yksikin vika voi hyljätä koko osan. Tämä on yksi kirurgisen robotti-CNC-koneistuksen haasteista. Tarkastusvaihe varmistaa, että jokainen komponentti täyttää suunnittelun aikeet, ennen kuin se siirtyy kokoonpanoon.
Standardit ja sertifikaatit
ISO 13485:2016 muodostaa laadunvalvonnan selkärangan. ISO 13485 on rakennettu lääkinnällisille laitteille. Se lisää riskienhallinnan koko tuotteen elinkaaren ajaksi, määräyksiä sisältävän dokumentaation, kuten laitteen päätietueet, ja kontaminaation torjunnan, jota yleinen valmistus ei vaadi. Kohta 7.5.9 vaatii jäljitettävyyttä raaka-aineesta loppukäyttäjälle. Kohta 7.1 yhdistää riskienhallinnan ISO 14971 -standardiin. Kohta 7.5.6 edellyttää prosessin validointia, jos tarkastuksella ei voida vahvistaa vaatimustenmukaisuutta, kuten esimerkiksi pinnan viimeistelyä.
Sertifiointi osoittaa, että työpajan laatujärjestelmä on tehokkaasti toteutettu ja ylläpidetty. Akkreditoidut kolmannen osapuolen laitokset tarkastavat järjestelmän ennen sertifioinnin myöntämistä. Kirurgisessa robotti-CNC-työstössä tämä tarkoittaa dokumentoitua muutostenhallintaa, tilastollista prosessinhallintaa ja täydellistä materiaalin jäljitettävyyttä. Se antaa asiakkaille varmuuden siitä, että tarkkuus ja yhdenmukaisuus säilyvät jokaisessa erässä.
Sovellukset ja komponentit kirurgisen robotin CNC-koneistuksessa
Minimaalisesti invasiiviset kirurgiset instrumentit
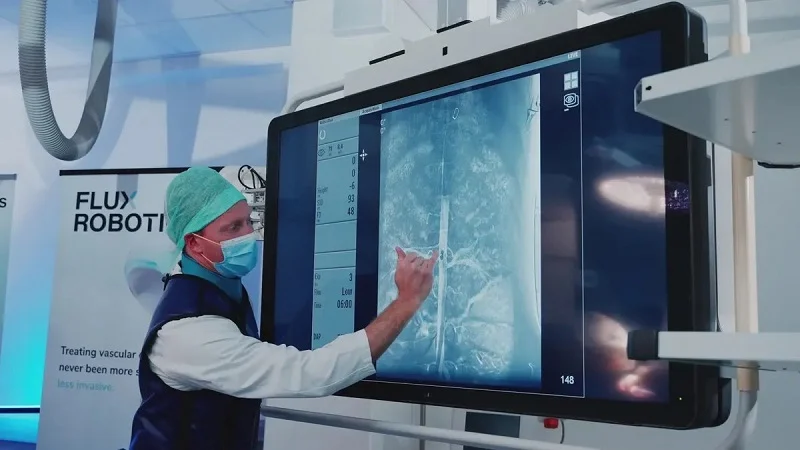
Laparoskopia, endoskopia ja robottiavusteiset leikkaukset perustuvat huolellisesti valmistettuihin kirurgisiin instrumentteihin. Näiden työkalujen on tartuttava, leikattava ja ompeltava pienten aukkojen läpi. CNC-työstö mahdollistaa tämän. Prosessilla luodaan teräviä reunoja ja sileitä pintoja. Se pitää toleranssit, joita manuaaliset menetelmät eivät pysty saavuttamaan.
Tyypillistä laparoskooppista työkalua käytetään satoja kertoja, ja jokainen käyttökerta sisältää steriloinnin. Instrumentin on säilytettävä muotonsa ja terävyytensä. Koneistus kiinteästä kappaleesta antaa tasaiset ominaisuudet ja poistaa hitsatuista osista löytyvät heikot kohdat. Robottileikkauksissa työkalut liitetään suoraan robottikäsivarteen. Jokaisen nivelen on sovittava tarkasti, koska löysä liitos vaikuttaa hallintaan leikkauksen aikana. Tiukka koneistus pitää suorituskyvyn tasaisena.
Oikean materiaalin valitseminen on tärkeää. Ruostumaton teräs voidaan steriloida useita kertoja autoklaaveissa. Titaani on kevyempää, joten se sopii hyvin liikkuviin osiin. Jokainen materiaali tarvitsee omat leikkausasetuksensa. Kirurginen robotti-CNC-työstö mukautuu näihin tarpeisiin. Tuloksena on luotettavat työkalut, joihin kirurgit voivat luottaa.
Kotelot ja liittimet
Kotelot suojaavat kirurgisten robottien herkkää elektroniikkaa. Liittimet yhdistävät eri osia toisiinsa. Molemmat on valmistettava huolellisesti. Huonosti tiivistetty kotelo päästää kosteutta sisäisiin piireihin. Tämä voi aiheuttaa robotin vikaantumisen leikkauksen aikana.
Tiukat toleranssit varmistavat tiivisteiden ja liittimien oikean istuvuuden. Tämä tarkkuus on kriittistä vedenpitävyyden ja EMI-suojauksen kannalta. Ilman sitä robotti voi aiheuttaa signaalihäiriöitä tai nesteen pääsyn sisään. Tiivisteiden suunnittelussa on otettava huomioon valittu sterilointimenetelmä. Eri menetelmät asettavat materiaaleille erilaisia vaatimuksia.
| Sterilointimenetelmä | Lämpötila-alue | Keskeinen etu | Yhteensopivat materiaalit |
| Autoklaavi (höyry) | Korkea lämpötila | Tehokas ja taloudellinen | Ruostumaton teräs, titaani, tietyt polymeerit |
| Etyleenioksidi (EtO) | Matala lämpötila | Matalan lämpötilan prosessi | Useimmat metallit, lämpöherkät polymeerit |
| Gammasäteily | Ympäröivä | Ei vaadi lämpöä, erittäin tehokas | Metallit, useimmat polymeerit |
| Elektronisuihku | Ympäröivä | Nopea käsittely | Gamma-yhteensopivan sarjan kaltaiset materiaalit |
Sterilointimenetelmä vaikuttaa siihen, mitä materiaaleja voidaan käyttää. Se vaikuttaa myös tiivisteiden suunnitteluun. Pinnan on oltava sileä ja kulmien on oltava pyöristetyt. Tämä estää bakteerien kertymisen. Kirurgisten robottien osien on täytettävä nämä vaatimukset.
Kirurgisten robottien osien valmistukseen liittyy myös puhdastilakokoonpano. Tämä pitää lian poissa ennen sisäisten osien asentamista. Sääntöjen noudattamiseksi yritysten on oltava ISO 13485:2016 -sertifioituja. Yksityiskohtaiset tiedot ja prosessitarkastukset ovat erittäin tärkeitä. Bioyhteensopivuusdokumentaatio osoittaa, että materiaali on turvallinen keholle. Nämä vaiheet tekevät koteloista ja liittimistä luotettavia lääkinnällisiä laitteita.
Mukautetut implantit ja laitteet
Kirurgisen robotin CNC-työstö mahdollistaa räätälöityjen implanttien ja laitteiden luomisen kullekin potilaalle. Nämä voivat toimia kirurgisten robottien kanssa. Potilaskohtainen implantti alkaa TT-skannauksella. Insinöörit muuttavat skannauksen CAD-malliksi. Kone leikkaa implantin kiinteästä titaanista tai PEEK-muovista.
Tämä menetelmä antaa kirurgeille erittäin tarkat työkalut vaikeisiin tapauksiin. Räätälöity kallolevy voi sisältää paikat robottimarkkereille. Robotti linjautuu näiden merkkien avulla leikkauksen aikana. Levyn on sovittava potilaan kalloon täydellisesti. Työstöprosessi luo tämän sopivuuden.
Samaa menetelmää käytetään räätälöityihin oppaisiin. Nämä oppaat kiinnitetään luuhun ja ohjaavat robotin työkaluja. Ne varmistavat, että oikea määrä materiaalia poistetaan. Tämä tarkkuus lyhentää toipumisaikaa. Nykyaikainen teknologia muuttaa tapaa, jolla sairaalat käsittelevät vaikeita toimenpiteitä. He voivat tilata räätälöityjä työkaluja, jotka sopivat potilaan kehoon. Kirurgiset robotit noudattavat suunnitelmaa tasaisella tarkkuudella.
Miksi valita NOBLE Kirurginen robotti CNC-työstö
Kirurgisten robottien osien valmistuskumppanin valitseminen on iso juttu. Tarvitset korjaamon, joka ymmärtää, mitä on pelissä. NOBLE on erikoistunut kirurgisten robottien metallin ja muovin työstöön. Tiimi työskentelee päivittäin titaanin, ruostumattoman teräksen, PEEK:n ja muiden lääketieteellisen luokan materiaalien kanssa. Tämä päivittäinen harjoittelu kehittää todellista taitoa.
Metalli- ja muovintyöstön asiantuntemus
NOBLE työstää sekä metalleja että muoveja kirurgisia robotteja varten. Titaani ja ruostumaton teräs tarvitsevat pinnoitettuja työkaluja ja korkeapaineista jäähdytysnestettä. PEEK ja ULTEM vaativat huolellista lämmönsäätöä vääntymisen estämiseksi. NOBLEn koneistajat tuntevat nämä erot hyvin. He muuttavat nopeuksia, syöttöjä ja työstöratoja kullekin materiaalille.
Tämä kaksoistaito on tärkeä kirurgisten robottien osien kohdalla. Yksi robotti voi yhdistää metalliliitoksia muovikoteloihin. Yksi verstas, joka tekee molemmat, pitää toleranssit vakaina koko kokoonpanossa. Näin vältytään syyttelyltä, joka syntyy, kun kaksi toimittajaa osoittelee sormella toisiaan sovitusongelmasta.
ISO 13485: 2016 sertifioitu
Sertifiointi ei ole vain seinällä oleva laatta. Se todistaa, että laatujärjestelmä todella toimii. NOBLElla on ISO 13485:2016 -standardi. Standardi on laadittu lääkinnällisille laitteille. Se edellyttää riskienhallintaa, täydellistä jäljitettävyyttä ja tiukkaa kontaminaation torjuntaa.
| Todisteluokka | Lisätiedot |
| Laatujärjestelmän rekisteröinti | NOBLEN laatujärjestelmä on rekisteröity standardin ISO 13485:2016 mukaisesti. |
| Prosessien validoinnin tuki | Prosessien validointiosasto tarjoaa IQ/OQ-, MSV-, PQ/PPQ-, TMV-, DOE- ja riskianalyysejä. |
| Validointikokemus | Yli 1 700 prosessivalidointia suoritettu luokan II ja III lääketieteellisille implanteille ja laitteille. |
| OEM kokemus | Kokemusta 18 johtavan lääkintälaitevalmistajan kanssa. |
Tuo kokemus antaa itseluottamusta. On syytä huomata, että 1 700 validointia ei ole pieni määrä. Se osoittaa, että tiimi on aiemmin kohdannut monia prosessihaasteita.
Kokonaisvaltainen palvelu suunnittelusta kokoonpanoon
NOBLE tekee muutakin kuin leikkaa metallia. Yritys auttaa sinua suunnittelusta kokoonpanoon. Tämä varhainen osallistuminen kannattaa. Robert Austring Lighthouse Imagingilta huomauttaa, että kokeneen kumppanin mukaan ottaminen alusta alkaen, ei vasta silloin, kun tuotteen "katsotaan olevan valmis", voi merkittävästi lyhentää kaupallisen kannattavuuden aikarajaa.
Tiimimme voivat tarkistaa pinoamiset, materiaalit, läpivientirakenteet, hienosäätövaatimukset, kontrolloidun impedanssin, valmistuspiirustukset ja valmistustiedot ennen valmistuksen aloittamista. Tämä varhainen tiimityö auttaa suunnittelutiimejä havaitsemaan mahdolliset valmistukseen liittyvät ongelmat, kun ne on vielä ehtinyt korjata tehokkaasti.
Käytännössä tämä tarkoittaa vähemmän uudelleensuunnittelusilmukoita. Vadlamudi huomauttaa, että prototyyppien ja 3D-tulostuksen avulla tuotteen voi valmistaa paljon nopeammin kuin perinteisillä menetelmillä. Mason lisää, että toimialojen rajat ylittävä teknologian saatavuus lyhentää merkittävästi steriloinnin varmennusaikaa. NOBLE tuo saman täyden palvelun ajattelutavan jokaiseen kirurgisen robotin CNC-työstöprojektiin. Saat yhden tiimin suunnitteluun, koneistukseen, viimeistelyyn ja kokoonpanoon. Tämä säästää aikaa ja pitää tarkkuuden tasaisena ensimmäisestä luonnoksesta lopulliseen komponenttiin.
Kirurgisen robotin CNC-koneistus tapahtuu kuudessa vaiheessa: suunnittelu, ohjelmointi, asennus, koneistus, tarkastus ja viimeistely. Jokainen vaihe auttaa rakentamaan tarkkuutta lopulliseen osaan. Materiaalit, kuten titaani ja PEEK, muuttavat leikkauksen tapaa. Pinnan viimeistely alle Ra 0.2 µm:n estää bakteerien pääsyn piiloon. ISO 13485:2016 -standardin mukainen laadunvalvonta varmistaa, että jokainen komponentti täyttää suunnittelun tarkoituksen. Joten kun valitset kirurgisten robottien kumppanin, tarkastele koko prosessia, älä pelkästään leikkausta. Verstas, joka hoitaa suunnittelun kokoonpanoon, pitää kirurgiset työkalut turvallisina ja luotettavina. Tämä kokonaisvaltainen näkymä erottaa hyvän koneistuksen loistavista tuloksista.
Usein kysytyt kysymykset Kirurginen robotti CNC-työstö
Mitä toleransseja kirurgisen robotin CNC-työstö todella pitää?
Se riippuu osasta. Navigointikoteloiden moniakselijyrsinnässä toleranssi voi olla ±0.002 mm. Navigointiluokan liitäntöjen toleranssi on yleensä ±0.02–0.05 mm. Visualisointikoteloissa toleranssi on noin 0.2 mm. Oikean toleranssin tulisi sopia työhön. Jokaisen ominaisuuden liian tiukka kiinnitys nostaa kustannuksia tekemättä siitä turvallisempaa.
Miksi titaania on niin vaikea työstää kirurgisille roboteille?
Titaaniseokset ovat suhteellisen kovia, joten ne kuluttavat työkaluja nopeasti. Niiden lämmönjohtavuus on hyvin alhainen, mikä vangitsee lämmön lastuamisprosessiin. Päällystetyt kovametallityökalut ja korkeapaineinen jäähdytysneste pitävät lämpötilat hallinnassa. Lastuamisnopeuksia yleensä hidastetaan lämmön hallitsemiseksi.
Kuinka sileä kirurgisen instrumentin pinnan tulisi olla?
Pyri pitämään Ra-arvo alle 0.2 µm kudosta koskettavissa osissa. Bakteerien koko vaihtelee 0.5–2 mikrometrin välillä, joten tämän kokoluokan rakenteet tarjoavat niille suojaa. Alle 0.2 µm:n Ra-arvoilla lisäkiillotus ei juurikaan vähennä bakteerien kertymistä. Elektrolyyttinen kiillotus auttaa tässä ja lisää passiivisen oksidikerroksen.
Mitkä sterilointimenetelmät toimivat koneistettujen kirurgisten robottien osien kanssa?
Autoklaavihöyry toimii hyvin ruostumattomalle teräkselle, titaanille ja joillekin polymeereille. Etyleenioksidi soveltuu lämpöherkille muoveille. Gamma- ja elektronisuihkusterilointi tapahtuu huoneenlämmössä. Materiaalivalinnan on vastattava sterilointisuunnitelmaa.
Mitä laatustandardeja konepajalla tulisi olla?
Etsi standardia ISO 13485:2016. Standardi on laadittu lääkinnällisille laitteille. Se edellyttää riskienhallintaa, materiaalien täydellistä jäljitettävyyttä ja kontaminaation torjuntaa. Kohta 7.5.9 vaatii jäljitettävyyttä raaka-aineesta loppukäyttäjälle. Sertifiointi todistaa, että järjestelmä todella toimii, eikä se ole vain paperilla.
Voiko CNC-koneistus käsitellä sekä metalli- että muoviosia roboteissa?
Kyllä, ja tuo joustavuus on tärkeää. Yksi robotti voi yhdistää titaaniliitokset PEEK-koteloihin. Verstas, joka koneistaa molempia, pitää toleranssit yhdenmukaisina koko kokoonpanossa. PEEK vaatii karkeaa koneistusta, sitten relaksaatiota ja lopuksi viimeistelyä suuren lämpölaajenemisensa vuoksi. Metallit tarvitsevat erilaisia nopeuksia, syöttöjä ja jäähdytysnesteen syöttöstrategioita.
Miten prosessinaikainen tarkastus havaitsee ongelmat varhaisessa vaiheessa?
Reaaliaikainen valvonta seuraa akustista emissiota, leikkausvoimia, tärinää ja lämpötilaa. Nämä signaalit paljastavat työkalun kulumisen ennen kuin se pilaa pinnan. Värähtelyanalyysi havaitsee tärinän. Lämpötilan valvonta pysäyttää vääntymisen. Tekoäly merkitsee hienovaraisia kuvioita, kuten pienen tärinän nousun, kauan ennen kuin vika näkyy kappaleessa.
Mikä erottaa mittatilaustyönä tehdyt implantit tavallisista koneistetuista osista?
Räätälöity implantti alkaa tietokonetomografiakuvauksella, ei yleisellä piirustuksella. Insinöörit muuttavat skannauksen CAD-malliksi ja leikkaavat sitten osan kiinteästä titaanista tai PEEK-muovista. Tulos sopii yhden potilaan anatomiaan. Robottimerkinnät voidaan rakentaa suoraan suunnitteluun, joten robotti asettuu itse linjaan leikkauksen aikana.






