
স্বাস্থ্যসেবা রোবটগুলো হাসপাতাল, পুনর্বাসন কেন্দ্র এবং বৃদ্ধাশ্রমে কাজ করে। রোবটের বাহুগুলো স্বাস্থ্যসেবা রোবটের অন্যতম গুরুত্বপূর্ণ অংশ। এগুলো নড়াচড়া নিয়ন্ত্রণ করে, সূক্ষ্ম কাজ সম্পাদন করে এবং রোবটকে রোগী ও চিকিৎসা যন্ত্রপাতির সাথে নিরাপদে যোগাযোগ করতে সাহায্য করে।
একটি স্বাস্থ্যসেবা রোবট আর্মে অনেক ছোট এবং সূক্ষ্ম অংশ থাকে। এই অংশগুলোর মধ্যে রয়েছে জয়েন্ট, ঘূর্ণায়মান শ্যাফট, সাপোর্ট, হাউজিং, গিয়ার এবং এন্ড-ইফেক্টর। বিভিন্ন অংশের কর্মক্ষমতা ভিন্ন ভিন্ন হয়। উপাদানের পছন্দ সরাসরি আর্মটির শক্তি, ওজন, কার্যকাল এবং কাজের স্থিতিশীলতাকে প্রভাবিত করে।
সাধারণ উপকরণগুলো হলো অ্যালুমিনিয়াম অ্যালয়, স্টেইনলেস স্টিল, টাইটানিয়াম অ্যালয় এবং উচ্চ-ক্ষমতাসম্পন্ন প্লাস্টিক PEEK। এই যন্ত্রাংশগুলো তৈরি করতে কারখানাগুলো ব্যাপকভাবে সিএনসি প্রিসিশন মেশিনিং , টার্নিং, গ্রাইন্ডিং এবং ইনজেকশন মোল্ডিং ব্যবহার করে।
এই নিবন্ধে স্বাস্থ্যসেবা রোবট আর্মের যন্ত্রাংশের প্রধান প্রকারভেদ, প্রচলিত উপকরণ, বাস্তব ব্যবহার এবং তৈরির পদ্ধতি নিয়ে আলোচনা করা হয়েছে। এতে নির্ভুল উৎপাদন প্রক্রিয়ার মাধ্যমে কীভাবে উচ্চ-মানের ও নির্ভরযোগ্য রোবট যন্ত্রাংশ পাওয়া যায়, তাও ব্যাখ্যা করা হয়েছে।
১. স্বাস্থ্যসেবা রোবট কী?
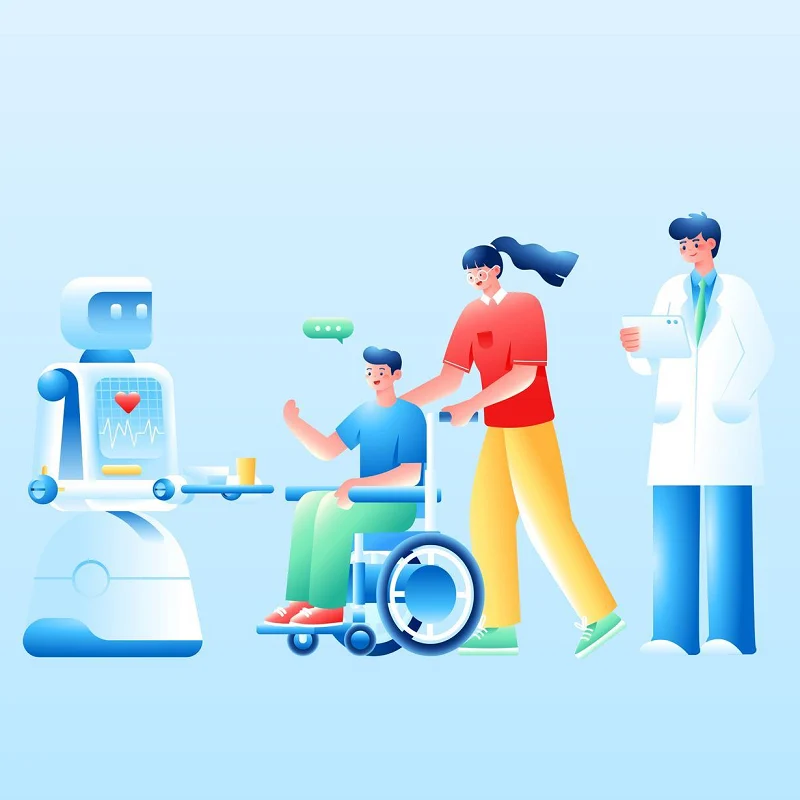
স্বাস্থ্যসেবা রোবটগুলো রোবট প্রযুক্তি, কৃত্রিম বুদ্ধিমত্তা, সেন্সর এবং স্বয়ংক্রিয় নিয়ন্ত্রণের সমন্বয়ে গঠিত। এগুলো চিকিৎসা, পুনর্বাসন এবং বয়স্কদের পরিচর্যার কাজে ব্যবহৃত হয়। বিভিন্ন ব্যবহারের পরিস্থিতি অনুযায়ী, এগুলো পরিচর্যা, পুনর্বাসন প্রশিক্ষণ, চলাচলে সহায়তা, স্বাস্থ্য পর্যবেক্ষণ এবং দৈনন্দিন জীবনযাপনে সহায়তার মতো কাজগুলো সম্পন্ন করতে সাহায্য করতে পারে।
প্রচলিত শিল্প রোবটের থেকে ভিন্ন, স্বাস্থ্যসেবা রোবটকে মানুষের নিরাপত্তা, ব্যবহারের সুবিধা এবং চলাচলের সমন্বয়ের বিষয়গুলো বিবেচনা করতে হয়। রোবটকে সাধারণত সেন্সরের মাধ্যমে মানুষের নড়াচড়া ও পরিবেশগত পরিবর্তন শনাক্ত করতে হয় এবং সংগৃহীত তথ্যের ভিত্তিতে নিজেদের গতিবিধি সমন্বয় করতে হয়।
সাধারণ স্বাস্থ্যসেবা রোবটগুলো হলো পুনর্বাসন রোবট, পরিচর্যা রোবট, এক্সোস্কেলেটন রোবট, রোগী স্থানান্তরকারী রোবট এবং সহায়ক রোবট। এগুলো চিকিৎসা কর্মীদের কাজের চাপ কমায়। এছাড়াও এগুলো বয়স্ক, অসুস্থ এবং সীমিত গতিশীলতার মানুষদের আরও ভালো সহায়তা প্রদান করে।
গঠনগতভাবে, স্বাস্থ্যসেবা রোবটগুলিতে সাধারণত রোবট আর্ম, জয়েন্ট সেট, ড্রাইভ সিস্টেম, সেন্সর সাপোর্ট, সংযোগকারী অংশ এবং এন্ড ইফেক্টর থাকে। যন্ত্রাংশের উপাদান, মেশিনিংয়ের নির্ভুলতা এবং অ্যাসেম্বলির গুণমান রোবটটির সামগ্রিক কর্মক্ষমতা নির্ধারণ করে।
২. স্বাস্থ্যসেবা রোবট আর্মের প্রধান প্রকারভেদ
স্বাস্থ্যসেবা রোবট বিভিন্ন পরিচর্যা ও সহায়ক কাজ সম্পাদন করে। তাই রোবট আর্মের গঠন ও কার্যকারিতা ভিন্ন ভিন্ন হয়। আমরা এদেরকে ব্যবহারের ক্ষেত্র, চলাচলের স্বাধীনতার মাত্রা এবং নড়াচড়ার ধরন অনুসারে ভাগ করতে পারি।
২.১ সাধারণ উদ্দেশ্যমূলক রোবোটিক আর্ম
স্বাস্থ্যসেবা রোবটগুলোর জন্য এটি একটি সাধারণ কাঠামো। এটি রোবটের মূল দেহ বা চলমান ভিত্তির সাথে সংযুক্ত থাকে। এর একাধিক জোড় একে ঘুরতে, প্রসারিত হতে এবং বস্তু আঁকড়ে ধরতে সাহায্য করে।
মূল বৈশিষ্ট্য: একাধিক জয়েন্টের নড়াচড়া; কাজের বিস্তৃত পরিসর; জিনিসপত্র আঁকড়ে ধরতে ও বহন করতে পারে; জটিল কাজের জন্য উপযুক্ত
এই হাতগুলো পণ্য সরবরাহ করে, ওষুধ তুলে আনে, ব্যবহারকারীদের খেতে সাহায্য করে এবং সাধারণ পরিচর্যার কাজ করে থাকে।
২.২ সহযোগী রোবট বাহু
সহযোগী রোবটিক বাহু প্রধানত এমন পরিস্থিতিতে ব্যবহৃত হয় যেখানে মানুষের সাথে ঘনিষ্ঠ সংস্পর্শের প্রয়োজন হয়। এতে নিরাপত্তা এবং নমনীয় নিয়ন্ত্রণের উপর অধিক গুরুত্ব দেওয়া হয়।
রোবট বল সেন্সর এবং অবস্থান সেন্সরের মাধ্যমে বাহ্যিক শক্তি অনুভব করতে পারে। যখন রোবটের হাত মানবদেহের সংস্পর্শে আসে বা কোনো অস্বাভাবিক বাধার সম্মুখীন হয়, তখন এটি তার গতি কমিয়ে দিতে বা চলাচল বন্ধ করে দিতে পারে।
সাধারণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- রোগীদের চলাচলে সহায়তা করুন
- দৈনন্দিন প্রয়োজনীয় জিনিসপত্র পৌঁছে দিন
পুনর্বাসন প্রশিক্ষণ
- মানুষ-যন্ত্রের সহযোগিতামূলক যত্ন
২.৩ পুনর্বাসন সহায়তাকারী রোবটিক বাহু
পুনর্বাসন সহায়ক রোবটিক বাহুগুলো প্রধানত রোগীদের শরীরের ওপরের বা নিচের অংশের নড়াচড়ার প্রশিক্ষণ সম্পন্ন করতে সাহায্য করার জন্য ব্যবহৃত হয়।
এই ধরনের রোবোটিক বাহুকে সাধারণত মানবদেহের সাথে স্থিতিশীলভাবে সংযুক্ত রাখতে হয় এবং রোগীর নড়াচড়ার ক্ষমতা অনুযায়ী সহায়ক শক্তি সমন্বয় করা উচিত।
প্রধান প্রয়োজনীয়তা
- যথাযথ চলাচল
- স্থিতিশীল শক্তি নিয়ন্ত্রণ
- পরতে আরামদায়ক
এটি দীর্ঘ সময় ধরে নির্ভরযোগ্যভাবে কাজ করে।
এটি স্ট্রোকের রোগী, চলাচলে অক্ষম ব্যক্তি এবং অস্ত্রোপচার-পরবর্তী পুনর্বাসন প্রশিক্ষণের ক্ষেত্রে প্রয়োগ করা যেতে পারে।
২.৪ এক্সোস্কেলেটন রোবোটিক বাহু
এক্সোস্কেলেটন যান্ত্রিক বাহুটি সরাসরি মানুষের হাত বা পায়ে স্থাপন করা হয়। এটি মোটর, রিডিউসার এবং জয়েন্ট অ্যাসেম্বলির মাধ্যমে সহায়ক শক্তি সরবরাহ করে ।
সাধারণ রোবট বাহুর তুলনায়, এক্সোস্কেলেটন যান্ত্রিক বাহুগুলো মানুষের অস্থিসন্ধি এবং রোবটের অস্থিসন্ধির সামঞ্জস্যের উপর বেশি মনোযোগ দেয়।
সাধারণ কাঠামোর মধ্যে রয়েছে:
- কাঁধের জয়েন্ট মডিউল
কনুই জয়েন্ট মডিউল
- কব্জির জয়েন্ট মডিউল
সাহায্যকারি কাঠামো
- স্ট্র্যাপ সংযোগকারী অংশ
২.৪ এক্সোস্কেলেটন রোবট আর্ম
এক্সোস্কেলেটন রোবট বাহু সরাসরি মানুষের হাত বা পায়ে পরিধান করা হয়। মোটর, রিডিউসার এবং জয়েন্টের অংশগুলো অতিরিক্ত শক্তি প্রদান করে।
সাধারণ রোবট আর্মের তুলনায়, এক্সোস্কেলেটনের ক্ষেত্রে রোবটের অস্থিসন্ধি এবং মানবদেহের অস্থিসন্ধির মধ্যে ভালো সামঞ্জস্য থাকা প্রয়োজন।
সাধারণ কাঠামোসমূহ: কাঁধের জয়েন্ট মডিউল, কনুইয়ের জয়েন্ট মডিউল, কব্জির জয়েন্ট মডিউল, সাপোর্ট ফ্রেম, স্ট্র্যাপ সংযোগকারী অংশ
২.৫ কীভাবে বিভিন্ন রোবট আর্ম বেছে নেবেন
বিভিন্ন প্রয়োগ পরিস্থিতির জন্য বিভিন্ন ধরনের রোবোটিক আর্মের কাঠামো নির্বাচন করার প্রয়োজন হয়।
সুতরাং, স্বাস্থ্যসেবা রোবট আর্ম কোনো একক যান্ত্রিক কাঠামো নয়। পরিচর্যার কাজ, মানুষের সংস্পর্শের পদ্ধতি, ভার বহনের প্রয়োজনীয়তা, সঞ্চালনের পরিসর এবং নিরাপত্তা মানদণ্ডের উপর ভিত্তি করে বিভিন্ন ধরনের রোবট আর্ম ডিজাইন করা প্রয়োজন।
উৎপাদনের দৃষ্টিকোণ থেকে, রোবোটিক আর্মের জয়েন্ট হাউজিং, সংযোগকারী অংশ, ঘূর্ণায়মান শ্যাফট, সাপোর্ট ফ্রেম এবং এন্ড ইফেক্টর সবই মূল উপাদান। এই অংশগুলো সাধারণত সিএনসি প্রিসিশন মেশিনিং, ইনজেকশন মোল্ডিং এবং মেটাল থ্রিডি প্রিন্টিং-এর মতো প্রক্রিয়ার মাধ্যমে তৈরি করতে হয় এবং রোবোটিক আর্মের স্থিতিশীল কার্যক্রম নিশ্চিত করার জন্য এগুলোকে অবশ্যই কঠোর মাত্রিক পরিদর্শন ও অ্যাসেম্বলি যাচাইকরণে উত্তীর্ণ হতে হয়।
৩. স্বাস্থ্যসেবা রোবট বাহুর জন্য উপকরণ
স্বাস্থ্যসেবা রোবট আর্মের জন্য হালকা ওজন, উচ্চ শক্তি, দীর্ঘ পরিষেবা জীবন, নিরাপত্তা এবং ভালো মেশিনিং নির্ভুলতা প্রয়োজন। সাধারণত, একাধিক উপাদান ব্যবহার করা হয়। আমরা প্রতিটি অংশের কাজের ওপর ভিত্তি করে উপাদান নির্বাচন করি।
3.1 অ্যালুমিনিয়াম খাদ
স্বাস্থ্যসেবা রোবটের বাহুতে বহুল ব্যবহৃত উপাদানগুলোর মধ্যে অ্যালুমিনিয়াম অ্যালয় অন্যতম।
এর বৈশিষ্ট্যগুলো হলো হালকা ওজন, উচ্চ শক্তি, সহজ প্রক্রিয়াকরণ এবং ক্ষয় প্রতিরোধ ক্ষমতা, যা রোবটিক আর্মের সামগ্রিক ওজন কার্যকরভাবে কমাতে পারে।
সাধারণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- রোবোটিক বাহুর মূল অংশ
- জয়েন্ট শেল
সাহায্যকারি কাঠামো
- মোটর মাউন্টিং বেস
- সংযোগকারী অংশ
এদের মধ্যে, ৬০৬১ এবং ৭০৭৫ উভয় অ্যালুমিনিয়াম অ্যালয়ই সিএনসি মেশিনিংয়ের মাধ্যমে সূক্ষ্ম যন্ত্রাংশ তৈরির জন্য উপযুক্ত।
3.2 স্টেইনলেস স্টীল
স্টেইনলেস স্টিলের ভালো শক্তি, ক্ষয় প্রতিরোধ ক্ষমতা এবং মরিচা প্রতিরোধ ক্ষমতা রয়েছে।
এটি এমন যন্ত্রাংশের জন্য উপযুক্ত যেগুলি অধিক ভার বহন করে অথবা যেগুলির দীর্ঘমেয়াদী স্থিতিশীল কার্যকারিতা প্রয়োজন।
সাধারণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- নির্ভুল ঘূর্ণায়মান শ্যাফট
- থ্রেডযুক্ত সংযোগ অংশ
- বিয়ারিং হাউজিং
- জয়েন্টের অভ্যন্তরীণ অংশগুলি
চিকিৎসা ও নার্সিং সরঞ্জাম পরিষ্কার এবং রক্ষণাবেক্ষণের ক্ষেত্রেও স্টেইনলেস স্টিলের চমৎকার কার্যকারিতা রয়েছে।
৩.৩ টাইটানিয়াম সংকর ধাতু
টাইটানিয়াম সংকর ধাতুর বৈশিষ্ট্য হলো উচ্চ শক্তি, কম ঘনত্ব এবং চমৎকার ক্ষয় প্রতিরোধ ক্ষমতা।
তারা কাঠামোগত শক্তি বজায় রেখে রোবটিক বাহুর ওজন কমাতে পারে।
অতএব, টাইটানিয়াম সংকর ধাতু এমন সব উপাদানে প্রয়োগের জন্য উপযুক্ত, যেগুলিতে ওজন এবং শক্তির উচ্চ চাহিদা থাকে, যেমন:
- উচ্চ-শক্তির সংযোগকারী
- যৌথ কাঠামো
নির্ভুল সহায়ক যন্ত্রাংশ
তবে, টাইটানিয়াম অ্যালয়ের প্রক্রিয়াকরণের জটিলতা এবং উপাদান খরচ সাধারণত অ্যালুমিনিয়াম অ্যালয়ের চেয়ে বেশি হয়, তাই নির্দিষ্ট প্রয়োগের উপর ভিত্তি করে নির্বাচন করা উচিত।
৩.৪ PEEK ইঞ্জিনিয়ারিং প্লাস্টিক
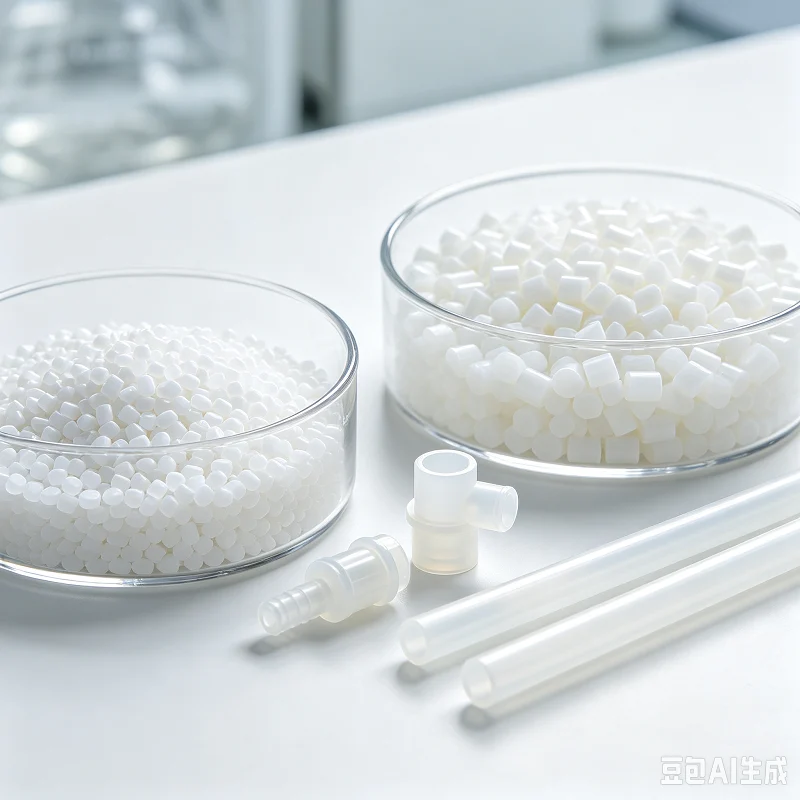
PEEK একটি উচ্চ-কার্যক্ষমতাসম্পন্ন ইঞ্জিনিয়ারিং প্লাস্টিক এবং চিকিৎসা সরঞ্জাম ক্ষেত্রে এর ব্যাপক প্রয়োগ রয়েছে।
ইহা ছিল:
- অনেক শক্তিশালী
- উচ্চ-তাপমাত্রা প্রতিরোধী
- রাসায়নিক ক্ষয় প্রতিরোধী
- ভাল মাত্রিক স্থায়িত্ব
PEEK নিম্নলিখিত জিনিস তৈরিতে ব্যবহার করা যেতে পারে:
অন্তরক অংশ
- bushing
সেন্সর ব্র্যাকেট
লাইটওয়েট স্ট্রাকচারাল উপাদান
রোবটের যেসব যন্ত্রাংশের ওজন কমানো বা বৈদ্যুতিক নিরোধনের প্রয়োজন হয়, সেগুলোর জন্য PEEK-এর সুস্পষ্ট সুবিধা রয়েছে।
৩.৫ অন্যান্য প্রকৌশল প্লাস্টিক
PEEK ছাড়াও ABS, PC, POM এবং PPS-ও স্বাস্থ্যসেবা রোবটে ব্যবহৃত হয়।
এগুলো ব্যবহৃত হয়: রোবটের বাইরের আবরণ, সুরক্ষা আবরণ, সেন্সরের কেসিং, ছোট সংযোগকারী অংশ, এবং অভ্যন্তরীণ কাঠামোগত অংশে।
ব্যাপক উৎপাদনের জন্য প্লাস্টিকের যন্ত্রাংশ ইনজেকশন মোল্ডিং বা সিএনসি মেশিনিংয়ের মাধ্যমে তৈরি করা যেতে পারে।
৩.৬ কার্বন ফাইবার যৌগিক উপাদান
কার্বন ফাইবার উপাদান হালকা, শক্তিশালী এবং অনমনীয়। এটি হালকা এক্সোস্কেলেটন এবং রোবট আর্ম কাঠামোর জন্য উপযুক্ত।
সাধারণ ব্যবহার: এক্সোস্কেলেটন সাপোর্ট ফ্রেম, রোবট আর্ম বার, হালকা ওজনের প্রধান ফ্রেম
কার্বন ফাইবার রোবটের চলমান যন্ত্রাংশের ওজন কমায় এবং ড্রাইভ সিস্টেমের ওপর চাপ হ্রাস করে।
৩.৭ উপযুক্ত উপকরণ বাছাই করার পদ্ধতি
| উপাদান | প্রধান সুবিধা | সাধারণ ব্যবহার |
| অ্যালুমিনিয়াম খাদ | লাইটওয়েট, মেশিনে সহজ | আবাসন, অবলম্বন, সংযোগকারী অংশ |
| মরিচা রোধক স্পাত | উচ্চ শক্তি, মরিচা-প্রতিরোধী | ঘূর্ণায়মান শ্যাফট, বিয়ারিং সিট |
| টাইটানিয়াম খাদ | শক্তিশালী এবং হালকা | জোড়, সংযোগকারী অংশ |
| উঁকি | তাপ-প্রতিরোধী, রাসায়নিক-প্রতিরোধী | শ্যাফ্ট স্লিভ, ইনসুলেশন পার্টস |
| অন্যান্য প্রকৌশল প্লাস্টিক | হালকা ওজনের, ব্যাপক উৎপাদনের জন্য সুবিধাজনক | বাইরের আবরণ, সুরক্ষামূলক কভার |
| কার্বন ফাইবার কম্পোজিট | শক্তিশালী এবং খুব হালকা | এক্সোস্কেলেটন, রোবট বাহুর কাঠামো |
যন্ত্রাংশের কার্যকারিতা, ওজন, শক্তি, ক্ষয় প্রতিরোধ ক্ষমতা, মেশিনিংয়ের জটিলতা এবং উৎপাদন খরচ বিবেচনা করে উপকরণ নির্বাচন করুন। শক্তি, ওজন এবং খরচের মধ্যে ভারসাম্য আনতে আপনি বিভিন্ন উপকরণ মিশ্রিত করতে পারেন।
৪. স্বাস্থ্যসেবা রোবট আর্ম তৈরির পদ্ধতি
রোবট আর্ম পণ্যগুলির মধ্যে রয়েছে জয়েন্ট, সংযোগকারী অংশ, সাপোর্ট, শ্যাফটের অংশ, হাউজিং এবং এন্ড-ইফেক্টর। বিভিন্ন যন্ত্রাংশের নির্ভুলতা, শক্তি এবং পৃষ্ঠতলের মসৃণতার জন্য ভিন্ন ভিন্ন নিয়ম রয়েছে। আমরা প্রায়শই একসাথে বেশ কয়েকটি উৎপাদন পদ্ধতি ব্যবহার করি। সঠিক প্রক্রিয়াকরণ পদ্ধতি বেছে নিলে যন্ত্রাংশের নির্ভুলতা বাড়ে এবং উৎপাদন খরচ কমে।
৪.১ সিএনসি প্রিসিশন মেশিনিং
স্বাস্থ্যসেবা খাতের রোবট আর্মের যন্ত্রাংশ তৈরিতে সিএনসি প্রিসিশন মেশিনিং ব্যাপকভাবে ব্যবহৃত হয়।
এটি এই আইটেমগুলো তৈরি করে: জয়েন্ট হাউজিং, রোবট আর্ম সংযোগকারী যন্ত্রাংশ, মোটর মাউন্টিং বেস, সাপোর্ট ফ্রেম, প্রিসিশন বেয়ারিং সিট।
সিএনসি জটিল আকৃতির জন্য উচ্চ মাত্রিক নির্ভুলতা প্রদান করে। কারখানাগুলো যন্ত্রাংশের নকশা অনুযায়ী ৩-অক্ষ, ৪-অক্ষ বা ৫-অক্ষের সিএনসি মেশিন নির্বাচন করে।
4.2 সিএনসি বাঁক
টার্নিং প্রক্রিয়াটি গোলাকার এবং ঘূর্ণায়মান যন্ত্রাংশের জন্য ব্যবহৃত হয়।
সাধারণ অংশসমূহ: ঘূর্ণায়মান শ্যাফট, ড্রাইভ শ্যাফট, পিন শ্যাফট, শ্যাফট স্লিভ, থ্রেড সংযোগকারী অংশ
রোবট জয়েন্টের শ্যাফট অংশগুলোর ভালো সমকেন্দ্রিকতা এবং একটি মসৃণ পৃষ্ঠ থাকা প্রয়োজন। প্রিসিশন টার্নিং এই চাহিদাগুলো পূরণ করে।
4.3 সিএনসি নাকাল
শুধুমাত্র টার্নিং বা মিলিং কখনও কখনও কঠোর নির্ভুলতার চাহিদা মেটাতে পারে না। গ্রাইন্ডিং আরও মাত্রিক নির্ভুলতা, পৃষ্ঠের মসৃণতা, গোলাকারত্ব এবং সমকেন্দ্রিকতা উন্নত করে।
সূক্ষ্ম শ্যাফট এবং বিয়ারিং মেলানোর পৃষ্ঠের মতো গুরুত্বপূর্ণ অংশগুলোর জন্য গ্রাইন্ডিং ব্যবহার করা হয়।
4.4 ধাতু 3D মুদ্রণ
মেটাল থ্রিডি প্রিন্টিং ব্যবহার করে জটিল ও হালকা যন্ত্রাংশ তৈরি করা যায়। এটি প্রচলিত মেশিনিং পদ্ধতির তুলনায় উপকরণের অপচয় কমায়। এর মাধ্যমে এমন সব আকৃতি তৈরি করা যায়, যা পুরোনো পদ্ধতিতে উৎপাদন করা কঠিন।
সাধারণ ব্যবহার: হালকা ওজনের রোবট-আর্ম কাঠামো; জটিল সংযোগকারী অংশ; বিশেষভাবে নির্মিত সাপোর্ট ফ্রেম
এটি গবেষণা ও উন্নয়নমূলক কাজ এবং অল্প পরিমাণে অর্ডার গ্রহণের জন্য উপযুক্ত।
4.5 ইনজেকশন ছাঁচনির্মাণ
স্বাস্থ্যসেবা রোবট আর্মগুলিতে অনেক প্লাস্টিকের উপাদান থাকে। ইনজেকশন মোল্ডিং পদ্ধতিতে তৈরি হয়: বাইরের আবরণ, সুরক্ষা কভার, সেন্সর কেসিং, তারের রক্ষাকবচ, ছোট কাঠামোগত অংশ।
যখন পণ্য ব্যাপক উৎপাদনে যায়, তখন ইনজেকশন মোল্ডিং প্রতিটি পণ্যের উৎপাদন গতি বাড়ায় এবং খরচ কমায়।
4.6 শিট মেটাল মেশিনিং
কিছু বৃহৎ রোবট কাঠামোতে শিট মেটাল মেশিনিং ব্যবহার করা হয়। প্রধান ধাপগুলো হলো: লেজার কাটিং, বেন্ডিং, ওয়েল্ডিং, সারফেস ট্রিটমেন্ট।
শিট মেটাল মেশিনিংয়ের মাধ্যমে বাইরের ফ্রেম, প্রতিরক্ষামূলক কাঠামো এবং ডিভাইসের হাউজিং তৈরি করা হয়।
4.7 সারফেস ট্রিটমেন্ট
মেশিনিংয়ের পর অনেক যন্ত্রাংশের পৃষ্ঠতল প্রক্রিয়াকরণের প্রয়োজন হয়। প্রচলিত পদ্ধতিগুলো হলো: অ্যানোডাইজিং, প্যাসিভেশন, স্যান্ডব্লাস্টিং, পলিশিং, ইলেক্ট্রোপ্লেটিং।
পৃষ্ঠতল প্রক্রিয়াকরণ মরিচা প্রতিরোধ ক্ষমতা, ক্ষয় প্রতিরোধ ক্ষমতা এবং পৃষ্ঠের বাহ্যিক সৌন্দর্য উন্নত করে।
৪.৮ নির্ভুল পরিদর্শন
প্রস্তুতকৃত মূল অংশগুলোকে অবশ্যই গুণমান পরীক্ষায় উত্তীর্ণ হতে হবে। সাধারণ পরীক্ষার যন্ত্রসমূহ: কোঅর্ডিনেট মেজারিং মেশিন (CMM), অপটিক্যাল পরিমাপ যন্ত্র, রাফনেস টেস্টার, লেজার পরিমাপ যন্ত্র।
পরিদর্শনে নিশ্চিত করা হয় যে আকার, সহনশীলতা, ছিদ্রের অবস্থান এবং পৃষ্ঠতলের মসৃণতা নকশার প্রয়োজনীয়তার সাথে মিলে যায়।
৪.৯ সঠিক উৎপাদন পদ্ধতি নির্বাচন করার উপায়
| অংশ | সাধারণ উৎপাদন পদ্ধতি | মূল প্রয়োজনীয়তা |
| যৌথ আবাসন | সিএনসি মেশিন | নির্ভুলতা, অনমনীয়তা |
| যথার্থ খাদ | ঘোরানো + ঘষা | সমকেন্দ্রিকতা, পৃষ্ঠতল ফিনিশ |
| সাহায্যকারি কাঠামো | সিএনসি মেশিনিং/ 3D প্রিন্টিং | শক্তি, হালকা |
| রোবটের বাইরের আবাসন | ইনজেকশন মোল্ডিং/শীট মেটাল মেশিনিং | চেহারা, খরচ নিয়ন্ত্রণ |
| সেন্সর সমর্থন | সিএনসি মেশিনিং/ ইনজেকশন মোল্ডিং | স্থিতিশীল মাত্রা |
| সংযোগকারী অংশ | সিএনসি মেশিন | শক্তি, ফিটিং নির্ভুলতা |
সংক্ষেপে, স্বাস্থ্যসেবা রোবট আর্মের যন্ত্রাংশ তৈরি করা খুব কমই কেবল একটি প্রক্রিয়ার উপর নির্ভর করে। যন্ত্রাংশের আকৃতি, উপাদান, নির্ভুলতার প্রয়োজনীয়তা, অর্ডারের পরিমাণ এবং খরচের উপর ভিত্তি করে প্রক্রিয়া নির্বাচন করুন। গবেষণা ও উন্নয়ন পর্যায়ে, দ্রুত নমুনা তৈরির জন্য সিএনসি মেশিনিং এবং থ্রিডি প্রিন্টিং ব্যবহার করুন। ব্যাপক উৎপাদনের জন্য, ইনজেকশন মোল্ডিং, প্রিসিশন মেশিনিং এবং স্বয়ংক্রিয় পরিদর্শন পদ্ধতির সমন্বয় করুন। এটি উৎপাদনের গতি বাড়ায় এবং পণ্যের গুণমান সামঞ্জস্যপূর্ণ রাখে।
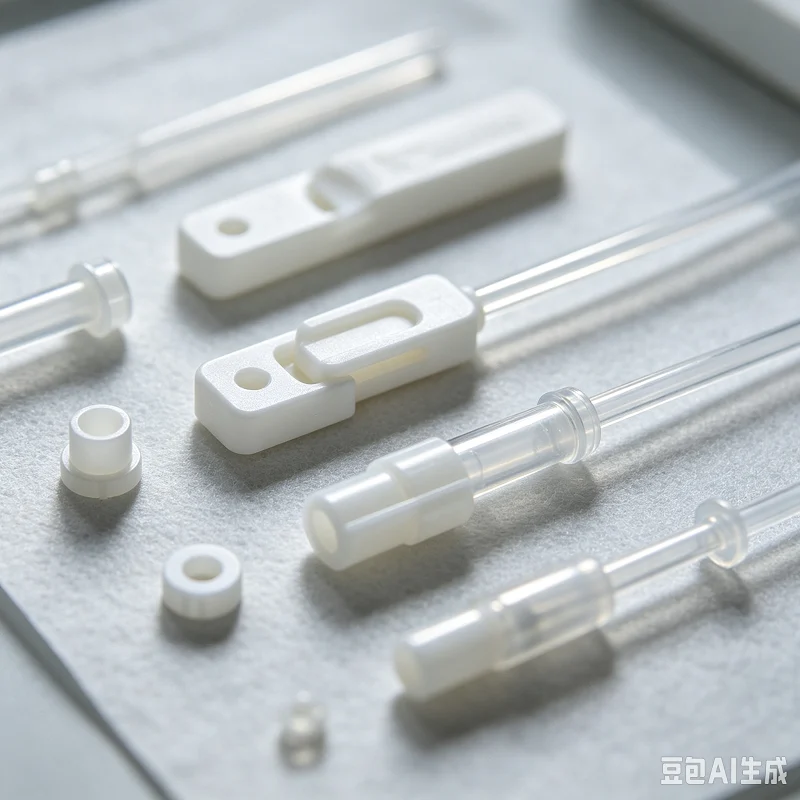
৫. স্বাস্থ্যসেবা রোবটের বাস্তব ব্যবহার
স্বাস্থ্যসেবা রোবটগুলো হাসপাতাল থেকে বেরিয়ে এসে জনবসতি ও বাড়িতে প্রবেশ করছে এবং এদের প্রয়োগের ক্ষেত্র ক্রমশ আরও বৈচিত্র্যময় হয়ে উঠছে। এদেরকে প্রধানত নিম্নলিখিত বিভাগগুলিতে শ্রেণীবদ্ধ করা যেতে পারে।
৫.১ পুনর্বাসন প্রশিক্ষণ বিভাগ
- নিম্ন অঙ্গের এক্সোস্কেলেটন রোবট: মেরুদণ্ডের আঘাত এবং স্ট্রোকে আক্রান্ত রোগীদের হাঁটার প্রশিক্ষণে সহায়তা করে।
ঊর্ধ্বাঙ্গ পুনর্বাসন রোবট: স্ট্রোক রোগীদের হাত ও বাহুর কার্যকারিতা পুনরুদ্ধার করতে সাহায্য করে।
- হস্ত পুনর্বাসন রোবট: এটি ফ্লেক্সিবল ড্রাইভ বা নিউম্যাটিক পদ্ধতির মাধ্যমে আঙুল বাঁকানো ও সোজা করার প্রশিক্ষণে সহায়তা করে।
৫.২ জীবন সহায়তা বিভাগ
- স্মার্ট নার্সিং বেড: স্বয়ংক্রিয়ভাবে পাশ ফেরা, অবস্থান সমন্বয় এবং চাপজনিত ঘা প্রতিরোধ।
- স্থানান্তর সহায়ক রোবট: রোগীদের বিছানা এবং হুইলচেয়ারের মধ্যে নিরাপদে স্থানান্তরে সাহায্য করে।
- খাওয়ানোর সহায়ক রোবট: ঊর্ধ্বাঙ্গের অকার্যকারিতা সম্পন্ন ব্যক্তিদের স্বয়ংক্রিয়ভাবে খাওয়ার সহায়তা প্রদান করে।
৫.৩ পর্যবেক্ষণ ও সাহচর্য বিভাগ
- স্বাস্থ্য পর্যবেক্ষণকারী রোবট: হৃদস্পন্দন, রক্তে অক্সিজেনের মাত্রা এবং শরীরের তাপমাত্রার মতো গুরুত্বপূর্ণ শারীরিক তথ্যের রিয়েল-টাইম সংগ্রহ।
- পতন শনাক্তকারী রোবট: দৃষ্টিশক্তি বা সেন্সরের মাধ্যমে পতন শনাক্ত করে এবং স্বয়ংক্রিয়ভাবে অ্যালার্ম বাজায়।
- আবেগিক সঙ্গী রোবট: বয়স্কদের একাকীত্ব দূর করতে বাচনভঙ্গি এবং জ্ঞানীয় প্রশিক্ষণ প্রদান করে।
৫.৪ চাকরি সহায়তা শ্রেণী
- লজিস্টিকস ডেলিভারি রোবট: হাসপাতালের অভ্যন্তরে ঔষধ, নমুনা এবং খাবার পরিবহন।
- জীবাণুনাশক রোবট: পরিবেশ জীবাণুমুক্ত করার জন্য অতিবেগুনি রশ্মি বা হাইড্রোজেন পারক্সাইড ব্যবহার করে।
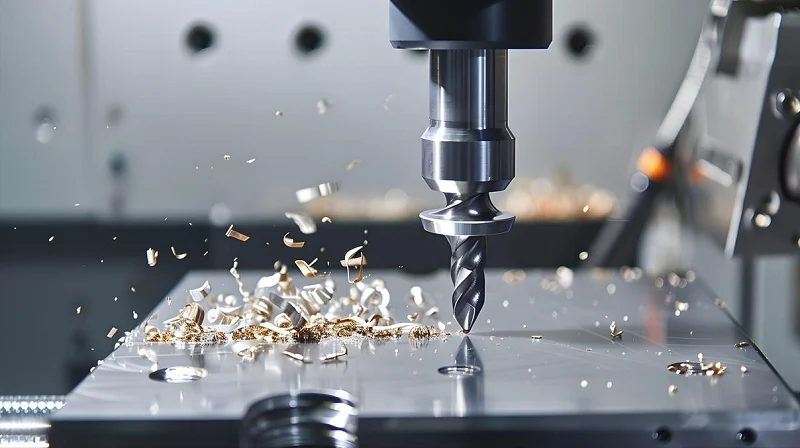
৬. স্বাস্থ্যসেবা রোবটের জন্য মেশিনিংয়ের প্রয়োজনীয়তাগুলো কী কী?
স্বাস্থ্যসেবা রোবটের জন্য যন্ত্রাংশ প্রক্রিয়াকরণের প্রয়োজনীয়তা সাধারণ শিল্পজাত পণ্যের তুলনায় অনেক বেশি, যা প্রধানত নিম্নলিখিত দিকগুলিতে প্রতিফলিত হয়:
৬.১ উচ্চ নির্ভুলতা এবং মাত্রিক স্থিতিশীলতা
গতির সঠিকতা এবং সেন্সর ডেটার নির্ভুলতা নিশ্চিত করার জন্য জয়েন্ট ট্রান্সমিশন পার্টস এবং সেন্সর মাউন্টিং সিটগুলির টলারেন্স ±০.০০৫ মিমি থেকে ±০.০২৫ মিমি-এর মধ্যে নিয়ন্ত্রণ করা উচিত।
কীহোলের অবস্থানগুলির সমাক্ষতা < ০.০১ মিমি হওয়া উচিত; অন্যথায়, এটি জয়েন্টের নড়াচড়ায় অসম প্রতিরোধ বা অবস্থানের বিচ্যুতির কারণ হবে।
মাত্রিক সামঞ্জস্যের উপর তাপমাত্রার পরিবর্তনের প্রভাব এড়ানোর জন্য যন্ত্রাংশগুলোকে স্থির তাপমাত্রার অধীনে প্রক্রিয়াজাত করতে হবে।
৬.২ উপাদানের বৈচিত্র্য এবং প্রক্রিয়াকরণযোগ্যতা
অ্যালুমিনিয়াম অ্যালয় (6061/7075)-এর ক্ষেত্রে, পাতলা-দেয়াল প্রক্রিয়াকরণের সময় বিকৃতির সমস্যাটির সমাধান করা প্রয়োজন। পৃথক স্থূল ও সূক্ষ্ম প্রক্রিয়াকরণ এবং স্বাভাবিক বার্ধক্যের মাধ্যমে পীড়ন মুক্ত করা যেতে পারে।
PEEK-এর মতো ইঞ্জিনিয়ারিং প্লাস্টিকের তাপ পরিবাহিতা কম, তাই ডায়মন্ড-কোটেড টুল ব্যবহার করা উচিত এবং স্থানীয় গলন রোধ করতে কাটার গতি নিয়ন্ত্রণ করা প্রয়োজন।
টাইটানিয়াম সংকর ধাতুর দ্রুত কর্ম-কঠিনীভবন বৈশিষ্ট্যের সাথে মানিয়ে নিতে এর প্রক্রিয়াকরণে উচ্চ-চাপ শীতলীকরণ এবং দৃঢ় ফিক্সচারের প্রয়োজন হয়।
৬.৩ পৃষ্ঠের গুণমান এবং পরবর্তী প্রক্রিয়াকরণ
ঘর্ষণজনিত অস্বস্তি এড়াতে ত্বকের সংস্পর্শে থাকা অংশগুলির পৃষ্ঠের অমসৃণতা Ra≤0.8μm হওয়া উচিত।
দীর্ঘদিন ব্যবহৃত যন্ত্রাংশের ক্ষয় ও পরিধান প্রতিরোধ ক্ষমতা বাড়ানোর জন্য অ্যানোডাইজিং বা প্যাসিভেশন ট্রিটমেন্ট করা প্রয়োজন।
নিরাপদ ব্যবহার নিশ্চিত করার জন্য সমস্ত ধারালো প্রান্ত অবশ্যই গোলাকার করতে হবে।
৬.৪ পরিচ্ছন্নতা এবং জৈব সামঞ্জস্যতা
যন্ত্রাংশগুলো অবশ্যই তেলচিটে ও কণার অবশিষ্টাংশমুক্ত একটি পরিষ্কার পরিবেশে উৎপাদন ও মোড়কজাত করতে হবে।
উপাদানটিকে অবশ্যই ISO 10993 জৈব সামঞ্জস্যতা পরীক্ষায় উত্তীর্ণ হতে হবে এবং এটি ত্বকের জ্বালা বা অ্যালার্জির প্রতিক্রিয়া সৃষ্টি করবে না।
৬.৫ শনাক্তকরণযোগ্যতা এবং গুণমান ব্যবস্থা
কাঁচামাল থেকে শুরু করে তৈরি পণ্য পর্যন্ত প্রতিটি অংশ অবশ্যই সম্পূর্ণরূপে শনাক্তযোগ্য হতে হবে এবং ISO 13485 গুণমান ব্যবস্থাপনা পদ্ধতির প্রয়োজনীয়তা পূরণ করতে হবে।
মাপের প্রতিবেদন, উপকরণের সনদপত্র এবং পৃষ্ঠতল প্রক্রিয়াকরণ পরীক্ষার ফলাফলসহ সম্পূর্ণ গুণমান পরিদর্শন নথিপত্র প্রতিষ্ঠা করা আবশ্যক।
৭. কেন মহৎকে বেছে নেবেন এর প্রস্তুতকারক হিসাবে স্বাস্থ্যসেবা রোবটের বাহুর যন্ত্রাংশ
নোবেল একটি সনদপ্রাপ্ত ধাতু প্রক্রিয়াকরণ প্রতিষ্ঠান, যা উচ্চমানের ধাতব উপাদান উৎপাদনে ১২ বছরেরও বেশি অভিজ্ঞতাসম্পন্ন।
চীনের শেনজেনে অবস্থিত আমাদের কেন্দ্র থেকে আমরা স্বয়ংচালিত, শিল্প এবং চিকিৎসা খাতের জন্য শিট মেটাল প্রক্রিয়াকরণ এবং সূক্ষ্ম যান্ত্রিক উপাদান সরবরাহ করি। ২০১২ সাল থেকে, আমরা শিল্প যানবাহন এবং কৃষি যন্ত্রপাতির যন্ত্রাংশ প্রস্তুতকারকদের জন্য একটি বিশ্বস্ত অংশীদার হিসেবে কাজ করে আসছি এবং প্রাথমিক প্রক্রিয়াকরণ থেকে শুরু করে তৈরি যন্ত্রাংশ পর্যন্ত সম্পূর্ণ উৎপাদন প্রক্রিয়া সরবরাহ করি।
প্রযুক্তিগত উদ্ভাবন এবং নিরন্তর উন্নতির উপর আমাদের মনোযোগই আমাদেরকে অন্যদের থেকে আলাদা করে। অত্যাধুনিক অটোমেশন এবং বিশেষজ্ঞ কারুকার্যের সমন্বয়ে আমরা নিশ্চিত করি যে প্রতিটি উপাদান কঠোর গুণমানের মানদণ্ড পূরণ করে। আমাদের প্রতিষ্ঠানগুলো ISO 9001 এবং ISO 13485 সনদপ্রাপ্ত, যা গুণমান ব্যবস্থাপনা, পরিবেশগত দায়িত্ব এবং কর্মক্ষেত্রের সুরক্ষার প্রতি আমাদের অঙ্গীকারকে আরও শক্তিশালী করে।
এটি আপনার মতো কোম্পানিগুলোকে ধারাবাহিক ও উচ্চ-নির্ভুল যন্ত্রাংশ, সম্পূর্ণ উৎস শনাক্তকরণ সুবিধা এবং আন্তর্জাতিক মানদণ্ডের পূর্ণ পরিপালনের জন্য একটি নির্ভরযোগ্য অংশীদার প্রদান করে। জটিল শিট মেটাল ফ্যাব্রিকেশন থেকে শুরু করে কঠিন ব্যবহারের জন্য যান্ত্রিক যন্ত্রাংশ পর্যন্ত, আমাদের দল আপনার উৎপাদনের লক্ষ্য পূরণে সক্ষম।
এর FAQs মেডিকেল রোবট Aআরএম পার্টস
১. সিএনসি মেশিনিং এর সাথে তুলনা করলে কেমন হয় ধাতু ইনজেকশন ছাঁচনির্মাণ ছোট রোবটের যন্ত্রাংশের জন্য (MIM)?
কম থেকে মাঝারি পরিমাণে উৎপাদনের ক্ষেত্রে সিএনসি মেশিনিং উন্নত পৃষ্ঠতল ফিনিশ, আরও সুনির্দিষ্ট জ্যামিতিক সহনশীলতা এবং দ্রুত ডিজাইন পুনরাবৃত্তির সুবিধা দেয়। এমআইএম খুব বেশি পরিমাণে উৎপাদনের ক্ষেত্রেও নেট-শেপ জটিলতা অর্জন করতে পারে, কিন্তু প্রায়শই গুরুত্বপূর্ণ বৈশিষ্ট্যগুলির জন্য দ্বিতীয়বার মেশিনিংয়ের প্রয়োজন হয় এবং এতে ছিদ্রের ঝুঁকি তৈরি হতে পারে যা জীবাণুমুক্তকরণ বা ক্লান্তিজনিত আয়ুষ্কালকে ক্ষতিগ্রস্ত করে।
2. মেডিকেল রোবটের জন্য সিএনসি মেশিনিং কী পরিমাণ সহনশীলতা বজায় রাখতে পারে। aআরএম যন্ত্রাংশ?
সার্জিক্যাল রোবটের সবচেয়ে গুরুত্বপূর্ণ উপাদানগুলোর জন্য ±০.০০৫ মিমি থেকে ±০.০২৫ মিমি-এর মধ্যে টলারেন্স প্রয়োজন হয়, যা নির্ভর করে ফিচারটি বিয়ারিং বোর, গিয়ার সিট, নাকি ইন্সট্রুমেন্ট ইন্টারফেস তার উপর। আরও সূক্ষ্ম টলারেন্সের জন্য তাপমাত্রা-নিয়ন্ত্রিত মেশিনিং পরিবেশ এবং ইন-প্রসেস সিএমএম ভেরিফিকেশন প্রয়োজন।
3. কেন 5-অক্ষ মেশিনিং চিকিৎসা শাখার জন্য পছন্দনীয়?
এটি একটি সেটআপেই জটিল ও আরামদায়ক আকৃতি সামলাতে পারে। এর ফলে ভুলের পরিমাণ কমে এবং অস্ত্রোপচারের জন্য প্রয়োজনীয় উচ্চ নির্ভুলতা নিশ্চিত হয়।
4. মেডিকেল মেশিনিং-এ কী ধরনের সহনশীলতা অর্জন করা সম্ভব?
পেশাদার দোকানগুলো সাধারণত ±০.০০৫ মিমি বা তার চেয়েও ভালো নির্ভুলতা অর্জন করে। এটি উপাদান এবং যন্ত্রাংশের নির্দিষ্ট জ্যামিতিক গঠনের উপর নির্ভর করে।
5. স্বাস্থ্যসেবার জন্য কোন উপকরণগুলো সবচেয়ে ভালো? রোবট বাহু?
স্টেইনলেস স্টিল 316L এবং টাইটানিয়াম Ti6Al4V হলো আদর্শ মান। এগুলো শক্তি এবং জৈব সামঞ্জস্যতার সর্বোত্তম ভারসাম্য প্রদান করে।






