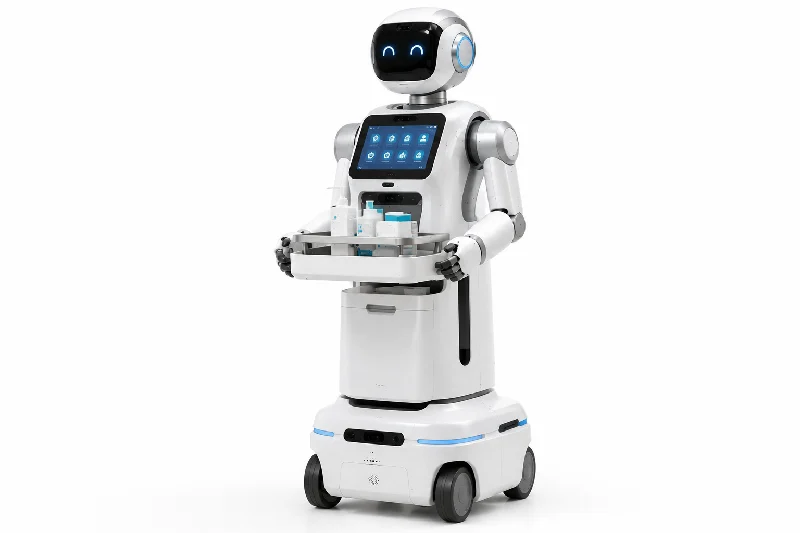
কল্পনা করুন, রাত ২টোর সময় একটি ডেলিভারি রোবট রক্তের নমুনা নিয়ে হাসপাতালের করিডোর দিয়ে যাচ্ছে। এর নির্ভরযোগ্যতা নির্ভর করে এর যন্ত্রাংশগুলোর পেছনের সূক্ষ্মতা, উপকরণ এবং প্রক্রিয়ার ওপর। এই যন্ত্রাংশগুলো—অ্যাকচুয়েটর, জয়েন্ট, চ্যাসিস, হাউজিং, গিয়ারবক্স এবং এন্ড-ইফেক্টর—কে অবশ্যই কঠোর সুরক্ষা ও স্বাস্থ্যবিধির মান পূরণ করতে হবে। স্বয়ংক্রিয় মোবাইল রোবট (এএমআর)-এর নেতৃত্বে এই রোবটগুলোর বৈশ্বিক বাজার ২০২৫ সালে ২.৮ বিলিয়ন মার্কিন ডলারে পৌঁছাবে। হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশগুলো গুদামের রোবটের যন্ত্রাংশ থেকে কীভাবে আলাদা? এর উত্তর হলো সূক্ষ্ম প্রকৌশল, বস্তু বিজ্ঞান এবং উৎপাদন প্রক্রিয়া নির্বাচন। এগুলো ছাড়া একটি রোবট নিরাপদে কোনো জিনিস ডক বা স্থানান্তর করতে পারে না।
হাসপাতালের ডেলিভারি রোবটের সাধারণ যন্ত্রাংশ
হাসপাতালের ডেলিভারি রোবটগুলোতে গুদাম এবং পরিষেবা প্রদানকারী রোবটের মতোই অনেক যন্ত্রাংশ ব্যবহৃত হয়। কিন্তু পরিচ্ছন্নতা এবং নিরাপত্তার নিয়মকানুন অনেক বেশি কঠোর। একটি গুদামের রোবট ধুলোমাখা গিয়ারবক্স সামলাতে পারে। কিন্তু হাসপাতালের রোবট তা পারে না। হাসপাতালের রোবটে ব্যবহৃত প্রতিটি যন্ত্রাংশকে অবশ্যই বহুবার পরিষ্কার করার পরেও টিকে থাকতে হবে, রোগীদের নিরাপদ রাখতে হবে এবং হাজার হাজার বার ব্যবহারের পরেও সচল থাকতে হবে।
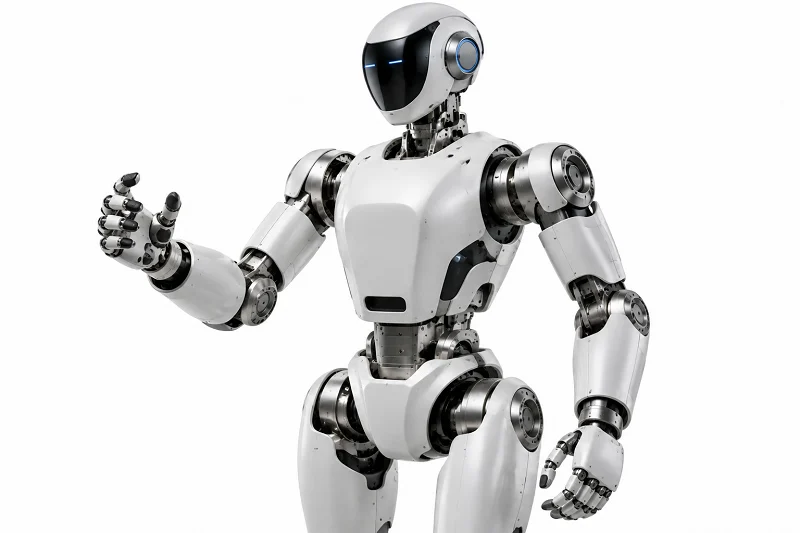
এই অংশগুলোকে দুটি ভাগে ভাগ করলে সুবিধা হয়। কাঠামোগত অংশগুলো ওজন বহন করে এবং সবকিছুকে যথাস্থানে ধরে রাখে। কার্যকরী অংশগুলো রোবটকে নড়াচড়া করতে, অনুভব করতে এবং জিনিসপত্র ধরতে সাহায্য করে। উভয় প্রকারই গুরুত্বপূর্ণ এবং উভয়ের জন্যই সতর্ক নকশা প্রয়োজন।
হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের সংক্ষিপ্ত বিবরণ
হাসপাতাল রোবটের কাঠামোগত অংশগুলো দিয়ে এর কঙ্কাল গঠিত হয়। এর মধ্যে রয়েছে ফ্রেম, হাউজিং, ব্র্যাকেট এবং গার্ড। এই অংশগুলো অবশ্যই দৃঢ়, হালকা এবং সহজে পরিষ্কারযোগ্য হতে হবে। একটি বেঁকে যাওয়া ফ্রেম ডকিং-এ সমস্যা তৈরি করবে। একটি ভারী ফ্রেম বেশি ব্যাটারি খরচ করে এবং রোবটকে ধীর করে দেয়।
ফ্রেম, হাউজিং এবং ব্র্যাকেট
কাঠামোগত ফ্রেম এবং বেস চ্যাসিসে সাধারণত অ্যালুমিনিয়াম অ্যালয়, অতিরিক্ত শক্তির জন্য টাইটানিয়াম, অথবা কার্বন ফাইবার কম্পোজিট ব্যবহার করা হয়। অ্যালুমিনিয়ামের শক্তি ও ওজনের অনুপাত বেশ ভালো। যেখানে ওজন সবচেয়ে বেশি গুরুত্বপূর্ণ, সেখানে টাইটানিয়াম শক্তি যোগ করে। কার্বন ফাইবার স্টিলের চেয়ে বেশি দৃঢ় কিন্তু ওজনে হালকা। এই দৃঢ়তার কারণে প্রকৌশলীরা ছোট মোটর ব্যবহার করতে এবং দ্রুততর প্রতিক্রিয়া পেতে পারেন।
হাউজিং এবং এন্ড-ইফেক্টরগুলিতে প্রায়শই ABS বা পলিকার্বনেট ব্যবহার করা হয়, উভয়ই ইনজেকশন মোল্ডিং পদ্ধতিতে তৈরি। যে পৃষ্ঠগুলো রোগীর সংস্পর্শে আসে, সেখানে PEEK এবং মেডিকেল-গ্রেড স্টেইনলেস স্টিল ব্যবহৃত হয়। এই উপাদানগুলোকে অবশ্যই বায়োকম্প্যাটিবিলিটির নিয়ম মেনে চলতে হয়। গ্যাসকেট ভেতরের অংশগুলোকে সিল করে, এবং IP রেটিং নির্দেশ করে যে এগুলো তরল ও ধূলিকণা কতটা ভালোভাবে প্রতিরোধ করতে পারে। ABS সস্তা। পলিকার্বনেট আরও বেশি টেকসই এবং স্বচ্ছ। কোনোটিই অটোক্লেভের তাপ ভালোভাবে সহ্য করতে পারে না, তাই ডিজাইনাররা এই সীমাবদ্ধতা মাথায় রেখে পরিকল্পনা করেন।
সর্বোচ্চ শক্তির জন্য ব্র্যাকেট এবং গার্ড তৈরিতে অ্যালুমিনিয়াম ও স্টেইনলেস স্টিলের শিট মেটাল, মডিউলার অ্যালুমিনিয়াম এক্সট্রুশন, বা কার্বন-ফাইবার PEEK ব্যবহার করা হয়। শিট মেটাল ফ্যাব্রিকেশন—যেমন বাঁকানো, পাঞ্চিং ও কাটা—কম থেকে মাঝারি পরিমাণে উৎপাদনের ক্ষেত্রে সাশ্রয়ী থাকে। মডিউলার এক্সট্রুশন অ্যাসেম্বলির গতি বাড়ায় এবং কাঠামোকে হালকা রাখে। এগুলোই হলো হাসপাতালের রোবটের ভারবাহী কাঠামোগত অংশ, যা নিঃশব্দে পুরো সিস্টেমটিকে একসাথে ধরে রাখে।
জয়েন্ট, অ্যাকচুয়েটর এবং গিয়ারবক্স
জয়েন্ট, অ্যাকচুয়েটর এবং গিয়ারবক্স কাঠামোকে গতিশীল করে তোলে। একটি হাসপাতালের রোবট আর্ম জয়েন্টের মসৃণ ঘূর্ণন, কম ব্যাকল্যাশ এবং দৃঢ় সিলিং থাকা প্রয়োজন। অ্যাকচুয়েটর এবং জয়েন্ট একসাথে কাজ করে। অ্যাকচুয়েটর বল সরবরাহ করে। জয়েন্ট সেই বল প্রেরণ করে। গিয়ারবক্স গতি কমানোর পাশাপাশি টর্ক বৃদ্ধি করে।
কাস্টম অ্যাকচুয়েটর, জয়েন্ট এবং আর্মের অংশগুলোকে সঠিকভাবে ফিট করার জন্য প্রায়শই সিএনসি মেশিনিংয়ের প্রয়োজন হয়। উচ্চ-নির্ভুল গিয়ার এবং বেয়ারিংগুলো নড়াচড়া কমায় এবং গতিকে পুনরাবৃত্তিযোগ্য রাখে। এই পুনরাবৃত্তিযোগ্যতা তখন গুরুত্বপূর্ণ হয়ে ওঠে, যখন একটি রোবোটিক আর্মকে প্রতিবার একই জায়গায় ওষুধের ট্রে রাখতে হয়।
ড্রাইভ সিস্টেম এবং ট্রান্সমিশন উপাদান
ড্রাইভ সিস্টেম বৈদ্যুতিক শক্তিকে নিয়ন্ত্রিত গতিতে রূপান্তরিত করে। এর মধ্যে রয়েছে মোটর, ড্রাইভ, গিয়ারবক্স, বেল্ট, পুলি এবং ফ্লেক্সিবল শ্যাফট। প্রতিটি অংশই নিজস্ব ত্রুটি তৈরি করে, তাই প্রকৌশলীরা পুরো ব্যবস্থাটি পরীক্ষা করে দেখেন।
মোটর, ড্রাইভ এবং গিয়ারবক্স
মোটর এবং ড্রাইভ রোবটের গতি ও টর্ক নিয়ন্ত্রণ করে। মোটর এবং চাকা বা জয়েন্টের মাঝে গিয়ারবক্স থাকে। একটি উপযুক্ত গিয়ারবক্স টর্ক বাড়ায় এবং অবস্থান উন্নত করে। অনুপযুক্ত সমন্বয় শক্তি অপচয় করে এবং তাপ উৎপন্ন করে। হাসপাতালের রোবটের কাঠামোগত অংশগুলোর ক্ষেত্রে, গিয়ারবক্সের আবরণটিকে অবশ্যই পরিষ্কারক তরলের প্রবেশরোধী হতে হবে।
বেল্ট, পুলি এবং নমনীয় শ্যাফট
বেল্ট ও পুলি নিঃশব্দে শক্তি সঞ্চালন করে এবং ঝাঁকুনি শোষণ করে। নমনীয় শ্যাফট সংকীর্ণ বাঁকের মধ্যে দিয়ে শক্তি পৌঁছে দেয়। এই যন্ত্রাংশগুলো সরল, কিন্তু তবুও এদের নিখুঁত অ্যালাইনমেন্ট প্রয়োজন। একটি ঢিলে বেল্ট পিছলে যায়। একটি ভুলভাবে অ্যালাইন করা পুলি দ্রুত নষ্ট হয়ে যায়। এই দুটি ত্রুটির কারণেই একটি ডেলিভারি করিডোরের মাঝপথে থেমে যেতে পারে।
এন্ড-ইফেক্টর, সেন্সর এবং কন্ট্রোলার
এন্ড-ইফেক্টরগুলো পেলোড পরিচালনা করে। সেন্সর এবং কন্ট্রোলারগুলো পরবর্তী পদক্ষেপ নির্ধারণ করে। এই অংশটি একটি চলমান প্ল্যাটফর্মকে একটি কার্যকরী সরঞ্জামে পরিণত করে।
গ্রিপার এবং পেলোড কম্পার্টমেন্ট
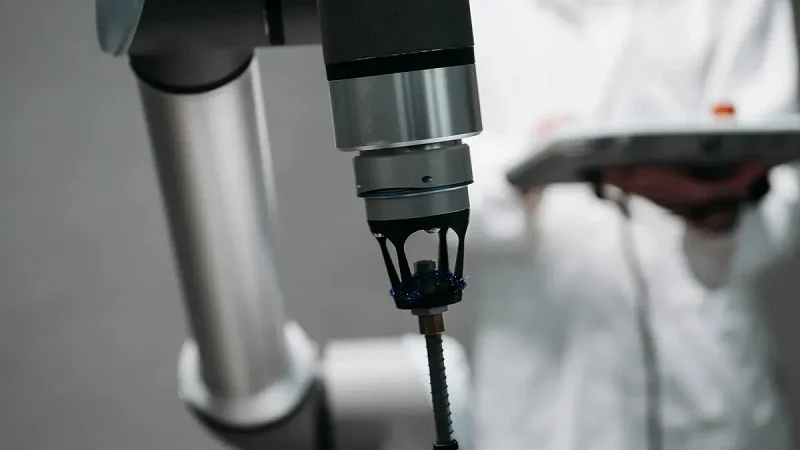
গ্রিপার এবং পেলোড কম্পার্টমেন্টে ওষুধ, নমুনা বা প্রয়োজনীয় সামগ্রী রাখা হয়। গ্রিপারগুলোতে মৃদু বল প্রয়োগ নিয়ন্ত্রণ প্রয়োজন। পেলোড কম্পার্টমেন্টের ভেতরটা মসৃণ ও খাঁজবিহীন হওয়া দরকার। উভয়ের ক্ষেত্রেই উন্নয়ন পর্যায়ে দ্রুত প্রোটোটাইপিং উপকারী। একটি থ্রিডি-প্রিন্টেড গ্রিপার প্রকৌশলীদের ছাঁচ তৈরির চূড়ান্ত সিদ্ধান্ত নেওয়ার আগেই মাপ পরীক্ষা করার সুযোগ দেয়।
সেন্সর, কন্ট্রোলার এবং সফটওয়্যার
সেন্সরগুলো অবস্থান, বাধা এবং পেলোডের অবস্থা ট্র্যাক করে। কন্ট্রোলারগুলো গতির লজিক পরিচালনা করে। সফটওয়্যার সবকিছুকে একসাথে সংযুক্ত করে। এই উপাদানগুলো অত্যন্ত গুরুত্বপূর্ণ, কিন্তু উৎপাদন-কেন্দ্রিক এই পোস্টে সেগুলোর আলোচনা করা হবে না। এখানে মূল মনোযোগ থাকবে ভৌত অংশগুলোর উপর — অর্থাৎ হাসপাতালের রোবটের সেই কাঠামোগত অংশগুলো, যা নির্ভরযোগ্য গতিকে সম্ভব করে তোলে।
বাস্তব দৃষ্টিকোণ থেকে, হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশ তৈরির অর্থ হলো নির্ভুলতা, উপকরণ এবং প্রক্রিয়ার মধ্যে ভারসাম্য রক্ষা করা। একটি পিসিআর মেশিনের হাউজিংয়েরও একই ধরনের চাহিদা রয়েছে: সুনির্দিষ্ট মাপ, পরিষ্কারযোগ্য পৃষ্ঠতল এবং পুনরাবৃত্তিমূলক উৎপাদন। গতি ও গুণমানের এই সমন্বয়ের জন্য অনেক দল চীনের সিএনসি সরবরাহকারী বা স্থানীয় কাস্টম উৎপাদন অংশীদারদের ওপর নির্ভর করে। ফ্রেম থেকে গ্রিপার পর্যন্ত হাসপাতালের রোবটের প্রতিটি কাঠামোগত অংশের ক্ষেত্রেও একই নিয়ম প্রযোজ্য।
হাসপাতাল ডেলিভারি রোবটের যন্ত্রাংশে নির্ভুলতা
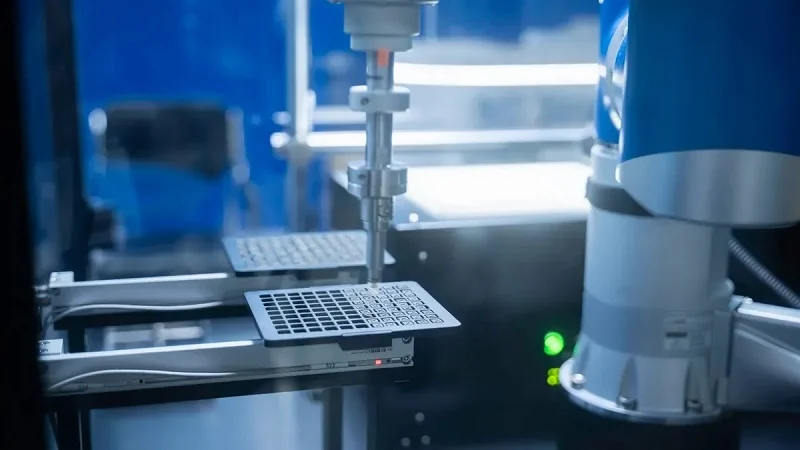
নির্ভুলতাই একটি হাসপাতালের ডেলিভারি রোবটকে গুদামের কার্ট থেকে আলাদা করে। যে রোবট এক মিলিমিটারের মধ্যে সঠিকভাবে স্থাপন করা যায়, সেটি নিরাপদে জিনিসপত্র সরাতে পারে। কিন্তু যেটি পাঁচ মিলিমিটার এদিক-ওদিক হয়, সেটি তার বহন করা জিনিস ফেলে দেয়। এই সামান্য ব্যবধানই নির্ধারণ করে দেয় যে নার্সরা যন্ত্রটিকে বিশ্বাস করবে কি না। নিখুঁতভাবে তৈরি হাসপাতালের রোবটের কাঠামোগত অংশগুলোই সেই বিশ্বাস গড়ে তোলে। এগুলো রোবটটিকে বছরের পর বছর ধরে সচলও রাখে।
পুনরাবৃত্তিযোগ্যতা এবং অবস্থান নির্ভুলতা
পুনরাবৃত্তিযোগ্যতা মানে রোবটটি প্রতিবার একই জায়গায় ফিরে আসে। অবস্থানগত নির্ভুলতা মানে এটি প্রথমবারেই সঠিক জায়গায় পৌঁছায়। উভয়ই হাসপাতালের রোবটের কাঠামোগত অংশগুলোর ওপর নির্ভর করে, যেগুলো ভারের নিচেও নিজেদের আকৃতি বজায় রাখে।
ডকিং এবং আইটেম স্থানান্তরের জন্য সহনশীলতা
ডকিং স্টেশনগুলোর জন্য অত্যন্ত সূক্ষ্ম সহনশীলতা প্রয়োজন। একটি চার্জিং কন্ট্যাক্টকে অবশ্যই এক মিলিমিটারের ভগ্নাংশের মধ্যে সঠিকভাবে বিন্যস্ত হতে হবে। আইটেম স্থানান্তর ট্রে-গুলোর জন্যও একই ধরনের নিয়ন্ত্রণ প্রয়োজন। রোবটের কাঠামোগত অংশগুলো ঢিলে হয়ে গেলে এর গতিপথ সরে যায়। এই সরে যাওয়ার ফলে ডকিং ব্যর্থ হয় এবং নমুনা নিচে পড়ে যায়। হাসপাতালের রোবটের ভালো কাঠামোগত অংশগুলো এই সরে যাওয়াকে প্রতিরোধ করে।
বহু-অক্ষ সিস্টেমে ক্রমবর্ধমান ত্রুটি
প্রতিটি জয়েন্ট একটি ক্ষুদ্র ত্রুটি যোগ করে। ছয়টি জয়েন্ট সেই ত্রুটিকে বহুগুণে বাড়িয়ে দেয়। এর ফলে পুঞ্জীভূত ত্রুটি তৈরি হয়। প্রকৌশলীরা রোবটের দৃঢ় কাঠামোগত অংশ এবং নিখুঁত ফিটের মাধ্যমে এর মোকাবিলা করেন। একটি নমনীয় ব্র্যাকেট হিসাবটি নষ্ট করে দেয়। একটি অনমনীয় ব্র্যাকেট হিসাবটি সঠিক রাখে। এই কারণেই হাসপাতালের রোবটের কাঠামোগত অংশগুলো নকশার ক্ষেত্রে এত বেশি মনোযোগ পায়।
হাসপাতালের লজিস্টিকস রোবটের পুনরাবৃত্তিযোগ্যতা এবং অবস্থানগত নির্ভুলতা নিয়ে শিল্পজুড়ে সাধারণভাবে আলোচনা করা হলেও, এর প্রতিটি অংশের জন্য প্রকাশিত সংখ্যাভিত্তিক মানদণ্ড এখনও খুঁজে পাওয়া কঠিন।
ক্লিনিকাল পরিবেশে নিরাপত্তা এবং নির্ভরযোগ্যতা
হাসপাতালের রোবট রোগী, নার্স এবং ভঙ্গুর যন্ত্রপাতির সাথে একই জায়গায় থাকে। নিরাপত্তা শুধু সফটওয়্যার দিয়ে নয়, বরং যান্ত্রিক নির্ভুলতা দিয়েই শুরু হয়।
সংঘর্ষ এবং সংকীর্ণ স্থান প্রতিরোধ করা
আঁটসাঁট সংযোগ নড়াচড়া কমিয়ে দেয়। নড়াচড়া কম হলে গতিবিধি অনুমানযোগ্য হয়। অনুমানযোগ্য গতিবিধির অর্থ হলো সংঘর্ষ কম হওয়া। হাসপাতালের রোবটের কাঠামোগত অংশগুলো নিখুঁতভাবে সংযুক্ত হলে চাপ লাগার স্থানগুলো ছোট হয়ে আসে। ফাঁক থাকলে আঙুল ঢোকার সুযোগ থাকে। নিখুঁত প্রয়োগ সেই ফাঁকগুলো বন্ধ করে দেয়।
জীবাণুমুক্ত প্রতিবন্ধকতার অখণ্ডতা নিশ্চিত করা
জীবাণুমুক্ত প্রতিবন্ধকগুলো জোড় ও সংযোগস্থলে ব্যর্থ হয়। অমসৃণ পৃষ্ঠে ব্যাকটেরিয়া আটকে যায়। রোবটের সুনির্দিষ্ট কাঠামোগত অংশগুলো মসৃণ ও ফাটলমুক্ত সংযোগস্থল তৈরি করে। এর ফলে পরিষ্কারক উপাদানগুলো কার্যকর থাকে এবং রোগীরা নিরাপদ থাকে।
নির্ভুলতা পরিমাপ ও নির্দিষ্টকরণ
যা পরিমাপ করা যায় না, তা নিয়ন্ত্রণও করা যায় না। নির্ভুল যন্ত্রাংশ তৈরি নির্ভর করে নকশা, সহনশীলতার সীমা এবং পরিদর্শন প্রতিবেদনের ওপর।
জ্যামিতিক ডাইমেনশনিং এবং টলারেন্সিং (জিডিএন্ডটি)
জিডিঅ্যান্ডটি (GD&T) মেশিনিস্টকে বলে দেয় কোনটা গুরুত্বপূর্ণ। এটি সমতলতা, সমকেন্দ্রিকতা এবং লম্বতা নিয়ন্ত্রণ করে। এই নির্দেশিকাগুলো হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের জন্য নির্ভুল সিএনসি মেশিনিং-এ পথনির্দেশ করে। এগুলো ছাড়া, সরবরাহকারীকে অনুমান করতে হয়। এগুলো থাকলে, রোবটের প্রতিটি কাঠামোগত যন্ত্রাংশ তার পরেরটির সাথে হুবহু মিলে যায়।
পৃষ্ঠের ফিনিশ এবং ফিট প্রয়োজনীয়তা
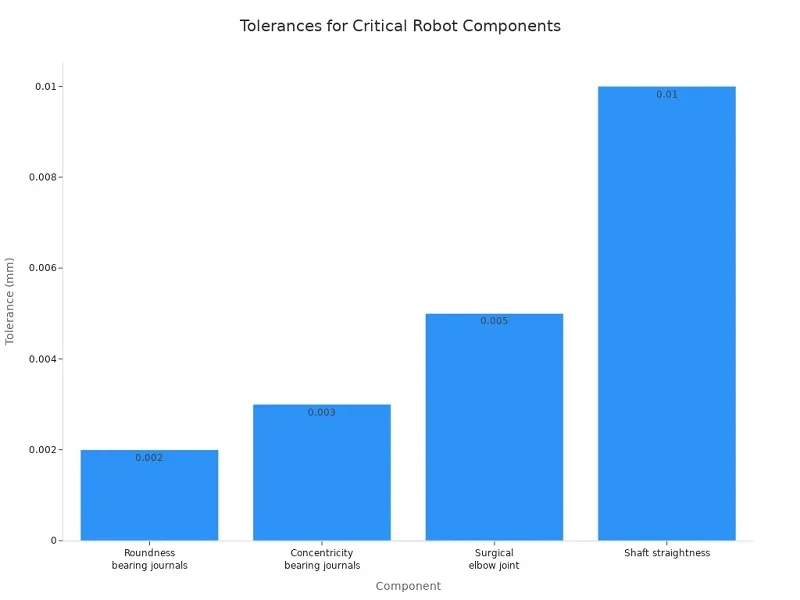
পৃষ্ঠতলের মসৃণতা নির্ধারণ করে যন্ত্রাংশগুলো কীভাবে ক্ষয় হবে এবং কতটা পরিষ্কার থাকবে। বেয়ারিং জার্নালগুলোর জন্য নির্দিষ্ট মাপের ফিটিং প্রয়োজন। নিচের সারণিতে হাসপাতালের রোবটের গুরুত্বপূর্ণ কাঠামোগত যন্ত্রাংশের জন্য সাধারণ প্রয়োজনীয়তাগুলো দেখানো হয়েছে।
| সহনশীলতার ধরন | সবিস্তার বিবরণী | উদ্দেশ্য |
| বিয়ারিং জার্নালের ব্যাস | h5 বা h6 ফিট, ±0.004–0.008 মিমি | বিয়ারিং প্রি-লোড এবং জয়েন্ট স্টিফনেস নিয়ন্ত্রণ করে |
| বিয়ারিং জার্নালগুলির মধ্যে সমকেন্দ্রিকতা | ± 0.003 মিমি | অবস্থানগত পুনরাবৃত্তি বজায় রাখে |
| বিয়ারিং জার্নালের গোলাকারত্ব | ± 0.002 মিমি | বিয়ারিং ফিটের অখণ্ডতা বজায় রাখে |
| শ্যাফ্ট সোজা | ০.০৩ মিমি প্রতি ৩০০ মিমি | ভুল বিন্যাস বন্ধ করে |
| বিয়ারিং জার্নালের পৃষ্ঠতল ফিনিশ | রা ০.৪ মাইক্রোমিটার | তেল ফিল্ম গঠন এবং বিয়ারিং ক্লান্তি জীবন নিয়ন্ত্রণ করে |
সাধারণ মেডিকেল রোবোটিক যন্ত্রাংশগুলিতে প্রায়শই ±০.০০২ মিমি থেকে ±০.০০৫ মিমি পর্যন্ত নির্ভুলতা থাকে। ব্যাকল্যাশ প্রতিরোধ করার জন্য সার্জিক্যাল জয়েন্টগুলিতে ±০.০০৫ মিমি নির্ভুলতা বজায় রাখা হয়। এই মাইক্রন-স্তরের টলারেন্সের জন্য নির্ভুল মেশিনিং এবং সতর্ক পরিদর্শন প্রয়োজন।
একটি পিসিআর মেশিনের হাউজিংও একই যুক্তি অনুসরণ করে। এর জন্য প্রয়োজন নিখুঁত মাপ, পরিষ্কারযোগ্য পৃষ্ঠতল এবং পুনরাবৃত্তিমূলক উৎপাদন। দলগুলো প্রায়শই প্রথমে র্যাপিড প্রোটোটাইপিং ব্যবহার করে, তারপর নির্ভুল যন্ত্রাংশের জন্য সিএনসি মেশিনিং-এর দিকে অগ্রসর হয়। অনেকেই চীনের সিএনসি সরবরাহকারী বা স্থানীয় কাস্টম ম্যানুফ্যাকচারিং পার্টনারদের সাথে কাজ করে। হাসপাতালের প্রতিটি ডেলিভারি রোবটের যন্ত্রাংশ প্রোগ্রামের ক্ষেত্রেও একই পদ্ধতি প্রযোজ্য। নির্ভুল যন্ত্রাংশই নির্ভরযোগ্য অটোমেশনকে সম্ভব করে তোলে।
হাসপাতাল ডেলিভারি রোবটের যন্ত্রাংশের জন্য উপকরণ
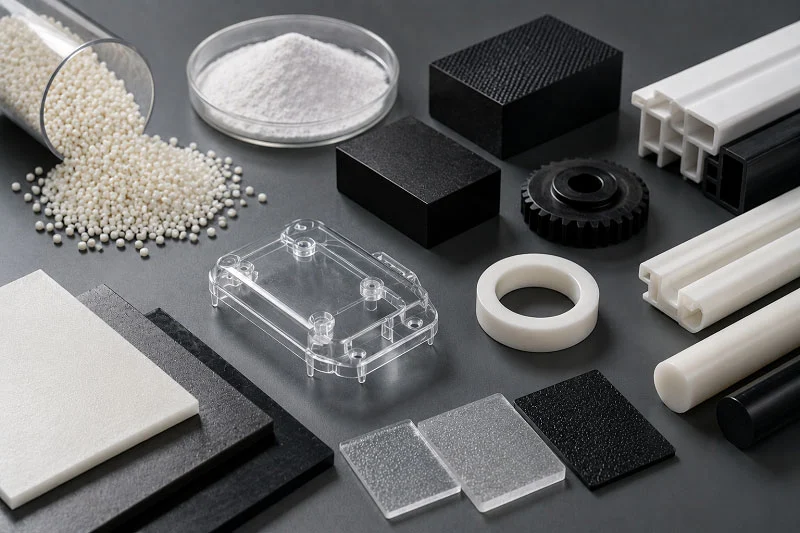
চিকিৎসা রোবট নিরাপদে কাজ করতে এবং দীর্ঘস্থায়ী হতে ভালো মানের উপকরণ প্রয়োজন। ভুল উপকরণ বেছে নিলে এর কোনো জোড় ফেটে যেতে পারে বা এর আবরণে জীবাণু আটকে যেতে পারে। এই নির্বাচনই নির্ধারণ করে দেয় কোন প্রক্রিয়াটি ব্যবহার করা হবে। যে ধাতু সহজে কাটা যায়, তা সিএনসি মেশিনিংয়ের জন্য উপযুক্ত। যে পলিমার সহজে আকার দেওয়া যায়, তা মোল্ডিংয়ের জন্য উপযোগী। সুতরাং, উপকরণ এবং প্রক্রিয়া একে অপরের পরিপূরক।
ধাতু: স্টেইনলেস স্টিল, টাইটানিয়াম এবং অ্যালুমিনিয়াম
ধাতু ভার বহন করে, আকৃতি ধরে রাখে এবং তাপ প্রতিরোধ করে। প্রত্যেকটির শক্তি, ওজন এবং খরচের সংমিশ্রণ ভিন্ন ভিন্ন হয়।
| উপাদান | কী সুবিধা | চিরাচরিত আবেদন |
| মরিচা রোধক স্পাত | শক্তিশালী, স্বল্পমূল্যের, টেকসই এবং ভারী কাজের জন্য উপযুক্ত। | শক্তিশালী ফ্রেম, জোড়াগুলোর দৃঢ়তা প্রয়োজন। |
| টাইটেইনিঅ্যাম | উচ্চ শক্তি-ওজন অনুপাত, ক্ষয় প্রতিরোধ ক্ষমতা, জৈব-উপযোগী | চিকিৎসা রোবট, বারবার চাপের মধ্যে থাকা চলমান অংশ |
| অ্যালুমিনিয়াম | হালকা, ভালো তাপ পরিবাহিতা, মেশিনে কাজ করা সহজ | কাঠামো, বাহু, আবরণ, চলমান রোবট |
কাঠামোগত এবং জীবাণুমুক্ত উপাদানগুলির জন্য স্টেইনলেস স্টিল
স্টেইনলেস স্টিল শক্তিশালী, সহজলভ্য এবং এটিকে মেশিনিং, আকার দেওয়া, ঝালাই ও পালিশ করা সহজ। ৩০৪, ৩০৪এল এবং ৩১৬এল-এর মতো মেডিকেল গ্রেডের স্টিল মরিচা প্রতিরোধী এবং সহজে পরিষ্কার করা যায়। এর উপরের স্তরটি জীবাণুমুক্তকরণ সহজ করে তোলে। ট্রে, ক্ল্যাম্প এবং কাটিং এজ-এ মেডিকেল-গ্রেড স্টেইনলেস স্টিল পাওয়া যায়। এটি হাসপাতালের ডেলিভারি রোবটের সেইসব যন্ত্রাংশেও ব্যবহৃত হয় যা প্রায়শই পরিষ্কার করা হয়।
উচ্চ-শক্তি সম্পন্ন ও হালকা ওজনের জয়েন্টের জন্য টাইটানিয়াম
ওজনের দিক থেকে টাইটানিয়াম স্টিলের চেয়ে এগিয়ে। Ti-6Al-4V-এর ঘনত্ব প্রায় ৪.৪৩ গ্রাম/ঘন সেন্টিমিটার, যা স্টিলের চেয়ে প্রায় ৪৫% হালকা এবং এর ইল্ড স্ট্রেংথ প্রায় ৮৮০ মেগাপ্যাসকেল। এর উপর একটি স্থিতিশীল অক্সাইড স্তর মরিচা প্রতিরোধ করে এবং ধাতুটি শরীরের তরল পদার্থে সুরক্ষিত থাকে। এই বৈশিষ্ট্যগুলো বারবার চাপের সম্মুখীন হওয়া অস্থিসন্ধি এবং চলমান যন্ত্রাংশের জন্য উপযুক্ত। তবে, টাইটানিয়ামের দাম বেশি এবং এটি স্টেইনলেস স্টিলের চেয়ে কাটা কঠিন।
চ্যাসিস এবং তাপ অপচয়ের জন্য অ্যালুমিনিয়াম
অ্যালুমিনিয়াম হালকা, সহজে কাটা যায় এবং মোটর থেকে তাপ শোষণ করে। ৬০৬১, ৬০৬৩ এবং ৩০০৩-এর মতো সংকর ধাতু ফ্রেম, বাহু এবং কভারে ব্যবহৃত হয়। এর দাম টাইটানিয়ামের চেয়ে কম এবং এটি মরিচা প্রতিরোধী। হাসপাতালের ডেলিভারি রোবটের যেসব যন্ত্রাংশ হালকা হওয়া আবশ্যক, সেগুলোর জন্য অ্যালুমিনিয়াম প্রায়শই প্রথম পছন্দ।
পলিমার: PEEK, ABS, পলিকার্বনেট এবং ডেলরিন
পলিমার ওজন কমায়, শব্দ কমায় এবং ইলেকট্রনিক্স ঢেকে রাখে। এছাড়াও, এটি ডিজাইনারদের এমন সব আকৃতি তৈরি করার সুযোগ দেয়, যা একই দামে ধাতু দিয়ে তৈরি করা সম্ভব নয়।
ক্ষয়-প্রতিরোধী ও জীবাণুমুক্তকরণযোগ্য যন্ত্রাংশের জন্য PEEK
PEEK উচ্চ তাপ এবং শক্তিশালী রাসায়নিক পদার্থ সহ্য করতে পারে। এটি শরীরের টিস্যুর জন্য নিরাপদ, তাই এটি অস্ত্রোপচারের সরঞ্জাম এবং ডিভাইসের কভারের জন্য উপযুক্ত। ইমপ্লান্ট-গ্রেড গ্রেডগুলো ISO 10993 ডেটা এবং USP ক্লাস VI স্ট্যাটাস সহ সরবরাহ করা হয়। এর ঘনত্ব প্রায় ১.৩২ গ্রাম/ঘন সেন্টিমিটার এবং টান শক্তি ৯০-১১০ মেগাপ্যাসকেল। এই কারণে, স্টেরিলাইজারের কাছাকাছি হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশের জন্য PEEK একটি শক্তিশালী বিকল্প।
হাউজিং এবং কভারের জন্য ABS এবং পলিকার্বনেট
ABS সুন্দর চেহারা এবং আঘাত সহনশীলতা প্রদান করে। পলিকার্বোনেট উচ্চ আঘাত প্রতিরোধ ক্ষমতা ও স্বচ্ছ দৃশ্য নিশ্চিত করে এবং তাপে বেঁকে শিল্ড বা কভারে পরিণত হয়। উভয়ই হাউজিংয়ের জন্য কার্যকর এবং ছাঁচ তৈরির আগে দ্রুত পরীক্ষার জন্য উপযুক্ত। একটি PCR মেশিনের হাউজিং প্রায়শই একই যুক্তি অনুসরণ করে: পরিষ্কারযোগ্য, মজবুত এবং পুনরাবৃত্তিযোগ্য।
কম ঘর্ষণযুক্ত গিয়ার এবং বুশিংয়ের জন্য ডেলরিন
ডেলরিন বা পিওএম কম ঘর্ষণ এবং উচ্চ নির্ভুলতা প্রদান করে। এটি নিজের আকৃতি ভালোভাবে ধরে রাখে এবং রাসায়নিক পদার্থ প্রতিরোধ করে। গিয়ার, বুশিং এবং স্লাইডিং অংশগুলো এর থেকে সবচেয়ে বেশি উপকৃত হয়। এগুলো হাসপাতালের ডেলিভারি রোবটের ছোট ছোট যন্ত্রাংশ যা নীরবে ক্ষয় কমায়।
উপাদান নির্বাচনের মানদণ্ড
উপাদান নির্বাচনে শক্তি, নিরাপত্তা এবং খরচের মধ্যে ভারসাম্য রক্ষা করতে হয়। এটি সঠিকভাবে করা গেলে রোবটটি বছরের পর বছর চলতে পারে।
ওজন অনুপাত শক্তি
এক্ষেত্রে টাইটানিয়াম সবার আগে, এবং অ্যালুমিনিয়াম তার ঠিক পরেই আছে। স্টেইনলেস স্টিল শক্তিশালী কিন্তু ভারী। PEEK হালকা কিন্তু ধাতুর চেয়ে দুর্বল। হাসপাতালের প্রতিটি রোবটের যন্ত্রাংশ তার কাজের বিনিময়ে এই বৈশিষ্ট্যগুলোকেই বিসর্জন দেয়।
জৈব সামঞ্জস্যতা এবং জীবাণুমুক্তকরণ প্রতিরোধ
রোগীদের কাছাকাছি থাকা অংশগুলো থেকে আয়ন নির্গত হওয়া বা জীবাণু আটকে রাখা যাবে না। টাইটানিয়াম, মেডিকেল-গ্রেড স্টেইনলেস স্টিল এবং PEEK—এই সবগুলোই এই পরীক্ষায় উত্তীর্ণ হয়। হাইড্রোজেন পারক্সাইড এবং UV রশ্মির প্রভাবও গুরুত্বপূর্ণ। যে উপাদান UV রশ্মির প্রভাবে হলুদ হয়ে যায় বা ফেটে যায়, তা এই পরীক্ষায় অকৃতকার্য হবে।
খরচ এবং উৎপাদনযোগ্যতা
টাইটানিয়ামের দাম 316L স্টেইনলেস স্টিলের চেয়ে ৩-৫ গুণ বেশি এবং এটি কাটাও কঠিন। টাইটানিয়ামের তুলনায় PEEK তৈরি করতে খরচ কম। ভালো মেশিনেবিলিটির কারণে স্টেইনলেস স্টিল সাশ্রয়ী থাকে। অনেক দল প্রথমে র্যাপিড প্রোটোটাইপিং ব্যবহার করে, তারপর সিএনসি মেশিনিং-এর দিকে যায়। কেউ কেউ গতি এবং দামের মধ্যে ভারসাম্য বজায় রাখতে চীনের সিএনসি সরবরাহকারী বা স্থানীয় কাস্টম ম্যানুফ্যাকচারিং পার্টনারদের সাথে কাজ করে। ফ্রেম থেকে গ্রিপার পর্যন্ত হাসপাতালের ডেলিভারি রোবটের প্রতিটি যন্ত্রাংশ প্রোগ্রামের ক্ষেত্রে একই চিন্তাভাবনা প্রযোজ্য।
হাসপাতালের প্রসব রোবটের যন্ত্রাংশের জন্য সিএনসি মেশিনিং
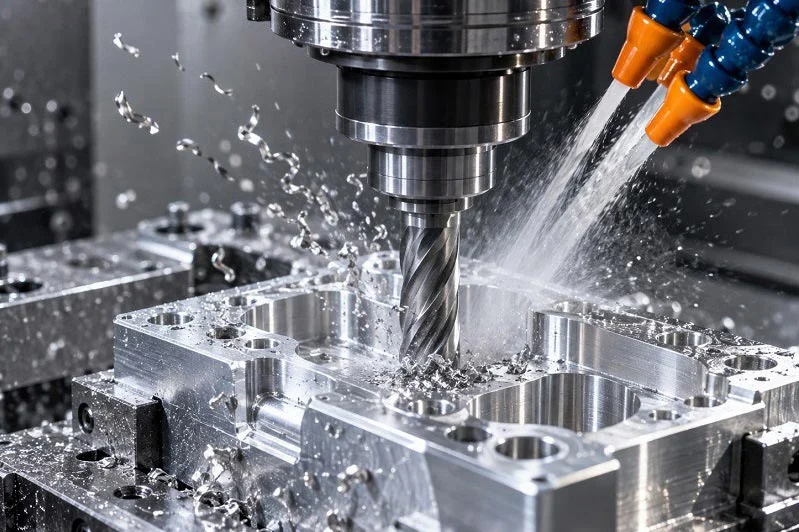
হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশ তৈরির কাজ শুরু হয় সঠিক প্রক্রিয়া বেছে নেওয়ার মাধ্যমে। মেশিনিং, মোল্ডিং এবং অ্যাসেম্বলি—এগুলোর প্রত্যেকটি ভিন্ন ভিন্ন যন্ত্রাংশের জন্য সবচেয়ে ভালো কাজ করে। এই নির্বাচন নির্ভর করে আকৃতি, আয়তন এবং উপাদানের ওপর। সাধারণ যন্ত্রাংশ, যেমন সহজলভ্য বেয়ারিং, কিছু ক্ষেত্রে ভালোভাবে কাজ করে। কিন্তু যখন সঠিক মাপ, স্বাস্থ্যবিধি বা শক্তির মতো বিষয়গুলো সত্যিই গুরুত্বপূর্ণ হয়ে ওঠে, তখন বিশেষভাবে তৈরি রোবটের কাঠামোগত যন্ত্রাংশই শ্রেয়। নির্ভুল প্রকৌশলই নির্ভরযোগ্য অটোমেশনকে সম্ভব করে তোলে। এটি ছাড়া, একটি চমৎকার নকশাও কর্মক্ষেত্রে ব্যর্থ হয়।
সিএনসি মিলিং এবং টার্নিং
সিএনসি মিলিং এবং টার্নিং প্রক্রিয়ার মাধ্যমে ধাতু ও প্লাস্টিককে আকার দিয়ে হাসপাতালের রোবটের সুনির্দিষ্ট কাঠামোগত যন্ত্রাংশ তৈরি করা হয়। এই প্রক্রিয়াগুলিতে সঠিক মাপ পাওয়ার জন্য উপাদান কেটে বাদ দেওয়া হয়। হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশ তৈরির ক্ষেত্রে, এর অর্থ হলো হাজার হাজার চক্র জুড়ে নিখুঁত সংযোগ এবং মসৃণ ও পুনরাবৃত্তিমূলক গতি।
অ্যাকচুয়েটর, জয়েন্ট এবং গিয়ারবক্স হাউজিং
অ্যাকচুয়েটর এবং জয়েন্টের জন্য নির্ভুল বোর এবং সমতল সংযোগকারী পৃষ্ঠ প্রয়োজন। গিয়ারবক্স হাউজিংয়ের জন্য সমকেন্দ্রিক বেয়ারিং সিট প্রয়োজন। সিএনসি টার্নিং শ্যাফট এবং বেয়ারিং হাউজিংয়ের মতো গোলাকার অংশ তৈরি করে। সিএনসি মিলিং ফ্ল্যাট, পকেট এবং মাউন্টিং হোল তৈরি করে। রোবটের কাঠামোগত যন্ত্রাংশের কাস্টম উৎপাদনের জন্য, ৫-অক্ষ সিএনসি মিলিং একটি সেটআপেই জটিল আকার কাটে। এটি পুনরায় ক্ল্যাম্পিং করার ফলে সৃষ্ট ত্রুটি কমিয়ে দেয়। উচ্চ-নির্ভুল ৫-অক্ষ সিএনসি মিলিং সাধারণত বক্র পৃষ্ঠ বা কৌণিক বৈশিষ্ট্যযুক্ত যন্ত্রাংশের জন্য ব্যবহৃত হয়। একটি একক সেটআপ একাধিক পৃষ্ঠ জুড়ে কঠোর টলারেন্স বজায় রাখে। এটি অ্যাকচুয়েটর এবং জয়েন্টের জন্য গুরুত্বপূর্ণ, যেখানে প্রতিটি পৃষ্ঠ সারিবদ্ধ থাকে।
±০.০১ মিমি পর্যন্ত সহনশীলতা অর্জন করা
সূক্ষ্ম যন্ত্রাংশের জন্য সিএনসি মেশিনিং-এ গুরুত্বপূর্ণ বৈশিষ্ট্যগুলিতে ±০.০০৫ মিমি থেকে ±০.০২৫ মিমি পর্যন্ত টলারেন্স বজায় রাখা হয়। বেয়ারিং বোর, গিয়ার সেন্টার এবং ডকিং ইন্টারফেস—এই সবগুলোর জন্যই এই পরিসর প্রয়োজন। ট্রু পজিশন এবং কনসেন্ট্রিসিটির মতো জ্যামিতিক টলারেন্সগুলো ড্রয়িং-এ স্ট্যান্ডার্ড কলআউট হিসেবে উল্লেখ করা থাকে। সাধারণ সংযোগকারী পৃষ্ঠের সারফেস ফিনিশ Ra ০.৪–০.৮ μm হয়ে থাকে। স্লাইডিং, সিলিং বা ড্রাগ-কন্টাক্ট পৃষ্ঠের ক্ষেত্রে এটি কমে Ra ≤ ০.২ μm-এ নেমে আসে।
| স্পেসিফিকেশন বিভাগ | স্বাভাবিক মূল্য | অ্যাপ্লিকেশন নোট |
| মাত্রিক সহনশীলতা | ±0.005 মিমি থেকে ±0.025 মিমি | বিয়ারিং বোর, গিয়ার সেন্টার, ডকিং ইন্টারফেস |
| জ্যামিতিক সহনশীলতা | প্রকৃত অবস্থান, সমকেন্দ্রিকতা, লম্বতা | বহু-অক্ষীয় সমাবেশ |
| পৃষ্ঠতল ফিনিশ (সাধারণ) | রা ০.৪–৩.২ মাইক্রোমিটার | মিলনের পৃষ্ঠতল |
| পৃষ্ঠতল ফিনিশ (গুরুত্বপূর্ণ) | Ra ≤ 0.2 μm | স্লাইডিং, সিলিং, ঔষধ-সংস্পর্শ পৃষ্ঠতল |
| বুর নিয়ন্ত্রণ | কঠোরভাবে ধার মসৃণ করা প্রয়োজন | জীবাণুমুক্তকরণ সংক্রান্ত সমস্যা ও রোগীর ঝুঁকি প্রতিরোধ করে |
| প্রতিপাদন | সিএমএম, এফএআই, এসপিসি | হিট লট এবং মেশিনিং লগ পর্যন্ত শনাক্তযোগ্য |
প্রতিটি যন্ত্রাংশে বারের নিয়ন্ত্রণ অপরিহার্য। যেকোনো ধারালো প্রান্তে ব্যাকটেরিয়া আটকে যেতে পারে বা প্যাকেজিং ক্ষতিগ্রস্ত হতে পারে। সূক্ষ্ম যন্ত্রাংশের জন্য নির্ভুল সিএনসি মেশিনিংয়ের ক্ষেত্রে, ডিবারিং সরাসরি প্রসেস প্ল্যানের মধ্যেই অন্তর্ভুক্ত থাকে। যাচাইকরণের জন্য সিএমএম, ফার্স্ট আর্টিকেল ইন্সপেকশন এবং স্ট্যাটিস্টিক্যাল প্রসেস কন্ট্রোল ব্যবহার করা হয়। প্রতিটি পরিমাপ মেটেরিয়াল হিট লট এবং মেশিনিং লগ পর্যন্ত শনাক্ত করা হয়। এই মাইক্রন-স্তরের টলারেন্সগুলোই নির্ভরযোগ্য হসপিটাল রোবট স্ট্রাকচারাল পার্টসকে সেইসব পার্টস থেকে আলাদা করে, যেগুলো সময়ের সাথে সাথে ত্রুটিপূর্ণ হয়ে যায়।
রোবটের কাঠামোগত যন্ত্রাংশের নির্ভুল সিএনসি মেশিনিংয়ের জন্য সতর্ক প্রক্রিয়া পরিকল্পনা প্রয়োজন। টুল নির্বাচন, গতি এবং কুল্যান্ট—এই সবগুলোই চূড়ান্ত টলারেন্সকে প্রভাবিত করে। অধিক পরিমাণে উৎপাদনের ক্ষেত্রে, সিএনসি টার্নিং সেন্টারগুলো স্বয়ংক্রিয় টুল চেঞ্জারসহ সম্পূর্ণ স্বয়ংক্রিয়ভাবে চলে। প্রোটোটাইপের জন্য, একজন দক্ষ মেশিনিস্ট হাতে ফিড এবং গতি সামঞ্জস্য করেন। হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশ তৈরির ক্ষেত্রে উভয় পদ্ধতিই কার্যকর। দলগুলো প্রায়শই ফিট যাচাই করার জন্য র্যাপিড প্রোটোটাইপিং দিয়ে শুরু করে, তারপর উৎপাদন পর্যায়ে সিএনসি মেশিনিং শুরু করে।
পলিমার যন্ত্রাংশের জন্য ইনজেকশন মোল্ডিং
ইনজেকশন মোল্ডিং পদ্ধতিতে চাপ প্রয়োগ করে গলিত পলিমারকে একটি স্টিলের ছাঁচে প্রবেশ করানো হয়। একবার ছাঁচ তৈরি হয়ে গেলে এই প্রক্রিয়াটি দ্রুত এবং বারবার করা যায়। এটি বিপুল পরিমাণে জটিল আকৃতির জিনিস তৈরির জন্য সবচেয়ে কার্যকর।
জটিল জ্যামিতির বিপুল উৎপাদন
ইনজেকশন মোল্ডিং কয়েক সেকেন্ডের মধ্যে জটিল আকৃতি তৈরি করে। রিব, বস এবং স্ন্যাপ ফিট তৈরি করা এতে কোনো সমস্যাই নয়। রোবটের কাঠামোগত অংশ যেমন হাউজিং এবং কভারের ক্ষেত্রে, বেশি পরিমাণে উৎপাদনের জন্য খরচের দিক থেকে মোল্ডিং মেশিনিংয়ের চেয়ে ভালো। শুরুতে ছাঁচের খরচ বেশি হয়। কিন্তু কয়েক হাজার ইউনিট উৎপাদনের পর প্রতিটির দাম দ্রুত কমে আসে। একটি পিসিআর মেশিনের হাউজিংও একই যুক্তিতে কাজ করে: একই গুণমান বজায় রেখে বৃহৎ পরিসরে জটিল জ্যামিতিক আকৃতি তৈরি করা।
উপাদান নির্বাচন অত্যন্ত গুরুত্বপূর্ণ। ছাঁচনির্মাণের কাজে ABS, পলিকার্বোনেট, PEEK এবং ডেলরিন ব্যবহার করা হয়। ছাঁচের মধ্যে প্রতিটির প্রবাহ ভিন্ন। ABS সহজে ছাঁচে প্রবেশ করে এবং এর পৃষ্ঠতল মসৃণ হয়। PEEK-এর জন্য উচ্চ তাপমাত্রা এবং ধীর ইনজেকশন গতির প্রয়োজন হয়। ডিজাইনারদের অবশ্যই প্রক্রিয়ার শুরুতেই উপাদান নির্বাচনের পরিকল্পনা করতে হবে।
জীবাণুমুক্তকরণের সামঞ্জস্যতার জন্য উপাদান নির্বাচন
হাসপাতালের পরিষ্কার-পরিচ্ছন্নতার ধকল সব প্লাস্টিক সহ্য করতে পারে না। হাইড্রোজেন পারক্সাইড বাষ্প এবং অতিবেগুনি রশ্মি কিছু পলিমারকে ভেঙে দেয়। অতিবেগুনি রশ্মির প্রভাবে ABS হলুদ হয়ে যায়। পলিকার্বোনেট তার শক্তি বেশিদিন ধরে রাখে। PEEK ২৫০° সেলসিয়াসের বেশি তাপমাত্রার স্টিম অটোক্লেভ সহ্য করতে পারে। রোবটের কাঠামোগত অংশগুলোর জন্য, যেগুলো প্রতিদিন পরিষ্কার করা হয়, PEEK বা মেডিকেল-গ্রেড পলিকার্বোনেট একটি বুদ্ধিমানের পছন্দ। যেসব জায়গায় বেশি ঘর্ষণ হয় বা সরাসরি সংস্পর্শে আসে, সেখানে মেডিকেল-গ্রেড স্টেইনলেস স্টিলও ব্যবহৃত হয়।
চিকিৎসা যন্ত্রাংশের ছাঁচের জন্য মসৃণ গহ্বর প্রয়োজন। অমসৃণ ছাঁচে দাগ পড়ে, যা ময়লা ও ব্যাকটেরিয়া আটকে রাখে। সূক্ষ্ম যন্ত্রাংশের জন্য, ছাঁচ নির্মাতারা সিএনসি (CNC) দিয়ে স্টিলের গহ্বর কাটেন, তারপর সেগুলোকে আয়নার মতো মসৃণ করে পালিশ করেন। এই মসৃণতা প্রতিটি ছাঁচে তৈরি যন্ত্রাংশেও স্থানান্তরিত হয়। বাস্তব দৃষ্টিকোণ থেকে, ছাঁচে তৈরি যন্ত্রাংশের দ্রুত প্রোটোটাইপিং শুরু হয় থ্রিডি-প্রিন্টেড নমুনা দিয়ে। স্টিল কাটার আগে প্রকৌশলীরা এর মাপ ও কার্যকারিতা পরীক্ষা করে নেন। অনেক দল প্রোটোটাইপ মেশিনিংয়ের জন্য চীনের সিএনসি সরবরাহকারীদের সাহায্য নেয়, তারপর উৎপাদনের জন্য ছাঁচ তৈরির দিকে অগ্রসর হয়।
থ্রিডি প্রিন্টিং, কাস্টিং এবং ফোর্জিং
রোবটের সব কাঠামোগত যন্ত্রাংশ শুধু সিএনসি বা মোল্ডিং থেকেই তৈরি হয় না। উৎপাদন প্রক্রিয়ায় নির্দিষ্ট চাহিদা পূরণের জন্য আরও তিনটি পদ্ধতি রয়েছে।
প্রোটোটাইপ এবং কাস্টম এন্ড-ইফেক্টরের জন্য 3D প্রিন্টিং
থ্রিডি প্রিন্টিং ধাপে ধাপে যন্ত্রাংশ তৈরি করে। এর জন্য কোনো ছাঁচ বা ফিক্সচারের প্রয়োজন হয় না। এই কারণে প্রোটোটাইপ এবং একক যন্ত্রাংশ তৈরির ক্ষেত্রে এটি দ্রুত কাজ করে। গ্রিপার বা পেলোড কম্পার্টমেন্টের মতো যন্ত্রাংশ বিশেষভাবে তৈরির জন্য, থ্রিডি প্রিন্টিং এমন জটিল অভ্যন্তরীণ চ্যানেল তৈরি করে যা মেশিনিংয়ের মাধ্যমে তৈরি করা সম্ভব নয়। ব্যবহৃত উপকরণের মধ্যে রয়েছে মেডিকেল-গ্রেড রেজিন এবং PEEK ফিলামেন্ট। এর পৃষ্ঠতল ছাঁচনির্মাণের চেয়ে কিছুটা অমসৃণ হয়, তবে প্রাথমিক পরীক্ষার জন্য এটি ঠিক আছে। থ্রিডি প্রিন্টিংয়ের মাধ্যমে দ্রুত প্রোটোটাইপিং প্রকৌশলীদের দ্রুত পুনরাবৃত্তি করতে সাহায্য করে। একটি PCR মেশিনের হাউজিংয়ের মাপ, বায়ুপ্রবাহ এবং সংযোজন ক্রম পরীক্ষা করার জন্য এটিকে একটি থ্রিডি-প্রিন্টেড প্রোটোটাইপ হিসাবে তৈরি করা যেতে পারে।
চ্যাসিস এবং বড় কাঠামোগত অংশগুলির জন্য ঢালাই
কাস্টিং পদ্ধতিতে বালি বা ইনভেস্টমেন্ট মোল্ডে গলিত ধাতু ঢালা হয়। এটি রোবটের বড় কাঠামোগত অংশগুলো এক খণ্ডে তৈরি করে। একটি ঢালাই করা অ্যালুমিনিয়াম চ্যাসিস কোনো ঝালাই বা ফাস্টেনার ছাড়াই রোবটের ওজন বহন করে। এটি অ্যাসেম্বলির সময় বাঁচায় এবং দৃঢ়তা বাড়ায়। কোরগুলো ওয়্যারিং বা কুলিং চ্যানেলের জন্য অভ্যন্তরীণ গহ্বর তৈরি করে। মাঝারি পরিমাণে উৎপাদনের ক্ষেত্রে, খরচের দিক থেকে কাস্টিং মেশিনিংয়ের চেয়ে ভালো। এর বিনিময়ে প্যাটার্ন তৈরি এবং টুলিংয়ের জন্য বেশি সময় লাগে।
উচ্চ-শক্তির জোড় এবং ভারবহনকারী উপাদানগুলির জন্য ফোর্জিং
ফোরজিং পদ্ধতিতে গরম ধাতুকে হাতুড়ি দিয়ে পিটিয়ে বা চাপ দিয়ে আকার দেওয়া হয়। এর দানার গঠন যন্ত্রাংশের আকৃতি অনুসরণ করে, ফলে যেখানে সবচেয়ে বেশি প্রয়োজন সেখানেই শক্তি যোগ হয়। উচ্চ-শক্তির জোড় এবং ভারবাহী যন্ত্রাংশের ক্ষেত্রে, ক্লান্তি প্রতিরোধ ক্ষমতার দিক থেকে ফোরজিং মেশিনিংয়ের চেয়ে ভালো। বার স্টক থেকে মেশিনিং করা জোড়ের চেয়ে ফোরজিং পদ্ধতিতে তৈরি টাইটানিয়ামের জোড় বেশি শক্তিশালী হয়। এই প্রক্রিয়ায় টুলিংয়ের খরচ বেশি হলেও, এটি ওজন কমায় এবং দীর্ঘমেয়াদী নির্ভরযোগ্যতা বাড়ায়। রোবটের এই কাঠামোগত অংশগুলোই কার্যকালীন সময়ে সর্বোচ্চ চাপের সম্মুখীন হয়।
হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশ তৈরির জন্য প্রতিটি অংশকে তার সর্বোত্তম প্রক্রিয়ার সাথে মেলানো প্রয়োজন। সিএনসি (CNC) নির্ভুল যন্ত্রাংশ তৈরি করে। মোল্ডিং পদ্ধতিতে বৃহৎ পরিসরে জটিল পলিমার যন্ত্রাংশ তৈরি করা হয়। থ্রিডি প্রিন্টিং, কাস্টিং এবং ফোর্জিং প্রতিটিই একটি নির্দিষ্ট চাহিদা পূরণ করে। চীনের একটি শীর্ষস্থানীয় উৎপাদনকারী প্রতিষ্ঠান হিসেবে নোবেল (NOBLE) হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশের জন্য সিএনসি মেশিনিং, ইনজেকশন মোল্ডিং এবং থ্রিডি প্রিন্টিং পরিষেবা প্রদান করে। তাদের আইএসও ১৩৪৮৫ (ISO 13485) সার্টিফিকেশন এবং নির্ভুল উৎপাদন ক্ষমতা গ্রাহকদের প্রোটোটাইপ থেকে উৎপাদনে দক্ষতার সাথে যেতে সাহায্য করে।
হাসপাতালের প্রসব রোবটের যন্ত্রাংশ ডিজাইন করা
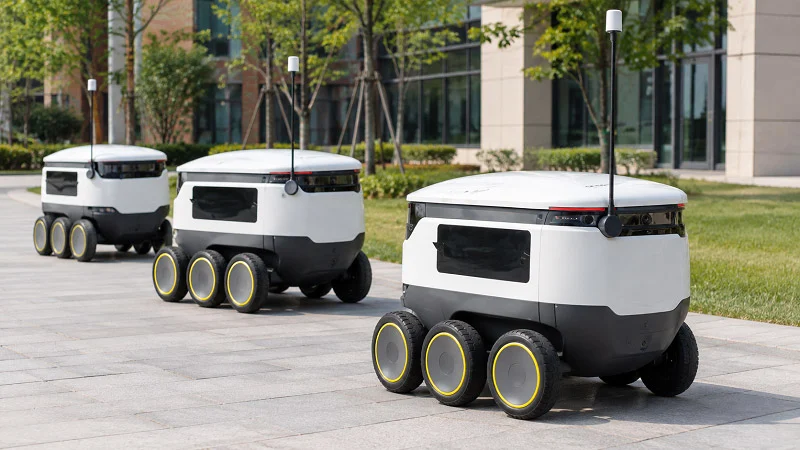
ভালো নকশায় নির্ভুলতা, পরিষ্কারযোগ্যতা এবং নিরাপত্তার মধ্যে ভারসাম্য রক্ষা করতে হয়। এর যেকোনো একটিতে ঘাটতি হলে রোবটটি ব্যর্থ হয়। যে যন্ত্রাংশটি নিখুঁতভাবে বসে কিন্তু জীবাণু আটকে রাখে, তা হাসপাতালের জন্য অকেজো। যে যন্ত্রাংশটি ভালোভাবে পরিষ্কার করা যায় কিন্তু স্থানচ্যুত হয়ে যায়, তা নমুনা ফেলে দেয়। নকশাকারীদের প্রথম দিন থেকেই এই তিনটি বিষয় নিয়ে ভাবতে হবে।
টলারেন্স স্ট্যাক-আপ এবং অ্যাসেম্বলি ফিট
প্রতিটি অংশেরই একটি সহনশীলতার সীমা থাকে। এগুলোকে একসাথে রাখলে ভুলের পরিমাণ বাড়তে থাকে। একটি ব্র্যাকেটের ০.১ মিমি, একটি জয়েন্টের ০.০৫ মিমি এবং একটি হাউজিংয়ের ০.০৮ মিমি ত্রুটির ফলে মোট ০.২৩ মিমি ভুল হয়। একটি ডকিং সিকোয়েন্স ভেঙে দেওয়ার জন্য এই পরিমাণ ত্রুটিই যথেষ্ট।
বহু-অংশযুক্ত অ্যাসেম্বলিতে ক্রমবর্ধমান ত্রুটি হ্রাস করা
দক্ষ ডিজাইনাররা শুধুমাত্র গুরুত্বপূর্ণ বৈশিষ্ট্যগুলিতেই কঠোর টলারেন্স ব্যবহার করেন। তারা কম গুরুত্বপূর্ণ মাত্রাগুলিকে কিছুটা ছাড় দেন। এতে খরচ কম থাকে এবং গুণমান উন্নত হয়। একটি পিসিআর মেশিনের হাউজিংও একই নিয়ম অনুসরণ করে। সিল গ্রুভে কঠোর টলারেন্স ব্যবহার করা হয়। মাউন্টিং হোলগুলিতে তা করা হয় না। হাসপাতালের রোবটের কাঠামোগত যন্ত্রাংশের গুণমানের জন্য এই বাছাইকৃত পদ্ধতিটিই সবচেয়ে ভালো কাজ করে। এক্ষেত্রে র্যাপিড প্রোটোটাইপিং সহায়ক হয়। প্রকৌশলীরা একটি পরীক্ষামূলক অ্যাসেম্বলি তৈরি করেন, সেটির স্ট্যাক-আপ পরিমাপ করেন এবং স্টিল কাটার আগে প্রয়োজনীয় সমন্বয় করে নেন।
সহজ রক্ষণাবেক্ষণ এবং প্রতিস্থাপনের জন্য ডিজাইন করা হয়েছে
যন্ত্রাংশ ক্ষয় হয়ে যায়। বিয়ারিং নষ্ট হয়। মোটর পুড়ে যায়। ডিজাইনারদের উচিত যন্ত্রাংশ বদলানো সহজ করা। আবদ্ধ ফাস্টেনার ব্যবহার করুন। সংযোগকারীগুলোতে লেবেল লাগান। ফ্রেমে অ্যালাইনমেন্টের বৈশিষ্ট্য তৈরি করুন। যে জয়েন্টটি বদলাতে দুই ঘণ্টা সময় লাগে, তা হাসপাতালের অর্থ ব্যয় করে। যেটি বদলাতে দশ মিনিট সময় লাগে, সেটি রোবটটিকে সচল রাখে।
পরিষ্কারযোগ্যতা এবং জীবাণুমুক্তকরণের সামঞ্জস্য
হাসপাতাল সবকিছু পরিষ্কার করে। রোবটদের হাইড্রোজেন পারক্সাইড বাষ্প, ইউভি রশ্মি এবং রুক্ষ ওয়াইপের সম্মুখীন হতে হয়। নকশাকে অবশ্যই বছরের পর বছর ধরে এই রুটিন সহ্য করে টিকে থাকতে হবে।
ফাটল এবং অমসৃণ পৃষ্ঠ এড়িয়ে চলুন
জীবাণু ফাঁকফোকরে লুকিয়ে থাকে। ০.৫ মিমি-এর একটি ফাটল ব্যাকটেরিয়ার জন্য একটি নিরাপদ আশ্রয়স্থল। ডিজাইনারদের মসৃণ ব্যাসার্ধ এবং সমতল জোড় নির্দিষ্ট করে দেওয়া উচিত। পৃষ্ঠতলের মসৃণতাও গুরুত্বপূর্ণ। অমসৃণ পৃষ্ঠে ময়লা জমে। মসৃণ পৃষ্ঠ থেকে তা ঝরে যায়। ফরমায়েশি উৎপাদনের ক্ষেত্রে, এর অর্থ হলো নকশায় সুস্পষ্ট নির্দেশিকা থাকা। সিএনসি মেশিনিং এই ধরনের মসৃণতা অর্জন করতে পারে। উৎপাদনের আগেই র্যাপিড প্রোটোটাইপিং দেখিয়ে দেয় কোথায় ফাটল তৈরি হচ্ছে।
হাইড্রোজেন পারক্সাইড এবং ইউভি-এর সাথে উপাদানের সামঞ্জস্যতা
হাসপাতালের পরিষ্কার-পরিচ্ছন্নতার ধকল সব প্লাস্টিক সহ্য করতে পারে না। ইউভি রশ্মির প্রভাবে ABS হলুদ হয়ে যায়। পলিকার্বোনেট বেশিদিন টেকে। PEEK উভয় পরিস্থিতিই সামাল দেয়। স্টেইনলেস স্টিল সবকিছু প্রতিরোধ করে। ডিজাইনারদের অবশ্যই পরিষ্কার করার পদ্ধতির সাথে উপকরণের সামঞ্জস্য রাখতে হয়। এই কারণেই একটি PCR মেশিনের আবরণে প্রায়শই পলিকার্বোনেট ব্যবহার করা হয়। একই যুক্তি রোবটের কভার এবং ট্রে-এর ক্ষেত্রেও প্রযোজ্য।
সুরক্ষা এবং নিয়ন্ত্রক সম্মতি
চিকিৎসা রোবট কিছু নিয়মকানুন দ্বারা পরিচালিত হয়। ডিজাইনারদের ধাতু কাটার আগে অবশ্যই সেই নিয়মগুলো জানতে হবে।
ISO 13485:2016 এবং চিকিৎসা যন্ত্রের মান
ISO 13485:2016 চিকিৎসা সরঞ্জাম উৎপাদনের জন্য গুণমানের নিয়মাবলী নির্ধারণ করে। এটি নকশা নিয়ন্ত্রণ, শনাক্তকরণযোগ্যতা এবং ঝুঁকি ব্যবস্থাপনাকে অন্তর্ভুক্ত করে। ঔষধ বহনকারী একটি রোবট এই স্ট্যান্ডার্ডের আওতায় আসতে পারে। এই সার্টিফিকেশনপ্রাপ্ত চীনের সিএনসি সরবরাহকারীরা সাহায্য করতে পারেন। তারা ডকুমেন্টেশন এবং পরিদর্শনের প্রয়োজনীয়তা বোঝেন।
রোগী-সম্পর্কিত উপাদানগুলির জন্য ঝুঁকি ব্যবস্থাপনা
রোগীর কাছাকাছি থাকা যেকোনো যন্ত্রাংশের ঝুঁকি পর্যালোচনা করা প্রয়োজন। এটি ভেঙে গেলে কী হবে? এটি কি চাপ সৃষ্টি করতে পারে? এটি থেকে কি কোনো কণা ঝরে পড়ে? ডিজাইনারদের ফেইলর মোড অ্যানালাইসিস (failure mode analysis) ব্যবহার করা উচিত। তাদের সবচেয়ে খারাপ পরিস্থিতিগুলো পরীক্ষা করা উচিত। চিকিৎসা সরঞ্জাম উৎপাদনে জটিল অ্যাসেম্বলি প্রক্রিয়ার জন্য নির্ভুল অ্যাসেম্বলি ক্ষমতা সম্পন্ন রোবোটিক সিস্টেম ব্যবহার করা হয়। হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশেও একই নির্ভুলতা থাকা প্রয়োজন।
হাসপাতাল ডেলিভারি রোবটের যন্ত্রাংশ তৈরির প্রক্রিয়া নির্বাচন
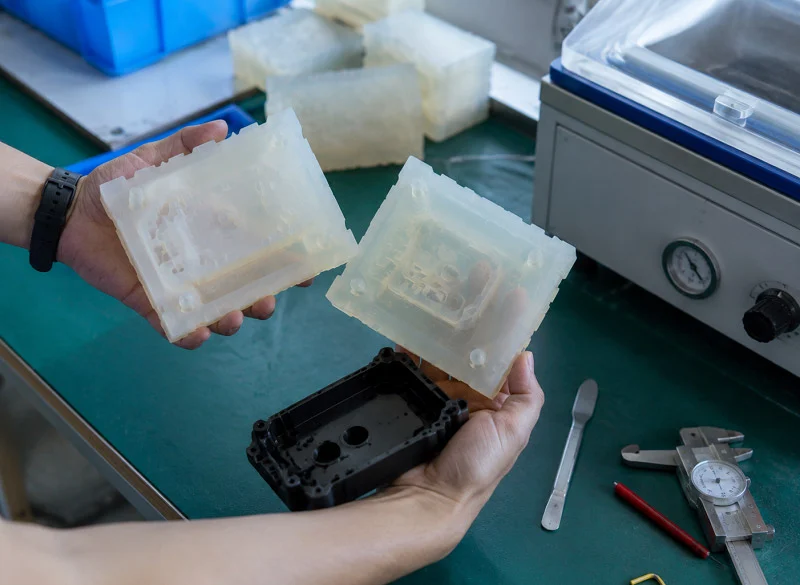
প্রক্রিয়া নির্বাচন করা কোনো আন্দাজনির্ভর বিষয় নয়। এটি নির্ভর করে যন্ত্রাংশের আকৃতি, সংখ্যা এবং এর সহনশীলতা কতটা নিখুঁত হতে হবে তার উপর। যখন আপনি এই বিষয়গুলো ভালোভাবে মেলাতে পারেন, তখন হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশ তৈরি করা দ্রুত এবং সস্তা থাকে। আর ভুল করলে, আপনাকে এমন যন্ত্রপাতির জন্য অর্থ ব্যয় করতে হয় যার আপনার প্রয়োজনই ছিল না।
অংশের জ্যামিতি এবং আয়তনের সাথে মেলানোর প্রক্রিয়া
যেসব আকৃতিতে আন্ডারকাট থাকে, সেগুলোর ক্ষেত্রে প্রায়শই মোল্ডিংই সমাধান। উচ্চ নির্ভুলতা প্রয়োজন এমন সাধারণ অংশগুলোর জন্য সাধারণত কাটিং করতে হয়। আপনার কতগুলো অংশ প্রয়োজন, তার ওপরই বাকিটা নির্ভর করে।
ইনজেকশন মোল্ডিংয়ের পরিবর্তে কখন সিএনসি মেশিনিং বেছে নেবেন
যখন আপনার সূক্ষ্ম সহনশীলতা, অল্প পরিমাণে উৎপাদন বা দ্রুত ফলাফলের প্রয়োজন হয়, তখন সিএনসি বেছে নিন। ±০.০১ মিমি বেয়ারিং বোরযুক্ত একটি গিয়ারবক্স হাউজিং নির্ভুল সিএনসি মেশিনিংয়ের জন্য উপযুক্ত। মোল্ডিংয়ের জন্য স্টিলের টুল প্রয়োজন হয়, তাই এটি কেবল বেশি পরিমাণে উৎপাদনের ক্ষেত্রেই অর্থ সাশ্রয় করে। কয়েকশ ইউনিটের জন্য, খরচ এবং গতি উভয় ক্ষেত্রেই সিএনসি সেরা।
জটিল সমাবেশের জন্য হাইব্রিড পদ্ধতি
কিছু অ্যাসেম্বলিতে উভয় পদ্ধতিই ব্যবহৃত হয়। একটি মোল্ডেড কভার একটি মেশিনেড ফ্রেমে স্ন্যাপ করে লাগানো যেতে পারে। এই মিশ্র পদ্ধতি খরচ কম রাখে এবং নির্ভুলতা বাড়ায়। উল্লেখ্য যে, উচ্চ-নির্ভুল ৫-অক্ষ সিএনসি মিলিং গুরুত্বপূর্ণ ধাতব অংশগুলো তৈরি করে, আর মোল্ডিং বাইরের আবরণটি তৈরি করে।
খরচ, সরবরাহের সময় এবং কর্মক্ষমতার মধ্যে ভারসাম্য
প্রতিটি প্রকল্পেই এই তিনটি বিষয়ের মধ্যে সমন্বয় করতে হয়। মূল বিষয় হলো, এই মুহূর্তে কোনটি সবচেয়ে গুরুত্বপূর্ণ তা জানা।
টুলিং বিনিয়োগ বনাম প্রতি-অংশ খরচ
শুরুতে ছাঁচের খরচ বেশি। এরপর প্রতিটি অংশের দাম দ্রুত কমে আসে। মেশিনিং এর ব্যাপারটা ঠিক উল্টো: সেটআপ খরচ কম, কিন্তু প্রতিটি অংশের দাম বেশি। একটি পিসিআর মেশিন হাউজিং এর জন্য, বড় পরিসরে ছাঁচ ব্যবহার করা যুক্তিযুক্ত। দশটি প্রোটোটাইপের জন্য সিএনসি বেশি উপযোগী।
প্রোটোটাইপিং থেকে উৎপাদনে রূপান্তর
ফিটটি কার্যকর কিনা তা প্রমাণ করতে র্যাপিড প্রোটোটাইপিং দিয়ে শুরু করুন। এরপর ডিজাইনটি চূড়ান্ত হয়ে গেলে প্রোডাকশন টুলিং-এ চলে যান। এই ধাপে ধাপে অগ্রসর হওয়ার পদ্ধতিটি ঝুঁকি কমায়। এই দুইয়ের মধ্যে ব্যবধান ঘোচাতে অনেক দল চীনের সিএনসি সরবরাহকারীদের সাহায্য নেয়।
দৃষ্টান্ত: একটি ডেলিভারি রোবটের গ্রিপার অ্যাসেম্বলি
এমন একটি গ্রিপারের কথা ভাবুন যা ওষুধের শিশি তোলে। এটির প্রয়োজন দৃঢ় আঁকড়ে ধরার ক্ষমতা, পরিচ্ছন্নতা এবং প্রতিবার একই জায়গায় স্থাপন।
উপাদান নির্বাচন: PEEK এবং স্টেইনলেস স্টিল
চোয়ালগুলোতে ক্ষয় প্রতিরোধ ও জীবাণুমুক্তকরণের জন্য PEEK ব্যবহার করা হয়। পিভট পিনগুলোতে শক্তির জন্য মেডিকেল-গ্রেড স্টেইনলেস স্টিল ব্যবহার করা হয়। এই উপাদান নির্বাচন ওজন, খরচ এবং পরিষ্কারযোগ্যতার মধ্যে ভারসাম্য রক্ষা করে।
প্রক্রিয়া নির্বাচন: সিএনসি মেশিনিং এবং থ্রিডি প্রিন্টিং
পিন এবং জ মাউন্টগুলো নির্ভুল যন্ত্রাংশের জন্য সিএনসি মেশিনিং থেকে তৈরি করা হয়। কাস্টম জ-এর আকৃতিটি একটি থ্রিডি প্রিন্ট হিসাবে শুরু হয়। এই সংমিশ্রণটি প্রকৌশলীদের হার্ড টুলিং ব্যবহারের আগে গ্রিপ ফোর্স পরীক্ষা করার সুযোগ দেয়।
নির্ভুলতার প্রয়োজনীয়তা এবং বৈধতা
পিভট বোরটি ±০.০১ মিমি ফিট বজায় রাখে। যাচাইকরণের জন্য সিএমএম পরিদর্শন এবং ফার্স্ট আর্টিকেল রিপোর্ট ব্যবহার করা হয়। বাস্তব দৃষ্টিকোণ থেকে, এখানেই ৫-অক্ষ সিএনসি মিলিং এবং কাস্টম ম্যানুফ্যাকচারিং প্রকৃত ক্লিনিক্যাল চাহিদা পূরণ করে। চীনের একটি শীর্ষস্থানীয় উৎপাদনকারী সংস্থা নোবেল, ঠিক এই ধরনের মেশিনিং দক্ষতার মাধ্যমে ক্লায়েন্টদের প্রোটোটাইপ থেকে গণ-উৎপাদনে যেতে সাহায্য করে।
হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশের ভবিষ্যৎ প্রবণতা
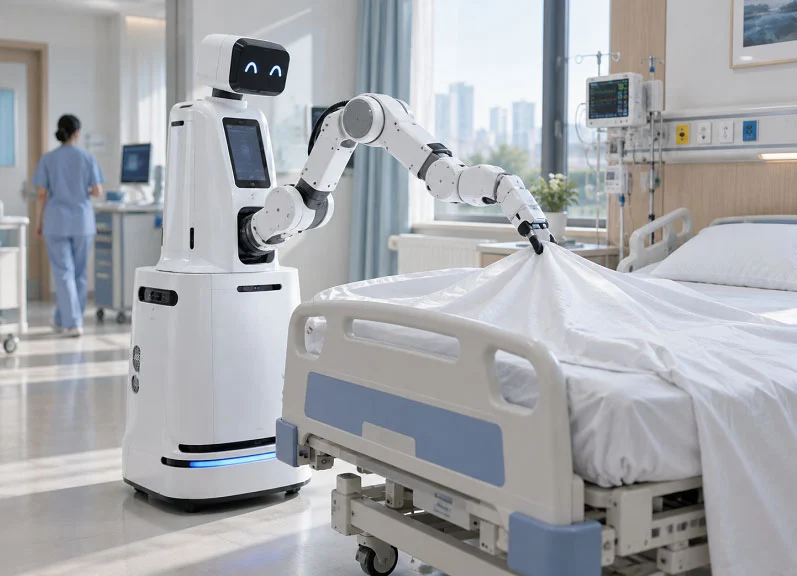
হাসপাতালের ডেলিভারি রোবটের পরবর্তী পর্যায়ের যন্ত্রাংশগুলো নির্ভর করবে উন্নততর উপকরণ, আরও নিবিড় ডিজিটাল নিয়ন্ত্রণ এবং সহজে পরিবর্তনযোগ্য নকশার ওপর। প্রতিটি প্রবণতাই সেই একই তিনটি স্তম্ভের সাথে সংযুক্ত: নির্ভুলতা, উপকরণ এবং প্রক্রিয়া। যখন আপনি এগুলো সঠিকভাবে করেন, রোবটটি বহু বছর ধরে কাজ করে। আর যখন আপনি এগুলো ভুল করেন, তখন এটি রাত ২টোর সময় করিডোরেই বিকল হয়ে পড়ে।
উন্নত উপকরণ এবং আবরণ
নতুন উপকরণগুলো দীর্ঘস্থায়িত্ব এবং কম রক্ষণাবেক্ষণের প্রতিশ্রুতি দেয়। এগুলো রোবটের মাধ্যমে জীবাণু ছড়ানোর সম্ভাবনাও কমিয়ে দেয়।
স্ব-তৈলাক্তকরণ কম্পোজিট
স্ব-লুব্রিকেটিং কম্পোজিটগুলো মূল উপাদানের সাথে কঠিন লুব্রিকেন্ট মিশ্রিত করে। এই কম্পোজিট দিয়ে তৈরি বেয়ারিং এবং বুশিং গ্রিজ ছাড়াই চলে। একটি পরিষ্কার হাসপাতালের জন্য এটি গুরুত্বপূর্ণ। গ্রিজ না থাকার অর্থ হলো কোনো ফোঁটা পড়বে না এবং ময়লা আটকে থাকবে না। এই কম্পোজিটগুলো সাধারণ প্লাস্টিকের চেয়ে বারবার পরিষ্কার করার চাপও ভালোভাবে সামাল দেয়। একটি পিসিআর মেশিনের হাউজিংকেও একই ধরনের চাহিদার সম্মুখীন হতে হয়, তাই এক্ষেত্রেও একই উপাদানগত যুক্তি প্রায়শই প্রযোজ্য হয়।
জীবাণুনাশক পৃষ্ঠতল চিকিৎসা
জীবাণুনাশক আবরণ সংস্পর্শে আসা মাত্রই ব্যাকটেরিয়াকে মেরে ফেলে বা তাদের বৃদ্ধি ধীর করে দেয়। সিলভার-আয়ন এবং কপার-ভিত্তিক প্রলেপ সাধারণত ব্যবহৃত হয়। এগুলো সেইসব পৃষ্ঠে সবচেয়ে ভালো কাজ করে যা মানুষ প্রায়শই স্পর্শ করে, যেমন হাতল, ট্রে এবং গ্রিপারের চোয়াল। আবরণটিকে অবশ্যই হাইড্রোজেন পারক্সাইড এবং অতিবেগুনি রশ্মির প্রভাবে উঠে না গিয়ে টিকে থাকতে হবে। এটি প্রথমত একটি উপাদানগত সমস্যা এবং দ্বিতীয়ত একটি প্রক্রিয়াগত সমস্যা।
ডিজিটাল উৎপাদন এবং স্মার্ট কারখানা
কারখানাগুলো আরও উন্নত হচ্ছে। এই পরিবর্তনের ফলে হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশ তৈরি ও তার গতিবিধি পর্যবেক্ষণের পদ্ধতি বদলে যাচ্ছে।
শনাক্তকরণযোগ্যতার জন্য শিল্প ৪.০
ইন্ডাস্ট্রি ৪.০ মেশিন, সেন্সর এবং ডেটা সিস্টেমকে সংযুক্ত করে। প্রতিটি কাটা, পরিমাপ এবং পরিদর্শন নথিভুক্ত করা হয়। কর্মক্ষেত্রে যদি কোনো জয়েন্ট বিকল হয়ে যায়, তবে প্রস্তুতকারক সেটিকে সঠিক ব্যাচ এবং মেশিন পর্যন্ত শনাক্ত করতে পারে। চিকিৎসা সরঞ্জামের নিয়মকানুনের জন্য এই স্তরের শনাক্তকরণযোগ্যতা গুরুত্বপূর্ণ। এটি হাসপাতালের ক্রেতাদের সঙ্গে আস্থাও তৈরি করে।
এআই-চালিত প্রক্রিয়া অপ্টিমাইজেশন
এআই টুলগুলো রিয়েল টাইমে মেশিনিং ডেটা পর্যবেক্ষণ করে। এগুলো টলারেন্স আরও নিখুঁতভাবে বজায় রাখার জন্য ফিড, স্পিড এবং টুল পাথ সমন্বয় করে। গুরুত্বপূর্ণ ফিচারগুলোর ওপর সিএনসি কাজের ক্ষেত্রে এর অর্থ হলো, স্ক্র্যাপ পার্টস কম হওয়া এবং আরও সামঞ্জস্যপূর্ণ আউটপুট। র্যাপিড প্রোটোটাইপিংও এর দ্বারা উপকৃত হয়। এআই প্রথম কাটের আগেই ডিজাইনে ছোটখাটো পরিবর্তনের পরামর্শ দিতে পারে।
মডুলার এবং স্কেলেবল ডিজাইন
মডুলারিটি হাসপাতালগুলোকে দ্রুত যন্ত্রাংশ বদলানোর সুযোগ দেয়। এটি নির্মাতাদের সবকিছু নতুন করে ডিজাইন না করেই উৎপাদন বাড়াতেও সাহায্য করে।
দ্রুত পরিবর্তনের জন্য প্রমিত ইন্টারফেস
স্ট্যান্ডার্ড মাউন্টিং প্যাটার্ন এবং কানেক্টরের সাহায্যে একজন টেকনিশিয়ান মিনিটের মধ্যেই একটি গ্রিপার বা চাকা প্রতিস্থাপন করতে পারেন। কোনো বিশেষ সরঞ্জামের প্রয়োজন হয় না। দীর্ঘ সময় ধরে কাজ বন্ধ থাকে না। এই পদ্ধতিটি কাস্টম ম্যানুফ্যাকচারিংয়ের ক্ষেত্রে বেশ কার্যকর, যেখানে প্রতিটি মডিউল একই ইন্টারফেস স্পেসিফিকেশন অনুযায়ী তৈরি করা যায়।
সংযোজন উত্পাদন জন্য নকশা
অ্যাডিটিভ প্রসেস ডিজাইনারদের এমন অভ্যন্তরীণ চ্যানেল এবং ল্যাটিস কাঠামো তৈরি করতে দেয়, যা মেশিনিংয়ের মাধ্যমে সম্ভব নয়। কনফর্মাল কুলিং বা হালকা ওজনের রিবযুক্ত একটি কাস্টম গ্রিপার এর একটি ভালো উদাহরণ। র্যাপিড প্রোটোটাইপিং ইতিমধ্যেই এই পথ ব্যবহার করছে। প্রিন্টারগুলো আরও দ্রুত হওয়ার সাথে সাথে, আরও বেশি প্রোডাকশন পার্টসও এর অনুসরণ করবে। অনেক টিম এখনও সেইসব ধাতব উপাদানের জন্য চীনের সিএনসি সরবরাহকারীদের উপর নির্ভর করে, যেগুলোর নিখুঁত ফিটিং প্রয়োজন।
নোবেল: হাসপাতাল ডেলিভারি রোবটের যন্ত্রাংশ উৎপাদন

ধাতু এবং প্লাস্টিক মেশিনিং দক্ষতা
নোবেল হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশের জন্য ধাতু এবং প্লাস্টিকের মেশিনিংয়ের কাজ করে। কোম্পানিটি উভয় ধরনের উপকরণ নিয়েই কাজ করে। এটি গুরুত্বপূর্ণ কারণ একটি রোবটে অ্যালুমিনিয়ামের ফ্রেম, স্টেইনলেস স্টিলের জয়েন্ট এবং PEEK গ্রিপার ব্যবহৃত হয়। এই সবকিছুর জন্য একজন সরবরাহকারী থাকায় সময় সাশ্রয় হয় এবং সহনশীলতার মাত্রা একই থাকে।
সিএনসি মেশিনিং, ইনজেকশন মোল্ডিং এবং থ্রিডি প্রিন্টিং
এই কারখানায় সিএনসি মেশিনিং, ইনজেকশন মোল্ডিং এবং থ্রিডি প্রিন্টিং—সবই এক জায়গায় করা হয়। সিএনসি টার্নিং এবং ৫-অ্যাক্সিস মিলিংয়ের মাধ্যমে বেয়ারিং বোর, গিয়ারবক্স হাউজিং এবং ডকিং ইন্টারফেস তৈরি করা হয়। অনেক যন্ত্রাংশ তৈরির ক্ষেত্রে মোল্ডিংয়ের মাধ্যমে হাউজিং এবং কভার বানানো হয়। প্রোটোটাইপ এবং কাস্টম এন্ড-ইফেক্টরের অভাব পূরণ করে থ্রিডি প্রিন্টিং। একটি পিসিআর মেশিনের হাউজিংও একই পথ অনুসরণ করে: প্রথমে র্যাপিড প্রোটোটাইপিং, তারপর সঠিক উৎপাদন প্রক্রিয়া। যেসব দলের দ্রুত ধাতব যন্ত্রাংশ প্রয়োজন হয়, তারা প্রায়শই চীনের সিএনসি সরবরাহকারীদের কাছে যায় এবং নোবেল সেই একই গতি ও গুণমানের ওপর ভিত্তি করে প্রতিযোগিতা করে।
প্রোটোটাইপ থেকে উৎপাদন পর্যন্ত
প্রতিটি প্রোগ্রামই ছোট পরিসরে শুরু হয়। টুলিং-এর জন্য অর্থ ব্যয় করার আগে, একটি দ্রুত প্রোটোটাইপিং রান প্রমাণ করে যে ফিটিংটি ঠিকঠাক কাজ করছে। তারপর দলটি একই ড্রয়িং এবং পরিদর্শন পরিকল্পনা ব্যবহার করে উৎপাদনে যায়। এই ধারাবাহিকতা ঝুঁকি কমায়। কাস্টম ম্যানুফ্যাকচারিং সবচেয়ে ভালোভাবে কাজ করে যখন প্রোটোটাইপ শপ এবং প্রোডাকশন লাইন একটিই কোয়ালিটি সিস্টেম শেয়ার করে।
সার্টিফিকেশন এবং গুণমানের নিশ্চয়তা
সার্টিফিকেশনগুলো একজন ক্রেতাকে দেখায় যে একটি দোকান কী ধরনের কাজ করতে পারে এবং সে বিষয়ে আস্থা রাখা যায়। নোবেল-এর কাছে ISO 9001:2015 এবং ISO 13485:2016 সার্টিফিকেট রয়েছে। প্রথমটি সাধারণ গুণমান ব্যবস্থাপনার আওতাভুক্ত। দ্বিতীয়টি চিকিৎসা যন্ত্রপাতির ক্ষেত্রে প্রযোজ্য। এই দুটি একত্রে ক্লিনিকাল ব্যবহারের জন্য হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশ উৎপাদনকে অন্তর্ভুক্ত করে।
ISO 9001:2015 এবং ISO 13485:2016
ISO 13485:2016 অনুযায়ী ডিজাইন নিয়ন্ত্রণ, ঝুঁকি ফাইল এবং নথিভুক্ত উৎস শনাক্তকরণযোগ্যতা থাকা আবশ্যক। এটি মেডিকেল রোবট উৎপাদনের ক্ষেত্রে বিশেষভাবে প্রযোজ্য, যেখানে একটি ত্রুটিপূর্ণ জোড় রোগীর নিরাপত্তাকে প্রভাবিত করতে পারে। এই স্ট্যান্ডার্ডটি সরবরাহকারীদেরকে তাদের নিজস্ব নিম্নস্তরের বিক্রেতাদের নিয়ন্ত্রণ করতেও উৎসাহিত করে। ফলে স্টিল মিল এবং পলিমার রেজিন উভয়ই গুণমানের আওতায় থাকে।
সম্পূর্ণ শনাক্তকরণযোগ্যতা এবং পরিদর্শন
প্রতিটি ব্যাচের একটি হিট লট নম্বর এবং একটি মেশিনিং লগ থাকে। সিএমএম রিপোর্ট এবং ফার্স্ট আর্টিকেল ইন্সপেকশনগুলো ডাইমেনশনাল কলআউটগুলোকে সমর্থন করে। যদি কোনো পার্টের মাপে তারতম্য ঘটে, তবে শপটি সেটিকে সঠিক মেশিন এবং টুল পর্যন্ত শনাক্ত করতে পারে। হাসপাতালগুলো যখন তাদের সরবরাহকারীদের অডিট করে, তখন এই স্তরের রেকর্ড রাখাটা গুরুত্বপূর্ণ হয়ে ওঠে।
ডিজাইন থেকে অ্যাসেম্বলি পর্যন্ত এন্ড-টু-এন্ড পরিষেবা
নোবেল শুধু ধাতু কাটার কাজই করে না। এই টিম ধারণা থেকে শুরু করে প্রেরিত পণ্য পর্যন্ত সম্পূর্ণ প্রক্রিয়াটিতে সহায়তা করে। এই পরিসরটি সেইসব গ্রাহকদের সাহায্য করে, যাদের নিজস্ব মেশিনিং বা অ্যাসেম্বলি করার সক্ষমতা নেই।
উৎপাদনশীলতা সহায়তার জন্য নকশা
প্রথম চিপটি তৈরি হওয়ার আগেই প্রকৌশলীরা নকশা পর্যালোচনা করেন। তাঁরা এমন সূক্ষ্ম ত্রুটিগুলো চিহ্নিত করেন, যা কার্যকারিতা না বাড়িয়েই খরচ বাড়িয়ে দেয়। তাঁরা মোল্ডেড কভারের জন্য এমন ড্রাফট অ্যাঙ্গেল এবং ব্যাসার্ধের পরামর্শ দেন, যা সিএনসি টুল দিয়ে বাস্তবে তৈরি করা সম্ভব। এই প্রাথমিক মতামত ধারণা থেকে উৎপাদন পর্যন্ত পথকে সংক্ষিপ্ত করে।
সমাবেশ, পরীক্ষা এবং পরিপূর্ণতা
দোকানটি সাব-সিস্টেমগুলো একত্রিত করে, সেগুলো পরীক্ষা করে এবং চালানের জন্য প্যাক করে। একটি গ্রিপার মডিউল যাচাইকৃত অবস্থাতেই কারখানা থেকে বের হয়। বাস্তব দৃষ্টিকোণ থেকে, এটি গ্রাহককে দ্বিতীয় সরবরাহকারী এবং দ্বিতীয়বার মান যাচাইয়ের ঝামেলা থেকে বাঁচায়। একজন অংশীদার, একটিমাত্র নথিপত্র, যোগাযোগের একটিমাত্র মাধ্যম।
নির্ভুলতা, উপকরণ এবং প্রক্রিয়া একে অপরের সাথে ওতপ্রোতভাবে জড়িত। একটি গ্রিপারের কাজই নির্ধারণ করে দেয় যে সেটি অ্যালয় নাকি পলিমার দিয়ে তৈরি হবে। নিরাপত্তা এবং পুনরাবৃত্তিযোগ্যতার চাহিদাই টলারেন্স নির্ধারণ করে। তাই কার্যকারিতা প্রতিটি ড্রয়িং কলআউট পর্যন্ত বিস্তৃত থাকে। এই কাঠামোর সাথে আপনার নিজের ডিজাইনটি মিলিয়ে দেখুন। প্রতিটি ধাপে একটি প্রশ্ন করুন: এই পছন্দটি কি যন্ত্রাংশটির কাজ সঠিকভাবে সম্পন্ন করছে? এরপর এমন একজন অংশীদার খুঁজুন যিনি মেডিকেল ডিভাইসের মান এবং উন্নত মেশিনিং সম্পর্কে জানেন। ISO 13485:2016 এবং বাস্তব পরিদর্শন ডেটা সন্ধান করুন। উপকরণের মান ক্রমাগত উন্নত হতে থাকবে। ডিজিটাল উৎপাদন ব্যবস্থা এই চক্রকে আরও সুসংহত করবে। পরবর্তী প্রজন্মের হাসপাতাল ডেলিভারি রোবটের যন্ত্রাংশগুলো হবে আরও পরিচ্ছন্ন, হালকা এবং নির্ভরযোগ্য।
হাসপাতাল ডেলিভারি রোবটের যন্ত্রাংশ সম্পর্কিত প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
হাসপাতালের ডেলিভারি রোবটের যন্ত্রাংশের ক্ষেত্রে সিএনসি মেশিনিংয়ের মাধ্যমে কী পরিমাণ সহনশীলতা অর্জন করা সম্ভব?
গুরুত্বপূর্ণ বৈশিষ্ট্যগুলিতে নির্ভুল সিএনসি মেশিনিং ±০.০০৫ মিমি থেকে ±০.০২৫ মিমি পর্যন্ত সূক্ষ্মতা অর্জন করতে পারে। বিয়ারিং বোর এবং ডকিং ইন্টারফেসগুলি প্রায়শই গতিকে পুনরাবৃত্তিযোগ্য রাখতে এই পরিসরটি ব্যবহার করে।
কোন উপাদানগুলো দৈনিক জীবাণুমুক্তকরণ সবচেয়ে ভালোভাবে প্রতিরোধ করে?
PEEK ২৫০°C-এর বেশি তাপমাত্রার স্টিম অটোক্লেভ চক্র সহ্য করতে পারে। মেডিকেল-গ্রেড স্টেইনলেস স্টিল হাইড্রোজেন পারক্সাইড এবং UV ক্লিনিং-এর পরেও অক্ষত থাকে।
একজন প্রস্তুতকারকের কী কী সনদপত্র থাকা উচিত?
ISO 13485:2016 চিকিৎসা যন্ত্রপাতির গুণমান নিশ্চিত করে। ISO 9001:2015 সাধারণ গুণমান ব্যবস্থাপনাকে অন্তর্ভুক্ত করে। চীনের অনেক সিএনসি সরবরাহকারীর কাছে উভয় সার্টিফিকেশনই রয়েছে।
র্যাপিড প্রোটোটাইপিং কীভাবে উন্নয়নের গতি বাড়ায়?
থ্রিডি প্রিন্টিংয়ের মাধ্যমে কয়েক ঘণ্টার মধ্যেই পরীক্ষামূলক যন্ত্রাংশ তৈরি করা যায়। প্রকৌশলীরা উৎপাদনের জন্য প্রয়োজনীয় সরঞ্জাম কিনতে অর্থ ব্যয় করার আগেই সেগুলোর সঠিক মাপ ও কার্যকারিতা পরীক্ষা করে নেন। এতে ঝুঁকি কমে এবং সময়সীমা সংক্ষিপ্ত হয়।
কখন সাধারণ যন্ত্রাংশের চেয়ে ফরমায়েশি উৎপাদন বেশি যুক্তিযুক্ত হয়?
যখন প্রচলিত যন্ত্রাংশ স্বাস্থ্যবিধি, শক্তি বা নির্ভুলতার চাহিদা পূরণ করতে পারে না, তখন বিশেষভাবে তৈরি করা যন্ত্রাংশই উপযুক্ত। একটি গ্রিপারের উপাদান এবং সহনশীলতার প্রয়োজনীয়তা প্রায়শই স্বতন্ত্র হয়ে থাকে।
একটি পিসিআর মেশিনের হাউজিংয়ের জন্য উপাদান নির্বাচন এবং রোবট কভারের জন্য উপাদান নির্বাচনের মধ্যে তুলনা করলে কী দাঁড়ায়?
একটি পিসিআর মেশিনের হাউজিংয়ের জন্যও নিখুঁত মাপ এবং সহজে পরিষ্কারযোগ্য পৃষ্ঠতল প্রয়োজন। রোবট ট্রে এবং এনক্লোজারের মতোই, একই কারণে এতে প্রায়শই PEEK বা পলিকার্বোনেট ব্যবহার করা হয়।
পুঞ্জীভূত ত্রুটি কী এবং কীভাবে এটি নিয়ন্ত্রণ করা যায়?
একাধিক জোড় জুড়ে সহনশীলতার তারতম্য জমা হতে থাকে। প্রকৌশলীরা অ্যাসেম্বলিতে গুরুত্বপূর্ণ বৈশিষ্ট্য এবং দৃঢ় কাঠামোগত অংশগুলিতে সুনির্দিষ্ট নির্দেশক ব্যবহার করে মোট ত্রুটি কমিয়ে আনেন।